содержание .. 5 6 7 8 ..
SINUMERIK 840D sl / 828D. Справочник по программированию ЧПУ (2011 год) - часть 7
Дополнительные команды
14.9 Точность контура (CPRECON, CPRECOF)
14.9
Точность контура (CPRECON, CPRECOF)
Функция
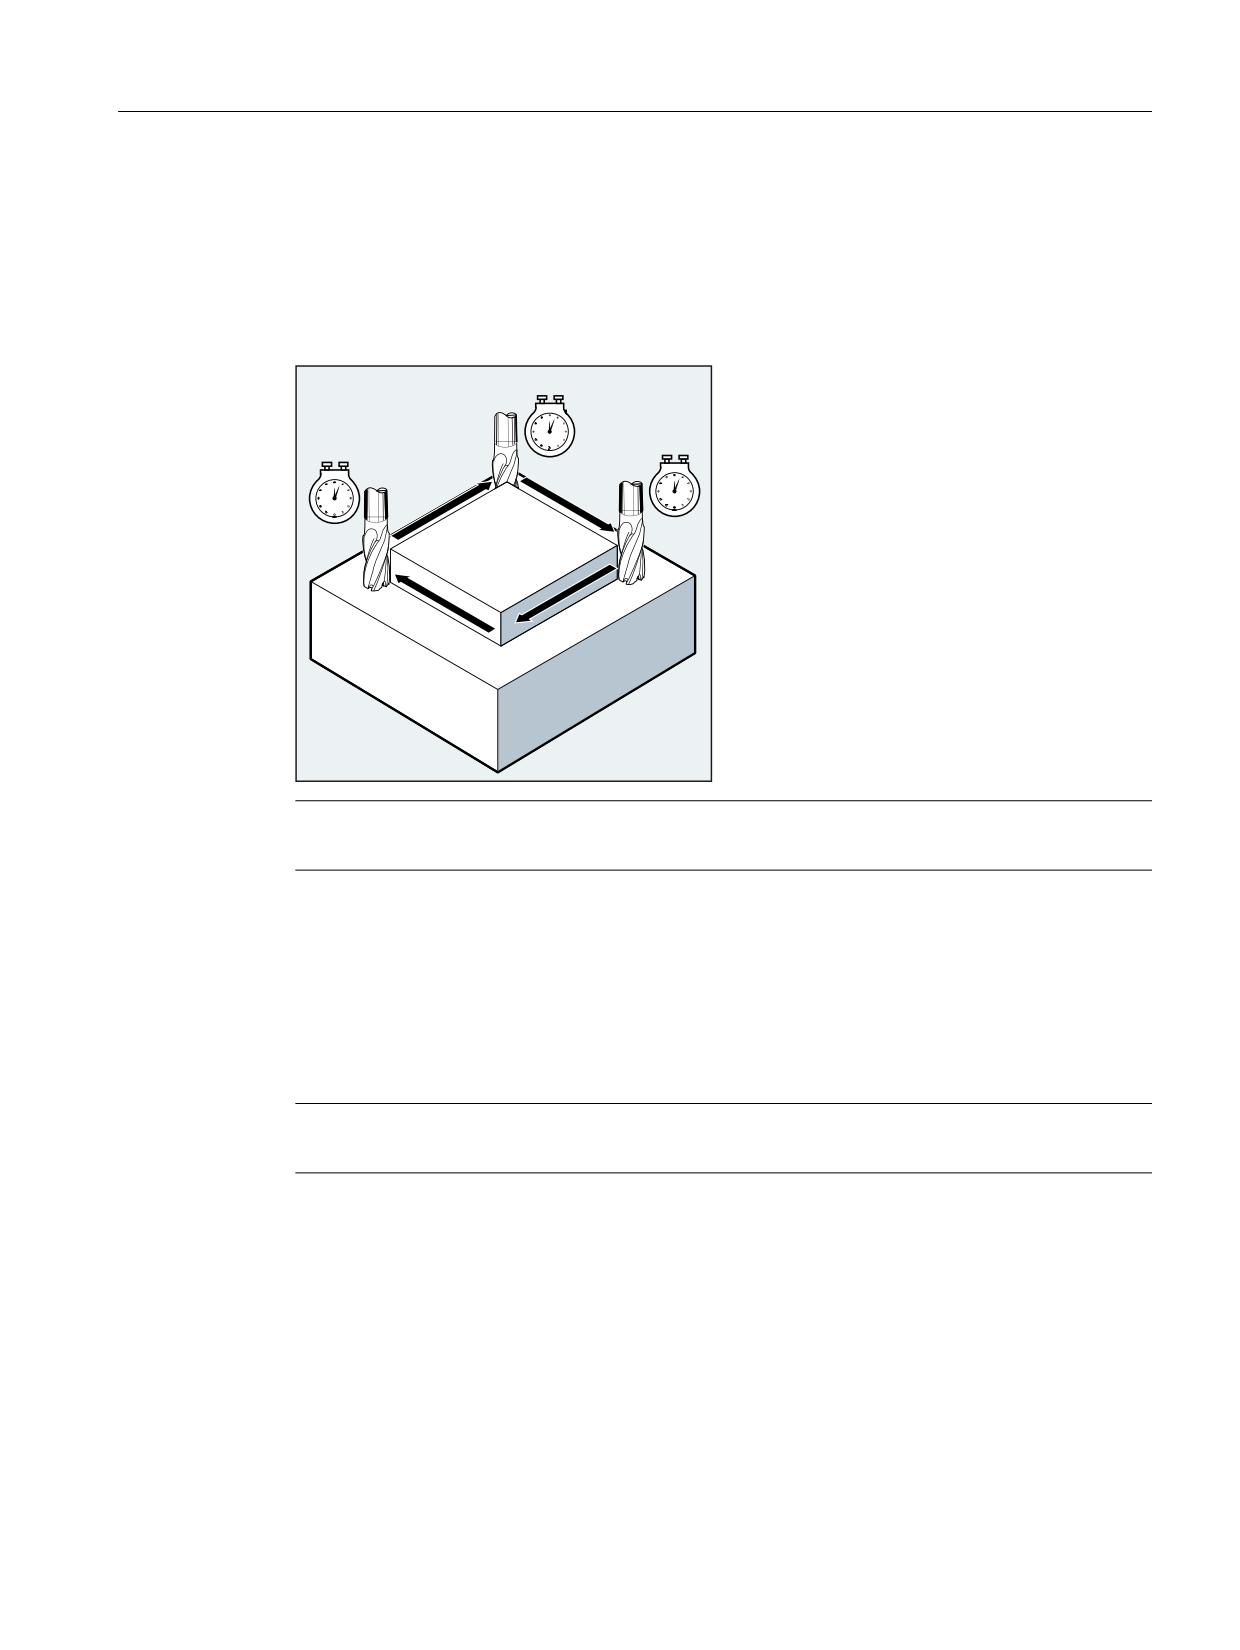
При обработке без предуправления (FFWON) в случае изогнутых контуров из-за
зависящих от скорости рассогласований между заданными и фактическими позициями
могут возникнуть погрешности контура.
Программируемая точность контура CPRCEON позволяет зафиксировать в программе
ЧПУ максимальную погрешность контура, которая не может быть превышена. Значение
погрешности контура указывается с помощью установочных данных $SC_CONTPREC.
С помощью Look Ahead движение по всей траектории может осуществляться с
запрограммированной точностью контура.
Синтаксис
CPRECON
CPRECOF
Значение
CPRECON:
Включение программируемой точности контура
CPRECOF:
Выключение программируемой точности контура
Примечание
Через установочные данные $SC_MINFEED может быть определена минимальная
скорость, выход за нижний предел которой не осуществляется, а через системную
переменную $SC_CONTPREC то же значение может напрямую записываться из
программы обработки детали.
Из значения погрешности контура $SC_CONTPREC и из коэффициента KV (отношение
скорости к отклонению, обусловленному запаздыванием) участвующих
геометрических осей СЧПУ вычисляет максимальную скорость движения по
траектории, при которой результирующая из выбега погрешность контура не
превышает зафиксированное в установочных данных минимальное значение.
Пример
Программный код
Комментарий
N10 X0 Y0 G0
N20 CPRECON
; Включение точности контура
N30 F10000 G1 G64 X100
; Обработка с 10 м/мин в режиме управления траекторией
N40 G3 Y20 J10
; Автоматическое ограничение подачи в круговом кадре
N50 X0
; Подача без ограничения 10 м/мин
Основы
416
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.10 Время ожидания (G4)
14.10
Время ожидания (G4)
Функция
С помощью G4 между двумя кадрами ЧПУ может быть запрограммировано "Время
ожидания", на которое обработка детали прерывается.
Примечание
G4 прерывает режим управления траекторией.
Использование
К примеру, для свободного резания.
Синтаксис
G4 F…/S<n>=...
Примечание
G4 должна быть запрограммирована в отдельном кадре ЧПУ.
Значение
G4:
Активировать время ожидания
F…:
По адресу F программируется время ожидания в секундах.
S<n>=..
По адресу S программируется время ожидания в оборотах шпинделя.
.:
<n>:
Числовое расширение указывает номер шпинделя, к которому
должно относиться время ожидания. Без числового расширения
(S...) время ожидания относится к мастер-шпинделю.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
417
Дополнительные команды
14.10 Время ожидания (G4)
Примечание
Только в кадре G4 для указания времени используются адреса F и S.
Запрограммированная перед кадром G4 подача F... и скорость шпинделя S...
сохраняются.
Пример
Программный код
Комментарий
N10 G1 F200 Z-5 S300 M3
; Подача F, число оборотов шпинделя S
N20 G4 F3
; Время ожидания: 3с
N30 X40 Y10
N40 G4 S30
; Ожидать 30 оборотов шпинделя (соответствует при
S=300 об/мин и процентовке скорости 100%:
t = 0,1 мин).
N50 X...
; Запрограммированная в N10 подача и скорость шпинделя
продолжают действовать.
Основы
418
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.11 Внутренняя остановка предварительной обработки
14.11
Внутренняя остановка предварительной обработки
Функция
При обращении к данным состояния станка ($A…) СЧПУ осуществляет внутреннюю
остановку предварительной обработки. Следующий кадр выполняется только тогда,
когда все подготовленные и сохраненные прежде кадры полностью выполнены.
Предыдущий кадр останавливается с точным остановом (как G9).
Пример
Программный код
Комментарий
N40 POSA[X]=100
N50 IF $AA_IM[X]==R100 GOTOF MARKE1
; Обращение к данным состояния станка
($A…), СЧПУ осуществляет внутреннюю
остановку предварительной обработки.
N60 G0 Y100
N70 WAITP(X)
N80 MARKE1:
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
419
Дополнительные команды
14.11 Внутренняя остановка предварительной обработки
Основы
420
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Прочая информация
15
15.1
Оси
Типы осей
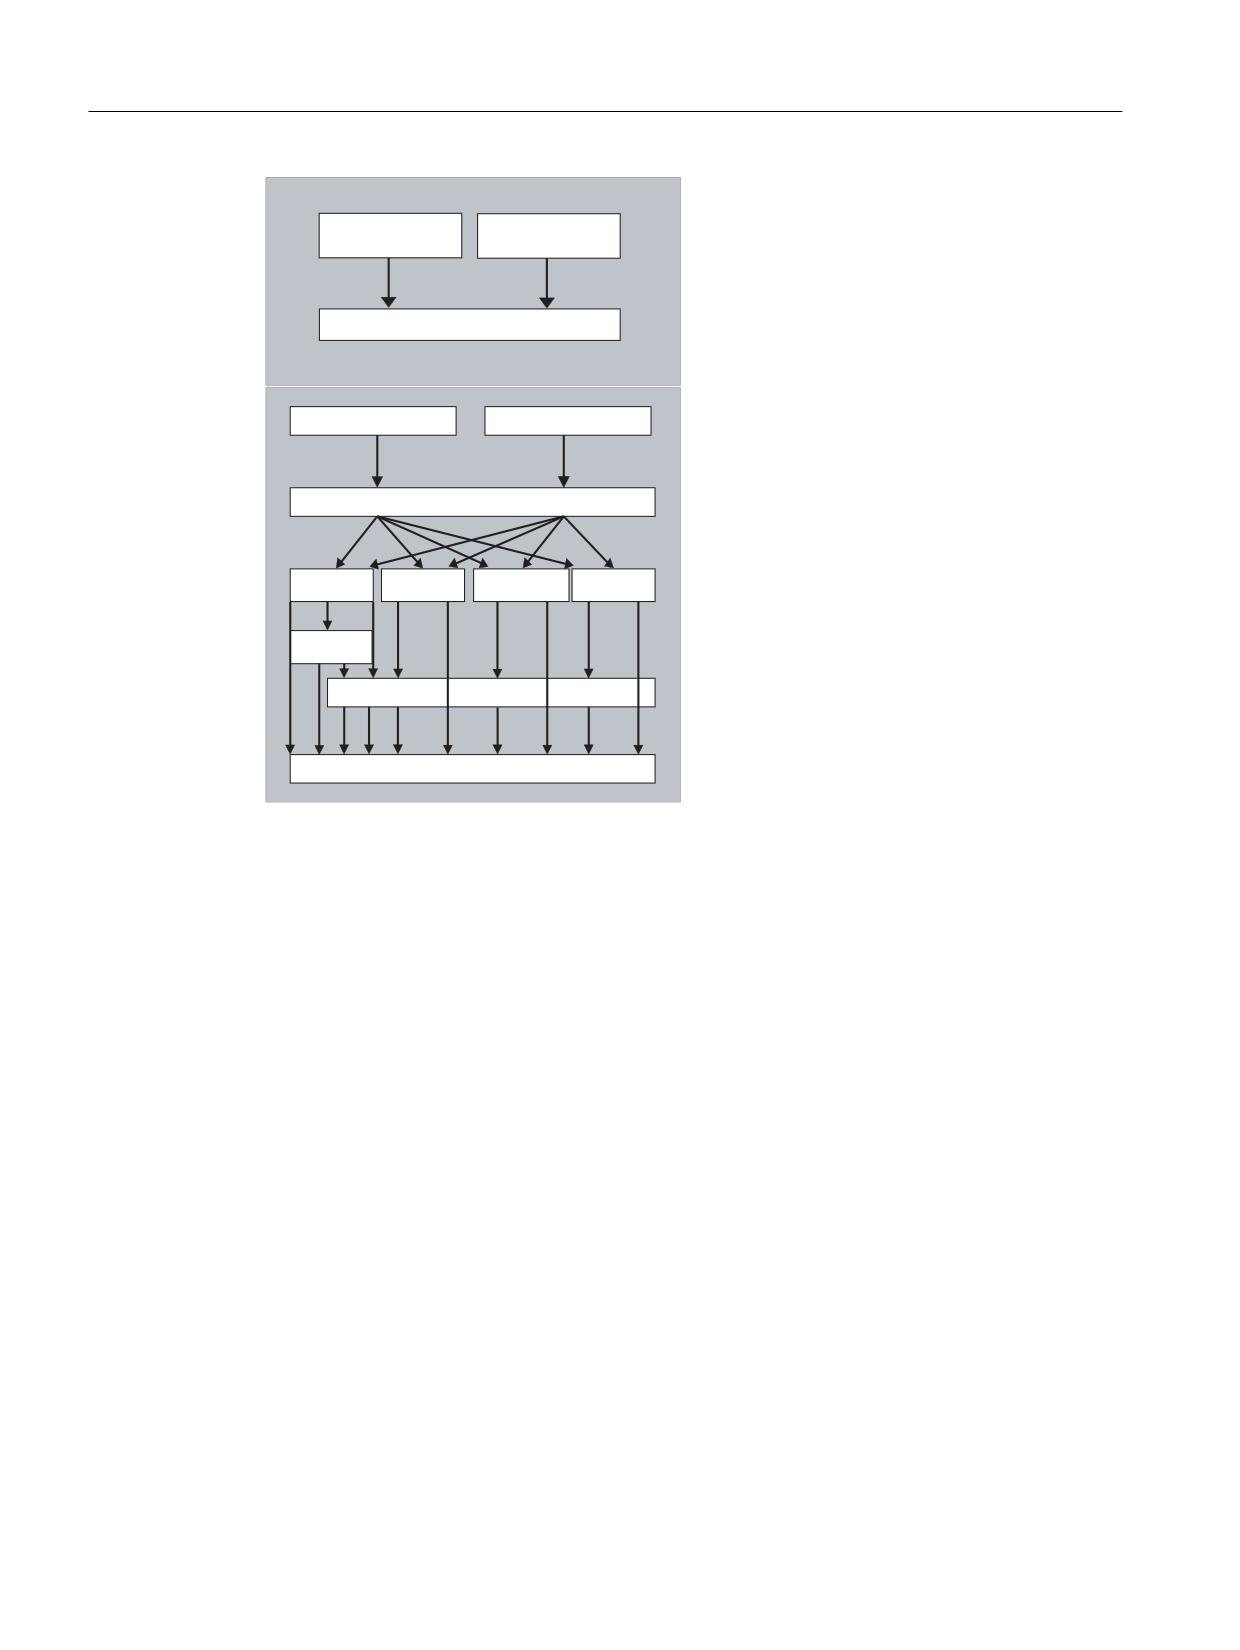
В программировании различаются следующие оси:
• Оси станка
• Оси канала
• Геометрические оси
• Дополнительные оси
• Траекторные оси
• Синхронные оси
• Позиционирующие оси
• Командные оси (синхронизации движения)
• Оси PLC
• Оси Link
• Оси Lead-Link
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
421
Прочая информация
15.1 Оси
̪͕͓͙͌͌͗͏͌͑͘͞͏͌
̶͕͎͏͝͏͕͔͏͚͗ͥ͠͏͌
͕͘͏
͕͘͏
̵͘͏ ͙͇͔͇͑͘
̪͕͓͙͌͌͗͏͌͑͘͞͏͌ ͕͘͏
̫͕͖͕͔͒͏͙͔͌͒ͣ͌͢ ͕͘͏
̵͘͏ ͇͔͇͇͑͒
̹͇͙͕͗͌͑͗
̶͕͎͏͝͏͕͔͔
̱͕͓͇͔͔͋͌͢
̵͘͏ 3/&
͔͌͢ ͕͘͏
͕͘͏
͕͘͏
̸͏͔͕͔͗͜
͔͌͢ ͕͘͏
̱͏͔͓͇͙͌͏͇͌͑ͦ͘͞ ͙͇͔͕͓͇͗͛͗͘͝͏ͦ
̵͘͏ ͙͇͔͇͑͘
Поведение запрограммированных типов осей
Программируются геометрические, синхронные и позиционирующие оси.
• Траекторные оси движутся с подачей F в соответствии с запрограммированными
командами движения.
• Синхронные оси движутся синхронно с траекторными осями и затрачивают на путь
движения то же время, что и все траекторные оси.
• Позиционирующие оси движутся асинхронно со всеми прочими осями. Эти
движения перемещения запускаются траекторными и синхронными движениями.
• Командные оси движутся асинхронно со всеми прочими осями. Эти движения
перемещения запускаются траекторными и синхронными движениями.
• Оси PLC управляются PLC и могут двигаться асинхронно со всеми прочими осями.
Движения перемещения запускаются траекторными и синхронными движениями.
Основы
422
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Прочая информация
15.1 Оси
15.1.1
Главные оси/геометрические оси
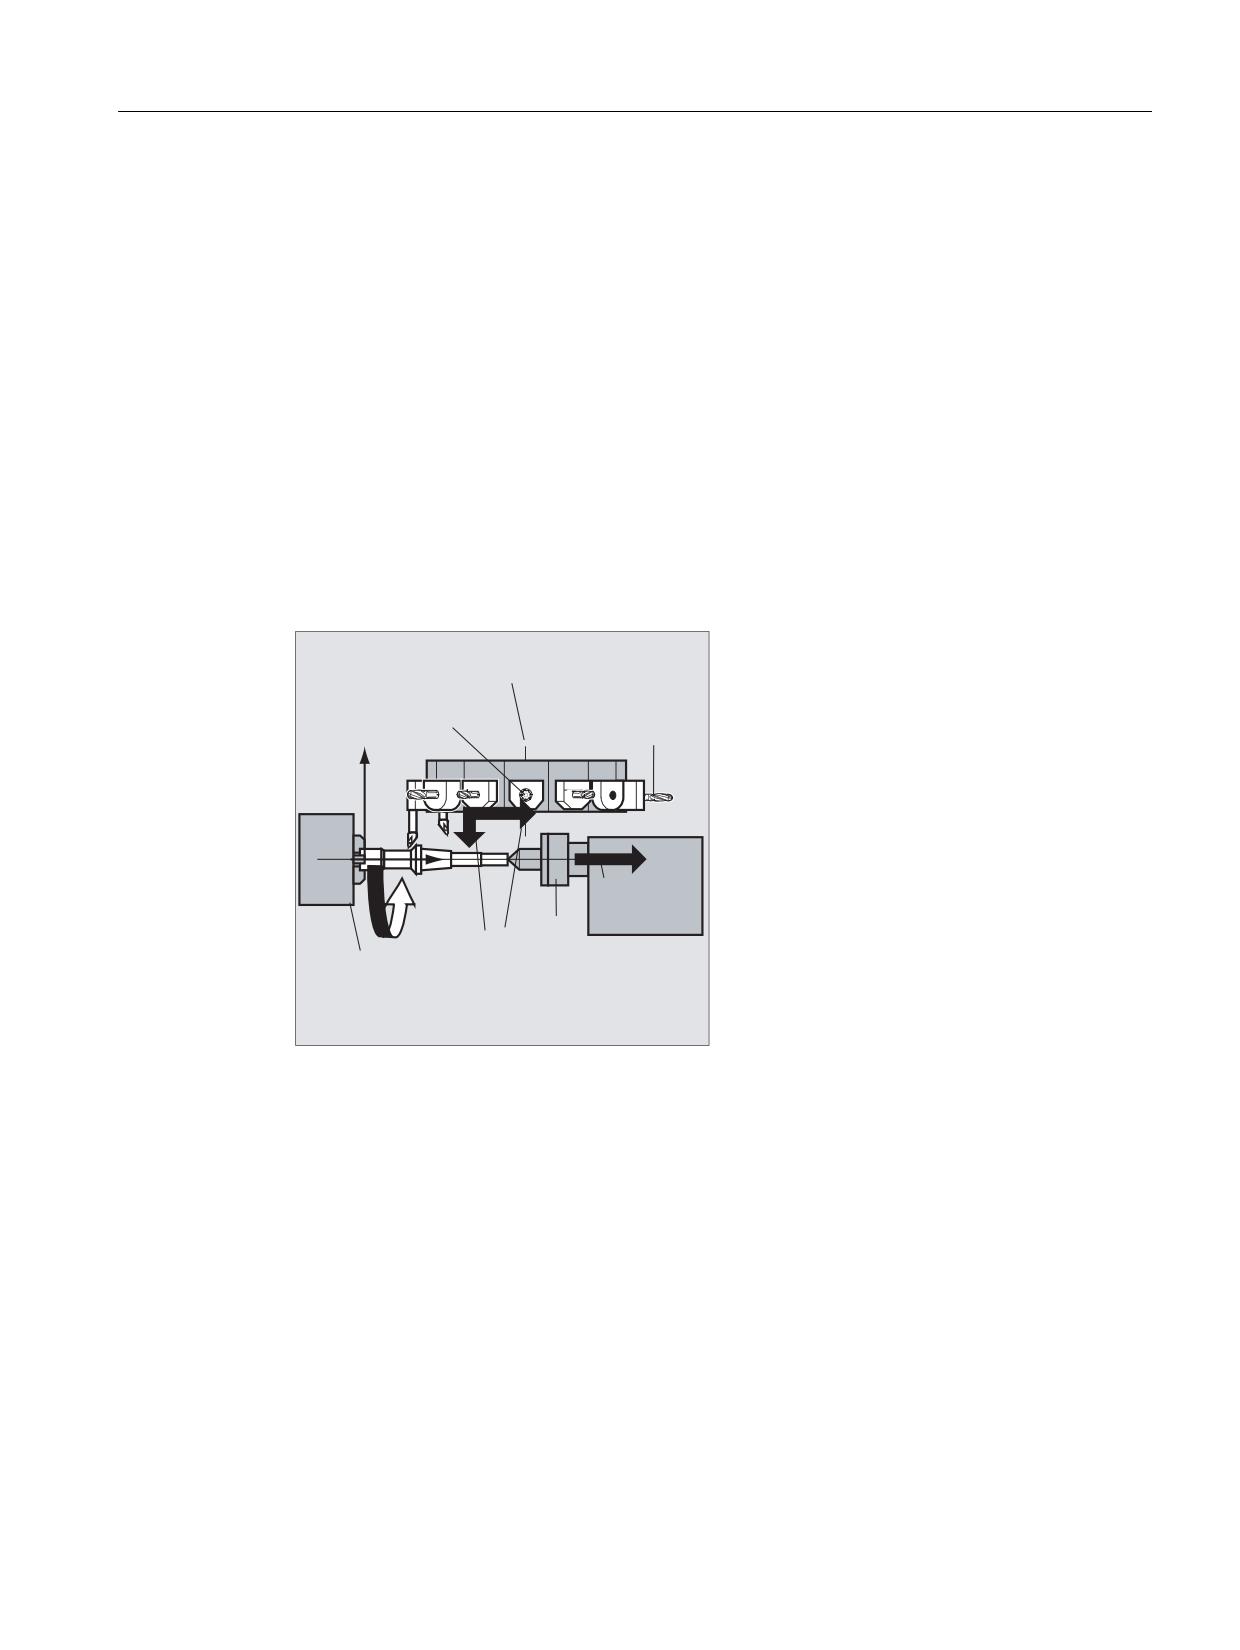
Главные оси определяют прямоугольную, правовращающуюся систему координат. В
этой системе координат программируются движения инструмента.
В технике ЧПУ главные оси обозначаются как геометрические оси. В данном
руководстве по программированию также будет использоваться это понятие.
Переключаемые гео-оси
С помощью функции "Переключаемые геометрические оси" (см. описание функций
"Расширенное программирование") можно изменять сконфигурированное через
машинные данные соединение геометрических осей из программы обработки деталей.
При этом одна из определенных в качестве синхронной дополнительной оси ось канала
может заменять любую геометрическую ось.
Идентификатор оси
Для токарных станков:
геометрические оси X и Z, иногда Y
̷͉͕͉͔͇͌͒ͣ͌͗ͦ ͕ͣ͘
͇͇͔͑͞͏͐
̯͔͙͚͓͔͙͗͌͘͢
̫͕͖͕͔͒͏͙͔͌͒ͣ͐͢
͖͟͏͔͋͌͒ͣ
;
=
̫͕͖͕͔͒͏͙͔͇͌͒ͣͦ
͕ͣ͘
̮͇͔͋ͦͦ
̪͕͓͙͌͌͗͏͌͑͘͞͏͌
͈͇͈͇͑
̪͇͉͔͒͐͢
͕͘͏
͖͟͏͔͋͌͒ͣ
͓͇͙͌͗͘
͖͟͏͔͋͌͒ͣ
̵ͣ͘ &
Для фрезерных станков:
геометрические оси X, Y и Z.
Дополнительная информация
Для программирования фреймов и геометрии детали (контура) используются максимум
три геометрические оси.
Идентификаторы для геометрических осей и осей канала могут быть одинаковыми,
если возможно отображение.
Имена геометрических осей и осей канала в каждом канале могут быть одинаковыми,
таким образом, могут выполняться одни и те же программы.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
423
Прочая информация
15.1 Оси
15.1.2
Дополнительные оси
В отличие от геометрических осей, для дополнительных осей не определено
геометрической связи между осями.
Типичными дополнительными осями являются:
• оси револьверной головки
• оси поворотного стола
• оси качающейся головки
• оси загрузчика
Идентификатор оси
У токарного станка с поворотным магазином, к примеру,:
• Позиция револьверной головки U
• Задняя бабка V
Пример программирования
Программный код
Комментарий
N10 G1 X100 Y20 Z30 A40 F300
; Движения траекторных осей.
N20 POS[U]=10POS[X]=20 FA[U]=200 FA[X]=350
; Движения позиционирующих осей.
N30 G1 X500 Y80 POS[U]=150FA[U]=300 F550
; Траекторная и позиционирующая
ось.
N40 G74 X1=0 Z1=0
; Подвод к референтной точке.
15.1.3
Главный шпиндель, мастер-шпиндель
Какой из шпинделей является главным, определяется кинематикой станка. Этот
шпиндель, как правило, через машинные данные назначается мастер-шпинделем.
Это соответствие может быть изменено программной командой SETMS(<номер
шпинделя>). С помощью SETMS без указания номера шпинделя можно вернуться к
определенному в машинных данных мастер-шпинделю.
Для мастер-шпинделя действуют специальные функции, к примеру, резьбонарезание.
Идентификатор шпинделя
S или S0
Основы
424
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Прочая информация
15.1 Оси
15.1.4
Оси станка
Оси станка это физически имеющиеся на станке оси.
Движения осей через трансформации (TRANSMIT, TRACYL или TRAORI) могут быть
согласованы с осями станка. Если трансформации предусмотрены для станка, то при
вводе в эксплуатацию (Изготовитель станка!) необходимо определить различные
имена осей.
Имена осей станка программируются только в специальных случаях (к примеру, при
движении к референтной или фиксированной точке).
Идентификатор оси
Идентификаторы осей могут устанавливаться через машинные данные.
Обозначение при стандартной установке:
X1, Y1, Z1, A1, B1, C1, U1, V1
Кроме этого существуют фиксированные идентификаторы осей, которые могут
использоваться всегда:
AX1, AX2, …, AX<n>
15.1.5
Оси канала
Оси канала это все оси, перемещаемые в канале.
Идентификатор оси
X, Y, Z, A, B, C, U, V
15.1.6
Траекторные оси
Траекторные оси описывают ход траектории и тем самым движение инструмента в
пространстве.
Запрограммированная подача действует вдоль этой траектории. Участвующие в этой
траектории оси достигают своих позиций одновременно. Как правило, это
геометрические оси.
Какие оси являются траекторными осями и тем самым определяют скорость, задается
через предварительные установки.
В программе ЧПУ траекторные оси могут указываться с помощью FGROUP.
Дополнительную информацию по FGROUP см. "Подача (G93, G94, G95, F, FGROUP, FL,
FGREF) [Страница 109]".
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
425
Прочая информация
15.1 Оси
15.1.7
Позиционирующие оси
Позиционирующие оси интерполируются раздельно, т.е. каждая позиционирующая ось
имеет свой осевой интерполятор и свою подачу. Позиционирующие оси не
интерполируют с траекторными осями.
Позиционирующие оси перемещаются из программы ЧПУ или с PLC. Если одна ось
одновременно должна перемещаться и программой ЧПУ, и PLC, то появляется
сообщение об ошибке.
Типичными позиционирующими осями являются:
• загрузчик для транспортировки детали
• загрузчик для отгрузки детали
• инструментальный магазин/револьвер
Типы
Различаются позиционирующие оси с синхронизацией к концу кадра или через
несколько кадров.
Оси POS
Смена кадра осуществляется к концу кадра, если все запрограммированные в этом
кадре траекторные и позиционирующие оси достигли своей запрограммированной
конечной точки.
Оси POSA
Движения этих позиционирующих осей могут осуществляться через несколько кадров.
Оси POSP
Движение этих позиционирующих осей для подвода к конечной позиции
осуществляется поэтапно.
Примечание
Позиционирующие оси становятся синхронными осями, если они перемещаются без
особой идентификации POS/POSA.
Режим управления траекторией (G64) для траекторных осей возможен только тогда,
когда позиционирующие оси (POS) достигли своей конечной позиции перед
траекторными осями.
Траекторные оси, программируемые с помощью POS/POSA, для этого кадра изымаются
из соединения траекторных осей.
Дополнительную информацию по POS, POSA и POSP см. "Перемещение
позиционирующих осей (POS, POSA, POSP, FA, WAITP, WAITMC) [Страница 119]".
Основы
426
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Прочая информация
15.1 Оси
15.1.8
Синхронные оси
Синхронные оси движутся синхронно с ходом траектории от начальной к
запрограммированной конечной позиции.
Запрограммированная в F подача действует для всех запрограммированных в кадре
траекторных осей, но не для синхронных осей. Для хода синхронных осей требуется то
же время, что и для траекторных осей.
Синхронной осью может быть, к примеру, круговая ось, перемещаемая синхронно с
траекторной интерполяцией.
15.1.9
Командные оси
Командные оси запускаются из синхронных действий на основе события (команды).
Они могут позиционироваться, запускаться и останавливаться полностью асинхронно с
программой обработки деталей. Ось не может приводиться в движение одновременно
из программы обработки деталей и из синхронных действий.
Командные оси интерполируются раздельно, т.е. каждая командная ось имеет свой
осевой интерполятор и свою подачу.
Литература:
Описание функций "Синхронные действия"
15.1.10
Оси PLC
Оси PLC перемещаются с PLC через специальные функциональные блоки в главной
программе и могут двигаться асинхронно со всеми прочими осями. Движения
перемещения запускаются траекторными и синхронными движениями.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
427
Прочая информация
15.1 Оси
15.1.11
Оси Link
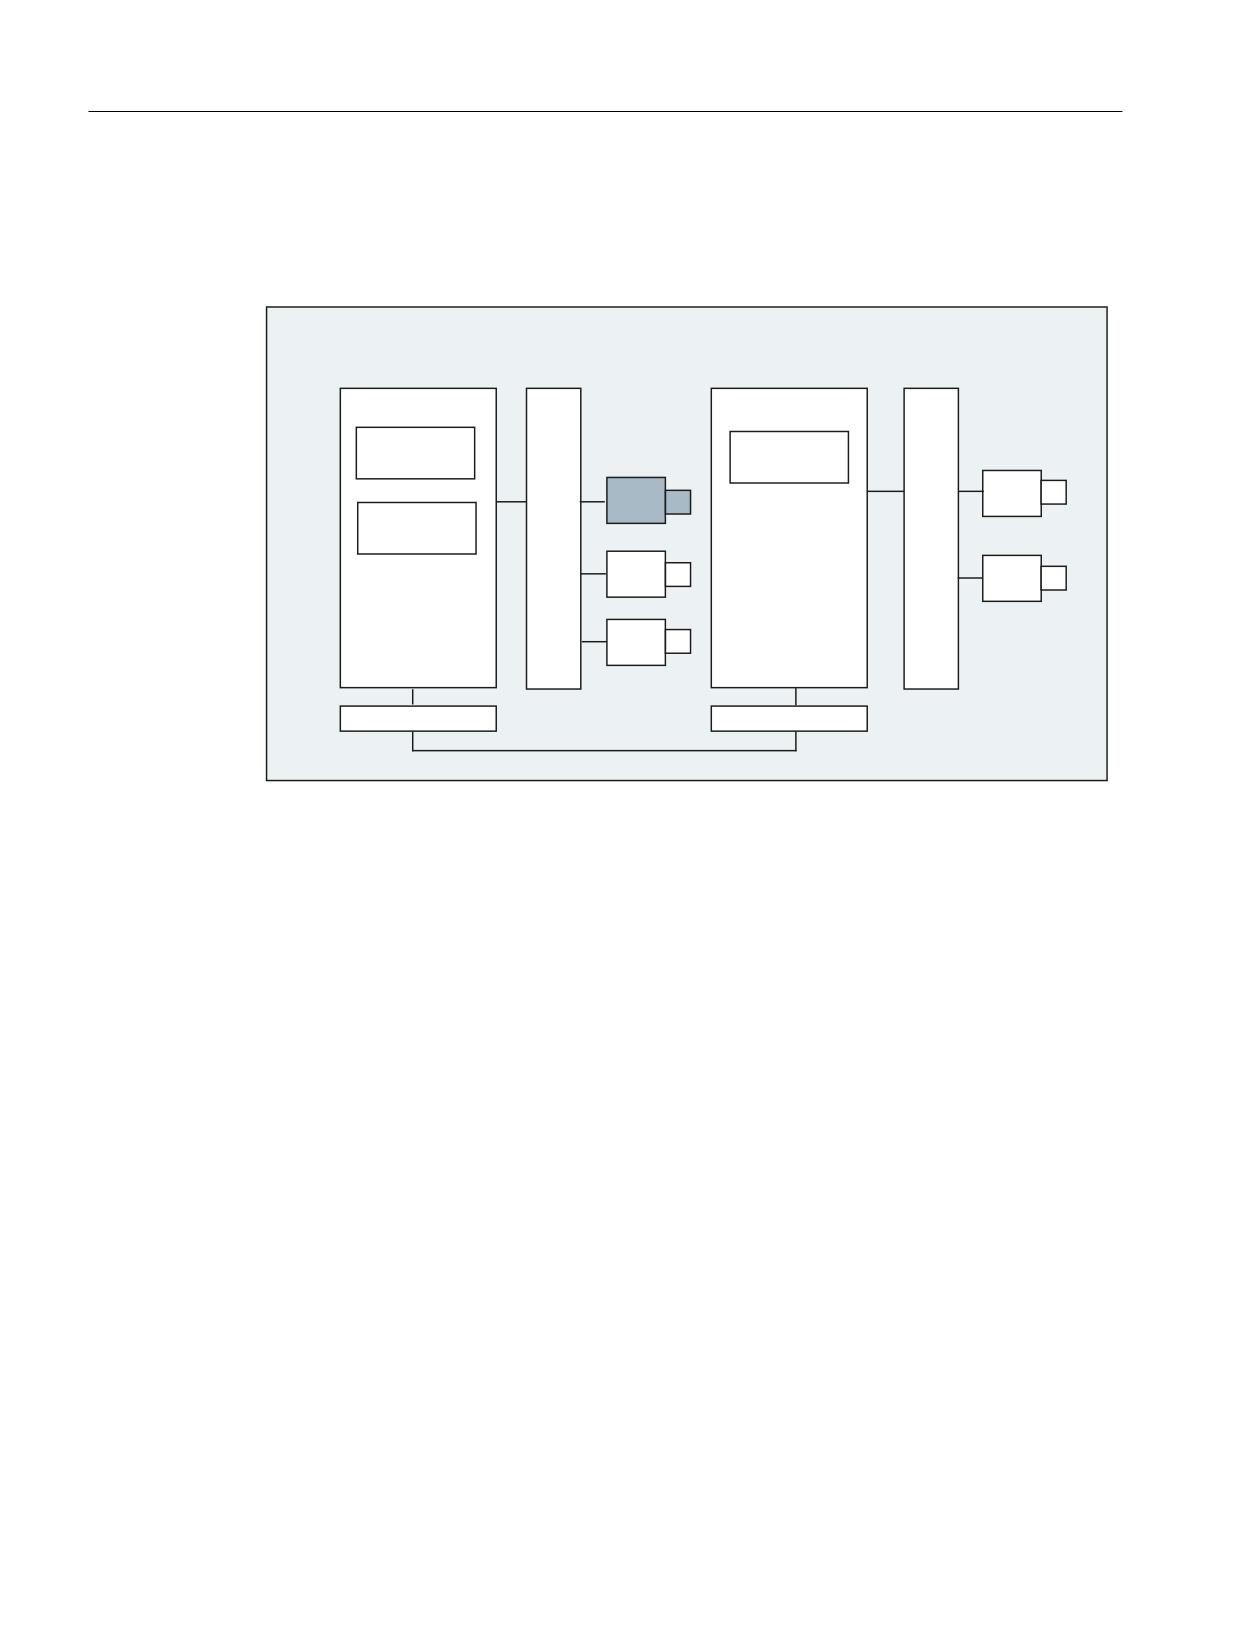
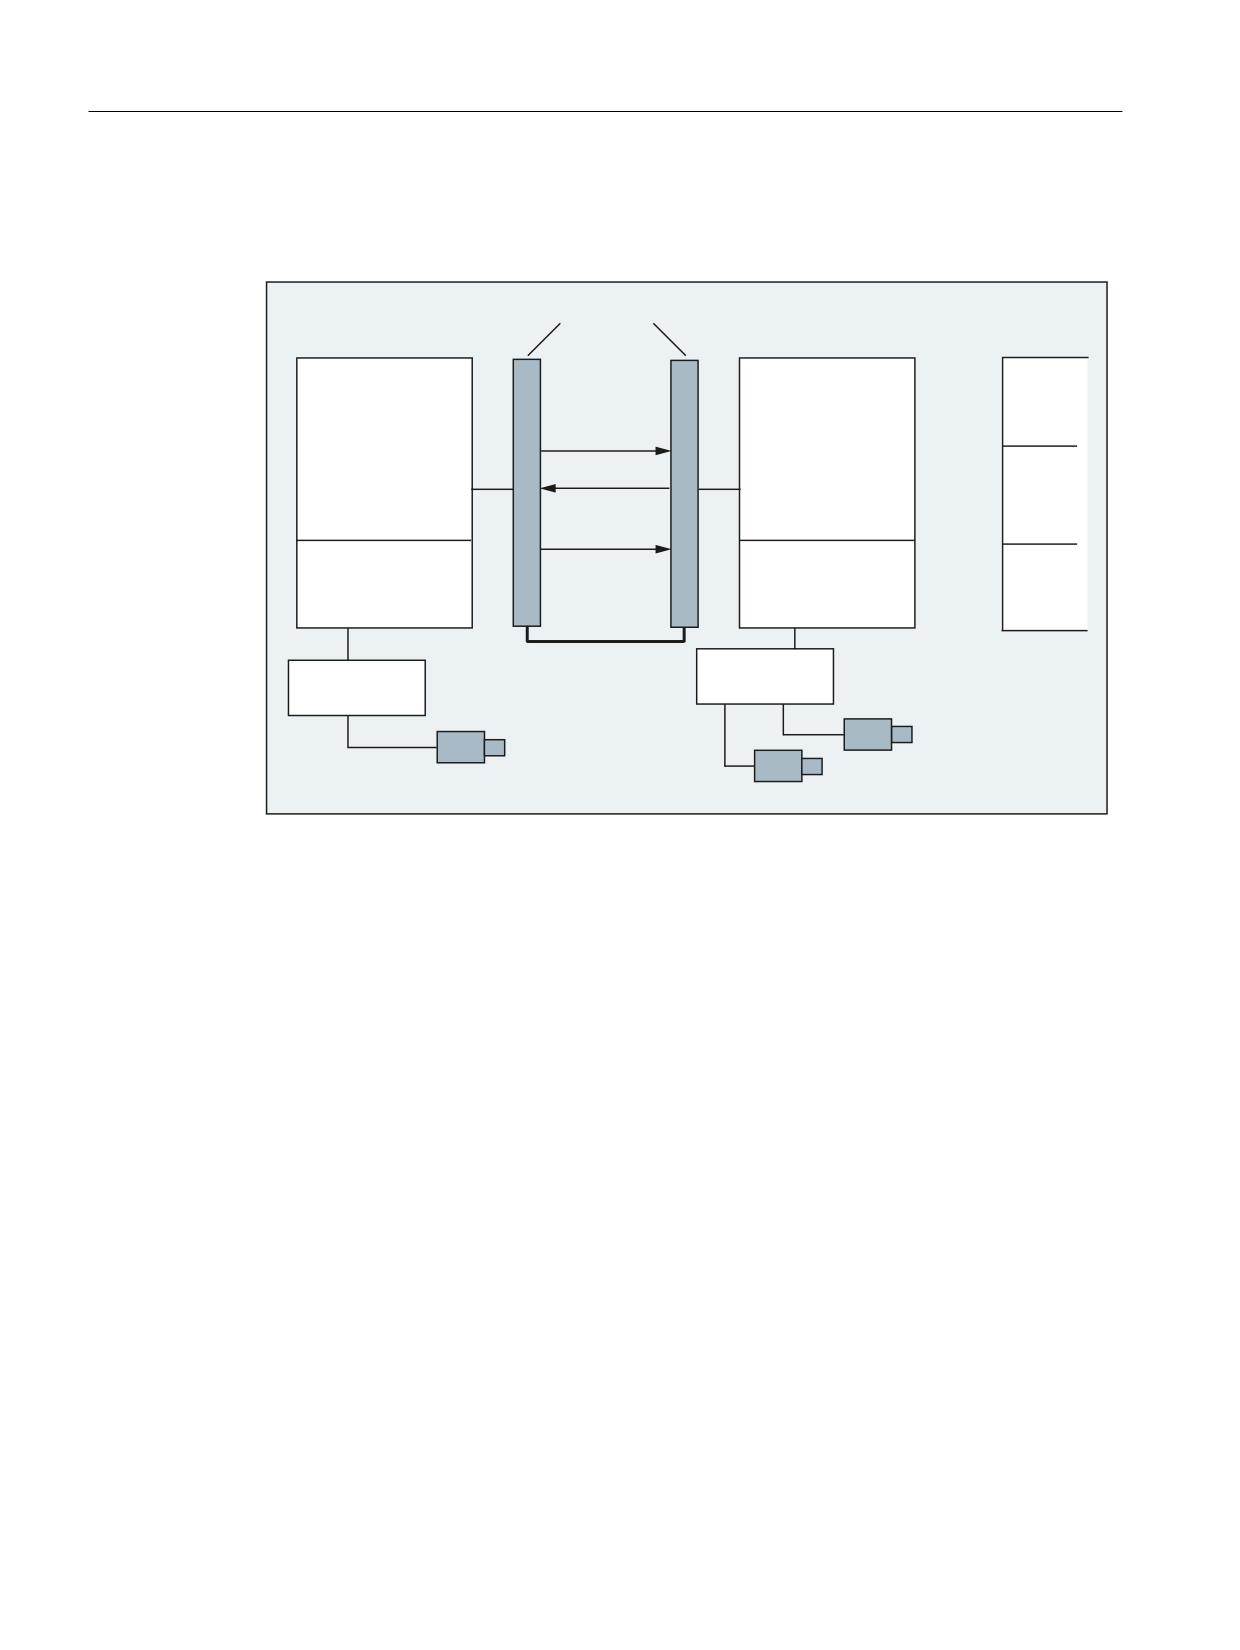
Link-оси это оси, физически подключенные к другому NCU и подчиняющиеся его
управлению по положению. Link-оси могут быть динамически согласованы с каналами
другого NCU. С точки зрения определенного NCU, Link-оси это не локальные оси.
̶͗͏͉͕͔͇͋ͦ
̶͗͏͉͕͔͇͋ͦ
1&8
͘͏͙͓͇͌͘
1&8
͘͏͙͓͇͌͘
̱͇͔͇͒
̱͇͔͇͒
%
$
̱͇͔͇͒
$
%
$
̳͕͚͋͒ͣ /LQN +:
̳͕͚͋͒ͣ /LQN +:
̱͕͓͓͚͔͏͇͑͝͏ͦ /LQN
Для динамического изменения согласования с NCU служит концепция осевого
контейнера. Переход осей с GET и RELEASE из программы обработки детали для Link-
осей не доступен.
Дополнительная информация
Условия
• Участвующие NCU1 и NCU2 должны быть соединены через Link-модуль с быстрой
Link-коммуникацией.
Литература:
Справочник по оборудованию "Проектирование NCU"
• Ось должна быть соответственно сконфигурирована через машинные данные.
• Необходимо наличие опции "Link-ось".
Описание
Управление по положению осуществляется на NCU, на котором ось физически
соединена с приводом. Там находится соответствующий осевой интерфейс VDI.
Заданные значения положения создаются для Link-осей на другом NCU и
коммуникация осуществляется через NCU-Link.
Основы
428
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Прочая информация
15.1 Оси
Link-коммуникация должна отвечать за синхронизацию между интерполяторами и
регуляторами положения или интерфейсом PLC. Вычисленные интерполяторами
заданные значения должны быть переданы на контур управления положением на
основном NCU, или фактические значения должны быть снова переданы обратно.
Литература:
Дополнительные подробности по Link-осям см.:
Описание функций "Расширенные функции"; Несколько пультов оператора и NCU (B3)
Осевой контейнер
Осевой контейнер это структура данных кольцевого буфера, в которой осуществляется
согласование локальных осей и/или Link-осей с каналами. Записи в кольцевом буфере
могут иметь циклическое смещение.
Конфигурация Link-осей допускает в логическом образе осей станка наряду с прямой
ссылкой на локальные оси или Link-оси ссылку на осевой контейнер. Такая ссылка
состоит из:
• номера контейнера и
• слота (место в кольцевом буфере внутри соответствующего контейнера)
В качестве элемента на месте в кольцевом буфере стоит:
• локальная ось или
• Link-ось
Элементы в осевом контейнере содержат локальные оси станка или Link-оси с точки
зрения отдельного NCU. Элементы в логическом образе осей станка
(MD10002 $MN_AXCONF_LOGIC_MACHAX_TAB) отдельного NCU являются
фиксированными.
Литература:
Функция осевого контейнера описана в:
Описание функций "Расширенные функции"; Несколько пультов оператора и NCU (B3)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
429
Прочая информация
15.1 Оси
15.1.12
Оси Lead-Link
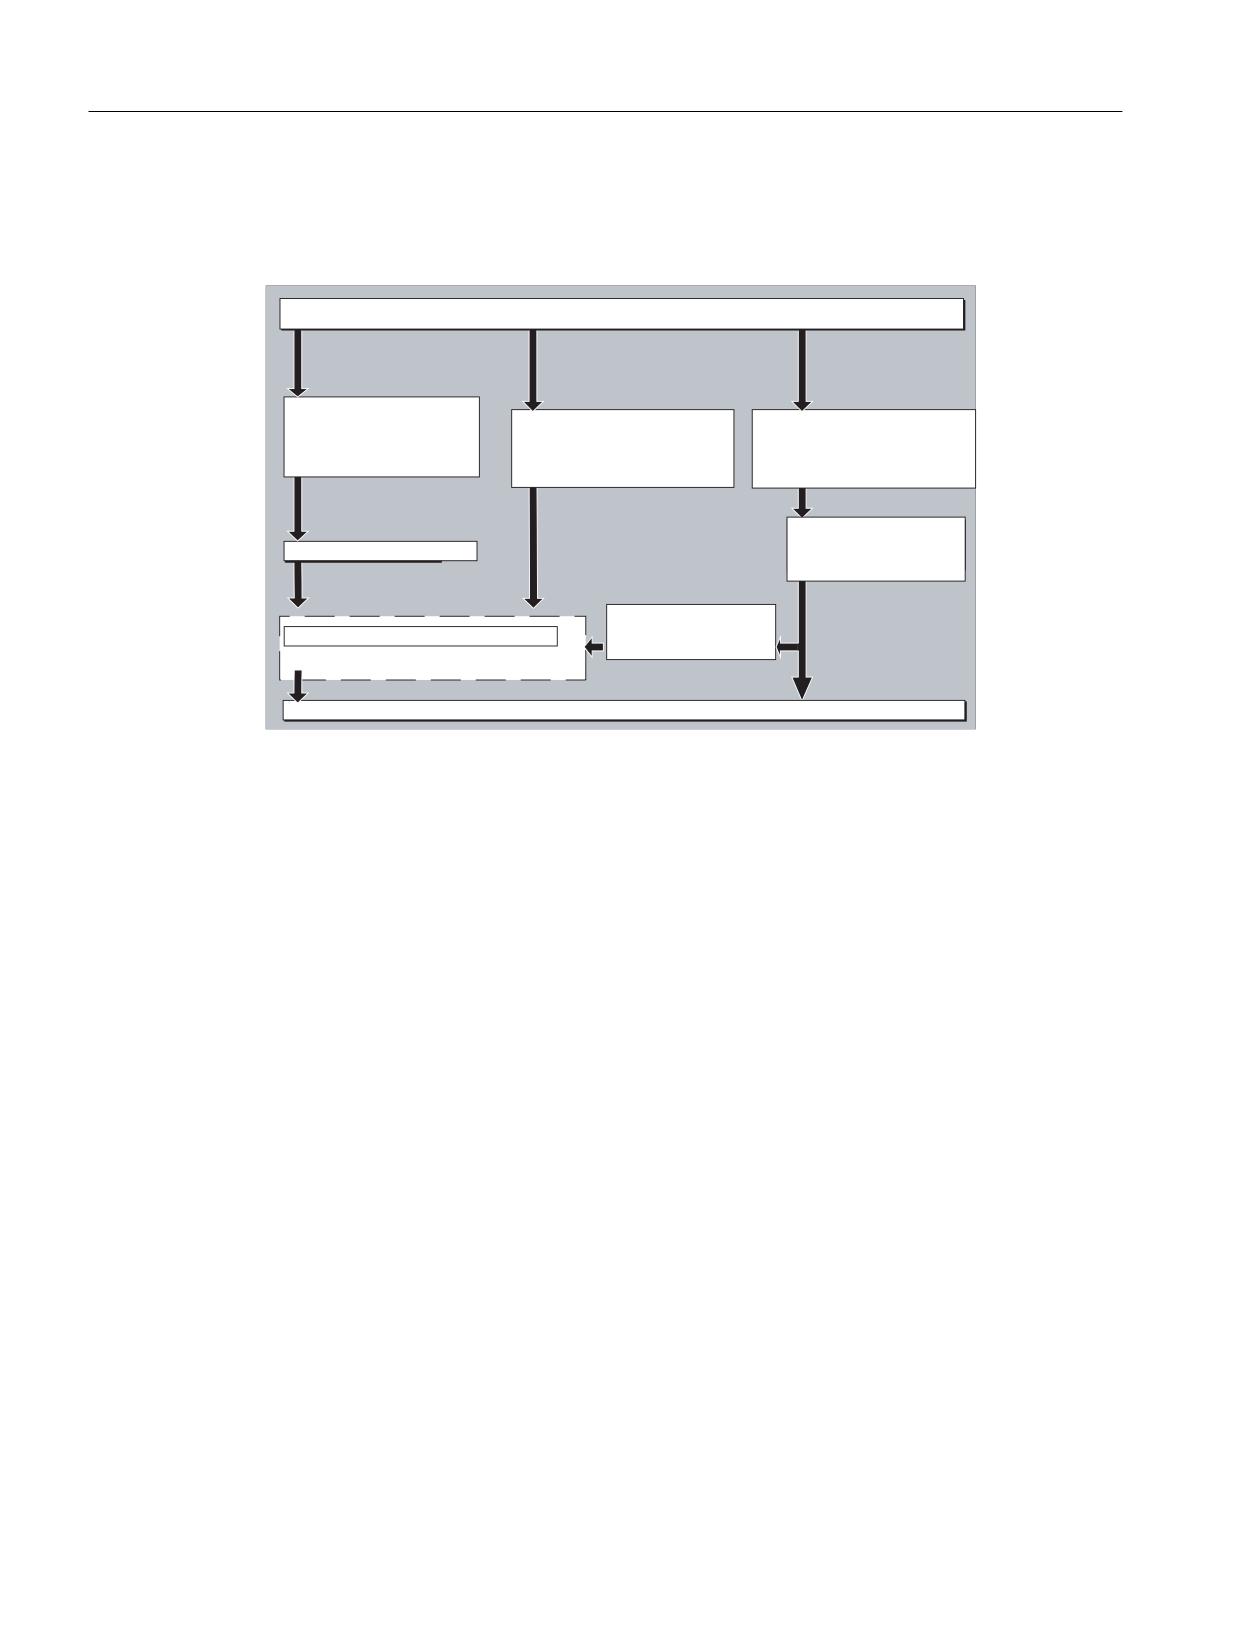
Lead-Link-ось это ось, которая интерполируется NCU и используется одним или
несколькими другими NCU в качестве ведущей оси для управления ведомыми осями.
̳͕͚͋͒ͣ 1&8 /LQN
1&8
1&8
1&8 Q
̮͇͇͔͔͋͌͢
͎͔͇͔͌͞͏ͦ $
̺͖͇͉͔͗͒͌͏͌
̯͔͙͖͕͙͕͌͗͒ͦ͗
̯͔͙͖͕͙͕͌͗͒ͦ͗
͎͌͗͌͞
͉͕͓͚͌͋ͥ
͕ͣ͘ ͏
̻͇͙͑͏͌͑͘͞͏͌
̸͉͕͌͗
̸͉͕͌͗
͎͔͇͔͌͞͏ͦ $
̶͗͏͉͕͔͇͋ͦ
̶͗͏͉͕͔͇͋ͦ
͘͏͙͓͇͌͘
͘͏͙͓͇͌͘
%
$
%
Осевая ошибка регулятора положения передается на все другие NCU, которые через
Lead-Link-ось имеют отношение к затронутой оси.
Зависимые от Lead-Link-оси NCU могут использовать следующие соединения с Lead-
Link-осью:
• главное значение(заданное, фактическое, симулированное главное значение)
• буксировка
• тангенциальное слежение
• электронный редуктор (ELG)
• синхронный шпиндель
Программирование
Главный NCU:
Только NCU, с которым физически согласована ось главного значения, может
программировать движения перемещения для этой оси. Исходя из этого
программирование не должно учитывать особенностей.
NCU ведомых осей:
Программирование на NCU ведомых осей не может содержать команд перемещения
для Lead-Link-оси (ось главного значения). Нарушения этого правила вызывают
ошибку.
Обращение к Lead-Link-оси осуществляется через идентификатор осей канала
обычным способом. Доступ к состояниям Lead-Link-оси возможен через выбранные
системные переменные.
Основы
430
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Прочая информация
15.1 Оси
Дополнительная информация
Условия
• Участвующие NCU NCU1 до NCU<n> (<n> макс. 8) должны быть соединены через
Link-модуль с быстрой Link-коммуникацией.
Литература:
Справочник по оборудованию "Проектирование NCU"
• Ось должна быть соответственно сконфигурирована через машинные данные.
• Необходимо наличие опции "Link-ось".
• Для всех участвующих NCU должен быть сконфигурирован идентичный такт
интерполяции.
Ограничения
• Ведущая ось в качестве Lead-Link-оси не может быть Link-осью, т.е перемещаемая
другим NCU как основным NCU.
• Ведущая ось в качестве Lead-Link-оси не может быть осью контейнера, т.е. осью, к
которой попеременно обращаются различные NCU.
• Lead-Link-ось не может быть запрограммированной ведущей осью соединения
Gantry.
• Соединения с Lead-Link-осями не могут иметь многоступенчатого
последовательного включения (каскадирование).
• Переход оси возможен только внутри основного NCU Lead-Link-оси.
Системные переменные
Следующие системные переменные могут использоваться с идентификатором осей
канала Lead-Link-оси:
Системная переменная Значение
$AA_LEAD_SP
Симулированное главное значение - позиция
$AA_LEAD_SV
Симулированное главное значение - скорость
Если эти системные переменные актуализируются через NCU ведущей оси, то новые
значения передаются и на NCU, которые хотят перемещать ведомые оси в
зависимости от этой ведущей оси.
Литература:
Описание функций "Расширенные функции"; Несколько панелей оператора и NCU (B3)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
431
Прочая информация
15.2 От команды движения до движения станка
15.2
От команды движения до движения станка
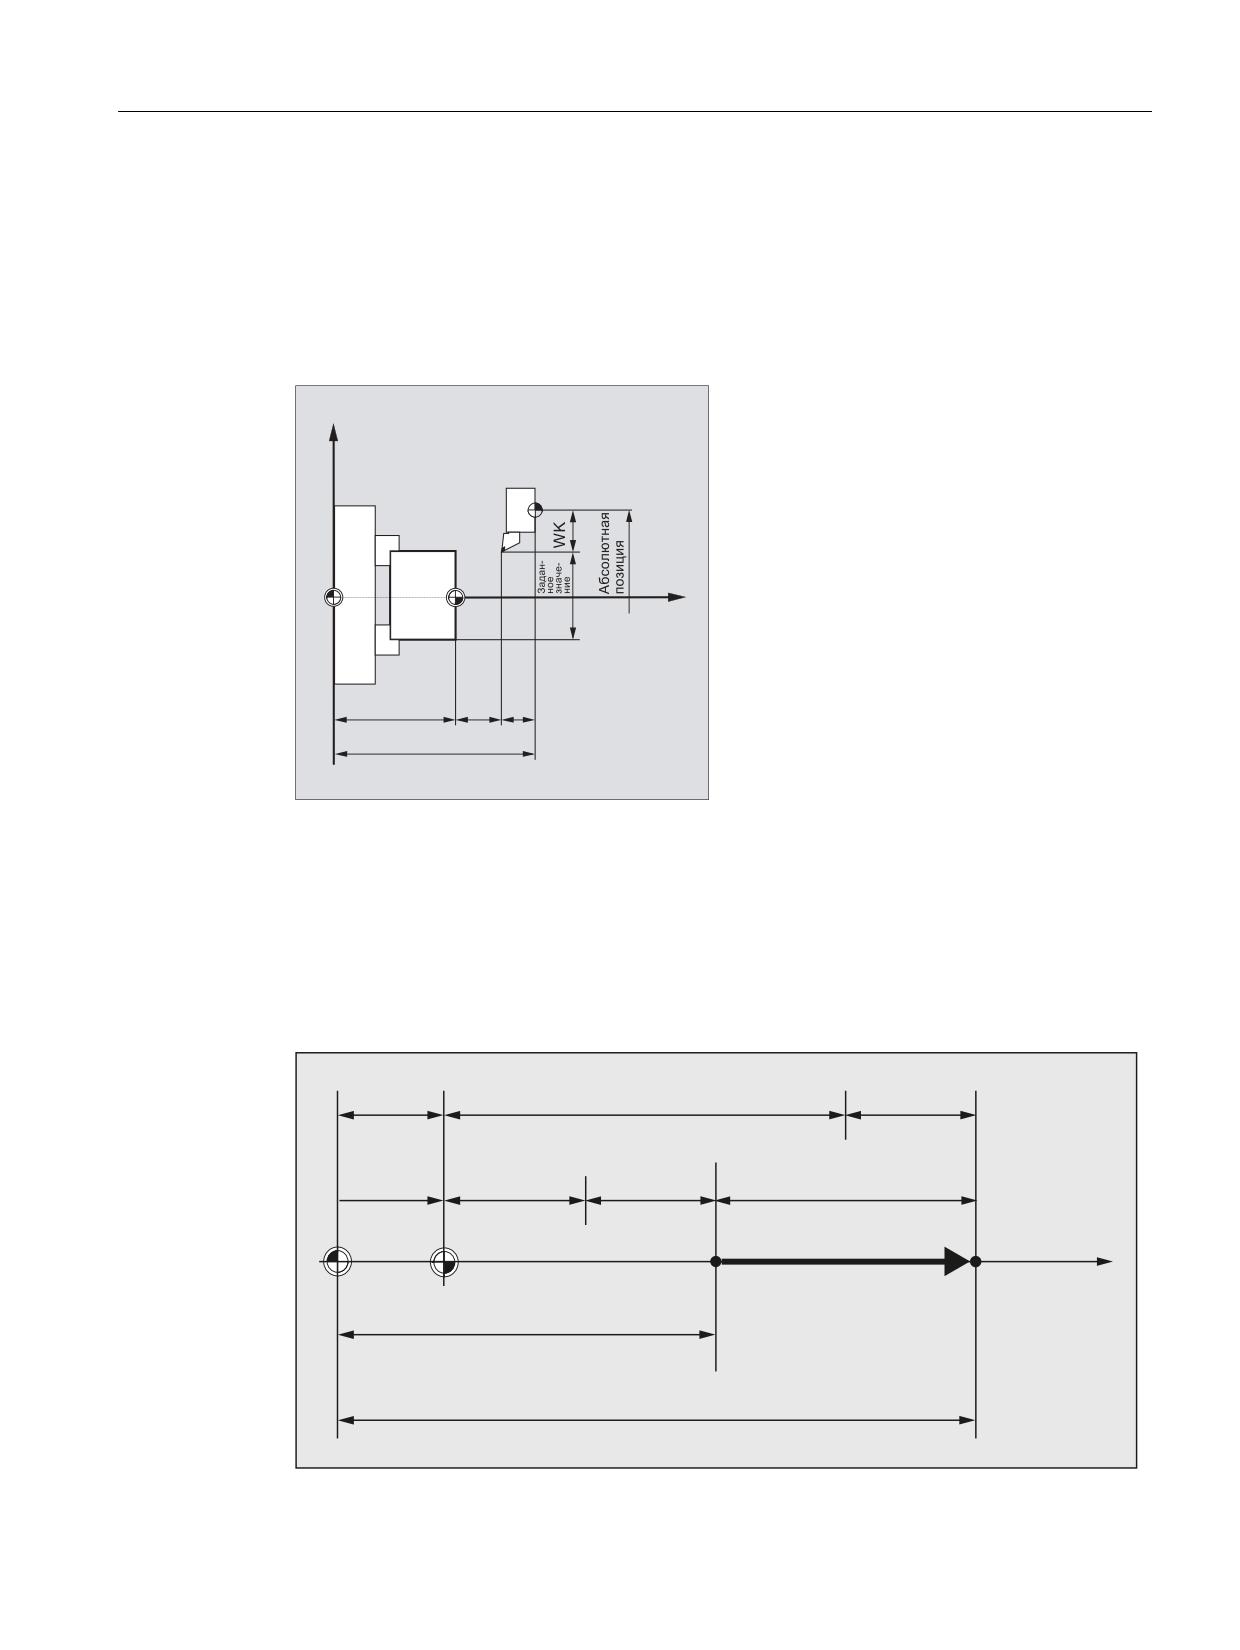
Связь между запрограммированными движениями осей (командами движения) и
следующими из них движениями станка должен пояснить рисунок ниже:
̫͉͏͍͔͌͏͌ ͕͘͏ ͎͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͕͗͌ ͉ ͘͏͙͓͌͌͘ ͕͕͑͗͋͏͔͇͙ ͙͇͋͌͒͏
̵͖͏͇͔͘͏͌
͕͓͙͊͌͌͗͏͏ ͙͇͋͌͒͏ ͎͌͗͌͞ ͕͊͌ ͕͘͏
͑
͖͗͏͓͚͌͗ ; < =
̻͓͗͌͐ ͉͢͞͏͔͒͌͘͏͌
͓͔͌͌͘͠͏͌ 75$16
̵͖͏͇͔͘͏͌ ͕͗͏͔͙͇͌͝͏͏
̵͙͇͉͘͟͏͌ͦ͘ ͕͖͇͙͕͌͗͗͢
͉͇͔͗͌͠͏͌ 527
͖͓͔͌͗͌͌͌͠͏ͦ ͎͌͗͌͞
͏͔͙͚͓͔͙͇͗͌͘ ͎͌͗͌͞ ͉͙͕͌͑͗
͓͇͙͇͈͘͟͏͕͉͇͔͗͏͌ 6&$/(
͙ ͔ ͕͖͕͔͋͒͏͙͔͌͒ͣ͌͢ ͕͘͏
͕͗͏͔͙͇͌͝͏͏ ͕͉ͤ͐͒͌͗ ͚͕͊͒
] % & 8 9
̱͕͔͙͚͗ ͉ ͇͙͕͉͕͋͌͑͗͐
͘͏͙͓͌͌͘ ͕͕͑͗͋͏͔͇͙
͇͔͇͇͑͒ %&6
̻͓͗͌͐ ͉͢͞͏͔͒͌͘͏͌
̱͕͗͗͌͑͝͏ͦ ͇͗͋͏͚͇͘ ͏͔͙͗͘
͓͔͌͌͘͠͏͌
̫͉͏͍͔͌͏͌
͓͇͙͇͈͘͟͏͕͉͇͔͗͏͌
͔͚͉͕͒͌͐ ͙͕͑͞͏ ͏͔͙͚͓͔͙͇͗͌͘
͉ %&6
̱͚͕͉͗͊͌͢ ͕͘͏ ͖͗͏
̱͕͗͗͌͑͝͏ͦ ͋͒͏͔ ͏͔͙͚͓͔͙͇͗͌͘
͕͉͕͌͐͘
͙͇͔͕͓͇͗͛͗͘͝͏͏
̱͏͔͓͇͙͌͏͇͌͑ͦ͘͞ ͙͇͔͕͓͇͗͛͗͘͝͏ͦ
͌͒͘͏ ͇͙͑͏͉͔͇
̫͉͏͍͔͌͏͌ ͕͌͐͘ ͙͇͔͇͑͘ ͇͔͇͇͑͒ DEF
Основы
432
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Прочая информация
15.3 Вычисление хода
15.3
Вычисление хода
Вычисление хода дает участок пути, который должен быть пройден в одном кадре, с
учетом всех смещений и коррекций.
Общее правило:
Ход = заданное значение - фактическое значение + смещение нулевой точки (ZO) +
коррекция инструмента (WK)
;
7
=
0
:
̮͇͇͔͋
͔͕͌
͎͔͇͌͞
19
͔͏͌
:.
̧͈͕͙͔͇͒ͥͦ͘ ͖͕͎͏͝͏ͦ
Если в новом программном кадре программируется новое смещение нулевой точки и
новая коррекция инструмента, то:
• при вводе исходного размера:
Ход = (исходный размер P2 - исходный размер P1) + (ZO P2 - ZO P1) +
(WK P2 - WK P1).
• при вводе составного размера:
Ход = составной размер + (ZO P2 - ZO P1) + (WK P2 - WK P1).
=2 3 ̯͕͔͋͐͘͜͢ ͇͎͓͗͌͗ ͎͇͇͔͔͕͋͌ ͎͔͇͔͌͞͏͌ ͋͒ͦ 3
:. 3
̯͕͔͋͐͘͜͢
=2 3
͇͎͓͗͌͗
:. 3
̼͕͋
͎͇͇͔͔͕͋͌
͎͔͇͔͌͞͏͌
͋͒ͦ 3
0
:
3
̫͉͏͍͔͌͏͌
3
̻͇͙͑͏͕͌͑͌͘͞ ͎͔͇͔͌͞͏͌
̻͇͙͑͏͕͌͑͌͘͞ ͎͔͇͔͌͞͏͌
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
433

Прочая информация
15.4 Адреса
15.4
Адреса
Фиксированные и устанавливаемые адреса
Адреса могут быть разделены на две группы:
• Фиксированные адреса
Эти адреса фиксировано установлены, т.е. символы адреса не могут быть
изменены.
• Устанавливаемые адреса
Этим адресам изготовитель станка через машинные данные может присвоить
другое имя.
В таблице ниже перечислены некоторые важные адреса. В последней графе указано,
идет ли речь о фиксированном или устанавливаемом адресе.
Адрес
Значение (стандартная установка)
Имя
A=DC(...)
Круговая ось
устанавли-
A=ACP(...)
ваемый
A=ACN(...)
ADIS
Интервал перешлифовки для траекторных функций
фиксиро-
ванный
B=DC(...)
Круговая ось
устанавли-
B=ACP(...)
ваемый
B=ACN(...)
C=DC(...)
Круговая ось
устанавли-
C=ACP(...)
ваемый
C=ACN(...)
CHR=...
Снятие фасок угла контура
фиксиро-
ванный
D...
Номер резца
фиксиро-
ванный
F...
Подача
фиксиро-
ванный
FA[ось]=... или
Осевая подача
фиксиро-
FA[шпиндель]=...
ванный
(только если номер шпинделя задается через
или
переменную)
[SPI(шпиндель)]=...
G...
Функция перемещения
фиксиро-
ванный
H...
Вспомогательная функция
фиксиро-
H=QU(...)
ванный
Вспомогательная функция без остановки чтения
I...
Параметры интерполяции
устанавли-
ваемый
J...
Параметры интерполяции
устанавлива
емый
K...
Параметры интерполяции
устанавли-
ваемый
Основы
434
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Прочая информация
15.4 Адреса
L...
Вызов подпрограммы
фиксиро-
ванный
M...
Дополнительная функция
фиксиро-
M=QU
ванный
Дополнительная функция без остановки чтения
N...
Вспомогательный кадр
фиксиро-
ванный
OVR
Процентовка траектории
фиксиро-
ванный
P...
Кол-во прогонов программы
фиксиро-
ванный
POS [ось]=...
Позиционирующая ось
фиксиро-
ванный
POSА[ось]=…
Позиционирующая ось через границу кадра
фиксиро-
ванный
SPOS=...
Позиция шпинделя
фиксиро-
SPOS[n]=...
ванный
SPOSA=...
Позиция шпинделя за границу кадра
фиксиро-
SPOSA[n
ванный
Q...
Ось
устанавли-
ваемый
R0=... до Rn=...
- R-параметры, n устанавливается через MD
фиксиро-
(стандарт 0 - 99)
ванный
R...
- Ось
устанавли-
ваемый
RND
Закругление угла контура
фиксиро-
ванный
RNDM
Закругление угла контура (модально)
фиксиро-
ванный
S...
Число оборотов шпинделя
фиксиро-
ванный
T...
Номер инструмента
фиксиро-
ванный
U...
Ось
устанавли-
ваемый
V...
Ось
устанавли-
ваемый
W...
Ось
устанавли-
ваемый
X...
Ось
устанавли-
X=AC(...)
ваемый
" абсолютный
X=IC
" инкрементальный
Y...
Ось
устанавли-
Y=AC(...)
ваемый
Y=IC
Z...
Ось
устанавли-
Z=AC(...)
ваемый
Z=IC
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
435

Прочая информация
15.4 Адреса
AR+=...
Апертурный угол
устанавли-
ваемый
AP=...
Полярный угол
устанавли-
ваемый
CR=...
Радиус окружности
устанавли-
ваемый
RP=...
Полярный радиус
устанавли-
ваемый
Примечание
Устанавливаемые адреса
Устанавливаемые адреса должны быть однозначными внутри СЧПУ, т.е. одно и то же
имя адреса не может использоваться для различных типов адресов.
В качестве типов адресов при этом различаются:
• Осевые значения и конечные точки
• Параметры интерполяции
• Подачи
• Критерии перешлифовки
• Измерение
• Поведение осей и шпинделей
Адреса, действующие модально/покадрово
Модально действующие адреса сохраняют свою значимость с запрограммированным
значением до тех пор (во всех последующих кадрах), пока по тому же адресу не будет
запрограммировано новое значение.
Действующие покадрово адреса сохраняют свою значимость только в том кадре, в
котором они были запрограммированы.
Пример:
Программный код
Комментарий
N10 G01 F500 X10
;
N20 X10
; Подача F из N10 действует до ввода новой подачи.
Основы
436
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Прочая информация
15.4 Адреса
Адреса с осевым расширением
У адресов с осевым расширением имя оси стоит в квадратных скобках после адреса,
который устанавливает соответствие осям.
Пример:
Программный код
Комментарий
FA[U]=400
; Специфическая подача для оси U.
Фиксированные адреса с осевым расширением:
Адрес
Значение (стандартная установка)
AX
Осевое значение (переменное программирование оси)
ACC
Осевое ускорение
FA
Осевая подача
FDA
Осевая подача для наложения маховичка
FL
Осевое ограничение подачи
IP
Параметры интерполяции (переменное программирование оси)
OVRA
Осевая процентовка
PO
Полиномиальный коэффициент
POS
Позиционирующая ось
POSA
Позиционирующая ось за границу кадра
Расширенное написание адреса
Расширенное написание адресов позволяет систематизировать большее количество
осей и шпинделей.
Расширенный адрес состоит из числового расширения и присвоенного посредством
символа "=" арифметического выражения. Цифровое расширение имеет одну или две
позиции и всегда является положительным.
Расширенное написание адреса допускается только для следующих простых адресов:
Адрес
Значение
X, Y, Z, …
Адреса осей
I, J, K
Параметры интерполяции
S
Число оборотов шпинделя
SPOS, SPOSA
Позиция шпинделя
M
Дополнительные функции
H
Вспомогательные функции
T
Номер инструмента
F
Подача
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
437
Прочая информация
15.4 Адреса
Примеры:
Программный код
Комментарий
X7
; "=" не требуется; 7 это значение; но символ "=" возможен и здесь
X4=20
; Ось X4; "=" требуется
CR=7.3
; 2 буквы; "=" требуется
S1=470
; Число оборотов для 1-ого шпинделя: 470 об/мин
M3=5
; Остановка шпинделя для 3-его шпинделя
Для адресов M, H, S а также для SPOS и SPOSA, числовое расширение может быть
заменено на переменную. При этом идентификатор переменных стоит в квадратных
скобках.
Примеры:
Программный код
Комментарий
S[SPINU]=470
; Число оборотов для шпинделя,
номер которого зафиксирован в
переменной SPINU
M[SPINU]=3
; Правое вращение для шпинделя,
номер которого зафиксирован в
переменной SPINU
T[SPINU]=7
; Предварительный выбор
инструмента для шпинделя, номер
которого зафиксирован в
переменной SPINU
Основы
438
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Прочая информация
15.5 Идентификатор
15.5
Идентификатор
Команды по DIN 66025 через высокоуровневый язык программирования ЧПУ среди
прочего дополняются т.н.. идентификаторами.
Идентификаторы могут записываться для:
• системных переменных
• определенных пользователем переменных
• подпрограмм
• кодовых слов
• меток перехода
• макросов
Примечание
Идентификаторы должны быть однозначными. Один и тот же идентификатор не может
использоваться для различных объектов.
Правила наименования
Для присвоения имен идентификаторов действуют следующие правила:
• Макс. число символов:
- для имен программ: 24
- идентификаторов осей: 8
- идентификаторов переменных: 31
• Разрешенными символами являются:
- буквы
- цифры
- символы подчеркивания
• Первыми двумя символами должны быть буквы или символы подчеркивания.
• Разделительные символы между отдельными символами запрещены.
Примечание
Зарезервированные кодовые слова не могут использоваться в качестве
идентификаторов.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
439
Прочая информация
15.5 Идентификатор
Зарезервированные комбинации символов
Во избежание повторения имен при присвоении идентификаторов циклов учитывать
следующие зарезервированные функции:
• Все идентификаторы, начинающиеся с "CYCLE" или "CUST_" или "GROUP_" или "_"
или "S_", зарезервированы для циклов SIEMENS.
• Все идентификаторы, начинающиеся с "CCS”, зарезервированы для компилируемых
циклов SIEMENS.
• Пользовательские компилируемые циклы начинаются с "CC”.
Примечание
Пользователю рекомендуется выбирать идентификаторы, начинающиеся с "U” (User),
так как такие идентификаторы не используются системой, компилируемыми циклами и
циклами SIEMENS.
Другими зарезервированными функциями являются:
• Идентификатор "RL" зарезервирован для обычных токарных станков.
• Идентификаторы, начинающиеся с "E_ " или "F_", зарезервированы для
программирования EASY-STEP.
Идентификаторы переменных
У переменных, используемых системой, первая буква заменяется символом "$".
Примеры:
Системная
Значение
переменная
$P_IFRAME
Активный устанавливаемый фрейм
$P_F
Запрограммированная подача по траектории
Примечание
Символ "$" не может использоваться для переменных, определяемых пользователем.
Основы
440
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Прочая информация
15.6 Постоянные
15.6
Постоянные
Постоянные Integer
Постоянная Integer это целочисленное значение с или без знака, к примеру,
присвоение значения адресу.
Примеры:
X10.25
Присвоение значения +10.25 адресу X
X-10.25
Присвоение значения -10,25 адресу X
X0.25
Присвоение значения +0,25 адресу X
X.25
Присвоение значения +0.25 адресу X, без вводного "0"
X=-.1EX-3
Присвоение значения -0,1*10-3 адресу X
X0
Присвоение значения 0 адресу X (X0 нельзя заменить на X)
Примечание
Если для адреса с допустимым вводом десятичной точки после десятичной точки
записано больше мест, чем предусмотрено для этого адреса, то он округляется до
предусмотренного числа мест.
Шестнадцатеричные постоянные
Возможны и постоянные, имеющие шестнадцатеричную интерпретацию. При этом
буквы "A" до "F" служат шестнадцатеричными цифрами от 10 до 15.
Шестнадцатеричные постоянные заключаются между двумя апострофами и
начинаются с буквы "H" с последующим шестнадцатеричным значением. Разрешаются
разделительные символы между буквами и цифрами.
Пример:
Программный код
Комментарий
$MC_TOOL_MANAGEMENT_MASK='H3C7F'
; Присвоение шестнадцатеричной постоянной
машинным данным:
MD18080 $MN_MM_TOOL_MANAGEMENT_MASK
Примечание
Максимальное количество символов ограничивается диапазоном значений
целочисленного типа данных.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
441
Прочая информация
15.6 Постоянные
Двоичные постоянные
Возможны и постоянные, которые интерпретируются двоично. При этом используются
только цифры "0" и "1".
Двоичные постоянные заключаются между апострофами и начинаются с буквы "B" с
последующим двоичным значением. Разделительные символы между цифрами
разрешаются.
Пример:
Программный код
Комментарий
$MN_AUXFU_GROUP_SPEC='B10000001'
; Через присвоение двоичных постоянных в
машинных данных устанавливаются Бит0 и
Бит7.
Примечание
Максимальное количество символов ограничивается диапазоном значений
целочисленного типа данных.
Основы
442
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Таблицы
16
16.1
Операторы
Пояснение:
1)
Активность оператора:
м
модально
п
покадрово
2)
Ссылка на документ, содержащий подробное описание оператора:
PGsl
Руководство по программированию "Основы"
PGAsl
Руководство по программированию "Расширенное программирование"
BNMsl
Руководство по программированию "Измерительные циклы"
BHDsl
Руководство оператора "Токарная обработка"
BHFsl
Руководство оператора "Фрезерная обработка"
FB1 ( )
Описание функций "Основные функции" (с алфавитно-цифровым сокращением
соответствующего описания функций в скобках)
FB2 ( )
Описание функций "Дополнительные функции" (с алфавитно-цифровым сокращением
соответствующего описания функций в скобках)
FB3 ( )
Описание функций "Специальные функции" (с алфавитно-цифровым сокращением
соответствующего описания функций в скобках)
FBSIsl
Описание функций Safety Integrated
FBSY
Описание функций "Синхронные действия"
FBW
Описание функций "Управление инструментом"
3)
Стандартная установка в начале программы (в состоянии СЧПУ при поставке, когда еще ничего другого не
запрограммировано).
Оператор
Значение
W 1)
Описание см. 2)
:
Номер главного кадра ЧПУ, конец
PGAsl
метки перехода, связывающий
оператор
*
Оператор для умножения
PGAsl
+
Оператор для сложения
PGAsl
-
Оператор для вычитания
PGAsl
<
Оператор сравнения, меньше
PGAsl
<<
Связывающий оператор для строк
PGAsl
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
443

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
<=
Оператор сравнения, меньше равно
PGAsl
=
Оператор присваивания
PGAsl
>=
Оператор сравнения, больше равно
PGAsl
/
Оператор для деления
PGAsl
/0
Кадр пропускается (1-ый уровень
PGsl
…
пропуска)
Пропуск кадров [Страница 40]
…
Кадр пропускается (8-ый уровень
/7
пропуска)
A
Имя оси
м/п
PGAsl
A2
Ориентация инструмента: Угол RPY
п
PGAsl
или эйлеров угол
A3
Ориентация инструмента: Компонент
п
PGAsl
вектора Перпендикулярно
направлению/плоскости
A4
Ориентация инструмента: Вектор
п
PGAsl
нормали плоскости для начала кадра
A5
Ориентация инструмента: Вектор
п
PGAsl
нормали плоскости для конца кадра
ABS
Абсолютное значение (величина)
PGAsl
AC
Абсолютное указание размеров
п
PGsl
координат/позиций
Указание абсолютного размера (G90, AC)
[Страница 168]
ACC
Управление актуальным осевым
м
PGsl
ускорением
Программируемая коррекция ускорения (ACC)
(опция) [Страница 140]
ACCLIMA
Управление актуальным
м
PGsl
максимальным осевым ускорением
Управление ускорением для ведомых осей
(VELOLIMA, ACCLIMA, JERKLIMA) [Страница 411]
ACN
Абсолютное указание размера для
п
PGsl
круговых осей, подвод к позиции в
Указание абсолютного размера для круговых осей
отрицательном направлении
(DC, ACP, ACN) [Страница 175]
ACOS
Арккосинус
PGAsl
(тригонометрическая функция)
ACP
Абсолютное указание размера для
п
PGsl
круговых осей, подвод к позиции в
Указание абсолютного размера для круговых осей
положительном направлении
(DC, ACP, ACN) [Страница 175]
Основы
444
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
ACTBLOCNO
Вывод актуального номера кадра
PGAsl
ошибки, даже в случае активности
"актуальная индикация кадра
подавлена" (DISPLOF)!
ADDFRAME
Учет и возможная активация
PGAsl, FB1(K2)
измеренного фрейма
ADIS
Интервал перешлифовки для
м
PGsl
траекторных функций G1, G2, G3, ...
Режим управления траекторией (G64, G641, G642,
G643, G644, G645, ADIS, ADISPOS) [Страница 328]
ADISPOS
Интервал перешлифовки для
м
PGsl
ускоренного хода G0
Режим управления траекторией (G64, G641, G642,
G643, G644, G645, ADIS, ADISPOS) [Страница 328]
ADISPOSA
Размер окна допуска для IPOBRKA
м
PGAsl
ALF
Угол быстрого отвода
м
PGAsl
AMIRROR
Программируемое отражение
п
PGsl
Программируемое отражение (MIRROR,
AMIRROR) [Страница 365]
AND
Логическая И
PGAsl
ANG
Угол линии контура
п
PGsl
Линии контура: Прямая (ANG) [Страница 238]
AP
Полярный угол
м/п
PGsl
Команды движения с полярными координатами
(G0, G1, G2, G3, AP, RP) [Страница 197]
APR
Чтение / индикация защиты доступа
PGAsl
APRB
Чтение права доступа, BTSS
PGAsl
APRP
Чтение права доступа, программа
PGAsl
обработки детали
APW
Запись защиты доступа
PGAsl
APWB
Запись права доступа, BTSS
PGAsl
APWP
Запись права доступа, программа
PGAsl
обработки детали
APX
Определение защиты доступа для
PGAsl
выполнения указанного элемента
языка
AR
Апертурный угол
м/п
PGsl
Круговая интерполяция с апертурным углом и
центром (G2/G3, X... Y... Z.../ I... J... K..., AR)
[Страница 218]
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
445
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
AROT
Программируемое вращение
п
PGsl
Программируемое вращение (ROT, AROT, RPL)
[Страница 350]
AROTS
Программируемые вращения
п
PGsl
фреймов с пространственными
Программируемые вращения фреймов с
углами
пространственными углами (ROTS, AROTS,
CROTS) [Страница 360]
AS
Макро-определение
PGAsl
ASCALE
Программируемое масштабирование
п
PGsl
Программируемый коэффициент
масштабирования (SCALE, ASCALE) [Страница
362]
ASIN
Математическая функция, арксинус
PGAsl
ASPLINE
Акима-сплайн
м
PGAsl
ATAN2
Арктангенс2
PGAsl
ATOL
Спец. для оси допуск для функций
PGAsl
компрессора, сглаживания
ориентации и типов перешлифовки
ATRANS
Аддитивное программируемое
п
PGsl
смещение
Смещение нулевой точки (TRANS, ATRANS)
[Страница 343]
AX
Переменный идентификатор оси
м/п
PGAsl
AXCTSWE
Вращать осевой контейнер
PGAsl
AXCTSWEC
Отмена разрешения на вращение
PGAsl
осевого контейнера
AXCTSWED
Вращать осевой контейнер
PGAsl
(командная переменная для ввода в
эксплуатацию!)
AXIS
Идентификатор оси, адрес оси
PGAsl
AXNAME
Преобразует входную строку в
PGAsl
идентификатор оси
AXSTRING
Преобразует строку номер шпинделя
PGAsl
AXTOCHAN
Затребовать ось для определенного
PGAsl
канала. Возможно из программы ЧПУ
и из синхронного действия.
AXTOSPI
Преобразует идентификатор оси в
PGAsl
индекс шпинделя
Основы
446
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
B
Имя оси
м/п
PGAsl
B2
Ориентация инструмента: Угол RPY
п
PGAsl
или эйлеров угол
B3
Ориентация инструмента: Компонент
п
PGAsl
вектора Перпендикулярно
направлению/плоскости
B4
Ориентация инструмента: Вектор
п
PGAsl
нормали плоскости для начала кадра
B5
Ориентация инструмента: Вектор
п
PGAsl
нормали плоскости для конца кадра
B_AND
Побитовая И
PGAsl
B_OR
Побитовая ИЛИ
PGAsl
B_NOT
Побитовое отрицание
PGAsl
B_XOR
Побитовая исключающая "ИЛИ"
PGAsl
BAUTO
Определение первого сегмента
м
PGAsl
сплайна через следующие 3 точки
BLOCK
Определяет вместе с кодовым словом
PGAsl
TO обрабатываемый программный
блок в косвенном вызове
подпрограммы
BLSYNC
Выполнение обработчика прерываний
PGAsl
должно начаться только при
следующей смене кадра
BNAT 3)
Натуральный переход к первому
м
PGAsl
сплайн-кадру
BOOL
Тип данных: Значение истинности
PGAsl
TRUE/FALSE или 1/0
BOUND
Проверяет, находится ли значение в
PGAsl
пределах определенного диапазона
значений. Тождество возвращает
проверяемое значение.
BRISK 3)
Скачкообразное ускорение по
м
PGsl
траектории
Режим ускорения (BRISK, BRISKA, SOFT, SOFTA,
DRIVE, DRIVEA) [Страница 408]
BRISKA
Включение скачкообразного
PGsl
ускорения по траектории для
Режим ускорения (BRISK, BRISKA, SOFT, SOFTA,
запрограммированных осей
DRIVE, DRIVEA) [Страница 408]
BSPLINE
B-сплайн
м
PGAsl
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
447
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
BTAN
Тангенциальный переход к первому
м
PGAsl
сплайн-кадру
C
Имя оси
м/п
PGAsl
C2
Ориентация инструмента: Угол RPY
п
PGAsl
или эйлеров угол
C3
Ориентация инструмента: Компонент
п
PGAsl
вектора Перпендикулярно
направлению/плоскости
C4
Ориентация инструмента: Вектор
п
PGAsl
нормали плоскости для начала кадра
C5
Ориентация инструмента: Вектор
п
PGAsl
нормали плоскости для конца кадра
CAC
Абсолютный подвод к позиции
PGAsl
CACN
Абсолютный подвод к
PGAsl
зафиксированному в таблице
значению в отрицательном
направлении
CACP
Абсолютный подвод к
PGAsl
зафиксированному в таблице
значению в положительном
направлении
CALCDAT
Вычисляет радиус и центр окружности
PGAsl
из 3 или 4 точек
CALCPOSI
Проверка нарушения защищенной
PGAsl
области, ограничения рабочего поля
и программных лимитов
CALL
Косвенный вызов подпрограммы
PGAsl
CALLPATH
Программируемый маршрут поиска
PGAsl
для вызовов подпрограмм
CANCEL
Отменить модальное синхронное
PGAsl
действие
CASE
Условное ветвление программы
PGAsl
CDC
Прямой подвод к позиции
PGAsl
CDOF 3)
Контроль столкновения ВЫКЛ
м
PGsl
Контроль столкновений (CDON, CDOF, CDOF2)
[Страница 313]
CDOF2
Контроль столкновения ВЫКЛ, для
м
PGsl
периферийного фрезерования 3D
Контроль столкновений (CDON, CDOF, CDOF2)
[Страница 313]
Основы
448
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
CDON
Контроль столкновения ВКЛ
м
PGsl
Контроль столкновений (CDON, CDOF, CDOF2)
[Страница 313]
CFC 3)
Постоянная подача на контуре
м
PGsl
Оптимизация подачи для изогнутых участков
траектории (CFTCP, CFC, CFIN) [Страница 146]
CFIN
Постоянная подача только для
м
PGsl
внутреннего изгиба, не для наружного
Оптимизация подачи для изогнутых участков
изгиба
траектории (CFTCP, CFC, CFIN) [Страница 146]
CFINE
Присвоение точного смещения
PGAsl
ФРЕЙМ-переменной
CFTCP
Постоянная подача в исходной точке
м
PGsl
резцов инструмента, траектория
Оптимизация подачи для изогнутых участков
центра
траектории (CFTCP, CFC, CFIN) [Страница 146]
CHAN
Спецификация сферы действия
PGAsl
данных
CHANDATA
Установить номера канала для
PGAsl
обращения к данным канала
CHAR
Тип данных: символы ASCII
PGAsl
CHECKSUM
Образует контрольную сумму через
PGAsl
поле как STRING с установленной
длиной
CHF
Фаска;
п
PGsl
значение = длина фаски
Фаска, закругление (CHF, CHR, RND, RNDM, FRC,
FRCM) [Страница 271]
CHKDM
Проверка однозначности в магазине
FBW
CHKDNO
Проверка однозначности номеров D
PGAsl
CHR
Фаска;
PGsl
значение = длина фаски в
Фаска, закругление (CHF, CHR, RND, RNDM, FRC,
направлении движения
FRCM) [Страница 271]
CIC
Инкрементальный подвод к позиции
PGAsl
CIP
Круговая интерполяция через
м
PGsl
промежуточную точку
Круговая интерполяция с промежуточной и
конечной точкой (CIP, X... Y... Z..., I1... J1... K1...)
[Страница 222]
CLEARM
Сброс одной/нескольких меток для
PGAsl
координации канала
CLRINT
Выключение прерываний
PGAsl
CMIRROR
Отражение на оси координат
PGAsl
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
449
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
COARSEA
Конец движения при достижении
м
PGAsl
"Точного останова грубого"
COMPCAD
Компрессор ВКЛ: Оптимизированное
м
PGAsl
качество поверхностей для программ
CAD
COMPCURV
Компрессор ВКЛ: полином с
м
PGAsl
постоянным изгибом
COMPLETE
Управляющий оператор для выгрузки
PGAsl
и загрузки данных
COMPOF 3)
Компрессор ВЫКЛ
м
PGAsl
COMPON
Компрессор ВКЛ
PGAsl
CONTDCON
Декодирование контура в табличной
PGAsl
форме ВКЛ
CONTPRON
Включение эталонной подготовки
PGAsl
CORROF
Все активные наложенные движения
PGsl
отключаются.
Отключение наложенных движений (DRFOF,
CORROF) [Страница 375]
COS
Косинус
PGAsl
(тригонометрическая функция)
COUPDEF
Определение структуры электронного
PGAsl
редуктора / соединения синхронных
шпинделей
COUPDEL
Удалить структуру электронного
PGAsl
редуктора
COUPOF
Структура электронного редуктора /
PGAsl
синхронная шпиндельная пара ВКЛ
COUPOFS
Отключение структуры электронного
PGAsl
редуктора / синхронной шпиндельной
пары с остановкой ведомого
шпинделя
COUPON
Структура электронного редуктора /
PGAsl
синхронная шпиндельная пара ВКЛ
COUPONC
Включение структуры электронного
PGAsl
редуктора/пары синхронных
шпинделей с передачей
предшествующего программирования
COUPRES
Сбросить структуру электронного
PGAsl
редуктора
CP
Движение по траектории
м
PGAsl
Основы
450
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
CPRECOF 3)
Программируемая точность контура
м
PGsl
ВЫКЛ
Точность контура (CPRECON, CPRECOF)
[Страница 416]
CPRECON
Программируемая точность контура
м
PGsl
ВКЛ
Точность контура (CPRECON, CPRECOF)
[Страница 416]
CPROT
Специфическая для канала
PGAsl
защищенная область ВКЛ/ВЫКЛ
CPROTDEF
Определение специфической для
PGAsl
канала защищенной области
CR
Радиус окружности
п
PGsl
Круговая интерполяция с радиусом и конечной
точкой (G2/G3, X... Y... Z.../ I... J... K..., CR)
[Страница 216]
CROT
Вращение актуальной системы
PGAsl
координат
CROTS
Программируемые вращения фрейма
п
PGsl
с пространственными углами
Программируемые вращения фреймов с
(вращение в указанных осях)
пространственными углами (ROTS, AROTS,
CROTS) [Страница 360]
CRPL
Вращение фрейма в произвольной
FB1(K2)
плоскости
CSCALE
Коэффициент масштабирования для
PGAsl
нескольких осей
CSPLINE
Кубический сплайн
м
PGAsl
CT
Окружность с тангенциальным
м
PGsl
переходом
Круговая интерполяция с тангенциальным
переходом (CT, X... Y... Z...) [Страница 225]
CTAB
Определить позицию ведомой оси на
PGAsl
основе позиции ведущей оси из
таблицы кривых
CTABDEF
Определение таблиц ВКЛ
PGAsl
CTABDEL
Удалить таблицу кривых
PGAsl
CTABEND
Определение таблиц ВЫКЛ
PGAsl
CTABEXISTS
Проверяет таблицу кривых с номером
PGAsl
n
CTABFNO
Число еще возможных таблиц кривых
PGAsl
в памяти
CTABFPOL
Число еще возможных полиномов в
PGAsl
памяти
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
451
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
CTABFSEG
Число еще возможных сегментов
PGAsl
кривых в памяти
CTABID
Выводит номер n-ной таблицы кривых
PGAsl
CTABINV
Определить позицию ведущей оси на
PGAsl
основе позиции ведомой оси из
таблицы кривых
CTABISLOCK
Возвращает состояние блокировки
PGAsl
таблицы кривых с номером n
CTABLOCK
Удаление и перезапись, блокировать
PGAsl
CTABMEMTYP
Возвращает память, в которой
PGAsl
создана таблица кривых с номером n.
CTABMPOL
Число макс. возможных полиномов в
PGAsl
памяти
CTABMSEG
Число макс. возможных сегментов
PGAsl
кривых в памяти
CTABNO
Число определенных таблиц кривых в
FB3(M3)
SRAM или DRAM
CTABNOMEM
Число определенных таблиц кривых в
PGAsl
SRAM или DRAM
CTABPERIOD
Возвращает периодичность таблицы
PGAsl
кривых с номером n
CTABPOL
Число уже использованных
PGAsl
полиномов в памяти
CTABPOLID
Число использованных таблицей
PGAsl
кривых с номером n криволинейных
полиномов
CTABSEG
Число уже использованных сегментов
PGAsl
кривой в памяти
CTABSEGID
Число использованных таблицей
PGAsl
кривых с номером n сегментов кривой
CTABSEV
Выводит конечное значение ведомой
PGAsl
оси сегмента таблицы кривых
CTABSSV
Выводит стандартное значение
PGAsl
ведомой оси сегмента таблицы
кривых
CTABTEP
Выводит значение ведущей оси на
PGAsl
конце таблицы кривых
CTABTEV
Выводит значение ведомой оси на
PGAsl
конце таблицы кривых
CTABTMAX
Выводит макс. значение ведомой оси
PGAsl
таблицы кривых
Основы
452
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
CTABTMIN
Выводит мин. значение ведомой оси
PGAsl
таблицы кривых
CTABTSP
Выводит значение ведущей оси на
PGAsl
начале таблицы кривых
CTABTSV
Выводит значение ведомой оси на
PGAsl
начале таблицы кривых
CTABUNLOCK
Снятие блокировки удаления и
PGAsl
перезаписи
CTOL
Допуск для функций компрессора,
PGAsl
сглаживания ориентации и типов
перешлифовки
CTRANS
Смещение нулевой точки для
PGAsl
нескольких осей
CUT2D 3)
Коррекция инструмента 2D
м
PGsl
Коррекция инструмента 2D (CUT2D, CUT2DF)
[Страница 317]
CUT2DF
Коррекция инструмента 2D Коррекция
м
PGsl
инструмента действует относительно
Коррекция инструмента 2D (CUT2D, CUT2DF)
актуального фрейма (наклонная
[Страница 317]
плоскость).
CUT3DC
Коррекция инструмента 3D,
м
PGAsl
периферийное фрезерование
CUT3DCC
Коррекция инструмента 3D
м
PGAsl
Периферийное фрезерование с
плоскостями раздела
CUT3DCCD
Коррекция инструмента 3D
м
PGAsl
Периферийное фрезерование с
плоскостями раздела с дифф.
инструментом
CUT3DF
Коррекция инструмента 3D Торцовое
м
PGAsl
фрезерование
CUT3DFF
Коррекция инструмента 3D Торцовое
м
PGAsl
фрезерование с постоянной
ориентацией инструмента в
зависимости от активного фрейма
CUT3DFS
Коррекция инструмента 3D Торцовое
м
PGAsl
фрезерование с постоянной
ориентацией инструмента
независимо от активного фрейма
3)
Постоянная коррекция радиуса ВЫКЛ
м
PGsl
CUTCONOF
Постоянная коррекция радиуса инструмента
(CUTCONON, CUTCONOF) [Страница 320]
CUTCONON
Постоянная коррекция радиуса ВКЛ
м
PGsl
Постоянная коррекция радиуса инструмента
(CUTCONON, CUTCONOF) [Страница 320]
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
453
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
CUTMOD
Включить функцию "Изменение
PGAsl
данных коррекции для вращающихся
инструментов"
CYCLE60
Технологический цикл:
PGAsl
цикл гравирования
CYCLE61
Технологический цикл:
PGAsl
плоское фрезерование
CYCLE62
Технологический цикл:
PGAsl
вызов контура
CYCLE63
Технологический цикл:
PGAsl
фрезерование контурного кармана
CYCLE64
Технологический цикл:
PGAsl
предварительное сверление
контурного кармана
CYCLE70
Технологический цикл:
PGAsl
резьбофрезерование
CYCLE72
Технологический цикл:
PGAsl
фрезерование траектории
CYCLE76
Технологический цикл:
PGAsl
фрезерование прямоугольной цапфы
CYCLE77
Технологический цикл:
PGAsl
фрезерование круговой цапфы
CYCLE78
Технологический цикл:
PGAsl
сверлильное резьбофрезерование
CYCLE79
Технологический цикл:
PGAsl
многогранник
CYCLE81
Технологический цикл:
PGAsl
сверление, центрование
CYCLE82
Технологический цикл:
PGAsl
сверление, зенкование
CYCLE83
Технологический цикл:
PGAsl
глубокое сверление
CYCLE84
Технологический цикл:
PGAsl
нарезание внутренней резьбы без
компенсирующего патрона
CYCLE85
Технологический цикл:
PGAsl
развертывание
CYCLE86
Технологический цикл:
PGAsl
растачивание
CYCLE92
Технологический цикл:
PGAsl
отрез
CYCLE98
Технологический цикл:
PGAsl
цепочка резьб
Основы
454
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
CYCLE99
Технологический цикл:
PGAsl
нарезание резьбы резцом
CYCLE800
Технологический цикл:
PGAsl
поворот
CYCLE801
Технологический цикл:
PGAsl
решетка или рамка
CYCLE802
Технологический цикл:
PGAsl
любые позиции
CYCLE832
Технологический цикл:
PGAsl
High Speed Settings
CYCLE840
Технологический цикл:
PGAsl
нарезание внутренней резьбы с
компенсирующим патроном
CYCLE899
Технологический цикл:
PGAsl
фрезерование открытой канавки
CYCLE930
Технологический цикл:
PGAsl
выточка
CYCLE940
Технологический цикл:
PGAsl
формы канавки
CYCLE951
Технологический цикл:
PGAsl
обработка резаньем
CYCLE952
Технологический цикл:
PGAsl
прорезание контура
CYCLE_HSC
Технологический цикл:
PGAsl
высокоскоростная обработка
резаньем
Оператор
Значение
W 1)
Описание см. 2)
D
Номер коррекции инструмента
PGsl
Вызов коррекции инструмента (D) [Страница 79]
D0
При D0 коррекции для инструмента не
PGsl
действуют.
Вызов коррекции инструмента (D) [Страница 79]
DAC
Абсолютное покадровое спец. для оси
п
PGsl
программирование диаметра
Специфическое для оси программирование
диаметра/радиуса (DIAMONA, DIAM90A, DIAMOFA,
DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC,
RAC, RIC) [Страница 183]
DC
Абсолютное указание размеров для
п
PGsl
круговых осей, прямой подвод к
Указание абсолютного размера для круговых осей
позиции
(DC, ACP, ACN) [Страница 175]
DEF
Определение переменных
PGAsl
DEFINE
Кодовое слово для
PGAsl
макроопределений
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
455

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
DEFAULT
Ветвь в ветвлении CASE
PGAsl
DELAYFSTON
Определить начало области задержки
м
PGAsl
останова
DELAYFSTOF
Определить конец области задержки
м
PGAsl
останова
DELDL
Удалить аддитивные коррекции
PGAsl
DELDTG
Стирание остатка пути
PGAsl
DELETE
Удалить указанный файл. Имя файла
PGAsl
может быть указано с маршрутом и
идентификатором файла.
DELTOOLENV
Удалить блоки данных для описания
FB1(W1)
инструментального окружения
DIACYCOFA
Спец. для оси модальное
м
FB1(P1)
программирование диаметра: ВЫКЛ в
циклах
DIAM90
Программирование диаметра для
м
PGAsl
G90, программирование радиуса для
Специфическое для канала программирование
G91
диаметра/радиуса (DIAMON, DIAM90, DIAMOF,
DIAMCYCOF) [Страница 180]
DIAM90A
Спец. для оси модальное
м
PGsl
программирование диаметра для G90
Специфическое для оси программирование
и AC, программирование радиуса для
диаметра/радиуса (DIAMONA, DIAM90A, DIAMOFA,
G91 и IC
DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC,
RAC, RIC) [Страница 183]
DIAMCHAN
Передача всех осей из MD функций
PGsl
осей в состояние канала
Специфическое для оси программирование
программирования диаметра
диаметра/радиуса (DIAMONA, DIAM90A, DIAMOFA,
DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC,
RAC, RIC) [Страница 183]
DIAMCHANA
Передача состояния канала
PGsl
программирования диаметра
Специфическое для оси программирование
диаметра/радиуса (DIAMONA, DIAM90A, DIAMOFA,
DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC,
RAC, RIC) [Страница 183]
DIAMCYCOF
Спец. для канала программирование
м
FB1(P1)
диаметра: ВЫКЛ в циклах
DIAMOF 3)
Программирование диаметра: ВЫКЛ
м
PGsl
Первичная установка см.
Специфическое для канала программирование
Изготовитель станка
диаметра/радиуса (DIAMON, DIAM90, DIAMOF,
DIAMCYCOF) [Страница 180]
Основы
456
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
DIAMOFA
Спец. для оси модальное
м
PGsl
программирование диаметра: ВЫКЛ
Специфическое для оси программирование
Первичная установка см.
диаметра/радиуса (DIAMONA, DIAM90A, DIAMOFA,
Изготовитель станка
DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC,
RAC, RIC) [Страница 183]
DIAMON
Программирование диаметра: ВКЛ
м
PGsl
Специфическое для канала программирование
диаметра/радиуса (DIAMON, DIAM90, DIAMOF,
DIAMCYCOF) [Страница 180]
DIAMONA
Спец. для оси модальное
м
PGsl
программирование диаметра: ВКЛ
Специфическое для оси программирование
Активация см. Изготовитель станка
диаметра/радиуса (DIAMONA, DIAM90A, DIAMOFA,
DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC,
RAC, RIC) [Страница 183]
DIC
Относительное покадровое спец. для
п
PGsl
оси программирование диаметра
Специфическое для оси программирование
диаметра/радиуса (DIAMONA, DIAM90A, DIAMOFA,
DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC,
RAC, RIC) [Страница 183]
DILF
Путь обратного хода (длина)
м
PGsl
Быстрый обратный ход для резьбонарезания
(LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS,
POLF, POLFMASK, POLFMLIN) [Страница 267]
DISABLE
Прерывание ВЫКЛ.
PGAsl
DISC
Выступ переходного круга коррекции
м
PGsl
радиуса инструмента
Коррекция на наружных углах (G450, G451, DISC)
[Страница 294]
DISCL
Расстояние от конечной точки
PGsl
быстрого движения подачи до
Подвод и отвод (G140 до G143, G147, G148, G247,
плоскости обработки
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
DISPLOF
Подавление актуальной индикации
PGAsl
кадра
DISPLON
Отменить подавление актуальной
PGAsl
индикации кадра
DISPR
Рассогласование траектории Repos
п
PGAsl
DISR
Интервал Repos
п
PGAsl
DITE
Выход резьбы
м
PGsl
Запрограммированный входной и выходной
участок (DITS, DITE) [Страница 256]
DITS
Вход резьбы
м
PGsl
Запрограммированный входной и выходной
участок (DITS, DITE) [Страница 256]
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
457

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
DIV
Целочисленное деление
PGAsl
DL
Выбрать зависящую от места
м
PGAsl
аддитивную коррекцию инструмента
(DL, суммарная отладочная
коррекция)
DO
Кодовое слово для синхронного
PGAsl
действия, запускает действие при
выполненном условии
DRFOF
Выключение смещений маховичком
м
PGsl
(DRF)
Отключение наложенных движений (DRFOF,
CORROF) [Страница 375]
DRIVE
Зависимое от скорости ускорение по
м
PGsl
траектории
Режим ускорения (BRISK, BRISKA, SOFT, SOFTA,
DRIVE, DRIVEA) [Страница 408]
DRIVEA
Включение ломаной характеристики
PGsl
ускорения для запрограммированных
Режим ускорения (BRISK, BRISKA, SOFT, SOFTA,
осей
DRIVE, DRIVEA) [Страница 408]
DYNFINISH
Динамика для чистовой обработки
м
PGsl
точной
Активация спец. для технологии динамических
значений (DYNNORM, DYNPOS, DYNROUGH,
DYNSEMIFIN, DYNFINISH) [Страница 413]
DYNNORM
Обычная динамика
м
PGsl
Активация спец. для технологии динамических
значений (DYNNORM, DYNPOS, DYNROUGH,
DYNSEMIFIN, DYNFINISH) [Страница 413]
DYNPOS
Динамика для режима
м
PGsl
позиционирования, нарезание
Активация спец. для технологии динамических
внутренней резьбы
значений (DYNNORM, DYNPOS, DYNROUGH,
DYNSEMIFIN, DYNFINISH) [Страница 413]
DYNROUGH
Динамика для черновой обработки
м
PGsl
Активация спец. для технологии динамических
значений (DYNNORM, DYNPOS, DYNROUGH,
DYNSEMIFIN, DYNFINISH) [Страница 413]
DYNSEMIFIN
Динамика для чистовой обработки
м
PGsl
Активация спец. для технологии динамических
значений (DYNNORM, DYNPOS, DYNROUGH,
DYNSEMIFIN, DYNFINISH) [Страница 413]
DZERO
Обозначает все номера D блока TO
PGAsl
как недействительные
EAUTO
Определение последнего сегмента
м
PGAsl
сплайна через последние 3 точки
EGDEF
Определение электронного редуктора
PGAsl
EGDEL
Удалить определение соединения
PGAsl
для ведомой оси
Основы
458
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
EGOFC
Непрерывное выключение
PGAsl
электронного редуктора
EGOFS
Непрерывное выключение
PGAsl
электронного редуктора
EGON
Включение электронного редуктора
PGAsl
EGONSYN
Включение электронного редуктора
PGAsl
EGONSYNE
Включение электронного редуктора, с
PGAsl
задаче режима пуска
ELSE
Ветвление программы, если условие
PGAsl
IF не выполнено
ENABLE
Прерывание ВКЛ.
PGAsl
ENAT 3)
Натуральный криволинейный переход
м
PGAsl
к следующему кадру перемещения
ENDFOR
Конечная строка цикла вычисления
PGAsl
FOR
ENDIF
Конечная строка ветвления IF
PGAsl
ENDLABEL
Метка конца для повторений
PGAsl, FB1(K1)
программы обработки детали через
REPEAT
ENDLOOP
Конечная строка бесконечного
PGAsl
программного цикла LOOP
ENDPROC
Конечная строка программы с
начальной строкой PROC
ENDWHILE
Конечная строка цикла WHILE
PGAsl
ESRR
Спараметрировать автономный
PGAsl
отвода привода ESR в приводе
ESRS
Спараметрировать автономный
PGAsl
останов привода ESR в приводе
ETAN
Тангенциальный криволинейный
м
PGAsl
переход к следующему кадру
перемещения на начале сплайна
EVERY
Выполнить синхронное действие при
PGAsl
переходе условия с FALSE на TRUE
EX
Кодовое значение для присвоения
PGAsl
значения при экспоненциальной
форме записи
EXECSTRING
Передача переменной String с
PGAsl
исполняемой строкой программы
обработки детали
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
459

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
EXECTAB
Обработать элемент из таблицы
PGAsl
движений
EXECUTE
Выполнение программы ВКЛ
PGAsl
EXP
Показательная функция ex
PGAsl
EXTCALL
Выполнить внешнюю подпрограмму
PGAsl
EXTCLOSE
Для записи закрыть открытое
PGAsl
внешнее устройство/файл
EXTERN
Публикация подпрограммы с
PGAsl
передачей параметров
EXTOPEN
Открыть внешнее устройство/файл
PGAsl
для канала для записи
F
Значение подачи
PGsl
(вместе с G4 с F программируется и
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
время ожидания)
[Страница 109]
FA
Осевая подача
м
PGsl
Перемещение позиционирующих осей (POS,
POSA, POSP, FA, WAITP, WAITMC) [Страница 119]
FAD
Подача на ход для мягкого подвода и
PGsl
отвода
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
FALSE
Логическая постоянная: неверно
PGAsl
FB
Покадровая подача
PGsl
Покадровая подача (FB) [Страница 152]
FCTDEF
Определение функции полинома
PGAsl
FCUB
Подача изменяется по кубическому
м
PGAsl
сплайну
FD
Подача по траектории для наложения
п
PGsl
маховичка
Подача с наложением маховичка (FD, FDA)
[Страница 142]
FDA
Осевая подача для наложения
п
PGsl
маховичка
Подача с наложением маховичка (FD, FDA)
[Страница 142]
FENDNORM
Задержка на углах ВЫКЛ.
м
PGAsl
FFWOF 3)
Предуправление ВЫКЛ
м
PGsl
Движение с предуправлением (FFWON, FFWOF)
[Страница 415]
Основы
460
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
FFWON
Предуправление Вкл
м
PGsl
Движение с предуправлением (FFWON, FFWOF)
[Страница 415]
FGREF
Исходный радиус для круговых осей
м
PGsl
или коэффициенты соотношения
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
траекторий для осей ориентации
[Страница 109]
(векторная интерполяция)
FGROUP
Определение оси(ей) с подачей по
PGsl
траектории
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
[Страница 109]
FI
Параметры для доступа к данным
PGAsl
фрейма: Точное смещение
FIFOCTRL
Управление буфером
м
PGAsl
предварительной обработки
FILEDATE
Выводит дату последнего обращения
PGAsl
по записи к файлу
FILEINFO
Выводит сумму FILEDATE, FILESIZE,
PGAsl
FILESTAT и FILETIME
FILESIZE
Выводит актуальный размер файла
PGAsl
FILESTAT
Выводит состояние файла прав
PGAsl
чтения, записи, исполнения,
индикации, удаления (rwxsd)
FILETIME
Выводит время последнего
PGAsl
обращения по записи к файлу
FINEA
Конец движения при достижении
м
PGAsl
"Точного останова точного"
FL
Предельная скорость для синхронных
м
PGsl
осей
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
[Страница 109]
FLIN
Подача изменяется линейно
м
PGAsl
FMA
Несколько осевых подач
м
PGsl
Несколько значений подачи в одном кадре (F, ST,
SR, FMA, STA, SRA) [Страница 149]
FNORM 3)
Обычная подача по DIN66025
м
PGAsl
FOCOF
Отключить движение с ограниченным
м
PGAsl
моментом/силой
FOCON
Включить движение с ограниченным
м
PGAsl
моментом/силой
FOR
Цикл вычисления с фиксированным
PGAsl
числом проходов
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
461

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
FP
Фиксированная точка: номер фикс.
п
PGsl
точки, к которой осуществляется
Движение к фиксированной точке (G75, G751)
подвод
[Страница 398]
FPO
Запрограммированная через полином
PGAsl
характеристика подачи
FPR
Обозначение круговой оси
PGsl
Подача для позиционирующих осей/шпинделей
(FA, FPR, FPRAON, FPRAOF) [Страница 134]
FPRAOF
Выключение окружной подачи
PGsl
Подача для позиционирующих осей/шпинделей
(FA, FPR, FPRAON, FPRAOF) [Страница 134]
FPRAON
Включение окружной подачи
PGsl
Подача для позиционирующих осей/шпинделей
(FA, FPR, FPRAON, FPRAOF) [Страница 134]
FRAME
Тип данных для определения систем
PGAsl
координат
FRC
Подача для радиуса и фаски
п
PGsl
Фаска, закругление (CHF, CHR, RND, RNDM, FRC,
FRCM) [Страница 271]
FRCM
Модальная подача для радиуса и
м
PGsl
фаски
Фаска, закругление (CHF, CHR, RND, RNDM, FRC,
FRCM) [Страница 271]
FROM
Операция выполняется, если условие
PGAsl
выполнено один раз и пока активно
синхронное действие
FTOC
Изменить точную коррекцию
PGAsl
инструмента
FTOCOF 3)
Действующая Online точная
м
PGAsl
коррекция инструмента ВЫКЛ
FTOCON
Действующая Online точная
м
PGAsl
коррекция инструмента ВКЛ
FXS
Наезд на жесткий упор вкл
м
PGsl
Наезд на жесткий упор (FXS, FXST, FXSW)
[Страница 403]
FXST
Граница момента для наезда на
м
PGsl
жесткий упор
Наезд на жесткий упор (FXS, FXST, FXSW)
[Страница 403]
FXSW
Окно контроля для наезда на жесткий
PGsl
упор
Наезд на жесткий упор (FXS, FXST, FXSW)
[Страница 403]
FZ
Подача на зуб
м
PGsl
Подача на зуб (G95 FZ) [Страница 153]
Основы
462
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
G0
Линейная интерполяция с
м
PGsl
ускоренным ходом (движение
Движение ускоренным ходом (G0, RTLION, RTLIOF)
ускоренного хода)
[Страница 201]
G1 3)
Линейная интерполяция с подачей
м
PGsl
Линейная интерполяция (G1) [Страница 206]
G2
Круговая интерполяция по часовой
м
PGsl
стрелке
Типы круговой интерполяции (G2/G3, ...) [Страница
209]
G3
Круговая интерполяция против
м
PGsl
часовой стрелки
Типы круговой интерполяции (G2/G3, ...) [Страница
209]
G4
Время ожидания, заранее
п
PGsl
определено по времени
Время ожидания (G4) [Страница 417]
G5
Шлифование с врезанием с угловой
п
PGAsl
подачей
G7
Компенсационное движение при
п
PGAsl
шлифовании с врезанием с угловой
подачей
G9
Точный останов - уменьшение
п
PGsl
скорости
Точный останов (G60, G9, G601, G602, G603)
[Страница 325]
G17 3)
Выбор рабочей плоскости X/Y
м
PGsl
Выбор рабочей плоскости (G17/G18/G19) [Страница
165]
G18
Выбор рабочей плоскости Z/X
м
PGsl
Выбор рабочей плоскости (G17/G18/G19) [Страница
165]
G19
Выбор рабочей плоскости Y/Z
м
PGsl
Выбор рабочей плоскости (G17/G18/G19) [Страница
165]
G25
Нижнее ограничение рабочего поля
п
PGsl
Программируемое ограничение числа оборотов
шпинделя (G25, G26) [Страница 108]
G26
Верхнее ограничение рабочего поля
п
PGsl
Программируемое ограничение числа оборотов
шпинделя (G25, G26) [Страница 108]
G33
Резьбонарезание с постоянным
м
PGsl
шагом
Резьбонарезание с постоянным шагом (G33)
[Страница 248]
G34
Резьбонарезание с линейной
м
PGsl
увеличивающимся шагом
Резьбонарезание с увеличивающимся или
уменьшающимся шагом (G34, G35) [Страница 258]
G35
Резьбонарезание с линейной
м
PGsl
уменьшающимся шагом
Резьбонарезание с увеличивающимся или
уменьшающимся шагом (G34, G35) [Страница 258]
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
463

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
G40 3)
Коррекция радиуса инструмента
м
PGsl
ВЫКЛ.
Коррекция радиуса инструмента (G40, G41, G42,
OFFN) [Страница 277]
G41
Коррекция радиуса инструмента
м
PGsl
слева от контура
Коррекция радиуса инструмента (G40, G41, G42,
OFFN) [Страница 277]
G42
Коррекция радиуса инструмента
м
PGsl
справа от контура
Коррекция радиуса инструмента (G40, G41, G42,
OFFN) [Страница 277]
G53
Подавление актуального смещения
п
PGsl
нулевой точки (покадрово)
Устанавливаемое смещение нулевой точки (G54 ...
G57, G505 ... G599, G53, G500, SUPA, G153)
[Страница 159]
G54
1-ое устанавливаемое смещение
м
PGsl
нулевой точки
Устанавливаемое смещение нулевой точки (G54 ...
G57, G505 ... G599, G53, G500, SUPA, G153)
[Страница 159]
G55
2. устанавливаемое смещение
м
PGsl
нулевой точки
Устанавливаемое смещение нулевой точки (G54 ...
G57, G505 ... G599, G53, G500, SUPA, G153)
[Страница 159]
G56
3. устанавливаемое смещение
м
PGsl
нулевой точки
Устанавливаемое смещение нулевой точки (G54 ...
G57, G505 ... G599, G53, G500, SUPA, G153)
[Страница 159]
G57
4. устанавливаемое смещение
м
PGsl
нулевой точки
Устанавливаемое смещение нулевой точки (G54 ...
G57, G505 ... G599, G53, G500, SUPA, G153)
[Страница 159]
G58 (840D sl)
Осевое программируемое смещение
п
PGsl
нулевой точки абсолютное, грубое
Осевое смещение нулевой точки (G58, G59)
смещение
[Страница 347]
G58 (828D)
5. устанавливаемое смещение
м
PGsl
нулевой точки
Устанавливаемое смещение нулевой точки (G54 ...
G57, G505 ... G599, G53, G500, SUPA, G153)
[Страница 159]
G59 (840D sl)
Осевое программируемое смещение
п
PGsl
нулевой точки аддитивное, точное
Осевое смещение нулевой точки (G58, G59)
смещение
[Страница 347]
G59 (828D)
6. устанавливаемое смещение
м
PGsl
нулевой точки
Устанавливаемое смещение нулевой точки (G54 ...
G57, G505 ... G599, G53, G500, SUPA, G153)
[Страница 159]
G60 3)
Точный останов - уменьшение
м
PGsl
скорости
Точный останов (G60, G9, G601, G602, G603)
[Страница 325]
Основы
464
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
G62
Задержка на внутренних углах при
м
PGAsl
активной коррекции радиуса
инструмента (G41, G42)
G63
Нарезание внутренней резьбы с
п
PGsl
компенсирующим патроном
Нарезание внутренней резьбы с компенсирующим
патроном (G63) [Страница 265]
G64
Режим управления траекторией
м
PGsl
Режим управления траекторией (G64, G641, G642,
G643, G644, G645, ADIS, ADISPOS) [Страница 328]
G70
Дюймовое указание размеров для
м
PGsl
геометрических данных (длины)
Дюймовое или метрическое указание размеров
(G70/G700, G71/G710) [Страница 177]
G71 3)
Метрическое указание размеров для
м
PGsl
геометрических данных (длины)
Дюймовое или метрическое указание размеров
(G70/G700, G71/G710) [Страница 177]
G74
Движение к точке реферирования
п
PGsl
Реферирование (G74) [Страница 397]
G75
Движение к фиксированной точке
п
PGsl
Движение к фиксированной точке (G75, G751)
[Страница 398]
G90 3)
Абсолютное указание размера
м/п
PGsl
Указание абсолютного размера (G90, AC) [Страница
168]
G91
Указание составного размера
м/п
PGsl
Указание составного размера (G91, IC) [Страница
171]
G93
Обратная по времени подача 1/мин
м
PGsl
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
[Страница 109]
G94 3)
Линейная подача F в мм/мин или
м
PGsl
дюймов/мин и градусах/мин
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
[Страница 109]
G95
Окружная подача F в мм/об или
м
PGsl
дюймов/оборот
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
[Страница 109]
G96
Постоянная скорость резания (как у
м
PGsl
G95) ВКЛ.
Постоянная скорость резания (G96/G961/G962, G97/
G971/G972, G973, LIMS, SCC) [Страница 100]
G97
Постоянная скорость резания (как у
м
PGsl
G95) ВЫКЛ.
Постоянная скорость резания (G96/G961/G962, G97/
G971/G972, G973, LIMS, SCC) [Страница 100]
G110
Программирование полюса
п
PGsl
относительно последней
Исходная точка полярных координат (G110, G111,
запрограммированной заданной
G112) [Страница 195]
позиции
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
465

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
G111
Программирование полюса
п
PGsl
относительно нулевой точки
Исходная точка полярных координат (G110, G111,
актуальной системы координат
G112) [Страница 195]
детали
G112
Программирование полюса
п
PGsl
относительно последнего
Исходная точка полярных координат (G110, G111,
действующего полюса
G112) [Страница 195]
G140 3)
Направление подвода SAR
м
PGsl
установлено через G41/G42
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G141
Направление подвода SAR слева от
м
PGsl
контура
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G142
Направление подвода SAR справа от
м
PGsl
контура
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G143
Направление подвода SAR
м
PGsl
зависимое от касательных
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G147
Мягкий подвод по прямой
п
PGsl
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G148
Мягкий отвод по прямой
п
PGsl
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G153
Подавление актуальных фреймов
п
PGsl
включая базовый фрейм
Устанавливаемое смещение нулевой точки (G54 ...
G57, G505 ... G599, G53, G500, SUPA, G153)
[Страница 159]
G247
Мягкий подвод по четверти круга
п
PGsl
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G248
Мягкий отвод по четверти круга
п
PGsl
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G290
Переключение на режим SINUMERIK
м
FBW
ВКЛ.
G291
Переключение на режим ISO2/3 ВКЛ.
м
FBW
Основы
466
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
G331
Нарезание внутренней резьбы без
м
PGsl
компенсирующего патрона,
Нарезание внутренней резьбы без
положительный шаг, правый ход
компенсирующего патрона (G331, G332) [Страница
260]
G332
Нарезание внутренней резьбы без
м
PGsl
компенсирующего патрона,
Нарезание внутренней резьбы без
отрицательный шаг, левый ход
компенсирующего патрона (G331, G332) [Страница
260]
G340 3)
Кадр подвода пространственный (по
м
PGsl
глубине и в плоскости одновременно
Подвод и отвод (G140 до G143, G147, G148, G247,
(спираль))
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G341
Подача сначала в вертикальной оси
м
PGsl
(z), потом подвод в плоскости
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G347
Мягкий подвод по полукругу
п
PGsl
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G348
Мягкий отвод по полукругу
п
PGsl
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
G450 3)
Переходная окружность
м
PGsl
Коррекция на наружных углах (G450, G451, DISC)
[Страница 294]
G451
Точка пересечения эквидистант
м
PGsl
Коррекция на наружных углах (G450, G451, DISC)
[Страница 294]
G460 3)
Включение контроля столкновения
м
PGsl
для кадра подвода и отвода
Подвод и отвод с расширенными стратегиями
отвода (G460, G461, G462) [Страница 309]
G461
Вставка окружности в кадре КРИ
м
PGsl
Подвод и отвод с расширенными стратегиями
отвода (G460, G461, G462) [Страница 309]
G462
Вставка прямой в кадре КРИ
м
PGsl
Подвод и отвод с расширенными стратегиями
отвода (G460, G461, G462) [Страница 309]
G500 3)
Отключение всех устанавливаемых
м
PGsl
фреймов, базовые фреймы активны
Устанавливаемое смещение нулевой точки (G54 ...
G57, G505 ... G599, G53, G500, SUPA, G153)
[Страница 159]
G505 ... G599
5 ... 99. устанавливаемое смещение
м
PGsl
нулевой точки
Устанавливаемое смещение нулевой точки (G54 ...
G57, G505 ... G599, G53, G500, SUPA, G153)
[Страница 159]
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
467
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
G601 3)
Смена кадра при точном останове
м
PGsl
точном
Точный останов (G60, G9, G601, G602, G603)
[Страница 325]
G602
Смена кадра при точном останове
м
PGsl
грубом
Точный останов (G60, G9, G601, G602, G603)
[Страница 325]
G603
Смена кадра при конце кадра IPO
м
PGsl
Точный останов (G60, G9, G601, G602, G603)
[Страница 325]
G621
Замедление на всех углах
м
PGAsl
G641
Режим управления траекторией с
м
PGsl
перешлифовкой по критерию пути
Режим управления траекторией (G64, G641, G642,
(= программируемый интервал
G643, G644, G645, ADIS, ADISPOS) [Страница 328]
перешлифовки)
G642
Режим управления траекторией с
м
PGsl
перешлифовкой с соблюдением
Режим управления траекторией (G64, G641, G642,
определенных допусков
G643, G644, G645, ADIS, ADISPOS) [Страница 328]
G643
Режим управления траекторией с
м
PGsl
перешлифовкой с соблюдением
Режим управления траекторией (G64, G641, G642,
определенных допусков (внутри
G643, G644, G645, ADIS, ADISPOS) [Страница 328]
кадра)
G644
Режим управления траекторией с
м
PGsl
перешлифовкой с макс. возможной
Режим управления траекторией (G64, G641, G642,
динамикой
G643, G644, G645, ADIS, ADISPOS) [Страница 328]
G645
Режим управления траекторией с
м
PGsl
перешлифовкой углов и
Режим управления траекторией (G64, G641, G642,
тангенциальными переходами
G643, G644, G645, ADIS, ADISPOS) [Страница 328]
кадров с соблюдением
определенных допусков
G700
Дюймовое указание размеров для
м
PGsl
геометрических и технологических
Дюймовое или метрическое указание размеров
данных (длины, подача)
(G70/G700, G71/G710) [Страница 177]
G710 3)
Метрическое указание размеров для
м
PGsl
геометрических и технологических
Дюймовое или метрическое указание размеров
данных (длины, подача)
(G70/G700, G71/G710) [Страница 177]
G751
Подвод к фиксированной точке через
п
PGsl
промежуточную точку
Движение к фиксированной точке (G75, G751)
[Страница 398]
G810 3), ...,
Зарезервированная для
PGAsl
G819
пользователя OEM G-группа
G820 3), ...,
Зарезервированная для
PGAsl
G829
пользователя OEM G-группа
G931
Задача подачи через время
м
перемещения
Основы
468
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
G942
Линейная подача и постоянная
м
скорость резания или
"замораживание" частоты вращения
шпинделя
G952
Окружная подача и постоянная
м
скорость резания или
"замораживание" частоты вращения
шпинделя
G961
Постоянная скорость резания и
м
PGsl
линейная подача
Постоянная скорость резания (G96/G961/G962, G97/
G971/G972, G973, LIMS, SCC) [Страница 100]
G962
Линейная подача или окружная
м
PGsl
подача и постоянная скорость
Постоянная скорость резания (G96/G961/G962, G97/
резания
G971/G972, G973, LIMS, SCC) [Страница 100]
G971
"Замораживание" частоты вращения
м
PGsl
шпинделя и линейная подача
Постоянная скорость резания (G96/G961/G962, G97/
G971/G972, G973, LIMS, SCC) [Страница 100]
G972
Линейная подача или окружная
м
PGsl
подача и "замораживание"
Постоянная скорость резания (G96/G961/G962, G97/
постоянной частоты вращения
G971/G972, G973, LIMS, SCC) [Страница 100]
шпинделя
G973
Окружная подача без ограничения
м
PGsl
частоты вращения шпинделя
Постоянная скорость резания (G96/G961/G962, G97/
G971/G972, G973, LIMS, SCC) [Страница 100]
GEOAX
Согласовать с гео-осями 1 - 3 новые
PGAsl
оси канала
GET
Переход разрешенной оси между
PGAsl
каналами
GETACTT
Определяет активный инструмент из
FBW
группы инструментов с одинаковым
именем
GETACTTD
Определяет для абсолютного
PGAsl
номера D соответствующий номер T
GETD
Прямой переход оси между каналами
PGAsl
GETDNO
Выводит номер D резца (CE)
PGAsl
инструмента (T)
GETEXET
Чтение установленного номера T
FBW
GETFREELOC
Поиск свободного места в магазинах
FBW
для данного инструмента
GETSELT
Вывести предварительно выбранный
FBW
номер T
GETT
Определить номер T для имени
FBW
инструмента
GETTCOR
Выгрузка длин инструмента или
FB1(W1)
компонентов длин инструмента
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
469
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
GETTENV
Чтение номеров T, D и DL
FB1(W1)
GOTO
Оператор перехода сначала вперед,
PGAsl
потом назад (сначала в направлении
конца программы, а после к началу
программы)
GOTOB
Оператор перехода назад (в
PGAsl
направлении начала программы)
GOTOC
Как GOTO, но подавление ошибки
PGAsl
14080 "Цель перехода не найдена"
GOTOF
Оператор перехода вперед (в
PGAsl
направлении конца программы)
GOTOS
Возврат в начало программы
PGAsl
GP
Кодовое слово для косвенного
PGAsl
программирования атрибутов
позиции
GWPSOF
Отмена постоянной окружной
п
PGsl
скорости круга (SUG)
Постоянная окружная скорость круга (GWPSON,
GWPSOF) [Страница 106]
GWPSON
Выбор постоянной окружной
п
PGsl
скорости круга (SUG)
Постоянная окружная скорость круга (GWPSON,
GWPSOF) [Страница 106]
H...
Вывод вспомогательных функций на
PGsl/FB1(H2)
PLC
Вывод вспомогательных функций [Страница 379]
HOLES1
Технологический цикл:
PGAsl
ряд отверстий
HOLES2
Технологический цикл:
PGAsl
окружность отверстий
I
Параметры интерполяции
п
PGsl
Круговая интерполяция с центром и конечной точкой
(G2/G3, X... Y... Z..., I... J... K...) [Страница 212]
I1
Координата промежуточной точки
п
PGsl
Круговая интерполяция с апертурным углом и
центром (G2/G3, X... Y... Z.../ I... J... K..., AR)
[Страница 218]
IC
Ввод составного размера
п
PGsl
Указание составного размера (G91, IC) [Страница
171]
ICYCOF
Выполнить все кадры
PGAsl
технологического цикла после
ICYCOF в одном такте IPO
ICYCON
Выполнить каждый кадр
PGAsl
технологического цикла после
ICYCON в отдельном такте IPO
ID
Обозначение для модальных
м
PGAsl
синхронных действий
Основы
470
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
IDS
Обозначение для модальных
PGAsl
статических синхронных действий
IF
Ввод условного перехода в
PGAsl
программе обработки детали /
технологическом цикле
INDEX
Определить индекс символа во
PGAsl
входной строке
INIPO
Инициализация переменных при
PGAsl
PowerOn
INIRE
Инициализация переменных при
PGAsl
Reset
INICF
Инициализация переменных при
PGAsl
NewConfig
INIT
Выбор определенной программы
PGAsl
ЧПУ для выполнения в
определенном канале
INITIAL
Создание файла INI по всем
PGAsl
областям
INT
Тип данных: целочисленное
PGAsl
значение со знаком
INTERSEC
Вычислить точку пересечения между
PGAsl
двумя элементами контура
INVCCW
Движение по эвольвенте, против
м
PGsl
часовой стрелки
Эвольвентная интерполяция (INVCW, INVCCW)
[Страница 232]
INVCW
Движение по эвольвенте, по часовой
м
PGsl
стрелке
Эвольвентная интерполяция (INVCW, INVCCW)
[Страница 232]
INVFRAME
Вычислить из фрейма инверсный
FB1(K2)
фрейм
IP
Переменный параметр интерполяции
PGAsl
IPOBRKA
Критерий движения от точки
м
PGAsl
применения рампы торможения
IPOENDA
Конец движения при достижении
м
PGAsl
"IPO-Stop"
IPTRLOCK
"Заморозить" начало непригодного
м
PGAsl
для поиска сегмента программы на
следующем кадре функций станка.
IPTRUNLOCK
Установить конец непригодного для
м
PGAsl
поиска сегмента программы на
актуальный на момент прерывания
кадр.
ISAXIS
Проверить, указанная как параметр
PGAsl
гео-ось это 1
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
471

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
ISD
Глубина врезания
м
PGAsl
ISFILE
Проверить, имеется ли файл в
PGAsl
прикладной памяти NCK
ISNUMBER
Проверить, может ли входная строка
PGAsl
быть преобразована в число
ISOCALL
Косвенный вызов
PGAsl
запрограммированной на языке ISO
программы
ISVAR
Проверить, содержит ли
PGAsl
передаваемый параметр известную в
ЧПУ переменную
J
Параметры интерполяции
п
PGsl
Круговая интерполяция с центром и конечной точкой
(G2/G3, X... Y... Z..., I... J... K...) [Страница 212]
J1
Координата промежуточной точки
п
PGsl
Круговая интерполяция с промежуточной и конечной
точкой (CIP, X... Y... Z..., I1... J1... K1...) [Страница
222]
JERKA
Активировать установленные через
MD параметры ускорения для
запрограммированных осей
JERKLIM
Уменьшение или увеличение макс.
м
PGAsl
осевого рывка
JERKLIMA
Уменьшение или увеличение макс.
м
PGsl
осевого рывка
Управление ускорением для ведомых осей
(VELOLIMA, ACCLIMA, JERKLIMA) [Страница 411]
K
Параметры интерполяции
п
PGsl
Круговая интерполяция с центром и конечной точкой
(G2/G3, X... Y... Z..., I... J... K...) [Страница 212]
K1
Координата промежуточной точки
п
PGsl
Круговая интерполяция с промежуточной и конечной
точкой (CIP, X... Y... Z..., I1... J1... K1...) [Страница
222]
KONT
Обход контура при коррекции
м
PGsl
инструмента
Подвод к контуру и отвод (NORM, KONT, KONTC,
KONTT) [Страница 287]
KONTC
Подвод/отвод с полиномом с
м
PGsl
постоянным изгибом
Подвод к контуру и отвод (NORM, KONT, KONTC,
KONTT) [Страница 287]
KONTT
Подвод/отвод с полиномом с
м
PGsl
постоянным касанием
Подвод к контуру и отвод (NORM, KONT, KONTC,
KONTT) [Страница 287]
L
Номер подпрограммы
п
PGAsl
Основы
472
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
LEAD
Угол предварения
м
PGAsl
1. Ориентация инструмента
2. Полином ориентации
LEADOF
Соединение по главному значению
PGAsl
ВЫКЛ
LEADON
Соединение по главному значению
PGAsl
ВКЛ
LENTOAX
Выводит информацию по
FB1(W1)
согласованию длин инструмента L1,
L2 и L3 активного инструмента с
абсциссой, ординатой и аппликатой
LFOF 3)
Быстрый обратный ход для
м
PGsl
резьбонарезания ВЫКЛ
Быстрый обратный ход для резьбонарезания
(LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS,
POLF, POLFMASK, POLFMLIN) [Страница 267]
LFON
Быстрый обратный ход для
м
PGsl
резьбонарезания ВКЛ
Быстрый обратный ход для резьбонарезания
(LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS,
POLF, POLFMASK, POLFMLIN) [Страница 267]
LFPOS
Обратный ход обозначенной с
м
PGsl
POLFMASK или POLFMLIN оси на
Быстрый обратный ход для резьбонарезания
запрограммированную с POLF
(LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS,
абсолютную позицию оси
POLF, POLFMASK, POLFMLIN) [Страница 267]
LFTXT
Плоскость движения обратного хода
м
PGsl
при быстром отводе определяется из
Быстрый обратный ход для резьбонарезания
касательной к траектории и
(LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS,
актуального направления
POLF, POLFMASK, POLFMLIN) [Страница 267]
инструмента
LFWP
Плоскость движения обратного хода
м
PGsl
при быстром отводе определяется
Быстрый обратный ход для резьбонарезания
через актуальную рабочую плоскость
(LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS,
(G17/G18/G19)
POLF, POLFMASK, POLFMLIN) [Страница 267]
LIFTFAST
Быстрый отвод
PGsl
LIMS
Ограничение частоты вращения
м
PGsl
при G96/G961 и G97
Постоянная скорость резания (G96/G961/G962, G97/
G971/G972, G973, LIMS, SCC) [Страница 100]
LLI
Нижнее предельное значение
PGAsl
переменной
LN
Натуральный логарифм
PGAsl
LOCK
Заблокировать синхронное действие
PGAsl
с ID
(остановить технологический цикл)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
473
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
LONGHOLE
Технологический цикл:
PGAsl
продольное отверстие
LOOP
Начало бесконечного цикла
PGAsl
Оператор
Значение
W 1)
Описание см. 2)
M0
Запрограммированная остановка
PGsl
Функции M [Страница 383]
M1
Остановка по выбору
PGsl
Функции M [Страница 383]
M2
Окончание главной программы с
PGsl
возвратом к началу программы
Функции M [Страница 383]
M3
Правое направление вращения
PGsl
шпинделя
Функции M [Страница 383]
M4
Левое направление вращения
PGsl
шпинделя
Функции M [Страница 383]
M5
Остановка шпинделя
PGsl
Функции M [Страница 383]
M6
Смена инструмента
PGsl
Функции M [Страница 383]
M17
Конец подпрограммы
PGsl
Функции M [Страница 383]
M19
Позиционирование шпинделя на
PGsl
введенную в SD43240 позицию
Функции M [Страница 383]
M30
Конец программы, как M2
PGsl
Функции M [Страница 383]
M40
Автоматическое переключение
PGsl
редуктора
Функции M [Страница 383]
M41 ... M45
Ступень редуктора 1 ... 5
PGsl
Функции M [Страница 383]
M70
Переход в осевой режим
PGsl
Функции M [Страница 383]
MASLDEF
Определить структуру осей Master/
PGAsl
Slave
MASLDEL
Разъединить структуру осей Master/
PGAsl
Slave и удалить определение
структуры
MASLOF
Отключение временного соединения
PGAsl
MASLOFS
Отключение временного соединения
PGAsl
с автоматическим остановом оси
Slave
Основы
474
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
MASLON
Включение временного соединения
PGAsl
MATCH
Поиск строки в строке
PGAsl
MAXVAL
Большее значение двух переменных
PGAsl
(арифм. функция)
MCALL
Модальный вызов подпрограммы
PGAsl
MEAC
Непрерывное измерение без
п
PGAsl
стирания остатка пути
MEAFRAME
Вычисление фрейма из точек
PGAsl
измерения
MEAS
Измерение с контактным щупом
п
PGAsl
MEASA
Измерение со стиранием остатка
п
PGAsl
пути
MEASURE
Метод вычислений для измерения
FB2(M5)
детали и инструмента
MEAW
Измерение контактным щупом без
п
PGAsl
стирания остатка пути
MEAWA
Измерение без стирания остатка
п
PGAsl
пути
MI
Доступ к данным фрейма: Отражение
PGAsl
MINDEX
Определить индекс символа во
PGAsl
входной строке
MINVAL
Меньшее значение двух переменных
PGAsl
(арифм. функция)
MIRROR
Программируемое отражение
п
PGAsl
Программируемое отражение (MIRROR, AMIRROR)
[Страница 365]
MMC
Интерактивный вызов диалоговых
PGAsl
окон на HMI из программы обработки
детали
MOD
Выделение дробной части
PGAsl
MODAXVAL
Определить позицию модуло
PGAsl
круговой оси модуло
MOV
Запустить позиционирующую ось
PGAsl
MSG
Программируемые сообщения
м
PGsl
Сообщения (MSG) [Страница 387]
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
475
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
MVTOOL
Языковая команда для движения
FBW
инструмента
N
Номер вспомогательного кадра ЧПУ
PGsl
Правила для кадра [Страница 37]
NCK
Спецификация сферы действия
PGAsl
данных
NEWCONF
Применить измененные машинные
PGAsl
данные (соответствует
"Активировать машинные данные")
NEWT
Создать новый инструмент
PGAsl
NORM 3)
Обычная установка в начальной,
м
PGsl
конечной точке при коррекции
Подвод к контуру и отвод (NORM, KONT, KONTC,
инструмента
KONTT) [Страница 287]
NOT
Логическая НЕ (отрицание)
PGAsl
NPROT
Специфическая для канала
PGAsl
защищенная область ВКЛ/ВЫКЛ
NPROTDEF
Определение специфической для
PGAsl
станка защищенной области
NUMBER
Преобразовать входную строку в
PGAsl
число
OEMIPO1
Интерполяция OEM 1
м
PGAsl
OEMIPO2
Интерполяция OEM 2
м
PGAsl
OF
Кодовое слово в ветвлении CASE
PGAsl
OFFN
Припуск к запрограммированному
м
PGsl
контуру
Коррекция радиуса инструмента (G40, G41, G42,
OFFN) [Страница 277]
OMA1
Адрес OEM 1
м
OMA2
Адрес OEM 2
м
OMA3
Адрес OEM 3
м
OMA4
Адрес OEM 4
м
OMA5
Адрес OEM 5
м
OR
Логический оператор, операция ИЛИ
PGAsl
ORIAXES
Линейная интерполяция осей станка
м
PGAsl
или осей ориентации
Основы
476
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
ORIAXPOS
Угол ориентации через виртуальные
м
оси ориентации с позициями
круговых осей
ORIC 3)
Изменения ориентации на наружных
м
PGAsl
углах накладываются на
вставляемый круговой кадр
ORICONCCW
Интерполяция на боковой
м
PGAsl/FB3(F3)
поверхности окружности против
часовой стрелки
ORICONCW
Интерполяция на боковой
м
PGAsl/FB3(F4)
поверхности окружности по часовой
стрелке
ORICONIO
Интерполяция на боковой
м
PGAsl/FB3(F4)
поверхности окружности с указанием
промежуточной ориентации
ORICONTO
Интерполяция на боковой
м
PGAsl/FB3(F5)
поверхности окружности в
тангенциальном переходе
(указание конечной ориентации)
ORICURVE
Интерполяция ориентации с задачей
м
PGAsl/FB3(F6)
движения двух контактных точек
инструмента
ORID
Изменения ориентации выполняются
м
PGAsl
перед круговым кадром
ORIEULER
Угол ориентации через эйлеров угол
м
PGAsl
ORIMKS
Ориентация инструмента в системе
м
PGAsl
координат станка
ORIPATH
Ориентация инструмента
м
PGAsl
относительно траектории
ORIPATHS
Ориентация инструмента
м
PGAsl
относительно траектории, изгиб в
характеристике ориентации
сглаживается
ORIPLANE
Интерполяция в плоскости
м
PGAsl
(соответствует ORIVECT)
Большая круговая интерполяция
ORIRESET
Первичная установка ориентации
PGAsl
инструмента с макс. 3 осями
ориентации
ORIROTA
Угол поворота к заданному
м
PGAsl
абсолютно направлению вращения
ORIROTC
Тангенциальный вектор вращения к
м
PGAsl
касательной к траектории
ORIROTR
Угол поворота относительно
м
PGAsl
плоскости между стартовой и
конечной ориентацией
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
477
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
ORIROTT
Угол поворота относительно
м
PGAsl
изменения вектора ориентации
ORIRPY
Угол ориентации через угол RPY
м
PGAsl
(XYZ)
ORIRPY2
Угол ориентации через угол RPY
м
PGAsl
(ZYX)
ORIS
Изменение ориентации
м
PGAsl
ORISOF 3)
Сглаживание характеристики
м
PGAsl
ориентации ВЫКЛ
ORISON
Сглаживание характеристики
м
PGAsl
ориентации ВКЛ
ORIVECT
Большая круговая интерполяция
м
PGAsl
(идентично ORIPLANE)
ORIVIRT1
Угол ориентации через виртуальные
м
PGAsl
оси ориентации (определение 1)
ORIVIRT2
Угол ориентации через виртуальные
м
PGAsl
оси ориентации (определение 1)
ORIWKS 3)
Ориентация инструмента в системе
м
PGAsl
координат детали
OS
Вкл/выкл качания
PGAsl
OSB
Качание: Стартовая точка
м
FB2(P5)
OSC
Постоянное сглаживание ориентации
м
PGAsl
инструмента
OSCILL
Axis: 1 - 3 оси подачи
м
PGAsl
OSCTRL
Опции качания
м
PGAsl
OSD
Перешлифовка ориентации
м
PGAsl
инструмента через задачу длины
перешлифовки с SD
OSE
Конечная точка качания
м
PGAsl
OSNSC
Качание: Количество выхаживаний
м
PGAsl
OSOF 3)
Сглаживание ориентации
м
PGAsl
инструмента ВЫКЛ
OSP1
Качание: левая точка возврата
м
PGAsl
OSP2
Правая точка возврата качания
м
PGAsl
Основы
478
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
OSS
Сглаживание ориентации
м
PGAsl
инструмента на конце кадра
OSSE
Сглаживание ориентации
м
PGAsl
инструмента на начале кадра и на
конце кадра
OST
Перешлифовка ориентации
м
PGAsl
инструмента через задачу углового
допуска в градусах с SD (макс.
отклонение от запрограмм.
характеристики ориентации)
OST1
Качание: точка останова в левой
м
PGAsl
точке возврата
OST2
Качание: точка останова в правой
м
PGAsl
точке возврата
OTOL
Допуск ориентации для функций
PGAsl
компрессора, сглаживания
ориентации и типов перешлифовки
OVR
Коррекция частоты вращения
м
PGAsl
Программируемая коррекция подачи (OVR,
OVRRAP, OVRA) [Страница 138]
OVRA
Осевая коррекция частоты вращения
м
PGAsl
Программируемая коррекция подачи (OVR,
OVRRAP, OVRA) [Страница 138]
OVRRAP
Коррекция ускоренного хода
м
PGAsl
Программируемая коррекция подачи (OVR,
OVRRAP, OVRA) [Страница 138]
P
Количество проходов подпрограммы
PGAsl
PAROT
Точная установка системы координат
м
PGsl
детали на детали
Создание фрейма по точной установке инструмента
(TOFRAME, TOROT, PAROT) [Страница 370]
PAROTOF
Отключить относящееся к детали
м
PGsl
вращение фрейма
Создание фрейма по точной установке инструмента
(TOFRAME, TOROT, PAROT) [Страница 370]
PCALL
Вызвать подпрограммы с
PGAsl
абсолютным указанием пути и
передачей параметров
PDELAYOF
Задержка при штамповке ВЫКЛ
м
PGAsl
PDELAYON 3)
Задержка при штамповке ВКЛ
м
PGAsl
PHU
Физическая единица переменной
PGAsl
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
479

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
PL
1. B-сплайн: расстояние между
п
PGAsl
узловыми точками
1.
2. Полиномиальная интерполяция:
2.
длина интервала параметров при
полиномиальной интерполяции
PM
В минуту
PGsl
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
PO
Коэффициент полинома при
п
PGAsl
полиномиальной интерполяции
POCKET3
Технологический цикл:
PGAsl
фрезерование прямоугольного
кармана
POCKET4
Технологический цикл:
PGAsl
фрезерование кругового кармана
POLF
Переходная позиция LIFTFAST
м
PGsl/PGAsl
Быстрый обратный ход для резьбонарезания
(LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS,
POLF, POLFMASK, POLFMLIN) [Страница 267]
POLFA
Запустить переходную позицию
м
PGsl
отдельных осей с
Быстрый обратный ход для резьбонарезания
$AA_ESR_TRIGGER
(LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS,
POLF, POLFMASK, POLFMLIN) [Страница 267]
POLFMASK
Разрешить оси для обратного хода
м
PGsl
без связи между осями
Быстрый обратный ход для резьбонарезания
(LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS,
POLF, POLFMASK, POLFMLIN) [Страница 267]
POLFMLIN
Разрешить оси для обратного хода с
м
PGsl
линейной связью между осями
Быстрый обратный ход для резьбонарезания
(LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS,
POLF, POLFMASK, POLFMLIN) [Страница 267]
POLY
Полиномиальная интерполяция
м
PGAsl
POLYPATH
Полиномиальная интерполяция с
м
PGAsl
возможностью выбора для групп
осей AXIS или VECT
PON
Штамповка ВКЛ
м
PGAsl
PONS
Штамповка ВКЛ в такте IPO
м
PGAsl
POS
Позиционировать ось
PGsl
Перемещение позиционирующих осей (POS, POSA,
POSP, FA, WAITP, WAITMC) [Страница 119]
POSA
Позиционировать ось за границу
PGsl
кадра
Перемещение позиционирующих осей (POS, POSA,
POSP, FA, WAITP, WAITMC) [Страница 119]
Основы
480
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
POSM
Позиционирование магазина
FBW
POSP
Посегментное позиционирование
PGsl
(качание)
Перемещение позиционирующих осей (POS, POSA,
POSP, FA, WAITP, WAITMC) [Страница 119]
POSRANGE
Определить, находится ли
PGAsl
актуальная интерполированная
заданная позиция оси в окне вокруг
заданной контрольной позиции
POT
Квадрат
PGAsl
(арифметическая функция)
PR
На оборот
PGsl
Подвод и отвод (G140 до G143, G147, G148, G247,
G248, G347, G348, G340, G341, DISR, DISCL, FAD,
PM, PR) [Страница 298]
PREPRO
Обозначить подпрограммы с
PGAsl
подготовкой
PRESETON
Установка фактического значения
PGAsl
для запрограммированных осей
PRIO
Кодовое слово для установки
PGAsl
приоритета при обработке
прерываний
PROC
Первый оператор программы
PGAsl
PTP
Позиционное движение
м
PGAsl
PTPG0
Позиционное движение только для
м
PGAsl
G0, в остальных случаях CP
PUNCHACC
Зависящее от пути ускорение при
PGAsl
вырубке
PUTFTOC
Точная коррекция инструмента для
PGAsl
параллельной правки
PUTFTOCF
Точная коррекция инструмента в
PGAsl
зависимости от установленной с
FCTDEF функции для параллельной
правки
PW
B-сплайн, вес точки
п
PGAsl
QECLRNOF
Обучения компенсации квадрантных
PGAsl
ошибок ВЫКЛ
QECLRNON
Обучения компенсации квадрантных
PGAsl
ошибок ВКЛ
QU
Быстрый вывод дополнительной
PGsl
(вспомогательной) функции
Вывод вспомогательных функций [Страница 379]
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
481

Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
R...
R-параметр и как устанавливаемый
PGAsl
идентификатор адреса и с числовым
расширением
RAC
Абсолютное покадровое спец. для
п
PGsl
оси программирование радиуса
Специфическое для оси программирование
диаметра/радиуса (DIAMONA, DIAM90A, DIAMOFA,
DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC,
RAC, RIC) [Страница 183]
RDISABLE
Блокировка загрузки
PGAsl
READ
Считывает в указанном файле одну
PGAsl
или несколько строк и сохраняет
считанную информацию в поле
REAL
Тип данных: Переменная с
PGAsl
плавающей запятой со знаком
(вещественные числа)
REDEF
Установка для машинных данных,
PGAsl
языковых элементов ЧПУ и
системных переменных, в каких
группах пользователей они будут
индицированы
RELEASE
Разрешить оси станка для перехода
PGAsl
оси
REP
Кодовое слово для инициализации
PGAsl
всех элементов поля с одним и тем
же значением
REPEAT
Повторение программного цикла
PGAsl
REPEATB
Повторение программной строки
PGAsl
REPOSA
Повторный подвод к контуру
п
PGAsl
линейный всеми осями
REPOSH
Повторный подвод к контуру по
п
PGAsl
полукругу
REPOSHA
Повторный подвод к контуру всеми
п
PGAsl
осями; геометрические оси по
полукругу
REPOSL
Повторный подвод к контуру
п
PGAsl
линейный
REPOSQ
Повторный подвод к контуру по
п
PGAsl
четверти круга
REPOSQA
Повторный подвод к контуру линейно
п
PGAsl
всеми осями; геометрические оси по
четверти круга
RESET
Сбросить технологический цикл
PGAsl
Основы
482
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
RESETMON
Языковая команда для активации
FBW
заданного значения
RET
Конец подпрограммы
PGAsl
RIC
Относительное покадровое спец. для
п
PGsl
оси программирование радиуса
RINDEX
Определить индекс символа во
PGAsl
входной строке
RMB
Повторный подвод к начальной точке
м
PGAsl
кадра
RME
Повторный подвод к конечной точке
м
PGAsl
кадра
RMI 3)
Повторный подвод к точке
м
PGAsl
прерывания
RMN
Повторный подвод к следующей
м
PGAsl
точке траектории
RND
Закругление угла контура
п
PGsl
Фаска, закругление (CHF, CHR, RND, RNDM, FRC,
FRCM) [Страница 271]
RNDM
Модальное закругление
м
PGsl
Фаска, закругление (CHF, CHR, RND, RNDM, FRC,
FRCM) [Страница 271]
ROT
Программируемое вращение
п
PGsl
Программируемое вращение (ROT, AROT, RPL)
[Страница 350]
ROTS
Программируемые вращения
п
PGsl
фрейма с пространственными
Программируемые вращения фреймов с
углами
пространственными углами (ROTS, AROTS, CROTS)
[Страница 360]
ROUND
Округление мест после запятой
PGAsl
ROUNDUP
Округление входного значения в
PGAsl
сторону увеличения
RP
Полярный радиус
м/п
PGsl
Команды движения с полярными координатами (G0,
G1, G2, G3, AP, RP) [Страница 197]
RPL
Вращение в плоскости
п
PGsl
Программируемые вращения фреймов с
пространственными углами (ROTS, AROTS, CROTS)
[Страница 360]
RT
Параметры для доступа к данным
PGAsl
фрейма: Вращение
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
483
Таблицы
16.1 Операторы
Оператор
Значение
W 1)
Описание см. 2)
RTLIOF
G0 без линейной интерполяции
м
PGsl
(интерполяция отдельной оси)
Движение ускоренным ходом (G0, RTLION, RTLIOF)
[Страница 201]
RTLION
G0 с линейной интерполяцией
м
PGsl
Движение ускоренным ходом (G0, RTLION, RTLIOF)
[Страница 201]
Оператор
Значение
W 1)
Описание см. 2)
S
Частота вращения шпинделя
м/п
PGsl
(для G4, G96/G961 другое значение)
Число оборотов шпинделя (S), направление
вращения шпинделя (M3, M4, M5) [Страница 89]
SAVE
Атрибут для сохранения
PGAsl
информации при вызовах
подпрограмм
SBLOF
Подавление отдельного кадра
PGAsl
SBLON
Отменить подавление отдельного
PGAsl
кадра
SC
Параметры для доступа к данным
PGAsl
фрейма: Масштабирование
SCALE
Программируемое масштабирование
п
PGsl
Программируемый коэффициент масштабирования
(SCALE, ASCALE) [Страница 362]
SCC
Выборочное согласование
PGsl
поперечной оси с G96/G961/G962.
Постоянная скорость резания (G96/G961/G962, G97/
Идентификаторами оси могут быть
G971/G972, G973, LIMS, SCC) [Страница 100]
гео-ось, ось канала или ось станка.
SCPARA
Программирование блока
PGAsl
параметров Servo
SD
Порядок сплайна
п
PGAsl
SEFORM
Структурирующий оператор в
PGAsl
Stepeditor, чтобы создать из него
шаговое представление для HMI
Advanced
SET
Кодовое слово для инициализации
PGAsl
всех элементов поля с
перечисленными значениями
SETAL
Установить ошибку
PGAsl
SETDNO
Согласовать номер D резца (CE)
PGAsl
инструмента (T)
SETINT
Определение, какой обработчик
PGAsl
прерываний должен быть
активирован, если вход NCK готов
Основы
484
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
содержание .. 5 6 7 8 ..