содержание .. 3 4 5 6 ..
SINUMERIK 840D sl / 828D. Справочник по программированию ЧПУ (2011 год) - часть 5
Коррекции радиуса инструмента
10.1 Коррекция радиуса инструмента (G40, G41, G42, OFFN)
Примечание
В кадре ЧПУ с G40/G41/G42 должна быть активна G0 или G1 и указана как минимум
одна ось выбранной рабочей плоскости.
Если при включении указывается только одна ось, то последняя позиция второй оси
автоматически дополняется и перемещение осуществляется в обоих осях.
Обе оси должны быть активны в канале в качестве гео-осей. Это может быть
обеспечено программированием GEOAX.
Примеры
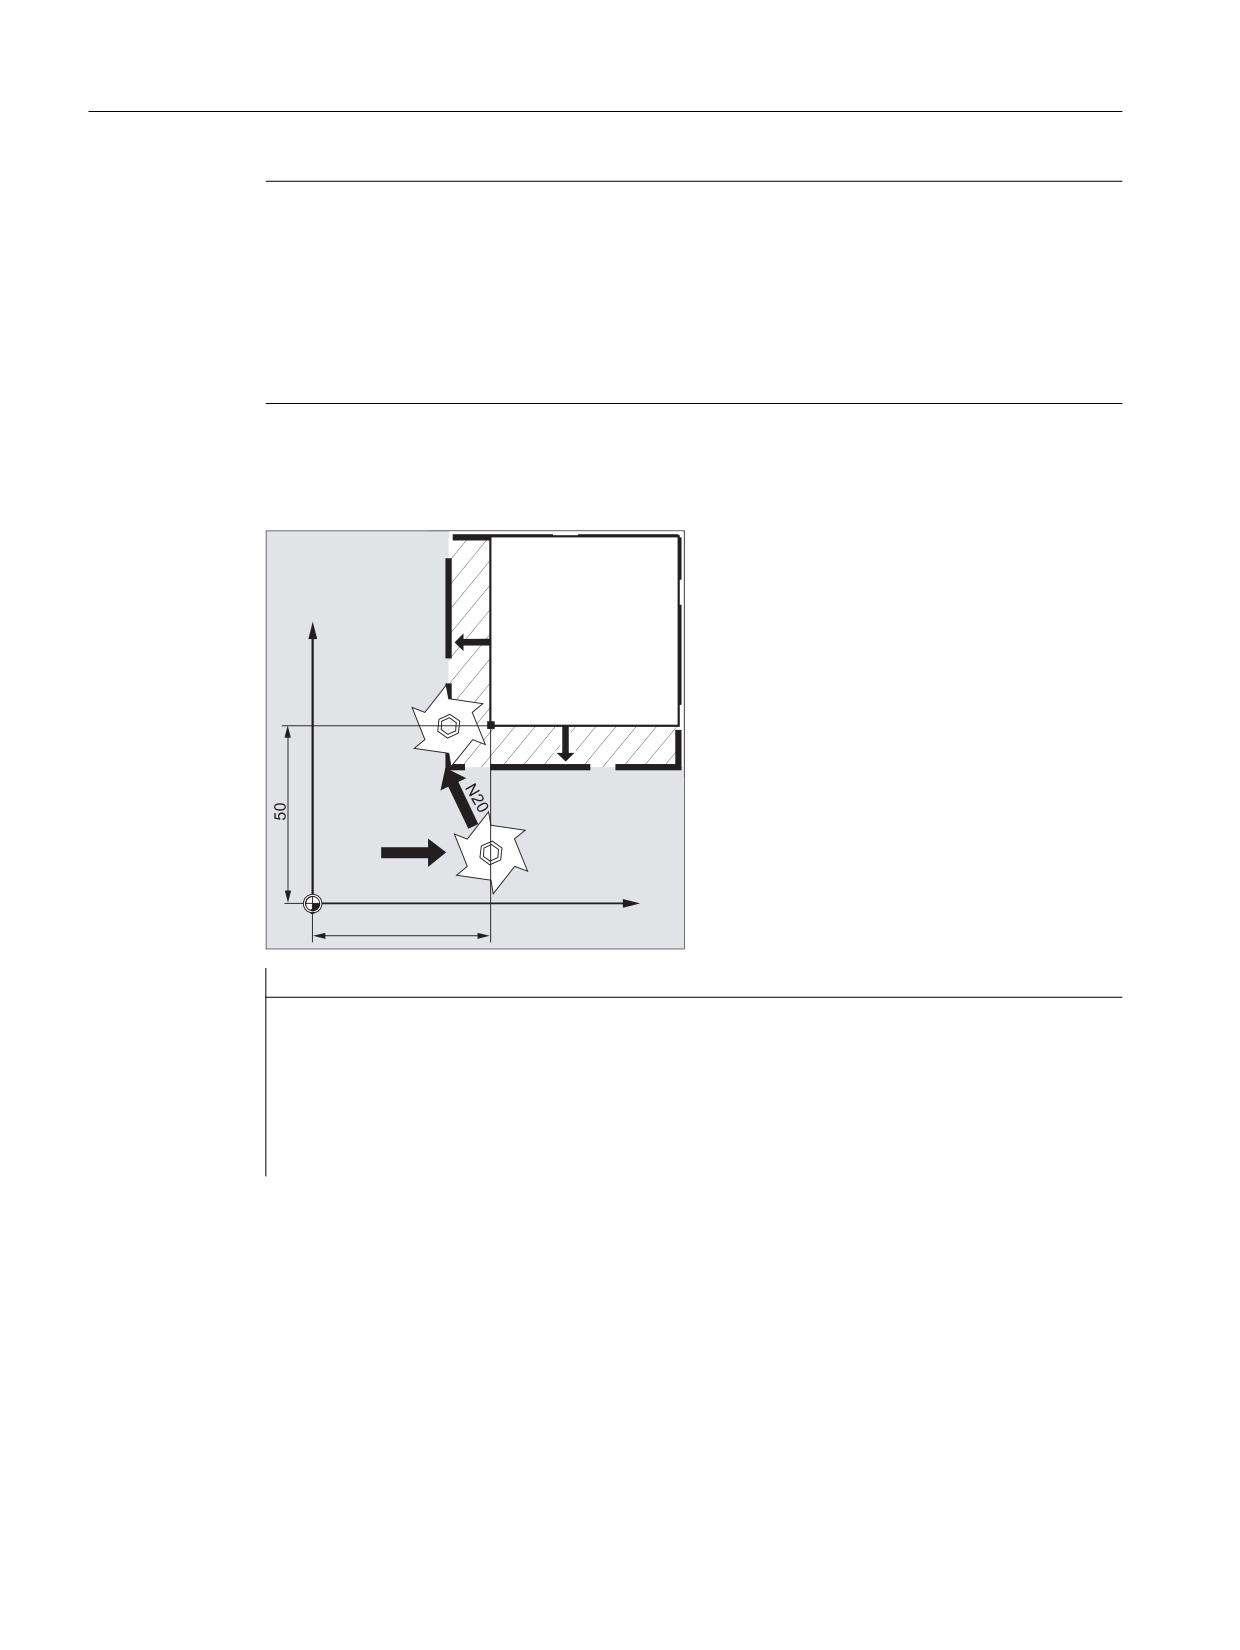
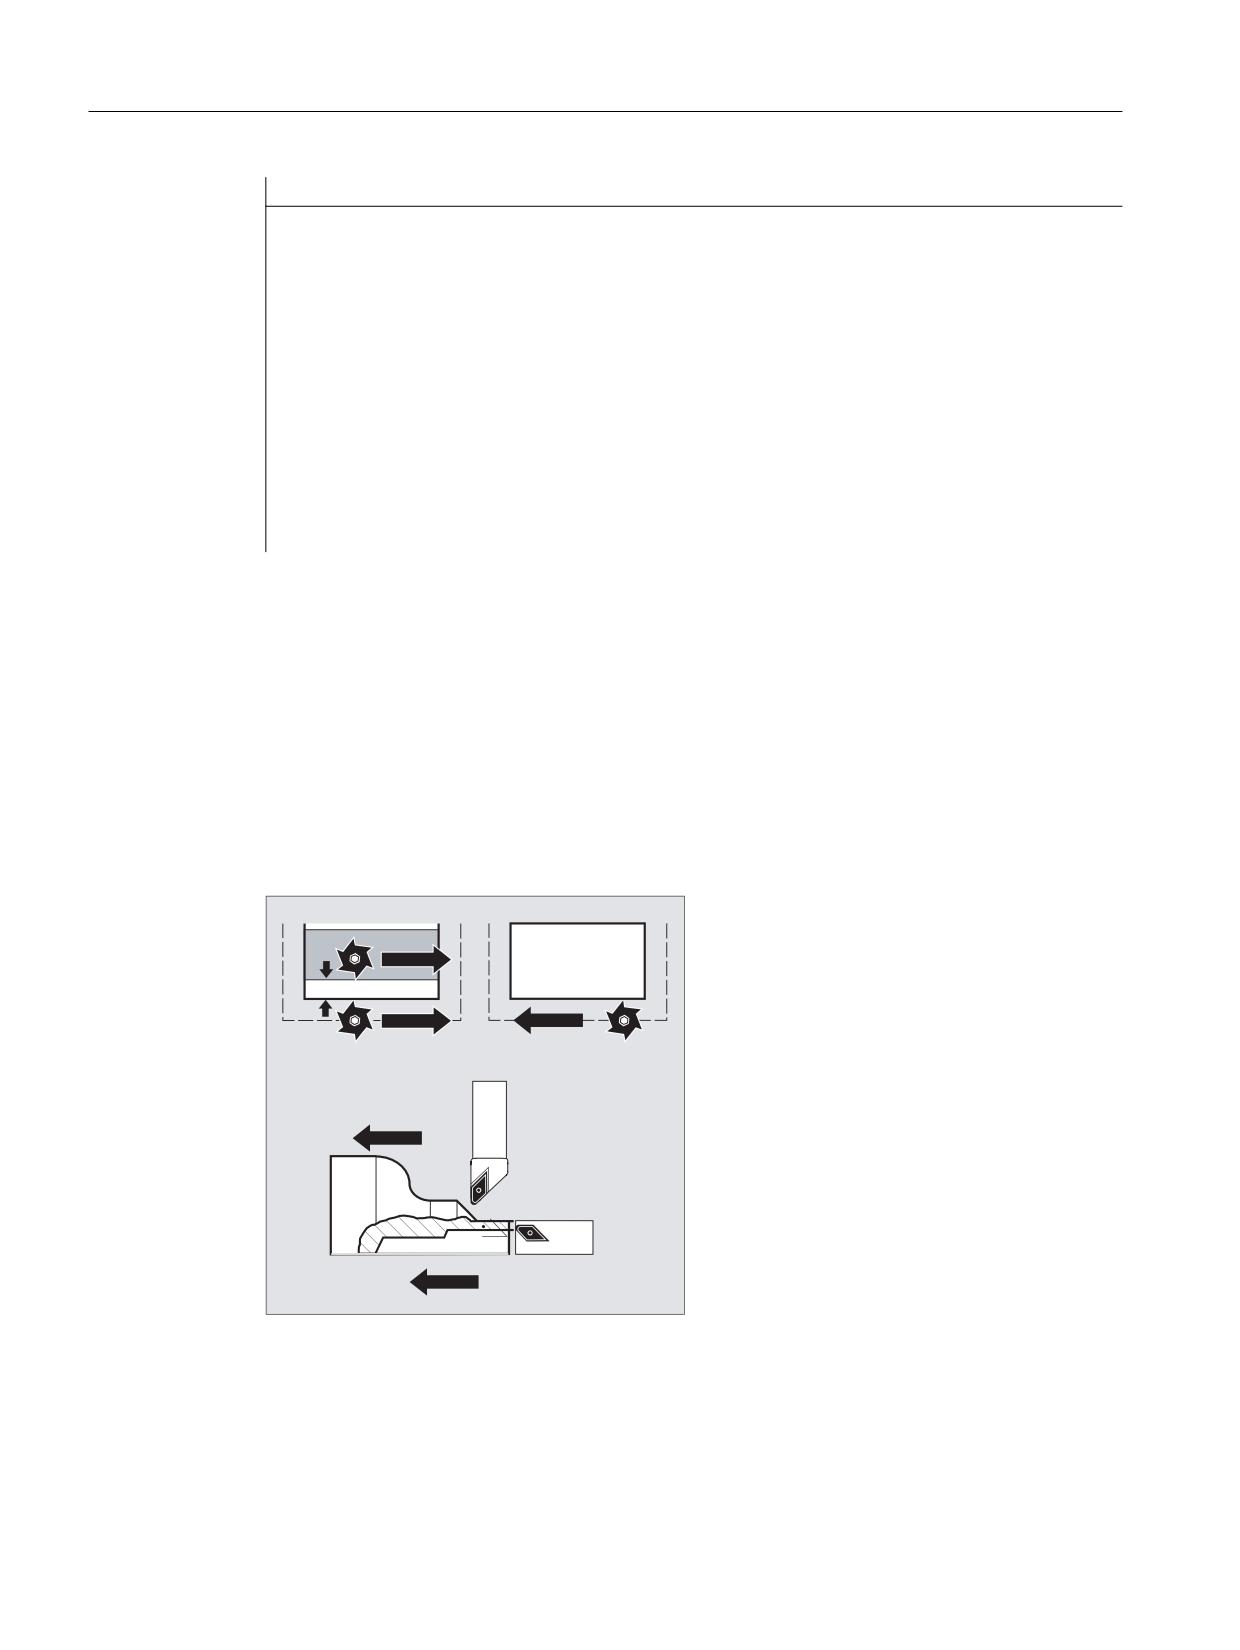
Пример 1: Фрезерование
<
̱͕͗͗͌͑͝͏ͦ ͉ ;
̱͕͗͗͌͑͝͏ͦ ͉ <
1
;
Программный код
Комментарий
N10 G0 X50 T1 D1
; Включается только коррекция длин инструмента. Подвод
к X50 осуществляется без коррекции.
N20 G1 G41 Y50 F200
; Включается коррекция радиуса, подвод к точке X50/Y50
осуществляется с коррекцией.
N30 Y100
…
Основы
278
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.1 Коррекция радиуса инструмента (G40, G41, G42, OFFN)
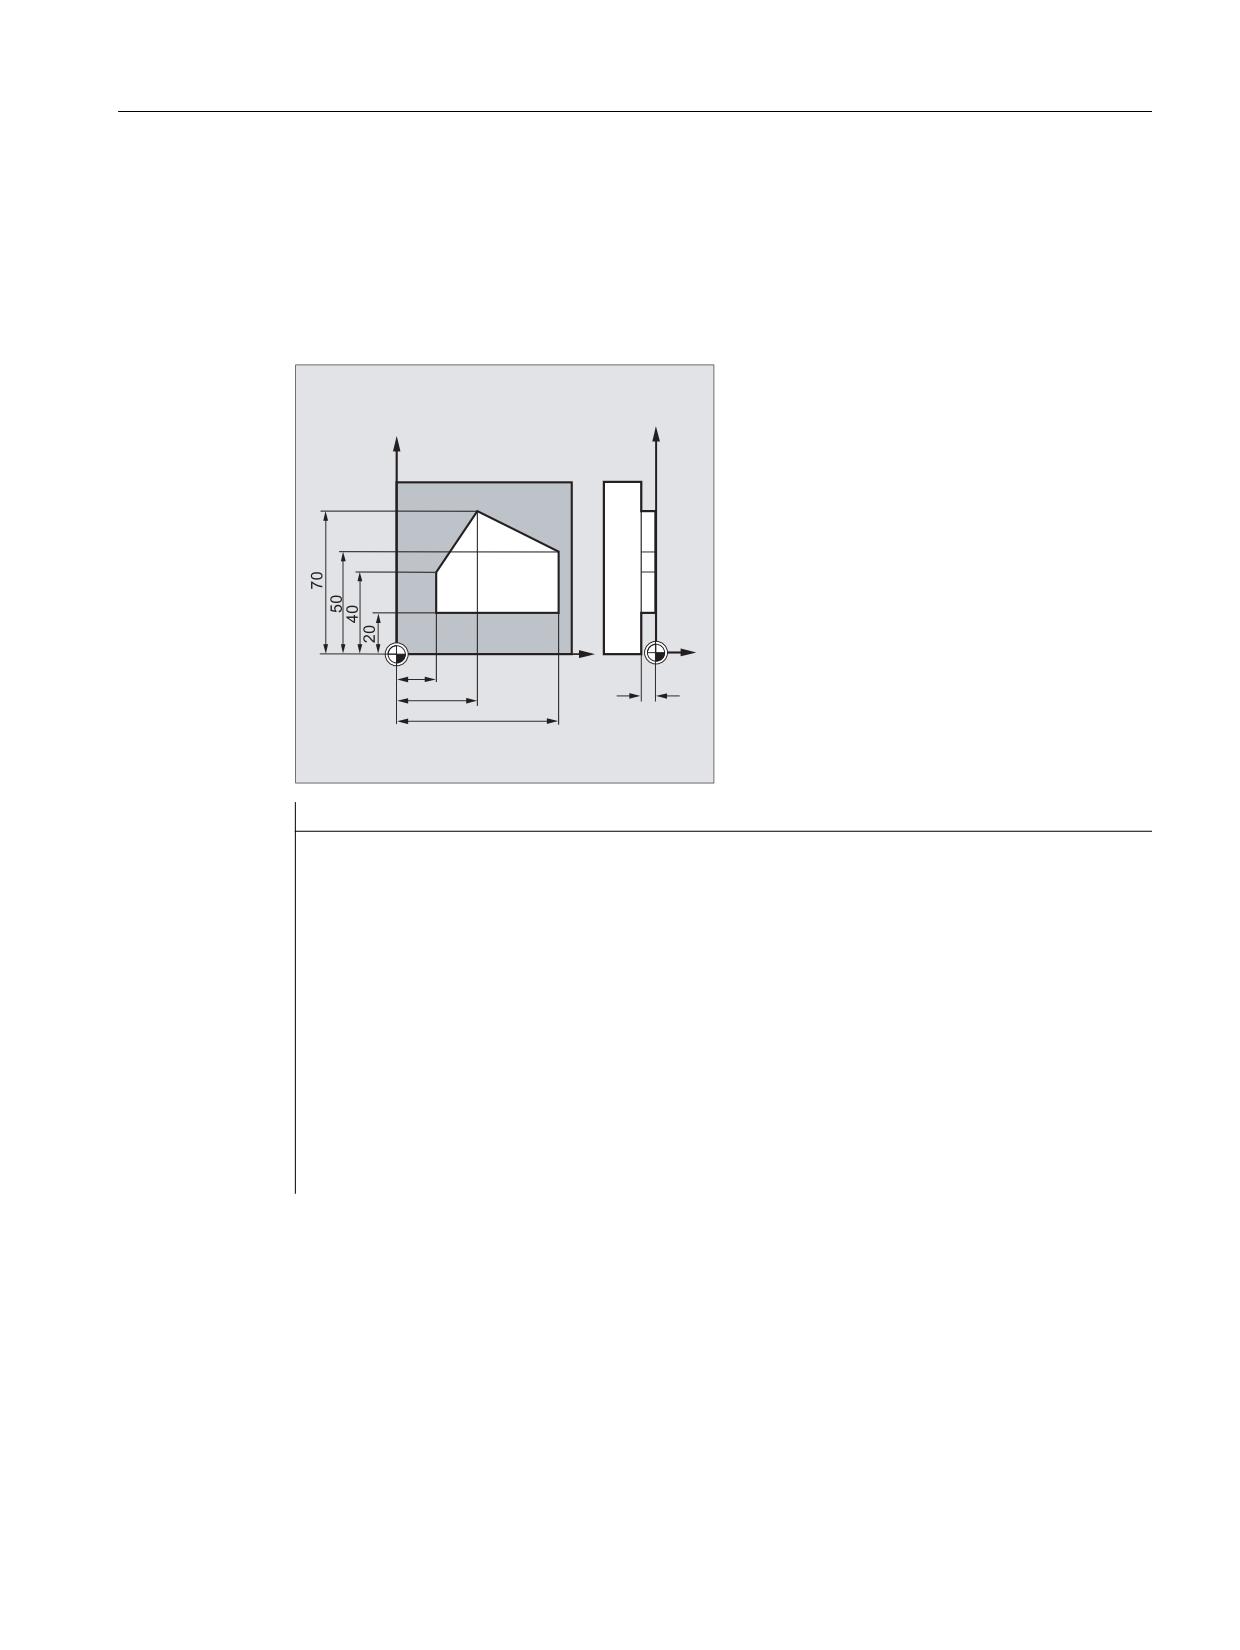
Пример 2: "Классический" принцип действий на примере фрезерования
"Классический" принцип действий:
1. Вызов инструмента
2. Установить инструмент.
3. Включить рабочую плоскость и коррекцию радиуса инструмента.
<
<
;
=
Программный код
Комментарий
N10 G0 Z100
; Свободный ход для смены инструмента.
N20 G17 T1 M6
; Смена инструмента
N30 G0 X0 Y0 Z1 M3 S300 D1
; Вызов значений коррекции инструмента, выбор
коррекции длин.
N40 Z-7 F500
; Подача инструмента.
N50 G41 X20 Y20
; Включение коррекции радиуса инструмента, инструмент
работает слева от контура.
N60 Y40
; Фрезерование контура.
N70 X40 Y70
N80 X80 Y50
N90 Y20
N100 X20
N110 G40 G0 Z100 M30
; Свободный ход инструмента, конец программы.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
279
Коррекции радиуса инструмента
10.1 Коррекция радиуса инструмента (G40, G41, G42, OFFN)
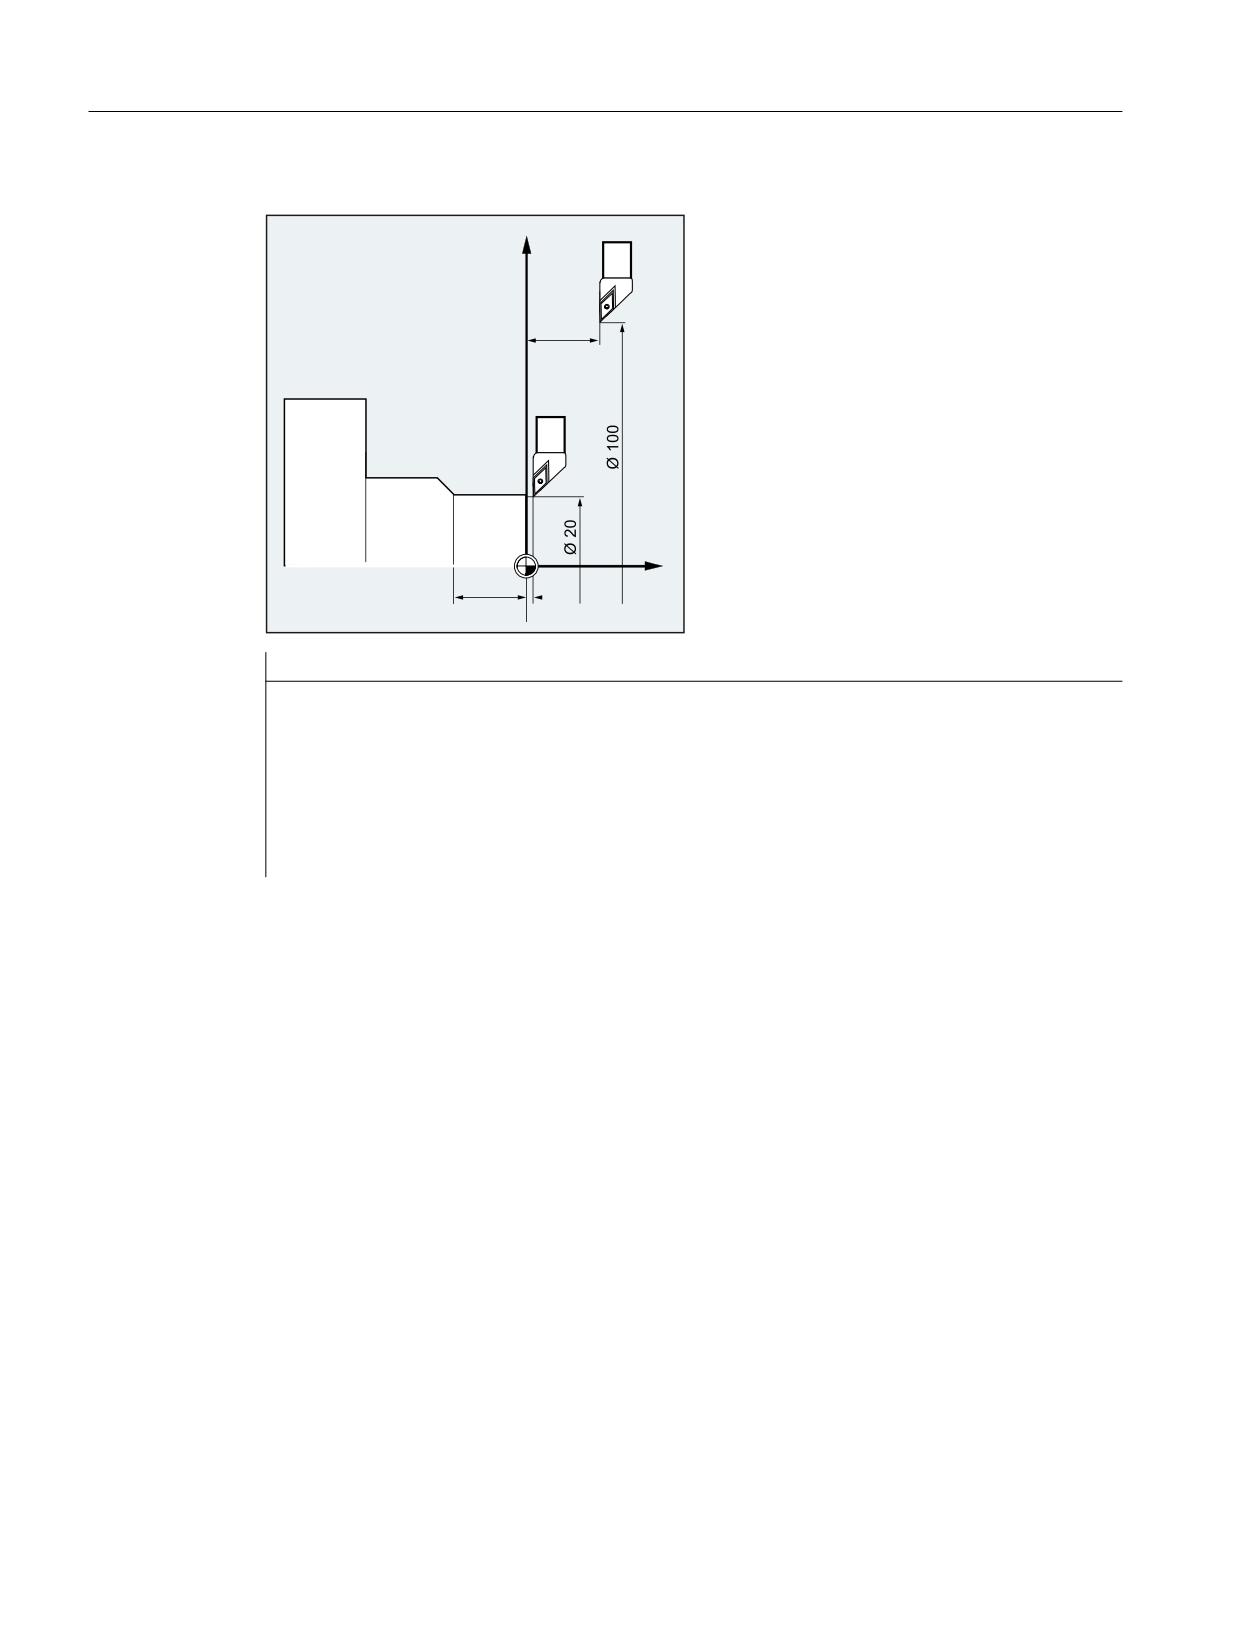
Пример 3: Токарная обработка
;
20
=
20
1
Программный код
Комментарий
…
N20 T1 D1
; Включается только коррекция длин инструмента.
N30 G0 X100 Z20
; Подвод к X100 Z20 без коррекции.
N40 G42 X20 Z1
; Включается коррекция радиуса, подвод к точке X20/Z1
осуществляется с коррекцией.
N50 G1 Z-20 F0.2
…
Основы
280
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.1 Коррекция радиуса инструмента (G40, G41, G42, OFFN)
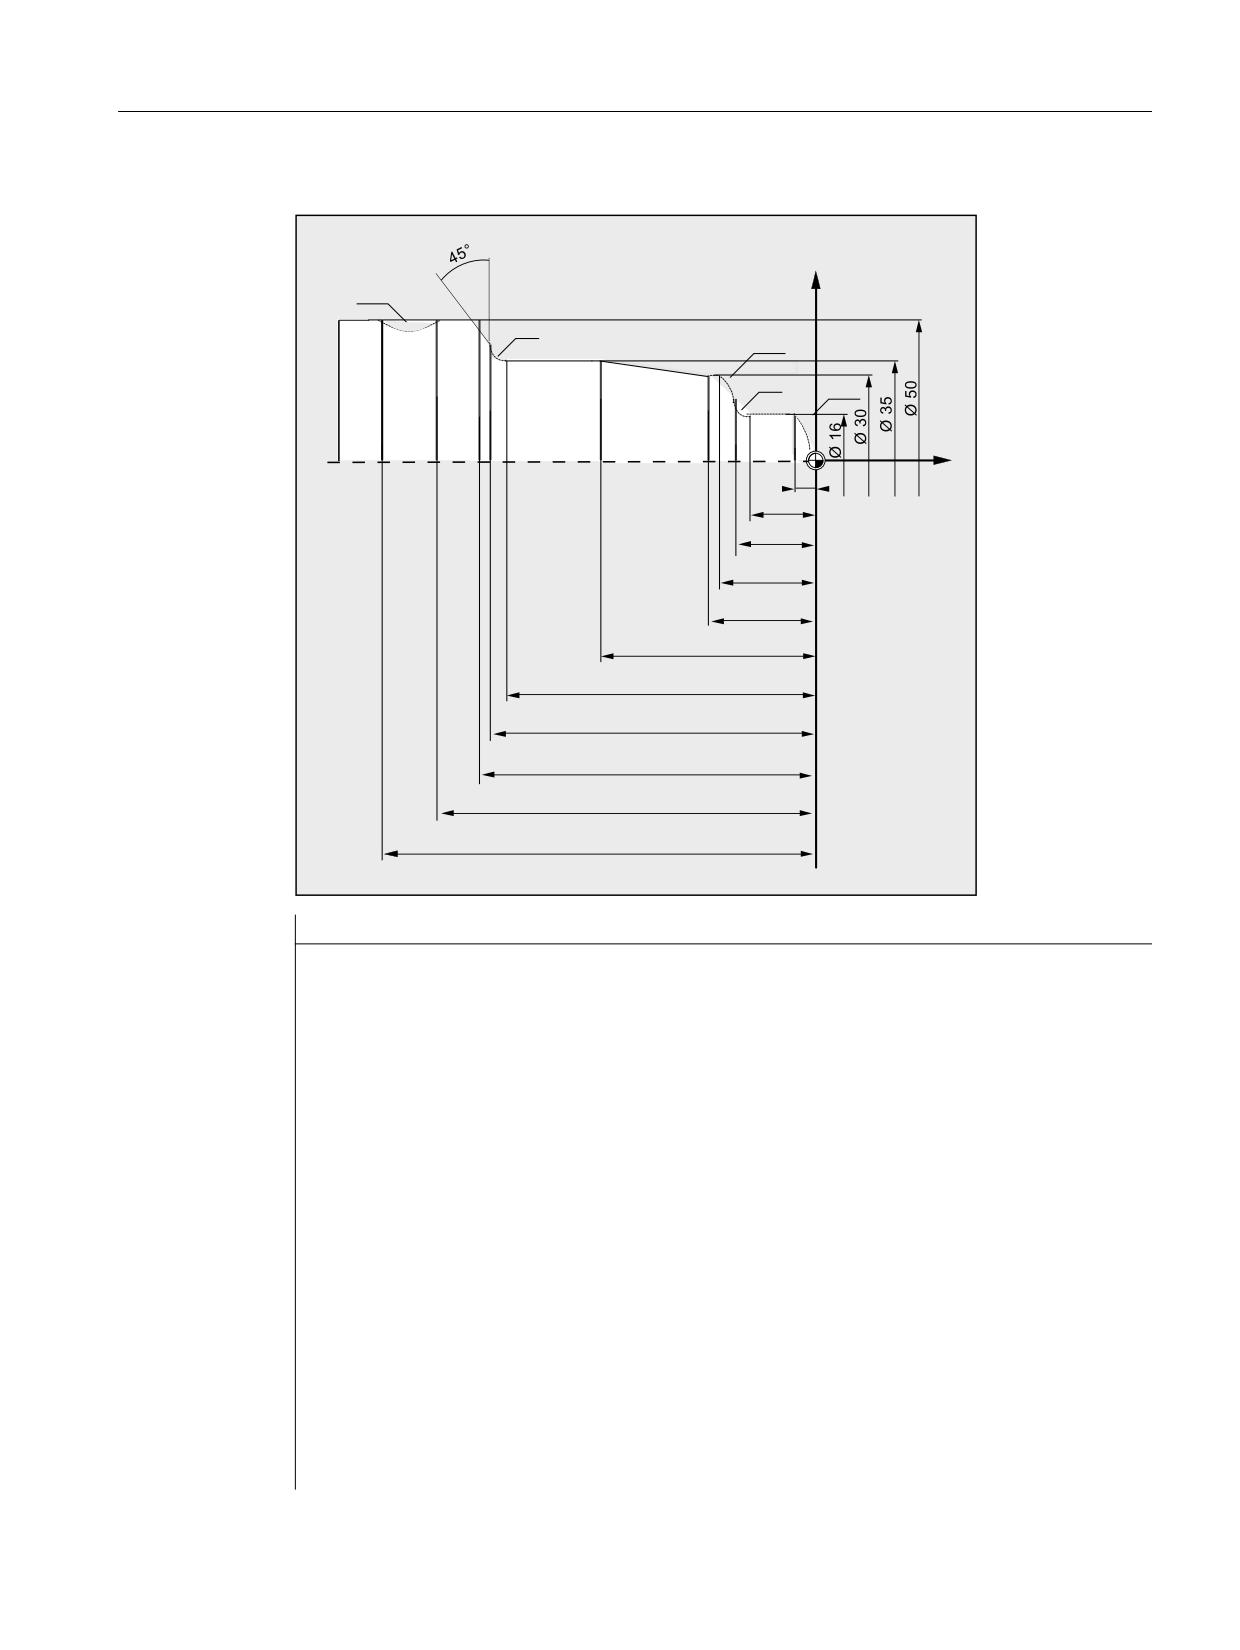
Пример 4: Токарная обработка
;
5
5
5
5
5
=
Программный код
Комментарий
N5 G0 G53 X280 Z380 D0
; Стартовая точка
N10 TRANS X0 Z250
; Смещение нулевой точки
N15 LIMS=4000
; Ограничение скорости (G96)
N20 G96 S250 M3
; Выбор постоянной подачи
N25 G90 T1 D1 M8
; Выбор инструмента и коррекции
N30 G0 G42 X-1.5 Z1
; Подвод инструмента в рабочее положение
с коррекцией радиуса инструмента
N35 G1 X0 Z0 F0.25
N40 G3 X16 Z-4 I0 K-10
; Обтачивание радиуса 10
N45 G1 Z-12
N50 G2 X22 Z-15 CR=3
; Обтачивание радиуса 3
N55 G1 X24
N60 G3 X30 Z-18 I0 K-3
; Обтачивание радиуса 3
N65 G1 Z-20
N70 X35 Z-40
N75 Z-57
N80 G2 X41 Z-60 CR=3
; Обтачивание радиуса 3
N85 G1 X46
N90 X52 Z-63
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
281
Коррекции радиуса инструмента
10.1 Коррекция радиуса инструмента (G40, G41, G42, OFFN)
Программный код
Комментарий
N95 G0 G40 G97 X100 Z50 M9
; Отключение коррекции радиуса
инструмента и подвод к точке смены
инструмента
N100 T2 D2
; Вызов инструмента и выбор коррекции
N105 G96 S210 M3
; Выбор постоянной скорости резания
N110 G0 G42 X50 Z-60 M8
; Подвод инструмента в рабочее положение
с коррекцией радиуса инструмента
N115 G1 Z-70 F0.12
; Обтачивание диаметра 50
N120 G2 X50 Z-80 I6.245 K-5
; Обтачивание радиуса 8
N125 G0 G40 X100 Z50 M9
; Отвод инструмента и выключение
коррекции радиуса инструмента
N130 G0 G53 X280 Z380 D0 M5
; Переход к точке смены инструмента
N135 M30
; Конец программы
Дополнительная информация
Для вычисления ходов инструмента СЧПУ необходима следующая информация:
• Номер инструмента (T...), номер резца (D...)
• Направление обработки (G41, G42)
• Рабочая плоскость (G17/G18/G19)
Номер инструмента (T...), номер резца (D...)
Из радиусов фрез или радиусов резцов и данных по положению резцов вычисляется
расстояние между траекторией инструмента и контуром детали.
G41
G42
G41
G42
G41
При плоской структуре D-Nr должен программироваться только номер D.
Основы
282
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.1 Коррекция радиуса инструмента (G40, G41, G42, OFFN)
Направление обработки (G41, G42)
Исходя из этого СЧПУ определяет направление, в котором должна смещаться
траектория инструмента.
Примечание
Отрицательное значение коррекции идентично смене стороны коррекции (G41 ↔ G42).
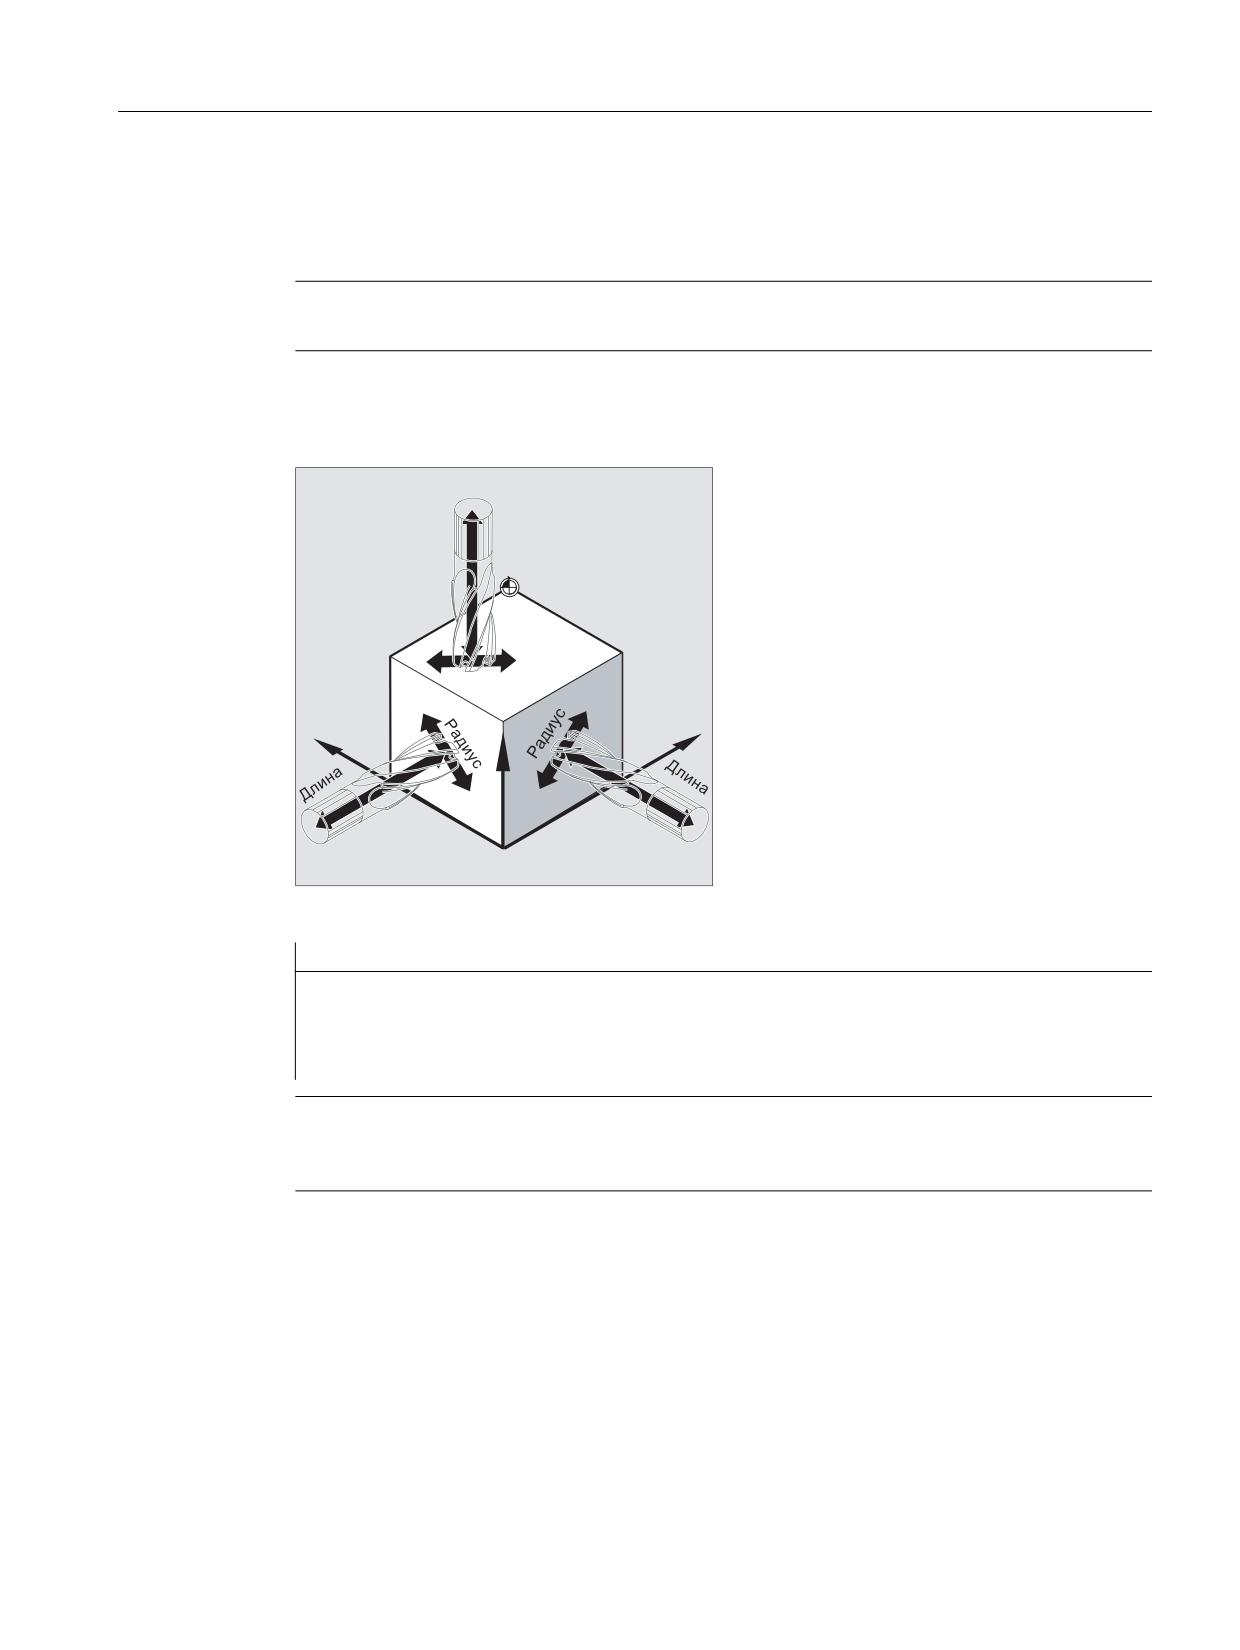
Рабочая плоскость (G17/G18/G19)
Исходя из этого СЧПУ определяет плоскость и тем самым осевые направления, в
которых осуществляется коррекция.
̷͇͋͏͚͘
;
=
<
Пример: Фрезерный инструмент
Программный код
Комментарий
N10 G17 G41 …
; Коррекция радиуса инструмента осуществляется в плоскости
X/Y, коррекция длин инструмента в направлении Z.
Примечание
У 2-х осевых станков коррекция радиуса инструмента возможна только в "реальных"
плоскостях, как правило, для G18.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
283
Коррекции радиуса инструмента
10.1 Коррекция радиуса инструмента (G40, G41, G42, OFFN)
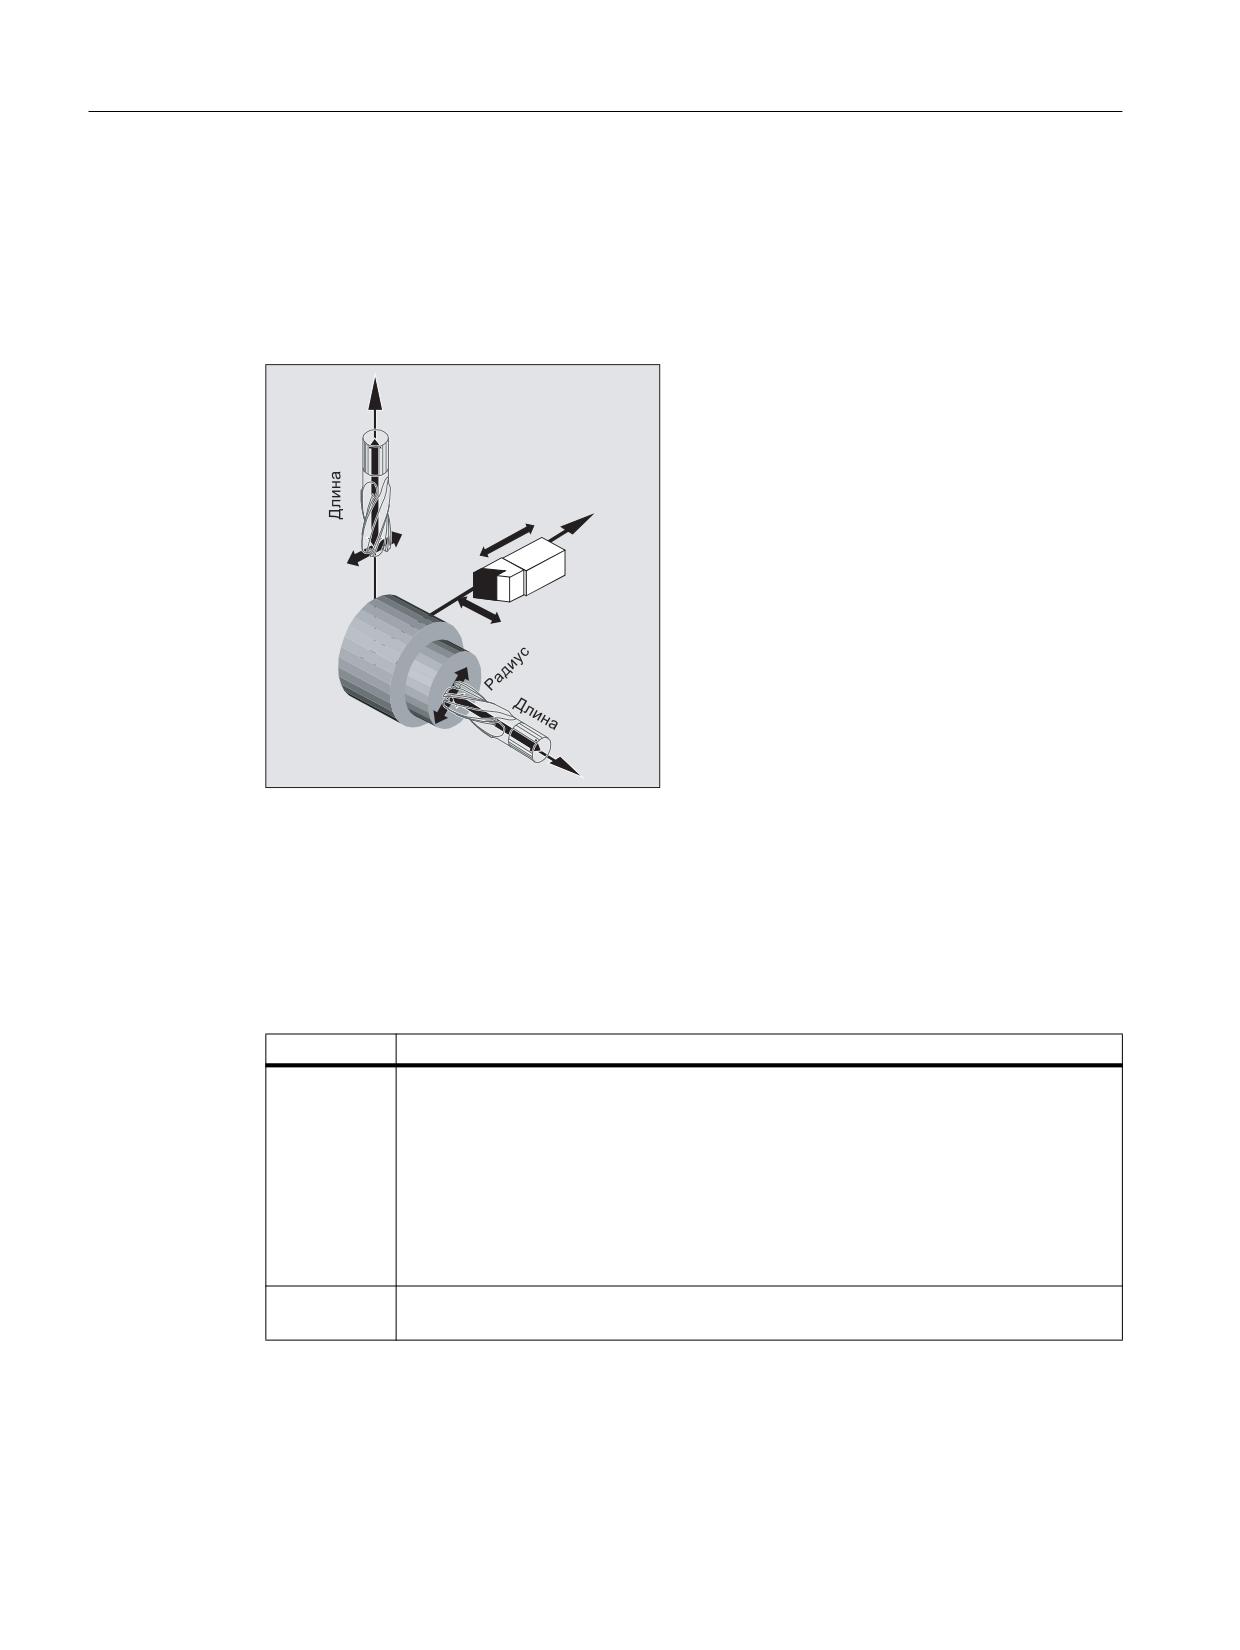
Коррекция длин инструмента
Согласованный при выборе инструмента оси диаметра параметр износа может быть
определен через машинные данные как значение диаметра. При последующей смене
плоскостей это согласование не изменяется автоматически. Для этого после смены
плоскостей инструмент должен быть выбран заново.
Токарная обработка:
<
;
̫͒͏͔͇
̷͇͋͏͚͘
̫͒͏͔͇
=
С NORM и KONT можно установить траекторию инструмента при включении и
выключении режима коррекции (см. "Подвод к контуру и отвод (NORM, KONT, KONTC,
KONTT) [Страница 287]").
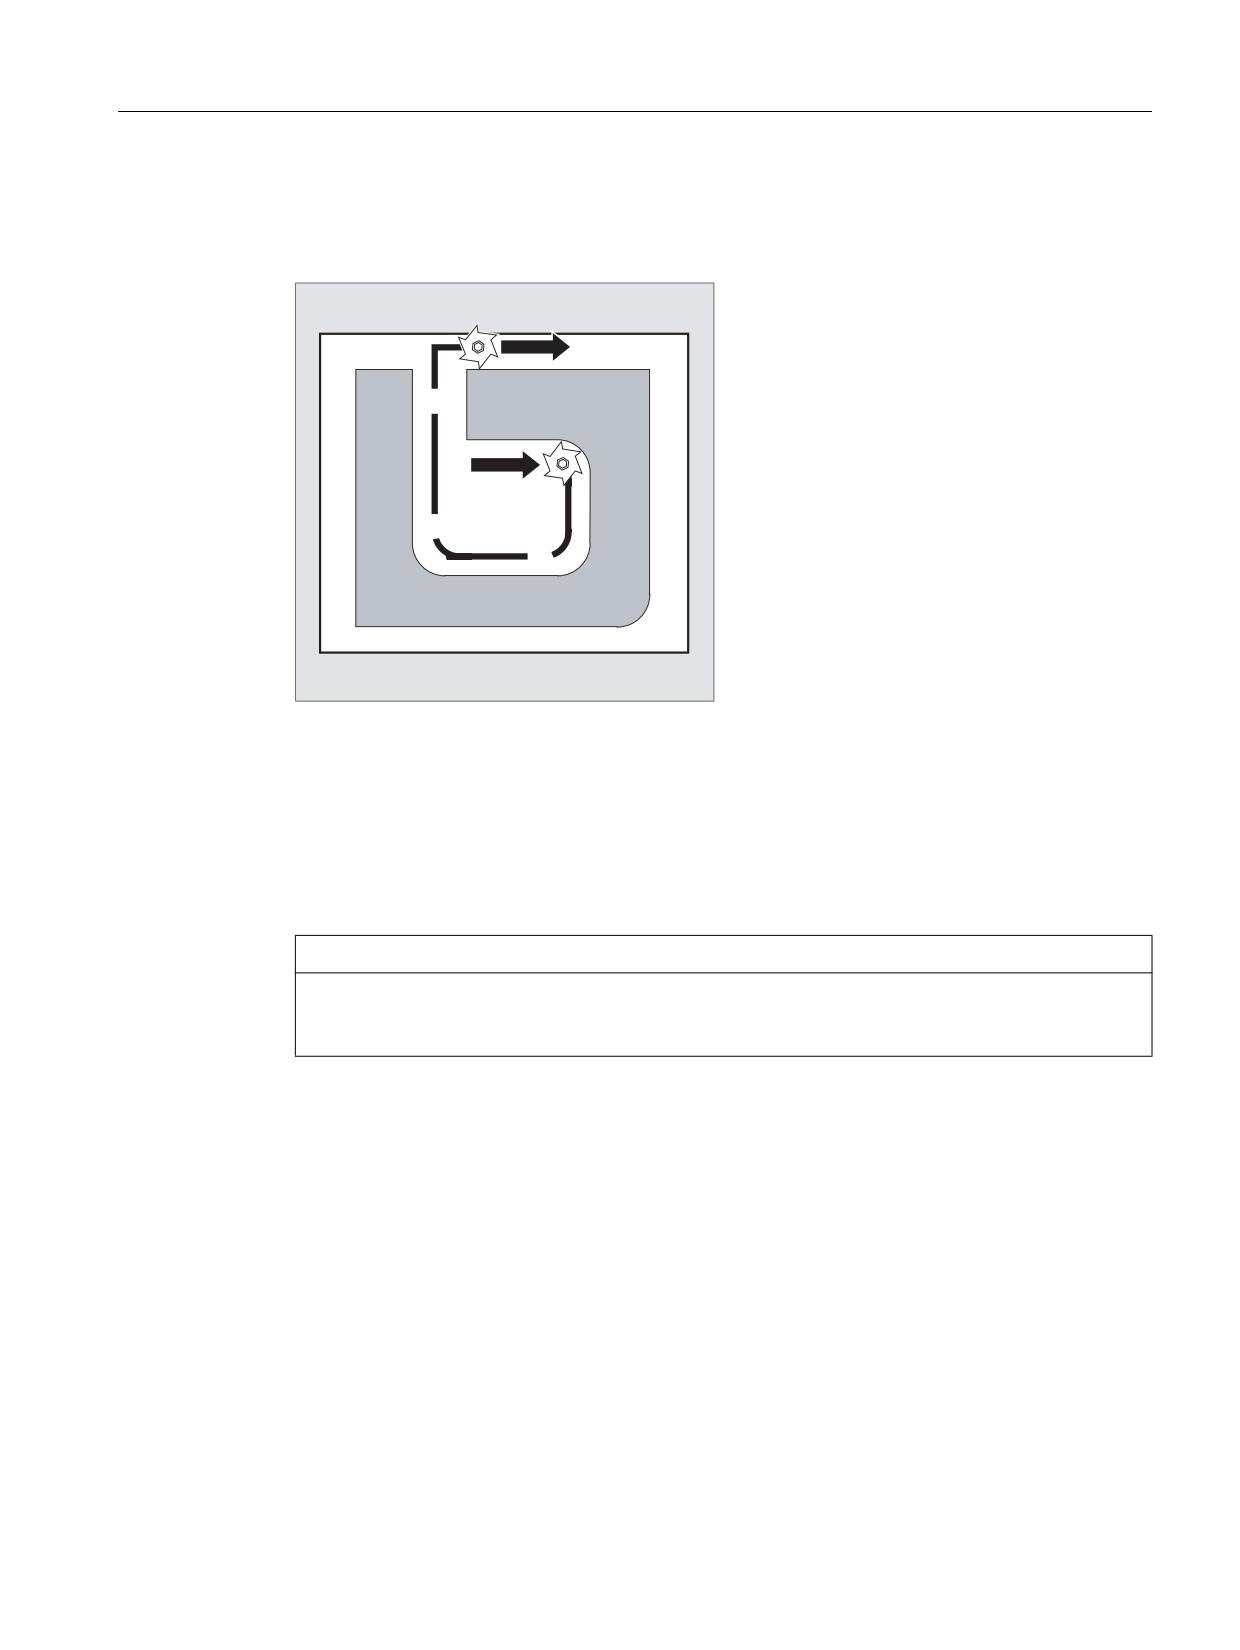
Точка пересечения
Выбор точки пересечения осуществляется через установочные данные:
SD42496 $SC_CUTCOM_CLSD_CONT (поведение коррекции радиуса инструмента при
замкнутом контуре)
Величина
Значение
FALSE
Если в случае (практически) замкнутого контура, состоящего из двух
последовательных круговых кадров или одного кругового и одного линейного
кадра, получается две точки пересечения при коррекции на внутренней стороне,
то стандартно выбирается точка пересечения, расположенная на первом
подконтуре ближе к концу кадра.
Контур рассматривается как (практически) замкнутый в том случае, когда
расстояние между стартовой точкой первого кадра и конечной точкой второго
кадра меньше, чем 10 % эффективного радиуса коррекции, но не больше, чем
1000 дискрет (соответствует 1 мм при 3 позициях после запятой).
TRUE
В ситуации, идентичной описанной выше, выбирается точка пересечения,
которая на первом подконтуре лежит ближе к началу кадра.
Основы
284
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.1 Коррекция радиуса инструмента (G40, G41, G42, OFFN)
Смена направления коррекции (G41 ↔ G42)
Смена направления коррекции (G41 ↔ G42) может быть запрограммирована без
промежуточной G40.
G41
G42
Смена рабочей плоскости
Смена рабочей плоскости (G17/G18/G19) при включенной G41/G42не возможна.
Смена блока данных коррекции инструмента (D…)
Блок данных коррекции инструмента может быть переключен в режиме коррекции.
Измененный радиус инструмента начинает действовать уже с того кадра, в котором
стоит новый номер D.
ВНИМАНИЕ
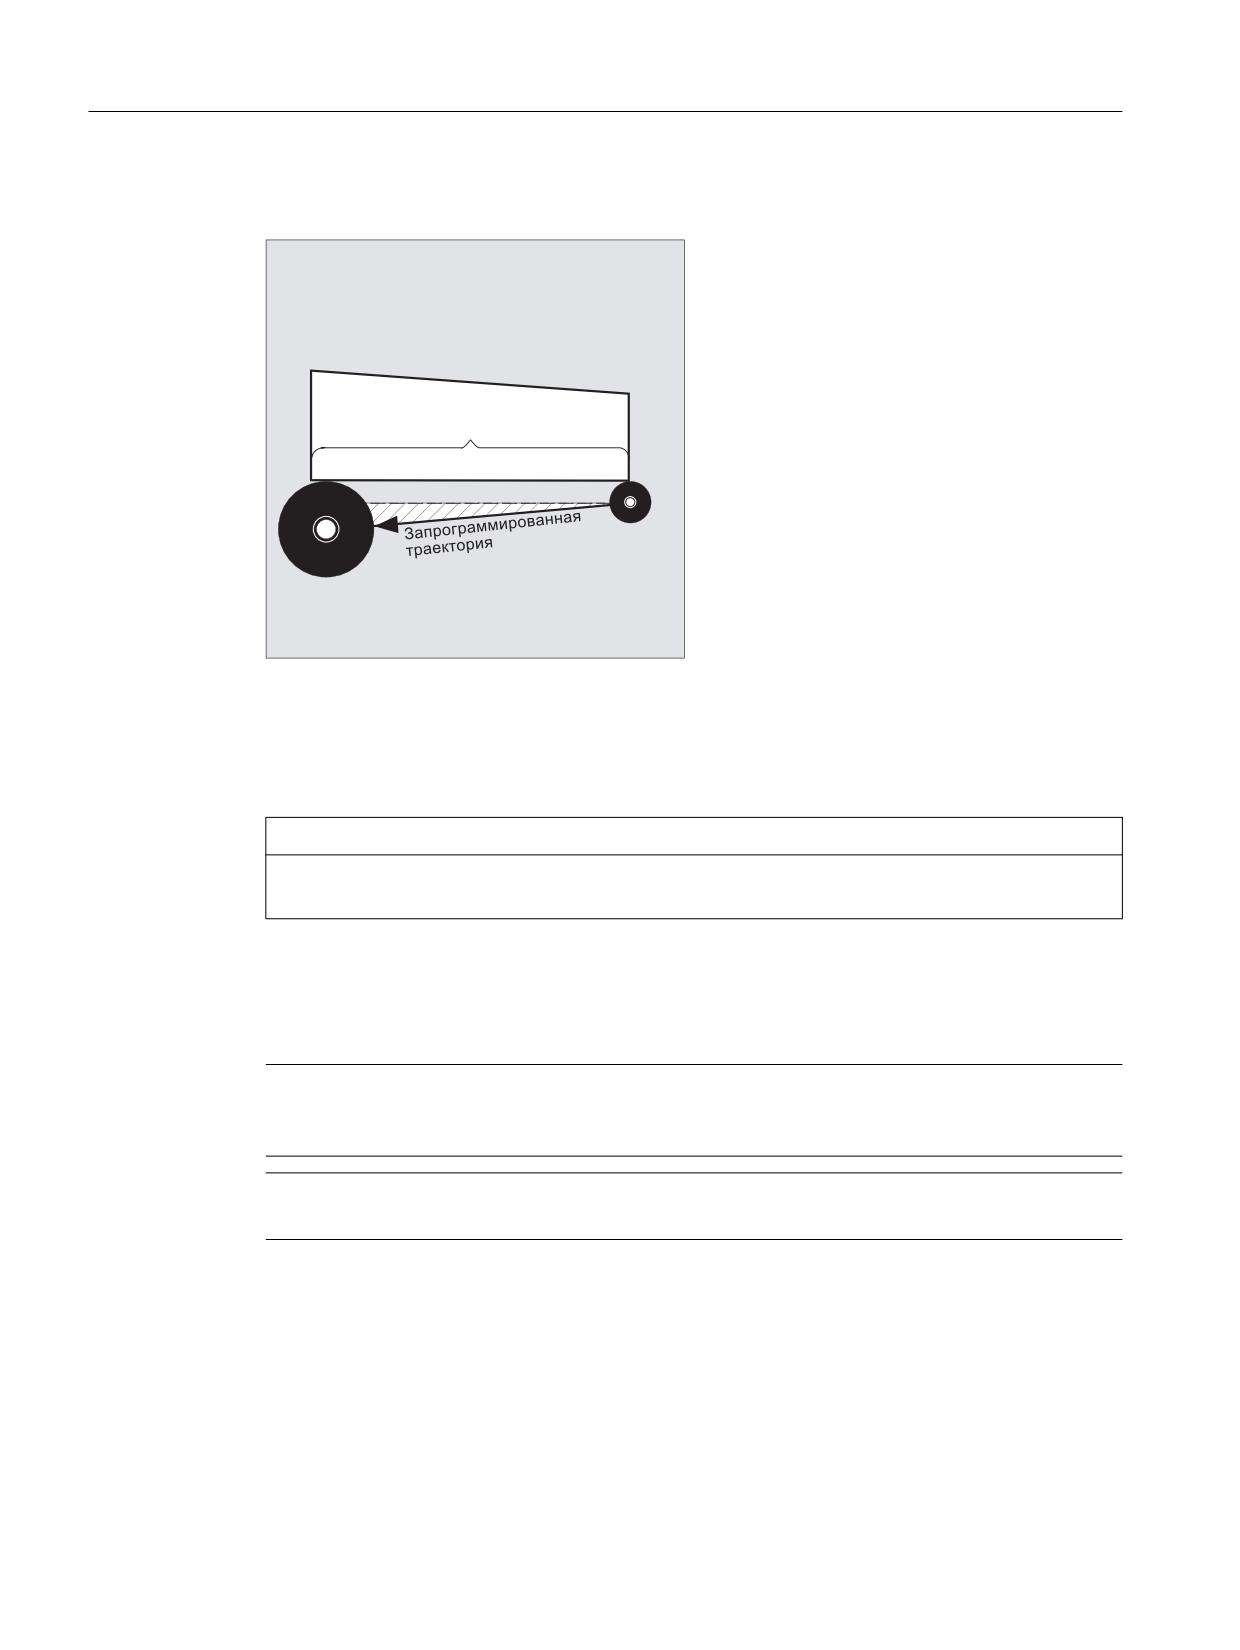
Изменение радиуса или компенсационное движение растягивается на весь кадр и
достигает нового эквидистантного расстояния только в запрограммированной
конечной точке.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
285
Коррекции радиуса инструмента
10.1 Коррекция радиуса инструмента (G40, G41, G42, OFFN)
При линейных движениях инструмент движется по наклонной траектории между
начальной и конечной точкой:
̱͇͋͗ ̶̺̾ ͘ ͏͎͓͔͔͔͕͌͌͐ ͕͑͗͗͌͑͝͏͌͐
͇͗͋͏͚͇͘
̼͕͋ ͖͓͔͌͗͌͌͌͠͏ͦ
При круговых интерполяций возникают спиральные движения.
Изменение радиуса инструмента
Изменение возможно, к примеру, через системные переменные. Для процесса
действуют те же правила, что и для смены блока данных коррекции инструмента (D…).
ВНИМАНИЕ
Измененные значения начинают действовать после повторного программирования T
или D. Изменение действует только в следующем кадре.
Режим коррекции
Режим коррекции может быть прерван только определенным количеством следующих
друг за другом кадров или команд М, не содержащих команд движения или
характеристик перемещения в плоскости коррекции.
Примечание
Количество следующих друг за другом кадров или команд М может устанавливаться
через машинные данные (см. указания изготовителя станка!).
Примечание
Кадр с ходом траектории ноль также считается прерыванием!
Основы
286
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.2 Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
10.2
Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
Функция
С помощью команд NORM, KONT, KONTC или KONTT при включенной коррекции радиуса
инструмента (G41/G42) путь подвода и отвода инструмента может быть согласован с
желаемым ходом контура или с формой заготовки.
С KONTC или KONTT условия постоянства соблюдаются во всех трех осях. Тем самым
допускается одновременное программирование компонента хода вертикально к
плоскости коррекции.
Условие
Команды KONTC и KONTT доступны только при разрешении в СЧПУ опции
"Полиномиальная интерполяция".
Синтаксис
G41/G42 NORM/KONT/KONTC/KONTT X... Y... Z
G40 X... Y... Z...
Значение
NORM:
Включить точный подвод/отвод по прямой
Инструмент устанавливается точно вертикально к точке контура.
KONT:
Включить подвод/отвод с обходом начальной/конечной точки согласно
запрограммированному поведению на углах G450 или G451
KONTC:
Включить стабильный по кривизне подвод/отвод
KONTT:
Включить подвод/отвод с постоянным касанием
Примечание
В качестве оригинальных кадров подвода/отвода для KONTC и KONTT разрешены
только кадры G1. Они заменяются СЧПУ полиномами для соответствующей
траектории подвода/отвода.
Граничные условия
KONTT и KONTC недоступны для вариантов 3D коррекции радиуса инструмента
(CUT3DC, CUT3DCC, CUT3DF). Если они все же программируются, то внутри СЧПУ без
сигнализации ошибки происходит переключение на NORM.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
287
Коррекции радиуса инструмента
10.2 Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
Пример
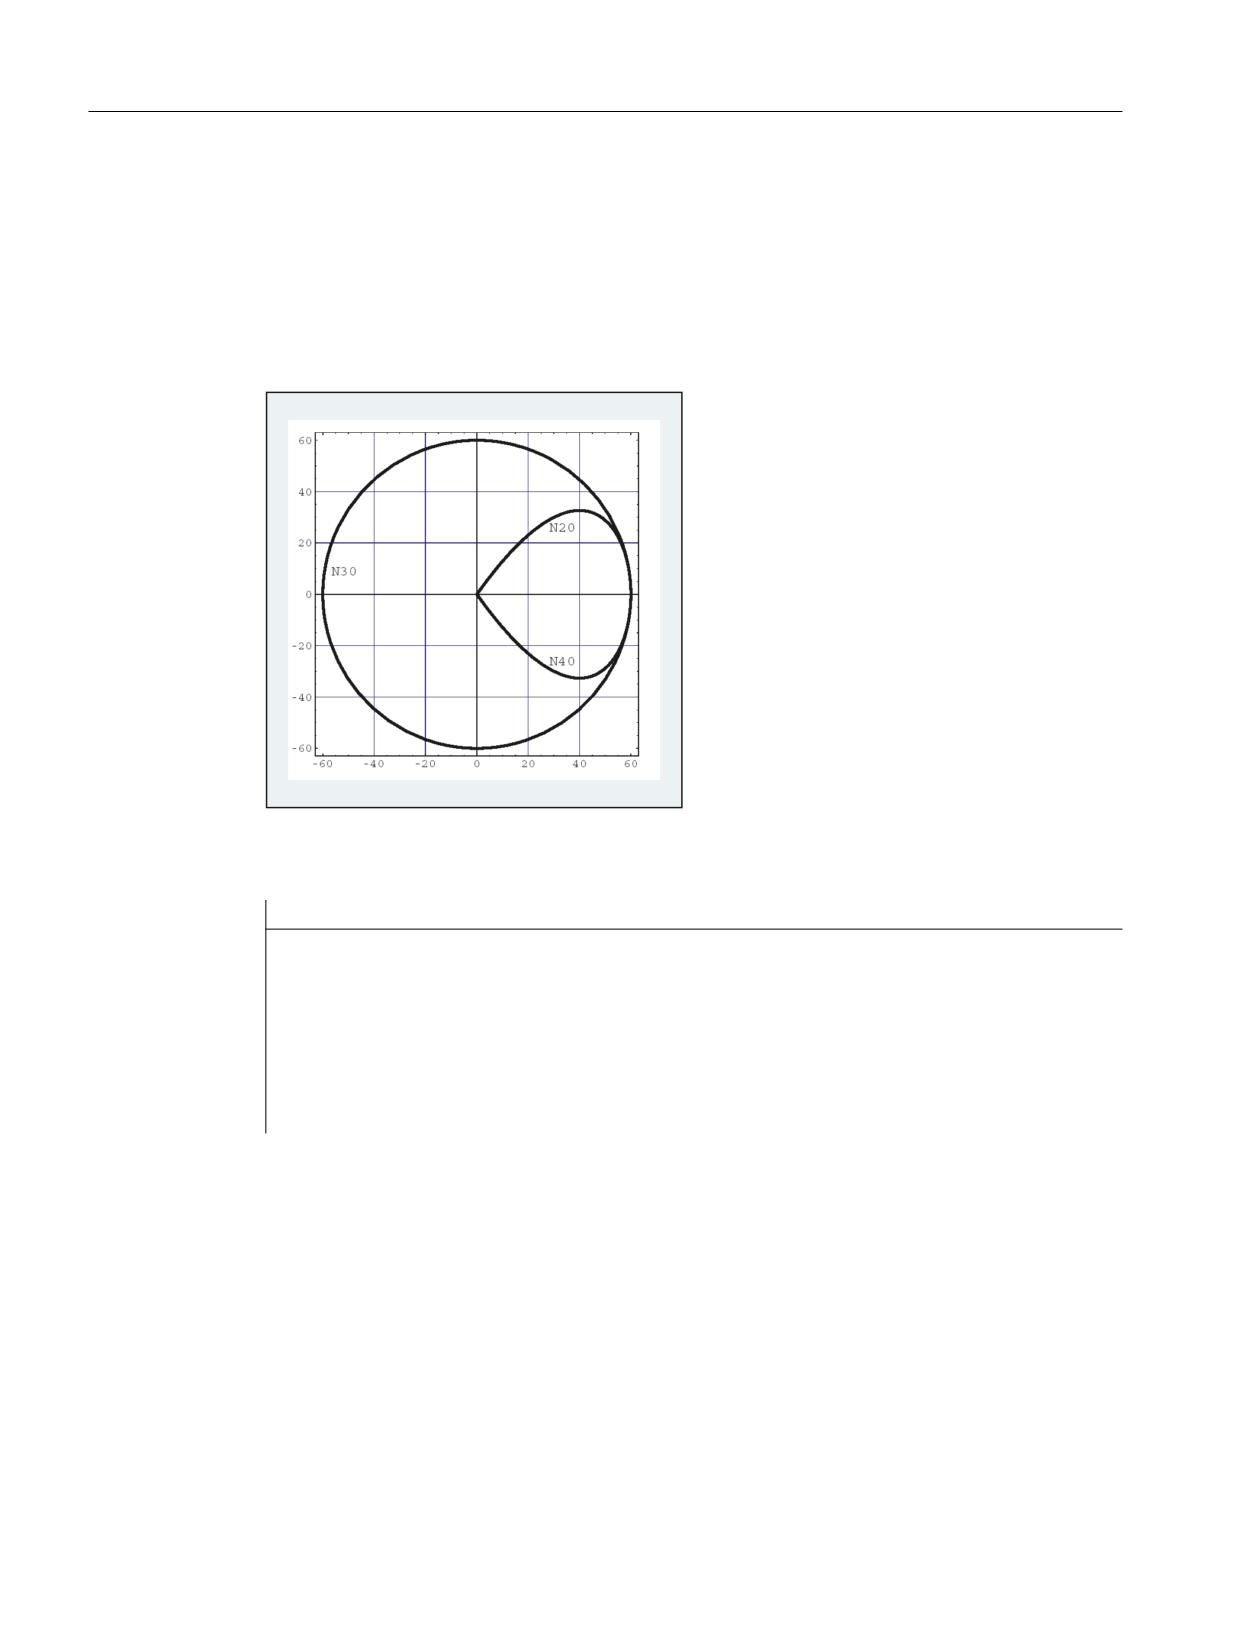
KONTC
Подвод к полной окружности, начиная из центра окружности. При этом в конечной точке
кадра подвода направление и радиус изгиба идентичны значениям следующей
окружности. Подача в обоих кадрах подвода/отвода осуществляется одновременно в
направлении Z. Следующий рисунок показывает вертикальную проекцию траектории
инструмента:
Изображение 10-1 Вертикальная проекция
Соответствующая часть программы ЧПУ выглядит следующим образом:
Программный код
Комментарий
$TC_DP1[1,1]=121
; Фреза
$TC_DP6[1,1]=10
; Радиус 10 мм
N10 G1 X0 Y0 Z60 G64 T1 D1 F10000
N20 G41 KONTC X70 Y0 Z0
; Подвод
N30 G2 I-70
; Полная окружность
N40 G40 G1 X0 Y0 Z60
; Отвод
N50 M30
Основы
288
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.2 Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
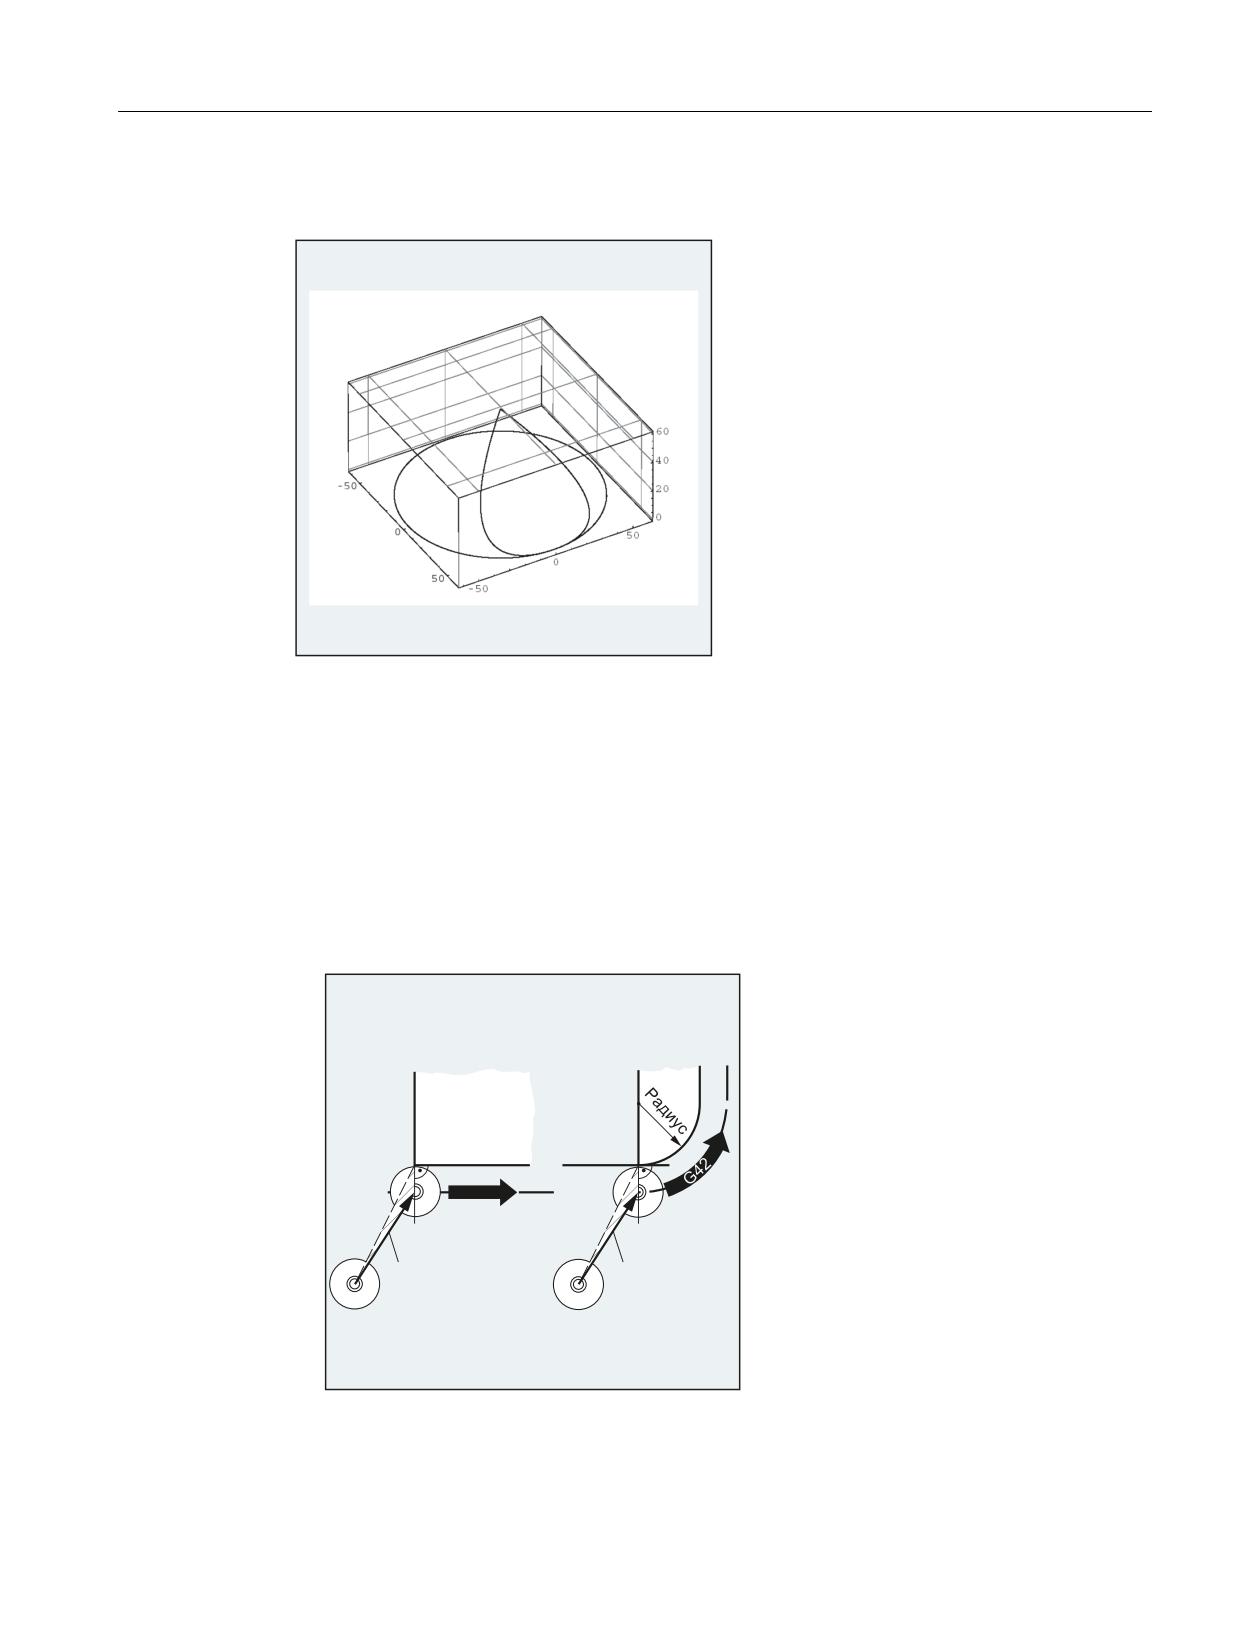
Одновременно для согласования изгиба с круговой траекторией полной окружности
происходит перемещение с Z60 на плоскость окружности Z0:
Изображение 10-2 Представление в пространстве
Дополнительная информация
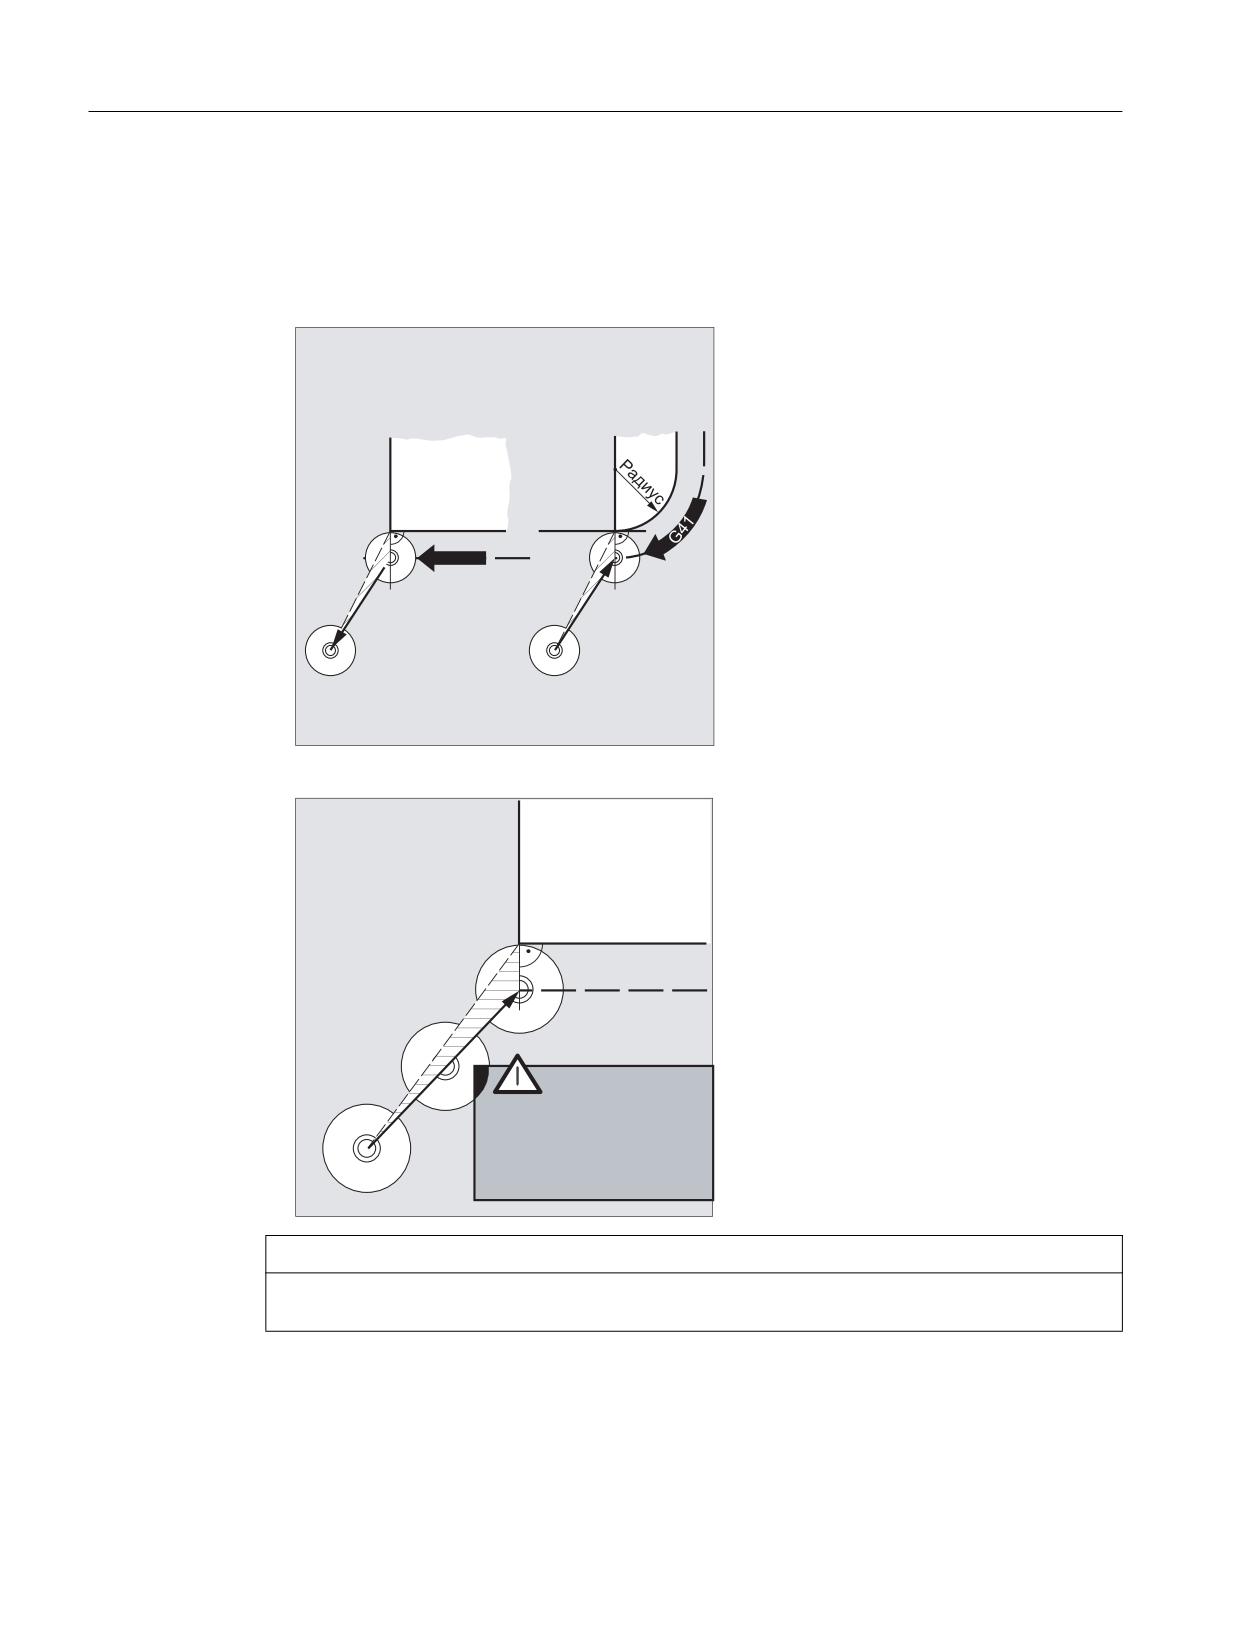
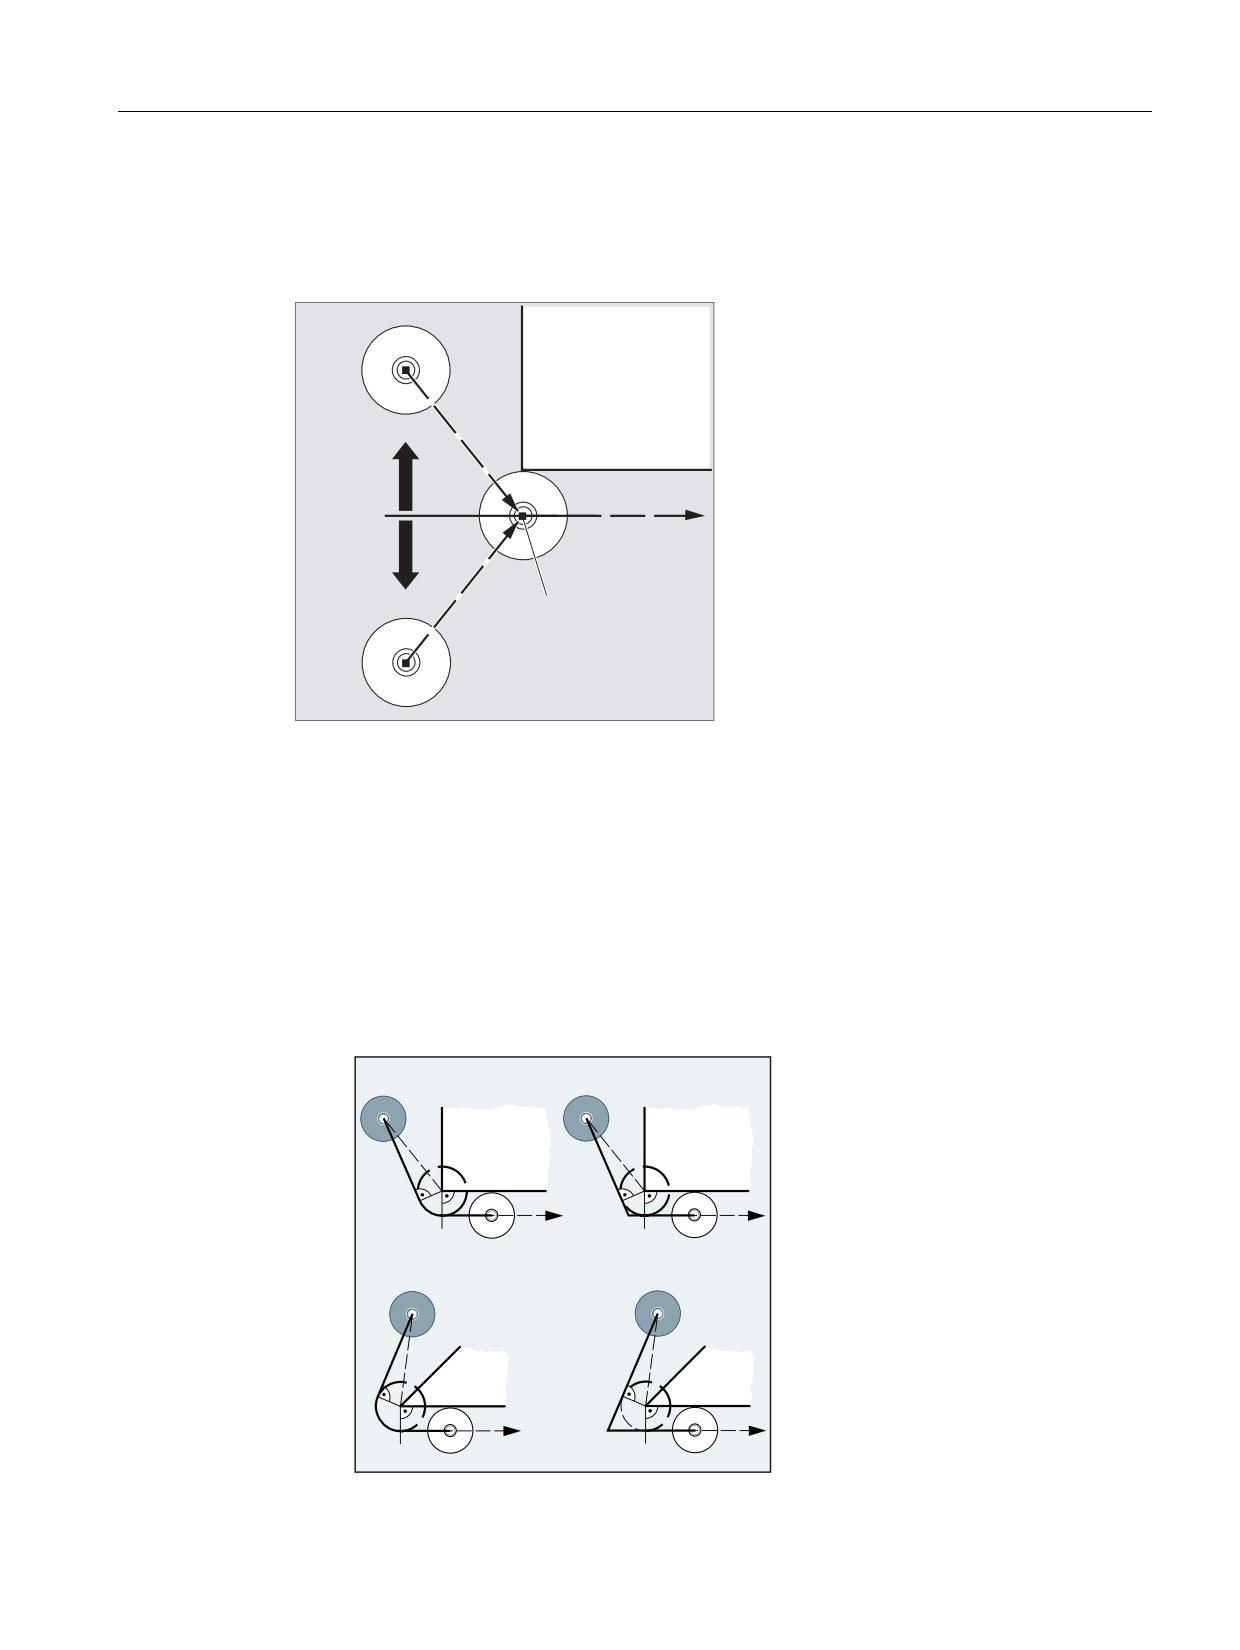
Подвод/отвод с NORM
1. Подвод:
При включенной NORM инструмент движется точно по прямой к исправленной
стартовой позиции (независимо от заданного через запрограммированное движение
перемещения угла подвода) и устанавливается в начальной точке точно
вертикально к касательной к траектории:
̱͇͇͙͔͇͌͒ͣͦ͘
*
̯͖͇͉͔͔͗͒͌͐͘͢
̯͖͇͉͔͔͗͒͌͐͘͢
͕͋͜ ͏͔͙͚͓͔͙͇͗͌͘
͕͋͜ ͏͔͙͚͓͔͙͇͗͌͘
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
289
Коррекции радиуса инструмента
10.2 Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
2. Отвод:
Инструмент стоит в вертикальной позиции к последней исправленной конечной
точке траектории и движется после этого (независимо от заданного через
запрограммированное движение перемещения угла подвода) точно по прямой к
следующей, неисправленной позиции, к примеру, к точке смены инструмента:
̱͇͇͙͔͇͌͒ͣͦ͘
*
Измененные углы подвода/отвода представляют собой опасность столкновения:
ВНИМАНИЕ
Измененные углы подвода/отвода должны учитываться при программировании, чтобы
избежать возможных столкновений.
Основы
290
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.2 Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
Подвод/отвод с KONT
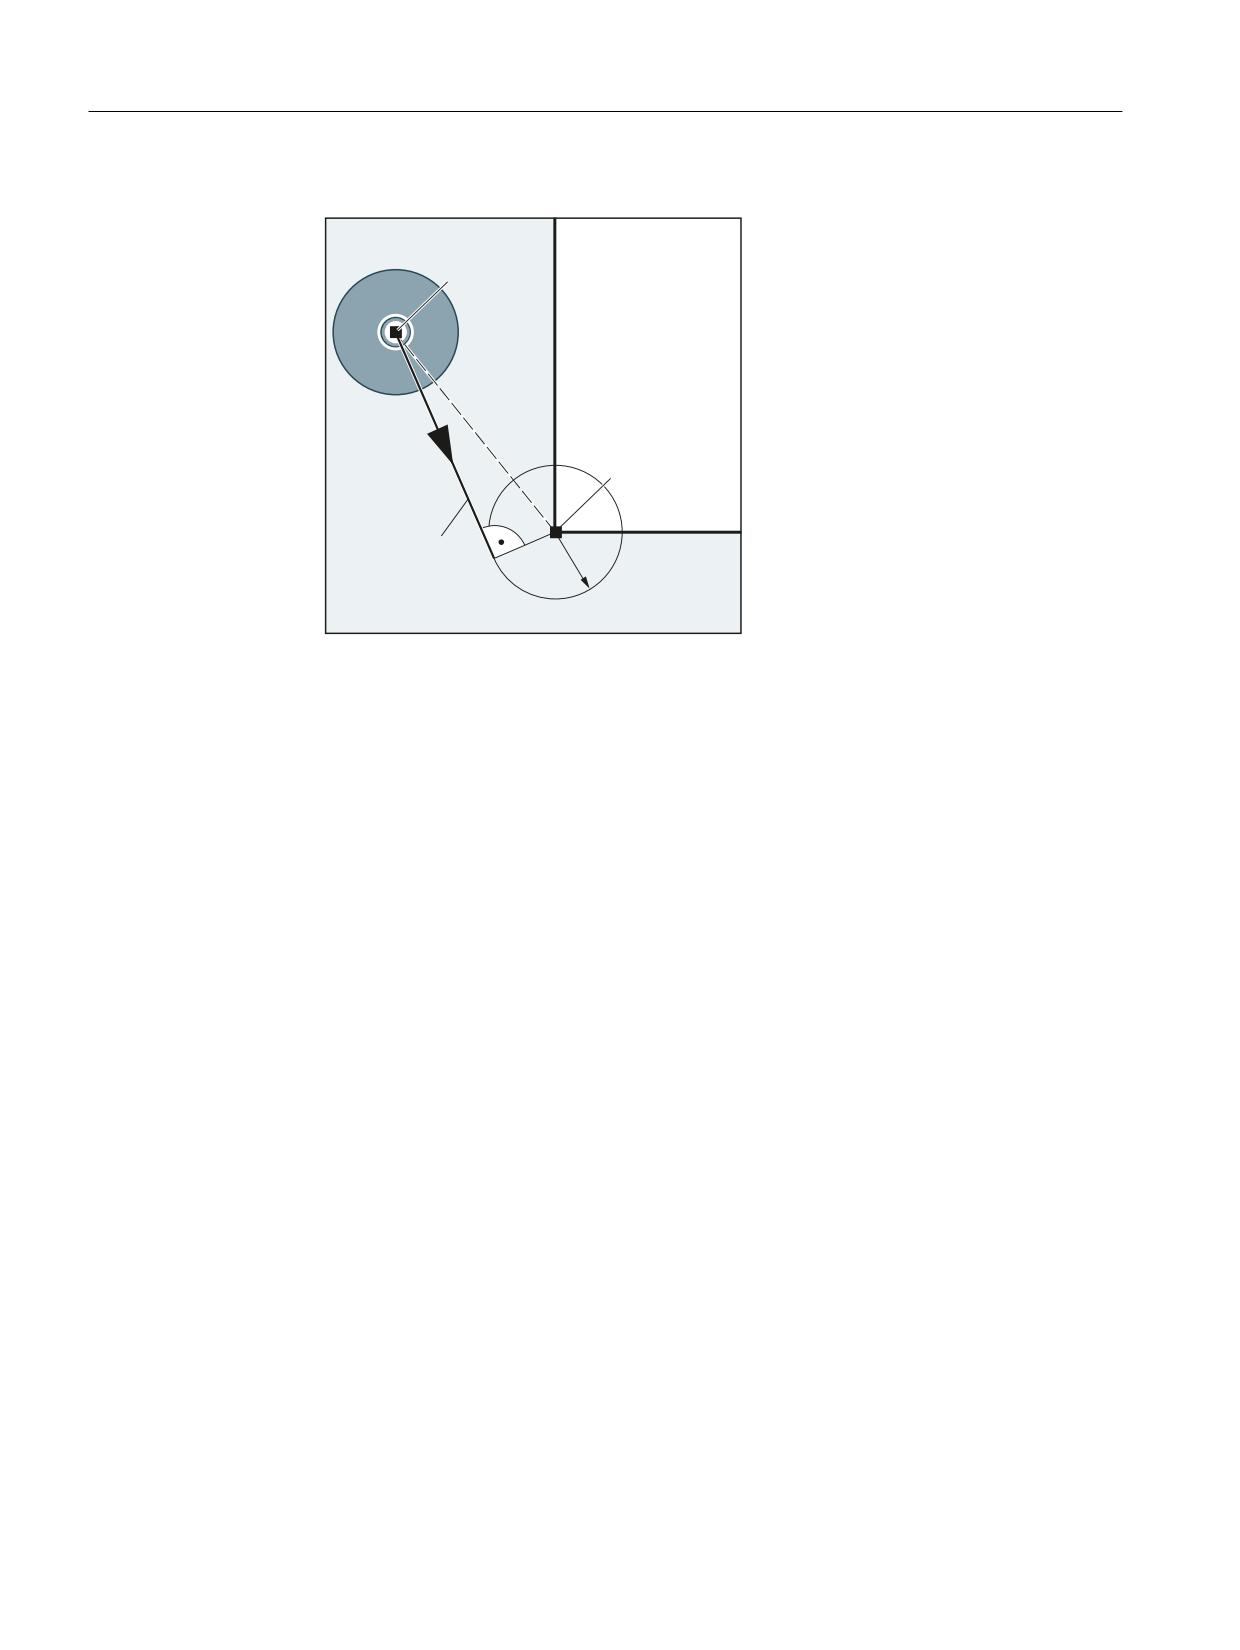
Перед подводом инструмента может находиться перед или за контуром.
Разделительной линией при этом является касательная к траектории в начальной
точке:
͎͇ ͕͔͙͚͕͓͑͗
̱͇͇͙͔͇͌͒ͣͦ͘ ͑
͙͇͙͕͗͌͑͗͏͏
͖͌͗͌͋ ͕͔͙͚͕͓͑͗
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞
Согласно этому, при подводе/отводе с KONT различается два случая:
Инструмент находится перед контуром.
→ Стратегия подвода/отвода как при NORM.
3. Инструмент находится за контуром
- Подвод:
Инструмент обходит начальную точку в зависимости от запрограммированного
поведения на углах (G450/G451) по круговой траектории или через точку
пересечения эквидистант.
Команды G450/G451 относятся к переходу от актуальн. кадра к следующ. кадру:
*
*
*
*
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
291
Коррекции радиуса инструмента
10.2 Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
В обоих случаях (G450/G451) создается следующий путь подвода:
̹͕͇͑͞
͖͕͉͕͇͋͋
̴͇͇͔͇͒ͣͦ͞
͙͕͇͑͞
̶͚͙ͣ ͖͕͉͕͇͋͋
̷͇͋͏͚͘
͏͔͙͚͓͔͙͇͗͌͘
От неисправленной точки подвода проводится прямая, являющаяся касательной
к окружности с радиусом окружности = радиусу инструмента. Центр окружности
находится в начальной точке.
- Отвод:
Для отвода действуют те же правила, что и для подвода, только в обратной
последовательности.
Подвод/отвод с KONTC
Подвод/отвод от точки контура осуществляется с постоянным изгибом. В точке контура
не происходит скачка ускорения. Интерполяция траектории от исходной точки до точки
контура осуществляется как полином.
Подвод/отвод с KONTC
Подвод/отвод от точки контура осуществляется по постоянной касательной. В точке
контура может возникнуть скачок ускорения. Интерполяция траектории от исходной
точки до точки контура осуществляется как полином.
Основы
292
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.2 Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
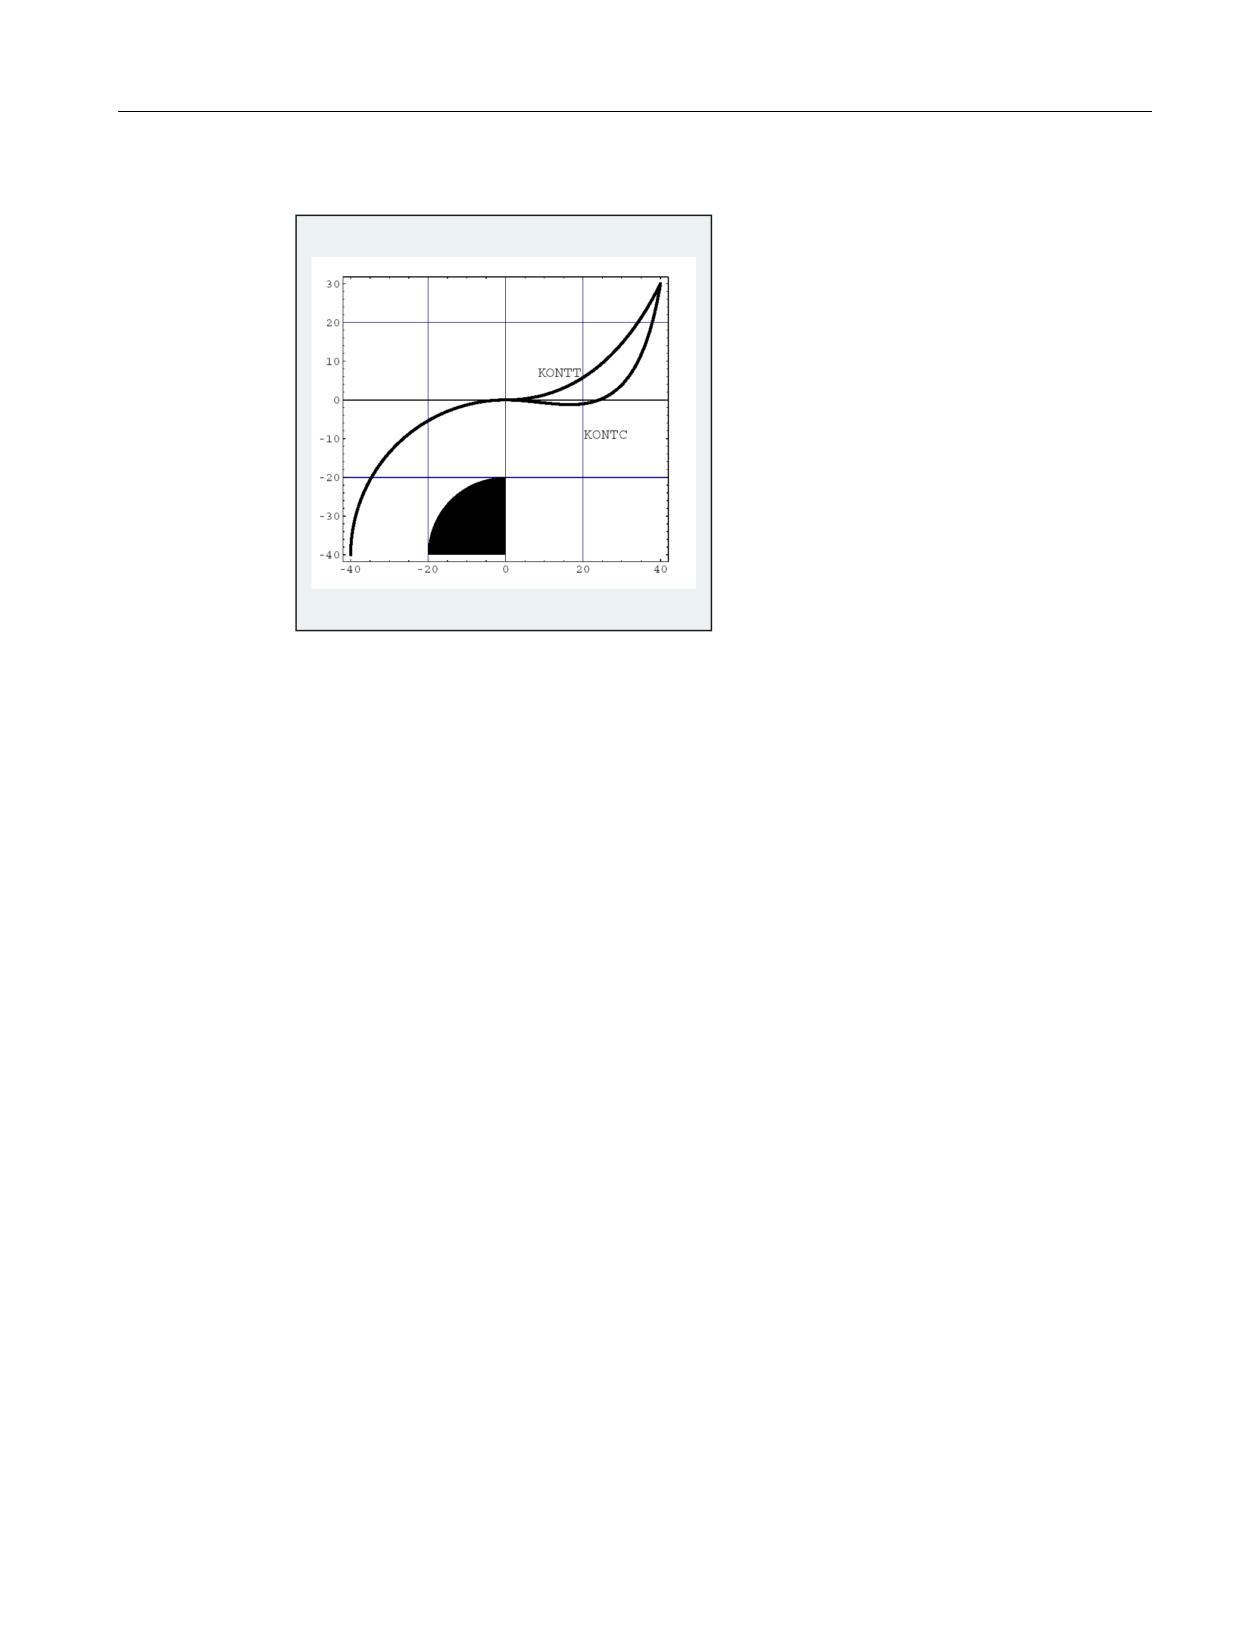
Различие между KONTC и KONTT
На этом рисунке представлены различия в поведении подвода/отвода для KONTT и
KONTC. Окружность с радиусом 20 мм вокруг центра в X0 Y-40 исправляется
инструментом с радиусом 20 мм на наружной стороне. Поэтому получается круговое
движение центра инструмента с радиусом 40 мм. Конечная точка кадра отвода
находится в X40 Y30. Переход между круговым кадром и кадром отвода лежит в
нулевой точке. Из-за удлиненного постоянного изгиба при KONTC кадр отвода сначала
выполняет движение с отрицательным компонентом Y. Часто это является
нежелательным. Кадр отвода с KONTT не имеет такого поведения. Но в этом случае на
переходе кадра возникает скачок ускорения.
Если кадр KONTT или KONTC является не кадром отвода, а кадром подвода, то
получается точно такой же контур, который лишь проходится в противоположном
направлении.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
293
Коррекции радиуса инструмента
10.3 Коррекция на наружных углах (G450, G451, DISC)
10.3
Коррекция на наружных углах (G450, G451, DISC)
Функция
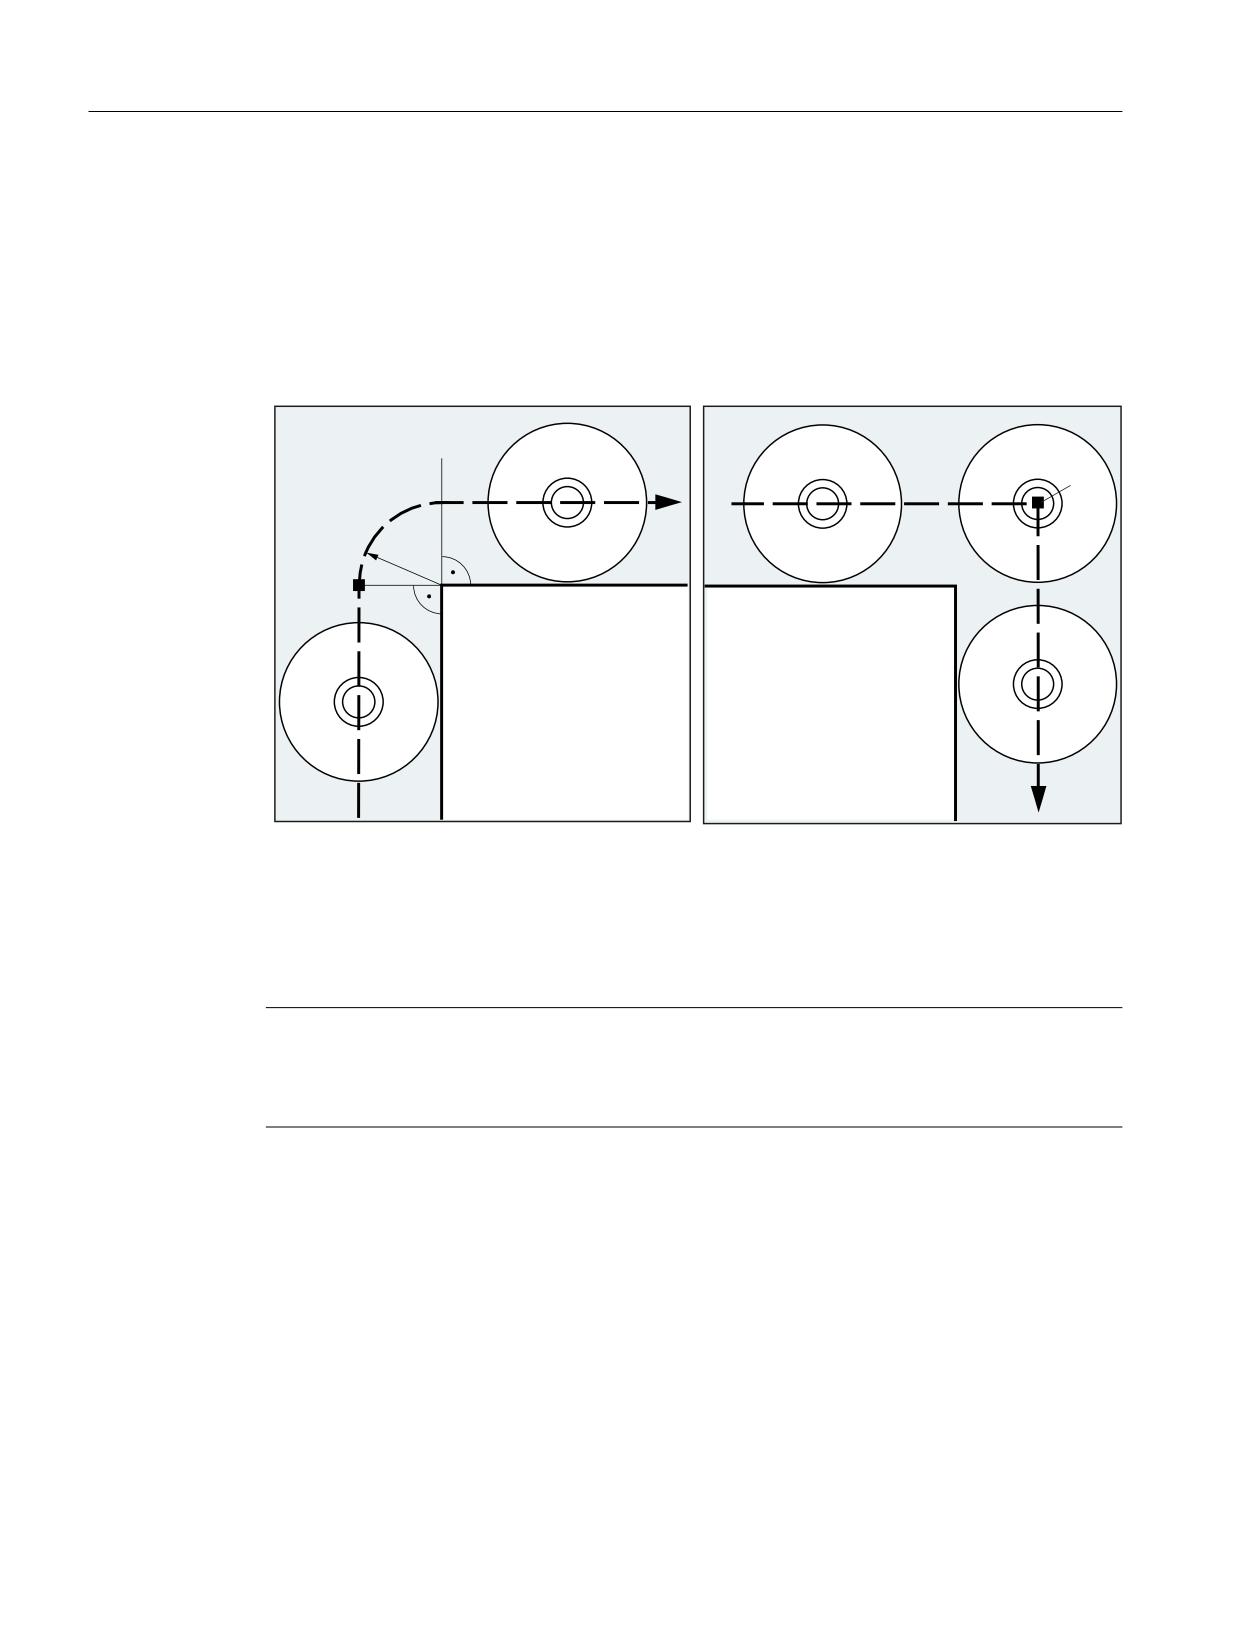
С помощью команды G450 или G451 при включенной коррекции радиуса инструмента
(G41/G42) определяется ход исправленной траектории инструмента при обходе
наружных углов:
*
*
3
3
С G450 центр инструмента обходит угол
С G451 центр инструмента подводится к
детали по дуге окружности с радиусом
точке пересечения двух эквидистант,
инструмента.
находящихся на расстоянии радиуса
инструмента от запрограммированного
контура. G451 действует только для
прямых и окружностей.
Примечание
С G450/G451 также определяется путь подвода при активной KONT и точка подвода за
контуром (см. "Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT) [Страница
287]").
С помощью команды DISC переходные окружности при G450 могут быть искажены для
создания острых углов контура.
Синтаксис
G450 [DISC=<значение>]
G451
Основы
294
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.3 Коррекция на наружных углах (G450, G451, DISC)
Значение
G450:
С G450 углы детали обходятся по круговой траектории.
DISC:
Гибкое программирование круговой траектории при G450 (опция)
<значение>: Тип:
INT
Диапазон
0, 1, 2, ... 100
значений:
Значение:
0
Переходная окружность
100
Точка пересечения эквидистант
(теоретическое значение)
G451:
С G451 на углах детали выполняется подвод к точке пересечения обоих
эквидистант. Инструмент выполняет свободное резание в углу детали.
Примечание
DISC действует только при вызове G450, но может быть запрограммирована в
предыдущем кадре без G450. Обе команды действуют модально.
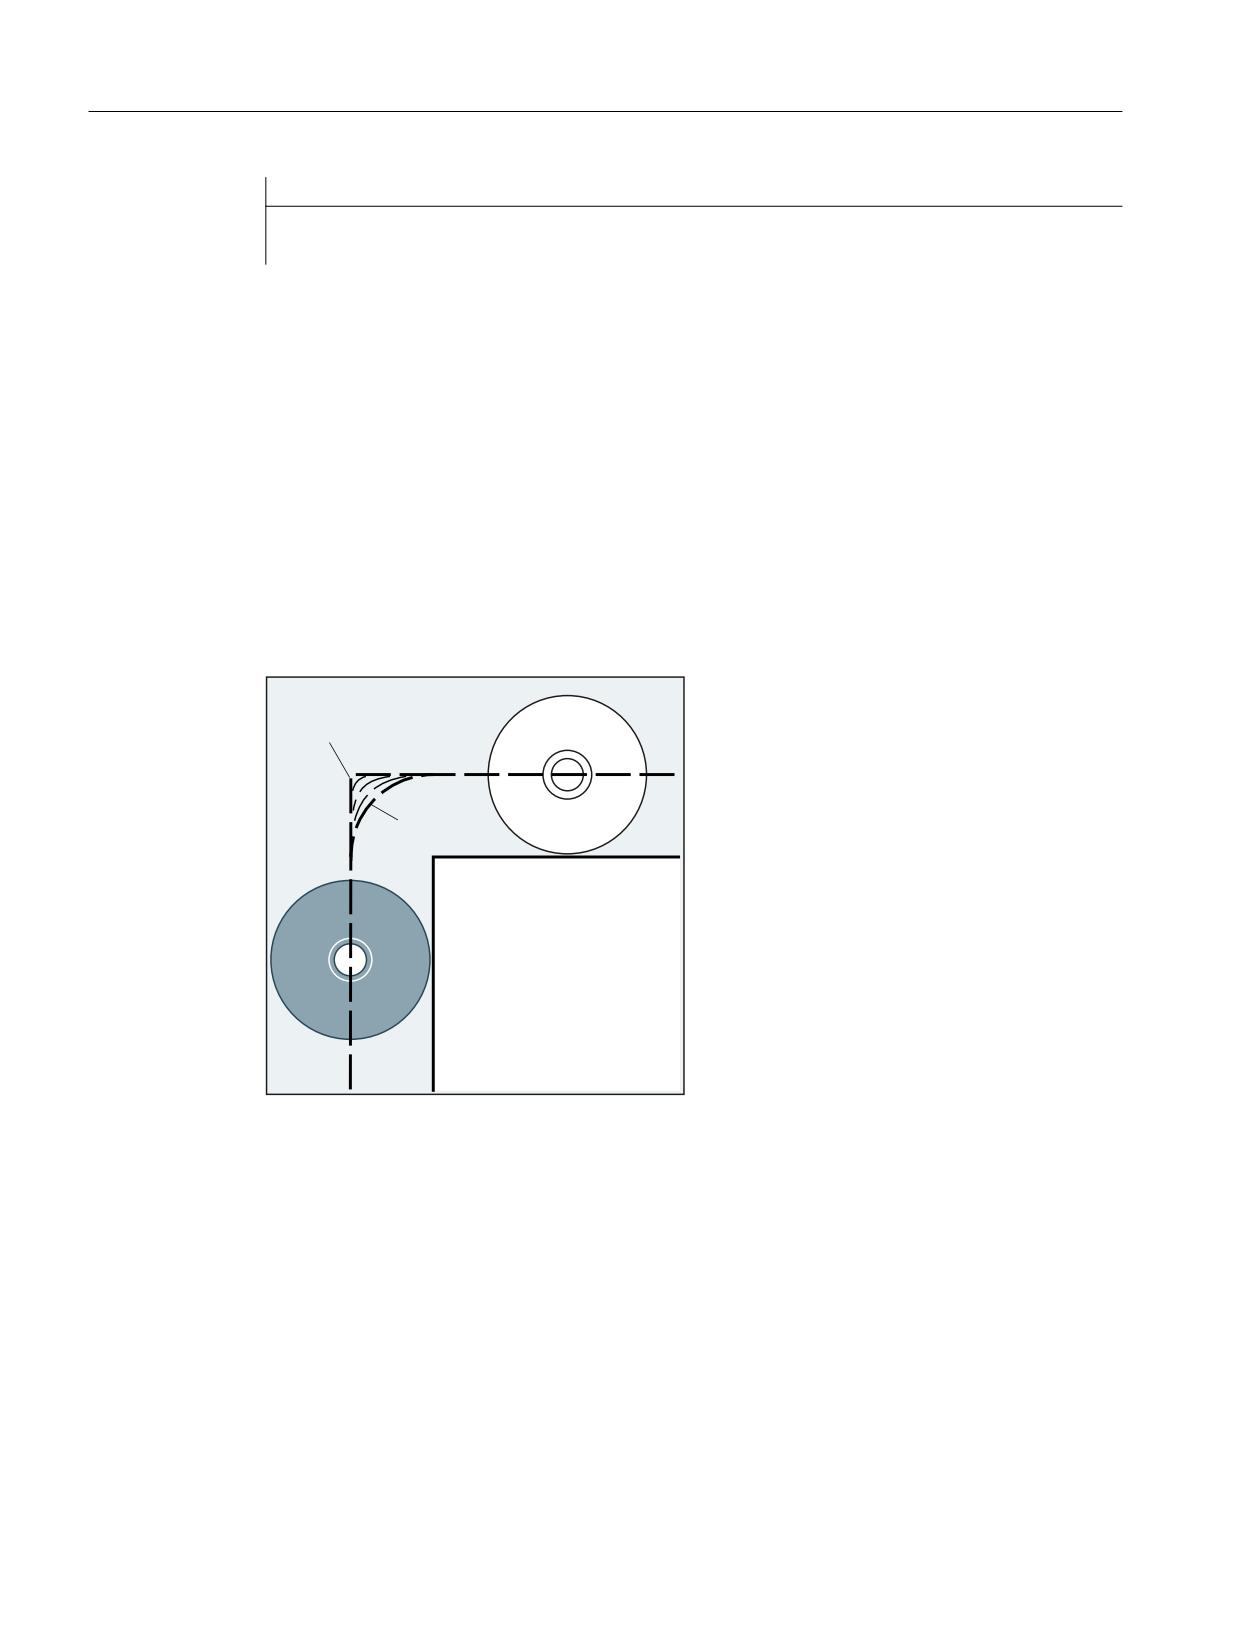
Пример
В этом примере на всех наружных углах
вставляется переходный радиус
<
<
(согласно программированию поведения
на углах в кадре N30). Благодаря этому
удается избежать остановки и свободного
резания инструмента для смены
направления.
;
=
Программный код
Комментарий
N10 G17 T1 G0 X35 Y0 Z0 F500
; Условия старта
N20 G1 Z-5
; Подача инструмента.
N30 G41 KONT G450 X10 Y10
; Включить КРИ с режимом подвода/отвода KONT и
поведением на углах G450.
N40 Y60
; Фрезерование контура.
N50 X50 Y30
N60 X10 Y10
N80 G40 X-20 Y50
; Выключение режима коррекции, отвод на
переходную окружность.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
295
Коррекции радиуса инструмента
10.3 Коррекция на наружных углах (G450, G451, DISC)
Программный код
Комментарий
N90 G0 Y100
N100 X200 M30
Дополнительная информация
G450/G451
В промежуточной точке P* СЧПУ выполняет команды, как, к примеру, движения подачи
или функции переключения. Эти операторы программируются в кадрах, находящихся
между двумя кадрами, образующими угол.
Переходная окружность при G450 с точки зрения передачи и обработки данных
относится к последующей команде движения.
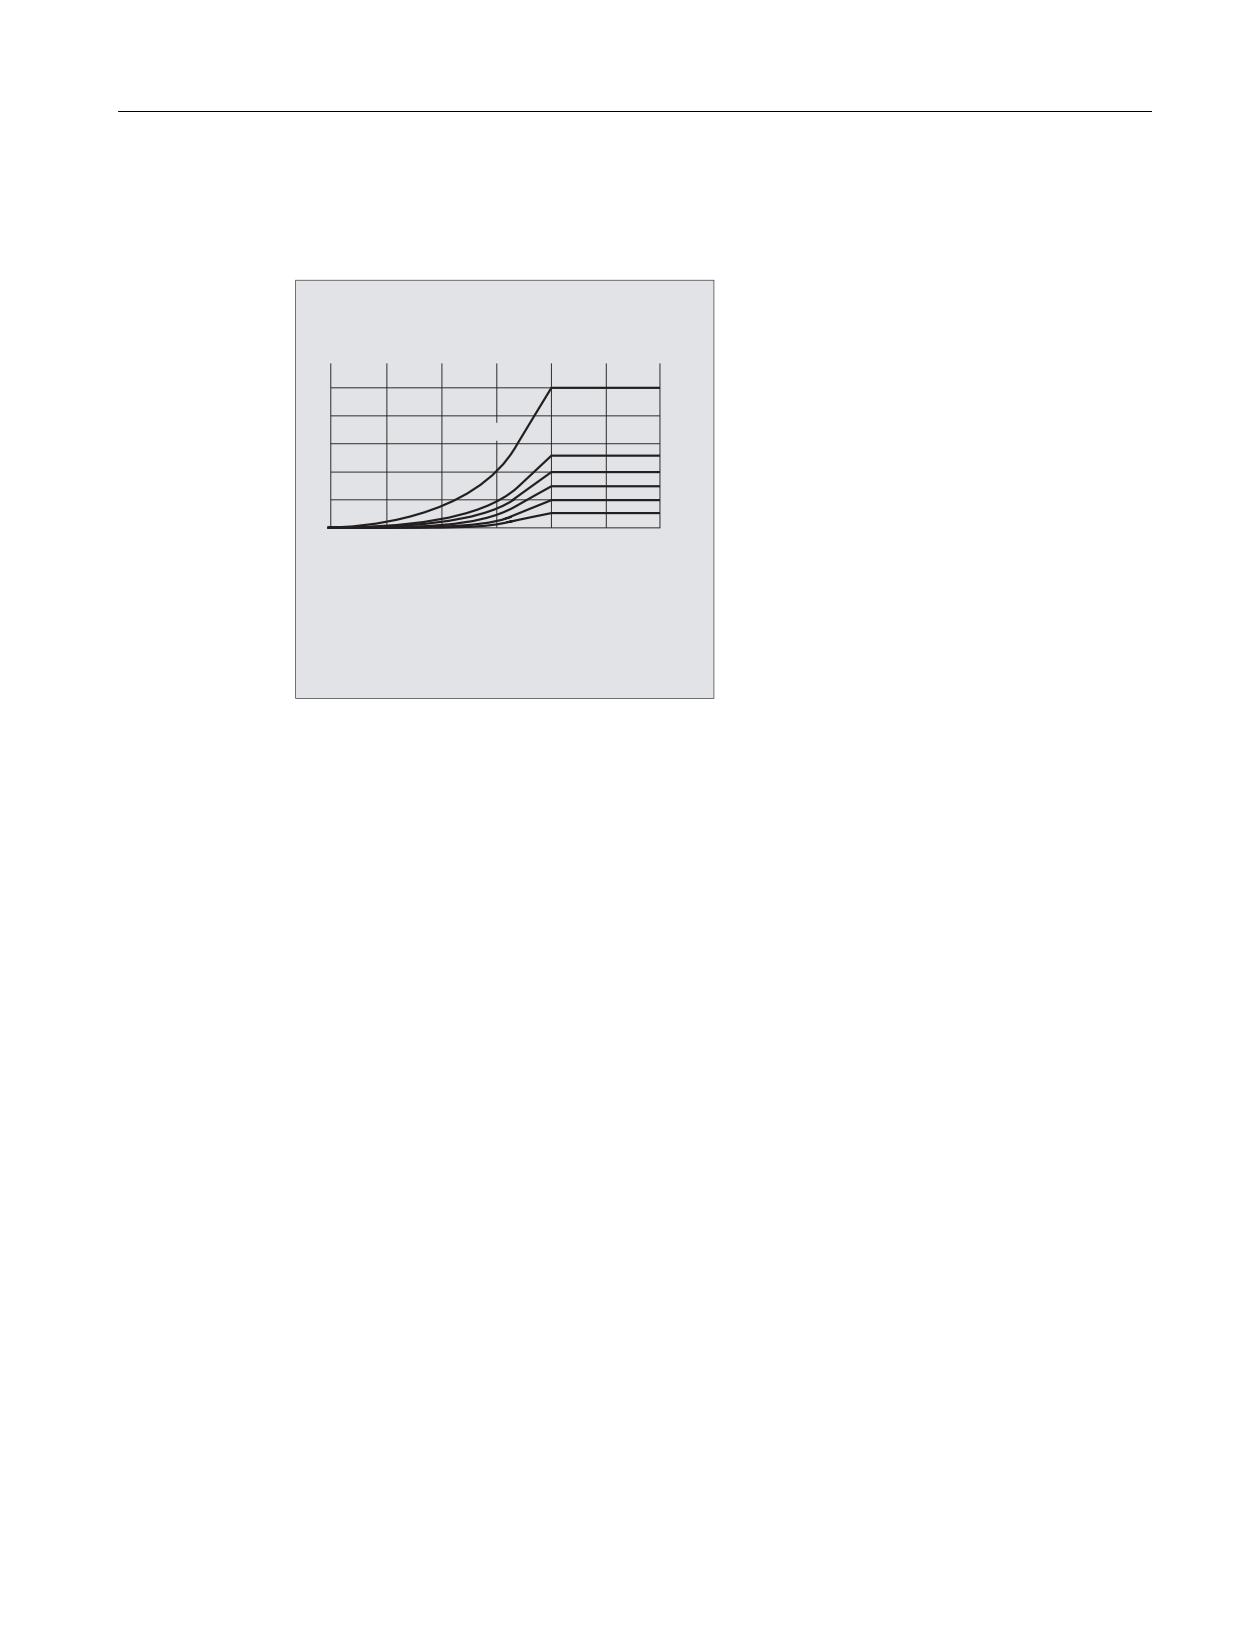
DISC
При указании значений DISC больше 0 промежуточные окружности представляются в
вытянутом виде - при этом возникают переходные эллипсы или параболы или
гиперболы:
',6&
',6&
Через машинные данные можно установить верхнее предельное значение - как
правило DISC=50.
Основы
296
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.3 Коррекция на наружных углах (G450, G451, DISC)
Характеристика движения
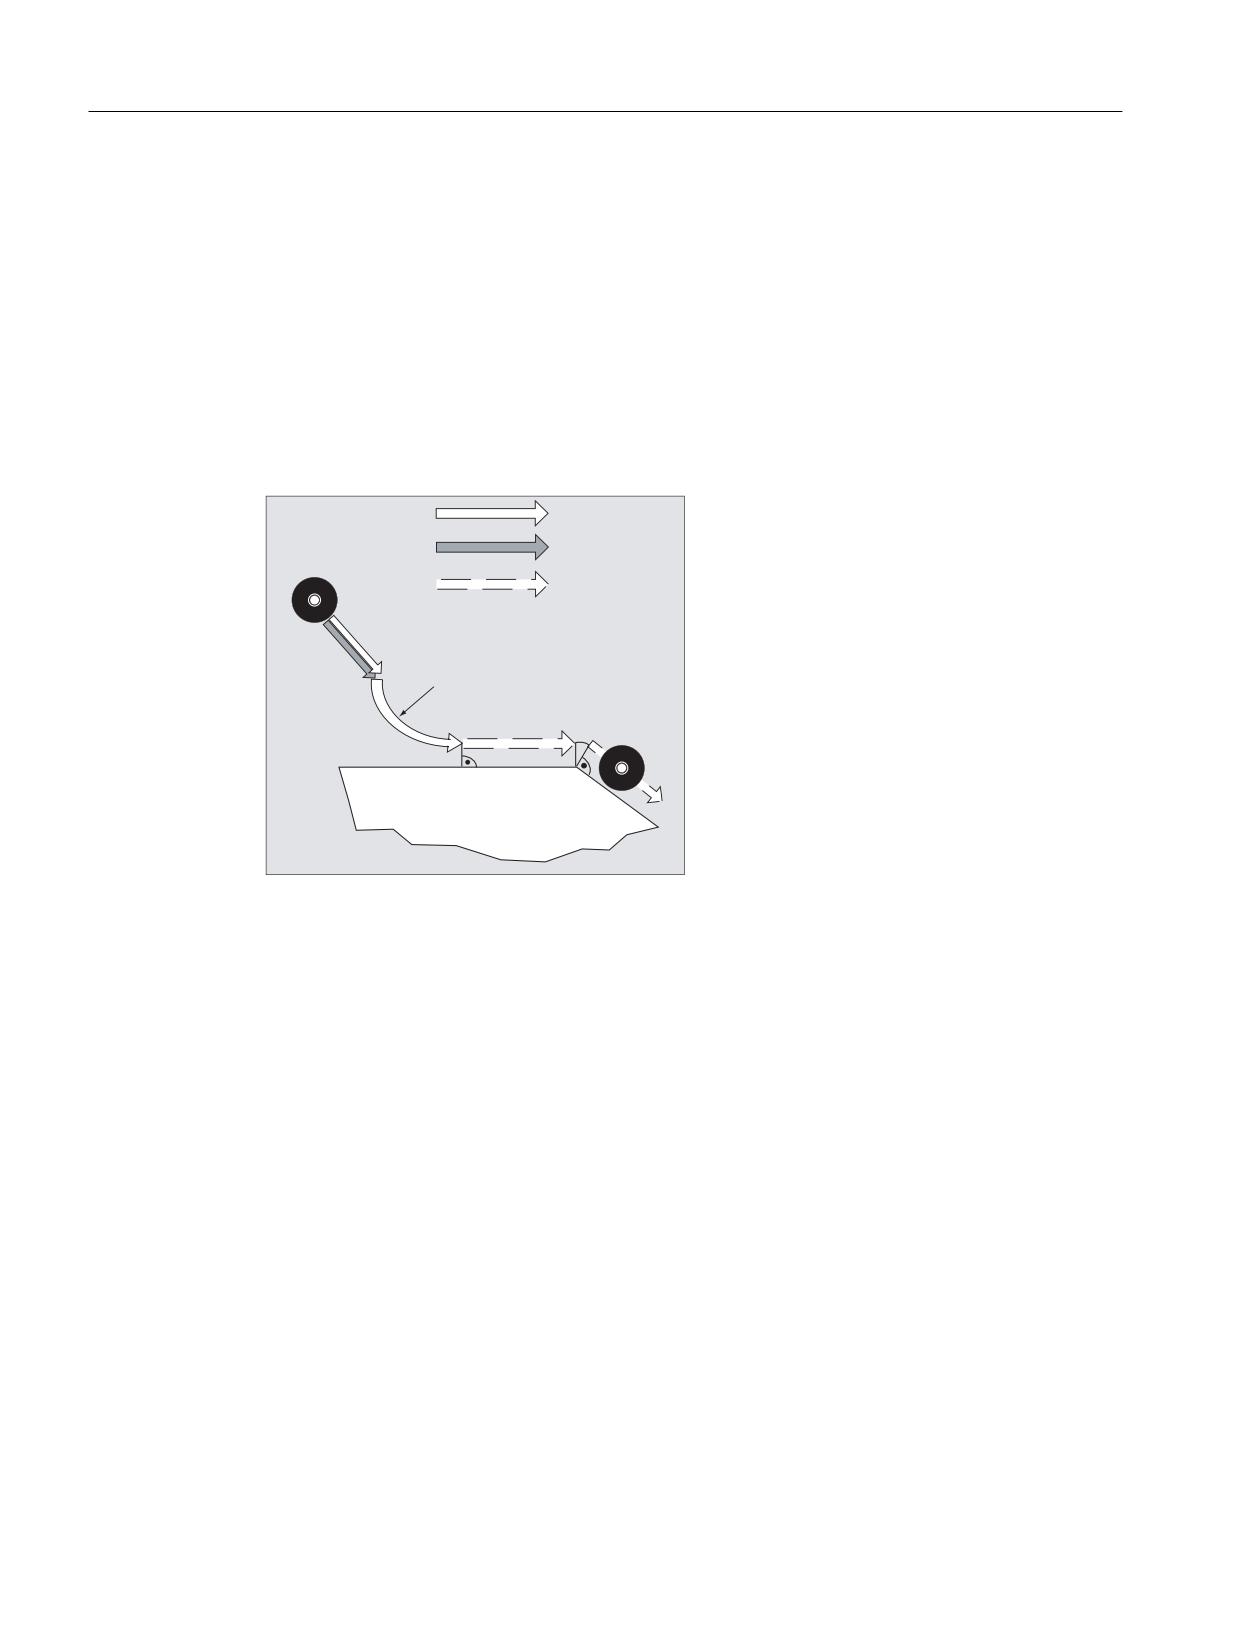
При включенной G450 инструмент при острых углах контура и высоких значениях DISC
на углах отводится от контура. При угле контура от 120°, контур обходится равномерно:
65
'
,6&
',6&
̺͕͊͒ ͕͔͙͚͇͑͗
͇͚͕͉͊͗͋͘
5 ͇͗͋͏͚͘ ͏͔͙͚͓͔͙͇͗͌͘
6
͖͕͔͔͗͐͋͌͐͢
͖͕͓͋͌͡
65
͔͕͓͗͏͕͉͇͔͔͗͐͢ ͖͕͓͋͌͡
͕͙͔͕͘͏͙͔͕͌͒ͣ ͇͗͋͏͚͇͘ ͏͔͙͚͓͔͙͇͗͌͘
При включенной G451 при острых углах контура из-за движений отвода может
возникнуть избыточный холостой ход инструмента. Через машинные данные можно
установить, чтобы в таких случаях автоматически осуществлялось переключение на
переходную окружность.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
297
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
10.4
Мягкий подвод и отвод
10.4.1
Подвод и отвод (G140 до G143, G147, G148, G247, G248, G347,
G348, G340, G341, DISR, DISCL, FAD, PM, PR)
Функция
Функция мягкого подвода и отвода (SAR) служит для того, чтобы осуществить подвод
по касательной в стартовой точке контура, независимо от положения исходной точки.
*
*
̮͇͖͕͗͊͗ ͕͔͙͚͑͗
',65
*
Эта функция используется преимущественно вместе с коррекцией радиуса
инструмента, но это не является обязательным условием.
Движение подвода и отвода состоит максимум из 4-х вспомогательных движений:
• стартовая точка движения P0
• промежуточные точки P1, P2 и P3
• конечная точка P4
Точки P0, P3 и P4 определены всегда. Промежуточные точки P1 и P2, в зависимости от
параметрирования и геометрических свойств, могут отсутствовать.
Синтаксис
G140
G141 ... G143
G147, G148
G247, G248
G347, G348
G340, G341
DISR=..., DISCL=..., FAD=...
Основы
298
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Значение
G140:
Направление подвода и отвода в зависимости от актуальной стороны
коррекции (установка по умолчанию)
G141:
Подвод слева или отвод влево
G142:
Подвод справа или отвод вправо
G143:
Направление подвода и отвода в зависимости от относительного
положения стартовой или конечной точки к направлению касательных
G147:
Подвод по прямой
G148:
Отвод по прямой
G247:
Подвод по четверти круга
G248:
Отвод по четверти круга
G347:
Подвод по полукругу
G348:
Отвод по полукругу
G340:
Пространственный подвод и отвод (установка по умолчанию)
G341:
Подвод и отвод в плоскости
DISR:
Подвод и отвод по прямой (G147/G148)
Расстояние кромки фрезы от стартовой точки контура
Подвод и отвод по окружностям (G247, G347/G248, G348)
Радиус траектории центра инструмента
Внимание: при REPOS с полукругом DISR обозначает диаметр
окружности
DISCL:
DISCL=... Расстояние от конечной точки
быстрого движения подачи до плоскости обработки
DISCL=AC(...) Указание абсолютного положения конечной точки
быстрого движения подачи
FAD:
Скорость медленного движения подачи
FAD=... запрограммированное значение действует согласно
G-коду группы 15 (подача; G93, G94 и т.д.)
FAD=PM(...) запрограммированное значение независимо от активного
G-кода, группа 15 интерпретируется как линейная подача (как G94)
FAD=PR(...) запрограммированное значение независимо от активного
G-кода, группа 15 интерпретируется как окружная подача (как G95)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
299
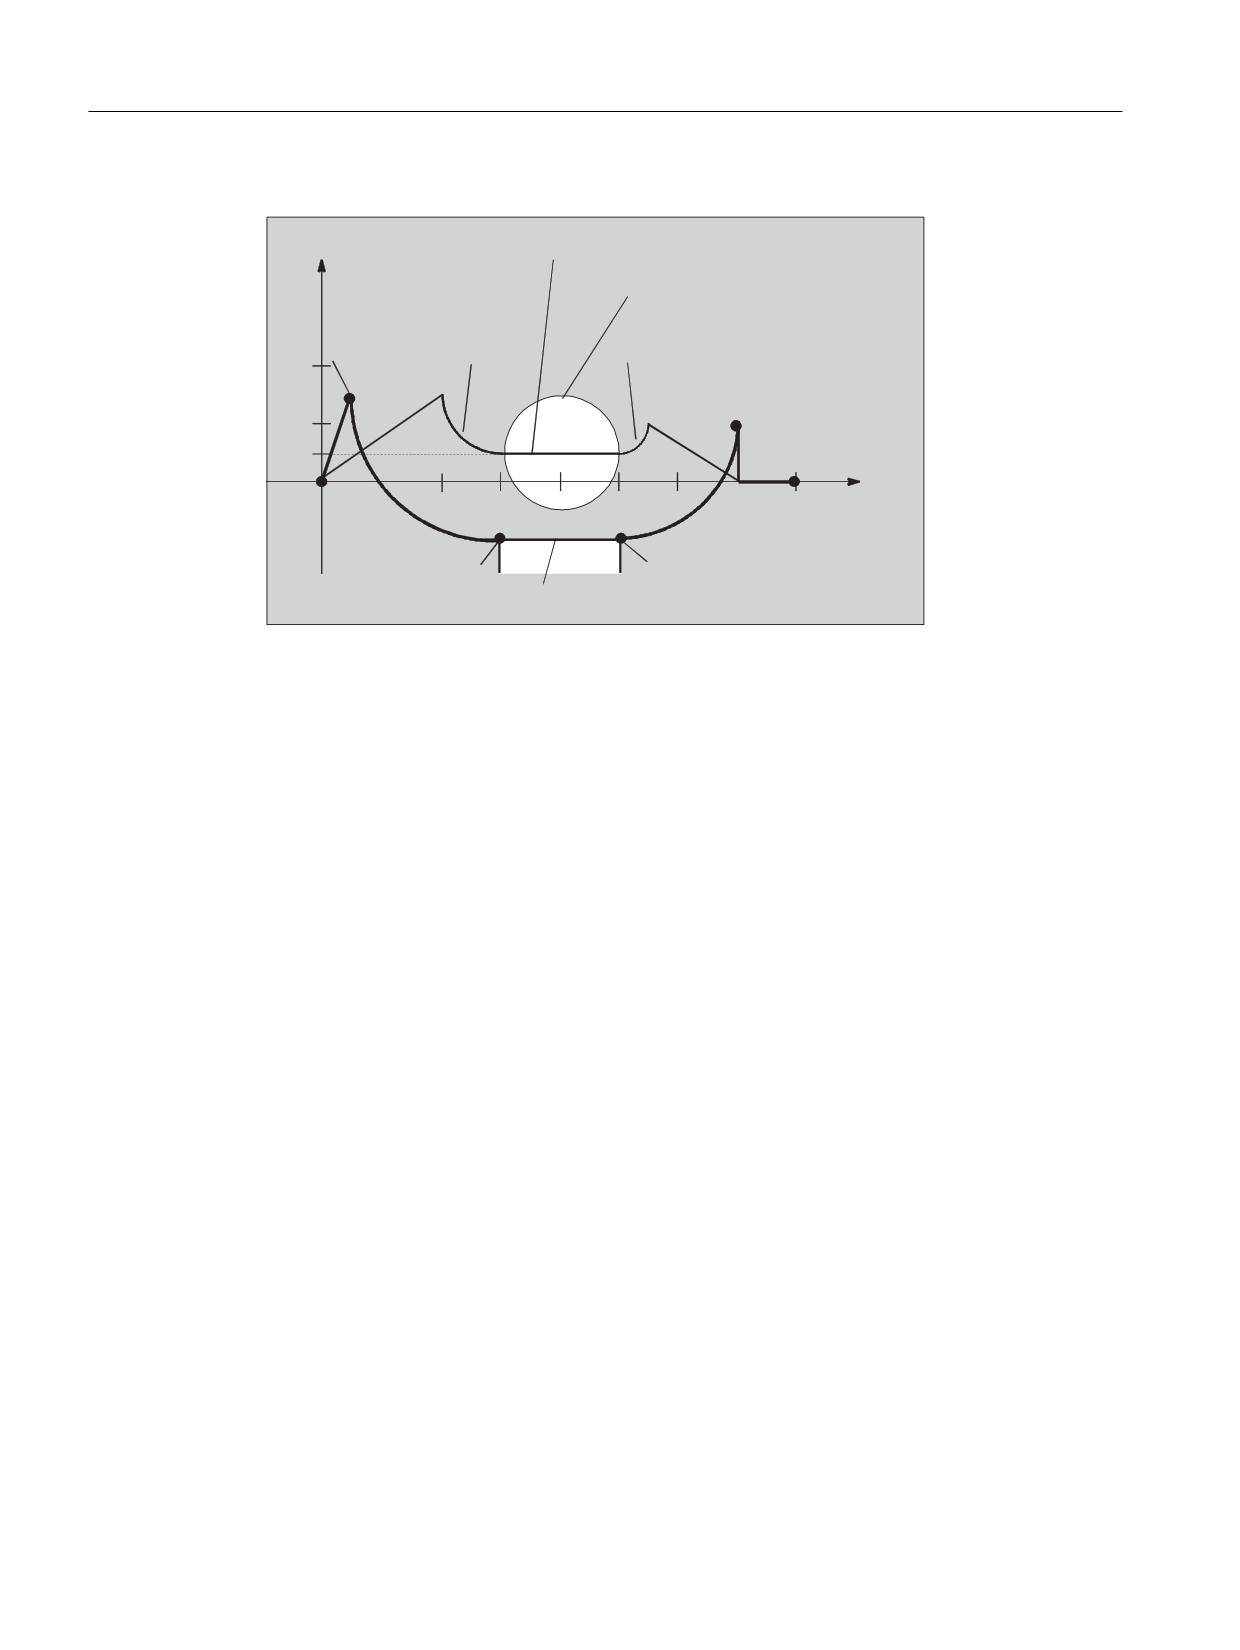
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Пример
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͏͔͙͚͓͔͙͇͗͌͘
\
̯͔͙͚͓͔͙͗͌͘
3 ͑3 ͕͙
̶͕͚͚͒͑͗͊
̸͖͏͇͗͒ͣ
3 ͕͙
3 ͑
[
3 ͕͙
3 ͑
3 ͕͙
̱͕͔͙͚͗
•
Мягкий подвод (кадр N20 активирован)
•
Движение подвода по четверти круга (G247)
•
Направление подвода не запрограммировано, действует G140, т.е. КРИ активна
(G41)
•
Смещение контура OFFN=5 (N10)
•
Актуальный радиус инструмента=10, таким образом, эффективный радиус
коррекции для КРИ=15, радиус контура SAR=25, таким образом, радиус траектории
центра инструмента будет равен DISR=10
•
Конечная точка окружности получается из N30, т.к. в N20 запрограммирована только
позиция Z
•
Движение подачи
- Из Z20 в Z7 (DISCL=AC(7)) ускоренным ходом
- После в Z0 с FAD=200.
- Круг подвода в плоскости X-Y и последующие кадры с F1500 (чтобы эта скорость
стала активной в последующих кадрах, необходимо переписать активную G0 в
N30 с G1, в ином случае обработка контура была бы продолжена с G0)
•
Мягкий отвод (кадр N60 активирован)
•
Движение отвода по четверти круга (G248) и спирали (G340)
•
FAD не запрограммирована, так как не имеет значения при G340
•
Z=2 в стартовой точке; Z=8 в конечной точке, т.к. DISCL=6
•
При DISR=5 радиус контура SAR=20, радиус траектории центра инструмента=5
Основы
300
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Движения перемещения из Z8 в Z20 и движение параллельно плоскости X-Y к X70 Y0.
Программный код
Комментарий
$TC_DP1[1,1]=120
; Определение инструмента T1/D1
$TC_DP6[1,1]=10
; Радиус
N10 G0 X0 Y0 Z20 G64 D1 T1 OFFN=5
; (к P0)
N20 G41 G247 G341 Z0 DISCL=AC(7) DISR=10 F1500 FAD=200
; Подвод (к P3)
N30 G1 X30 Y-10
; (к P4)
N40 X40 Z2
N50 X50
; (от P4)
N60 G248 G340 X70 Y0 Z20 DISCL=6 DISR=5 G40 F10000
; Отвод (от P3)
N70 X80 Y0
; (P0 от)
N80 M30
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
301
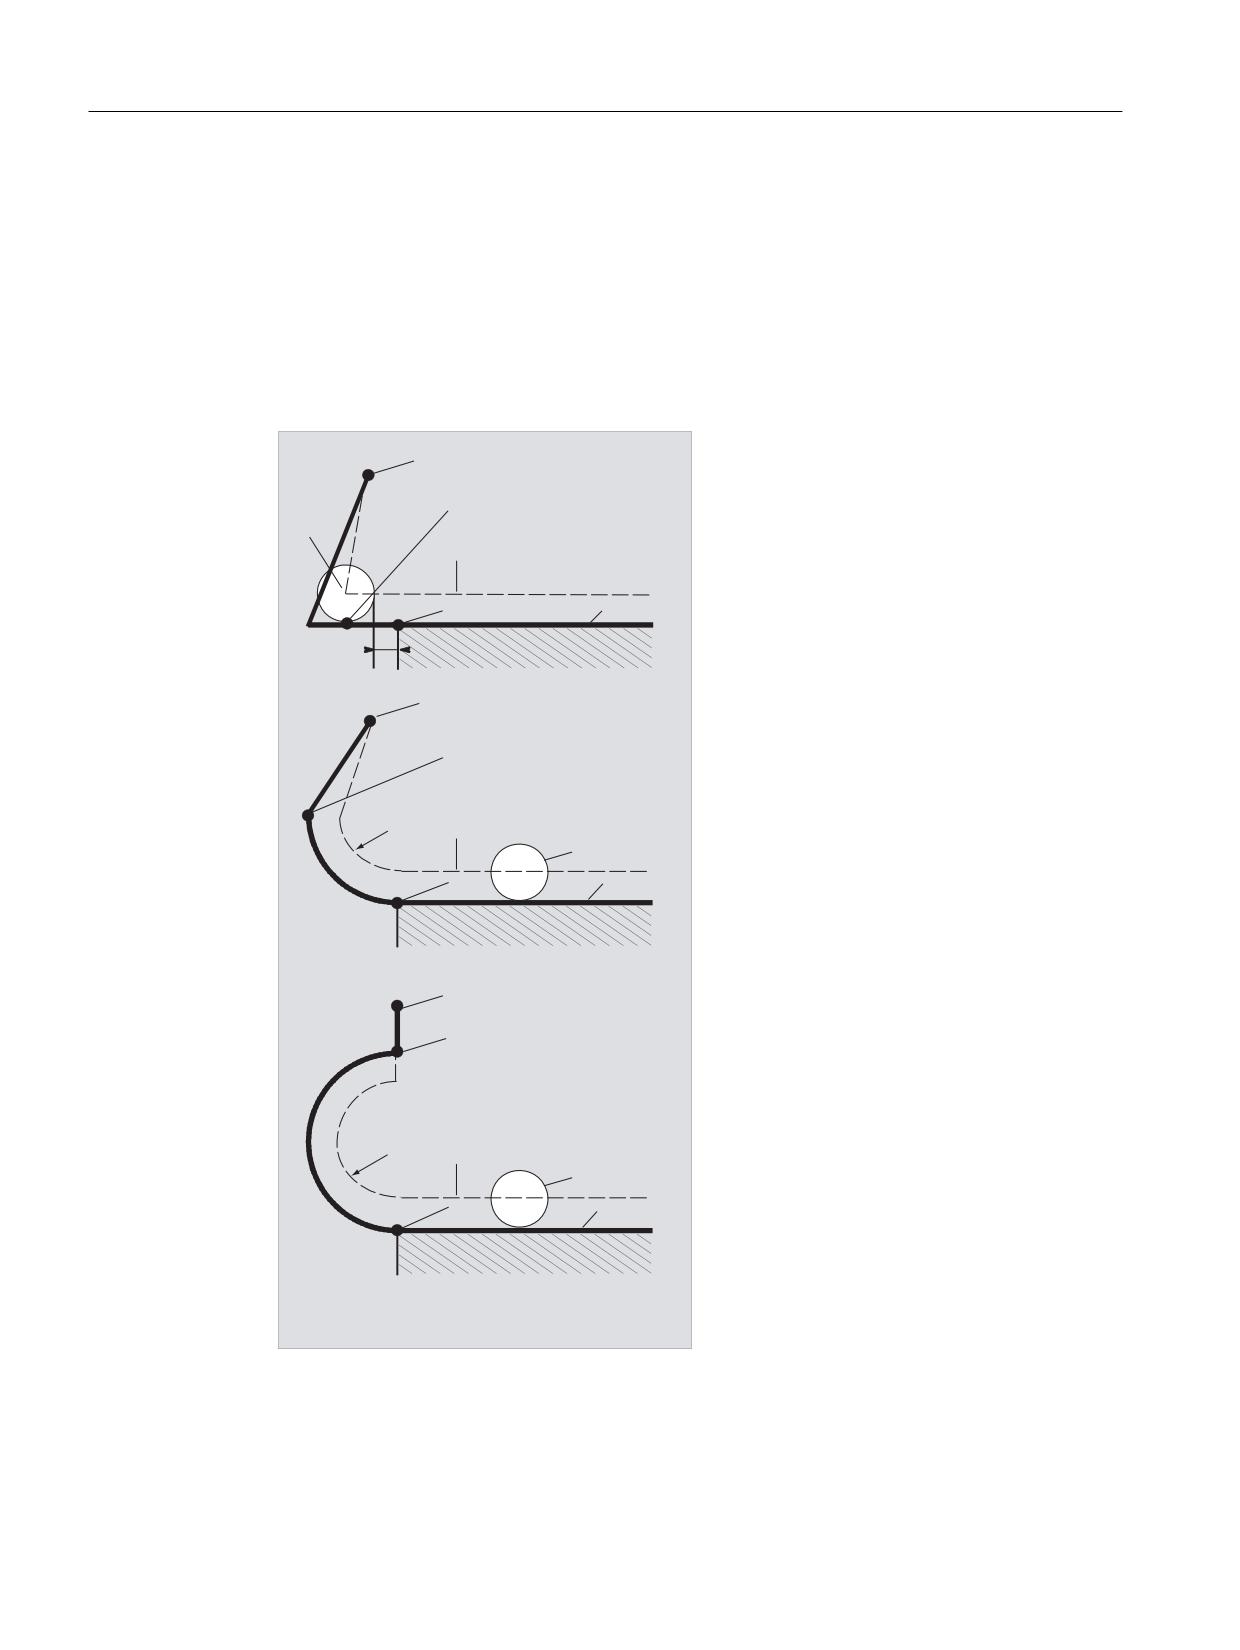
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Дополнительная информация
Выбор контура подвода или отвода
С помощью соответствующей G-команды возможен подвод или отвод:
• по прямой (G147, G148),
• по четверти круга (G247, G248) или
• по полукругу (G347, G348).
3
̯͔͙͚͗͘
3 ͖͗͏ ͖͕͉͕͋͋͌ ͕͙͉͕͋͌ ͖͕
͓͔͙͌
͖͓͕͗ͦ͐ *
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͏͔͙͚͓͔͙͇͗͌͘
3
̱͕͔͙͚͗
',65
3
3
͖͗͏ ͖͕͉͕͋͋͌ ͕͙͉͕͋͌ ͖͕
͙͉͙͌͌͗͞͏ ͚͇͑͗͊ *
',65
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͏͔͙͚͓͔͙͇͗͌͘
̯͔͙͚͓͔͙͗͌͘
3
̱͕͔͙͚͗
3
3
͖͗͏ ͖͕͉͕͋͋͌ ͕͙͉͕͋͌ ͖͕
͖͕͚͚͚͒͑͗͊ *
',65
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͏͔͙͚͓͔͙͇͗͌͘
̯͔͙͚͓͔͙͗͌͘
3
̱͕͔͙͚͗
̫͉͏͍͔͌͏ͦ ͖͕͉͕͇͋͋ ͏ ͕͙͉͕͇͋ ͖͙͇͉͔͔͗͌͋͒͌͌͘͢
͖͕͓͍͚͙͕͔͕͗͌͐͞ ͙͕͕͑͐͞ 3
͖͗͏ ͕͔͕͉͓͔͔͕͋͗͌͌͐
͇͙͑͏͉͇͝͏͏ ͕͑͗͗͌͑͝͏͏ ͇͗͋͏͚͇͘ ͏͔͙͚͓͔͙͇͗͌͘
Основы
302
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
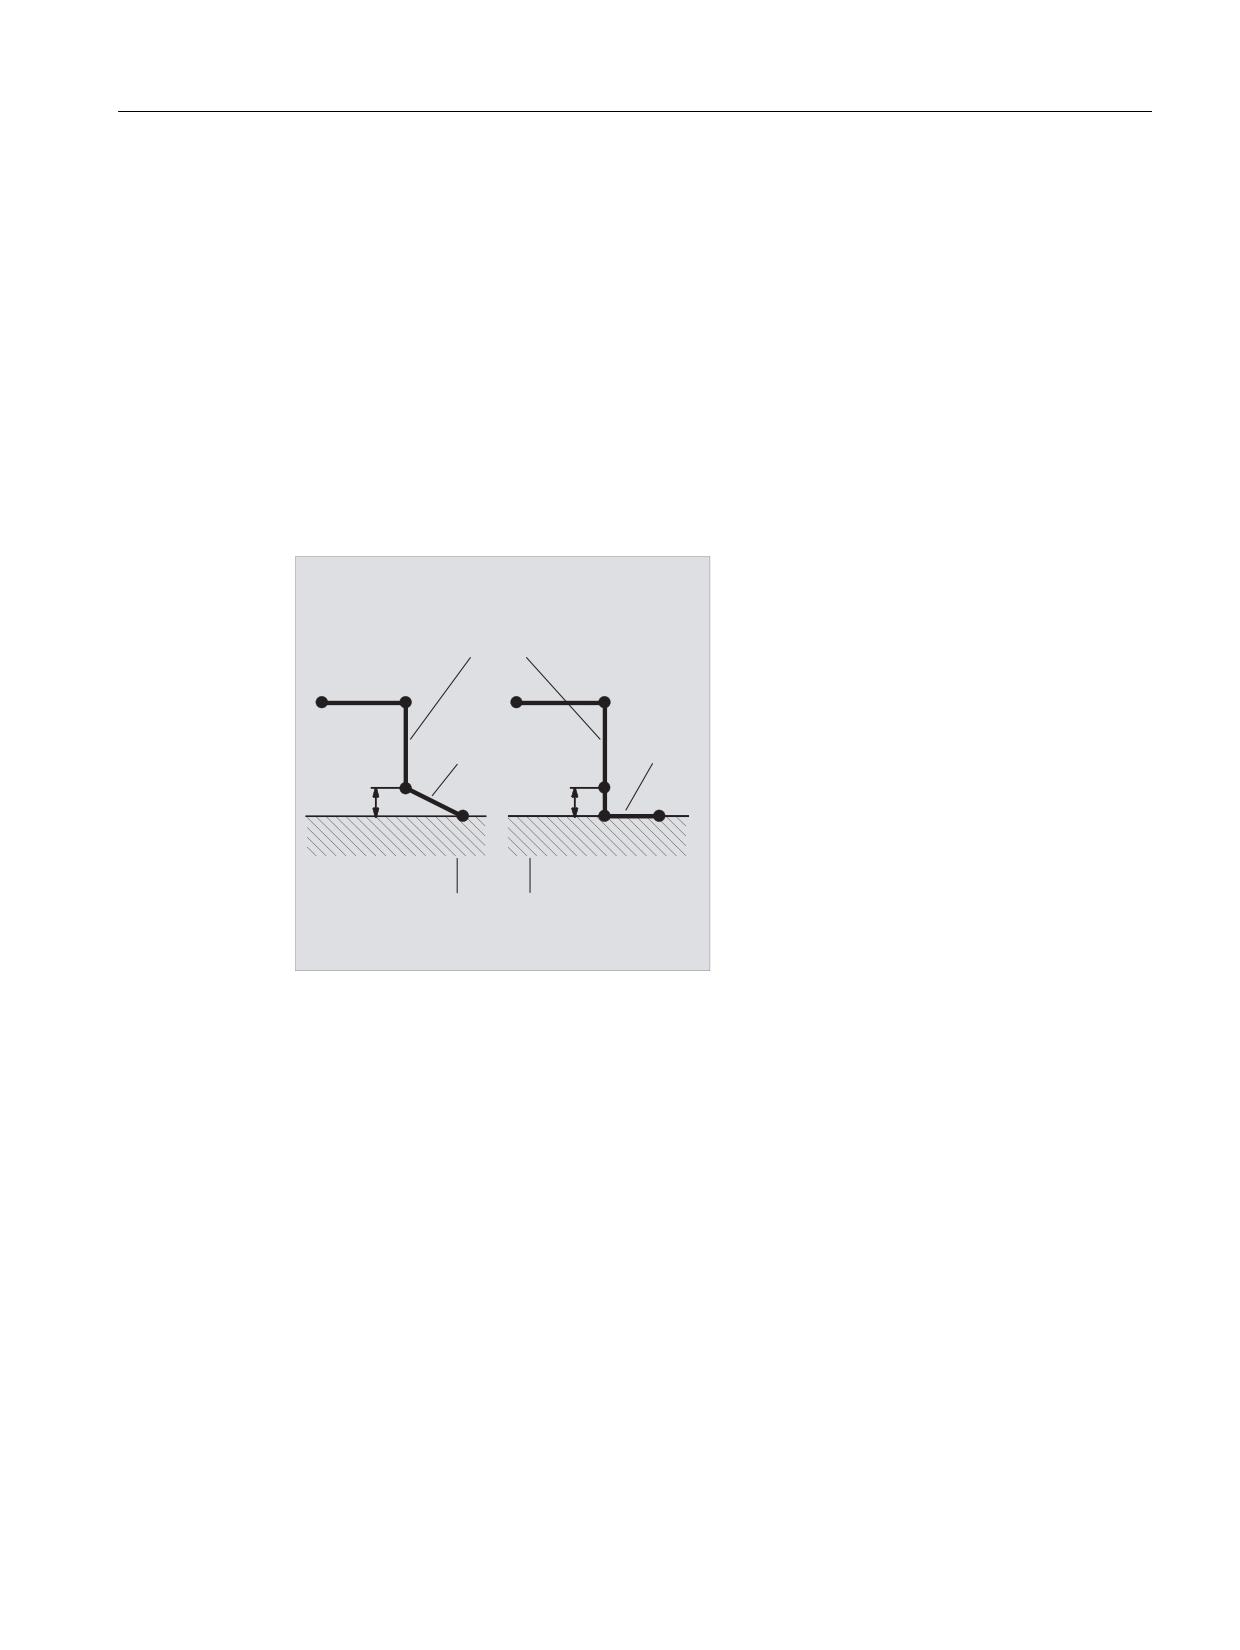
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Выбор направления подвода или отвода
Определение направления подвода и отвода с помощью коррекции радиуса
инструмента (G140, установка по умолчанию) при положительном радиусе
инструмента:
• G41 активна → подвод слева
• G42 активна → подвод справа
Прочие возможности подвода доступны с помощью G141, G142 и G143.
Эти G-rjlf имеют значение только тогда, когда контур подвода является четвертью круга
или полукругом.
Подразделение движения от стартовой к конечной точке (G340 и G341)
Характерный подвод от P0 до P4 представлен на следующем рисунке:
̫͉͏͍͔͌͏͌ ͖͕͇͋͞͏
3
3
3
3
̶͓͇͗ͦͦ
̶͓͇͗ͦͦ ͕͚͍͔͕͙͑͗ͣ͘
͏͒͏
͏͒͏ ͖͘͏͇͗͒ͣ
͕͚͍͔͕͙͑͗ͣ͘
3 3
3
',6&/
3
',6&/
3
3
*
*
̶͕͕͙͒͑ͣ͘͘ ͕͈͇͈͕͙͗͑͏
̫͉͏͍͔͌͏͌ ͖͕͉͕͇͋͋ ͉ ͎͇͉͏͘͏͓͕͙͘͏ ͕͙
*
*
В случаях, когда положение активной плоскости допускает G17 до G19 (плоскость
окружности, спиральная ось, движение подачи вертикально к активной плоскости),
учитывается возможно активный вращающий FRAME.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
303
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Длина прямой подвода или радиуса у окружностей подвода (DISR) (см. рисунок для
"Выбора контура подвода или отвода")
• Подвод/отвод по прямой
DISR указывает расстояние от кромки фрезы до стартовой точки контура, т.е. длина
прямой при активной КРИ получается из суммы радиуса инструмента и
запрограммированного значения DISR. Радиус инструмента учитывается только в
том случае, когда он является положительным.
Результирующая длина прямой должна быть положительной, т.е. отрицательные
значения для DISR допускаются, пока значение DISR меньше радиуса инструмента.
• Подвод/отвод по кругу
DISR указывает радиус траектории центра инструмента. Если КРИ активирована, то
создается круг с таким радиусом, чтобы и в этом случае получалась траектория
центра инструмента с запрограммированным радиусом.
Расстояние от точки до плоскости обработки (DISCL) (см. рисунок при выборе контура
подвода или отвода)
Если позиция точки P2 на оси вертикально к плоскости окружности должна быть
указана абсолютно, то значение программируется в форме DISCL=AC(...).
Для DISCL=0:
• Для G340: Все движение подвода состоит только из двух кадров (P1, P2 и P3
совпадают). Контур подвода образуется от P1 к P4 .
• Для G341: Все движение подвода состоит из трех кадров (P2 и P3 совпадают). Если
P0 и P4 лежат в одной плоскости, то получается только два кадра (движение подачи
от P1 к P3 отсутствует).
• Контролируется, чтобы определенная через DISCL точка лежала бы между P1 и P3,
т.е. при всех движениях, имеющих один компонент вертикально к плоскости
обработки, этот компонент должен иметь тот же знак.
• При определении изменения направления разрешается определенный через
машинные данные WAB_CLEARANCE_TOLERANCE допуск.
Программирование конечной точки P4 при подводе или P0 при отводе
Конечная точка программируется, как правило, с помощью X... Y... Z
• Программирование при подводе
- P4 в кадре SAR
- P4 определяется через конечную точку следующего кадра перемещения
Между кадром WAB и следующим кадром перемещения могут быть вставлены
другие кадры без движения гео-осей.
Основы
304
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
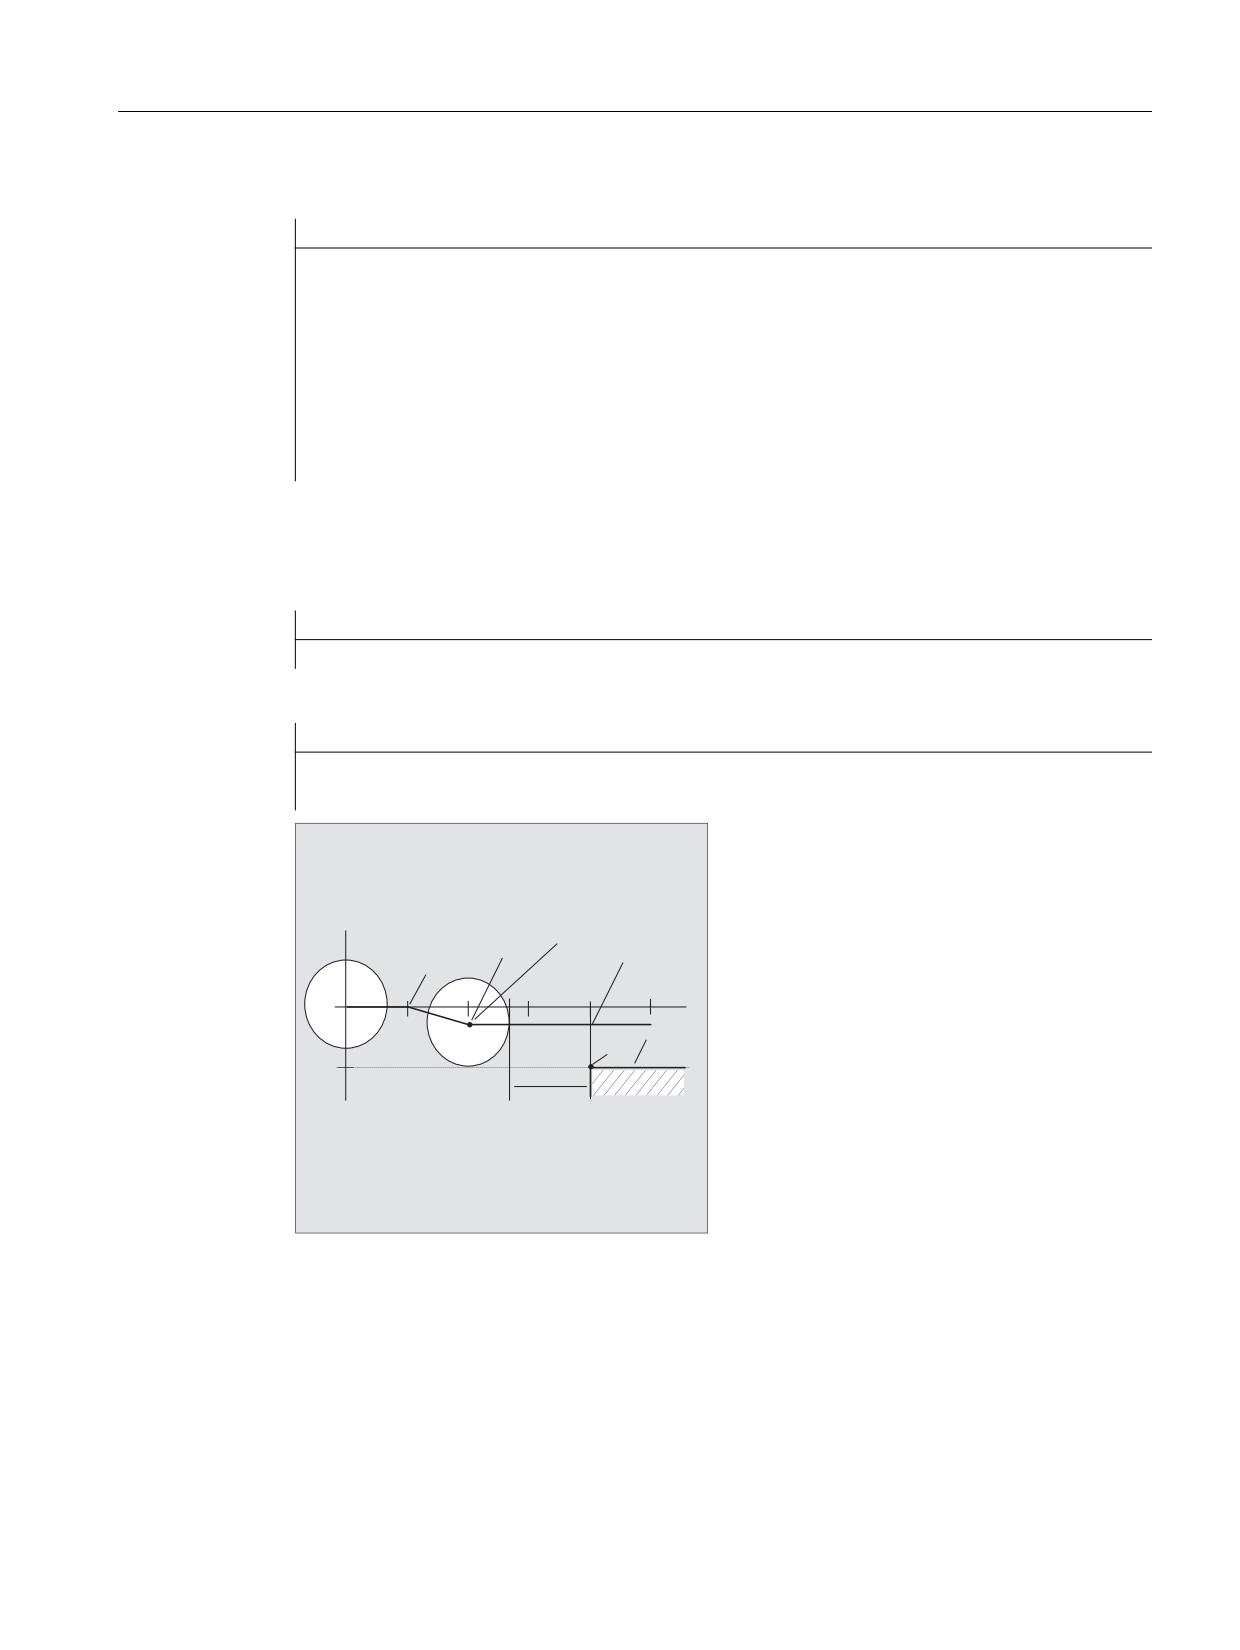
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Пример:
Программный код
Комментарий
$TC_DP1[1,1]=120
; Фрезерный инструмент T1/D1
$TC_DP6[1,1]=7
; Инструмент с радиусом 7 мм
N10 G90 G0 X0 Y0 Z30 D1 T1
N20 X10
N30 G41 G147 DISCL=3 DISR=13 Z=0 F1000
N40 G1 X40 Y-10
N50 G1 X50
N30/N40 может быть заменена на:
1.
Программный код
Комментарий
N30 G41 G147 DISCL=3 DISR=13 X40 Y-10 Z0 F1000
2.
Программный код
Комментарий
N30 G41 G147 DISCL=3 DISR=13 F1000
N40 G1 X40 Y-10 Z0
̵͈͇͈͕͙͇͗͑ ͕͋ ͙͕ͤ͐
͙͕͑͞͏ ͘ *
͖͕͒͌͘ ͘
* )
<
=
=
=
;
̱͕͔͙͚͗
3
',65
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
305
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
• Программирование при отводе
- Для кадра SAR без запрограммированной геометрической оси
контур заканчивается в P2. Позиция в осях, образующих плоскость обработки,
получается из контура отвода. Соответствующий вертикальный осевой
компонент определяется через DISCL. Если DISCL=0, то движение проходит
полностью в плоскости.
- Если в кадре SAR запрограммирована только ось вертикально к плоскости
обработки, то контур заканчивается в P1. Позиция прочих осей определяется как
описано выше. Если кадр SAR одновременно является кадром деактивации КРИ,
то дополнительный путь от P1 к P0 вставляется таким образом, что при
деактивации КРИ в конце контура не получается движения.
- Если запрограммирована только одна ось плоскости обработки, то
отсутствующая 2-ая ось модально дополняется из ее последней позиции в
предыдущем кадре.
- Для кадра SAR без запрограммированной геометрической оси контур
заканчивается в P2. Позиция в осях, образующих плоскость обработки,
получается из контура отвода. Соответствующий вертикальный осевой
компонент определяется через DISCL. Если DISCL=0, то движение проходит
полностью в плоскости.
- Если в кадре SAR запрограммирована только ось вертикально к плоскости
обработки, то контур заканчивается в P1. Позиция прочих осей определяется как
описано выше. Если кадр SAR одновременно является кадром деактивации КРИ,
то дополнительный путь от P1 к P0 вставляется таким образом, что при
деактивации КРИ в конце контура не получается движения.
- Если запрограммирована только одна ось плоскости обработки, то
отсутствующая 2-ая ось модально дополняется из ее последней позиции в
предыдущем кадре.
̸͚͒͌͋ͥ͠͏͐ ͇͑͋͗
͈͎͌ ͕͑͗͗͌͑͝͏͏
3
3
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͏͔͙͚͓͔͙͇͗͌͘
̯͔͙͚͓͔͙͗͌͘
̱͇͋͗ 6$5
3
*
*
̱͕͔͙͚͗ ͖͙͉͚͗͌͋͌ͥ͘͟͠͏͐ ͇͑͋͗
̵͙͉͕͋ ͘ 6$5 ͖͗͏ ͕͔͕͉͓͔͔͕͋͗͌͌͐
͇͙͋͌͑͏͉͇͝͏͏ ̷̱̯
Основы
306
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Скорости подвода или отвода
• Скорость предыдущего кадра (G0):
С этой скоростью выполняются все движения от P0 до P2, т.е. движения
параллельно плоскости обработки и часть движения подачи до безопасного
расстояния.
• Программирование с FAD:
Указание скорости подачи для
- G341: Движение подачи вертикально к плоскости обработки от P2 к P3
- G340: от точки P2 или P3 к P4
Если FAD не программируется, то эта часть контура также проходится с
модально действующей скоростью предыдущего кадра, если в кадре SAR не
запрограммировано слово F.
• Запрограммированная подача F:
Это значение подачи действует от P3 или P2, если FAD не запрограммирована. Если
в кадре SAR слово F не программируется, то действует скорость предыдущего
кадра.
Пример:
Программный код
Комментарий
$TC_DP1[1,1]=120
; Фрезерный инструмент T1/D1
$TC_DP6[1,1]=7
; Инструмент с радиусом 7 мм
N10 G90 G0 X0 Y0 Z20 D1 T1
N20 G41 G341 G247 DISCL=AC(5) DISR=13
FAD 500 X40 Y-10 Z=0 F200
N30 X50
N40 X60
<
;
=
*
3
3
*
3
)
3
3
;
)
)
При отводе роли модально действующей подачи из предыдущего кадра и
запрограммированного в кадре SAR значения подачи меняются местами, т.е.
перемещение по самому контуру отвода осуществляется со старой подачей, заново
запрограммированная с помощью слова F скорость действует соответств. от P2 до P0.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
307
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
3
3
3
3
3
̸͕͕͙͑͗ͣ͘ ͔͌
͎͇͖͕͇͓͓͗͊͗͏
͕͉͇͔͇͗
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑ )
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑
)$'
) ͏ )$'
͎͇͖͕͇͓͓͗͊͗͏
͕͉͇͔͗͢
̺͕͔͔͑͗͌͐͘͢ ͕͋͜ ͌͒͘͏ ͇͙͑͏͉͔͇ *
͉ ͏͔͢͜
͚͇͒ͦ͘͜͞ ͕͘ ͙͇͓͗͘͢ ͏͒͏ ͔͕͉͓͢ ͕͉͕͓͒͘ )
̸͕͕͙͑͗ͣ͘ ͖͙͉͚͕͗͌͋͌ͥ͌͊͘͟͠ ͇͇͑͋͗
͙͇͕͗͌͘ ͕͉͕͒͘ )
̮͇͖͕͗͊͗ ͘ )$' ͕͕͙͑͗ͣ͘͘ ͖͕͇͋͞͏
̮͇͖͕͗͊͗ ͘ ) ͔͕͉͇ͦ ͙͉͚͇͋͌͐ͥͦ͘͠
͓͕͇͔͕͋͒ͣ ͕͕͙͑͗ͣ͘͘
̸͕͕͙͑͗͘͏ ͉ ͖͕͇͇͋͑͋͗͜ 6$5
͖͗͏ ͖͕͉͕͋͋͌ ͘ *
3
3
3
3
3
̸͕͕͙͑͗ͣ͘ ͔͌
͎͇͖͕͇͓͓͗͊͗͏
͕͉͇͔͇͗
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑ )
̮͇͖͕͗͊͗
͙͕͕͒ͣ͑ )$'
) ͏ )$'
͎͇͖͕͇͓͓͗͊͗͏
͕͉͇͔͗͢
̺͕͔͔͑͗͌͐͘͢ ͕͋͜ ͌͒͘͏ ͇͙͑͏͉͔͇ *
͉ ͏͔͢͜
͚͇͒ͦ͘͜͞ ͕͘ ͙͇͓͗͘͢ ͏͒͏ ͔͕͉͓͢ ͕͉͕͓͒͘ )
̸͕͕͙͑͗ͣ͘ ͖͙͉͚͕͗͌͋͌ͥ͌͊͘͟͠ ͇͇͑͋͗
͙͇͕͗͌͘ ͕͉͕͒͘ )
̮͇͖͕͗͊͗ ͘ )$' ͕͕͙͑͗ͣ͘͘ ͖͕͇͋͞͏
̮͇͖͕͗͊͗ ͘ ) ͔͕͉͇ͦ ͙͉͚͇͋͌͐ͥͦ͘͠
͓͕͇͔͕͋͒ͣ ͕͕͙͑͗ͣ͘͘
̸͕͕͙͑͗͘͏ ͉ ͖͕͇͇͋͑͋͗͜ 6$5
͖͗͏ ͖͕͉͕͋͋͌ ͘ *
3
3
3
3
3
̸͕͕͙͑͗ͣ͘ ͔͌
͎͇͖͕͇͓͓͗͊͗͏
͕͉͇͔͇͗
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑ )
̮͇͖͕͗͊͗ ͙͕͕͒ͣ͑
)$'
) ͏ )$'
͎͇͖͕͇͓͓͗͊͗͏
͕͉͇͔͗͢
̶͓͔͌͗͌͌͌͠͏͌ ͚͕͔͔͓͑͗͌͘͢ ͕͕͓͋͜ ͌͒͘͏
͇͙͑͏͉͔͇ *
͉ ͏͔͢͜ ͚͇͒ͦ͘͜͞ ͕͘ ͙͇͓͗͘͢
͏͒͏ ͔͕͉͓͢ ͕͉͕͓͒͘ )
̸͕͕͙͑͗ͣ͘ ͖͙͉͚͕͗͌͋͌ͥ͌͊͘͟͠ ͇͇͑͋͗
͙͇͕͗͌͘ ͕͉͕͒͘ )
̮͇͖͕͗͊͗ ͘ )$' ͕͕͙͑͗ͣ͘͘ ͕͈͇͙͔͕͕͗͊ ͕͇͋͜
̮͇͖͕͗͊͗ ͘ ) ͔͕͉͇ͦ ͙͉͚͇͋͌͐ͥͦ͘͠
͓͕͇͔͕͋͒ͣ ͕͕͙͑͗ͣ͘͘
̸͕͕͙͑͗͘͏ ͉ ͖͕͇͇͋͑͋͗͜ 6$5
͖͗͏ ͕͙͉͕͋͌
Основы
308
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Чтение позиций
Точки P3 и P4 при подводе могут считываться как системные переменные в WCS.
• $P_APR: чтение P
•
3 (точка старта)
• $P_AEP: чтение P
•
4 (начальная точка контура)
• $P_APDV: чтение, содержат ли $P_APR и $P_AEP действительные значения
10.4.2
Подвод и отвод с расширенными стратегиями отвода (G460, G461, G462)
Функция
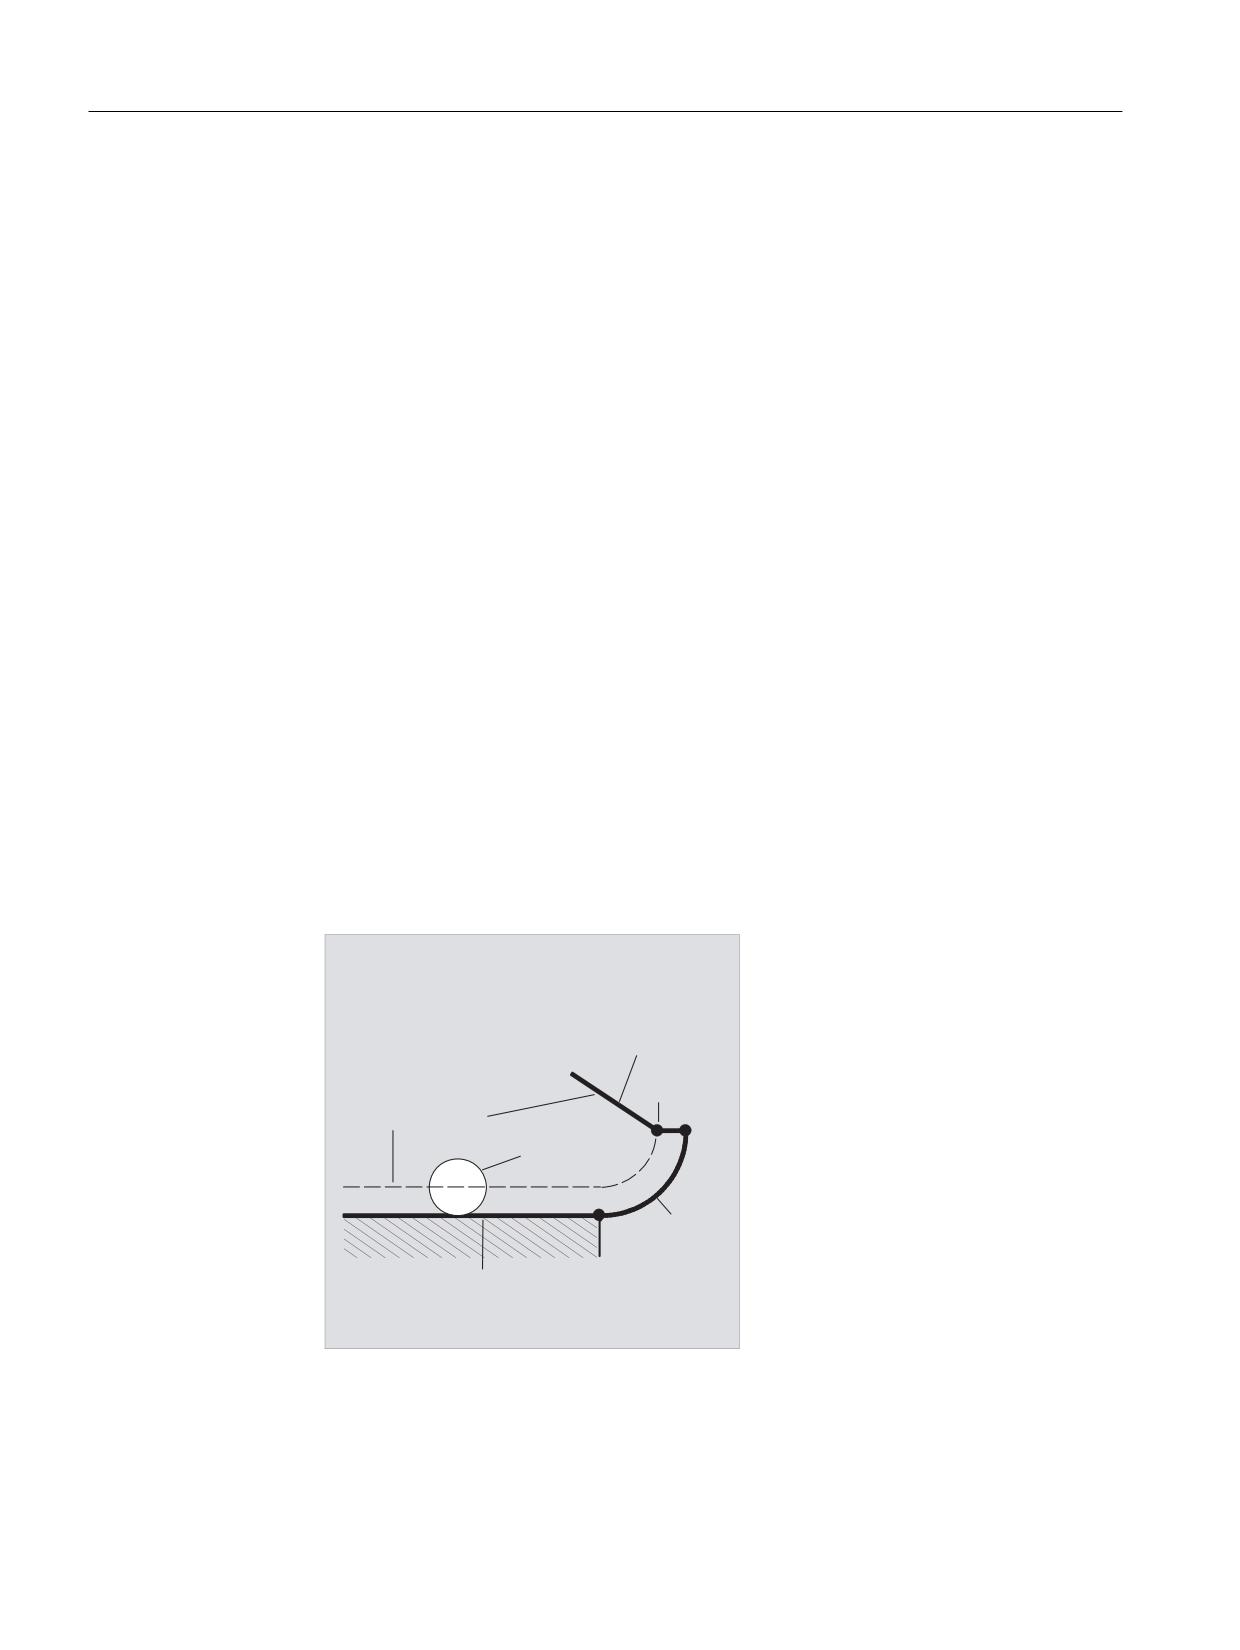
В определенных геометрических особых случаях, в отличие от прежнего выполнения с
включенным контролем столкновений для кадра подвода и отвода, необходимы
специальные расширенные стратегии подвода и отвода при активации или
деактивации коррекции радиуса инструмента. Так, к примеру, контроль столкновения
может привести к тому, что участок на контуре будет обработан не полностью, см.
рисунок ниже:
1
<
̷͇͋͏͚͘ ͏͔͙͚͓͔͙͇͗͌͘
;
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͘
͕͑͗͗͌͑͝͏͌͐ ͇͗͋͏͚͇͘
͏͔͙͚͓͔͙͇͗͌͘
̮͇͖͕͇͓͓͗͊͗͏
͕͉͇͔͔͗͐͢ ͕͔͙͚͑͗
1
1
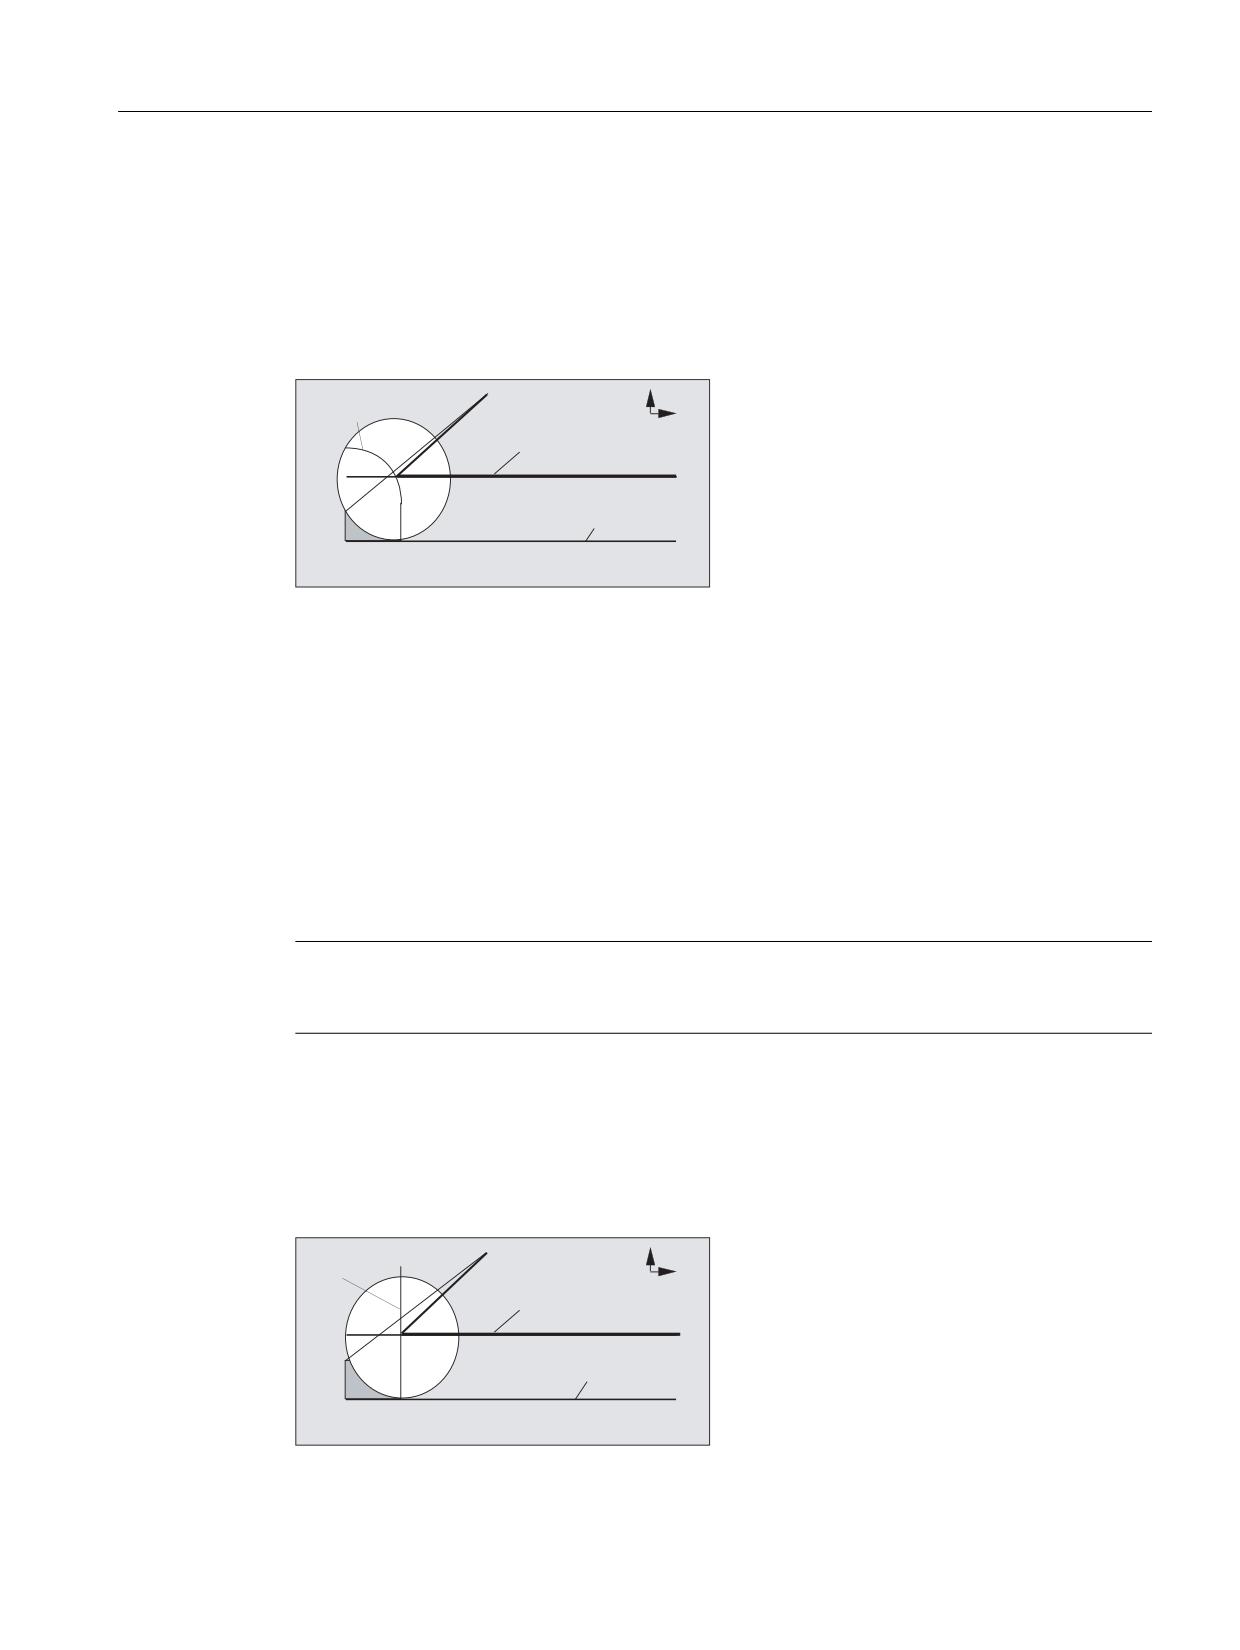
Изображение 10-3 Характеристика отвода при G460
Синтаксис
G460
G461
G462
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
309
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Значение
G460:
Как раньше (включение контроля столкновения для кадра подвода и отвода)
G461:
Вставка окружности в кадре КРИ, если невозможна точка пересечения,
центр которой находится в конечной точке кадра без коррекции, и чей
радиус равен радиусу инструмента.
До точки пересечения обработка осуществляется по вспомогательной
окружности вокруг конечной точки контура (т.е. до конца контура).
G462:
Вставка прямой в кадре КРИ, если точка пересечения невозможна, кадр
удлиняется через его конечную касательную (стандартная установка)
Обработка осуществляется до удлинения последнего элемента контура (т.е.
почти до конца контура).
Примечание
Характеристика подвода симметрична характеристике отвода.
Характеристика подвода или отвода определяется состоянием G-команды в кадре
подвода или отвода. Таким образом, характеристика повода может быть установлена
независимо от характеристики отвода.
Примеры
Пример 1: Характеристика отвода при G460
В дальнейшем описывается ситуация при деактивации коррекции радиуса
инструмента. Поведение при подводе полностью аналогично.
Программный код
Комментарий
G42 D1 T1
; Радиус инструмента 20 мм
G1 X110 Y0
N10 X0
N20 Y10
N30 G40 X50 Y50
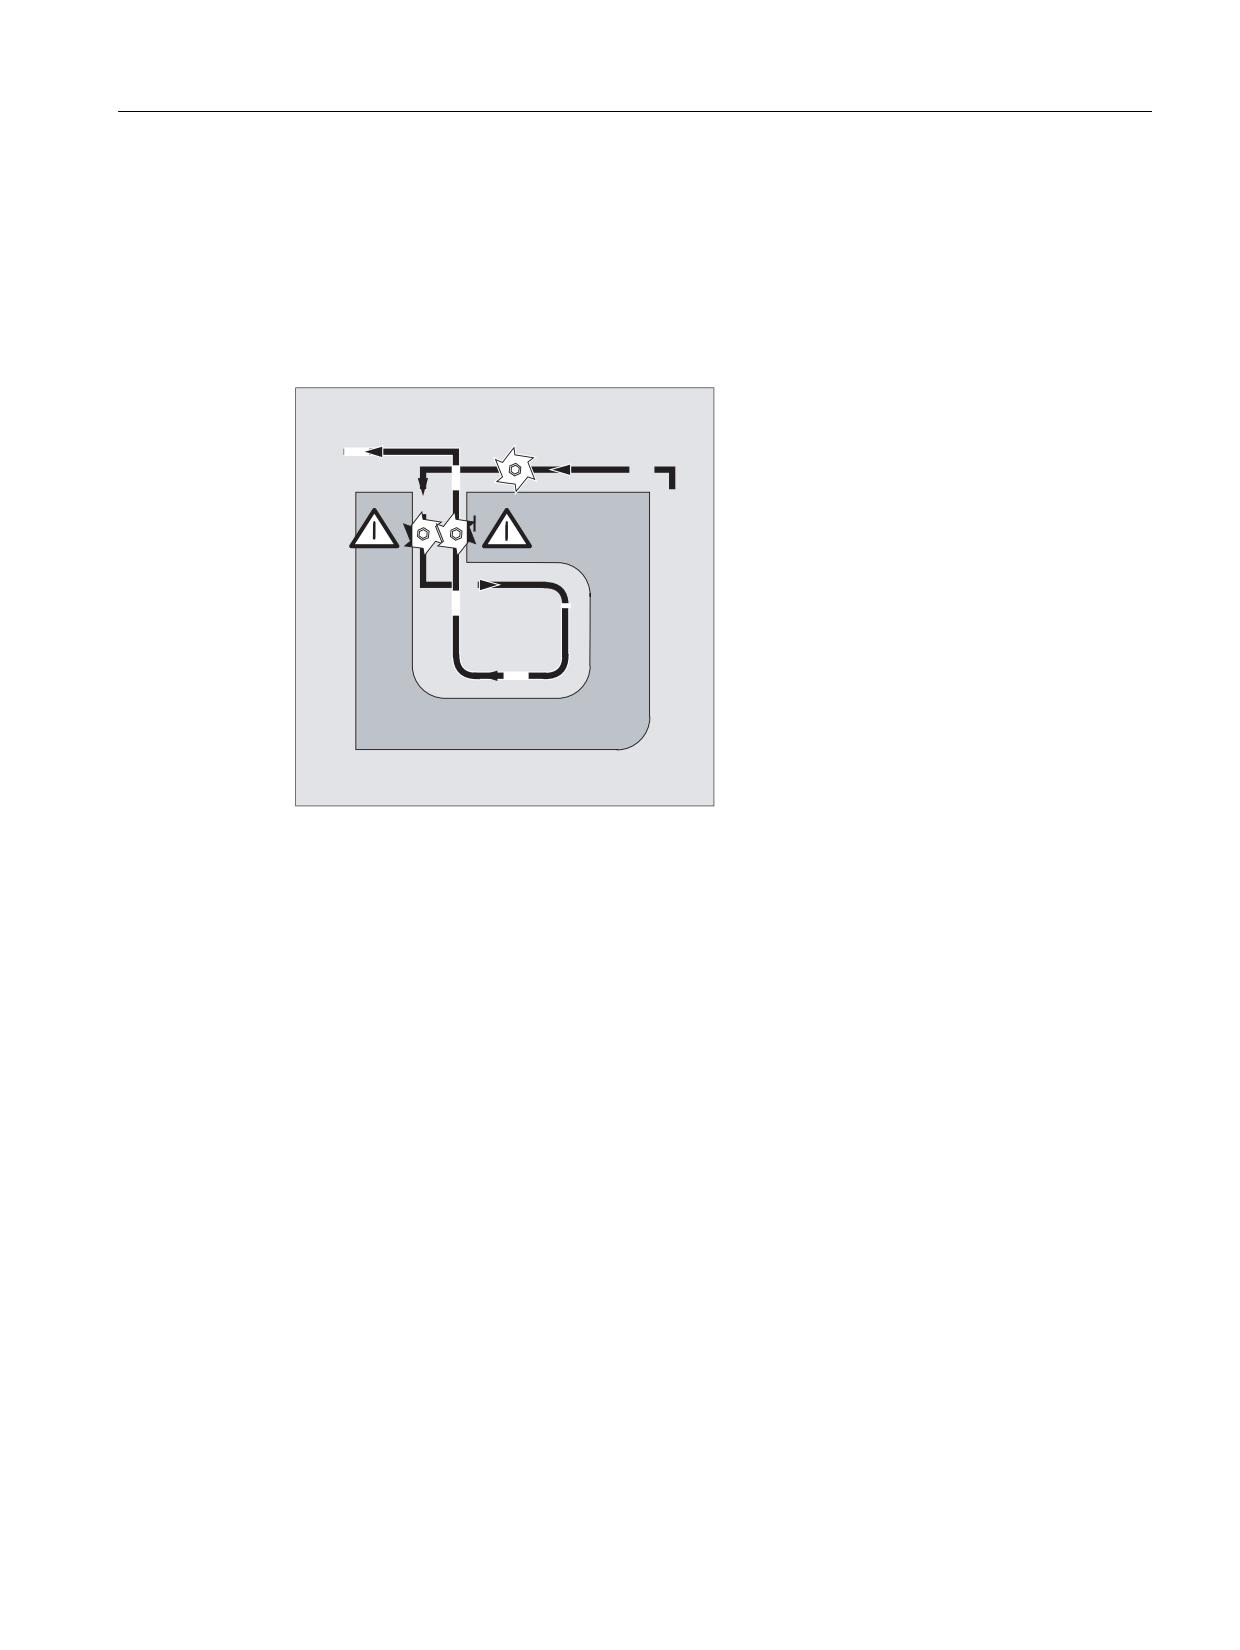
Пример 2: Подвод при G461
Программный код
Комментарий
N10 $TC_DP1[1,1]=120
; Тип инструмента "фреза"
N20 $TC_DP6[1,1]=10
; Радиус инструмента
N30 X0 Y0 F10000 T1 D1
N40 Y20
N50 G42 X50 Y5 G461
N60 Y0 F600
N70 X30
N80 X20 Y-5
N90 X0 Y0 G40
N100 M30
Основы
310
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
Дополнительная информация
G461
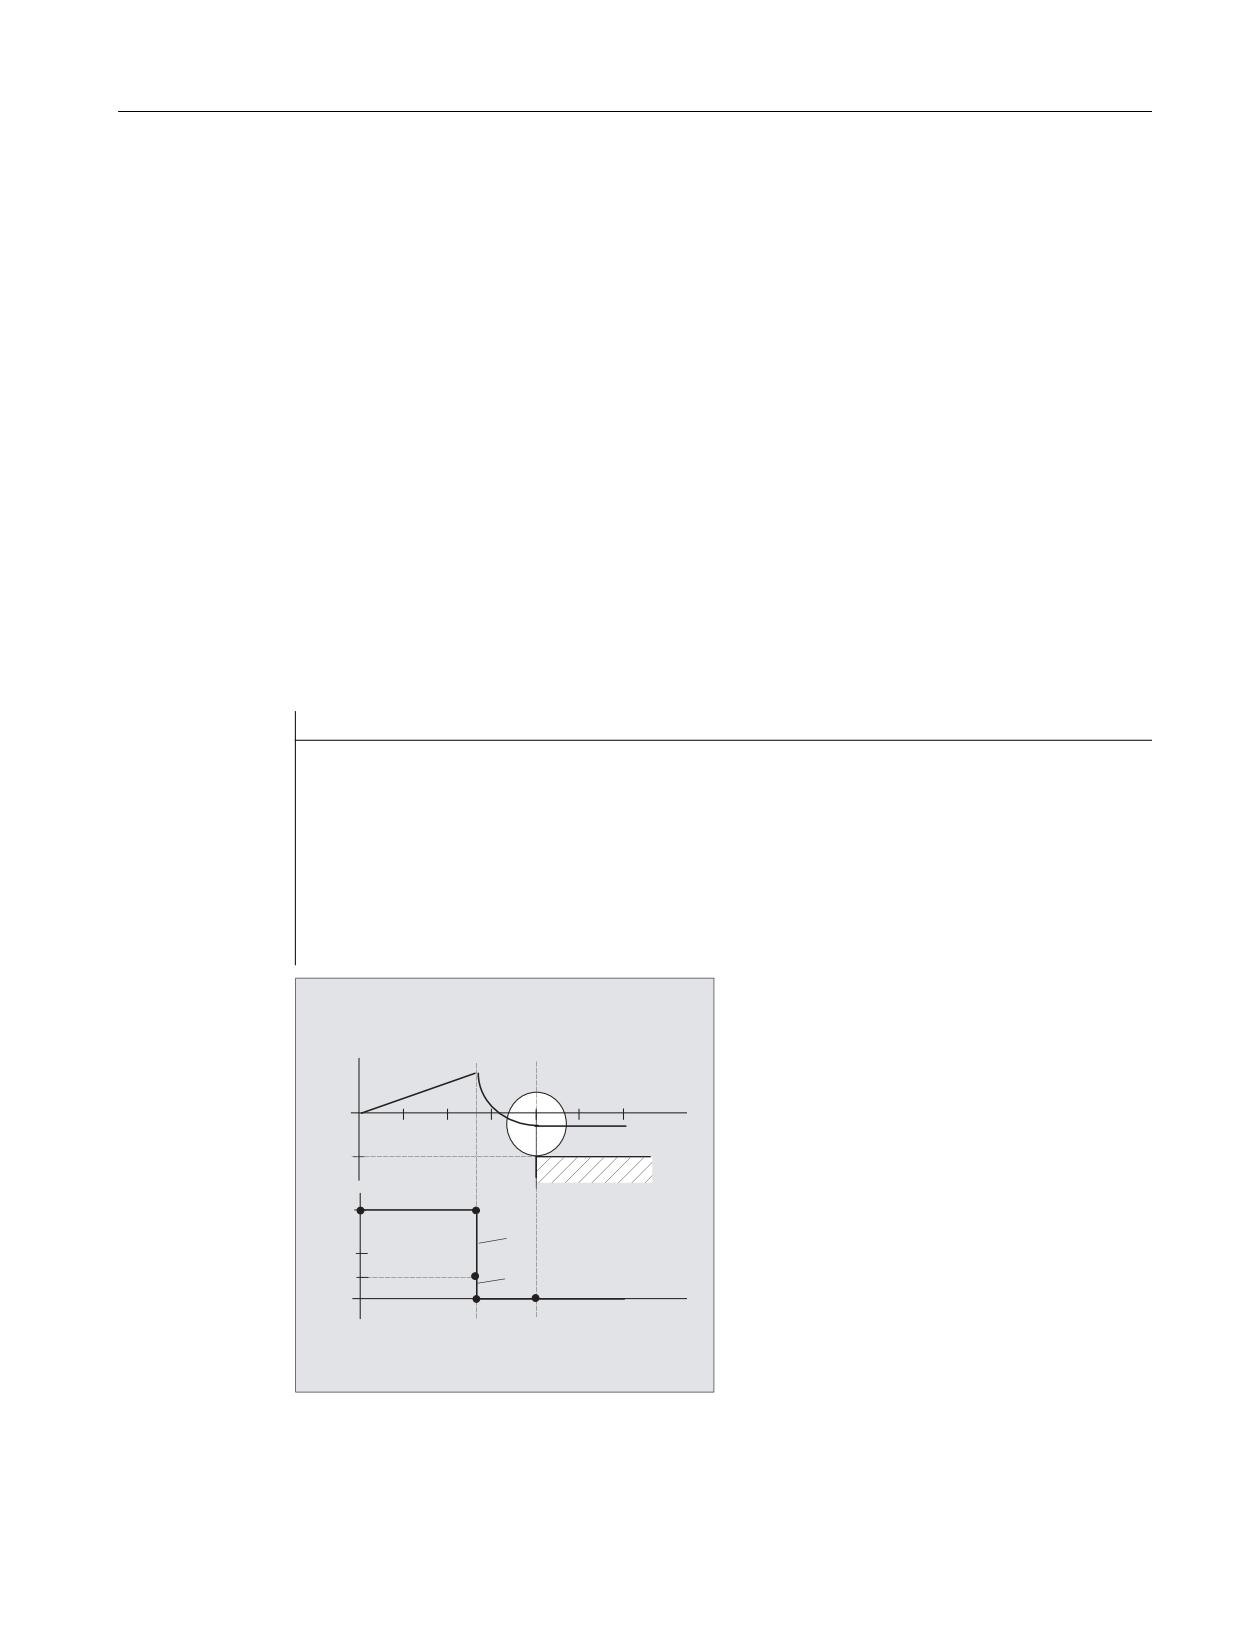
Если точка пересечения последнего кадра КРИ с предыдущим кадром невозможна, то
кривая смещения этого кадра продлевается на окружность, центр которой находится в
конечной точке кадра без коррекции и радиус которой равен радиусу инструмента.
СЧПУ пытается рассечь эту окружность одним из предыдущих кадров.
1
<
̩͖͕͓͕͇͙͔͇͊͌͒ͣͦ͘
͑͗͏͉͇ͦ
;
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͘
͕͑͗͗͌͑͝͏͌͐ ͇͗͋͏͚͇͘
͏͔͙͚͓͔͙͇͗͌͘
̮͇͖͕͇͓͓͗͊͗͏
1
͕͉͇͔͔͗͐͢ ͕͔͙͚͑͗
1
Изображение 10-4 Характеристика отвода при G461
Контроль столкновений CDON, CDOF
Здесь при активной CDOF (см. раздел "Контроль столкновений, CDON, CDOF) поиск
отменяется, если точка пересечения была найдена, т.е. не проверяется, существуют ли
точки пересечения с более старыми кадрами.
При активной CDON и в том случае, если точка пересечения была найдена,
продолжается поиск других точек пересечения.
Найденная таким образом точка пересечения является новой конечной точкой
предыдущего кадра и стартовой точкой кадра деактивации. Вставленная окружность
служит только для вычисления точки пересечения и не вызывает движения
перемещения.
Примечание
Если точка пересечения не найдена, то выводится ошибка 10751 (опасность
столкновения).
G462
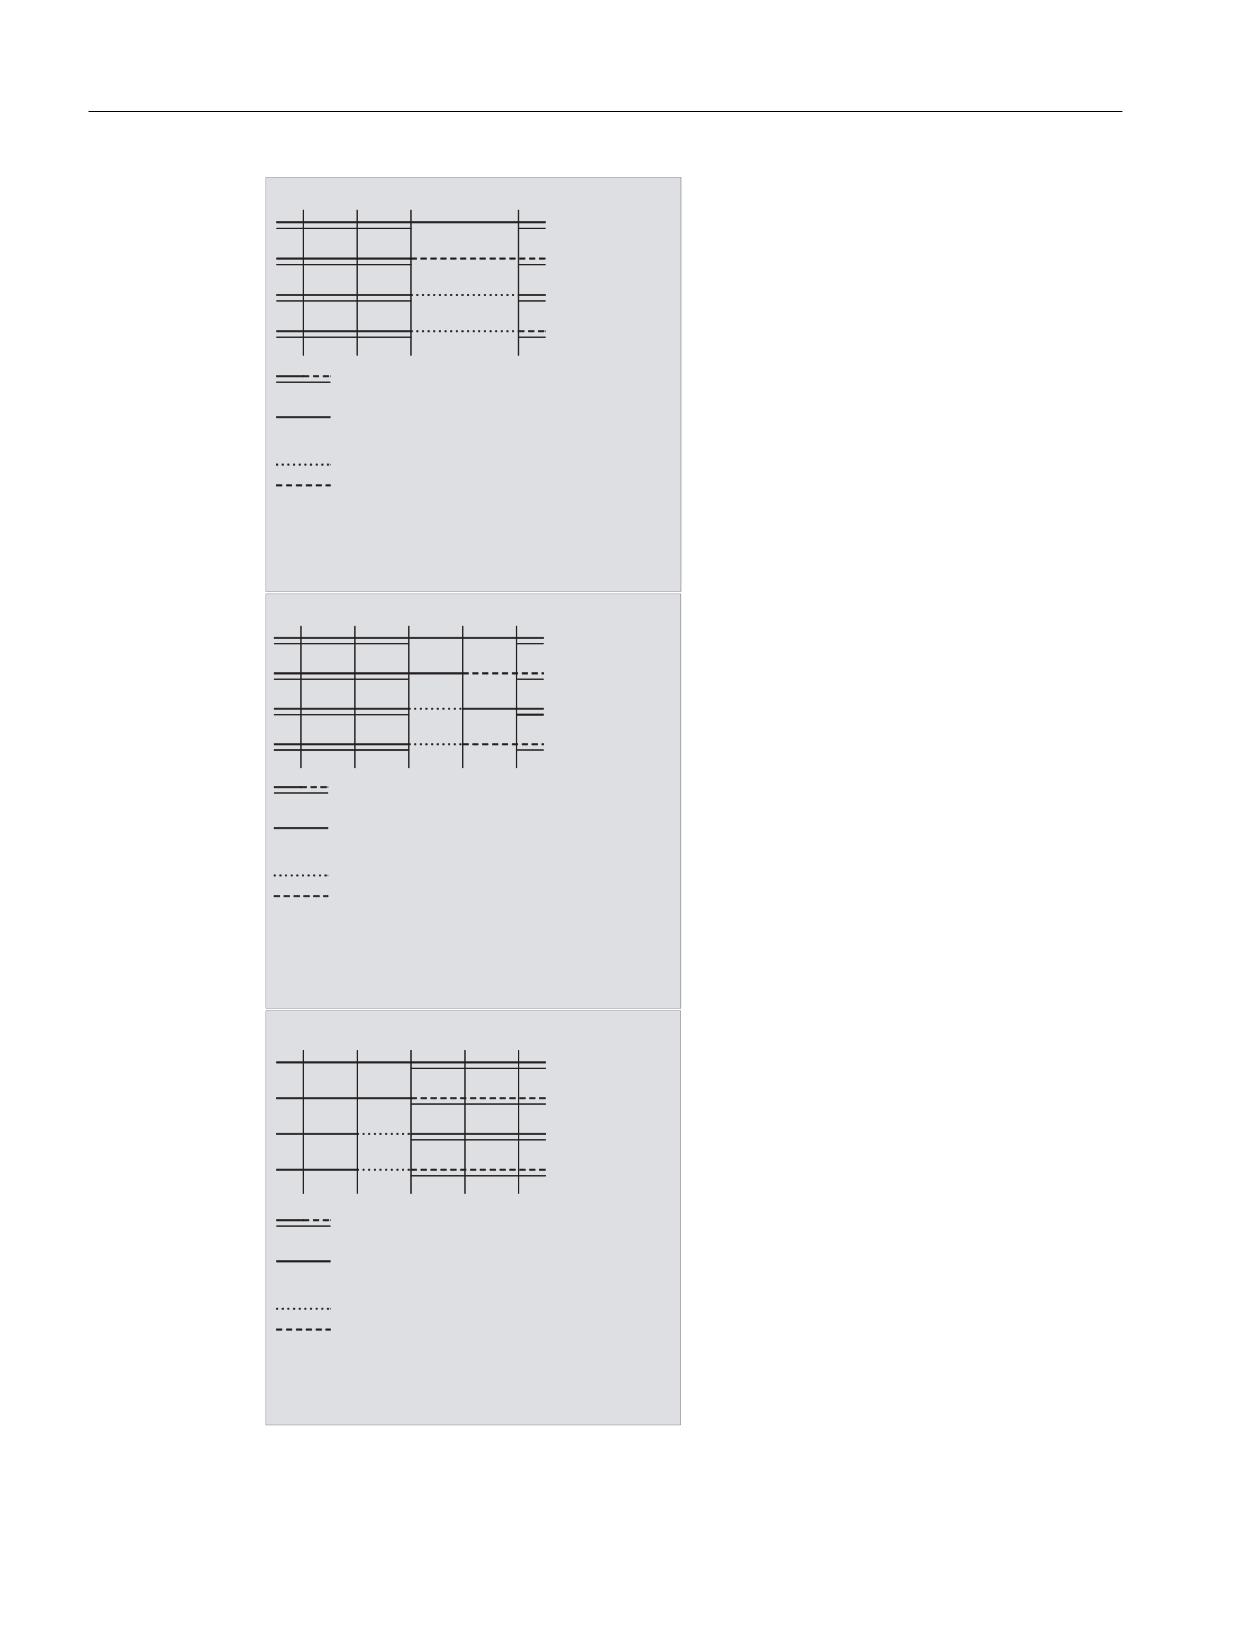
Если точка пересечения последнего кадра КРИ с предыдущим кадром невозможна, то
при отводе с G462 (по умолчанию) в конечной точке последнего кадра с коррекцией
радиуса инструмента вставляется прямая (кадр продлевается своей конечной
касательной).
Поиск точки пересечения тогда осуществляется идентично G461.
̩͖͕͓͕͇͙͔͇͊͌͒ͣͦ͘
1
<
͑͗͏͉͇ͦ
;
̹͇͙͕͗͌͑͗͏ͦ ͔͙͇͌͗͝ ͘
͕͑͗͗͌͑͝͏͌͐ ͇͗͋͏͚͇͘
͏͔͙͚͓͔͙͇͗͌͘
̮͇͖͕͇͓͓͗͊͗͏
1
͕͉͇͔͔͗͐͢ ͕͔͙͚͑͗
1
Поведение отвода при G462 (см. пример)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
311
Коррекции радиуса инструмента
10.4 Мягкий подвод и отвод
При G462 образованный в программе-образце из N10 и N20 угол выбирается не
настолько, как это было бы возможно с используемым инструментом. Но это поведение
может быть все же необходимым, чтобы не повредить подконтур (отличный от
запрограммированного контура) в примере слева от N20 и при значениях y, больших 10
мм.
Угловые параметры при KONT
Если KONT активна (обход контура в стартовой или конечной точке), то различается,
находится ли конечная точка перед или за контуром.
• Конечная тока перед контуром
Если конечная точка находится перед контуром, то характеристика отвода
аналогична NORM. Это свойство не изменяется и в том случае, если последний
кадр контура при G451 продлевается прямой или окружностью. Поэтому
дополнительные стратегии обхода, чтобы избежать повреждения контура вблизи
конечной точки контура, не нужны.
• Конечная тока за контуром
Если конечная точка находится за контуром, то всегда, в зависимости от G450 /
G451, вставляется окружность или прямая. G460 - G462 тогда не имеет значения.
Если последний кадр перемещения в этой ситуации не имеет точки пересечения с
предшествующим кадром, то теперь может получиться точка пересечения со
вставленным элементом контура или с участком прямой от конечной точки обходной
окружности до запрограммированной конечной точки.
Если вставленным элементом контура является окружность (G450), и она образует с
предшествующим кадром точку пересечения, то она идентична точке пересечения,
которая получилась бы при NORM и G461. В остальном нужно пройти
дополнительный сегмент круга. Вычисления точки пересечения для линейной части
кадра отвода более не требуется.
Во втором случае, когда точка пересечения вставленного элемента контура с
предшествующими кадрами не найдена, то выполняется перемещение на точку
пересечения между прямой отвода и предшествующим кадром.
Таким образом, при активной G461 или G462 поведение отличается от такового при
G460 только в том случае, если либо активна NORM, либо поведение при KONT,
обусловленное геометрически, идентично таковому при NORM.
Основы
312
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.5 Контроль столкновений (CDON, CDOF, CDOF2)
10.5
Контроль столкновений (CDON, CDOF, CDOF2)
Функция
С помощью контроля столкновений при активной коррекции радиуса инструмента
посредством опережающего вычисления контура контролируются ходы инструмента.
Благодаря этому удается своевременно распознавать столкновения и активно
предотвращать их через СЧПУ.
Контроль столкновений может включаться или выключаться в программе ЧПУ.
Синтаксис
CDON
CDOF
CDOF2
Значение
CDON:
Команда для включения контроля столкновений.
CDOF:
Команда для выключения контроля столкновений.
При выключенном контроле столкновений для актуального кадра
осуществляется поиск общей точки пересечения с предыдущим кадром
перемещения (на внутренних углах), при необходимости и в более старых
кадрах.
Указание:
С помощью CDOF удается избежать ошибочного распознавания сужений,
вызванного, к примеру, отсутствующей информацией, недоступной в
программе ЧПУ.
CDOF2:
Команда для выключения контроля столкновений при периферийном
фрезеровании 3D.
При CDOF2 направление коррекции инструмента определяется из
соседних частей кадра. CDOF2 действует только при периферийном
фрезеровании 3D и имеет и при всех других режимах обработки (к
примеру, торцовое фрезерование 3D) идентична по значению CDOF.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
313
Коррекции радиуса инструмента
10.5 Контроль столкновений (CDON, CDOF, CDOF2)
Примечание
Количество кадров ЧПУ, также задействованных для контроля столкновений, может
устанавливаться через машинные данные.
Пример
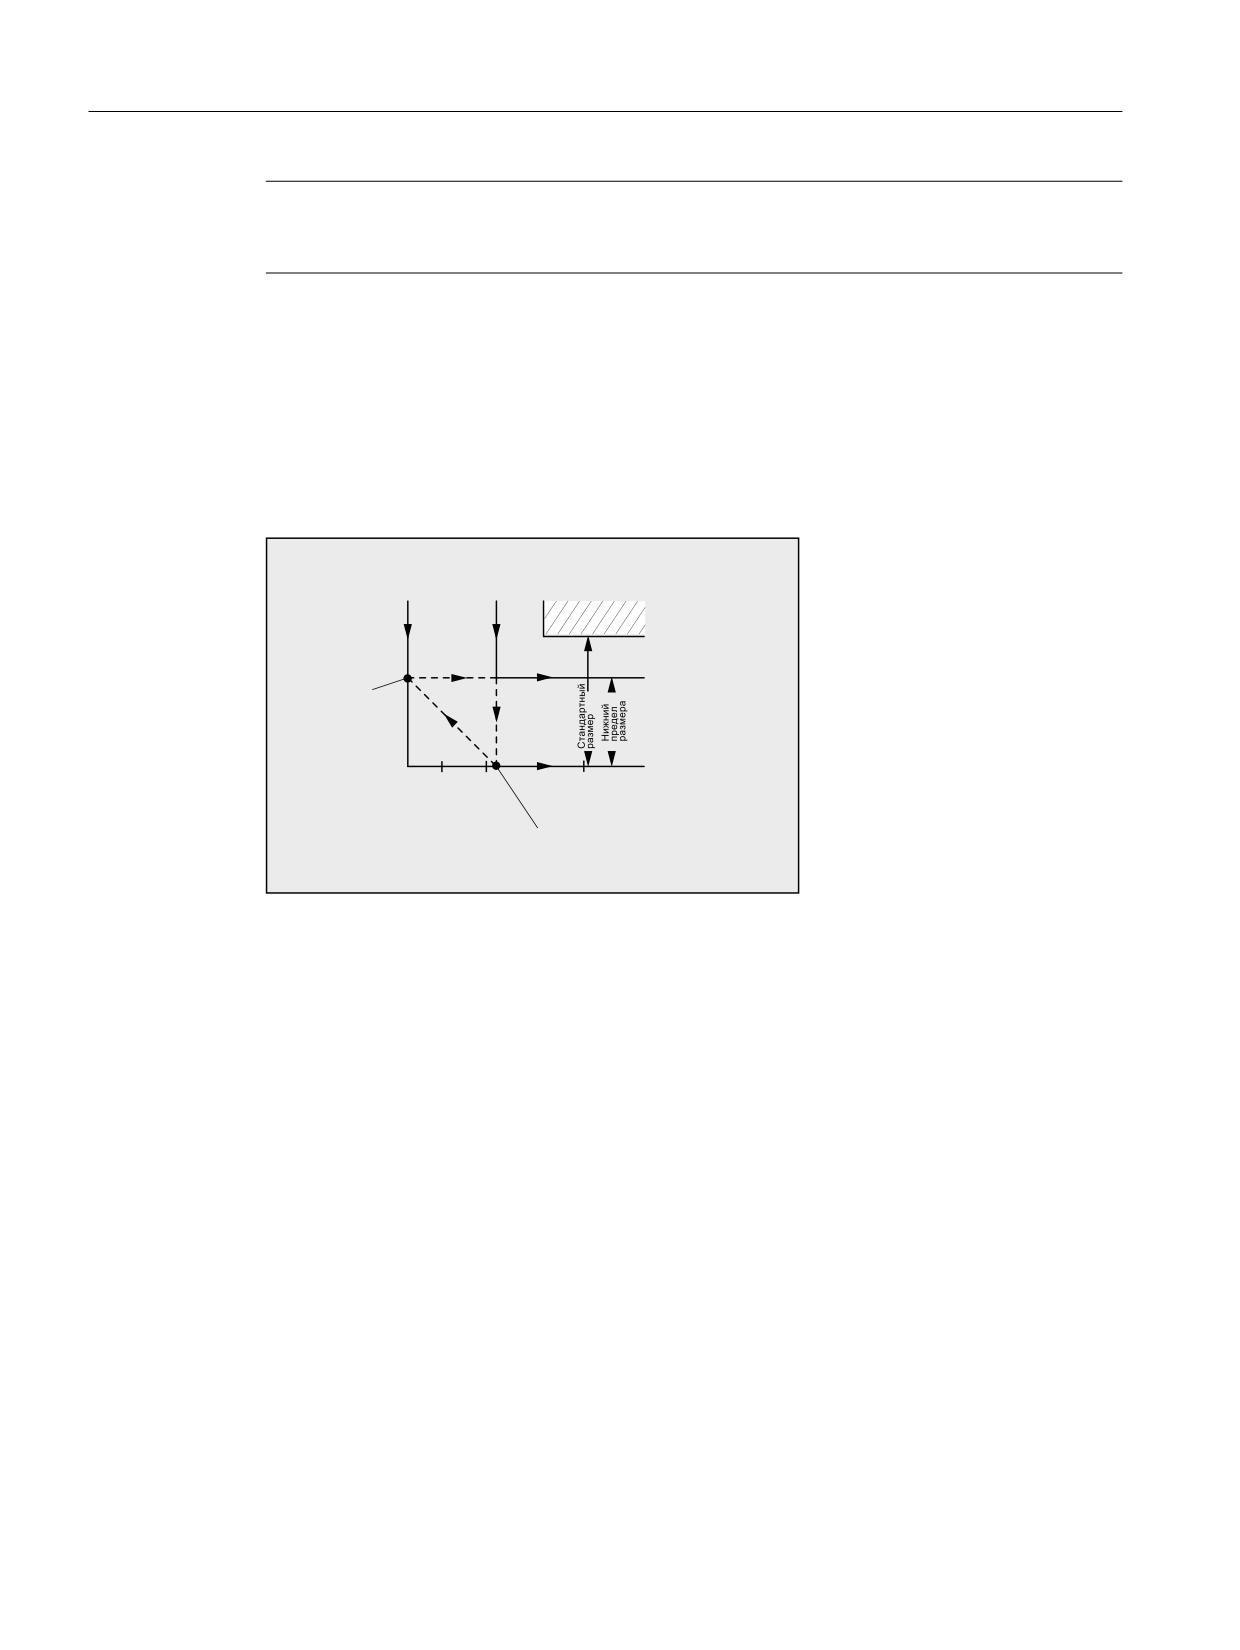
Фрезерование на центральной траектории со стандартным инструментом
Программа ЧПУ описывает центральную траекторию стандартного инструмента.
Контур для актуального используемого инструмента дает нижний предел размера,
который представлен увеличенным только для лучшего пояснения геометрических
отношений. Кроме этого в примере СЧПУ осуществляет опережающее рассмотрение
только на три кадра.
̱͕͔͙͚͗ ͙͇͋͌͒͏
1
3
̯͖͇͉͔͔͇͗͒͌ͦ͘
̹͕͇͑͞
͎͇͇͔͔͇͋ͦ ͙͇͙͕͗͌͑͗͏ͦ
͓͔͌͌͘͠͏ͦ ͉
̱͕͓͖͔͇͌͘
͑͗͏͉͇ͦ ͓͔͌͌͘͠͏ͦ
͙͇͙͕͉͕͗͐͘
͝͏͕͔͔͕͌
͙͕͑͌͞ 1
͉͋͏͍͔͌͏͌
3
1
1
1
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͇͗ͦ
͕͗͏͊͏͔͇͔͇͒ͣͦ ͙͇͙͕͗͌͑͗͏ͦ
͙͇͔͇͙͔͋͗͐͘͢ ͏͔͙͚͓͔͙͗͌͘
̹͕͇͑͞ ͓͔͌͌͘͠͏ͦ ͉ ͕͔͔͕͑͌͐͞ ͙͕͑͌͞ 1
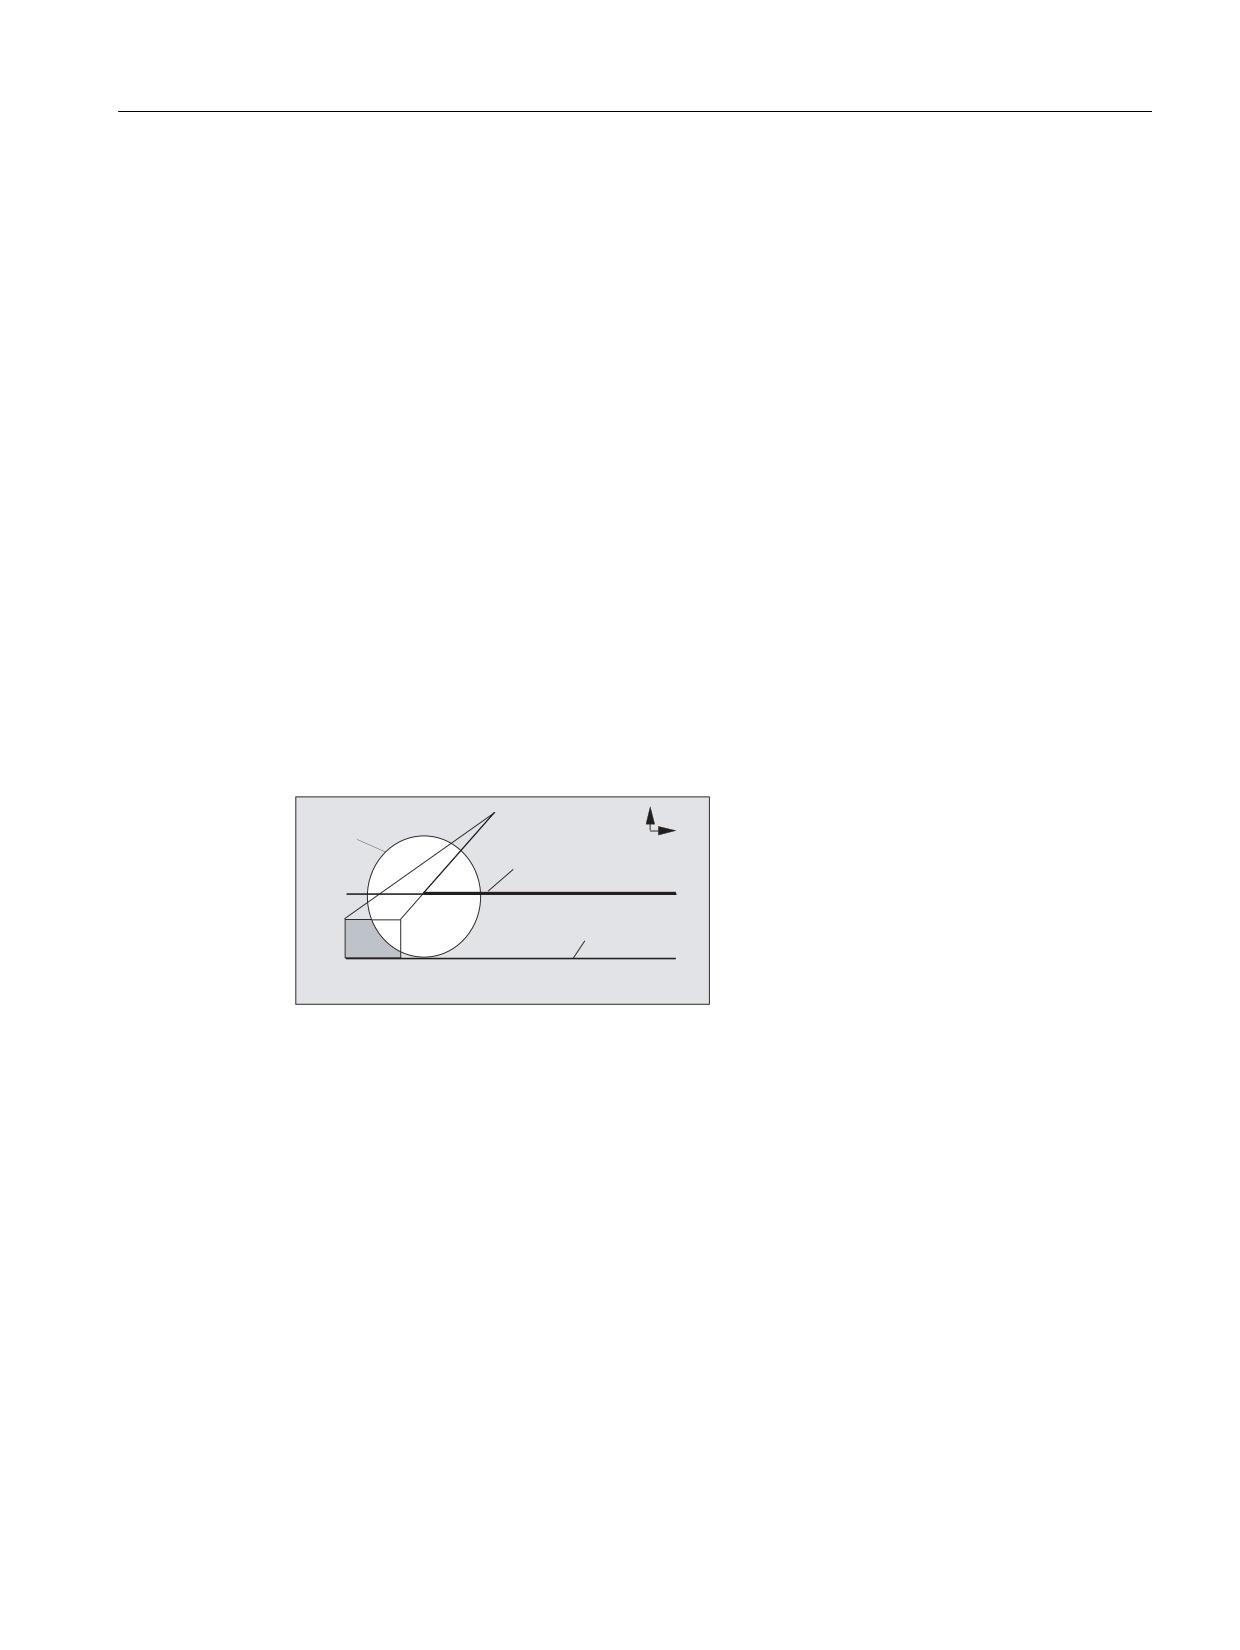
Изображение 10-5 Компенсационное движение при отсутствии точки пересечения
Так как точка пересечения существует только между кривыми смещения двух кадров
N10 и N40, то оба кадра N20 и N30 должны были быть исключены. В примере кадр N40
еще не известен СЧПУ, если в заключении должен обрабатываться N10. Тем самым
может быть пропущен только один единственный кадр.
При активной CDOF2 выполняется представленное на рисунке движение компенсации
без останова. В этой ситуации активная CDOF или CDON вызвали бы ошибку.
Дополнительная информация
Тест программы
Во избежание остановки программы, необходимо при тестировании программы всегда
выбирать из ряда используемых инструментов тот инструмент, который имеет
наибольший радиус.
Примеры для движений компенсации при критических ситуациях обработки
В примерах ниже представлены критические ситуации обработки, которые
распознаются СЧПУ и компенсируются посредством измененных траекторий
инструмента. Во всех примерах для изготовления контура был выбран инструмент с
увеличенным радиусом.
Основы
314
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.5 Контроль столкновений (CDON, CDOF, CDOF2)
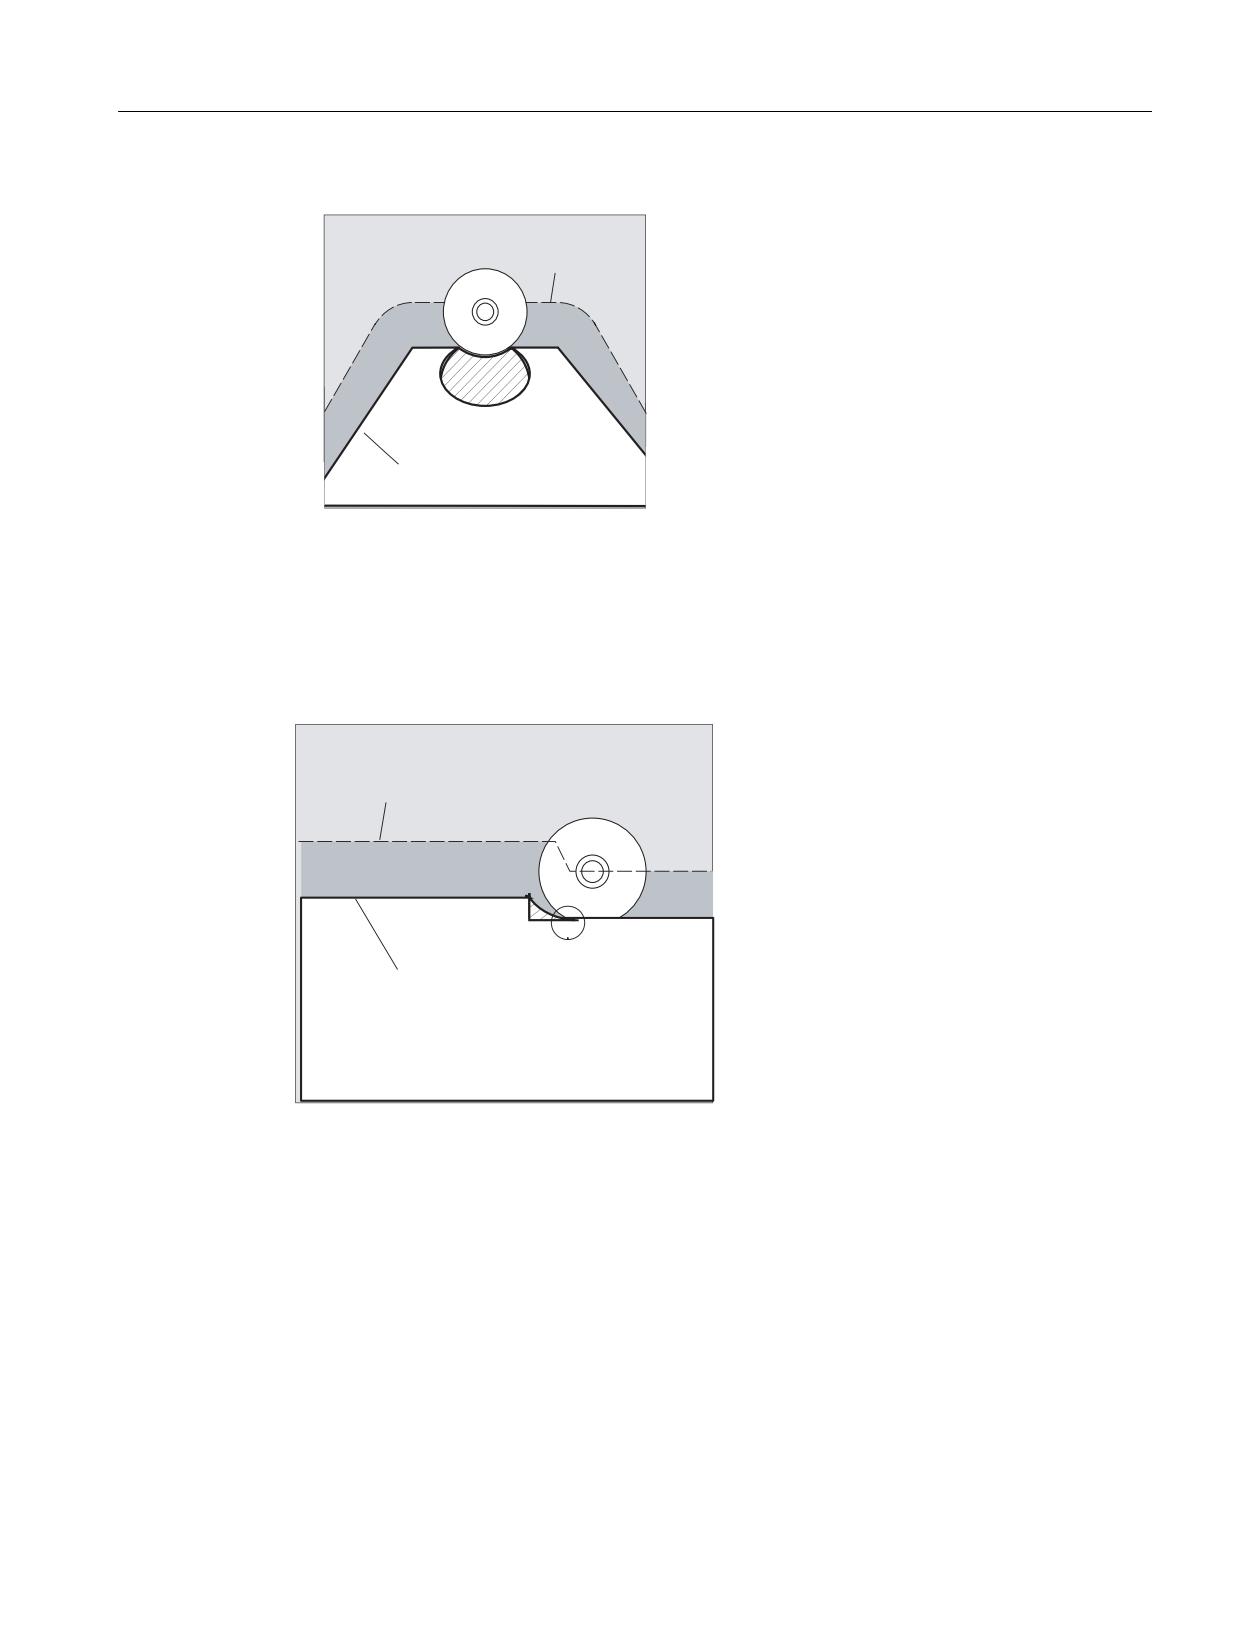
Пример 1: Распознавание бутылочного горлышка
̼͕͋
͏͔͙͚͓͔͙͇͗͌͘
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͗͐͢
͕͔͙͚͑͗
Так как радиус инструмента для изготовления этого внутреннего контура был выбран
слишком большим, то "бутылочное горлышко" обходится.
Выводится ошибка.
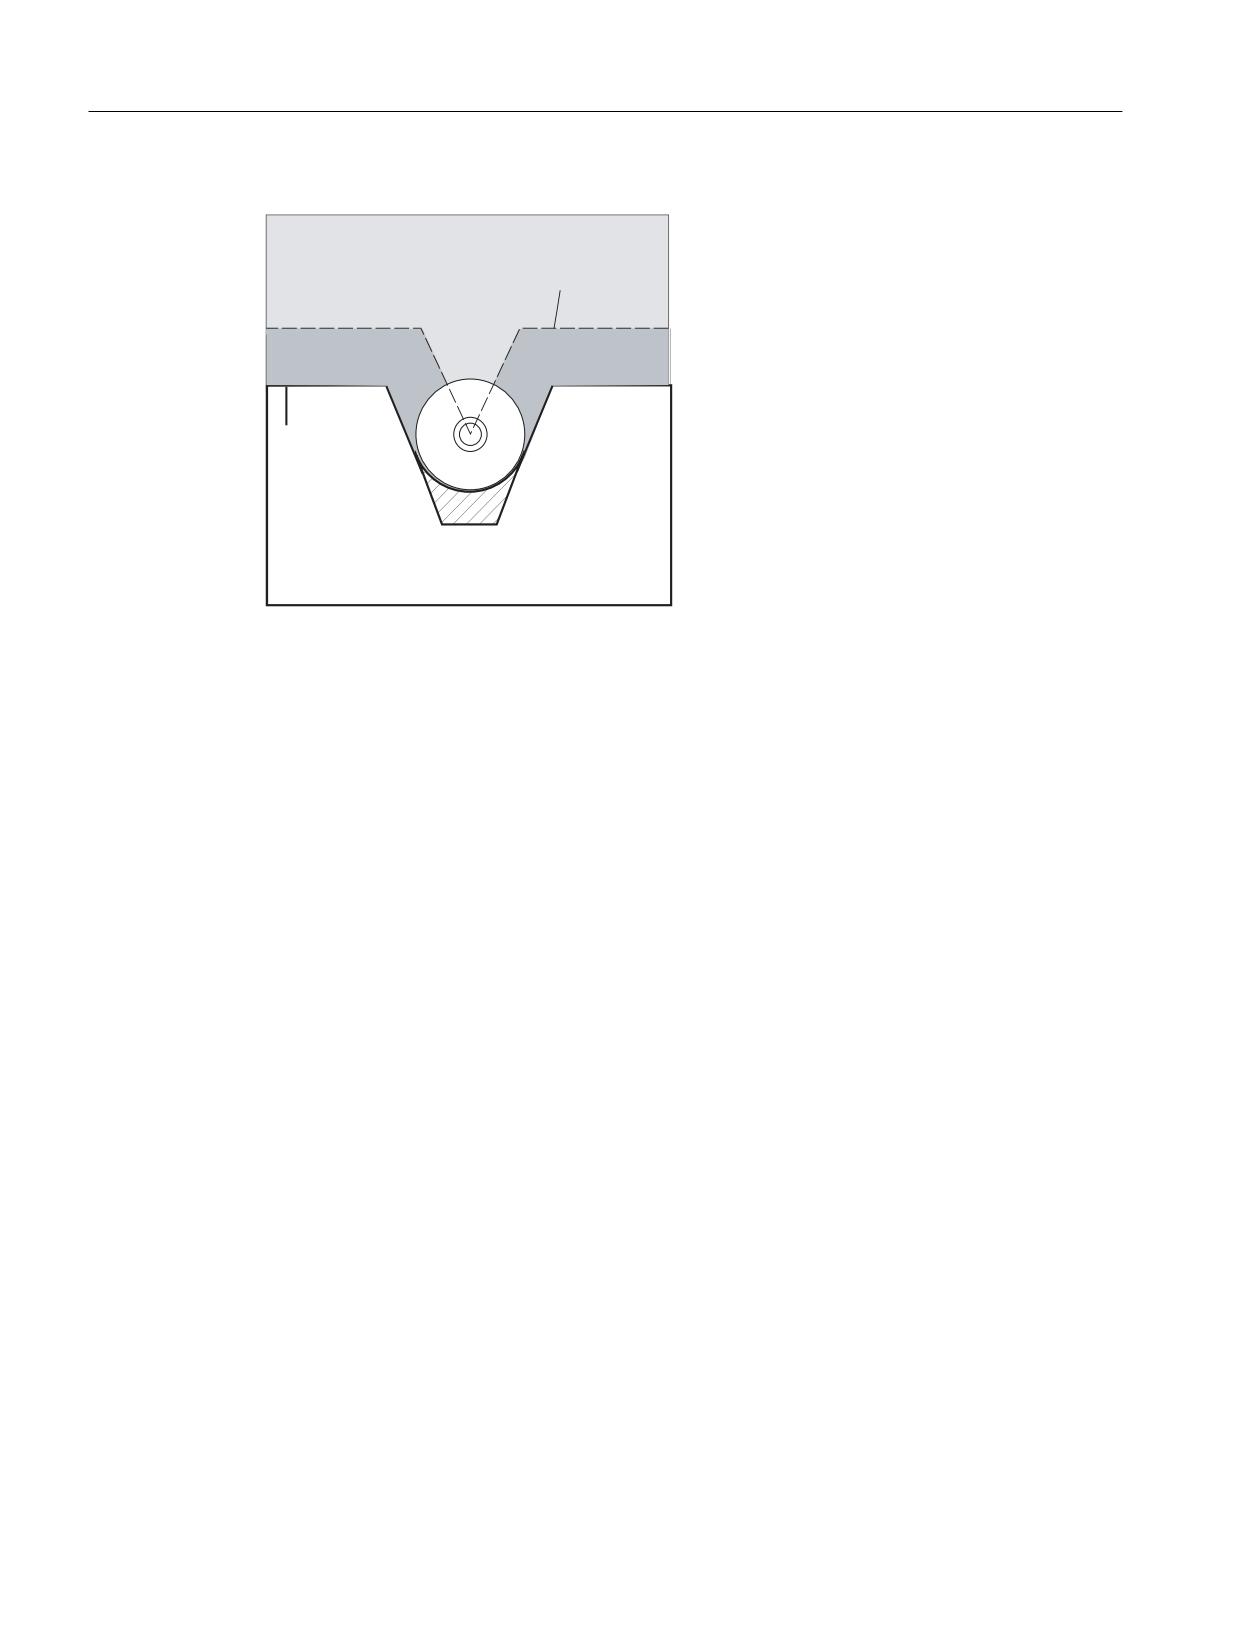
Пример 2: Путь контура короче радиуса инструмента
̼͕͋ ͏͔͙͚͓͔͙͇͗͌͘
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͗͐͢
͕͔͙͚͑͗
Инструмент обходит угол детали по переходной окружности и двигается при
дальнейшем ходе контура точно по запрограммированной траектории.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
315
Коррекции радиуса инструмента
10.5 Контроль столкновений (CDON, CDOF, CDOF2)
Пример 3: Радиус инструмента слишком большой для внутренней обработки
̼͕͋ ͏͔͙͚͓͔͙͇͗͌͘
̮͇͖͕͇͓͓͗͊͗͏
͕͉͇͔͔͗͐͢
͕͔͙͚͑͗
В этих случаях контуры выбираются настолько, насколько это возможно без
повреждения контура.
Литература
Описание функций "Основные функции"; коррекция инструмента (W1), глава: "Контроль
столкновений и распознавание бутылочного горлышка"
Основы
316
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.6 Коррекция инструмента 2D (CUT2D, CUT2DF)
10.6
Коррекция инструмента 2D (CUT2D, CUT2DF)
Функция
Посредством указания CUT2D или CUT2DF при обработке в наклонных плоскостях
устанавливается, как должна действовать или вычисляться коррекция радиуса
инструмента.
Коррекция длин инструмента
Коррекция длин инструмента всегда вычисляется относительно зафиксированной в
пространстве, не повернутой рабочей плоскости.
Коррекция радиуса инструмента 2D с контурными инструментами
Коррекция радиуса инструмента для контурных инструментов служит для
автоматического выбора резцов для вращательно-симметричных инструментов, с
помощью которых возможна посегментная обработка отдельных участков контура.
Синтаксис
CUT2D
CUT2DF
Коррекция радиуса инструмента 2D для контурных инструментов активируется, если с
помощью CUT2D или CUT2DF программируется одно из двух направлений обработки
G41 или G42.
Примечание
При не активной коррекции радиуса инструмента поведение контурного инструмента
идентично обычному инструменту, состоящему только из первого резца.
Значение
CUT2D:
Активация коррекции радиуса 2 1/2 D (стандартная установка)
CUT2DF:
Активация коррекции радиуса 2 1/2 D, коррекция радиуса инструмента
относительно актуального фрейма или наклонной плоскости
CUT2D имеет смысл тогда, когда точная установка инструмента не может быть
изменена и для обработки наклонных поверхностей деталь соответственно
поворачивается.
CUT2D всегда действует как стандартная установка и поэтому не должна указываться
явно.
Число резцов контурных инструментов
Любому контурному инструменту в произвольной последовательности может быть
присвоено макс. до 12 резцов.
Изготовитель станка
Действительный тип инструмента для не вращательно-симметричных инструментов и
макс. числа резцов Dn = D1 до D12 устанавливается изготовителем станка через
машинные данные. Обратиться к изготовителю станка, если доступны не все 12 резцов.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
317
Коррекции радиуса инструмента
10.6 Коррекция инструмента 2D (CUT2D, CUT2DF)
Дополнительная информация
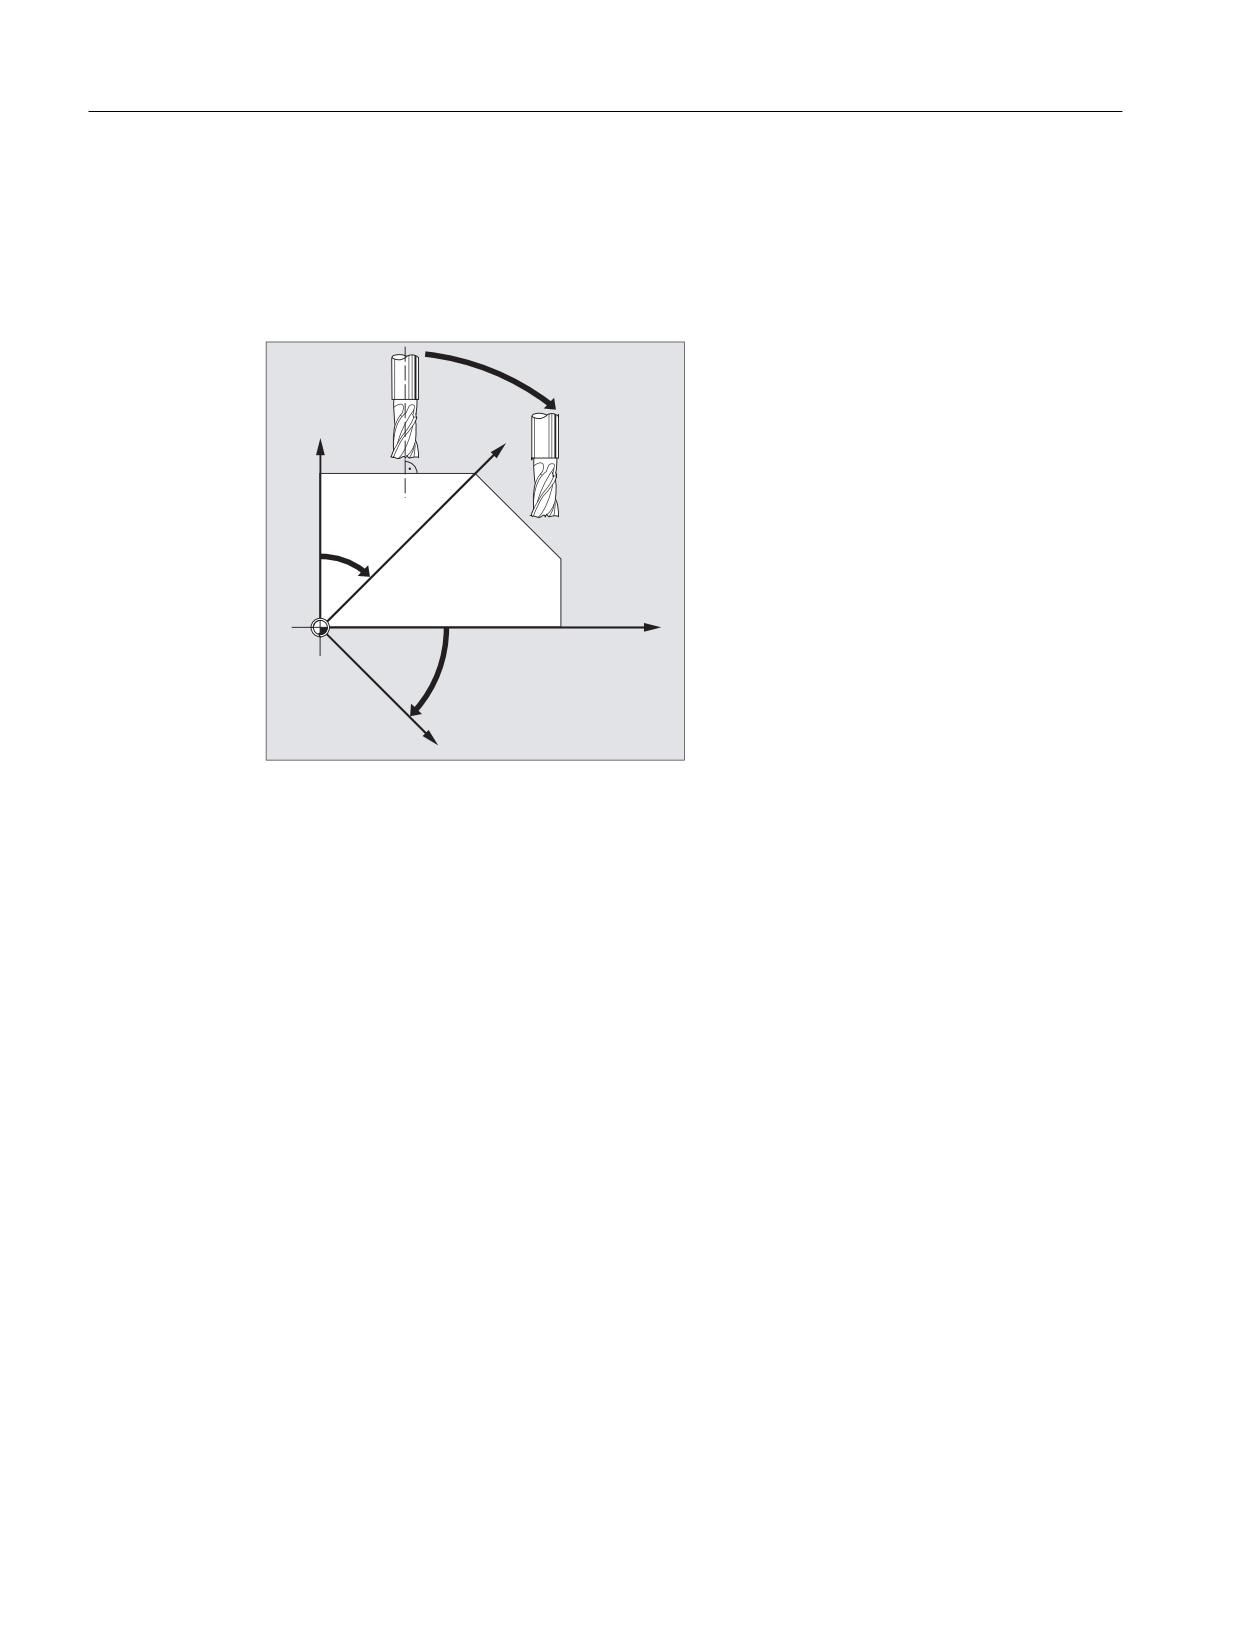
Коррекция радиуса инструмента, CUT2D
Как это принято во многих приложениях, вычисление коррекции длин и радиуса
инструмента обычно осуществляется в зафиксированной в пространстве, заданной с
помощью G17 до G19 рабочей плоскости.
=
=
;
;
Пример G17 (плоскость X/Y):
Коррекция радиуса инструмента действует в не повернутой плоскости X/Y, коррекция
длин инструмента - в направлении Z.
Значения коррекции инструмента
Для обработки в наклонных поверхностях значения коррекции инструмента должны
быть соответственно определены, или вычислены с использованием
функциональности для "Коррекции длин инструмента для ориентируемых
инструментов ". Более подробное описание этой возможности вычисления см. главу
"Ориентация инструмента и коррекция длин инструмента ".
Основы
318
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.6 Коррекция инструмента 2D (CUT2D, CUT2DF)
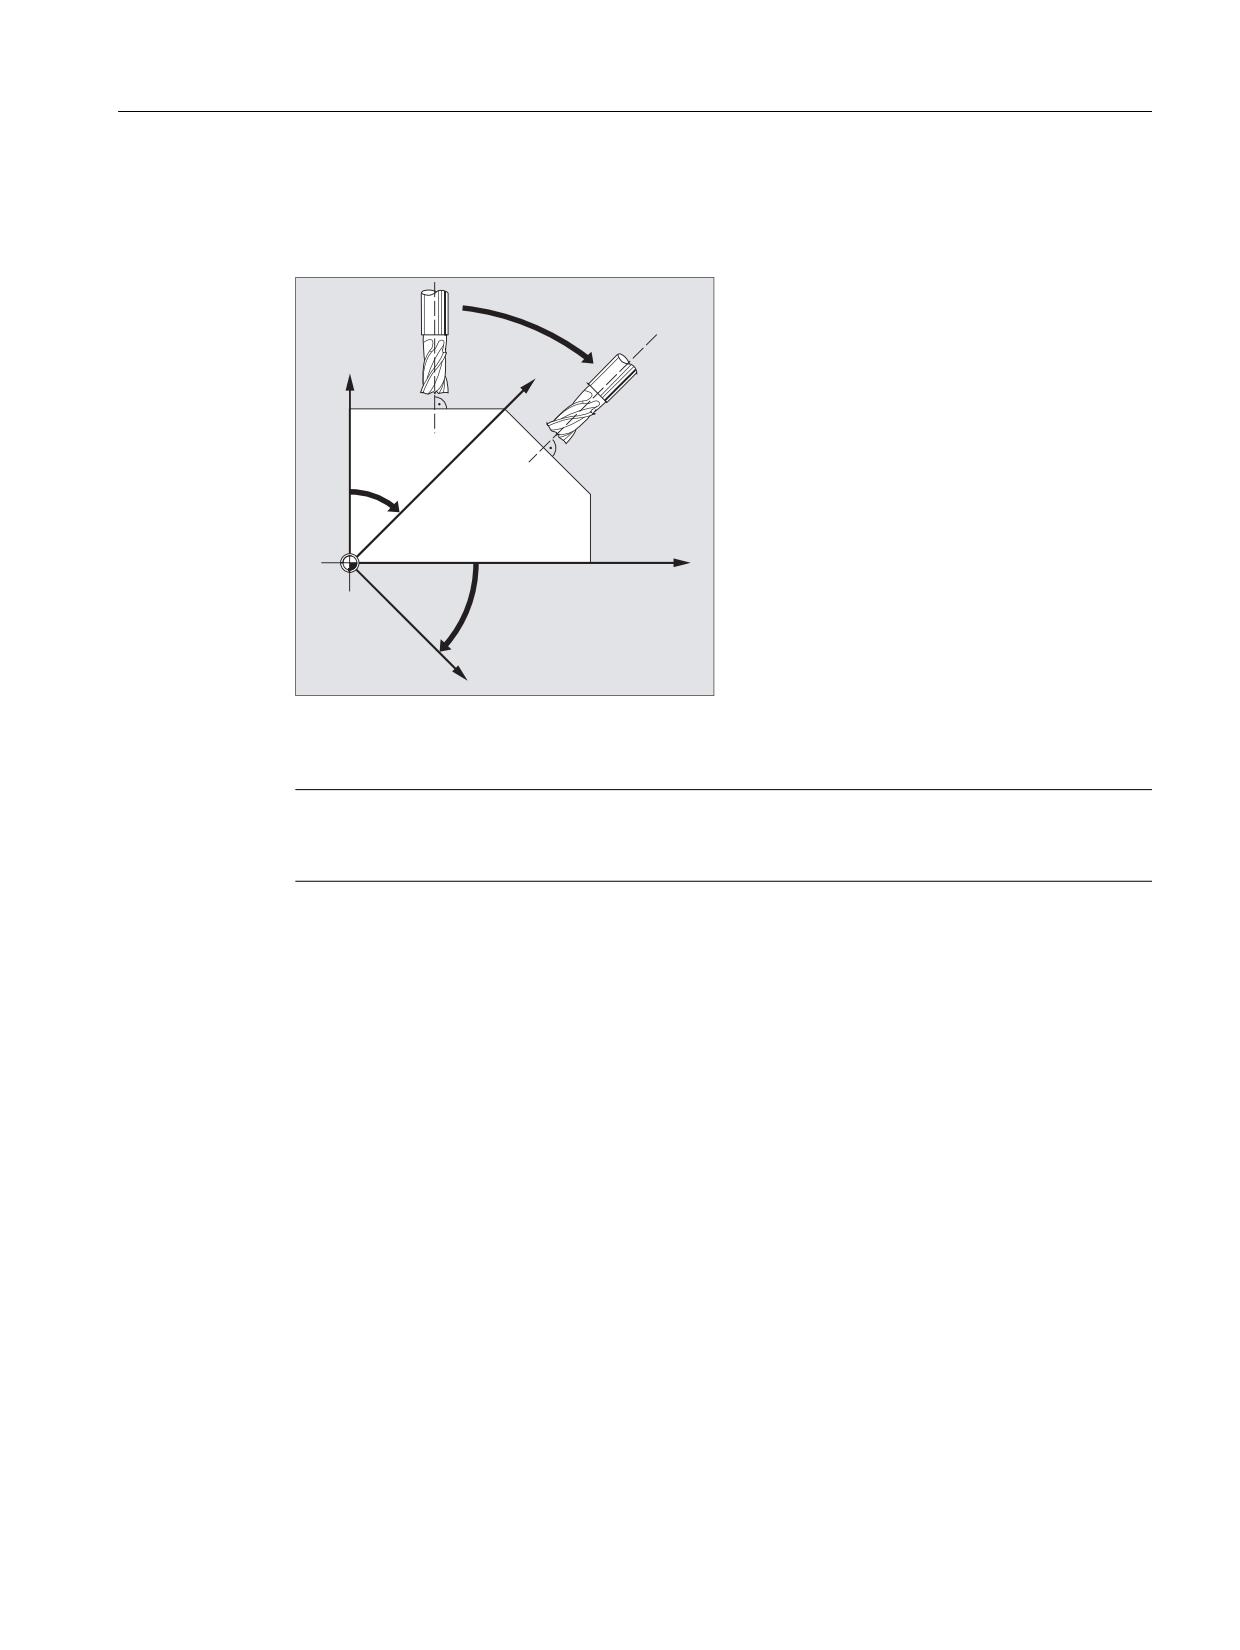
Коррекция радиуса инструмента, CUT2DF
В этих случаях существует возможность установить на станке ориентацию инструмента
вертикально к наклонной рабочей плоскости.
=
=
;
;
Если программируется фрейм, содержащий вращение, то при CUT2DF плоскость
коррекции также вращается. Коррекция радиуса инструмента вычисляется в
повернутой плоскости обработки.
Примечание
Коррекция длин инструмента продолжает действовать относительно не повернутой
рабочей плоскости.
Определение контурных инструментов, CUT2D, CUT2DF
Контурный инструмент определяется через число резцов согласно номерам D,
относящихся к номеру T. Первым резцом контурного инструмента является резец,
выбираемый при активации инструмента. Если, к примеру, активируется D5 при T3 D5,
то этот резец и последующие резцы либо в части, либо все вместе определяют
контурный инструмент. Находящиеся перед ними резцы игнорируются.
Литература
Описание функций "Основные функции"; Коррекция инструмента (W1)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
319
Коррекции радиуса инструмента
10.7 Постоянная коррекция радиуса инструмента (CUTCONON, CUTCONOF)
10.7
Постоянная коррекция радиуса инструмента
(CUTCONON, CUTCONOF)
Функция
Функция "Постоянная коррекция радиуса инструмента" служит для подавления
коррекции радиуса инструмента для определенного числа кадров, но при этом как
смещение сохраняется образованная через коррекцию радиуса инструмента в
предшествующих кадрах разница между запрограммированной и фактически
пройденной траекторией центра инструмента. Преимущества этой функции
проявляются тогда, когда, к примеру, при строчечном фрезеровании в точках возврата
необходимо несколько кадров перемещения, но созданные коррекцией радиуса
инструмента контуры (стратегии обхода) являются нежелательными. Она может
использоваться независимо от типа коррекции радиуса инструмента (21/2D, торцовое
фрезерование 3D, периферийное фрезерование 3D).
Синтаксис
CUTCONON
CUTCONOF
Значение
CUTCONON:
Команда для включения функции "Постоянная коррекция радиуса
инструмента"
CUTCONOF:
Команда для выключения функции "Постоянная коррекция радиуса
инструмента"
Основы
320
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.7 Постоянная коррекция радиуса инструмента (CUTCONON, CUTCONOF)
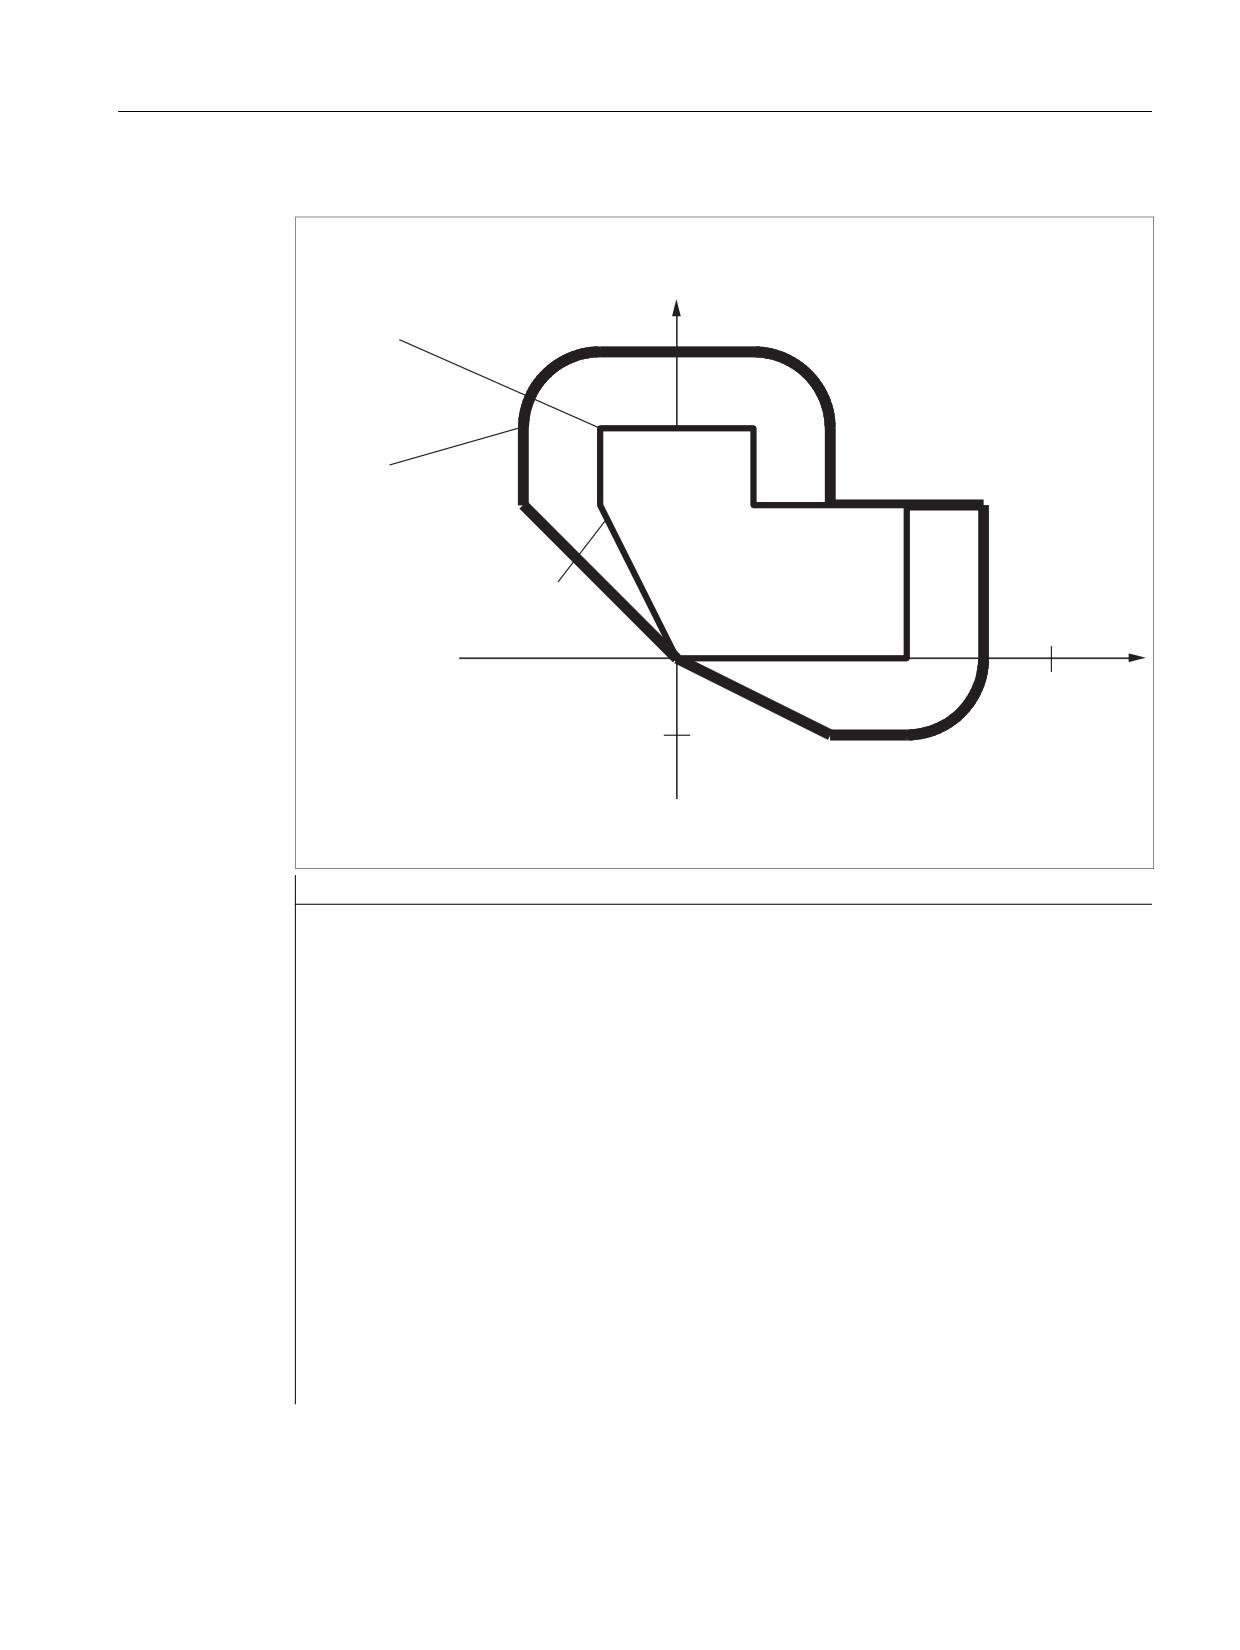
Пример
<
̱͕͔͙͚͗ ͈͎͌ ̷̱̯
1
1
1
̱͕͔͙͚͗ ͘ ̷̱̯
1
1
1
1
1
;
Программный код
Комментарий
N10
; Определение инструмента d1.
N20 $TC_DP1[1,1]= 110
; Тип
N30 $TC_DP6[1,1]= 10.
; Радиус
N40
N50 X0 Y0 Z0 G1 G17 T1 D1 F10000
N60
N70 X20 G42 NORM
N80 X30
N90 Y20
N100 X10 CUTCONON
; Включение подавления коррекции.
N110 Y30 KONT
; При отключении подавления контура
при необходимости вставить обходную
окружность.
N120 X-10 CUTCONOF
N130 Y20 NORM
; Нет обходной окружности при
отключении КРИ.
N140 X0 Y0 G40
N150 M30
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
321
Коррекции радиуса инструмента
10.7 Постоянная коррекция радиуса инструмента (CUTCONON, CUTCONOF)
Дополнительная информация
Обычно перед активацией подавления коррекции коррекция радиуса инструмента уже
активна, и она еще активна, когда подавление коррекции снова деактивируется. В
последнем кадре перемещения перед CUTCONON выполняется движение на точку
смещения в конечной точке кадра. Все последующие кадры, в которых активно
подавление коррекции, проходятся без коррекции. Но при этом они смещаются на
вектор от конечной точки последнего кадра коррекции к его точке смещения. Тип
интерполяции этих кадров (линейная, круговая, полиномиальная) может быть любым.
Кадр деактивации подавления коррекции, т.е. кадр, содержащий CUTCONOF,
подвергается обычной коррекции. Он начинается в точке смещения стартовой точки.
Между конечной точкой предшествующего кадра, т.е. последнего
запрограммированного кадра перемещения с активной CUTCONON, и этой точкой
вставляется линейный кадр.
Круговые кадры, у которых плоскость окружности стоит вертикально на плоскости
коррекции (вертикальные окружности), обрабатываются так, как если бы в них была бы
запрограммирована CUTCONON. Эта не явная активация подавления коррекции
автоматически отменяется в первом кадре перемещения, содержащим движение
перемещения в плоскости коррекции и не являющимся такой окружностью.
Вертикальные окружности такого плана могут встречаться только при периферийном
фрезеровании.
Основы
322
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции радиуса инструмента
10.8 Инструменты с релевантным положением резцов
10.8
Инструменты с релевантным положением резцов
У инструментов с релевантным положением резцов (токарный и шлифовальный
инструмент, типы инструмента 400-599; см. главу "Нормирование знака износа")
переход с G40 в G41/G42 или наоборот рассматривается как смена инструмента. Это
приводит при активной трансформации (к примеру, TRANSMIT) к остановке
предварительной обработки (остановка декодирования) и тем самым, при
определенных обстоятельствах, к отклонениям от предполагаемого контура детали.
Эта первоначальная функциональность изменяется относительно:
1. Остановка предварительной обработки при TRANSMIT
2. Вычисление точек пересечения при подводе или отводе с KONT
3. Смена инструмента при активной коррекции радиуса инструмента
4. Коррекция радиуса инструмента с переменной ориентацией инструмента при
трансформации
Дополнительная информация
Первоначальная функциональность была изменена следующим образом:
• Переход с G40 на G41/G42 и наоборот более не рассматривается как смена
инструмента. Поэтому TRANSMIT более не вызывает остановки предварительной
обработки.
• Для вычисления точек пересечения с кадром подвода или отвода используется
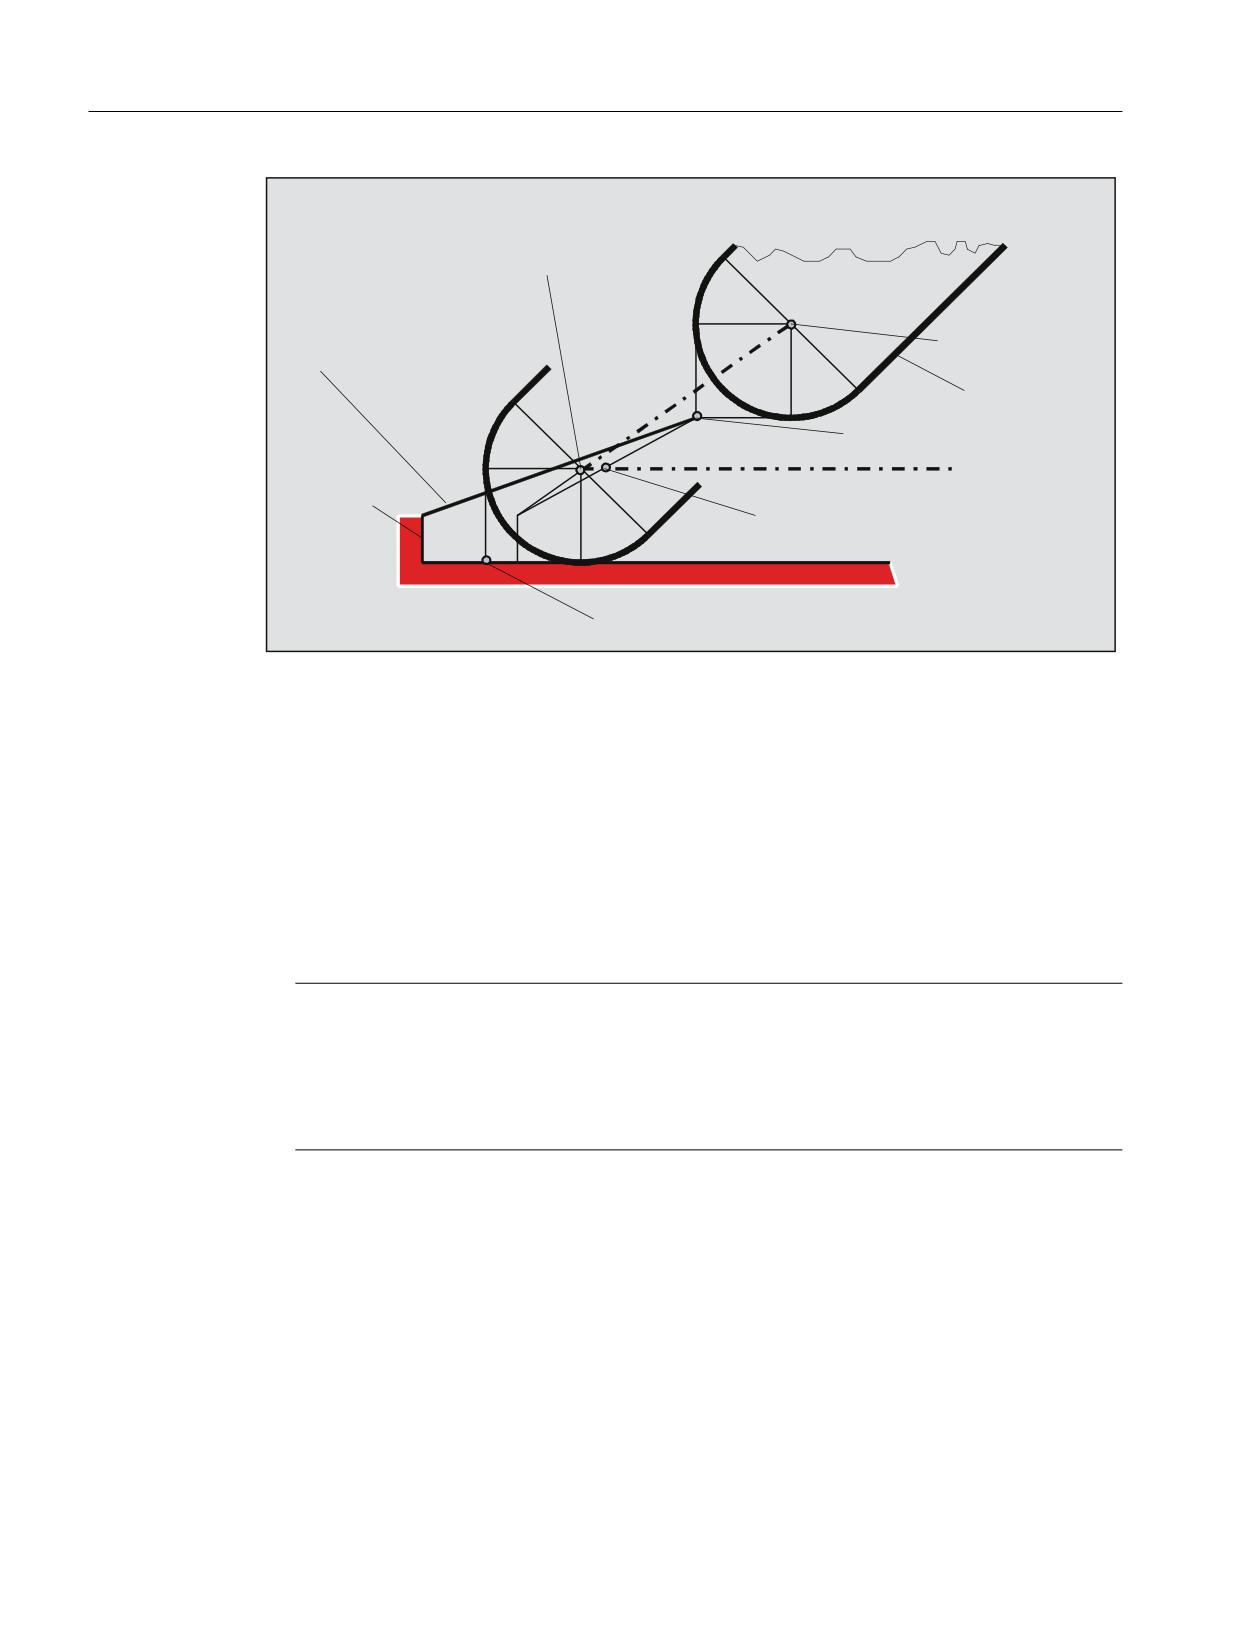
прямая между центрами резцов в начале и конце кадра. Разница между исходной
точкой резцов и центром резцов накладывается на это движение.
При подводе или отводе с KONT (инструмент обходит точку контура; см.
предыдущий раздел "Подвод к контуру и отвод") наложение осуществляется в
линейном подкадре движения подвода или отвода. Поэтому геометрические
отношения идентичны для инструментов с и без релевантного положения резцов.
Отличия от данного поведения возникают только в относительно редких случаях,
когда кадр подвода или отвода образует точку пересечения с не соседним кадром
перемещения, см. следующий рисунок:
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
323
Коррекции радиуса инструмента
10.8 Инструменты с релевантным положением резцов
͖͕͔͒͌͋ͦͦ͘ ͖͕͎͏͝͏ͦ
͔͙͇͌͗͝ ͎͇͗͌͝
͔͇ ͕͔͚͑͗͌
̮͇͖͕͇͓͓͗͊͗͏͕͉͗
͇͔͔͐͢ ͇͑͋͗
͔͙̽͌͗ ͎͇͗͌͝
͕͙͉͕͇͋
̱͕͔͔͕͌͌͞
͖͕͕͍͔͒͌͏͌ ͎͇͗͌͝
̯͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͎͇͗͌͝
̹͇͙͕͗͌͑͗͏ͦ
̱͇͋͗
͔͙͇͌͗͝
͈͎͌
͙͕͑͞͏
͖͕͔͒͌͋ͦͦ͘ ͖͕͎͏͝͏ͦ ͔͙͇͌͗͝ ͎͇͗͌͝
͖͔͌͗͌͌͌͘͞͏ͦ
͘ ͖͙͗͌͋͌͘͟
͉͚ͥ͠͏͓
͇͕͓͑͋͗
̯͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͎͇͗͌͝
• Смена инструмента при активной коррекции радиуса инструмента, при которой
изменяется расстояние между центром резца и исходной точкой резца, в круговых
кадрах с кадрах перемещения с рациональными полиномами с номинальным
порядком > 4 запрещена. Для других типов интерполяции, смена, в отличии от
прежнего состояния, допускается и при активной трансформации (к примеру,
TRANSMIT).
• При коррекции радиуса инструмента с переменной ориентацией инструмента
трансформация исходной точки резца на центр резца более не может быть
реализована через простое смещение нулевой точки. Поэтому инструменты с
релевантным положением резцов запрещены при периферийном фрезеровании 3D
(ошибка).
Примечание
Тема не является релевантной для торцового фрезерования, так как здесь и
раньше допускались только определенные типы инструмента без релевантного
положения резцов. (Инструменты с не явно допущенным типом инструмента
рассматриваются как сферическая фреза с указанным радиусом. Указание
положения резцов игнорируется.)
Основы
324
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Параметры движения по траектории
11
11.1
Точный останов (G60, G9, G601, G602, G603)
Функция
Точный останов это режим перемещения, при котором в конце каждого кадра
перемещения все участвующие в движении перемещения траекторные оси и
дополнительные оси, которые не перемещаются за границы кадров, затормаживаются
до состояния покоя.
Точный останов используются тогда, когда необходимо изготовление острых наружных
углов или чистовая обработка внутренних углов по размеру.
С помощью критерия точного останова определяется, как точно будет выполнен
подвод к угловой точке и когда будет выполнено переключение на следующий кадр:
• "Точный останов точный"
Смена кадра выполняется, как только для всех участвующих в движении
перемещения осей достигнуты спец. для осей границы допуска для "Точного
останова точного".
• "Точный останов грубый"
Смена кадра выполняется, как только для всех участвующих в движении
перемещения осей достигнуты спец. для осей границы допуска для "Точного
останова грубого".
• "Завершение интерполятора"
Смена кадра выполняется, как только СЧПУ для всех участвующих в движении
перемещения осей вычислила заданную скорость ноль. Фактическая позиция или
отклонение, обусловленное запаздыванием, участвующих осей не
рассматриваются.
Примечание
Границы допуска для "Точного останова точного" и "Точного останова грубого" могут
быть установлены для каждой оси через машинные данные.
Синтаксис
G60 ...
G9 ...
G601/G602/G603 ...
Значение
G60:
Команда для включения действующего модально точного останова
G9:
Команда для включения действующего покадрово точного останова
G601:
Команда для активации критерия точн. останова "Точный останов точный"
G602:
Команда для активации критерия точн. останова "Точный останов грубый"
G603:
Команда для активации критерия точного останова "Завершение
интерполятора"
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
325
Параметры движения по траектории
11.1 Точный останов (G60, G9, G601, G602, G603)
Примечание
Команды для активации критериев точного останова (G601 / G602 / G603) действуют
только при активной G60 или G9!
Пример
Программный код
Комментарий
N5 G602
; Выбран критерий "Точный останов грубый".
N10 G0 G60 Z...
; Модальный точный останов активен.
N20 X... Z...
; G60 продолжает действовать.
N50 G1 G601
; Выбран критерий "Точный останов точный".
N80 G64 Z...
; Переключение на режим управления траекторией.
N100 G0 G9
; Точный останов действует только в этом кадре.
N110 ...
; Режим управления траекторией снова активен.
Дополнительная информация
G60, G9
G9 создает в актуальном кадре точный останов, G60 - в актуальном кадре и во всех
последующих кадрах.
Команды режима управления траекторией G64 или G641 - G645 отключают G60 .
G601, G602
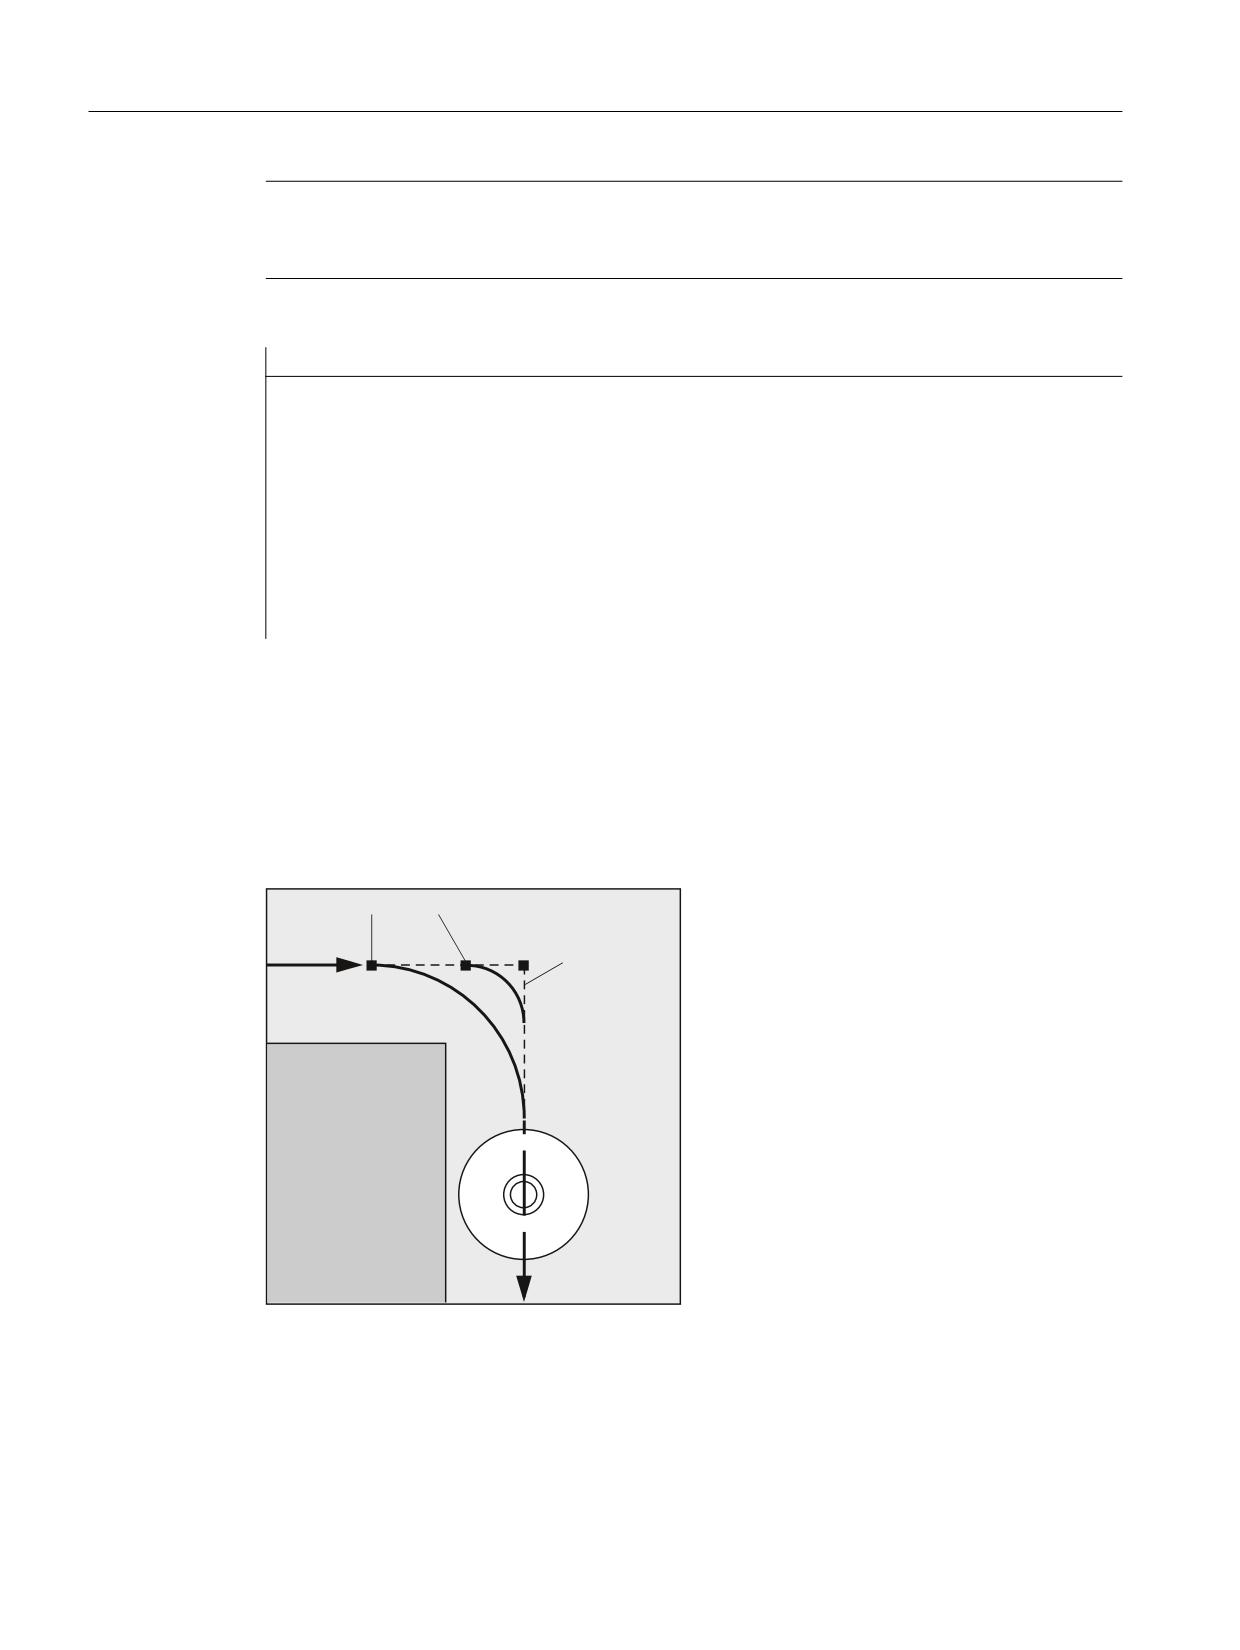
̶͕͕͉͇͙͔͕͒͌͋͌͒ͣ͌͘ ͉͔͑͒ͥ͌͞͏͌ ͇͇͑͋͗
͖͗͏ *
͖͗͏ *
̮͇͖͕͇͓͓͗͊͗͏
͕͉͇͔͔͇͗ͦ
͙͇͙͕͗͌͑͗͏ͦ
Движение притормаживается и кратковременно останавливается на угловой точке.
Основы
326
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Параметры движения по траектории
11.1 Точный останов (G60, G9, G601, G602, G603)
Примечание
Устанавливать только необходимую мин. ширину критериев точного останова. Чем
ближе друг другу зафиксированы границы, тем дольше длиться компенсация
положения и переход к заданному конечному положению.
G603
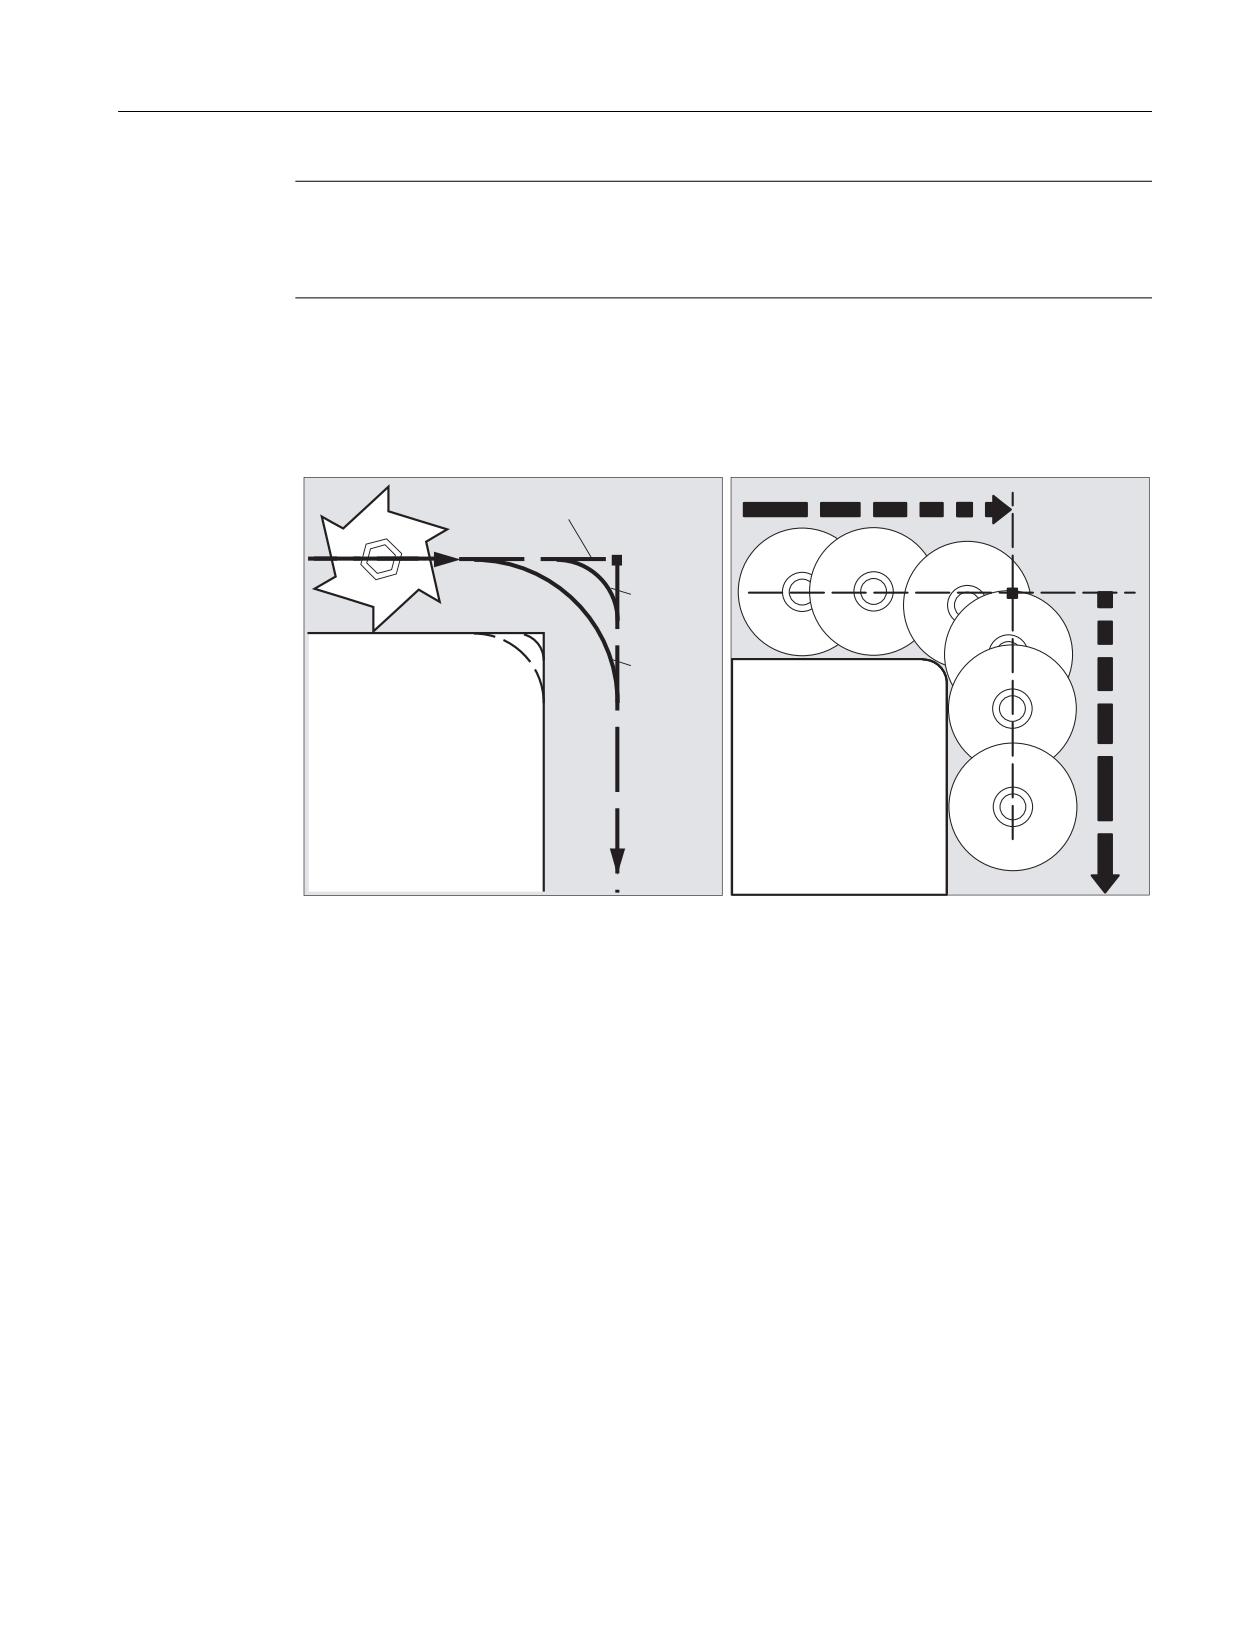
Смена кадра запускается при вычислении СЧПУ заданной скорости для участвующих
осей равной нулю. На этот момент времени фактическое значение - в зависимости от
динамики и скорости движения по траектории - отстает на участок выбега. Благодаря
этому возможна шлифовка углов детали.
̸͓͔͇͌ ͇͇͑͋͗
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͇͗ͦ ͙͇͙͕͗͌͑͗͏ͦ
̶͕͔͗͐͋͌
͔͇ͦ ͙͇͗
͙͕͌͑͗͏ͦ
͘)
̶͕͔͗͐͋͌
͔͇ͦ ͙͇͗
͙͕͌͑͗͏ͦ
͘)
)
)
Спроектированный критерий точного останова
Для G0 и прочих команд 1-ой группы G-функций спец. для канала можно
зафиксировать, что вместо запрограммированного критерия точного останова
автоматически будет использоваться предустановленный критерий (см. данные
изготовителя станка!).
Литература
Описание функций "Основные функции"; Режим управления траекторией, точный
останов, LookAhead (B1)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
327
Параметры движения по траектории
11.2 Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
11.2
Режим управления траекторией
(G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
Функция
В режиме управления траекторией скорость движения по траектории на конце кадра
для смены кадра не снижается до скорости, обеспечивающей достижение критерия
точного останова. Целью же, напротив, является избежание сильного торможения
траекторных осей в точке смены кадра, чтобы перейти в следующий кадр по
возможности с той же скоростью движения по траектории. Для достижения этой цели,
при выборе режима управления траекторией дополнительно активируется функция
"Опережающее управление скоростью (LookAhead)".
Режим управления траекторией с перешлифовкой означает, что ломанные переходы
кадров через локальные изменения запрограммированной характеристики делаются
тангенциальными или сглаживаются.
Следствием режима управления траекторией являются:
• Закругление контура
• Сокращение времени обработки из-за отсутствия процессов торможения и разгона,
необходимых для достижения критерия точного останова.
• Улучшение условий резания благодаря более равномерной эпюре скоростей.
Режим управления траекторией имеет смысл, если:
• Контур должен быть пройден по возможности быстро (к примеру, с ускоренным
ходом).
• Точная характеристика в рамках критерия ошибки может отличаться от
запрограммированной, чтобы создать непрерывную постоянную характеристику.
Режим управления траекторией не имеет смысла, если:
• Контур должен быть пройден точно.
• Требуется абсолютная стабильность скорости.
Примечание
Режим управления траекторией прерывается кадрами, не явно запускающими
остановку предварительной обработки, к примеру, через:
• Обращение к определенным данным состояния станка ($A...)
• Вывод вспомогательных функций
Синтаксис
G64 ...
G641 ADIS=...
G641 ADISPOS=…
G642 ...
G643 ...
G644 ...
G645 ...
Основы
328
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Параметры движения по траектории
11.2 Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
Значение
G64:
Режим управления траекторией со снижением скорости согласно
коэффициенту перегрузки
G641:
Режим управления траекторией с перешлифовкой по критерию
пути
ADIS=... :
Критерий пути при G641 для траекторных функций G1, G2, G3, …
ADISPOS=... :
Критерий пути при G641 для ускоренного хода G0
Критерий пути (= интервал перешлифовки) ADIS или ADISPOS
описывает участок, который кадр перешлифовки может начать
самое раннее перед концом кадра или участок после конца кадра,
на котором должен быть завершен кадр перешлифовки.
Указание:
Если ADIS/ADISPOS не программируется, то действует значение
"ноль" и параметры движения как при G64. При коротких путях
перемещения интервал перешлифовки уменьшается
автоматически (до макс. 36 %).
G642:
Режим управления траекторией с перешлифовкой с соблюдением
определенных допусков
В этом режиме перешлифовка обычно выполняется с
соблюдением макс. допустимой погрешности траектории. Но
вместо этого спец. для оси допуска может быть сконфигурировано
и соблюдение макс. погрешности контура (допуск контура) или
макс. углового отклонения ориентации инструмента (допуск
ориентации.
Указание:
Расширение на допуск контура и ориентации существует только в
системах с имеющейся опцией "Полиномиальная интерполяция".
G643:
Режим управления траекторией с перешлифовкой с соблюдением
определенных допусков (внутри кадра)
С помощью G643, в отличие от G642, не создается отдельный
кадр перешлифовки, а вставляются специфические для осей
внутрикадровые движения перешлифовки. Путь перешлифовки
может быть различным для каждой оси.
G644:
Режим управления траекторией с перешлифовкой с макс.
возможной динамикой
Указание:
G644 при активной кинематической трансформации невозможна.
Происходит внутреннее переключение на G642.
G645:
Режим управления траекторией с перешлифовкой углов с
тангенциальными переходами кадров с соблюдением
определенных допусков
G645 работает на углах идентично G642. Но с G645 кадры
перешлифовки создаются и на тангенциальных переходах кадров
только тогда, когда ход изгиба оригинального контура минимум в
одной оси имеет скачок.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
329
Параметры движения по траектории
11.2 Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
Примечание
Перешлифовка не является заменой для закругления углов (RND). Пользователь не
должен предполагать, как будет выглядеть контур внутри зоны перешлифовки. Тип
перешлифовки может зависеть и от динамических свойств, к примеру, скорости
движения по траектории. Поэтому перешлифовка на контуре имеет смысл только с
маленькими значениями ADIS. Если необходимо прохождение определенного контура
на углу, то надо использовать RND.
ЗАМЕТКА
Если созданное через G641, G642, G643, G644 или G645 движение перешлифовки
прерывается, то при последующем репозиционировании (REPOS) выполняется
подвод не к точке прерывания, а к начальной или угловой точке оригинального кадра
перемещения (в зависимости от режима REPOS).
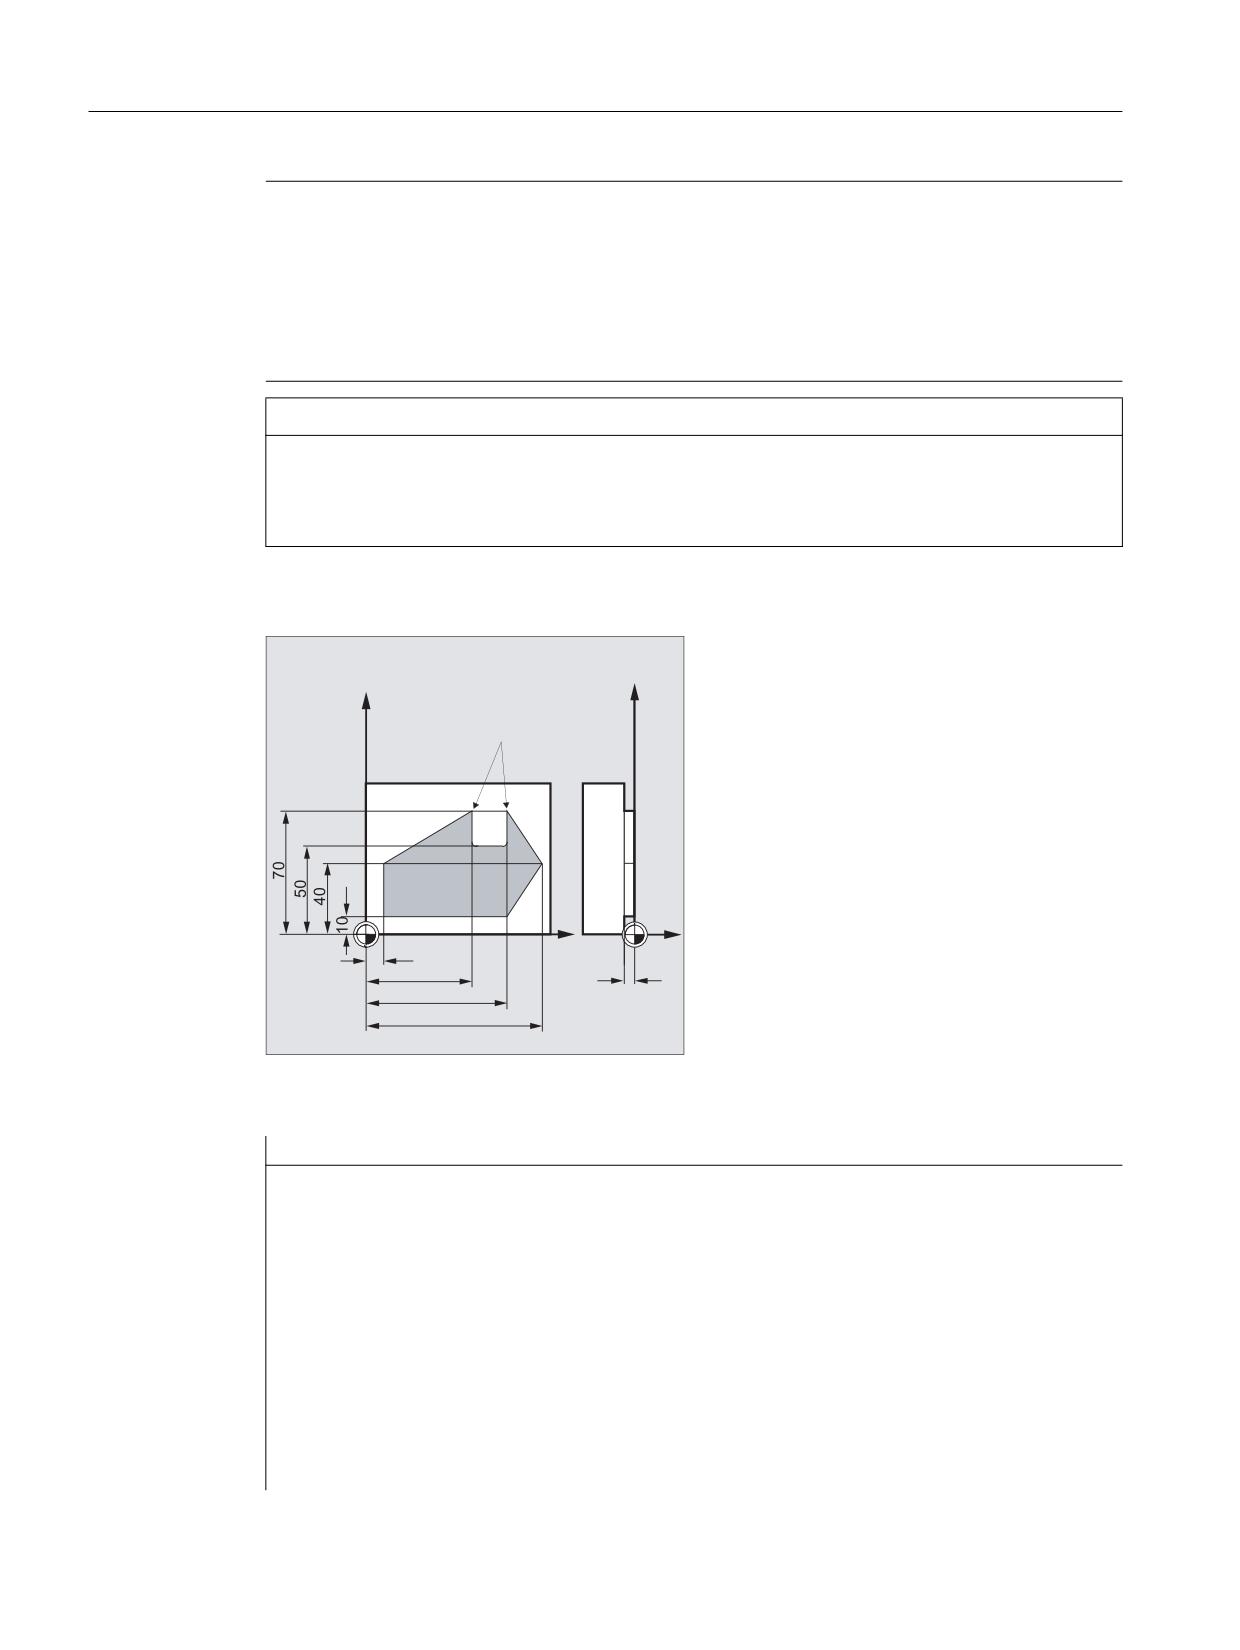
Пример
<
<
̹͕͔͐͢͞ ͕͙͇͔͕͉͘
͙͕͔͐͢͞
;
=
Требуется точный подвод к обоим наружным углам на пазу. Остальной процесс
изготовления должен происходить в режиме управления траекторией.
Программный код
Комментарий
N05 DIAMOF
; Радиус как указание размера.
N10 G17 T1 G41 G0 X10 Y10 Z2 S300 M3
; Переход к стартовой позиции,
включение шпинделя, коррекция
траектории.
N20 G1 Z-7 F8000
; Подача инструмента.
N30 G641 ADIS=0.5
; Зашлифовка переходов контура.
N40 Y40
N50 X60 Y70 G60 G601
; Точный подвод к позиции с точным
остановом точным.
N60 Y50
N70 X80
N80 Y70
Основы
330
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
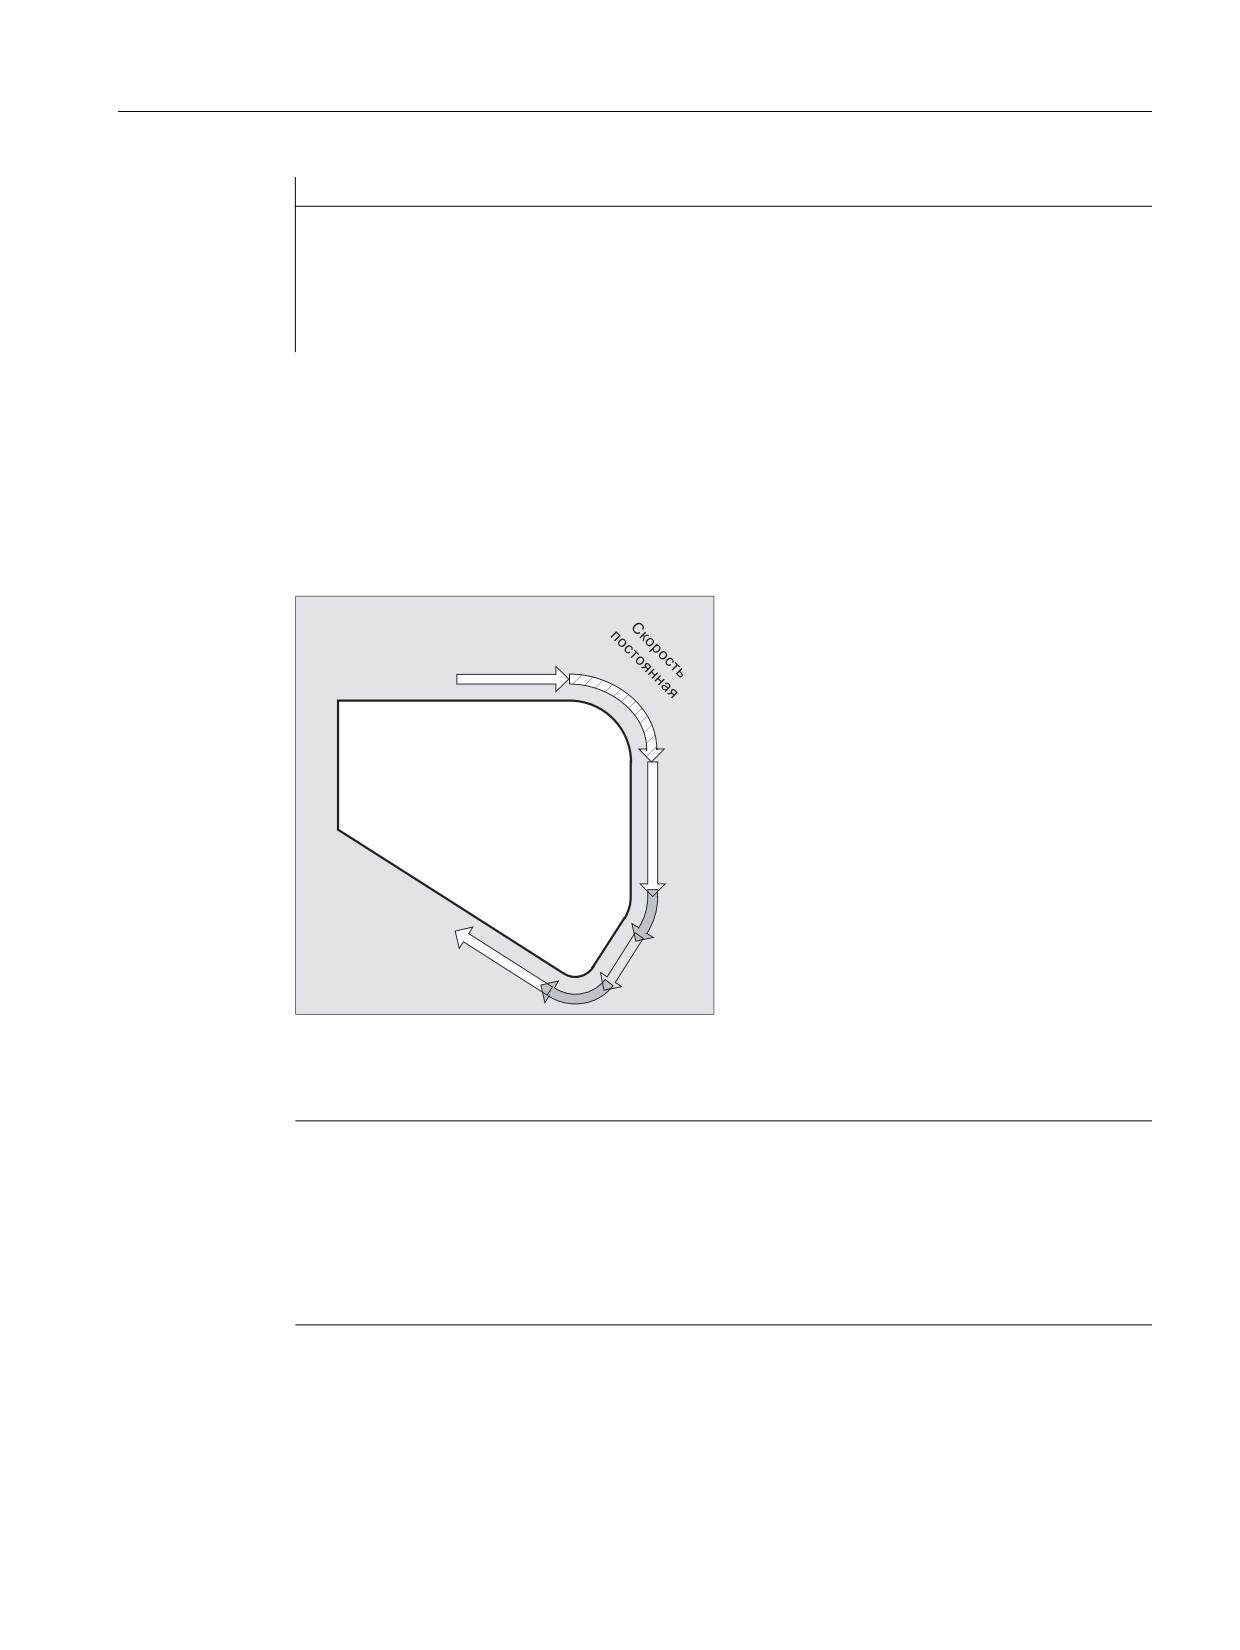
Параметры движения по траектории
11.2 Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
Программный код
Комментарий
N90 G641 ADIS=0.5 X100 Y40
; Зашлифовка переходов контура.
N100 X80 Y10
N110 X10
N120 G40 G0 X-20
; Выключение коррекции траектории.
N130 Z10 M30
; Отвод инструмента, конец программы.
Дополнительная информация
Режим управления траекторией G64
В режиме управления траекторией инструмент проходит тангенциальные контурные
переходы с возможной постоянной скоростью движения по траектории (без
притормаживания на границах кадра). Перед углами и кадрами с точным остановом
выполняется опережающее торможение (LookAhead).
Обход углов осуществляется также с постоянной скоростью. Для уменьшения ошибок
контура скорость соответственно снижается с учетом предела ускорения и
коэффициента перегрузки.
Примечание
Степень шлифовки переходов контура зависит от скорости подачи и коэффициента
перегрузки. Коэффициент перегрузки может быть установлен в
MD32310 $MA_MAX_ACCEL_OVL_FACTOR.
Через установку MD20490 $MC_IGNORE_OVL_FACTOR_FOR_ADIS перешлифовка
переходов кадров всегда выполняется независимо от установленного коэффициента
перегрузки.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
331
Параметры движения по траектории
11.2 Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
Во избежание нежелательной остановки движения по траектории (свободное резание!)
следует учитывать следующие моменты:
• Вспомогательные функции, включаемые после окончания движения или перед
следующим движением, прерывают режим управления траекторией (исключение:
быстрые вспомогательные функции).
• Позиционирующие оси всегда перемещаются по принципу точного останова, окно
позиционирования точное (как G601). Если в кадре ЧПУ необходимо ждать
позиционирующие оси, то режим управления траекторией траекторных осей
прерывается.
Промежуточно запрограммированные кадры только с комментариями, кадрами
вычисления или вызовами подпрограмм, напротив, не приводят к помехам.
Примечание
Если не все траекторные оси включены в FGROUP, то часто на переходах кадра для не
включенных осей происходит скачок скорости, который СЧПУ ограничивает
посредством уменьшения скорости на смене кадров до разрешенного через MD32300
$MA_MAX_AX_ACCEL und MD32310 $MA_MAX_ACCEL_OVL_FACTOR значения. Этого
притормаживания можно избежать, смягчив заданную связь позиций траекторных осей
через перешлифовку.
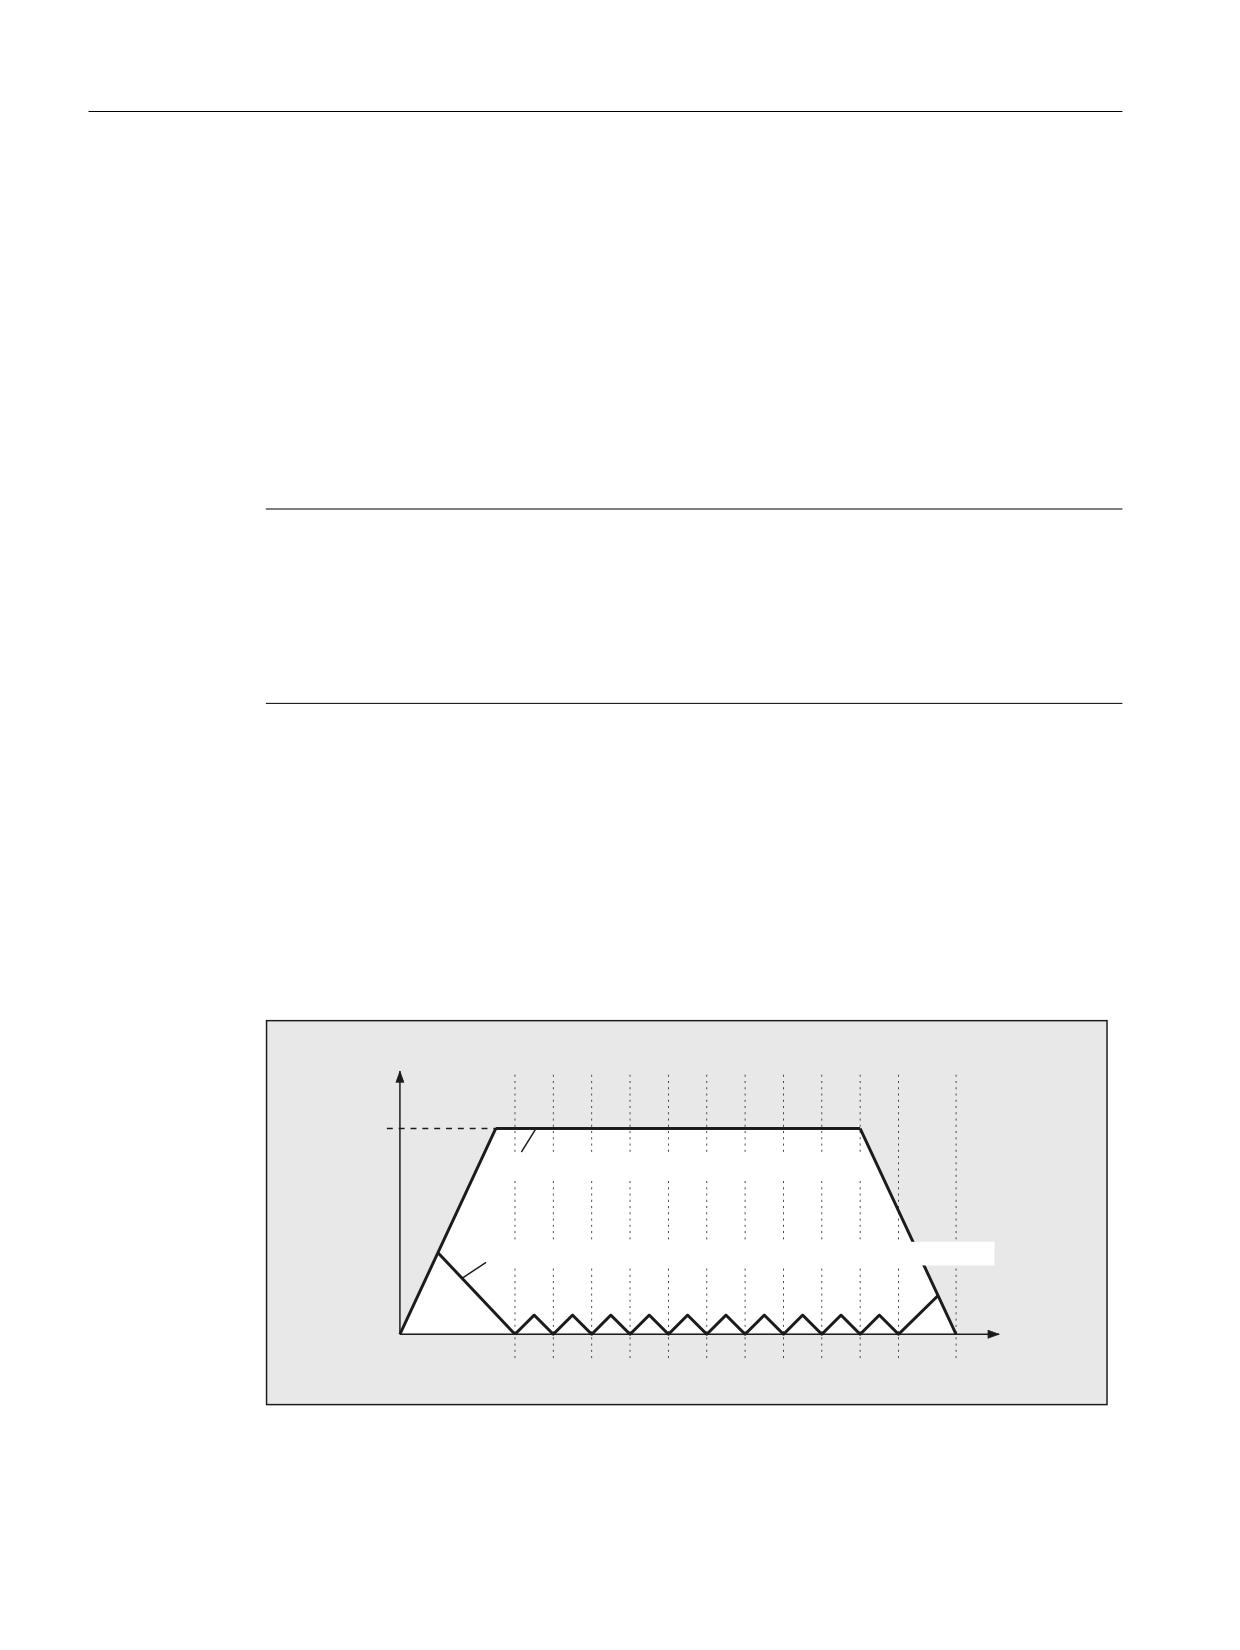
Опережающее управление скоростью LookAhead
В режиме управления траекторией с СЧПУ заранее автоматически определяет
управление скоростью для нескольких кадров ЧПУ. Благодаря этому ускорение и
торможение для аппроксимирующих тангенциальных переходов может осуществляться
через несколько кадров.
Прежде всего благодаря опережающему управлению скоростью с высокими
траекторными подачами можно создавать цепочки движений, которые состоят из
коротких сегментов перемещения.
Максимальное количество кадров ЧПУ, на которое может осуществляться опережение,
может быть установлено через машинные данные.
̶͕͇͇͋͞
͎͇͖͕͇͓͓͗͊͗͏͗
͕͉͇͔͇
)
*
͕͖͍͇͌͗͌ͥ͌͌͠ ͚͖͇͉͔͗͒͌͏ͦ ͕͕͙͑͗ͣͥ͘͘
*
͇͎͇͛ ͖͕͙͕͔͔͕ͦ͐͘ ͕͕͙͑͗͘͘͏ ͔͌ ͓͕͍͙͌ ͈͙ͣ͢ ͕͙͋͘͏͔͚͙͇͊
1
1
1
1
1
1
1
1
1
1
1
1
̶͚͙ͣ ͇͇͑͋͗
Основы
332
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
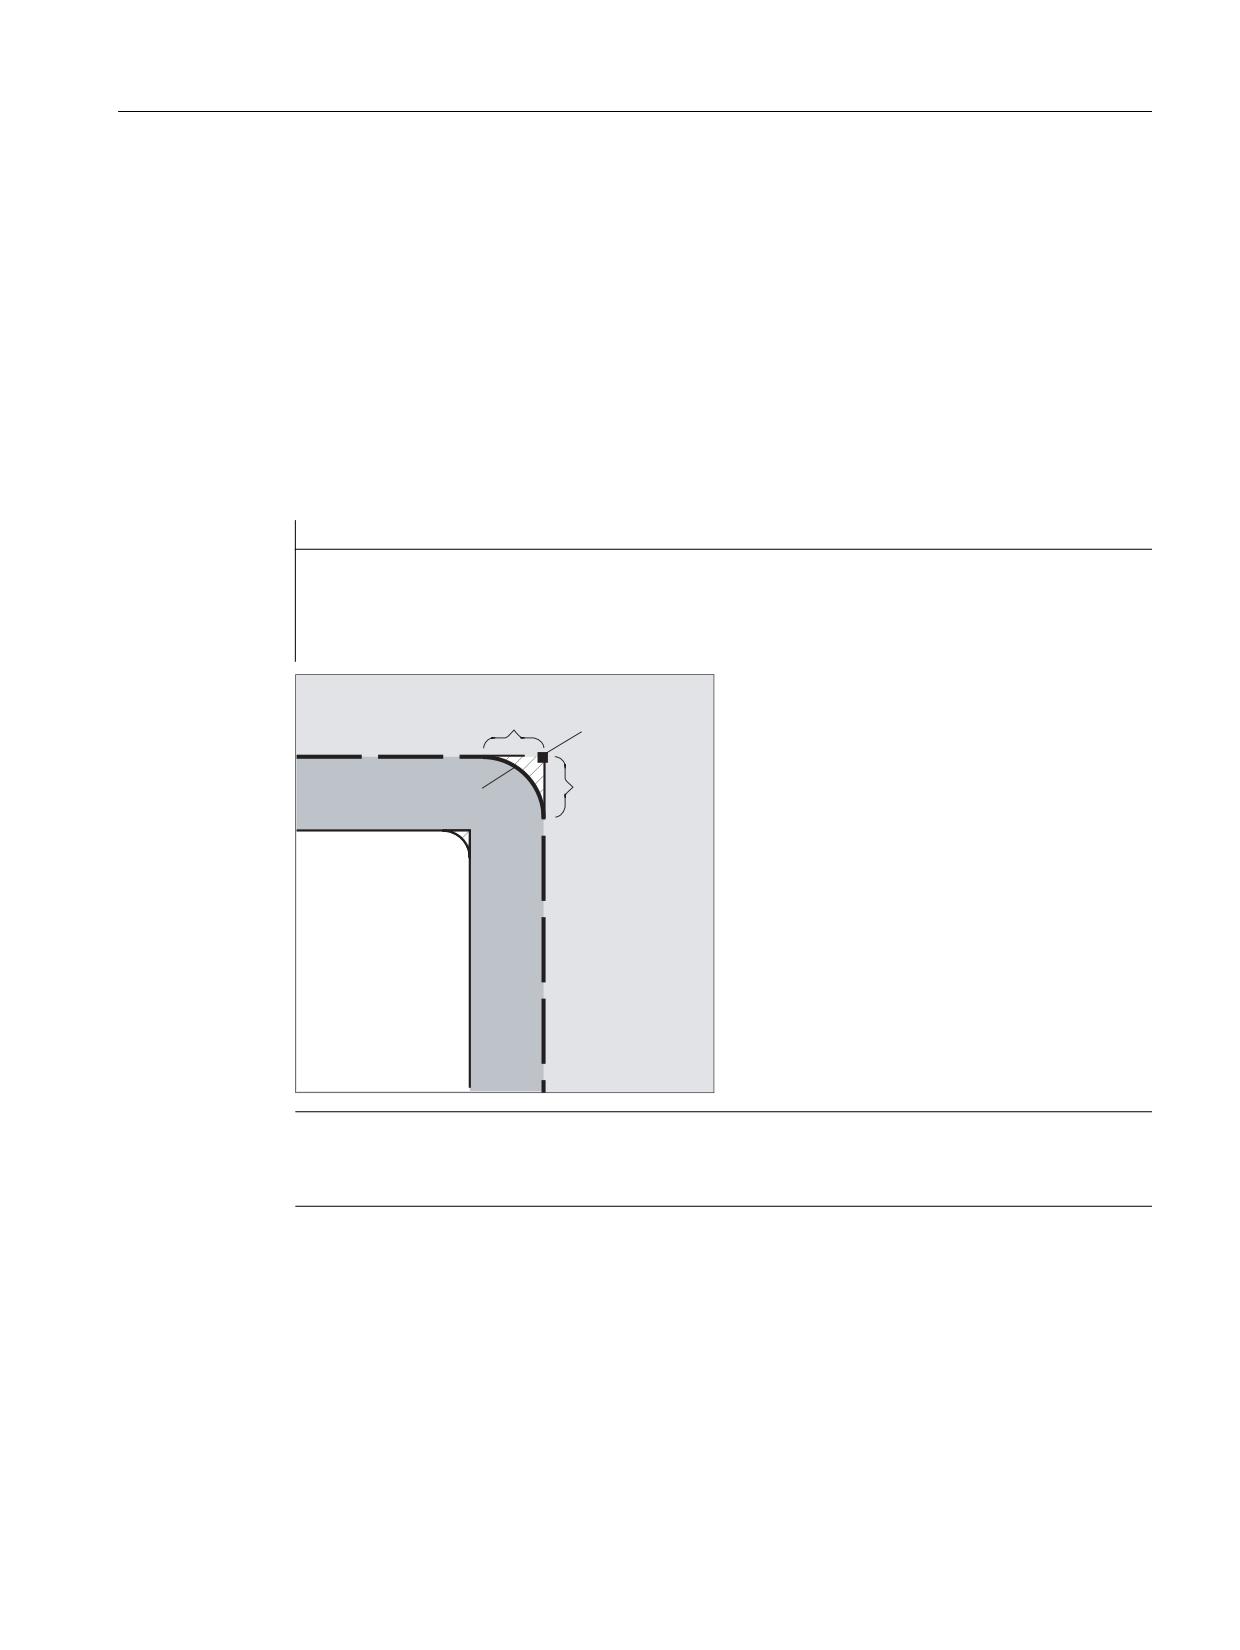
Параметры движения по траектории
11.2 Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
Режим управления траекторией с перешлифовкой по критерию пути (G641)
При G641 СЧПУ вставляет переходные элементы на переходах контура. С помощью
интервала перешлифовки ADIS (или ADISPOS при G0) указывается макс. разрешенная
зашлифовка углов. В пределах интервала перешлифовки СЧПУ может разрывать
траекторную связь и заменять ее на динамически-оптимальный путь.
Недостаток: Для всех осей доступно только одно значение ADIS.
G641 действует подобно RNDM, но не ограничена осями рабочей плоскости.
Как и G64, G641 работает с опережающим управлением скоростью LookAhead. Подвод
к кадрам перешлифовки с сильным изгибом осуществляется с уменьшенной скоростью.
Пример:
Программный код
Комментарий
N10 G641 ADIS=0.5 G1 X... Y...
; Кадр перешлифовки может начинаться самое
меньшее за 0,5 мм перед
запрограммированным концом кадра и должен
заканчиваться через 0,5 мм после конца
кадра. Эта установка действует модально.
̮͇͖͕͇͓͗͊͗
͓͇͑͘
͓͓
͓͏͕͉͇͔͔͗͐͢
͕͔͑͌͝ ͕͔͙͚͇͑͗
$',6 $',6326
͓͇͑͘
͓͓
Примечание
Перешлифовка не может и не должна подменять функции для определенного
сглаживания (RND, RNDM, ASPLINE, BSPLINE, CSPLINE).
Перешлифовка с осевой точностью при G642
При G642 перешлифовка осуществляется не в пределах определенной области ADIS,
а соблюдаются определенные с MD33100 $MA_COMPRESS_POS_TOL осевые допуски.
Путь перешлифовки определяется из кратчайшего пути перешлифовки всех осей. Это
значение учитывается при создании кадра перешлифовки.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
333

Параметры движения по траектории
11.2 Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
Внутрикадровая перешлифовка при G643
Максимальные отклонения от точного контура устанавливаются при перешлифовке с
G643 через машинные данные MD33100 $MA_COMPRESS_POS_TOL для каждой оси.
С помощью G643 не создается свой кадр перешлифовки, а вставляются
специфические для осей внтурикадровые движения перешлифовки. При G643 путь
перешлифовки каждой оси может быть различным.
Перешлифовка с допуском контура и ориентации при G642/G643
С помощью MD20480 $MC_SMOOTHING_MODE перешлифовка с G642 и G643 может
быть сконфигурирована таким образом, что вместо специфических для осей допусков
будут действовать допуск контура и допуск ориентации.
Допуск контура и ориентации задаются в спец. для канала установочных данных:
SD42465 $SC_SMOOTH_CONTUR_TOL (макс. погрешность контура)
SD42466 $SC_SMOOTH_ORI_TOL (макс. угловое отклонение ориентации инструмента)
Установочные данные могут программироваться и программе ЧПУ и тем самым
задаваться разными для каждого перехода кадра. Очень разные параметры для
допуска контура и допуска ориентации инструмента могут сказываться только при
G643.
Примечание
Расширение на допуск контура и ориентации существует только в системах с
имеющейся опцией "Полиномиальная интерполяция".
Примечание
Для перешлифовки с соблюдением допуска ориентации, должна быть активна
трансформация ориентации.
Перешлифовка с макс. возможной динамикой при G644
Перешлифовка с макс. возможной динамикой конфигурируется в
MD20480 $MC_SMOOTHING_MODE на четвертой позиции:
Значе
Значение
ние
0
Задача макс. осевых погрешностей с:
MD33100 $MA_COMPRESS_POS_TOL
1
Задача макс. пути перешлифовки через программирование:
ADIS=... или ADISPOS=...
2
Задача макс. возможных частот каждой оси в области перешлифовки с:
MD32440 $MA_LOOKAH_FREQUENCY
Область перешлифовки устанавливается таким образом, чтобы при движении
перешлифовки не возникали частоты, превышающие заданную макс. частоту.
3
При перешлифовке с G644 не контролируется ни допуск, ни интервал перешлифовки.
Каждая ось движется с макс. возможной динамикой вокруг угла.
При SOFT соблюдается как макс. ускорение, так и макс. рывок каждой оси.
При BRISK рывок не ограничивается, а каждая ось движется с макс. возможным
ускорением.
Основы
334
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Параметры движения по траектории
11.2 Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
Перешлифовка тангенциальных переходов кадров при G645
Движение перешлифовки при G645 определяется таким образом, что все участвующие
оси не получают скачка в ускорении и спараметрированные макс. отклонения от
оригинального контура (MD33120 $MA_PATH_TRANS_POS_TOL) не превышаются.
На ломанных, не тангенциальных переходах кадров характеристика перешлифовки как
при G642.
Без промежуточных кадров перешлифовки
В следующих случаях промежуточный кадр перешлифовки не вставляется:
•
Между обеими кадрами осуществляется остановка.
Это происходит, если:
- Вывод вспомогательной функции стоит перед движением в последующем кадре.
- Последующий кадр не содержит движения по траектории.
- Для последующего кадра в первый раз ось, которая до этого была
позиционирующей осью, перемещается как траекторная ось.
- Для последующего кадра в первый раз ось, которая до этого была траекторной
осью, перемещается как позиционирующая ось.
- Предшествующий кадр перемещает гео-оси, а последующий кадр нет.
- Последующий кадр перемещает гео-оси, а предыдущий кадр нет.
- Перед резьбонарезанием Последующий кадр имеет G33 как функцию
перемещения, а предшествующий кадр нет.
- Осуществляется переключение между BRISK и SOFT.
- Значимые для трансформации оси не полностью согласованы с движением по
траектории (к примеру, при качании, позиционирующие оси).
•
Кадр перешлифовки замедлил бы выполнение программы обработки деталей.
Это происходит:
- Между очень кроткими кадрами.
Так как для каждого кадра необходимо минимум один такт интерполяции, то
вставленный промежуточный кадр удвоил бы время обработки.
- Если переход кадра с G64 (режим управления траекторией без перешлифовки)
может быть пройден без уменьшения скорости.
Перешлифовка увеличила бы время обработки. Т.е. значение разрешенного
коэффициента перегрузки (MD32310 $MA_MAX_ACCEL_OVL_FACTOR) влияет
на то, будет ли выполнена перешлифовка перехода кадра или нет. Коэффициент
перегрузки учитывается только при перешлифовке с G641 / G642. При
перешлифовке с G643 коэффициент перегрузки не имеет влияния (такое
поведение может быть установлено и для G641 и G642 , для этого установить
MD20490 $MC_IGNORE_OVL_FACTOR_FOR_ADIS = TRUE).
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
335
Параметры движения по траектории
11.2 Режим управления траекторией (G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
• Перешлифовка не спараметрирована.
Это происходит, если:
- При G641 в кадрах G0ADISPOS=0 (предустановка!).
- При G641 не в кадрах G0ADIS=0 (предустановка!).
- При G641 на переходе между G0 и не G0 или не G0 и G0 действует меньшее
значение из ADISPOS и ADIS.
- При G642/G643 все специфические для осей допуски равны нулю.
• Кадр не содержит движения перемещения (нулевой кадр).
Это происходит, если:
- Активны синхронные действия.
Обычно нулевые кадры удаляются интерпретатором. Но если синхронные
действия активны, то этот нулевой кадр вставляется в цепочку и выполняется.
При этом запускается точный останов согласно активному программированию.
Тем самым синхронное действие должно получить возможность для
переключения.
- Через переходы в программе создаются нулевые кадры.
Режим управления траекторией при ускоренном ходе G0
И для движения ускоренным ходом должна быть указана одна из названных функций
G60/G9 или G64 или G641 - G645. В иных случаях действует введенная через
машинные данные предварительная установка.
Литература
Дополнительную информацию по режиму управления траекторией см.:
Описание функций "Основные функции"; Режим управления траекторией, точный
останов, LookAhead (B1)
Основы
336
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12
12.1
Фреймы
Фрейм
Фрейм это автономное правило вычисления, которое переводит одну декартову
систему координат в другую декартову систему координат.
Базовый фрейм (базовое смещение)
Базовый фрейм описывает трансформацию координат из базовой кинематической
системы (BKS) в базовую систему нулевой точки (BNS) и действует как
устанавливаемые фреймы.
См. Базовая кинематическая система (BKS) [Страница 28].
Устанавливаемые фреймы
Устанавливаемые фреймы это вызываемые с помощью команд G54 до G57 и G505 до
G599 из любой программы ЧПУ устанавливаемые смещения нулевой точки. Значения
смещения предварительно устанавливаются оператором и сохраняются в памяти
нулевой точки СЧПУ. С их помощью определяется настраиваемая система нулевой
точки (ENS).
См.:
• Настраиваемая система нулевой точки (ENS) [Страница 31]
• Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599, G53, G500,
SUPA, G153) [Страница 159]
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
337
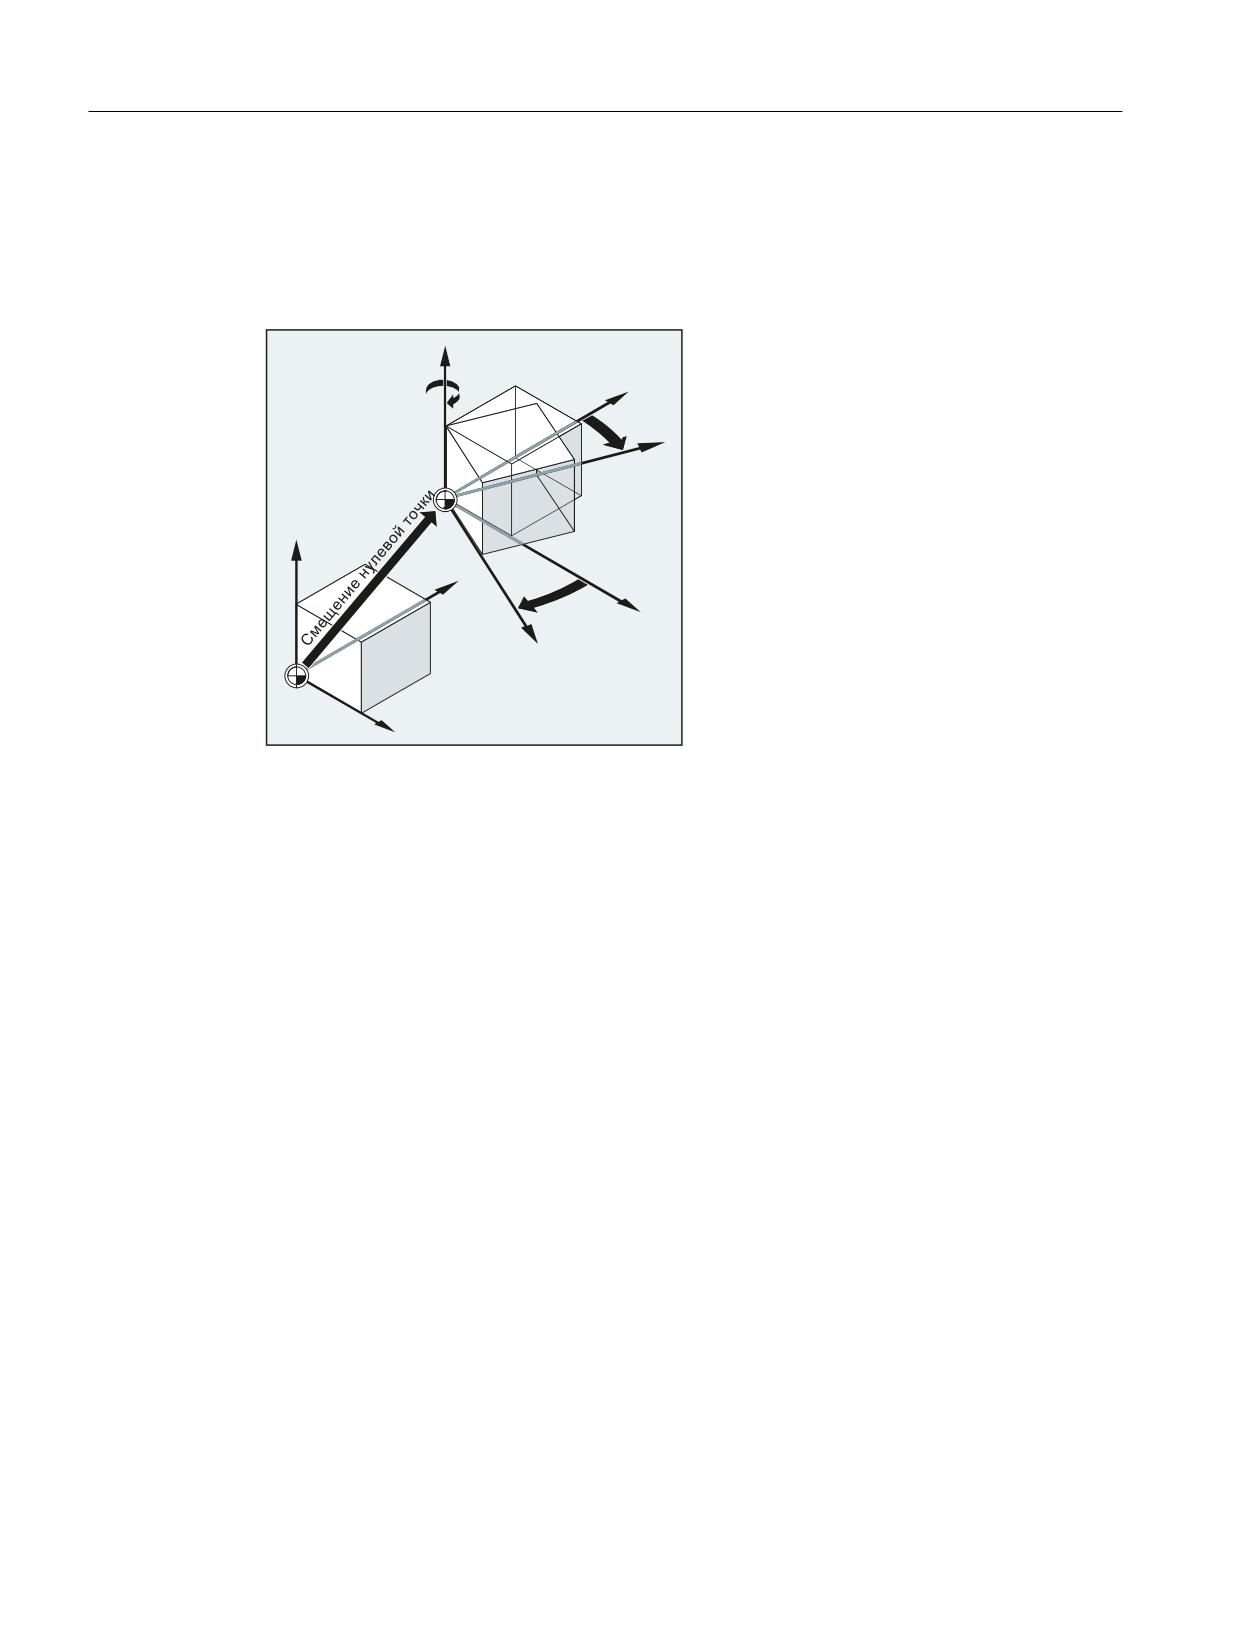
Трансформации координат (фреймы)
12.1 Фреймы
Программируемые фреймы
Иногда имеет смысл или требуется переместить в программе ЧПУ первоначально
выбранную систему координат детали (или "Настраиваемую систему нулевой точки")
на другую позицию и при необходимости повернуть, отразить и/или масштабировать.
Это осуществляется через программируемые фреймы.
=
=
̩͇͔͗͌͠͏͌
<
͉͕͚͑͗͊ ͕͘͏ =
<
=
<
;
;
;
См. Фрейм-операторы [Страница 339].
Основы
338
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
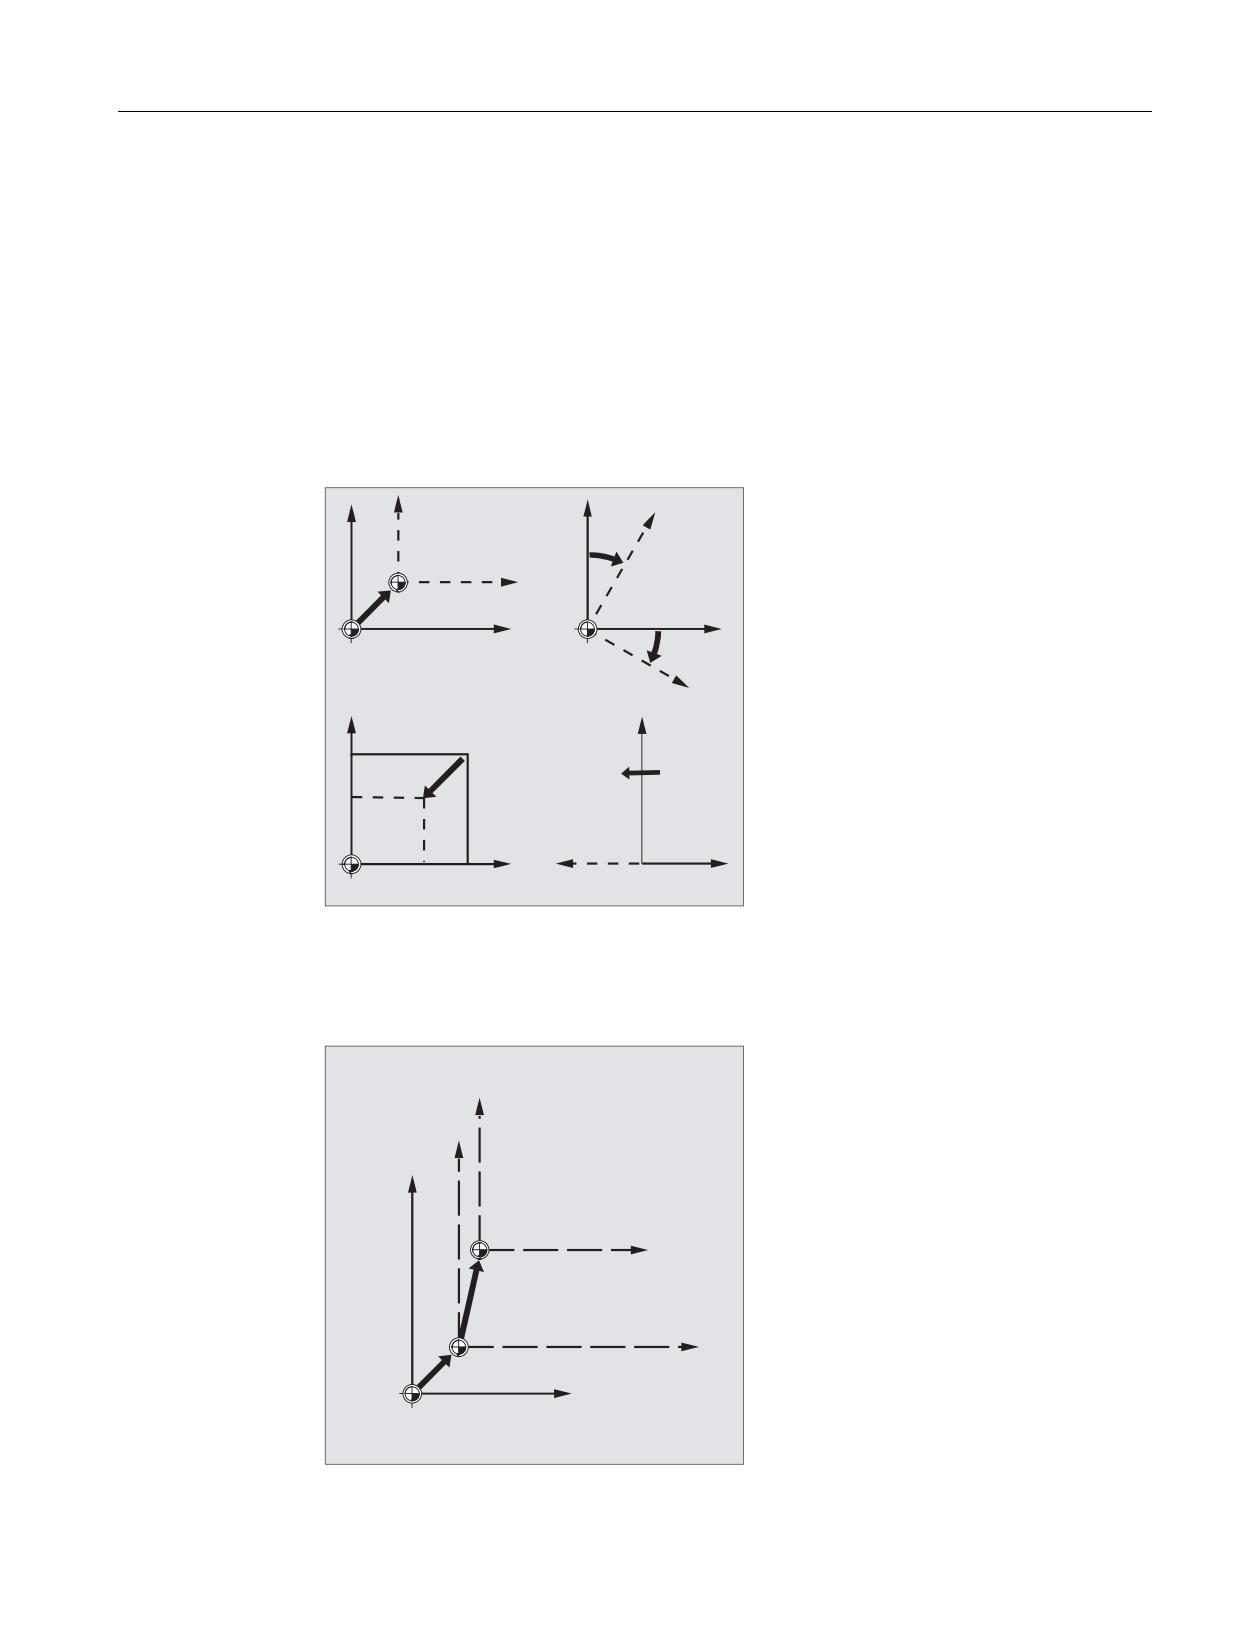
Трансформации координат (фреймы)
12.2 Фрейм-операторы
12.2
Фрейм-операторы
Функция
Операторы для программируемых фреймов действуют в актуальной программе ЧПУ.
Они действуют либо аддитивно, либо как замещение:
• Замещающий оператор
Удаляет все запрограммированные прежде фрейм-операторы. Исходной точкой
служит последнее вызванное устанавливаемое смещение нулевой точки
(G54 ... G57, G505 ... G599).
<
<
;
;
75$16 $75$16
527
$527
<
<
;
;
6&$/( $6&$/(
0,5525 $0,5525
• Аддитивный оператор
Устанавливается на уже существующий фрейм. Исходной точкой служит актуальная
установленная или последняя запрограммированная через фрейм-оператор
нулевая точка детали.
$75$16
75$16
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
339
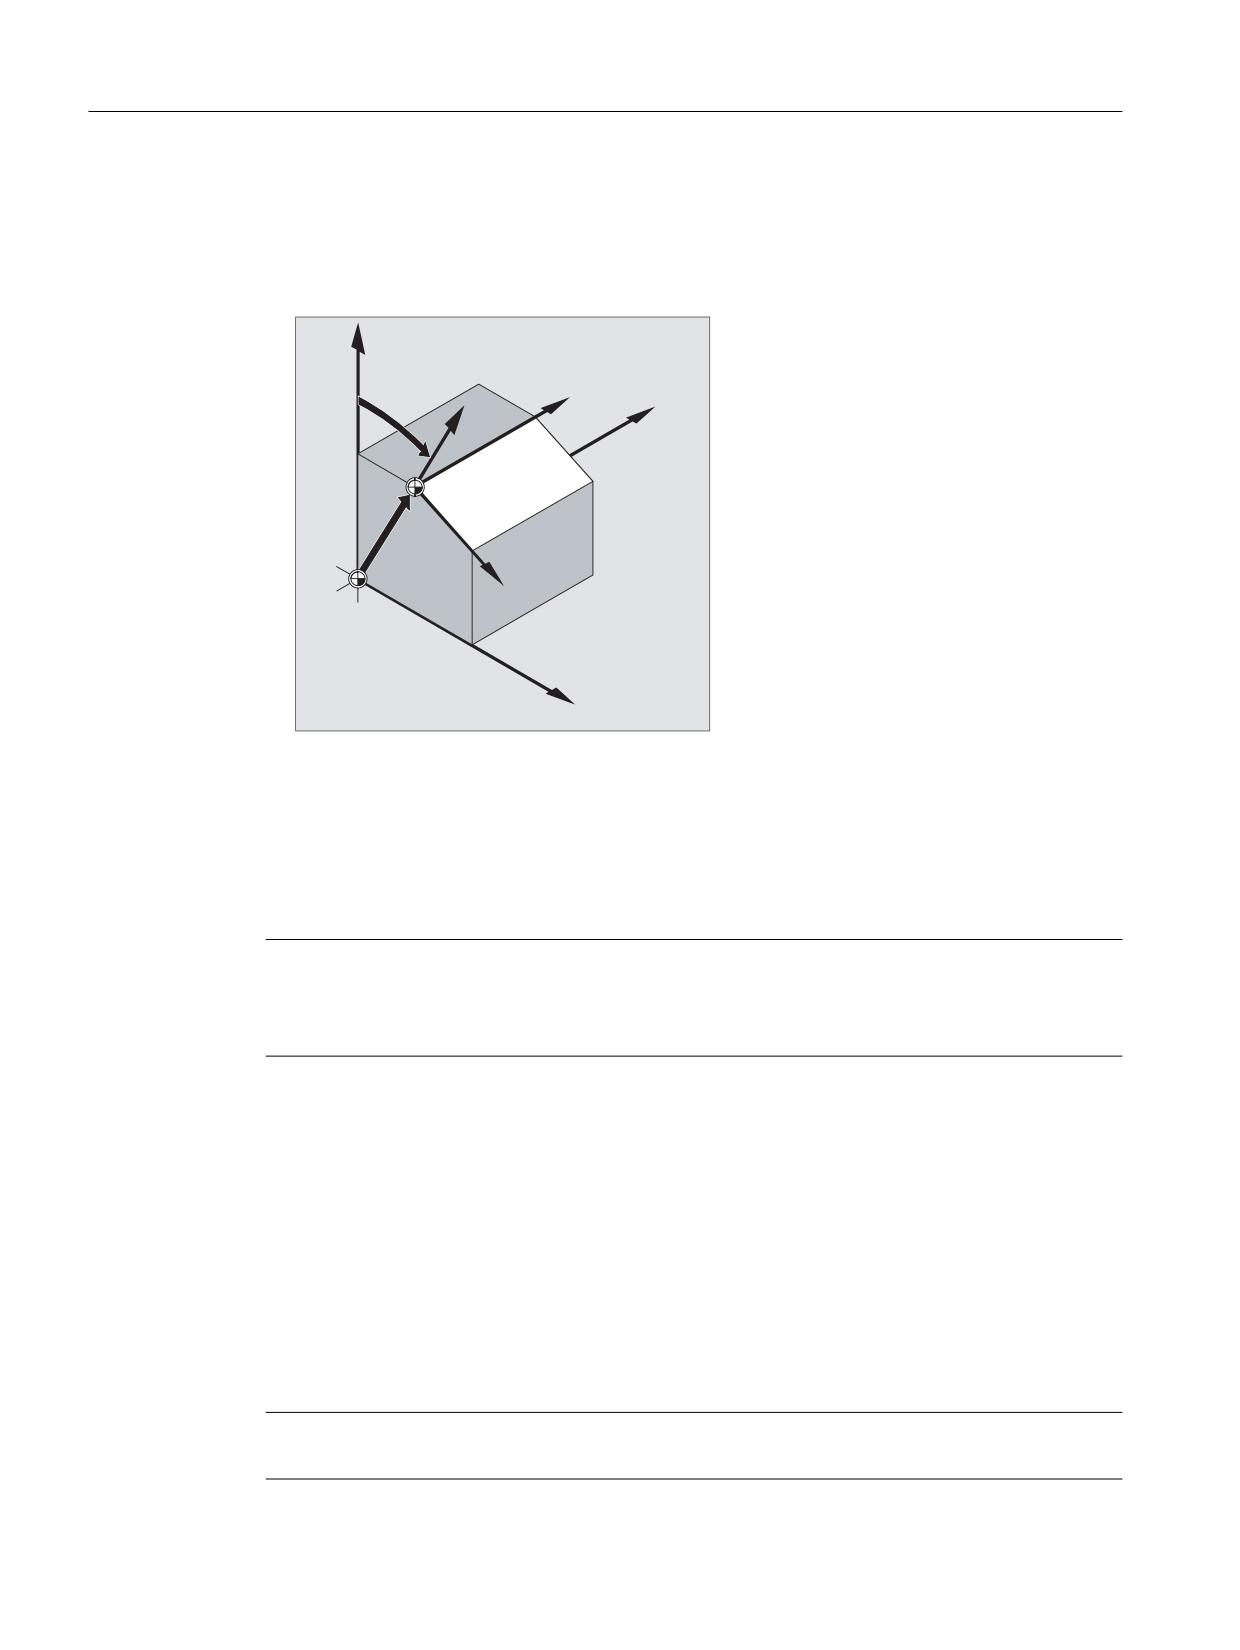
Трансформации координат (фреймы)
12.2 Фрейм-операторы
Использование
• Смещение нулевой точки на любую позицию на детали.
• Точная установка осей координат через вращение параллельно желаемой рабочей
плоскости.
=
<
<
=
;
;
Преимущества
В одном зажиме можно:
• обрабатывать наклонные поверхности.
• изготовлять отверстия с различными углами.
• выполнять многосторонние обработки.
Примечание
При обработке в наклонных рабочих плоскостях необходимо - в зависимости от
кинематики станка - учитывать условия для рабочей плоскости и коррекции
инструмента.
Синтаксис
Замещающие операторы:
Аддитивные операторы:
TRANS X… Y… Z…
ATRANS X… Y… Z…
ROT X… Y… Z…
AROT X… Y… Z…
ROT RPL=…
AROT RPL=…
ROTS/CROTS X... Y...
AROTS X... Y...
SCALE X… Y… Z…
ASCALE X… Y… Z…
MIRROR X0/Y0/Z0
AMIRROR X0/Y0/Z0
Примечание
Каждый фрейм-оператор программируется в отдельном кадре ЧПУ.
Основы
340
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
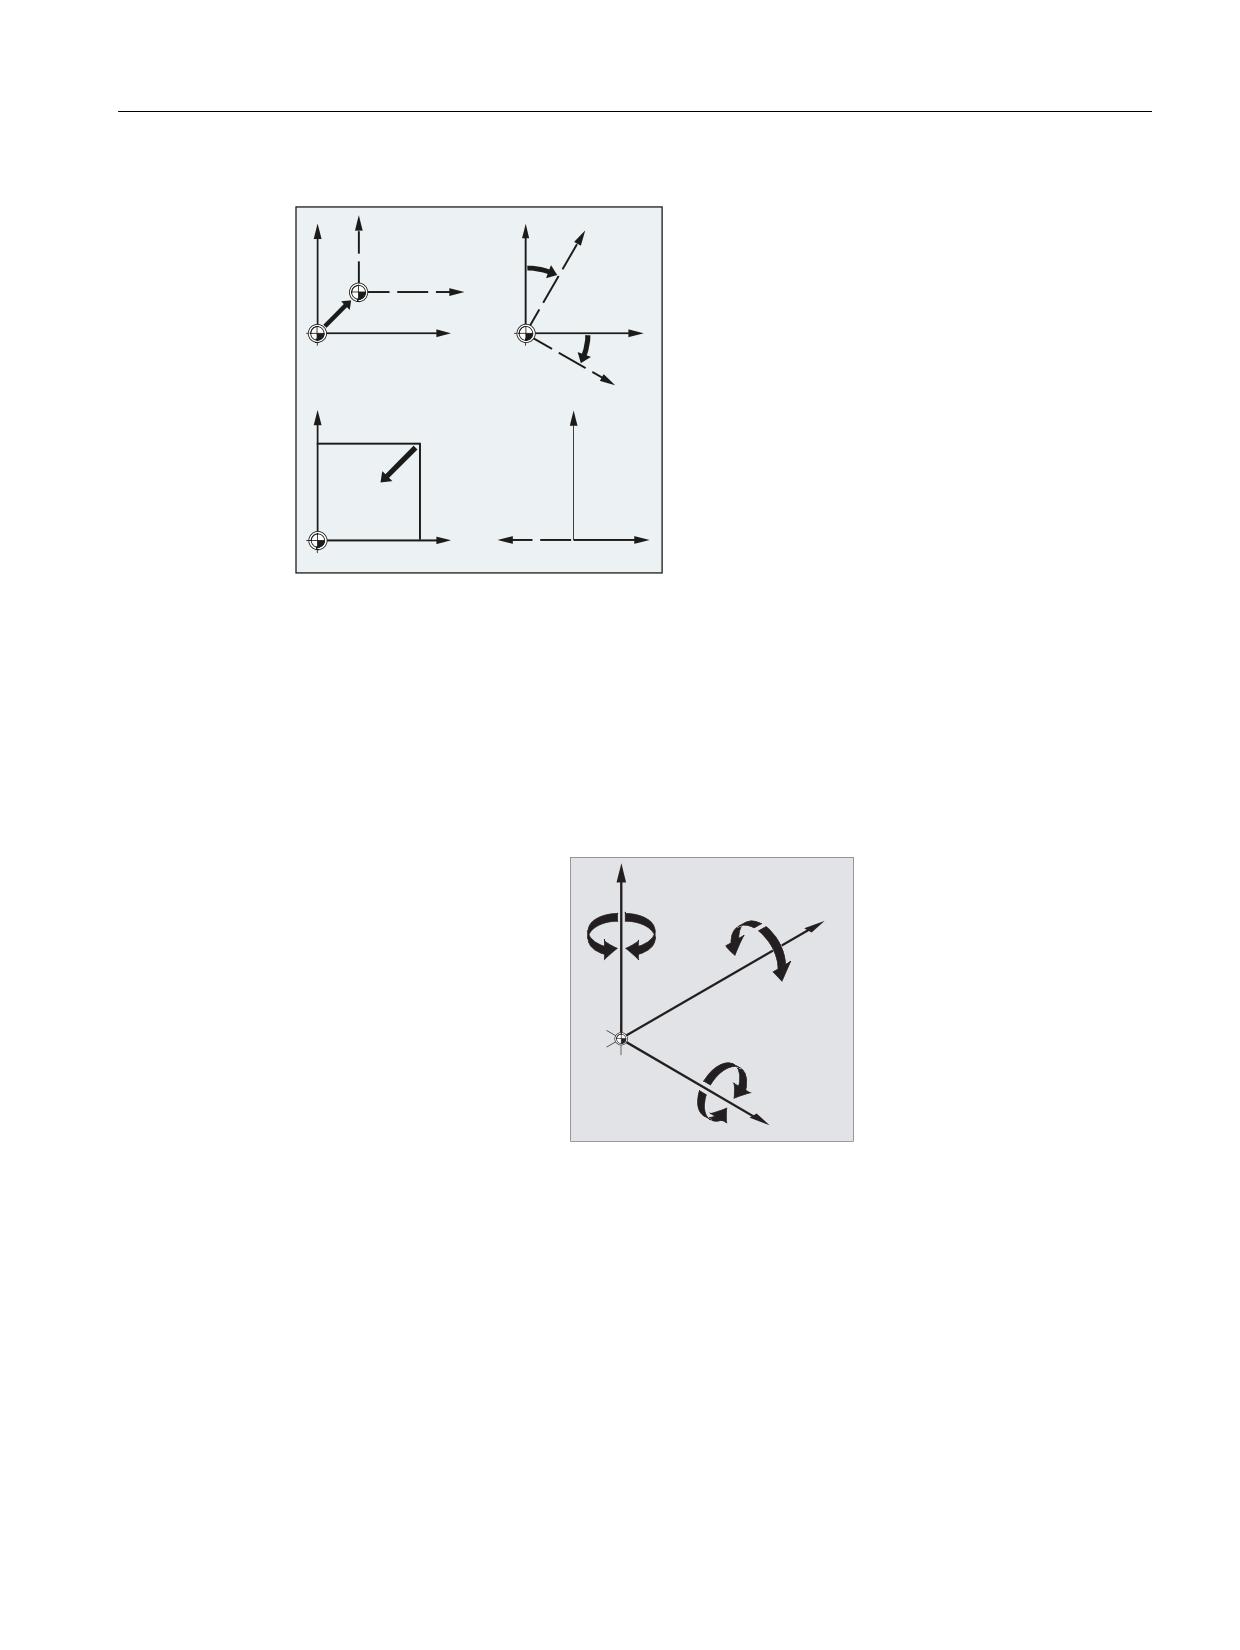
Трансформации координат (фреймы)
12.2 Фрейм-операторы
Значение
;
;
=
=
75$16 $75$16
527
$527
;
;
=
=
6&$/( $6&$/(
0,5525 $0,5525
TRANS/ATRANS:
Смещение WCS в направлении указанной гео-оси(ей)
ROT/AROT:
Вращение WCS:
• через соединение отдельных вращений вокруг указанной гео-
оси(ей)
или
• на угол RPL=... в актуальной рабочей плоскости (G17/G18/
G19)
Направление
=
вращения:
<
;
Последователь-
с представлением
Z, Y', X''
ность вращений:
RPY:
с углом Эйлера:
Z, X', Z''
Диапазон значений: Углы поворота определены однозначно
только в следующих диапазонах:
с
-180
≤
x
≤
180
представление
-90
<
y
<
90
м RPY:
-180
≤
z
≤
180
с углом Эйлера:
0
≤
x
<
180
-180
≤
y
≤
180
-180
≤
z
≤
180
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
341

Трансформации координат (фреймы)
12.2 Фрейм-операторы
ROTS/AROTS:
Вращение WCS через указание пространственных углов
Ориентация плоскости в пространстве однозначно определена
через указание двух пространственных углов. Поэтому может
быть запрограммировано макс. 2 пространственных угла:
ROTS/AROTS X... Y... / Z... X... / Y... Z...
CROTS:
CROTS действует как ROTS, но относится к действующему
фрейму в системе УД.
SCALE/ASCALE:
Масштабирование в направлении указанной гео-оси(ей) для
увеличения/уменьшения контура
MIRROR/AMIRROR:
Отражение WCS через отражение (перемена направления)
указанной гео-оси
Значение: выбирается свободно (здесь: "0")
Примечание
Фрейм-операторы могут использоваться по отдельности или произвольно
комбинироваться друг с другом.
ВНИМАНИЕ
Фрейм-операторы выполняются в запрограммированной последовательности.
Примечание
Аддитивные операторы часто используются в подпрограммах. Определенные в
главной программе базовые операторы сохраняются после завершения
подпрограммы, если подпрограмма была запрограммирована с атрибутом SAVE.
Основы
342
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
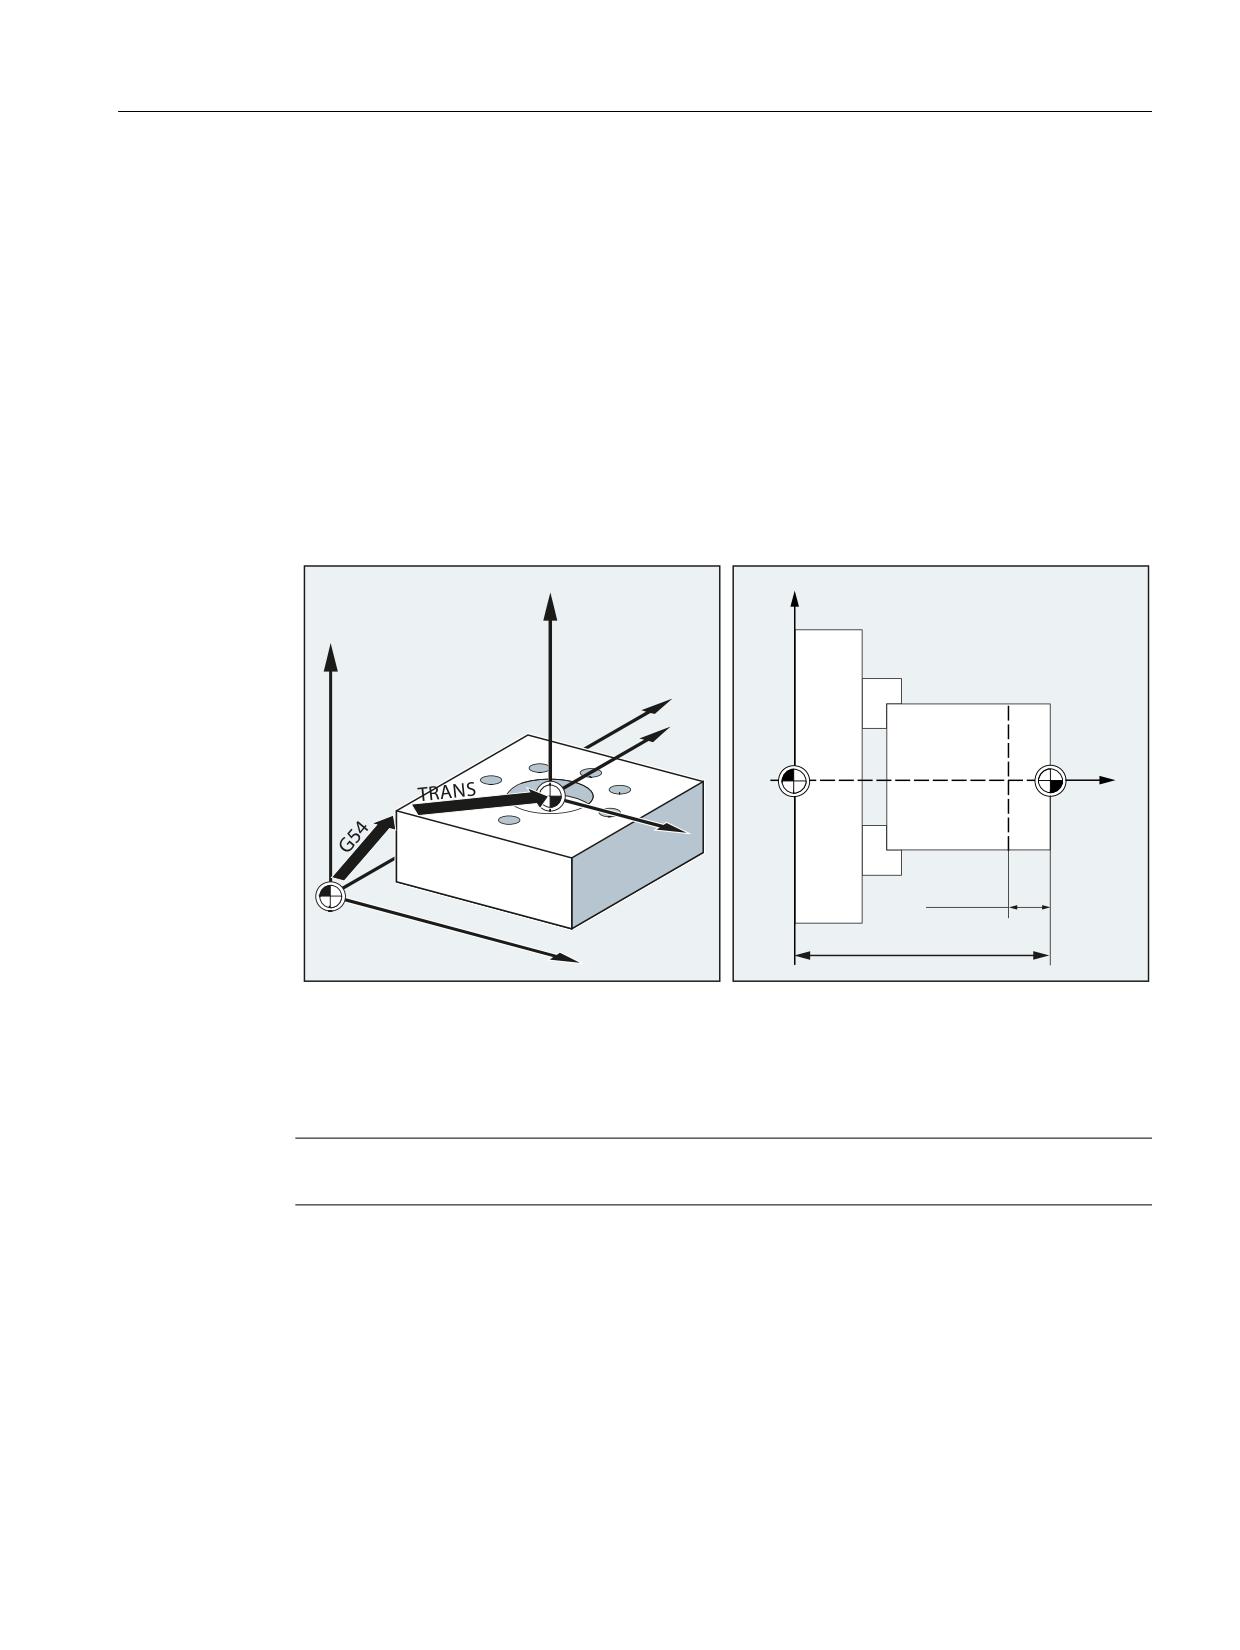
Трансформации координат (фреймы)
12.3 Программируемое смещение нулевой точки
12.3
Программируемое смещение нулевой точки
12.3.1
Смещение нулевой точки (TRANS, ATRANS)
Функция
С помощью TRANS/ATRANS для всех траекторных и позиционирующих осей можно
запрограммировать смещения нулевой точки в направлении указанной оси. Благодаря
этому можно работать с разными нулевыми точками, к примеру, к примеру, при
повторяющихся технологических операциях на различных позициях детали.
Фрезерование:
Токарная обработка:
Z
;
ZM
YM
Y
=
0
:
X
75$16
*
XM
Синтаксис
TRANS X… Y… Z…
ATRANS X… Y… Z…
Примечание
Каждый фрейм-оператор программируется в отдельном кадре ЧПУ.
Значение
TRANS:
Абсолютное смещение нулевой точки, относительно
актуальной действующей, установленной с помощью G54 ...
G57, G505 ... G599 нулевой точки детали
ATRANS:
как TRANS, но аддитивное смещение нулевой точки
X... Y... Z... :
Значения смещения в направлении указанных гео-осей
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
343
Трансформации координат (фреймы)
12.3 Программируемое смещение нулевой точки
Примеры
Пример 1: Фрезерование
У этой детали показанные формы
<0
встречаются несколько раз в одной
<
программе.
Последовательность обработки для этой
;
формы зафиксирована в подпрограмме.
Через смещение нулевой точки
устанавливаются соответствующие
<
<
требуемые нулевые точки детали и после
вызывается подпрограмма.
;
;
;0
Программный код
Комментарий
N10 G1 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 G0 X0 Y0 Z2
; Переход к стартовой точке
N30 TRANS X10 Y10
; Абсолютное смещение
N40 L10
; Вызов подпрограммы
N50 TRANS X50 Y10
; Абсолютное смещение
N60 L10
; Вызов подпрограммы
N70 M30
; Конец программы
Основы
344
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.3 Программируемое смещение нулевой точки
Пример 2: Токарная обработка
;
=
0
:
Программный код
Комментарий
N
N10 TRANS X0 Z150
; Абсолютное смещение
N15 L20
; Вызов подпрограммы
N20 TRANS X0 Z140 (или ATRANS Z-10)
; Абсолютное смещение
N25 L20
; Вызов подпрограммы
N30 TRANS X0 Z130 (или ATRANS Z-10)
; Абсолютное смещение
N35 L20
; Вызов подпрограммы
N
Дополнительная информация
TRANS X... Y... Z...
Смещение нулевой точки на запрограммированные в соответствующих указанных
осевых направлениях (траекторные, синхронные и позиционирующие оси) значения
смещения. Исходной точкой служит последнее указанное устанавливаемое смещение
нулевой точки (G54 ... G57, G505 ... G599).
ЗАМЕТКА
Команда TRANS сбрасывает все фрейм-компоненты установленного до этого
программируемого фрейма.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
345
Трансформации координат (фреймы)
12.3 Программируемое смещение нулевой точки
75$16
75$16
Примечание
Смещение, надстраиваемое на уже существующие фреймы, должно быть
запрограммировано с ATRANS.
ATRANS X... Y... Z...
Смещение нулевой точки на запрограммированные в соответствующих указанных
осевых направлениях значения смещения. Исходной точкой служит актуальная
установленная или последняя запрограммированная нулевая точка.
$75$16
75$16
Основы
346
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
содержание .. 3 4 5 6 ..