содержание .. 1 2 3 4 ..
SINUMERIK 840D sl / 828D. Справочник по программированию ЧПУ (2011 год) - часть 3
Регулирование подачи
7.7 Программируемая коррекция ускорения (ACC) (опция)
7.7
Программируемая коррекция ускорения (ACC) (опция)
Функция
В критических сегментах программы может возникнуть необходимость, ограничить
ускорение до максимального возможного значения, чтобы, к примеру, избежать
механических вибраций.
С помощью программируемой коррекции ускорения для каждой траекторной оси или
шпинделя через команду в программе ЧПУ может быть изменено ускорение.
Ограничение действует во всех типах интерполяции. В качестве 100 % ускорения
действуют установленные в машинных данных значения.
Синтаксис
ACC[<ось>]=<значение>
ACC[SPI(<n>)]=<значение>
ACC(S<n>)=<значение>
Выключение:
ACC[...]=100
Синтаксис
ACC:
Изменение ускорения для указанной траекторной оси или
изменение скорости для указанного шпинделя
<ось>:
Имя оси канала траекторной оси
SPI(<n>) / S<n> :
Идентификатор шпинделя
SPI(<n>) и S<n> функционально идентичны.
<n>:
Номер шпинделя
Указание:
SPI преобразует номер шпинделя в идентификатор оси.
Передаваемый параметр (<n>) должен содержать
действительный номер шпинделя.
<значение>:
Изменение ускорения в процентах
Значение относится или накладывается на установленную на
станочном пульте процентовку подачи.
Диапазон значений:
1 … 200%, целочисленные
ЗАМЕТКА
При большем ускорении могут быть превышены разрешенные изготовителем станка
значения.
Основы
140
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.7 Программируемая коррекция ускорения (ACC) (опция)
Пример
Программный код
Комментарий
N50 ACC[X]=80
; Осевые салазки в направлении Х должны перемещаться
только с ускорением 80%.
N60 ACC[SPI(1)]=50
; Шпиндель 1 должен ускоряться или тормозиться только с
50% способности разгона.
Дополнительная информация
Запрограммированная с ACC коррекция ускорения
Запрограммированная с ACC[...] коррекция ускорения всегда учитывается как в
системной переменной $AA_ACC при выводе. Выгрузка в программе обработки детали
и в синхронных действиях происходит в различные моменты времени в обработке ЧПУ.
В программе обработки детали
Записанное в программе обработки детали значение учитывается в системной
переменной $AA_ACC как записано в программе обработки детали только в том
случае, если ACC промежуточно не изменялась из синхронного действия.
В синхронных действиях
Соответственно действует: Записанное синхронным действием значение учитывается
в системной переменной $AA_ACC как записано синхронным действием только в том
случае, если ACC промежуточно не изменялась из программы обработки детали.
Заданное ускорение может изменяться и через синхронные действия (см. Описание
функций, синхронные действия).
Пример:
Программный код
N100 EVERY $A_IN[1] DO POS[X]=50 FA[X]=2000 ACC[X]=140
Актуальное значение ускорения может быть запрошено с помощью системной
переменной $AA_ACC[<ось>]. Через машинные данные можно установить, должно ли
при RESET/завершении программы обработки детали действовать последнее
установленное значение ACC или 100%.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
141
Регулирование подачи
7.8 Подача с наложением маховичка (FD, FDA)
7.8
Подача с наложением маховичка (FD, FDA)
Функция
С помощью команд FD и FDA можно перемещать оси в процессе выполнения
программы обработки детали с помощью маховичков. При этом на
запрограммированные движения перемещения осей накладываются нормированные
как данные хода или скорости сигналы маховичка.
Траекторные оси
Для траекторных осей возможно наложение запрограммированной подачи по
траектории. При этом обрабатывается маховичок 1-ой гео-оси канала. Нормированные
в зависимости от направления вращения импульсы маховичка на такт IPO
соответствуют накладываемой скорости движения по траектории. Предельные
значения скорости движения по траектории, которые могут быть достигнуты через
наложение маховичка:
• Минимальное значение: 0
• Максимальное значение: Предельные значения машинных данных участвующих в
движении перемещения траекторных осей
Примечание
Подача по траектории
Подача по траектории F и подача маховичка FD не могут быть запрограммированы
в одном кадре ЧПУ.
Позиционирующие оси
Для позиционирующих осей возможно осевое наложение пути перемещения или
скорости. При этом обрабатывается согласованный с осью маховичок.
• Наложение перемещения
Нормированные в зависимости от направления вращения импульсы маховичка
соответствуют пути, который должен быть пройден осью. При этом учитываются
только импульсы маховичка в направлении к запрограммированной позиции.
• Наложение скорости
Нормированные в зависимости от направления вращения импульсы маховичка на
такт IPO соответствуют накладываемой осевой скорости. Предельные значения
скорости движения по траектории, которые могут быть достигнуты через наложение
маховичка:
- Минимальное значение: 0
- Максимальное значение: Предельные значения машинных данных
позиционирующей оси
Подробное описание параметрирования маховичков можно найти в:
Литература:
/FB2/ Описание функций "Расширенные функции", Движение вручную и движение с
помощью маховичка (H1)
Синтаксис
FD=<скорость>
FDA[<ось>]=<скорость>
Основы
142
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.8 Подача с наложением маховичка (FD, FDA)
Значение
FD=< скорость > :
Подача по траектории и разрешение
наложения скорости через маховичок.
<скорость>:
• Значение = 0: запрещено!
• Значение ≠ 0: Скорость движения по
траектории
FDA[<ось>]=<скорость> :
Осевая подача
<скорость>:
• Значение = 0: Задача перемещения через
маховичок
• Значение ≠ 0: Осевая скорость
<ось>:
Идентификатор позиционирующей оси
Примечание
FD и FDA действуют покадрово.
Пример
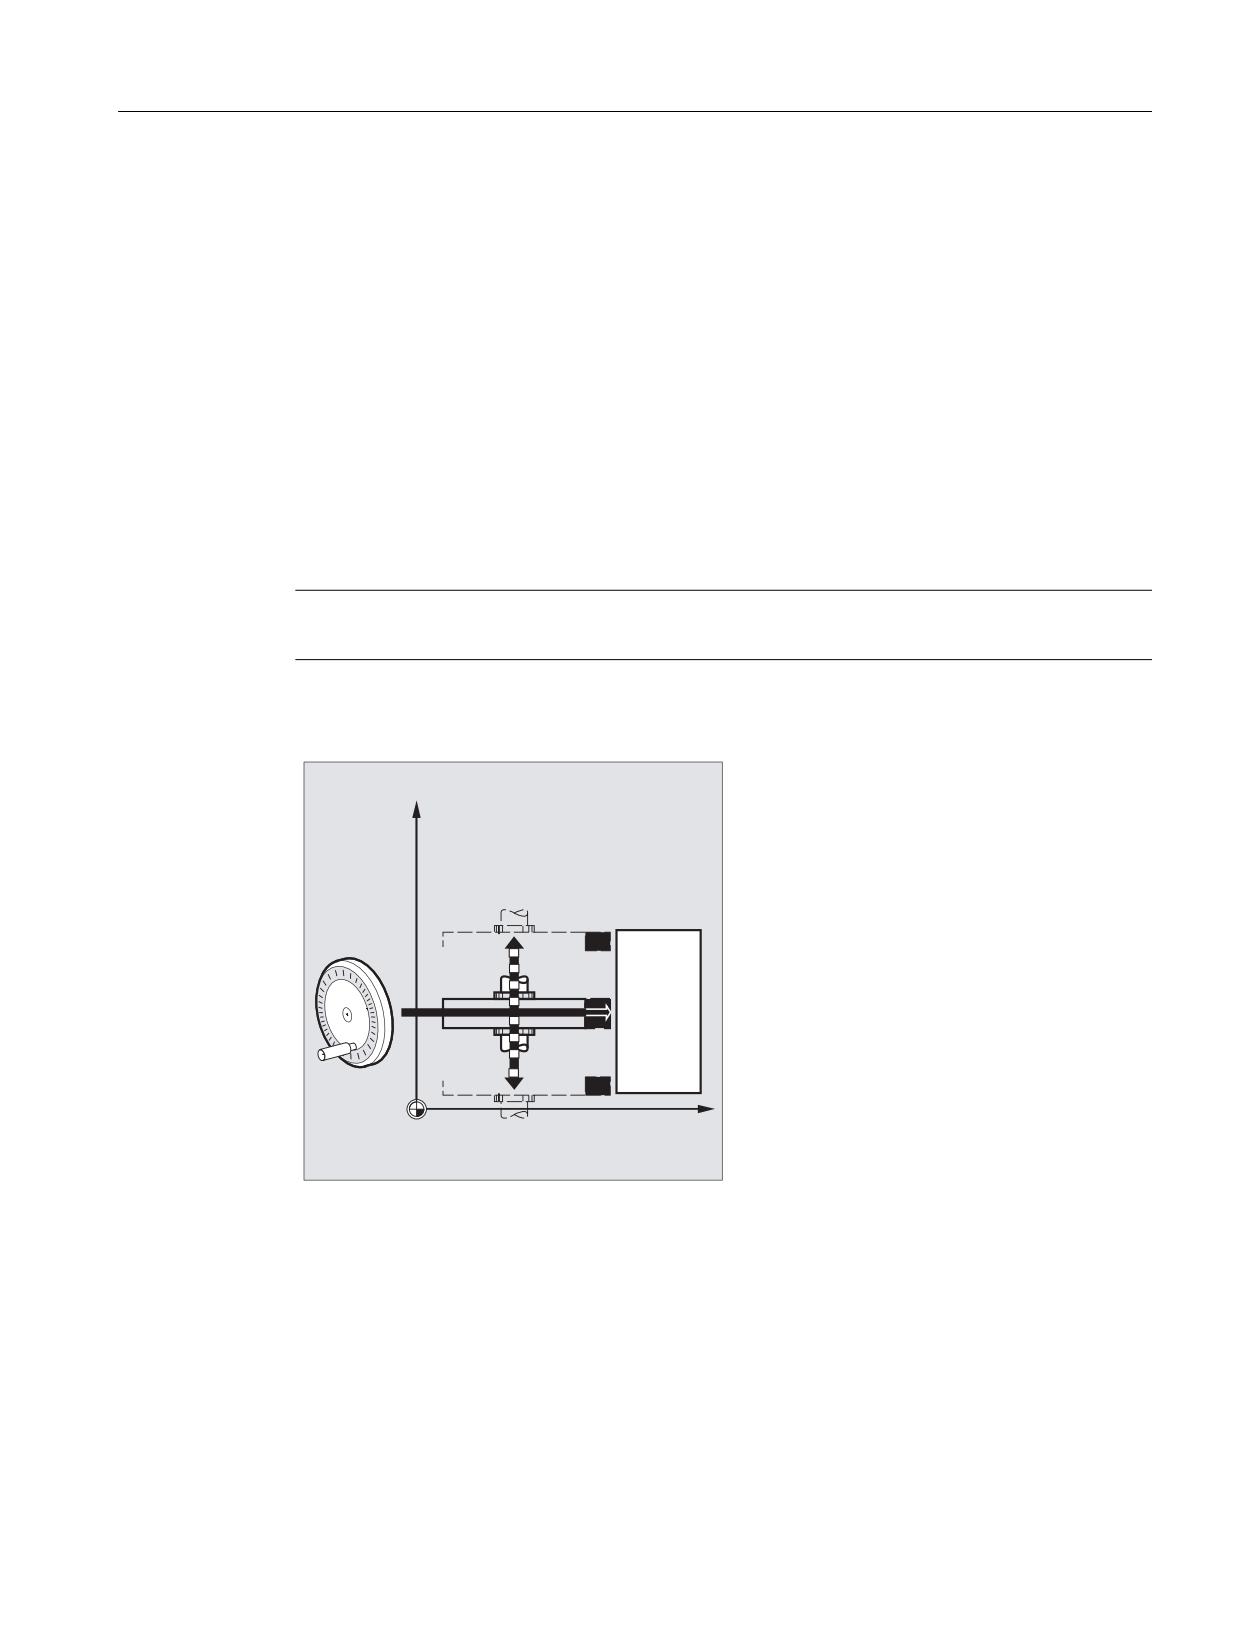
Заданное перемещение: Качающийся в
направлении Z шлифовальный круг через
=
маховичок движется в направлении Х к
детали.
При этом оператор может осуществлять
ручную подачу до равномерного
искрения. Посредством активации
"Стирания остатка пути" осуществляется
переход в следующий кадр ЧПУ и работа
продолжается в режиме АВТО.
;
Дополнительная информация
Перемещение траекторных осей с наложением скорости ( FD=<скорость> )
Для кадра программы обработки детали, в котором запрограммировано наложение
скорости движения по траектории, должны быть выполнены следующие условия:
• Команда перемещения G1, G2 или G3 активна
• Точный останов G60 активен
• Линейная подача G94 активна
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
143
Регулирование подачи
7.8 Подача с наложением маховичка (FD, FDA)
Процентовка подачи
Процентовка подачи действует только на запрограммированную скорость движения по
траектории, но не на созданный маховичком компонент скорости (исключение:
процентовка подачи = 0).
Пример:
Программный код
Описание
N10 X… Y… F500
; Подача по траектории = 500 мм/мин
N20 X… Y… FD=700
;
Подача по траектории = 700 мм/мин и наложение скорости
;
через маховичок.
;
В N20 происходит разгон с 500 до 700 мм/мин. Через маховичок
;
в зависимости от направления вращения можно изменять
; скорость движения по траектории между 0
и макс. значением (машинные данные).
Перемещение позиционирующих осей с заданным перемещением ( FDA[<ось>]=0 )
В кадре ЧПУ с запрограммированной FDA[<ось>]=0 подача устанавливается на ноль,
поэтому со стороны программы движение перемещения не выполняется.
Запрограммированное движение перемещения к заданному конечному положению
теперь управляется исключительно оператором посредством вращения маховичка.
Пример:
Программный код
Описание
N20 POS[V]=90 FDA[V]=0
;
Заданное конечное положение = 90 мм, осевая подача =
;
0 мм/мин и
;
наложение перемещения через маховичок.
; Скорость оси V в начале кадра = 0 мм/мин.
Перемещение и скорость задаются через импульсы
маховичка
Основы
144
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.8 Подача с наложением маховичка (FD, FDA)
Направление движения, скорость движения:
Оси перемещаются в соответствии со знаком точно по заданному импульсами
маховичка пути. В зависимости от направления вращения, возможно движение вперед
и назад. Чем быстрее вращается маховичок, тем выше скорость перемещения.
Диапазон перемещения:
Диапазон перемещения ограничивается стартовой позицией и запрограммированной
конечной точкой.
Перемещение позиционирующих осей с наложением скорости
( FDA[<ось>]=<скорость> )
В кадре ЧПУ с запрограммированной FDA[…]=… подача ускоряется или замедляется от
последнего запрограммированного значения FA до запрограммированного в FDA
значения. Исходя из актуальной подачи FDA запрограммированное движение к позиции
назначения с помощью вращения маховичка может ускоряться или замедляться до
нуля. В качестве максимальной скорости действуют спараметрированные в машинных
данных значения.
Пример:
Программный код
Описание
N10 POS[V]=… FA[V]=100
; Осевая подача = 100 мм/мин
N20 POS[V]=100 FAD[V]=200
;
Осевое заданное конечное положение = 100, осевая
;
подача = 200 мм/мин
;
и наложение скорости через маховичок.
;
В N20 происходит разгон с 100 до 200 мм/мин. Через
;
маховичок возможно зависимое от направления
; вращения изменение скорости
между 0 и макс. значением (машинные данные).
Диапазон перемещения:
Диапазон перемещения ограничивается стартовой позицией и запрограммированной
конечной точкой.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
145
Регулирование подачи
7.9 Оптимизация подачи для изогнутых участков траектории (CFTCP, CFC, CFIN)
7.9
Оптимизация подачи для изогнутых участков траектории
(CFTCP, CFC, CFIN)
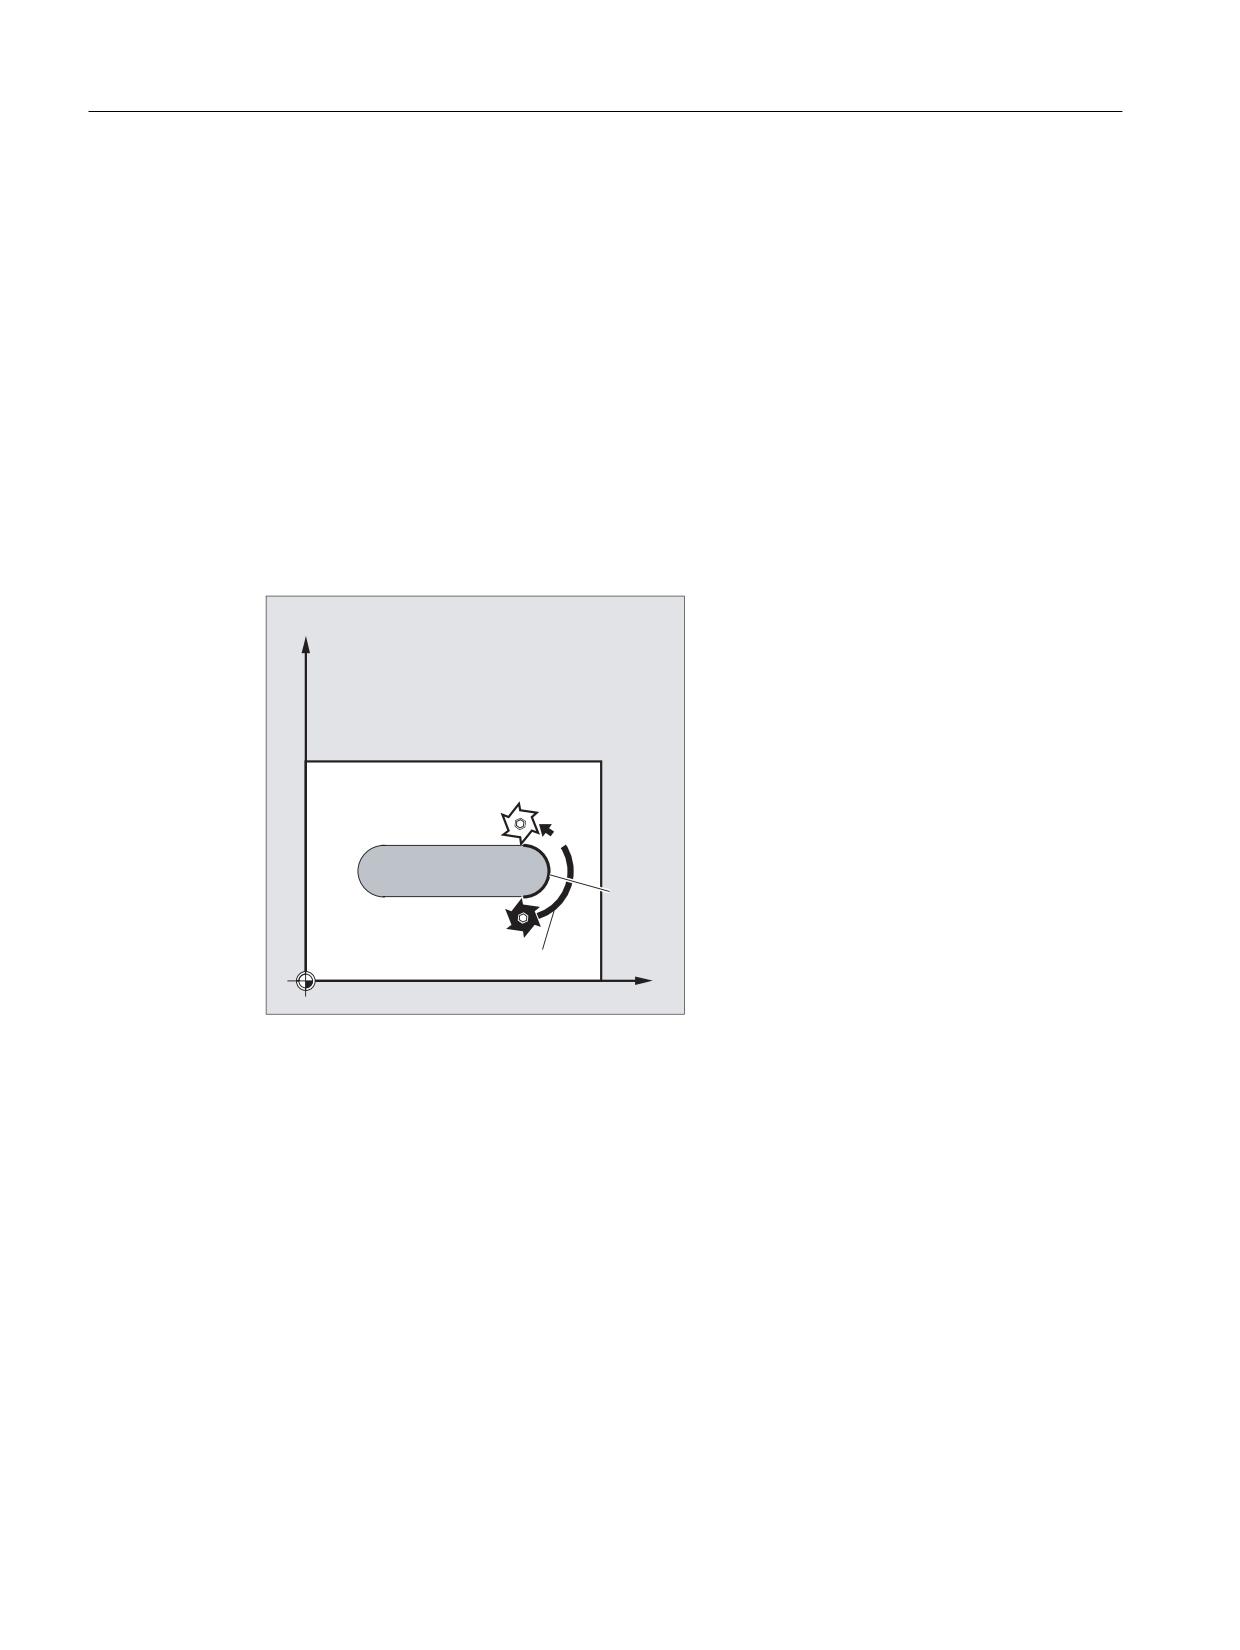
Функция
Запрограммированная подача при включенном режиме коррекции G41/G42 для
радиуса фрезы прежде всего относится к траектории центра фрезы (сравни главу
"Трансформации координат (фреймы)").
При фрезеровании окружности (это же относится и к полиномиальной и сплайн-
интерполяции) подача на кромке фрезы при определенных обстоятельствах изменятся
до такой степени, что это отрицательно влияет на результат обработки.
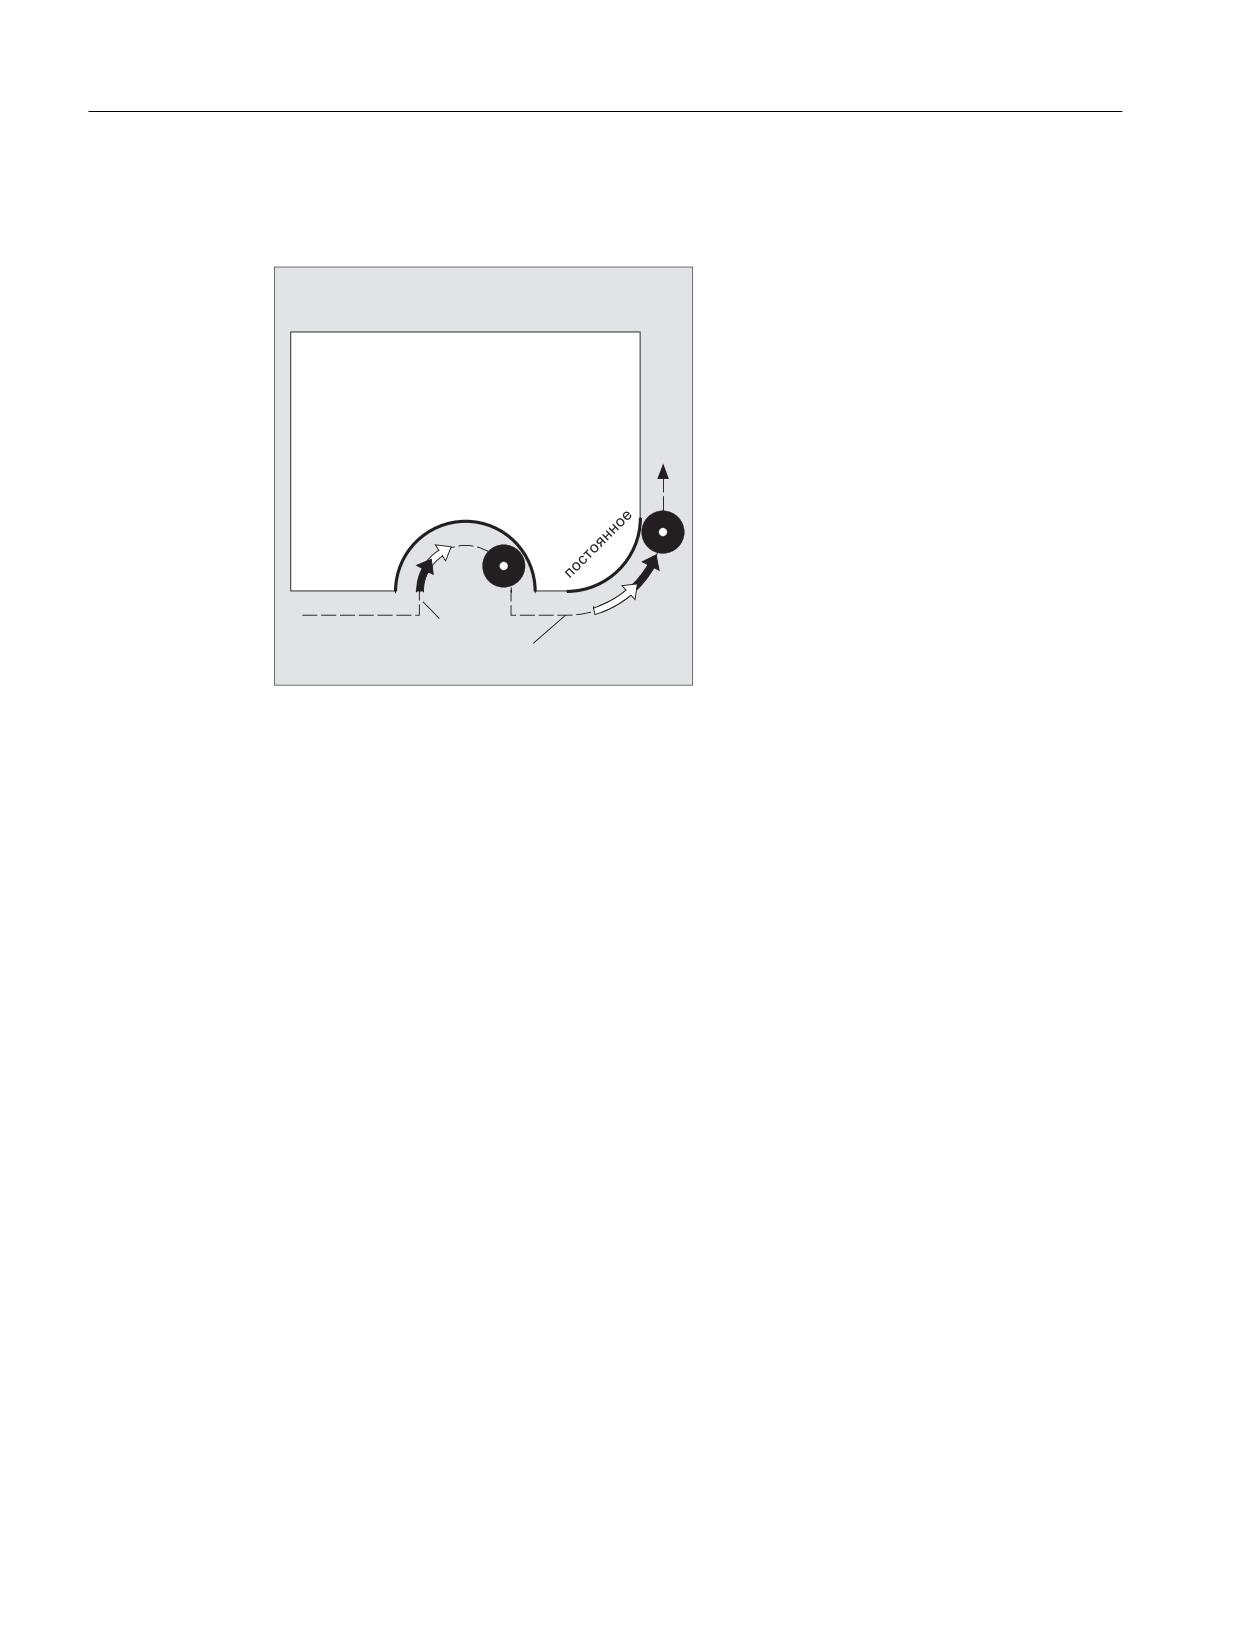
Пример: Фрезерование небольшого наружного радиуса большим инструментом. Путь,
который должна пройти наружная сторона фрезы, значительно больше пути вдоль
контура.
̱͕͔͙͚͗
̹͇͙͕͗͌͑͗͏ͦ ͏͔͙͚͓͔͙͇͗͌͘
Из-за этого работа на контуре осуществляется с очень маленькой подачей. Чтобы
избежать таких эффектов, необходимо соответствующее управление подачей для
изогнутых контуров.
Синтаксис
CFTCP
CFC
CFIN
Основы
146
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.9 Оптимизация подачи для изогнутых участков траектории (CFTCP, CFC, CFIN)
Значение
CFTCP:
Постоянная подача на траектории центра фрезы
СЧПУ поддерживает скорость подачи постоянной, коррекции подачи
отключаются.
CFC:
Постоянная подача на контуре (резец инструмента)
Эта функция является стандартной предварительной установкой.
CFIN:
Постоянная подача на резце инструмента только на изогнутых внутрь
контурах, в иных случаях на траектории центра фрезы
Скорость подачи уменьшается на внутренних радиусах.
Пример
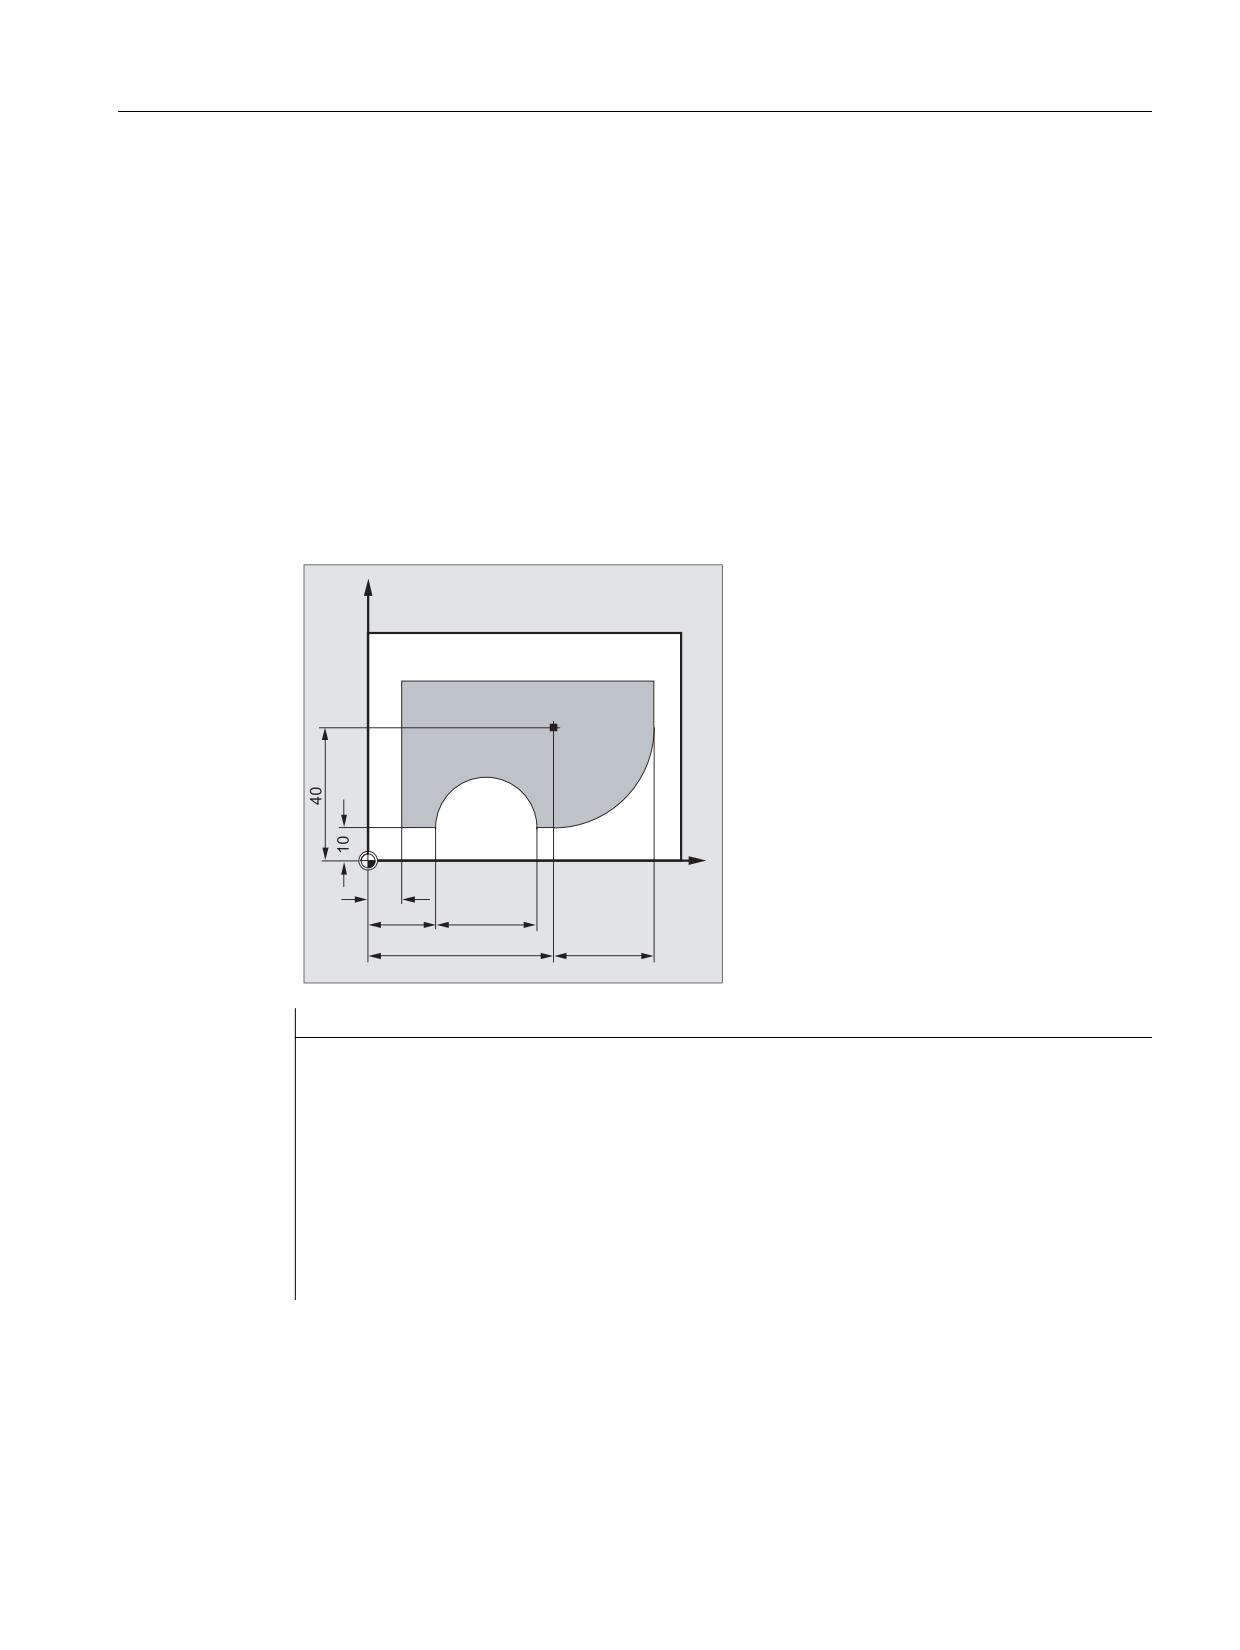
В этом примере сначала изготовляется
<
контур с откорректированной CFC
подачей. При чистовой обработке
фрезеруемая поверхность
дополнительно обрабатывается с CFIN.
Благодаря этому удается предотвратить
повреждение фрезеруемой поверхности
на наружных радиусах из-за слишком
высокой скорости подачи.
;
Программный код
Комментарий
N10 G17 G54 G64 T1 M6
N20 S3000 M3 CFC F500 G41
N30 G0 X-10
N40 Y0 Z-10
; Подача на первую глубину резания
N50 KONTUR1
; Вызов подпрограммы
N40 CFIN Z-25
; Подача на вторую глубину резания
N50 KONTUR1
; Вызов подпрограммы
N60 Y120
N70 X200 M30
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
147
Регулирование подачи
7.9 Оптимизация подачи для изогнутых участков траектории (CFTCP, CFC, CFIN)
Дополнительная информация
Постоянная подача на контуре с CFC
Скорость подачи уменьшается на
внутренних радиусах, увеличивается на
наружных радиусах. Таким образом,
скорость на резце инструмента и тем
самым на контуре остается постоянной.
͖͕͙͕͔͔͕ͦ͌͘
͚͓͔͔͔͕͌ͣ͌͌͟
͚͉͌͒͏͔͔͕͌͌͞
Основы
148
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.10 Несколько значений подачи в одном кадре (F, ST, SR, FMA, STA, SRA)
7.10
Несколько значений подачи в одном кадре (F, ST, SR, FMA, STA,
SRA)
Функция
С помощью функции "Несколько значений подачи в одном кадре", в зависимости от
внешних цифровых и/или аналоговых входов, возможна синхронная с движением
активация различных значений подачи одного кадра ЧПУ, времени ожидания, а также
обратного хода.
Аппаратные входные сигналы собраны в одном входном байте.
Синтаксис
F2=... до F7=...
ST=...
SR=...
FMA[2,<ось>]=... до FMA[7,<ось>]=...
STA[<ось>]=...
SRA[<ось>]=...
Значение
F2=... до F7=... :
По адресу F программируется подача по
траектории, действующая до тех пор, пока
нет входного сигнала.
Дополнительно к подаче по траектории
могут быть запрограммированы до 6-ти
других подач в кадре. Числовое
расширение указывает битовый номер
входа, при изменении которого начинает
действовать подача.
Активность:
покадрово
ST=... :
Время ожидания в сек (для шлифовальной
технологии: время выхаживания)
Входной бит:
1
Активность:
покадрово
SR=... :
Путь обратного хода
Единица для пути обратного хода
относится к актуальной действующей
единице измерения (мм или дюймы).
Входной бит:
0
Активность:
покадрово
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
149

Регулирование подачи
7.10 Несколько значений подачи в одном кадре (F, ST, SR, FMA, STA, SRA)
FMA[2,<ось>]=... до
По адресу FA программируется осевая
FMA[7,<ось>]=... :
подача, действующая до тех пор, пока нет
входного сигнала.
В дополнение к осевой подаче FA, с
помощью FMA в кадре может быть
запрограммировано до 6 других подач на
ось. Первый параметр указывает битовый
номер входа, второй ось, для которой
должна действовать подача.
Активность:
покадрово
STA[<ось>]=...:
Осевое время ожидания в сек (для
шлифовальной технологии: время
выхаживания)
Входной бит:
1
Активность:
покадрово
SRA[<ось>]=...:
Осевой путь обратного хода
Входной бит:
0
Активность:
покадрово
Примечание
Если активируется вход бит 1 для времени ожидания или путь обратного хода бит 0, то
остаточный путь для траекторных осей или соответствующих отдельных осей
стирается и запускается время ожидания или обратный ход.
Примечание
Осевая подача (значение FA или FMA) или подача по траектории (значение F)
соответствует подаче 100%. С помощью функции "Несколько значений подачи в одном
кадре" могут быть реализованы подачи, меньше или равные осевой подаче или
подаче по траектории.
Примечание
Если для оси запрограммированы подачи, время ожидания или путь обратного хода на
основе внешнего входа, то эта ось в этом кадре не может быть запрограммирована как
ось POSA (позиционирующая ось за границы кадра).
Примечание
Look-Ahead действует и при нескольких подачах в одном кадре. Таким образом,
актуальная подача может быть ограничена через Look-Ahead.
Основы
150
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.10 Несколько значений подачи в одном кадре (F, ST, SR, FMA, STA, SRA)
Примеры
Пример 1: Движение по траектории
Программный код
Комментарий
F7=1000
; 7 соответствует входному биту 7
F2=20
; 2 соответствует входному биту 2
ST=1
; Время ожидания (сек) входной бит 1
SR=0.5
; Путь обратного хода (мм) входной бит 0
Пример 2: Осевое движение
Программный код
Комментарий
FMA[3,x]=1000
; Осевая подача со значением 1000 для оси X, 3 соответствует
входному биту 3.
Пример 3: Несколько рабочих ходов в одном кадре
Программный код
Комментарий
N20 T1 D1 F500 G0 X100
; Исходное положение
N25 G1 X105 F=20 F7=5 F3=2.5 F2=0.5 ST=1.5 SR=0.5
; Обычная подача с F,
черновая обработка с
F7, чистовая обработка
с F3, точная чистовая
обработка с F2, время
ожидания 1.5 сек, путь
обратного хода 0.5 мм
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
151
Регулирование подачи
7.11 Покадровая подача (FB)
7.11
Покадровая подача (FB)
Функция
С помощью функции "Покадровая подача" для отдельного кадра может быть задана
отдельная подача. После этого кадра снова активна действовавшая до этого
модальная подача.
Синтаксис
FB=<значение>
Значение
FB:
Подача только для актуального кадра
<ЗНАЧЕНИЕ>: Запрограммированное значение должно быть больше нуля.
Интерпретация осуществляется в соответствии с активным типом
подачи:
• G94: подача в мм/мин или градусах/мин
• G95: подача в мм/оборот или дюймов/оборот
• G96: постоянная скорость резания
Примечание
Если в кадре не запрограммировано движение перемещения (к примеру, кадр
вычисления), то FB не действует.
Если не запрограммировано явной подачи для фаски/закругления, то значение FB
действует и для имеющегося в этом кадре элемента контура "фаска/закругление".
Интерполяции подачи FLIN, FCUB, ... возможны без ограничений.
Одновременное программирование FB и FD (перемещение маховичком с наложением
подачи) или F (модальная подача по траектории) не возможно .
Пример
Программный код
Комментарий
N10 G0 X0 Y0 G17 F100 G94
; Исходное положение
N20 G1 X10
; Подача 100 мм/мин
N30 X20 FB=80
; Подача 80 мм/мин
N40 X30
; Подача снова 100 мм/мин.
Основы
152
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.12 Подача на зуб (G95 FZ)
7.12
Подача на зуб (G95 FZ)
Функция
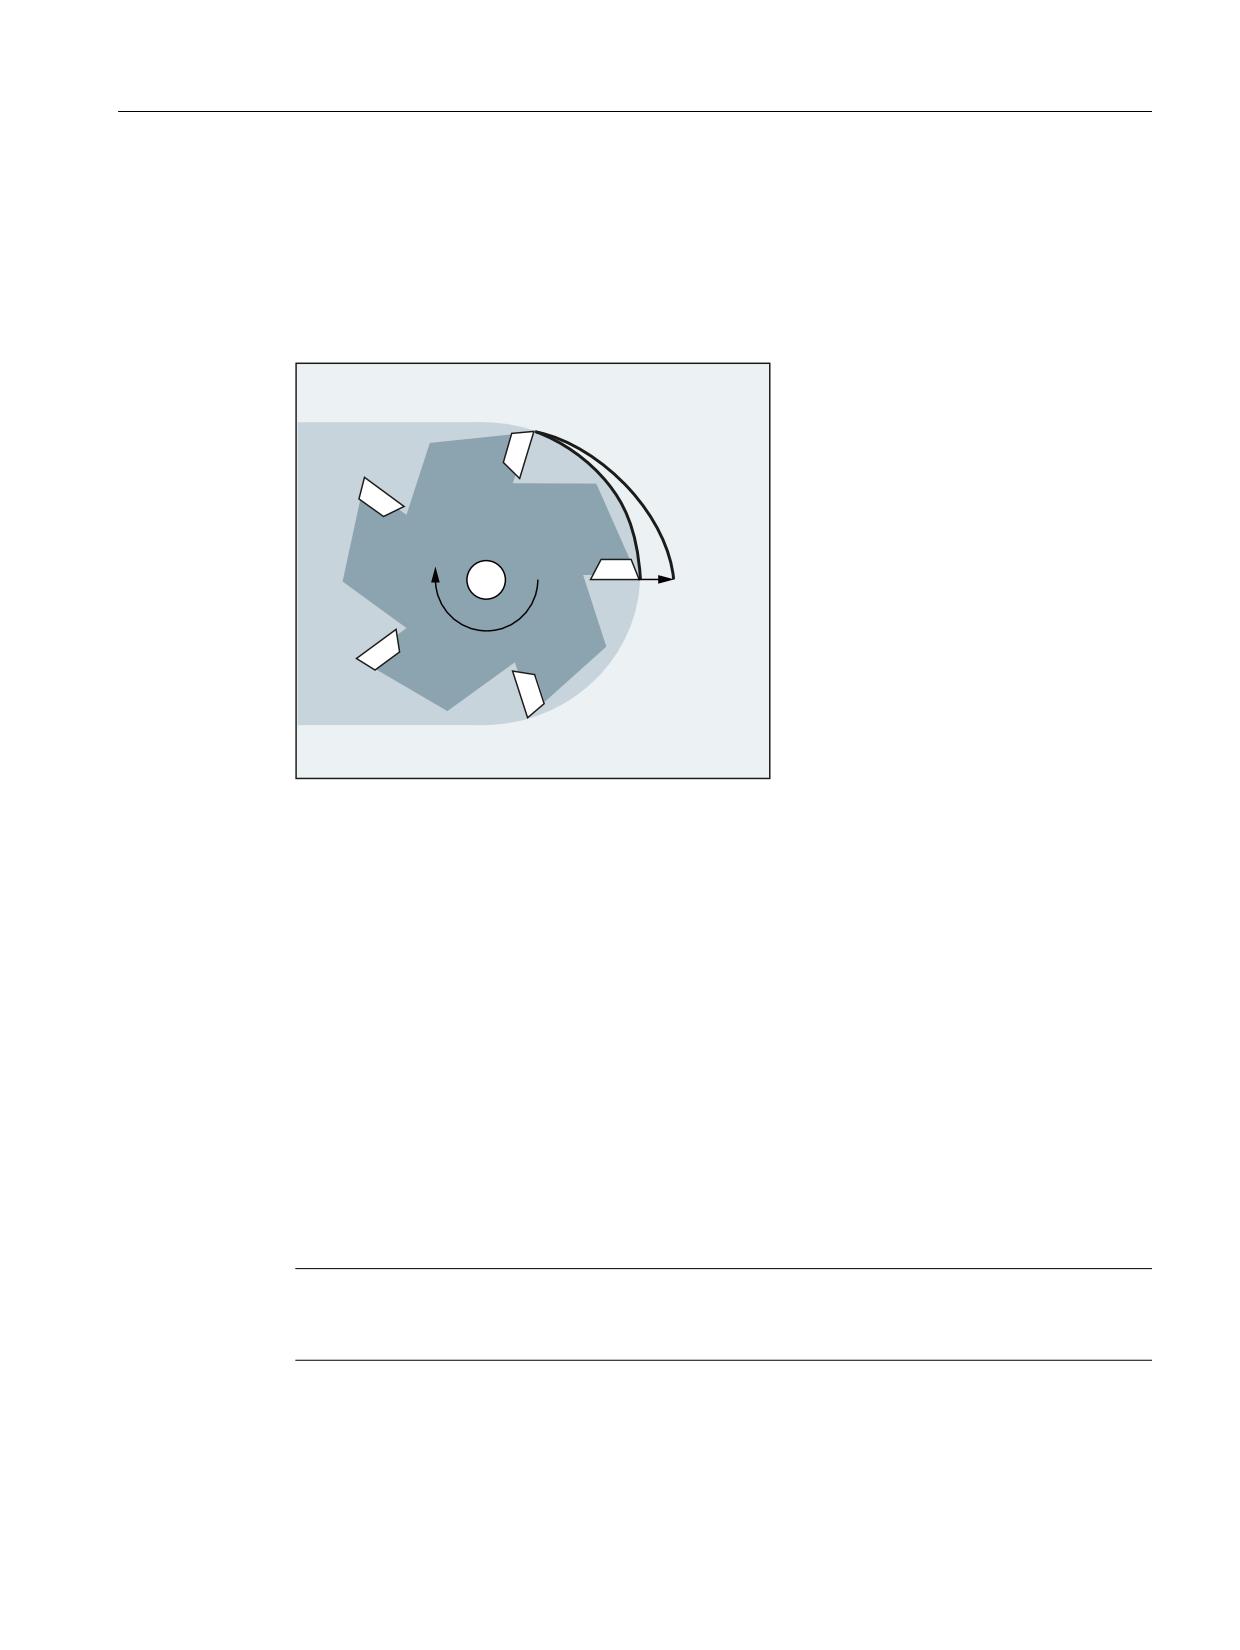
В первую очередь для фрезерных обработок, вместо окружной подачи может быть
запрограммирована и более часто используемая на практике подача на зуб:
̶͚͙ͣ ͖͕͇͋͞͏
͔͇ ͎͚͈
Через параметр инструмента $TC_DPNT (число зубьев) активного блока данных
коррекции инструмента СЧПУ из запрограммированной подачи на зуб вычисляет для
каждого кадра перемещения эффективную окружную подачу:
F = FZ * $TC_DPNT
где:
F:
Окружная подача в мм/об или дюймов/об
FZ:
Подача на зуб в мм/зуб или дюймов/зуб
$TC_DPNT:
Параметр инструмента: Число зубьев/об
Тип инструмента ($TC_DP1) активного инструмента не учитывается.
Запрограммированная подача на зуб не зависит от смены инструмента и выбора/
отмены блока данных коррекции инструмента и сохраняется модально.
Изменение параметра инструмента $TC_DPNT активного резца вступает в силу при
следующем выборе коррекции инструмента или следующей актуализации активных
данных коррекции.
Смена инструмента и выбор/отмена блока данных коррекции инструмента приводят к
новому вычислению действующей окружной подачи.
Примечание
Подача на зуб относится только в траектории, спец. для оси программирование
невозможно.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
153

Регулирование подачи
7.12 Подача на зуб (G95 FZ)
Синтаксис
G95 FZ...
Примечание
G95 и FZ могут быть запрограммированы вместе или по отдельности в кадре.
Последовательность программирования произвольная.
Значение
G95:
Тип подачи: Окружная подача в мм/об или дюймов/об (в зависимости от
G700/G710)
По G95 см. "Подача (G93, G94, G95, F, FGROUP, FL, FGREF) [Страница 109]"
FZ:
Скорость подачи на зуб
Активация:
с G95
Активность:
модально
Единица измерения: мм/зуб или дюймов/зуб (в зависимости от G700/G710)
Примечание
Переключение между G95 F... и G95 FZ...
При переключении между G95 F... (окружная подача) и G95 FZ... (подача на зуб)
соответствующее не активное значение подача удаляется.
Примечание
Отвод подачи с FPR
С помощью FPR, аналогично окружной подачи, и подача на зуб может быть отведена
от любой круговой оси или шпинделя (см. "Подача для позиционирующих осей/
шпинделей (FA, FPR, FPRAON, FPRAOF) [Страница 134]").
ВНИМАНИЕ
Смена инструмента / смена мастер-шпинделя
Последующая смена инструмента или смена мастер-шпинделя должны быть учтены
пользователем через соответствующее программирование, к примеру, повторное
программирование FZ.
ВНИМАНИЕ
Технологические требования, к примеру, попутное или встречное фрезерование,
торцовое или окружное плоское фрезерование и т.п., а также геометрия траектории
(прямая, окружность, ...) не учитываются автоматически. Поэтому необходимо
учитывать данные факторы при программировании подачи на зуб.
Основы
154
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.12 Подача на зуб (G95 FZ)
Примеры
Пример 1: Фреза с 5 зубьями ($TC_DPNE = 5)
Программный код
Комментарий
N10 G0 X100 Y50
N20 G1 G95 FZ=0.02
; Подача на зуб 0,02 мм/зуб
N30 T3 D1
; Установить инструмент и активировать блок данных
коррекции инструмента.
M40 M3 S200
; Скорость шпинделя 200 об/мин
N50 X20
; Фрезерование с:
FZ = 0,02 мм/зуб
? эффективная окружная подача:
F = 0,02 мм/зуб * 5 зубьев/U = 0,1 мм/об
или:
F = 0,1 мм/об * 200 об/мин = 20 мм/мин
…
Пример 2: Переключение между G95 F... и G95 FZ...
Программный код
Комментарий
N10 G0 X100 Y50
N20 G1 G95 F0.1
; Окружная подача 0,1 мм/об
N30 T1 M6
N35 M3 S100 D1
N40 X20
N50 G0 X100 M5
N60 M6 T3 D1
; Установить инструмент, к примеру, с 5 зубьями
($TC_DPNT = 5).
N70 X22 M3 S300
N80 G1 X3 G95 FZ=0.02
; Переключение G95 F… на G95 FZ…, подача на зуб с 0,02 мм/
зуб активна.
…
Пример 3: Отвод подачи на зуб от шпинделя (FBR)
Программный код
Комментарий
…
N41 FPR(S4)
; Инструмент в шпинделе 4 (не мастер-шпиндель).
N51 G95 X51 FZ=0.5
; Подача на зуб 0,5 мм/зуб в зависимости от шпинделя S4.
…
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
155

Регулирование подачи
7.12 Подача на зуб (G95 FZ)
Пример 4: Последующая смена инструмента
Программный код
Комментарий
N10 G0 X50 Y5
N20 G1 G95 FZ=0.03
; Подача на зуб 0,03 мм/зуб
N30 M6 T11 D1
; Установить инструмент, к примеру, с 7 зубьями
($TC_DPNT = 7).
N30 M3 S100
N40 X30
; Эффективная окружная подача 0,21 мм/об
N50 G0 X100 M5
N60 M6 T33 D1
; Установить инструмент, к примеру, с 5 зубьями
($TC_DPNT = 5).
N70 X22 M3 S300
N80 G1 X3
; Подача на зуб модальная 0,03 мм/зуб
? эффективная окружная подача: 0,15 мм/об
…
Пример 5: Смена мастер-шпинделя
Программный код
Комментарий
N10 SETMS(1)
; Шпиндель 1 это мастер-шпиндель.
N20 T3 D3 M6
; Инструмент 3 устанавливается в шпиндель 1.
N30 S400 M3
; Скорость S400 шпинделя 1 (и тем самым T3).
N40 G95 G1 FZ0.03
; Подача на зуб 0,03 мм/зуб
N50 X50
; Движение по траектории, эффективная подача зависит от:
- подача на зуб FZ
- скорость шпинделя 1
- число зубьев активного инструмента T3
N60 G0 X60
N100 SETMS(2)
; Шпиндель 2 становится мастер-шпинделем.
N110 T1 D1 M6
; Инструмент 1 устанавливается в шпиндель 2.
N120 S500 M3
; Скорость S500 шпинделя 2 (и тем самым T1).
N130 G95 G1 FZ0.03 X20
; Движение по траектории, эффективная подача зависит от:
- подача на зуб FZ
- скорость шпинделя 2
- число зубьев активного инструмента T1
Примечание
После смены мастер-шпинделя (N100) пользователь должен выбрать и коррекцию
инструмента, вращаемого шпинделем 2.
Основы
156
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.12 Подача на зуб (G95 FZ)
Дополнительная информация
Переключение между G93, G94 и G95
FZ может быть запрограммирована и при не активной G95, но не действует и удаляется
при выборе G95, т.е. при переключении между G93, G94 и G95 аналогично F удаляется
и значение FZ.
Повторный выбор G95
Повторный выбор G95 при уже активной G95 не действует (если при этом не
запрограммировано переключения между F и FZ).
Действующая покадрово подача (FB)
Действующая покадрово подача FB... при активной G95 FZ... (модально)
интерпретируется как подача на зуб.
Механизм SAVE
В подпрограммах с атрибутом SAVEFZ, аналогично F, записывается на значение перед
стартом подпрограммы.
Несколько значений подачи в одном кадре
Функция "Несколько значений подачи в одном кадре" при подаче на зуб невозможна.
Синхронные действия
Подача FZ из синхронных действий невозможна.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
157
Регулирование подачи
7.12 Подача на зуб (G95 FZ)
Чтение скорости подачи на зуб и типа подачи по траектории
Возможно чтение скорости подачи на зуб и типа подачи по траектории через системные
переменные:
• С остановкой предварительной обработки в программе обработки детали через
системные переменные:
$AC_FZ
Скорость подачи на зуб, которая действовала при
подготовке актуального кадра главного хода.
$AC_F_TYPE
Тип подачи по траектории, который действовал при
подготовке актуального кадра главного хода.
Величина:
Значение:
0
мм/мин
1
мм/об
2
дюймов/мин
3
дюймов/об
11
мм/зуб
31
дюймов/зуб
• Без остановки предварительной обработки в программе обработки детали через
системные переменные:
$P_FZ
Запрограммированная скорость подачи на зуб
$P_F_TYPE
Запрограммированный тип подачи по траектории
Величина:
Значение:
0
мм/мин
1
мм/об
2
дюймов/мин
3
дюймов/об
11
мм/зуб
31
дюймов/зуб
Примечание
Если G95 не активна, то переменные $P_FZ и $AC_FZ всегда дают значение ноль.
Основы
158
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8
8.1
Устанавливаемое смещение нулевой точки
(G54 ... G57, G505 ... G599, G53, G500, SUPA, G153)
Функция
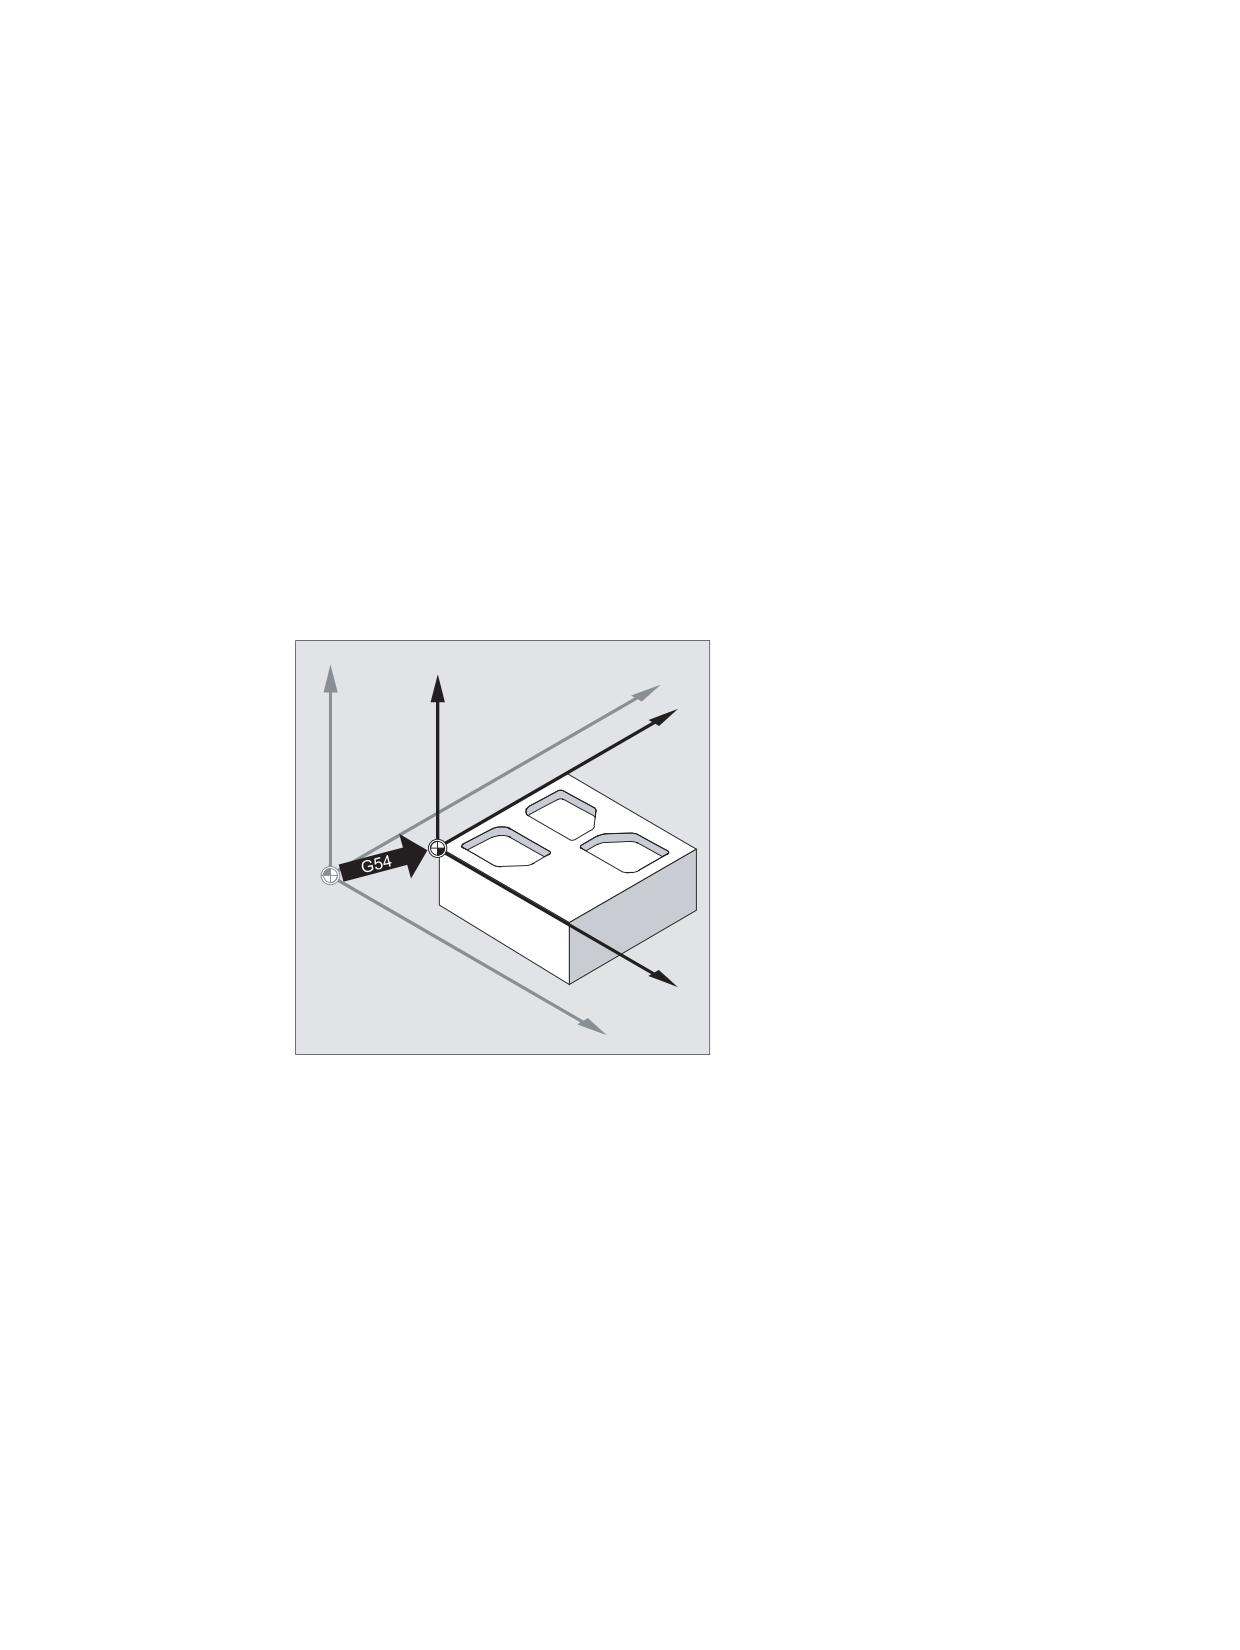
Через устанавливаемое смещение нулевой точки (G54 до G57 и G505 до G599) во всех
осях осуществляется установка нулевой точки детали относительно нулевой точки
базовой кинематической системы.
Таким образом, существует возможность надпрограммного вызова нулевых точек
через команду G (к примеру, для различных устройств).
Фрезерование:
=
<
=
<
;
;
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
159
Геометрические установки
8.1 Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599, G53, G500, SUPA, G153)
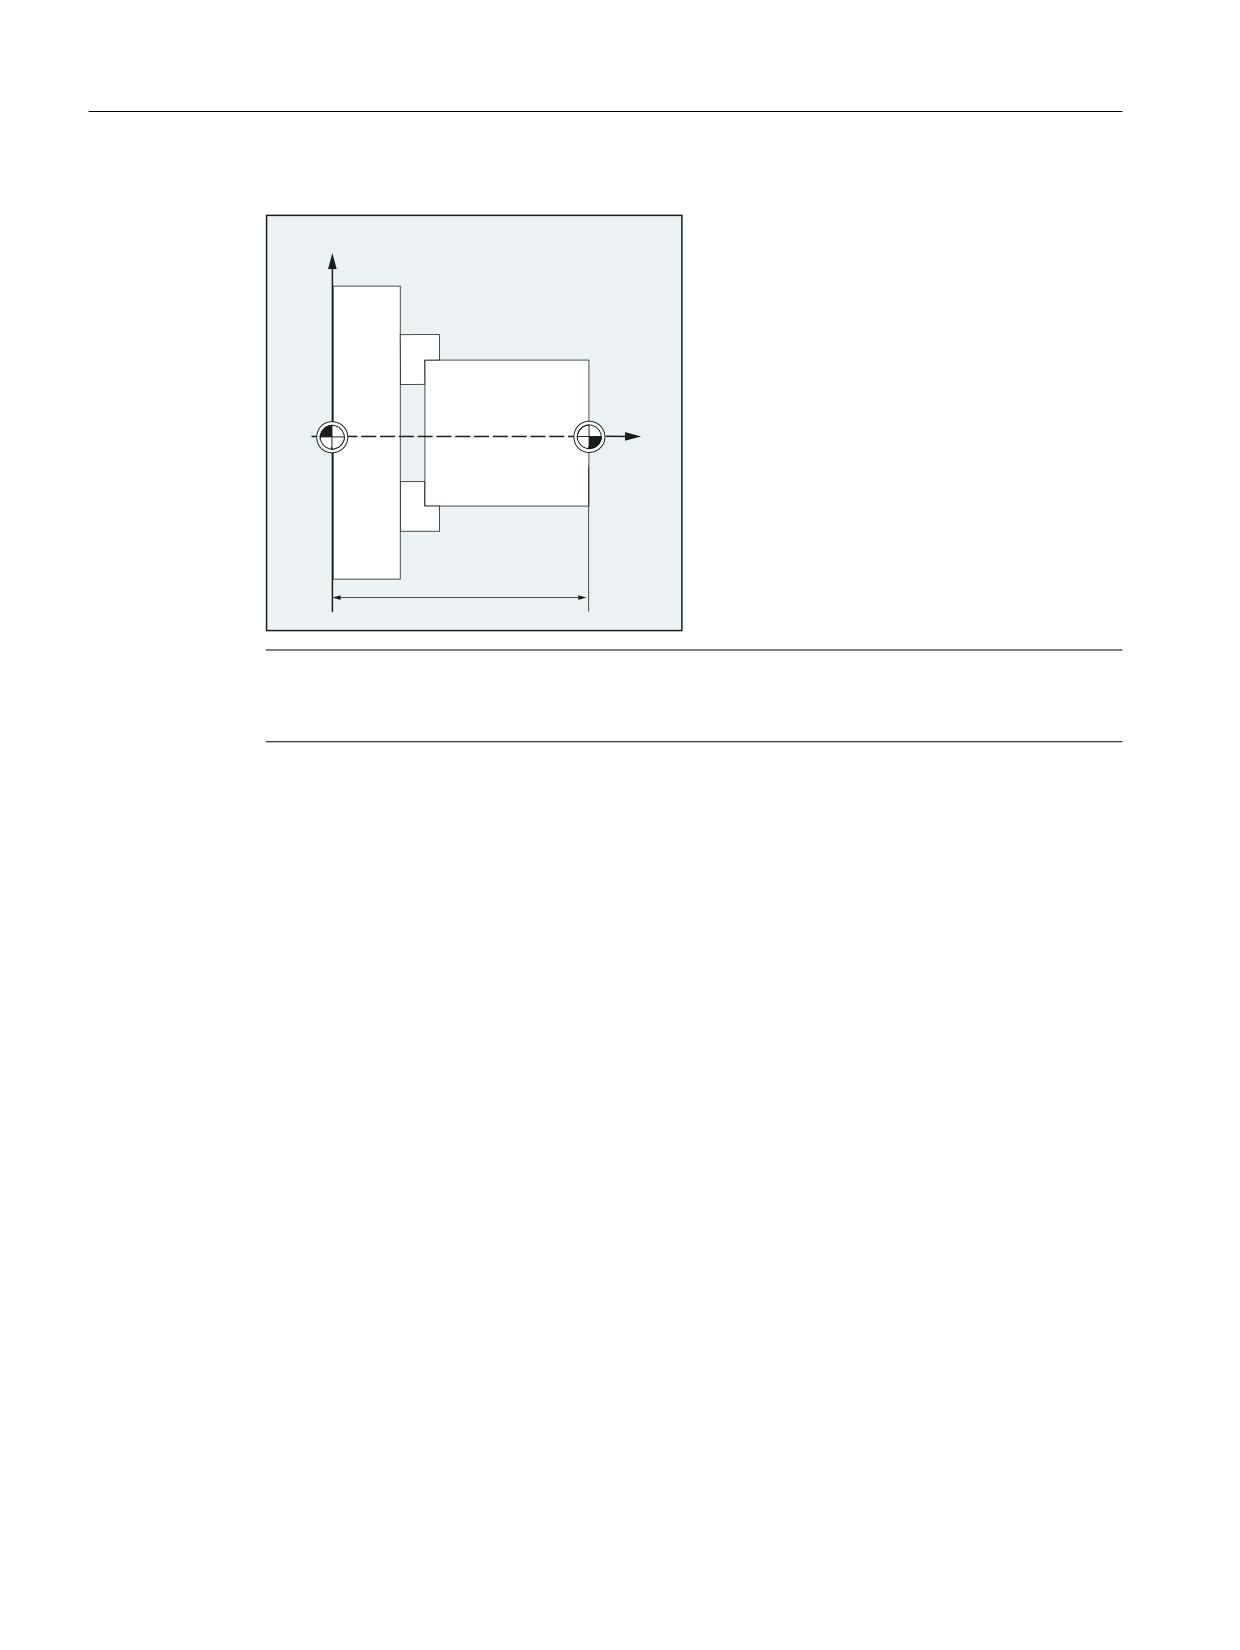
Токарная обработка:
;
=
0
:
*
Примечание
При токарной обработке в G54, к примеру, заносится значение коррекции для
дополнительного зажима зажимного приспособления.
Синтаксис
Включить устанавливаемое смещение нулевой точки:
G54
G57
G505
G599
Выключить устанавливаемое смещение нулевой точки:
G500
G53
G153
SUPA
Основы
160
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.1 Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599, G53, G500, SUPA, G153)
Значение
G54 ... G57 :
Вызов 1-ого до 4-ого устанавливаемого смещения нулевой точки
(WO)
G505 ... G599 :
Вызов 5-ого до 99-ого устанавливаемого WO
G500:
Отключение актуального устанавливаемого WO
G500=нулевой фрейм:
Отключение устанавливаемого
WO до следующего вызова,
(стандартная установка; не
активация общего базового
содержит смещения,
фрейма ($P_ACTBFRAME).
вращения, отражения или
масштабирования)
G500 не равна 0:
Активация первого
устанавливаемого смещения
нулевой точки ($P_UIFR[0]) и
активация общего базового
фрейма ($P_ACTBFRAME) или
активируется возможно
измененный базовый фрейм.
G53:
G53 подавляет покадрово устанавливаемое WO и
программируемое WO.
G153:
G153 действует как G53 и дополнительно подавляет общий
базовый фрейм.
SUPA:
SUPA действует как G153 и дополнительно подавляет:
• смещения маховичком (DRF)
• наложенные движения
• внешнее WO
• смещение PRESET
Литература:
По программируемому смещению нулевой точки см. главу "Трансформации координат
(фреймы) [Страница 337]".
Примечание
Основная установка в начале программы, к примеру, G54 или G500, возможна через
машинные данные.
Примечание
У SINUMERIK 828D вызов 5-ого/6-ого устанавливаемого смещения нулевой точки
выполняется не с G505 или G506, а с G58 или G59. Поэтому команды G505 и G506
недоступны для SINUMERIK 828D.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
161
Геометрические установки
8.1 Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599, G53, G500, SUPA, G153)
Пример
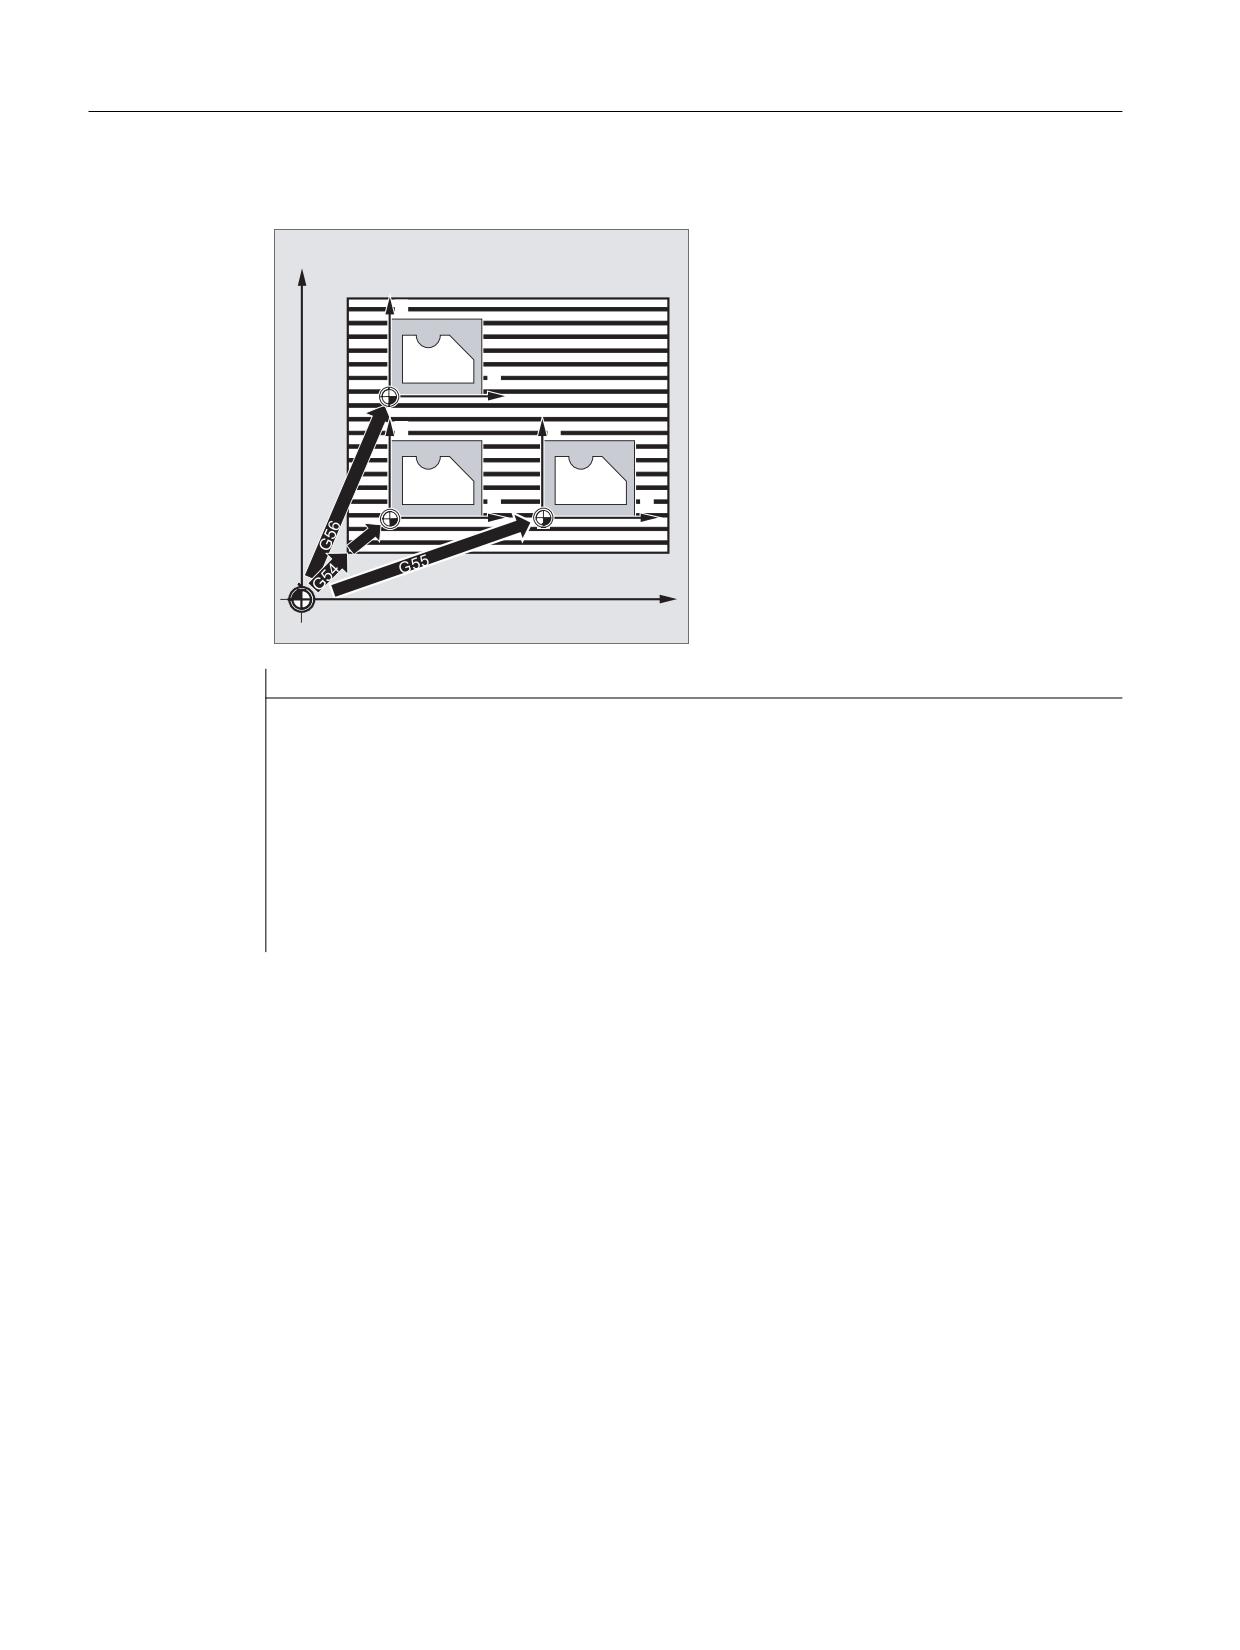
3 детали, расположенные на одной
палете согласно значениям смещения
<0
нулевой точки G54 до G56, должны быть
<
обработаны последовательно.
Последовательность обработки
запрограммирована в подпрограмме L47.
;
<
<
;
;
;0
75$16 ;
0
Программный код
Комментарий
N10 G0 G90 X10 Y10 F500 T1
; Подвод
N20 G54 S1000 M3
; Вызов первого WO, шпиндель вправо
N30 L47
; Выполнение программы как подпрограммы
N40 G55 G0 Z200
; Вызов второго WO, Z через препятствие
N50 L47
; Выполнение программы как подпрограммы
N60 G56
; Вызов третьего WO
N70 L47
; Выполнение программы как подпрограммы
N80 G53 X200 Y300 M30
; Подавление смещения нулевой точки, конец
программы
См. также
Осевое смещение нулевой точки (G58, G59) Осевое смещение нулевой точки (G58,
G59) [Страница 347]
Основы
162
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.1 Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599, G53, G500, SUPA, G153)
Дополнительная информация
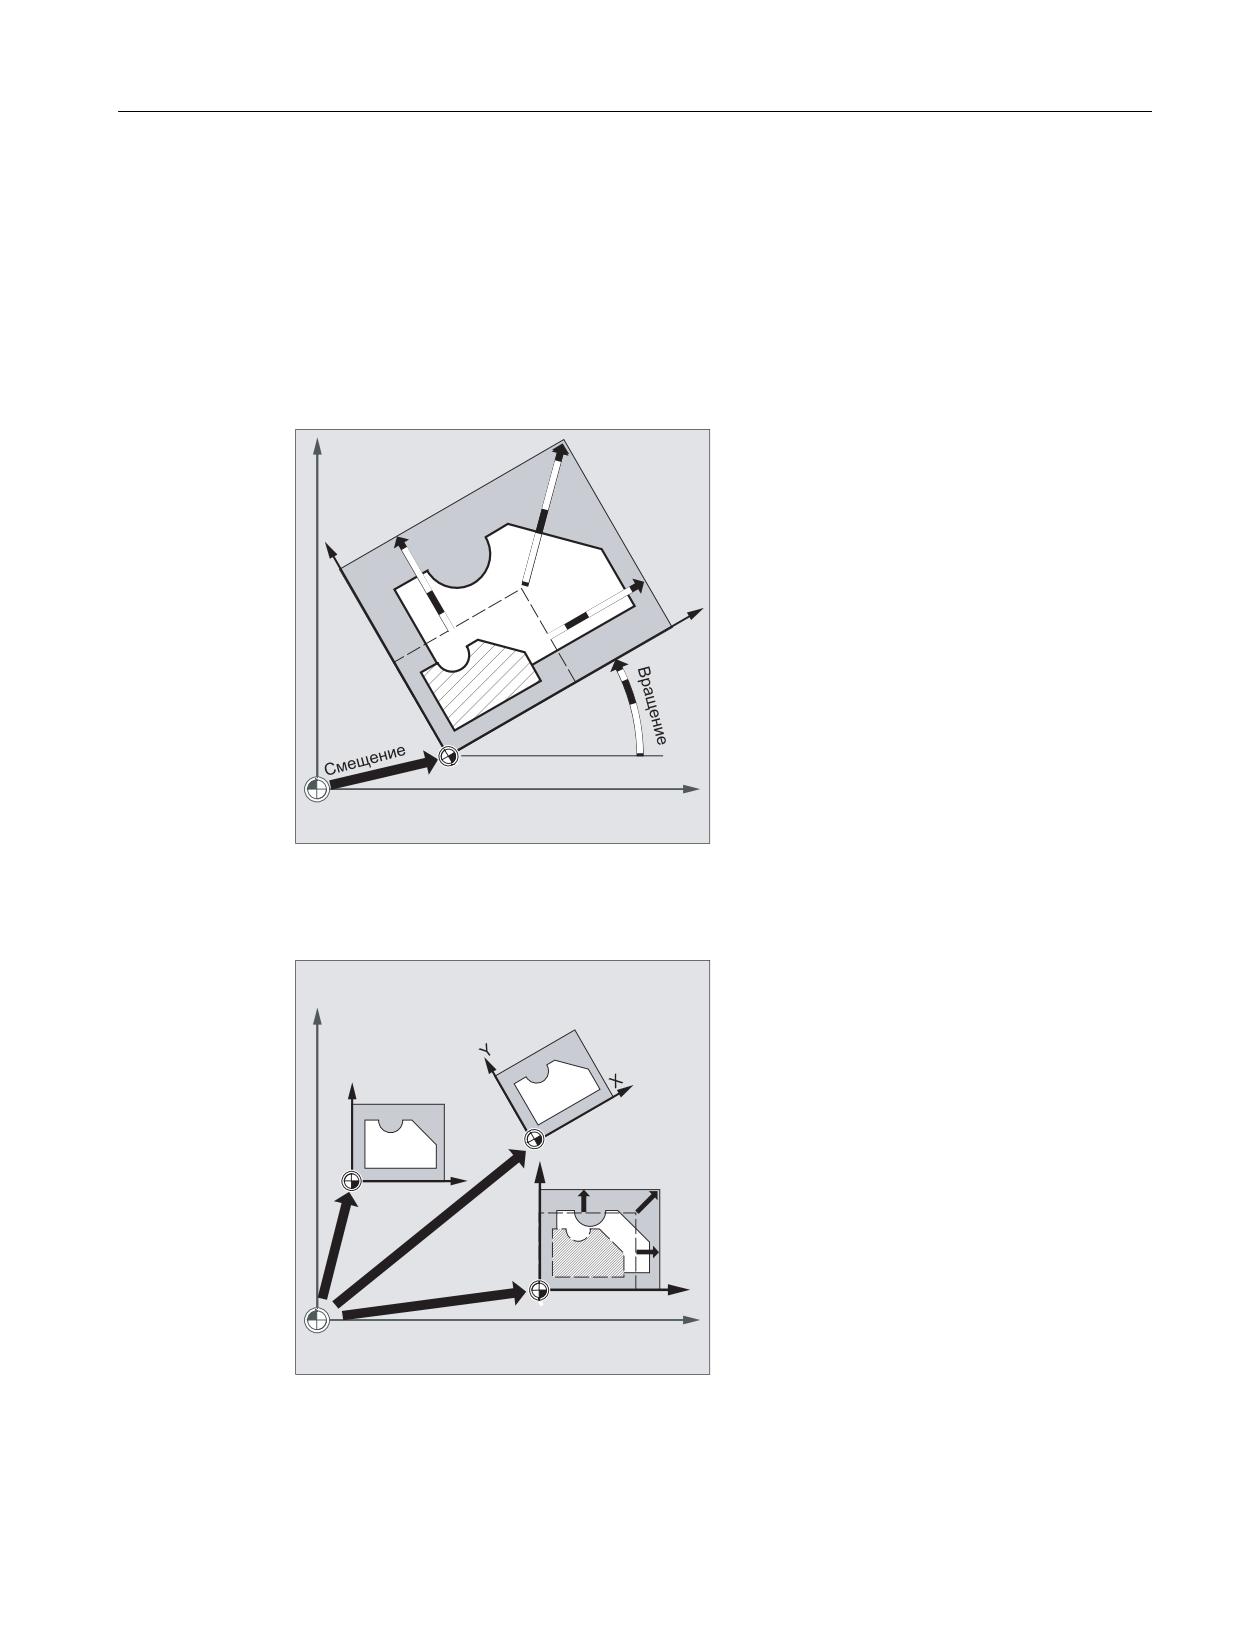
Установка значений смещения
Через панель оператора или универсальный интерфейс во внутреннюю для СЧПУ
таблицу смещения нулевой точки заносятся следующие значения:
• координаты для смещения
• угол при затянутом зажиме
• коэффициенты масштабирования (если необходимо)
<
̳͇͙͇͈͘͟͏͕͉͇͔͗͏͌
<
;
;
Смещение нулевой точки G54 до G57
В программе ЧПУ через вызов одной из четырех команд G54 до G57 нулевая точка
смещается из базовой кинематической системы в систему координат детали.
<
<
;
<
;
;
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
163
Геометрические установки
8.1 Устанавливаемое смещение нулевой точки (G54 ... G57, G505 ... G599, G53, G500, SUPA, G153)
В следующем кадре ЧПУ с запрограммированным движением все указания позиций и
тем самым и движения инструмента относятся к действующей теперь нулевой точке
детали.
Примечание
С помощью 4-х доступных смещений нулевой точки можно (к примеру, для
многократных обработок) одновременно описывать и вызывать в программе 4 зажима
детали.
Другие устанавливаемые смещения нулевой точки: G505 до G599
Для других устанавливаемых смещений нулевой точки имеются номера команд G505
до G599. Таким образом, кроме четырех предустановленных смещений нулевой точки
G54 до G57, через машинные данные в память нулевых точек может быть помещено
всего 100 устанавливаемых смещений нулевой точки.
Основы
164
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.2 Выбор рабочей плоскости (G17/G18/G19)
8.2
Выбор рабочей плоскости (G17/G18/G19)
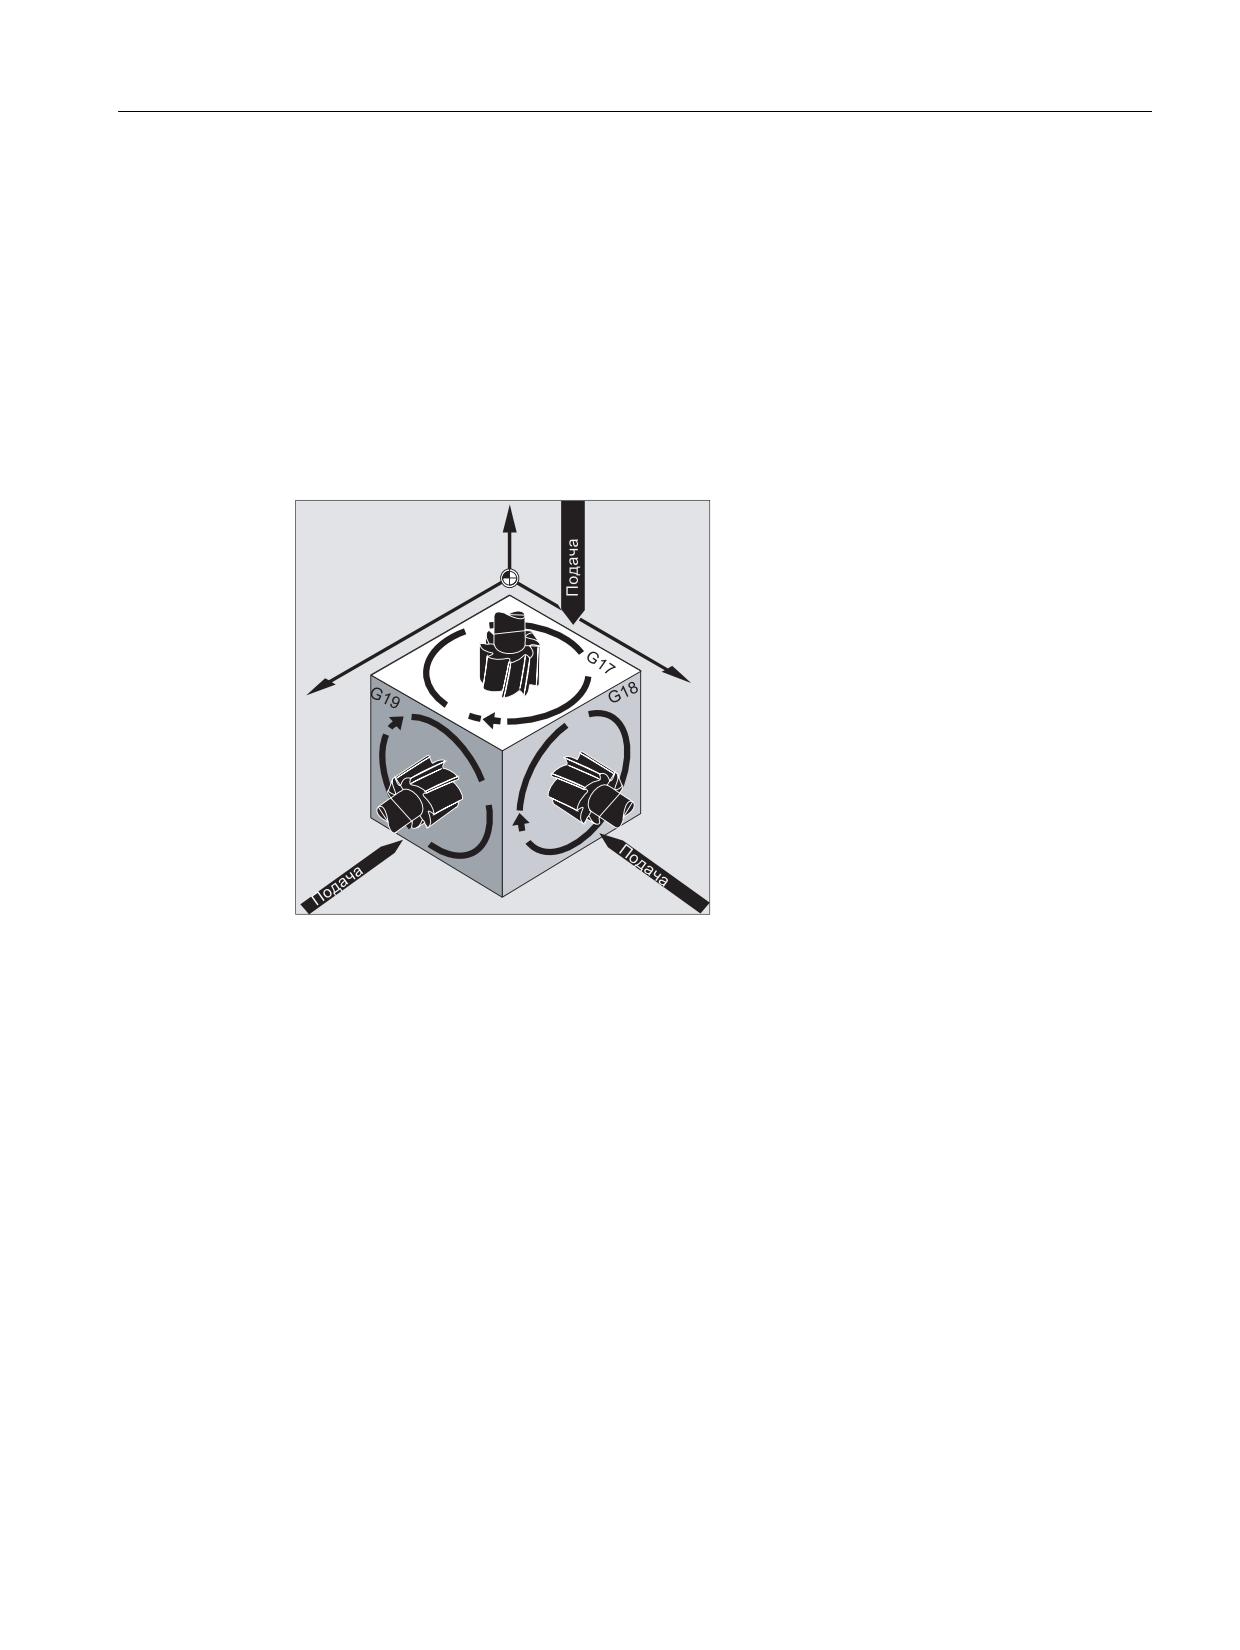
Функция
Посредством указания рабочей плоскости, в которой должен быть изготовлен
желаемый контур, одновременно устанавливаются следующие функции:
• Плоскость для коррекции радиуса инструмента.
• Направление подачи для коррекции длин инструмента в зависимости от типа
инструмента.
• Плоскость для круговой интерполяции.
=
<
;
Синтаксис
G17
G18
G19
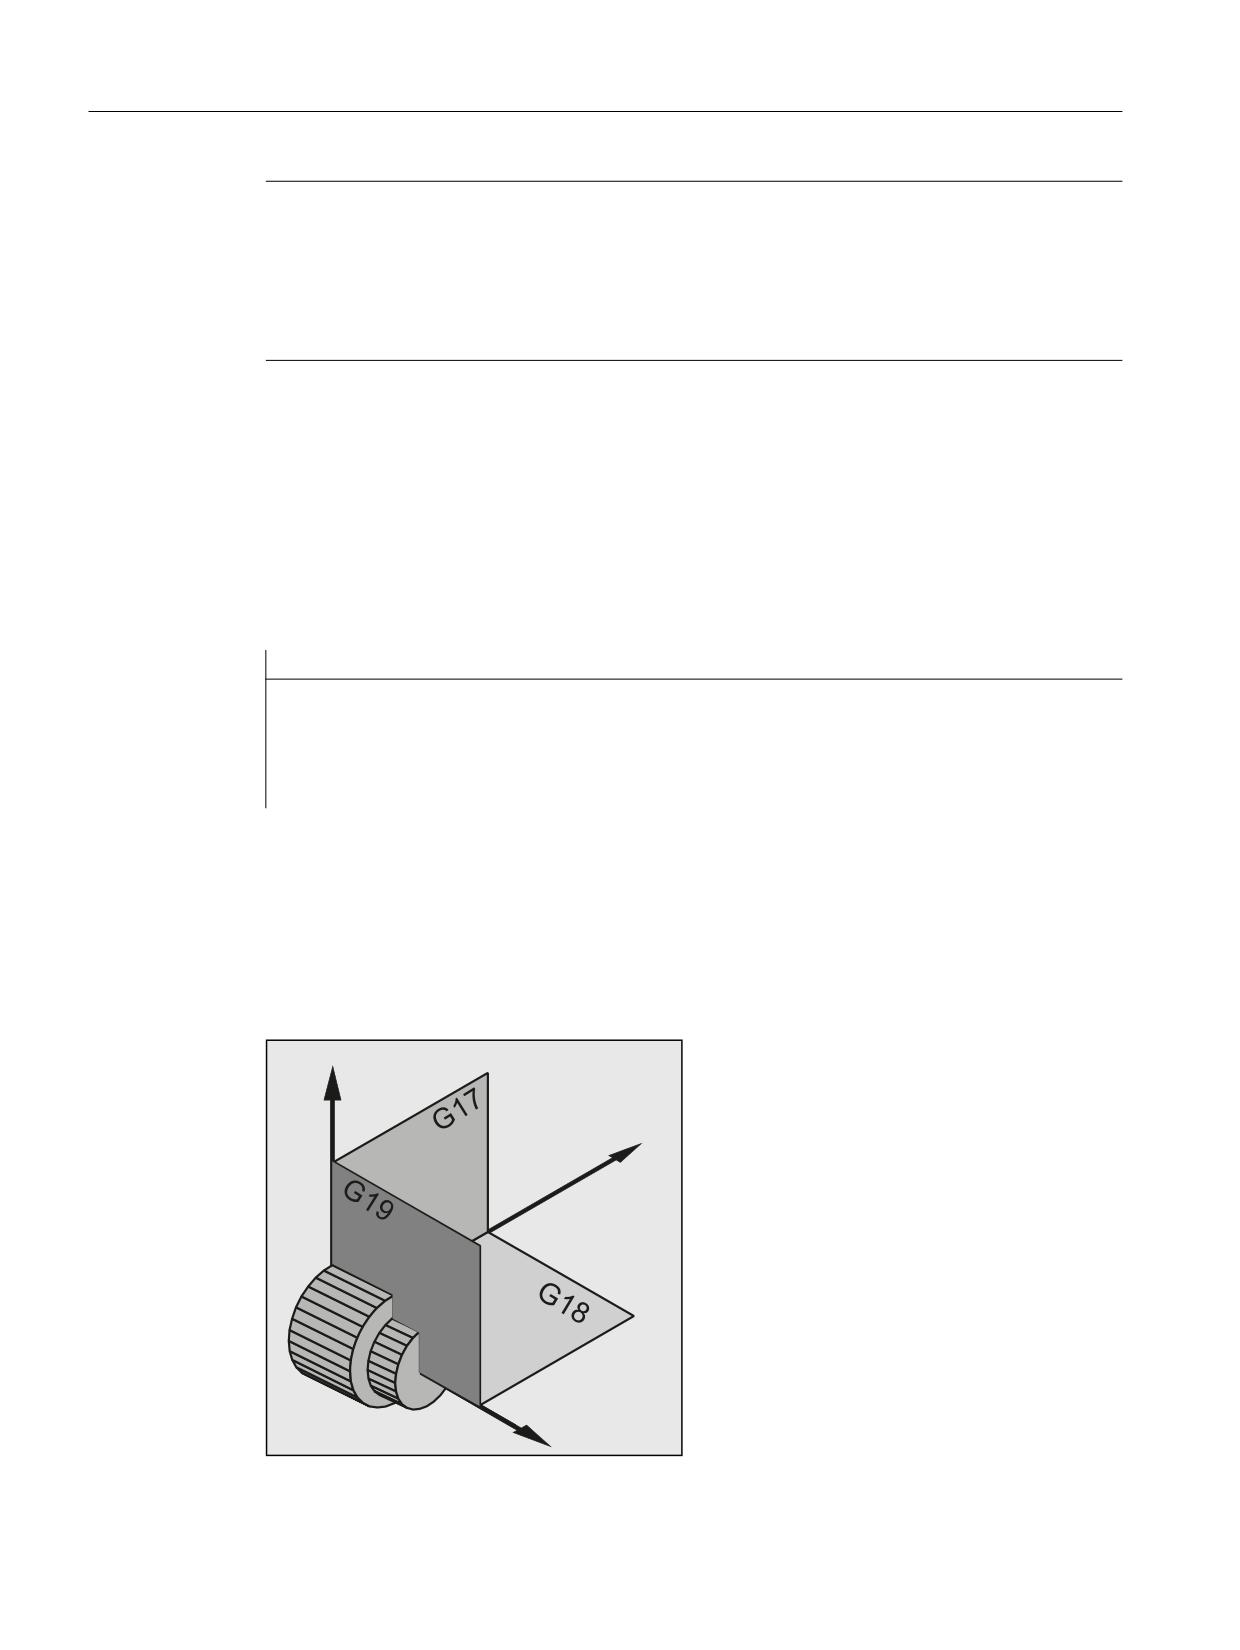
Значение
G17:
Рабочая плоскость X/Y
Направление подачи Z выбор плоскости 1-ой - 2-ой геометрической оси
G18:
Рабочая плоскость Z/X
Направление подачи Y выбор плоскости 3-ей - 1-ой геометрической оси
G19:
Рабочая плоскость Y/Z
Направление подачи Х выбор плоскости 2-ой - 3-ей геометрической оси
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
165
Геометрические установки
8.2 Выбор рабочей плоскости (G17/G18/G19)
Примечание
В первичной установке для фрезерования предустановленна G17 (плоскость X/Y), а
для токарной обработки - G18 (плоскость Z/X).
При вызове коррекции траектории инструмента G41/G42 (см. главу "Коррекции
радиуса инструмента [Страница 277]") рабочая плоскость должна быть указана, чтобы
СЧПУ могла исправить длину и радиус инструмента.
Пример
"Классический" метод при фрезеровании:
1. Определить рабочую плоскость (G17 основная установка для фрезерования).
2. Вызвать тип инструмента (T) и значения коррекции инструмента (D).
3. Включить коррекцию траектории (G41).
4. Запрограммировать движения перемещения.
Программный код
Комментарий
N10 G17 T5 D8
; Вызов рабочей плоскости X/Y, вызов инструмента.
Коррекция длин осуществляется в направлении Z.
N20 G1 G41 X10 Y30 Z-5 F500
; Коррекция радиуса осуществляется в плоскости X/Y.
N30 G2 X22.5 Y40 I50 J40
; Круговая интерполяция/коррекция радиуса
инструмента в плоскости X/Y.
Дополнительная информация
Общая информация
Рекомендуется установить рабочую плоскость G17 до G19 уже в начале программы. В
первичной установке для токарной обработки G18 предустановленна плоскость Z/X.
Токарная обработка:
<
;
=
Основы
166
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.2 Выбор рабочей плоскости (G17/G18/G19)
СЧПУ для вычисления направление вращения необходимо указание рабочей
плоскости (см. круговую интерполяцию G2/G3).
Обработка в наклонных плоскостях
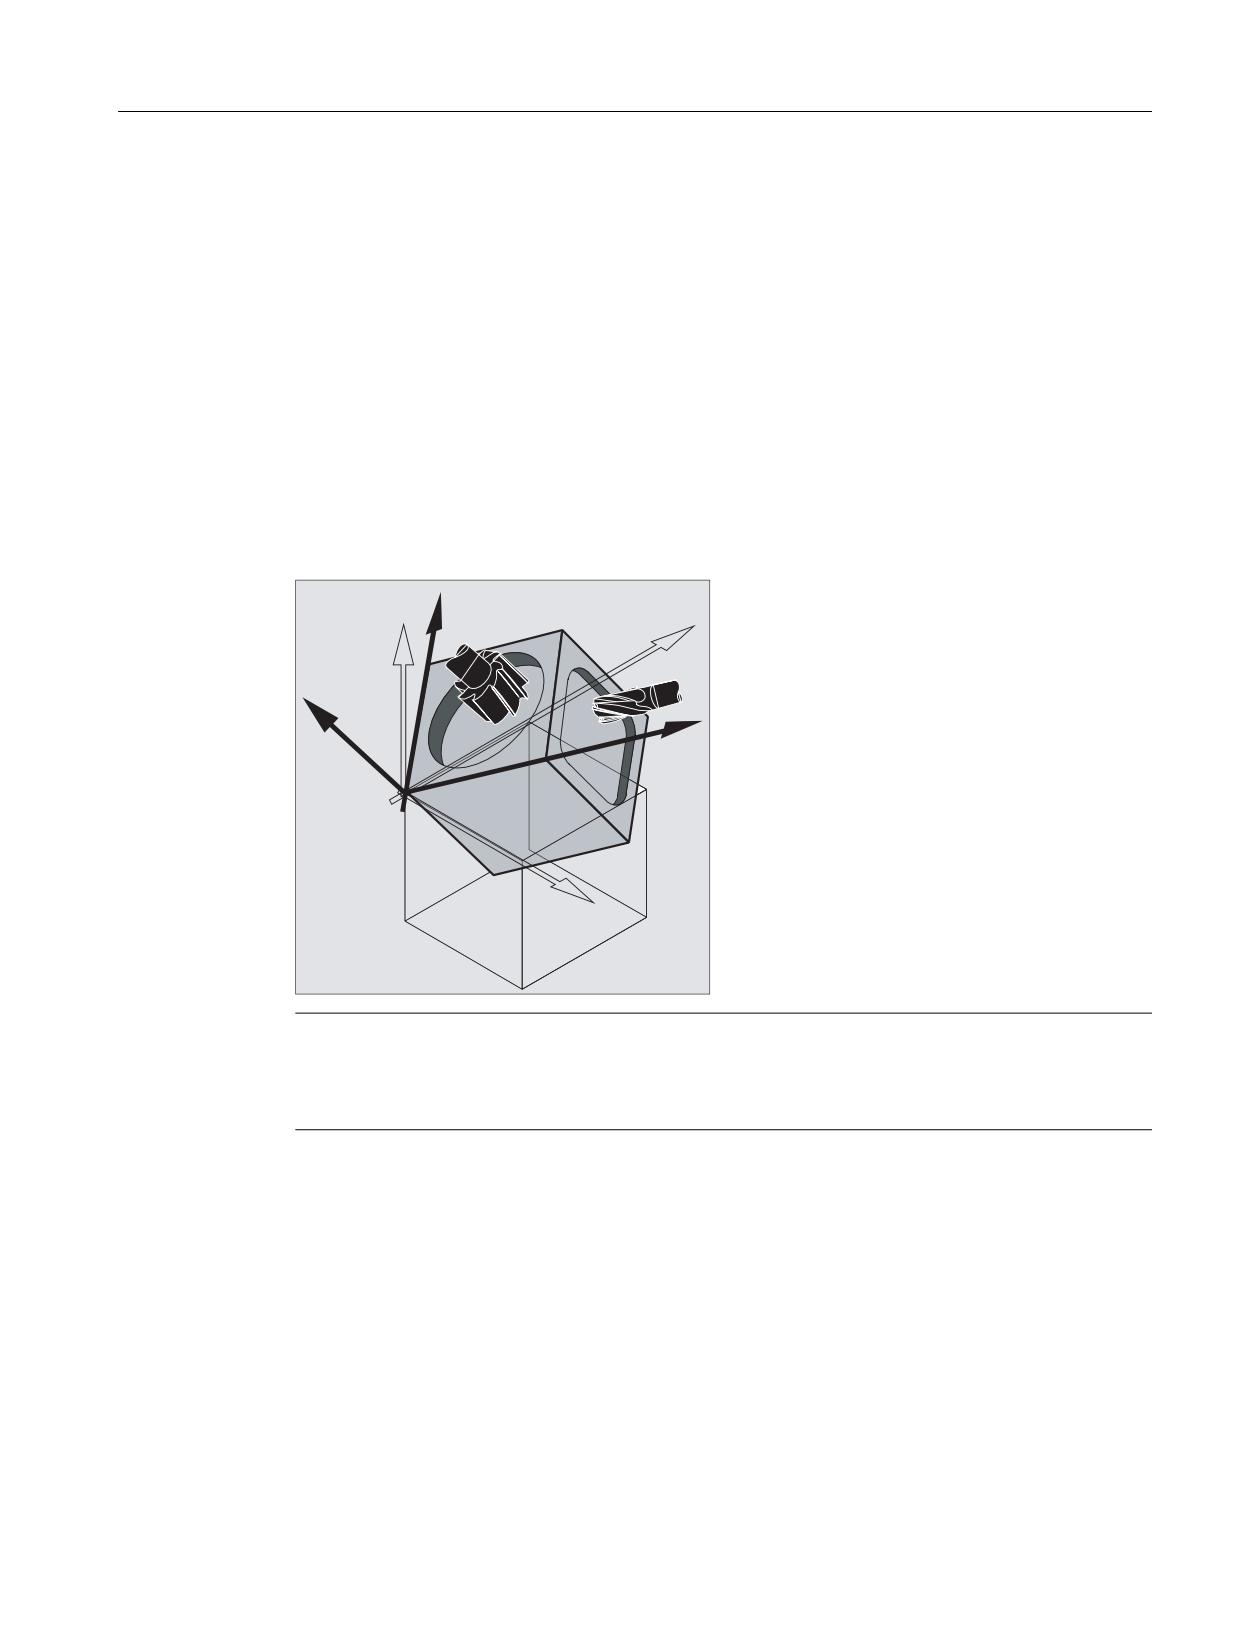
Посредством вращения системы координат с помощью ROT (см. главу "Смещение
системы координат") оси координат накладываются на наклонную поверхность.
Рабочие плоскости также соответственно поворачиваются.
Коррекция длин инструмента в наклонных плоскостях
Коррекция длин инструмента всегда вычисляется относительно зафиксированной в
пространстве, не повернутой рабочей плоскости.
Фрезерование:
Примечание
С помощью функций для "Коррекции длин инструмента для ориентируемых
инструментов" можно вычислить компоненты длин инструмента в соответствии с
повернутыми рабочими плоскостями.
Выбор плоскости коррекции осуществляется с помощью CUT2D, CUT2DF. Подробности
по этой теме, а также по этой возможности вычисления, см. главу "Коррекции радиуса
инструмента [Страница 277]".
Для пространственного определения рабочей плоскости СЧПУ предлагает очень
удобные возможности для трансформаций координат. Подробности см. главу
"Трансформации координат (фреймы) [Страница 337]".
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
167
Геометрические установки
8.3 Указание размеров
8.3
Указание размеров
Основой большинства программ ЧПУ является чертеж детали с правильным указанием
размеров.
Размеры могут быть указаны:
• как абсолютный или составной размер
• в миллиметрах или дюймах
• в радиусе или диаметре (для токарной обработки)
Для прямой передачи данных из габаритного чертежа (без пересчета) в программу
ЧПУ, пользователю для различных возможностей по указанию размеров доступны
специфические команды программирования.
8.3.1
Указание абсолютного размера (G90, AC)
Функция
При указании абсолютных размеров данные позиций всегда относятся к нулевой точке
актуальной действующей системы координат, т.е. программируется абсолютная
позиция, к которой должен двигаться инструмент.
Действующее модально указание абсолютного размера
Действующее модально указание абсолютного размера активируется с помощью
команды G90. Оно всегда действует для всех осей, которые программируются в
последующих кадрах ЧПУ.
Действующее покадрово указание абсолютного размера
При предустановленном составном размере (G91) с помощью команды AC для
отдельных осей возможно покадровое указание абсолютного размера.
Примечание
Действующее покадрово указание абсолютного размера(AC) возможно и для
позиционирований шпинделя (SPOS, SPOSA) и параметров интерполяции (I, J, K).
Синтаксис
G90
<ось>=AC(<значение>)
Основы
168
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.3 Указание размеров
Значение
G90:
Команда для активации действующего модально указания
абсолютного размера
AC:
Команда для активации действующего покадрово указания
абсолютного размера
<ось>:
Идентификатор перемещаемой оси
<значение>:
Заданная позиция перемещаемой оси в абсолютном размере
Примеры
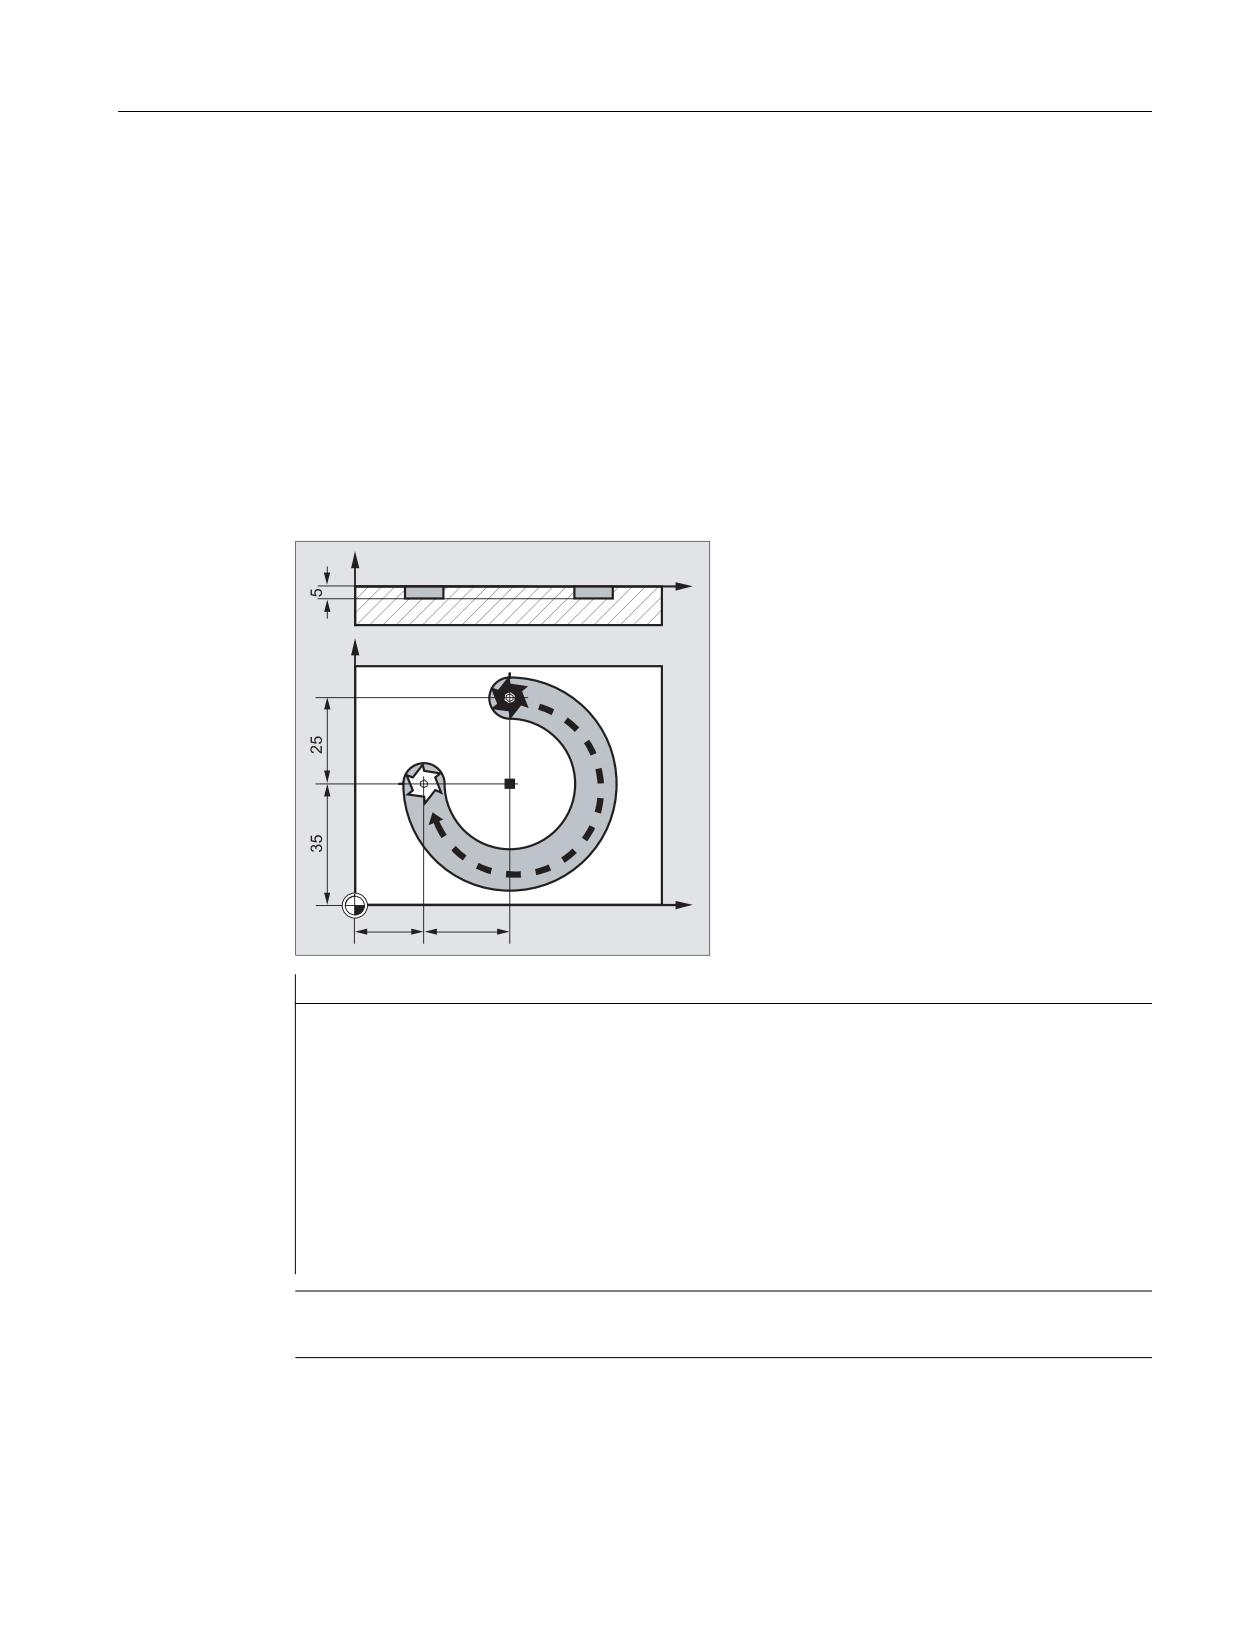
Пример 1: Фрезерование
=
;
<
;
Программный код
Комментарий
N10 G90 G0 X45 Y60 Z2 T1 S2000 M3
; Ввод абсолютного размера, ускоренным
ходом на позицию XYZ, выбор инструмента,
шпиндель включен с правым направлением
вращения
N20 G1 Z-5 F500
; Линейная интерполяция, подача
инструмента.
N30 G2 X20 Y35 I=AC(45) J=AC(35)
; Круговая интерполяция по часовой
стрелке, конечная точка и центр
окружности в абсолютном размере.
N40 G0 Z2
; Вывод.
N50 M30
; Конец кадра.
Примечание
По вводу координат центра окружности I и J см. главу "Круговая интерполяция".
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
169
Геометрические установки
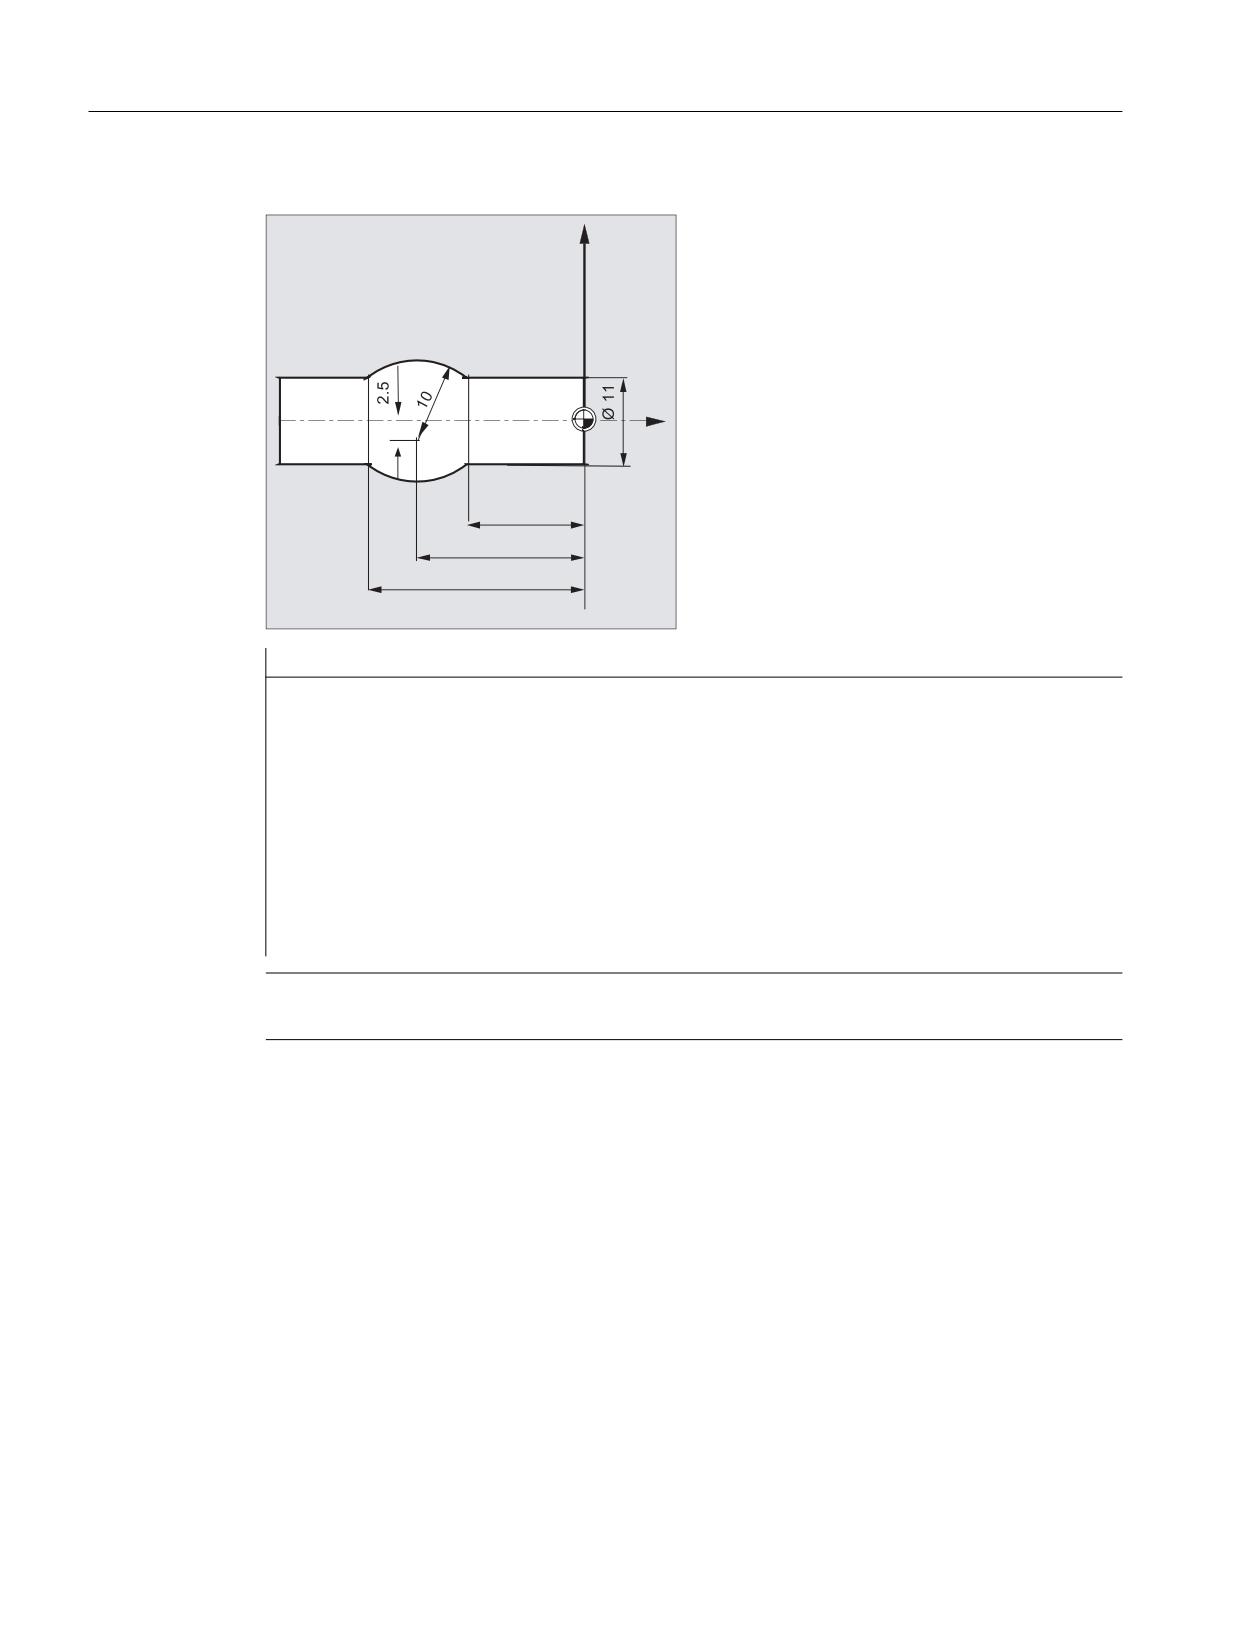
8.3 Указание размеров
Пример 2: Токарная обработка
;
=
:
Программный код
Комментарий
N5 T1 D1 S2000 M3
; Установка инструмента T1, шпиндель
включен с правым направлением вращения.
N10 G0 G90 X11 Z1
; Ввод абсолютного размера, ускоренным
ходом на позицию XZ.
N20 G1 Z-15 F0.2
; Линейная интерполяция, подача
инструмента.
N30 G3 X11 Z-27 I=AC(-5) K=AC(-21)
; Круговая интерполяция против часовой
стрелки, конечная точка и центр
окружности в абсолютном размере.
N40 G1 Z-40
; Вывод.
N50 M30
; Конец кадра.
Примечание
По вводу координат центра окружности I и J см. главу "Круговая интерполяция".
См. также
Указание абсолютного и составного размера при токарной обработке и фрезеровании
(G90/G91) Указание абсолютного и составного размера при токарной обработке и
фрезеровании (G90/G91) [Страница 174]
Основы
170
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.3 Указание размеров
8.3.2
Указание составного размера (G91, IC)
Функция
При указании составного размера данные позиции относятся к последней точке, к
которой был осуществлен подвод, т.е. программирование в составном размере
описывает, на сколько должен быть перемещен инструмент.
Действующее модально указание составного размера
Действующее модально указание составного размера активируется с помощью
команды G91. Оно всегда действует для всех осей, которые программируются в
последующих кадрах ЧПУ.
Действующее покадрово указание составного размера
При предустановленном абсолютном размере (G90) с помощью команды IC для
отдельных осей может быть установлено покадровое указание составного размера.
Примечание
Действующее покадрово указание составного размера(IC) возможно и для
позиционирований шпинделя (SPOS, SPOSA) и параметров интерполяции (I, J, K).
Синтаксис
G91
<ось>=IC(<значение>)
Значение
G91:
Команда для активации действующего модально указания
составного размера
IC:
Команда для активации действующего покадрово указания
составного размера
<ось>:
Идентификатор перемещаемой оси
<значение>:
Заданная позиция перемещаемой оси в составном размере
Расширение G91
Для определенных приложений, как то, к примеру, "режим касания", требуется пройти в
составном размере только запрограммированный путь. Активное смещение нулевой
точки или коррекция длин инструмента не проходится.
Такое поведение может быть установлено отдельно для активного смещения нулевой
точки и коррекции длин инструмента через следующие установочные данные:
SD42440 $SC_FRAME_OFFSET_INCR_PROG (смещения нулевой точки во фреймах)
SD42442 $SC_TOOL_OFFSET_INCR_PROG (коррекции длин инструмента)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
171
Геометрические установки
8.3 Указание размеров
Значение
Значение
0
При инкрементальном программировании (указание составного размера) оси
активное смещение нулевой точки или коррекция длин инструмента не выводится.
1
При инкрементальном программировании (указание составного размера) оси
активное смещение нулевой точки или коррекция длин инструмента выводится.
Примеры
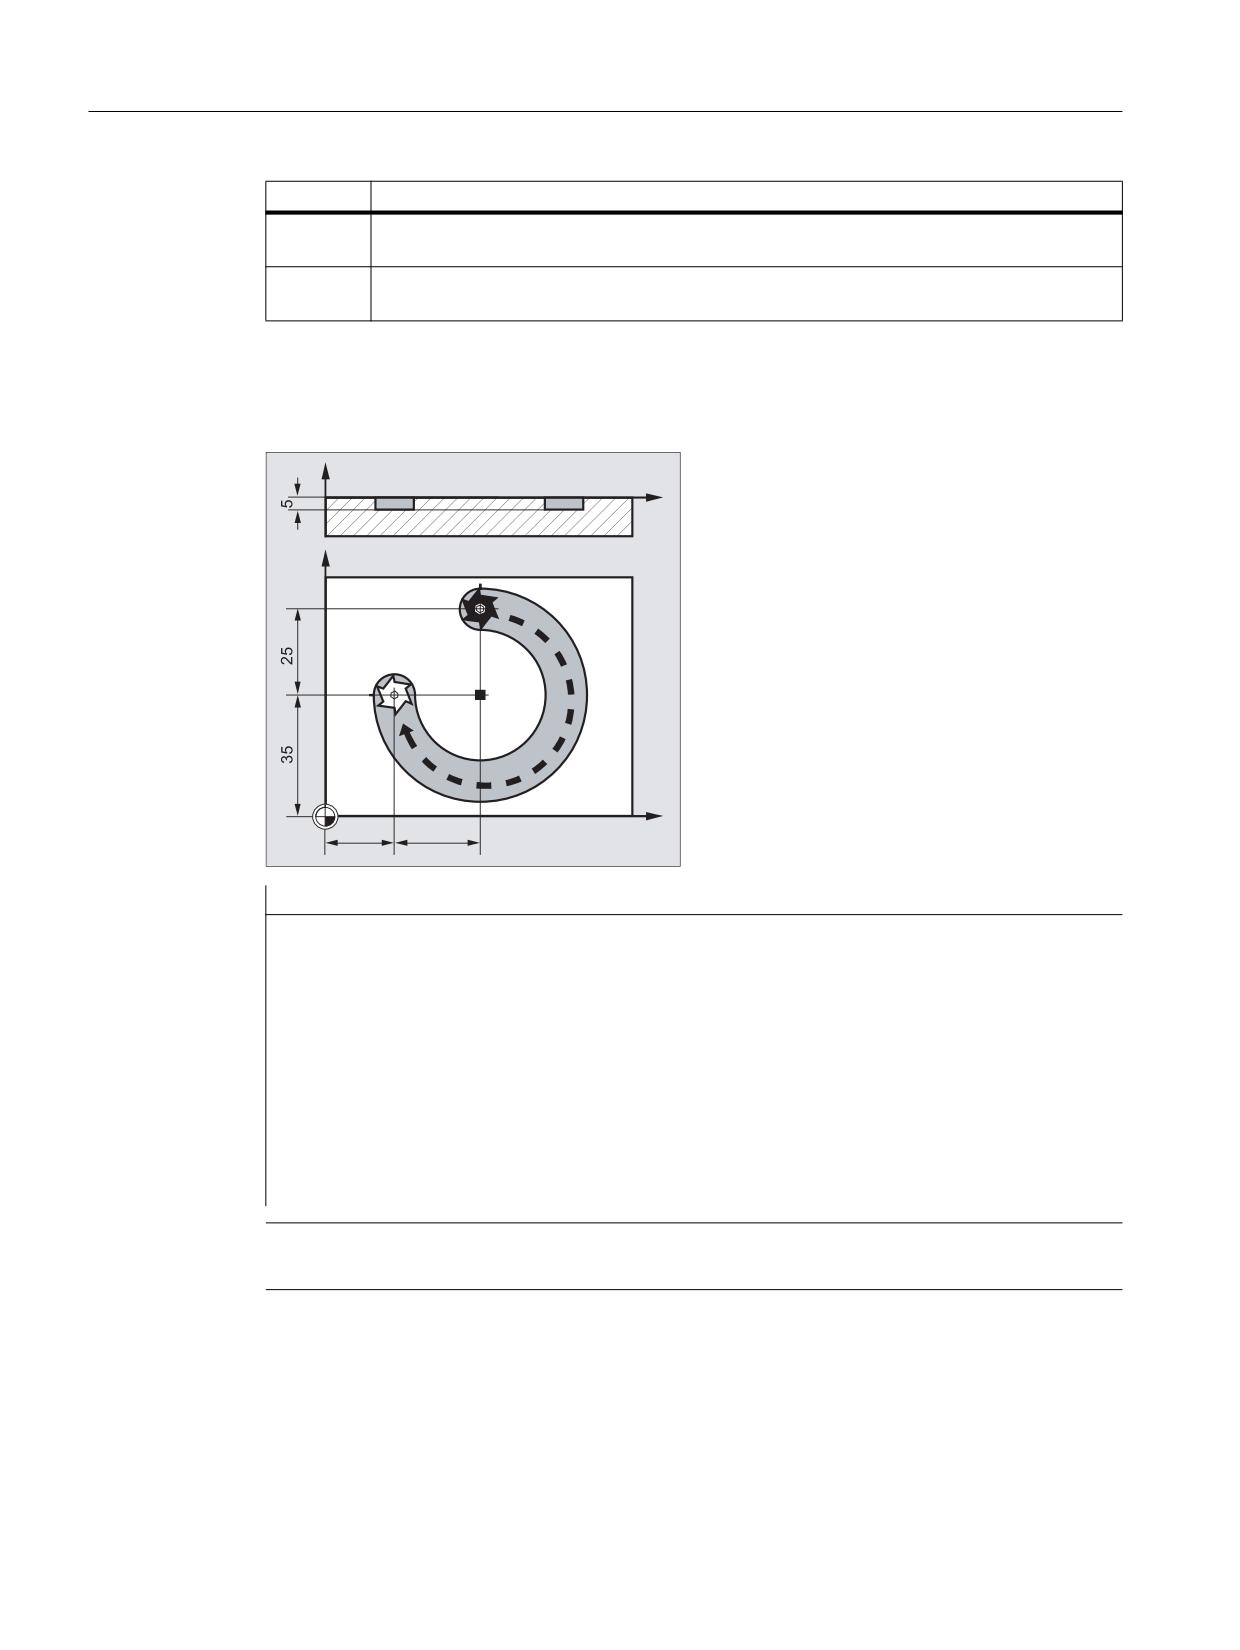
Пример 1: Фрезерование
=
;
<
;
Программный код
Комментарий
N10 G90 G0 X45 Y60 Z2 T1 S2000 M3
; Ввод абсолютного размера, ускоренным
ходом на позицию XYZ, выбор инструмента,
шпиндель включен с правым направлением
вращения
N20 G1 Z-5 F500
; Линейная интерполяция, подача
инструмента.
N30 G2 X20 Y35 I0 J-25
; Круговая интерполяция по часовой
стрелке, конечная точка окружности в
абсолютном размере, центр окружности в
составном размере.
N40 G0 Z2
; Вывод.
N50 M30
; Конец кадра.
Примечание
По вводу координат центра окружности I и J см. главу "Круговая интерполяция".
Основы
172
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.3 Указание размеров
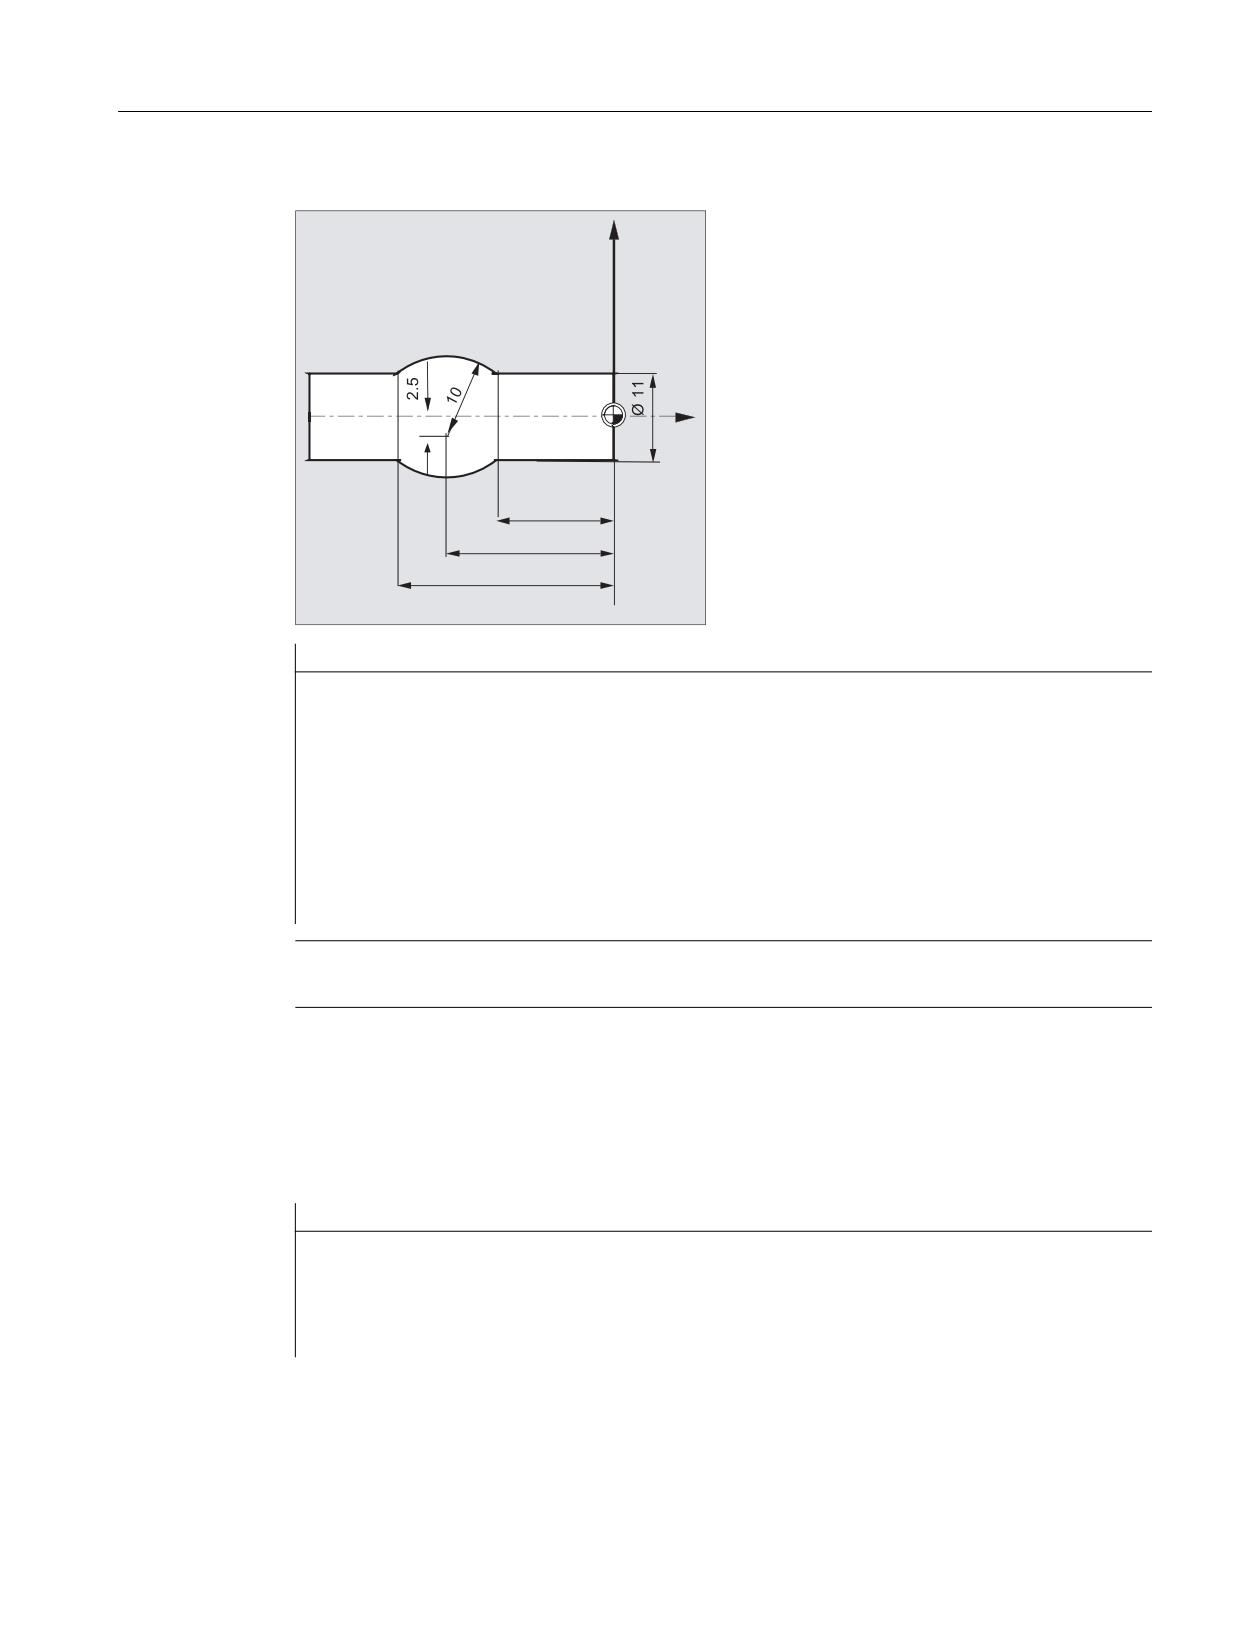
Пример 2: Токарная обработка
;
=
:
Программный код
Комментарий
N5 T1 D1 S2000 M3
; Установка инструмента T1, шпиндель включен с правым
направлением вращения.
N10 G0 G90 X11 Z1
; Ввод абсолютного размера, ускоренным ходом на
позицию XZ.
N20 G1 Z-15 F0.2
; Линейная интерполяция, подача инструмента.
N30 G3 X11 Z-27 I-8 K-6
; Круговая интерполяция против часовой стрелки, конечная
точка окружности в абсолютном размере, центр окружности
в составном размере.
N40 G1 Z-40
; Вывод.
N50 M30
; Конец кадра.
Примечание
По вводу координат центра окружности I и J см. главу "Круговая интерполяция".
Пример 3: Указание составного размера без вывода активного смещения нулевой
точки
Установки:
• G54 содержит смещение в X на 25
• SD42440 $SC_FRAME_OFFSET_INCR_PROG = 0
Программный код
Комментарий
N10 G90 G0 G54 X100
N20 G1 G91 X10
; Указание составного размера активно, движение в X на 10мм
(смещение нулевой точки не проходится).
N30 G90 X50
; Указание абсолютного размера активно, движение на позицию
X75 (смещение нулевой точки проходится).
См. также
Указание абсолютного и составного размера при токарной обработке и фрезеровании
(G90/G91) Указание абсолютного и составного размера при токарной обработке и
фрезеровании (G90/G91) [Страница 174]
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
173
Геометрические установки
8.3 Указание размеров
8.3.3
Указание абсолютного и составного размера при токарной обработке
и фрезеровании (G90/G91)
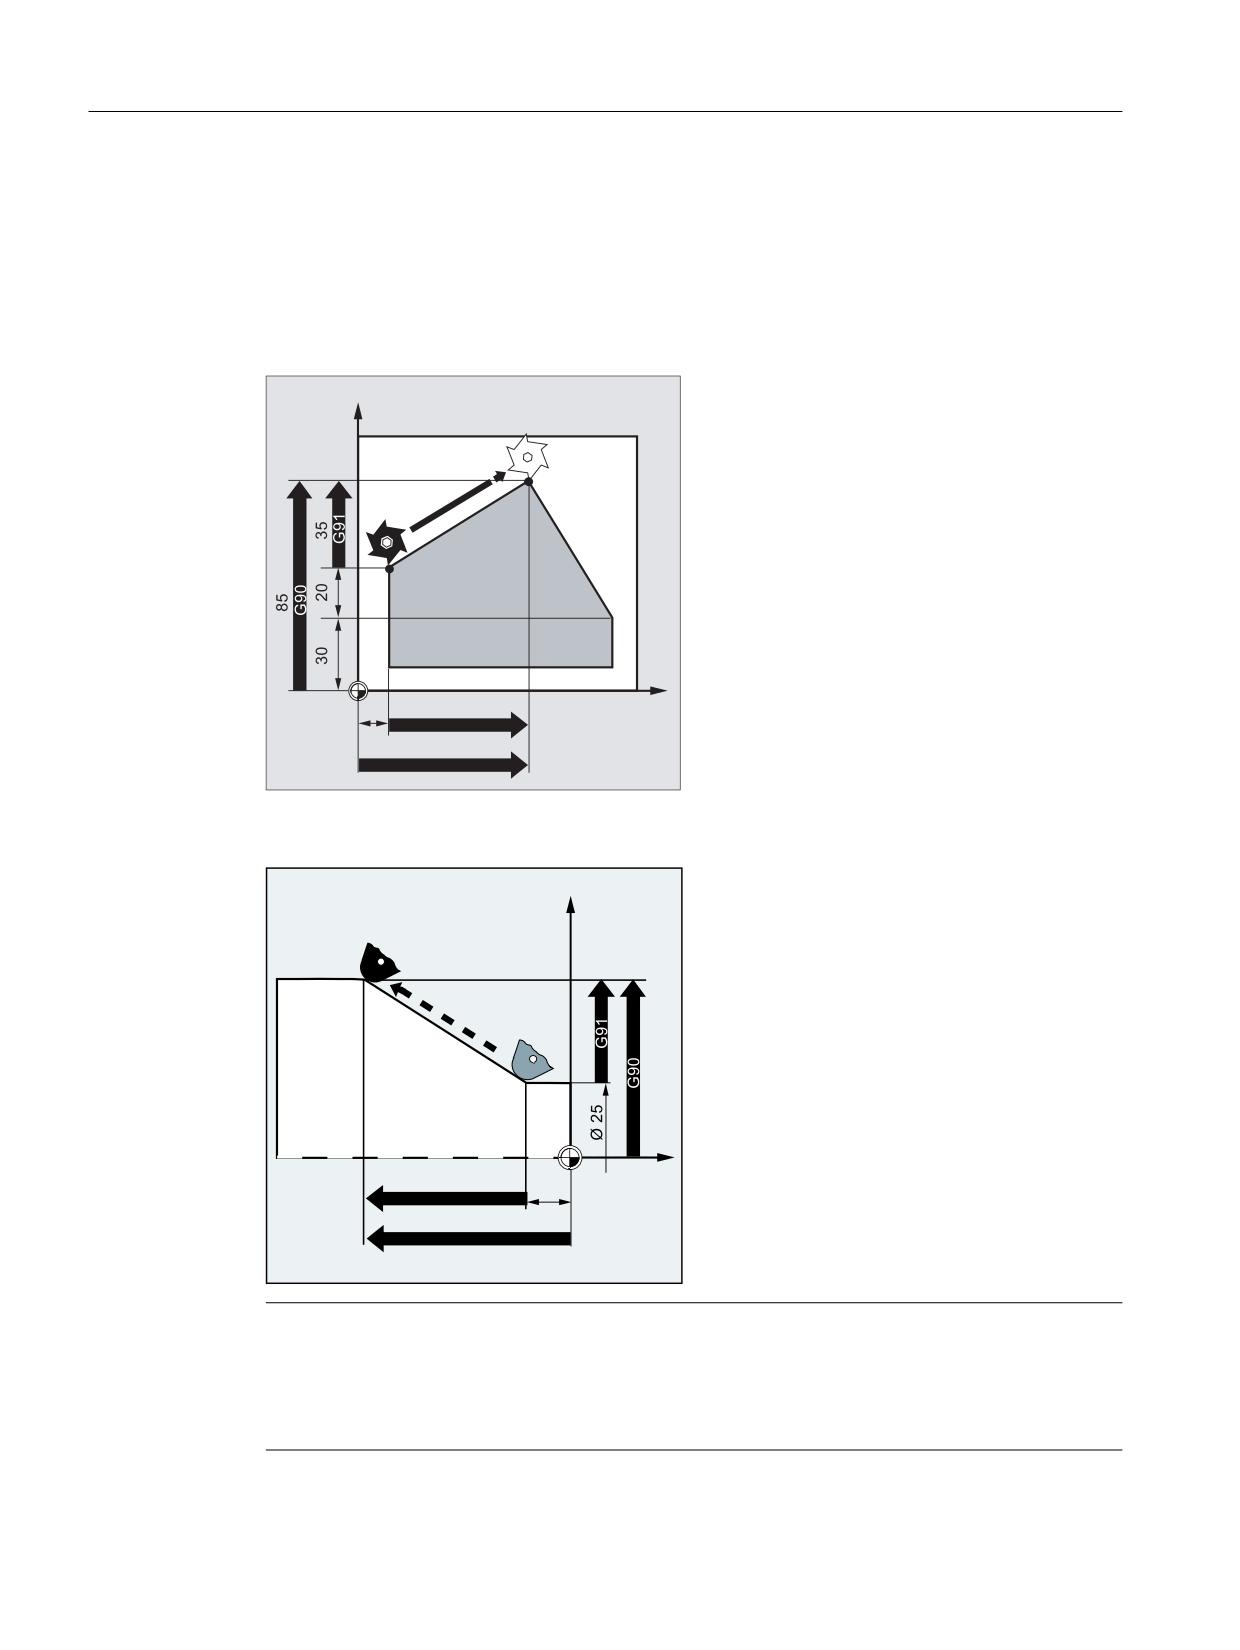
Оба рисунка ниже поясняют программирование с указанием абсолютного размера
(G90) или указанием составного размера (G91) на примере токарной и фрезерной
технологии.
Фрезерование:
<
;
*
*
Токарная обработка:
;
=
*
*
Примечание
На обычных токарных станках принято рассматривать инкрементальные кадры
перемещения в поперечной оси как значения радиуса, в то время, как данные
диаметра действуют для исходных размеров. Такая перестройка для G90
осуществляется с помощью команд DIAMON, DIAMOF или DIAM90.
Основы
174
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.3 Указание размеров
8.3.4
Указание абсолютного размера для круговых осей (DC, ACP, ACN)
Функция
Для позиционирования круговых осей в абсолютном размере имеются действующие
покадрово и независимые от G90/G91 команды DC, ACP и ACN.
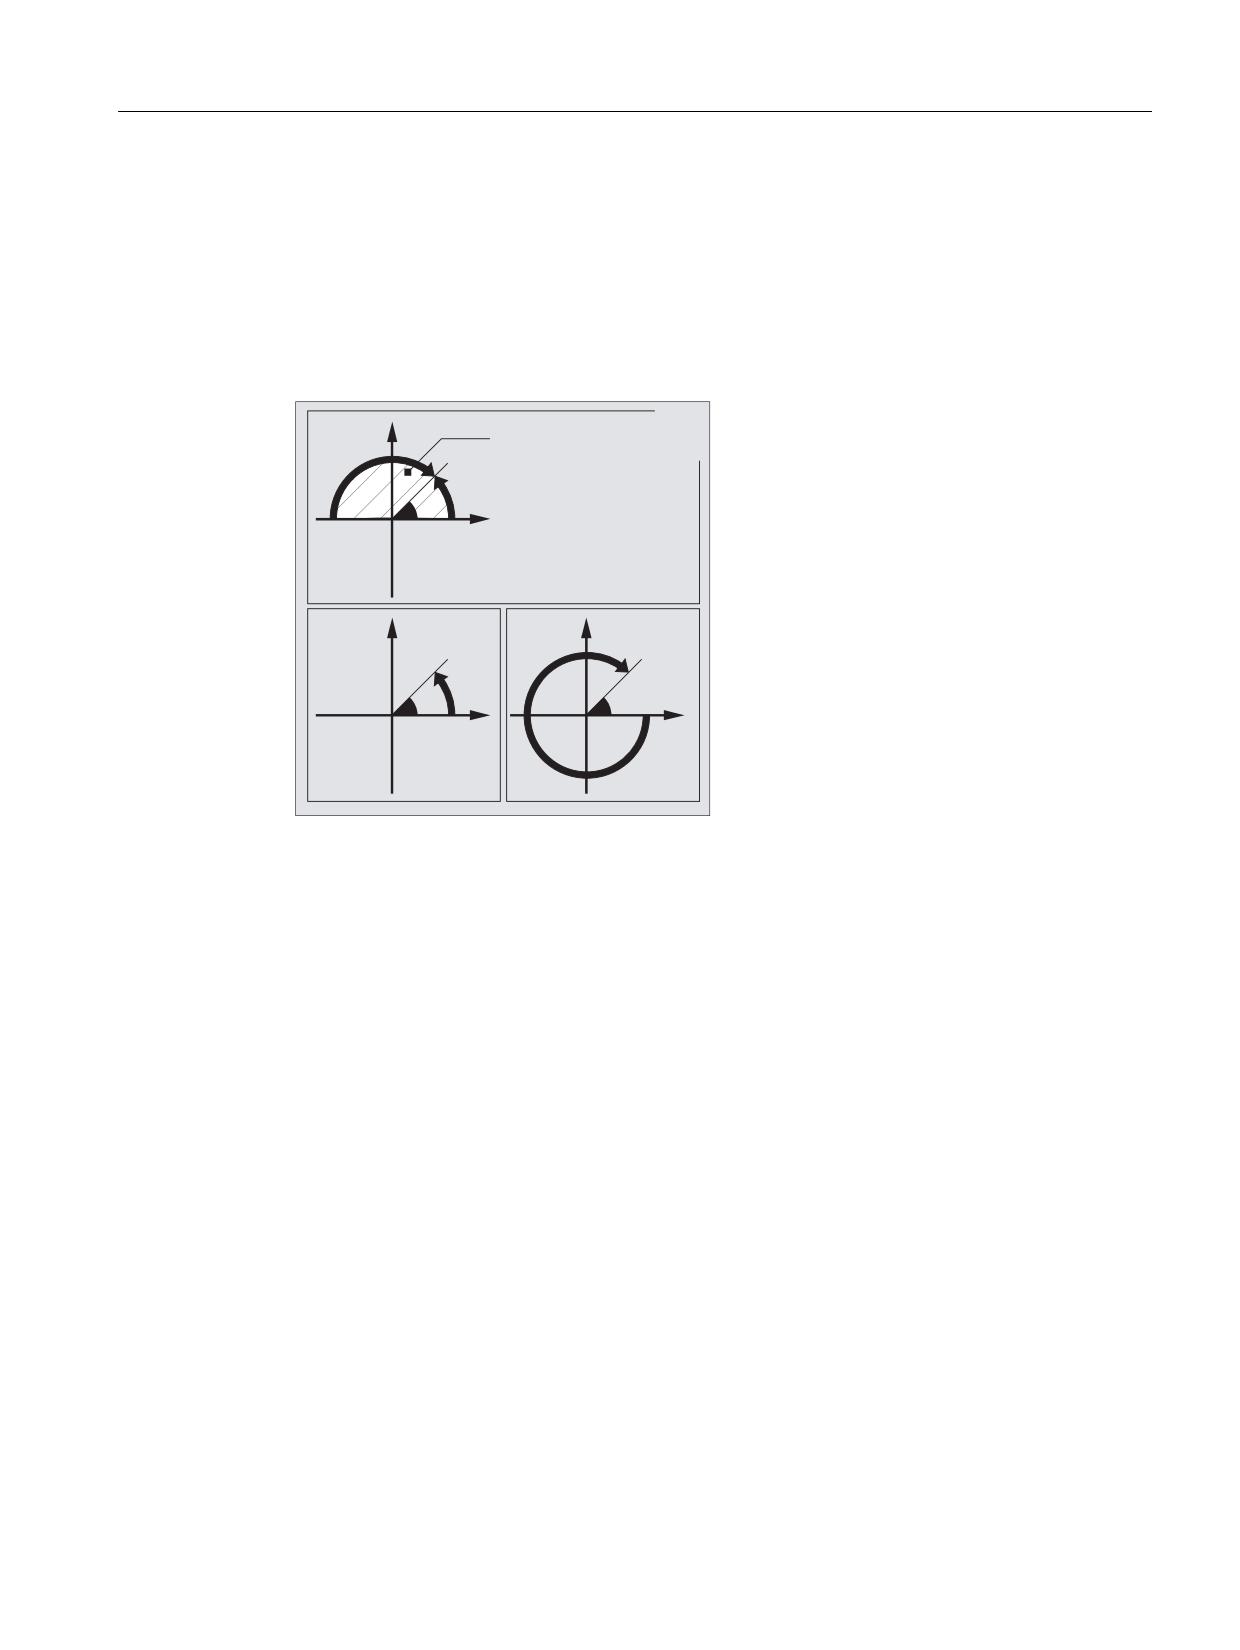
DC, ACP и ACN отличаются друг от друга в базовой стратегии подвода:
'&
͓͇͑͘
̫͏͇͖͇͎͕͔
͖͓͔͌͗͌͌͌͠͏ͦ
$&3
$&1
Синтаксис
<круговая ось>=DC(<значение>)
<круговая ось>=ACP(<значение>)
<круговая ось>=ACN(<значение>)
Значение
<круговая
Идентификатор круговой оси, которая должна быть перемещена
ось>:
(к примеру, A, B или C)
DC:
Команда для прямого подвода к позиции
Круговая ось движется к запрограммированной позиции по
прямому, кратчайшему пути. Круговая ось перемещается в макс.
диапазоне в 180°.
ACP:
Команда для подвода к позиции в положительном направлении
Круговая ось движется к запрограммированной позиции в
положительном направлении вращения оси (против часовой
стрелки).
ACN:
Команда для подвода к позиции в отрицательном направлении
Круговая ось движется к запрограммированной позиции в
отрицательном направлении вращения оси (по часовой стрелке).
<значение>:
Позиция подвода круговой оси в абсолютном размере
Диапазон значений:
0 - 360 градусов
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
175
Геометрические установки
8.3 Указание размеров
Примечание
Положительное направление вращения (по часовой или против часовой стрелки)
устанавливается в машинных данных.
Примечание
Для позиционирования с указанием направления (ACP, ACN) в машинных данных
должен быть установлен диапазон перемещения между 0° и 360° (характеристика
модуло). Для перемещения круговых осей модуло в одном кадре более чем на 360°,
надо запрограммировать G91 или IC.
Примечание
Команды DC, ACP и ACN могут использоваться и для позиционирования шпинделя
(SPOS, SPOSA) из состояния покоя.
Пример: SPOS=DC(45)
Пример
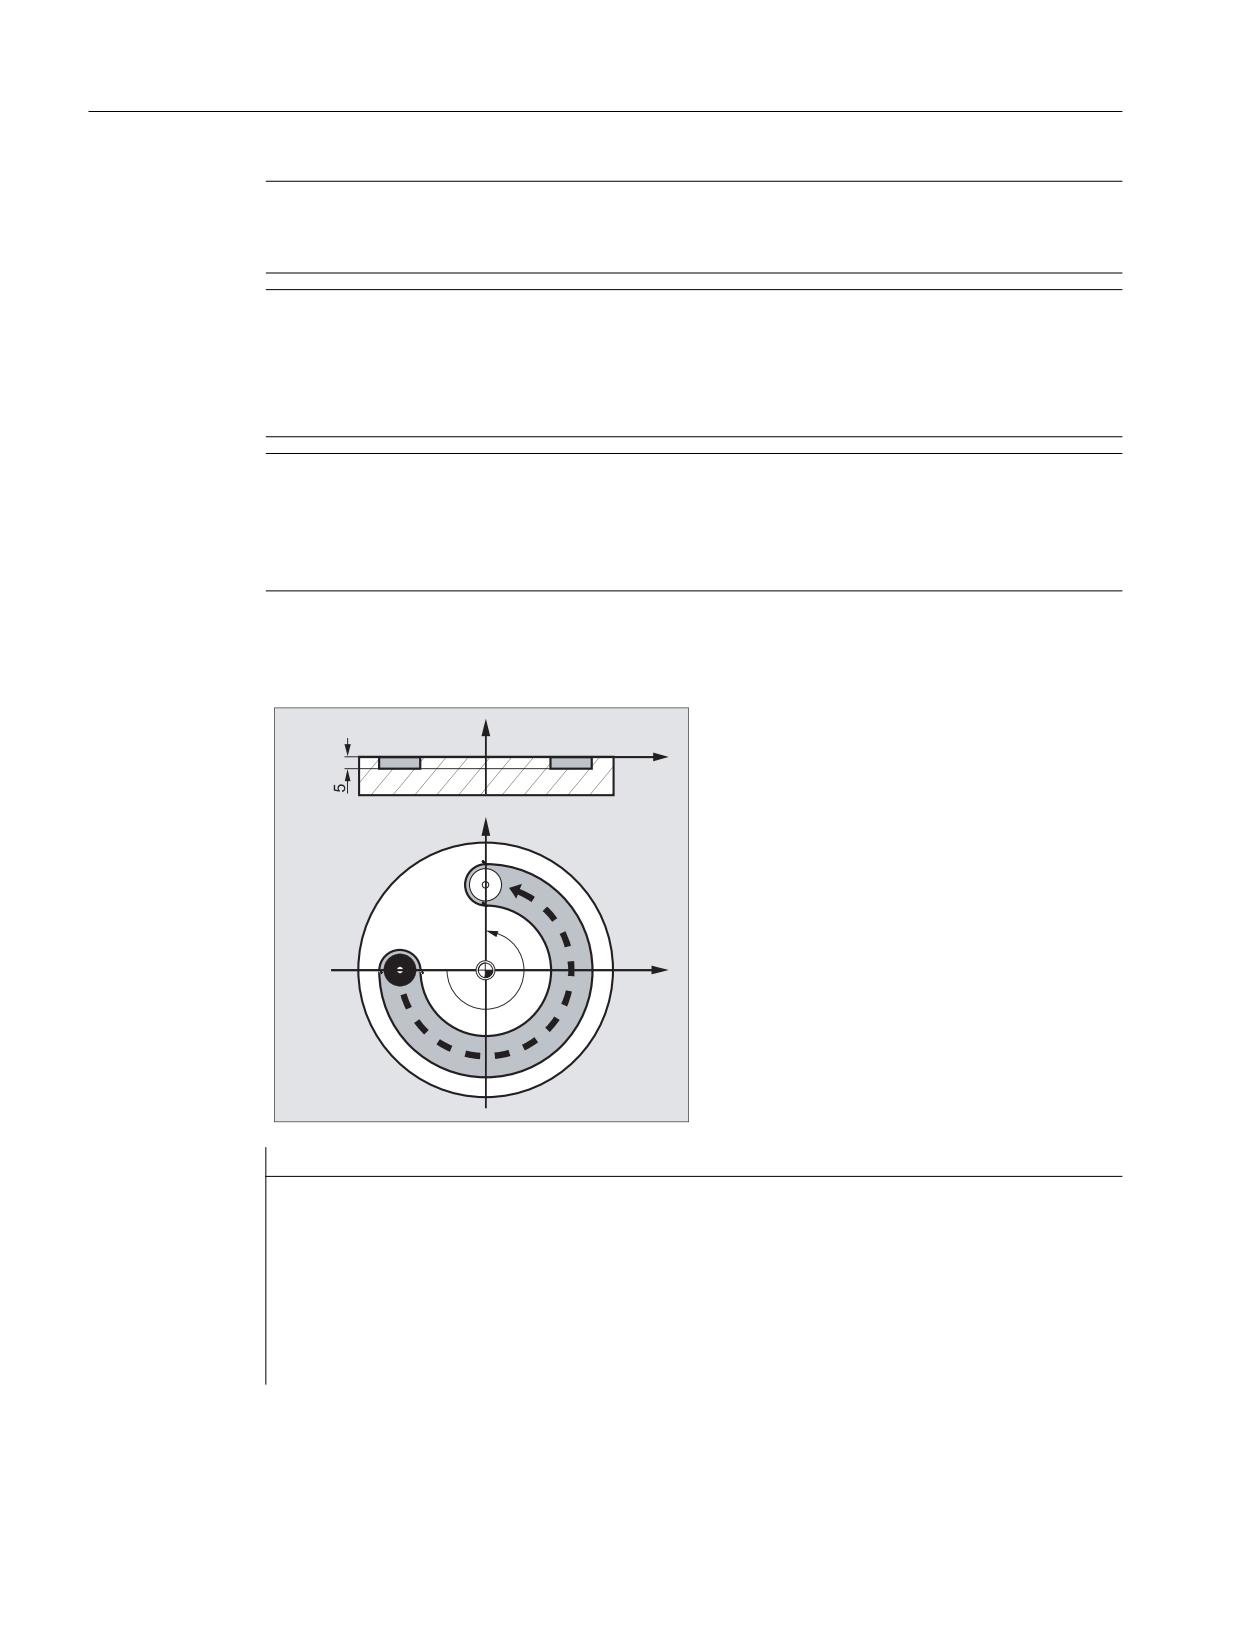
Фрезерная обработка на круглом столе
Инструмент неподвижен, стол
=
;
поворачивается на 270° по часовой
стрелке. При этом получается кольцевая
канавка.
<
;
r
Программный код
Комментарий
N10 SPOS=0
; Шпиндель в ориентации.
N20 G90 G0 X-20 Y0 Z2 T1
; Указание абсолютного размера, подача инструмента
T1 ускоренным ходом.
N30 G1 Z-5 F500
; Движение инструмента вниз с подачей.
N40 C=ACP(270)
; Стол поворачивается на 270 градусов по часовой
стрелке (положительно), инструмент фрезерует
кольцевую канавку.
N50 G0 Z2 M30
; Отвод, конец программы.
Литература
Описание функций "Расширенные функции"; Круговые оси (R2)
Основы
176
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.3 Указание размеров
8.3.5
Дюймовое или метрическое указание размеров (G70/G700, G71/G710)
Функция
С помощью следующих функций G можно переключаться между метрической и
дюймовой системой единиц.
Синтаксис
G70 / G71
G700 / G710
Значение
G70:
Включение дюймовой системы единиц
Содержащие длины геометрические данные считываются и записываются в
дюймовой системе единиц.
Содержащие длины технологические данные, к примеру, подачи, коррекции
инструмента или устанавливаемые смещения нулевой точки, а также
машинные данные и системные переменные, считываются и записываются
в спараметрированной основной системе (MD10240
$MN_SCALING_SYSTEM_IS_METRIC).
G71:
Включение метрической системы единиц
Содержащие длины геометрические данные считываются и записываются в
метрической системе единиц.
Содержащие длины технологические данные, к примеру, подачи, коррекции
инструмента или устанавливаемые смещения нулевой точки, а также
машинные данные и системные переменные, считываются и записываются
в спараметрированной основной системе (MD10240
$MN_SCALING_SYSTEM_IS_METRIC).
G700:
Включение дюймовой системы единиц
Все содержащие длины геометрические и технологические данные (см.
выше) считываются и записываются в дюймовой системе единиц.
G710:
Включение метрической системы единиц
Все содержащие длины геометрические и технологические данные (см.
выше) считываются и записываются в метрической системе единиц.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
177
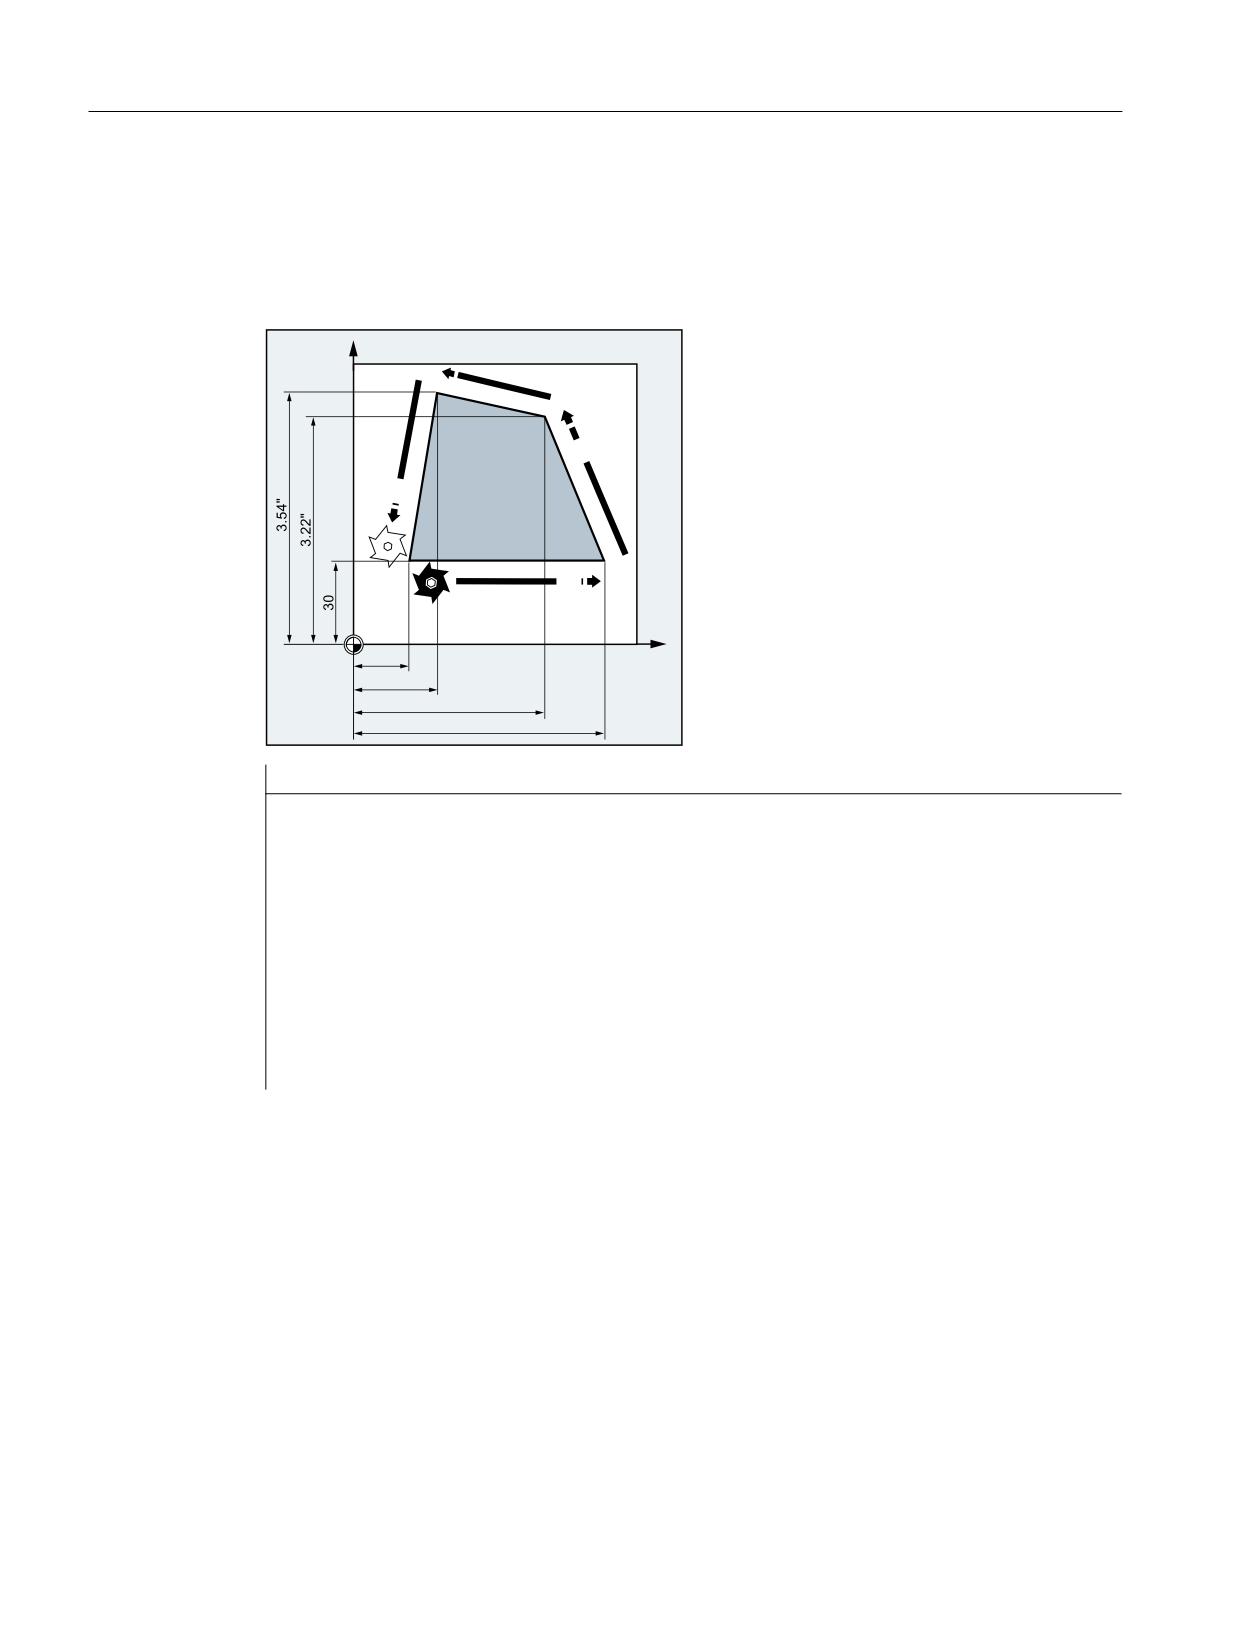
Геометрические установки
8.3 Указание размеров
Пример
Переключение между дюймовым и метрическим указанием размеров
Спараметрированная основная система метрическая:
MD10240 $MN_SCALING_SYSTEM_IS_METRIC = TRUE
<
*
*
*
*
;
Программный код
Комментарий
N10 G0 G90 X20 Y30 Z2 S2000 M3 T1
; X=20 мм, Y=30 мм, Z=2 мм, F=ускоренный ход мм/
мин
N20 G1 Z-5 F500
; Z=-5 мм, F=500 мм/мин
N30 X90
; X=90 мм
N40 G70 X2.75 Y3.22
; прог. система единиц: дюймовая
X=2.75 дюйма, Y=3.22 дюйма, F=500 мм/мин
N50 X1.18 Y3.54
; X=1.18 дюйма, Y=3.54 дюйма, F=500 мм/мин
N60 G71 X20 Y30
; прог. система единиц: метрическая
X=20 мм, Y=30 мм, F=500 мм/мин
N70 G0 Z2
; Z=2 мм, F=ускоренный ход мм/мин
N80 M30
; Конец программы
Основы
178
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.3 Указание размеров
Дополнительная информация
G70/G71
При активной G70/G71 только следующие геометрические данные интерпретируются в
соответствующей системе единиц:
• информация о длине перемещения (X, Y, Z, …)
• программирование окружности:
- координаты промежуточных точек (I1, J1, K1)
- параметры интерполяции (I, J, K)
- радиус окружности (CR)
• шаг резьбы (G34, G35)
• программируемое смещение нулевой точки (TRANS)
• полярный радиус (RP)
Синхронные действия
Если в синхронных действиях (условная часть и/или операционная часть) явная
система единиц не программируется (G70/G71/G700/G710), то в синхронном действии
(условная часть и/или операционная часть) действует активная на момент исполнения
в канале система единиц.
ЗАМЕТКА
Чтение данных позиций в синхронных действия
Без явного программирования системы единиц в синхронном действии (условная
часть и/или операционная часть или технологическая функция), содержащие длины
данные позиций всегда считываются в синхронном действии в спараметрированной
основной системе .
Литература
• Описание функций "Основные функции"; Скорости, система заданного/фактического
значения, регулирование (G2), глава "Метрическая/дюймовая система единиц"
• Руководство по программированию "Расширенное программирование"; глава
"Синхронные действия движения"
• Описание функций "Синхронные действия"
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
179
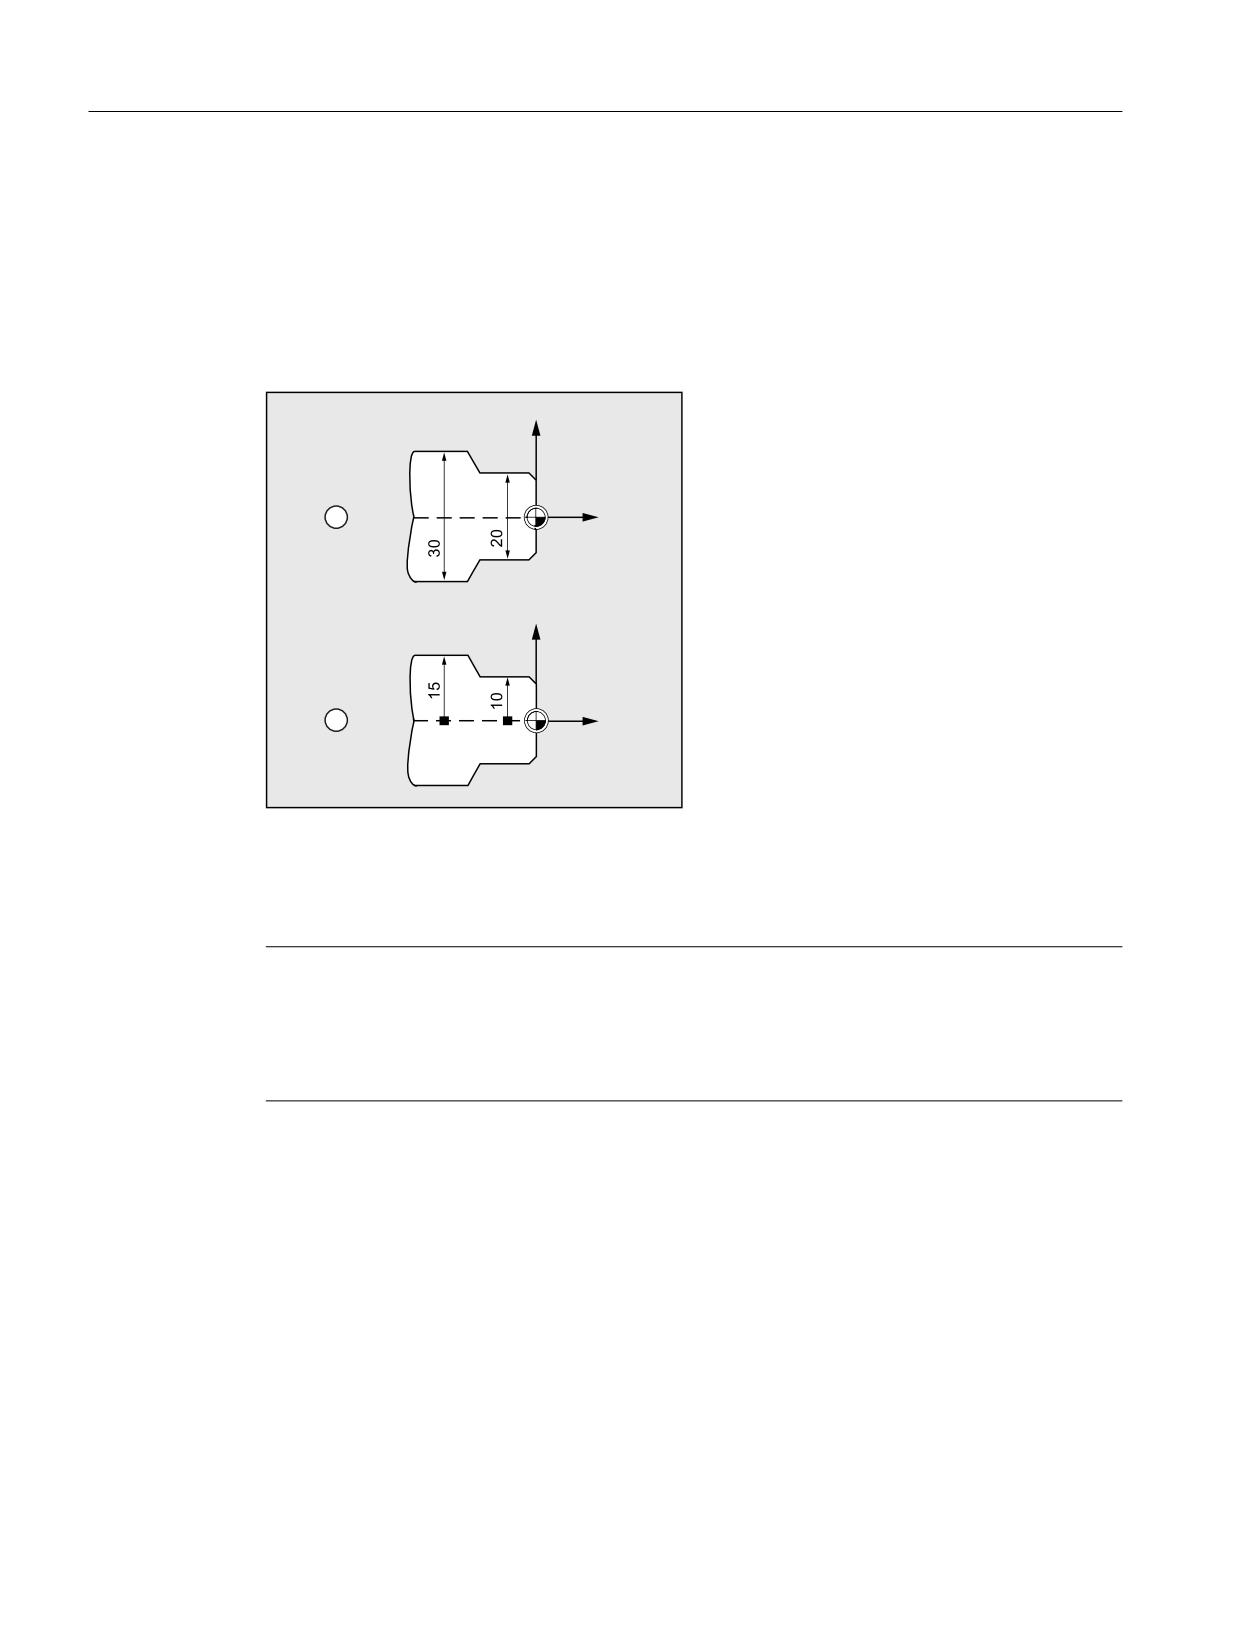
Геометрические установки
8.3 Указание размеров
8.3.6
Специфическое для канала программирование диаметра/радиуса
(DIAMON, DIAM90, DIAMOF, DIAMCYCOF)
Функция
При токарной обработке размеры для поперечной оси могут быть указаны в диаметре
( ① ) или в радиусе ( ① ):
;
:
=
;
:
=
Для того, чтобы можно было передать эти указания размеров напрямую без пересчета
из технического чертежа в программу ЧПУ, через действующие модально команды
DIAMON, DIAM90, DIAMOF и DIAMCYCOF включается спец. для канала
программирование диаметра или радиуса.
Примечание
Спец. для канала программирование диаметра/радиуса относится к определенной
через MD20100 $MC_DIAMETER_AX_DEF а качестве поперечной оси гео-оси
( → см. Указания изготовителя станка!).
Через MD20100 на канал может быть определена только одна поперечная ось.
Синтаксис
DIAMON
DIAM90
DIAMOF
Основы
180
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.3 Указание размеров
Значение
DIAMON:
Команда для включения независимого спец. для канала
программирования диаметра
Действие DIAMON не зависит от запрограммированного режима
указания размеров (указание абсолютных размеров G90 или указание
составных размеров G91):
• при G90:
Указание размеров в диаметре
• при G91:
Указание размеров в диаметре
DIAM90:
Команда для включения зависимого спец. для канала
программирования диаметра
Действие DIAM90 зависит от запрограммированного режима указания
размеров:
• при G90:
Указание размеров в диаметре
• при G91:
Указание размеров в радиусе
DIAMOF:
Команда для выключения спец. для канала программирования
диаметра
При отключении программирования диаметра начинает действовать
спец. для канала программирование радиуса. Действие DIAMOF не
зависит от запрограммированного режима указания размеров:
• при G90:
Указание размеров в радиусе
• при G91:
Указание размеров в радиусе
DIAMCYCOF:
Команда для выключения спец. для канала программирования
диаметра при обработке цикла
Тем самым расчеты в цикле всегда могут выполняться в радиусе. Для
индикации позиции и базовой индикации кадра остается активной
последняя активная функция G этой группы.
Примечание
При DIAMON или DIAM90 фактические значения поперечной оси всегда индицируются
как диаметр. Это же относится и к считыванию фактических значений в системе
координат детали при MEAS, MEAW, $P_EP[x] и $AA_IW[x].
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
181
Геометрические установки
8.3 Указание размеров
Пример
Программный код
Комментарий
N10 G0 X0 Z0
; Подвод к стартовой точке.
N20 DIAMOF
; Программирование диаметра выкл.
N30 G1 X30 S2000 M03 F0.7
; Ось X = поперечная ось, программирование
радиуса активно, движение на позицию радиуса
X30.
N40 DIAMON
; Для поперечной оси активно программирование
диаметра.
N50 G1 X70 Z-20
; Перемещение на позицию диаметра X70 и Z-20.
N60 Z-30
N70 DIAM90
; Программирование диаметра для исходного размера
и программирование радиуса для составного
размера.
N80 G91 X10 Z-20
; Составной размер активен.
N90 G90 X10
; Исходный размер активен.
N100 M30
; Конец программы
Дополнительная информация
Значения диаметра (DIAMON/DIAM90)
Значения диаметра действуют для следующих данных:
• индикация фактического значения поперечной оси в системе координат детали
• Режим JOG: инкременты для размера шага и перемещения маховичком
• Программирование конечных позиций:
параметры интерполяции I, J, K при G2/G3, если они запрограммированы с AC
абсолютно.
При инкрементальном программировании (IC) von I, J, K всегда учитывается
радиус.
• Чтение фактических значений в системе координат детали при:
MEAS, MEAW, $P_EP[X], $AA_IW[X]
Основы
182
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.3 Указание размеров
8.3.7
Специфическое для оси программирование диаметра/радиуса (DIAMONA,
DIAM90A, DIAMOFA, DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC, RAC,
RIC)
Функция
В дополнение к спец. для канала программированию диаметра спец. для оси
программирование диаметра обеспечивает для одной или нескольких осей
действующее модально или покадрово указание размеров с индикацию в диаметре.
Примечание
Спец. для оси программирование диаметра возможно только для осей, допущенных
через MD30460 $MA_BASE_FUNCTION_MASK в качестве дополнительных поперечных
осей для спец. для оси программирования диаметра ( → см. Указания изготовителя
станка!).
Синтаксис
Действующее модально спец. для оси программирование диаметра для нескольких
поперечных осей в канале:
DIAMONA[<ось>]
DIAM90A[<ось>]
DIAMOFA[<ось>]
DIACYCOFA[<ось>]
Применение спец. для канала программирования диаметра/радиуса:
DIAMCHANA[<ось>]
DIAMCHAN
Действующее покадрово спец. для оси программирования диаметра/радиуса:
<ось>=DAC(<значение>)
<ось>=DIC(<значение>)
<ось>=RAC(<значение>)
<ось>=RIC(<значение>)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
183
Геометрические установки
8.3 Указание размеров
Значение
Действующее модально спец. для оси программирование диаметра
DIAMONA:
Команда для включения независимого спец. для оси
программирования диаметра
Действие DIAMONA не зависит от запрограммированного режима
указания размера (G90/G91 или AC/IC):
• при G90, AC:
Указание размеров в диаметре
• при G91, IC:
Указание размеров в диаметре
DIAM90A:
Команда для включения зависимого спец. для оси
программирования диаметра
Действие DIAM90A зависит от запрограммированного режима
указания размеров:
• при G90, AC:
Указание размеров в диаметре
• при G91, IC:
Указание размеров в радиусе
DIAMOFA:
Команда для выключения спец. для оси программирования
диаметра
При отключении программирования диаметра начинает действовать
спец. для оси программирование радиуса. Действие DIAMOFA не
зависит от запрограммированного режима указания размеров:
• при G90, AC:
Указание размеров в радиусе
• при G91, IC:
Указание размеров в радиусе
DIACYCOFA:
Команда для выключения спец. для оси программирования
диаметра при обработке цикла
Тем самым расчеты в цикле всегда могут выполняться в радиусе.
Для индикации позиции и базовой индикации кадра остается
активной последняя активная функция G этой группы.
<ось>:
Идентификатор оси, для которой должно быть активировано спец.
для оси программирование диаметра
Разрешенными осевыми идентификаторами являются:
• Имя гео-оси/оси канала
или
• Имя оси станка
Диапазон значений: Указанной осью должна быть известная в
канале ось.
Прочие условия:
• Ось через
MD30460 $MA_BASE_FUNCTION_MASK
должна быть допущена для спец. для оси
программирование диаметра.
• Круговые оси не разрешаются в качестве
поперечных осей.
Основы
184
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.3 Указание размеров
Применение спец. для канала программирования диаметра/радиуса
DIAMCHANA:
С помощью команды DIAMCHANA[<ось>]указанная ось принимает
состояние канала программирования диаметра/радиуса и после
подвергается спец. для канала программированию диаметра/
радиуса.
DIAMCHAN:
С помощью команды DIAMCHANA все допущенные для спец. для
оси программирование диаметра принимают состояние канала
программирования диаметра/радиуса и после подвергаются спец.
для канала программированию диаметра/радиуса.
Действующее покадрово спец. для оси программирования диаметра/радиуса
Действующее покадрово спец. для оси программирование диаметра/радиуса
определяет тип указания размеров как значение диаметра или радиуса в программе
обработки детали и синхронных действиях. Модальное состояние программирования
диаметра/радиуса не изменяется.
DAC:
С помощью команды DAC для указанной оси следующие данные
размеров действуют покадрово:
диаметр в абсолютном размере
DIC:
С помощью команды DIC для указанной оси следующие данные
размеров действуют покадрово:
диаметр в составном размере
RAC:
С помощью команды RAC для указанной оси следующие данные
размеров действуют покадрово:
радиус в абсолютном размере
RIC:
С помощью команды RIC для указанной оси следующие данные
размеров действуют покадрово:
радиус в составном размере
Примечание
При DIAMONA[<ось>] или DIAM90A[<ось>] фактические значения поперечной оси
всегда индицируются как диаметр. Это же относится и к считыванию фактических
значений в системе координат детали при MEAS, MEAW, $P_EP[x] и $AA_IW[x].
Примечание
При переходе дополнительной поперечной оси из-за требования GET с
RELEASE[<ось>] состояние программирования диаметра/радиуса берется в другом
канале.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
185
Геометрические установки
8.3 Указание размеров
Примеры
Пример 1: Действующее модально спец. для оси программирования диаметра/радиуса
X это поперечная ось в канале, для Y разрешено спец. для оси программирование
диаметра.
Программный код
Комментарий
N10 G0 X0 Z0 DIAMON
; Спец. для канала программирование диаметра активно для
X.
N15 DIAMOF
; Спец. для канала программирование диаметра выкл.
N20 DIAMONA[Y]
; Действующее модально спец. для оси программирование
диаметра активно для Y.
N25 X200 Y100
; Программирование радиуса активно для X.
N30 DIAMCHANA[Y]
; Y получает состояние спец. для канала программирования
диаметра/радиуса и зависит от него
N35 X50 Y100
; Программирование радиуса активно для X и Y.
N40 DIAMON
; Спец. для канала программирование диаметра вкл.
N45 X50 Y100
; Программирование диаметра активно для X и Y.
Пример 2: Действующее покадрово спец. для оси программирования диаметра/
радиуса
X это поперечная ось в канале, для Y разрешено спец. для оси программирование
диаметра.
Программный код
Комментарий
N10 DIAMON
; Спец. для канала
программирование диаметра вкл.
N15 G0 G90 X20 Y40 DIAMONA[Y]
; Действующее модально спец. для
оси программирование диаметра
активно для Y.
N20 G01 X=RIC(5)
; Действующее для этого кадра
указание размера для X: радиус в
составном размере.
N25 X=RAC(80)
; Действующее для этого кадра
указание размера для X: радиус в
абсолютном размере.
N30 WHEN $SAA_IM[Y]>50 DO POS[X]=RIC(1)
; X это командная ось.
Действующее для этого кадра
указание размера для X: радиус в
составном размере.
N40 WHEN $SAA_IM[Y]>60 DO POS[X]=DAC(10)
; X это командная ось.
Действующее для этого кадра
указание размера для X: радиус в
абсолютном размере.
N50 G4 F3
Основы
186
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические установки
8.3 Указание размеров
Дополнительная информация
Значения диаметра (DIAMON/DIAM90A)
Значения диаметра действуют для следующих данных:
• индикация фактического значения поперечной оси в системе координат детали
• Режим JOG: инкременты для размера шага и перемещения маховичком
• Программирование конечных позиций:
параметры интерполяции I, J, K при G2/G3, если они запрограммированы с AC
абсолютно.
При инкрементальном программировании (IC) из I, J, K всегда учитывается радиус.
• Чтение фактических значений в системе координат детали при:
MEAS, MEAW, $P_EP[X], $AA_IW[X]
Действующее покадрово спец. для оси программирование диаметра
(DAC, DIC, RAC, RIC)
Операторы DAC, DIC, RAC, RIC разрешены для всех команд, для которых учитывается
спец. для канала программирование диаметра:
• Позиция оси: X..., POS, POSA
• Качание: OSP1, OSP2, OSS, OSE, POSP
• Параметры интерполяции: I, J, K
• Линия контура: Прямая с указанием угла
• Быстрый отвод: POLF[AX]
• Перемещение в направлении инструмента: MOVT
• Мягкий подвод и отвод:
G140 до G143, G147, G148, G247, G248, G347, G348, G340, G341
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
187
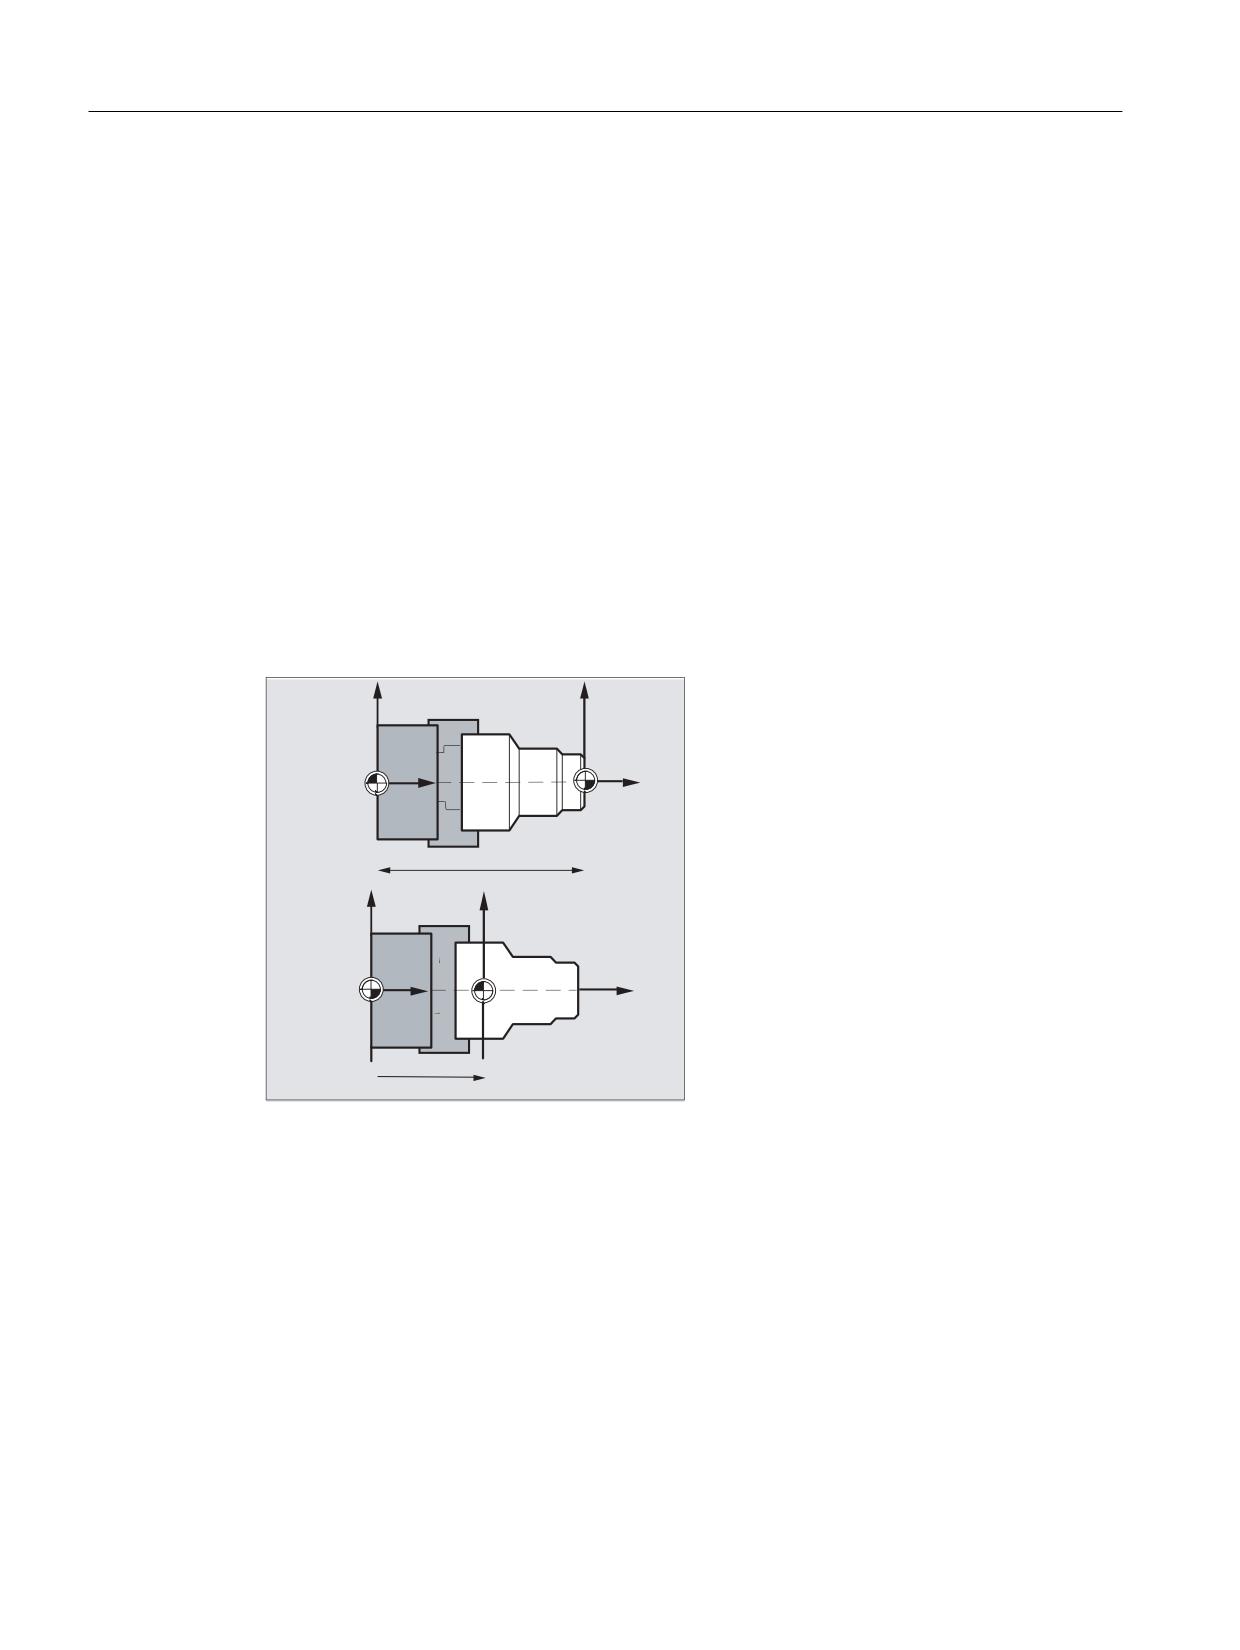
Геометрические установки
8.4 Положение детали при токарной обработке
8.4
Положение детали при токарной обработке
Обозначения осей
Обе расположенные вертикально друг на друге геометрические оси обычно
обозначаются как:
Продольная ось
= ось Z (абсцисса)
Поперечная ось
= ось X (ордината)
Нулевая точка детали
В то время как нулевая точка станка задана фиксировано, то положение нулевой точки
детали может свободно выбираться на продольной оси. Обычно нулевая точка детали
находится на передней или задней стороне детали.
Нулевая точка как станка, так и детали, находятся на центре вращения. Таким образом,
устанавливаемое смещение по оси Х получается равным нулю.
;
̸͙͇͔͕͑
;
̫͙͇͌͒ͣ
̴͚͉͇͒͌ͦ
0
:
͙͕͇͑͞
͙͇͋͌͒͏
=
͉͖͌͗͌͋͏
̫͙͇͌͒ͣ
*
*
͏͒͏ 75$16
;
;
̸͙͇͔͕͑
̫͙͇͌͒ͣ
0
̴͚͉͇͒͌ͦ
͙͕͇͑͞
͙͇͋͌͒͏
=
͎͇͋͘͏
̫͙͇͌͒ͣ
*
*
͏͒͏ 75$16
M
Нулевая точка станка
W
Нулевая точка детали
Z
Продольная ось
X
Поперечная ось
G54 до G599
Вызов для положения нулевой точки детали
или TRANS
Основы
188
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
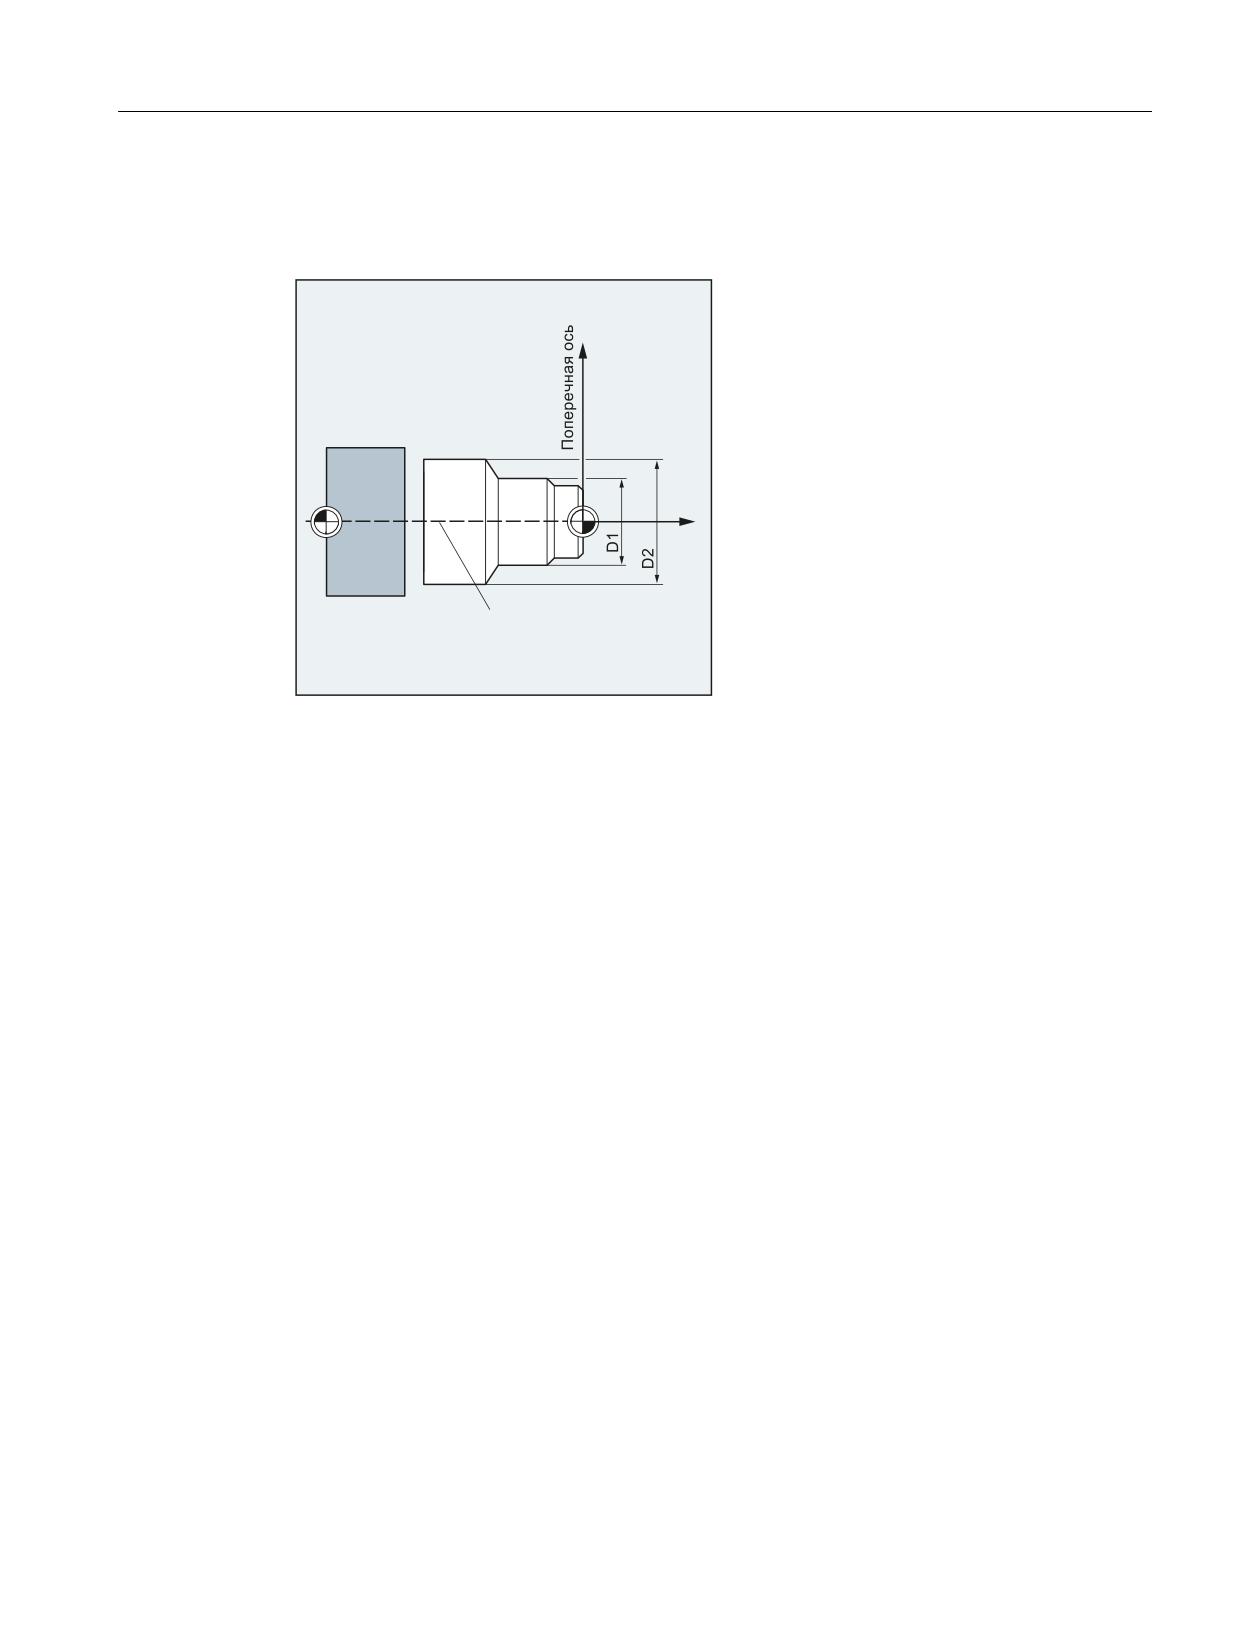
Геометрические установки
8.4 Положение детали при токарной обработке
Поперечная ось
Для поперечной оси указание размеров обычно осуществляется как указание диаметра
(двойной размер хода по сравнению с другими осями):
;
0
:
=
̶͕͕͔͇͗͋͒ͣͦ ͕ͣ͘
Какая из геометрических осей служит поперечной осью, должно быть установлено в
машинных данных ( → изготовитель станка!).
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
189
Геометрические установки
8.4 Положение детали при токарной обработке
Основы
190
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9
9.1
Общая информация по командам перемещения
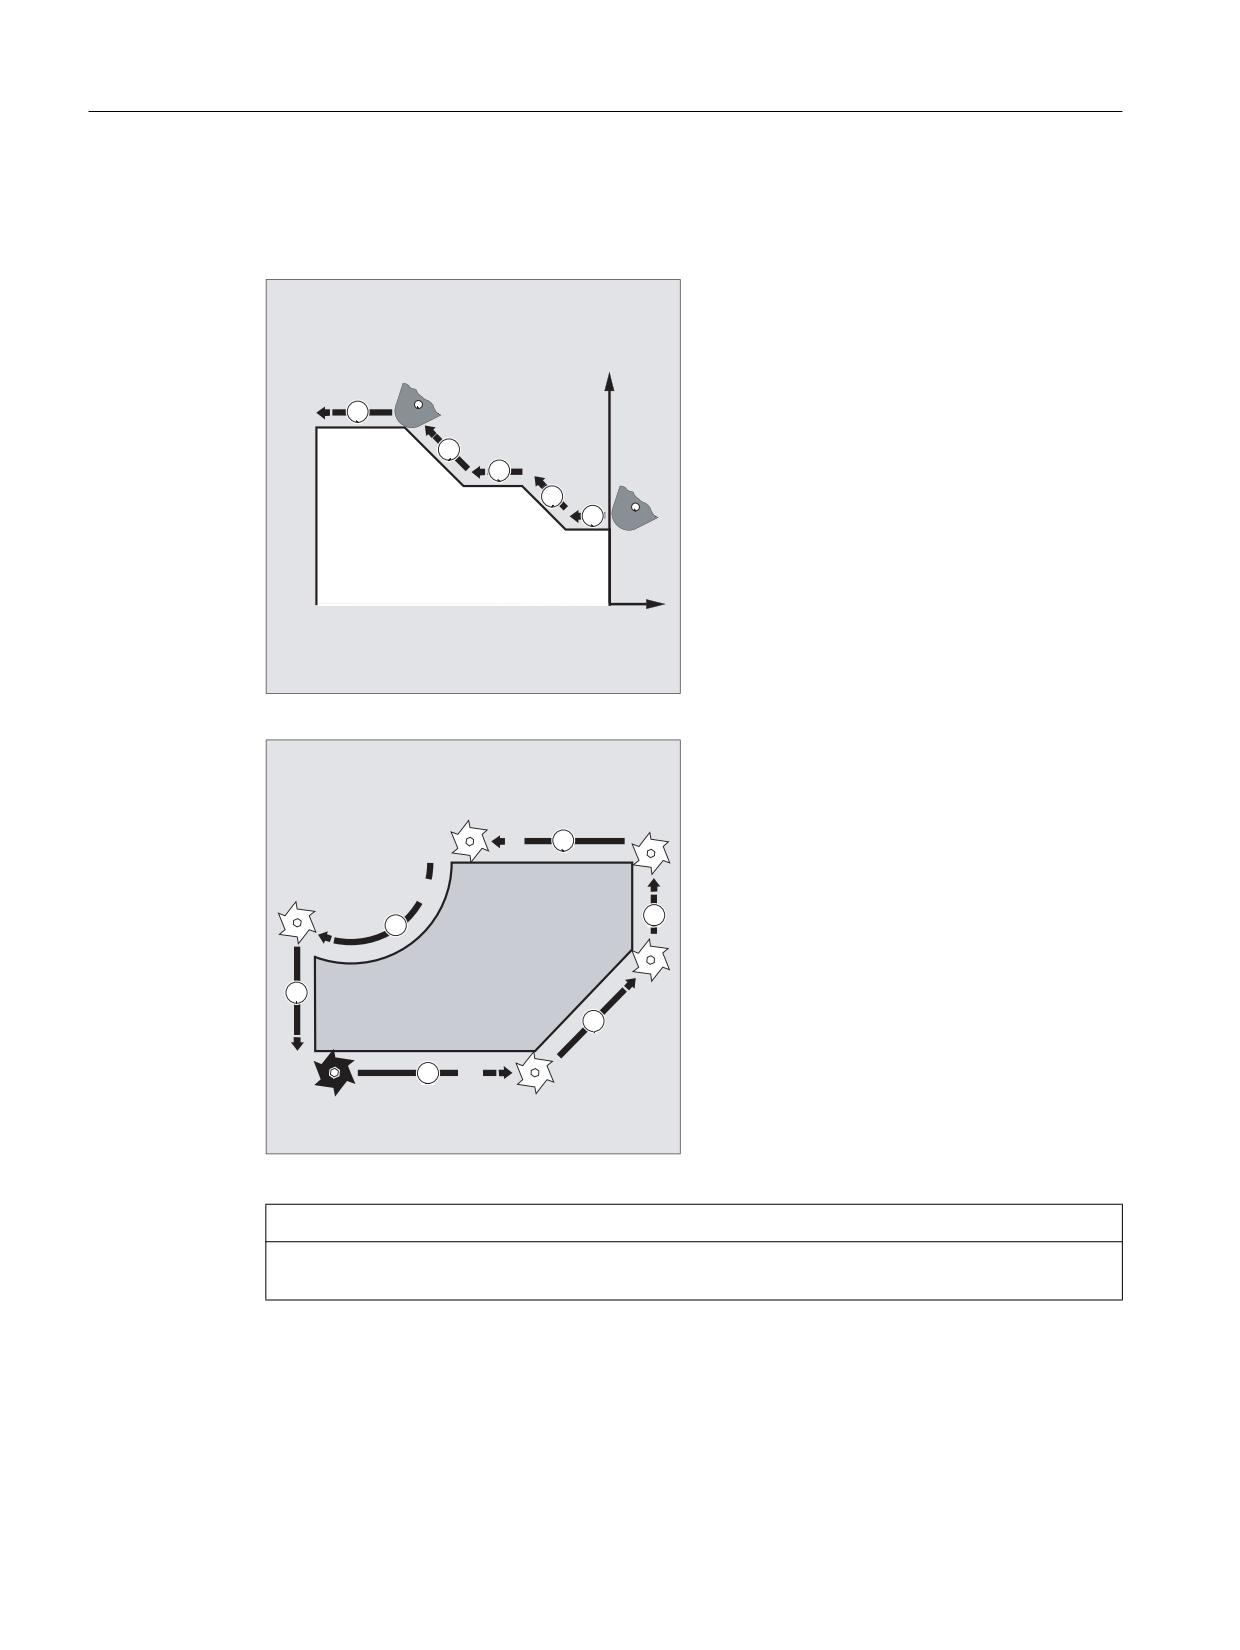
Элементы контура
Запрограммированный контур детали может состоять из следующих элементов
контура:
• прямые
• дуги окружности
• винтовые линии (через наложение прямых и дуг окружностей)
Команды движения
Для изготовления этих элементов контура имеются различные команды движения:
• Движение ускоренным ходом (G0)
• Линейная интерполяция (G1)
• Круговая интерполяция по часовой стрелке (G2)
• Круговая интерполяция против часовой стрелки (G3)
Команды движения действуют модально.
Заданные конечные положения
Кадр движения содержит заданные конечные положения для перемещаемых осей
(траекторные оси, синхронные оси, позиционирующие оси).
Программирование заданных конечных положений может осуществляться в
декартовых или в полярных координатах.
ВНИМАНИЕ
Один адрес оси может быть запрограммирован в кадре только один раз.
Точка старта - заданная точка
Движения перемещения всегда осуществляются от последней позиции, к которой был
осуществлен переход, к запрограммированному заданному конечному положению. Это
заданное конечное положение, в свою очередь, является стартовой позицией для
следующей команды перемещения.
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
191
Команды перемещения
9.1 Общая информация по командам перемещения
Контур детали
Выполненные последовательно друг за другом элементы контура создают контур
детали:
;
=
Изображение 9-1 Кадры движения при токарной обработке
Изображение 9-2 Кадры движения при фрезерной обработке
ЗАМЕТКА
Перед началом процесса обработки необходимо выбрать такую начальную позицию
инструмента, которая исключает повреждение инструмента и детали.
Основы
192
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.2 Команды движения с декартовыми координатами (G0, G1, G2, G3, X..., Y..., Z...)
9.2
Команды движения с декартовыми координатами (G0, G1, G2, G3,
X..., Y..., Z...)
Функция
Подвод в кадре ЧПУ к указанной в декартовых координатах позиций возможен с
ускоренным ходом G0, линейной интерполяцией G1 или круговой интерполяцией
G2 /G3.
Синтаксис
G0 X... Y... Z...
G1 X... Y... Z...
G2 X... Y... Z
G3 X... Y... Z
Значение
G0:
Команда для включения движения ускоренным ходом
G1:
Команда для включения линейной интерполяции
G2:
Команда для включения круговой интерполяции по часовой стрелке
G3:
Команда для включения круговой интерполяции против часовой стрелки
X...:
Декартова координата заданного конечного положения в направлении X
Y...:
Декартова координата заданного конечного положения в направлении Y
Z...:
Декартова координата заданного конечного положения в направлении Z
Примечание
Для круговой интерполяции G2 / G3 кроме координат заданного конечного положения
X..., Y..., Z... необходимы и дополнительные данные (к примеру, координаты
центра окружности; см. " Типы круговой интерполяции (G2/G3, ...) [Страница 209] ").
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
193
Команды перемещения
9.2 Команды движения с декартовыми координатами (G0, G1, G2, G3, X..., Y..., Z...)
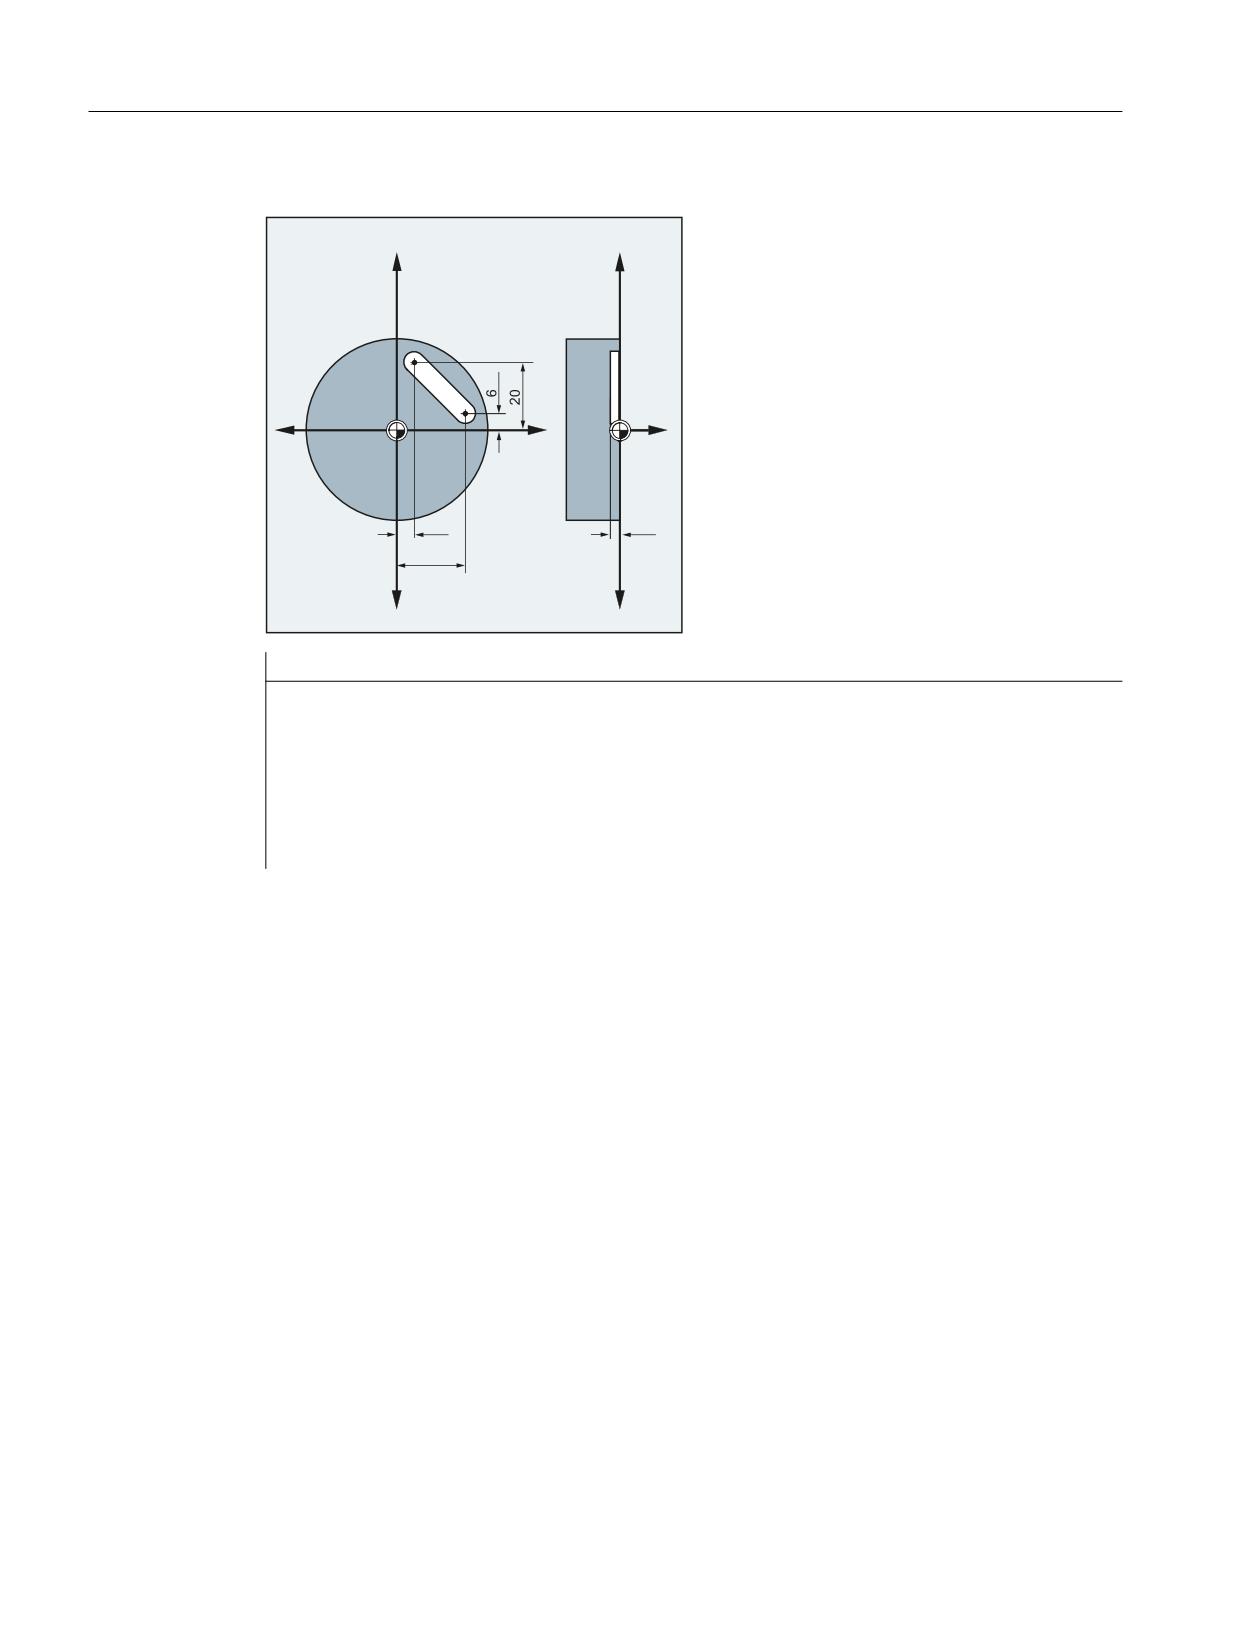
Пример
;
;
<
<
=
;
;
Программный код
Комментарий
N10 G17 S400 M3
; Выбор рабочей плоскости, шпиндель вправо
N20 G0 X40 Y-6 Z2
; Подвод к указанной в декартовых координатах стартовой
позиции ускоренным ходом
N30 G1 Z-3 F40
; Включение линейной интерполяции, подача инструмента
N40 X12 Y-20
; Движение по наклонной прямой к указанной в декартовых
координатах конечной позиции
N50 G0 Z100 M30
; Свободный ход для смены инструмента ускоренным ходом
Основы
194
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.3 Команды движения с полярными координатами
9.3
Команды движения с полярными координатами
9.3.1
Исходная точка полярных координат (G110, G111, G112)
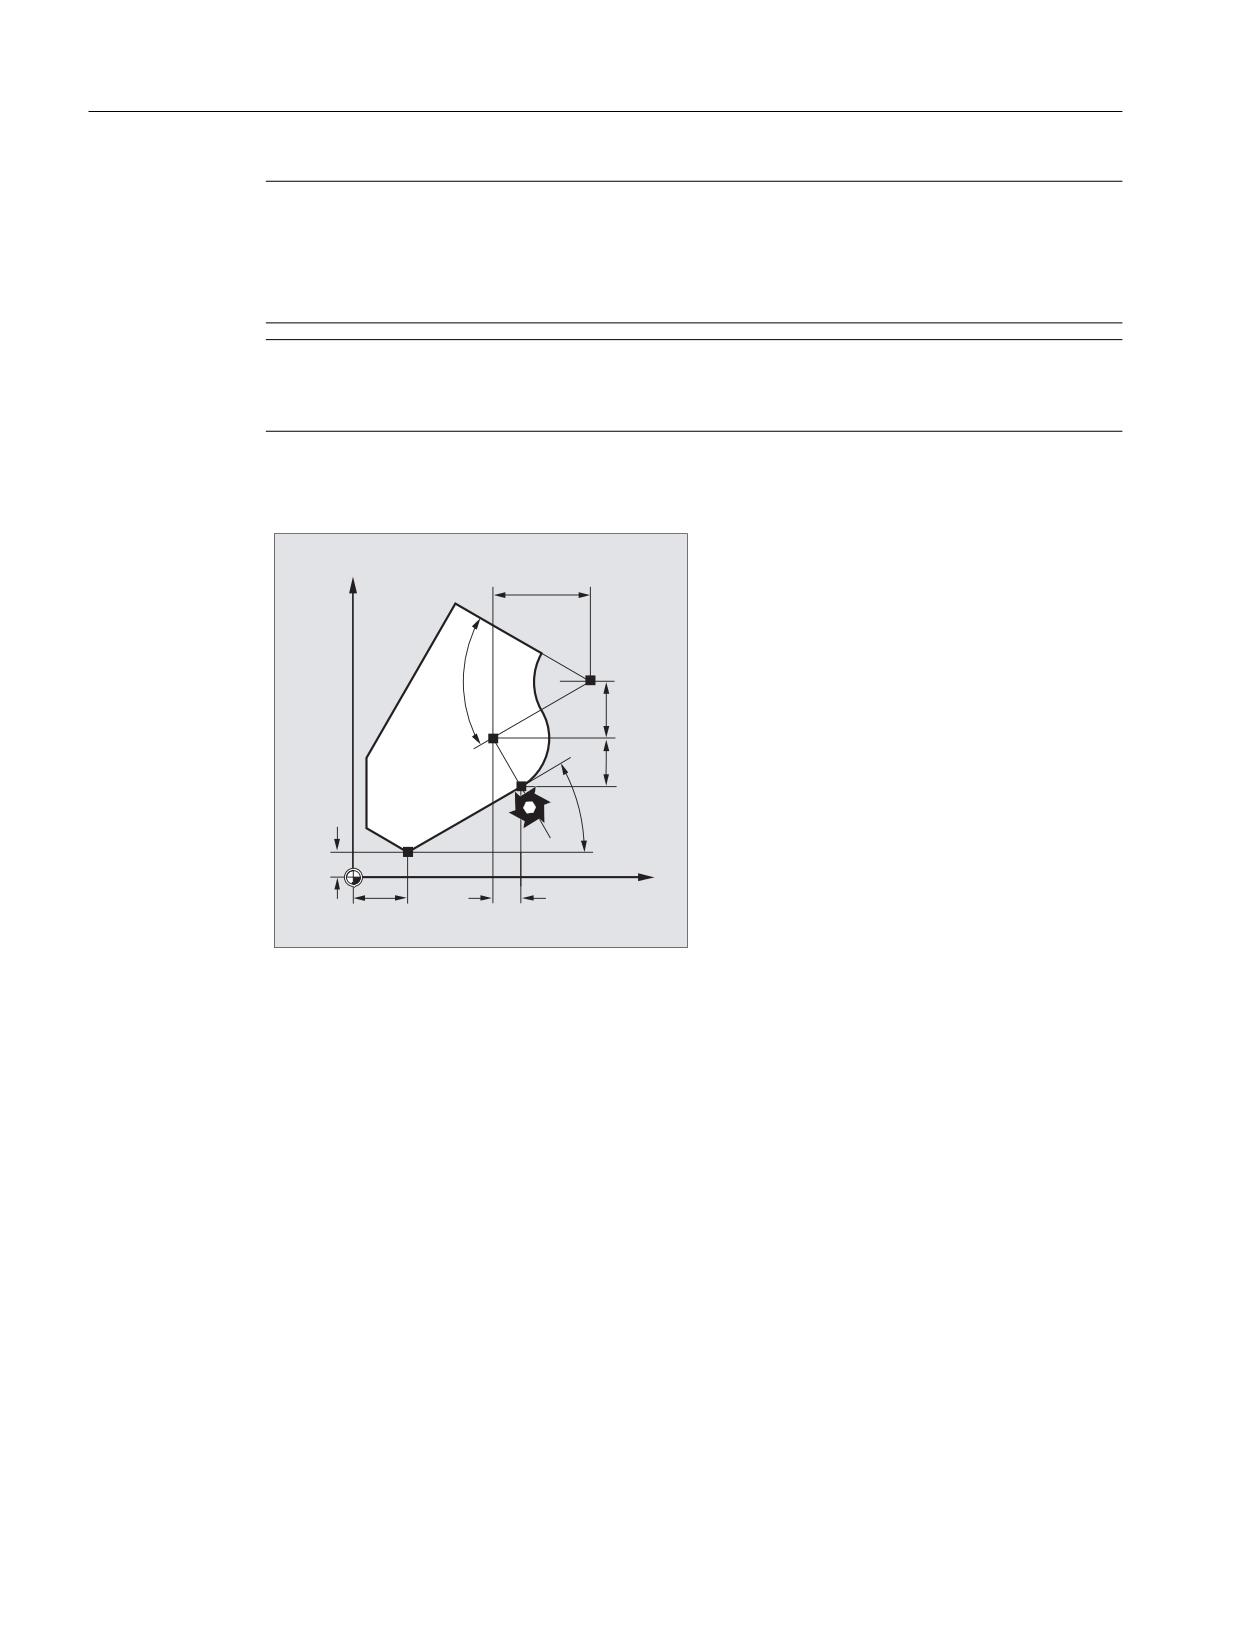
Функция
Исходная точка измерения называется "Полюс".
Указание полюса может осуществляться в декартовых или полярных координатах.
С помощью команд G110 до G112 исходная точка для полярных координат
определяется однозначно. Поэтому на это не влияет ввод данных в абсолютном или
составном размере.
Синтаксис
G110/G111/G112 X… Y… Z…
G110/G111/G112 AP=… RP=…
Значение
G110 ...:
С помощью команды G110 последующие полярные координаты
относятся к последней позиции, к которой был осуществлен подвод.
G111 ...:
С помощью команды G111 последующие полярные координаты
относятся к нулевой точке актуальной системы координат детали.
G112 ...:
С помощью команды G112 последующие полярные координаты
относятся к последнему действительному полюсу.
Указание:
Команды G110...G112 должны программироваться в собственном
кадре ЧПУ.
X… Y… Z…:
Указание полюса в декартовых координатах
AP=… RP=…:
Указание полюса в полярных координатах
AP=…:
Полярный угол
Угол между полярным радиусом и горизонтальной осью
рабочей плоскости (к примеру, ось Х при G17).
Положительное направление вращения осуществляется
против часовой стрелки.
Диапазон значений:
± 0…360°
RP=…:
Полярный радиус
Данные указываются всегда в абсолютных
положительных значениях в [мм] или [дюймах].
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
195
Команды перемещения
9.3 Команды движения с полярными координатами
Примечание
В программе ЧПУ можно осуществлять покадровое переключение полярных и
декартовых указаний размеров. Через использование декартовых идентификаторов
координат (X..., Y..., Z...) происходит прямой возврат в декартову систему.
Определенный полюс сохраняется до конца программы.
Примечание
Если полюс не указывается, то действует нулевая точка актуальной системы
координат детали.
Пример
Полюса 1 до 3 определяются следующим
<
образом:
*
;
• Полюс 1 с G111 X… Y…
• Полюс 2 с G110 X… Y…
̶͕͒ͥ͘
• Полюс 3 с G112 X… Y…
r
*
<
̶͕͒ͥ͘
*
<
r
̶͕͒ͥ͘
*
<
;
*
;
*
;
Основы
196
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.3 Команды движения с полярными координатами
9.3.2
Команды движения с полярными координатами (G0, G1, G2, G3, AP, RP)
Функция
Команды движения с полярными координатами имеют смысл тогда, когда деталь или
часть детали измеряется из центральной точки и размеры указаны с углами и
радиусами (к примеру, на схемах сверления).
<
r
r
r
r
r
;
P
Синтаксис
G0/G1/G2/G3 AP=… RP=…
Значение
G0:
Команда для включения движения ускоренным ходом
G1:
Команда для включения линейной интерполяции
G2:
Команда для включения круговой интерполяции по часовой стрелке
G3:
Команда для включения круговой интерполяции против часовой стрелки
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
197
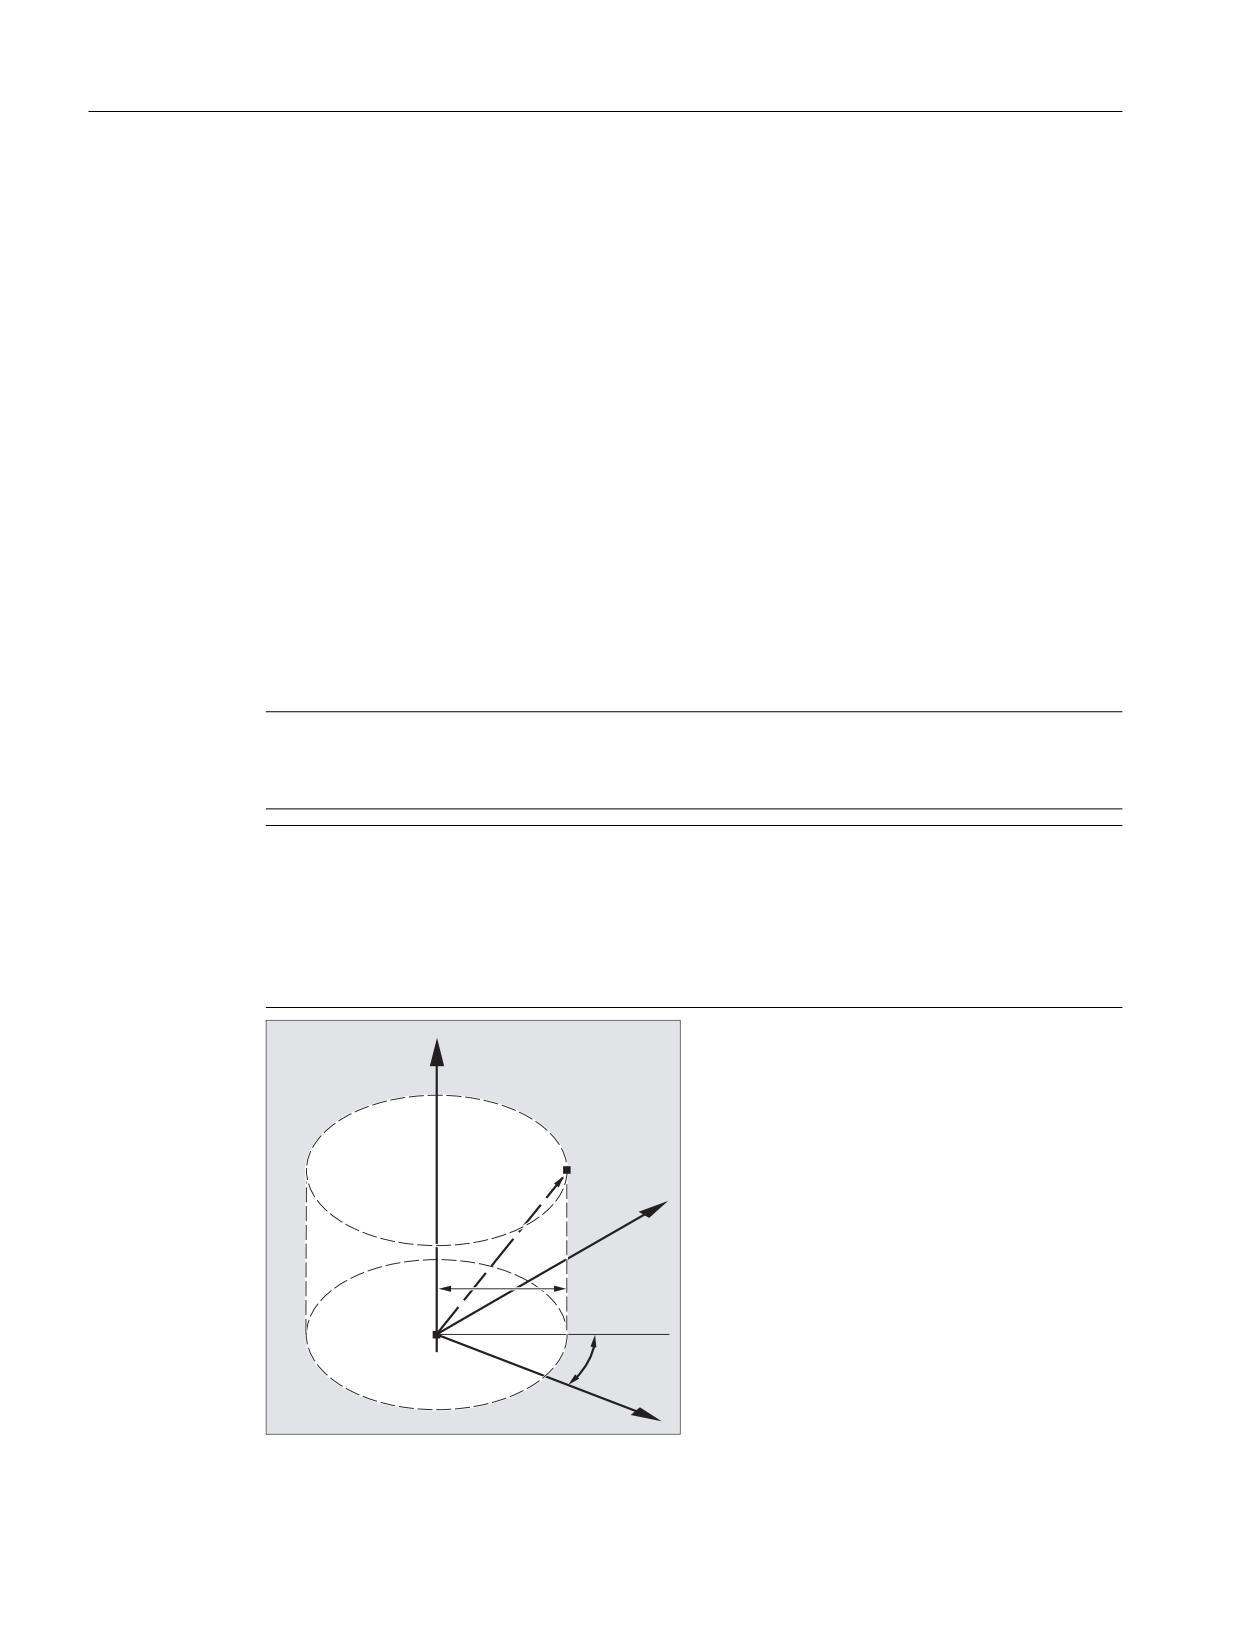
Команды перемещения
9.3 Команды движения с полярными координатами
AP:
Полярный угол
Угол между полярным радиусом и горизонтальной осью рабочей плоскости
(к примеру, ось Х при G17). Положительное направление вращения
осуществляется против часовой стрелки.
Диапазон значений:
± 0…360°
Угол может быть указан как абсолютно, так и инкрементально:
AP=AC(...):
Ввод абсолютного размера
AP=IC(...):
Ввод составного размера
При вводе составного размера референтной точкой
является последний запрограммированный угол.
Полярный угол сохраняется до тех пор, пока не будет определен новый
полюс или осуществлена смена рабочей плоскости.
RP:
Полярный радиус
Данные указываются всегда в абсолютных положительных значениях в [мм]
или [дюймах].
Полярный радиус сохраняется до ввода нового значения.
Примечание
Полярные координаты относятся к определенному с G110 ... G112 полюсу и действуют
в выбранной с G17 до G19 рабочей плоскости.
Примечание
Расположенная вертикально к рабочей плоскости 3-ья геометрическая ось может быть
дополнительно указана как декартова координата (см. рисунок ниже). Таким образом,
можно программировать пространственные характеристики в цилиндрических
координатах.
Пример: G17 G0 AP… RP… Z…
=
53
$3
Основы
198
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
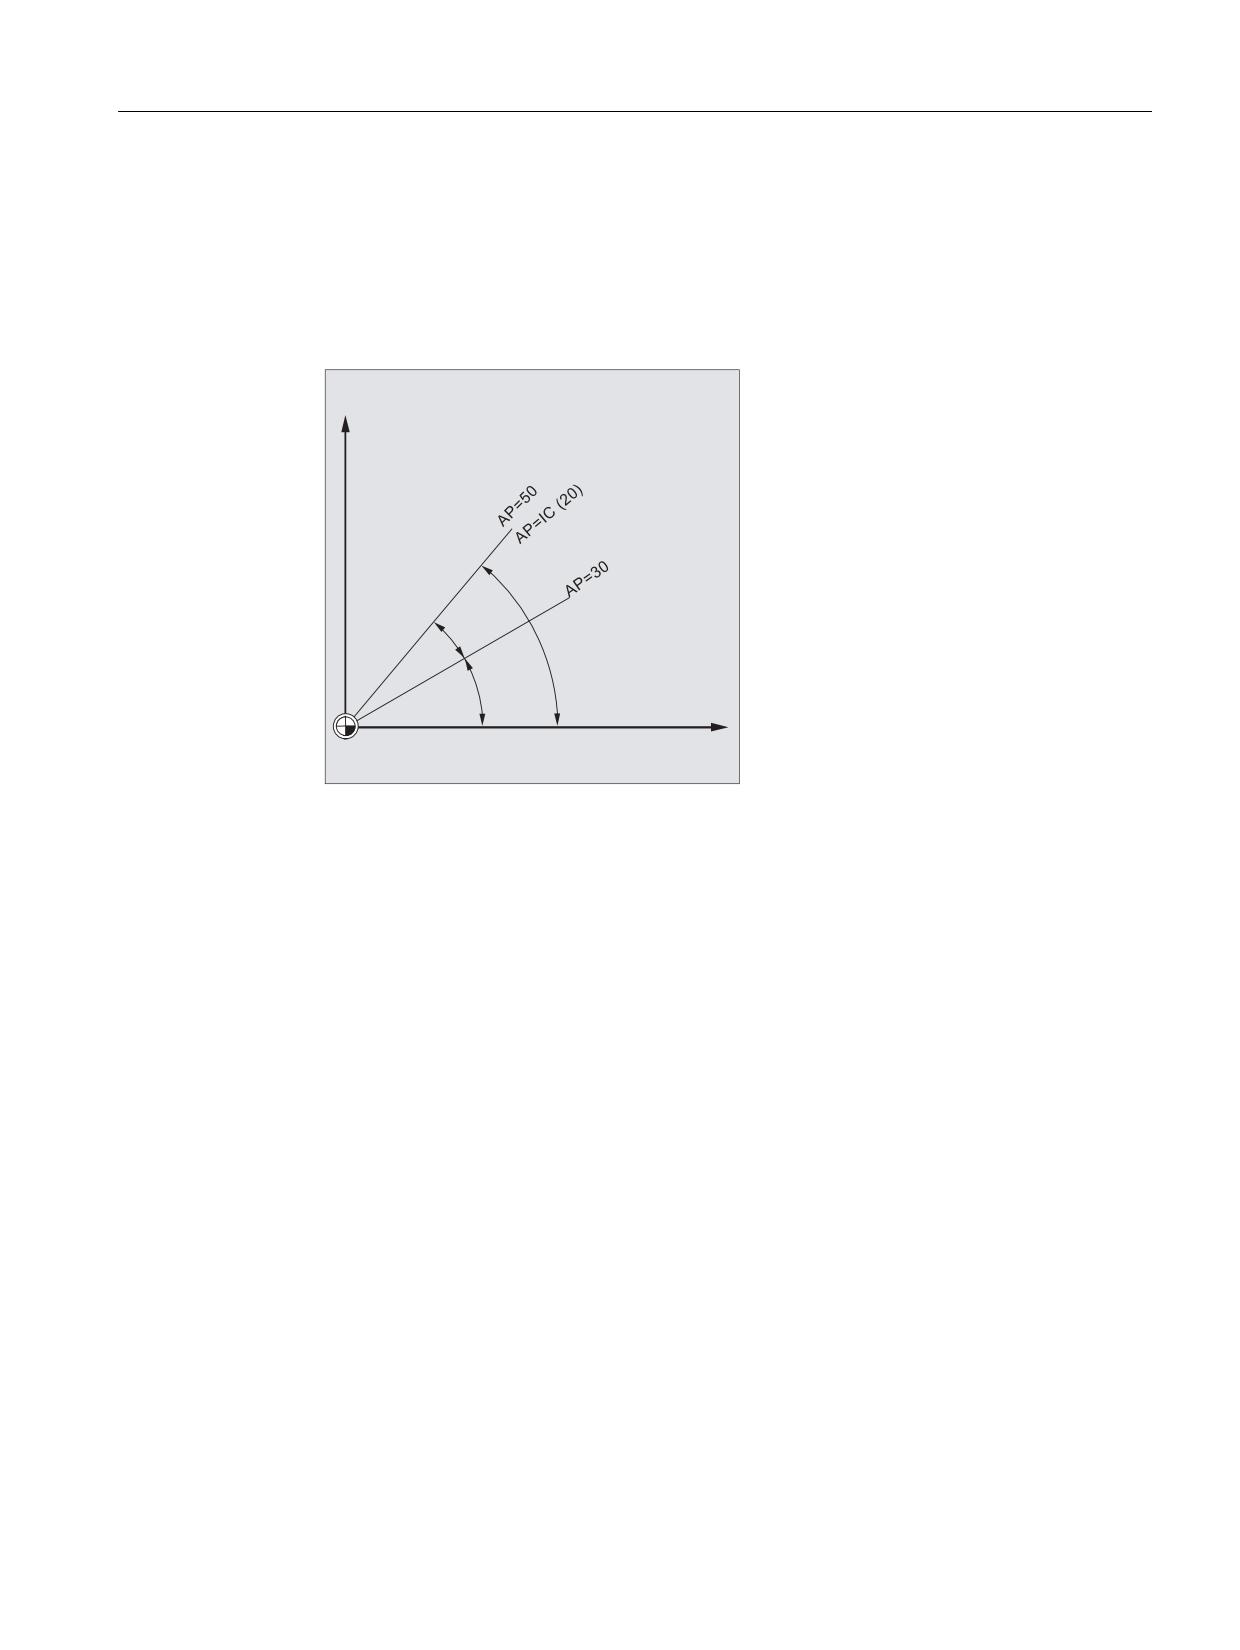
Команды перемещения
9.3 Команды движения с полярными координатами
Граничные условия
• В кадрах ЧПУ с полярным указанием конечной точки для выбранной рабочей
плоскости не могут программироваться декартовы координаты, как то параметры
интерполяции, адреса осей и т.п.
• Если с G110 ... G112 полюс не определяется, то в качестве полюса автоматически
рассматривается нулевая точка актуальной системы координат детали:
<
r
r
;
• Полярный радиус RP = 0
Полярный радиус вычисляется из расстояния между вектором стартовой точки в
плоскости полюса и активным вектором полюса. После этого вычисленный
полярный радиус сохраняется модально.
Это действует независимо от выбранного определения полюса (G110 ... G112). Если
обе точки запрограммированы идентично, то этот радиус = 0 и выводится ошибка
14095.
• Запрограммирован только полярный угол AP
Если в актуальном кадре программируется не полярный радиус RP, а полярный угол
AP, то при разнице между актуальной позицией и полюсом в координатах детали эта
разница используется как полярный радиус и сохраняется модально. Если разница
= 0, то заново задаются полярные координаты и модальный полярный радиус
остается на нуле.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
199
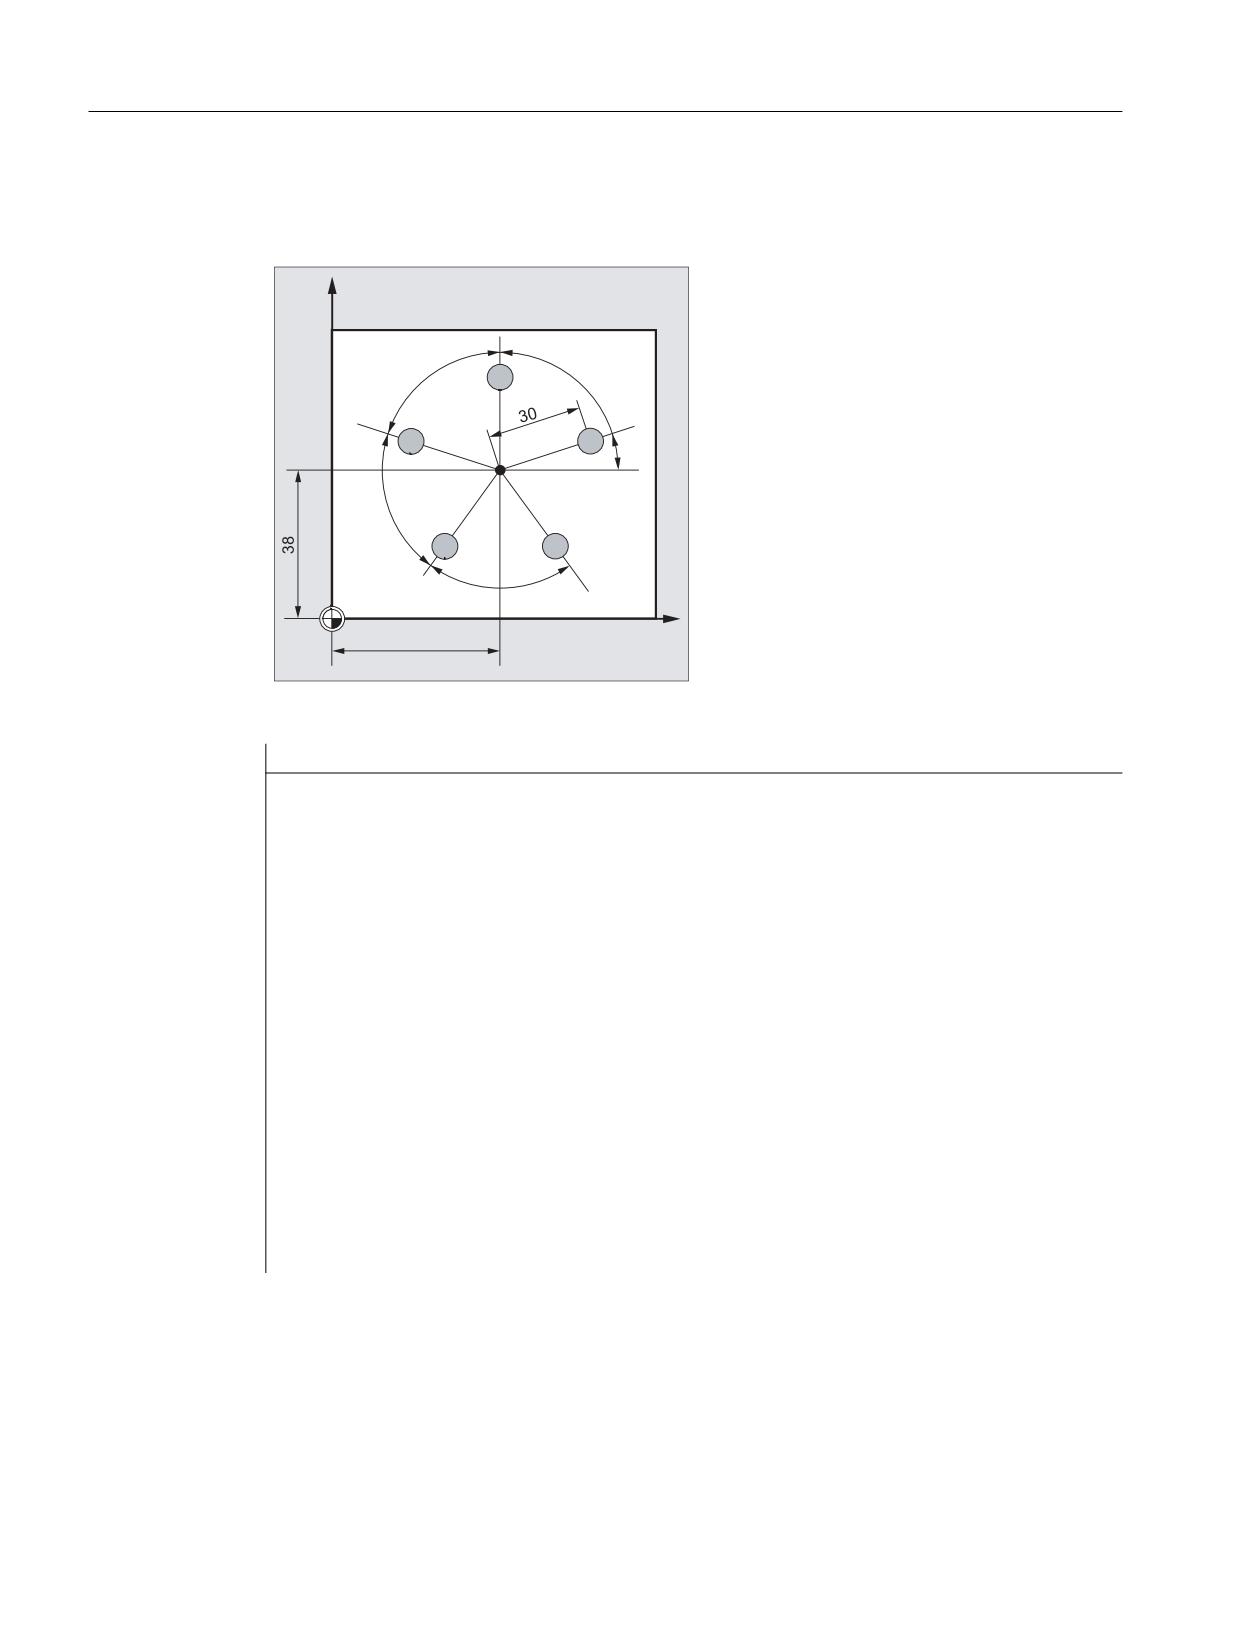
Команды перемещения
9.3 Команды движения с полярными координатами
Пример
Создание схемы сверления
Позиции отверстий указаны в полярных
<
координатах.
Каждое отверстие изготовляется одним и
тем же способом:
r
r
предварительное сверление, сверление
по размеру, развертывание …
Последовательность обработки
r
зафиксирована в подпрограмме.
r
r
;
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали.
N20 G111 X43 Y38
; Определение полюса.
N30 G0 RP=30 AP=18 Z5G0
; Подвод к стартовой точке, данные в цилиндрических
координатах.
N40 L10
; Вызов подпрограммы.
N50 G91 AP=72
; Переход к следующей позиции ускоренным ходом,
полярный угол в составном размере, полярный радиус
из кадра N30 сохраняется и не должен указываться.
N60 L10
; Вызов подпрограммы.
N70 AP=IC(72)
N80 L10
…
N90 AP=IC(72)
N100 L10
…
N110 AP=IC(72)
N120 L10
…
N130 G0 X300 Y200 Z100 M30
; Свободный ход инструмента, конец программы.
N90 AP=IC(72)
N100 L10
…
См. также
Типы круговой интерполяции (G2/G3, ...) Типы круговой интерполяции (G2/G3, ...)
[Страница 209]
Основы
200
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.4 Движение ускоренным ходом (G0, RTLION, RTLIOF)
9.4
Движение ускоренным ходом (G0, RTLION, RTLIOF)
Функция
Движения ускоренного хода используются:
• для быстрого позиционирования инструмента
• для обхода детали
• для подвода к точкам смены инструмента
• для свободного хода инструмента
С помощью команд программы обработки детали RTLIOF активируется не линейная
интерполяция, а с помощью RTLION - линейная интерполяция.
Примечание
Функция не подходит для обработки детали!
Синтаксис
G0 X… Y… Z…
G0 AP=…
G0 RP=…
RTLIOF
RTLION
Значение
G0:
Команда для включения движения ускоренным ходом
Активность: модально
X... Y... Z...:
Конечная точка в декартовых координатах
AP=...:
Конечная точка в полярных координатах, здесь полярный угол
RP=...:
Конечная точка в полярных координатах, здесь полярный
радиус
RTLIOF:
Не линейная интерполяция
(каждая траекторная ось интерполируется как отдельная ось)
RTLION:
Линейная интерполяция (траекторные оси интерполируются
вместе)
Примечание
G0 не может быть заменена на G.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
201
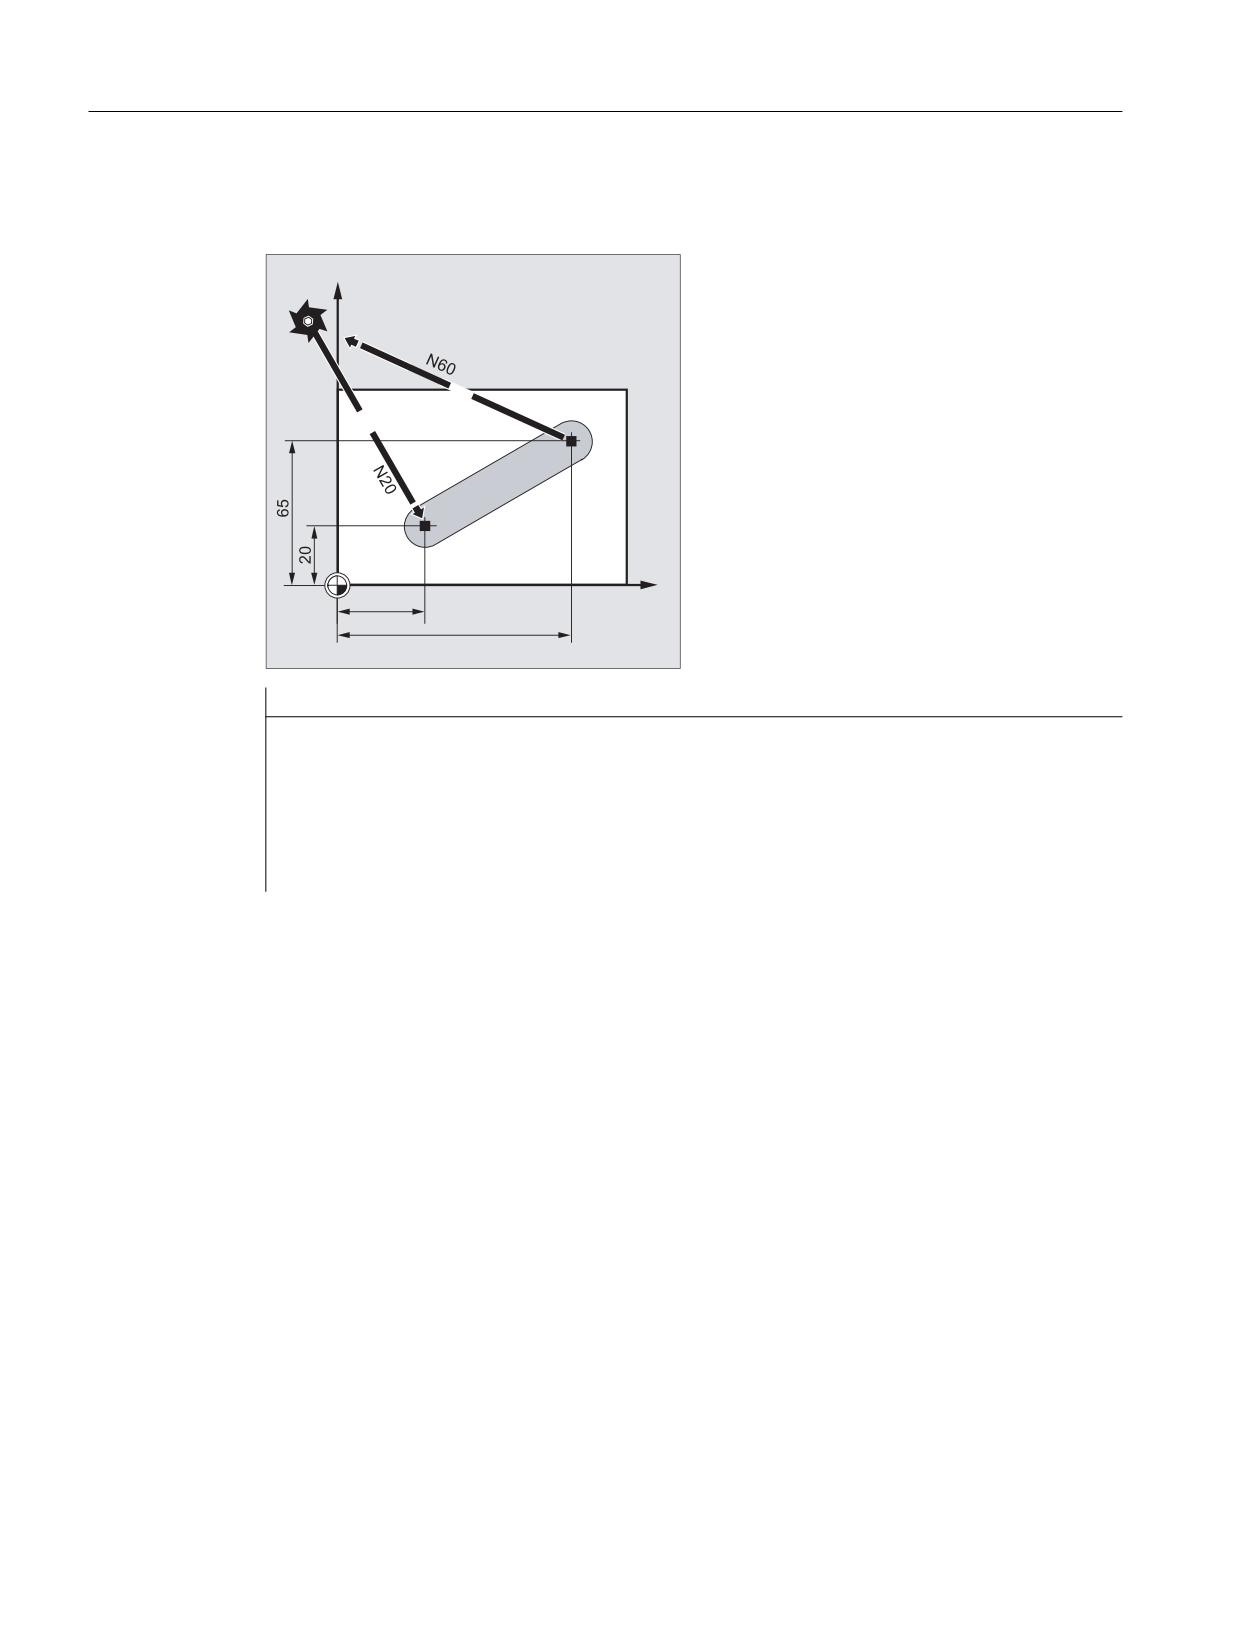
Команды перемещения
9.4 Движение ускоренным ходом (G0, RTLION, RTLIOF)
Примеры
Пример 1: Фрезерование
<
;
Программный код
Комментарий
N10 G90 S400 M3
; Ввод абсолютного размета, шпиндель вправо
N20 G0 X30 Y20 Z2
; Переход к стартовой позиции
N30 G1 Z-5 F1000G1
; Подача инструмента
N40 X80 Y65
; Движение по прямой
N50 G0 Z2
N60 G0 X-20 Y100 Z100 M30
; Свободный ход инструмента, конец программы
Основы
202
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.4 Движение ускоренным ходом (G0, RTLION, RTLIOF)
Пример 2: Токарная обработка
;
=
Программный код
Комментарий
N10 G90 S400 M3
; Ввод абсолютного размета, шпиндель вправо
N20 G0 X25 Z5
; Переход к стартовой позиции
N30 G1 G94 Z0 F1000G1
; Подача инструмента
N40 G95 Z-7.5 F0.2
N50 X60 Z-35
; Движение по прямой
N60 Z-50
N70 G0 X62
N80 G0 X80 Z20 M30
; Свободный ход инструмента, конец программы
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
203
Команды перемещения
9.4 Движение ускоренным ходом (G0, RTLION, RTLIOF)
Дополнительная информация
Скорость ускоренного хода
Запрограммированное с помощью G0 движение инструмента осуществляется с
максимально возможной скоростью перемещения (ускоренный ход). Скорость
ускоренного хода установлена в машинных данных отдельно для каждой оси. Если
движение ускоренным ходом осуществляется одновременно в нескольких осях, то
скорость ускоренного хода определяется осью, которой необходимо наибольшее
время для прохождения своего участка траектории.
=
<
̱͕͓͖͕͔͔͙͌
͕͇͋͜
͙͇͙͕͗͌͑͗͏͏ =
̱͕͓͖͕͔͔͙͌ ͕͇͋͜
͙͇͙͕͗͌͑͗͏͏ <
̱͕͓͖͕͔͔͙͌ ͕͇͋͜ ͙͇͙͕͗͌͑͗͏͏ ;
;
Траекторные оси перемещаются при G0 как позиционирующие оси
При движениях ускоренным ходом траекторные оси могут перемещаться в двух
различных режимах по выбору:
• Линейная интерполяция (прежнее поведение):
Общая интерполяция траекторных осей.
• Не линейная интерполяция:
Каждая траекторная ось интерполируется как отдельная ось (позиционирующая ось)
независимо от других осей движения ускоренным ходом.
При не линейной интерполяции в отношении осевого рывка действует установка для
соответствующей позиционирующей оси BRISKA, SOFTA, DRIVEA.
ЗАМЕТКА
Так как при не линейной интерполяции движение может осуществляться по другому
контуру, то синхронные действия, относящиеся к координатам первичной траектории,
не выполняются!
Основы
204
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.4 Движение ускоренным ходом (G0, RTLION, RTLIOF)
В следующих случаях всегда линейная интерполяция:
• При комбинации G-кода с G0, не допускающей движения позиционирования (к
примеру, G40/G41/G42).
• При комбинации G0 с G64
• При активном компрессоре
• При активной трансформации
Пример:
Программный код
G0 X0 Y10
G0 G40 X20 Y20
G0 G95 X100 Z100 M3 S100
Перемещение осуществляется как POS[X]=0 POS[Y]=10 и в траекторном режиме. Если
перемещается POS[X]=100 POS[Z]=100, то нет активной окружной подачи.
Устанавливаемый критерий смены кадра при G0
Для интерполяции отдельной оси новый критерий окончания движения FINEA или
COARSEA или IPOENDA для смены кадра может быть установлен уже на рампе
торможения.
Последовательные оси при G0 обрабатываются как позиционирующие оси
С помощью комбинации
• "Устанавливаемая на рампе торможения интерполяции отдельной оси смена кадра"
и
• "Траекторные оси перемещаются при движении ускоренным ходом G0 как
позиционирующие оси"
все оси независимо друг от друга могут двигаться к своей конечной точке. Таким
образом, две последовательно запрограммированные оси X и Z при G0
обрабатываются как позиционирующие оси.
Смена кадра после оси Z в зависимости от установленного момента времени рампы
торможения (100-0%) может запускаться с оси X. В то время, как ось Х еще движется,
уже запускается ось Z. Обе оси двигаются независимо друг от друга к своей конечной
точке.
Более подробную информацию см. главу "Регулировка подачи и движение шпинделя ”.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
205
Команды перемещения
9.5 Линейная интерполяция (G1)
9.5
Линейная интерполяция (G1)
Функция
С помощью G1 инструмент движется по параллельным осям, наклонным или имеющим
любое расположение в пространстве прямым. Линейная интерполяция позволяет
создавать поверхности 3D, пазы и много другое.
Фрезерование:
Синтаксис
G1 X… Y… Z … F…
G1 AP=… RP=… F…
Значение
G1:
Линейная интерполяция (линейная интерполяция с подачей)
X... Y... Z...: Конечная точка в декартовых координатах
AP=...:
Конечная точка в полярных координатах, здесь полярный угол
RP=...:
Конечная точка в полярных координатах, здесь полярный
радиус
F...:
Скорость подачи в мм/мин. Инструмент движется с подачей F по
прямой от актуальной стартовой точки к запрограммированной
заданной точке. Заданная точка вводится в декартовых или
полярных координатах. На этой траектории осуществляется
обработка детали.
Пример: G1 G94 X100 Y20 Z30 A40 F100
Движение к конечной точке в X, Y, Z осуществляется с подачей
100 мм/мин, круговая ось А перемещается в качестве
синхронной оси так, что все четыре движения завершаются в
одно время.
Основы
206
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.5 Линейная интерполяция (G1)
Примечание
G1 действует модально.
Для обработки необходимо указать число оборотов шпинделя S и направление
вращения шпинделя M3/M4.
С помощью FGROUP можно определить группы осей, для которых действует подача по
траектории F. Подробности см. главу "Параметры траектории".
Примеры
Пример 1: Изготовление паза (фрезерование)
Инструмент движется от стартовой к
<
<
конечной точке в направлении X/Y.
Одновременно происходит подача в
направлении Z.
=
;
Программный код
Комментарий
N10 G17 S400 M3
; Выбор рабочей плоскости, шпиндель вправо
N20 G0 X20 Y20 Z2
; Переход к стартовой позиции
N30 G1 Z-2 F40
; Подача инструмента
N40 X80 Y80 Z-15
; Движение по наклонной прямой
N50 G0 Z100 M30
; Свободный ход для смены инструмента
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
207
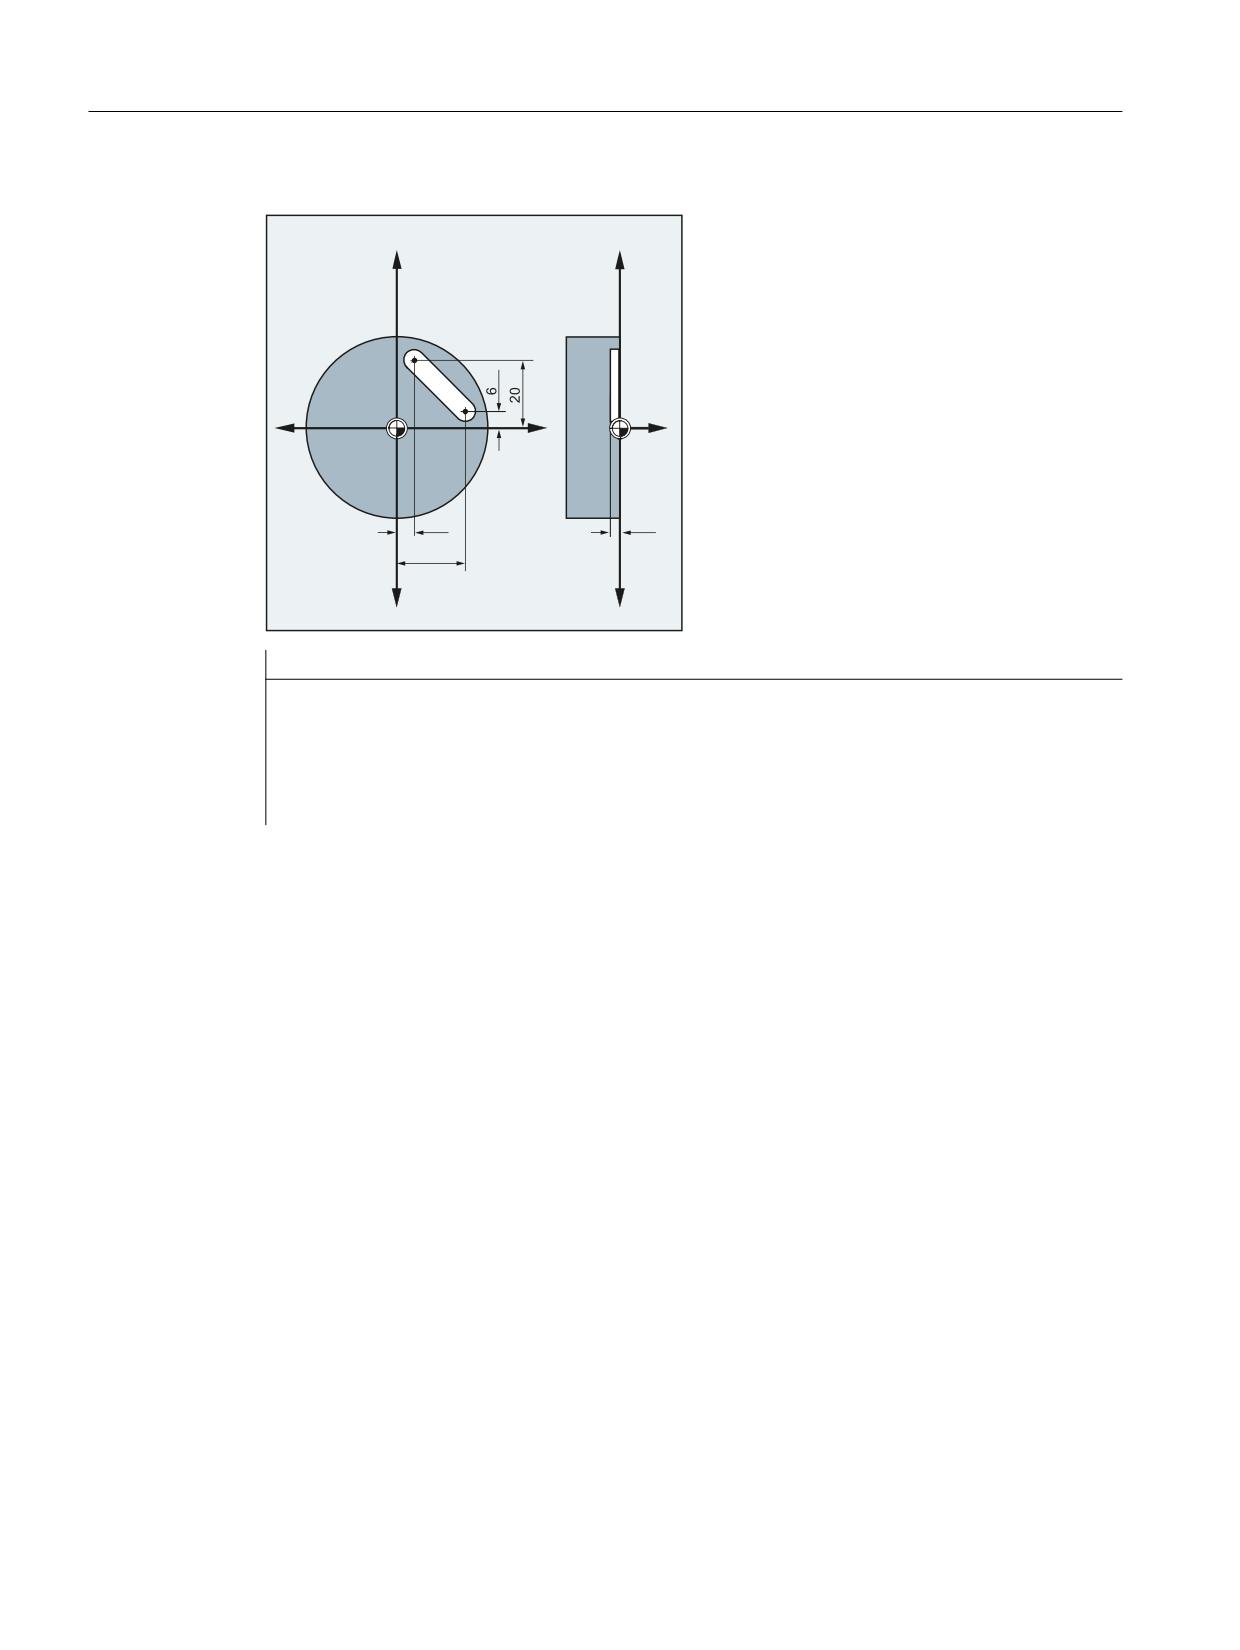
Команды перемещения
9.5 Линейная интерполяция (G1)
Пример 2: Изготовление паза (токарная обработка)
;
;
<
<
=
;
;
Программный код
Комментарий
N10 G17 S400 M3
; Выбор рабочей плоскости, шпиндель вправо
N20 G0 X40 Y-6 Z2
; Переход к стартовой позиции
N30 G1 Z-3 F40
; Подача инструмента
N40 X12 Y-20
; Движение по наклонной прямой
N50 G0 Z100 M30
; Свободный ход для смены инструмента
Основы
208
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
содержание .. 1 2 3 4 ..