содержание .. 1 2 3 ..
SINUMERIK 840D sl / 828D. Справочник по программированию ЧПУ (2011 год) - часть 2
Коррекции инструмента
5.5 Типы инструментов
5.5.2
Фрезерный инструмент
В группе инструментов "Фрезерный инструмент" существуют следующие типы
инструментов:
100
Фрезерный инструмент согласно CLDATA (Cutter Location Data)
110
Сферическая фреза (цилиндрическая зенковка)
111
Сферическая фреза (коническая зенковка)
120
Концевая фреза (без закругления углов)
121
Концевая фреза (с закруглением углов)
130
Угловая фреза (без закругления углов)
131
Угловая фреза (с закруглением углов)
140
Торцовая фреза
145
Резьбовая фреза
150
Дисковая фреза
151
Пила
155
Коническая фреза (без закругления углов)
156
Коническая фреза (с закруглением углов)
157
Коническая зенковка
160
Сверлильная резьбовая фреза
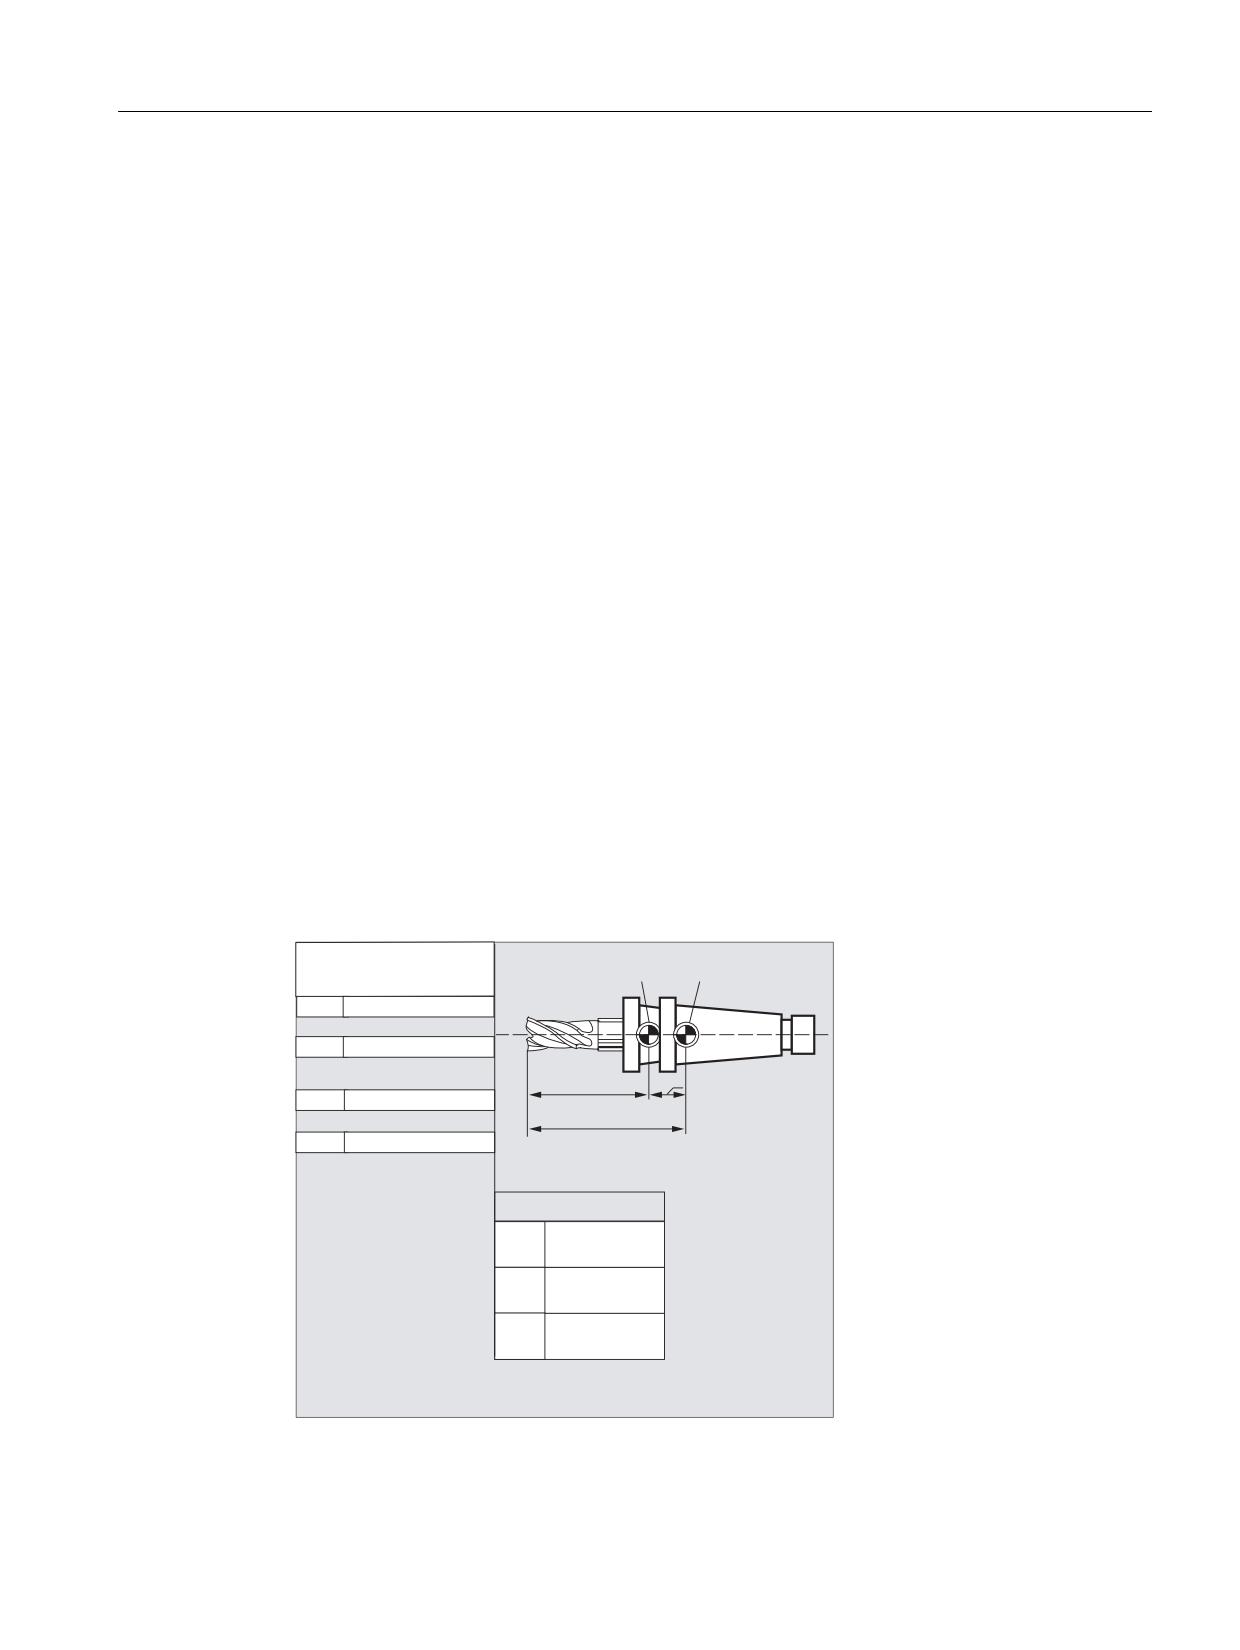
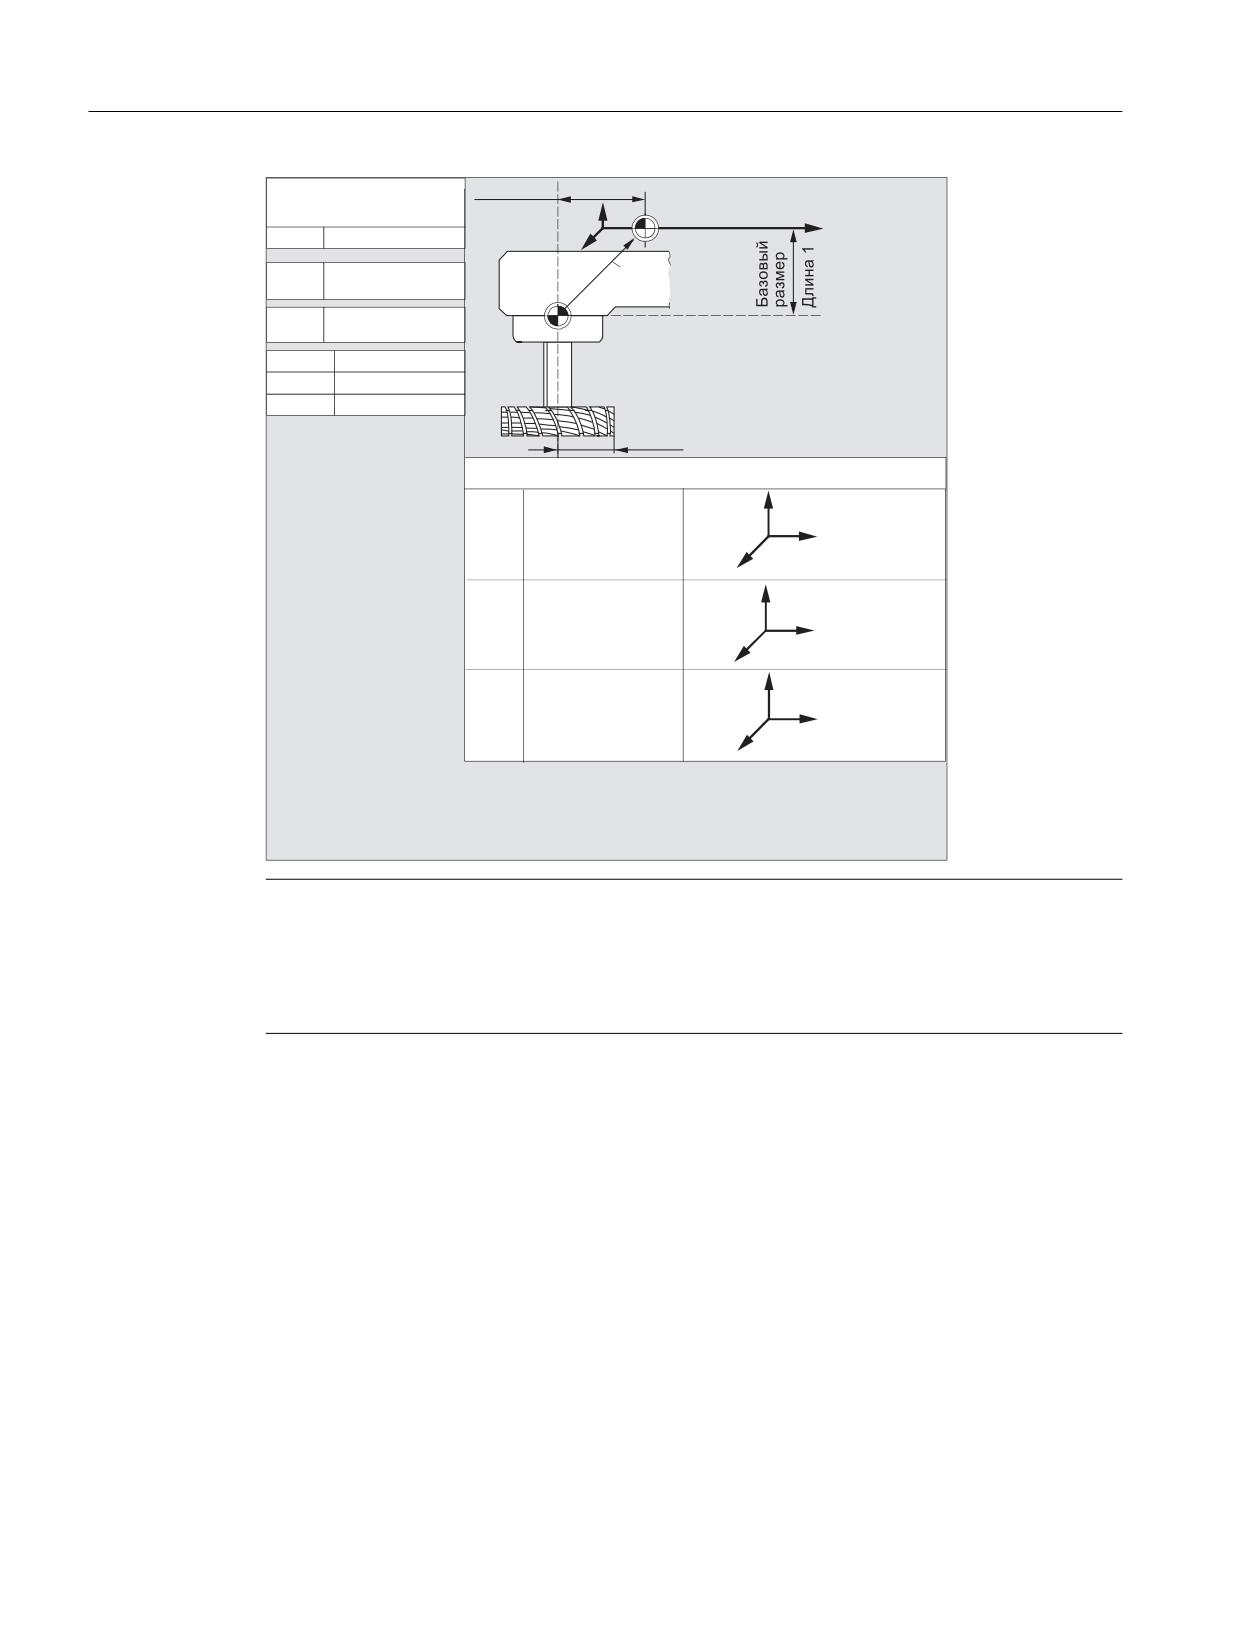
Параметры инструмента
Рисунки ниже показывают, какие параметры инструмента (DP...) вносятся в память
коррекций для фрезерных инструментов:
̮͇͖͏͘͏ ͉
̶͇͇͓͙͗͌͗͢
)
)
͏͔͙͚͓͔͙͇͗͌͘
'3
[\
'3
̫͒͏͔͇
͕͓͙͊͌͌͗͏ͦ
̫͒͏͔͇ ͇͇͖͙͋͌͗
̫͒͏͔͇
'3
̷͇͋͏͚͘ ͕͓͙͊͌͌͗͏ͦ
̫͒͏͔͇
͕͈͇ͦ͠
'3
̫͒͏͔͇ ͇͇͖͙͋͌͗
) ͏͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͇͇͖͙͇͋͌͗ ͖͗͏
͉͙͇͉͔͔͕͓͒͌͘ ͏͔͙͚͓͔͙͗͌͌͘ ͏͕͔͇͋ͦ͘͜
͙͕͇͑͞ ͏͔͙͚͓͔͙͇͔͕͕͗͌͒ͣ͊͘ ͚͖͖͕͙͇͗͘
̮͔͇͔͌͞͏ͦ ͏͎͔͕͇͘
̫͙͉͌͐͘͏͌
͕͇͔͕͊͒͘͘
̫͒͏͔͇
͉=
͙͈͕͉͇͔͗͌͏͓ͦ
*
̷͇͋͏͚͘ ͉ ; <
)v
͏͕͔͇͋ͦ͘͜
̫͒͏͔͇
͉<
͙͕͇͑͞
*
̺͙͇͔͕͉͘͏͙ͣ ͖͕͗͞͏͌
̷͇͋͏͚͘ ͉ = ;
͎͇͍͏͓͇
͎͔͇͔͌͞͏ͦ
͏͔͙͚͓͔͙͇͗͌͘
̫͒͏͔͇
͉;
͔͇
*
̷͇͋͏͚͘ ͉ < =
̶͗͏ *
*
*
͉͕͎͓͕͍͔͕ ͛͏͑͘͏͕͉͇͔͔͕͗͌ ͕͇͕͉͇͔͊͒͘͘͏͌
͑ ͖͗͏͓͚͌͗ ͋͒͏͔͇
; ͋͒͏͔͇
= ͋͒͏͔͇
<
͓͘
)%
: ̱͕͗͗ ͏͔͙͗͘
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
71
Коррекции инструмента
5.5 Типы инструментов
̮͇͖͏͘͏ ͉
̨͇͎͕͉͐͢
)
͖͇͇͓͙͗͌͗͢ ͏͔͙͚͓͔͙͇͗͌͘
͇͎͓͗͌͗
̫͒͏͔͇
'3
[\
̫͒͏͔͇
̨͇͎͕͉͐͢ ͇͎͓͗͌͗
'3
͕͓͙͊͌͌͗͏ͦ
)
̫͒͏͔͇
'3
̷͇͋͏͚͘
͕͓͙͊͌͌͗͏ͦ
'3
̫͒͏͔͇
͈͇͎͕͉͇ͦ
)v ͏͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͎͇͍͏͓͇ ͏͔͙͚͓͔͙͇͗͌͘
'3
̫͒͏͔͇
͈͇͎͕͉͇ͦ
)
͏͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͏͔͙͚͓͔͙͇͔͕͕͗͌͒ͣ͊͘
͚͖͖͕͙͇͗͘
'3
̫͒͏͔͇
͈͇͎͕͉͇ͦ
̷͇͋͏͚͘
̫͙͉͌͐͘͏͌
*
̫͒͏͔͇
͉=
=
̫͒͏͔͇
͉<
̫͒͏͔͇
͉;
<
̷͇͋͏͚͘ ̷̱̯ ͉ ; <
;
̮͔͇͔͌͞͏ͦ ͏͎͔͕͇͘
*
̫͒͏͔͇
͉<
<
͕͇͔͕͊͒͘͘
̫͒͏͔͇
͉;
͙͈͕͉͇͔͗͌͏͓ͦ
̫͒͏͔͇
͉=
;
̷͇͋͏͚͘ ̷̱̯ ͉ = ;
=
̺͙͇͔͕͉͘͏͙ͣ
*
̫͒͏͔͇
͉;
;
͖͕͗͞͏͌ ͎͔͇͔͌͞͏ͦ
͔͇
̫͒͏͔͇
͉=
̫͒͏͔͇
͉<
=
̷͇͋͏͚͘ ̷̱̯ ͉ < =
<
̶͗͏ *
*
*
͉͕͎͓͕͍͔͕ ͛͏͑͘͏͕͉͇͔͔͕͗͌ ͕͇͕͉͇͔͊͒͘͘͏͌
͑ ͖͗͏͓͚͌͗ ͋͒͏͔͇
; ͋͒͏͔͇
= ͋͒͏͔͇
<
͓͘
)%
: ̱͕͗͗͌͑͝͏ͦ ͏͔͙͚͓͔͙͇͗͌͘
Примечание
Краткие описания по параметрам инструментов находятся на интерфейсе.
Дополнительную информацию см.:
Литература:
Описание функций "Основные функции"; Коррекции инструмента (W1)
Основы
72
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции инструмента
5.5 Типы инструментов
5.5.3
Сверло
В группе инструментов "Сверло" существуют следующие типы инструментов:
200
Спиральное сверло
205
Сплошное сверло
210
Расточная оправка
220
Центровое сверло
230
Коническая зенковка
231
Цековка
240
Метчик основной резьбы
241
Метчик точной резьбы
242
Метчик резьбы Withworth
250
Развертка
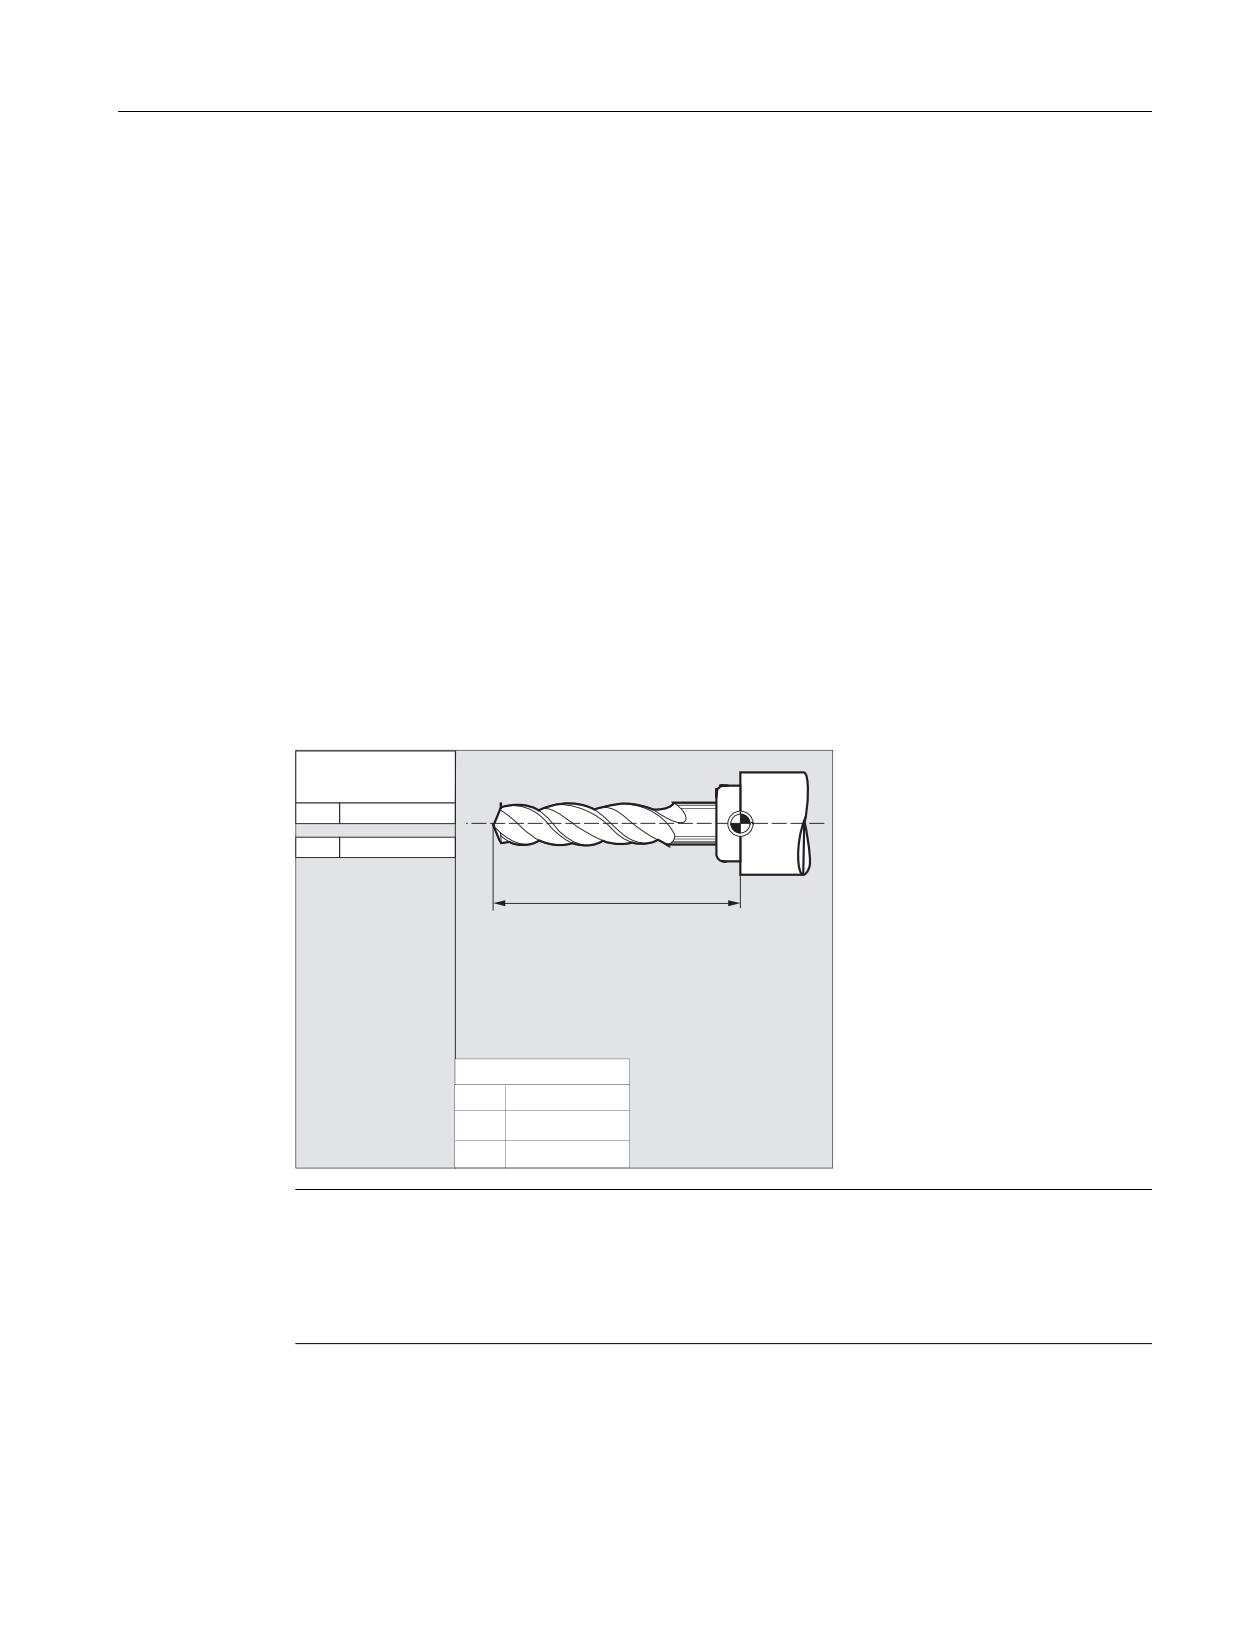
Параметры инструмента
Рисунки ниже показывают, какие параметры инструмента (DP...) вносятся в память
коррекций для сверл:
̮͇͖͏͘͏ ͉
͖͇͇͓͙͗͌͗͢
͏͔͙͚͓͔͙͇͗͌͘
)
'3
[\
'3
̫͒͏͔͇
̫͒͏͔͇
̮͔͇͔͌͞͏ͦ ͏͎͔͕͇͘
͕͇͔͕͊͒͘͘
̫͙͉͌͐͘͏͌
͙͈͕͉͇͔͗͌͏͓ͦ
)
͏͕͔͇͋ͦ͘͜ ͙͕͇͑͞
*
̫͒͏͔͇
͉=
̺͙͇͔͕͉͘͏͙ͣ
͏͔͙͚͓͔͙͇͔͕͗͌͒ͣ͊͘
*
̫͒͏͔͇
͉<
͖͕͗͞͏͌ ͎͔͇͔͌͞͏ͦ
͕ ͚͖͖͕͙͇͗͘
͔͇
*
̫͒͏͔͇
͉;
Примечание
Краткие описания по параметрам инструментов находятся на интерфейсе.
Дополнительную информацию см.:
Литература:
Описание функций "Основные функции"; Коррекции инструмента (W1)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
73
Коррекции инструмента
5.5 Типы инструментов
5.5.4
Шлифовальный инструмент
В группе инструментов "Шлифовальный инструмент" существуют следующие типы
инструментов:
400
Периферийный шлифовальный круг
401
Периферийный шлифовальный круг с контролем
402
Периферийный шлифовальный круг без контроля без базового размера
(управление инструментом)
403
Периферийный шлифовальный круг с контролем без базового размера для
окружной скорости круга SUG
410
Плоский круг
411
Плоский круг (управление инструментом) с контролем
412
Плоский круг (управление инструментом) без контроля
413
Плоский круг с контролем без базового размера для окружной скорости
круга SUG
490
Правящий инструмент
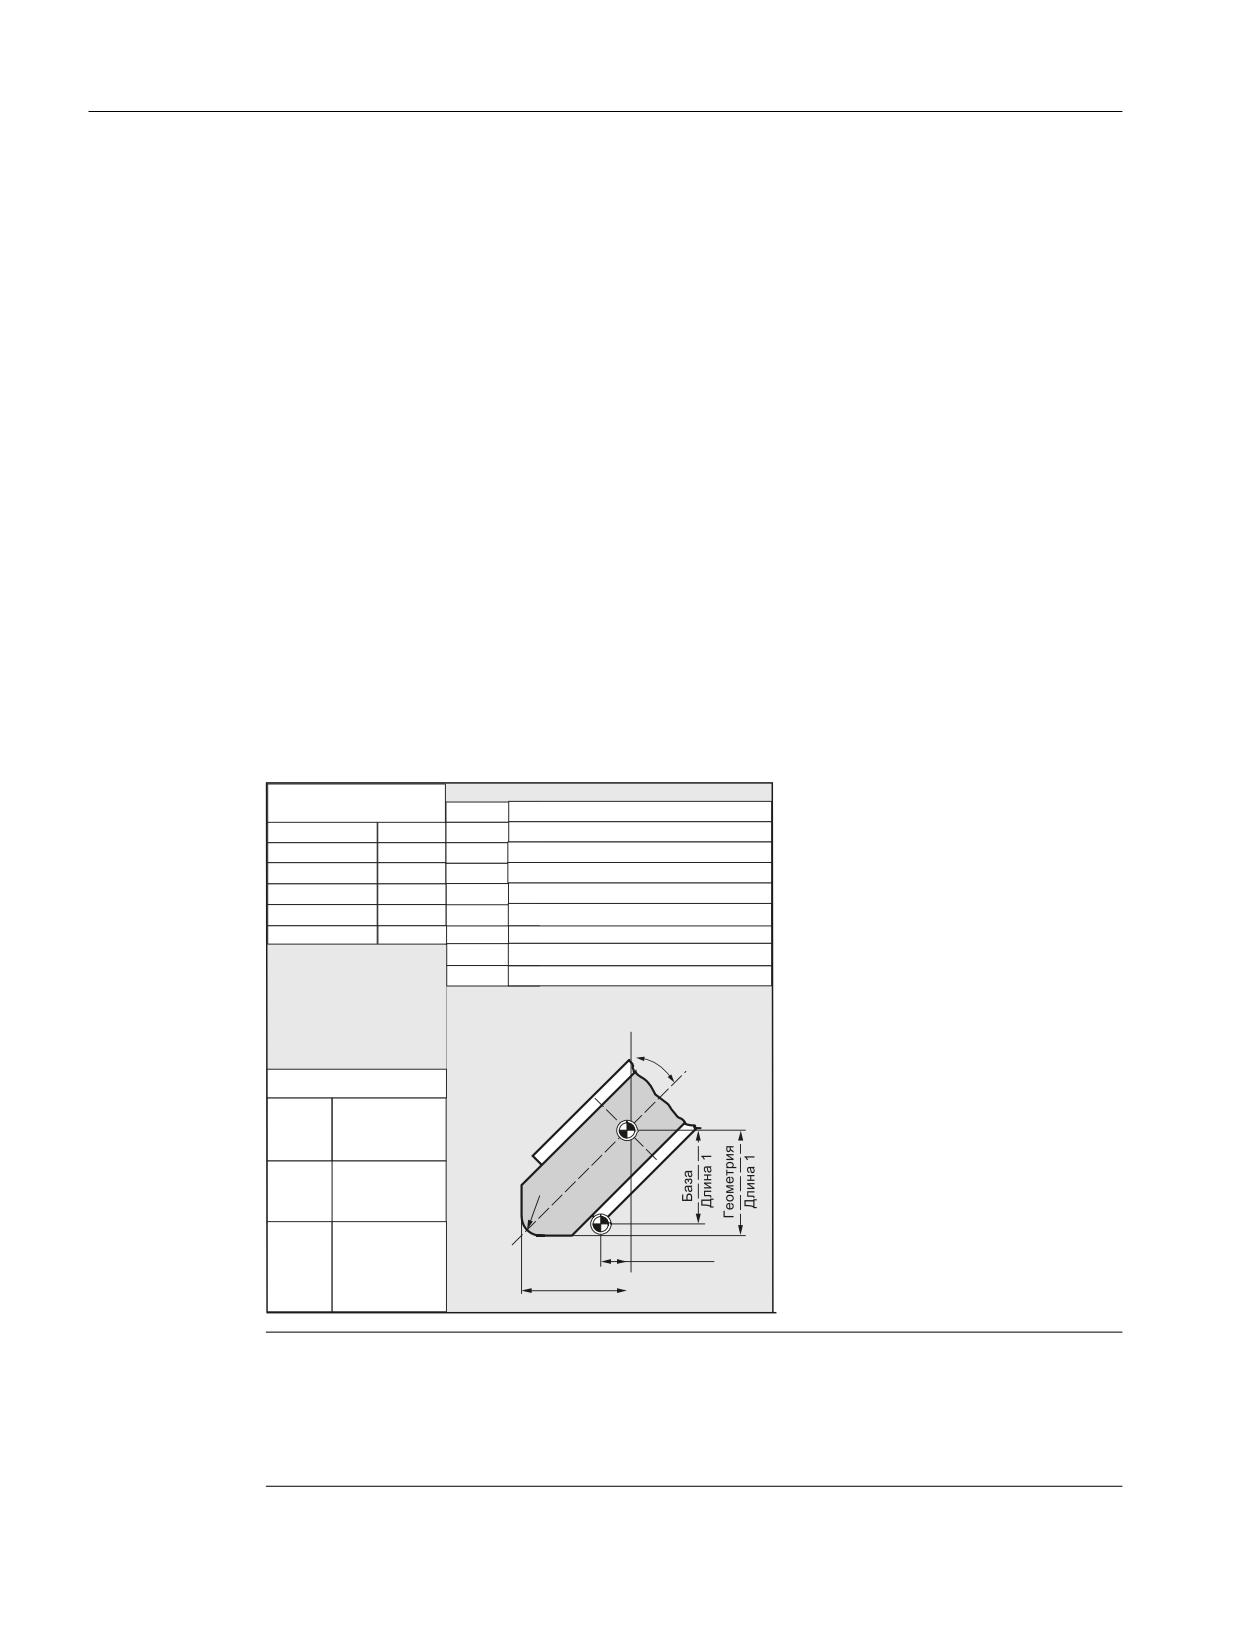
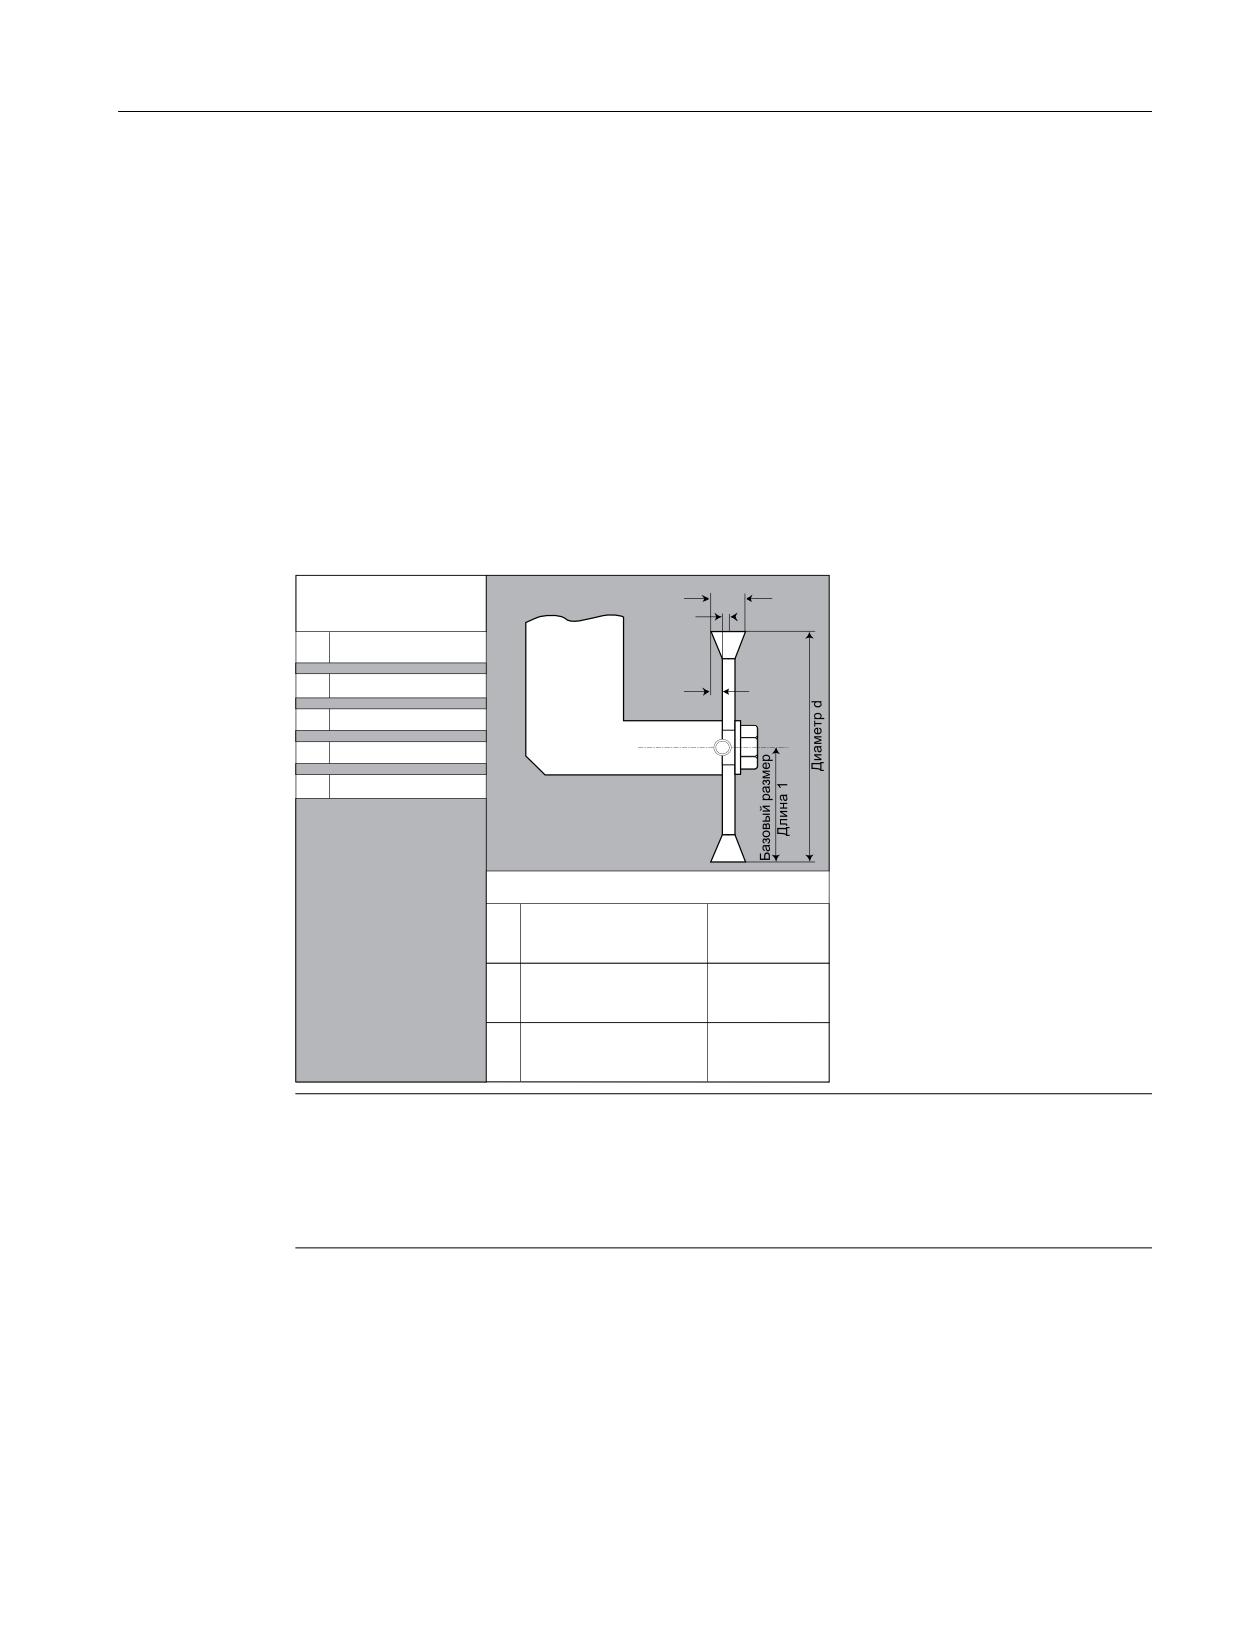
Параметры инструмента
Рисунки ниже показывают, какие параметры инструмента (DP...) вносятся в память
коррекций для шлифовального инструмента:
̮͇͖͏͘͏ ͉ ͖͇͇͓͙͗͌͗͢
͏͔͙͚͓͔͙͇͗͌͘
73*
̴͕͓͌͗ ͖͟͏͔͋͌͒ͦ
'3
73*
̶͇͉͗͏͕͒ ͉͎ͦ͘͏
'3
̶͕͕͍͔͒͌͏͌
73*
̳͏͔ ͇͗͋͏͚͘ ͚͇͑͗͊
'3
̫͒͏͔͇
73*
̳͏͔ ͟͏͗͏͔͇ ͚͇͑͗͊
'3
̫͒͏͔͇
73*
̧͙͚͇͔͇͑͒ͣͦ ͟͏͗͏͔͇ ͚͇͑͗͊
'3
̷͇͋͏͚͘
73*
̳͇͑͘ ͕͕͙͑͗ͣ͘͘
73*
̳͇͑͘ ͕͚͍͔͇͑͗ͦ ͕͕͙͑͗ͣ͘͘
̶͕͕͍͔͒͌͏͌ ͎͕͉͗͌͝
73*
̺͕͊͒ ͔͇͕͔͔͕͕͑͒͊ ͚͇͑͗͊
̮͔͇͔͌͞͏ͦ ͏͎͔͕͇͘
73*
̶͇͇͓͙͗͌͗ 1U ͋ ͇͗͘͞ ͇͗͋͏͚͇͘
͕͇͔͕͊͒͘͘
͙͈͕͉͇͔͗͌͏͓ͦ
) ͏͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͏͔͙͚͓͔͙͇͔͕͕͗͌͒ͣ͊͘ ͚͖͖͕͙͇͗͘
̺͙͇͔͕͉͘͏͙ͣ ͖͕͗͞͏͌
͎͔͇͔͌͞͏ͦ ͔͇
̫͙͉͌͐͘͏͌
*
̫͒͏͔͇
͉<
̫͒͏͔͇
͉;
)
̷͇͋͏͚͘ ͉ ; <
*
̫͒͏͔͇
͉;
̷͇͋͏͚͘
̫͒͏͔͇
͉=
̷͇͋͏͚͘ ͉ = ;
)
*
̫͒͏͔͇
͉=
̫͒͏͔͇
͉<
̨͇͎͕͉͇ͦ ͋͒͏͔͇
̷͇͋͏͚͘ ͉ < =
̪͕͓͙͌͌͗͏ͦ
̫͒͏͔͇
Примечание
Краткие описания по параметрам инструментов находятся на интерфейсе.
Дополнительную информацию см.:
Литература:
Описание функций "Основные функции"; Коррекции инструмента (W1)
Основы
74
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции инструмента
5.5 Типы инструментов
5.5.5
Токарный инструмент
В группе инструментов "Токарный инструмент" существуют следующие типы
инструментов:
500
Обдирочный резец
510
Чистовой резец
520
Прорезной резец
530
Отрезной резец
540
Резьбовой резец
550
Фигурный резец/ профильный резец (управление инструментом)
560
Коловорот (ECOCUT)
580
Измерительный щуп с параметром положения резцов
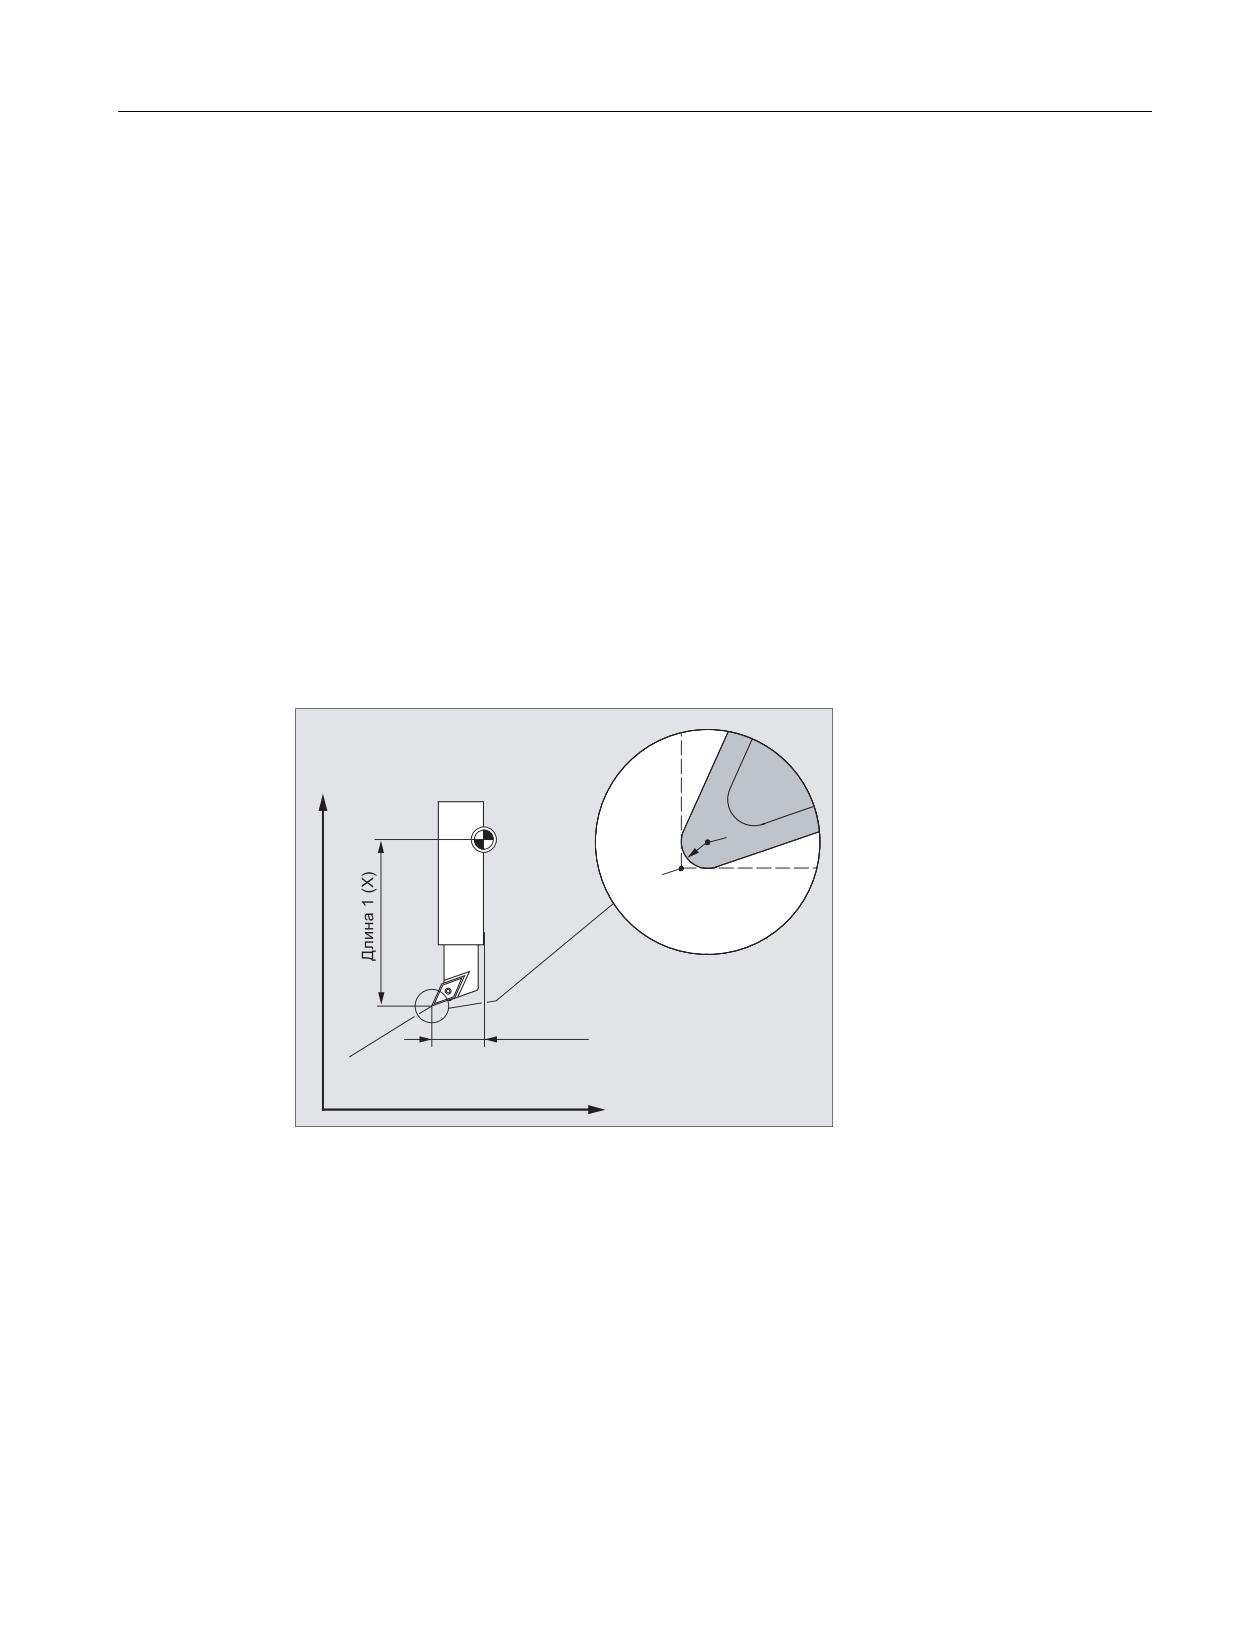
Параметры инструмента
Рисунки ниже показывают, какие параметры инструмента (DP...) вносятся в память
коррекций для токарных инструментов:
̹͕͇͔͑͗͐͢ ͎͗͌͌͝
̱ ͖͗͏͓͚͌͗ *
͖͕͕͙͒͑ͣ͘͘ = ;
)
͏͕͔͇͋ͦ͘͜ ͙͕͇͑͞ ͎͇͍͏͓͇
;
͏͔͙͚͓͔͙͇͗͌͘
)
5
6
3
5 ͇͗͋͏͚͘ ͎͇͗͌͝
͇͗͋͏͚͘ ͏͔͙͚͓͔͙͇͗͌͘
6
͖͕͕͍͔͒͌͏͌ ͔͙͇͌͗͝ ͎͇͗͌͝
̫͒͏͔͇
=
̵͙͗͘͏͌ ͏͔͙͚͓͔͙͇͗͌͘ 3
͎͗͌͌͝
'Q
=
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
75
Коррекции инструмента
5.5 Типы инструментов
̶͇͇͓͙͗͌͗ ͏͔͙͚͓͔͙͇͗͌͘ '3
͚͇͎͉͇͙͑͌͢ ͖͕͕͍͔͒͌͏͌ ͎͇͗͌͝
̩͕͎͓͕͍͔͕ ͎͔͇͔͌͞͏͌ ͖͕͕͍͔͒͌͏ͦ
͕͋
;
̶͕͕͍͔͒͌͏͌ ͎͇͗͌͝ '3
3
=
;
3 6
=
̺͇͎͇͔͑͏͌
̺͇͎͇͔͑͏͌ ͋͒͏͔͢
͋͒͏͔͢
͕͙͔͕͙ͦͦ͘͘ ͑
͙͕͑͌͞ ͖͗͏ ͖͕͕͍͔͒͌͏͏ ͎͇͗͌͝
͔͕ ͖͗͏
͑6 6 3
̮͇͖͏͘͏ ͉
̫͙͉͌͐͘͏͌
͖͇͇͓͙͗͌͗͢
̮͔͇͔͌͞͏ͦ ͏͎͔͕͇͘
͏͔͙͚͓͔͙͇͗͌͘
̫͒͏͔͇
͉<
͕͇͔͕͊͒͘͘
*
'3
[\
̫͒͏͔͇
͉;
͙͈͕͉͇͔͗͌͏͓ͦ
'3
̫͒͏͔͇
͉;
'3
̫͒͏͔͇
̺͙͇͔͕͉͘͏͙ͣ ͖͕͗͞͏͌
*
̫͒͏͔͇
͉=
'3
̫͒͏͔͇
͎͔͇͔͌͞͏ͦ
̫͒͏͔͇
͉=
͔͇
*
̫͒͏͔͇
͉<
'3
̷͇͋͏͚͘
Примечание
Краткие описания по параметрам инструментов находятся на интерфейсе.
Дополнительную информацию см.:
Литература:
Описание функций "Основные функции"; Коррекции инструмента (W1)
Основы
76
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции инструмента
5.5 Типы инструментов
5.5.6
Специальный инструмент
В группе инструментов "Специальный инструмент" существуют следующие типы
инструментов:
700
Наградка
710
Измерительный щуп 3D
711
Контурный щуп
730
Упор
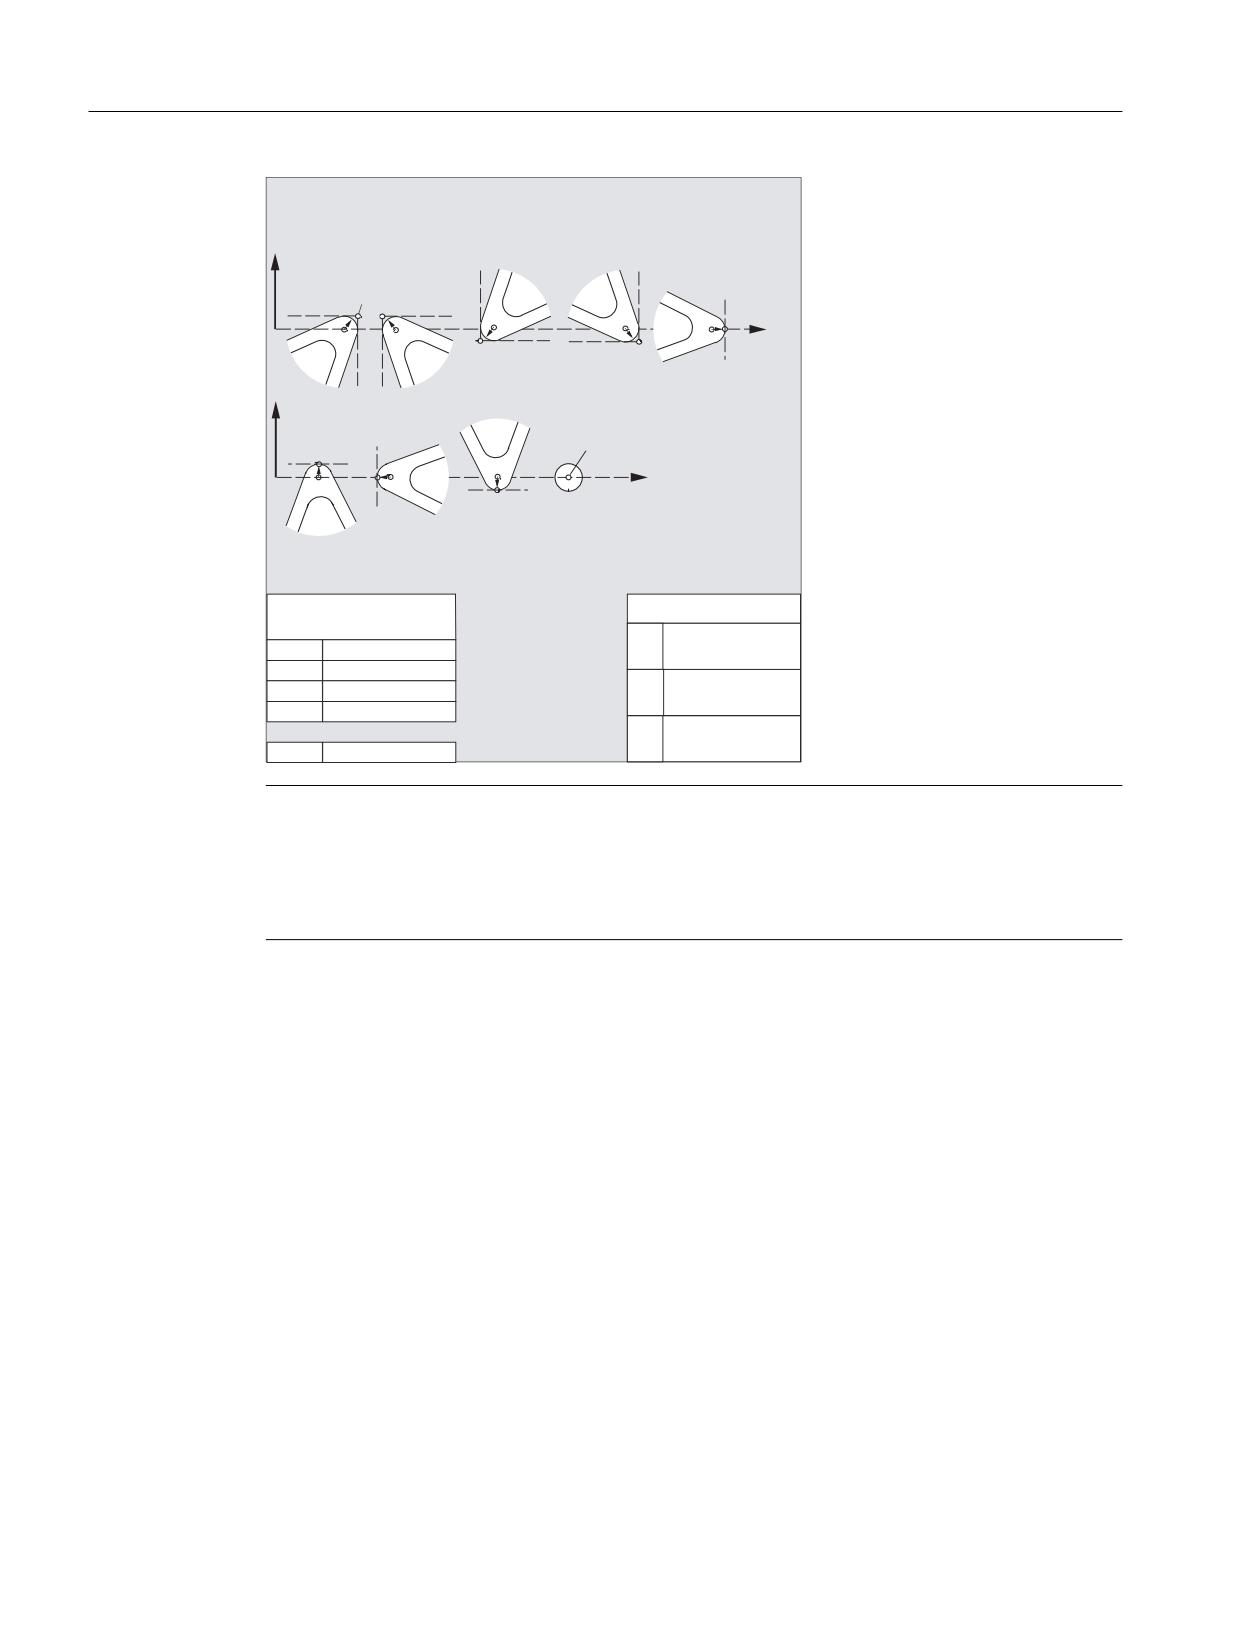
Параметры инструмента
Рисунок ниже показывает, какие параметры инструмента (DP...) вносятся в память
коррекций для типа инструмента "Наградка":
̴͚͉͇͒͌ͦ ͟͏͗͏͔͇ E
̮͇͖͏͘͏ ͉
͖͇͇͓͙͗͌͗͢ ͏͔͙͚͓͔͙͇͗͌͘
̨͇͎͕͉ ͇͎͓͗͌͗
̫͒͏͔͇
'3
̫͒͏͔͇
͈͇͎͕͉͇ͦ
'3
̫͒͏͔͇
͈͇͎͕͉͇ͦ
̩͙͚͖͘͢
N
'3
̫͏͇͓͙͌͗ ͕͓͙͊͌͌͗͏ͦ
'3
̴͚͒ ͟͏͗͏͔͇ ͕͓͙͊͌͌͗͏ͦ
'3
̩͙͚͖͘͢ ͕͓͙͊͌͌͗͏ͦ
̮͔͇͔͌͞͏ͦ ͏͎͔͕͇͘
̫͙͉͌͐͘͏͌
͕͇͔͕͊͒͘͘
͙͈͕͉͇͔͗͌͏͓ͦ
*
̶͕͕͉͒͏͔͇ ͋͏͇͓͙͇͌͗ /
͉;
̩͈͕͗͢
͖͕͕͙͒͑͌͐͘͘
̺͙͇͔͕͉͘͏͙ͣ ͖͕͗͞͏͌
̩͙͚͖͘͢ ͉ /
<
͇ͦ
͇ͦ ͕ͣ͘ ; <
̶͕͕͙͔͕͒ ͖͏͒͢ ͉ 5 ; <
͎͔͇͔͌͞͏ͦ ͔͇
*
̶͕͕͉͒͏͔͇ ͋͏͇͓͙͇͌͗ /
͉<
̩͈͕͗͢
͖͕͕͙͒͑͌͐͘͘
̩͙͚͖͘͢ ͉ /
;
͇ͦ
͇ͦ ͕ͣ͘ ; =
̶͕͕͙͔͕͒ ͖͏͒͢ ͉ 5 = ;
*
̶͕͕͉͒͏͔͇ ͋͏͇͓͙͇͌͗ /
͉=
̩͈͕͗͢
͖͕͕͙͒͑͌͐͘͘
̩͙͚͖͘͢ ͉ /
=
͇ͦ
͇ͦ ͕ͣ͘ < =
̶͕͕͙͔͕͒ ͖͏͒͢ ͉ 5 < =
Примечание
Краткие описания по параметрам инструментов находятся на интерфейсе.
Дополнительную информацию см.:
Литература:
Описание функций "Основные функции"; Коррекции инструмента (W1)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
77
Коррекции инструмента
5.5 Типы инструментов
5.5.7
Правило связи
Коррекции длин "геометрия", "износ" и "базовый размер" могут быть соответственно
связаны для левой и правой коррекции круга, т.е. при изменении коррекции длин для
левого резца значения автоматически вносятся и для правого резца и наоборот.
Литература
Описание функций "Расширенные функции"; Шлифование (W4)
Основы
78
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции инструмента
5.6 Вызов коррекции инструмента (D)
5.6
Вызов коррекции инструмента (D)
Функция
С 1 по 8 (при активном управлении инструментом 12) резцом одного инструмента могут
быть согласованы различные блоки данных коррекции инструмента (к примеру,
различные значения коррекции для левой и правой кромки у прорезного резца).
Активация параметров коррекции (среди них данные для коррекции длин инструмента)
специального резца осуществляется через вызов номера D. При программировании D0
коррекции для инструмента не действуют.
Коррекция радиуса инструмента должна быть включена дополнительно через G41 /
G42.
Примечание
Коррекции длин инструмента действует, если запрограммирован номер D. Если номер
D не запрограммирован, то при смене инструмента активна определенная через
машинные данные стандартная установка ( → см. Указания изготовителя станка).
Синтаксис
Активация блока данных коррекции инструмента:
D<номер>
Активация коррекции радиуса инструмента:
G41 ...
G42 ...
Деактивация коррекций инструмента:
D0
G40
Значение
D:
Команда активации блока данных коррекции для активного
инструмента
Коррекция длин инструмента выводится при первом
запрограммированном перемещении соответствующей оси коррекции
длин.
Внимание:
Коррекция длин инструмента действует и без программирования D,
если для смены инструмента сконфигурирована автоматическая
активация резца инструмента ( → См. Указания изготовителя станка).
<номер>:
Через параметр <номер> указывается активируемый блок данных
коррекции инструмента.
Тип программирования D зависит от проектирования станка (см. абзац
"Тип программирования D").
Диапазон
0 - 32000
значений:
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
79
Коррекции инструмента
5.6 Вызов коррекции инструмента (D)
D0:
Команда деактивации блока данных коррекции для активного
инструмента
G41:
Команда включения коррекции радиуса инструмента с направлением
обработки слева от контура
G42:
Команда включения коррекции радиуса инструмента с направлением
обработки справа от контура
G40:
Команда отключения коррекции радиуса инструмента
Примечание
Коррекция радиуса инструмента подробно описана в главе "Коррекции радиуса
инструмента".
Тип программирования D
Тип программирования D устанавливается через машинные данные.
Существуют следующие возможности:
• Номер D = номер резца
Для каждого инструмента T<номер> (без управления инструментом) или T="имя" (с
управлением инструментом) существуют номера D от 1 до макс. 12. Эти номера D
напрямую присвоены резцам инструментов. Для каждого номера D (= номер резца)
существует блок данных коррекции ($TC_DPx[t,d]).
• Свободный выбор номеров D
Номера D могут свободно согласовываться с номерами резцов инструмента.
Верхняя граница используемых номеров D установлена через машинные данные.
• Абсолютные номера D без связи с номером T
В системах без управления инструментом можно выбрать независимость номера D
от номера T. Отношение номера T, резца и коррекции через номер D определяет
пользователь. Диапазон номеров D лежит между 1 и 32000.
Литература:
Описание функций "Основные функции"; Коррекция инструмента (W1)
Описание функций "Управление инструментом"; глава: "Варианты согласования
номеров D"
Основы
80
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции инструмента
5.6 Вызов коррекции инструмента (D)
Примеры
Пример 1: Смена инструмента с командой T (токарная обработка)
Программный код
Комментарий
N10 T1 D1
; Установить инструмент T1 и активировать блок данных
коррекции инструмента D1 из T1.
N11 G0 X... Z...
; Выводятся коррекции длин.
N50 T4 D2
; Установить инструмент T4 и активировать блок данных
коррекции инструмента D2 из T4.
N70 G0 Z... D1
; Активировать другой резец D1 для инструмента T4.
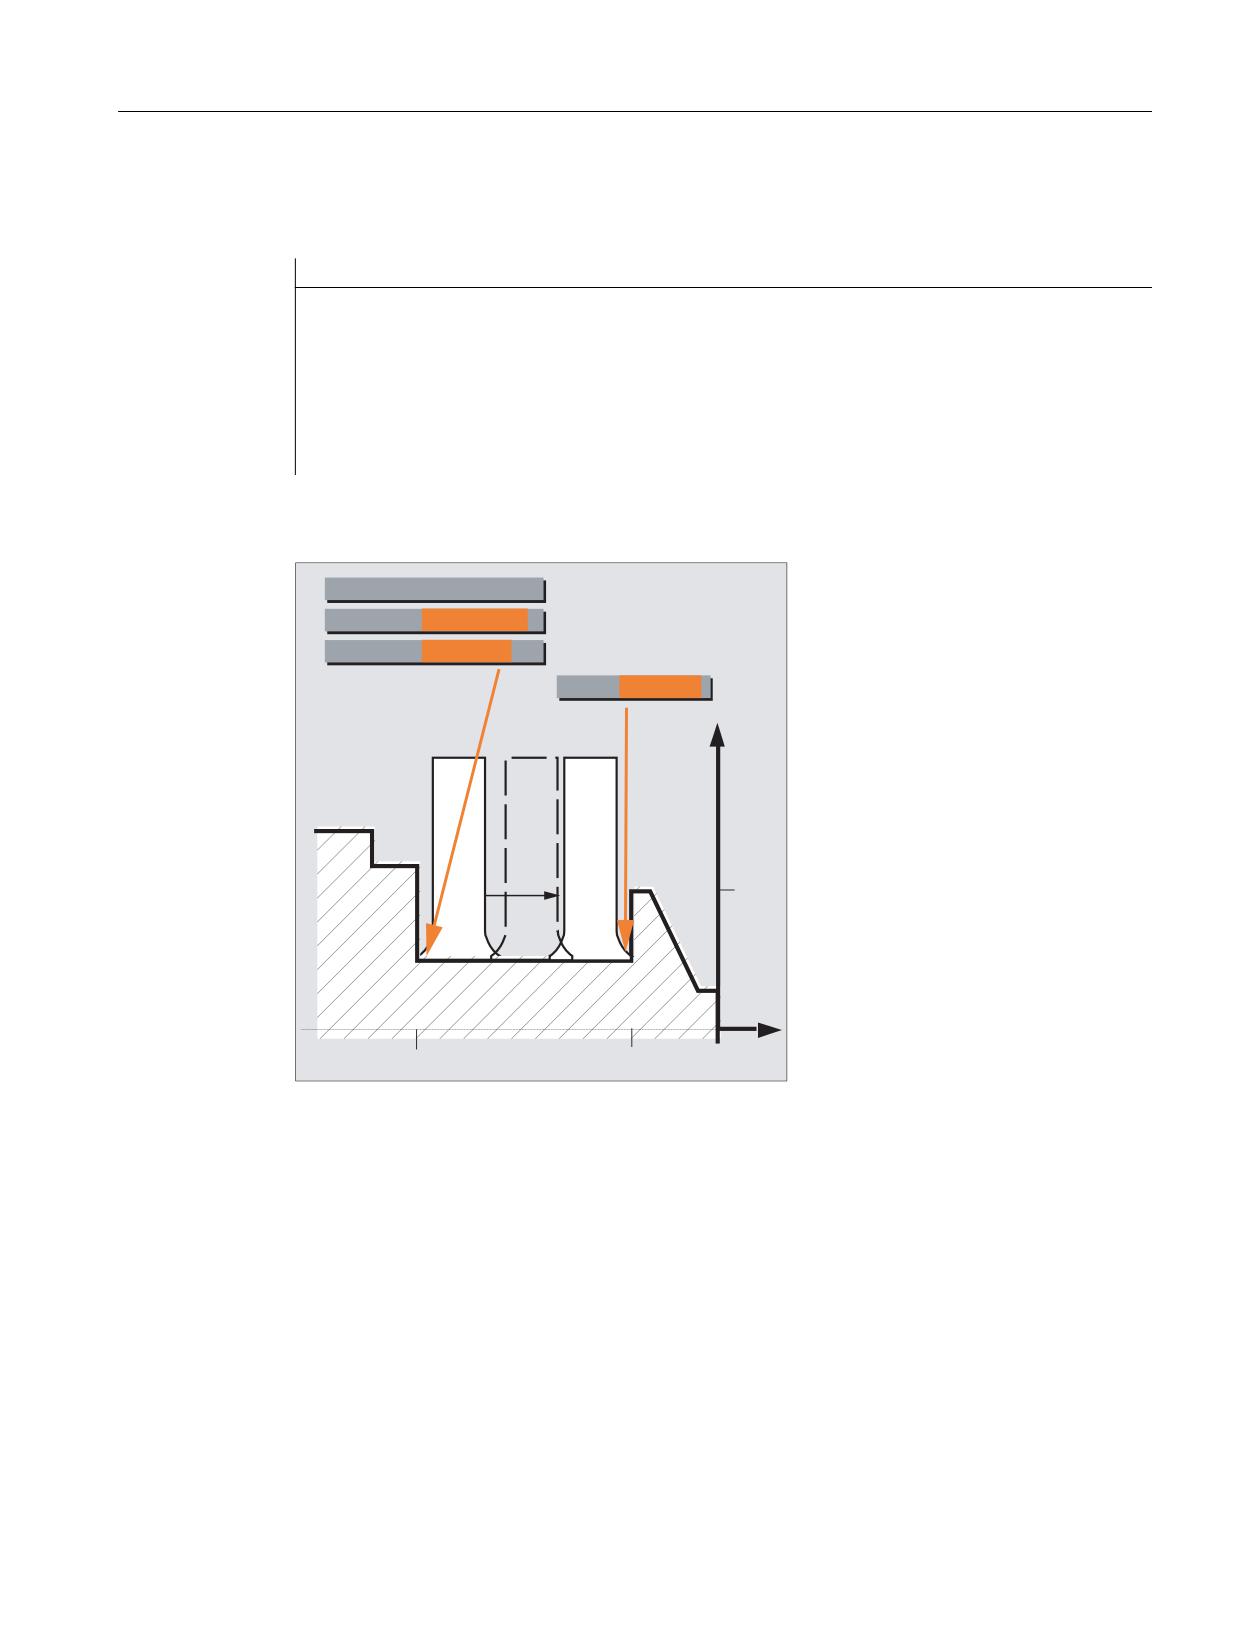
Пример 2: Разные значения коррекции для левой и правой кромки прорезного резца
N10 T2
N20 G0
X35 Z-20
N30 G1
D1 X10
N40... D6 Z-5
X
10
Z
-20
-5
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
81
Коррекции инструмента
5.7 Изменение данных коррекции инструмента
5.7
Изменение данных коррекции инструмента
Активность
Изменение данных коррекции инструмента начинает действовать после повторного
программирования T или D.
Активация данных коррекции инструмента без задержки
Через следующие машинные данные можно установить, что соответствующие данные
коррекции инструмента будут активированы сразу же:
MD9440 $MM_ACTIVATE_SEL_USER
ОПАСНОСТЬ
Если MD9440 установлены, то коррекции инструмента, возникшие из-за изменений
данных коррекции инструмента при останове программы обработки детали, выводятся
при продолжении программы обработки детали.
Основы
82
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции инструмента
5.8 Программируемое смещение коррекции инструмента (TOFFL, TOFF, TOFFR)
5.8
Программируемое смещение коррекции инструмента (TOFFL,
TOFF, TOFFR)
Функция
С помощью команд TOFFL/TOFF и TOFFR пользователь может в программе ЧПУ
изменить эффективную длину инструмента или эффективный радиус инструмента, не
изменяя находящиеся в памяти коррекций данные коррекции инструмента.
При завершении программы эти запрограммированные смещения снова удаляются.
Смещение длины инструмента
Запрограммированные смещения длин инструмента, в зависимости от типа
программирования, согласуются либо с находящимися в памяти коррекций
компонентами длин инструмента L1, L2 и L3 (TOFFL), либо с геометрическими осями
(TOFF). В соответствии с этим запрограммированные смещения обрабатываются при
смене плоскости (G17/G18/G19 ↔ G17/G18/G19):
• Если значения смещения согласованы с компонентами длин инструмента, то
направления, в которых действуют запрограммированные смещения,
соответственно изменяются.
• Если значения смещения согласованы с гео-осями, то смена плоскостей не влияет
на согласование касательно осей координат.
Смещение радиуса инструмента
Для программирования смещения радиуса инструмента имеется команда TOFFR.
Синтаксис
Смещение длин инструмента:
TOFFL=<значение>
TOFFL[1]=<значение>
TOFFL[2]=<значение>
TOFFL[3]=<значение>
TOFF[<гео-ось>]=<значение>
Смещение радиуса инструмента:
TOFFR=<значение>
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
83
Коррекции инструмента
5.8 Программируемое смещение коррекции инструмента (TOFFL, TOFF, TOFFR)
Значение
TOFFL:
Команда для коррекции эффективной длины инструмента
TOFFL может быть запрограммирована с или без индекса:
• Без индекса: TOFFL=
Запрограммированное значение смещения действует в
направлении, в котором действует и находящийся в памяти
коррекций компонент длин инструмента L1.
• С индексом: TOFFL[1]=, TOFFL[2]= или TOFFL[3]=
Запрограммированное значение смещения действует в
направлении, в котором действует и находящийся в памяти
коррекций компонент длин инструмента L1, L2 или L3.
Команды TOFFL и TOFFL[1] идентичны по своему действию.
Указание:
Как значения коррекции длин инструмента будут пересчитаны в
осях, определяет тип инструмента и актуальная плоскость
(G17 / G18 / G19).
TOFF:
Команда для коррекции длины инструмента в компоненте,
параллельном указанной гео-оси
TOFF действует в направлении компонента длин инструмента,
который у не повернутого инструмента (ориентируемый
инструментальный суппорт или трансформация ориентации)
действует параллельно указанной в индексе <гео-оси>.
Указание:
Фрейм не влияет на согласование запрограммированных
значений с компонентами длин инструмента, т.е. для
согласования компонентов длин инструмента с гео-осями в
основу кладется не система координат детали (WCS), а система
координат инструмента в первичной установке инструмента.
<гео-ось>:
Идентификатор гео-оси
TOFFR:
Команда для коррекции эффективного радиуса инструмента
TOFFR изменяет эффективный радиус инструмента при
активной коррекции радиуса инструмента на
запрограммированное значение смещения.
<значение>:
Значение смещения для длины или радиуса инструмента
Тип:
REAL
Примечание
КомандаTOFFR по своему действию практически идентична команде OFFN(см.
" Коррекция радиуса инструмента (G40, G41, G42, OFFN) [Страница 277] "). Разница
возникает лишь при активной криволинейной трансформации боковой поверхности
(TRACYL) и активной коррекции стенки паза. В этом случае ≤ OFFN действует с
отрицательным знаком на радиус инструмента, TOFFR, напротив, с положительным
знаком.
OFFN и TOFFR могут действовать одновременно. В этом случае они, как правило,
действуют аддитивно (за исключением случая коррекции стенки паза).
Основы
84
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции инструмента
5.8 Программируемое смещение коррекции инструмента (TOFFL, TOFF, TOFFR)
Дополнительные синтаксические правила
• Длина инструмента может быть изменена одновременно во всех трех компонентах.
Но в одном кадре не могут одновременно использоваться команды группы TOFFL/
TOFFL[1..3] с одной стороны и группы TOFF[<гео-ось>] с другой стороны.
Также в одном кадре не могут быть одновременно записаны TOFFL и TOFFL[1].
• Если в кадре программируются не все три компонента длин инструмента, то не
запрограммированный компонент остается без изменений. Благодаря этому
возможно покадровое составление коррекций для нескольких компонентов. Но это
действует только до тех пор, пока компоненты инструмента изменяются только с
TOFFL или только с TOFF . Смена типа программирования с TOFFL на TOFF или
наоборот сначала удаляет все возможно запрограммированные ранее смещения
длин инструмента (см. пример 3).
Граничные условия
• Обработка установочных данных
При согласовании запрограммированных значений смешения с компонентами длин
инструмента обрабатываются следующие установочные данные:
SD42940 $SC_TOOL_LENGTH_CONST (смена компонентов длин инструмента при
смене плоскости)
SD42950 $SC_TOOL_LENGTH_TYPE (согласование компонентов длин инструмента
независимо от типа инструмента)
Если эти установочные данные имеют действительные значения, отличные от 0, то
они имеют приоритет перед содержанием группы кода G 6 (выбор плоскостей
G17 - G19) или перед содержащимся в данных инструмента типом инструмента
($TC_DP1[<T-Nr.>, <D-Nr.>]), т.е. эти установочные данные влияют на
нормирование смещений также, как и компоненты длин инструмента L1 до L3.
• Смена инструмента
Все значения смещений сохраняются при смене инструмента (смене резцов), т.е.
они продолжают действовать и при новом инструменте (новом резце).
Примеры
Пример 1: Положительное смещение длины инструмента
Активным инструментом является сверло с длиной L1 = 100 мм.
Активной плоскостью является G17, т.е. сверло указывает в направлении Z.
Эффективная длина сверла должна быть увеличена на 1 мм. Для программирования
этого смещения длины инструмента существуют следующие варианты:
TOFFL=1
или
TOFFL[1]=1
или
TOFF[Z]=1
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
85
Коррекции инструмента
5.8 Программируемое смещение коррекции инструмента (TOFFL, TOFF, TOFFR)
Пример 2: Отрицательное смещение длины инструмента
Активным инструментом является сверло с длиной L1 = 100 мм.
Активной плоскостью является G18, т.е. сверло указывает в направлении Y.
Эффективная длина сверла должна быть уменьшена на 1 мм. Для программирования
этого смещения длины инструмента существуют следующие варианты:
TOFFL=-1
или
TOFFL[1]=-1
или
TOFF[Y]=1
Пример 3: Смена типа программирования с TOFFL на TOFF
Активным инструментом является фрезерный инструмент. Активной плоскостью
является G17.
Программный код
Комментарий
N10 TOFFL[1]=3 TOFFL[3]=5
; Эффективные смещения: L1=3, L2=0, L3=5
N20 TOFFL[2]=4
; Эффективные смещения: L1=3, L2=4, L3=5
N30 TOFF[Z]=1.3
; Эффективные смещения: L1=0, L2=0, L3=1.3
Пример 4: Смена плоскостей
Программный код
Комментарий
N10 $TC_DP1[1,1]=120
N20 $TC_DP3[1,1]=100
; Длина инструмента L1=100мм
N30 T1 D1 G17
N40 TOFF[Z]=1.0
; Смещение в направлении Z (соответствует L1 при G17).
N50 G0 X0 Y0 Z0
; Позиция осей станка X0 Y0 Z101
N60 G18 G0 X0 Y0 Z0
; Позиция осей станка X0 Y100 Z1
N70 G17
N80 TOFFL=1.0
; Смещение в направлении L1 (соответствует Z при G17).
N90 G0 X0 Y0 Z0
; Позиция осей станка X0 Y0 Z101.
N100 G18 G0 X0 Y0 Z0
; Позиция осей станка X0 Y101 Z0.
В этом примере при смене на G18 в кадре N60 сохраняется смещение в 1 мм в оси Z,
эффективная длина инструмента в оси Y это длина инструмента в 100мм без
изменений.
В кадре N100 смещение при смене на G18 напротив действует в оси Y, т.к. при
программировании оно было согласовано с длиной инструмента L1, и этот компонент
длины при G18 действует в оси Y.
Основы
86
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Коррекции инструмента
5.8 Программируемое смещение коррекции инструмента (TOFFL, TOFF, TOFFR)
Дополнительная информация
Приложения
Функция "Программируемое смещение коррекции инструмента" особенно интересна
для шаровой фрезы и фрезы с угловыми радиусами, т.к. они в системе CAM часто
вычисляются на центре сферы, а не на вершине сферы. Но при измерении
инструмента, как правило, измеряется острие инструмента и в качестве длины
инструмента помещается в память коррекций.
Системные переменные для чтения актуальных значений смещения
Актуальные действующие смещения могут быть считаны с помощью следующих
системных переменных:
Системная переменная
Значение
$P_TOFFL [<n>]
где 0
≤ n
≤
Считывает актуальное значение смещения
3
TOFFL (при n = 0) или TOFFL[1...3] (при
n = 1, 2, 3) в контексте предварительной
обработки.
$P_TOFF [<гео-ось>]
Считывает актуальное значение смещения
TOFF[<гео-ось>] в контексте
предварительной обработки.
$P_TOFFR
Считывает актуальное значение смещения
TOFFR в контексте предварительной
обработки.
$AC_TOFFL[<n>]
где 0
≤ n
≤
Считывает актуальное значение смещения
3
TOFFL (при n = 0) или TOFFL[1...3] (при
n = 1, 2, 3) в контексте главного хода
(синхронные действия).
$AC_TOFF[<гео-ось>]
Считывает актуальное значение смещения
TOFF[<гео-ось>] в контексте главного
хода (синхронные действия).
$AC_TOFFR
Считывает актуальное значение смещения
TOFFR в контексте главного хода
(синхронные действия).
Примечание
Системные переменные $AC_TOFFL, $AC_TOFF и AC_TOFFR при чтении из контекста
предварительной обработки (программа ЧПУ) вызывают автоматическую остановку
предварительной обработки.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
87
Коррекции инструмента
5.8 Программируемое смещение коррекции инструмента (TOFFL, TOFF, TOFFR)
Основы
88
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Движение шпинделя
6
6.1
Число оборотов шпинделя (S), направление вращения шпинделя
(M3, M4, M5)
Функция
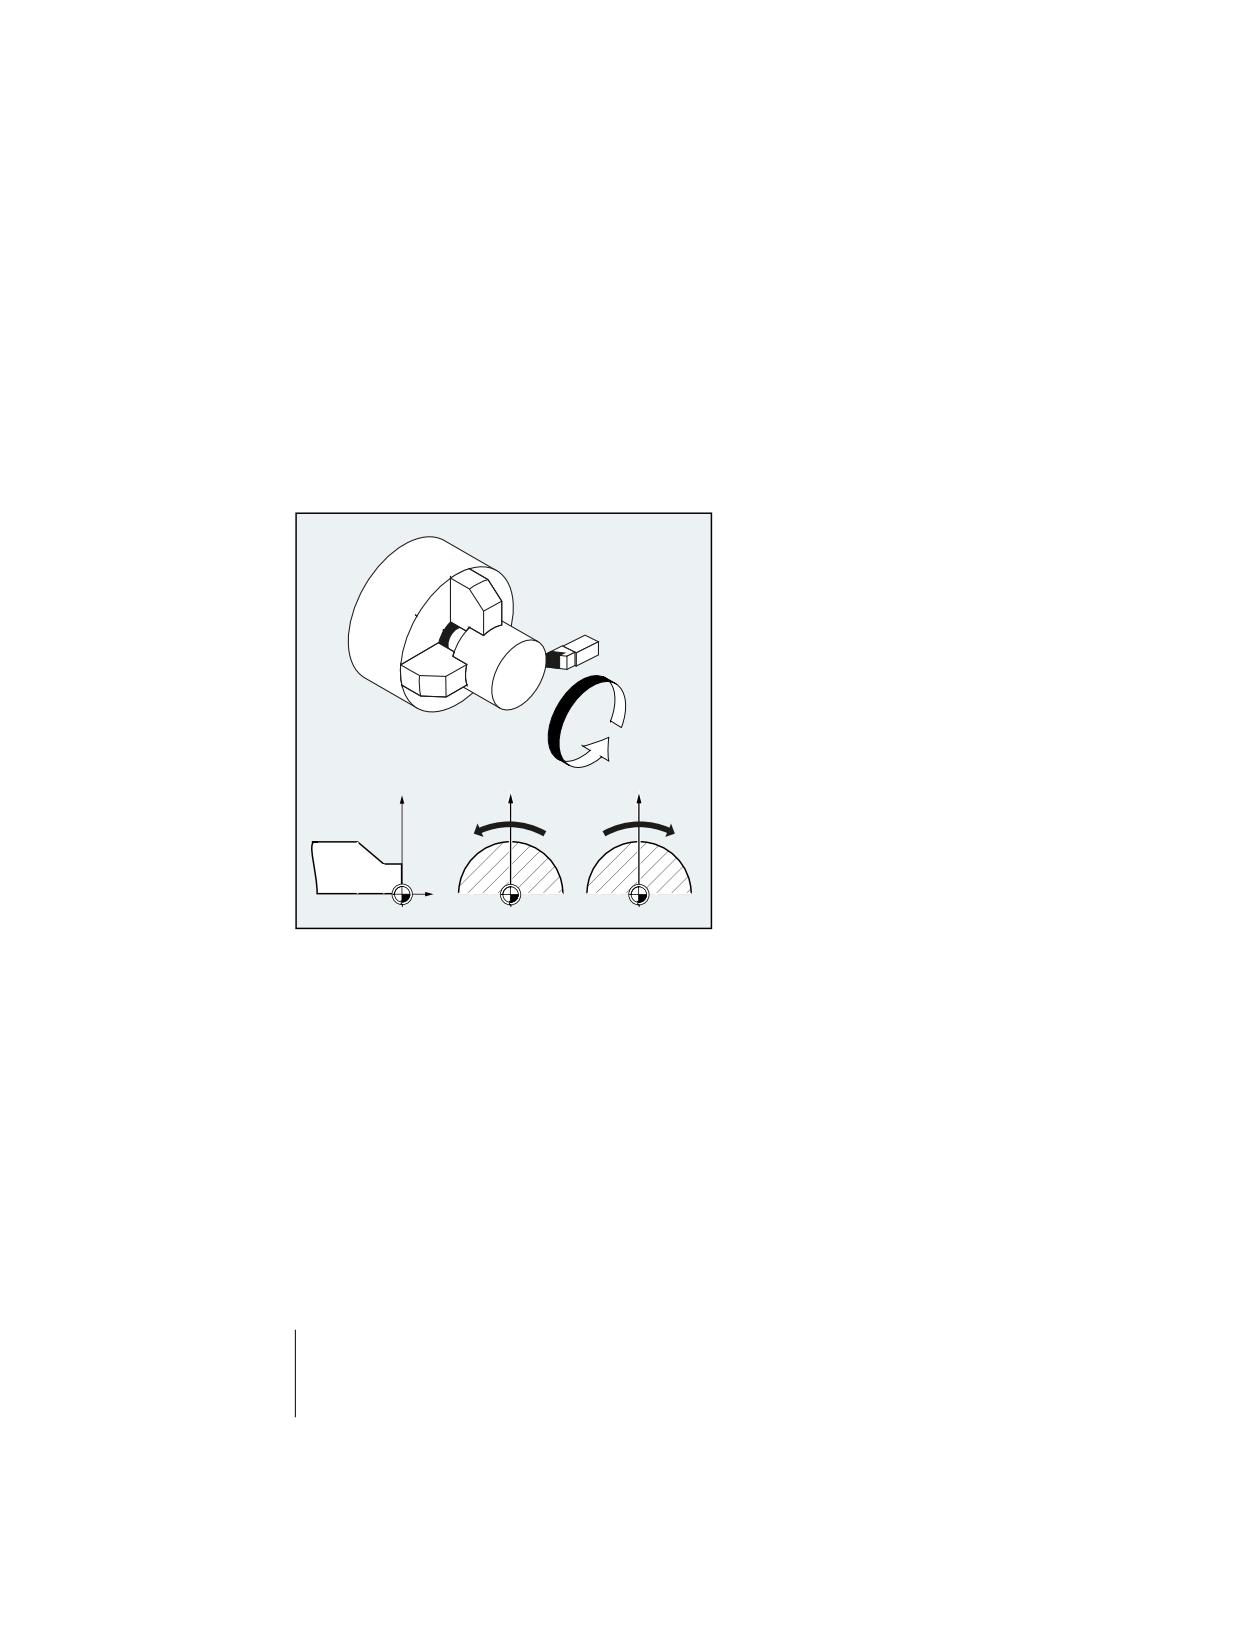
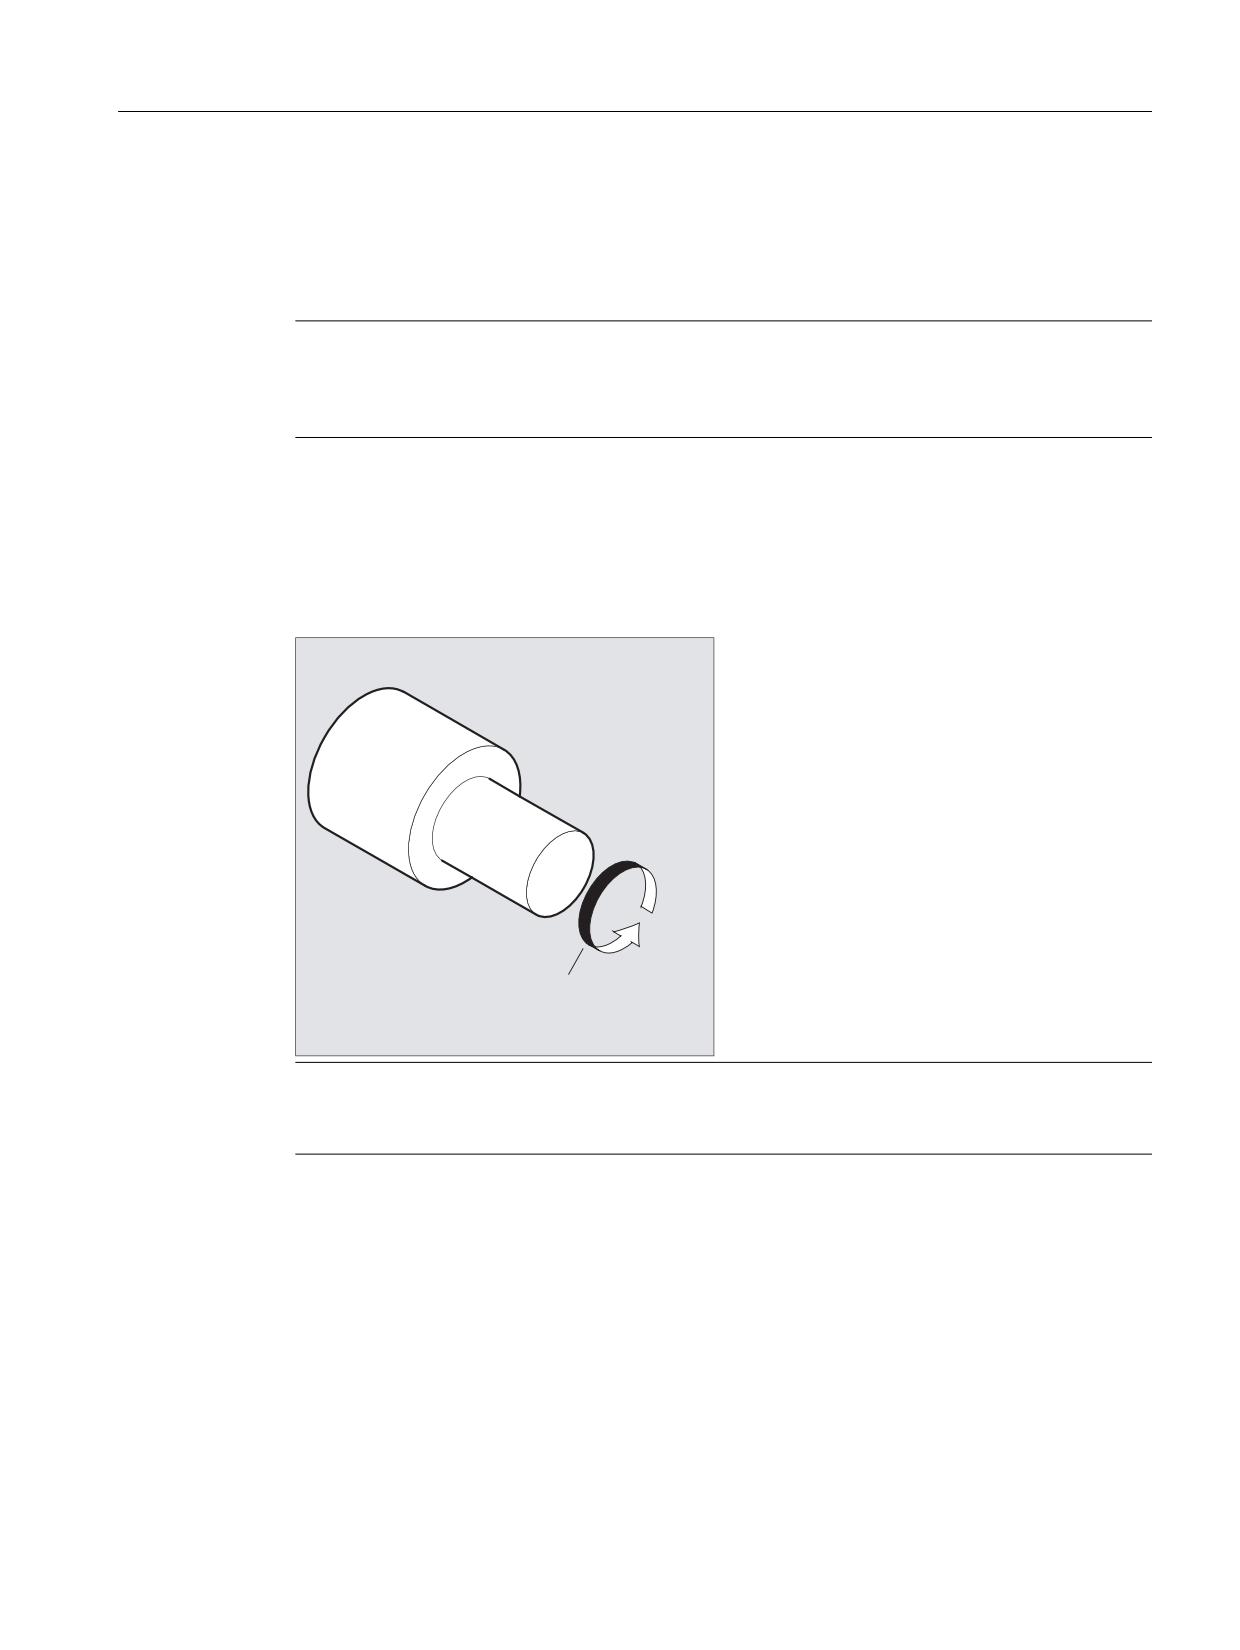
Указание скорости и направления вращения запускают вращательное движение
шпинделя и создают условие для обработки резаньем.
;
;
;
=
Изображение 6-1 Движение шпинделя при токарной обработке
Наряду с главным шпинделем, возможно наличие и других шпинделей (к примеру, у
токарных станков встречный шпиндель или вращающийся инструмент). Как правило,
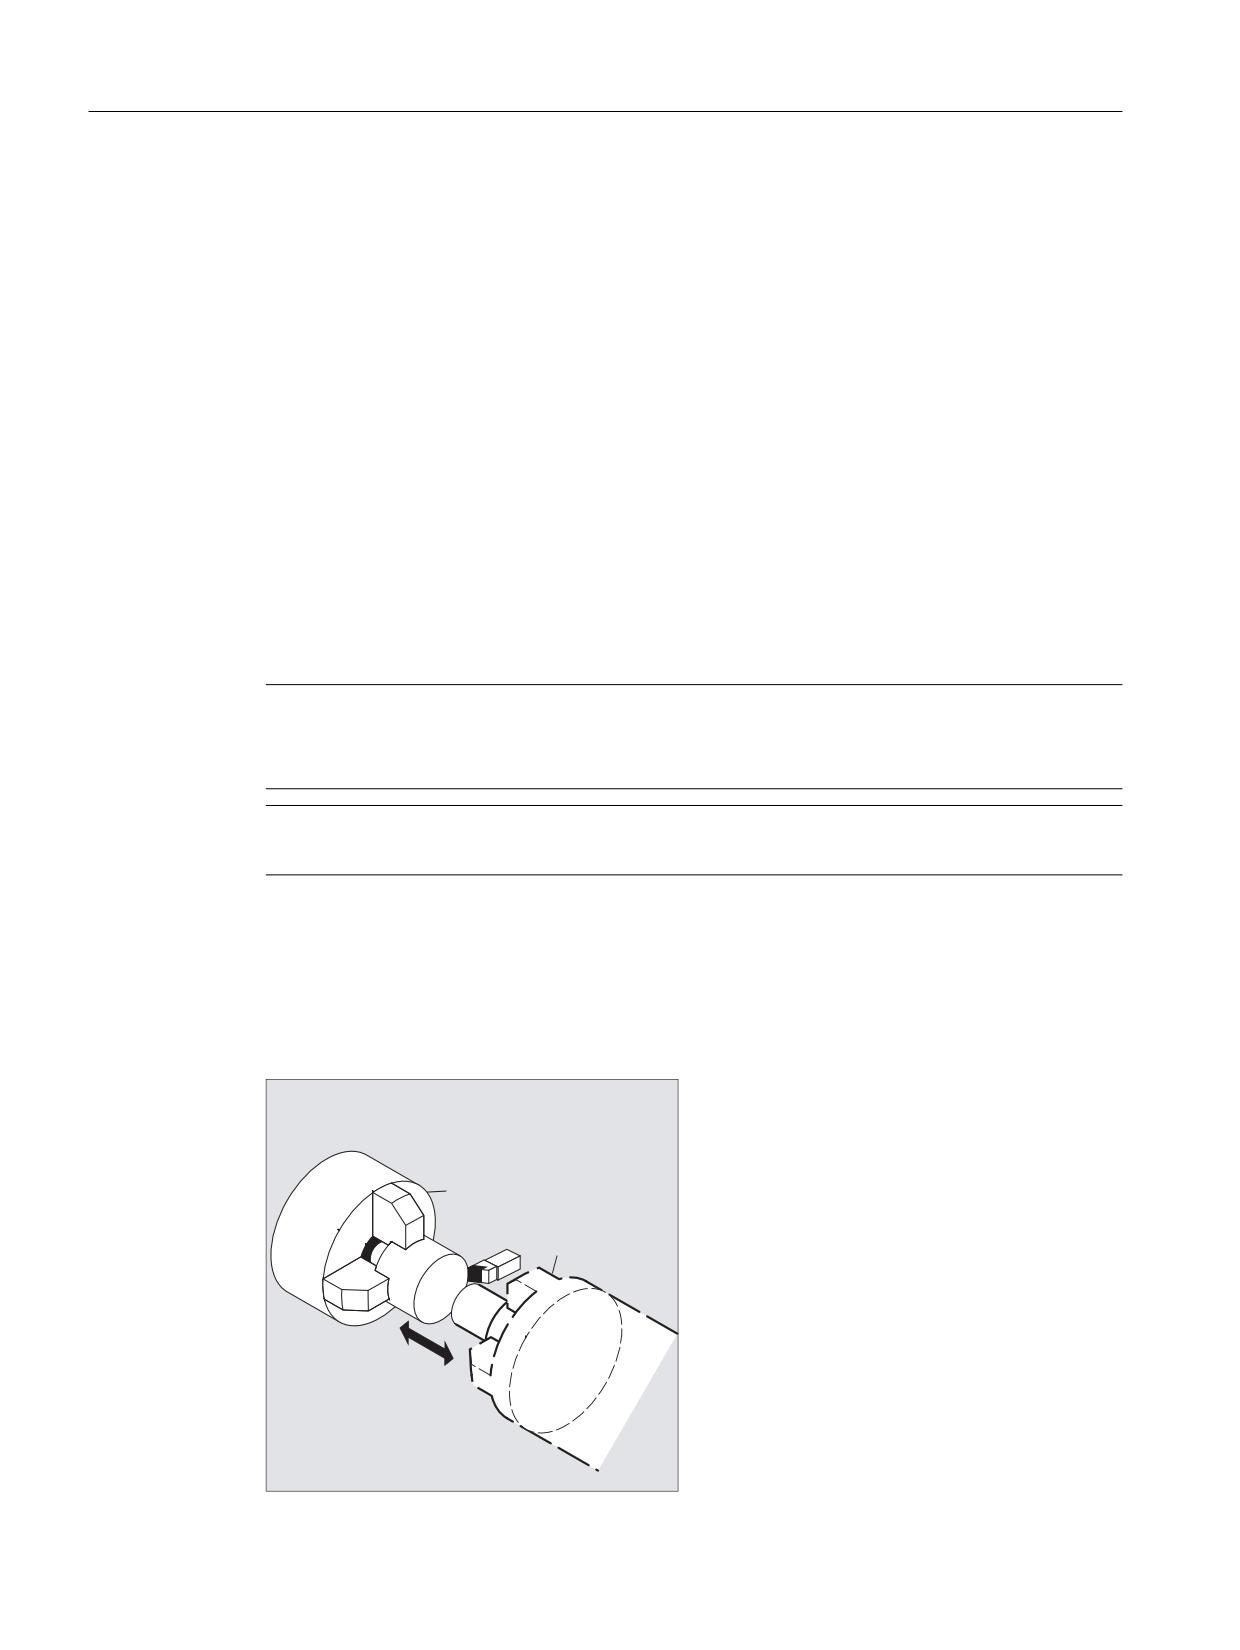
главный шпиндель назначается через машинные данные мастер-шпинделем.
Назначение может быть изменено через команду ЧПУ.
Синтаксис
S... / S<n>=...
M3 / M<n>=3
M4 / M<n>=4
M5 / M<n>=5
SETMS(<n>)
SETMS
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
89
Движение шпинделя
6.1 Число оборотов шпинделя (S), направление вращения шпинделя (M3, M4, M5)
Значение
S…:
Скорость шпинделя в оборотов/мин для мастер-шпинделя
S<n>=...:
Скорость шпинделя в оборотов/мин для шпинделя <n>
Указание:
Указанная с S0… скорость относится к мастер-шпинделю.
M3:
Направление вращения шпинделя вправо для мастер-шпинделя
M<n>=3:
Правое направление вращения для шпинделя <n>
M4:
Направление вращения шпинделя влево для мастер-шпинделя
M<n>=4:
Левое направление вращения для шпинделя <n>
M5:
Остановка шпинделя для мастер-шпинделя
M<n>=5:
Остановка шпинделя для шпинделя <n>
SETMS(<n>):
Шпиндель <n> должен считаться мастер-шпинделем
SETMS:
SETMS без указания шпинделя выполняет возврат на
спроектированный мастер-шпиндель
Примечание
На кадр ЧПУ могут быть запрограммированы макс. 3 значения S, к примеру:
S... S2=... S3=...
Примечание
SETMS должна стоять в собственном кадре.
Пример
S1 это мастер-шпиндель, S2 это второй шпиндель изделия. Токарная деталь должна
быть обработана с 2-х сторон. Для этого необходимо разделение рабочих операций.
После отреза синхронное устройство (S2) принимает деталь для обработки со стороны
отреза. Для этого этот шпиндель S2 определяется как мастер-шпиндель, теперь для
него действует G95.
6
6
Основы
90
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Движение шпинделя
6.1 Число оборотов шпинделя (S), направление вращения шпинделя (M3, M4, M5)
Программный код
Комментарий
N10 S300 M3
; Скорость и направление вращения для приводного шпинделя =
предустановленного мастер-шпинделя.
; Обработка правой стороны детали.
N100 SETMS(2)
; S2 теперь мастер-шпиндель.
N110 S400 G95 F…
; Скорость для нового мастер-шпинделя.
; Обработка левой стороны детали.
N160 SETMS
; Возврат к мастер-шпинделю S1.
Дополнительная информация
Интерпретация значения S для мастер-шпинделя
Если в группе функций G 1 (действующие модально команды движения) активна
функций G331 или G332, то запрограммированное значение S всегда
интерпретируется как скорость в оборотах/мин. В иных случаях интерпретация
значения S зависит от группы функций G 15 (тип подачи): При активной G96, G961 или
G962 значение S интерпретируется как постоянная скорость резания в м/мин, во всех
других случаях как скорость в оборотах/мин.
При переключении с G96/G961/G962 на G331/G332, значение постоянной скорости
резания устанавливается на ноль, при переключении с G331/G332 на функцию из
группы функций G 1, отличную от G331/G332, значение скорости устанавливается на
ноль. Соответствующие значения S при необходимости должны быть
запрограммированы заново.
Предустановленные команды M3, M4, M5
В кадре с осевыми командами функции M3, M4, M5 включаются до запуска движений
осей (первичная установка СЧПУ).
Пример:
Программный код
Комментарий
N10 G1 F500 X70 Y20 S270 M3
; Шпиндель разгоняется до 270 об/мин, после
осуществляются движения в X и Y.
N100 G0 Z150 M5
; Остановка шпинделя перед движением отвода в Z.
Примечание
Через машинные данные может быть установлено, будут ли осевые движения
выполнены лишь после разгона шпинделя до заданной скорости или остановки
шпинделя, или перемещение будет осуществляться сразу же после
запрограммированных процессов переключения.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
91
Движение шпинделя
6.1 Число оборотов шпинделя (S), направление вращения шпинделя (M3, M4, M5)
Работа с несколькими шпинделями
В одном канале одновременно может быть 5 шпинделей (мастер-шпиндель плюс 4
дополнительных шпинделя).
Один шпиндель определяется через машинные данные как мастер-шпиндель. Для
этого шпинделя действуют специальные функции, как то, к примеру, резьбонарезание,
нарезание внутренней резьбы, окружная подача, время ожидания. Для прочих
шпинделей (к примеру, второго шпинделя изделия и вращающегося инструмента) для
скорости и направления вращения/остановки шпинделя должны быть указаны
соответствующие номера.
Пример:
Программный код
Комментарий
N10 S300 M3 S2=780 M2=4
; Мастер-шпиндель: 300 об/мин, правое вращение
2-ой шпиндель: 780 об/мин, левое вращение
Программируемое переключение мастер-шпинделя
Через команду SETMS(<n>) в программе ЧПУ можно определить любой шпиндель
мастер-шпинделем. SETMS должна стоять в собственном кадре.
Пример:
Программный код
Комментарий
N10 SETMS(2)
; Шпиндель 2 теперь мастер-шпиндель.
Примечание
Теперь для заново назначенного мастер-шпинделя действует указанная с S...
скорость и запрограммированные с M3, M4, M5 функции.
С помощью SETMS без указания шпинделя осуществляется возврат к установленному в
машинных данных мастер-шпинделю.
Основы
92
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Движение шпинделя
6.2 Скорость резания (SVC)
6.2
Скорость резания (SVC)
Функция
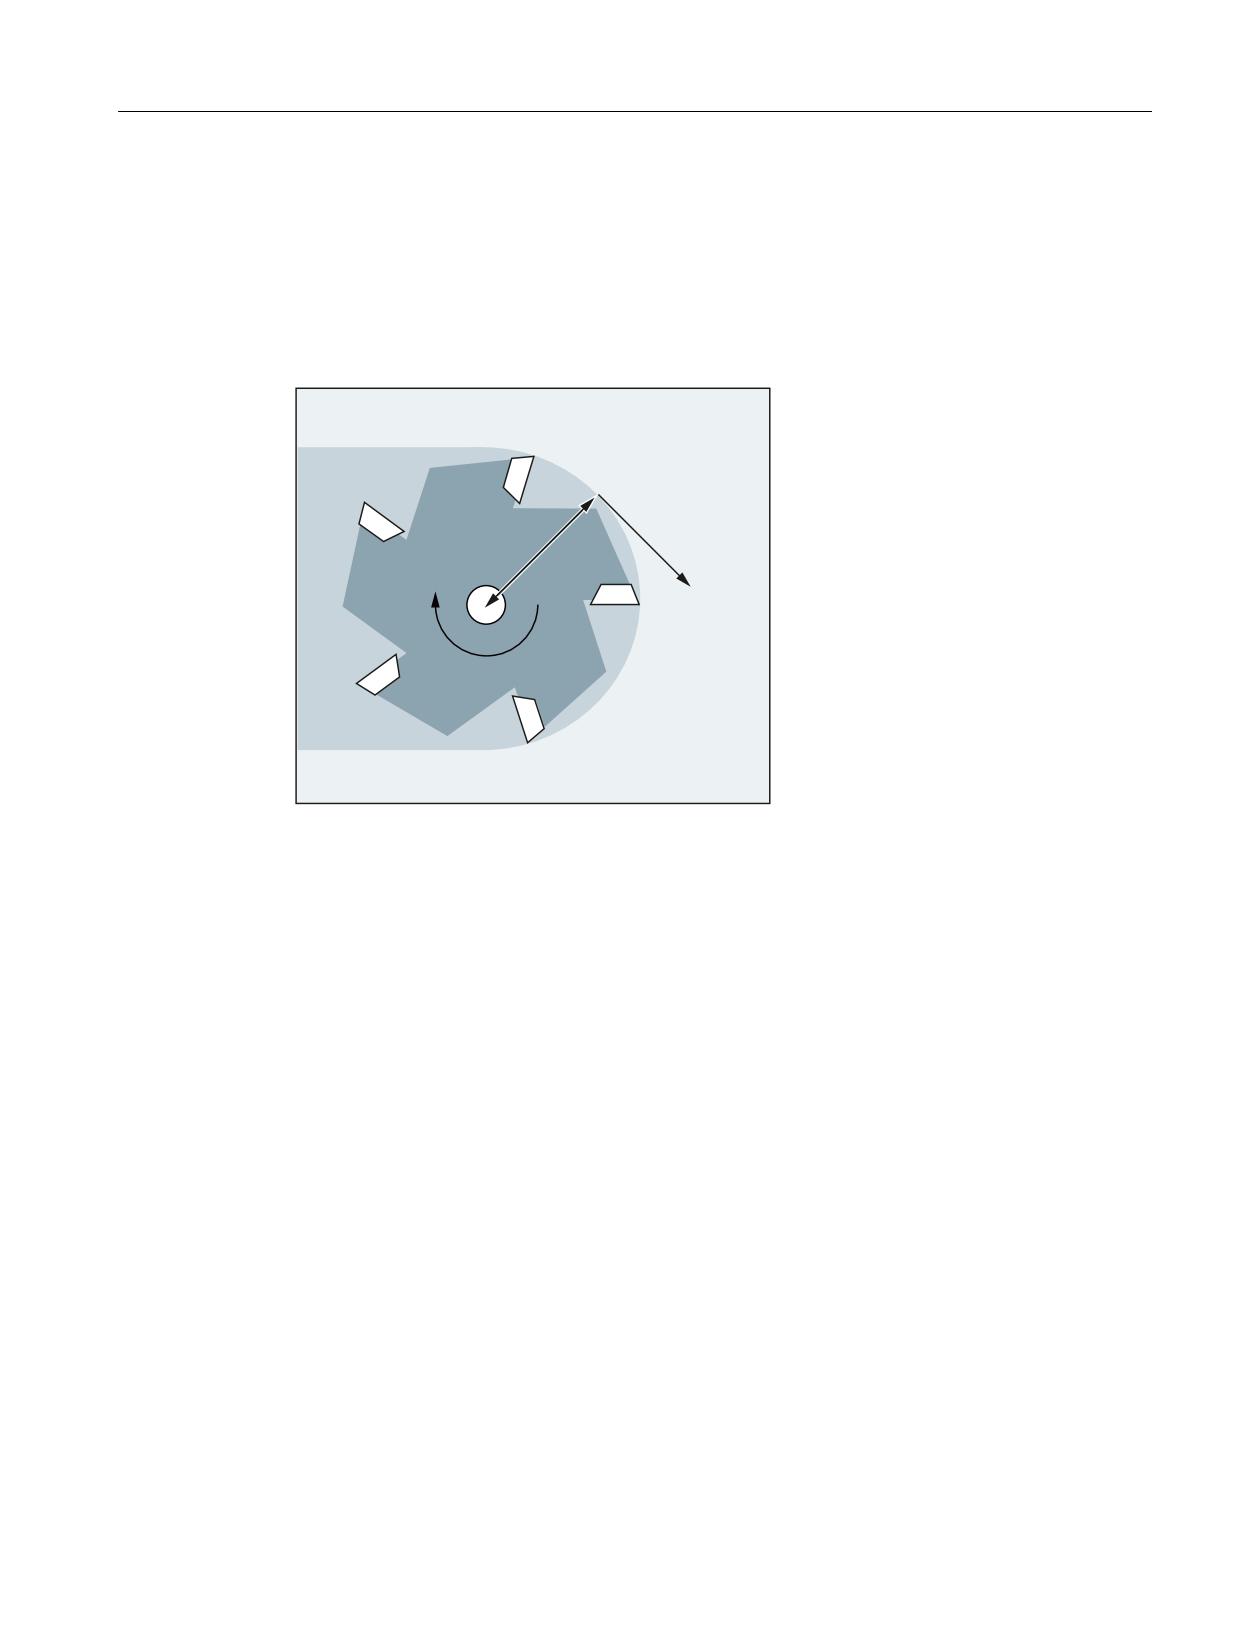
В качестве альтернативы скорости шпинделя, для фрезерных обработок может быть
запрограммирована и более часто используемая на практике скорость резания
инструмента:
̸͕͕͙͑͗ͣ͘
̷͇͋͏͚͘
͎͇͔͗͌͏ͦ
͏͔͙͚͓͔͙͇͗͌͘
͇͙͕͙͇̾͘
͉͇͔͗͌͠͏ͦ
Через радиус активного инструмента, СЧПУ из запрограммированной скорости
резания инструмента вычисляет действующую скорость шпинделя:
S = (SVC * 1000) / (RWKZ * 2π)
где:
S:
скорость шпинделя в об/мин
SVC:
скорость резания в м/мин или футах/мин
RWKZ:
радиус активного инструмента в мм
Тип инструмента ($TC_DP1) активного инструмента не учитывается.
Запрограммированная скорость резания не зависит от подачи по траектории F, а также
группы функций G 15. Направление вращения и старт шпинделя осуществляются через
M3 или M4, стоп шпинделя через M5.
Изменение данных радиуса инструмента в памяти коррекций вступает в силу при
следующем выборе коррекции инструмента или следующей актуализации активных
данных коррекции.
Смена инструмента и включение/выключение блока данных коррекции инструмента
приводят к новому вычислению действующей скорости шпинделя.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
93

Движение шпинделя
6.2 Скорость резания (SVC)
Условия
Для программирования скорости резания требуется:
• геометрические отношения вращающегося инструмента (фрезерный или
сверлильный инструмент)
• активный блок данных коррекции инструмента
Синтаксис
SVC[<n>]=<значение>
Примечание
В кадре с SVC должен быть известен радиус инструмента, т.е. соответствующий
инструмент включая блок данных коррекции инструмента должен быть активен или
выбран в кадре. Последовательность SVC и выбора T/D при программировании в
одном кадре является произвольной.
Значение
SVC: Скорость резания
[<n>]:
Номер шпинделя
С помощью этого расширения адреса указывается, для какого
шпинделя должна действовать запрограммированная
скорость резания. Без расширения адреса данные всегда
относятся к актуальному мастер-шпинделю.
Указание:
Для каждого шпинделя может быть задана собственная
скорость резания.
Указание:
Программирование SVC без расширения адреса
предполагает, что мастер-шпиндель имеет активный
инструмент. При смене мастер-шпинделя, пользователь
должен выбрать соответствующий инструмент.
Единица
м/мин или футов/мин (в зависимости от G700/G710)
измерения:
Примечание
Переключение между SVC и S
Возможно произвольное переключение между программированием SVC и S, и при
вращающемся шпинделе. Соответствующее не активное значение удаляется.
Примечание
Макс. скорость инструмента
Через системную переменную $TC_TP_MAX_VELO[<номер T>] можно задать макс.
скорость инструмента (скорость шпинделя).
Если граница скорости не определена, то контроль не выполняется.
Основы
94
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Движение шпинделя
6.2 Скорость резания (SVC)
Примечание
Программирование SVC невозможно при активной:
• G96/G961/G962
• SUG
• SPOS/SPOSA/M19
• M70
С другой стороны, программирование одной из этих команд приводит к отмене SVC.
Примечание
К примеру, созданные через системы CAD траектории "стандартных инструментов",
которые уже учитывают радиус инструмента и содержат только разницу со
стандартным инструментом только в радиусе резцов, не поддерживаются в
комбинации с программированием SVC.
Примеры
Для всех примеров должно действовать: Зажим инструмента = шпиндель (для
стандартного фрезерования)
Пример 1: Фреза с радиусом 6 мм
Программный код
Комментарий
N10 G0 X10 T1 D1
; Выбор фрезерного инструмента с, к примеру,
$TC_DP6[1,1] = 6 (радиус инструмента = 6 мм)
N20 SVC=100 M3
; Скорость резания = 100 м/мин
? полученная скорость шпинделя:
S = (100 м/мин * 1000) / (6,0 мм * 2 * 3,14) =
2653,93 об/мин
N30 G1 X50 G95 FZ=0.03
; SVC и подача на зуб
Пример 2: Выбор инструмента и SVC в одном кадре
Программный код
Комментарий
N10 G0 X20
N20 T1 D1 SVC=100
; Выбор блока данных инструмента и коррекции вместе с
SVC в кадре (произвольная последовательность).
N30 X30 M3
; Старт шпинделя с правым направлением вращения,
скорость резания 100 м/мин
N40 G1 X20 F0.3 G95
; SVC и окружная подача
Пример 3: Задача скоростей резания для двух шпинделей
Программный код
Комментарий
N10 SVC[3]=100 M6 T1 D1
N20 SVC[5]=200
; Радиус инструмента активной коррекции инструмента
идентичен для обеих шпинделей, различная действующая
скорость для шпинделя 3 и шпинделя 5.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
95
Движение шпинделя
6.2 Скорость резания (SVC)
Пример 4:
Допущения:
Мастер касательно смены инструмента определяется через Toolholder:
MD20124 $MC_TOOL_MANAGEMENT_TOOLHOLDER > 1
При смене инструмента старая коррекция инструмента сохраняется и только при
программировании D активируется коррекция нового инструмента:
MD20270 $MC_CUTTING_EDGE_DEFAULT = - 2
Программный код
Комментарий
N10 $TC_MPP1[9998,1]=2
; Место в магазине это зажим инструмента
N11 $TC_MPP5[9998,1]=1
; Место в магазине это зажим инструмента 1
N12 $TC_MPP_SP[9998,1]=3
; Зажим инструмента 1 согласован со шпинделем 3
N20 $TC_MPP1[9998,2]=2
; Место в магазине это зажим инструмента
N21 $TC_MPP5[9998,2]=4
; Место в магазине это зажим инструмента 4
N22 $TC_MPP_SP[9998,2]=6
; Зажим инструмента 4 согласован со шпинделем 6
N30 $TC_TP2[2]="WZ2"
N31 $TC_DP6[2,1]=5.0
; Радиус = 5,0 мм из T2, коррекция D1
N40 $TC_TP2[8]="WZ8"
N41 $TC_DP6[8,1]=9.0
; Радиус = 9,0 мм из T8, коррекция D1
N42 $TC_DP6[8,4]=7.0
; Радиус = 7,0 мм из T8, коррекция D4
N100 SETMTH(1)
; Установить номер мастер-зажима инструмента
N110 T="WZ2" M6 D1
; Устанавливается инструмент T2 и активируется коррекция D1.
N120 G1 G94 F1000 M3=3 SVC=100
; S3 = (100 м/мин * 1000) / (5,0 мм * 2 * 3,14) = 3184,71 об/
мин
N130 SETMTH(4)
; Установить номер мастер-зажима инструмента
N140 T="WZ8"
; Соответствует T8="WZ8"
N150 M6
; Соответствует M4=6
Инструмент "WZ8" поступает в мастер-зажим инструмента, но
из-за MD20270=-2 остается активной старая коррекция
инструмента.
N160 SVC=50
; S3 = (50 м/мин * 1000) / (5,0 мм * 2 * 3,14) = 1592.36 об/
мин
Коррекция из зажима инструмента 1 еще активна и он
согласован со шпинделем 3.
N170 D4
Коррекция D4 из нового инструмента "WZ8" активируется (все
зажимы инструмента 4).
N180 SVC=300
; S6 = (300 м/мин * 1000) / (7,0 мм * 2 * 3,14) = 6824,39 об/
мин
Шпиндель 6 согласован с зажимом инструмента 4.
Основы
96
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Движение шпинделя
6.2 Скорость резания (SVC)
Пример 5:
Допущения:
Шпиндели это одновременно зажимы инструмента:
MD20124 $MC_TOOL_MANAGEMENT_TOOLHOLDER = 0
При смене инструмента автоматически выбирается блок данных коррекции
инструмента D4:
MD20270 $MC_CUTTING_EDGE_DEFAULT = 4
Программный код
Комментарий
N10 $TC_MPP1[9998,1]=2
; Место в магазине это зажим инструмента
N11 $TC_MPP5[9998,1]=1
; Место в магазине это зажим инструмента 1 = шпиндель 1
N20 $TC_MPP1[9998,2]=2
; Место в магазине это зажим инструмента
N21 $TC_MPP5[9998,2]=3
; Место в магазине это зажим инструмента 3 = шпиндель 3
N30 $TC_TP2[2]="WZ2"
N31 $TC_DP6[2,1]=5.0
; Радиус = 5,0 мм из T2, коррекция D1
N40 $TC_TP2[8]="WZ8"
N41 $TC_DP6[8,1]=9.0
; Радиус = 9,0 мм из T8, коррекция D1
N42 $TC_DP6[8,4]=7.0
; Радиус = 7,0 мм из T8, коррекция D4
N100 SETMS(1)
; Шпиндель 1 = мастер-шпиндель
N110 T="WZ2" M6 D1
; Устанавливается инструмент T2 и активируется коррекция D1.
N120 G1 G94 F1000 M3 SVC=100
; S1 = (100 м/мин * 1000) / (5,0 мм * 2 * 3,14) = 3184,71 об/
мин
N200 SETMS(3)
; Шпиндель 3 = мастер-шпиндель
N210 M4 SVC=150
; S3 = (150 м/мин * 1000) / (5,0 мм * 2 * 3,14) = 4777,07 об/
мин
Относится к коррекции инструмента D1 из T="WZ2", S1
продолжает вращаться со старой скоростью.
N220 T="WZ8"
; Соответствует T8="WZ8"
N230 M4 SVC=200
; S3 = (200 м/мин * 1000) / (5,0 мм * 2 * 3,14) = 6369,43 об/
мин
Относится к коррекции инструмента D1 из T="WZ2".
N240 M6
; Соответствует M3=6
Инструмент "WZ8" поступает в мастер-шпиндель, коррекция
инструмента D4 нового инструмента активируется.
N250 SVC=50
; S3 = (50 м/мин * 1000) / (7,0 мм * 2 * 3,14) = 1137,40 об/
мин
Коррекция D4 на мастер-шпинделе активна.
N260 D1
; Коррекция D1 из нового инструмента "WZ8" активна.
N270 SVC[1]=300
; S1 = (300 м/мин * 1000) / (9,0 мм * 2 * 3,14) = 5307,86 об/
мин
S3 = (50 м/мин * 1000) / (9,0 мм * 2 * 3,14) = 884,64 об/мин
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
97
Движение шпинделя
6.2 Скорость резания (SVC)
Дополнительная информация
Радиус инструмента
Следующие данные коррекции инструмента (активного инструмента) относятся к
радиусу инструмента:
• $TC_DP6 (радиус- геометрия)
• $TC_DP15 (радиус - износ)
• $TC_SCPx6 (коррекция для $TC_DP6)
• $TC_ECPx6 (коррекция для $TC_DP6)
Не учитываются:
• Коррекции радиуса Online
• Припуск к запрограммированному контуру (OFFN)
Коррекция радиуса инструмента (G41/G42)
Коррекция радиуса инструмента (G41/G42) и SVC относятся к радиусу инструмента, но
функционально развязаны и не зависят друг от друга.
Нарезание внутренней резьбы без компенсирующего патрона (G331, G332)
Программирование SVC возможно и в комбинации с G331 или G332.
Синхронные действия
Задача SVC из синхронных действий невозможна.
Основы
98
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Движение шпинделя
6.2 Скорость резания (SVC)
Чтение скорости резания и вариантов программирования скорости шпинделя
Скорость резания шпинделя и варианты программирования скорости (скорость
шпинделя S или скорость резания SVC) могут быть считаны через системные
переменные:
• С остановкой предварительной обработки в программе обработки детали через
системные переменные:
$AC_SVC[<n>]
Скорость резания, которая действовала при подготовке
актуального кадра главного хода для шпинделя с
номером <n>.
$AC_S_TYPE[<n>] Вариант программирования скорости шпинделя,
который действовал при подготовке актуального кадра
главного хода для шпинделя с номером <n>.
Величина:
Значение:
1
Скорость шпинделя в об/мин
2
Скорость резания SVC в м/мин или футах/
мин
• Без остановки предварительной обработки в программе обработки детали через
системные переменные:
$P_SVC[<n>]
Запрограммированная скорость резания для шпинделя
<n>
$P_S_TYPE[<n>]
Запрограммированный вариант программирования
скорости шпинделя для шпинделя <n>
Величина:
Значение:
1
Скорость шпинделя в об/мин
2
Скорость резания SVC в м/мин или футах/
мин
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
99
Движение шпинделя
6.3 Постоянная скорость резания (G96/G961/G962, G97/G971/G972, G973, LIMS, SCC)
6.3
Постоянная скорость резания (G96/G961/G962, G97/G971/G972,
G973, LIMS, SCC)
Функция
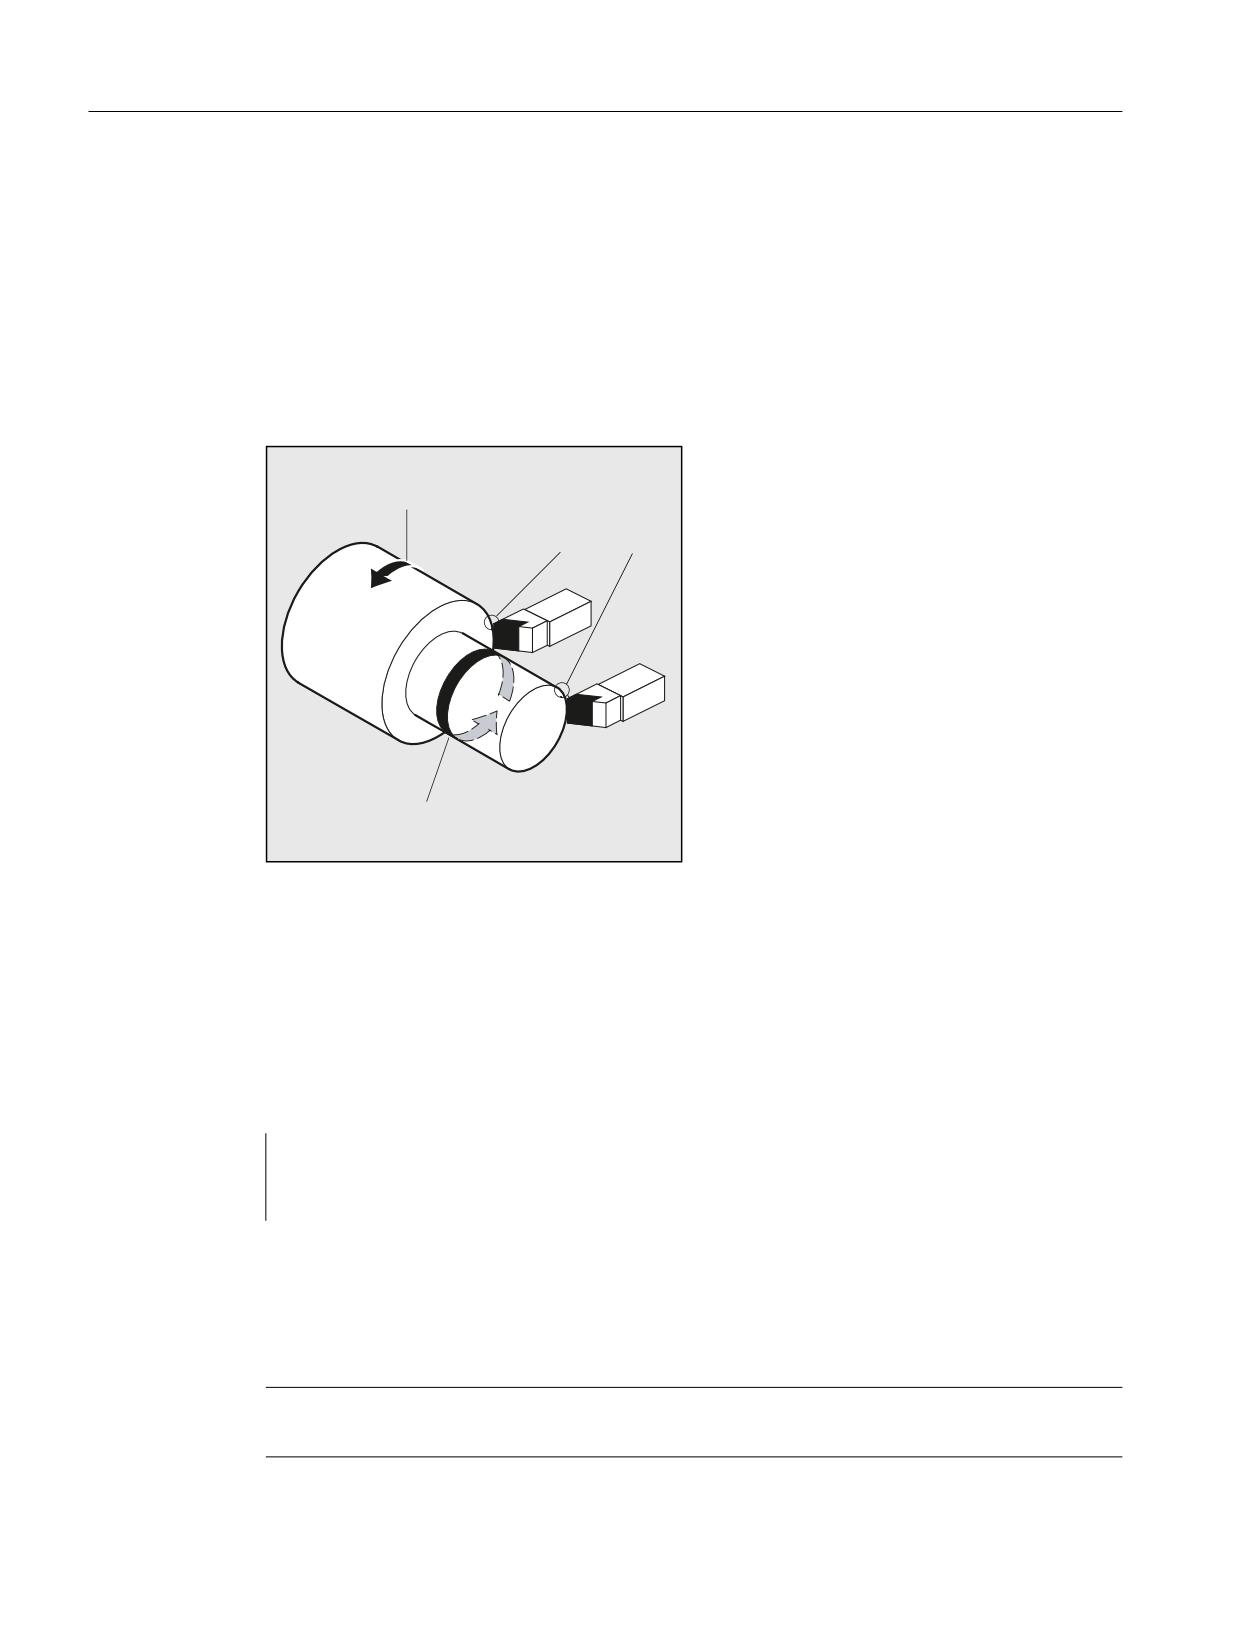
При включенной функции "Постоянная скорость резания", в зависимости от
соответствующего диаметра детали, скорость шпинделя изменяется таким образом,
что скорость резания S в м/мин или футах/мин остается постоянной на резце
инструмента.
͇͙͕͙͇̾͘ ͉͇͔͗͌͠͏ͦ
͖͟͏͔͋͌͒ͦ ͔͘͏͍͔͇͌
̸͕͕͙͑͗ͣ͘
͎͇͔͗͌͏ͦ
͖͕͙͕͔͔͇ͦͦ͘
͇͙͕͙͇̾͘ ͉͇͔͗͌͠͏ͦ
͖͟͏͔͋͌͒ͦ ͉͌͒͏͔͇͌͞
Благодаря этому достигаются следующие преимущества:
• Равномерные поверхности после обточки и тем самым высокое качество
поверхностей
• Щадящая для инструмента обработка
Синтаксис
Включение/выключение постоянной скорости резания для мастер-шпинделя:
G96/G961/G962 S
G97/G971/G972/G973
Ограничение скорости для мастер-шпинделя
LIMS=<значение>
LIMS[<шпиндель>]=<значение>
Другая ось отсчета для G96/G961/G962:
SCC[<ось>]
Примечание
SCC[<ось>] может быть запрограммирована отдельно или вместе с G96/G961/G962.
Основы
100
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Движение шпинделя
6.3 Постоянная скорость резания (G96/G961/G962, G97/G971/G972, G973, LIMS, SCC)
Значение
G96:
Постоянная скорость резания с типом подачи G95: ВКЛ
С G96 автоматически включается G95. Если G95 прежде еще не была
включена, то при вызове G96 необходимо указать новое значение
подачи F
G961:
Постоянная скорость резания с типом подачи G94: ВКЛ
G962:
Постоянная скорость резания с типом подачи G94 или G95: ВКЛ
Указание:
Информацию касательно G94 и G95 см. " Подача (G93, G94, G95, F,
FGROUP, FL, FGREF) [Страница 109]"
S...:
В комбинации с G96, G961 или G962S... интерпретируется не как
скорость шпинделя, а как скорость резания. Скорость резания всегда
действует на мастер-шпиндель.
Единица: м/мин (для G71/G710) или футов/мин (для G70/G700)
Диапазон
0,1 м/мин ... 9999 9999,9 м/мин
значений:
G97:
Отключить постоянную скорость резания с типом подачи G95
После G97 (или G971) S... снова интерпретируется как скорость
шпинделя в оборотах/мин. Если новая скорость шпинделя не указана, то
сохраняется последняя установленная через G96 (или G961) скорость.
G971:
Отключить постоянную скорость резания с типом подачи G94
G972:
Отключить постоянную скорость резания с типом подачи G94 или G95
G973:
Отключить постоянную скорость резания без активации ограничения
скорости шпинделя
LIMS:
Ограничение скорости для мастер-шпинделя (действует только при
активной G96/G961/G97)
Для станков с переключаемыми мастер-шпинделями в одном кадре
макс. для 4 шпинделей могут быть запрограммированы ограничения с
различными значениями.
<шпиндель>:
Номер шпинделя
<значение>:
Верхняя граница скорости шпинделя в оборотах/мин
SCC:
При активной функции G96/G961/G962 с помощью SCC[<ось>] любая
гео-ось может быть назначена осью отсчета.
Примечание
При первом выборе G96/G961/G962 необходимо ввести постоянную скорость резания
S..., при повторном выборе G96/G961/G962 указание является опционным.
Примечание
Запрограммированное с LIMS ограничение скорости не должно превышать
запрограммированной с G26 или определенной через установочные данные
предельной скорости.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
101

Движение шпинделя
6.3 Постоянная скорость резания (G96/G961/G962, G97/G971/G972, G973, LIMS, SCC)
Примечание
Осью отсчета для G96/G961/G962 на момент программирования SCC[<ось>] должна
быть известная в канале гео-ось. Программирование SCC[<ось>] возможно и при
активной G96/G961/G962.
Примеры
Пример 1: Включение постоянной скорости резания с ограничением скорости
Программный код
Комментарий
N10 SETMS(3)
N20 G96 S100 LIMS=2500
; Постоянная скорость резания = 100 м/
мин, макс. скорость = 2500 об/мин
N60 G96 G90 X0 Z10 F8 S100 LIMS=444
; Макс. скорость = 444 об/мин
Пример 2: Задача ограничения скорости для 4 шпинделей
Определяются ограничения скорости для шпинделя 1 (мастер-шпиндель) и шпинделей
2, 3 и 4:
Программный код
N10 LIMS=300 LIMS[2]=450 LIMS[3]=800 LIMS[4]=1500
Пример 3: Согласование оси Y при поперечной обработке с осью X
Программный код
Комментарий
N10 G18 LIMS=3000 T1 D1
; Ограничение скорости до 3000 об/мин
N20 G0 X100 Z200
N30 Z100
N40 G96 S20 M3
; Постоянная скорость резания 20 м/мин, зависит от оси
X.
N50 G0 X80
N60 G1 F1.2 X34
; Поперечная обработка в X с 1,2 мм/оборот.
N70 G0 G94 X100
N80 Z80
N100 T2 D1
N110 G96 S40 SCC[Y]
; Ось Y согласуется с G96 и G96 активируется (возможно
в одном кадре). Постоянная скорость резания 40 м/
мин, зависит от оси Y.
N140 Y30
N150 G01 F1.2 Y=27
; Прорезка в Y, подача F 1,2 мм/оборот.
N160 G97
; Постоянная скорость резания откл.
N170 G0 Y100
Основы
102
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Движение шпинделя
6.3 Постоянная скорость резания (G96/G961/G962, G97/G971/G972, G973, LIMS, SCC)
Дополнительная информация
Вычисление скорости шпинделя
Основой для вычисления скорости шпинделя из запрограммированной скорости
резания является позиция ENS поперечной оси (радиус).
Примечание
Фреймы между WCS и ENS (к примеру, программируемые фреймы как SCALE, TRANS
или ROT) учитываются при вычислении скорости шпинделя и могут вызвать изменение
скорости (к примеру, если при SCALE изменяется эффективный диаметр).
Ограничение скорости LIMS
Если необходимо обработать деталь с большими разностями в диаметре, то
рекомендуется указать ограничение скорости шпинделя с LIMS (макс. скорость
шпинделя). Таким образом, можно исключить недопустимо высокую скорость при
маленьких диаметрах. LIMS действует только при активной G96, G961 и G97. При
G971LIMS не действует.
/,06
Примечание
При установке кадра в главный ход все запрограммированные значения передаются в
установочные данные.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
103
Движение шпинделя
6.3 Постоянная скорость резания (G96/G961/G962, G97/G971/G972, G973, LIMS, SCC)
Выключение постоянной скорости резания (G97/G971/G973)
После G97/G971 СЧПУ снова интерпретирует значение S как скорость шпинделя в
оборотах/мин. Если новая скорость шпинделя не указывается, то сохраняется
последняя установленная через G96/G961 скорость.
Функция G96/G961 может выключаться и с помощью G94 или G95. В этом случае
действует последняя запрограммированная скорость S... для дальнейшего процесса
обработки.
G97 может программироваться без предшествующей G96. В этом случае функция
действует как G95, дополнительно может быть запрограммирована LIMS.
С помощью G973 постоянная скорость резания может быть отключена без активации
ограничения скорости шпинделя.
Примечание
Поперечная ось должна быть определена через машинные данные.
Движение ускоренным ходом G0
При движении ускоренным ходом G0 изменения скорости не осуществляются.
Исключение:
Если подвод к контуру осуществляется ускоренным ходом и следующий кадр ЧПУ
содержит траекторную команду G1/G2/G3/…, то скорость для следующей траекторной
команды устанавливается уже в кадре подвода G0.
Другая ось отсчета для G96/G961/G962
При активной функции G96/G961/G962 с помощью SCC[<ось>] любая гео-ось может
быть назначена осью отсчета. При изменении оси отсчета и тем самым исходной
позиции острия инструмента (TCP-Tool Center Point) для постоянной скорости резания,
результирующая скорость шпинделя достигается по установленной рампе торможения
или разгона.
Переход согласованной оси канала
Свойство оси отсчета для G96/G961/G962 всегда присвоено гео-оси. При переходе
согласованной оси канала свойство оси отсчета для G96/G961/G962 остается в старом
канале.
Переход гео-оси не влияет на присвоение гео-оси постоянной скорости резания. Если
переход гео-оси изменяет исходную позицию TCP для G96/G961/G962, то шпиндель
разгоняется по рампе до новой скорости.
Если через переход гео-оси не происходит согласования новой оси канала (к примеру,
GEOAX(0, X)), то скорость шпинделя замораживается согласно G97 .
Основы
104
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Движение шпинделя
6.3 Постоянная скорость резания (G96/G961/G962, G97/G971/G972, G973, LIMS, SCC)
Примеры перехода гео-оси с согласованиями оси отсчета:
Программный код
Комментарий
N05 G95 F0.1
N10 GEOAX(1,X1)
; Ось канала X1 становится первой гео-осью.
N20 SCC[X]
; Первая гео-ось (X) становится осью отсчета для G96/G961/
G962.
N30 GEOAX(1,X2)
; Ось канала X2 становится первой гео-осью.
N40 G96 M3 S20
; Ось отсчета для G96 это ось канала X2.
Программный код
Комментарий
N05 G95 F0.1
N10 GEOAX(1,X1)
; Ось канала X1 становится первой гео-осью.
N20 SCC[X1]
; X1 и не явно первая гео-ось (X) становится осью отсчета для
G96/G961/G962.
N30 GEOAX(1,X2)
; Ось канала X2 становится первой гео-осью.
N40 G96 M3 S20
; Ось отсчета для G96 это X2 или X, нет предупреждения.
Программный код
Комментарий
N05 G95 F0.1
N10 GEOAX(1, X2)
; Ось канала X2 становится первой гео-осью.
N20 SCC[X1]
; X1 это не гео-ось, предупреждение.
Программный код
Комментарий
N05 G0 Z50
N10 X35 Y30
N15 SCC[X]
; Осью отсчета для G96/G961/G962 является X.
N20 G96 M3 S20
; Постоянная скорость резания с 10 мм/мин вкл.
N25 G1 F1.5 X20
; Поперечная обработка в X с 1,5 мм/оборот.
N30 G0 Z51
N35 SCC[Y]
; Осью отсчета для G96 является Y, уменьшение скорости
шпинделя (Y30).
N40 G1 F1.2 Y25
; Поперечная обработка в Y с 1,2 мм/оборот.
Литература:
/FB1/ Описание функций "Основные функции"; Поперечные оси (P1) и подачи (V1)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
105
Движение шпинделя
6.4 Постоянная окружная скорость круга (GWPSON, GWPSOF)
6.4
Постоянная окружная скорость круга (GWPSON, GWPSOF)
Функция
Посредством функции „Постоянная окружная скорость круга“ ( SUG) скорость
шлифовального круга устанавливается таким образом, что с учетом актуального
радиуса получается равномерная окружная скорость круга.
Синтаксис
GWPSON(<T-Nr.>)
GWPSOF(<T-Nr.>)
S.../S<n>=...
Значение
GWPSON:
Выбрать постоянную окружную скорость круга
GWPSOF:
Отменить постоянную окружную скорость круга
<T-Nr.>:
Указание номера Т необходимо только тогда, когда инструмент с
этим номером Т не активен.
S…:
Окружная скорость в м/сек или футах/сек для мастер-шпинделя
S<n>=...:
Окружная скорость в м/сек или футах/сек для шпинделя <n>
Указание:
Указанная с S0… окружная скорость относится к мастер-шпинделю.
Примечание
Окружная скорость круга может программироваться только для шлифовальных
инструментов (тип 400 - 499).
Пример
Для шлифовальных инструментов T1 и T5 должна действовать постоянная окружная
скорость круга.
T1 это активный инструмент.
Программный код
Комментарий
N20 T1 D1
; Выбрать T1 и D1.
N25 S1=1000 M1=3
; 1000 об/мин для шпинделя 1
N30 S2=1500 M2=3
; 1500 об/мин для шпинделя 2
…
N40 GWPSON
; Выбор SUG для активного инструмента.
N45 S1=60
; Установить SUG для активного инструмента на 60 м/сек.
…
N50 GWPSON(5)
; Выбор SUG для инструмента 5 (шпиндель 2).
N55 S2=40
; Установить SUG для шпинделя 2 на 40 м/сек.
Основы
106
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Движение шпинделя
6.4 Постоянная окружная скорость круга (GWPSON, GWPSOF)
Программный код
Комментарий
…
N60 GWPSOF
; Выключить SUG для активного инструмента.
N65 GWPSOF(5)
; Выключить SUG для инструмента 5 (шпиндель 2).
Дополнительная информация
Специфические для инструмента параметры
Для активации функции "Постоянная окружная скорость" должны быть соответственно
установлены специфические для инструмента параметры шлифования $TC_TPG1,
$TC_TPG8 и $TC_TPG9. При включенной SUG учитываются и значения коррекции
Online (= параметры износа; см. "Специфический для шлифования контроль
инструмента в программе обработки детали TMON, TMOF" или PUTFTOC, PUTFTOCF)
при изменении скорости!
Выбрать SUG: запрограммировать GWPSON, SUG
После выбора SUG с помощью GWPSON каждое последующее значение S для этого
шпинделя интерпретируется как окружная скорость круга.
Выбор SUG с помощью GWPSON не приводит к автоматической активации коррекции
длин инструмента или контроля инструмента.
SUG может быть одновременно активна для нескольких шпинделей канала с
различными номерами инструмента.
Если для шпинделя, для которого SUG уже активна, должна быть выбрана SUG с
новым инструментом, то активная SUG сначала должна быть выключена с помощью
GWPSOF.
Выключить SUG: GWPSOF
При выключении SUG с помощью GWPSOF последняя полученная скорость
сохраняется как заданное значение.
При завершении программы обработки детали или Reset программирование SUG
сбрасывается.
Запросить активную SUG: $P_GWPS[<шпиндель Nr.>]
С помощью этой системной переменной из программы обработки деталей можно
запросить, активна ли SUG для определенного шпинделя.
TRUE: SUG включена.
FALSE: SUG выключена.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
107
Движение шпинделя
6.5 Программируемое ограничение числа оборотов шпинделя (G25, G26)
6.5
Программируемое ограничение числа оборотов шпинделя
(G25, G26)
Функция
Определенные в машинных данных мин. и макс. скорости шпинделя могут быть
изменены через команду программы обработки детали.
Запрограммированные ограничения скорости шпинделя возможны для всех шпинделей
канала.
ВНИМАНИЕ
Запрограммированное с помощью G25 или G26 ограничение скорости шпинделя
переписывает предельную скорость в установочных данных и поэтому сохраняется и
после завершения программы.
Синтаксис
G25 S… S1=… S2=…
G26 S… S1=… S2=…
Значение
G25:
Нижнее ограничение скорости шпинделя
G26:
Верхнее ограничение скорости шпинделя
S... S1=… S2=… :
Минимальная или максимальная скорости(и) шпинделя
Указание:
В кадре может быть запрограммировано макс. три
ограничения скорости шпинделя.
Диапазон значений:
0.1 ... 9999 9999.9 об/мин
Пример
Программный код
Комментарий
N10 G26 S1400 S2=350 S3=600
; Верхняя предельная скорость для мастер-шпинделя,
шпинделя 2 и шпинделя 3.
Основы
108
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7
7.1
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
Функция
С помощью этих команд в программе ЧПУ устанавливаются скорости подачи для всех
участвующих в последовательности обработки осей.
Синтаксис
G93/G94/G95
F...
FGROUP(<ось1>,<ось2>,…)
FGREF[<круговая ось>]=<исходный радиус>
FL[<ось>]=<значение>
Значение
G93:
Обратная по времени подача (в 1/мин)
G94:
Линейная подача (в мм/мин, дюймов/мин или градусов/мин)
G95:
Окружная подача (в мм/оборот или дюймов/оборот)
G95 относится к оборотам мастер-шпинделя (как правило, фрезерного
шпинделя или главного шпинделя токарного станка)
F...:
Скорость подачи участвующих в движении гео-осей
Действует установленная с G93 / G94 / G95 единица.
FGROUP:
Для всех указанных в FGROUP осей (гео-оси/круговые оси) действует
запрограммированная в F скорость подачи
FGREF:
С FGREF для каждой из указанных в FGROUP круговых осей
программируется эффективный радиус (<исходный радиус>)
FL:
Предельная скорость для синхронных/траекторных осей
Действует установленная с G94 единица.
На ось (ось канала, гео-ось или ось ориентации) может быть
запрограммировано одно значение FL.
<ось>:
В качестве идентификаторов осей используются
идентификаторы осей базовой кинематической системы
(оси канала, геометрические оси).
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
109
Регулирование подачи
7.1 Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
Примеры
Пример 1: Принцип действия FGROUP
Следующий пример должен пояснить воздействие FGROUP на ход траектории и подачу
по траектории. Переменная $AC_TIME содержит время с начала кадра в секундах. Она
может использоваться только в синхронных действиях.
Программный код
Комментарий
N100
G0 X0 A0
N110
FGROUP(X,A)
N120
G91 G1 G710 F100
; Подача= 100мм/мин или 100градусов/мин
N130
DO $R1=$AC_TIME
N140
X10
; Подача= 100мм/мин, ход траектории= 10мм, R1= около
6сек
N150
DO $R2=$AC_TIME
N160
X10 A10
; Подача= 100мм/мин, ход траектории= 14.14мм,
R2= около 8сек
N170
DO $R3=$AC_TIME
N180
A10
; Подача= 100градусов/мин, ход
траектории= 10градусов, R3= около 6сек
N190
DO $R4=$AC_TIME
N200
X0.001 A10
; Подача= 100мм/мин, ход траектории= 10мм, R4= около
6сек
N210
G700 F100
; Подача= 2540мм/мин или 100градусов/мин
N220
DO $R5=$AC_TIME
N230
X10
; Подача= 2540мм/мин, ход траектории= 254мм,
R5= около 6сек
N240
DO $R6=$AC_TIME
N250
X10 A10
; Подача= 2540мм/мин, ход траектории= 254,2мм,
R6= около 6сек
N260
DO $R7=$AC_TIME
N270
A10
; Подача= 100градусов/мин, ход
траектории= 10градусов, R7= около 6сек
N280
DO $R8=$AC_TIME
N290
X0.001 A10
; Подача= 2540мм/мин, ход траектории= 10мм,
R8= около 0.288сек
N300
FGREF[A]=360/(2*$PI)
;
1 градус =1 дюйм, установить через эффективный
радиус
N310
DO $R9=$AC_TIME
N320
X0.001 A10
; Подача= 2540мм/мин, ход траектории= 254мм,
R9= около 6сек
N330
M30
Основы
110
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.1 Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
Пример 2: Перемещение синхронных осей с предельной скоростью FL
Скорость движения по траектории траекторных осей уменьшается, если синхронная
ось Z достигает предельной скорости.
Программный код
N10 G0 X0 Y0
N20 FGROUP(X)
N30 G1 X1000 Y1000 G94 F1000 FL[Y]=500
N40 Z-50
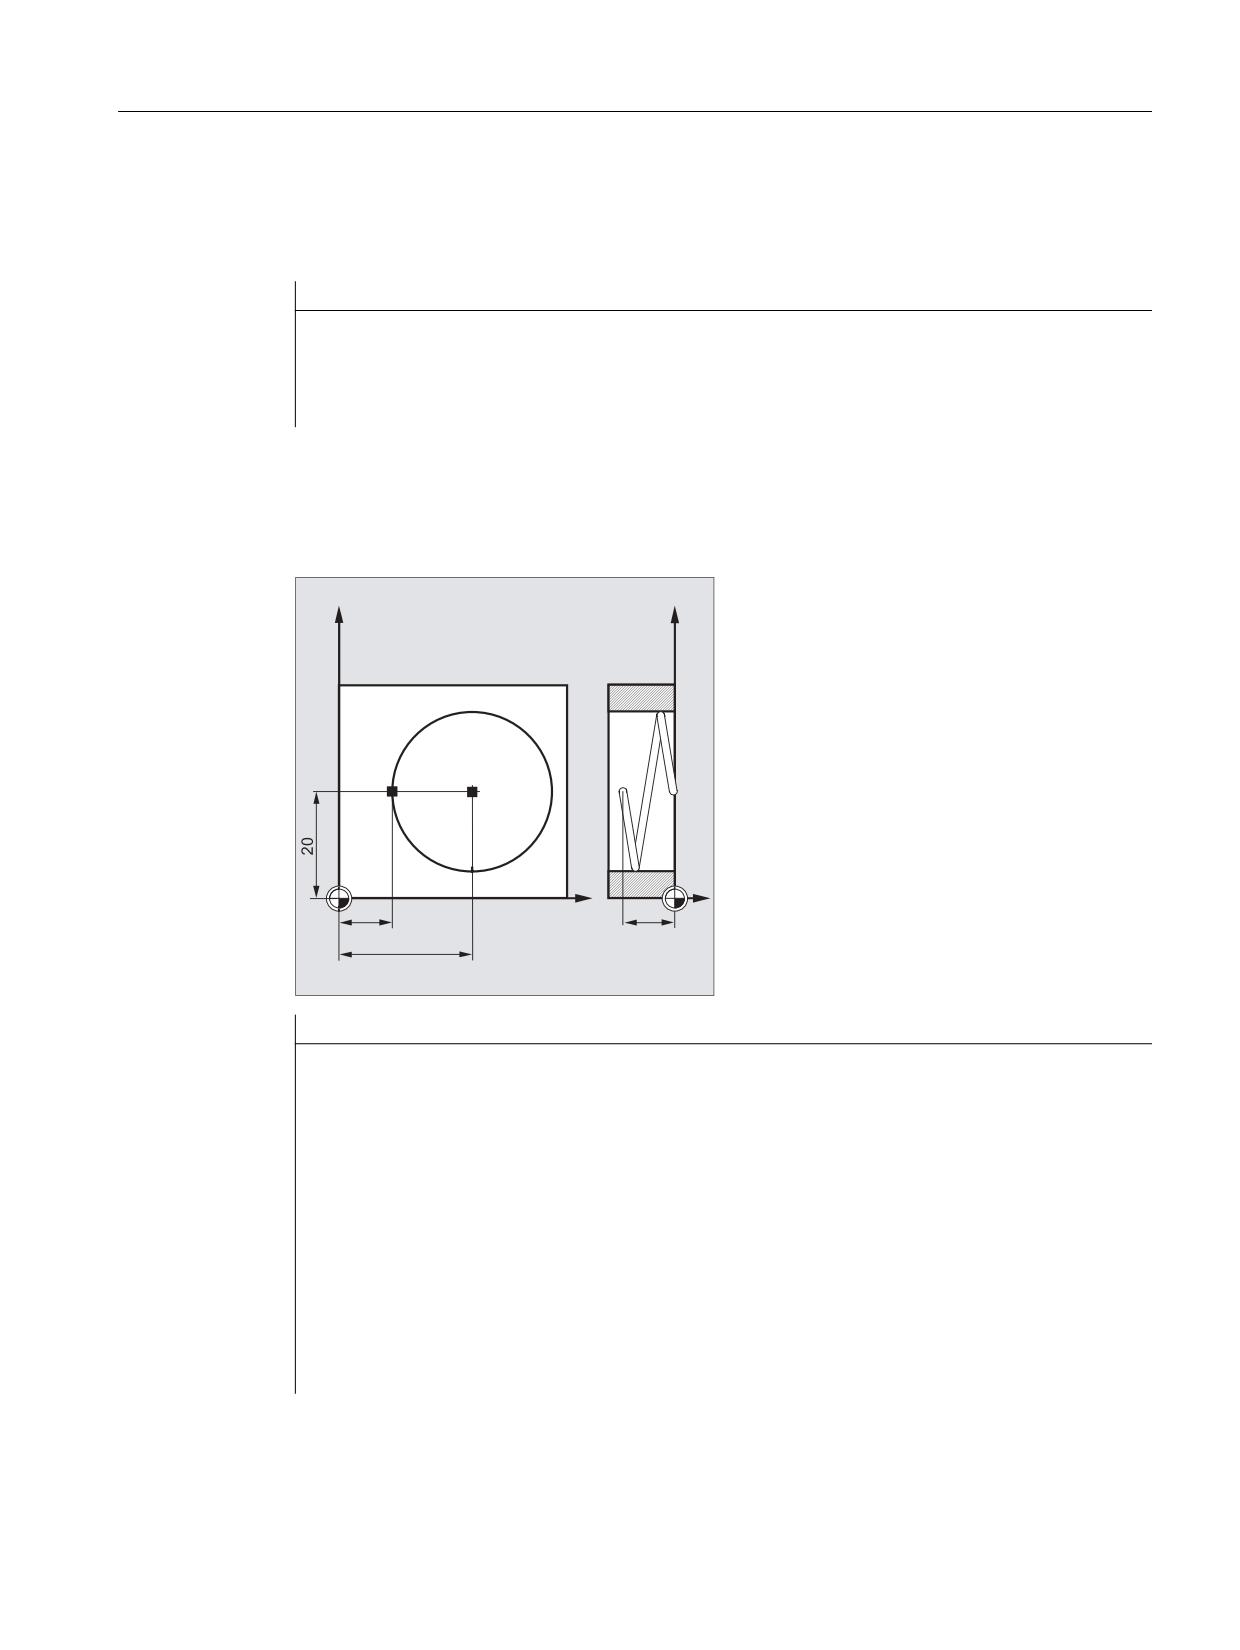
Пример 3: Винтовая интерполяция
Траекторные оси X и Y двигаются с запрограммированной подачей, ось подачи Z
является синхронной осью.
<
<
;
=
Программный код
Комментарий
N10 G17 G94 G1 Z0 F500
; Подача инструмента.
N20 X10 Y20
; Подвод к стартовой позиции.
N25 FGROUP(X,Y)
; Оси X/Y это траекторные оси,
Z это синхронная ось.
N30 G2 X10 Y20 Z-15 I15 J0 F1000 FL[Z]=200
; На круговой траектории
действует подача 1000 мм/мин,
перемещение в направлении Z
осуществляется синхронно.
N100 FL[Z]=$MA_AX_VELO_LIMIT[0,Z]
; Через считывание скорости из
MD предельная скорость
отключается, считывание
значения из MD.
N110 M30
; Конец программы
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
111
Регулирование подачи
7.1 Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
Дополнительная информация
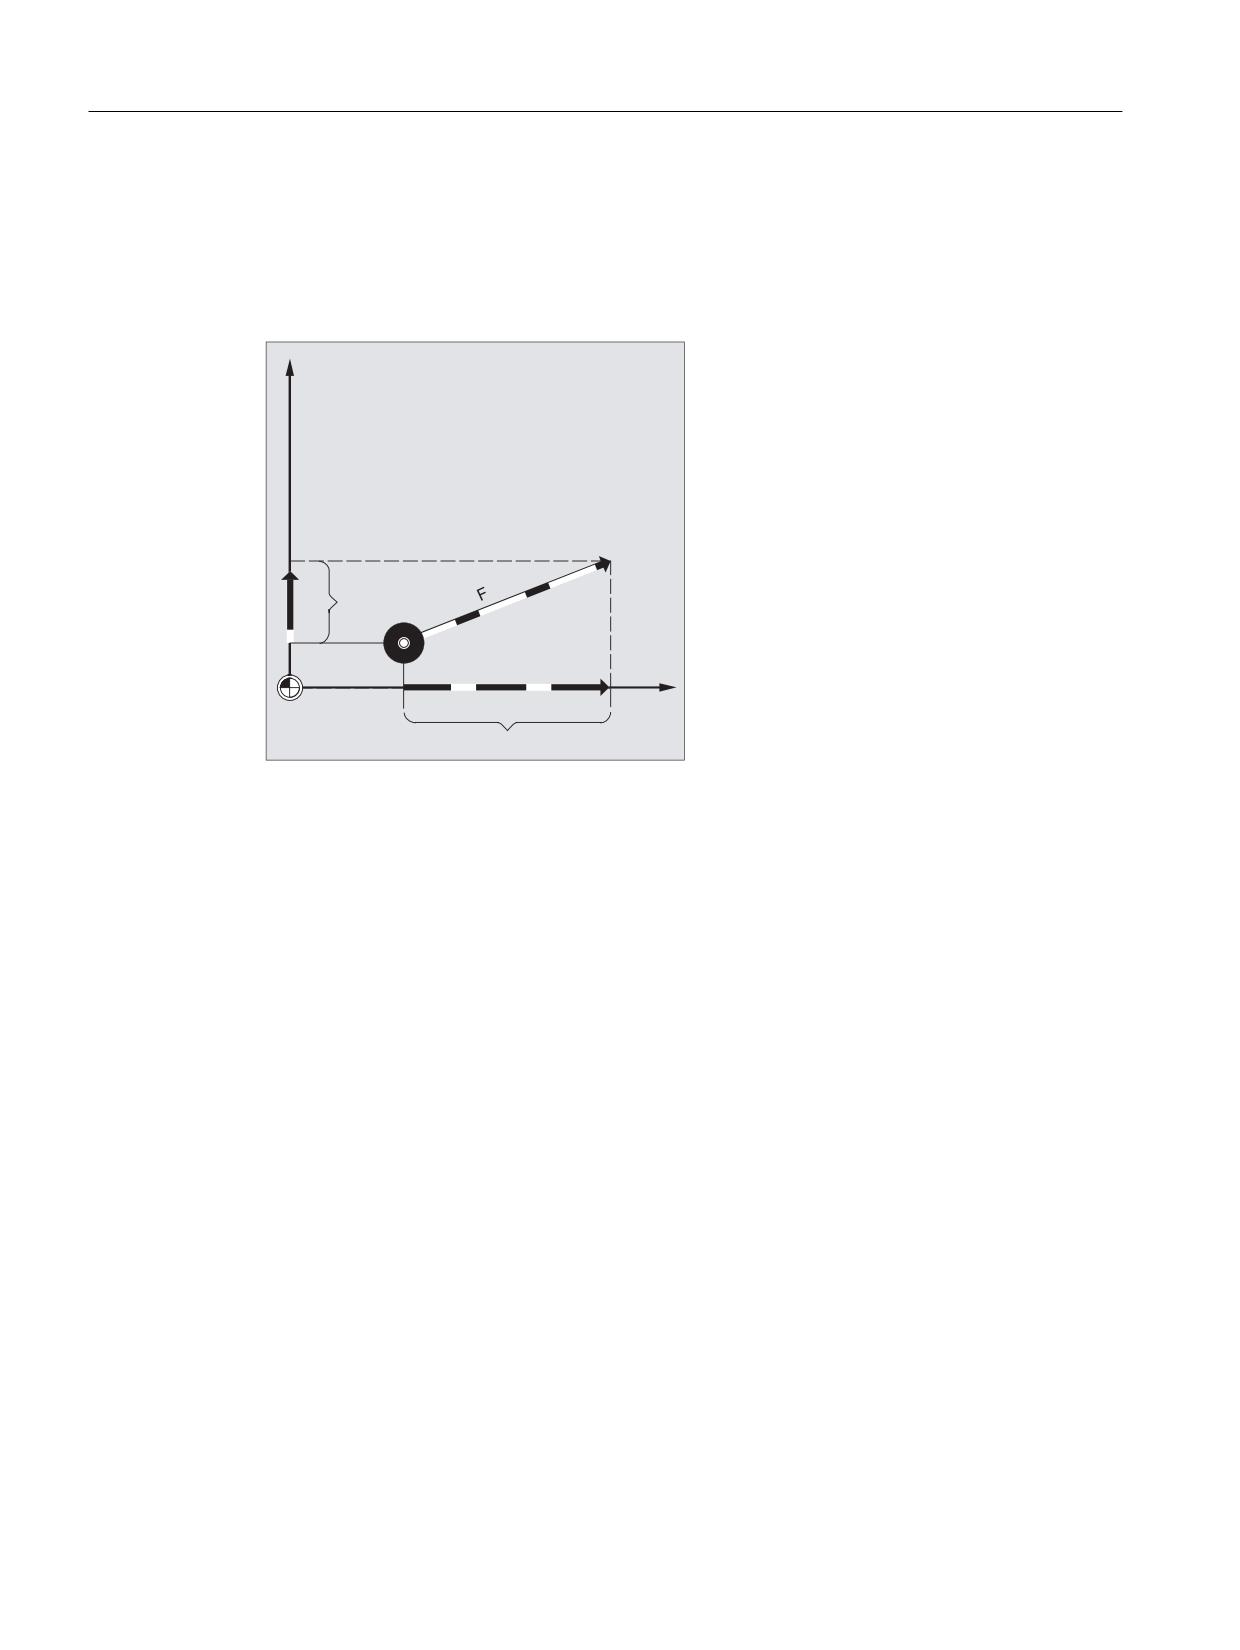
Скорость подачи для траекторных осей (F)
Обычно подача по траектории складывается из отдельных компонентов скорости всех
участвующих в движении геометрических осей и относится к центру фрезы или к
острию токарного резца.
<
̫͉͏͍͔͌͏͌ ͉ <
;
̫͉͏͍͔͌͏͌ ͉ ;
Скорость подачи указывается по адресу F. В зависимости от предустановки в
машинных данных действуют определенные через команды G единицы измерения в
мм или дюймах.
На кадр ЧПУ может быть запрограммировано одно значение F. Единица скорости
подачи определяется через одну из G-команд G93/G94/G95. Подача F воздействует
только на траекторные оси и действует до тех пор, пока не будет запрограммировано
новое значение подачи. После адреса F допускаются разделительные символы.
Примеры:
F100 или F 100
F.5
F=2*FEED
Тип подачи (G93/G94/G95)
G-команды G93, G94 и G95 действуют модально. Если выполняется переключение
между G93, G94 и G95, то необходимо заново запрограммировать значение подачи по
траектории. Для обработки с круговыми осями подача может указываться и в градусах/
мин.
Основы
112
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.1 Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
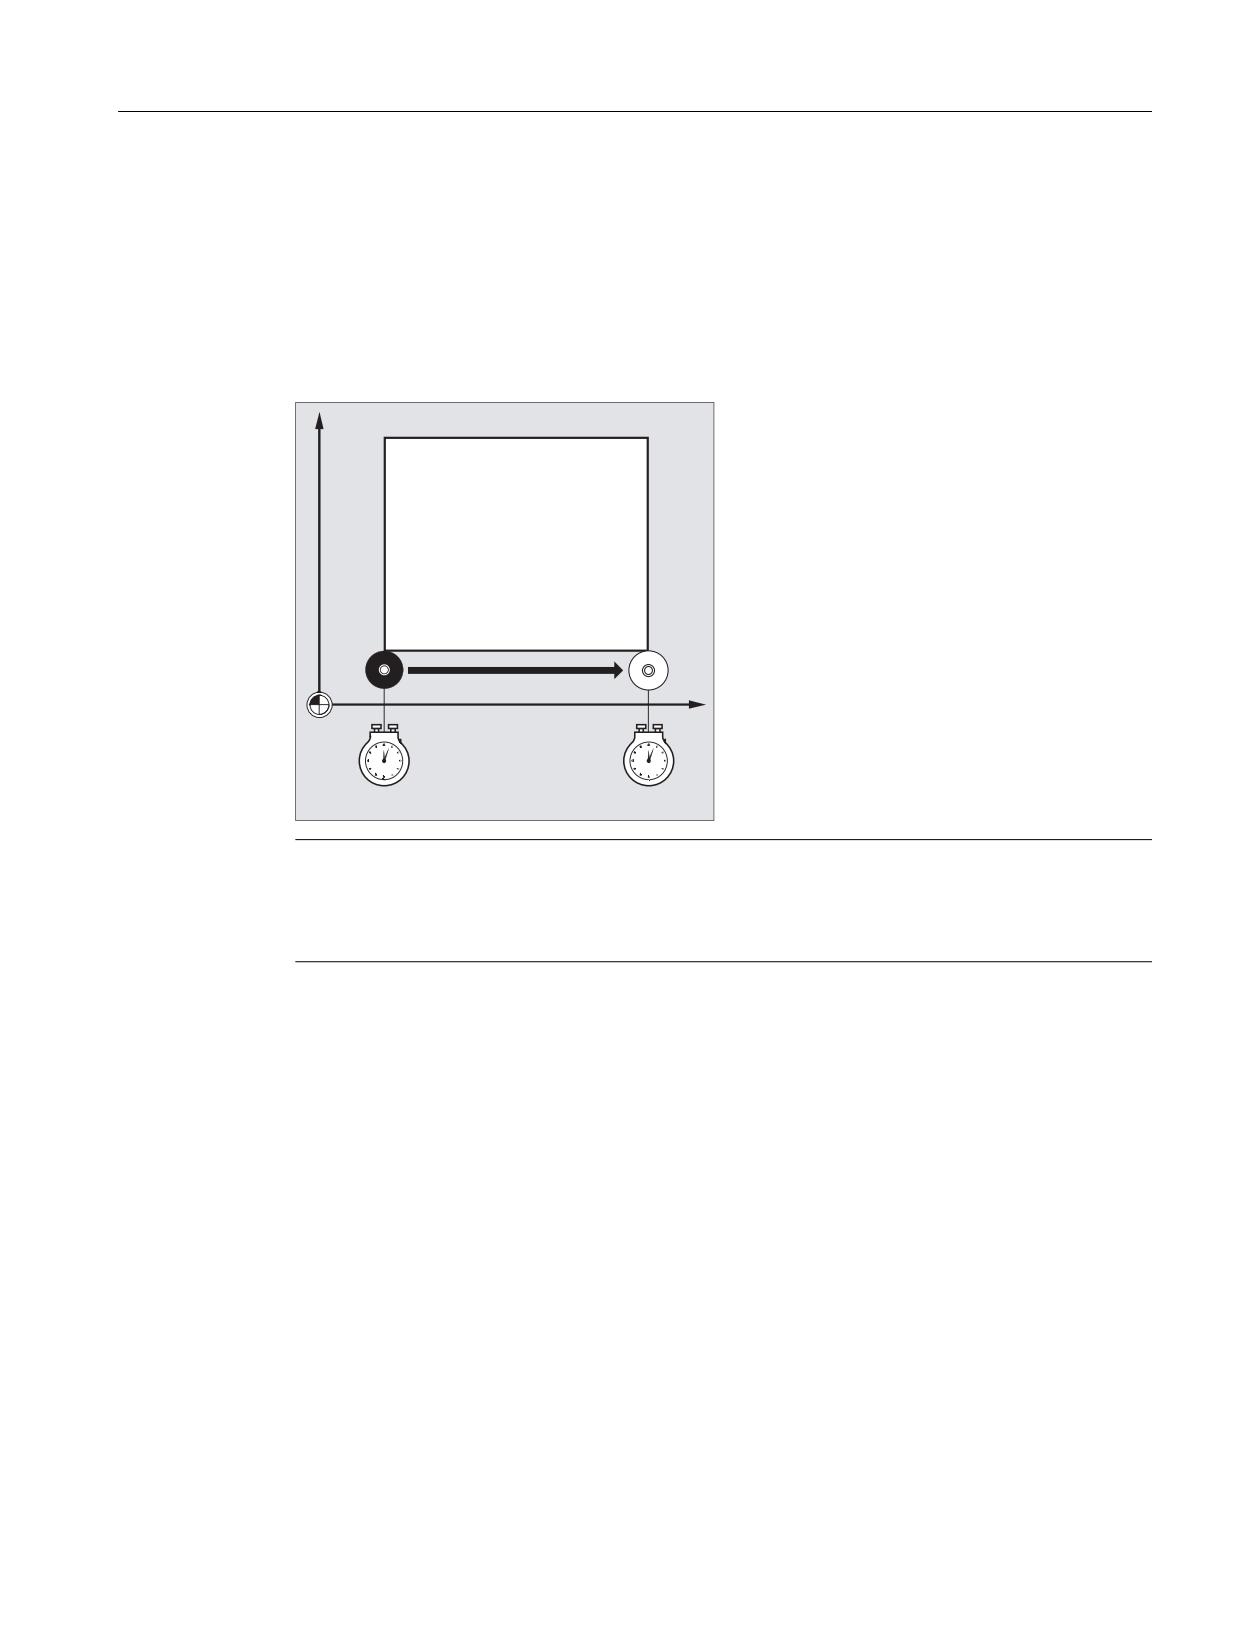
Обратная по времени подача (G93)
Обратная по времени подача указывает продолжительность прохода одного кадра.
Единица: 1/мин
Пример:
N10 G93 G01 X100 F2
Означает: запрограммированный ход траектории проходится за 0,5 мин.
<
*
;
)
;
͓͏͔
Примечание
Если длины траектории от кадра к кадру сильно различаются, то для G93 в каждом
кадре должно быть определено новое значение F. Для обработки с круговыми осями
подача может указываться и в градусах/мин.
Подача для синхронных осей
Запрограммированная по адресу F подача действует для всех запрограммированных в
кадре траекторных осей, но не для синхронных осей. Управление синхронными осями
осуществляется таким образом, что им для их перемещения необходимо то же время,
что и для траекторных осей и все оси достигают их конечной точки в одно и то же
время.
Предельная скорость для синхронных осей (FL)
С помощью команды FL для синхронных осей может быть запрограммирована
предельная скорость. Если FL не программируется, то действует скорость ускоренного
хода. Отключение FL осуществляется присвоением MD (MD36200
$MA_AX_VELO_LIMIT).
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
113
Регулирование подачи
7.1 Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
Перемещение траекторной оси как синхронной оси (FGROUP)
С помощью FGROUP определяется, должна ли траекторная ось перемещаться с
подачей по траектории или как синхронная ось. При винтовой интерполяции можно, к
примеру, установить, что только две геометрические оси X и Y должны перемещаться с
запрограммированной подачей. В этом случае ось подачи Z была бы синхронной осью.
Пример: FGROUP(X,Y)
Изменить FGROUP
Изменить сделанную с FGROUP установку можно:
1. через повторное программирование FGROUP: к примеру, FGROUP(X,Y,Z)
2. через программирование FGROUP без указания оси: FGROUP()
После FGROUP() действует установленное в машинных данных исходной
состояние. Гео-оси теперь снова движутся в структуре траекторных осей.
Примечание
Идентификаторами осей для FGROUP должны быть имена осей канала.
Единицы измерения для подачи F
С помощью G-команд G700 и G710 дополнительно в геометрическим данным
определяется и система единиц для подач F, т.е.:
• для G700: [дюймов/мин]
• для G710: [мм/мин]
Примечание
G70/G71не влияют на данные подачи.
Единица измерения для синхронных осей с предельной скоростью FL
Установленная для F через G-команду G700/G710 единица измерения действует и для
FL.
Основы
114
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.1 Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
Единица измерения для круговых и линейных осей
Для линейных и круговых осей, которые связаны друг с другом через FGROUP и вместе
движутся по траектории, действует подача в единице измерения линейных осей. В
зависимости от предустановки с G94/G95 в мм/мин или дюймов/мин или мм/оборот или
дюймов/оборот.
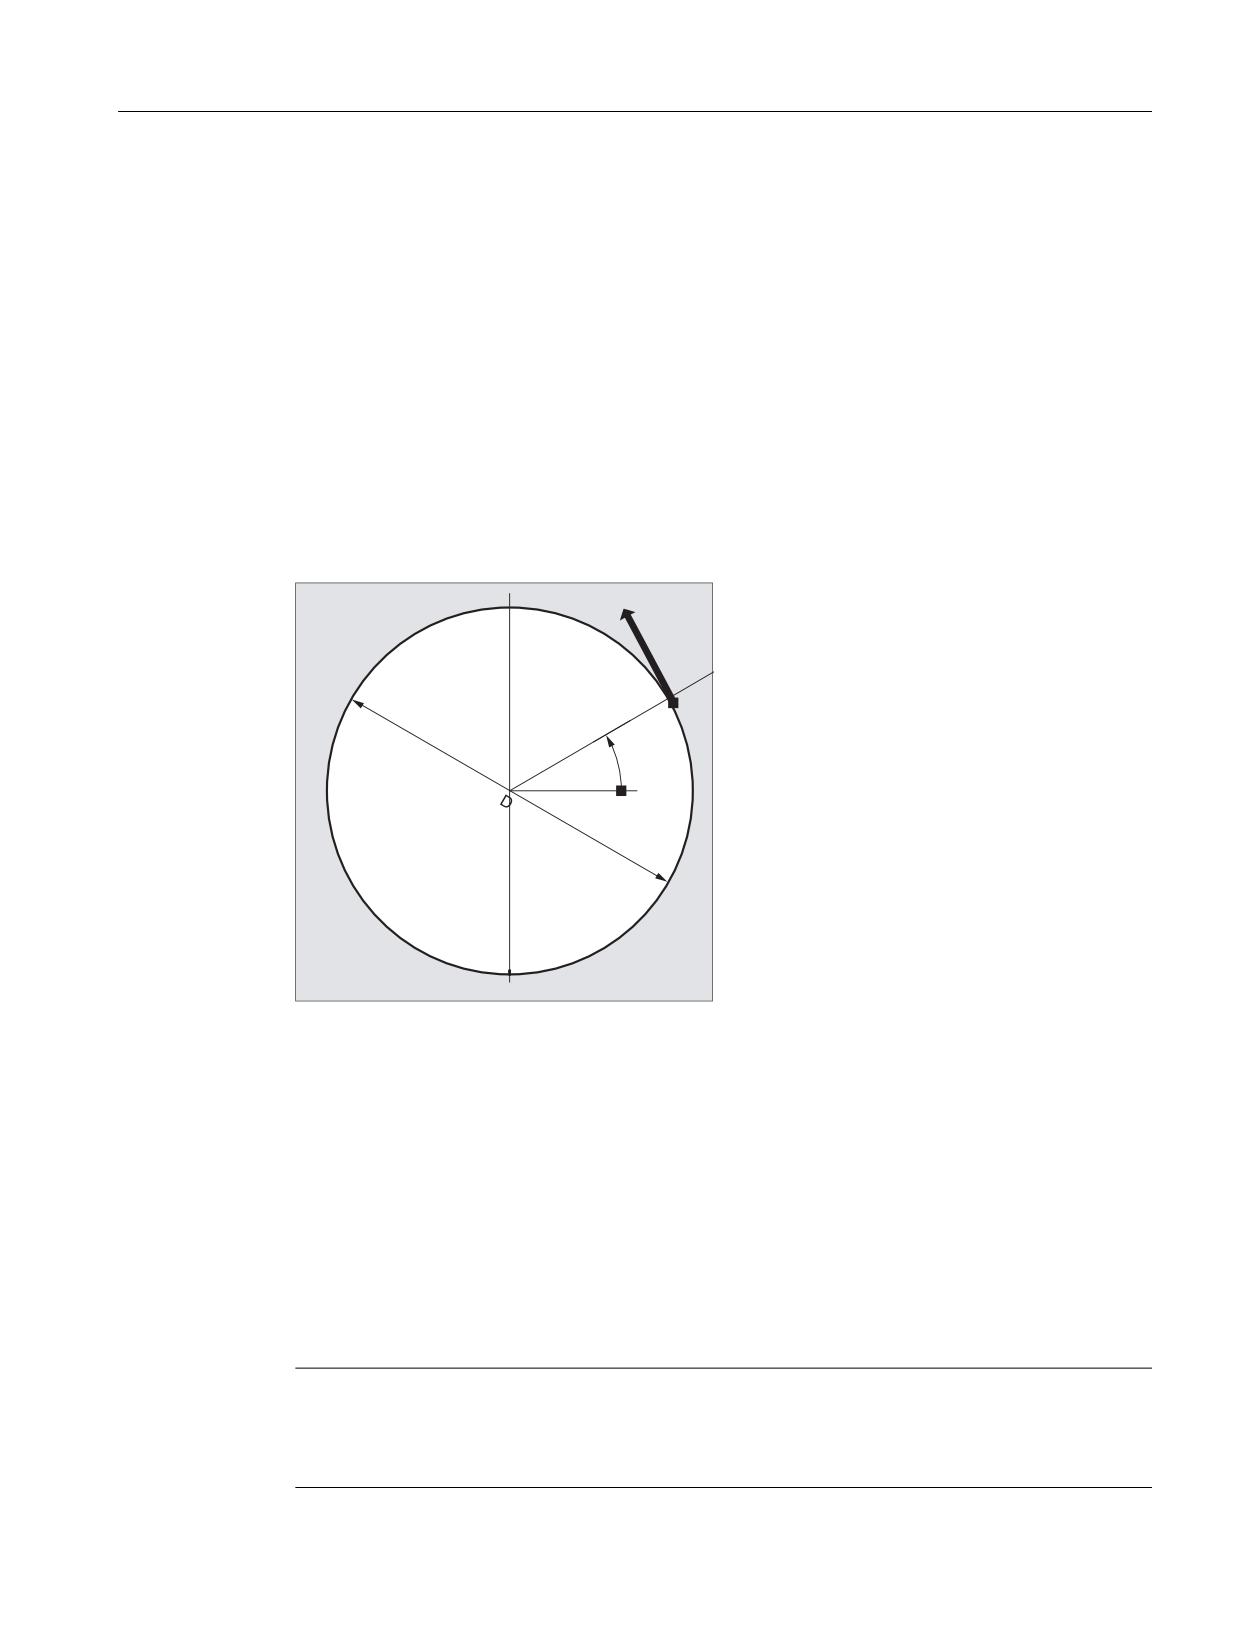
Тангенциальная скорость круговой оси в мм/мин или дюймов/мин вычисляется по
формуле:
F[мм/мин] = F'[градусов/мин] * π * D[мм] / 360[градусов]
где:
F:
тангенциальная скорость
F':
угловая скорость
π:
постоянная окружности
D:
диаметр
F
F'
Перемещение круговых осей со скоростью движения по траектории F (FGREF)
Для процессов обработки, при которых инструмент или деталь или обе приводятся в
движение круговой осью, должна существовать возможность программирования
эффективной подачи обработки как подачи по траектории через значение F. Для этого
для каждой из участвующих круговых осей должен быть указан эффективный радиус
(исходный радиус).
Единица исходного радиуса зависит от установки G70/G71/G700/G710.
Чтобы способствовать вычислению подачи по траектории, все участвующие оси
должны быть включены в команду FGROUP.
Для поддержания совместимости с процессами без программирования FGREF, после
пуска системы и при RESET действует нормирование 1 градус = 1 мм. Это
соответствует исходному радиусу FGREF=360 мм / (2π) = 57.296 мм.
Примечание
Эта предустановка не зависит от активной основной системы
(MD10240 $MN_SCALING_SYSTEM_IS_METRIC) и от актуальной действующей
установки G70/G71/G700/G710.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
115
Регулирование подачи
7.1 Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
Особенности:
Программный код
N100 FGROUP(X,Y,Z,A)
N110 G1 G91 A10 F100
N120 G1 G91 A10 X0.0001 F100
При этом программировании запрограммированное значение F в N110 нормируется как
подача круговой оси в градусах/мин, в то время как нормированием подачи в N120 в
зависимости от актуальной действующей установки G70/G71/G700/G710 является либо
100 дюймов/мин или 100 мм/мин.
ВНИМАНИЕ
Нормирование FGREF действует и тогда, когда в кадре запрограммированы только
круговые оси. Обычная интерпретация значения F в градусах/мин действует в этом
случае только тогда, когда отношение радиуса соответствует предварительной
установке FGREF:
• для G71/G710: FGREF[A]=57.296
• для G70/G700: FGREF[A]=57.296/25.4
Чтение исходного радиуса
Значение исходного радиуса круговой оси может быть считано через системные
переменные:
• В синхронных действиях или с остановкой предварительной обработки в программе
обработки детали через системные переменные:
$AA_FGREF[<ось>]
Актуальное значение главного хода
• Без остановки предварительной обработки в программе обработки детали через
системные переменные:
$PA_FGREF[<ось>]
Запрограммированное значение
Если значения не запрограммированы, то в обеих переменных для круговых осей
считывается предустановка 360 мм / (2π) = 57.296 мм (соответствует 1 мм на градус).
Для линейных осей в обеих переменных всегда считывается значение 1 мм.
Основы
116
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.1 Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
Чтение определяющих скорость траекторных осей
Участвующие в траекторной интерполяции оси могут считываться через системные
переменные:
• В синхронных действиях или с остановкой предварительной обработки в программе
обработки детали через системные переменные:
$AA_FGROUP[<ось>]
Выводит значение "1", если указанная ось через
первичную установку или через программирование
FGROUP влияет на скорость движения по траектории
в актуальном кадре главного хода. Если нет, то
переменная выводит значение "0".
$AC_FGROUP_MASK
Выводит битовый ключ запрограммированных с
FGROUP осей канала, которые должны
содействовать скорости движения по траектории.
• Без остановки предварительной обработки в программе обработки детали через
системные переменные:
$PA_FGROUP[<ось>]
Выводит значение "1", если указанная ось через
первичную установку или через программирование
FGROUP влияет на скорость движения по траектории.
Если нет, то переменная выводит значение "0".
$P_FGROUP_MASK
Выводит битовый ключ запрограммированных с
FGROUP осей канала, которые должны
содействовать скорости движения по траектории.
Коэффициенты соотношения траекторий для осей ориентации с FGREF
Для осей ориентации принцип действия коэффициентов FGREF[] зависит от того,
осуществляется ли изменение ориентации инструмента через интерполяцию круговой
оси или векторную интерполяцию.
При интерполяции круговой оси соответствующие коэффициенты FGREF осей
ориентации учитываются как для круговых осей по отдельности как исходный радиус
для хода осей.
При векторной интерполяции активируется эффективный коэффициент FGREF,
который определяется как геометрическое среднее значение из отдельных
коэффициентов FGREF:
FGREF[эфф.] = n-ный корень из:[(FGREF[A] * FGREF[B]...)]
где:
A:
идентификатор 1-ой оси ориентации
B:
идентификатор 2-ой оси ориентации
C:
идентификатор 3-ей оси ориентации
n:
Число осей ориентации
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
117
Регулирование подачи
7.1 Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
Пример:
Для стандартной 5-осевой трансформации существует две оси ориентации и тем
самым эффективный коэффициент как корень из результата двух осевых
коэффициентов:
FGREF[эфф.] = квадратный корень из:[(FGREF[A] * FGREF[B])]
Примечание
С помощью эффективного коэффициента для осей ориентации FGREF может быть
определена исходная точка на инструменте, к которой относится
запрограммированная подача по траектории.
Основы
118
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.2 Перемещение позиционирующих осей (POS, POSA, POSP, FA, WAITP, WAITMC)
7.2
Перемещение позиционирующих осей (POS, POSA, POSP, FA,
WAITP, WAITMC)
Функция
Позиционирующие оси перемещаются независимо от траекторных осей со своей
специфической для оси подачей. Команды интерполяции не действуют. С помощью
команд POS/POSA/POSP осуществляется перемещение позиционирующих осей и
одновременная координация процессов движения.
Типичными примерами для позиционирующих осей являются:
• устройства загрузки палет
• измерительные установки
С помощью WAITP можно обозначить в программе ЧПУ место, на котором
осуществляется ожидание до тех пор, пока запрограммированная в одном из
предыдущих кадров ЧПУ в POSA ось не достигнет своей конечной позиции.
При WAITMC при поступлении указанной метки ожидания сразу же устанавливается
следующий кадр ЧПУ.
Синтаксис
POS[<ось>]=<позиция>
POSA[<ось>]=<позиция>
POSP[<ось>]=(<конечная позиция>,<длина фрагмента>,<режим>)
FA[<ось>]=<значение>
WAITP(<ось>) ; Программирование в отдельном кадре ЧПУ!
WAITMC(<метка ожидания>)
Значение
POS / POSA:
Переместить позиционирующую ось на указанную позицию
POS и POSA имеют идентичную функциональность, но отличаются в
параметрах смены кадра:
• С POS последовательное включение кадра ЧПУ происходит только
после достижения позиции подвода.
• С POSA последовательное включение кадра ЧПУ происходит и
если позиции подвода не достигнута.
<ось>:
Имя перемещаемой оси (идентификатор оси
канала или гео-оси)
<позиция>:
Позиция оси для подвода
Тип:
REAL
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
119
Регулирование подачи
7.2 Перемещение позиционирующих осей (POS, POSA, POSP, FA, WAITP, WAITMC)
POSP:
Постепенное перемещение позиционирующей оси на указанную
конечную позицию
<конечная позиция>:
Конечная позиция оси для подвода
<длина фрагмента>:
Длина фрагмента
<режим>:
Режим подвода
= 0: Для обоих последних фрагментов
выполняется разделение
оставшегося пути до конечной
позиции на два заключительных
фрагмента равного размера
(предустановка).
= 1: Длина фрагмента согласуется таким
образом, что сумма всех
вычисленных длин фрагментов
точна равна пути до конечной
позиции.
Указание:
POSP используется специально для программирования маятниковых
движений.
Литература:
Руководство по программированию "Расширенное
программирование"; глава "Качание"
FA:
Подача для указанной позиционирующей оси
<ось>:
Имя перемещаемой оси (идентификатор оси канала
или гео-оси)
<значение>: Скорость подачи
Единица: мм/мин или дюйм/мин или градус/мин
Указание:
На кадр ЧПУ может быть запрограммировано макс. 5 значения FA.
WAITP:
Ожидать завершения перемещения позиционирующей оси
Обработка последующих кадров не начинается до тех пор, пока
указанная и запрограммированная в предшествующем кадре с
помощью POSA позиционирующая ось не достигнет своей конечной
позиции (с точным остановом точным).
<ось>:
Имя оси (идентификатор оси канала или гео-оси),
для которой должна действовать команда WAITP
Указание:
С помощью WAITP можно разрешить ось в качестве качающейся оси
или для перемещения в качестве конкурирующей позиционирующей
оси (через PLC).
Основы
120
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Регулирование подачи
7.2 Перемещение позиционирующих осей (POS, POSA, POSP, FA, WAITP, WAITMC)
WAITMC:
Ожидать поступления указанной метки ожидания
При поступлении метки ожидания сразу же устанавливается
следующий кадр ЧПУ.
<метка ожидания>:
Номер метки ожидания
ВНИМАНИЕ
Движение с POSA
Если в последующем кадре считывается команда, которая не явно создает остановку
предварительной обработки, то последующий кадр выполняется только после того, как
полностью выполнены все подготовленные и сохраненные до этого кадры.
Предыдущий кадр останавливается с точным остановом (как для G9).
Примеры
Пример 1: Движение с POSA и доступ к данным состояния станка
При обращении к данным состояния станка ($A…) СЧПУ осуществляет внутреннюю
остановку предварительной обработки. Обработка останавливается до тех пор, пока не
будут полностью выполнены все прежде подготовленные и сохраненные кадры.
Программный код
Комментарий
N40 POSA[X]=100
N50 IF $AA_IM[X]==R100 GOTOF MARKE1
; Обращение к данным состояния
станка.
N60 G0 Y100
N70 WAITP(X)
N80 MARKE1:
N...
Пример 2: Ожидание конца перемещения с WAITP
Устройство подачи паллет
Ось U:
накопитель палет
Перемещение палеты с обрабатываемыми деталями в рабочую зону
Ось V:
система передачи к измерительной станции, на которой
осуществляется параллельный процессу выборочный контроль
качества
Программный код
Комментарий
N10 FA[U]=100 FA[V]=100
; Специфические для осей параметры
подачи для отдельных
позиционирующих осей U и V.
N20 POSA[V]=90 POSA[U]=100 G0 X50 Y70
; Перемещение позиционирующих и
траекторных осей.
N50 WAITP(U)
; Выполнение программы продолжается
только после достижения осью U
запрограммированной в N20 позиции.
…
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
121
Регулирование подачи
7.2 Перемещение позиционирующих осей (POS, POSA, POSP, FA, WAITP, WAITMC)
Дополнительная информация
Движение с POSA
POSA не влияет на последовательное включение кадра или выполнение программы.
Движение к конечной точке может осуществляться параллельно с обработкой
последующих кадров ЧПУ.
Движение с POS
Последовательное включение кадра осуществляется только после того, как все
запрограммированные в POS оси достигнут своих конечных позиций.
Ожидание конца перемещения с WAITP
После WAITP ось считается более не занятой из программы ЧПУ до тех пор, пока она
не будут запрограммирована заново. Эта ось после может использоваться через PLC
как позиционирующая ось, или из программы ЧПУ/PLC или HMI как качающаяся ось.
Смена кадра на рампе торможения с IPOBRKA и WAITMC
Ось затормаживается только тогда, когда метка ожидания еще не достигнута или иной
критерий окончания кадра препятствует смене кадров. После WAITMC ось сразу же
запускается, если иной критерий окончания кадра не препятствует смене кадров.
Основы
122
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Регулирование подачи
7.3 Режим ориентации шпинделя (SPCON, SPCOF)
7.3
Режим ориентации шпинделя (SPCON, SPCOF)
Функция
В некоторых случаях может иметь смысл использовать ориентацию шпинделя, к
примеру, при резьбонарезании с G33 и большим шагом может быть достигнуто лучшее
качество.
Переключение в режим ориентации шпинделя осуществляется через команду ЧПУ
SPCON.
Примечание
SPCON требует макс. 3 такта интерполяции.
Синтаксис
SPCON / SPCON(<n>) / SPCON(<n>,<m>,...)
SPCOF / SPCOF(<n>) / SPCOF(<n>,<m>,...)
Значение
SPCON:
Включить режим управления положением
Указанный шпиндель переключается из управления скоростью в
управление положением.
SPCON действует модально и сохраняется до SPCOF.
SPCOF:
Выключить режим управления положением
Указанный шпиндель переключается из управления положением в
управление скоростью.
<n>:
Номер шпинделя, который должен быть переключен.
Без указания номера шпинделя SPCON/SPCOF
относятся к мастер-шпинделю.
<n>,<m>,...:
В одном кадре возможно и переключение нескольких
шпинделей с SPCON или SPCOF.
Примечание
Скорость указывается с помощью S….
Для направлений вращения и останова шпинделя действуют M3, M4 и M5.
Примечание
При соединении синхронного шпинделя по заданному значению ведущий шпиндель
должен быть в режиме ориентации.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
123
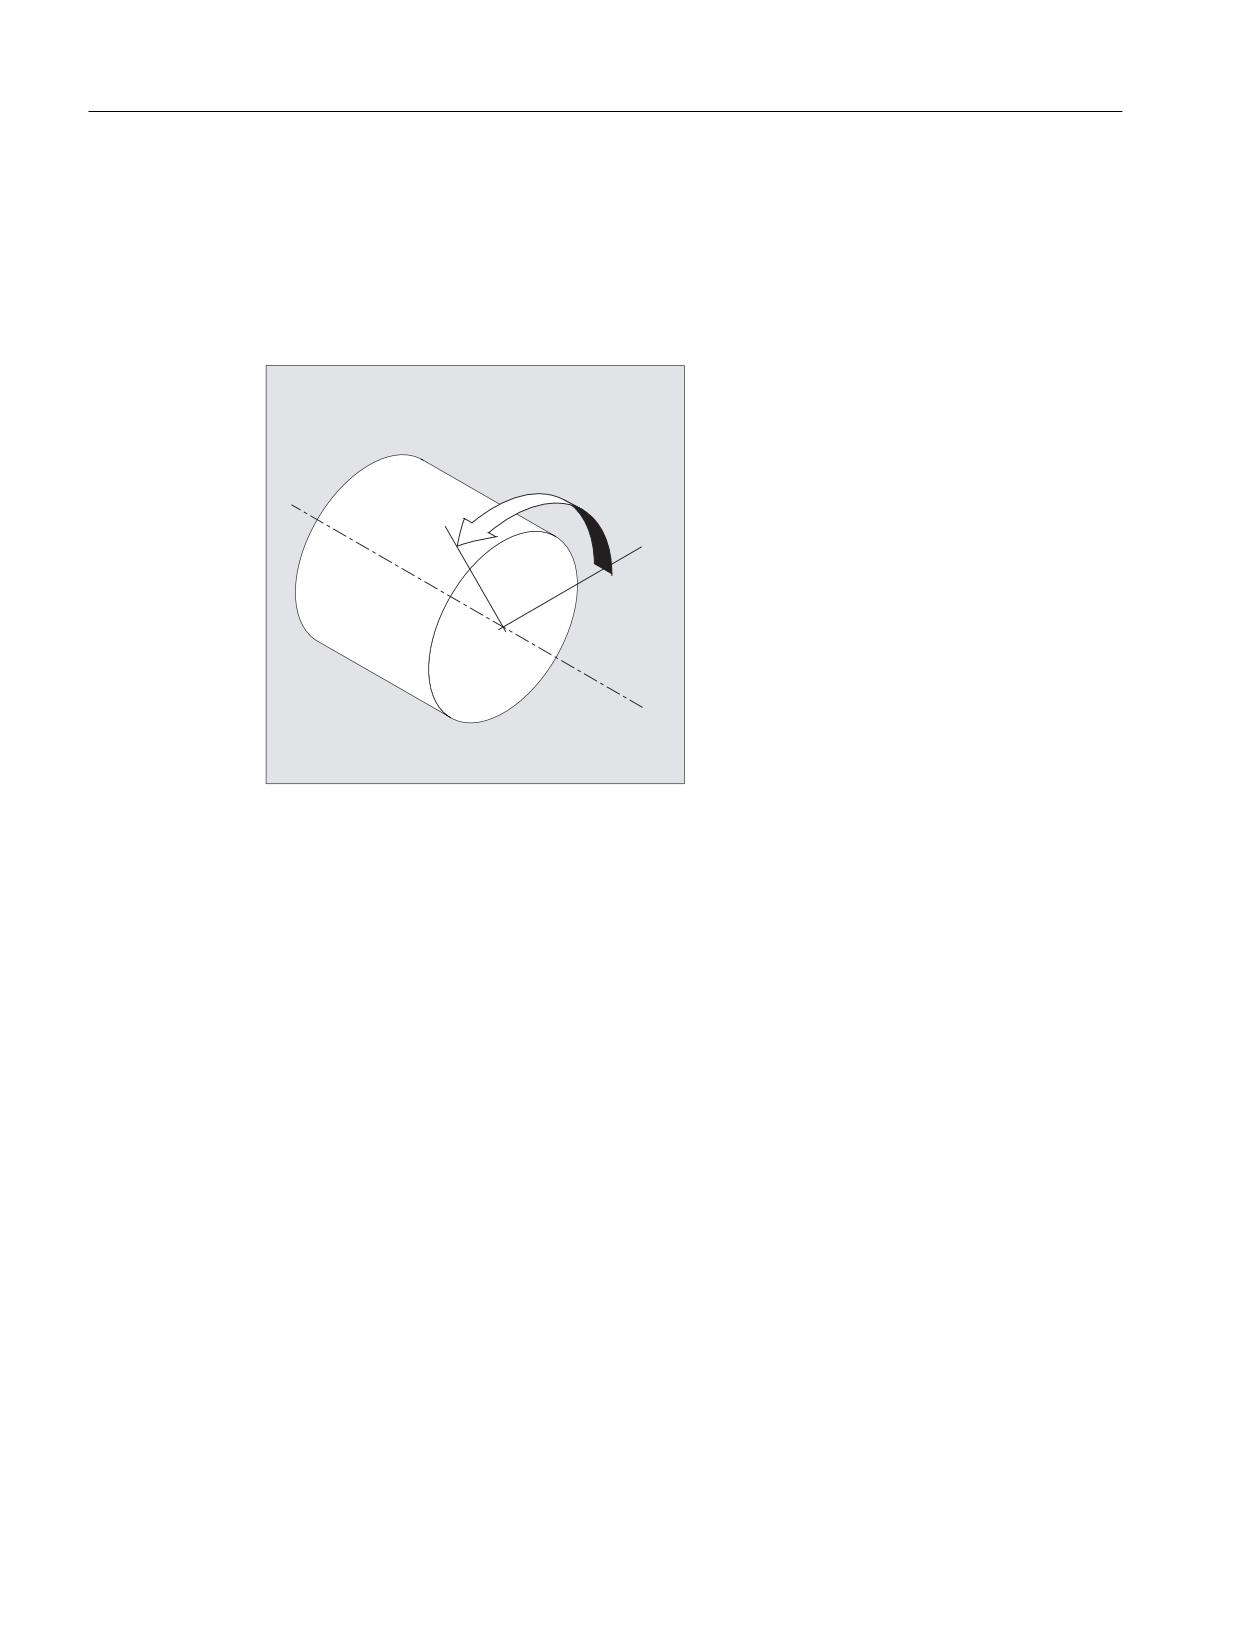
Регулирование подачи
7.4 Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
7.4
Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
Функция
С помощью SPOS, SPOSA или M19 шпиндели могут позиционироваться в определенные
наклонные положения, к примеру, при смене инструмента.
̺͕͉͇͊͒ͦ ͖͕͎͏͝͏ͦ
SPOS, SPOSA и M19 вызывают временное переключение в режим ориентации до
следующей M3/M4/M5/M41 … M45.
Позиционирование в осевом режиме
Шпиндель может перемещаться и по своему определенному в машинных данных
адресу как траекторная, синхронная или позиционирующая ось. После указания
идентификатора оси шпиндель находится в осевом режиме. С помощью M70 шпиндель
включается непосредственно в осевой режим.
Конец позиционирования
Критерий окончания движения при позиционировании шпинделя может быть
запрограммирован через FINEA, CORSEA, IPOENDA или IPOBRKA.
Если критерии окончания движения для всех обрабатываемых в кадре шпинделей или
осей и кроме этого критерий смены кадров для траекторной интерполяции выполнены,
то осуществляется смена кадра.
Синхронизация
Для синхронизации движений шпинделя, с помощью WAITS можно ожидать достижения
позиции шпинделя.
Основы
124
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.4 Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
Условия
Позиционируемый шпиндель должен быть способен работать в режиме ориентации.
Синтаксис
Позиционировать шпиндель:
SPOS=<значение> / SPOS[<n>]=<значение>
SPOSA=<значение> / SPOSA[<n>]=<значение>
M19 / M<n>=19
Переключить шпиндель в осевой режим:
M70 / M<n>=70
Определить критерий окончания движения:
FINEA / FINEA[S<n>]
COARSEA / COARSEA[S<n>]
IPOENDA / IPOENDA[S<n>]
IPOBRKA / IPOBRKA(<ось>[,<момент времени>]) ; Программирование в отдельном
кадре ЧПУ!
Синхронизировать движения шпинделя:
WAITS / WAITS(<n>,<m>) ; Программирование в отдельном кадре ЧПУ!
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
125
Регулирование подачи
7.4 Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
Значение
SPOS / SPOSA: Позиционировать шпиндель в указанное наклонное положение
SPOS и SPOSA имеют идентичную функциональность, но отличаются в
параметрах смены кадра:
• Со SPOS последовательное включение кадра ЧПУ происходит
только после достижения позиции.
• Со SPOSA последовательное включение кадра ЧПУ происходит и
если позиции не достигнута.
<n>:
Номер шпинделя, который должен быть
позиционирован.
Без указания номера шпинделя или с номером
шпинделя "0" SPOS или SPOSA относится к мастер-
шпинделю.
<значение>: Наклонное положение, в которое должен быть
позиционирован шпиндель
Единица:
Градус
Тип:
REAL
Для программирования режима подвода к позиции
существуют следующие возможности:
=AC(<значение>):
Абсолютное указание размера
Диапазон
значений:
0 … 359,9999
=IC(<значение>):
Инкрементальное указание
размера
Диапазон
значений:
0 … ±99 999,999
=DC(<значение>):
Подвод по прямому пути к
абсолютному значению
=ACN(<значение>): Абсолютное указание размера,
подвод в отрицательном
направлении
=ACP(<значение>): Абсолютное указание размера,
подвод в положительном
направлении
=<значение>:
как DC(<значение>)
Основы
126
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.4 Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
M<n>=19:
Позиционировать мастер-шпиндель (M19 или M0=19) или шпиндель с
номером <n> (M<n>=19) в заданное с SD43240 $SA_M19_SPOS
наклонное положение в заданном в SD43250 $SA_M19_SPOSMODE
режиме подвода к позиции
Последовательное включение кадра ЧПУ только после достижения
позиции.
M<n>=70:
Переключить мастер-шпиндель (M70 или M0=70) или шпиндель с
номером <n> (M<n>=70) в осевой режим
Переход к определенной позиции не осуществляется.
Последовательное включение кадра ЧПУ после осуществления
переключения.
FINEA:
Завершение движения при достижении "Точного останова точного"
COARSEA:
Завершение движения при достижении "Точного останова грубого"
IPOENDA:
Завершение движения при достижении "останова интерполятора"
S<n>:
Шпиндель, для которого должен действовать запрограммированный
критерий окончания движения
<n>:
Номер шпинделя
Без указания шпинделя [S<n>] или с номером шпинделя "0"
запрограммированный критерий окончания движения относится к
мастер-шпинделю.
IPOBRKA:
Смена кадра на рампе торможения возможна
<ось>:
Идентификатор оси канала
<момент времени>: Момент времени смены кадра, относительно
рампы торможения
Единица:
Процент
Диапазон
100 (момент включения
значений:
рампы торможения) … 0
(конец рампы
торможения)
Без указания параметра <момент времени>
вступает в силу актуальное значение
установочных данных:
SD43600 $SA_IPOBRAKE_BLOCK_EXCHANGE
Указание:
IBOBRKA с моментом времени "0" идентична
IPOENDA.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
127

Регулирование подачи
7.4 Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
WAITS:
Команда синхронизации для указанного(ых) шпинделя(ей)
Обработка последующих кадров не начинается до тех пор, пока
указанный(ые) и запрограммированный(ые) в предшествующем кадре
с помощью SPOSA шпиндель(и) не достигнет(ут) своей позиции (с
точным остановом точным).
WAITS после M5:
Ожидать остановки указанного(ых)
шпинделя(ей).
WAITS после M3/M4:
Ожидать достижения указанным(и)
шпинделем(ями) своей заданной
скорости.
<n>,<m>:
Номера шпинделей, для которых должна
действовать команда синхронизации
Без указания номера шпинделя или с
номером шпинделя "0" WAITS относится
к мастер-шпинделю.
Примечание
На кадр ЧПУ возможно 3 указания позиции шпинделя.
Примечание
При инкрементальном указании размера IC(<значение>) позиционирование
шпинделя возможно через несколько оборотов.
Примечание
Если перед SPOS было включено управление положением со SPCON, то оно
сохраняется до SPCOF.
Примечание
СЧПУ на основе последовательности программирования самостоятельно определяет
переход в осевой режим. Поэтому явного программирования M70 в программе
обработки детали более не требуется. Но M70 может продолжать программироваться,
чтобы, к примеру, улучшить читабельность программы обработки детали.
Основы
128
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
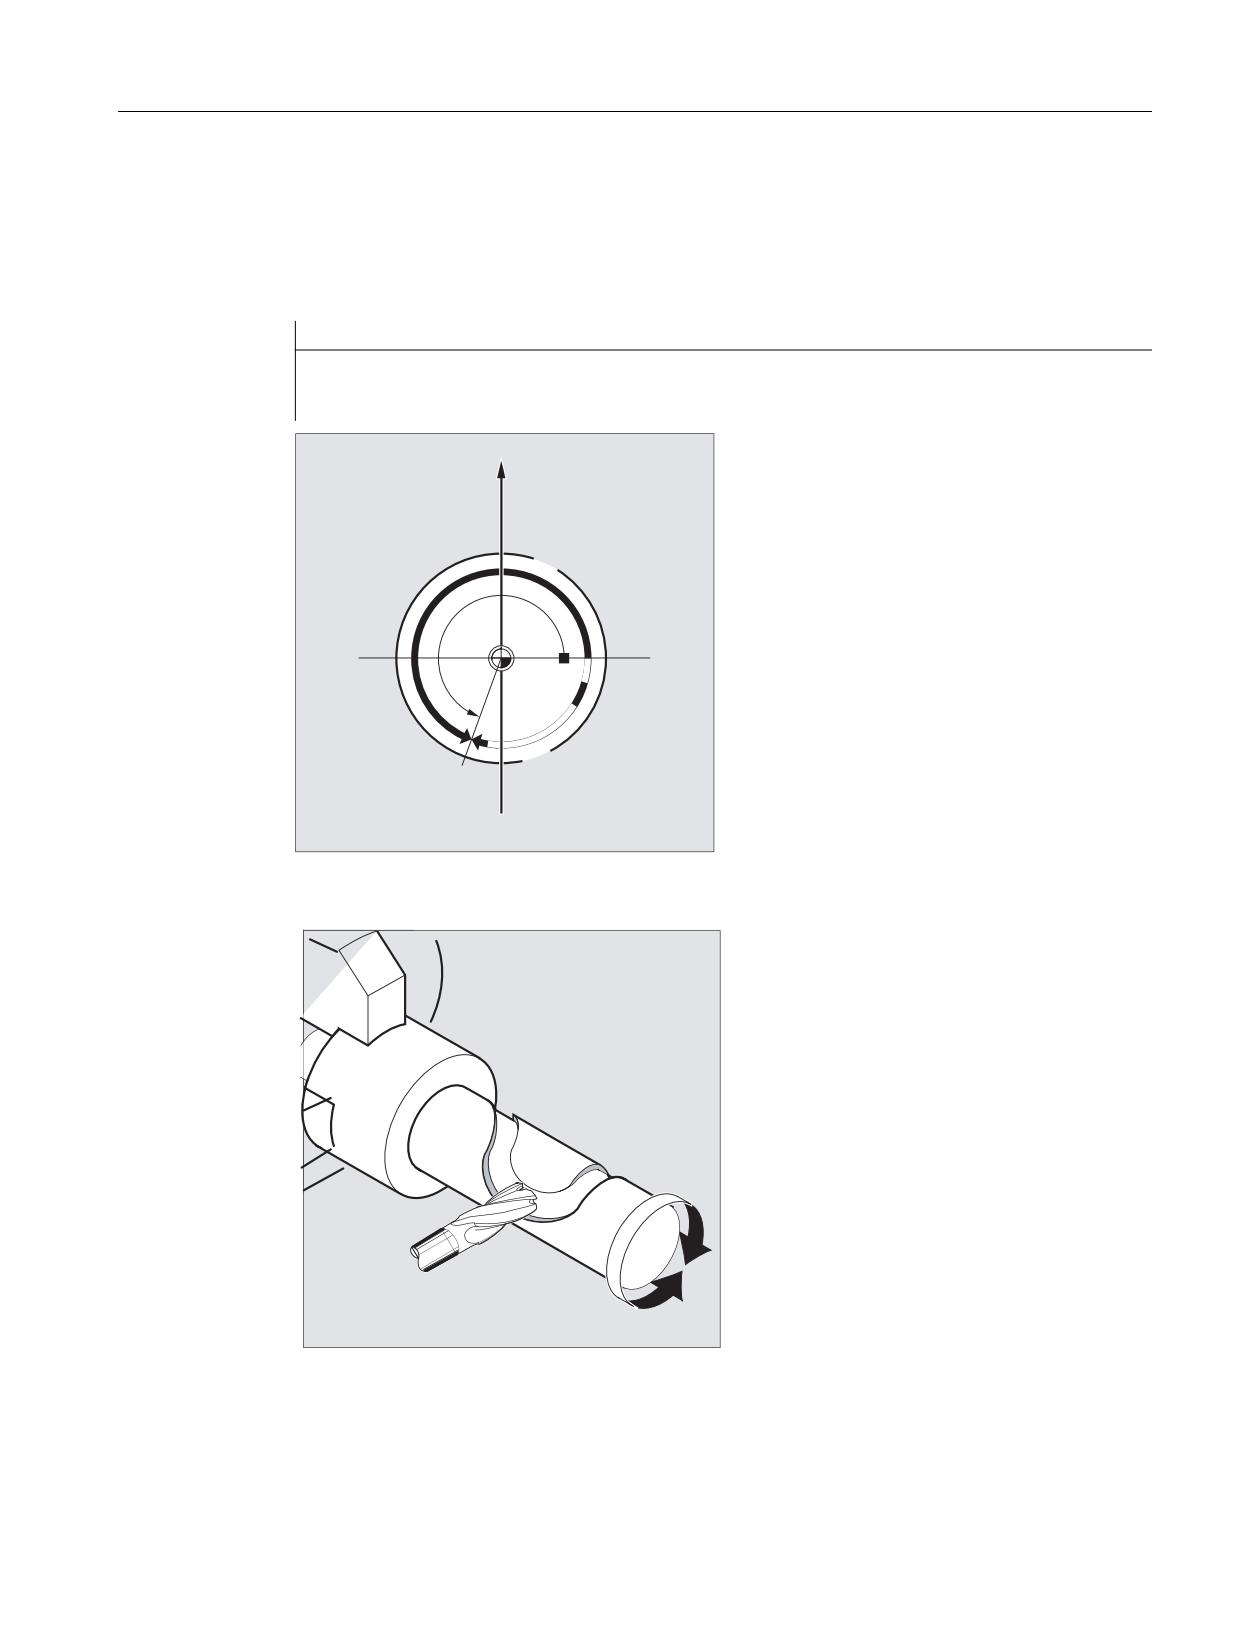
Регулирование подачи
7.4 Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
Примеры
Пример 1: Позиционирование шпинделя с отрицательным направлением вращения
Шпиндель 2 должен быть позиционирован на 250° с отрицательным направлением
вращения:
Программный код
Комментарий
N10 SPOSA[2]=ACN(250)
; При необходимости шпиндель затормаживается и
ускоряется в противоположном направлении для
позиционирования.
;
$&
r
r
'&
Пример 2: Позиционирование в осевом режиме
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
129
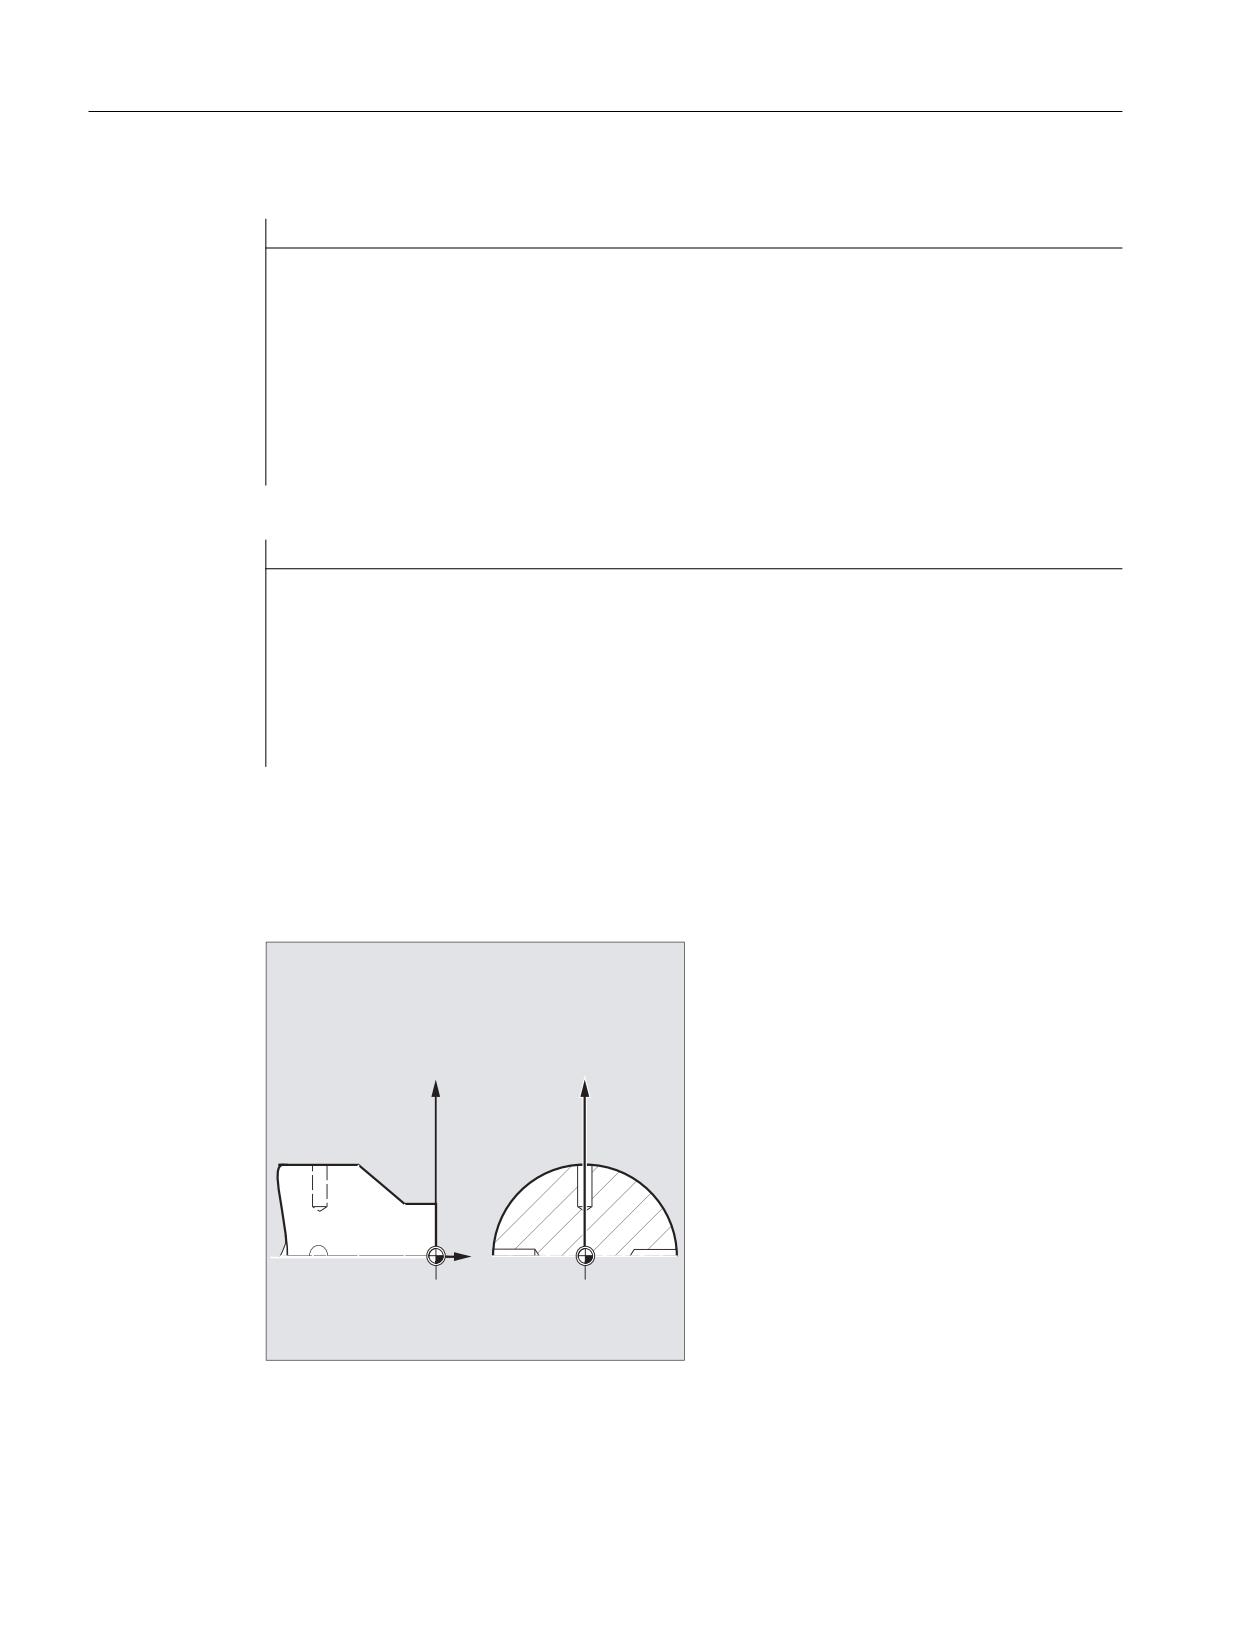
Регулирование подачи
7.4 Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
Вариант программы 1:
Программный код
Комментарий
N10 M3 S500
N90 SPOS[2]=0
; Управление положением включено, шпиндель 2 позиционирован на
0, в следующем кадре перемещение может осуществляться в
осевом режиме.
N100 X50 C180
; Шпиндель 2 (ось C) перемещается с линейной
интерполяцией синхронно с X.
N110 Z20 SPOS[2]=90
; Шпиндель 2 позиционируется на 90 градусов.
Вариант программы 2:
Программный код
Комментарий
N10 M3 S500
N90 M2=70
; Шпиндель 2 переходит в осевой режим.
N100 X50 C180
; Шпиндель 2 (ось C) перемещается с линейной
интерполяцией синхронно с X.
N110 Z20 SPOS[2]=90
; Шпиндель 2 позиционируется на 90 градусов.
Пример 3: Токарная деталь с установкой поперечных отверстий
На этой токарной детали должны быть установлены поперечные отверстия.
Работающий приводной шпиндель (мастер-шпиндель) останавливается на нуле
градусов и после останавливается, соответственно повернутый на 90°, и т.д.
;
;
=
Основы
130
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Регулирование подачи
7.4 Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
Программный код
Комментарий
N110 S2=1000 M2=3
; Включить устройство поперечного сверления.
N120 SPOSA=DC(0)
; Прямое позиционирование главного шпинделя на 0°,
последовательное включение кадра осуществляется сразу
же.
N125 G0 X34 Z-35
; Включение сверла при позиционировании шпинделя.
N130 WAITS
; Ожидание достижения главным шпинделем своей позиции.
N135 G1 G94 X10 F250
; Подача в мм/мин (G96 возможна только для устройства
многогранной токарной обработки и синхронного
шпинделя, не для вращающихся инструментов на
поперечном суппорте).
N140 G0 X34
N145 SPOS=IC(90)
; Позиционирование осуществляется с остановкой чтения в
положительном направлении на 90°.
N150 G1 X10
N155 G0 X34
N160 SPOS=AC(180)
; Позиционирование осуществляется относительно нулевой
точки шпинделя на позицию 180°.
N165 G1 X10
N170 G0 X34
N175 SPOS=IC(90)
; От абсолютной позиции 180° шпиндель движется в
положительном направлении на 90°, после этого он
находится на абсолютной позиции 270°.
N180 G1 X10
N185 G0 X50
Дополнительная информация
Позиционирование со SPOSA
SPOSA не влияет на последовательное включение кадра или выполнение программы.
Позиционирование шпинделя может осуществляться параллельно с выполнением
последующих кадров ЧПУ. Смена кадра происходит после достижения всеми
запрограммированными в кадре функциями (кроме шпинделя) их критерия конца кадра.
Позиционирование шпинделя при этом может растягиваться на несколько кадров (см.
WAITS).
ЗАМЕТКА
Если в одном из последующих кадров считывается команда, не явно создающая
остановку предварительной обработки, то обработка останавливается в этом кадре до
остановки всех позиционирующих шпинделей.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
131
Регулирование подачи
7.4 Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
Позиционирование со SPOS / M19
Последовательное включении кадра осуществляется только после того, как все
запрограммированные в кадре функции достигли своего критерия конца кадра (к
примеру, все вспомогательные функции были квитированы с PLC, все оси достигли
конечной точки) и шпиндель достиг запрограммированной позиции.
Скорость движений:
Скорость и характеристика торможения для позиционирования зафиксированы в
машинных данных. Спроектированные значения могут быть изменены через
программирование или через синхронные действия, см.:
• Подача для позиционирующих осей/шпинделей (FA, FPR, FPRAON, FPRAOF)
[Страница 134]
• Программируемая коррекция ускорения (ACC) (опция) [Страница 140]
Указание позиций шпинделя:
Т.к. команды G90/G91 здесь не действуют, явно действуют соответствующие указания
размеров, к примеру, AC, IC, DC, ACN, ACP. Перемещение без параметров
автоматически осуществляется как при параметре DC.
Синхронизация движений шпинделя с WAITS
С помощью WAITS в программе ЧПУ может быть обозначено место, на котором
осуществляется ожидание достижения одним или несколькими запрограммированными
в более раннем кадре ЧПУ в SPOSA шпинделями их позиции.
Пример:
Программный код
Комментарий
N10 SPOSA[2]=180 SPOSA[3]=0
N40 WAITS(2,3)
; Ожидание в кадре осуществляется до тех пор,
пока шпиндели 2 и 3 не достигнут позиций,
указанных в кадре N10.
После M5 с помощью WAITS можно ожидать перехода шпинделя(ей) в состояние покоя.
После M3/M4 с помощью WAITS можно ожидать достижения шпинделем(ями) заданной
скорости/направления вращения.
Примечание
Если шпиндель еще не синхронизирован с синхронными метками, то положительное
направление вращения берется из машинных данных (состояние при поставке).
Основы
132
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.4 Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
Позиционирование шпинделя из вращения (M3/M4)
При включенных M3 или M4 шпиндель останавливается на запрограммированном
значении.
̴͇͖͇͉͔͗͒͌͏͌ ͉͇͔͗͌͠͏ͦ
̴͇͖͇͉͔͗͒͌͏͌ ͉͇͔͗͌͠͏ͦ
'&
$&
'&
$&
̮͇͖͕͇͓͗͊͗
̮͇͖͕͇͓͗͊͗
͓͏͕͉͇͔͔͗͐͢
͓͏͕͉͇͔͔͗͐͢
͚͕͊͒
͚͕͊͒
Параметры DC и AC идентичны. В обоих случаях вращение продолжается в выбранном
через M3/M4 направлении до абсолютной конечной позиции. При ACN и ACP при
необходимости осуществляется торможение и удержание соответствующего
направления подвода. При указании IC вращение, исходя из актуальной позиции
шпинделя, продолжается на указанное значение.
Позиционирование шпинделя из состояния покоя (M5)
Запрограммированный путь проходится точно из состояния покоя (M5) в соответствии с
введенными данными.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
133
Регулирование подачи
7.5 Подача для позиционирующих осей/шпинделей (FA, FPR, FPRAON, FPRAOF)
7.5
Подача для позиционирующих осей/шпинделей (FA, FPR,
FPRAON, FPRAOF)
Функция
Позиционирующие оси, к примеру, системы транспортировки детали, револьвер или
люнеты, перемещаются независимо от траекторных и синхронных осей. Поэтому для
каждой позиционирующей оси определяется собственная подача.
И для шпинделей можно запрограммировать собственную осевую подачу.
Наряду с этим существует возможность получения для траекторных или синхронных
осей или для отдельных позиционирующих осей/шпинделей от другой круговой оси или
шпинделя.
Синтаксис
Подача для позиционирующей оси:
FA[<ось>]=…
Осевая подача для шпинделя:
FA[SPI(<n>)]=…
FA[S<n>]=…
Получение окружной подачи для траекторных/синхронных осей:
FPR(<круговая ось>)
FPR(SPI(<n>))
FPR(S<n>)
Получение окружной подачи для позиционирующих осей/шпинделей:
FPRAON(<ось>,<круговая ось>)
FPRAON(<ось>,SPI(<n>))
FPRAON(<ось>,S<n>)
FPRAON(SPI(<n>),<круговая ось>)
FPRAON(S<n>,<круговая ось>)
FPRAON(SPI(<n>),SPI(<n>))
FPRAON(S<n>,S<n>)
FPRAOF(<ось>,SPI(<n>),…)
FPRAOF(<ось>,S<n>,…)
Основы
134
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.5 Подача для позиционирующих осей/шпинделей (FA, FPR, FPRAON, FPRAOF)
Значение
FA[...]=... :
Подача для указанной позиционирующей оси или скорость
позиционирования (осевая подача) для указанного шпинделя
Единица:
мм/мин или дюйм/мин или градус/мин
Диапазон
… 999 999,999 мм/мин, градусов/мин
значений:
… 39 999,9999 дюймов/мин
FPR(...):
С FPR обозначается круговая ось (<круговая ось>) или
шпиндель (SPI(<n>) / S<n>), от которой должна быть
получена запрограммированная в G95 окружная подача для
траекторных и синхронных осей.
FPRAON(...):
Получение окружной подачи для позиционирующих осей и
шпинделей
Первый параметр (<ось> / SPI(<n>) / S<n>) обозначает
позиционирующую ось/шпиндель, которая должна
перемещаться с окружной подачей.
Второй параметр (<круговая ось> / SPI(<n>) / S<n>)
обозначает круговую ось/шпиндель, от которой должна быть
получена окружная подача.
Указание:
Второй параметр может быть не нужен, тогда подача
отводится от мастер-шпинделя.
FPRAOF(...):
С FPRAOF полученная окружная подача для указанных осей
или шпинделей отменяется.
<ось>:
Идентификатор оси (позиционирующая или гео-ось)
SPI(<n>) / S<n> :
Идентификатор шпинделя
SPI(<n>) и S<n> функционально идентичны.
<n>:
Номер шпинделя
Указание:
SPI преобразует номер шпинделя в идентификатор оси.
Передаваемый параметр (<n>) должен содержать
действительный номер шпинделя.
Примечание
Запрограммированная подача FA[...] действует модально.
На кадр ЧПУ может быть запрограммировано макс. 5 подач для позиционирующих
осей/шпинделей.
Примечание
Отводимая подача вычисляется по следующей формуле:
Отводимая подача = запрограммированная подача * значение главной подачи
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
135
Регулирование подачи
7.5 Подача для позиционирующих осей/шпинделей (FA, FPR, FPRAON, FPRAOF)
Примеры
Пример 1: Соединение синхронных шпинделей
Для соединения синхронных шпинделей скорость позиционирования ведомого
шпинделя может программироваться независимо от ведущего шпинделя - к примеру,
для позиционирования.
Программный код
Комментарий
FA[S2]=100
; Скорость позиционирования ведомого шпинделя (шпиндель 2)
= 100 градусов/мин
Пример 2: Отводимая окружная подача для траекторных осей
Траекторные оси X, Y должны перемещаться с окружной подачей, отводимой от
круговой оси А:
Программный код
N40 FPR(A)
N50 G95 X50 Y50 F500
Пример 3: Получение окружной подачи для мастер-шпинделя
Программный код
Комментарий
N30 FPRAON(S1,S2)
; Окружная подача для мастер-шпинделя (S1) должна
отводиться от шпинделя 2.
N40 SPOS=150
; Позиционировать мастер-шпиндель.
N50 FPRAOF(S1)
; Отключить отводимую окружную подачу для мастер-шпинделя.
Пример 4: Получение окружной подачи для позиционирующей оси
Программный код
Комментарий
N30 FPRAON(X)
; Окружная подача для позиционирующей оси Х должна
отводиться от мастер-шпинделя.
N40 POS[X]=50 FA[X]=500
; Позиционирующая ось движется с 500 мм/оборот
мастер-шпинделя.
N50 FPRAOF(X)
Основы
136
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.5 Подача для позиционирующих осей/шпинделей (FA, FPR, FPRAON, FPRAOF)
Дополнительная информация
FA[…]
Всегда действует тип подачи G94. Если G70/G71 активна, то единица измерения
метрическая/дюймовая зависит от предварительной установки в машинных данных. С
помощью G700/G710 единица измерения может изменяться в программе.
ЗАМЕТКА
Если FA не запрограммирована, то действует установленное в машинных данных
значение.
FPR(…)
С помощью FPR в качестве расширения команды G95 (окружная подача относительно
мастер-шпинделя) окружная подача может отводиться от любого шпинделя или
круговой оси. G95 FPR(…) действует для траекторных и синхронных осей.
Если обозначенная с FPR круговая ось/шпиндель работает с ориентацией, то
действует соединение по заданному значению, в иных случаях - соединение по
фактическому значению.
FPRAON(…)
С помощью FPRAON возможен осевой отвод окружной подачи для позиционирующих
осей и шпинделей от мгновенной подачи другой круговой оси или шпинделя.
FPRAOF(…)
С помощью FPRAOF можно выключить окружную подачу для одной или нескольких
осей/шпинделей одновременно.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
137
Регулирование подачи
7.6 Программируемая коррекция подачи (OVR, OVRRAP, OVRA)
7.6
Программируемая коррекция подачи (OVR, OVRRAP, OVRA)
Функция
Скорость траекторных/позиционирующих осей и шпинделей может изменяться в
программе ЧПУ.
Синтаксис
OVR=<значение>
OVRRAP=<значение>
OVRA[<ось>]=<значение>
OVRA[SPI(<n>)]=<значение>
OVRA[S<n>]=<значение>
Значение
OVR:
Изменение подачи для подачи по траектории F
OVRRAP:
Изменение подачи для скорости ускоренного хода
OVRA:
Изменение подачи для подачи позиционирования FA или для
скорости шпинделя S
<ось>:
Идентификатор оси (позиционирующая или гео-ось)
SPI(<n>) / S<n> :
Идентификатор шпинделя
SPI(<n>) и S<n> функционально идентичны.
<n>:
Номер шпинделя
Указание:
SPI преобразует номер шпинделя в идентификатор оси.
Передаваемый параметр (<n>) должен содержать
действительный номер шпинделя.
<значение>:
Изменение подачи в процентах
Значение относится или накладывается на установленную на
станочном пульте процентовку подачи.
Диапазон
… 200%, целочисленные
значений:
Указание:
При коррекции траектории и ускоренного хода установленные
в машинных данных максимальные скорости не превышаются.
Основы
138
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Регулирование подачи
7.6 Программируемая коррекция подачи (OVR, OVRRAP, OVRA)
Примеры
Пример 1:
Установленная процентовка подачи: 80%
Программный код
Комментарий
N10 ... F1000
N20 OVR=50
; Запрограммированная подача по траектории F1000 изменяется в
F400 (1000 * 0,8 * 0,5).
Пример 2:
Программный код
Комментарий
N10 OVRRAP=5
; Скорость ускоренного хода уменьшается до 5%.
N100 OVRRAP=100
; Скорость ускоренного хода снова устанавливается на 100%
(= основная установка).
Пример 3:
Программный код
Комментарий
N... OVR=25 OVRA[A1]=70
; Подача по траектории снижается до 25%, подача
позиционирования для позиционирующей оси A1 до
70%.
Пример 4:
Программный код
Комментарий
N.. OVRA[SPI(1)]=35
; Скорость для шпинделя 1 снижается до 35%.
или
Программный код
Комментарий
N.. OVRA[S1]=35
; Скорость для шпинделя 1 снижается до 35%.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
139
содержание ..
1
2
3 ..