содержание .. 1 2 ..
SINUMERIK 840D sl / 828D. Справочник по программированию ЧПУ (2011 год) - часть 1

Предисловие
1
Геометрические основы
Основы программирования
2
ЧПУ
3
Создание программы ЧПУ
SINUMERIK
4
Смена инструмента
5
Коррекции инструмента
SINUMERIK 840D sl / 828D
Основы
6
Движение шпинделя
7
Регулирование подачи
Справочник по программированию
8
Геометрические установки
9
Команды перемещения
Коррекции радиуса
10
инструмента
Параметры движения по
11
траектории
Трансформации координат
12
(фреймы)
Вывод вспомогательных
13
функций
14
Дополнительные команды
15
Прочая информация
Действительно для
16
Таблицы
СЧПУ
SINUMERIK 840D sl / 840DE sl
A
SINUMERIK 828D
Приложение
ПО
ЧПУ
Версия ПО
4.4
09/2011
6FC5398-1BP40-2PA0
Предисловие
Документация по SINUMERIK®
Документация по SINUMERIK подразделяется на следующие категории:
• Общая документация
• Документация пользователя
• Документация изготовителя / сервисная документация
Дополнительная информация
По ссылке http://www.siemens.com/motioncontrol/docu можно найти информацию по
следующим темам:
• Заказ документации / обзор бумажной документации
• Дополнительные ссылки для загрузки документации
• Использование документации online (справочники/нахождение и ознакомление с
информацией)
По вопросам технической документации (пожелания, исправления) просьба отправить
факс по следующему адресу или на E-Mail:
docu.motioncontrol@siemens.com
My Documentation Manager (MDM)
По следующей ссылке можно найти информацию по индивидуальному составлению
специальной документации OEM для оборудования на основе контента Siemens:
Обучение
Информацию по курсам можно найти по следующему адресу:
SITRAIN - система подготовки от Siemens по продуктам, системам и решениям в
области техники автоматизации
SinuTrain - учебное ПО для SINUMERIK
FAQ
Часто задаваемые вопросы (Frequently Asked Questions -- → FAQ) можно найти на
страничках Service&Support поддержки продукта по адресу http://
support.automation.siemens.com
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
3
Предисловие
SINUMERIK
Информацию по SINUMERIK можно найти по следующей ссылке:
Целевая группа
Настоящая документация предназначена для:
• программистов
• проектировщиков
Преимущества
Руководство по программированию помогает целевой группе в разработке, написании,
тестировании и устранении ошибок программ и программных интерфейсов.
Стандартный объем
В настоящем руководстве по программированию представлено описание стандартного
объема функций. Дополнения и изменения, осуществляемые изготовителем
оборудования, документируются изготовителем оборудования.
В СЧПУ могут работать и другие функции, не нашедшие своего отображения в данной
документации. Однако претензии по этим функциям не принимаются ни при поставке,
ни в случае технического обслуживания.
Кроме этого, данная документация по причине наглядности не содержит всей
подробной информации по всем типам продукта и не может предусмотреть каждый
мыслимый случай установки, эксплуатации и обслуживания.
Техническая поддержка
Телефонные номера технической поддержки в конкретных странах см. в Интернете по
Основы
4
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Предисловие
Информация по структуре и содержанию
Руководство по программированию "Основы" и "Расширенное программирование"
Описания по программированию ЧПУ состоят из двух руководств:
1. Основы
Руководство по программированию "Основы" предназначено для
профессиональных операторов станков и предполагает наличие соответствующих
знаний в областях сверлильной, фрезерной и токарной обработок. На простых
примерах программирования объясняются и известные по DIN 66025 команды и
операторы.
2. Расширенное программирование
Руководство по программированию "Расширенное программирование"
предназначено для технологов со знанием всех возможностей программирования.
СЧПУ SINUMERIK позволяет осуществлять с помощью специального языка
программирования программирование комплексной программы обработки детали (к
примеру, поверхности свободной формы, координация каналов,...) и облегчает
трудоемкое программирование для технологов.
Доступность описанных языковых элементов ЧПУ
Все описанные в настоящем руководстве языковые элементы ЧПУ доступны для
SINUMERIK 840D sl. Доступность касательно SINUMERIK 828D см. таблицу
"Операторы: Доступность для SINUMERIK 828D [Страница 494]".
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
5
Содержание
Предисловие
3
1
Геометрические основы
13
1.1
Позиции детали
13
1.1.1
Системы координат детали
13
1.1.2
Декартовы координаты
14
1.1.3
Полярные координаты
17
1.1.4
Абсолютный размер
18
1.1.5
Составной размер
20
1.2
Рабочие плоскости
22
1.3
Нулевые точки и исходные точки
23
1.4
Системы координат
25
1.4.1
Система координат станка (MCS)
25
1.4.2
Базовая кинематическая система (BKS)
28
1.4.3
Базовая система нулевой точки (BNS)
30
1.4.4
Настраиваемая система нулевой точки (ENS)
31
1.4.5
Система координат детали (WCS)
32
1.4.6
Как связаны различные системы координат?
32
2
Основы программирования ЧПУ
33
2.1
Наименование программы ЧПУ
33
2.2
Структура и содержание программы ЧПУ
35
2.2.1
Кадры и компоненты кадров
35
2.2.2
Правила для кадра
37
2.2.3
Присвоения значений
38
2.2.4
Комментарии
39
2.2.5
Пропуск кадров
40
3
Создание программы ЧПУ
43
3.1
Базовый принцип
43
3.2
Доступные символы
45
3.3
"Шапка" программы
47
3.4
Примеры программы
49
3.4.1
Пример 1: Первые шаги программирования
49
3.4.2
Пример 2: Программа ЧПУ для токарной обработки
50
3.4.3
Пример 3: Программа ЧПУ для фрезерной обработки
52
4
Смена инструмента
55
4.1
Смена инструмента без управления инструментом
56
4.1.1
Смена инструмента с командой T
56
4.1.2
Смена инструмента с M6
57
4.2
Смена инструмента с управлением инструментом (опция)
59
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
7
Содержание
4.2.1
Смена инструмента с помощью команды Т при активном
управлении инструментом (опция)
59
4.2.2
Смена инструмента с помощью M6 при активном управлении инструментом (опция)
62
4.3
Поведение при неправильном программировании Т
64
5
Коррекции инструмента
65
5.1
Общая информация по коррекциям инструмента
65
5.2
Коррекция длин инструмента
66
5.3
Коррекция радиуса инструмента
67
5.4
Память коррекций инструмента
68
5.5
Типы инструментов
70
5.5.1
Общая информация по типам инструментов
70
5.5.2
Фрезерный инструмент
71
5.5.3
Сверло
73
5.5.4
Шлифовальный инструмент
74
5.5.5
Токарный инструмент
75
5.5.6
Специальный инструмент
77
5.5.7
Правило связи
78
5.6
Вызов коррекции инструмента (D)
79
5.7
Изменение данных коррекции инструмента
82
5.8
Программируемое смещение коррекции инструмента (TOFFL, TOFF, TOFFR)
83
6
Движение шпинделя
89
6.1
Число оборотов шпинделя (S), направление вращения шпинделя (M3, M4, M5)
89
6.2
Скорость резания (SVC)
93
6.3
Постоянная скорость резания (G96/G961/G962, G97/G971/G972, G973, LIMS, SCC)
100
6.4
Постоянная окружная скорость круга (GWPSON, GWPSOF)
106
6.5
Программируемое ограничение числа оборотов шпинделя
(G25, G26)
108
7
Регулирование подачи
109
7.1
Подача (G93, G94, G95, F, FGROUP, FL, FGREF)
109
7.2
Перемещение позиционирующих осей (POS, POSA, POSP, FA, WAITP, WAITMC)
119
7.3
Режим ориентации шпинделя (SPCON, SPCOF)
123
7.4
Позиционирование шпинделей (SPOS, SPOSA, M19, M70, WAITS)
124
7.5
Подача для позиционирующих осей/шпинделей (FA, FPR, FPRAON, FPRAOF)
134
7.6
Программируемая коррекция подачи (OVR, OVRRAP, OVRA)
138
7.7
Программируемая коррекция ускорения (ACC) (опция)
140
7.8
Подача с наложением маховичка (FD, FDA)
142
7.9
Оптимизация подачи для изогнутых участков траектории
(CFTCP, CFC, CFIN)
146
7.10
Несколько значений подачи в одном кадре (F, ST, SR, FMA, STA, SRA)
149
Основы
8
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Содержание
7.11
Покадровая подача (FB)
152
7.12
Подача на зуб (G95 FZ)
153
8
Геометрические установки
159
8.1
Устанавливаемое смещение нулевой точки
(G54 ... G57, G505 ... G599, G53, G500, SUPA, G153)
159
8.2
Выбор рабочей плоскости (G17/G18/G19)
165
8.3
Указание размеров
168
8.3.1
Указание абсолютного размера (G90, AC)
168
8.3.2
Указание составного размера (G91, IC)
171
8.3.3
Указание абсолютного и составного размера при токарной обработке
и фрезеровании (G90/G91)
174
8.3.4
Указание абсолютного размера для круговых осей (DC, ACP, ACN)
175
8.3.5
Дюймовое или метрическое указание размеров (G70/G700, G71/G710)
177
8.3.6
Специфическое для канала программирование диаметра/радиуса
(DIAMON, DIAM90, DIAMOF, DIAMCYCOF)
180
8.3.7
Специфическое для оси программирование диаметра/радиуса (DIAMONA, DIAM90A,
DIAMOFA, DIACYCOFA, DIAMCHANA, DIAMCHAN, DAC, DIC, RAC, RIC)
183
8.4
Положение детали при токарной обработке
188
9
Команды перемещения
191
9.1
Общая информация по командам перемещения
191
9.2
Команды движения с декартовыми координатами (G0, G1, G2, G3, X..., Y..., Z...)
193
9.3
Команды движения с полярными координатами
195
9.3.1
Исходная точка полярных координат (G110, G111, G112)
195
9.3.2
Команды движения с полярными координатами (G0, G1, G2, G3, AP, RP)
197
9.4
Движение ускоренным ходом (G0, RTLION, RTLIOF)
201
9.5
Линейная интерполяция (G1)
206
9.6
Круговая интерполяция
209
9.6.1
Типы круговой интерполяции (G2/G3, ...)
209
9.6.2
Круговая интерполяция с центром и конечной точкой
(G2/G3, X... Y... Z..., I... J... K...)
212
9.6.3
Круговая интерполяция с радиусом и конечной точкой
(G2/G3, X... Y... Z.../ I... J... K..., CR)
216
9.6.4
Круговая интерполяция с апертурным углом и центром
(G2/G3, X... Y... Z.../ I... J... K..., AR)
218
9.6.5
Круговая интерполяция с полярными координатами (G2/G3, AP, RP)
220
9.6.6
Круговая интерполяция с промежуточной и конечной точкой
(CIP, X... Y... Z..., I1... J1... K1...)
222
9.6.7
Круговая интерполяция с тангенциальным переходом (CT, X... Y... Z...)
225
9.7
Винтовая интерполяция (G2/G3, TURN)
229
9.8
Эвольвентная интерполяция (INVCW, INVCCW)
232
9.9
Линии контура
237
9.9.1
Общая информация по линиям контура
237
9.9.2
Линии контура: Прямая (ANG)
238
9.9.3
Линии контура: Две прямые (ANG)
240
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
9
Содержание
9.9.4
Линии контура: Три прямые (ANG)
244
9.9.5
Линии контура: Программирование конечной точки с углом
247
9.10
Резьбонарезание с постоянным шагом (G33)
248
9.10.1
Резьбонарезание с постоянным шагом (G33, SF)
248
9.10.2
Запрограммированный входной и выходной участок (DITS, DITE)
256
9.11
Резьбонарезание с увеличивающимся или уменьшающимся шагом (G34, G35)
258
9.12
Нарезание внутренней резьбы без компенсирующего патрона (G331, G332)
260
9.13
Нарезание внутренней резьбы с компенсирующим патроном (G63)
265
9.14
Быстрый обратный ход для резьбонарезания (LFON, LFOF,
DILF, ALF, LFTXT, LFWP, LFPOS, POLF, POLFMASK, POLFMLIN)
267
9.15
Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM)
271
10
Коррекции радиуса инструмента
277
10.1
Коррекция радиуса инструмента (G40, G41, G42, OFFN)
277
10.2
Подвод к контуру и отвод (NORM, KONT, KONTC, KONTT)
287
10.3
Коррекция на наружных углах (G450, G451, DISC)
294
10.4
Мягкий подвод и отвод
298
10.4.1
Подвод и отвод (G140 до G143, G147, G148, G247, G248, G347,
G348, G340, G341, DISR, DISCL, FAD, PM, PR)
298
10.4.2
Подвод и отвод с расширенными стратегиями отвода (G460, G461, G462)
309
10.5
Контроль столкновений (CDON, CDOF, CDOF2)
313
10.6
Коррекция инструмента 2D (CUT2D, CUT2DF)
317
10.7
Постоянная коррекция радиуса инструмента
(CUTCONON, CUTCONOF)
320
10.8
Инструменты с релевантным положением резцов
323
11
Параметры движения по траектории
325
11.1
Точный останов (G60, G9, G601, G602, G603)
325
11.2
Режим управления траекторией
(G64, G641, G642, G643, G644, G645, ADIS, ADISPOS)
328
12
Трансформации координат (фреймы)
337
12.1
Фреймы
337
12.2
Фрейм-операторы
339
12.3
Программируемое смещение нулевой точки
343
12.3.1
Смещение нулевой точки (TRANS, ATRANS)
343
12.3.2
Осевое смещение нулевой точки (G58, G59)
347
12.4
Программируемое вращение (ROT, AROT, RPL)
350
12.5
Программируемые вращения фреймов с пространственными
углами (ROTS, AROTS, CROTS)
360
12.6
Программируемый коэффициент масштабирования
(SCALE, ASCALE)
362
Основы
10
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Содержание
12.7
Программируемое отражение (MIRROR, AMIRROR)
365
12.8
Создание фрейма по точной установке инструмента
(TOFRAME, TOROT, PAROT)
370
12.9
Отключение фрейма (G53, G153, SUPA, G500)
374
12.10
Отключение наложенных движений (DRFOF, CORROF)
375
13
Вывод вспомогательных функций
379
13.1
Функции M
383
14
Дополнительные команды
387
14.1
Сообщения (MSG)
387
14.2
Запись строки в переменную BTSS (WRTPR)
389
14.3
Ограничение рабочего поля
390
14.3.1
Ограничение рабочего поля в BKS (G25/G26, WALIMON, WALIMOF)
390
14.3.2
Ограничение рабочего поля в WCS/ENS (WALCS0 ... WALCS10)
394
14.4
Реферирование (G74)
397
14.5
Движение к фиксированной точке (G75, G751)
398
14.6
Наезд на жесткий упор (FXS, FXST, FXSW)
403
14.7
Динамические характеристики
408
14.7.1
Режим ускорения (BRISK, BRISKA, SOFT, SOFTA, DRIVE, DRIVEA)
408
14.7.2
Управление ускорением для ведомых осей (VELOLIMA, ACCLIMA, JERKLIMA)
411
14.7.3
Активация спец. для технологии динамических значений
(DYNNORM, DYNPOS, DYNROUGH, DYNSEMIFIN, DYNFINISH)
413
14.8
Движение с предуправлением (FFWON, FFWOF)
415
14.9
Точность контура (CPRECON, CPRECOF)
416
14.10
Время ожидания (G4)
417
14.11
Внутренняя остановка предварительной обработки
419
15
Прочая информация
421
15.1
Оси
421
15.1.1
Главные оси/геометрические оси
423
15.1.2
Дополнительные оси
424
15.1.3
Главный шпиндель, мастер-шпиндель
424
15.1.4
Оси станка
425
15.1.5
Оси канала
425
15.1.6
Траекторные оси
425
15.1.7
Позиционирующие оси
426
15.1.8
Синхронные оси
427
15.1.9
Командные оси
427
15.1.10
Оси PLC
427
15.1.11
Оси Link
428
15.1.12
Оси Lead-Link
430
15.2
От команды движения до движения станка
432
15.3
Вычисление хода
433
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
11
Содержание
15.4
Адреса
434
15.5
Идентификатор
439
15.6
Постоянные
441
16
Таблицы
443
16.1
Операторы
443
16.2
Операторы: Доступность для SINUMERIK 828D
494
16.3
Адреса
516
16.4
Группы функций G
526
16.5
Предопределенные вызовы подпрограмм
543
16.6
Предопределенные вызовы подпрограмм в синхронных действиях движения
559
16.7
Предопределенные функции
560
16.8
Текущий язык в HMI
567
A
Приложение
569
A.1
Список сокращений
569
A.2
Обзор документации
574
Толковый словарь
577
Основы
12
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
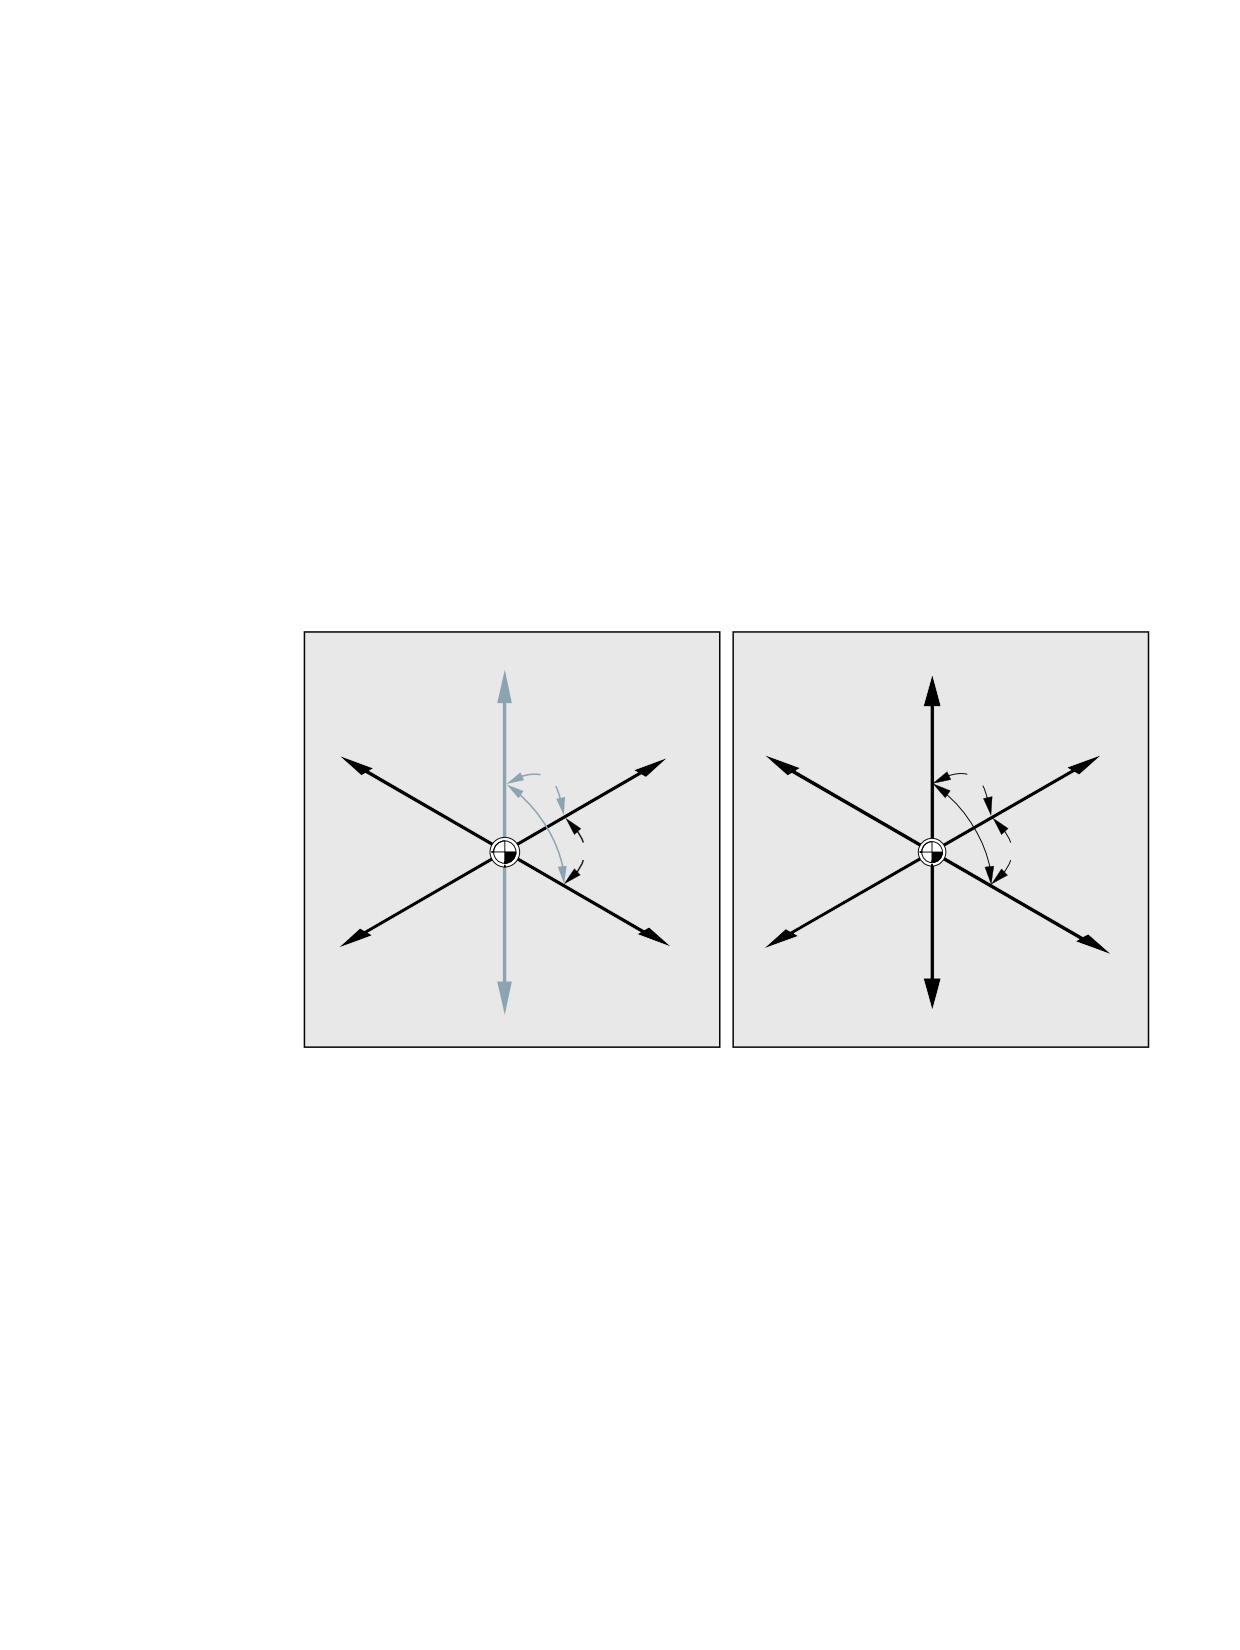
Геометрические основы
1
1.1
Позиции детали
1.1.1
Системы координат детали
Чтобы станок или СЧПУ могли работать с указанными в программе ЧПУ позициями, эти
параметры должны быть указанны в базовой системе, которая может быть передана
на направлениям движения осей станка. Для этого используется система координат с
осями X, Y и Z.
По DIN 66217 для станков используются правовращающиеся, прямоугольные
(декартовы) системы координат.
<
=
=
;
;
<
r
r
:
r
r
:
r
r
;
=
<
;
=
<
Изображение 1-1 Система координат детали
Изображение 1-2 Система координат детали
для токарной обработки
для фрезерования
Нулевая точка детали (W) является исходной точкой системы координат детали.
Иногда имеет смысл или даже необходимо работать с отрицательными указаниями
позиции. Поэтому позиции, находящиеся соответственно слева от нулевой точки,
получают отрицательный знак (-).
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
13
Геометрические основы
1.1 Позиции детали
1.1.2
Декартовы координаты
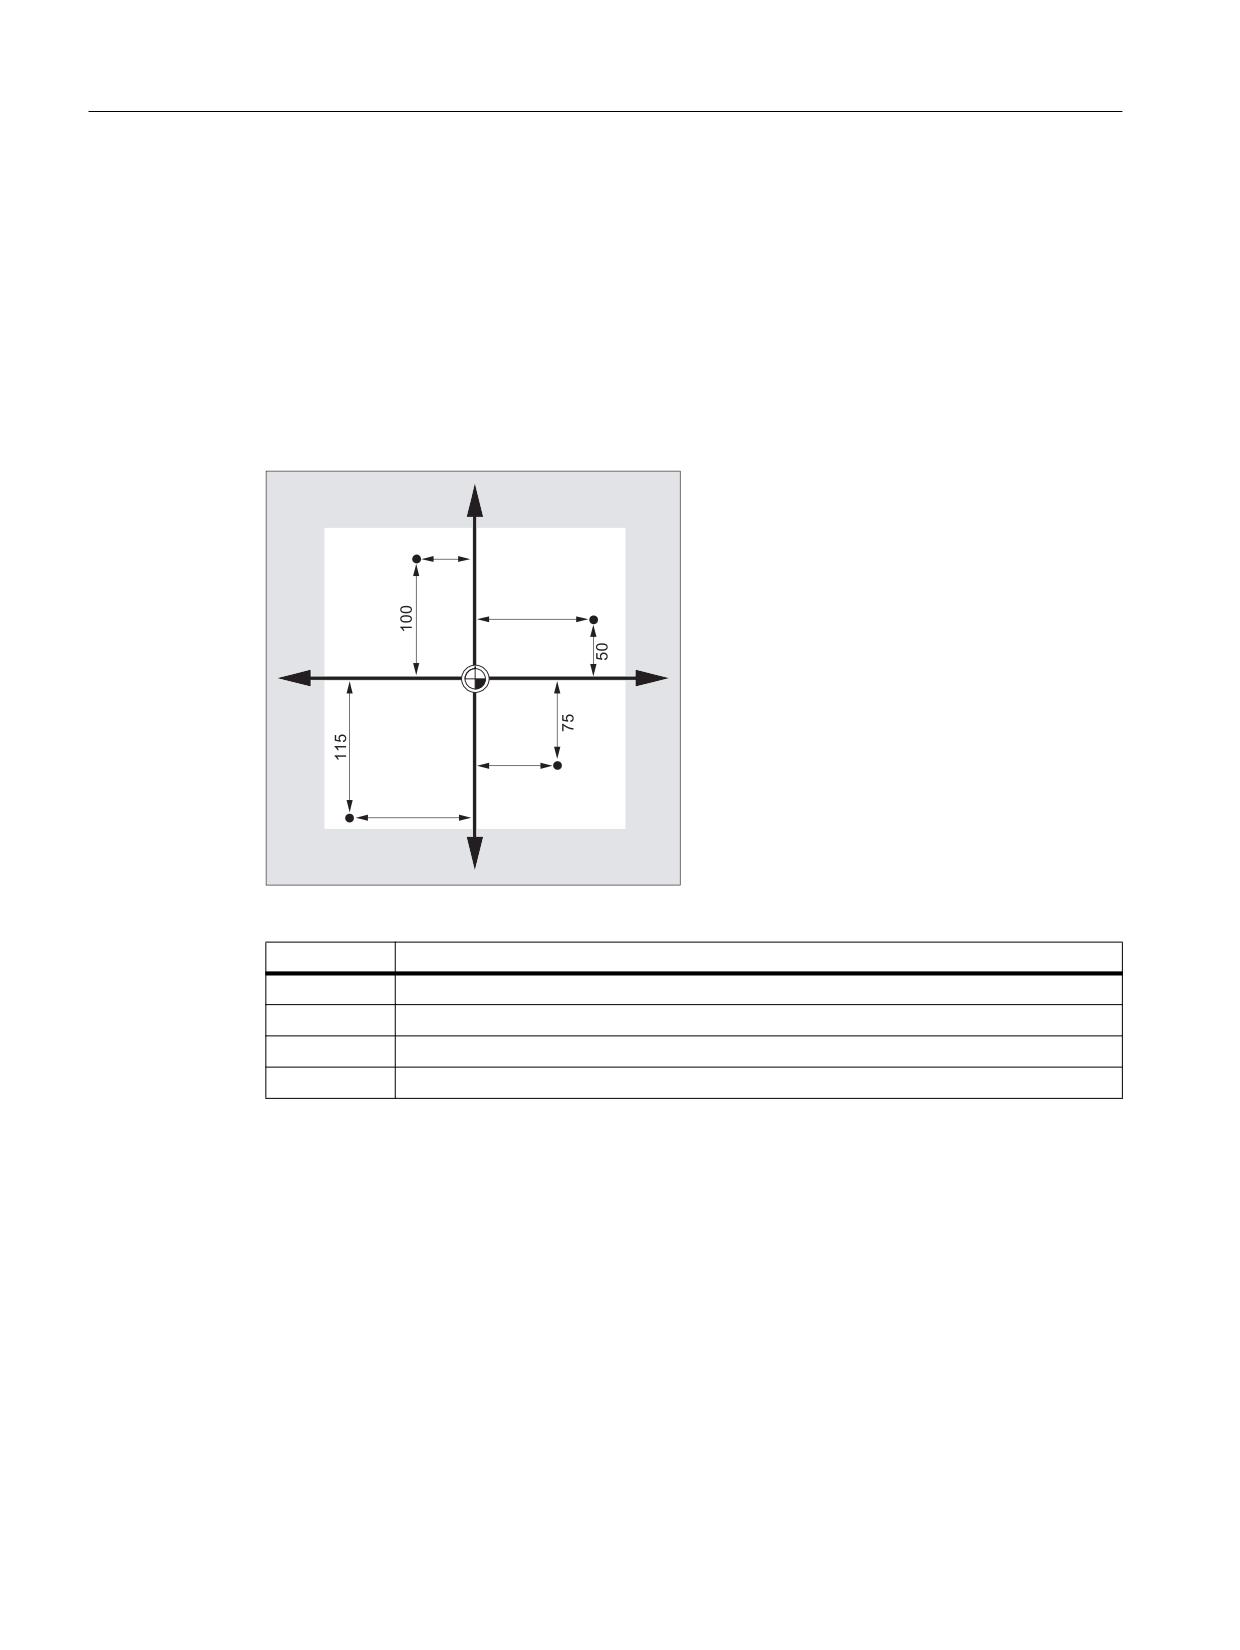
Оси в системе координат измерены. Благодаря этому существует возможность
однозначного описания любой точки в системе координат и тем самым любой позиции
детали через направление (X, Y и Z) и три числовых значения. Нулевая точка детали
всегда имеет координаты X0, Y0 и Z0.
Указание позиций в форме декартовых координат
Для упрощения в этом примере рассматривается только одна плоскость системы
координат, плоскость X/Y:
<
3
3
;
;
3
3
<
В этом случае точки P1 до P4 имеют следующие координаты:
Позиция
координаты
P1
X100 Y50
P2
X-50 Y100
P3
X-105 Y-115
P4
X70 Y-75
Основы
14
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические основы
1.1 Позиции детали
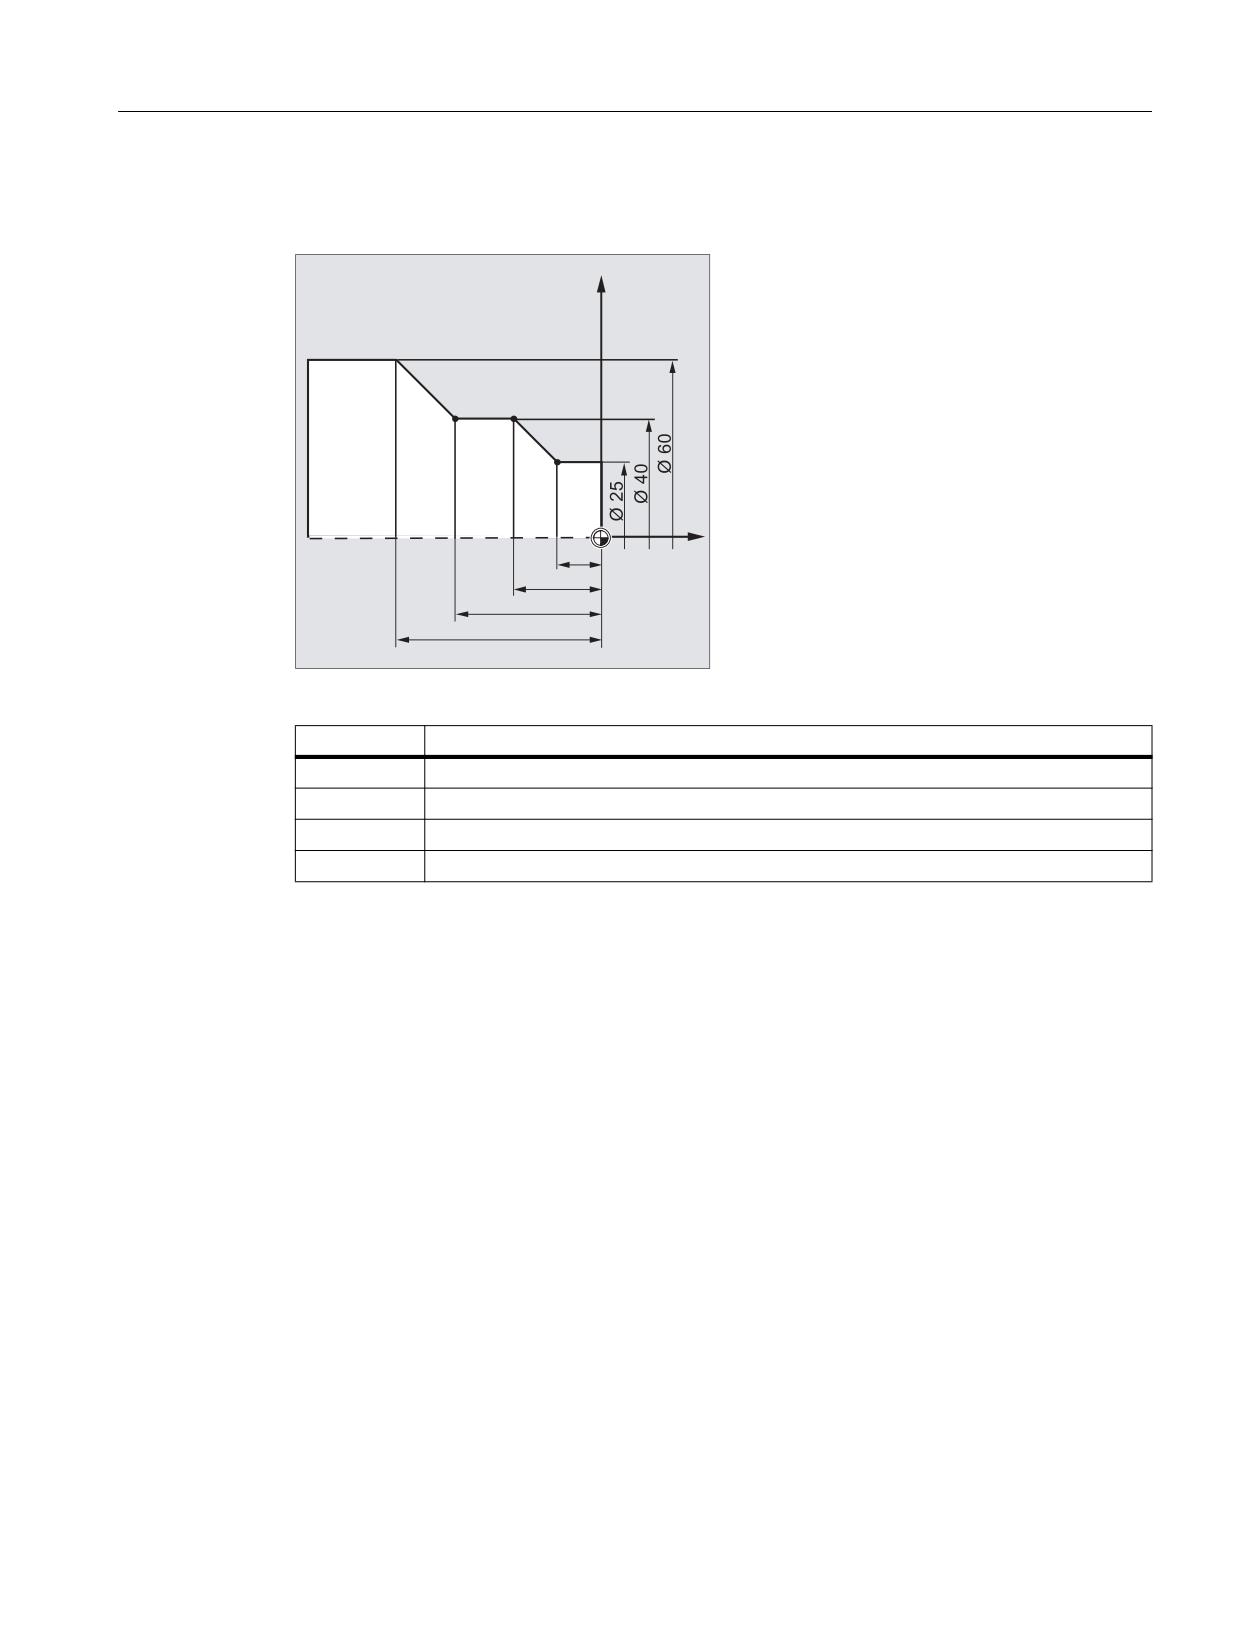
Пример: Позиции детали при токарной обработке
У токарных станков достаточно одной плоскости для описания контура:
;
3
3
3
3
=
В этом случае точки P1 до P4 имеют следующие координаты:
Позиция
координаты
P1
X25 Z-7.5
P2
X40 Z-15
P3
X40 Z-25
P4
X60 Z-35
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
15
Геометрические основы
1.1 Позиции детали
Пример: Позиции детали при фрезерной обработке
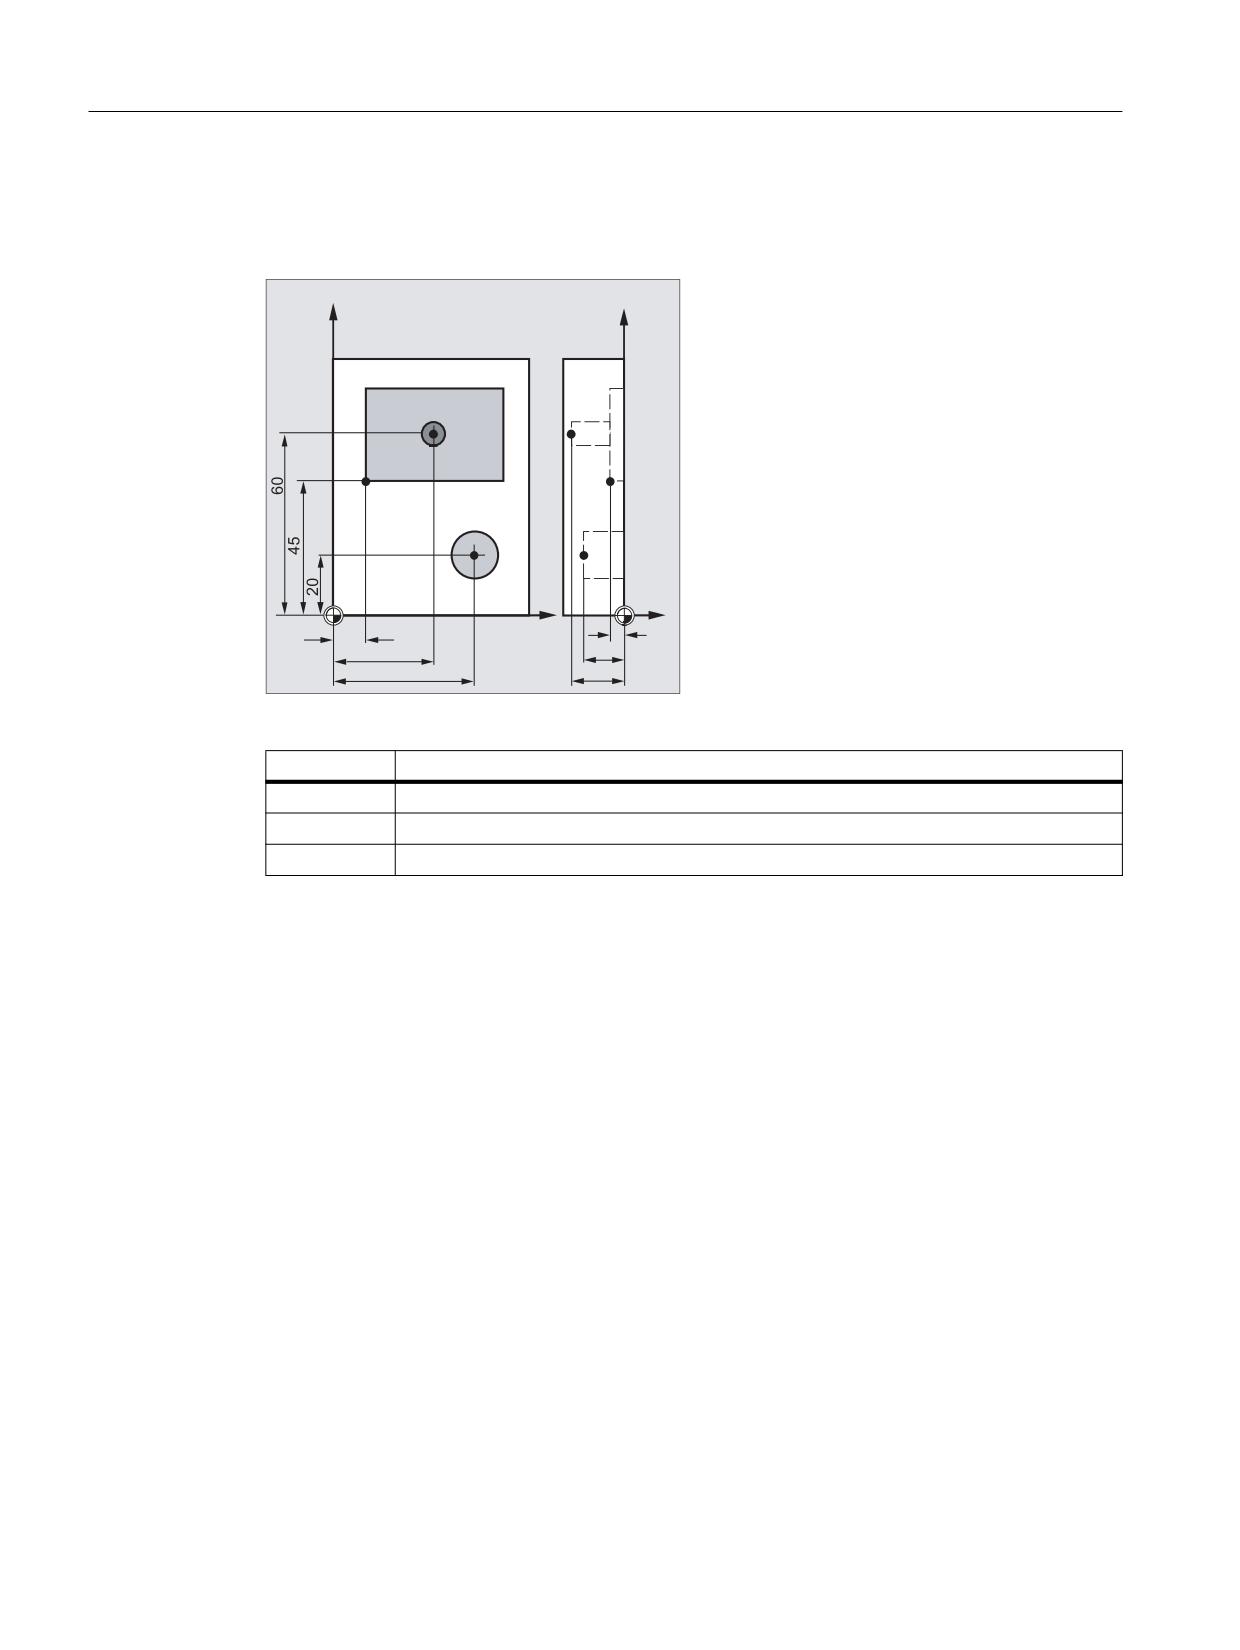
При фрезерных обработках необходимо описать и глубину подачи, т.е. и третьей
координате (в этом случае Z) необходимои присвоить числовое значение.
<
<
3
3
3
3
3
3
;
=
Точки P1 до P3 имеют следующие координаты:
Позиция
координаты
P1
X10 Y45 Z-5
P2
X30 Y60 Z-20
P3
X45 Y20 Z-15
Основы
16
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические основы
1.1 Позиции детали
1.1.3
Полярные координаты
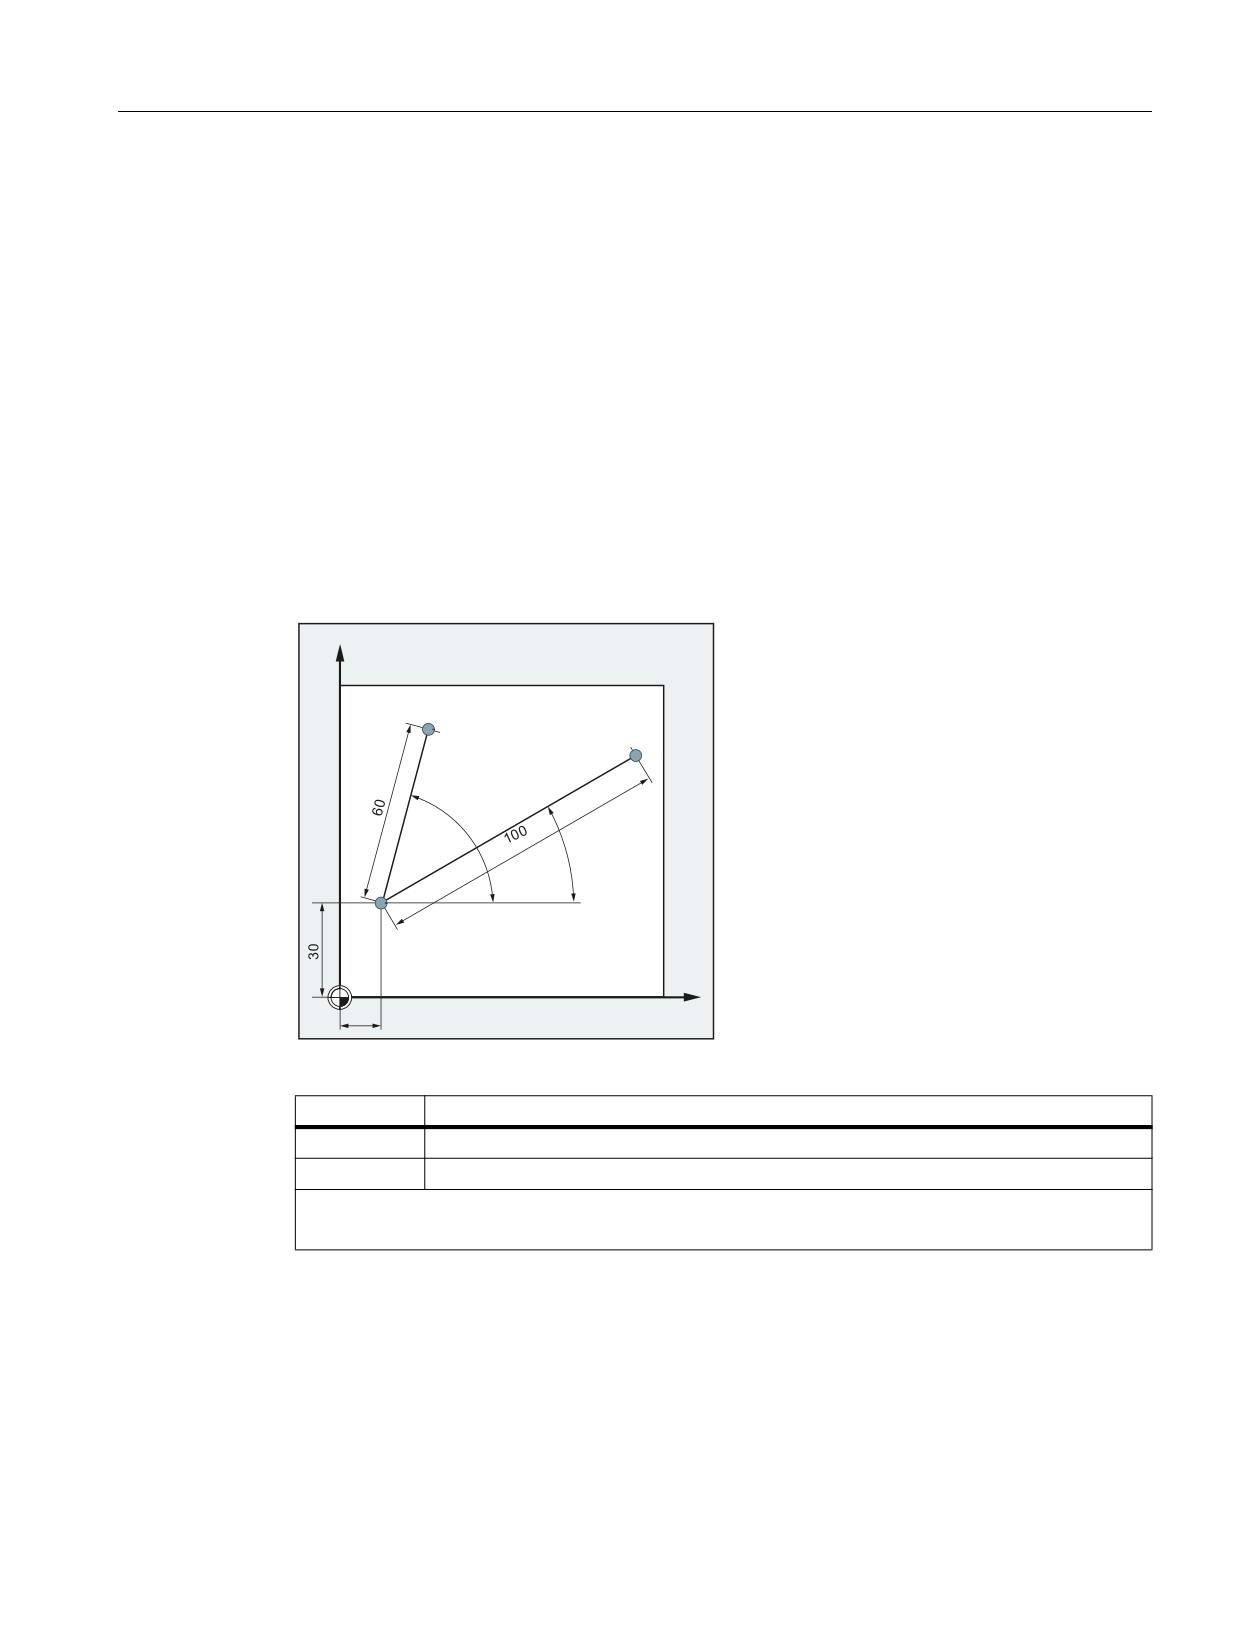
Вместо декартовых координат для описания позиций детали могут использоваться и
полярные координаты. Это имееет смысл в тех случаях, когда деталь или часть детали
измерены с радиусом и углом. Исходная точка измерения называется "Полюс".
Указание позиций в форме полярных координат
Полярные координаты состоят из полярного радиуса и полярного угла.
Полярный радиус это расстояние между полюсом и позицией.
Полярный угол это угол между полярным радиусом и горизонтальной осью рабочей
плоскости. Отрицательные полярные углы проходят по часовой стрелке,
положительные - против часовой стрелки.
Пример
<
3
3
r
r
̶͕͒ͥ͘
;
Точки P1 и P2 могут быть описаны относительно полюса следующим образом:
Позиция
Полярные координаты
P1
RP=100 AP=30
P2
RP=60 AP=75
RP: полярный радиус
AP: полярный угол
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
17
Геометрические основы
1.1 Позиции детали
1.1.4
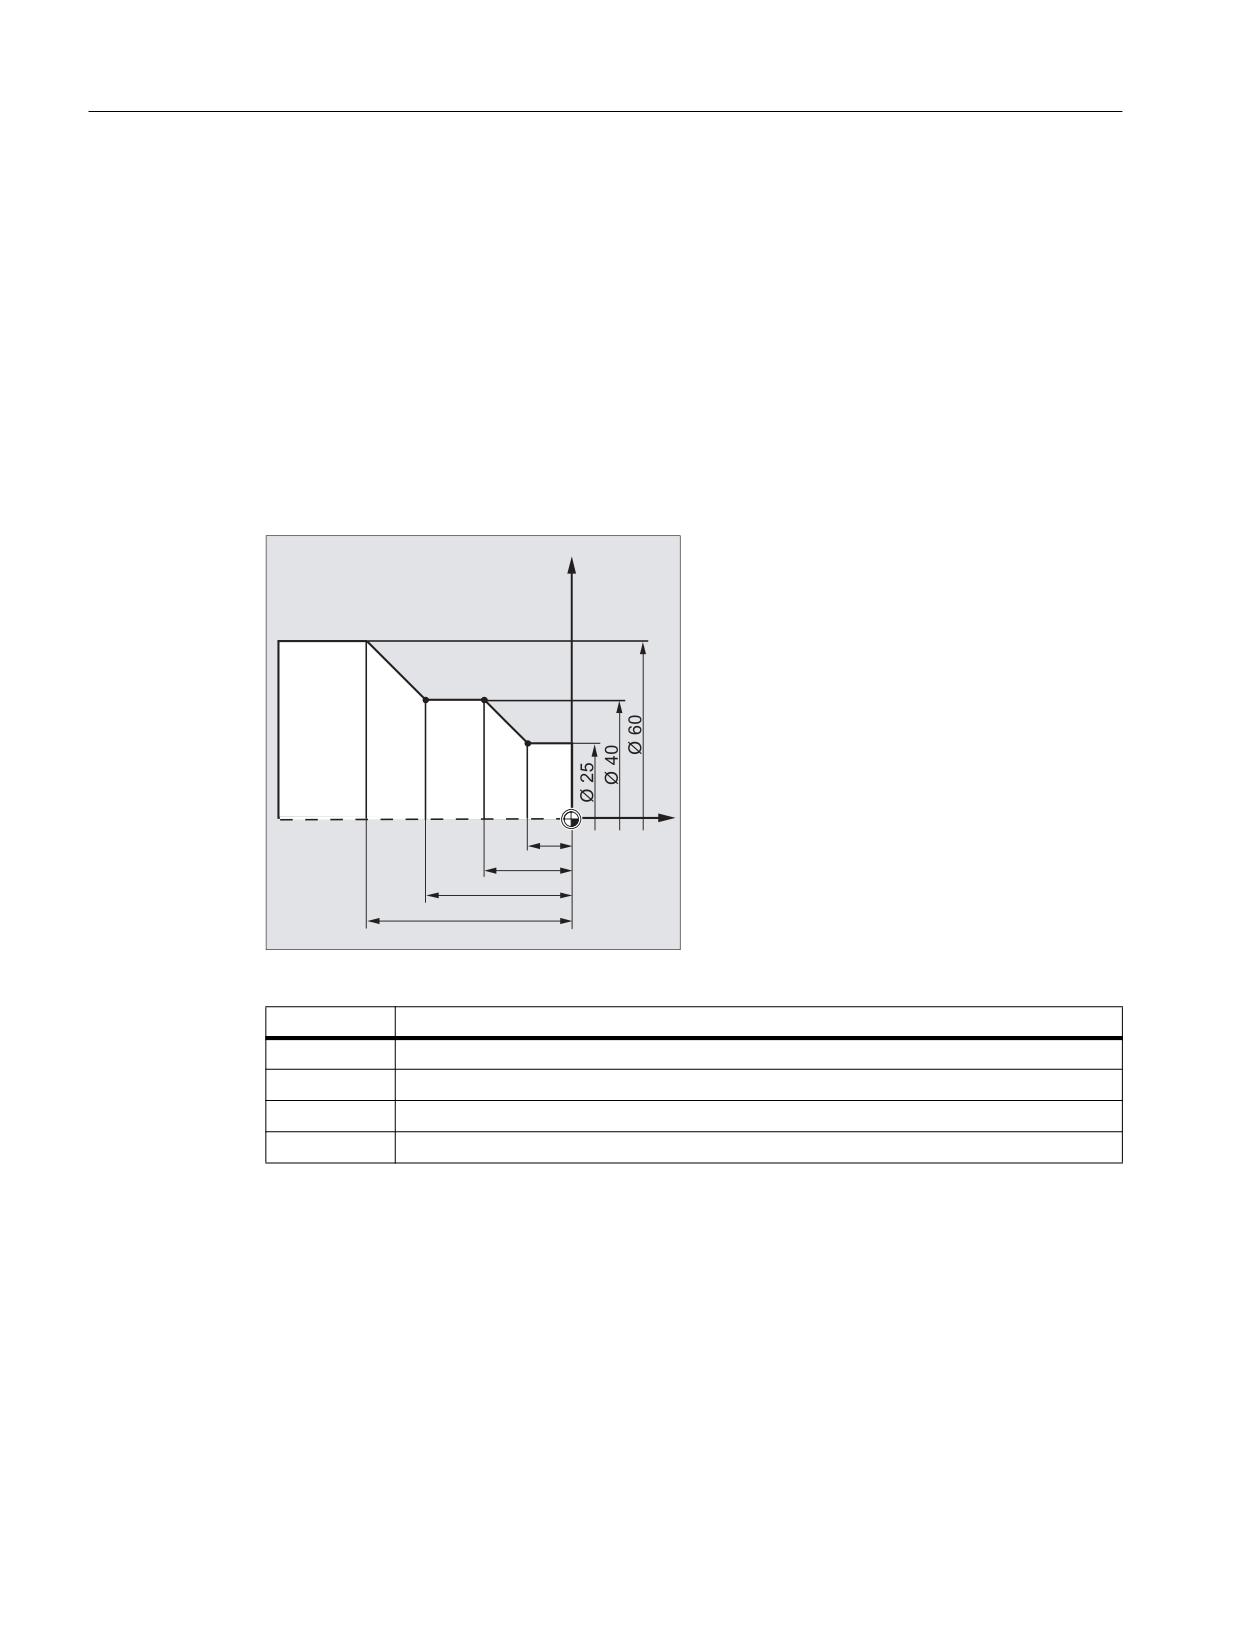
Абсолютный размер
Указание позиций в абсолютном размере
У абсолютного размера все указания позиций всегда относятся к действующей в
данный момент нулевой точке.
В отношении движения инструмента это означает:
Указание абсолютного размера описывает позицию, к которой должен двигаться
инструмент.
Пример: Токарная обработка
;
3
3
3
3
=
В абсолютном размере для точек P1 до P4 получаются следующие данные позиций:
Позиция
Указание позиций в абсолютном размере
P1
X25 Z-7,5
P2
X40 Z-15
P3
X40 Z-25
P4
X60 Z-35
Основы
18
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические основы
1.1 Позиции детали
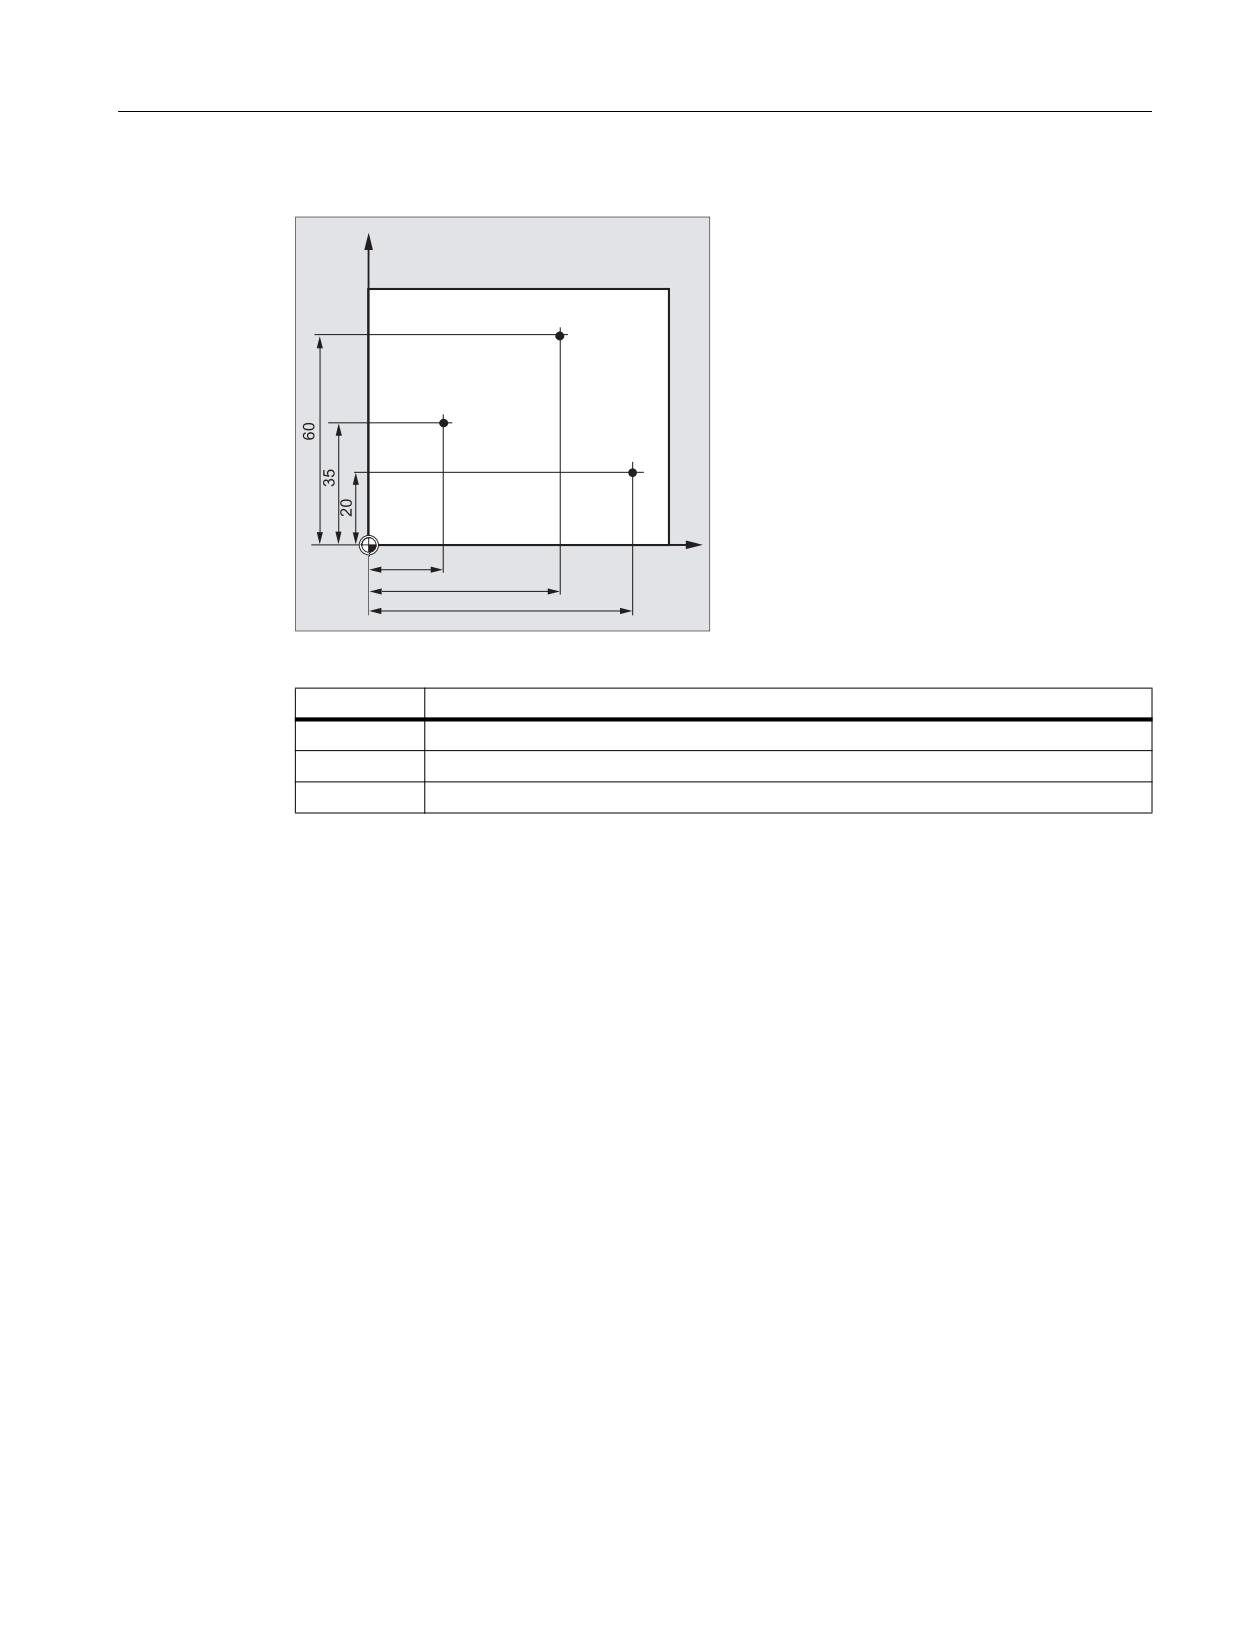
Пример: Фрезерование
<
3
3
3
;
В абсолютном размере для точек P1 до P3 получаются следующие данные позиций:
Позиция
Указание позиций в абсолютном размере
P1
X20 Y35
P2
X50 Y60
P3
X70 Y20
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
19
Геометрические основы
1.1 Позиции детали
1.1.5
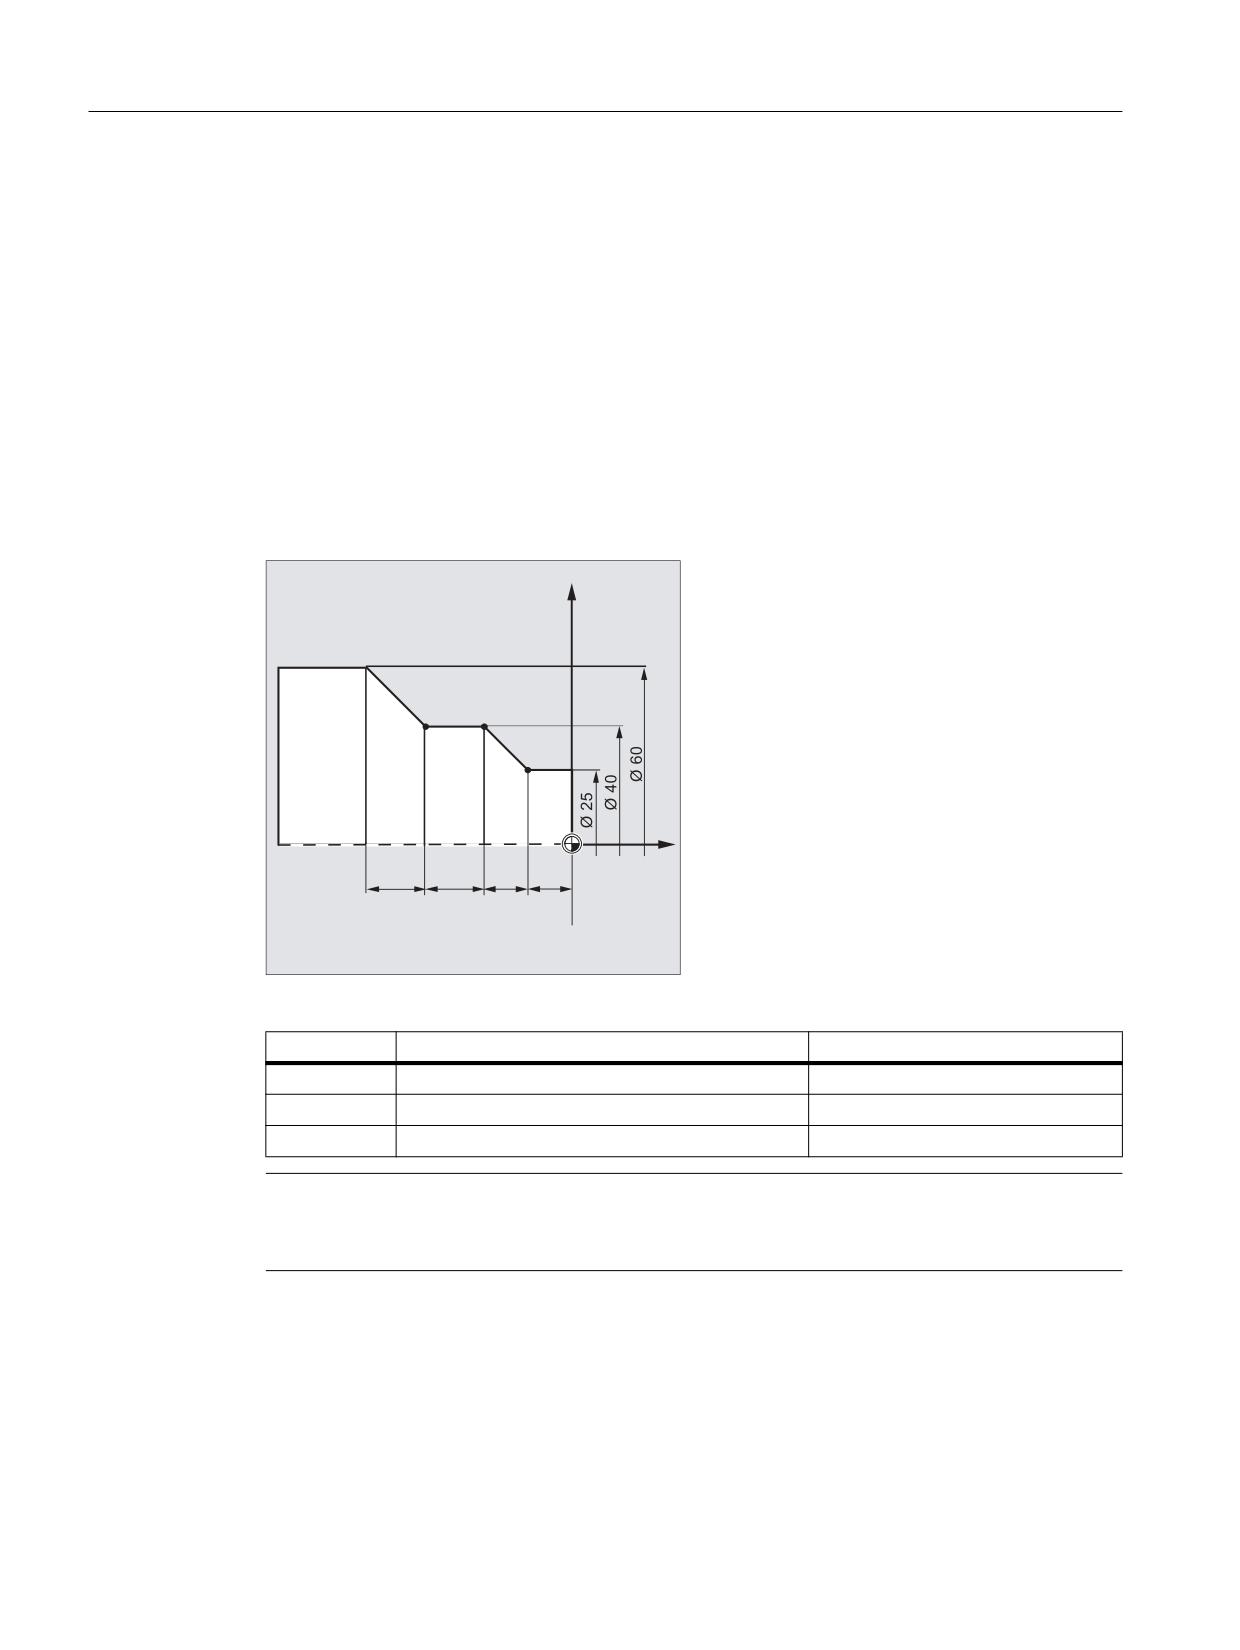
Составной размер
Указание позиций в составном размере (инкрементальном размере)
На рабочих чертежах размеры часто относятся не к нулевой точке, а к иной точке
детали. Во избежание пересчета данных размера существует возможность указания
составного или инкрементального размера. При таком способе указания составного
размера данные позиции относится к соответствующей предыдущей точке.
В отношении движения инструмента это означает:
Данные составного размера описывают, на сколько должен переместиться инструмент.
Пример: Токарная обработка
;
3
3
3
3
=
В составном размере для точек P2 до P4 получаются следующие данные позиций:
Позиция
Указание позиций в составном размере
Данные относятся к:
P2
X15 Z-7,5
P1
P3
Z-10
P2
P4
X20 Z-10
P3
Примечание
При имеющейся DIAMOF или DIAM90 заданный путь при указании составного размера
(G91) программируется как размер радиуса.
Основы
20
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические основы
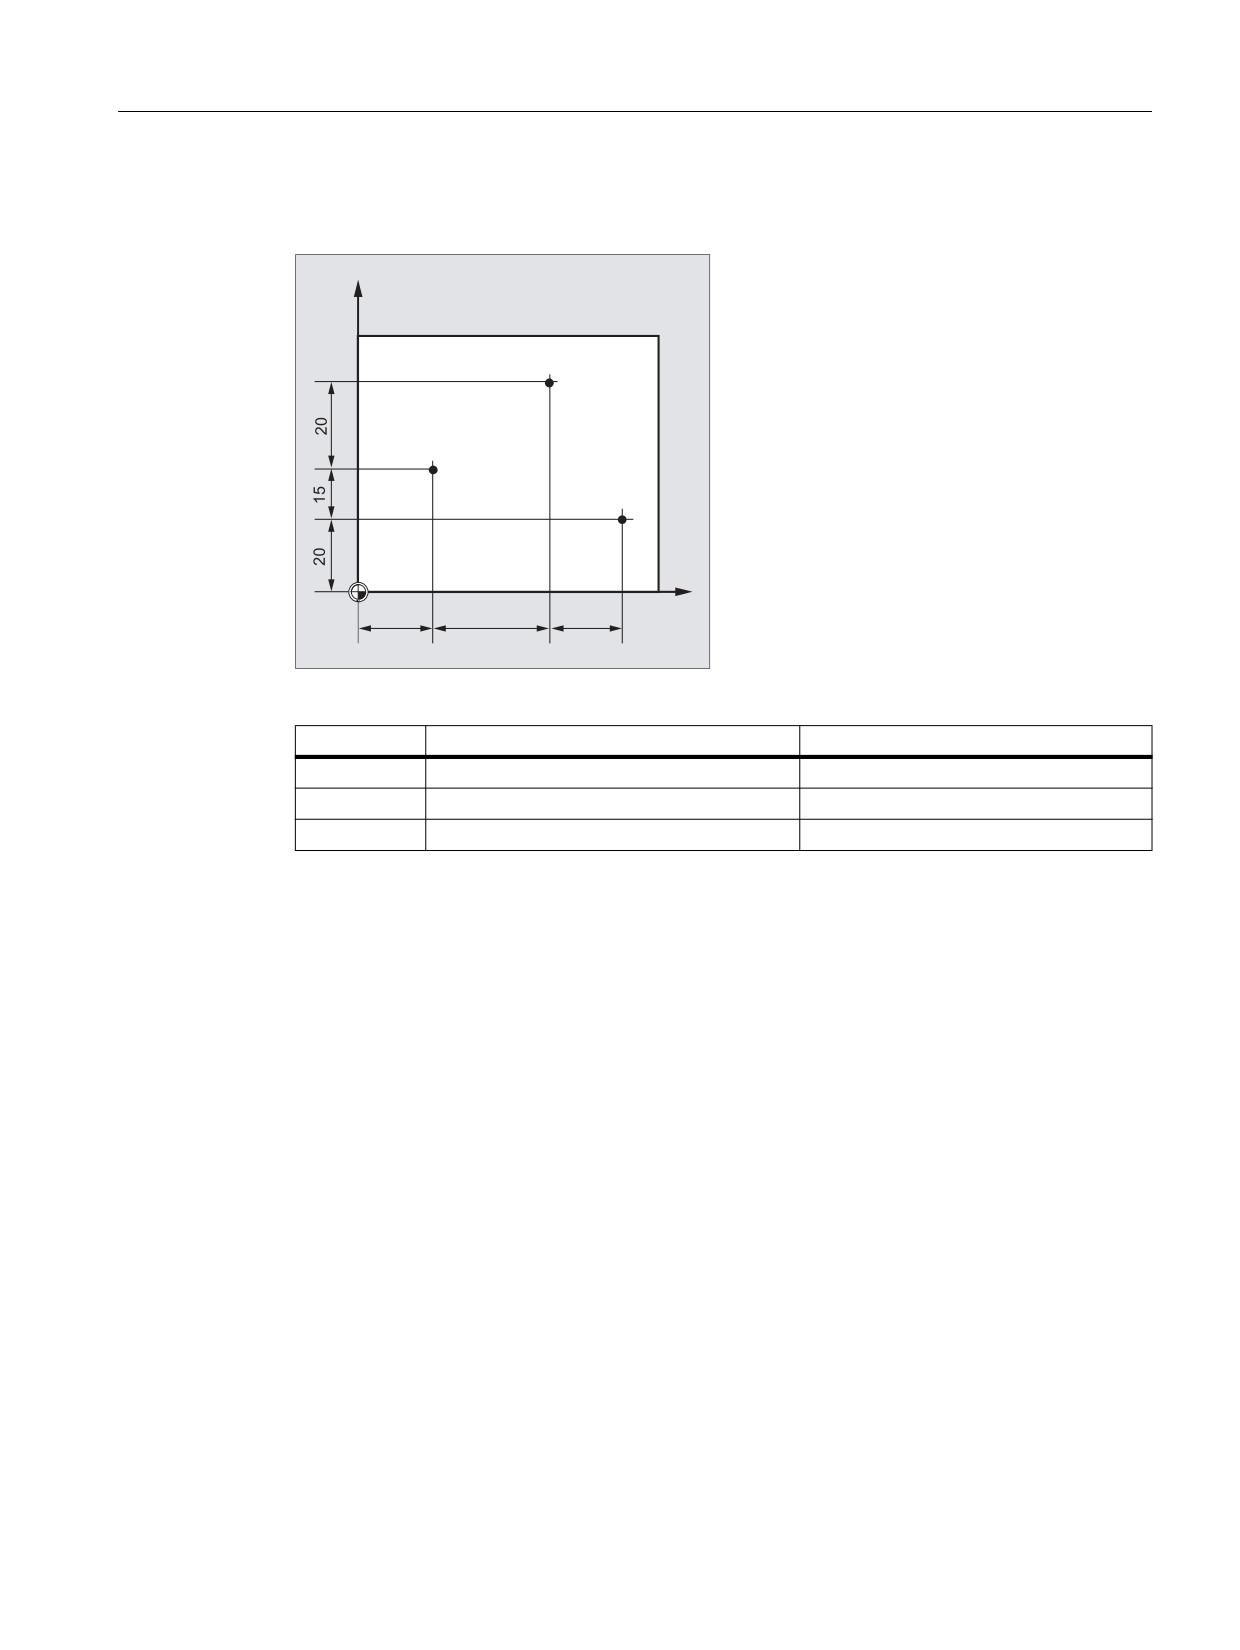
1.1 Позиции детали
Пример: Фрезерование
Указание позиции для точек P1 до P3 в составном размере:
<
3
3
3
;
В составном размере для точек P1 до P3 получаются следующие данные позиций:
Позиция
Указание позиций в составном размере
Данные относятся к:
P1
X20 Y35
Нулевая точка
P2
X30 Y20
P1
P3
X20 Y -35
P2
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
21
Геометрические основы
1.2 Рабочие плоскости
1.2
Рабочие плоскости
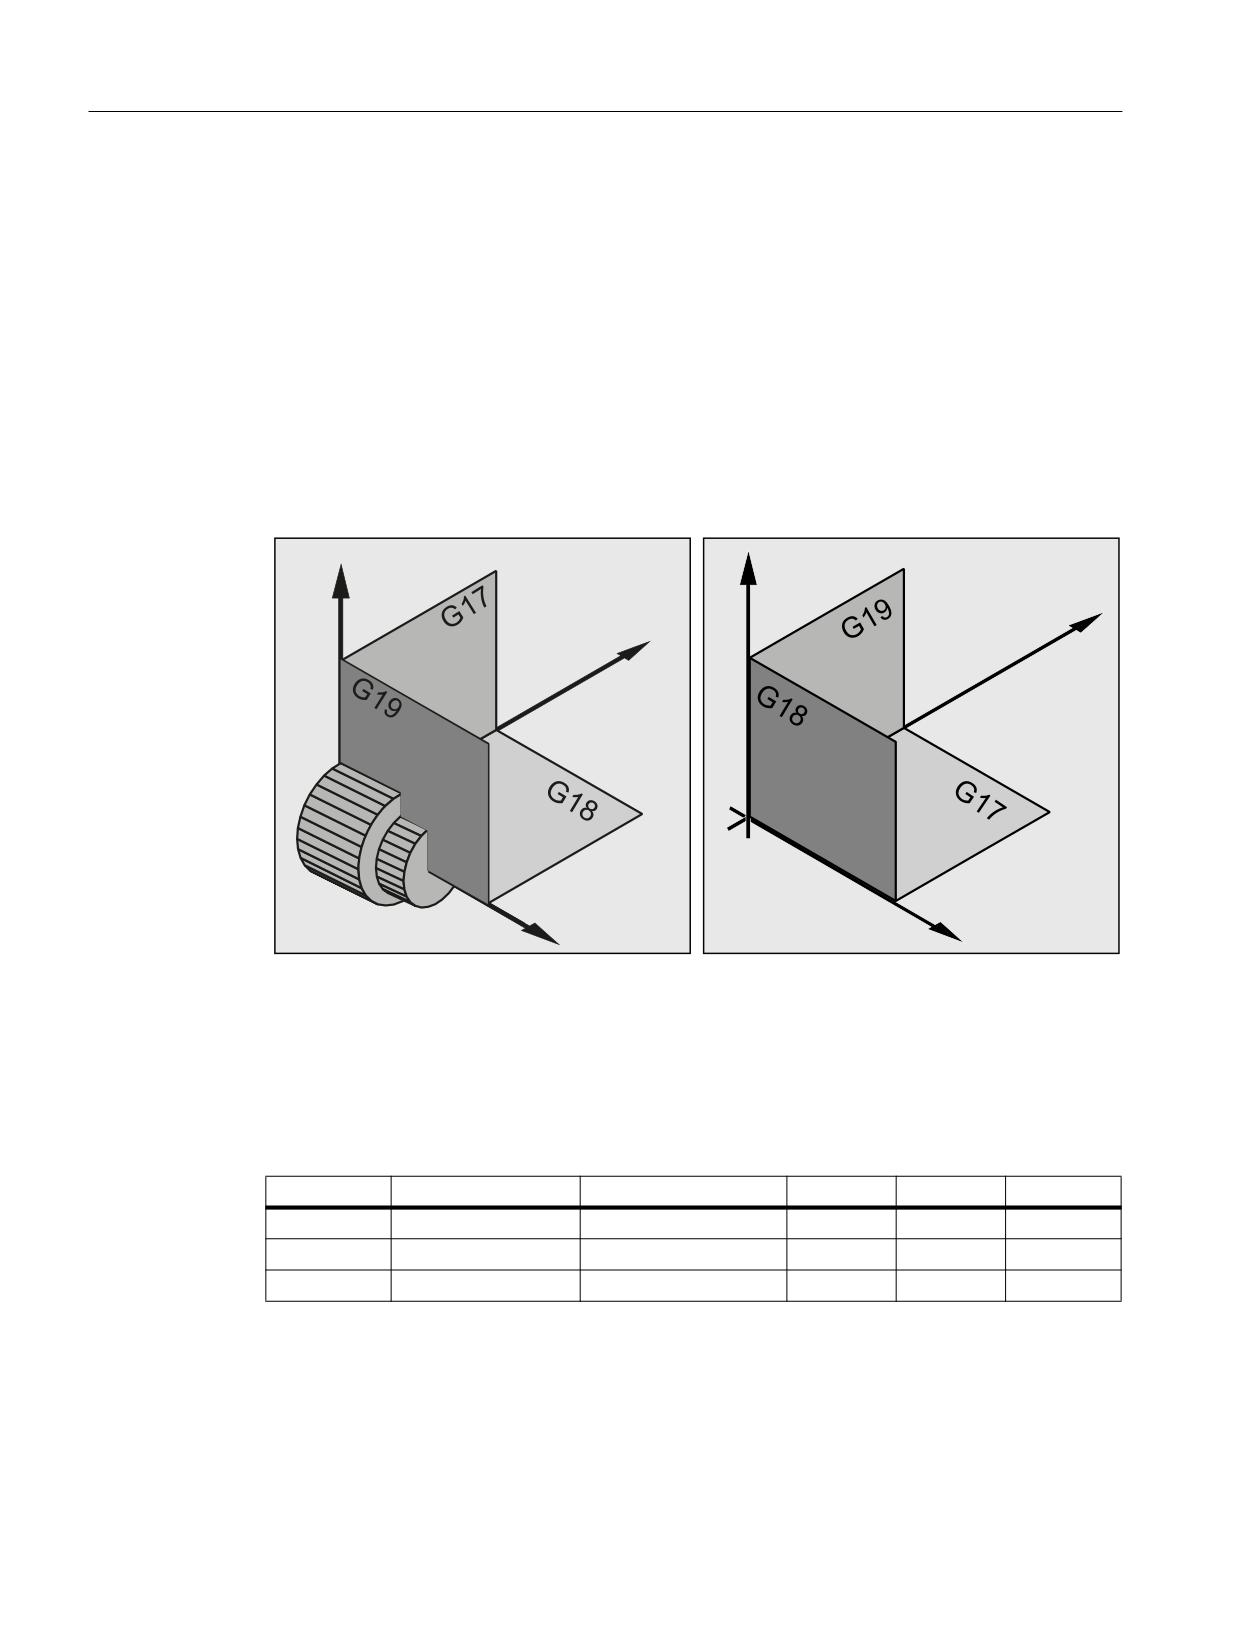
Программа ЧПУ должна содержать информацию о том, в какой плоскости должна
выполняться обработка. Только в этом случае СЧПУ при выполнении программы ЧПУ
может правильно учитывать значения коррекции инструмента. Кроме этого указание
рабочей плоскости имеет значение для определенных видов программирования
окружностей и для полярных координат.
Соответственно две оси координат определяют плоскость. Третья ось координат стоит
соответственно вертикально на этой плоскости и определяет направление подачи
инструмента (к примеру, для обработки 2D).
Рабочие плоскости при токарной / фрезерной обработке
<
=
<
;
;
=
Изображение 1-3 Рабочие плоскости при
Изображение 1-4 Рабочие плоскости при
токарной обработке
фрезерной обработке
Программирование рабочих плоскостей
Рабочие плоскости определяются в программе ЧПУ с помощью команд G G17, G18 и
G19 следующим образом:
Команда G
Рабочая плоскость
Направление подачи
Абсцисса
Ордината
Аппликата
G17
X/Y
Z
X
Y
Z
G18
Z/X
Y
Z
X
Y
G19
Y/Z
X
Y
Z
X
Основы
22
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические основы
1.3 Нулевые точки и исходные точки
1.3
Нулевые точки и исходные точки
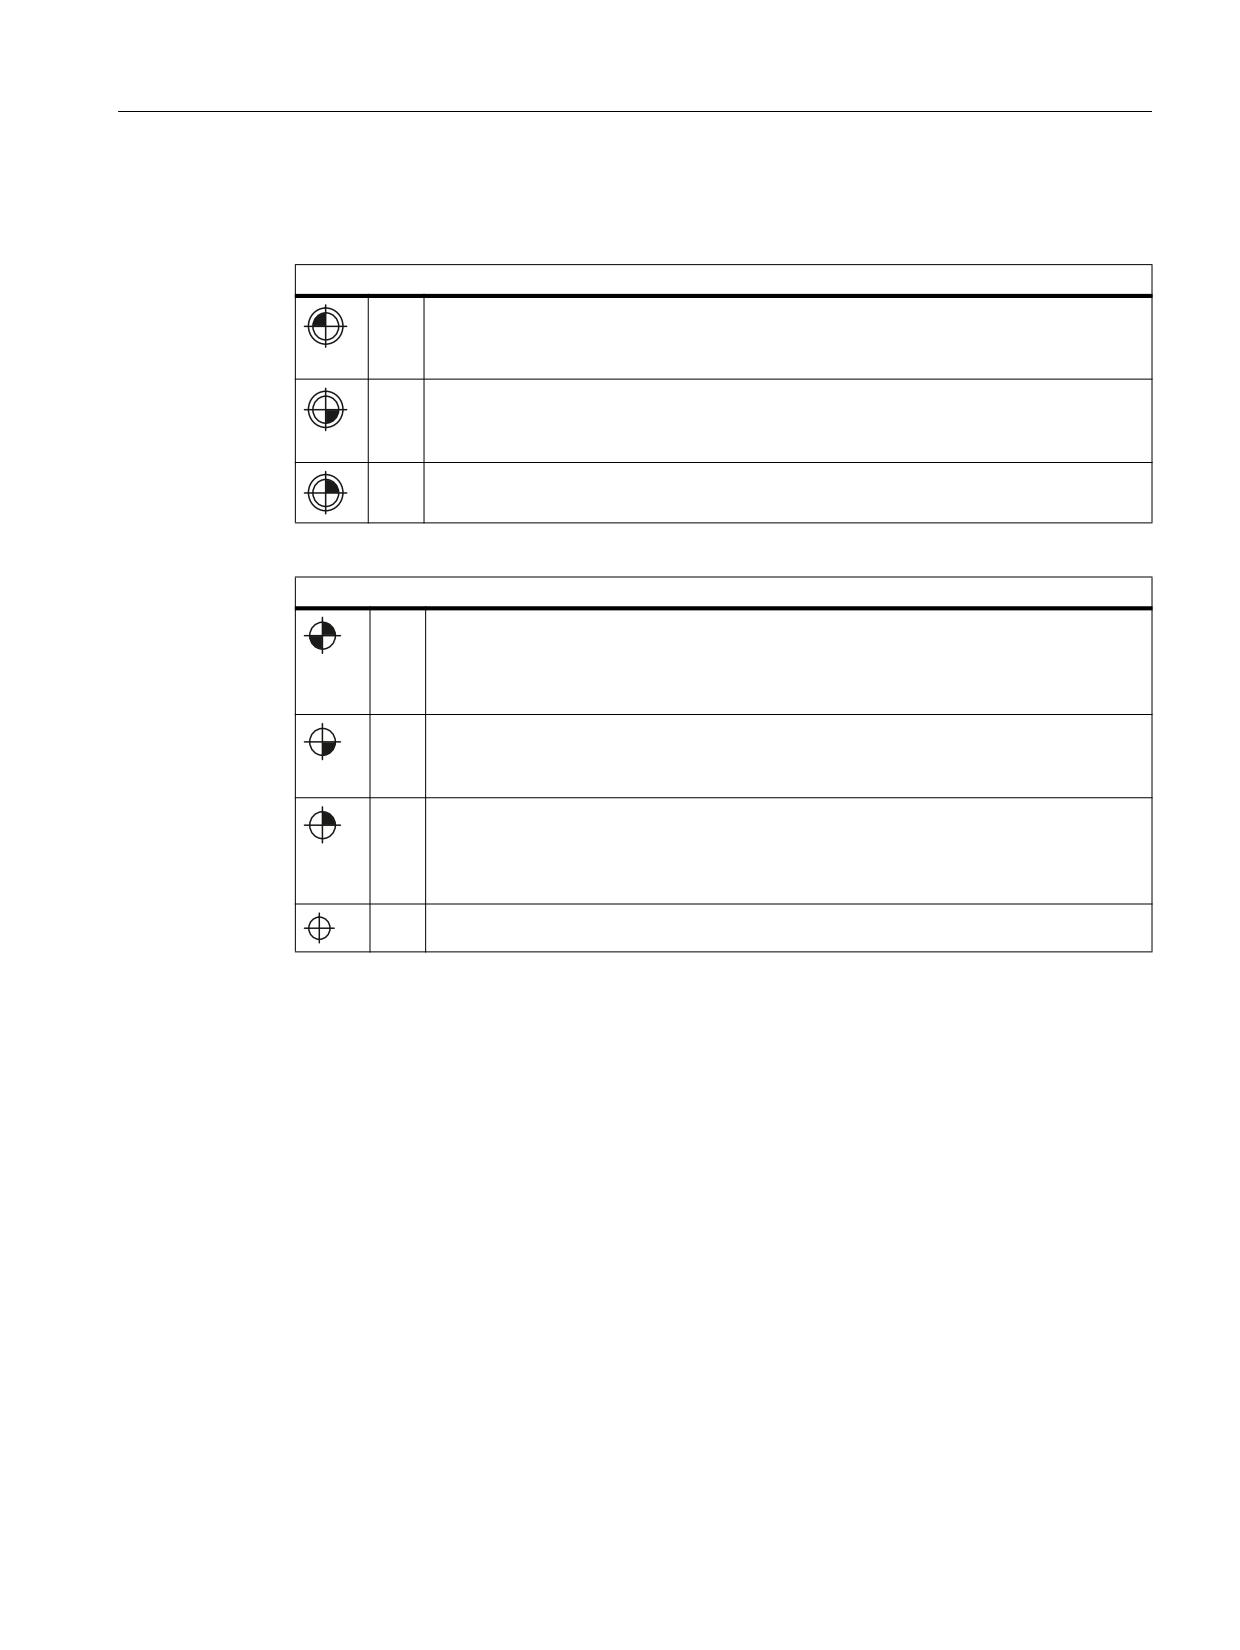
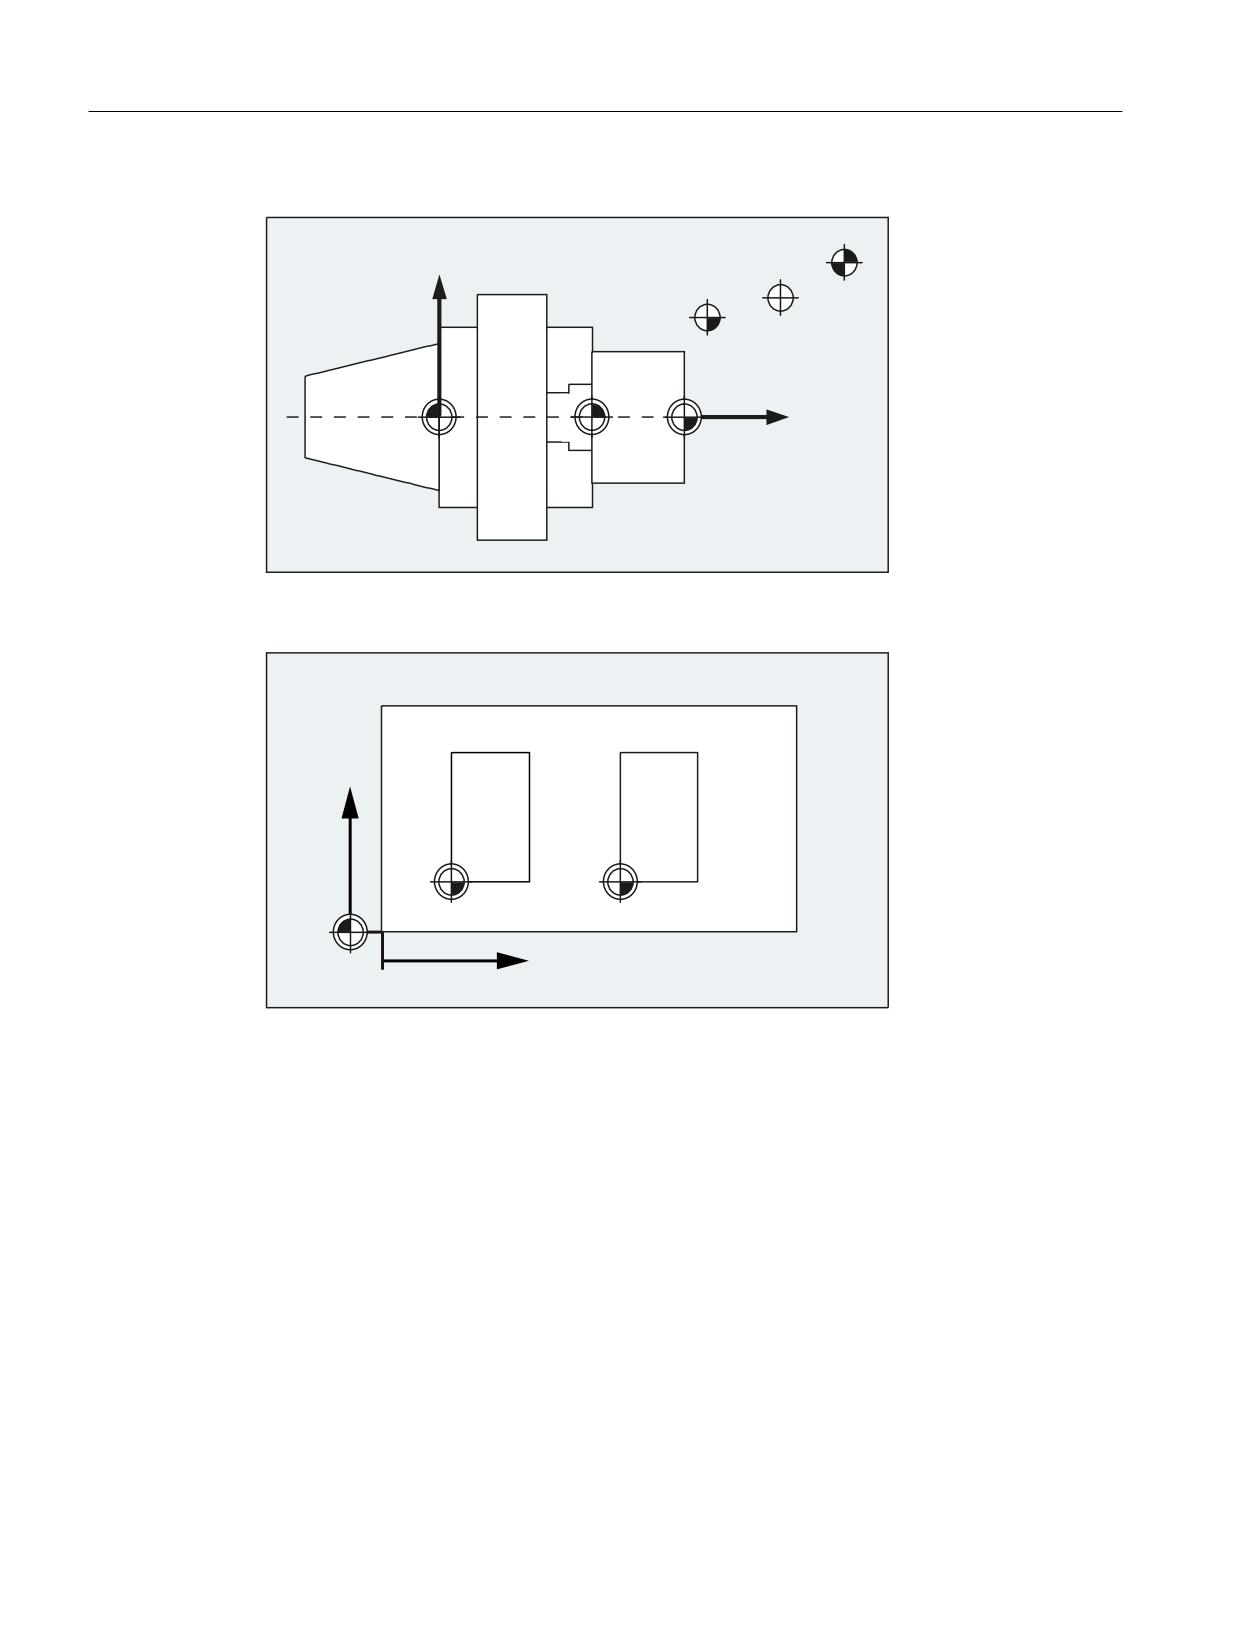
На станке с ЧПУ определены различные нулевые и исходные точки:
Нулевые точки
M
Нулевая точка станка
С помощью нулевой точки станка определяется система координат станка
(MСS). К нулевой точке станка относятся все другие исходные точки.
W
Нулевая точка детали = нулевая точка программы
Нулевая точка детали определяет систему координат детали относительно
нулевой точки станка.
A
Точка упора
Может совпадать с нулевой точкой детали (только у токарных станков)
Исходные точки
R
Референтная точка
Определенная кулачками и измерительной системой позиция. Расстояние до
нулевой точки станка M должно быть известным, чтобы позиция оси в этом
месте могла быть установлена точно на это значение.
B
Стартовая точка
Может быть определена через программу. Здесь 1-ый инструмент начинает
обработку.
T
Исходная точка инструментального суппорта
Находится на зажиме инструмента. Посредством ввода длин инструмента СЧПУ
вычисляет расстояние от острия инструмента до исходной точки
инструментального суппорта.
N
Точка смены инструмента
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
23
Геометрические основы
1.3 Нулевые точки и исходные точки
Нулевые и исходные точки при токарной обработке
;
5
1
%
=
0
$
:
Нулевые точки при фрезеровании
<
:
:
0
;
Основы
24
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические основы
1.4 Системы координат
1.4
Системы координат
Различаются следующие системы координат:
• Система координат станка (MCS) [Страница 25] с нулевой точкой станка M
• Базовая кинематическая система (BKS) [Страница 28]
• Базовая система нулевой точки (BNS) [Страница 30]
• Настраиваемая система нулевой точки (ENS) [Страница 31]
• Система координат детали (WCS) [Страница 32] с нулевой точкой детали W
1.4.1
Система координат станка (MCS)
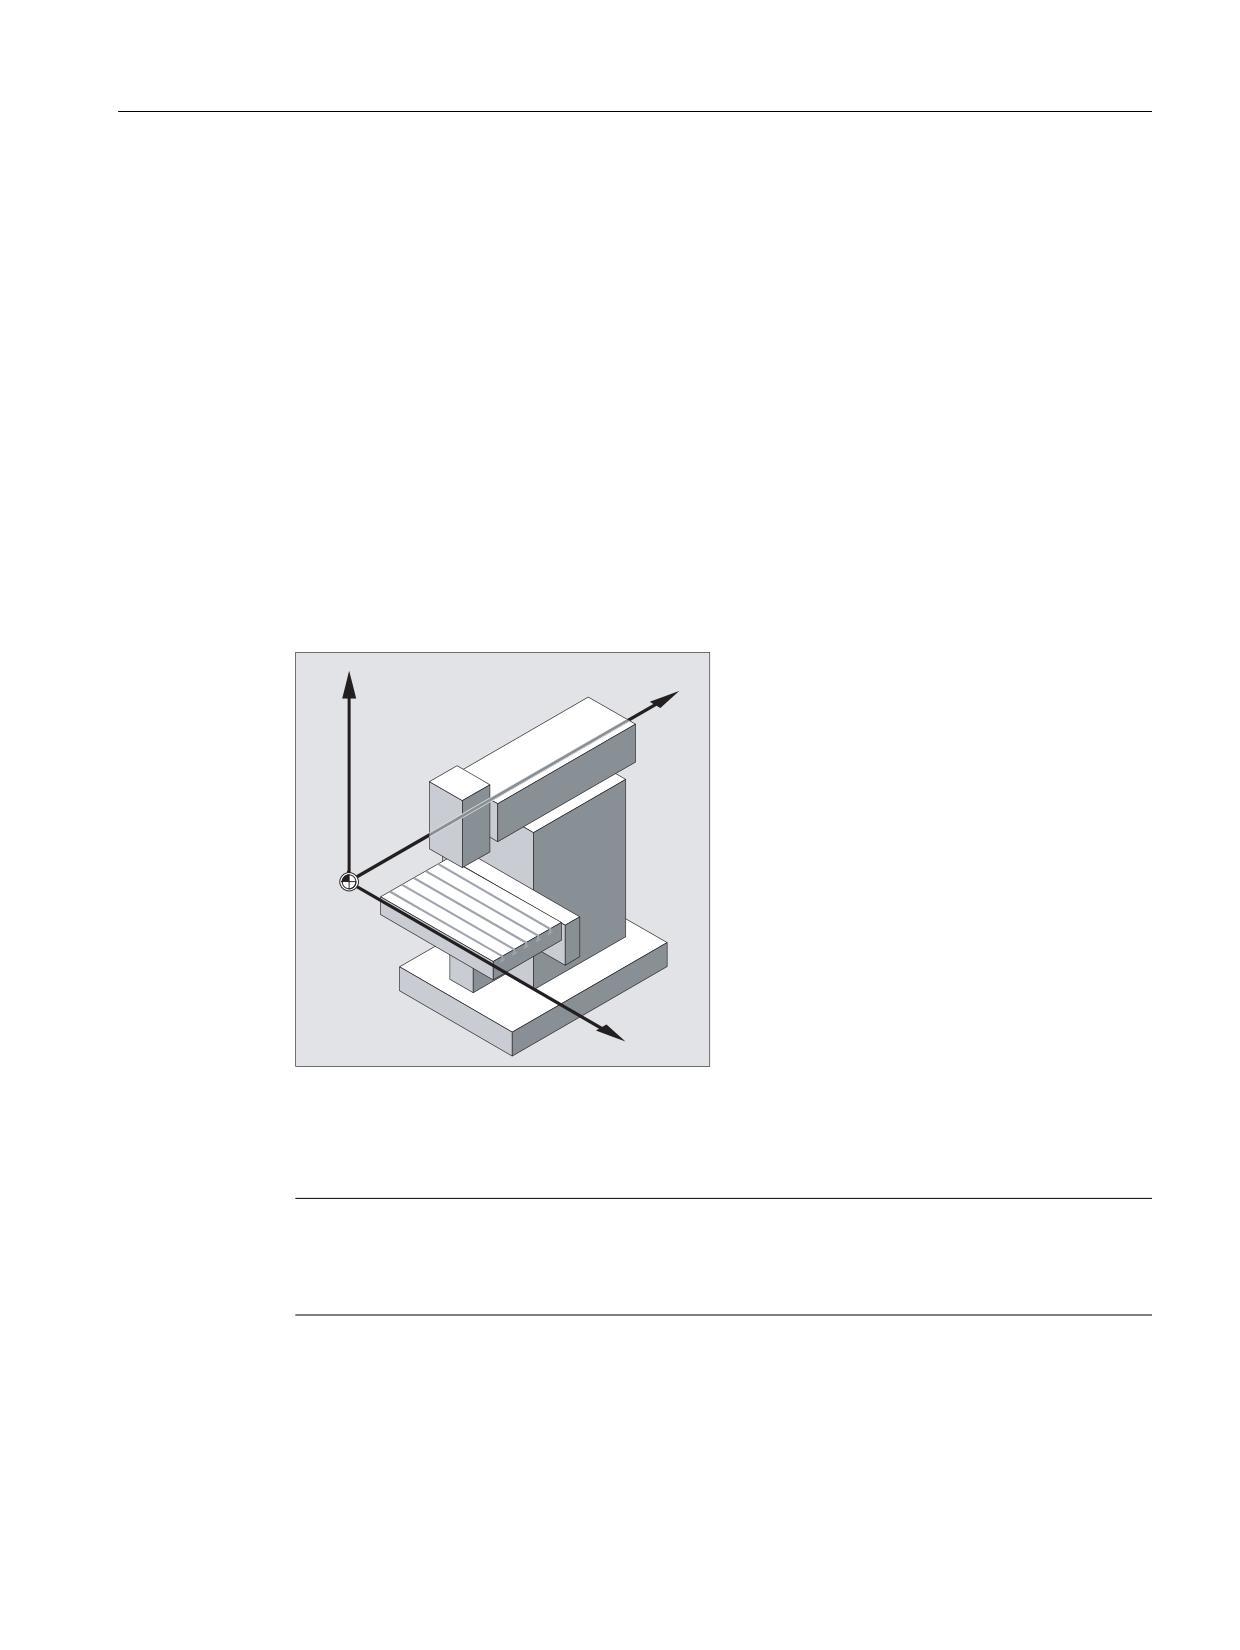
Система координат станка образуется из всех физически имеющихся осей станка.
В системе координат станка определяются референтные точки, точки смены
инструмента и паллет (фиксированные точки станка).
=P
<P
0
;P
Если программирование осуществляется непосредственно в системе координат станка
(возможно для некоторых функций G), то обращение осуществляется напрямую к
физическим осям станка. Возможно имеющийся зажим детали при этом не
учитываются.
Примечание
Если существуют различные системы координат станка (к примеру, 5-ти осевая
трансформация), то через внутреннюю трансформацию кинематика станка
отображается на систему координат, в которой осуществляется программирование.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
25
Геометрические основы
1.4 Системы координат
Правило правой руки
Положение системы координат относительно станка зависит от типа станка. Осевые
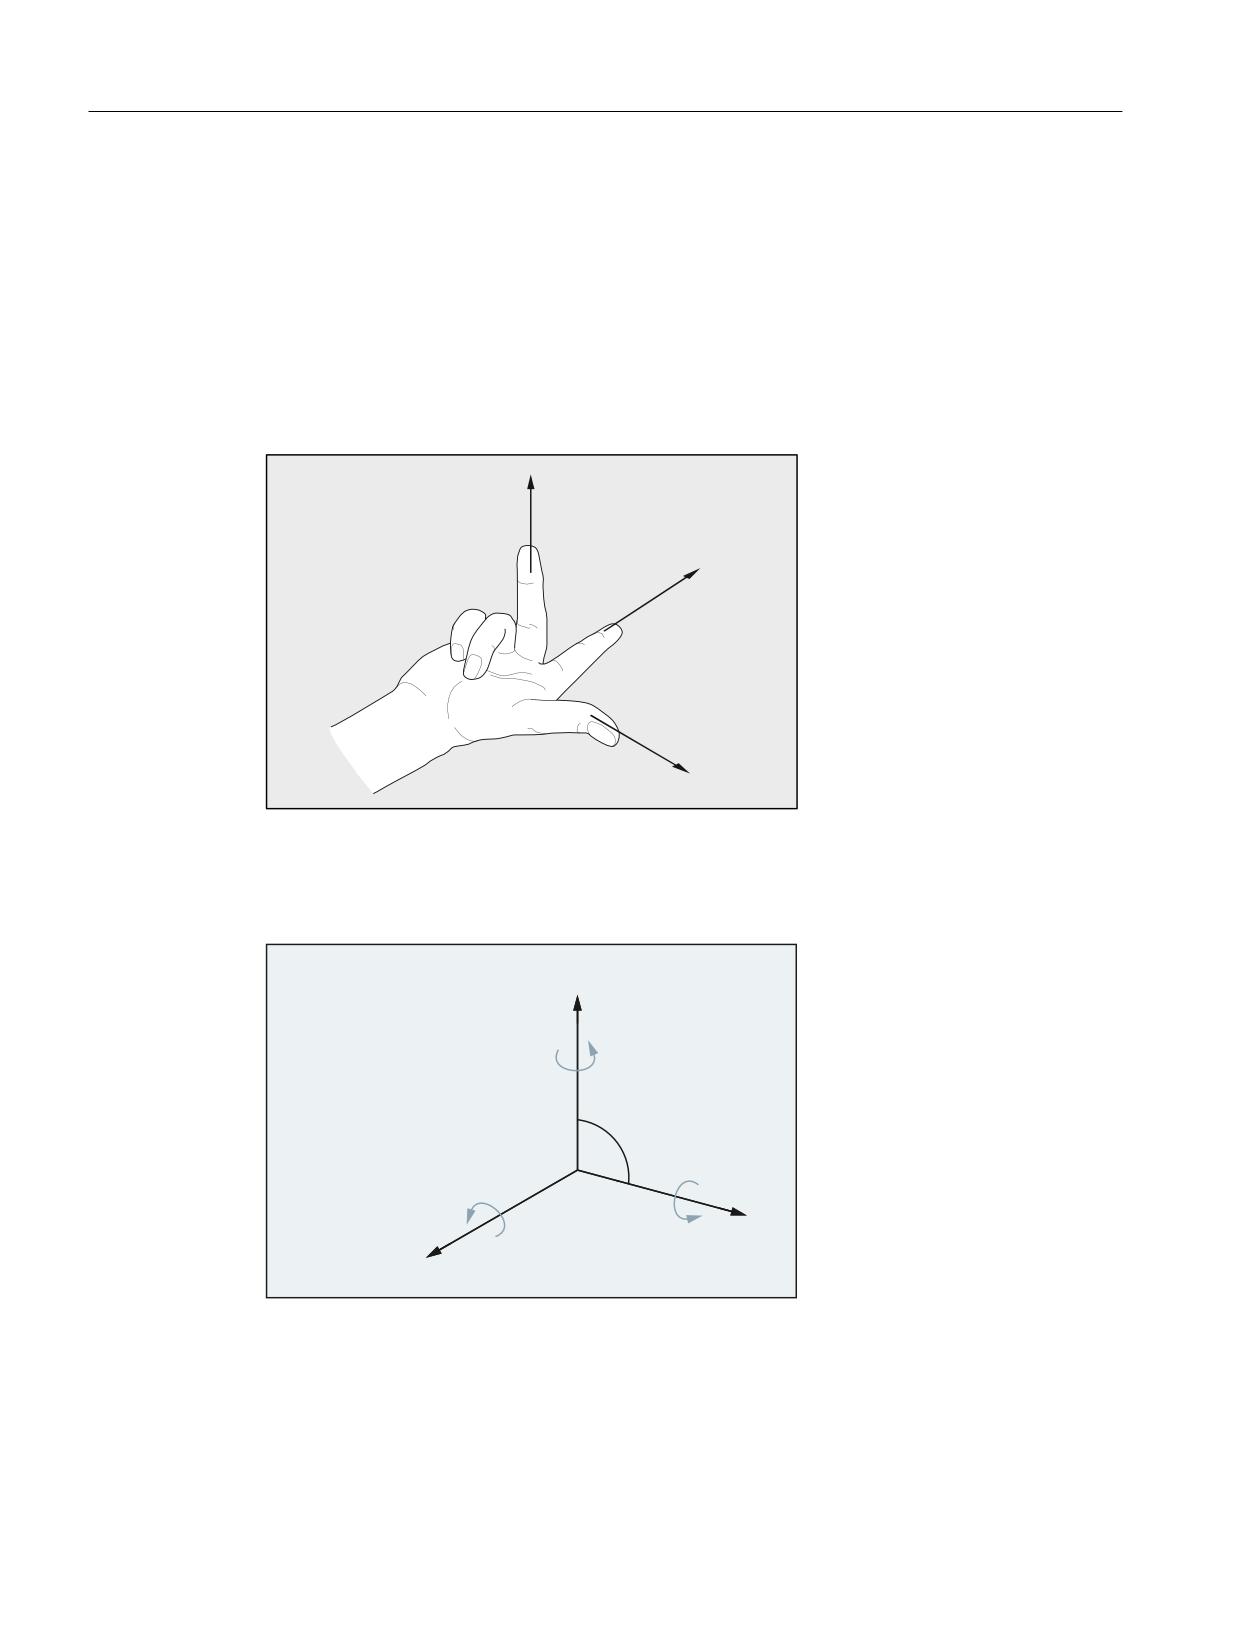
направления определяются по так называемому "Правилу правой руки" (по DIN 66217).
Если встать перед станком и средний палец правой руки направлен против
направления подачи главного шпинделя. Тогда:
• Большой палец обозначает направление +X
• Указательный палец - направление +Y
• Средний палец - направление +Z
=
<
;
Изображение 1-5 "Правило правой руки"
Вращения вокруг осей координат X, Y и Z обозначаются посредством A, B и C.
Направление вращения является положительным тогда, когда вращение выполняется
по часовой стрелке, если смотреть в положительном направлении оси координат:
; < =
<
̷͇͖͕͕͍͔͔͒͌͌͘͢ ͉͙͌͗͏͇͔͕͑͒ͣ
͚͋͗͊ ͔͇ ͚͋͗͊͌ ͕͘͏
$ % &
%
̱͚͕͉͗͊͌͢ ͕͘͏
͉͇͇͗ͥ͠͠͏͌ͦ͘ ͉͕͚͑͗͊
; < =
r
&
;
$
=
Основы
26
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Геометрические основы
1.4 Системы координат
Положение системы координат у различных типов станков
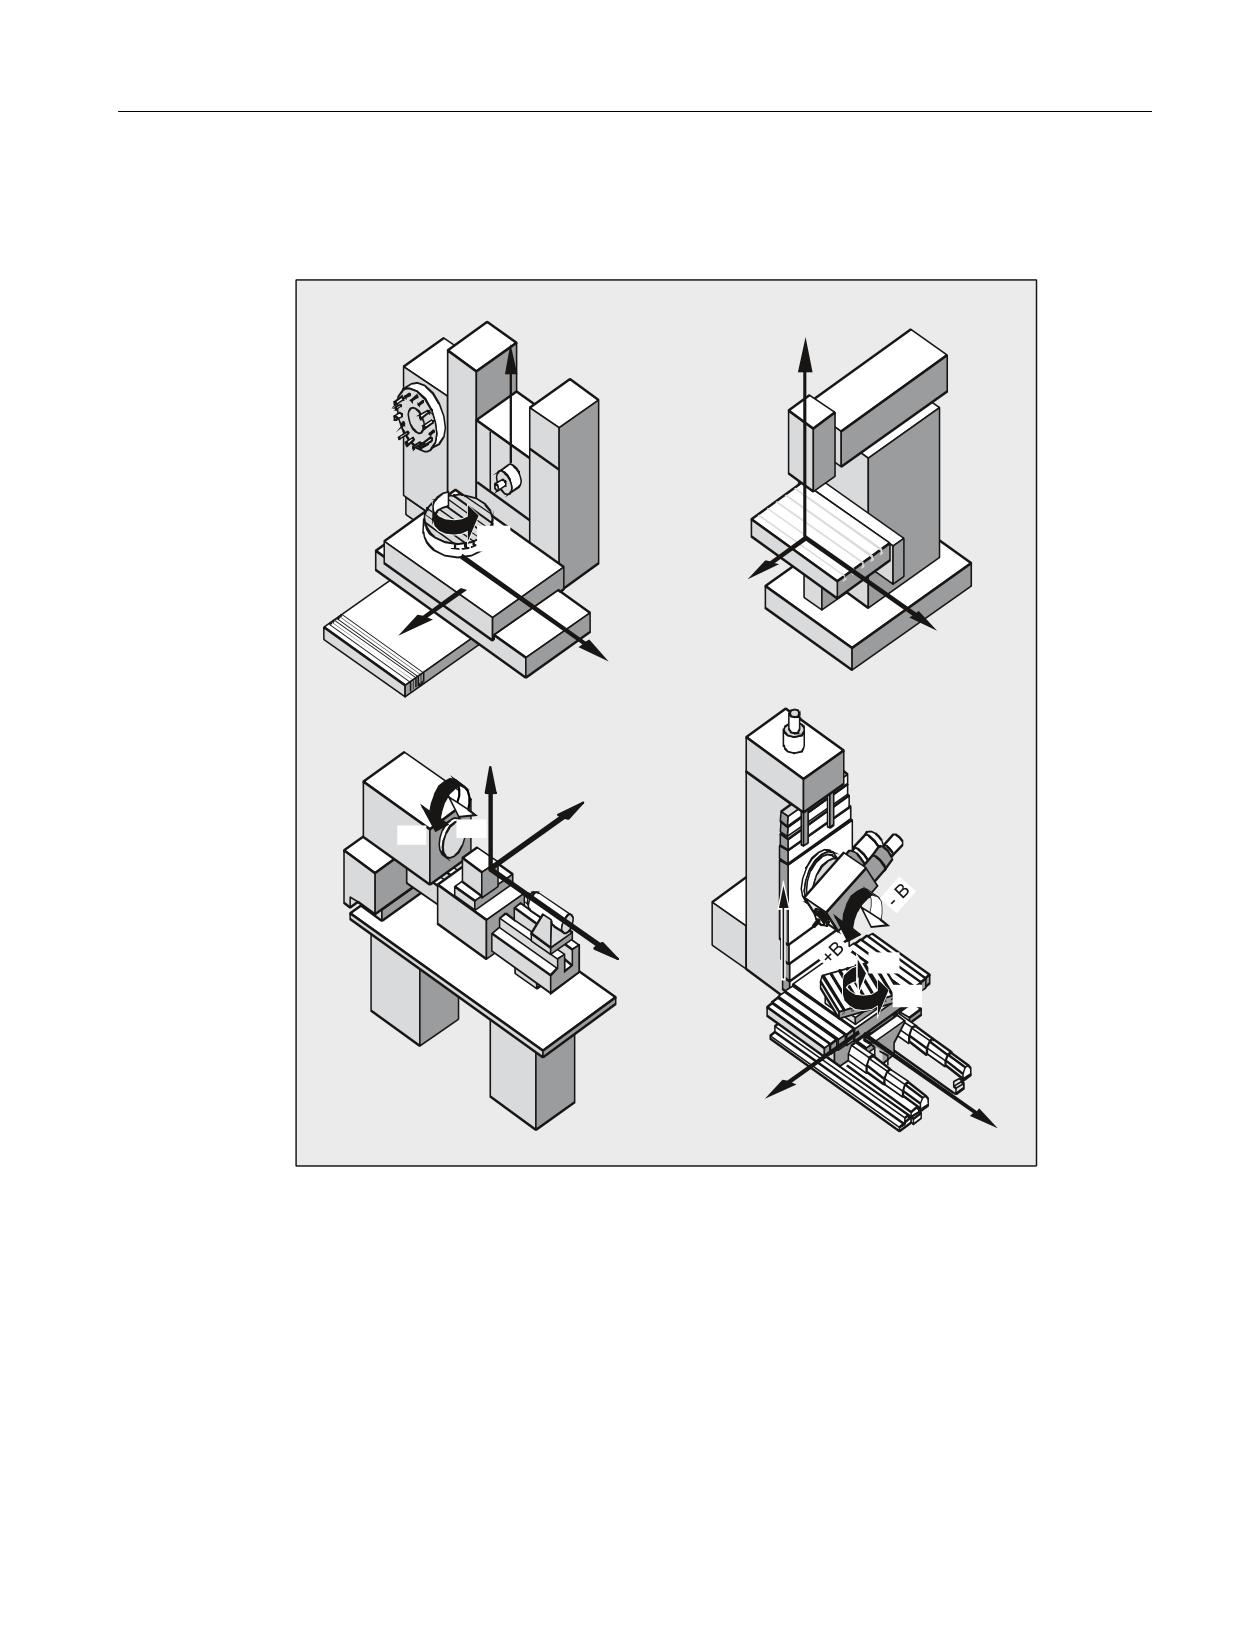
Положение системы координат, получаемое из "правила правой руки", может иметь
различную ориентацию у различных типов станков. Ниже несколько примеров:
=
<
%
<
;
=
;
<
;
&
&
=
=
&
&
;
<
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
27
Геометрические основы
1.4 Системы координат
1.4.2
Базовая кинематическая система (BKS)
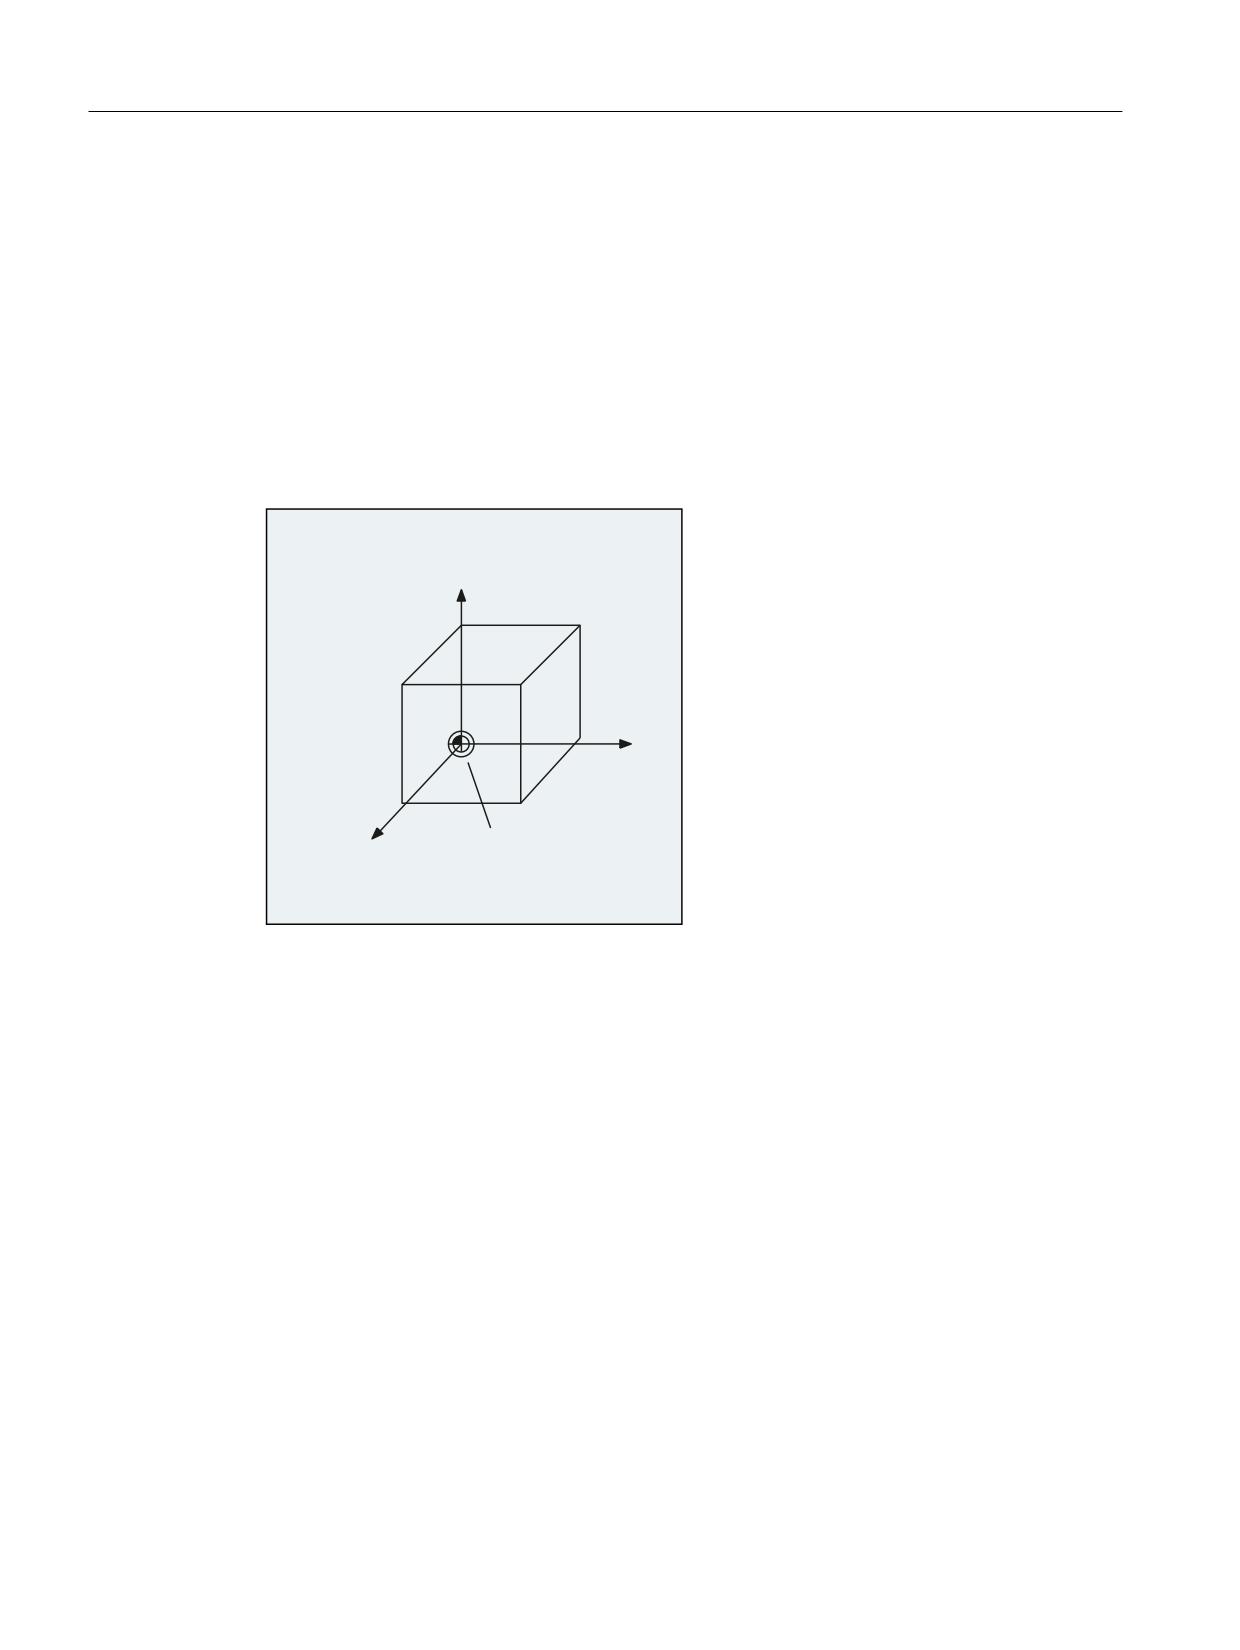
Базовая кинематическая система (BKS) состоит из трех расположенных под прямым
углом осей (геометрические оси), а также других осей (дополнительные оси) без
геометрической связи.
Станки без кинематической трансформации
BKS и MCS всегда совпадают в тех случаях, когда BKS может быть отображена на MCS
без кинематической трансформации (к примеру, 5-осевая трансформация, TRANSMIT /
TRACYL / TRAANG).
У таких станков имена осей станка и гео-осей могут быть идентичными.
<
0&6
%.6
;
=
̴͚͉͇͒͌ͦ ͙͕͇͑͞ ͙͇͔͇͑͘
Изображение 1-6 MCS = BCS без кинематической трансформации
Станки без кинематической трансформации
BKS и MCS не совпадают в тех случаях, когда BKS отображается на MCS с
кинематической трансформацией (к примеру, 5-осевая трансформация, TRANSMIT /
TRACYL / TRAANG).
У таких станков имена осей станка и гео-осей должны быть различными.
Основы
28
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
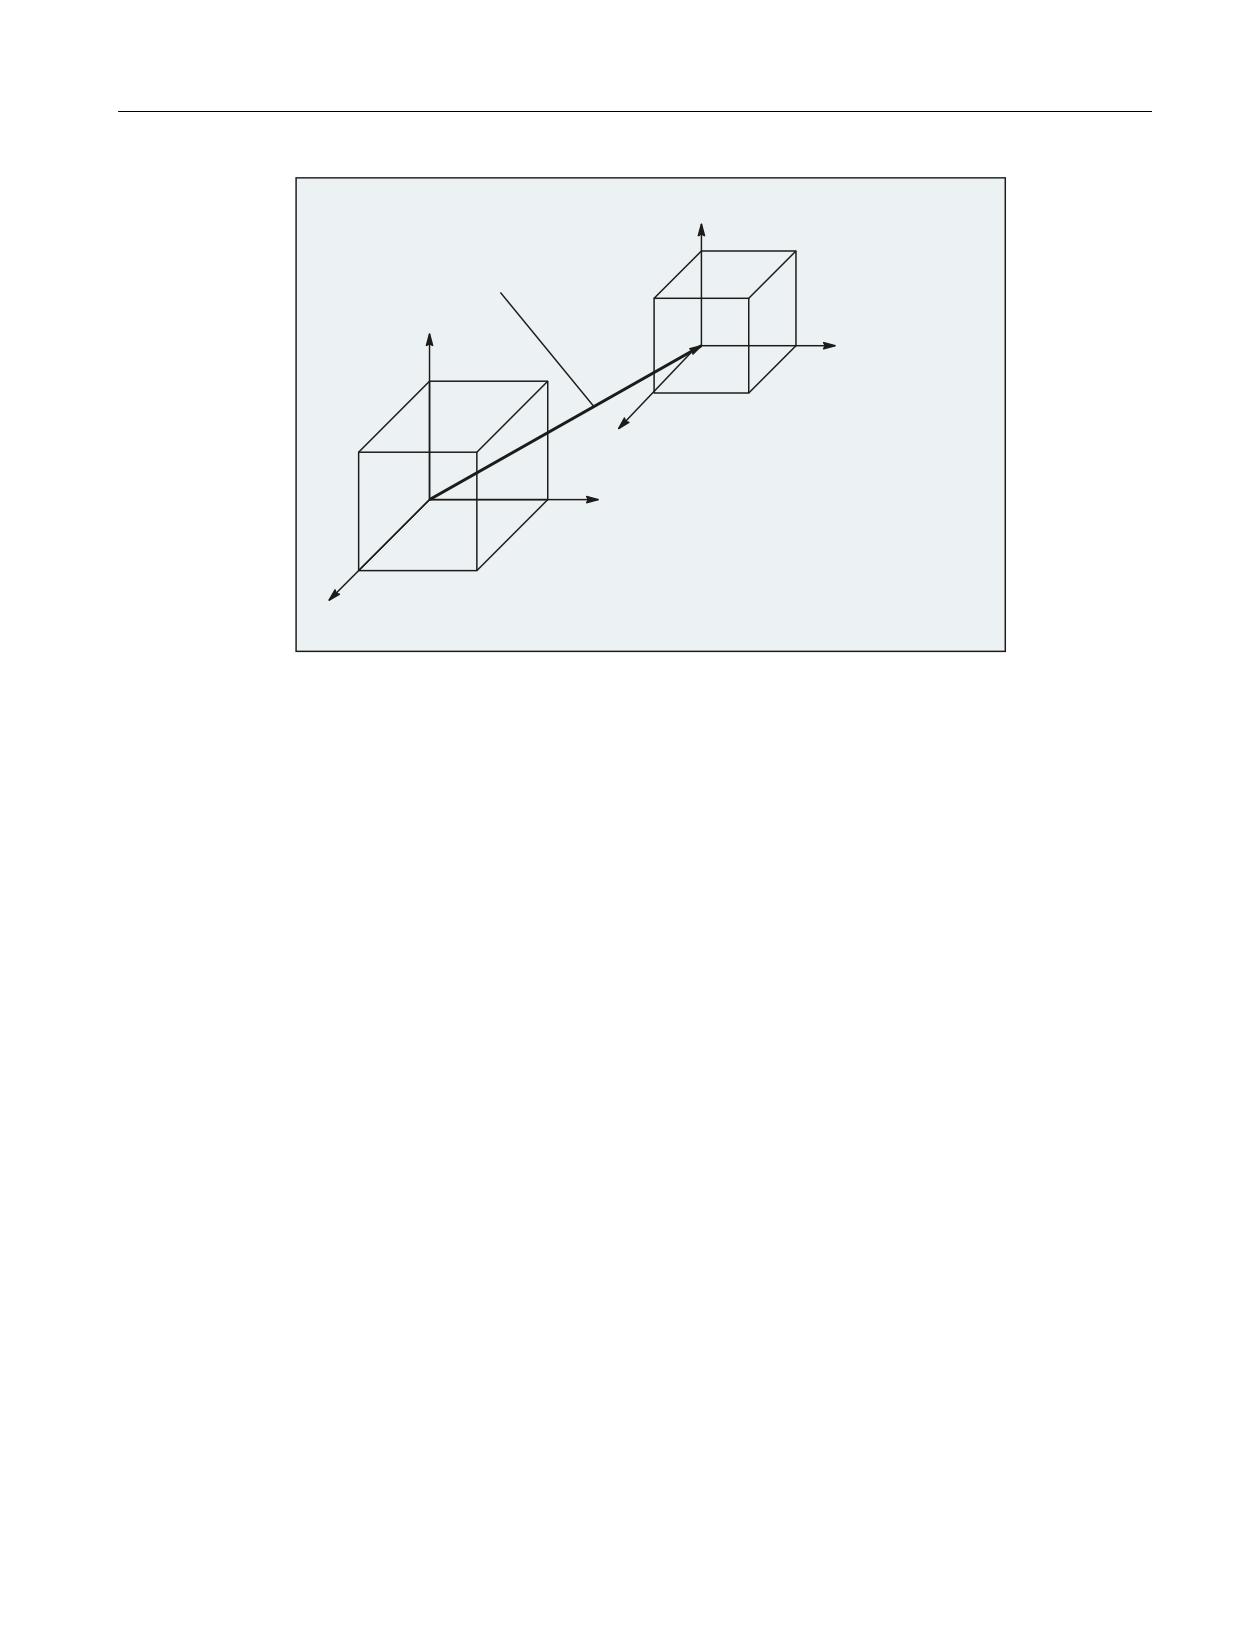
Геометрические основы
1.4 Системы координат
<%.6
̱͏͔͓͇͙͌͏͇͌͑ͦ͘͞
͙͇͔͕͓͇͗͛͗͘͝͏ͦ
<0&6
;%.6
̨͇͎͕͉͇ͦ ͑͏͔͓͇͙͌͏͇͌͑ͦ͘͞
=
%.6
͘͏͙͓͇͌͘ %.6
;0&6
̸͏͙͓͇͌͘ ͕͕͑͗͋͏͔͇͙ ͙͇͔͇͑͘ 0&6
=
0&6
Изображение 1-7 Кинематическая трансформация между MСS и BKS
Кинематика станка
Деталь всегда программируется в двух- или трехмерной прямоугольной системе
координат (WСS). Но для изготовления этих деталей все чаще используются станки с
круговыми осями или расположенными не под прямым углом линейными осями. Для
преобразования запрограммированных в WСS координат (прямоугольных) в реальные
движения осей станка служит кинематическая трансформация.
Литература
Описание функций "Расширенные функции"; M1: Кинематическая трансформация
Описание функций "Специальные функции"; F2: Многоосевые трансформации
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
29
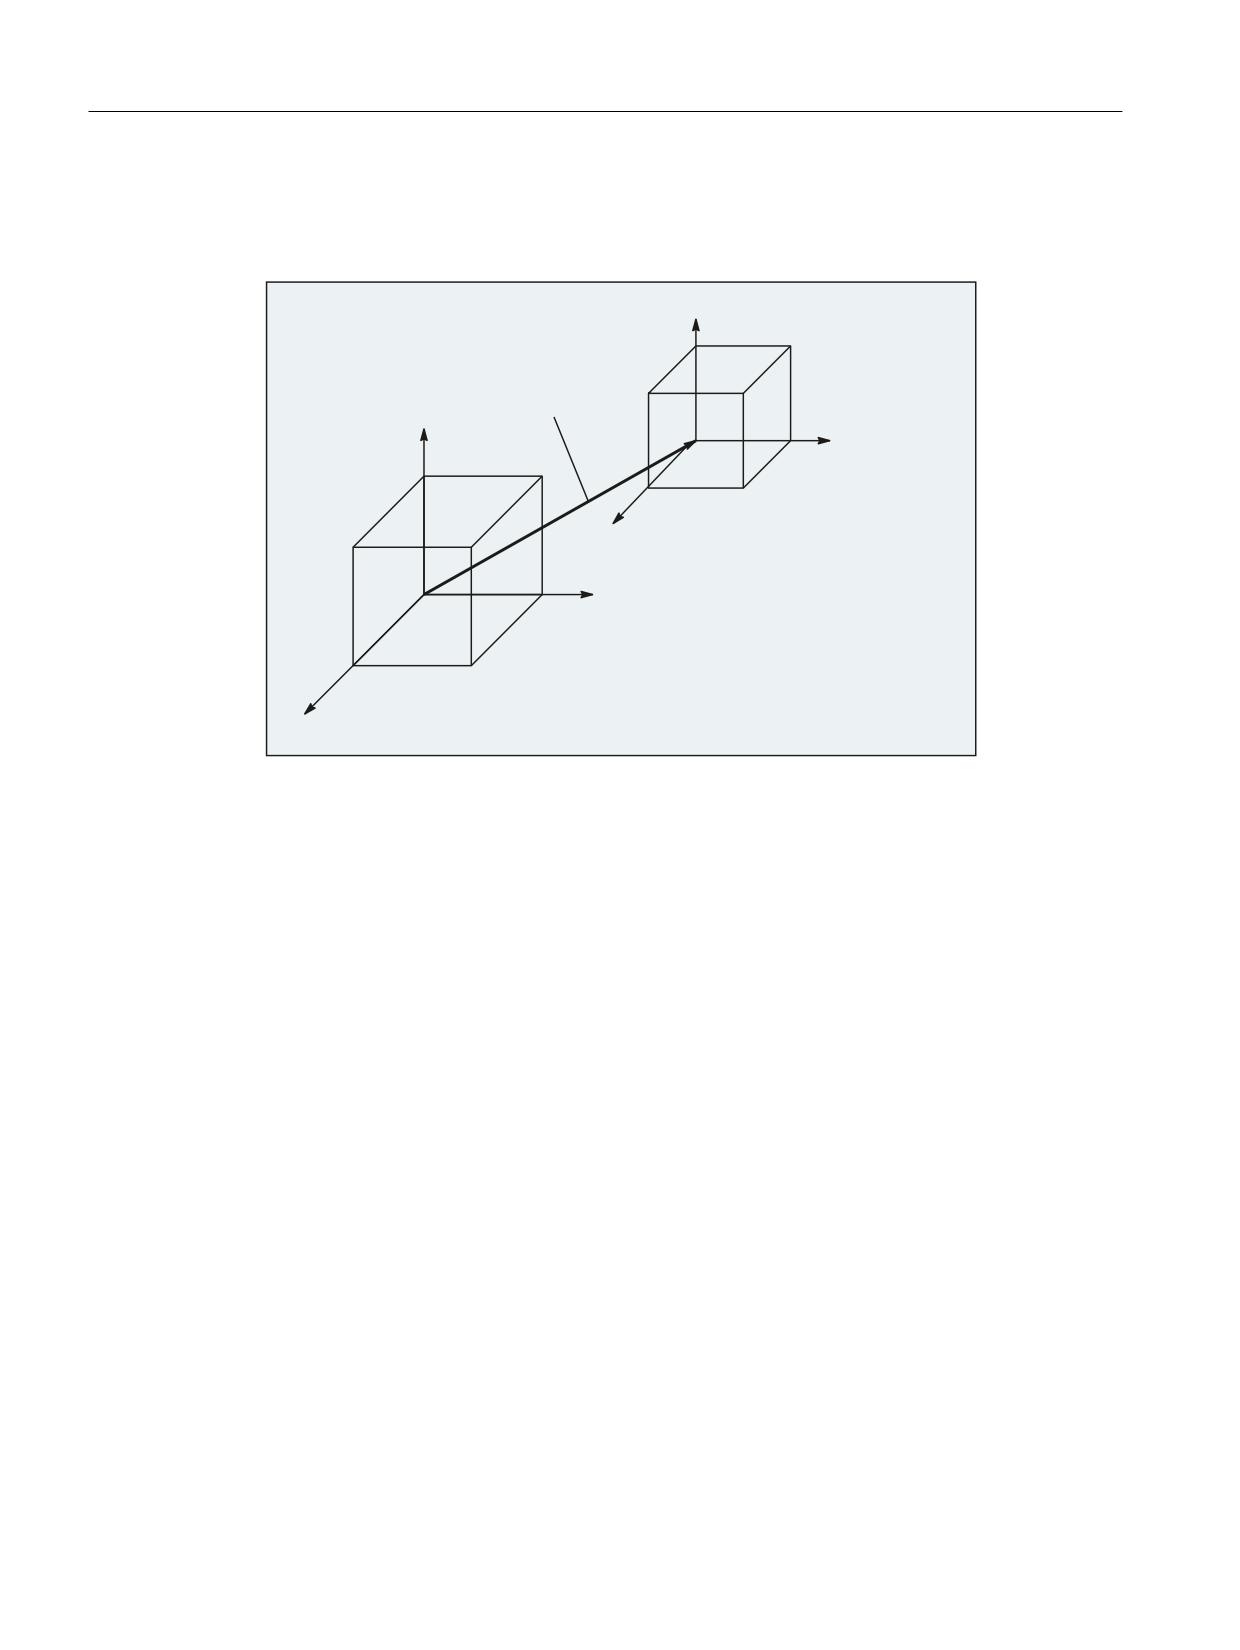
Геометрические основы
1.4 Системы координат
1.4.3
Базовая система нулевой точки (BNS)
Базовая система нулевой точки (BNS) получается из базовой кинематической системы
посредством базового смещения.
<
̨͇͎͕͉͕͌ ͓͔͌͌͘͠͏͌
<
;
̨͇͎͕͉͇ͦ ͘͏͙͓͇͌͘ ͔͚͉͕͒͌͐ ͙͕͑͞͏
=
%16
;
̨͇͎͕͉͇ͦ ͑͏͔͓͇͙͌͏͇͌͑ͦ͘͞ ͘͏͙͓͇͌͘ %.6
=
Базовое смещение
Базовое смещение описывает преобразование координат между BKS и BNS. С его
помощью можно, к примеру, установить нулевую точку паллеты.
Базовое смещение состоит из:
• Внешнее смещение нулевой точки
• Смещение DRF
• Наложенное движение
• Связанные системные фреймы
• Связанные базовые фреймы
Литература
Описание функций "Основные функции"; Оси, системы координат, фреймы (K2)
Основы
30
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
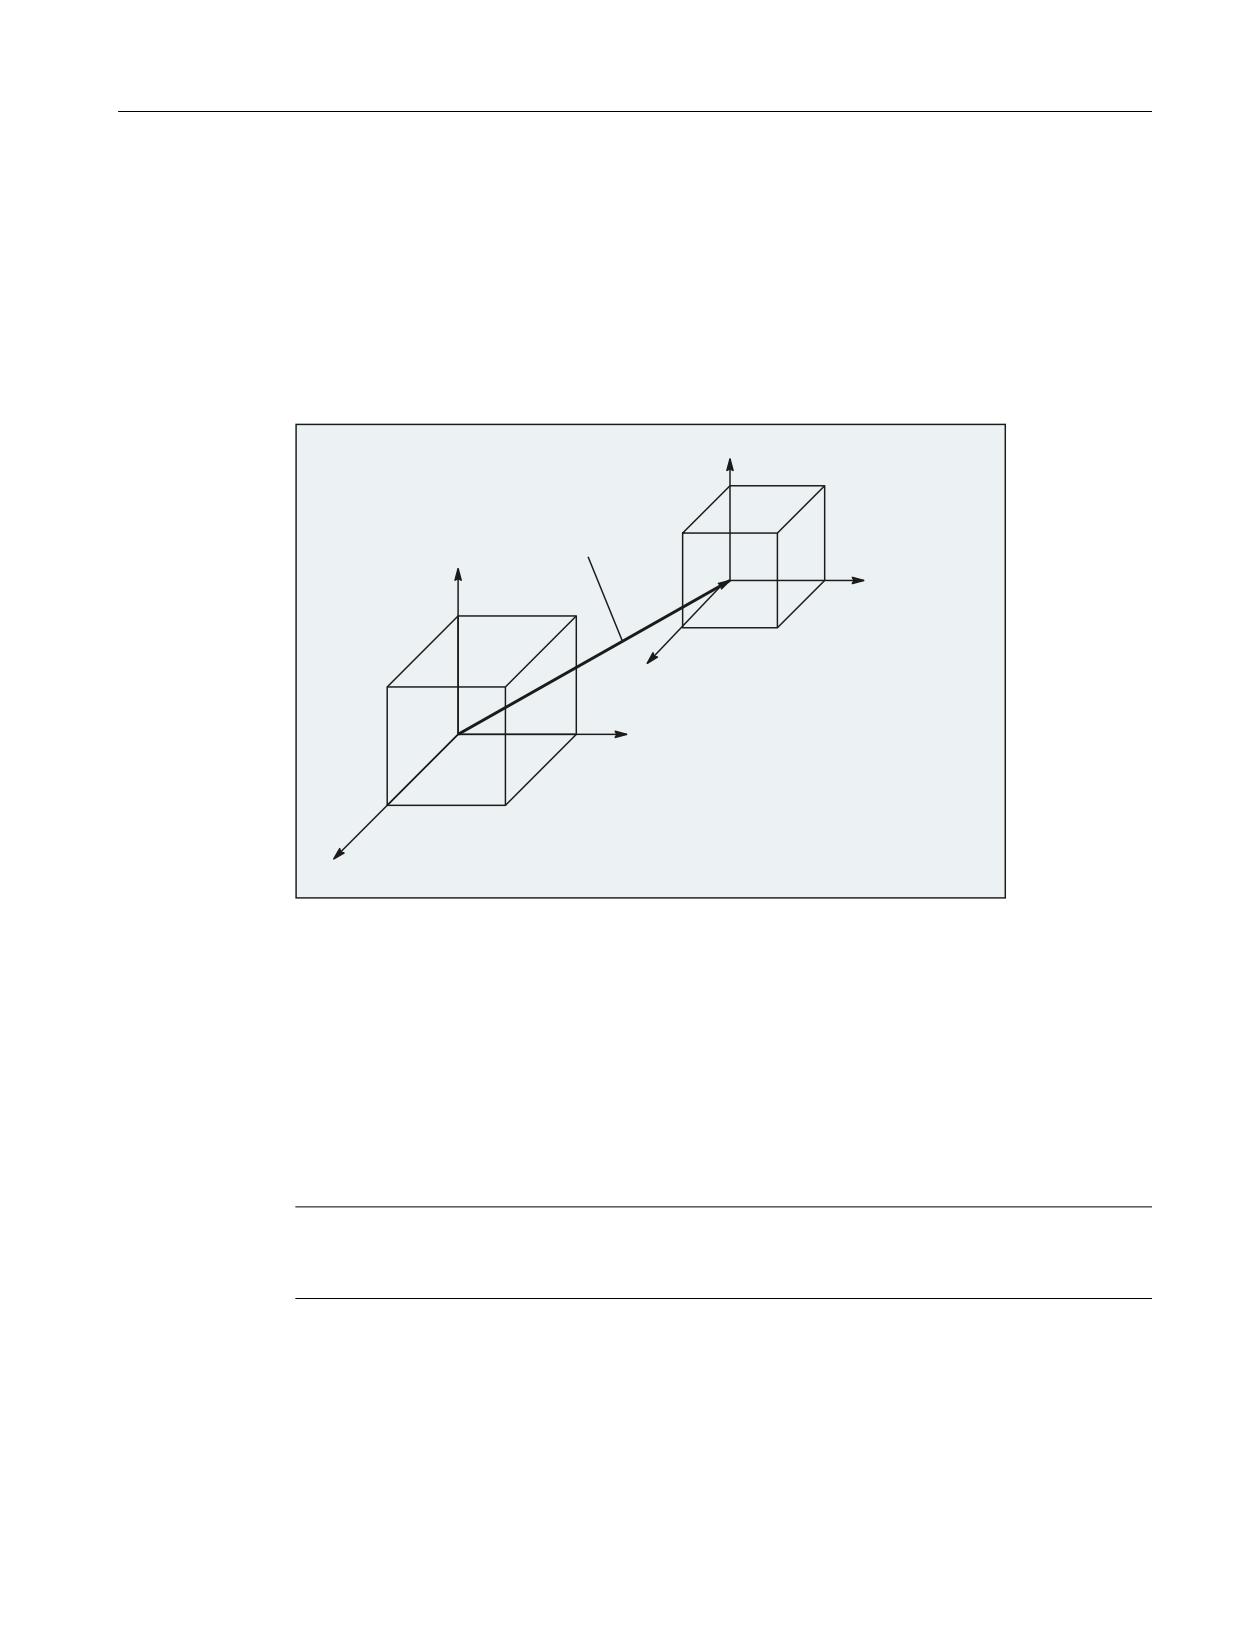
Геометрические основы
1.4 Системы координат
1.4.4
Настраиваемая система нулевой точки (ENS)
Устанавливаемое смещение нулевой точки
Через устанавливаемое смещение нулевой точки из базовой системы нулевой точки
(BNS) получается "Настраиваемая система нулевой точки" (ENS).
Устанавливаемые смещения нулевой точки активируются в программе ЧПУ с помощью
команд G G54...G57 и G505...G599.
<
*
*
<
;
̴͇͙͇͗͘͏͉͇͓͇͌ͦ
=
͘͏͙͓͇͌͘ ͔͚͉͕͒͌͐ ͙͕͑͞͏
(16
;
̨͇͎͕͉͇ͦ ͘͏͙͓͇͌͘ ͔͚͉͕͒͌͐ ͙͕͑͞͏ %16
=
Если нет активных программируемых трансформации координат (фреймы), то
"Настраиваемой системой нулевой точки" является система координат детали (WСS).
Программируемые трансформации координат (фреймы)
Иногда имеет смысл или требуется переместить в программе ЧПУ первоначально
выбранную систему координат детали (или "Настраиваемую систему нулевой точки")
на другую позицию и при необходимости повернуть, отразить и/или масштабировать.
Это осуществляется через программируемые трансформации координат (фреймы).
См. главу: "Трансформации координат (фреймы)"
Примечание
Программируемые трансформации координат (фреймы) всегда относятся к
"Настраиваемой системе нулевой точки".
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
31
Геометрические основы
1.4 Системы координат
1.4.5
Система координат детали (WCS)
В системе координат детали (WCS) описывается геометрия детали. Т.е: Данные в
программе ЧПУ относятся к системе координат детали.
Система координат детали всегда является декартовой системой координат и
соответствует определенной детали.
1.4.6
Как связаны различные системы координат?
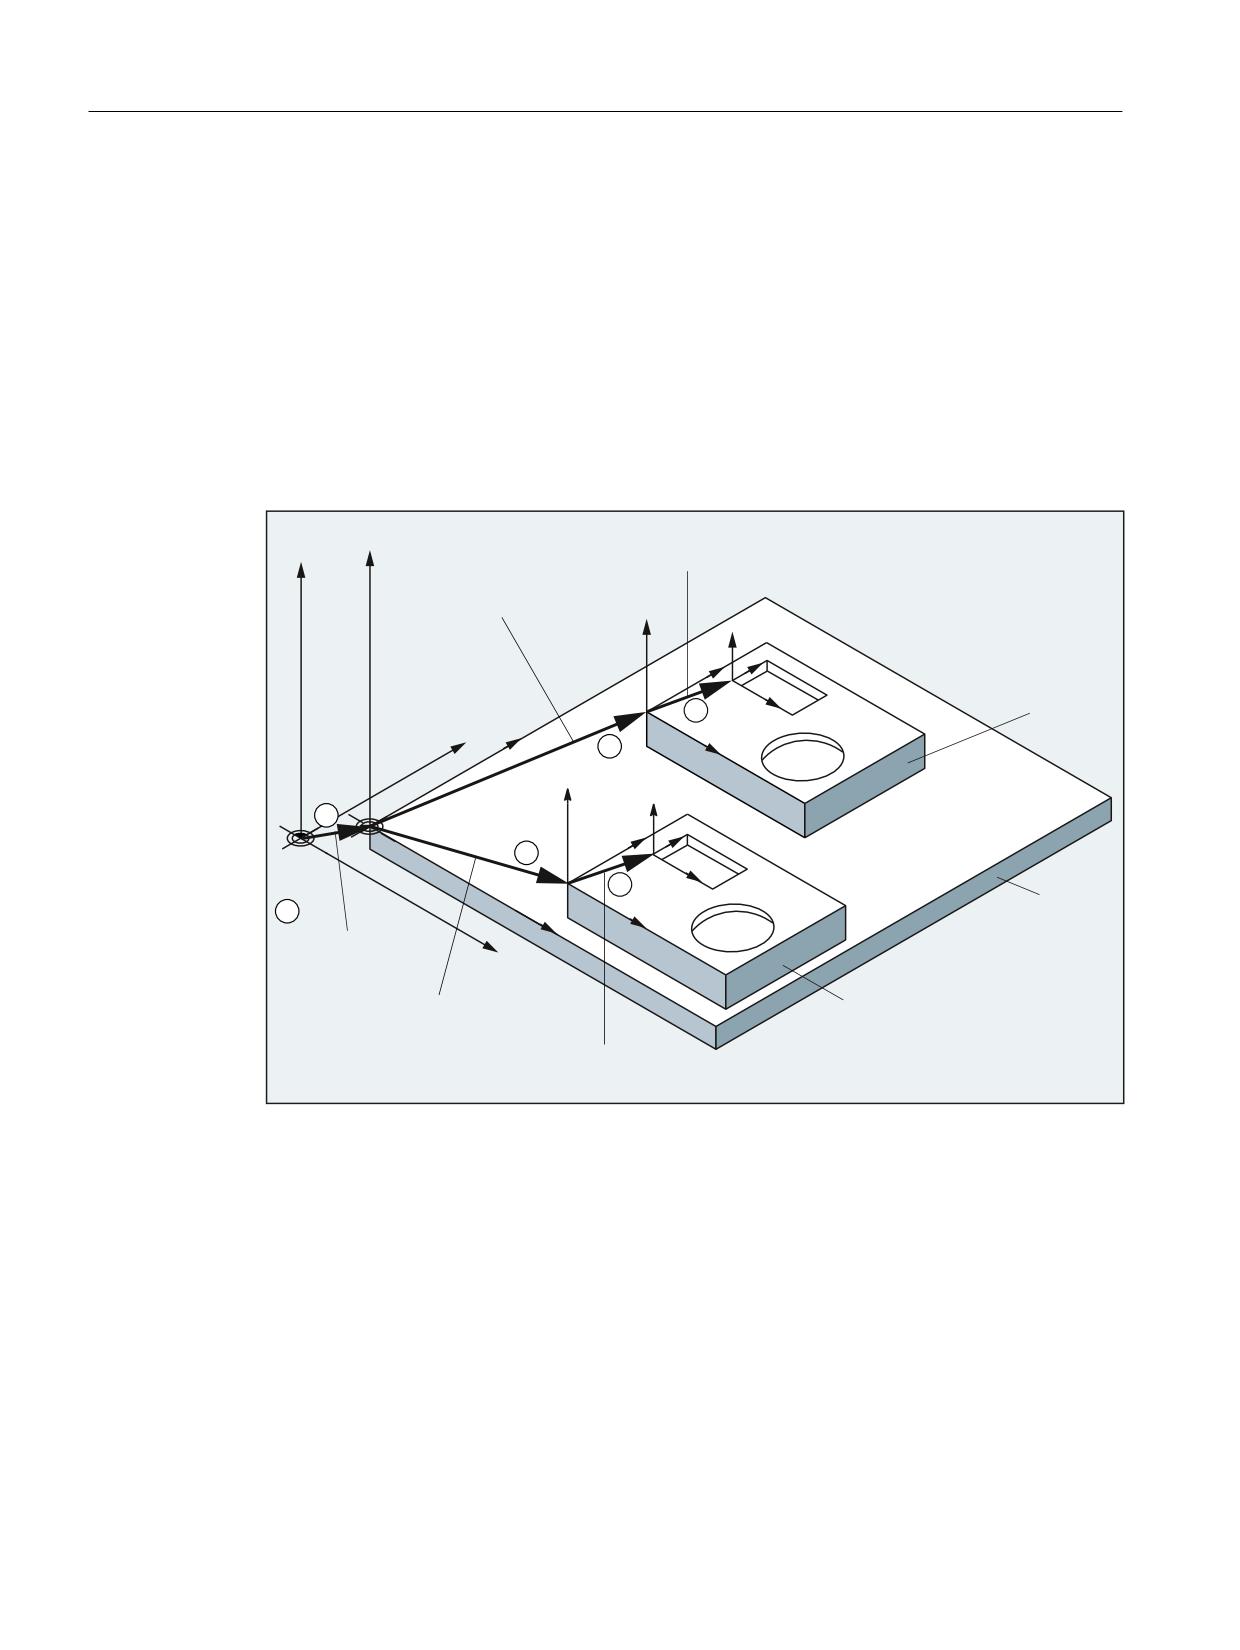
Пример на рисунке ниже должен еще раз пояснить связи между различными системами
координат:
̶͕͇͓͓͗͊͗͏͚͓͇͗͌ͦ
]
]
͙͇͔͕͓͇͗͛͗͘͝͏ͦ ͕͕͑͗͋͏͔͇͙
̺͙͇͔͇͉͒͘͏͉͇͓͕͌͌
͓͔͌͌͘͠͏͌ ͔͚͉͕͒͌͐ ͙͕͑͞͏
]
]
\
\
̫͙͇͌͒ͣ
(16
:̸6
[
\
\
[
*
]
]
\
\
*
%16
0&6
%.6
:̸6
[
(16
̶͇͙͇͒͒͌
[
[
̨͇͎͕͉͕͌ ͓͔͌͌͘͠͏͌
[
̺͙͇͔͇͉͒͘͏͉͇͓͕͌͌
̫͙͇͌͒ͣ
͓͔͌͌͘͠͏͌ ͔͚͉͕͒͌͐ ͙͕͑͞͏
̶͕͇͓͓͗͊͗͏͚͓͇͗͌ͦ
͙͇͔͕͓͇͗͛͗͘͝͏ͦ ͕͕͑͗͋͏͔͇͙
① Кинематическая трансформация не активна, т.е. система координат станка и базовая
кинематическая система совпадают.
② Через базовое смещение получается базовая система нулевой точки (BNS) с нулевой
точкой палеты.
③ Через устанавливаемое смещение нулевой точки G54 или G55 определяется
"Настраиваемая система нулевой точки" (ENS) для детали 1 или детали 2.
④ Через программируемую трансформацию координат получается система координат
детали (WСS).
Основы
32
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Основы программирования ЧПУ
2
Примечание
Директивным руководством по программированию ЧПУ является DIN 66025.
2.1
Наименование программы ЧПУ
Правила по наименованию программ
Каждая программы имеет собственное имя (идентификатор), которое может быть
свободно выбрано при создании программы с соблюдением следующих правил:
• Длина имени не должна превышать 24 символа, т.к. только первые 24 символа
имени программы индицируются в ЧПУ.
• Допустимыми символами являются:
- Буквы: A...Z, a...z
- Цифры: 0...9
- Символы подчеркивания: _
• Первыми двумя символами должны быть:
- Две буквы
или
- Один символ подчеркивания и одна буква
Если это условие выполнено, то программа ЧПУ только через указание имени
программы может быть вызвана из другой программы как подпрограмма. Если же
имя программы начинается с цифр, то вызов подпрограммы возможен только через
оператор CALL.
Примеры:
_MPF100
WELLE
WELLE_2
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
33
Основы программирования ЧПУ
2.1 Наименование программы ЧПУ
Файлы в формате RS232
Созданные на внешнем устройстве файлы программы, которые должны быть
загружены через интерфейс V.24 в ЧПУ, должны иметь формат RS232.
Для имени файла в формате RS232 действуют следующие дополнительные правила:
• Имя программы должно начинаться с символа "%":
%<имя>
• Имя программы должно иметь идентификатор (расширение) из 3 символов:
%<имя>_xxx
Примеры:
•
%_N_WELLE123_MPF
• %Flansch3_MPF
Примечание
Имя файла, сохраненного в памяти ЧПУ, начинается с "_N_".
Литература
Прочую информацию по передаче, созданию и сохранению программ обработки
деталей можно найти в Руководстве оператора по Вашему интерфейсу:
Основы
34
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Основы программирования ЧПУ
2.2 Структура и содержание программы ЧПУ
2.2
Структура и содержание программы ЧПУ
2.2.1
Кадры и компоненты кадров
Кадры
Программа ЧПУ состоит из последовательности кадров ЧПУ. Каждый кадр содержит
данные для выполнения рабочей операции при обработке детали.
Компоненты кадра
Кадры ЧПУ состоят из следующих компонентов:
• Команды (операторы) по DIN 66025
• Элементы высокоуровневого языка программирования ЧПУ
Команды по DIN 66025
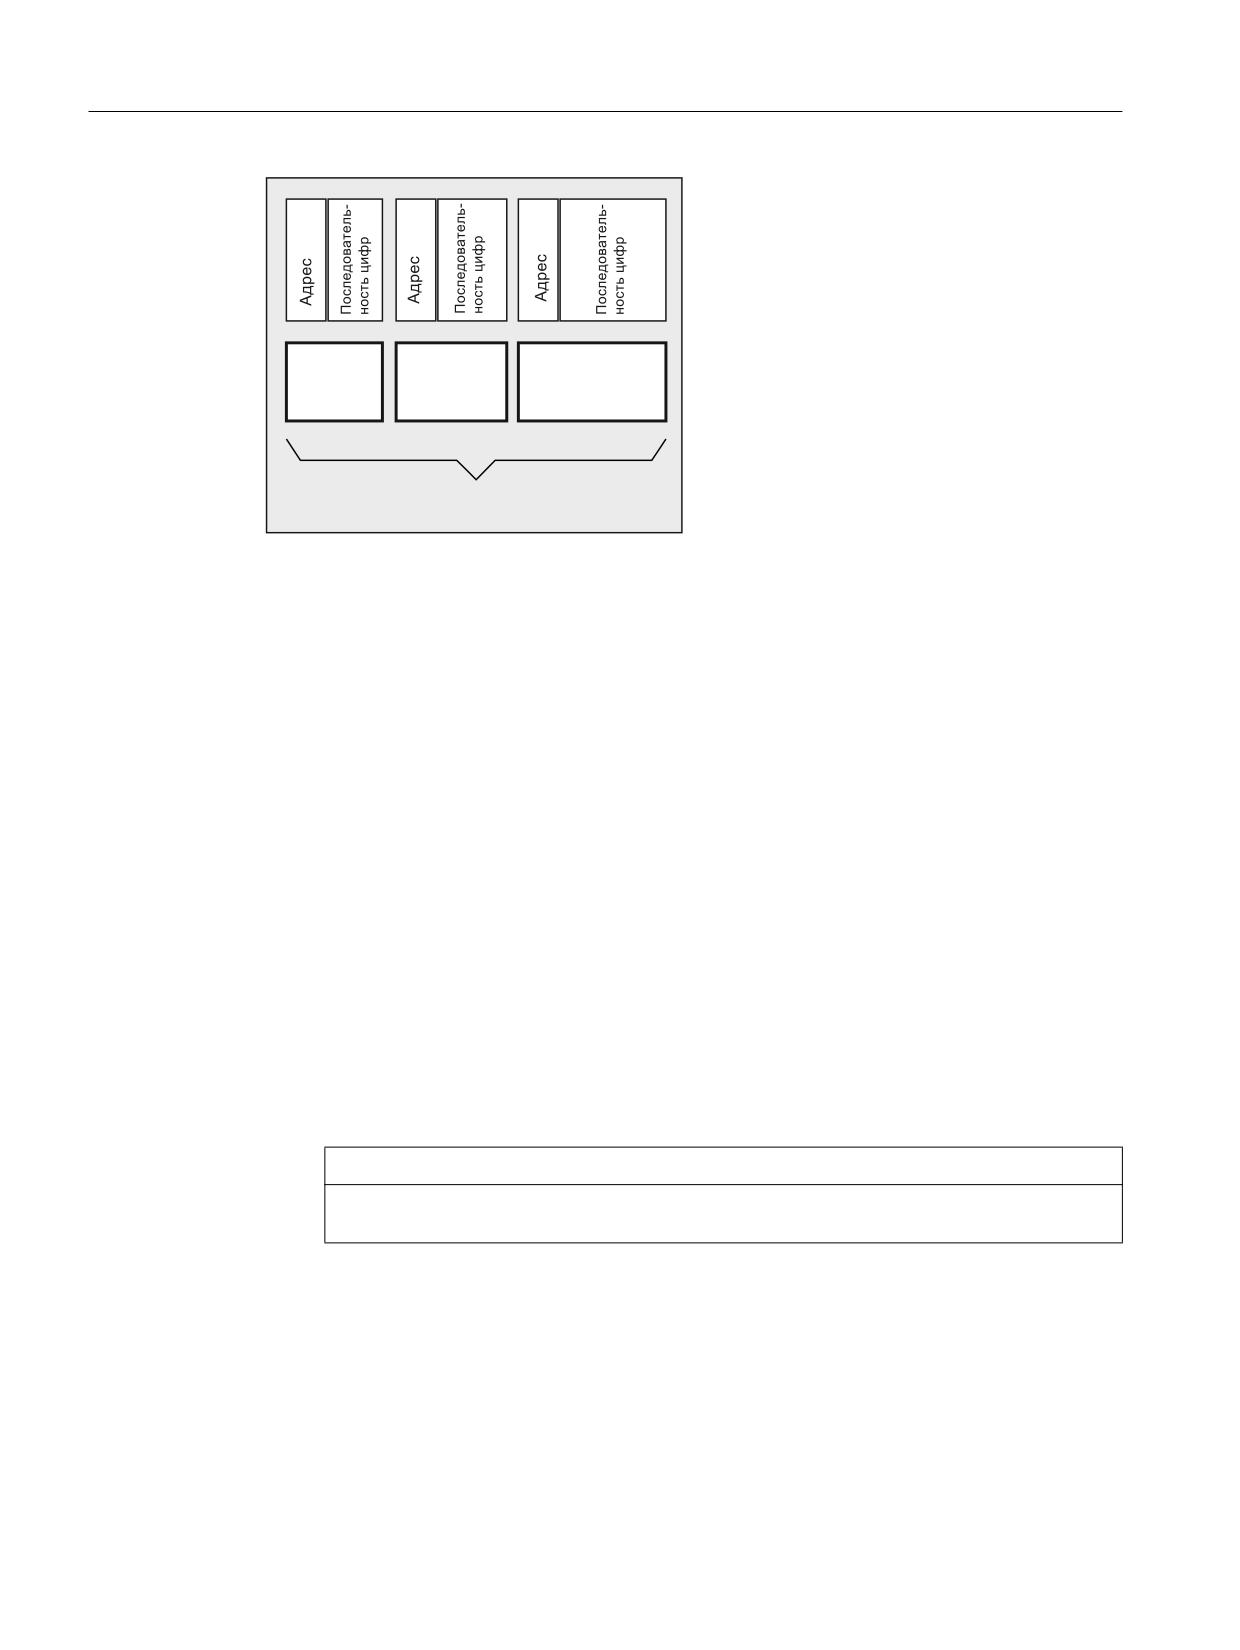
Команды по DIN 66025 состоит из символа адреса и цифры или последовательности
цифр, представляющей арифметическое значение.
Символ адреса (адрес)
Символ адреса (чаще всего буква) определяет значение команды.
Примеры:
Символ адреса
Значение
G
Функция G (функция перемещения)
X
Информация о длине перемещения для оси X
S
Скорость шпинделя
Последовательность цифр
Последовательность цифр это присвоенное символу адреса значение.
Последовательность цифр может включать знак и десятичную точку, при этом знак
всегда стоит между буквами адреса и последовательностью цифр. Положительный
знак (+) и вводные нули (0) не записываются.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
35
Основы программирования ЧПУ
2.2 Структура и содержание программы ЧПУ
*
;
6
̱͇͋͗
Элементы высокоуровневого языка программирования ЧПУ
Так как набора команд по DIN 66025 более недостаточно для программирования
сложных процессов обработки на современных станках, он был дополнен элементами
высокоуровневого языка программирования ЧПУ.
К ним, среди прочего, относятся:
• Команды высокоуровневого языка программирования ЧПУ
В отличие от команд по DIN 66025 команды высокоуровневого языка
программирования ЧПУ состоят из нескольких букв адреса, к примеру:
- OVR для коррекции скорости (процентовка)
- SPOS для позиционирования шпинделя
• Идентификаторы (определенные имена) для:
- системных переменных
- определенных пользователем переменных
- подпрограмм
- кодовых слов
- меток перехода
- макросов
ЗАМЕТКА
Идентификатор должен быть однозначным и не может использоваться для
различных объектов.
• Операторы сравнения
• Логические операторы
• Функции вычисления
• Управляющие структуры
Литература:
Руководство по программированию "Расширенное программирование"; глава: "Гибкое
программирование ЧПУ"
Основы
36
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Основы программирования ЧПУ
2.2 Структура и содержание программы ЧПУ
Принцип действия команд
Команды действуют либо модально, либо покадрово:
• Модально
Модально действующие команды сохраняют свою значимость с
запрограммированным значением до тех пор (во всех последующих кадрах), пока:
- по тому же адресу не будет запрограммировано новое значение.
- не будет запрограммирована команда, отменяющая действующую прежде
команду.
• Покадрово
Действующие покадрово команды сохраняют свою значимость только в том кадре, в
котором они программируются.
Конец программы
Последний кадр в последовательности операций содержит специальное слово для
конца программы: M2, M17 или M30.
2.2.2
Правила для кадра
Начало кадра
Кадры ЧПУ могут быть обозначены в начале кадра номерами кадров. Они состоят из
символа "N" и положительного целого числа, к примеру:
N40 ...
Последовательность номеров кадров может быть любой, но рекомендуется растущая
последовательность номеров кадров.
Примечание
Номера кадров внутри одной программы должны быть однозначными, чтобы получить
однозначный результат при поиске.
Конец кадра
Кадр завершается символом LF (LINE FEED = новая строка).
Примечание
Запись символа LF не требуется. Он автоматически создается через переключение
строки.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
37

Основы программирования ЧПУ
2.2 Структура и содержание программы ЧПУ
Длина кадра
Один кадр может содержать макс. 512 символов (включая комментарий и символ
конца кадра LF).
Примечание
Обычно в актуальной индикации кадра на дисплее показываются три кадра с макс. 66
символами каждый. Комментарии также показываются. Сообщения показываются в
отдельном окне сообщений.
Последовательность операторов
Для большей наглядности структуры кадра, операторы в кадре должны быть
расположены в следующей последовательности:
N… G… X… Y… Z… F… S… T… D… M… H…
Адрес
Значение
N
Адрес номера кадра
G
Функция перемещения
X,Y,Z
Информация о длине перемещения
F
Подача
S
Скорость
T
Инструмент
D
Номер коррекции инструмента
M
Дополнительная функция
H
Вспомогательная функция
Примечание
Некоторые адреса могут использоваться несколько раз в одном кадре, к примеру:
G…, M…, H…
2.2.3
Присвоения значений
Адресам могут присваиваться значения. При этом действуют следующие правила:
• Символ "=" должен быть записан между адресом и значением, если:
- адрес состоит более чем из одной буквы.
- значение состоит более чем из одной постоянной.
Символ "=" не нужен, если адресом является одна единственная буква и значение
состоит только из одной постоянной.
• Знаки разрешены.
• Разделительные символы после буквы адреса разрешены.
Основы
38
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Основы программирования ЧПУ
2.2 Структура и содержание программы ЧПУ
Примеры:
X10
Присвоение значения (10) адресу X, "=" не требуется
X1=10
Присвоение значения (10) адресу (X) с цифровым
расширением (1), "=" требуется
X=10*(5+SIN(37.5))
Присвоение значения через цифровое выражение, "="
требуется
Примечание
За цифровым расширением всегда должен следовать один из специальных символов
"=", "(", "[", ")", "]", "," или оператор, чтобы отличать адрес с цифровым расширением от
буквы адреса со значением.
2.2.4
Комментарии
Для того, чтобы сделать программу ЧПУ более понятной, кадры ЧПУ могут быть
снабжены комментариями.
Комментарий стоит в конце кадра и отделяются от программной части кадра ЧПУ
точкой с запятой (";").
Пример 1:
Программный код
Комментарий
N10 G1 F100 X10 Y20
; Комментарий для объяснения кадра ЧПУ
Пример 2:
Программный код
Комментарий
N10
; Фирма G&S, заказ Nr. 12A71
N20
; Программа создана г-ном Мюллером, отдел TV 4, 21.11.94
N50
; Деталь Nr. 12, корпус для погружного насоса типа TP23A
Примечание
Комментарии сохраняются и появляются при выполнении программы в актуальной
индикации кадра.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
39
Основы программирования ЧПУ
2.2 Структура и содержание программы ЧПУ
2.2.5
Пропуск кадров
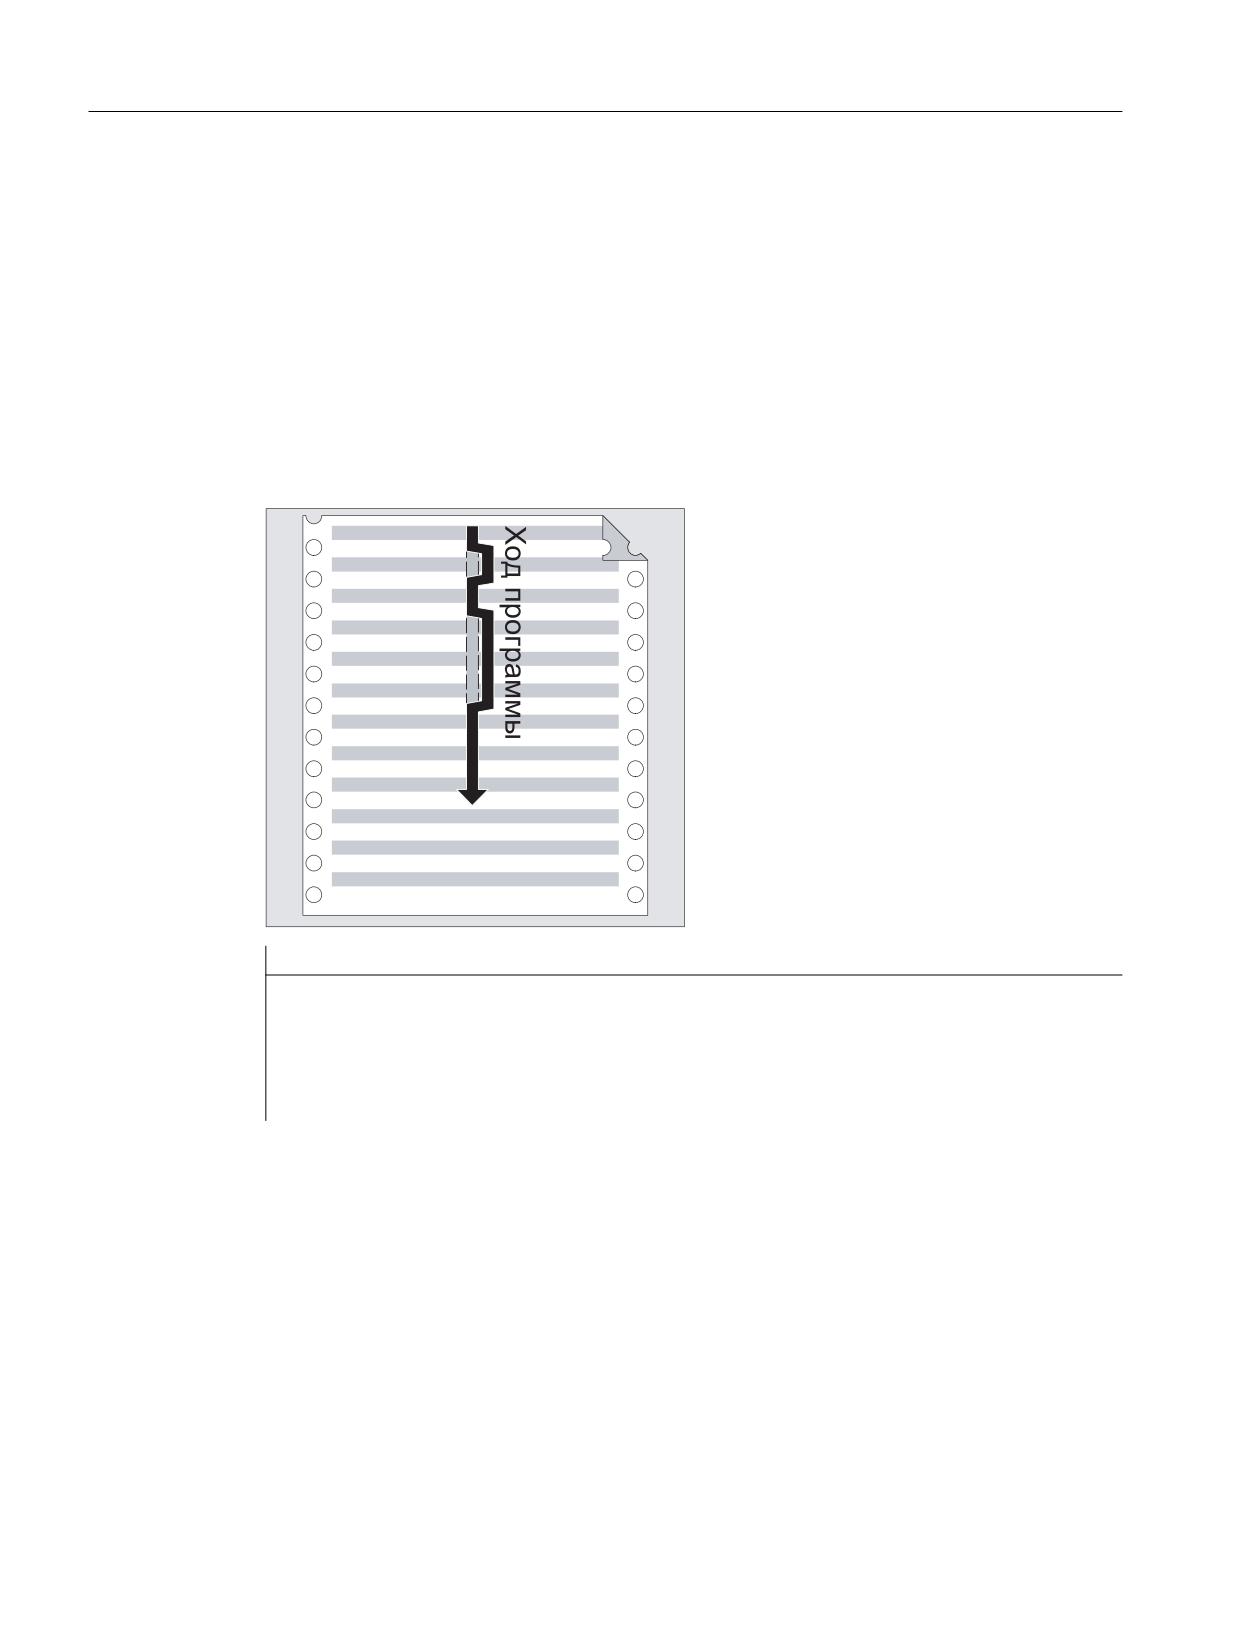
Кадры, которые не должны выполняться не при каждом выполнении программы (к
примеру, отладка программы), могут быть пропущены.
Программирование
Кадры, которые должны быть пропущены, обозначаются символом "/" (косая черта)
перед номером кадра. Могут пропускаться и несколько последовательных кадров.
Операторы в пропущенных кадрах не исполняются, программа продолжается на
соответствующем следующем не пропущенном кадре.
Пример:
1
1
1
1
1
1
1
1
1
1
1
1
Программный код
Комментарий
N10 …
; выполняется
/N20 …
; пропущен
N30 …
; выполняется
/N40 …
; пропущен
N70 …
; выполняется
Основы
40
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Основы программирования ЧПУ
2.2 Структура и содержание программы ЧПУ
Уровни пропуска
Кадрам могут быть назначены уровни пропуска (макс. 10), которые могут быть
активированы через интерфейс.
Программирование выполняется через предустановку косой черты с последующим
номером уровня пропуска. На один кадр может быть указан только 1 уровень пропуска.
Пример:
Программный код
Комментарий
/ ...
; Кадр пропускается (1-ый уровень пропуска)
/0 ...
; Кадр пропускается (1-ый уровень пропуска)
/1 N010...
; Кадр пропускается (2-ой уровень пропуска)
/2 N020...
; Кадр пропускается (3-ий уровень пропуска)
/7 N100...
; Кадр пропускается (8-ой уровень пропуска)
/8 N080...
; Кадр пропускается (9-ый уровень пропуска)
/9 N090...
; Кадр пропускается (10-ый уровень пропуска)
Примечание
Количество уровней пропуска, которые могут использоваться, зависит от машинных
данных индикации.
Примечание
Изменяемые программные процессы могут создаваться и посредством использования
системных и пользовательских переменных для условных переходов.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
41
Основы программирования ЧПУ
2.2 Структура и содержание программы ЧПУ
Основы
42
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Создание программы ЧПУ
3
3.1
Базовый принцип
При создании программы ЧПУ само программирование, т.е. преобразование
отдельных рабочих операций в язык ЧПУ, часто является лишь небольшой частью
работы по программированию.
Перед программированием необходимо осуществить планирование и подготовку
рабочих операций. Чем точнее будет спланировано начало и структура программы
ЧПУ, тем быстрее и проще будет осуществляться само программирование и тем более
наглядной и менее подверженной ошибкам будет готовая программа ЧПУ.
Преимущество наглядных программ особо проявляется тогда, когда позднее
необходимо вносить изменения.
Так как не каждая часть выглядит точно также, как другая, то не имеет смысла,
создавать каждую программу точно по одному и тому же методу. Но для большинства
случаев описанный ниже принцип является целесообразным.
Принцип действий
1. Подготовка чертежа детали
- Определение нулевой точки детали
- Нанесение системы координат
- Вычисление возможно отсутствующих координат
2. Определение процесса обработки
- Когда будут использоваться какие инструменты и для обработки каких контуров?
- В какой последовательности будут изготовляться отдельные элементы детали?
- Какие отдельные элементы повторяются (возможно в повернутом виде) и должны
быть сохранены в подпрограмме?
- Имеются ли в других программах обработки деталей или подпрограммах контуры
деталей, которые могут быть использованы повторно для актуальной детали?
- Где целесообразны или необходимы смещения нулевой точки, вращение,
отражение, масштабирование (концепция фрейма)?
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
43
Создание программы ЧПУ
3.1 Базовый принцип
3. Создание технологической карты
Определить поочередно все процессы обработки станка, к примеру:
- Движения ускоренным ходом для позиционирования
- Смена инструмента
- Определение плоскости обработки
- Свободный ход для дополнительного измерения
- Включение/выключение шпинделя, СОЖ
- Вызов данных инструмента
- Подача
- Коррекция траектории
- Подвод к контуру
- Отвод от контура
- и т.д.
4. Перевод рабочих операций на язык программирования
- Запись каждой отдельной операции как кадра ЧПУ (или кадров ЧПУ).
5. Соединение всех отдельных операций в одной программе
Основы
44
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Создание программы ЧПУ
3.2 Доступные символы
3.2
Доступные символы
Для создания программ ЧПУ имеются следующие символы:
• Прописные буквы:
A, B, C, D, E, F, G, H, I, J, K, L, M, N,(O),P, Q, R, S, T, U, V, W, X, Y, Z
• Строчные буквы:
a, b, c, d, e, f, g, h, i, j, k, l, m, n, o, p, q, r, s, t, u, v, w, x, y, z
• Цифры:
0, 1, 2, 3, 4, 5, 6, 7, 8, 9
• Специальные символы:
См. таблицу ниже!
Специальные
Значение
символы
%
Символ начала программы (только для создания программы на внешнем PC)
(
Заключение в скобки параметров или в выражениях
)
Заключение в скобки параметров или в выражениях
[
Заключение в скобки адресов или индексов поля
]
Заключение в скобки адресов или индексов поля
<
меньше
>
больше
:
Главный кадр, конец метки, связывающий оператор
=
Присвоение, часть равенства
/
Деление, пропуск кадра
*
Умножение
+
Сложение
-
Вычитание, отрицательный знак
"
Кавычки, идентификация для цепочки символов
'
Апостроф, идентификация для специальных числовых данных:
шестнадцатеричные, двоичные
$
Системная идентификация переменных
_
Символ подчеркивания, относится к буквам
?
Зарезервировано
!
Зарезервировано
Десятичная точка
,
Запятая, знак разделения параметров
;
Начало комментария
&
Символ форматирования, то же действие, что и пробел
LF
Конец кадра
Табулятор
Разделительный символ
Пробел
Разделительный символ (пробел)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
45

Создание программы ЧПУ
3.2 Доступные символы
ЗАМЕТКА
Не путать букву "O" с числом "0".
Примечание
Прописные и строчные буквы не различаются (исключение: вызов инструмента).
Примечание
Скрытые специальные символы обрабатываются как символы пробела.
Основы
46
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Создание программы ЧПУ
3.3 "Шапка" программы
3.3
"Шапка" программы
Кадры ЧПУ, стоящие перед кадрами движения для изготовления контура детали,
обозначаются как "шапка" программы.
"Шапка" программы содержит информацию /операторы касательно:
• Смены инструмента
• Коррекций инструмента
• Движение шпинделя
• Регулирование подачи
• Геометрических установок (смещение нулевой точки, выбор рабочей плоскости)
"Шапка" программы при токарной обработке
Пример ниже показывает типичную структуру "шапки" программы ЧПУ для токарной
обработки:
Программный код
Комментарий
N10 G0 G153 X200 Z500 T0 D0
; Отвести инструментальный суппорт до поворота
инструментального револьвера.
N20 T5
; Повернуть инструмент 5.
N30 D1
; Активировать блок данных резцов инструмента.
N40 G96 S300 LIMS=3000 M4 M8
; Постоянная скорость резания (Vc) = 300 м/мин,
ограничение числа оборотов = 3000 об/мин,
левое направление вращения, охлаждение вкл.
N50 DIAMON
; Ось X программируется в диаметре.
N60 G54 G18 G0 X82 Z0.2
; Вызвать смещение нулевой точки и рабочую
плоскость, подвести к стартовой позиции.
"Шапка" программы при фрезеровании
Пример ниже показывает типичную структуру "шапки" программы ЧПУ для фрезерной
обработки:
Программный код
Комментарий
N10 T="SF12"
; как альтернатива: T123
N20 M6
; Запустить смену инструмента
N30 D1
; Активировать блок данных резцов инструмента
N40 G54 G17
; Смещение нулевой точки и рабочая плоскость
N50 G0 X0 Y0 Z2 S2000 M3 M8
; Движение подвода к детали, шпиндель и СОЖ вкл
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
47
Создание программы ЧПУ
3.3 "Шапка" программы
Если работа осуществляется с ориентацией инструмента / трансформацией координат,
то в начале программы необходимо отключить возможно еще активные
трансформации:
Программный код
Комментарий
N10 CYCLE800()
; Сброс повернутой плоскости
N20 TRAFOOF
; Сброс TRAORI, TRANSMIT, TRACYL, ...
Основы
48
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Создание программы ЧПУ
3.4 Примеры программы
3.4
Примеры программы
3.4.1
Пример 1: Первые шаги программирования
Пример программы 1 служит для выполнения и проверки первых шагов
программирования на ЧПУ.
Принцип действий
1. Создание новой программы обработки детали (имя)
2. Редактирование программы обработки детали
3. Выбор программы обработки детали
4. Активация отдельного кадра
5. Запуск программы обработки детали
Литература:
Руководство оператора к имеющемуся интерфейсу
Примечание
Для того, чтобы программа работала на станке, должны быть правильно установлены
машинные данные ( → изготовитель станка!).
Примечание
При проверке программы могут возникать ошибки. Сначала необходимо сбросить эти
ошибки.
Пример программы 1
Программный код
Комментарий
N10 MSG("ЭТО МОЯ ПРОГРАММА ЧПУ")
; Вывести сообщение "ЭТО МОЯ ПРОГРАММА
ЧПУ" в строке сообщений
N20 F200 S900 T1 D2 M3
; Подача, шпиндель, инструмент,
коррекция инструмента, шпиндель
вправо
N30 G0 X100 Y100
; Подвод к позиции ускоренным ходом
N40 G1 X150
; Прямоугольник с подачей, прямая в X
N50 Y120
; Прямая в Y
N60 X100
; Прямая в X
N70 Y100
; Прямая в Y
N80 G0 X0 Y0
; Отвод ускоренным ходом
N100 M30
; Конец кадра
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
49
Создание программы ЧПУ
3.4 Примеры программы
3.4.2
Пример 2: Программа ЧПУ для токарной обработки
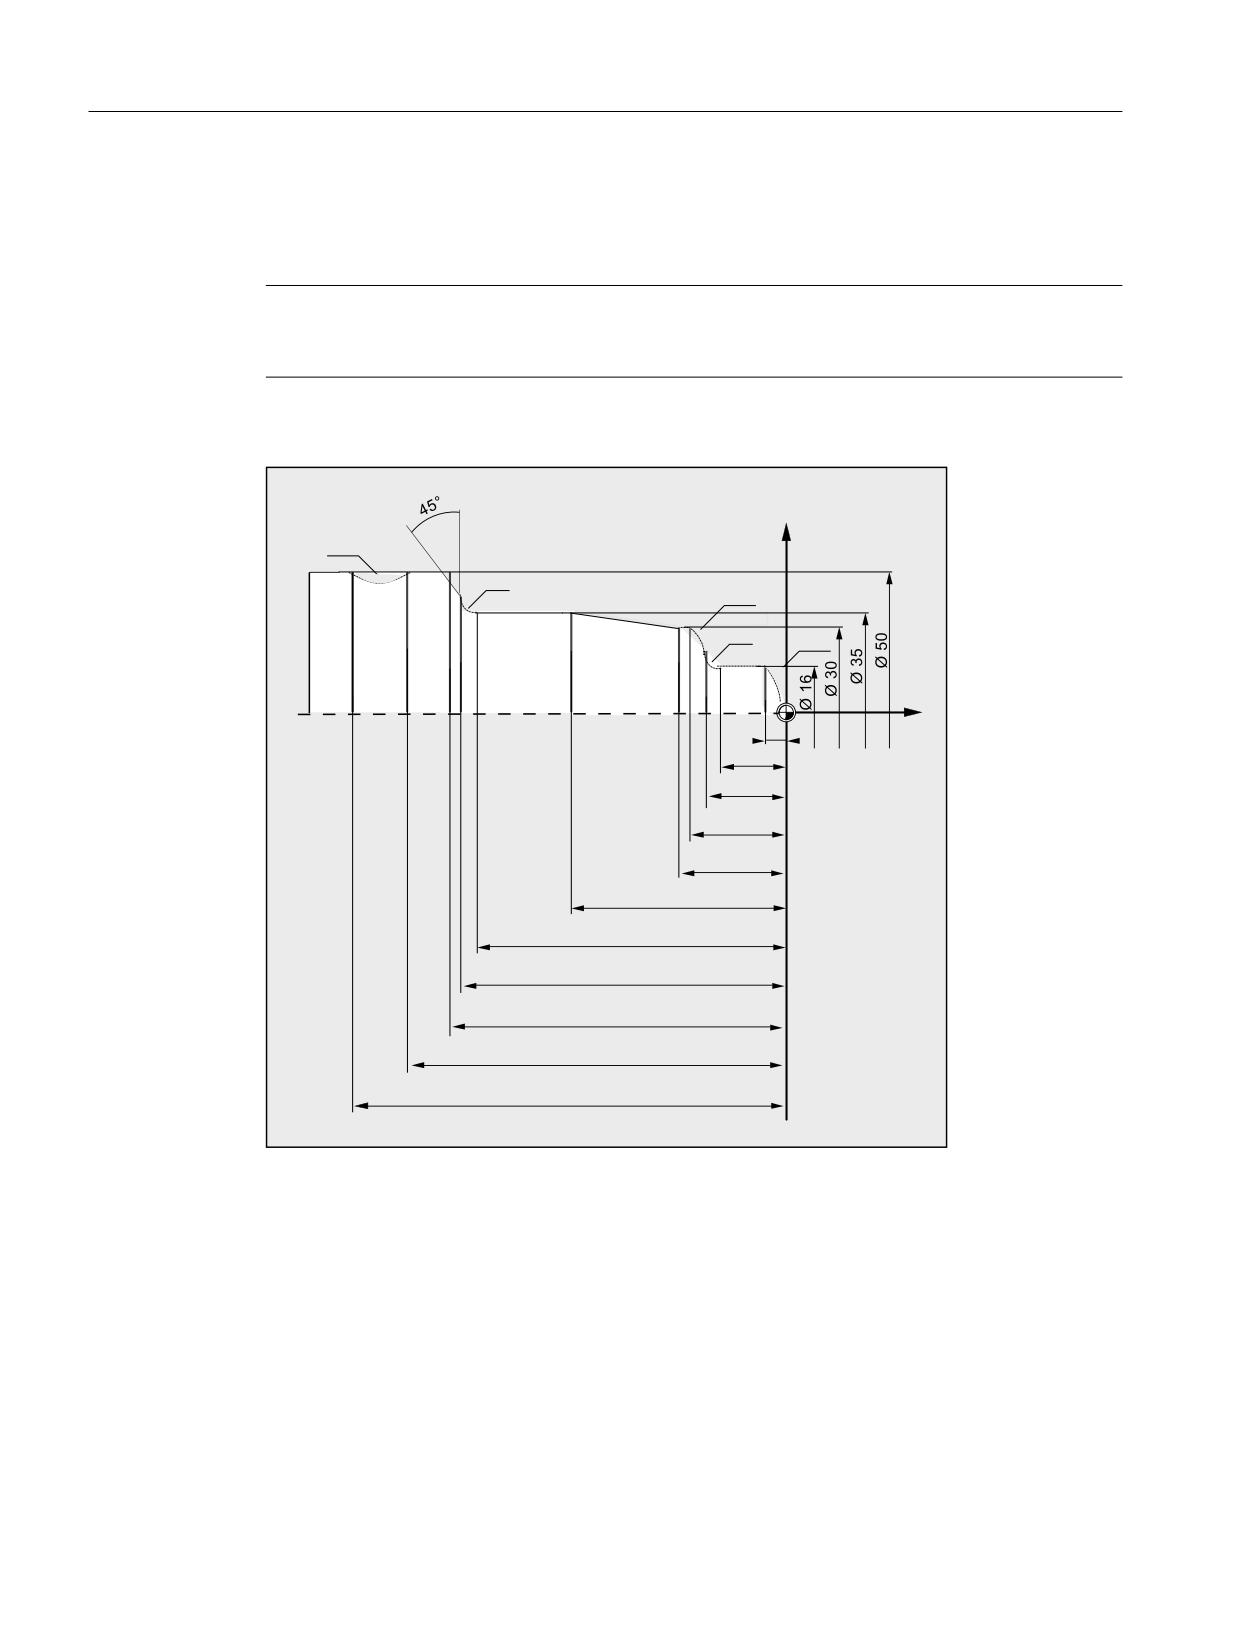
Пример программы 2 предназначен для обработки детали на токарном станке. Он
содержит программирование радиуса и коррекцию радиуса инструмента.
Примечание
Для того, чтобы программа работала на станке, должны быть правильно установлены
машинные данные ( → изготовитель станка!).
Габаритный чертеж детали
;
5
5
5
5
5
=
Изображение 3-1 Вид сверху
Основы
50
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Создание программы ЧПУ
3.4 Примеры программы
Пример программы 2
Программный код
Комментарий
N5 G0 G53 X280 Z380 D0
;
Стартовая точка
N10 TRANS X0 Z250
;
Смещение нулевой точки
N15 LIMS=4000
;
Ограничение числа оборотов (G96)
N20 G96 S250 M3
;
Выбор постоянной скорости резания
N25 G90 T1 D1 M8
;
Выбор инструмента и коррекции
N30 G0 G42 X-1.5 Z1
;
Подвод инструмента в рабочее положение с
коррекцией радиуса инструмента
N35 G1 X0 Z0 F0.25
N40 G3 X16 Z-4 I0 K-10
;
Обтачивание радиуса 10
N45 G1 Z-12
N50 G2 X22 Z-15 CR=3
;
Обтачивание радиуса 3
N55 G1 X24
N60 G3 X30 Z-18 I0 K-3
;
Обтачивание радиуса 3
N65 G1 Z-20
N70 X35 Z-40
N75 Z-57
N80 G2 X41 Z-60 CR=3
;
Обтачивание радиуса 3
N85 G1 X46
N90 X52 Z-63
N95 G0 G40 G97 X100 Z50 M9
;
Отключение коррекции радиуса инструмента и
подвод к точке смены инструмента
N100 T2 D2
;
Вызов инструмента и выбор коррекции
N105 G96 S210 M3
;
Выбор постоянной скорости резания
N110 G0 G42 X50 Z-60 M8
;
Подвод инструмента в рабочее положение с
коррекцией радиуса инструмента
N115 G1 Z-70 F0.12
;
Обтачивание диаметра 50
N120 G2 X50 Z-80 I6.245 K-5
;
Обтачивание радиуса 8
N125 G0 G40 X100 Z50 M9
;
Отвод инструмента и выключение коррекции
радиуса инструмента
N130 G0 G53 X280 Z380 D0 M5
;
Переход к точке смены инструмента
N135 M30
;
Конец программы
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
51
Создание программы ЧПУ
3.4 Примеры программы
3.4.3
Пример 3: Программа ЧПУ для фрезерной обработки
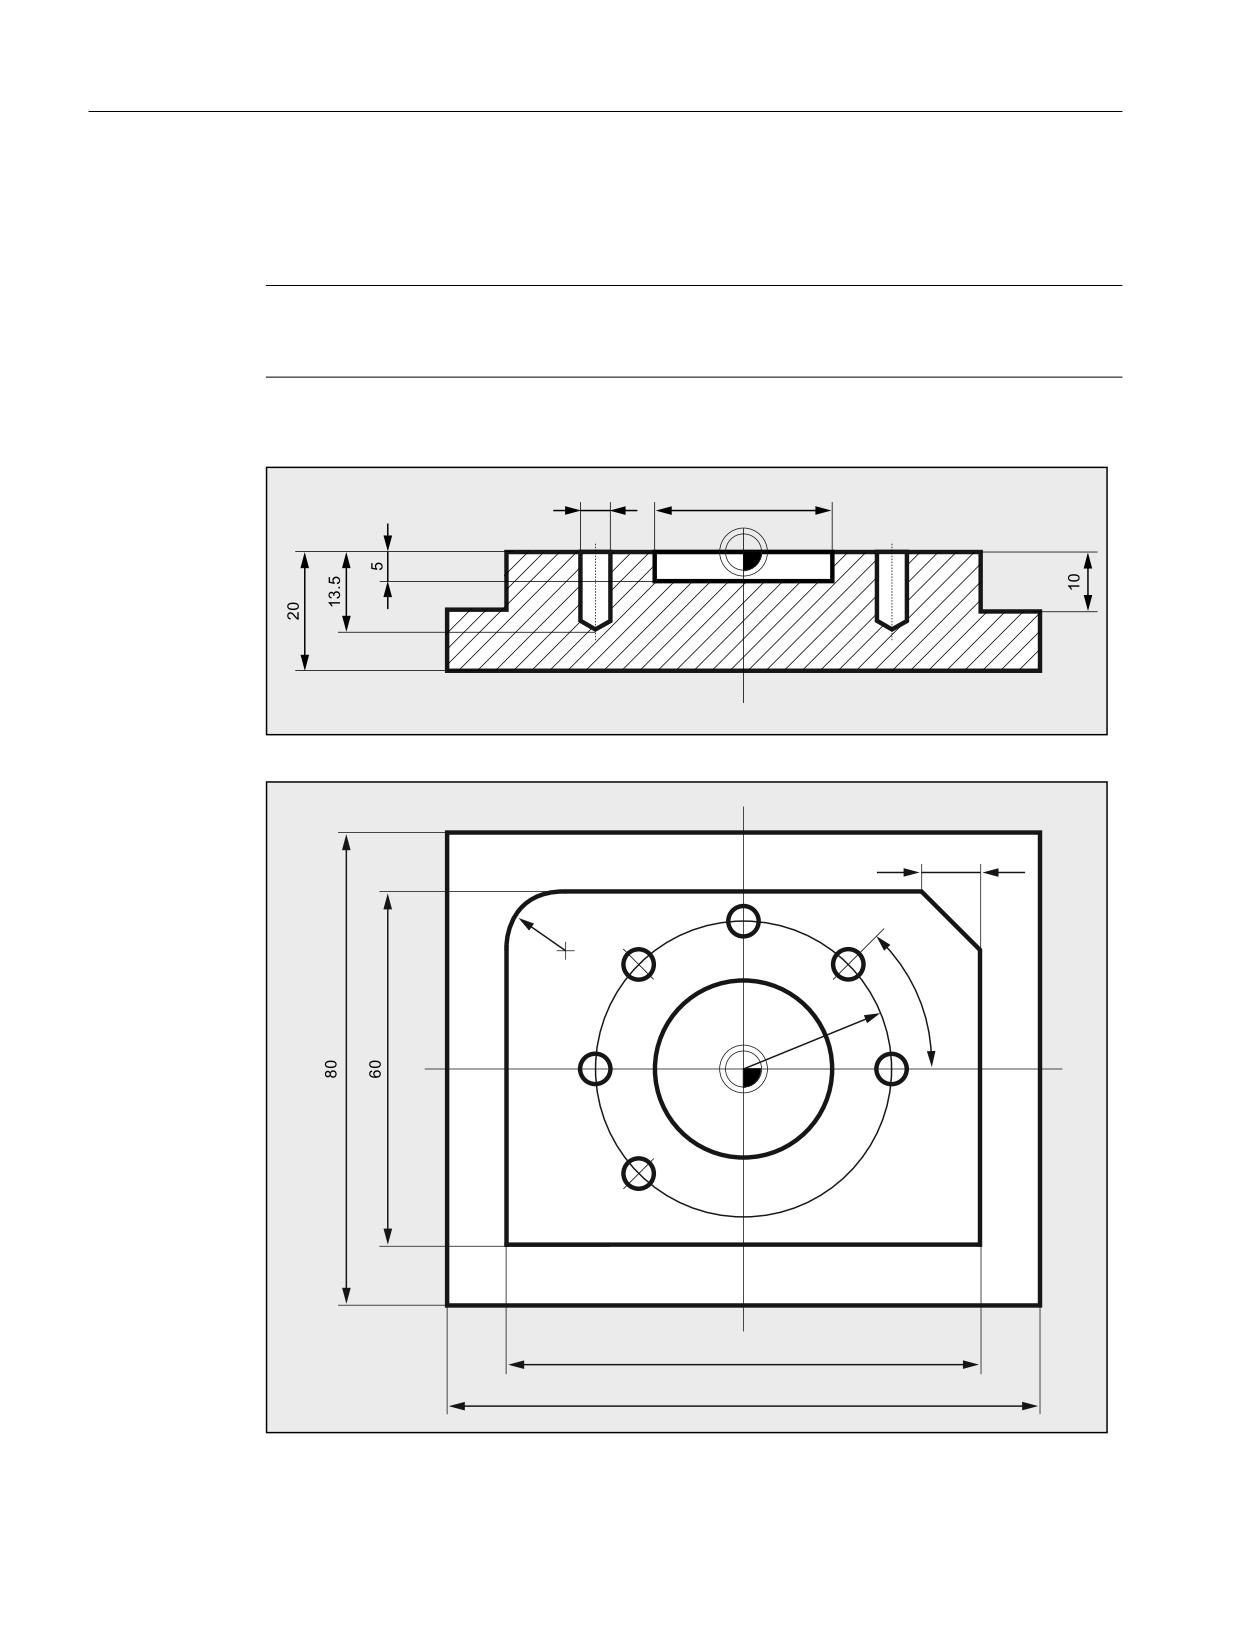
Пример программы 3 предназначен для обработки детали на вертикальном фрезерном
станке. Он содержит фрезерование поверхности и боковых сторон, а также сверление.
Примечание
Для того, чтобы программа работала на станке, должны быть правильно установлены
машинные данные ( → изготовитель станка!).
Габаритный чертеж детали
ෘ
ෘ
Изображение 3-2 Вид сбоку
[ r
5
r
5
Изображение 3-3 Вид сверху
Основы
52
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Создание программы ЧПУ
3.4 Примеры программы
Пример программы 3
Программный код
Комментарий
N10 T="PF60"
;
Предварительный выбор
инструмента с именем PF60.
N20 M6
;
Установить инструмент в
шпиндель.
N30 S2000 M3 M8
;
Число оборотов, направление
вращения, охлаждение вкл.
N40 G90 G64 G54 G17 G0 X-72 Y-72
;
Первичные установки геометрии
и подвод к стартовой точке.
N50 G0 Z2
;
Ось Z на безопасное
расстояние.
N60 G450 CFTCP
;
Поведение при активной G41/
G42.
N70 G1 Z-10 F3000
;
Фреза на глубине контакта с
подачей=3000мм/мин.
N80 G1 G41 X-40
;
Включение коррекции радиуса
фрезы.
N90 G1 X-40 Y30 RND=10 F1200
;
Движение по контуру с
подачей=1200мм/мин.
N100
G1 X40 Y30 CHR=10
N110
G1 X40 Y-30
N120
G1 X-41 Y-30
N130
G1 G40 Y-72 F3000
;
Выключение коррекции радиуса
фрезы.
N140
G0 Z200 M5 M9
;
Подъем фрезы, шпиндель +
охлаждение выкл.
N150
T="SF10"
;
Предварительный выбор
инструмента с именем SF10.
N160
M6
;
Установить инструмент в
шпиндель.
N170
S2800 M3 M8
;
Число оборотов, направление
вращения, охлаждение вкл.
N180
G90 G64 G54 G17 G0 X0 Y0
;
Первичные установки геометрии
и подвод к стартовой точке.
N190
G0 Z2
N200
POCKET4(2,0,1,-5,15,0,0,0,0,0,800,1300,0,21,5,,,2,0.5)
;
Вызов цикла фрезерования
кармана.
N210
G0 Z200 M5 M9
;
Подъем фрезы, шпиндель +
охлаждение выкл.
N220
T="ZB6"
;
Вызвать центровое сверло 6
мм.
N230
M6
N240
S5000 M3 M8
N250
G90 G60 G54 G17 X25 Y0
;
Точный останов G60 из-за
точного позиционирования.
N260
G0 Z2
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
53
Создание программы ЧПУ
3.4 Примеры программы
Программный код
Комментарий
N270 MCALL CYCLE82(2,0,1,-2.6,,0)
; Модальный вызов цикла
сверления.
N280 POSITION:
; Метка перехода для
повторения.
N290 HOLES2(0,0,25,0,45,6)
; Образец позиции для схемы
сверления.
N300 ENDLABEL:
; Конечный идентификатор для
повторения.
N310 MCALL
; Сброс модального вызова.
N320 G0 Z200 M5 M9
N330 T="SPB5"
; Вызвать спиральное сверло
D5мм.
N340 M6
N350 S2600 M3 M8
N360 G90 G60 G54 G17 X25 Y0
N370 MCALL CYCLE82(2,0,1,-13.5,,0)
; Модальный вызов цикла
сверления.
N380 REPEAT POSITION
; Повторение описания позиции
из центрования.
N390 MCALL
; Сброс цикла сверления.
N400 G0 Z200 M5 M9
N410 M30
; Конец программы
Основы
54
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Смена инструмента
4
Тип смены инструмента
У цепных, дисковых и плоских магазинов процесс смены инструмента обычно
подразделяется на два этапа:
1. С помощью команды Т выполняется поиск инструмента в магазине.
2. После с помощью команды М выполняется установка в шпиндель.
У револьверных магазинов на токарных станках смена инструмента, т.е. поиск и
установка, выполняются только с помощью команды Т.
Примечание
Тип смены инструмента устанавливается через машинные данные
( → изготовитель станка).
Условия
При смене инструмента:
• Должны быть активированы сохраненные под одним номером D значения коррекции
инструмента.
• Должна быть запрограммирована соответствующая рабочая плоскость (первичная
установка: G18). Таким образом, обеспечивается согласование коррекции длин
инструмента с надлежащей осью.
Управление инструментом (опция)
Программирование смены инструмента у станков с активным управлением
инструментом (опция!) отличается от такового у станков без активного управления
инструментом. Поэтому обе возможности описываются отдельно.
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
55
Смена инструмента
4.1 Смена инструмента без управления инструментом
4.1
Смена инструмента без управления инструментом
4.1.1
Смена инструмента с командой T
Функция
С помощью программирования команды Т осуществляется прямая смена инструмента.
Использование
На токарных станках с револьверным магазином.
Синтаксис
Выбор инструмента:
T<номер>
T=<номер>
T<n>=<номер>
Отмена выбора инструмента:
T0
T0=<номер>
Значение
T:
Команда для выбора инструмента, включая смену инструмента и
активацию коррекции инструмента
<n>:
Номер шпинделя как расширение адреса
Указание:
Возможность программирования номера шпинделя как расширения
адреса зависит от проектирования станка;
→ см. Указания изготовителя станка)
<номер>:
Номер инструмента
Диапазон значений:
0 - 32000
T0:
Команда для выключения активного инструмента
Пример
Программный код
Комментарий
N10 T1 D1
; Установка инструмента T1 и активация коррекции инструмента D1.
N70 T0
; Отключить инструмент T1.
Основы
56
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Смена инструмента
4.1 Смена инструмента без управления инструментом
4.1.2
Смена инструмента с M6
Функция
С помощью программирования команды Т выбирается инструмент. Активация
инструмента происходит только с M6 (включая коррекцию инструмента).
Использование
На фрезерных станках с цепными, дисковыми или плоскими магазинами.
Синтаксис
Выбор инструмента:
T<номер>
T=<номер>
T<n>=<номер>
Смена инструмента:
M6
Отмена выбора инструмента:
T0
T0=<номер>
Значение
T:
Команда выбора инструмента
<n>:
Номер шпинделя как расширение адреса
Указание:
Возможность программирования номера шпинделя как расширения
адреса зависит от проектирования станка;
→ см. Указания изготовителя станка)
<номер>:
Номер инструмента
Диапазон значений:
0 - 32000
M6:
Функция M для смены инструмента (согласно DIN 66025)
С помощью M6 выбранный инструмент (T…) и коррекция инструмента
(D...) активируются.
T0:
Команда для выключения активного инструмента
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
57
Смена инструмента
4.1 Смена инструмента без управления инструментом
Пример
Программный код
Комментарий
N10 T1 M6
; Установка инструмента T1.
N20 D1
; Выбор коррекции длин инструмента.
N30 G1 X10 ...
; Работа с T1.
N70 T5
; Предварительный выбор инструмента T5.
N80 ...
; Работа с T1.
N100 M6
; Установка инструмента T5.
N110 D1 G1 X10 ...
; Работа с инструментом T5
Основы
58
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Смена инструмента
4.2 Смена инструмента с управлением инструментом (опция)
4.2
Смена инструмента с управлением инструментом (опция)
Управление инструментом
Опционная функция "Управление инструментом" обеспечивает наличие на станке в
любое время надлежащего инструмента на правильном месте и соответствие
относящихся к инструменту данных актуальной версии. Кроме этого, она обеспечивает
быструю смену инструмента, не допускает брака посредством контроля времени
использования инструмента, а также простоя станка посредством учета запасных
инструментов.
Имена инструментов
На станке с активным управлением инструментом для однозначной идентификации
инструментам должны быть присвоены имена и номера (к примеру, "Сверло", "3").
В этом случае инструмент может вызываться по имени, к примеру:
T="Сверло"
ЗАМЕТКА
Имя инструмента не должно содержать специальных символов.
4.2.1
Смена инструмента с помощью команды Т при активном
управлении инструментом (опция)
Функция
С помощью программирования команды Т осуществляется прямая смена инструмента.
Использование
На токарных станках с револьверным магазином.
Синтаксис
Выбор инструмента:
T=<место>
T=<имя>
T<n>=<место>
T<n>=<имя>
Отмена выбора инструмента:
T0
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
59

Смена инструмента
4.2 Смена инструмента с управлением инструментом (опция)
Значение
T=:
Команда смены инструмента и активации коррекции инструмента
В качестве данных возможны:
<место>:
Номер места в магазине
<имя>:
Имя инструмента
Указание:
при программировании имени инструмента обратить
внимание на правильное написание (прописные/строчные
буквы).
<n>:
Номер шпинделя как расширение адреса
Указание:
Возможность программирования номера шпинделя как расширения
адреса зависит от проектирования станка; → см. Указания изготовителя
станка)
T0:
Команда отключения инструмента (место в магазине свободно)
Примечание
Если в магазине инструмента выбранное место не занято, то команда инструмента
действует как T0. Выбор не занятого места в магазине может использоваться для
позиционирования свободного места.
Пример
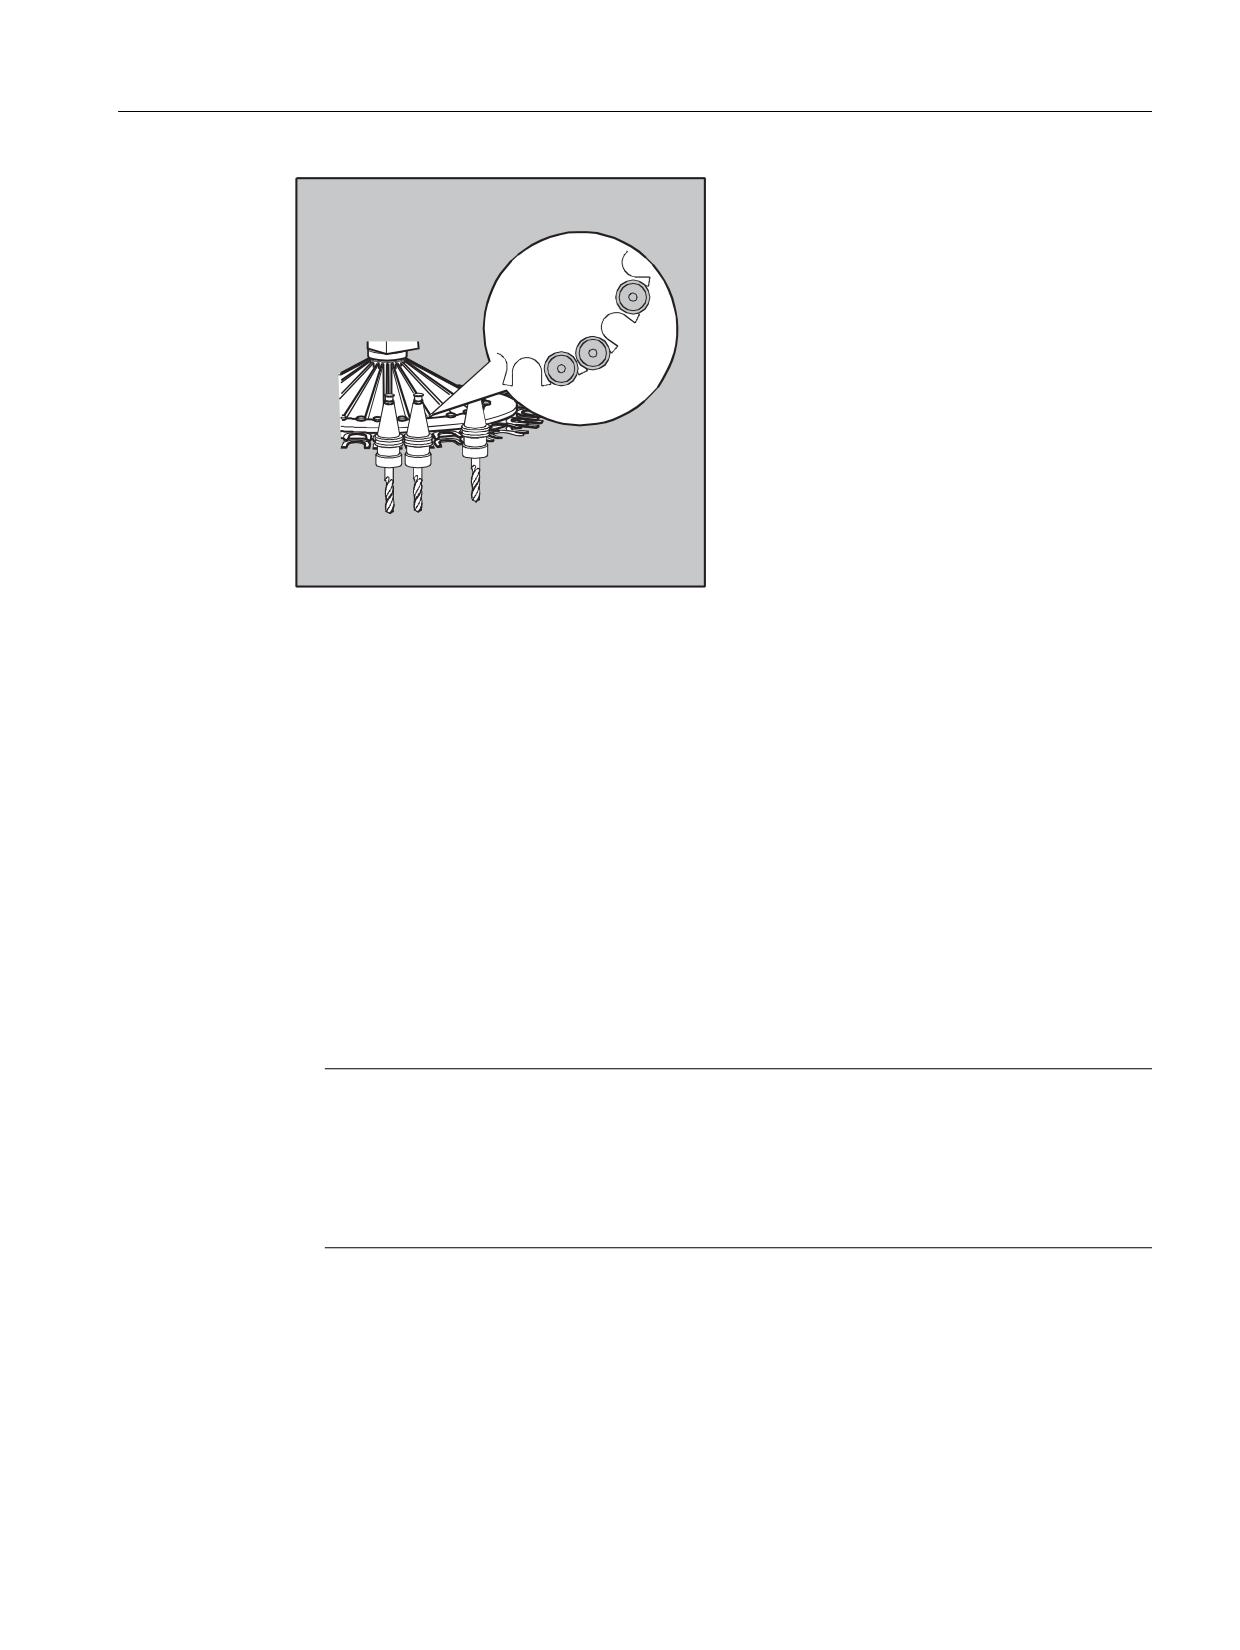
Револьверный магазин имеет места с 1 по 20 со следующим распределением
инструментов:
Группа
Место
Инструмент
Состояние
инструментов
1
Сверло, номер гнезда = 1
T15
заблокировано
2
свободно
3
Сверло, номер гнезда = 2
T10
разрешено
4
Сверло, номер гнезда = 3
T1
активен
5 ... 20
свободно
Основы
60
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Смена инструмента
4.2 Смена инструмента с управлением инструментом (опция)
В программе ЧПУ запрограммирован следующий вызов инструмента:
N10 T=1
Вызов обрабатывается следующим образом:
1. Рассматривается место в магазине 1 и при этом определяется идентификатор
инструмента.
2. Управление инструментом определяет, что этот инструмент заблокирован и тем
самым не может использоваться.
3. Поиск инструмента T="сверло" запускается согласно установленной стратегии
поиска.
"Поиск активного инструмента", иначе использование следующего с большим
номером гнезда."
4. В качестве готового к использованию инструмента найден:
"Сверло" номер гнезда 3 (на месте в магазине 4)
Тем самым выбор инструмента завершен и запускается смена инструмента.
Примечание
Для стратегии поиска "Использовать первый доступный инструмент из группы"
необходимо определить последовательность в устанавливаемой группе
инструментов. В этом случае устанавливается группа T10, т.к. T15 заблокирована.
Согласно стратегии поиска "Берется первый инструмент со статусом 'активный' из
группы" устанавливается T1.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
61
Смена инструмента
4.2 Смена инструмента с управлением инструментом (опция)
4.2.2
Смена инструмента с помощью M6 при активном управлении инструментом
(опция)
Функция
С помощью программирования команды Т выбирается инструмент. Активация
инструмента происходит только с M6 (включая коррекцию инструмента).
Использование
На фрезерных станках с цепными, дисковыми или плоскими магазинами.
Синтаксис
Выбор инструмента:
T=<место>
T=<имя>
T<n>=<место>
T<n>=<имя>
Смена инструмента:
M6
Отмена выбора инструмента:
T0
Значение
T=:
Команда выбора инструмента
В качестве данных возможны:
<место>:
Номер места в магазине
<имя>:
Имя инструмента
Указание:
при программировании имени инструмента обратить
внимание на правильное написание (прописные/строчные
буквы).
<n>:
Номер шпинделя как расширение адреса
Указание:
Возможность программирования номера шпинделя как расширения
адреса зависит от проектирования станка; → см. Указания изготовителя
станка)
M6:
Функция M для смены инструмента (согласно DIN 66025)
С помощью M6 выбранный инструмент (T…) и коррекция инструмента
(D...) активируются.
T0:
Команда отключения инструмента (место в магазине свободно)
Основы
62
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Смена инструмента
4.2 Смена инструмента с управлением инструментом (опция)
Примечание
Если в магазине инструмента выбранное место не занято, то команда инструмента
действует как T0. Выбор не занятого места в магазине может использоваться для
позиционирования свободного места.
Пример
Программный код
Комментарий
N10 T=1 M6
; Замена инструмента места в магазине 1.
N20 D1
; Выбор коррекции длин инструмента.
N30 G1 X10 ...
; Работа с инструментом T=1.
N70 T="Сверло"
; Предварительный выбор инструмента с именем "Сверло".
N80 ...
; Работа с инструментом T=1.
N100 M6
; Установка сверла.
N140 D1 G1 X10 ...
; Работа со сверлом.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
63

Смена инструмента
4.3 Поведение при неправильном программировании Т
4.3
Поведение при неправильном программировании Т
Поведение при неправильном программировании Т зависит от проектирования станка:
MD22562 TOOL_CHANGE_ERROR_MODE
Бит
Значение
Значение
7
0
Первичная установка!
При программировании Т сразу же проверяется, известен ли NCK номер Т.
Если это не так, то появляется ошибка.
1
Запрограммированный номер Т проверяется только после выбора D. Если
номер T не известен NCK, то при выборе D сигнализируется ошибка.
Такое поведение желательно тогда, когда программирование Т, к примеру,
должно вызвать и позиционирование и данные инструмента для этого
отсутствуют (револьверный магазин).
Основы
64
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Коррекции инструмента
5
5.1
Общая информация по коррекциям инструмента
Программирование размеров детали осуществляется напрямую (к примеру, по
рабочему чертежу). Поэтому при создании программы нет необходимости учитывать
такие данные инструмента, как, к примеру, диаметр фрезы, положение кромок
токарного резца (левый/правый токарный резец) и длины инструмента.
СЧПУ корректирует путь перемещения
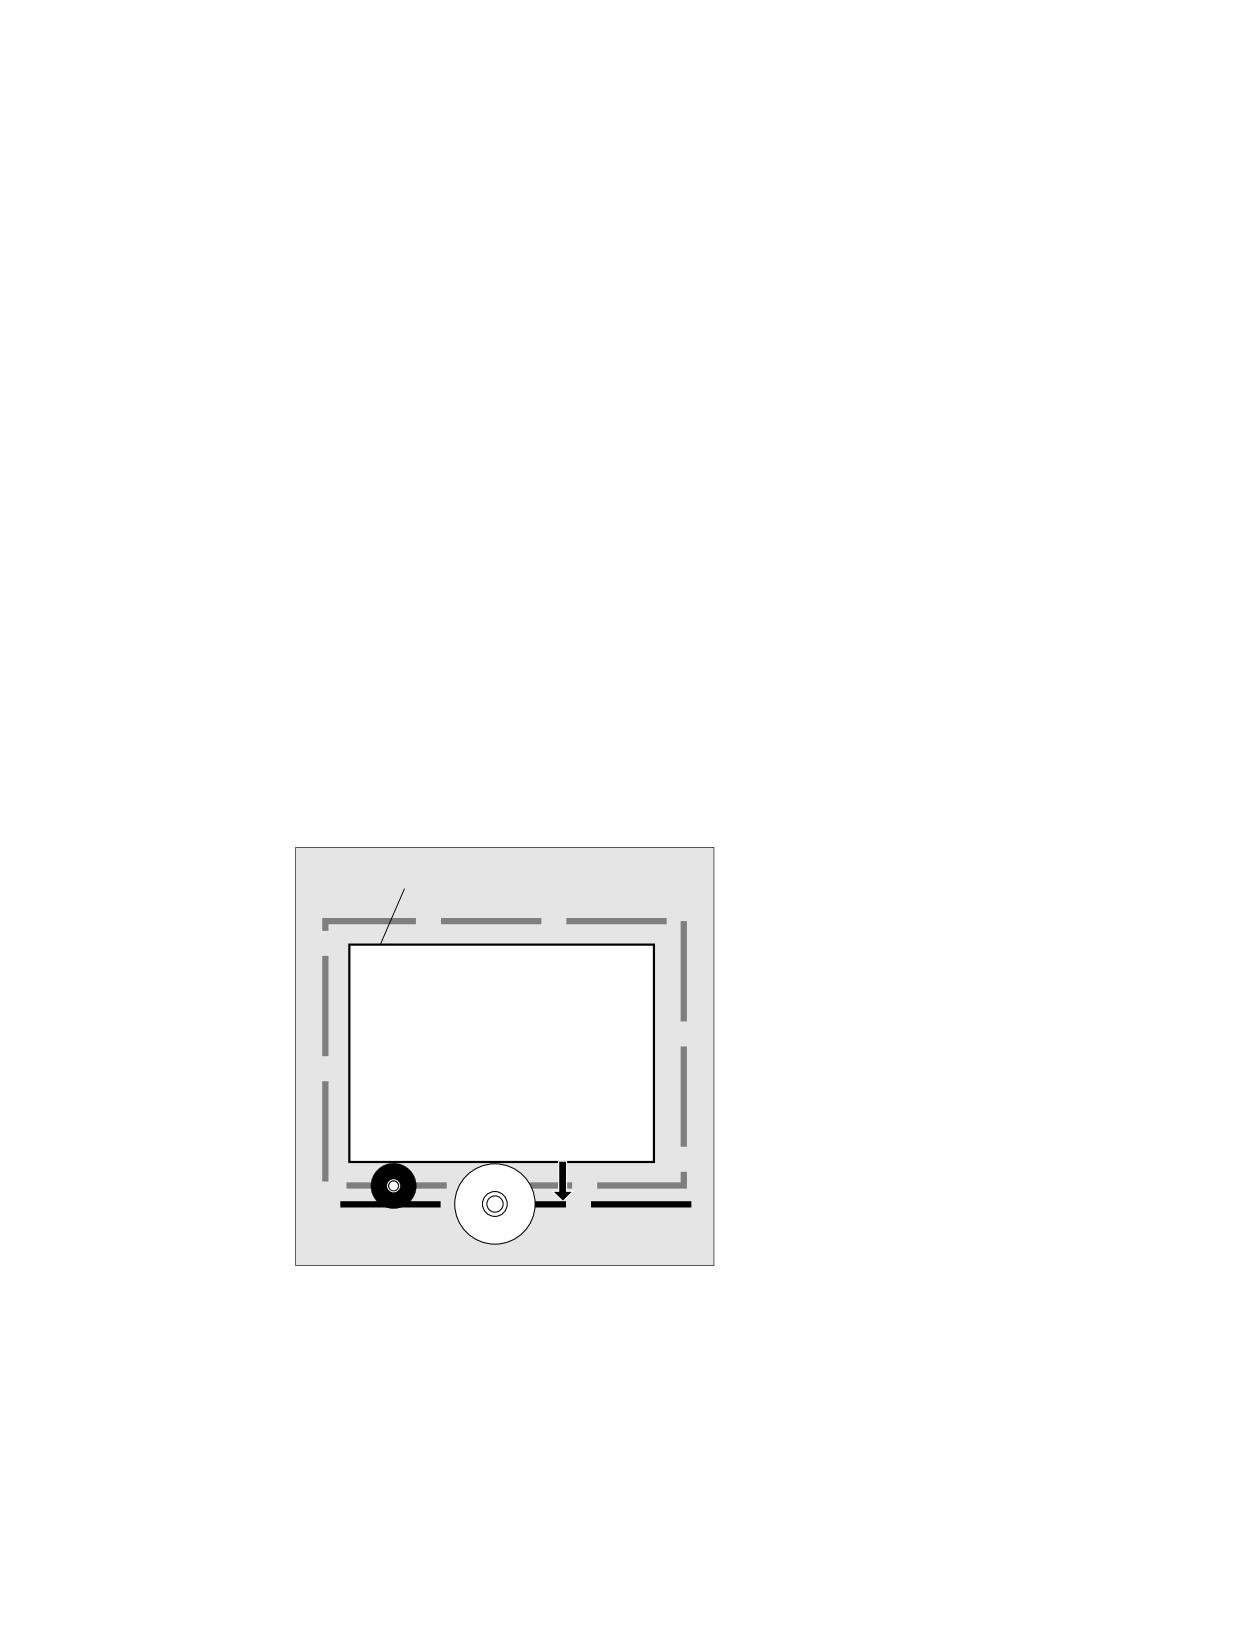
При изготовлении детали управление путями перемещения инструмента в зависимости
от соответствующей геометрии инструмента осуществляется таким образом, что с
помощью любого используемого инструмента может быть изготовлен
запрограммированный контур.
Для того, чтобы СЧПУ могла бы вычислить ходы инструмента, данные инструмента
должны быть внесены в память коррекций инструмента СЧПУ. Через программу ЧПУ
вызывается только необходимый инструмент (T...) и необходимый блок данных
коррекции (D...).
СЧПУ при обработке программы получает необходимые данные коррекции из памяти
коррекции инструмента и индивидуально исправляет для различных инструментов
траекторию инструмента:
̮͇͖͕͇͓͓͗͊͗͏͕͉͇͔͔͗͐͢ ͕͔͙͚͑͗
̯͖͇͉͔͔͗͒͌͐͘͢ ͕͋͜
͏͔͙͚͓͔͙͇͗͌͘
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
65
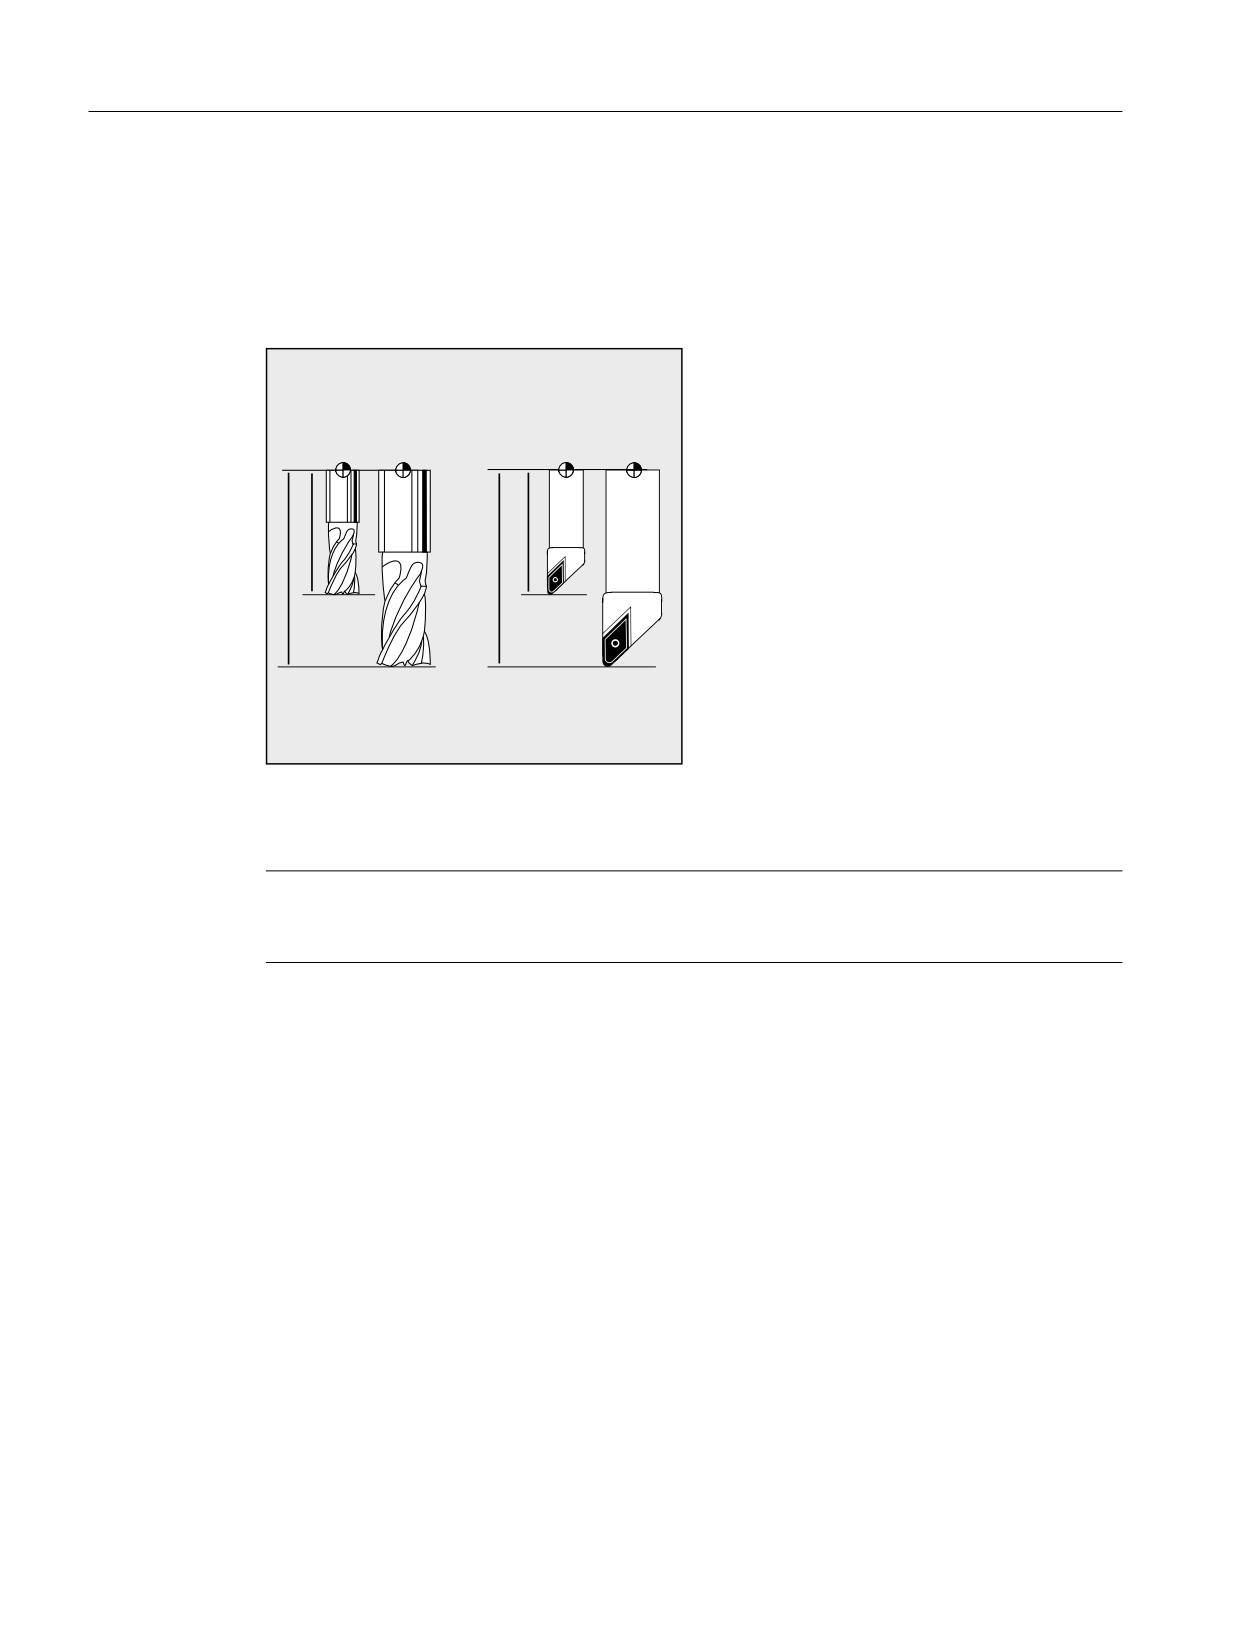
Коррекции инструмента
5.2 Коррекция длин инструмента
5.2
Коррекция длин инструмента
С помощью коррекции длин инструмента компенсируются разницы длин между
используемыми инструментами.
Длиной инструмента является расстояние от исходной точки инструментального
суппорта до острия инструмента:
F
F
F
F
Эта длина измеряется и вместе с задаваемыми значениями износа вводится в память
коррекции инструмента СЧПУ. Из них СЧПУ вычисляет движения перемещения в
направлении подачи.
Примечание
Значение коррекции длины инструмента зависит от ориентации инструмента в
пространстве.
Основы
66
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
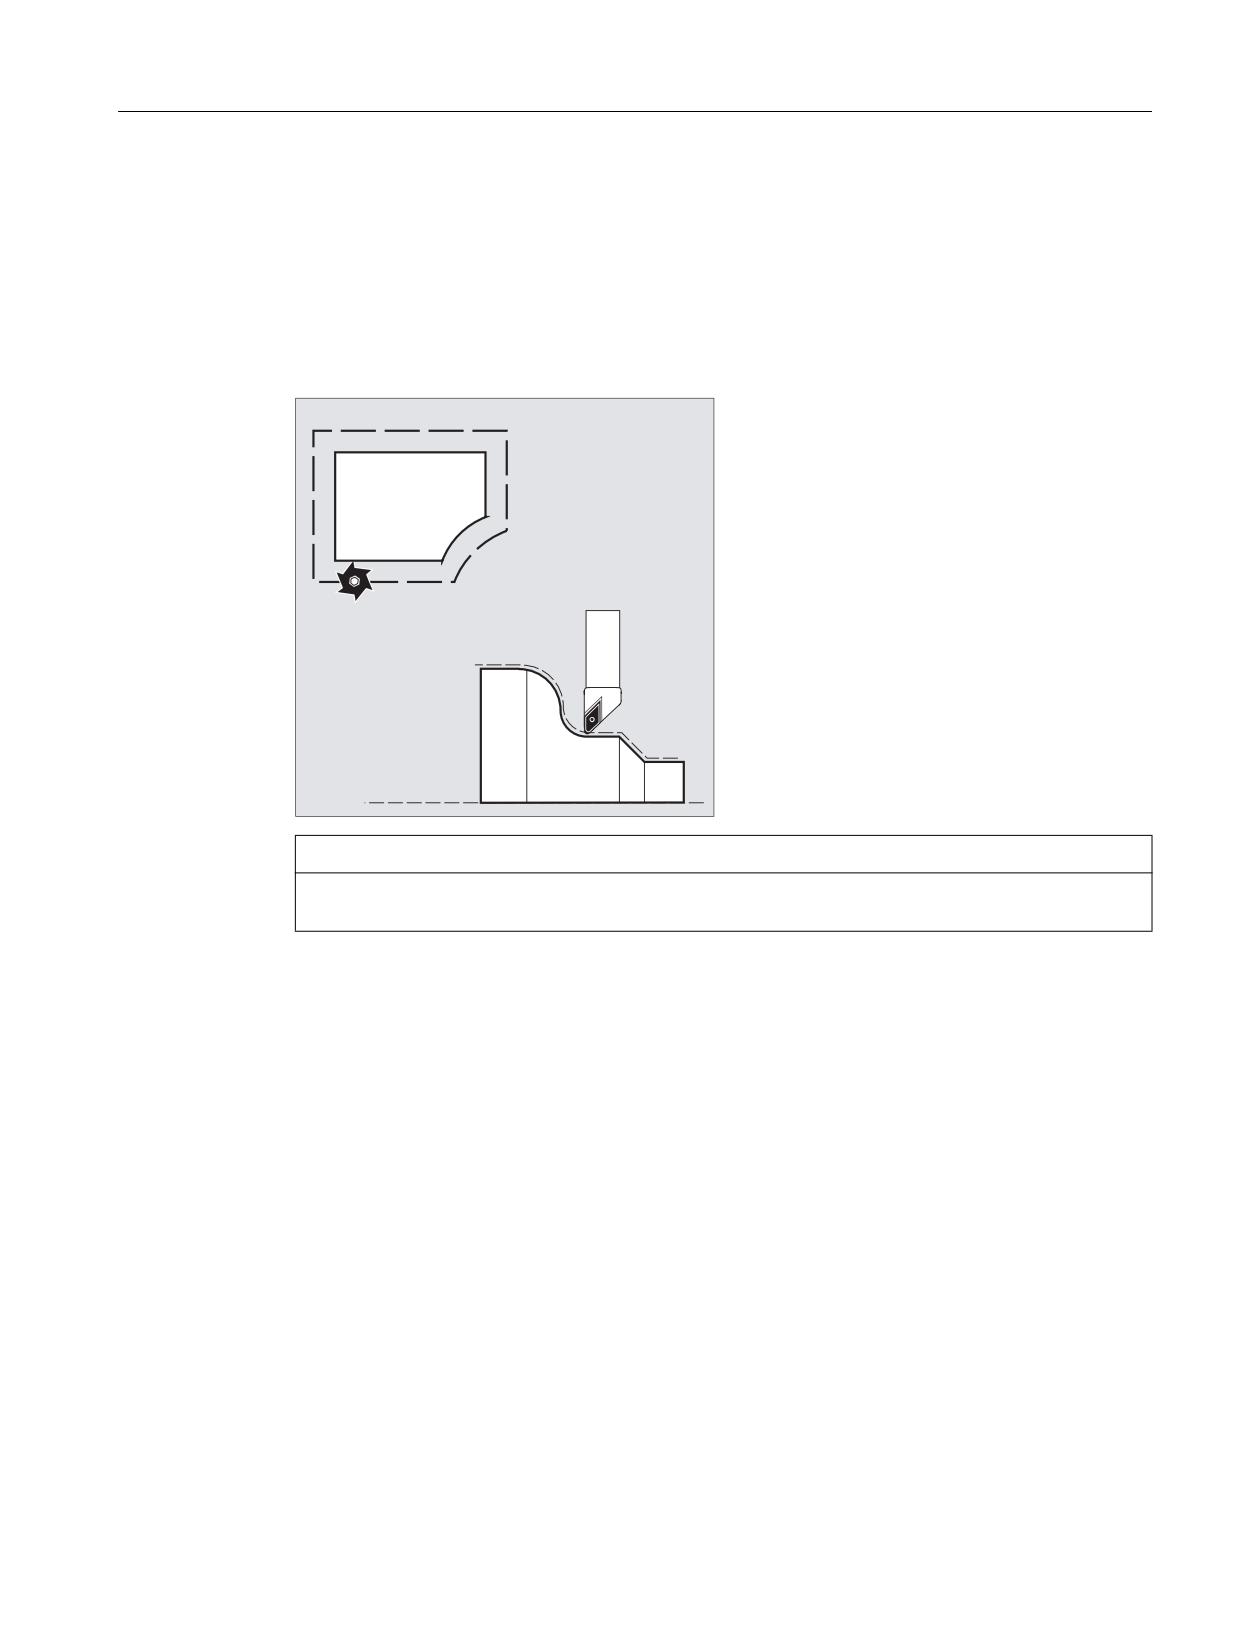
Коррекции инструмента
5.3 Коррекция радиуса инструмента
5.3
Коррекция радиуса инструмента
Контур и ход инструмента не идентичны. Центр фрезы или кромки резца должен
перемещаться по эквидистанте к контуру. Для этого СЧПУ необходимы данные по
форме инструмента (радиус) из памяти коррекций инструмента.
В зависимости от радиуса и направления обработки при выполнении программы
запрограммированная траектория центра инструмента смещается таким образом, что
кромка резца инструмента движется точно вдоль желаемого контура:
͉̈́͑͏͋͏͙͇͔͙͇͘
͉̈́͑͏͋͏͙͇͔͙͇͘
ЗАМЕТКА
Коррекция радиуса инструмента действует согласно предустановке CUT2D или
CUT2DF (см. " Коррекция инструмента 2D (CUT2D, CUT2DF) [Страница 317] ".
Литература
Различные возможности коррекции радиуса инструмента подробно описаны в главе
"Коррекции радиуса инструмента".
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
67
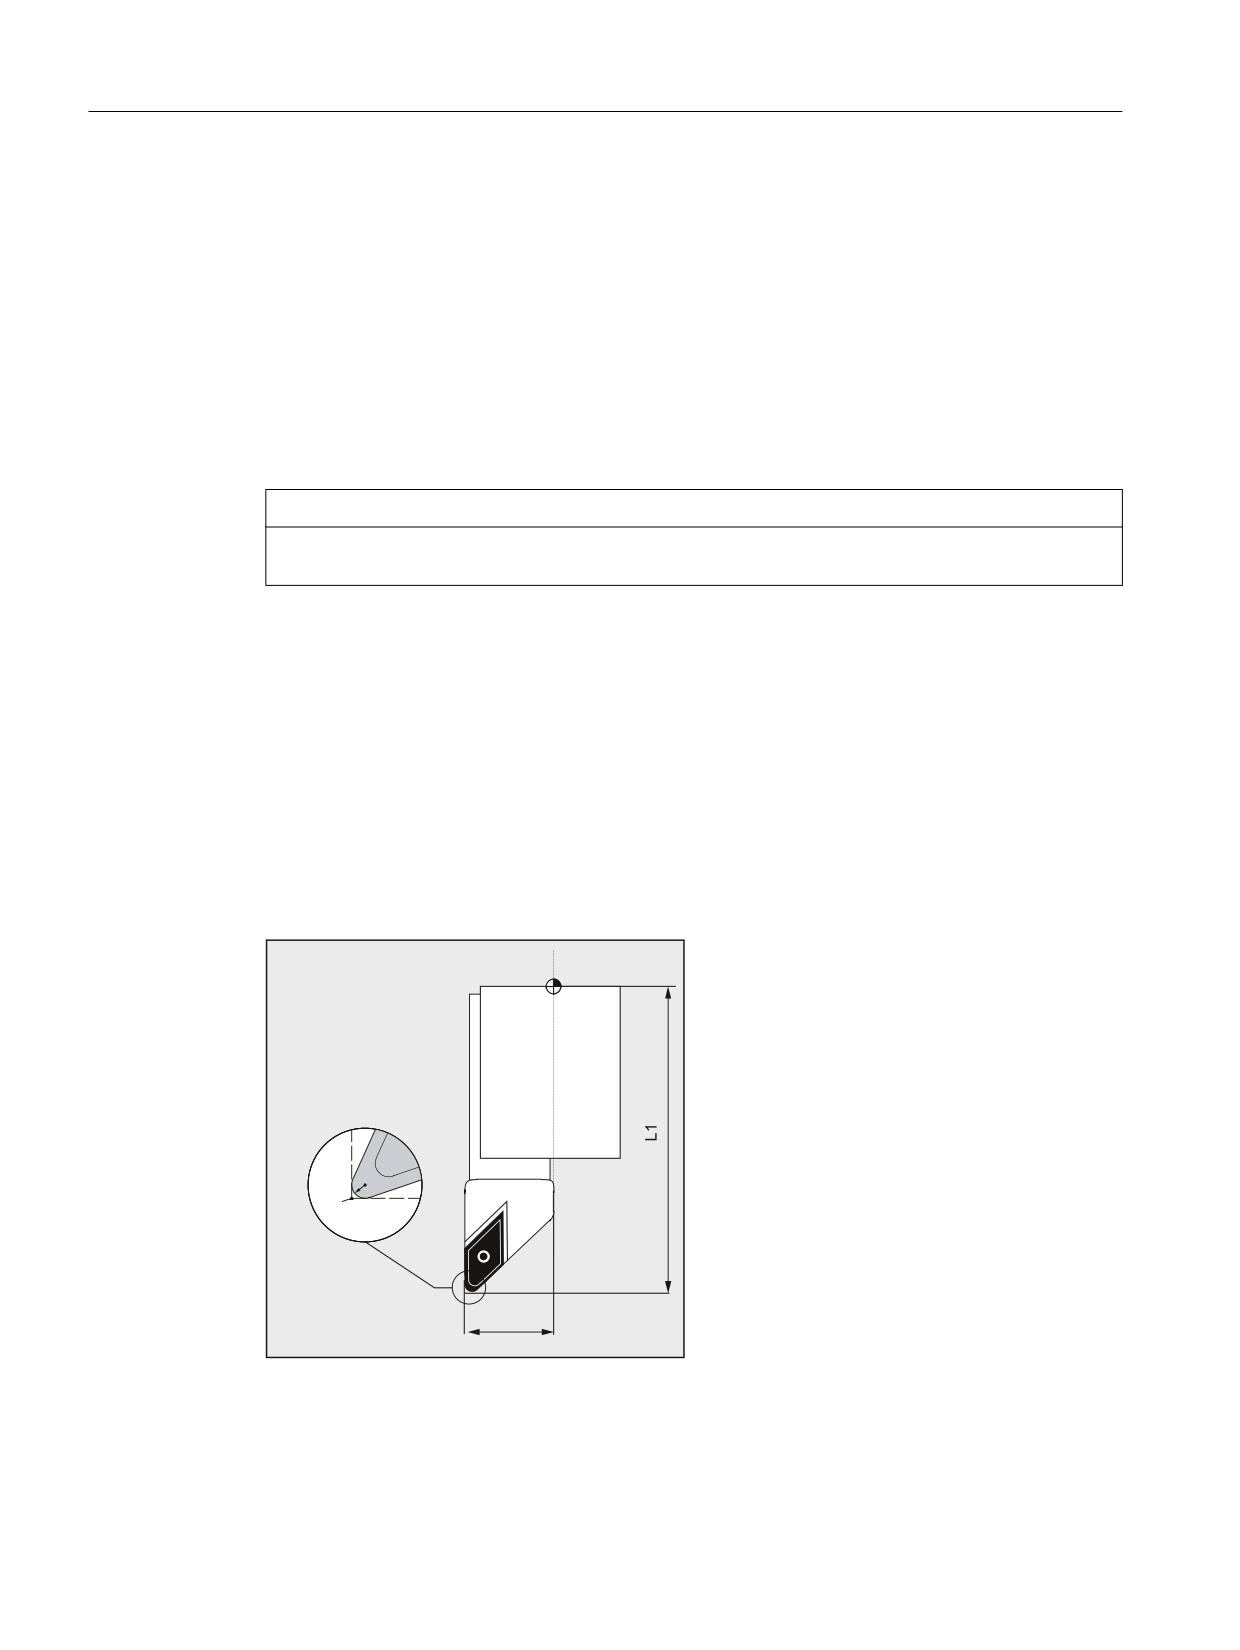
Коррекции инструмента
5.4 Память коррекций инструмента
5.4
Память коррекций инструмента
В памяти коррекций инструмента СЧПУ для каждого резца инструмента должны
находиться следующие данные:
• Тип инструмента
• Положение резцов
• Геометрические размеры инструмента (длина, радиус)
Эти данные вносятся как параметры инструмента (макс. 25). Какие параметры
необходимы для инструмента, зависит от типа инструмента. Ненужным параметрам
инструмента присваивается значение "ноль" (соответствует системной предустановке).
ЗАМЕТКА
Однажды внесенные в память коррекции значения учитываются при каждом вызове
инструмента.
Тип инструмента
Тип инструмента (сверло или фреза или токарные инструменты) определяет, какие
геометрические данные необходимы и как они вычисляются.
Положение резцов
Положение резца описывает положение острия инструмента P относительно центра
резца S.
Положение резца вместе с радиусом резца необходимо для вычисления коррекции
радиуса инструмента для токарных инструментов (тип инструмента 5xx).
)
3
͕͙͗͘͏͌ ͏͔͙͚͓͔͙͇͗͌͘
5
͇͗͋͏͚͘
6
͔͙͌͗͝ ͎͇͗͌͝
5
6
3
/
Основы
68
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
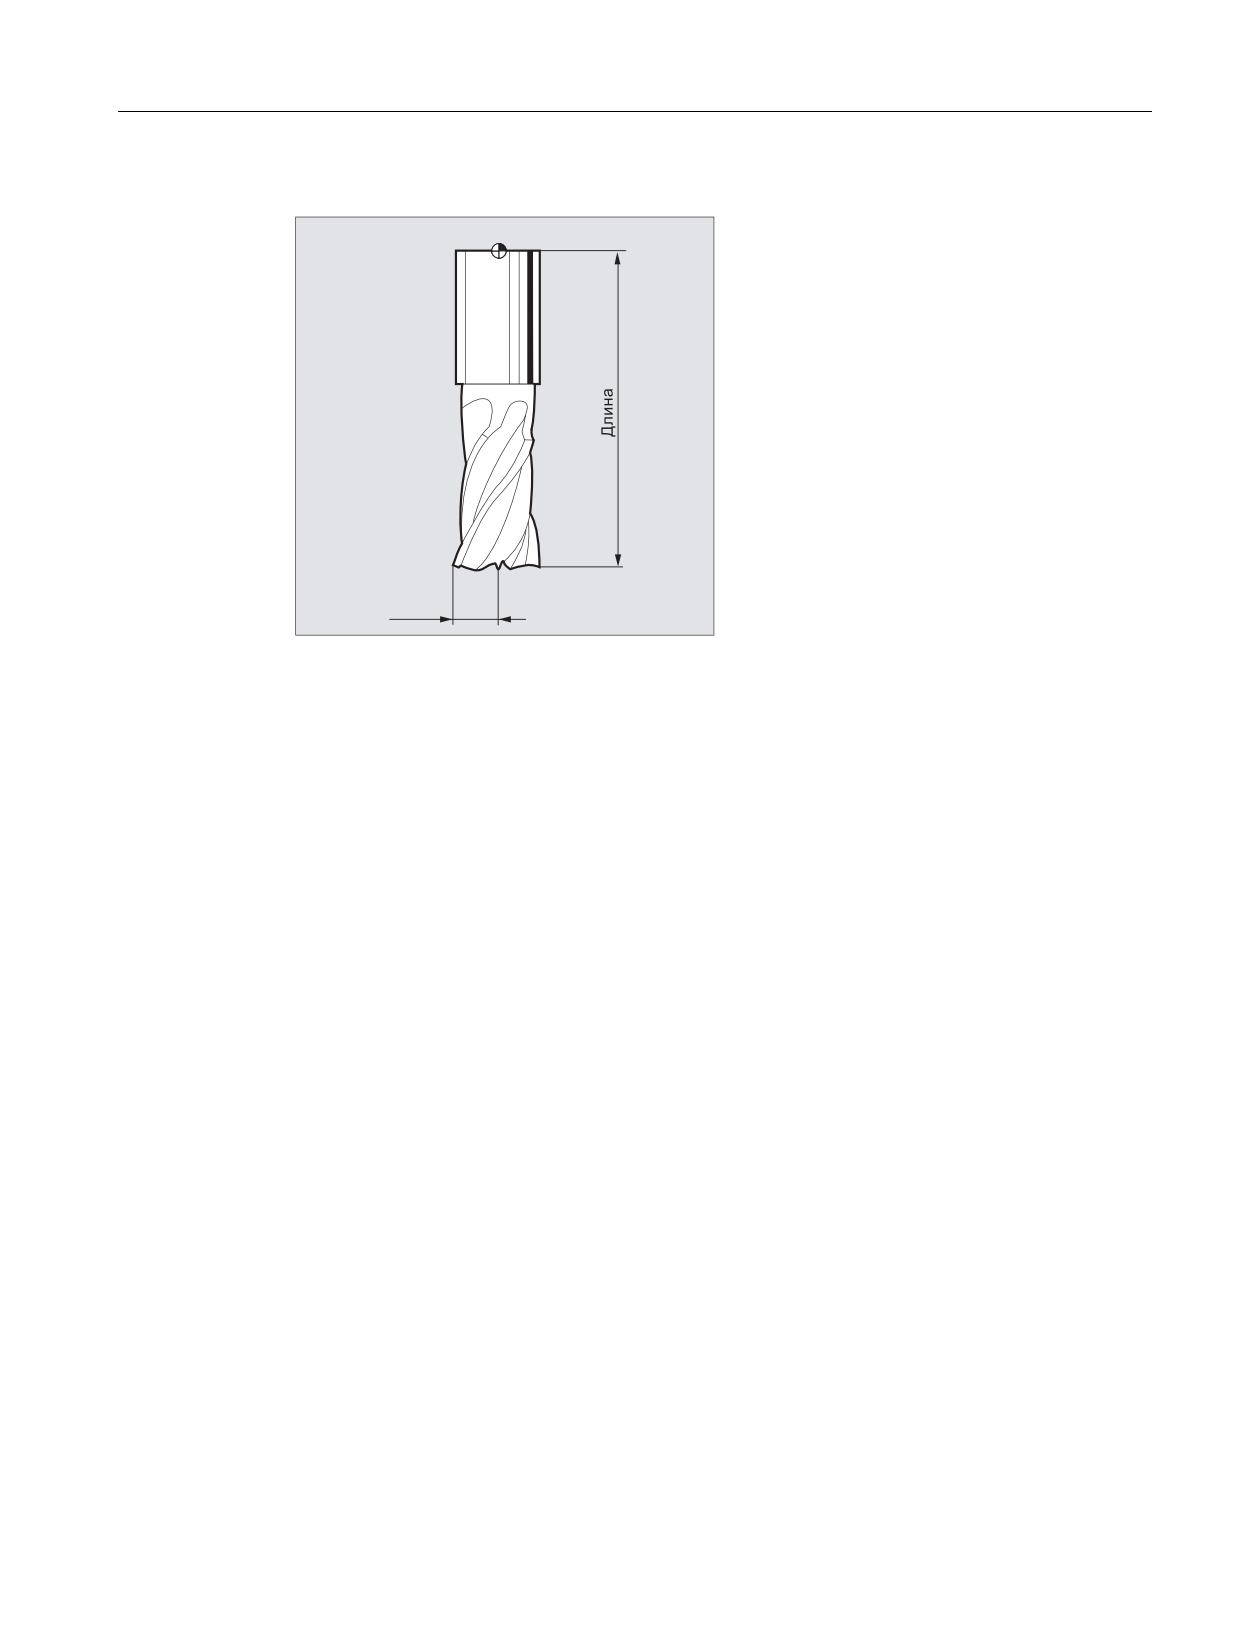
Коррекции инструмента
5.4 Память коррекций инструмента
Геометрические размеры инструмента (длина, радиус)
)
̷͇͋͏͚͘
Геометрические размеры инструмента состоят из нескольких компонентов (геометрия,
износ). Из компонентов СЧПУ вычисляет результирующую величину (к примеру, общая
длина 1, общий радиус). Соответствующий общий размер начинает действовать при
активации памяти коррекций.
Как эти значения будут пересчитаны в осях, определяет тип инструмента и актуальная
плоскость (G17 / G18 / G19).
Литература
Описание функций "Основные функции"; коррекции инструмента (W1); глава: "Резец
инструмента"
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
69

Коррекции инструмента
5.5 Типы инструментов
5.5
Типы инструментов
5.5.1
Общая информация по типам инструментов
Инструменты делятся на типы инструментов. Каждому типу инструмента присвоен
3-значный номер. Первая цифра относит тип инструмента согласно используемой
технологии к одной из следующих групп:
Тип инструмента
Группа инструментов
1xy
Фреза
2xy
Сверло
3xy
Зарезервировано
4xy
Шлифовальный инструмент
5xy
Токарный инструмент
6xy
Зарезервировано
7xy
Специальный инструмент, к примеру, наградка
Основы
70
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
содержание .. 1 2 ..
//////////////////////////////////////////