содержание .. 2 3 4 5 ..
SINUMERIK 840D sl / 828D. Справочник по программированию ЧПУ (2011 год) - часть 4
Команды перемещения
9.6 Круговая интерполяция
9.6
Круговая интерполяция
9.6.1
Типы круговой интерполяции (G2/G3, ...)
Возможности программирования круговых движений
СЧПУ предлагает ряд различных возможностей для программирования круговых
движений. Благодаря этому возможен прямой перенос практически любого вида
измерения чертежа. Круговое движение описывается через:
• центр и конечную точку в абсолютном или составном размере (стандарт)
• радиус и конечную точку в декартовых координатах
• апертурный угол и конечную точку в декартовых координатах или центр под
адресами
• полярные координаты с полярным углом AP= и полярным радиусом RP=
• промежуточную и конечную точку
• конечную точку и направление касательной в стартовой точке
Синтаксис
G2/G3 X… Y… Z…
I=AC(…) J=AC(…) K=AC(…) ;
Центр и конечная точка
абсолютно, относительно нулевой
точки детали
G2/G3 X… Y… Z… I… J… K… ;
Центр в составном размере
относительно начальной точки
окружности
G2/G3 X… Y… Z… CR=… ;
Радиус окружности CR= и
конечная точка окружности в
декартовых координатах X..., Y...,
Z...
G2/G3 X… Y… Z… AR=… ;
Апертурный угол АR= конечная
точка в декартовых координатах
X..., Y..., Z...
G2/G3 I… J… K… AR=… ;
Апертурный угол AR= центр под
адресами I..., J..., K...
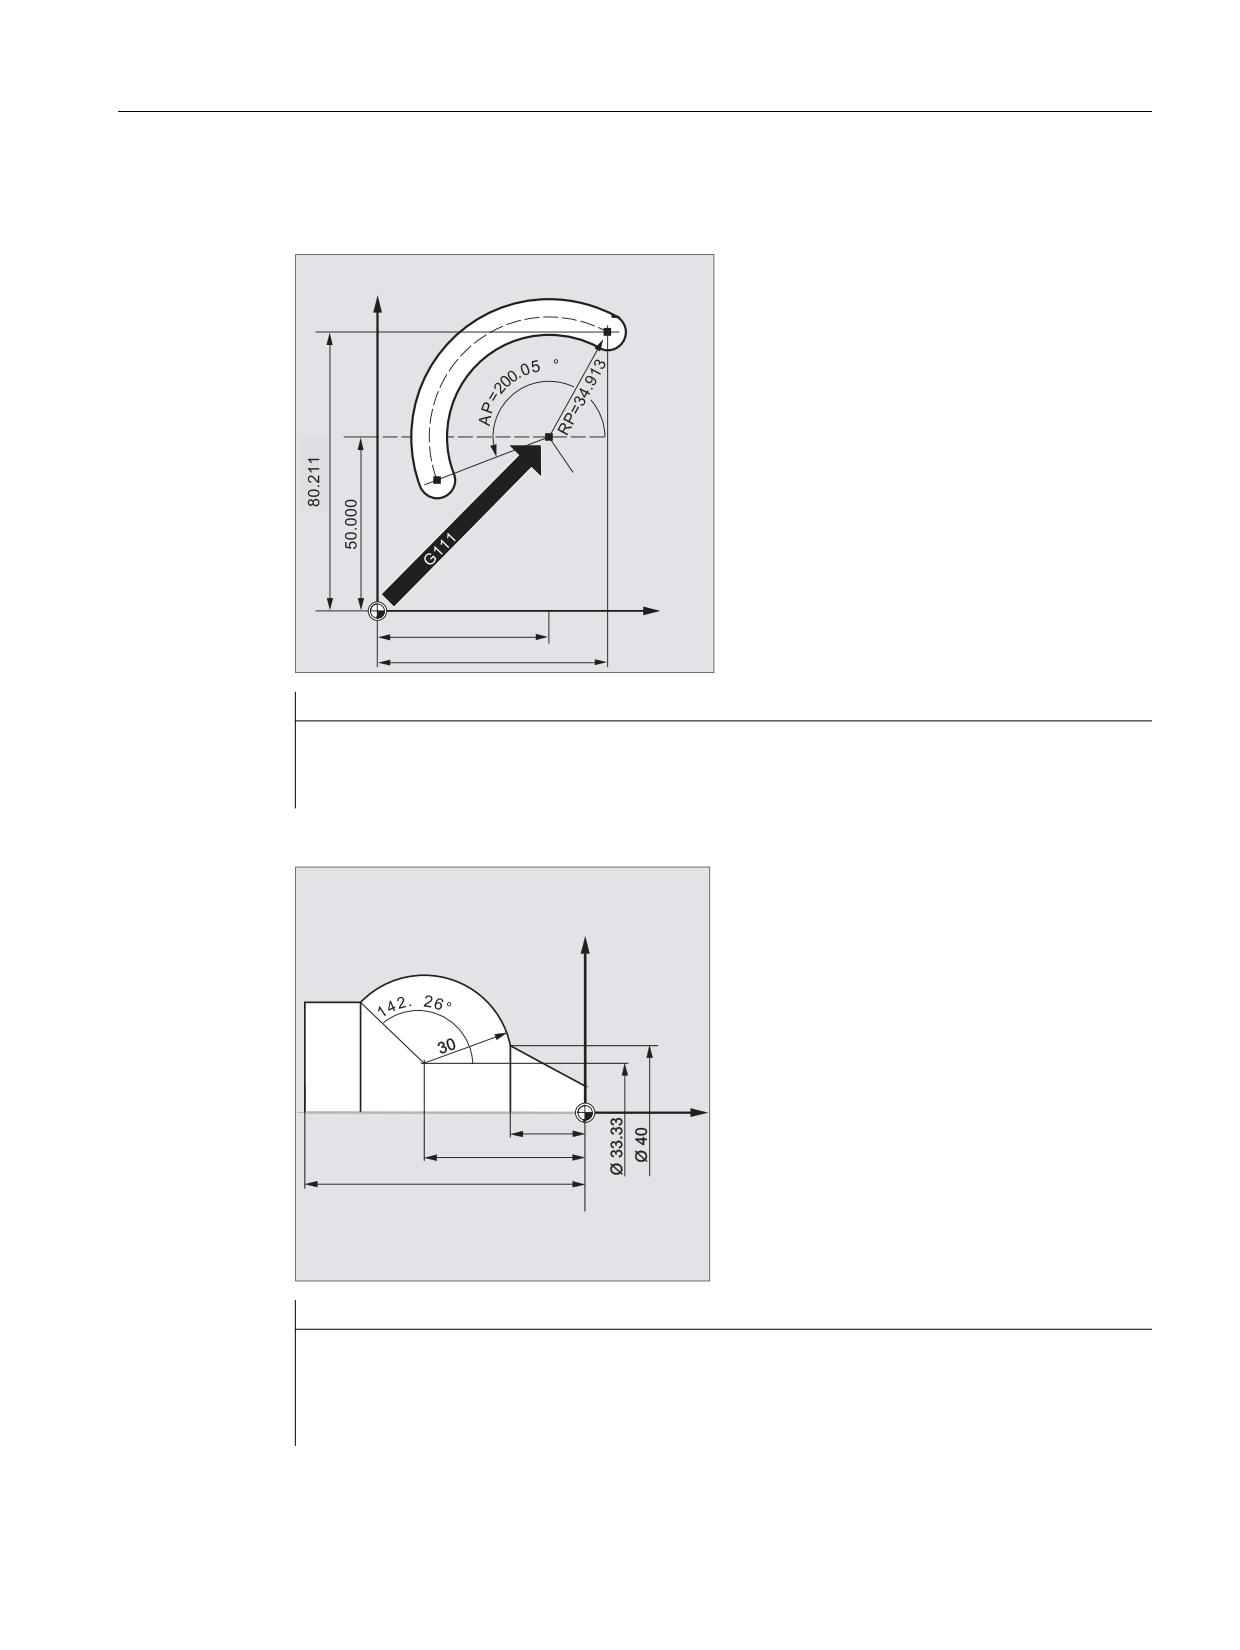
G2/G3 AP=… RP=… ;
Полярные координаты, полярный
угол AP= и полярный радиус RP=
CIP X… Y… Z… I1=AC(…) J1=AC(…) K1=(AC…) ; Промежуточная точка по адресам
I1=, J1=, K1=
CT X… Y… Z… ;
Окружность через стартовую и
конечную точку и направление
касательной в стартовой точке
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
209
Команды перемещения
9.6 Круговая интерполяция
Значение
G2:
Круговая интерполяция по часовой стрелке
G3:
Круговая интерполяция против часовой стрелки
CIP:
Круговая интерполяция через промежуточную точку
CT:
Окружность с тангенциальным переходом определяет
круг
X Y Z :
Конечная точка в декартовых координатах
I J K :
Центр окружности в декартовых координатах в
направлении X, Y, Z
CR= :
Радиус окружности
AR= :
Апертурный угол
AP= :
Конечная точка в полярных координатах, здесь полярный
угол
RP= :
Конечная точка в полярных координатах, здесь полярный
радиус соответствует радиусу окружности
I1= J1= K1= :
Промежуточная точка в декартовых координатах в
направлении X, Y, Z
Примеры
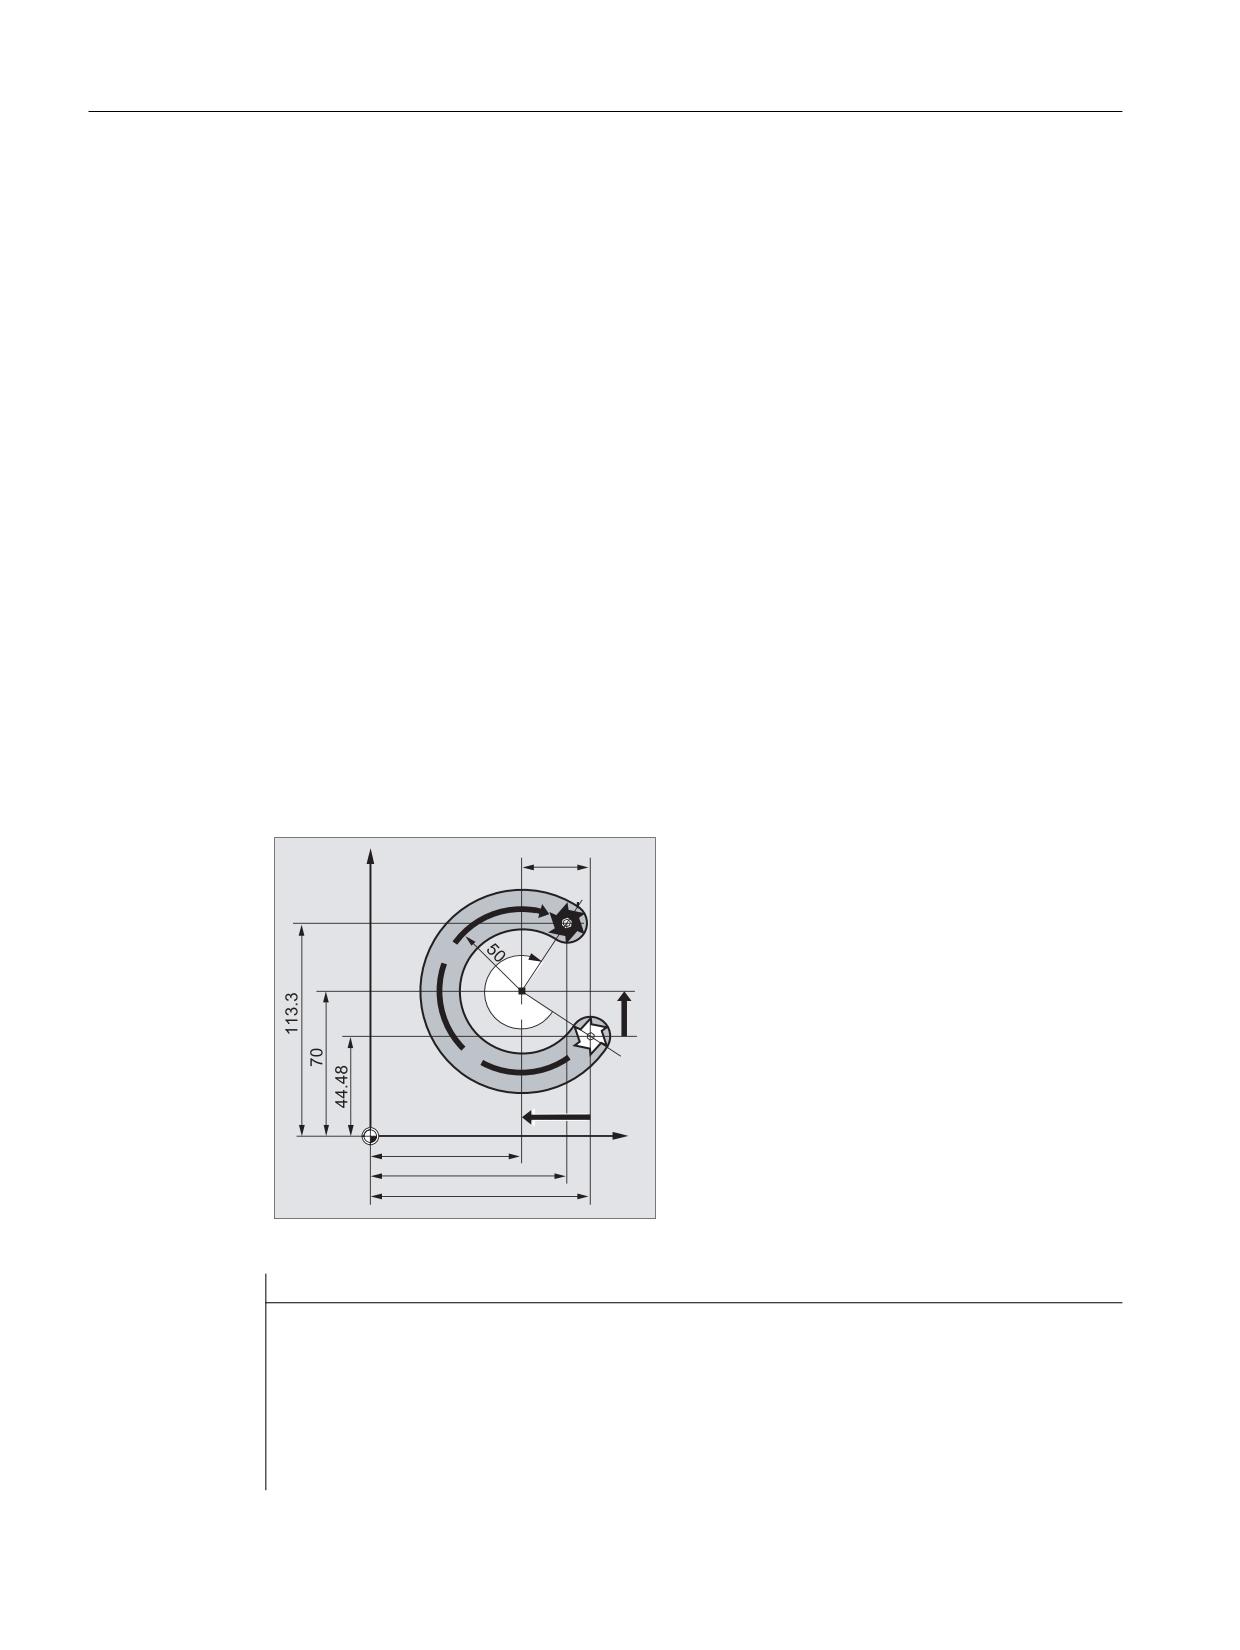
Пример 1: Фрезерование
В последующих программных строках
<
можно найти примеры ввода для каждой
возможности программирования
окружности. Необходимые для этого
указания размеров находятся на
расположенном рядом рабочем чертеже.
r
-
,
;
Программный код
Комментарий
N10 G0 G90 X133 Y44.48 S800 M3
; Переход к стартовой точке
N20 G17 G1 Z-5 F1000
; Подача инструмента
N30 G2 X115 Y113.3 I-43 J25.52
; Конечная точка окружности, центр в
составном размере
N30 G2 X115 Y113.3 I=AC(90) J=AC(70)
; Конечная точка окружности, центр в
абсолютном размере
N30 G2 X115 Y113.3 CR=-50
; Конечная точка окружн., радиус окр.
Основы
210
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.6 Круговая интерполяция
Программный код
Комментарий
N30 G2 AR=269.31 I-43 J25.52
; Апертурный угол, центр в составном
размере
N30 G2 AR=269.31 X115 Y113.3
; Апертурный угол, конечная точка
окружности
N30 N30 CIP X80 Y120 Z-10
; Конечная точка окружности и
промежуточная точка:
I1=IC(-85.35) J1=IC(-35.35) K1=-6
; Координаты для всех 3 геометр. осей
N40 M30
; Конец программы
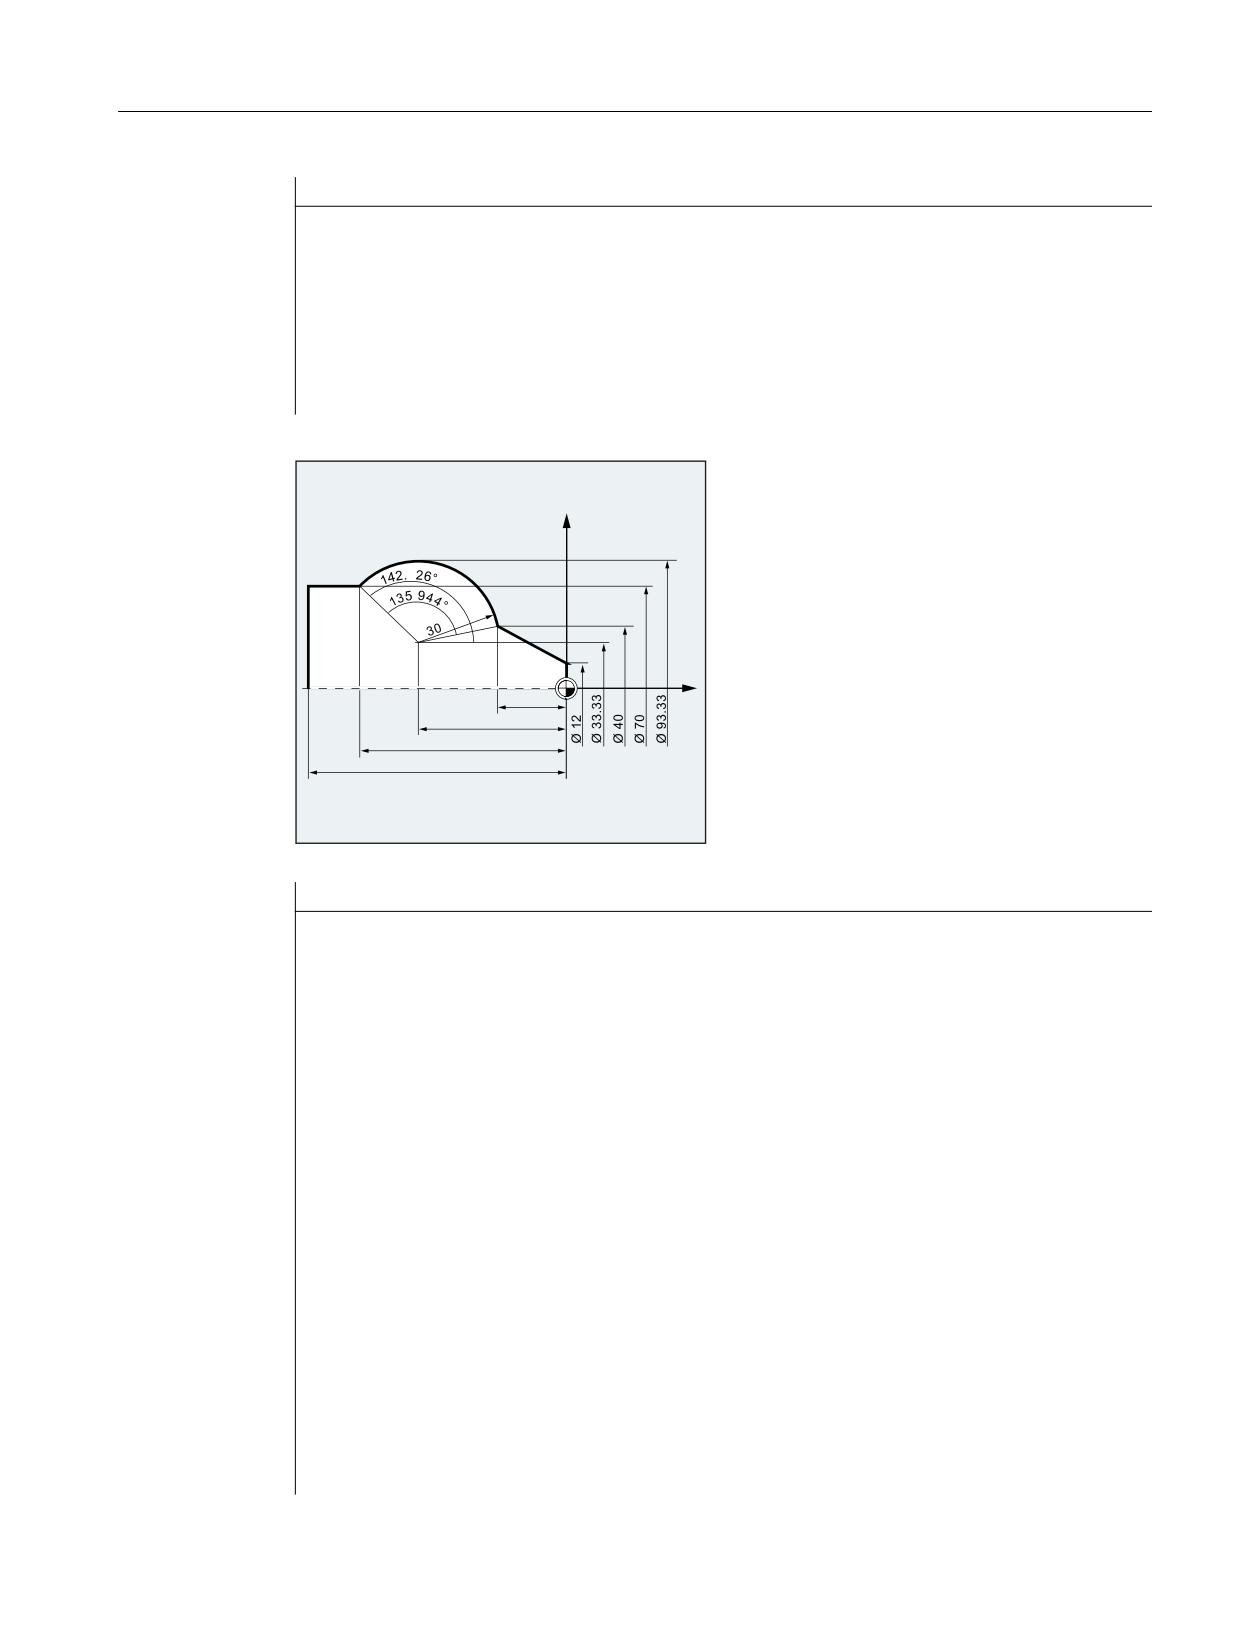
Пример 2: Токарная обработка
;
=
Программный код
Комментарий
N
N120 G0 X12 Z0
N125 G1 X40 Z-25 F0.2
N130 G3 X70 Y-75 I-3.335 K-29.25
; Конечная точка окружности,
центр в составном размере
N130 G3 X70 Y-75 I=AC(33.33) K=AC(-54.25)
; Конечная точка окружности,
центр в абсолютном размере
N130 G3 X70 Z-75 CR=30
; Конечная точка окружности,
радиус окружности
N130 G3 X70 Z-75 AR=135.944
; Апертурный угол, конечная
точка окружности
N130 G3 I-3.335 K-29.25 AR=135.944
; Апертурный угол, центр в
составном размере
N130 G3 I=AC(33.33) K=AC(-54.25) AR=135.944
; Апертурный угол, центр в
абсолютном размере
N130 G111 X33.33 Z-54.25
; Полярные координаты
N135 G3 RP=30 AP=142.326
; Полярные координаты
N130 CIP X70 Z-75 I1=93.33 K1=-54.25
; Дуга окружности с промежуточн.
точкой и конечной точкой
N140G1 Z-95
N
N40 M30
; Конец программы
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
211
Команды перемещения
9.6 Круговая интерполяция
9.6.2
Круговая интерполяция с центром и конечной точкой
(G2/G3, X... Y... Z..., I... J... K...)
Функция
Круговая интерполяция позволяет изготовлять полные круги или дуги окружностей.
Круговое движение описывается через:
• конечную точку в декартовых координатах X, Y, Z и
• центр окружности по адресам I, J, K.
Если окружность программируется с центром, но без конечной точки, то получается
полный круг.
Синтаксис
G2/G3 X… Y… Z… I… J… K…
G2/G3 X… Y… Z… I=AC(…) J=AC(…) K=(AC…)
Значение
G2:
Круговая интерполяция по часовой стрелке
G3:
Круговая интерполяция против часовой стрелки
X Y Z :
Конечная точка в декартовых координатах
I:
Координата центра окружности в направлении Х
J:
Координата центра окружности в направлении Y
K:
Координата центра окружности в направлении Z
=AC(…):
Указание абсолютного размера (действует покадрово)
Основы
212
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.6 Круговая интерполяция
Примечание
G2 и G3 действуют модально.
Предварительные установки G90/G91 абсолютного или составного размера действуют
только для конечной точки окружности.
Координаты центра I, J, K стандартно вводятся в составном размере относительно
начальной точки окружности.
Абсолютное указание центра относительно нулевой точки детали программируется
покадрово с помощью: I=AC(…), J=AC(…), K=AC(…). Параметр интерполяции I, J, K
со значением 0 может не указываться, соответствующий второй параметр должен
быть указан в любом случае.
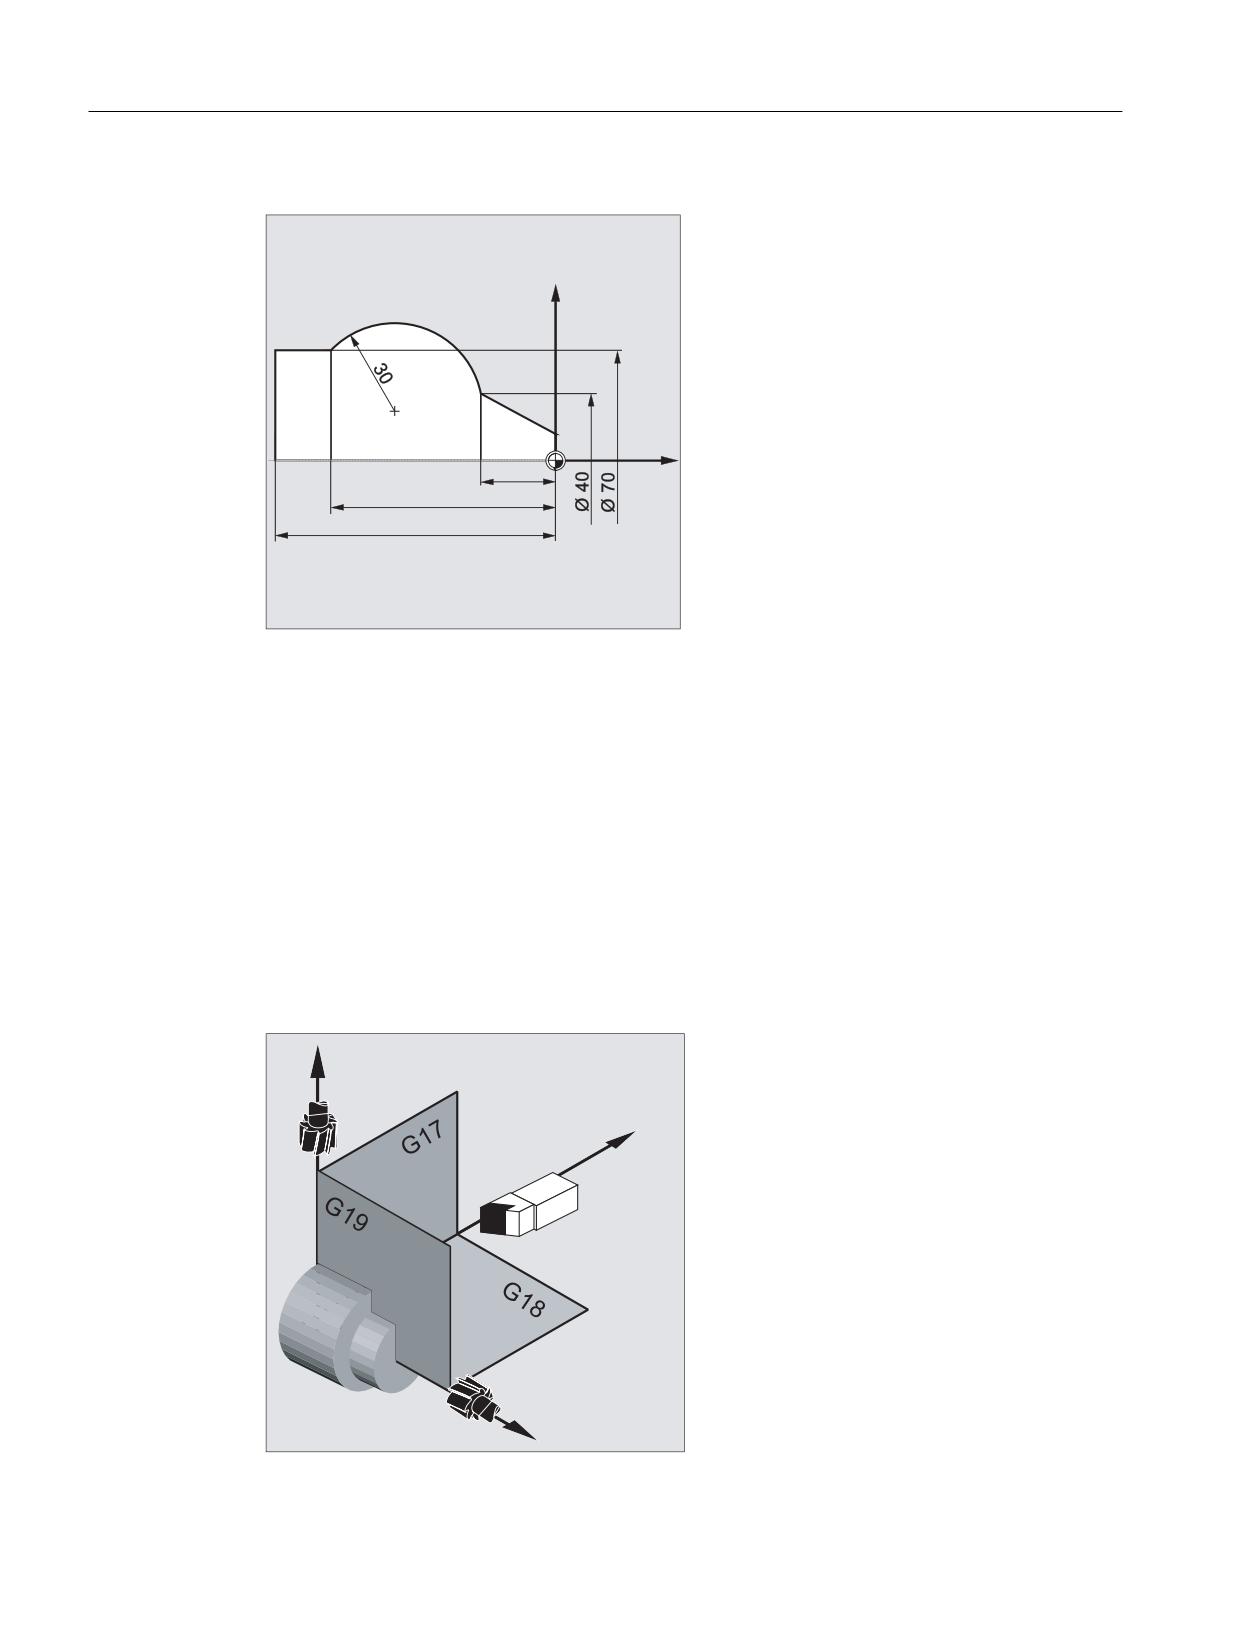
Примеры
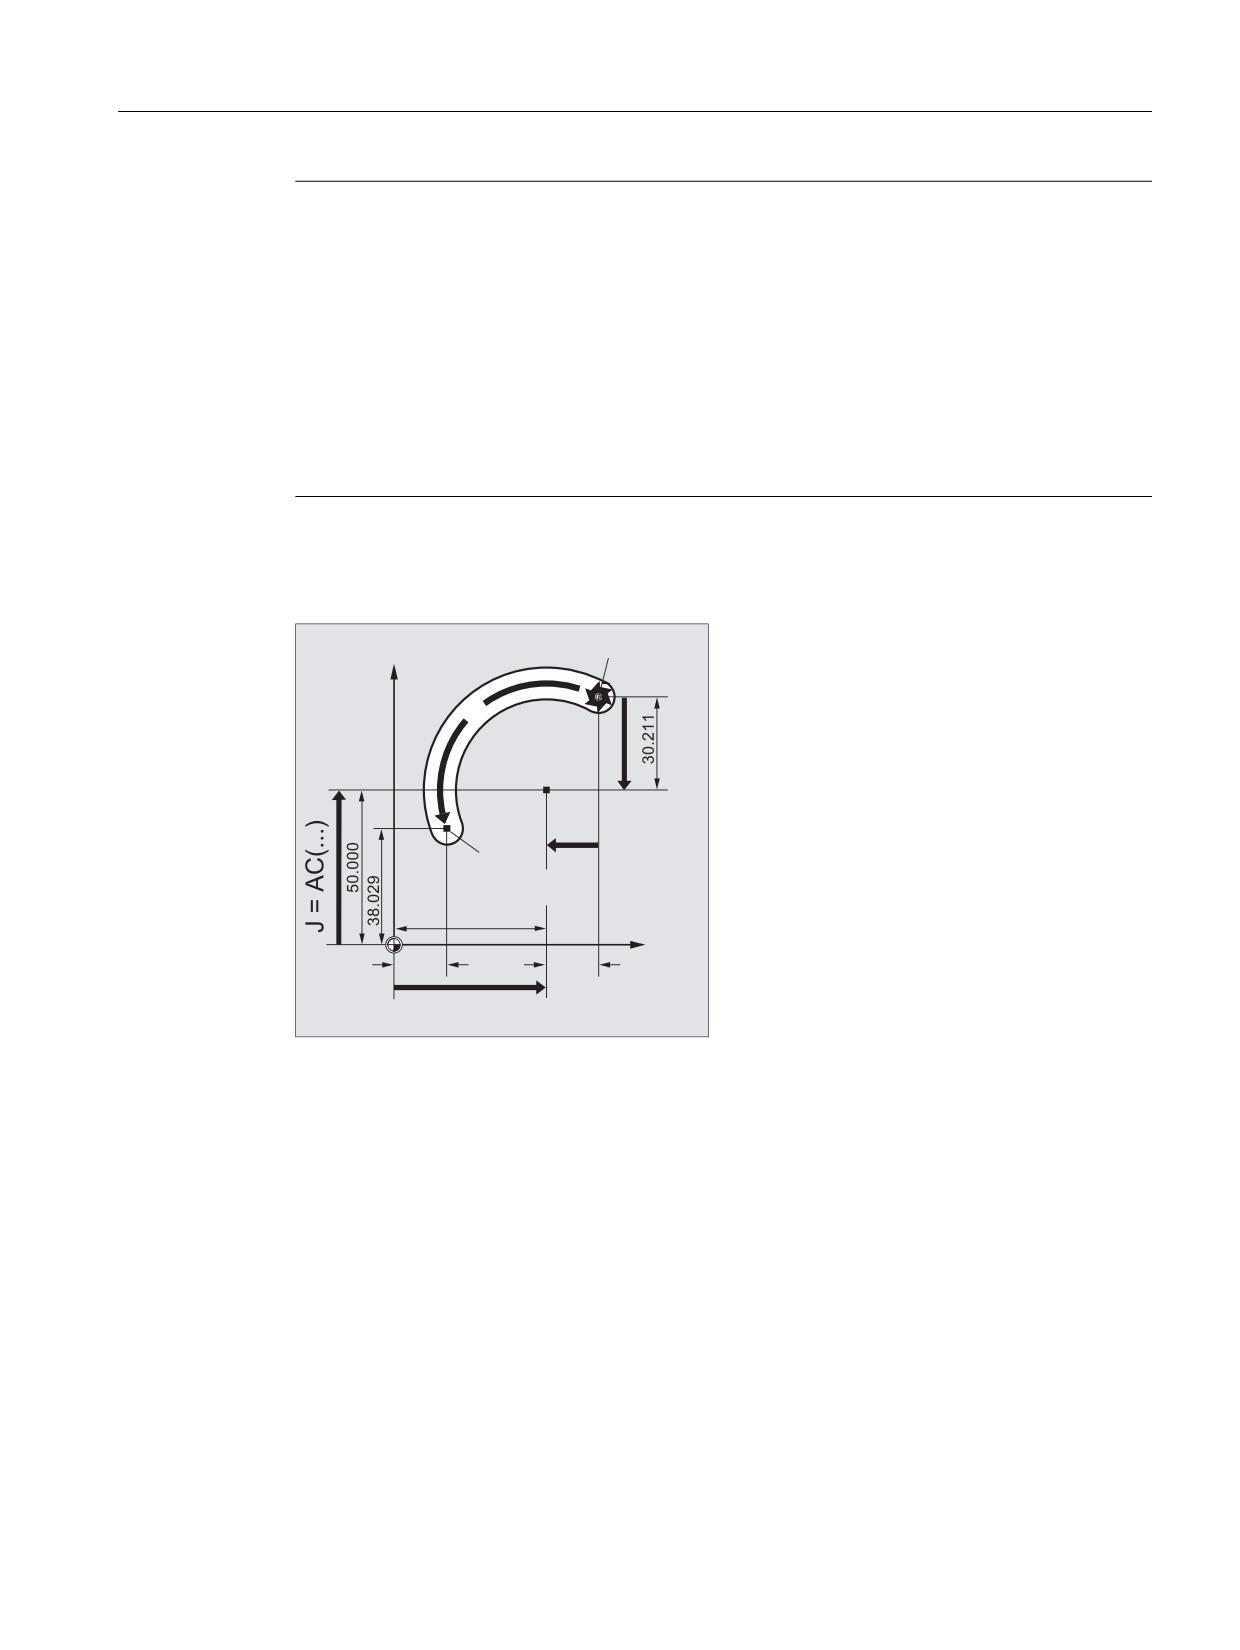
Пример 1: Фрезерование
̴͇͇͔͇͒ͣͦ͞
͙͕͇͑͞
<
͕͚͍͔͕͙͑͗͘͏
-
,
̱͕͔͔͇͌ͦ͞
W
͙͕͇͑͞
͕͚͍͔͕͙͑͗͘͏
;
,
$&
Указание центра в составном размере
N10 G0 X67.5 Y80.211
N20 G3 X17.203 Y38.029 I-17.5 J-30.211 F500
Указание центра в абсолютном размере
N10 G0 X67.5 Y80.211
N20 G3 X17.203 Y38.029 I=AC(50) J=AC(50)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
213
Команды перемещения
9.6 Круговая интерполяция
Пример 2: Токарная обработка
;
=
Указание центра в составном размере
N120 G0 X12 Z0
N125 G1 X40 Z-25 F0.2
N130 G3 X70 Z-75 I-3.335 K-29.25
N135 G1 Z-95
Указание центра в абсолютном размере
N120 G0 X12 Z0
N125 G1 X40 Z-25 F0.2
N130 G3 X70 Z-75 I=AC(33.33) K=AC(-54.25)
N135 G1 Z-95
Дополнительная информация
Указание рабочей плоскости
<
;
=
Основы
214
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.6 Круговая интерполяция
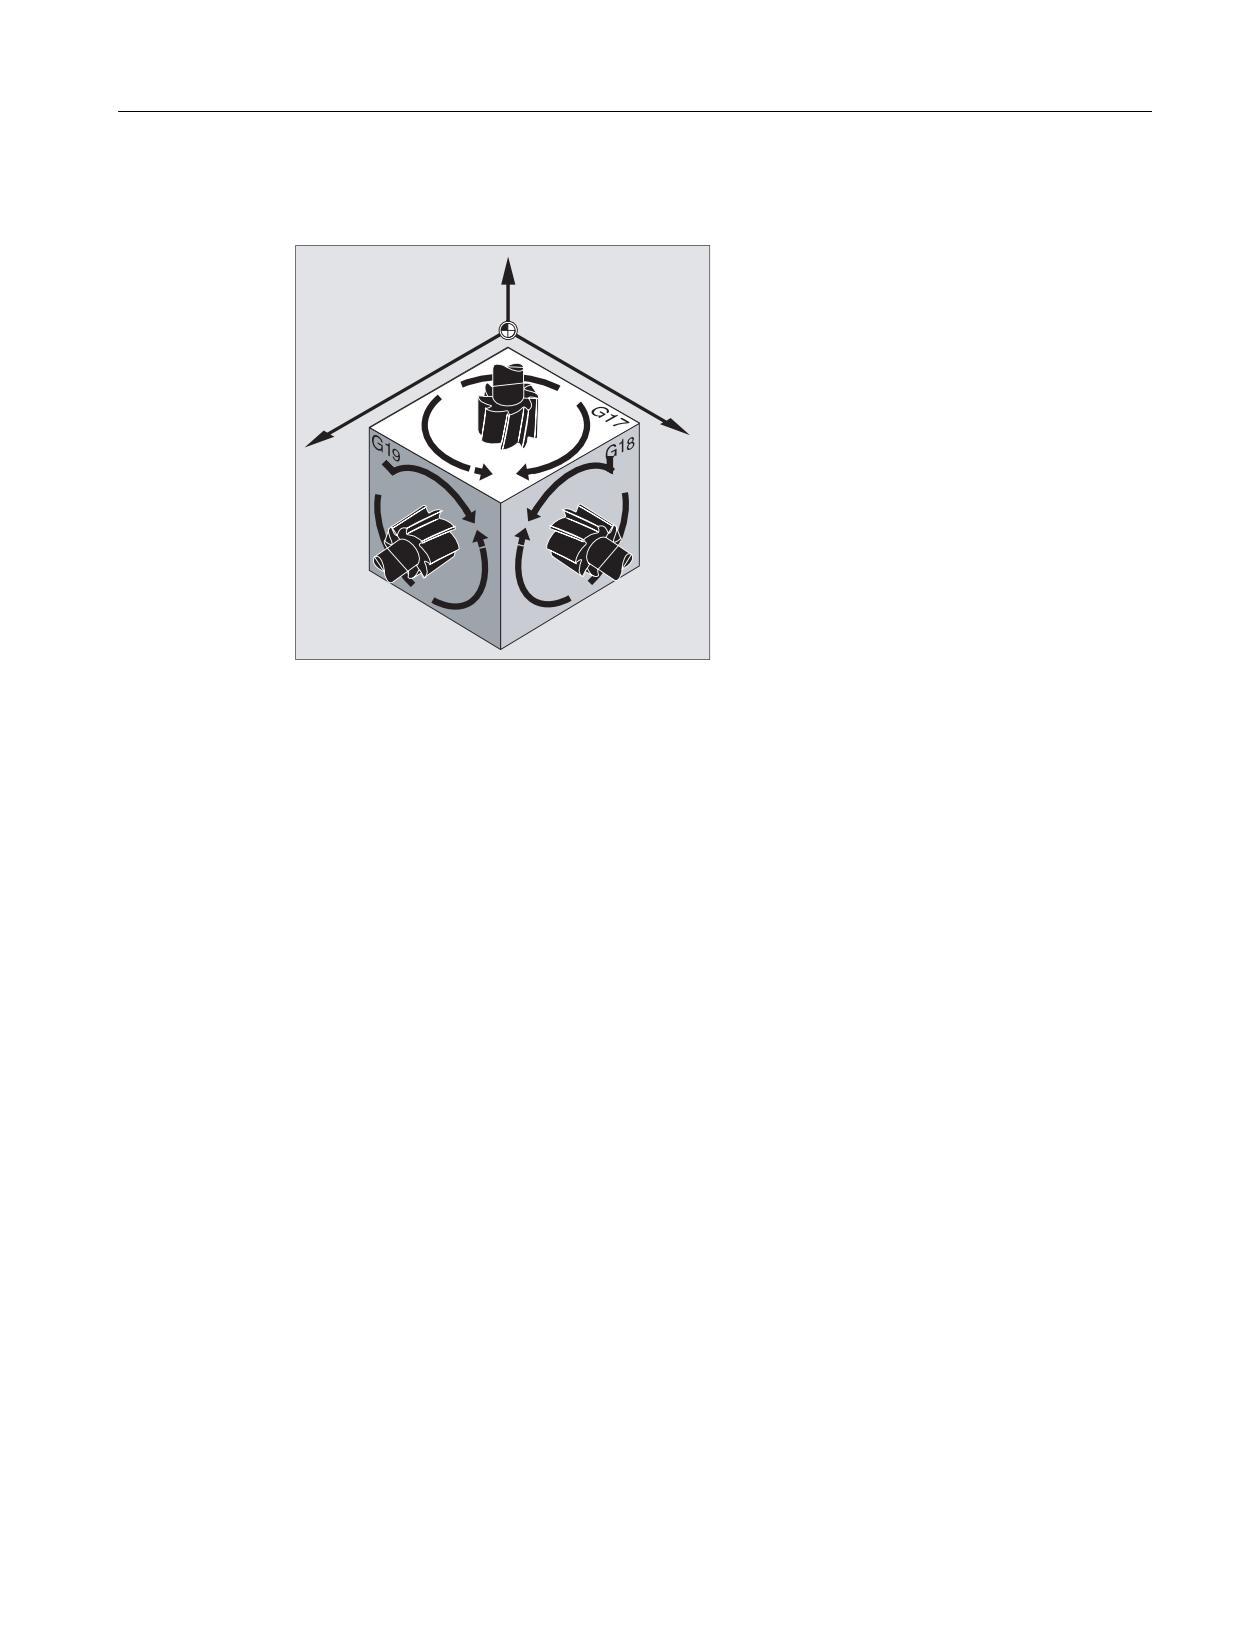
Для вычисления направления вращения окружности - с G2 по часовой стрелке или G3
против часовой стрелки - СЧПУ требуется указание рабочей плоскости (G17 до G19).
=
<
;
*
*
*
*
*
*
Рекомендуется всегда указывать рабочую плоскость.
Исключение:
Можно создавать окружности и вне выбранной рабочей плоскости (не при указании
апертурного угла и спиральной линии). В этом случае плоскость окружности
определяют адреса осей, которые указываются в качестве конечной точки окружности.
Запрограммированная подача
С помощью FGROUP можно установить, какие оси должны перемещаться с
запрограммированной подачей. Подробности см. главу "Параметры траектории".
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
215
Команды перемещения
9.6 Круговая интерполяция
9.6.3
Круговая интерполяция с радиусом и конечной точкой
(G2/G3, X... Y... Z.../ I... J... K..., CR)
Функция
Круговое движение описывается через:
• радиус окружности CR=и
• конечную точку в декартовых координатах X, Y, Z.
Наряду с радиусом окружности посредством знака +/- необходимо указать, должен ли
угол перемещения быть больше или меньше 180°. Положительный знак не нужен.
Примечание
Исходя из существующей практики, не существует ограничения для размера
максимального программируемого радиуса.
Синтаксис
G2/G3 X… Y… Z… CR=
G2/G3 I… J… K… CR=
Значение
G2:
Круговая интерполяция по часовой стрелке
G3:
Круговая интерполяция против часовой стрелки
X Y Z :
Конечная точка в декартовых координатах. Эти данные зависят от
команд перемещения G90/G91 или ...=AC(...)/...=IC(..)
I J K :
Центр окружности в декартовых координатах (в направлении X, Y, Z)
Где:
I: координата центра окружности в направлении Х
J: координата центра окружности в направлении Y
K: координата центра окружности в направлении Z
CR= :
Радиус окружности
Где:
CR=+…: угол меньше или равен 180°
CR=-…: угол больше 180°
Примечание
При этом способе центр не указывается. Полные круги (угол перемещения 360°)
программируются не с помощью CR=, а через конечную точку окружности и параметры
интерполяции.
Основы
216
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.6 Круговая интерполяция
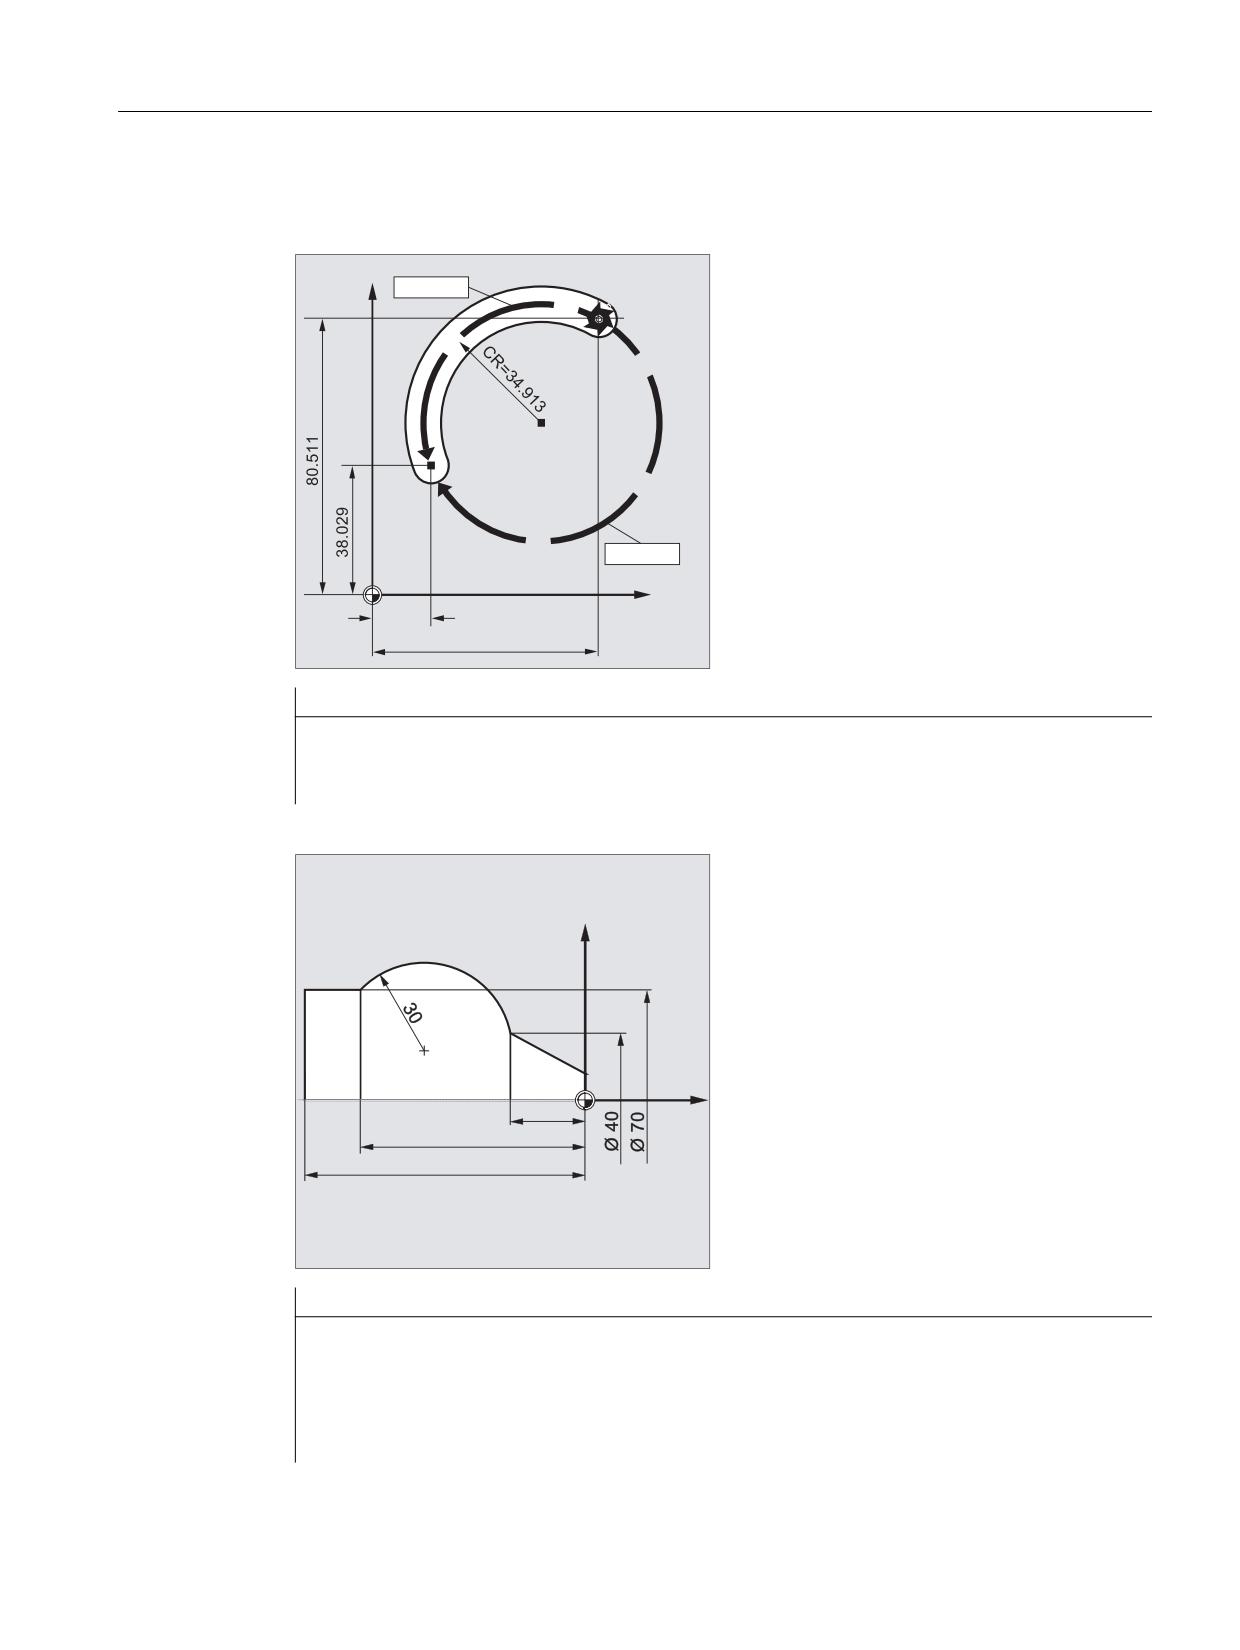
Примеры
Пример 1: Фрезерование
<
&5
&5
;
Программный код
N10 G0 X67.5 Y80.511
N20 G3 X17.203 Y38.029 CR=34.913 F500
Пример 2: Токарная обработка
;
=
Программный код
N125 G1 X40 Z-25 F0.2
N130 G3 X70 Z-75 CR=30
N135 G1 Z-95
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
217
Команды перемещения
9.6 Круговая интерполяция
9.6.4
Круговая интерполяция с апертурным углом и центром
(G2/G3, X... Y... Z.../ I... J... K..., AR)
Функция
Круговое движение описывается через:
• апертурный угол AR= и
• конечную точку в декартовых координатах X, Y, Z или
• центр окружности по адресам I, J, K
Синтаксис
G2/G3 X… Y… Z… AR=
G2/G3 I… J… K… AR=
Значение
G2:
Круговая интерполяция по часовой стрелке
G3:
Круговая интерполяция против часовой стрелки
X Y Z :
Конечная точка в декартовых координатах
I J K :
Центр окружности в декартовых координатах
(в направлении X, Y, Z)
Где:
I: Координата центра окружности в направлении Х
J: Координата центра окружности в направлении Y
K: Координата центра окружности в направлении Z
AR= :
апертурный угол, диапазон значений 0° до 360°
=AC(…):
Указание абсолютного размера (действует покадрово)
Примечание
Полные круги (угол перемещения 360°) программируются не с помощью АR=, а через
конечную точку окружности и параметры интерполяции. Координаты центра I, J, K
стандартно вводятся в составном размере относительно начальной точки окружности.
Абсолютное указание центра относительно нулевой точки детали программируется
покадрово с помощью: I=AC(…), J=AC(…), K=AC(…). Параметр интерполяции I, J, K со
значением 0 может не указываться, соответствующий второй параметр должен быть
указан в любом случае.
Основы
218
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.6 Круговая интерполяция
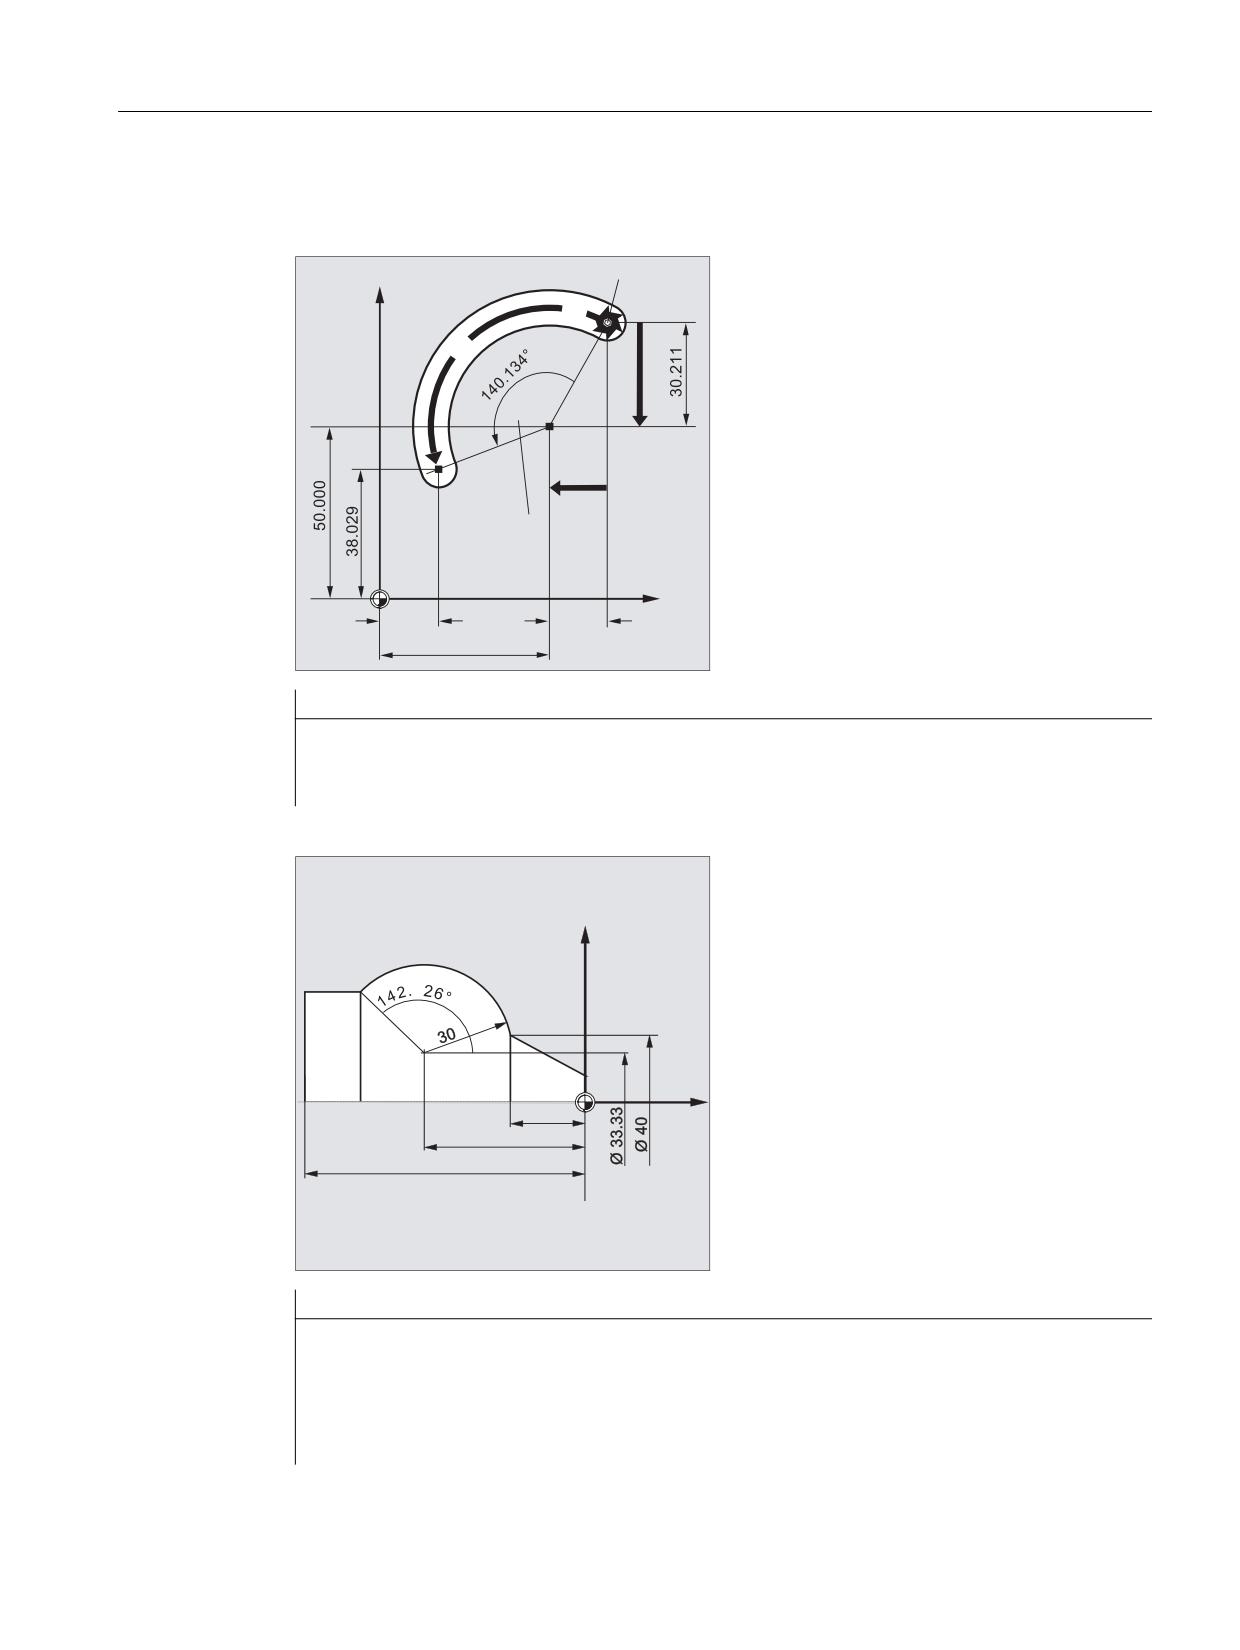
Примеры
Пример 1: Фрезерование
̴͇͇͔͇͒ͣͦ͞ ͙͕͇͑͞
͕͚͍͔͕͙͑͗͘͏
<
-
,
̧͖͙͚͔͌͗͗͐͢
͚͕͊͒
;
Программный код
N10 G0 X67.5 Y80.211
N20 G3 X17.203 Y38.029 AR=140.134 F500
N20 G3 I-17.5 J-30.211 AR=140.134 F500
Пример 2: Токарная обработка
X
3
Z
25
54.25
95
Программный код
N125 G1 X40 Z-25 F0.2
N130 G3 X70 Z-75 AR=135.944
N130 G3 I-3.335 K-29.25 AR=135.944
N130 G3 I=AC(33.33) K=AC(-54.25) AR=135.944
N135 G1 Z-95
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
219
Команды перемещения
9.6 Круговая интерполяция
9.6.5
Круговая интерполяция с полярными координатами (G2/G3, AP, RP)
Функция
Круговое движение описывается через:
• полярный угол AP=...
• и полярный радиус RP=...
При этом действует следующее соглашение:
• Полюс лежит в центре окружности.
• Полярный радиус соответствует радиусу окружности.
Синтаксис
G2/G3 AP= RP=
Значение
G2:
Круговая интерполяция по часовой стрелке
G3:
Круговая интерполяция против часовой стрелки
X Y Z :
Конечная точка в декартовых координатах
AP= :
Конечная точка в полярных координатах, здесь полярный угол
RP= :
Конечная точка в полярных координатах, здесь полярный радиус
соответствует радиусу окружности
Основы
220
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.6 Круговая интерполяция
Примеры
Пример 1: Фрезерование
<
;
Программный код
N10 G0 X67.5 Y80.211
N20 G111 X50 Y50
N30 G3 RP=34.913 AP=200.052 F500
Пример 2: Токарная обработка
X
3
Z
25
54.25
95
Программный код
N125 G1 X40 Z-25 F0.2
N130 G111 X33.33 Z-54.25
N135 G3 RP=30 AP=142.326
N140 G1 Z-95
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
221
Команды перемещения
9.6 Круговая интерполяция
9.6.6
Круговая интерполяция с промежуточной и конечной точкой
(CIP, X... Y... Z..., I1... J1... K1...)
Функция
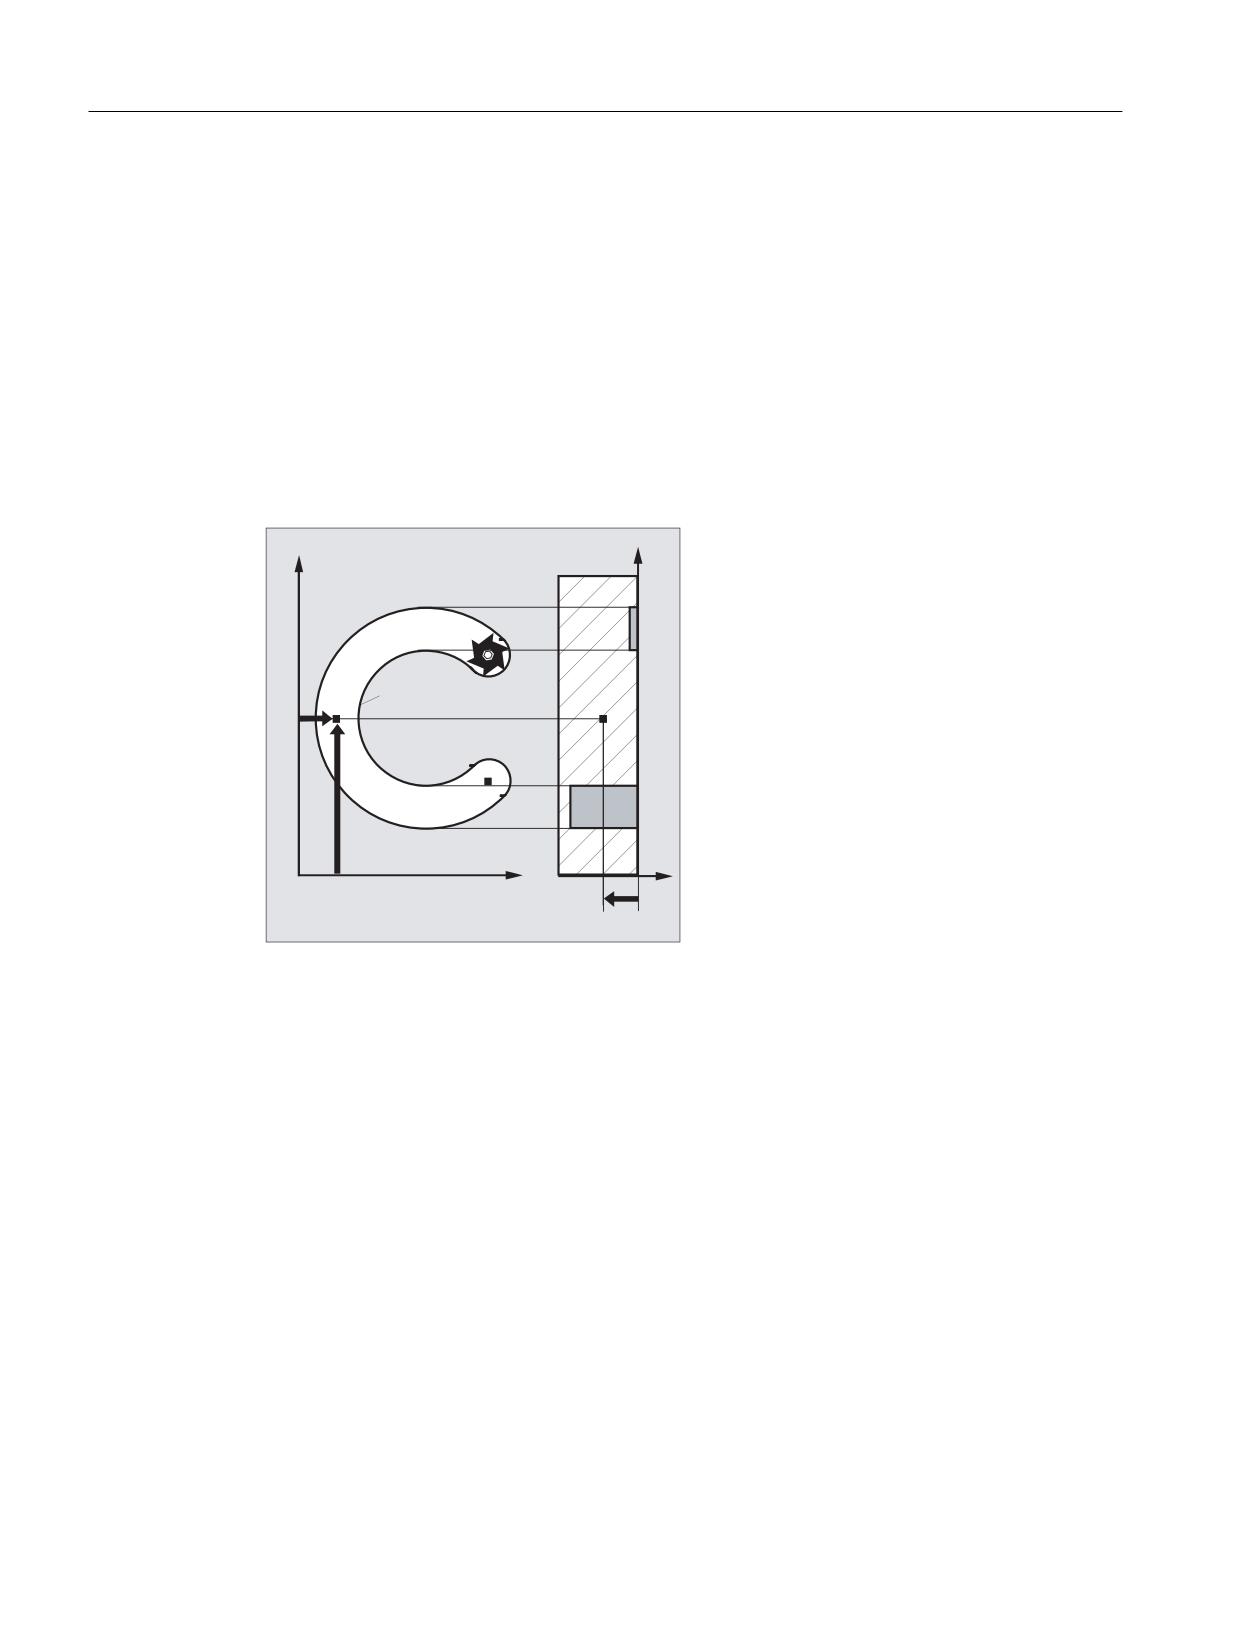
С помощью CIP можно программировать дуги окружностей, которые могут находиться
в пространстве и под наклоном. В этом случае промежуточная и конечная точка
описываются тремя координатами.
Круговое движение описывается через:
• промежуточную точку по адресам I1=, J1=, K1= и
• конечную точку в декартовых координатах X, Y, Z.
<
<
,
̶͕͓͍͚͙͕͔͇͗͌ͦ͞
͙͕͇͑͞
-
;
=
Направление перемещения следует из последовательности: начальная точка,
промежуточная точка, конечная точка.
Синтаксис
CIP X… Y… Z… I1=AC(…) J1=AC(…) K1=(AC…)
Значение
CIP:
Круговая интерполяция через промежуточную точку
X Y Z :
Конечная точка в декартовых координатах. Эти данные зависят
от команд перемещения G90/G91 или ...=AC(...)/...=IC(..)
I1= J1= K1= :
Центр окружности в декартовых координатах (в направл. X, Y, Z)
Где:
I1: Координата центра окружности в направлении Х
J1: Координата центра окружности в направлении Y
K1: Координата центра окружности в направлении Z
=AC(…):
Указание абсолютного размера (действует покадрово)
=IC(…):
Указание составного размера (действует покадрово)
Основы
222
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.6 Круговая интерполяция
Примечание
CIP действует модально.
Ввод в абсолютном и составном размере
Предварительные установки G90/G91 абсолютного или составного размера действуют
для промежуточной и конечной точки окружности.
При G91 исходной точкой для промежуточной и конечной точки служит начальная точка
окружности.
Примеры
Пример 1: Фрезерование
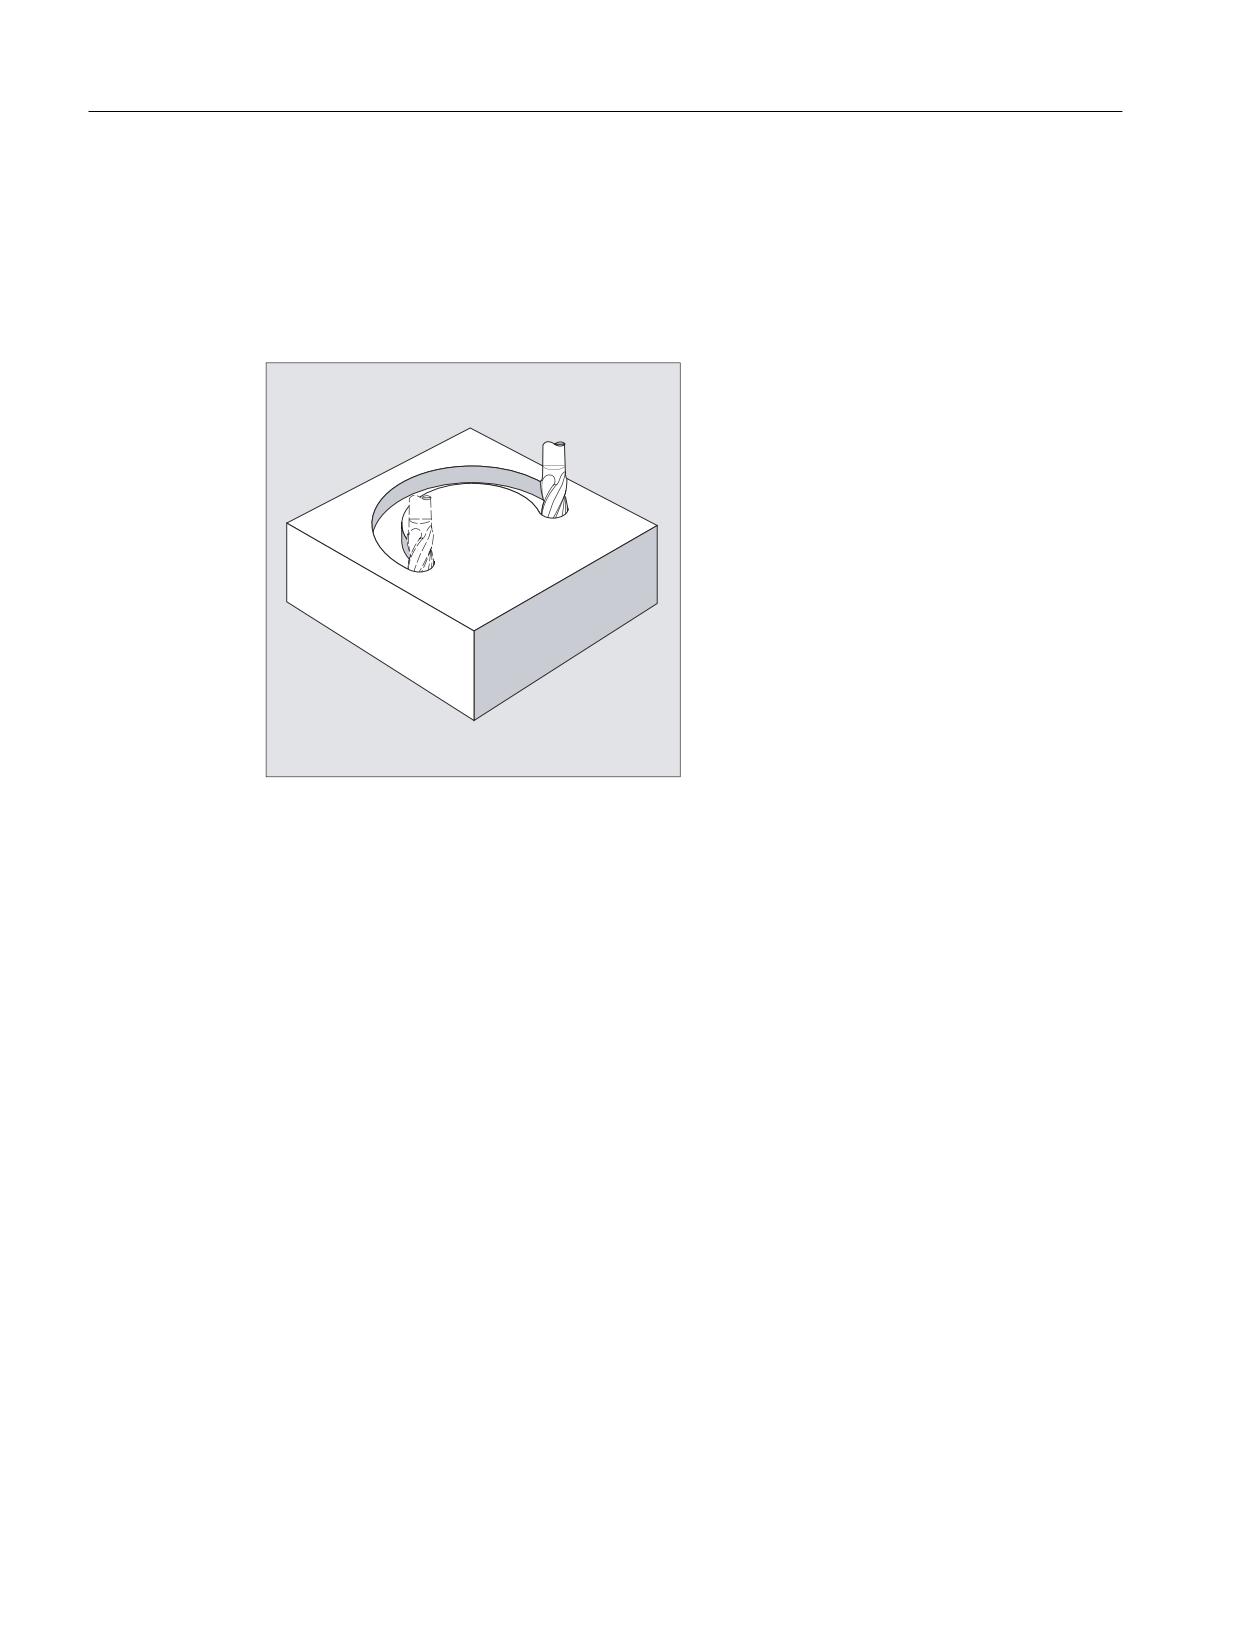
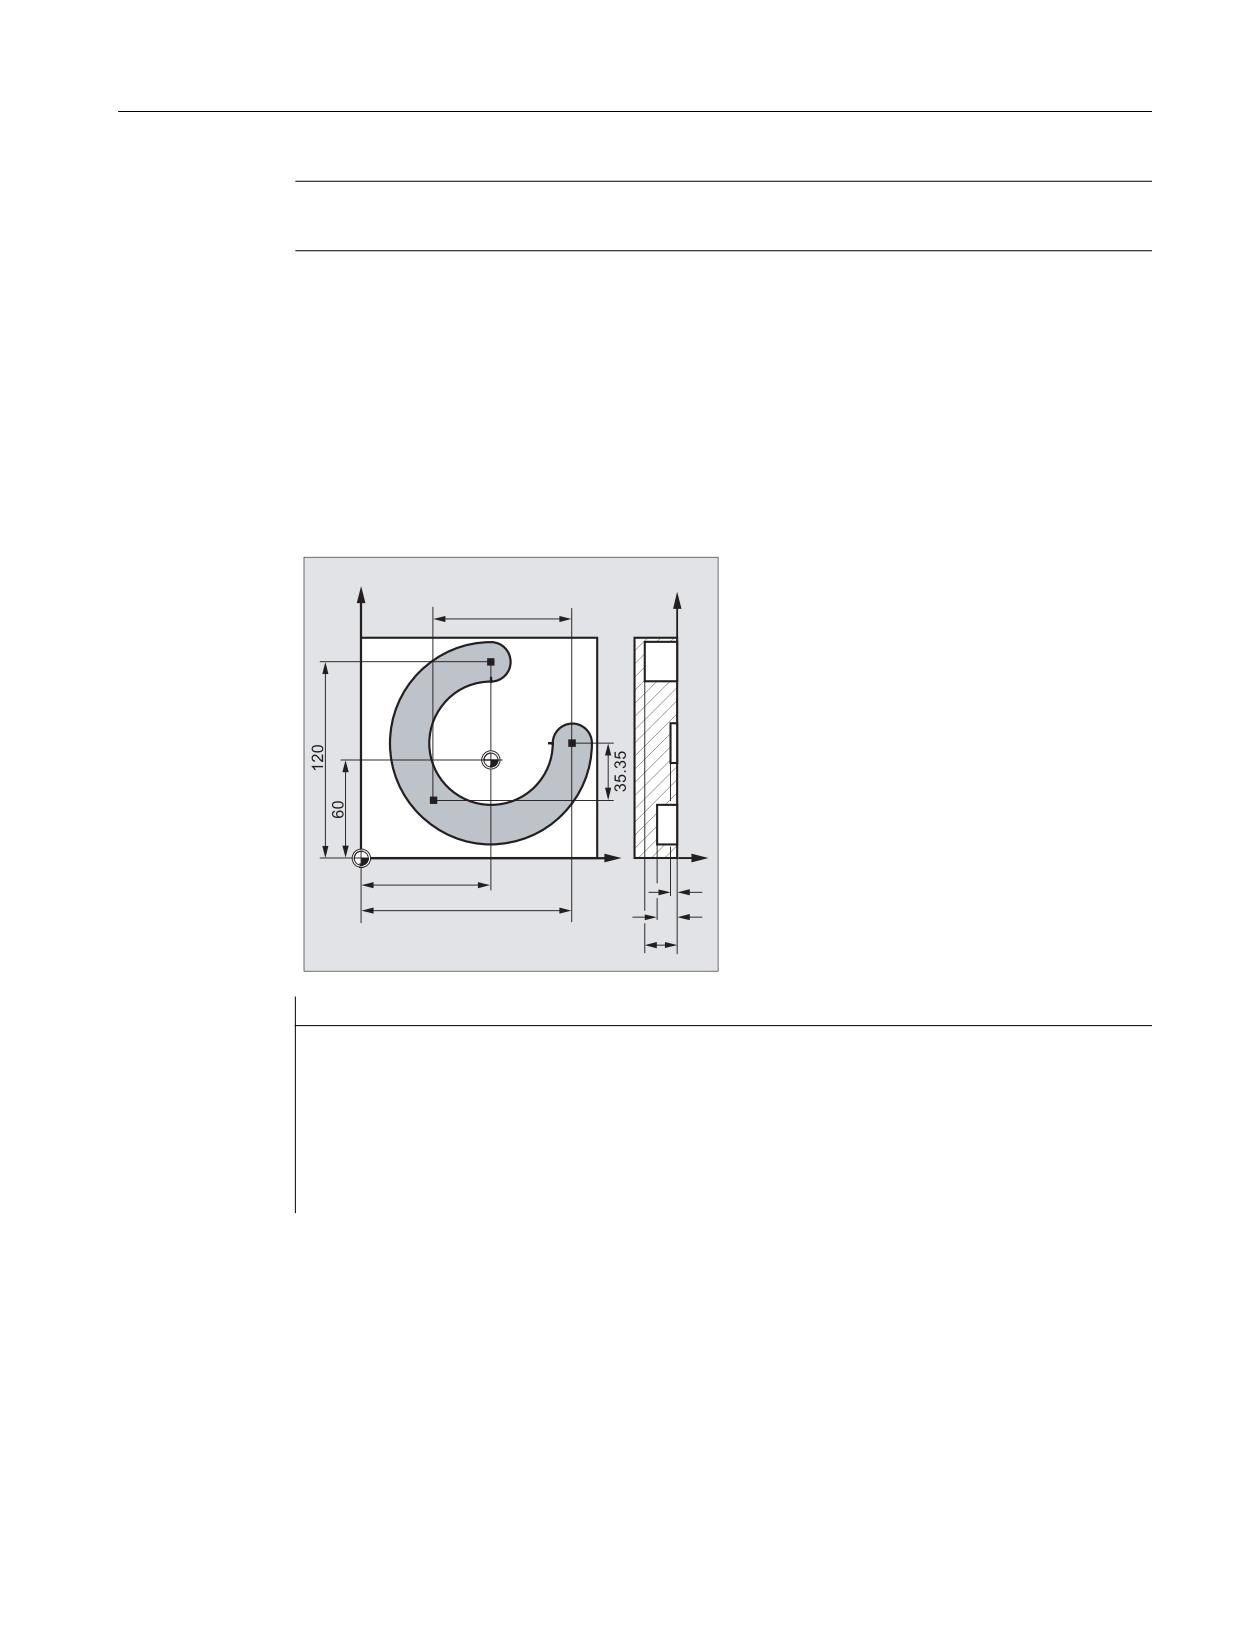
Для изготовления расположенной под
<
углом в пространстве кольцевой канавки
<
описывается окружность через указание
промежуточной точки с 3 параметрами
интерполяции и конечной точки также с 3
координатами.
;
=
Программный код
Комментарий
N10 G0 G90 X130 Y60 S800 M3
; Подвод к стартовой точке.
N20 G17 G1 Z-2 F100
; Подача инструмента.
N30 CIP X80 Y120 Z-10
; Конечная точка окружности и
промежуточная точка.
I1= IC(-85.35)J1=IC(-35.35) K1=-6
; Координаты для всех 3 геометрических
осей.
N40 M30
; Конец программы
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
223
Команды перемещения
9.6 Круговая интерполяция
Пример 2: Токарная обработка
;
=
Программный код
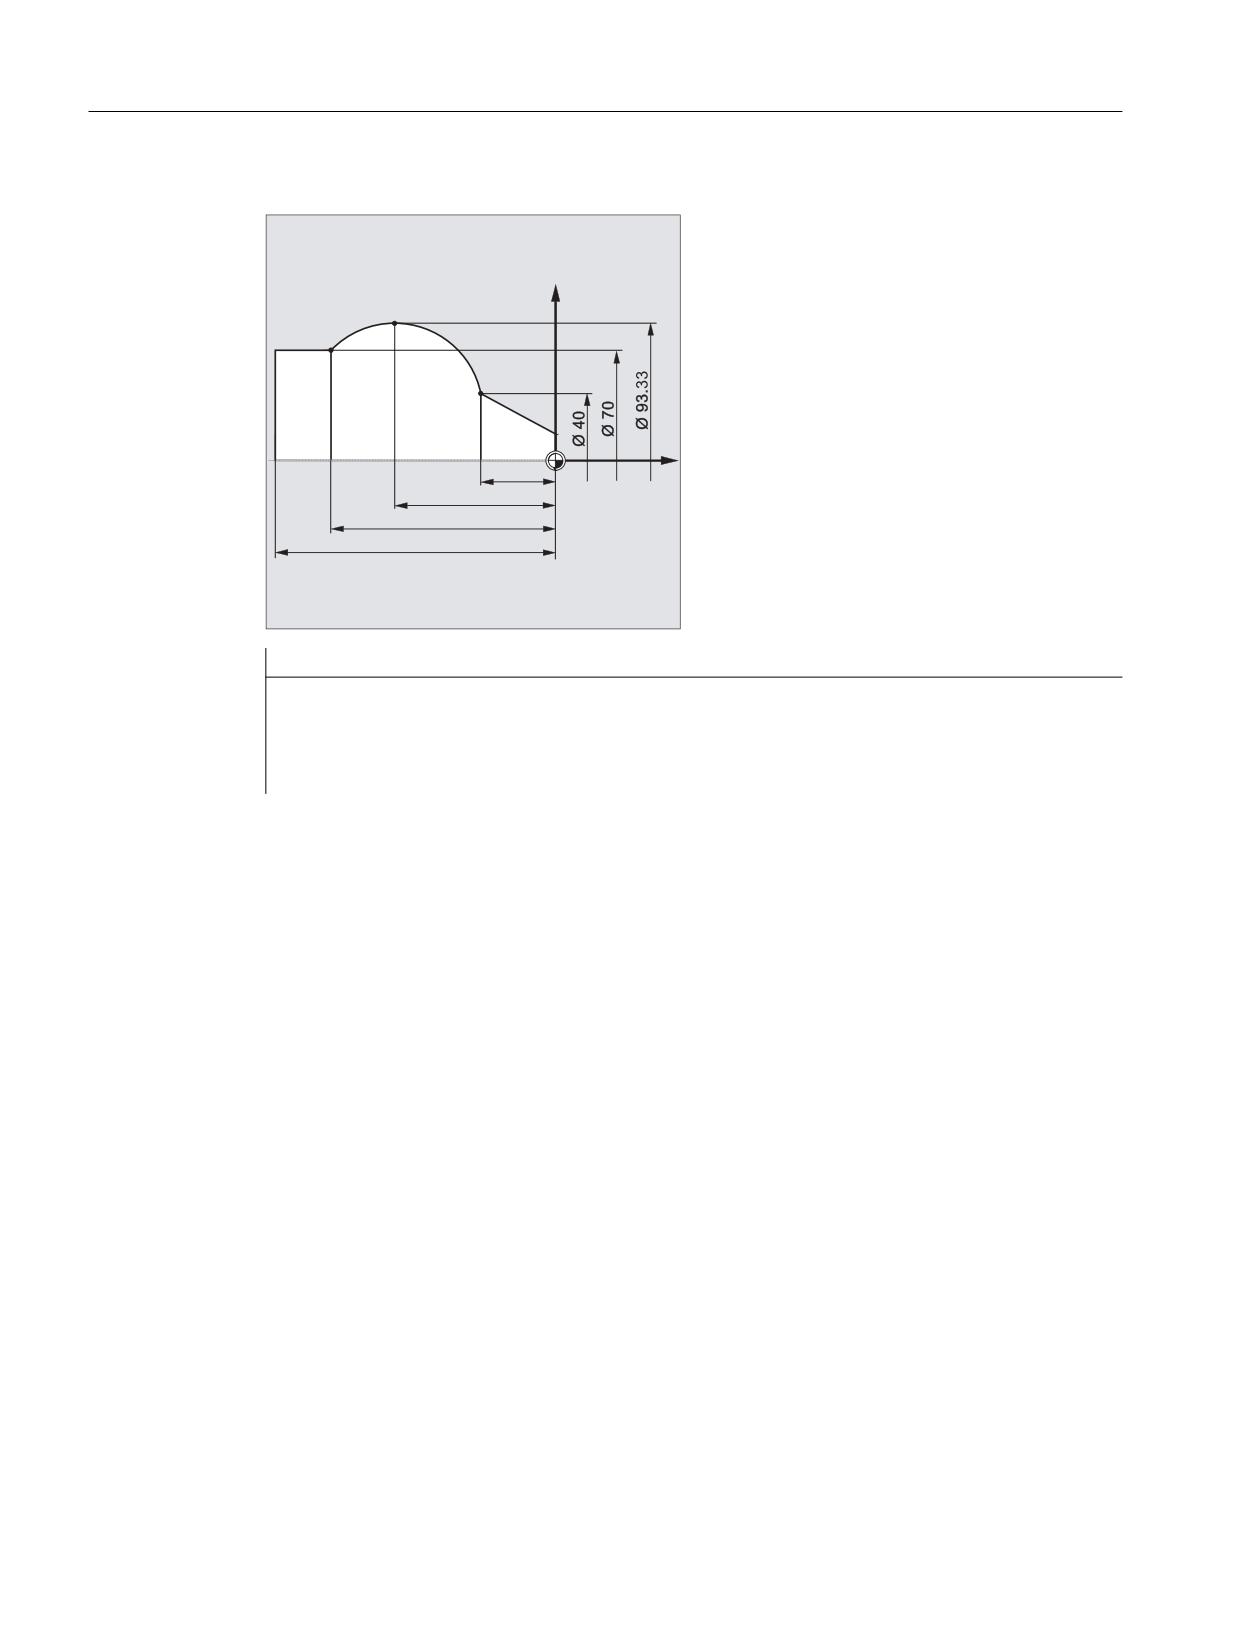
N125 G1 X40 Z-25 F0.2
N130 CIP X70 Z-75 I1=IC(26.665) K1=IC(-29.25)
N130 CIP X70 Z-75 I1=93.33 K1=-54.25
N135 G1 Z-95
Основы
224
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.6 Круговая интерполяция
9.6.7
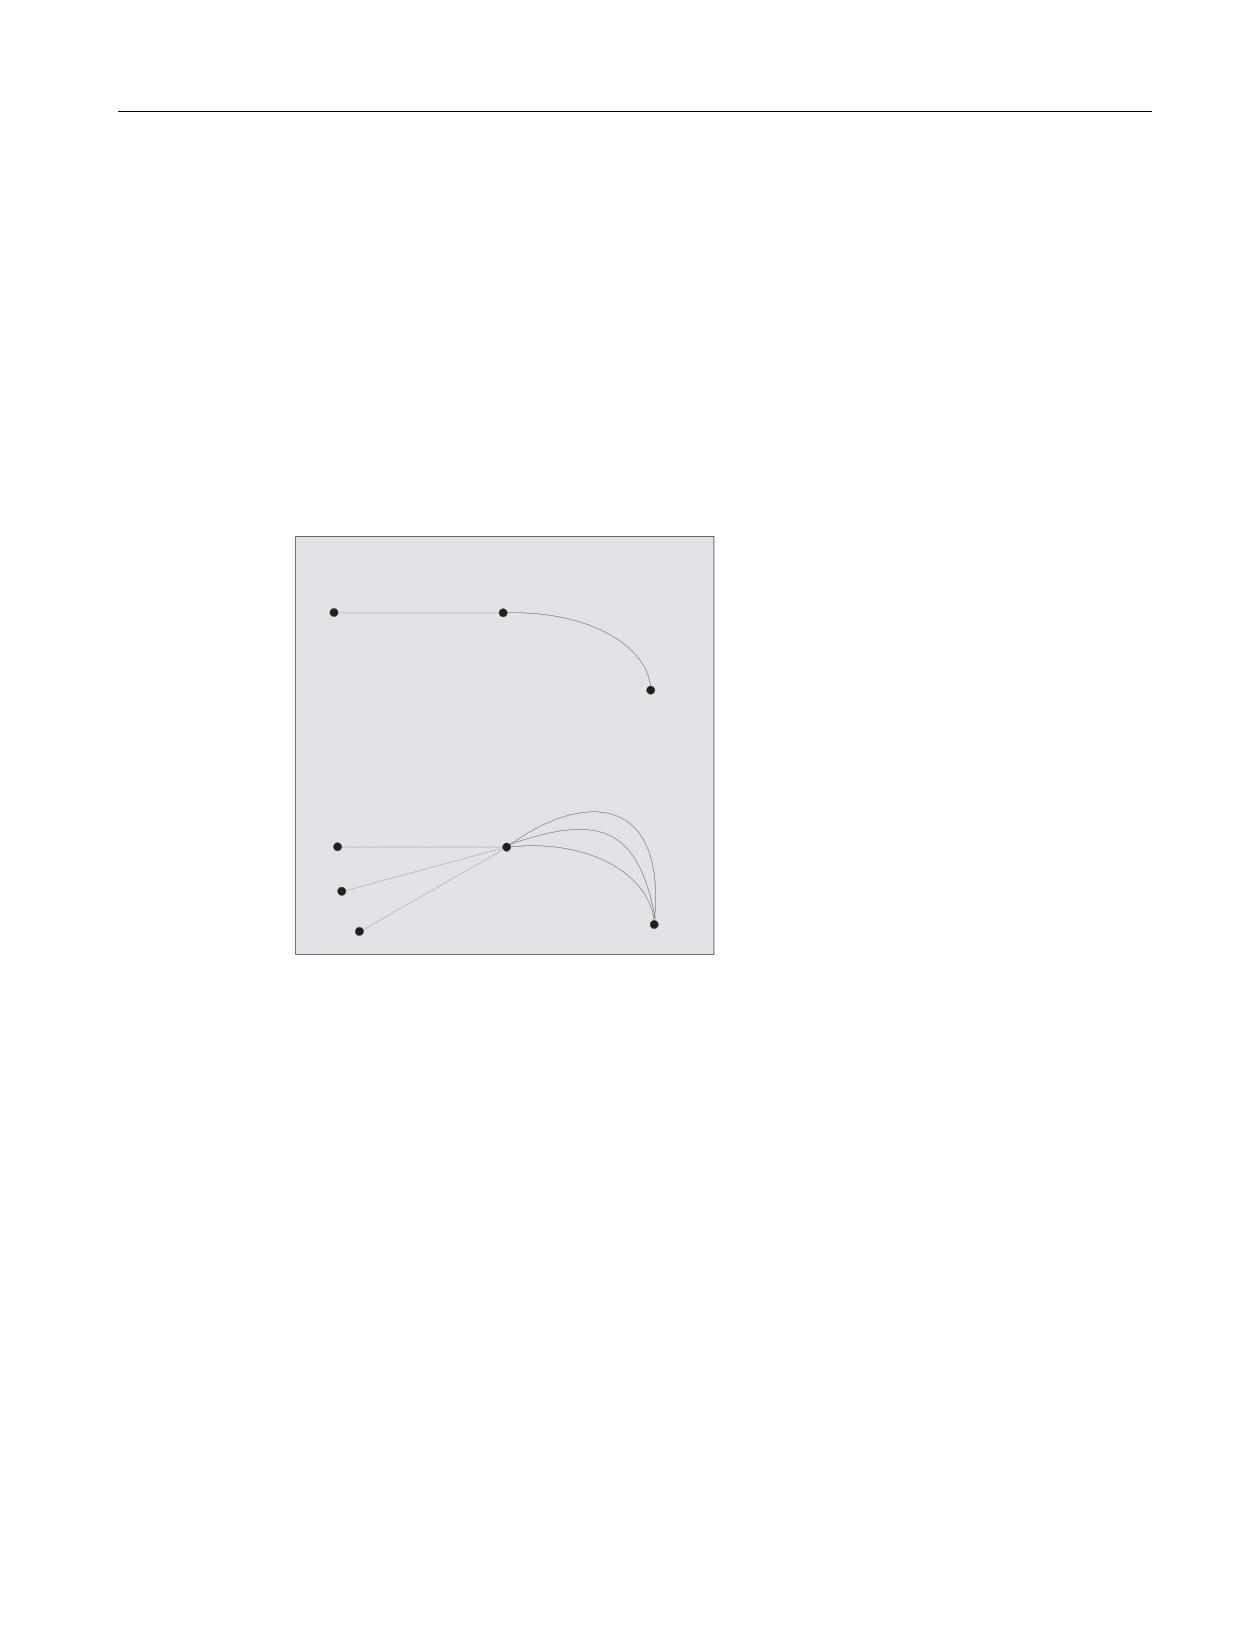
Круговая интерполяция с тангенциальным переходом (CT, X... Y... Z...)
Функция
Функция "Тангенциальная окружность" является расширением программирования
окружности.
При этом окружность определяется через:
• стартовую и конечную точку и
• направление касательной в стартовой точке.
С помощью G-кода CT создается дуга окружности, которая по касательной примыкает к
запрограммированному до этого элементу контура.
̶͗͏͓͇͇͑ͥͦ͢͠ ͖͕ ͇͇͙͔͕͑͌͒ͣ͐͘ ͑ ͚͇͙͚͑͘͞ ͖͓͕͗ͦ͐
͚͕͉͇͑͗͊ͦ ͙͇͙͕͗͌͑͗͏ͦ 6 (
6
(
̶͗͏͓͇͑ͥ͢͠͏͌ ͖͕ ͇͇͙͔͕͑͌͒ͣ͐͘ ͚͕͉͑͗͊͌͢ ͙͇͙͕͗͌͑͗͏͏
͎͇͉͏͙ͦ͘ ͕͙ ͖͙͉͚͕͗͌͋͌ͥ͌͊͘͟͠ ͓͔͙͇ͤ͒͌͌ ͕͔͙͚͇͑͗
&7
/
6
&7
/
&7
/
(
Определение направления касательной
Направление касательной в стартовой точке кадра CT определяется из конечной
касательной запрограммированного контура последнего предшествующего кадра с
движением перемещения.
Между этим кадром и актуальным кадром может находиться любое количество кадров
без информации перемещения.
Синтаксис
CT X… Y… Z…
Значение
CT:
Окружность с тангенциальным переходом
X... Y... Z... :
Конечная точка в декартовых координатах
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
225
Команды перемещения
9.6 Круговая интерполяция
Примечание
CT действует модально.
Как правило, окружность однозначно определяется через направление касательной и
стартовую и конечную точки окружности.
Примеры
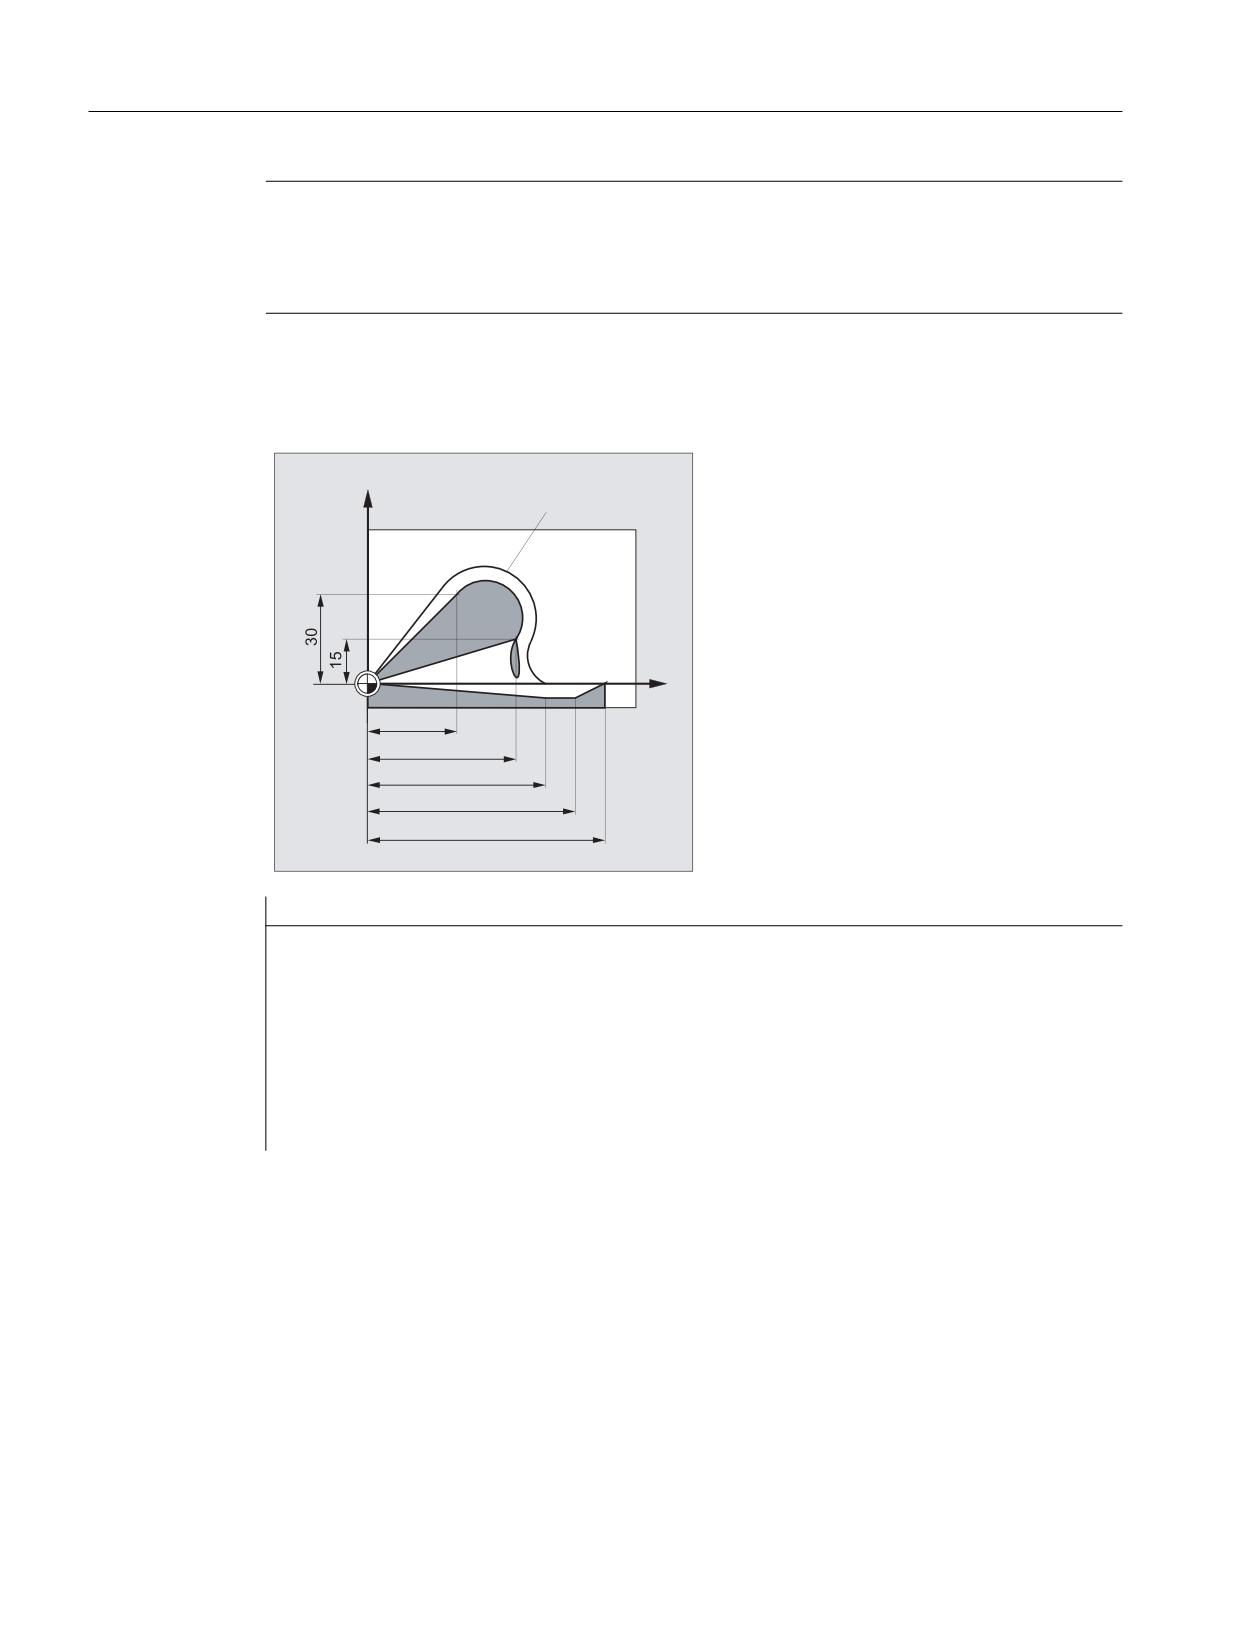
Пример 1: Фрезерование
Фрезерование дуги окружности с CT,
<
примыкающей к участку прямой.
͘ ̷̱̯
;
Программный код
Комментарий
N10 G0 X0 Y0 Z0 G90 T1 D1
N20 G41 X30 Y30 G1 F1000
; Включение КРИ.
N30 CT X50 Y15
; Программирование окружности с тангенциальным
переходом.
N40 X60 Y-5
N50 G1 X70
N60 G0 G40 X80 Y0 Z20
N70 M30
Основы
226
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.6 Круговая интерполяция
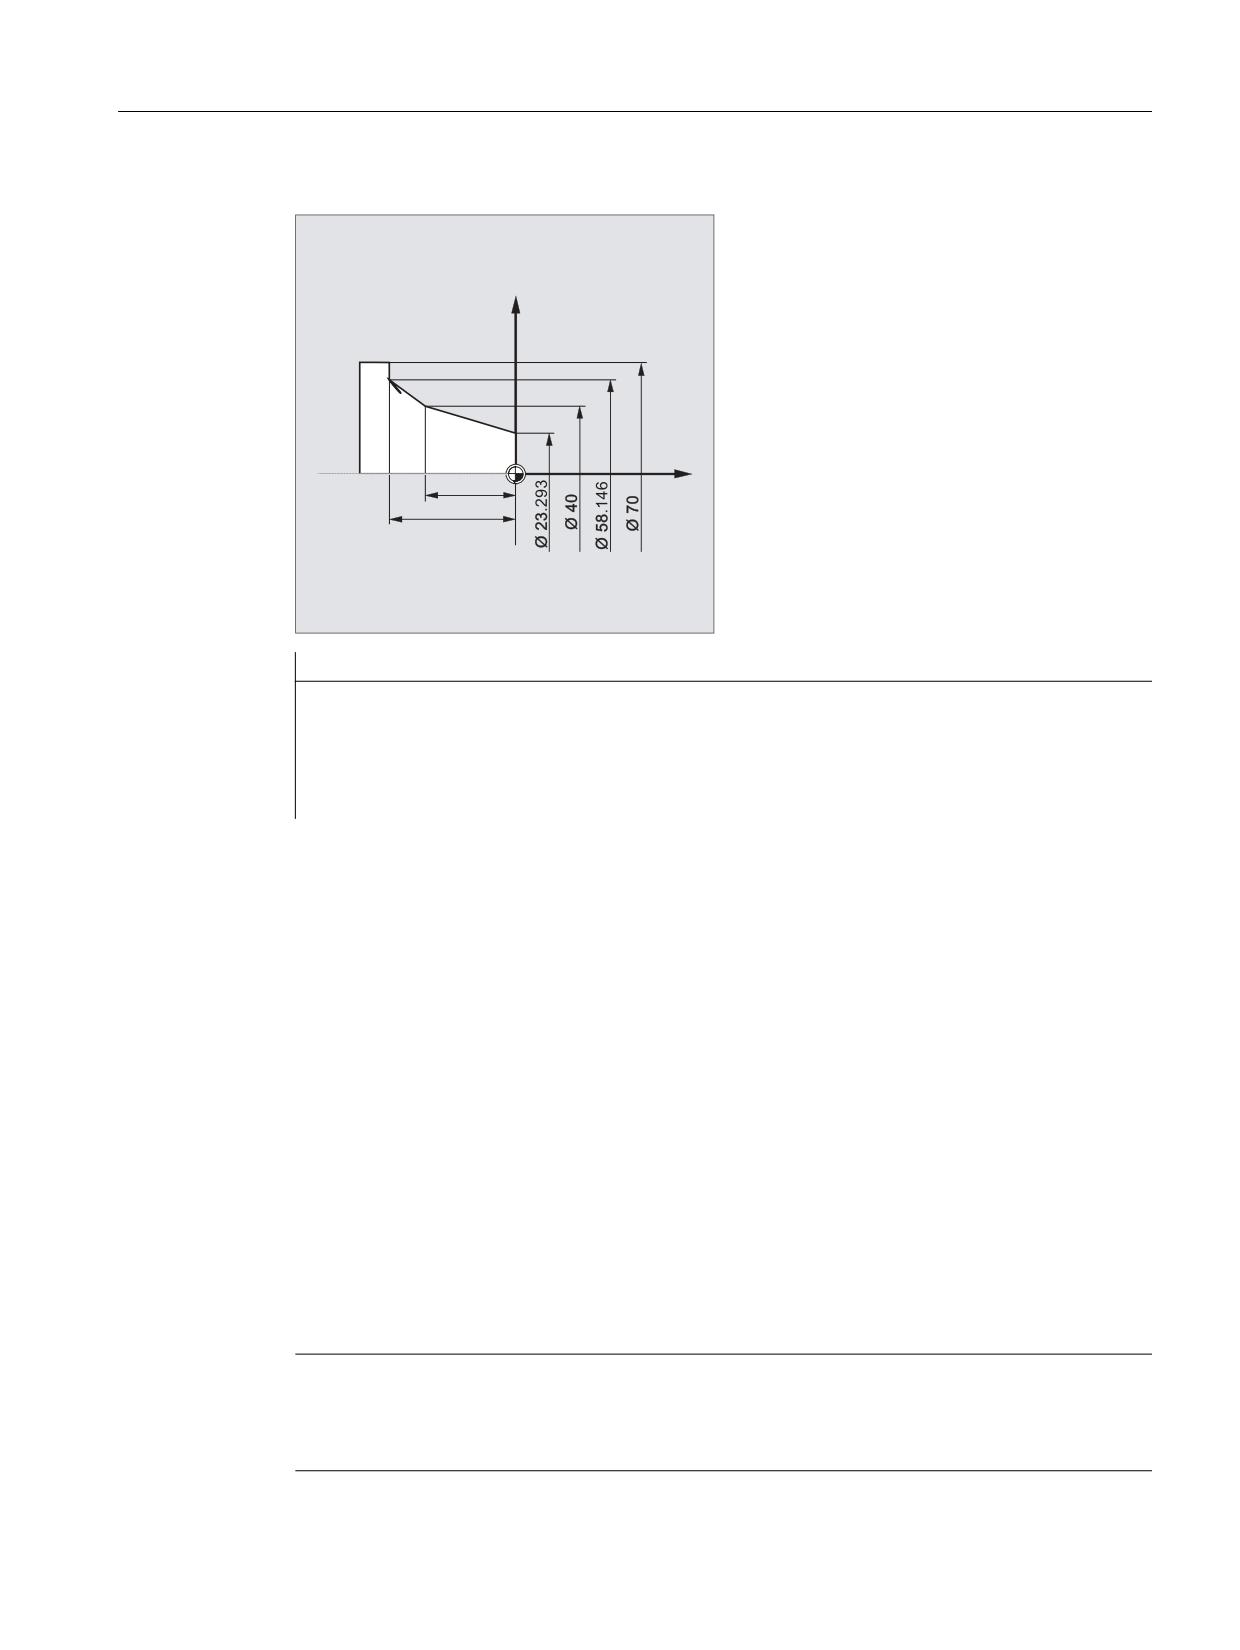
Пример 2: Токарная обработка
;
=
Программный код
Комментарий
N110 G1 X23.293 Z0 F10
N115 X40 Z-30 F0.2
N120 CT X58.146 Z-42
; Программирование окружности с тангенциальным
переходом.
N125 G1 X70
Дополнительная информация
Сплайны
У сплайнов тангенциальное направление определяется через прямую через последние
две точки. Это направление у сплайнов A и C при активной ENAT или EAUTO в общем и
целом не идентично направлению в конечной точке сплайна.
Переход сплайна B всегда является тангенциальным, при этом направление
касательной определено как у сплайнов A и C и активной ETAN.
Смена фрейма
Если между определяющим касательную кадром и кадром CT происходит смена
фрейма, то касательная подчиняется этой смене.
Граничная ситуация
Если продолжение стартовой касательной проходит через конечную точку, то вместо
окружности создается прямая (граничная ситуация окружности с бесконечным
радиусом). В этом специальном случае либо нельзя программировать TURN, либо
должно действовать TURN=0.
Примечание
При приближении к этой граничной ситуации получаются окружности с радиусом
любого размера, таким образом, при TURN не равном 0, как правило, обработка
прерывается с ошибкой из-за нарушения предела программного обеспечения.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
227
Команды перемещения
9.6 Круговая интерполяция
Положение плоскости окружности
Положение плоскости окружности зависит от активной плоскости (G17-G19).
Если касательная предыдущего кадра находится не в активной плоскости, то
используется ее проекция в активную плоскость.
Если стартовая и конечная точка имеют разные позиционные компоненты вертикально
к активной плоскости, то вместо окружности создается спираль.
Основы
228
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.7 Винтовая интерполяция (G2/G3, TURN)
9.7
Винтовая интерполяция (G2/G3, TURN)
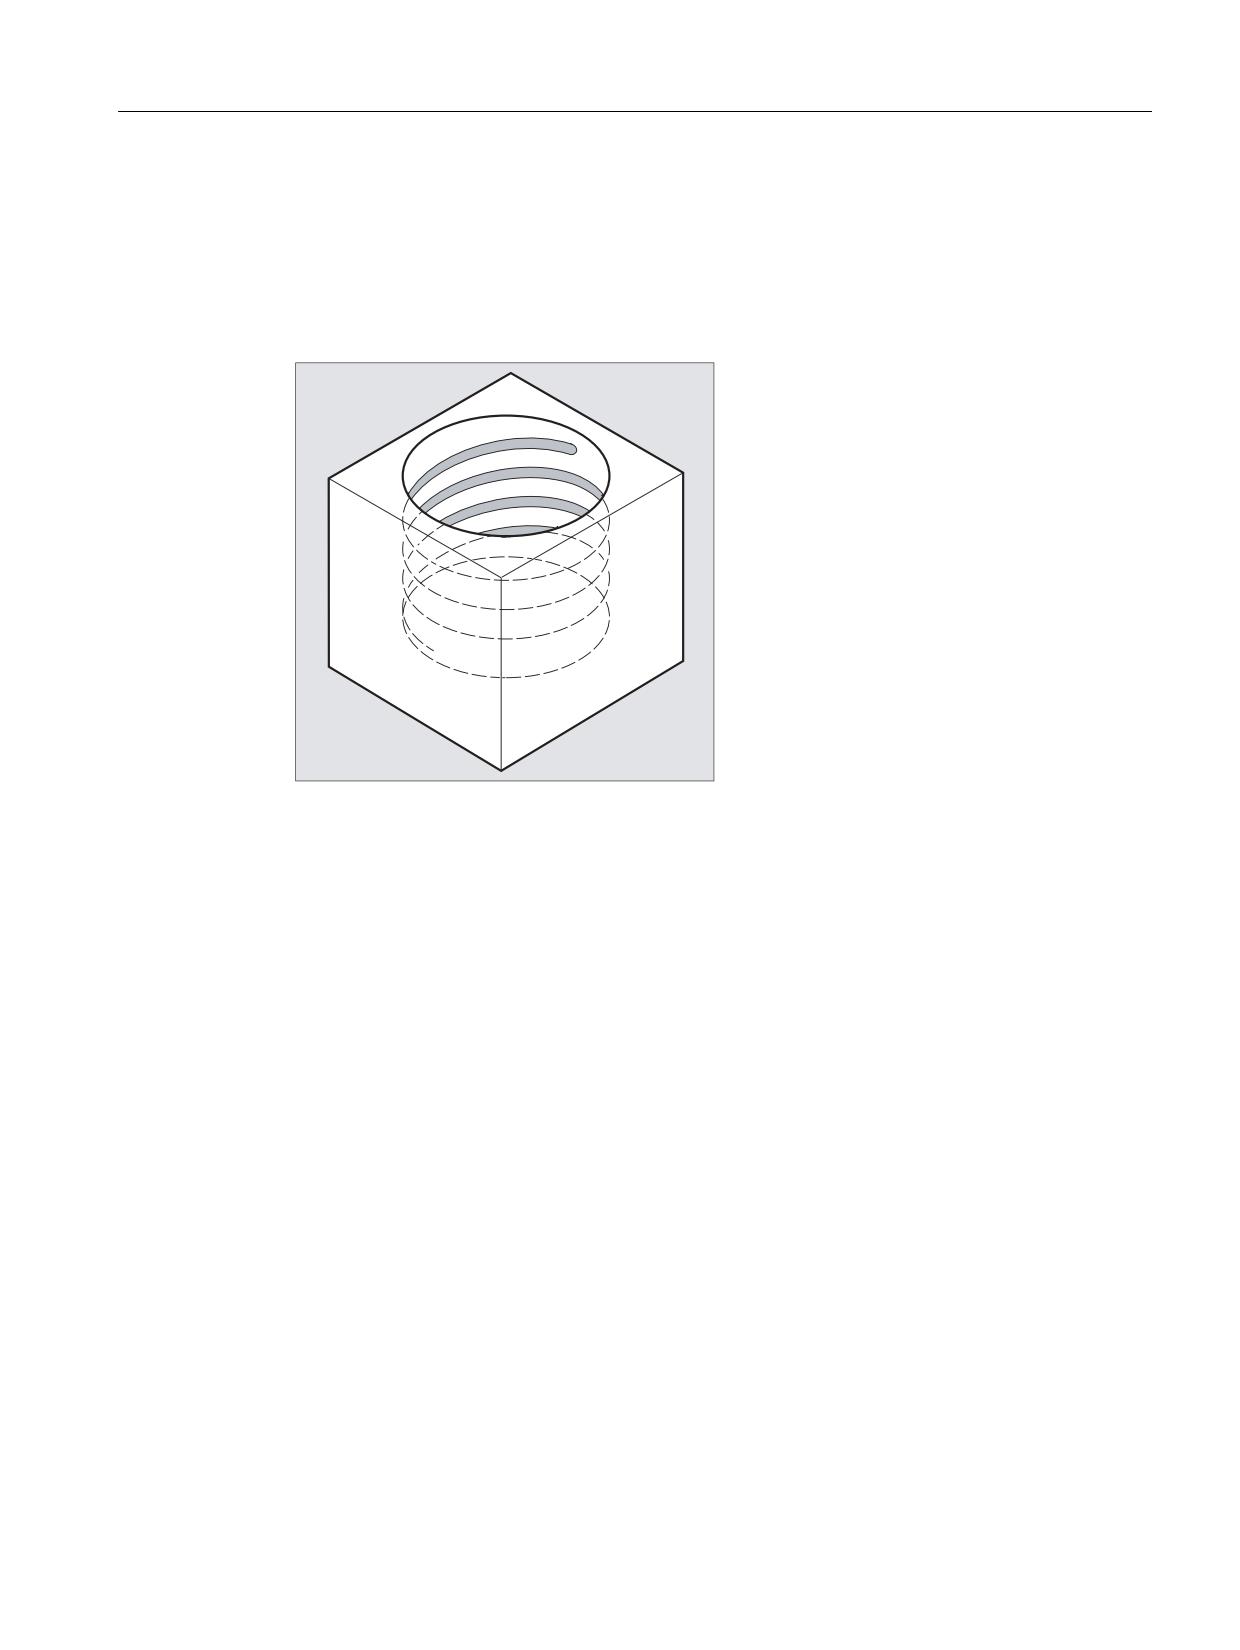
Функция
Винтовая интерполяция (спиральная интерполяция) позволяет, к примеру, создавать
резьбы или смазочные канавки.
При винтовой интерполяции накладываются и параллельно выполняются два
движения:
• ровное круговое движение, на которое
• накладывается вертикальное линейное движение.
Синтаксис
G2/G3 X… Y… Z… I… J… K… TURN=
G2/G3 X… Y… Z… I… J… K… TURN=
G2/G3 AR=… I… J… K… TURN=
G2/G3 AR=… X… Y… Z… TURN=
G2/G3 AP… RP=… TURN=
Значение
G2:
Движение по круговой траектории по часовой стрелке
G3:
Движение по круговой траектории против часовой стрелки
X Y Z :
Конечная точка в декартовых координатах
I J K :
Центр окружности в декартовых координатах
AR:
Апертурный угол
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
229
Команды перемещения
9.7 Винтовая интерполяция (G2/G3, TURN)
TURN= :
Количество дополнительных проходов круга в диапазоне
от 0 до 999
AP= :
Полярный угол
RP= :
Полярный радиус
Примечание
G2 и G3 действуют модально.
Круговое движение выполняется в осях, которые определены через указание рабочей
плоскости.
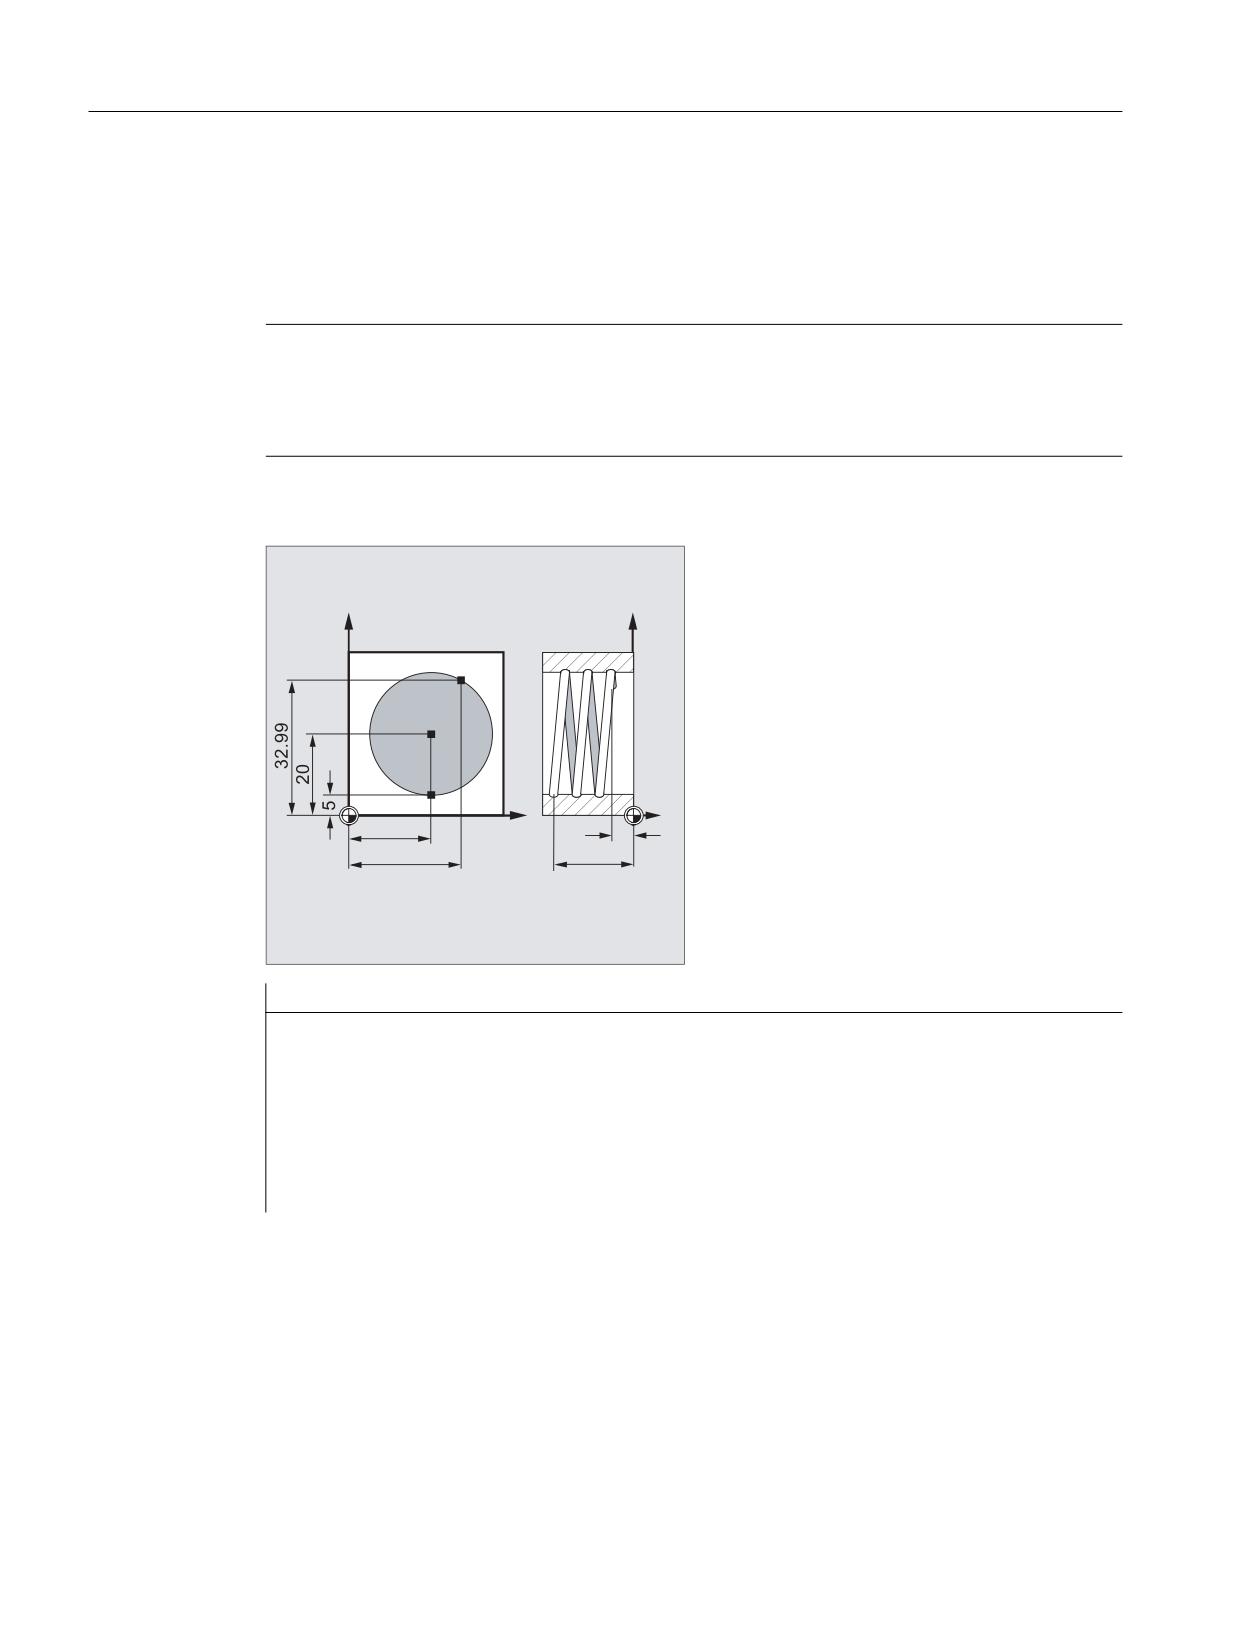
Пример
<
<
;
=
Программный код
Комментарий
N10 G17 G0 X27.5 Y32.99 Z3
; Подвод к стартовой позиции.
N20 G1 Z-5 F50
; Подача инструмента.
N30 G3 X20 Y5 Z-20 I=AC(20) J=AC(20) TURN=2
; Винтовая линия с данными:
Выполнить от стартовой
позиции 2 полных круга,
после этого переход к
конечной точке.
N40 M30
; Конец программы
Основы
230
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.7 Винтовая интерполяция (G2/G3, TURN)
Дополнительная информация
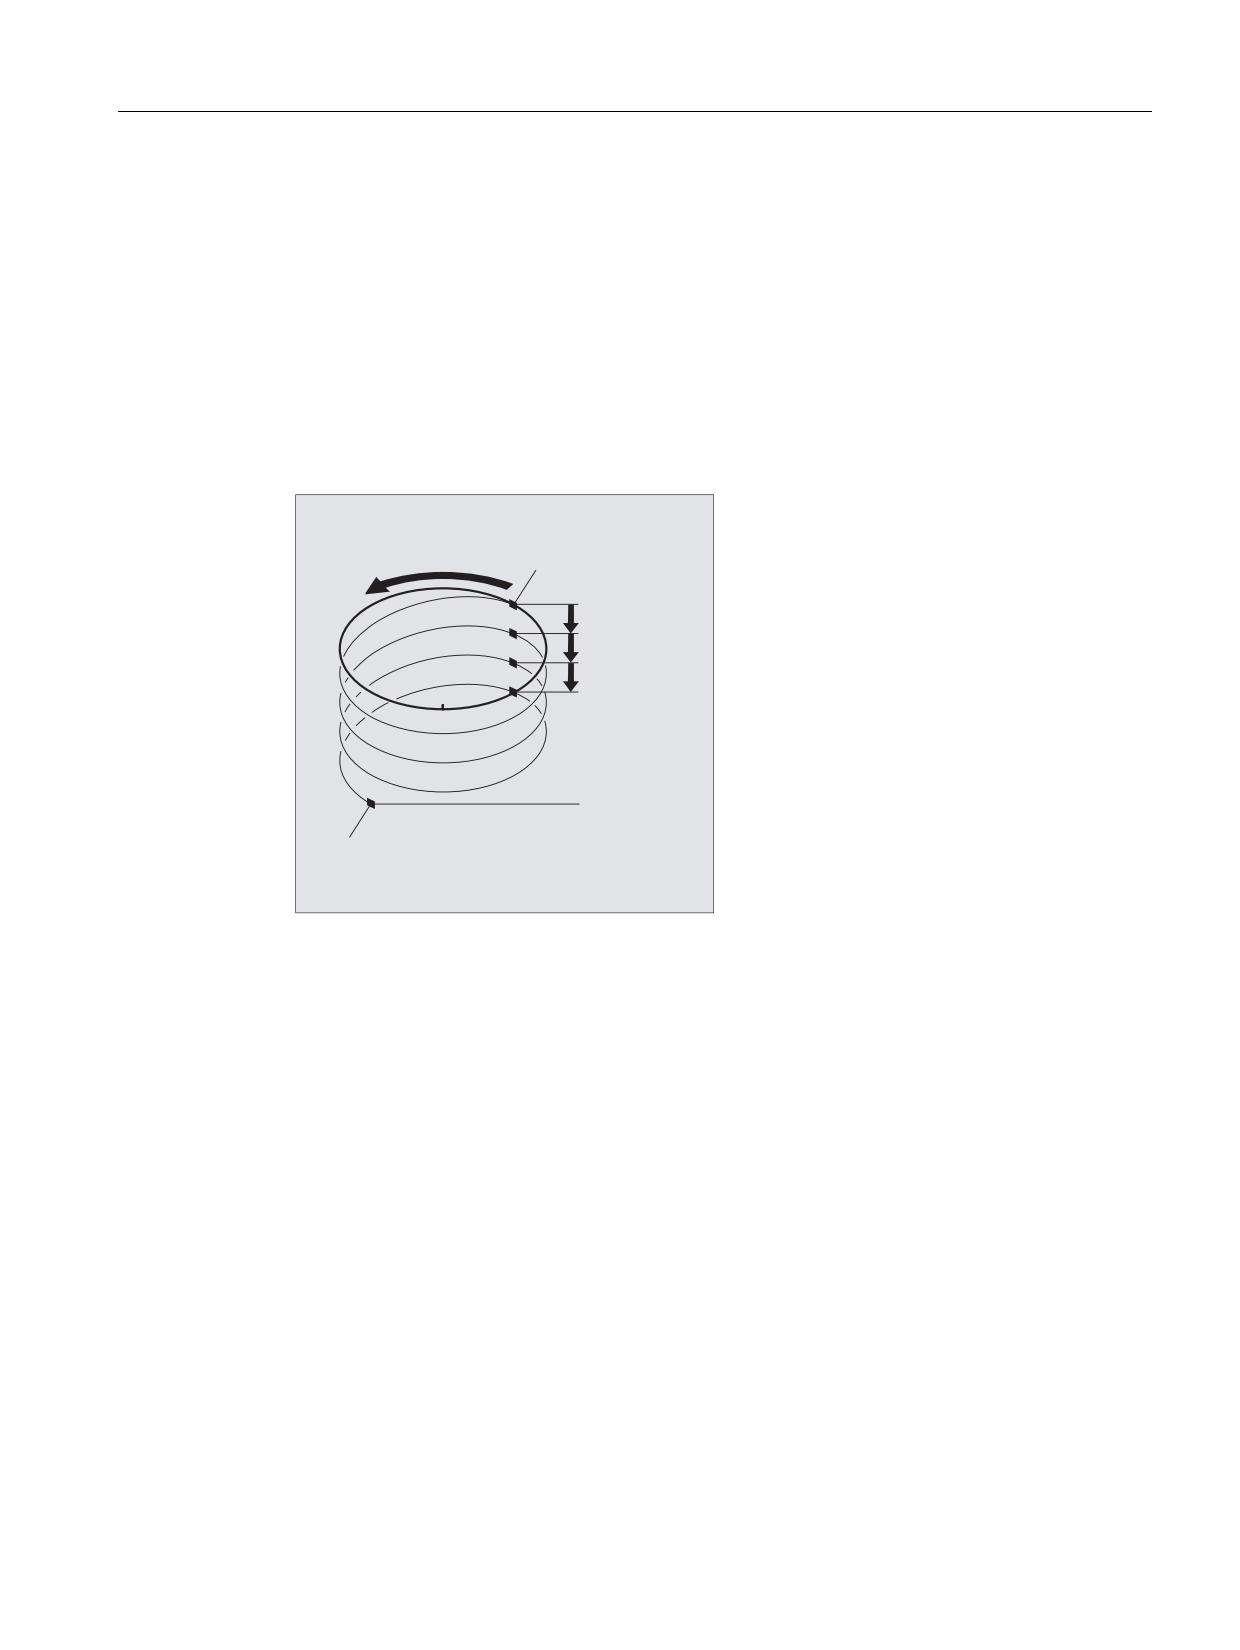
Последовательность движений
1. Переход к стартовой точке
2. С TURN= исполнение запрограммированных полных кругов.
3. Подвод к конечной точки окружности, к примеру, как частичный оборот.
4. Исполнение пунктов 2 и 3 на глубину подачи.
Из количества полных кругов плюс запрограммированной конечной точки окружности
(выполненными на глубину подачи) получается шаг, с которым должна быть
изготовлена винтовая линия.
̸͙͇͙͕͉͇͗ͦ ͙͕͇͑͞
͐͢ ͖͕͔͒͐͢ ͚͑͗͊
͕͐ ͖͕͔͒͐͢ ͚͑͗͊
͏͐ ͖͕͔͒͐͢ ͚͑͗͊
̱͕͔͔͇͌ͦ͞ ͙͕͇͑͞
͇͑͑
͇͙͘͞͏͔͐͢͞
̮͇͇͔͔͇͋ͦ ͙͕͇͑͞
͕͈͕͕͙͗
Программирование конечной точки винтовой интерполяции
Подробное описание параметров интерполяции см. круговую интерполяцию.
Запрограммированная подача
При винтовой интерполяции рекомендуется указывать запрограммированную
коррекцию подачи (CFC). С помощью FGROUP можно установить, какие оси должны
перемещаться с запрограммированной подачей. Подробности см. главу "Параметры
траектории".
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
231
Команды перемещения
9.8 Эвольвентная интерполяция (INVCW, INVCCW)
9.8
Эвольвентная интерполяция (INVCW, INVCCW)
Функция
Эвольвента окружности это кривая, описываемая от конечной точки жестко натянутой,
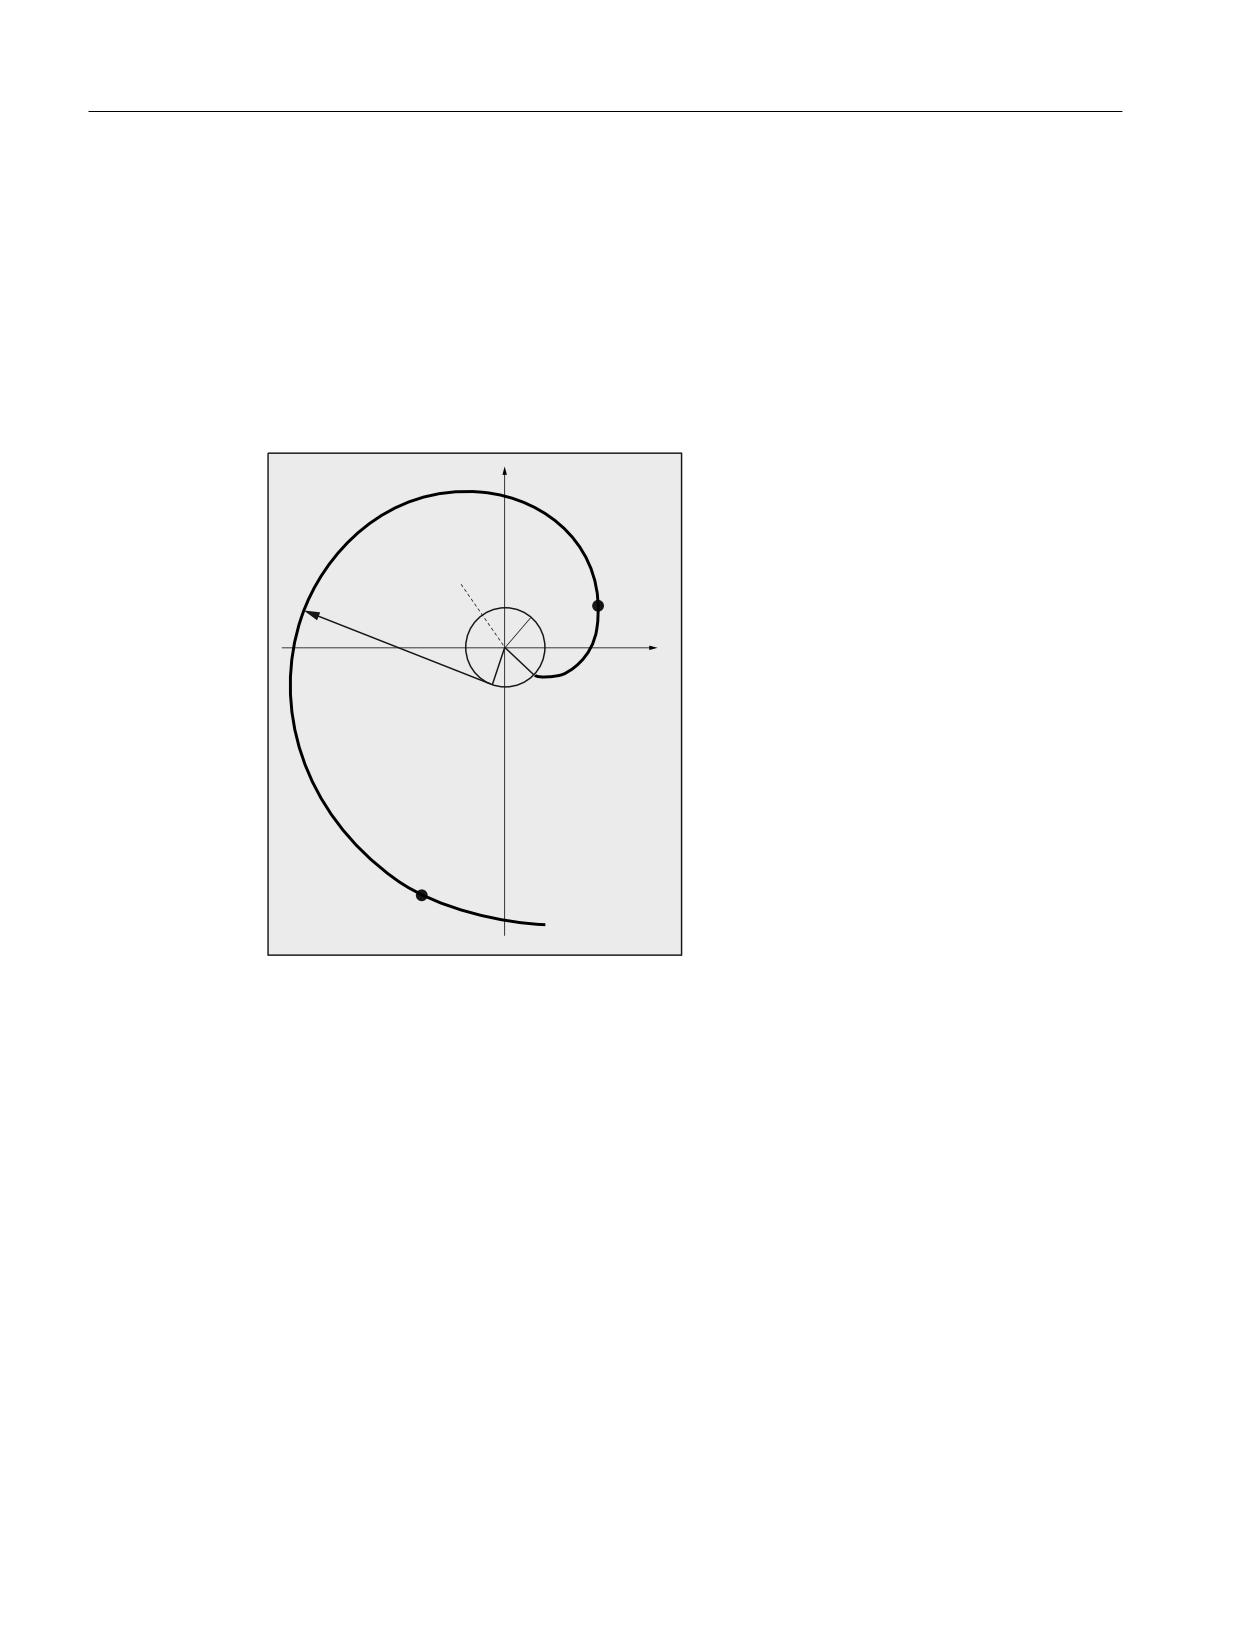
развернутой от окружности нити.
Эвольвентная интерполяция позволяет создавать траектории вдоль эвольвенты. Она
выполняется в плоскости, в которой определена основная окружность, и проходит от
запрограммированной стартовой точки до запрограммированной конечной точки.
<
͔͙̽͌͗ ͕͚͍͔͕͙͑͗͘͏ ;0 <0
;<
̷͇͋͏͚͘
̸͙͇͙͕͉͇͗ͦ
͙͕͇͑͞
;
̵͔͕͉͔͇ͦ͘
͕͚͍͔͕͙͑͗ͣ͘
̱͕͔͔͇͌ͦ͞
͙͕͇͑͞
Возможно два способа программирования конечной точки:
1. Напрямую через декартовы координаты
2. Косвенно через указание апертурного угла (сравни программирование апертурного
угла при программировании окружности)
Если стартовая и конечная точка не лежат в плоскости основной окружности, то,
аналогично винтовой интерполяции у окружностей, получается наложение на кривую в
пространстве.
При дополнительном вводе ходов траектории вертикально к активной плоскости
(можно сравнить с винтовой интерполяцией для окружностей) эвольвента может
перемещаться в пространстве.
Синтаксис
INVCW X... Y... Z... I... J... K... CR=...
INVCCW X... Y... Z... I... J... K... CR=...
INVCW I... J... K... CR=... AR=...
INVCCW I... J... K... CR=... AR=...
Основы
232
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.8 Эвольвентная интерполяция (INVCW, INVCCW)
Значение
INVCW:
Команда движения по эвольвенте по часовой стрелке
INVCCW:
Команда движения по эвольвенте против часовой стрелки
X... Y... Z... :
Прямое программирование конечной точки в декартовых
координатах
I... J... K... :
Параметры интерполяции для описания центра основной
окружности в декартовых координатах
Указание:
Координаты указываются относительно стартовой точки
эвольвенты.
CR=...
Радиус основной окружности
AR=...
Косвенное программирование конечной точки через
указание апертурного угла (угла поворота)
Началом отсчета апертурного угла является прямая от
центра окружности к стартовой точке.
AR > 0:
Траектория на эвольвенте движется от
основной окружности.
AR < 0:
Траектория на эвольвенте движется к
основной окружности.
Для AR < 0 максимальный угол поворота
ограничен тем, что конечная точка всегда
должна находиться вне основной окружности.
Косвенное программирование конечной точки через указание апертурного угла
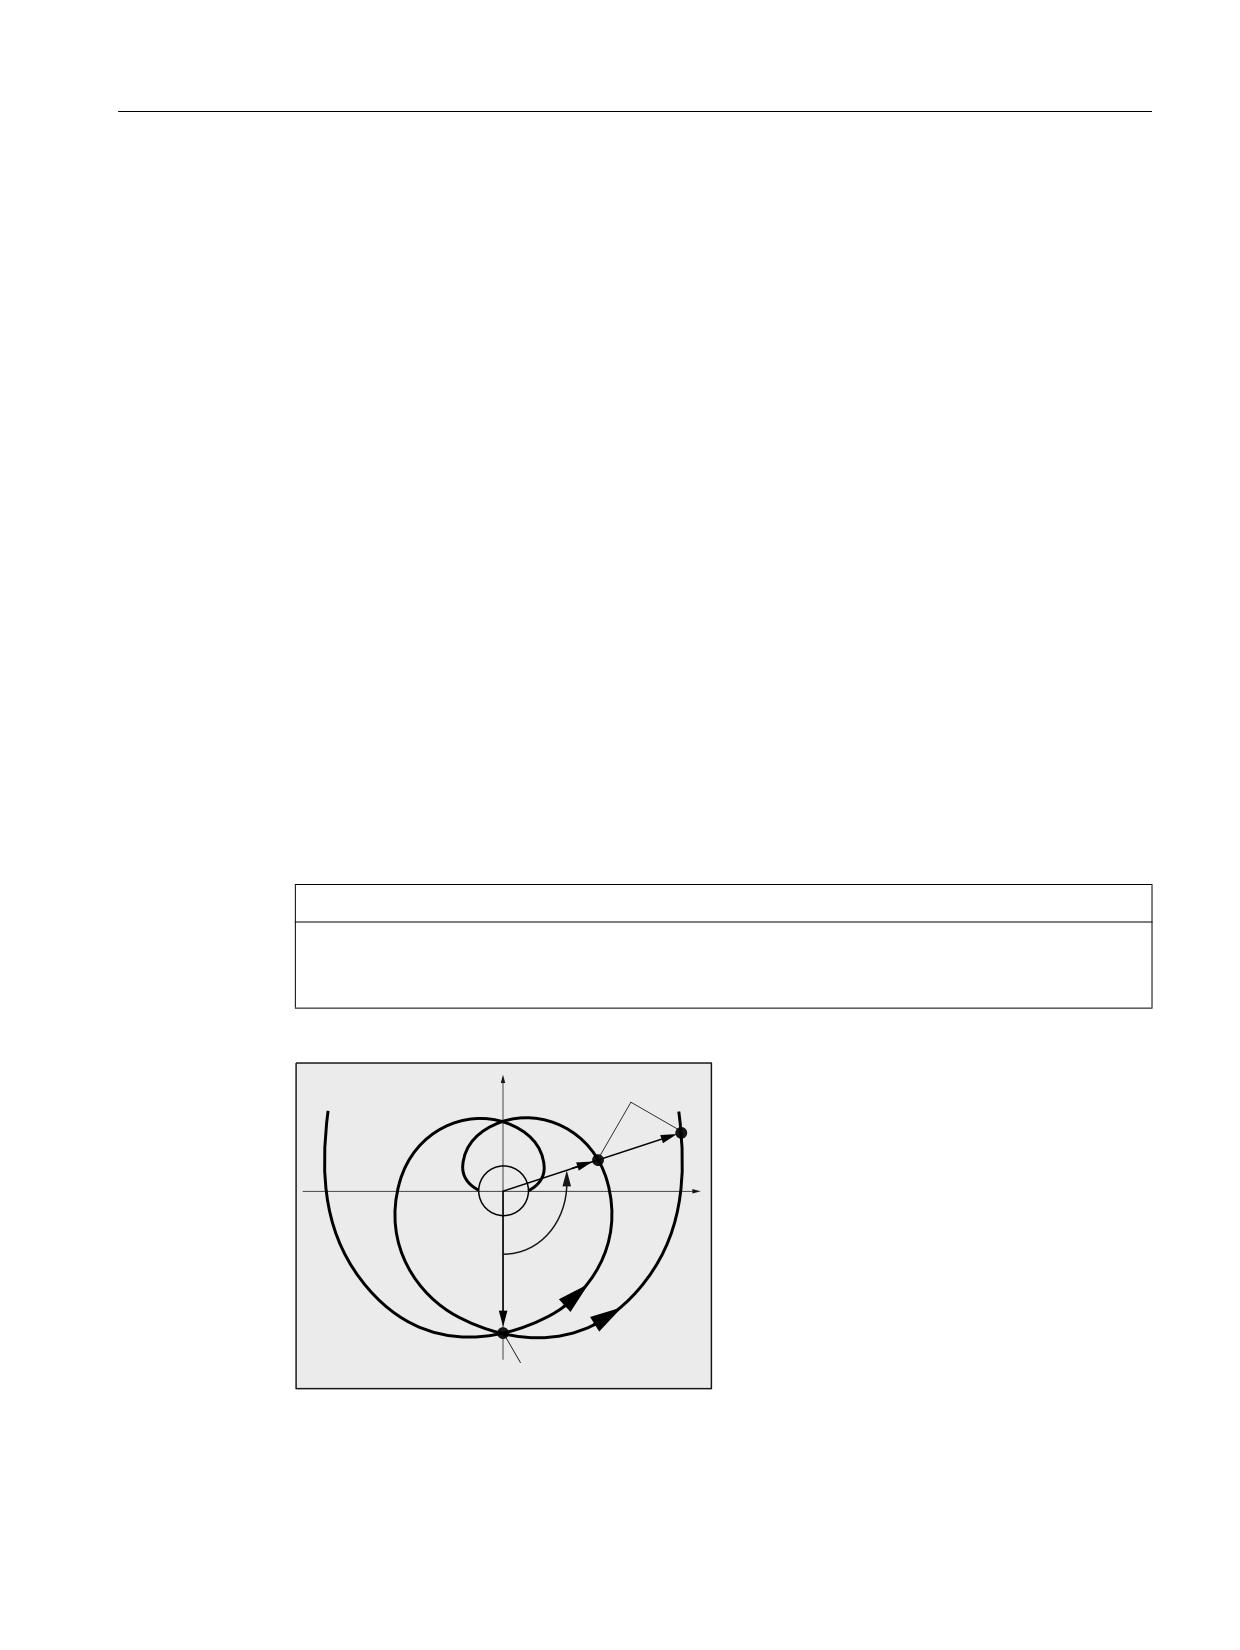
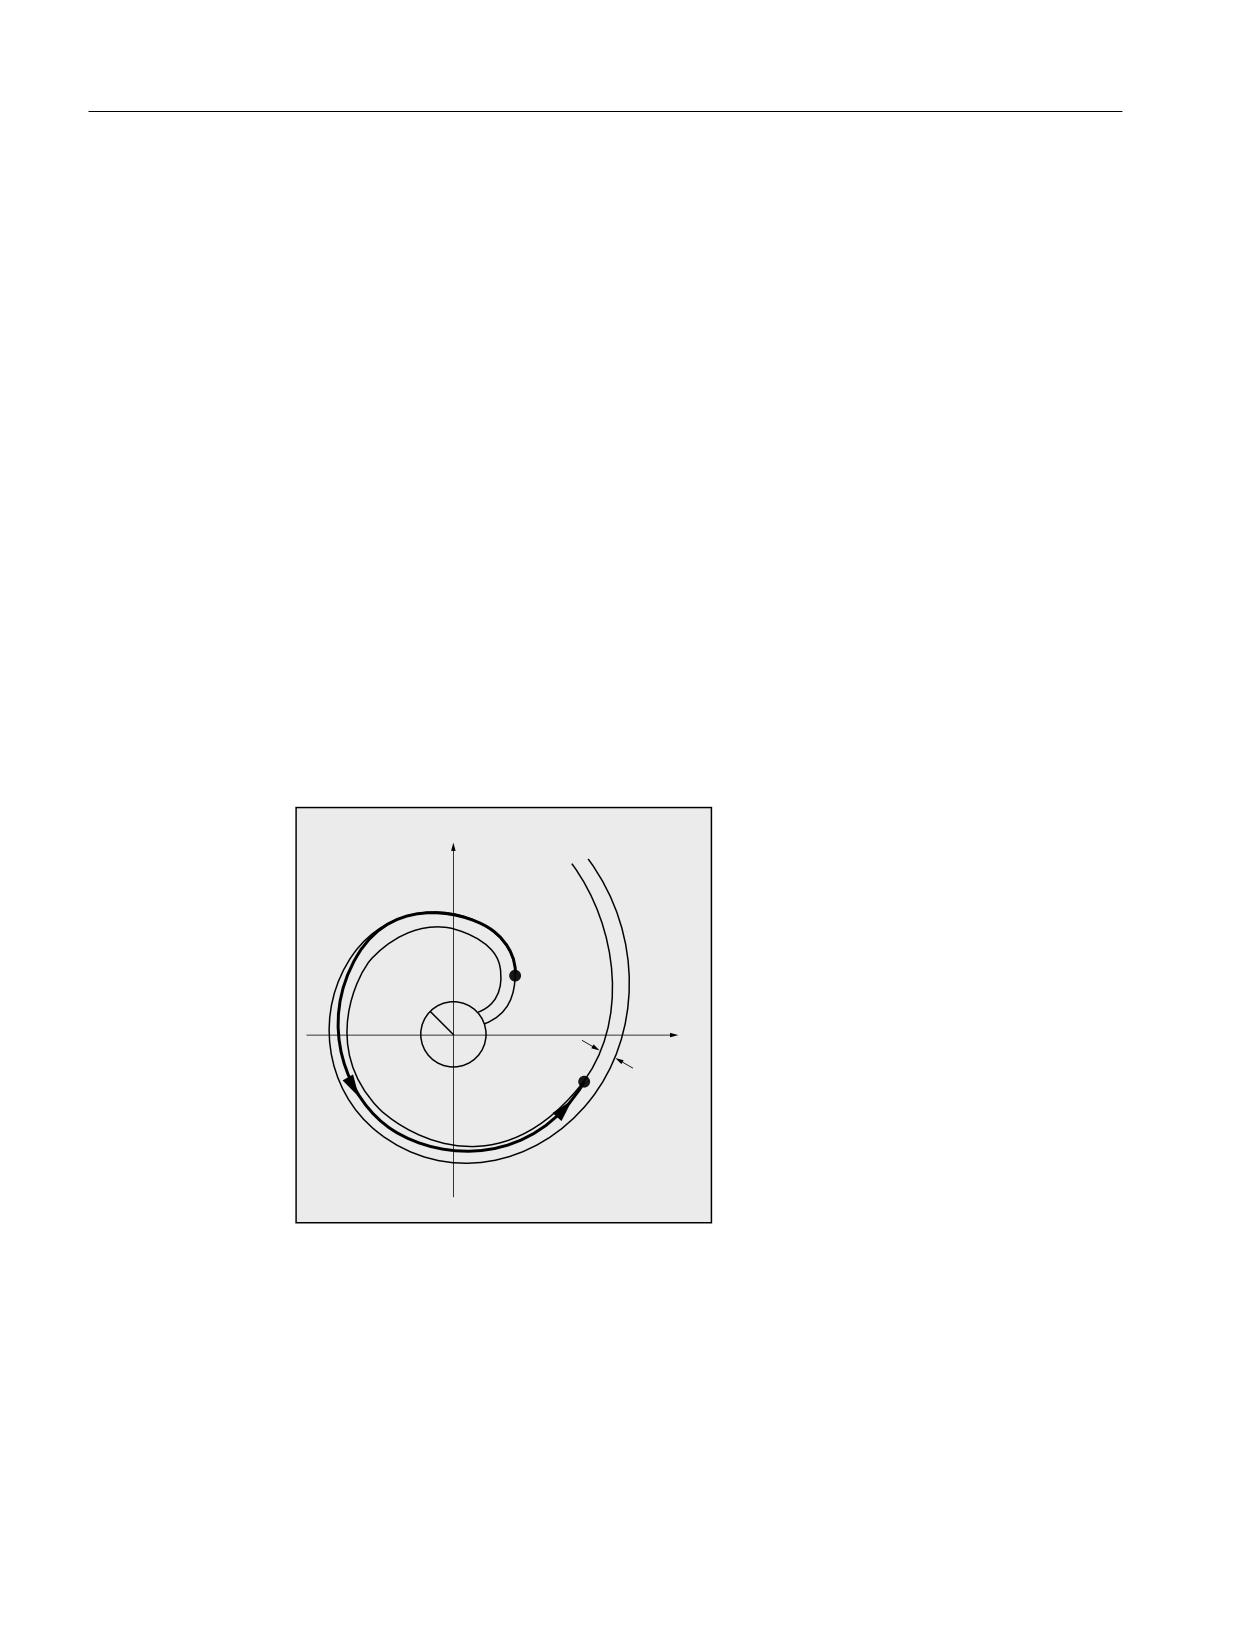
ЗАМЕТКА
При косвенном программировании конечной точки через указание апертурного угла AR
учитывать знак угла, т.к. смена знака привела бы к другой эвольвенте и тем самым к
другой траектории.
Это должен пояснить следующий пример:
̱͕͔͔͌͌͢͞ ͙͕͑͞͏
$5
̸͙͇͙͕͉͇͗ͦ ͙͕͇͑͞
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
233
Команды перемещения
9.8 Эвольвентная интерполяция (INVCW, INVCCW)
У эвольвент 1 и 2 совпадают параметры радиуса и центра основной окружности, а
также стартовой точки и направления вращения (INVCW / INVCCW). Единственным
различием является знак апертурного угла:
• При AR > 0 перемещается траектория на эвольвенте 1 и выполняется подвод к
конечной точке 1.
• При AR < 0 перемещается траектория на эвольвенте 2 и выполняется подвод к
конечной точке 2.
Граничные условия
• Как стартовая точка, так и конечная точка, должны находится вне поверхности
основной окружности эвольвенты (окружность с радиусом CR вокруг определенного
через I, J, K центра). Если это условие не соблюдается, то выводится ошибка и
обработка программы отменяется.
• Обе возможности программирования конечной точки (напрямую через декартовы
координаты или косвенно через указание апертурного угла) являются
взаимоисключающими. Поэтому в кадре может использоваться только одна из этих
двух возможностей программирования.
• Если запрограммированная конечная точка находится не точно на определенной
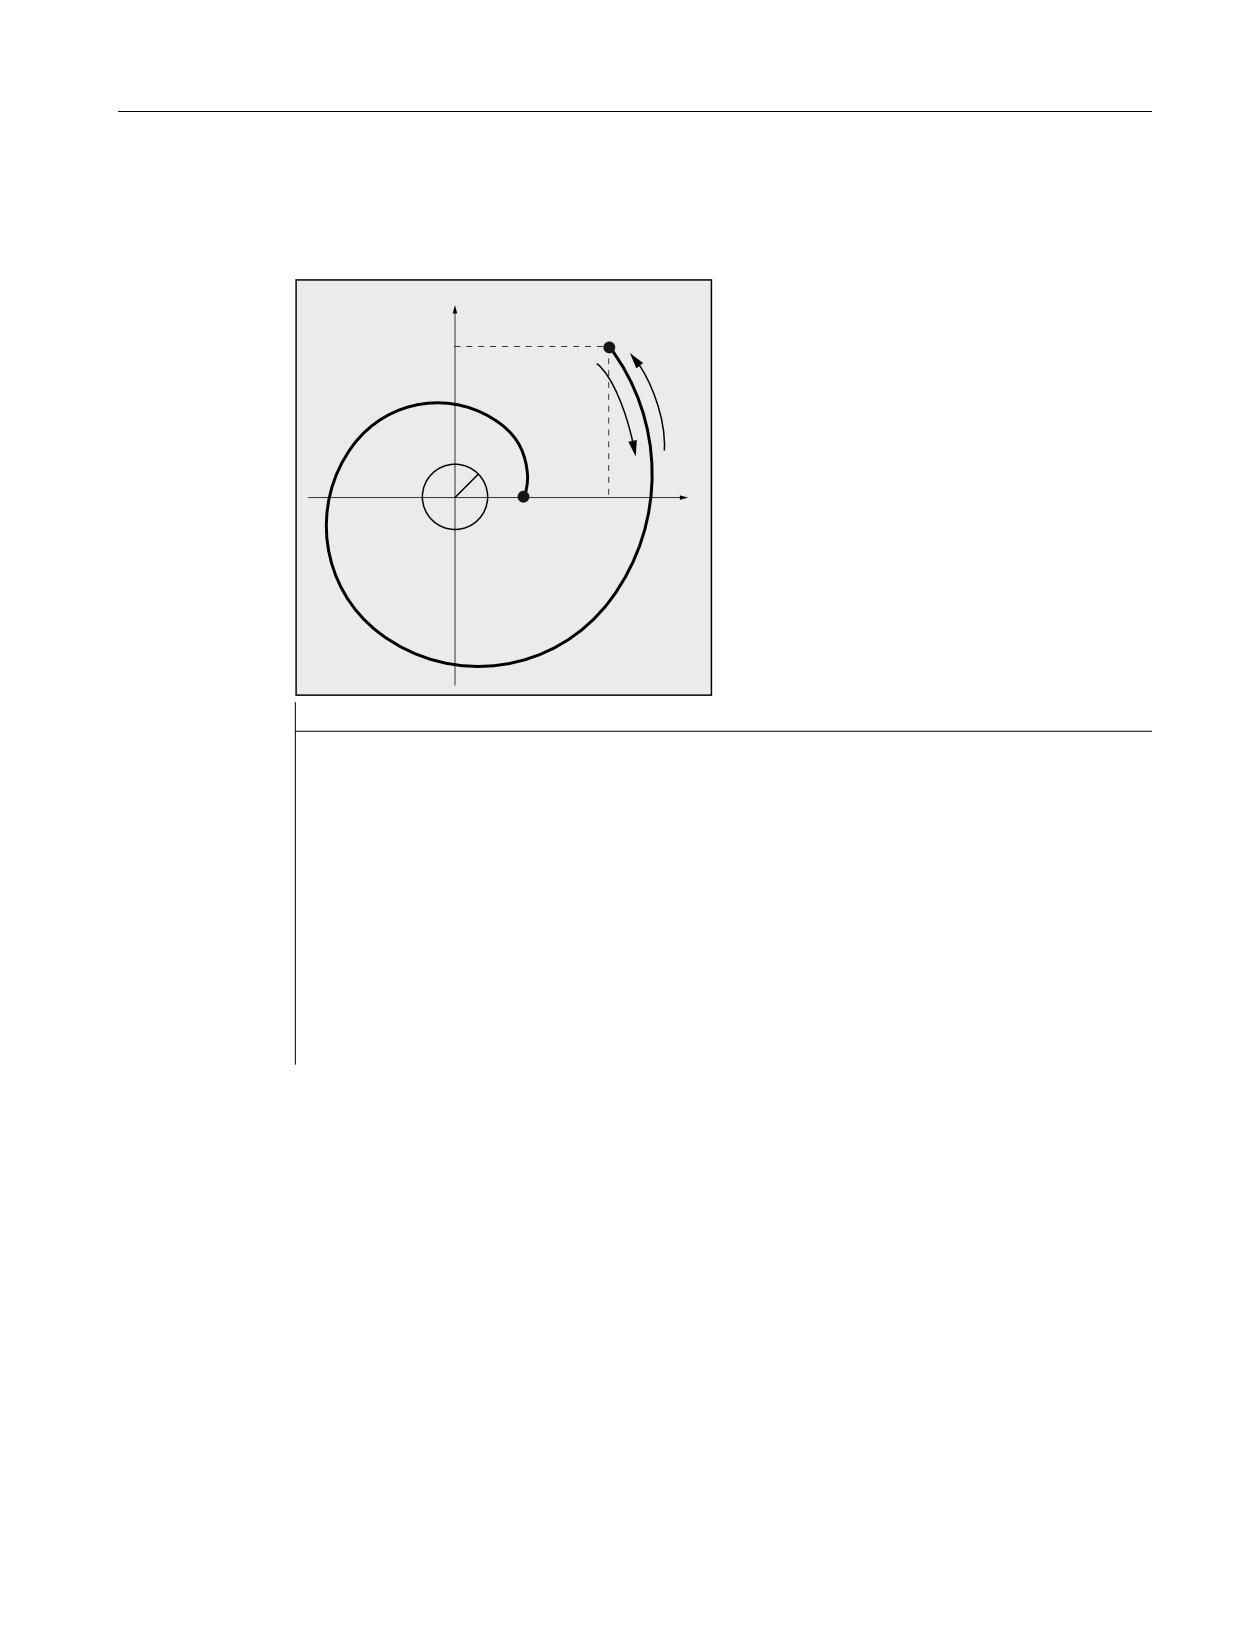
через стартовую точку и основную окружность эвольвенте, то осуществляется
интерполяция между обеими эвольвентами, определенными через стартовую или
конечную точку (см. рисунок ниже).
̸͙͇͙͕͉͇͗ͦ
̷͇͋͏͚͘
͙͕͇͑͞
̵͔͕͉͔͇ͦ͘
̱͕͔͔͇͌ͦ͞
̳͇͑͘
͕͚͍͔͕͙͑͗ͣ͘
͙͕͇͑͞
͕͙͕͔͔͑͒͌͏͌
Максимальное отклонение конечной точки устанавливается через машинные
данные ( → Изготовитель станка!). Если отклонение запрограммированной
конечной точки в радиальном направлении больше, чем установленное через эти
MD значение, то выводится ошибка и выполнение программы отменяется.
Основы
234
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.8 Эвольвентная интерполяция (INVCW, INVCCW)
Примеры
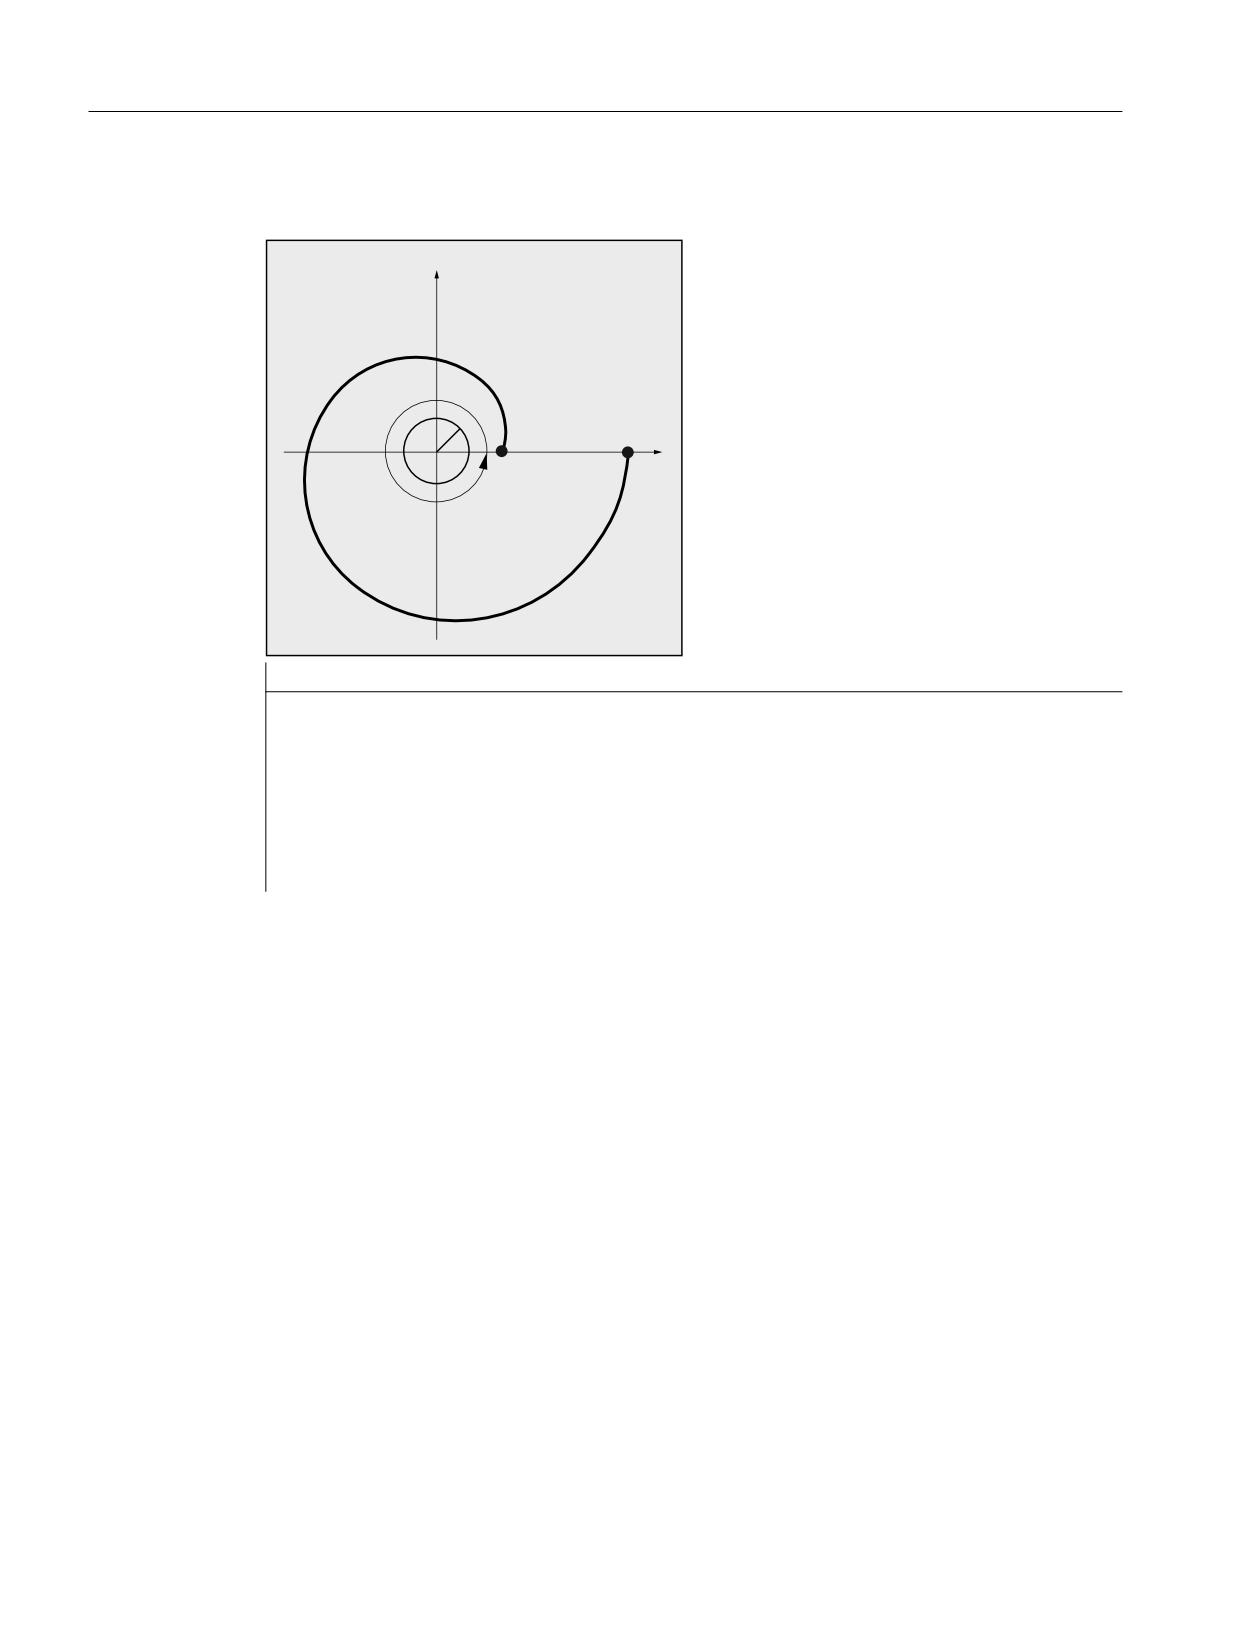
Пример 1: Левовращающаяся эвольвента от стартовой точки к запрограммированной
конечной точке и как правовращающаяся эвольвента обратно
<
1
̱͕͔͔͇͌ͦ͞ ͙͕͇͑͞
;
<
1
1
&5
1
̸͙͇͙͕͉͇͗ͦ ͙͕͇͑͞
;
;
<
Программный код
Комментарий
N10 G1 X10 Y0 F5000
; Подвод к стартовой позиции.
N15 G17
; Выбор плоскости X/Y в качестве
рабочей плоскости.
N20 INVCCW X32.77 Y32.77 CR=5 I-10 J0
; Эвольвента против часовой стрелки,
конечная точка в декартовых
координатах.
N30 INVCW X10 Y0 CR=5 I-32.77 J-32.77
; Эвольвента по часовой стрелке,
стартовая точка это конечная точка
из N20, новая конечная точка это
стартовая точка из N20, новый
центр окружности относится к новой
стартовой точке и идентичен
старому центру окружности.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
235
Команды перемещения
9.8 Эвольвентная интерполяция (INVCW, INVCCW)
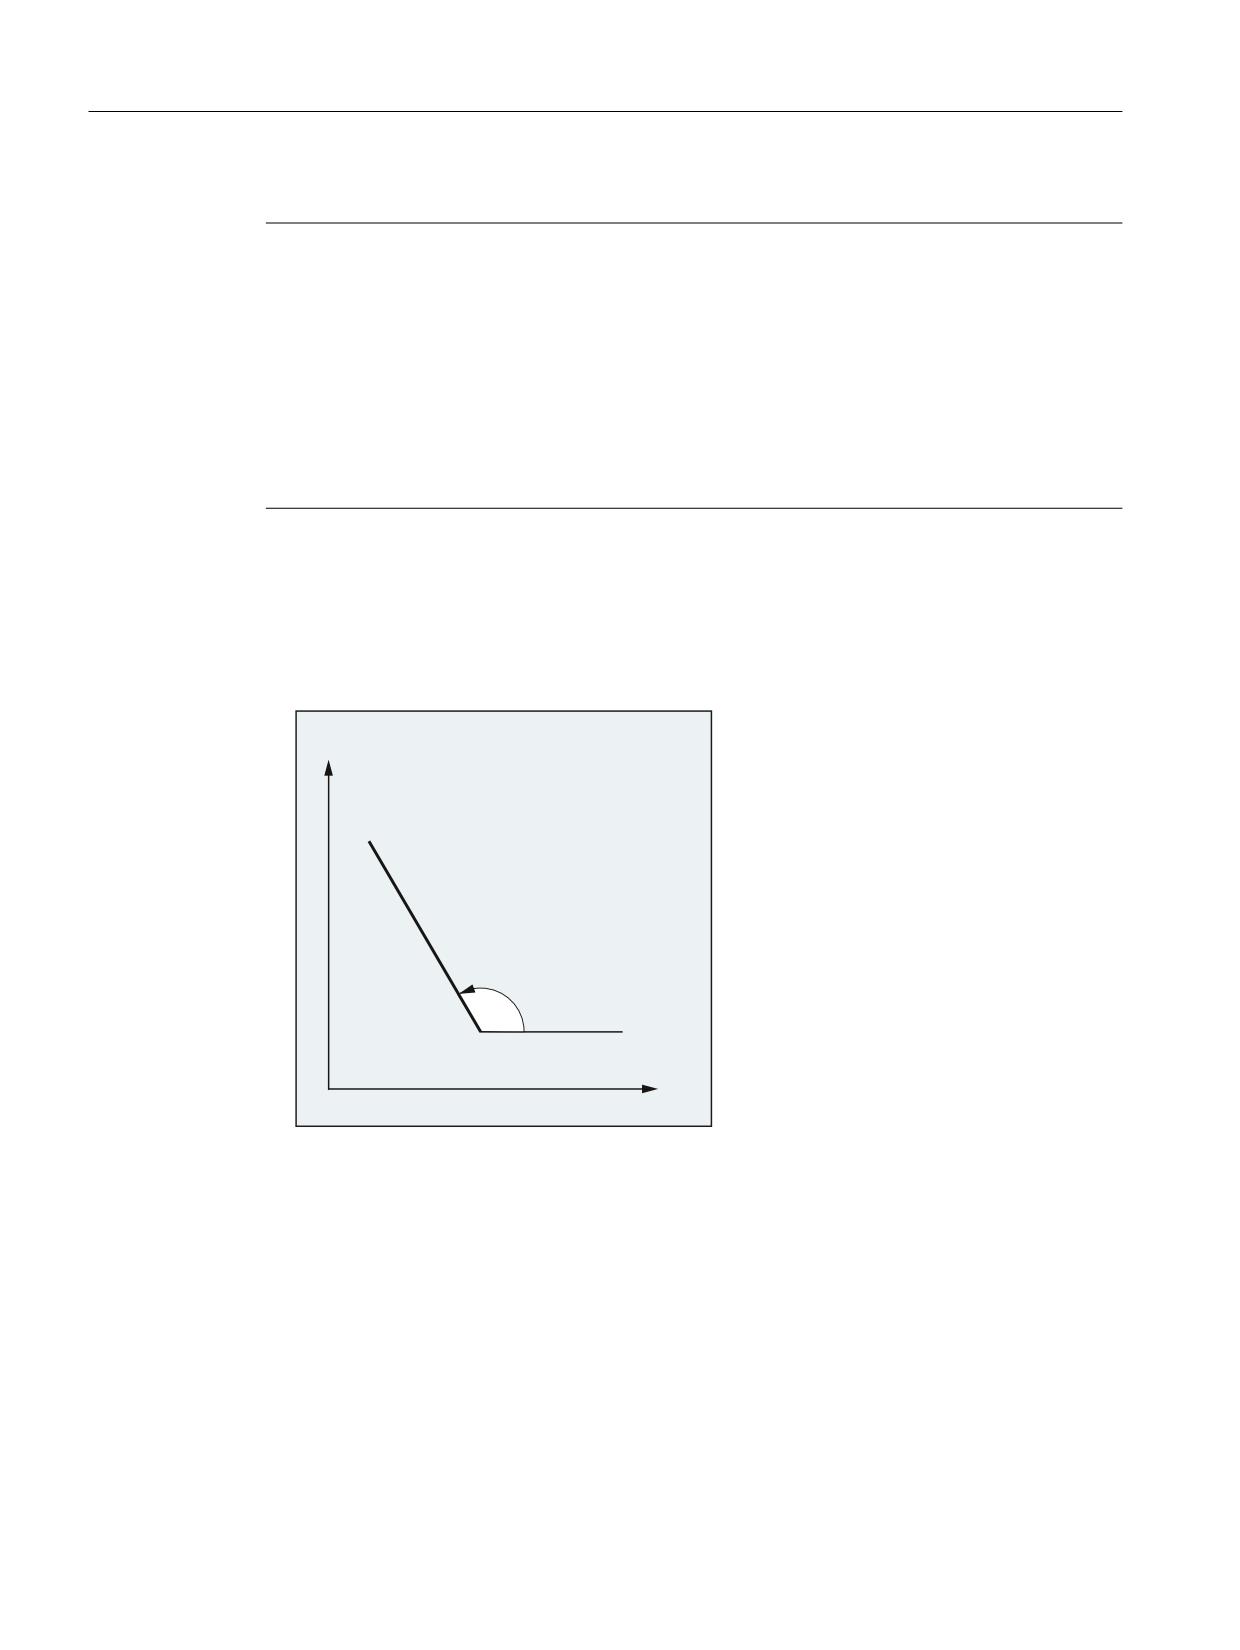
Пример 2: Левовращающаяся эвольвента с косвенным программированием конечной
точки через указание апертурного угла
<
&5
̸͙͇͙͕͉͇͗ͦ ͙͕͇͑͞
;
;
<
$5
Программный код
Комментарий
N10 G1 X10 Y0 F5000
; Подвод к стартовой позиции.
N15 G17
; Выбор плоскости X/Y в качестве рабочей
плоскости.
N20 INVCCW CR=5 I-10 J0 AR=360
; Эвольвента против часовой стрелки и ход от
основной окружности (т.к. указан
положительный угол) с полным оборотом (360
градусов).
Литература
Прочую информацию по связанным с эвольвентной интерполяцией важным машинным
данным и граничным условиям см.:
Описание функций "Основные функции"; Различные интерфейсные сигналы ЧПУ/PLC и
функции (A2), глава: "Установки для эвольвентной интерполяции"
Основы
236
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.9 Линии контура
9.9
Линии контура
9.9.1
Общая информация по линиям контура
Функция
Программирование линии контура служит для быстрого ввода простых контуров.
Могут программироваться линии контура с 1, 2, 3 или более точками с переходными
элементами "фаска" или "закругление" через указание декартовых координат и / или
углов.
В кадрах, описывающих линии контура, могут использоваться любые другие адреса
ЧПУ, к примеру, буквы адреса для других осей (отдельные оси или ось вертикально к
плоскости обработки), данные вспомогательных функций, коды G, скорости и т.д.
Примечание
Контурный вычислитель
Простое программирование линии контура возможно и с помощью контурного
вычислителя. При этом речь идет об инструменте интерфейса, который обеспечивает
программирование и графическое представление простых и сложных контуров
деталей. Запрограммированные через контурный вычислитель контуры передаются в
программу обработки детали.
Литература:
Руководство оператора
Параметрирование
Идентификаторы для угла, радиуса и фаски определяются через машинные данные:
MD10652 $MN_CONTOUR_DEF_ANGLE_NAME (имя угла для линий контура)
MD10654 $MN_RADIUS_NAME (имя радиуса для линий контура)
MD10656 $MN_CHAMFER_NAME (имя фаски для линий контура)
Примечание
См. указания изготовителя станка.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
237
Команды перемещения
9.9 Линии контура
9.9.2
Линии контура: Прямая (ANG)
Примечание
В описании ниже предполагается, что:
• G18 активна ( ⇒ активной рабочей плоскостью является плоскость Z/X).
(Но программирование линий контура без ограничений возможно и при G17 или
G19 .)
• для угла, радиуса и фаски определены следующие идентификаторы:
- ANG (угол)
- RND (радиус)
- CHR (фаска)
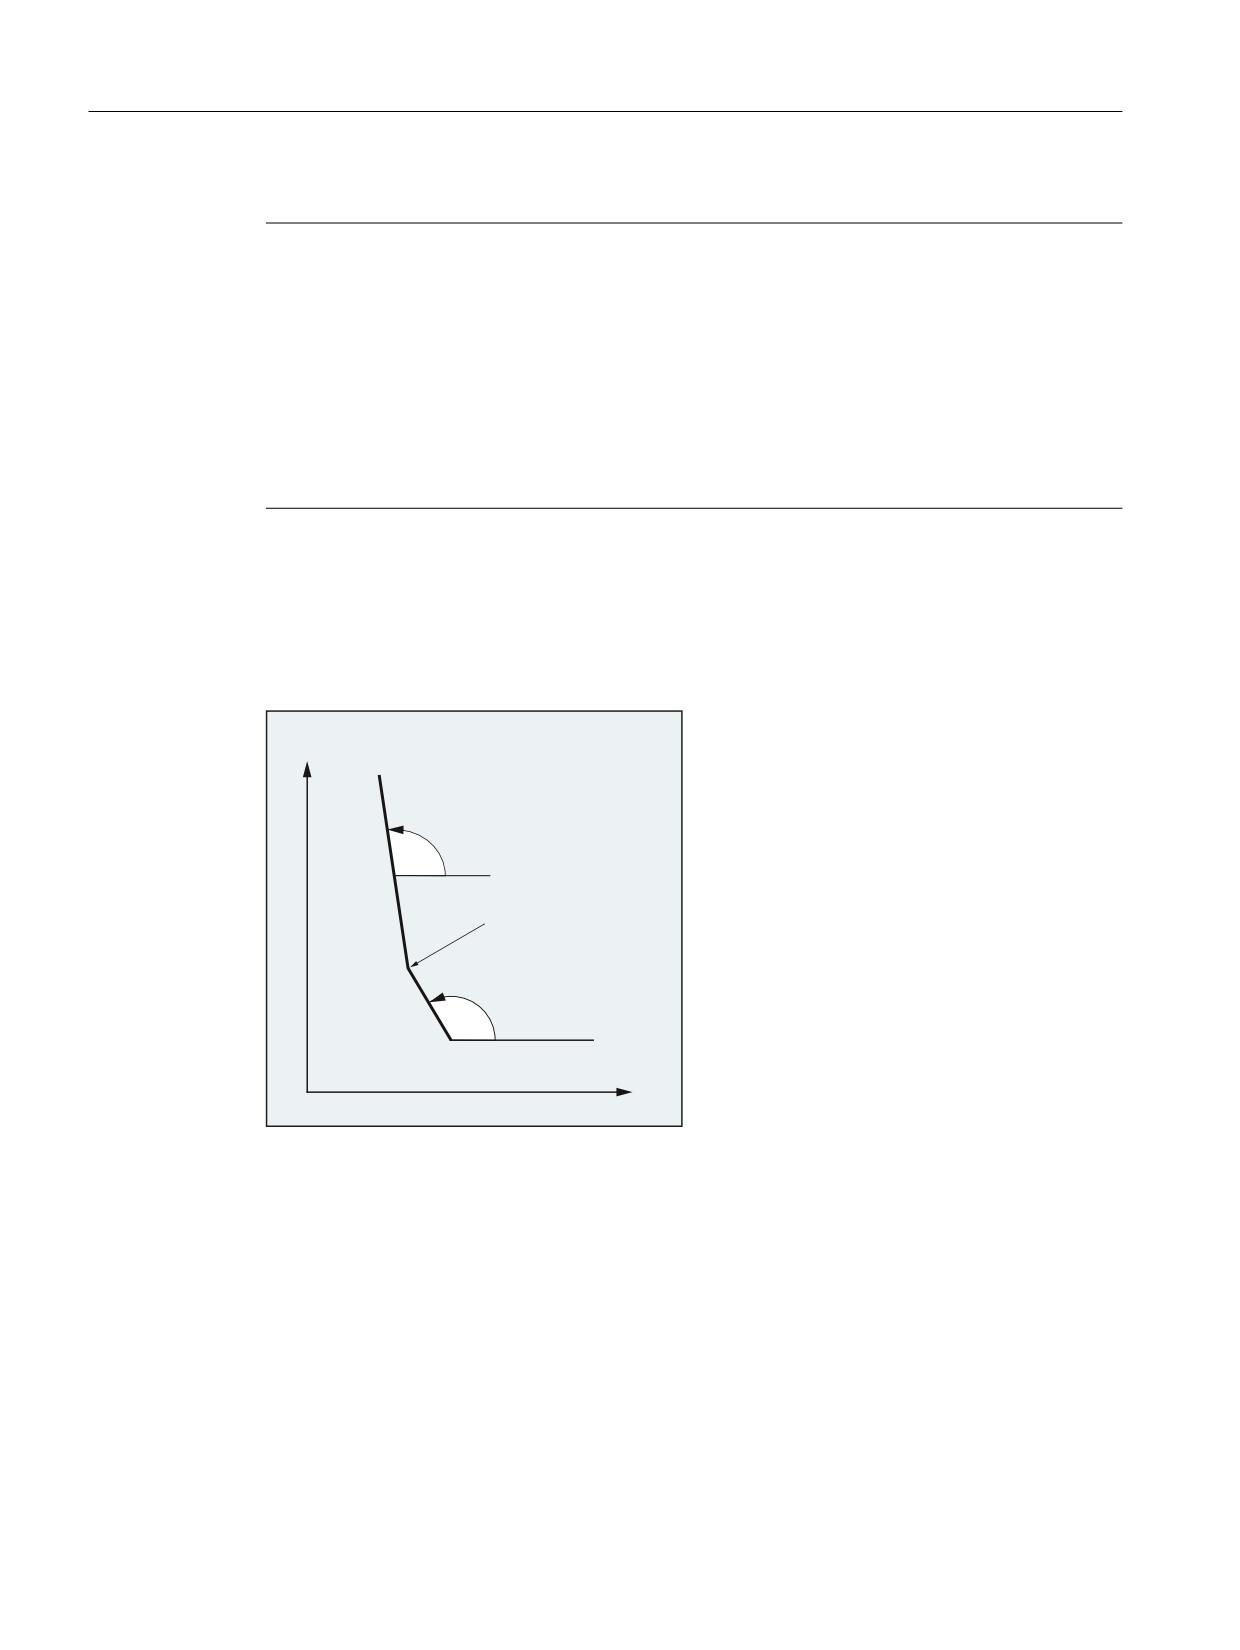
Функция
Конечная точка прямой определяется следующими данными:
• Угол ANG
• Одна декартова координата конечной точки (X2 или Z2)
;
;
=
$1*
;
=
=
ANG:
Угол прямой
X1, Z1:
Начальные координаты
X2, Z2:
Координаты конечной точки прямой
Синтаксис
X… ANG=…
Z… ANG=…
Основы
238
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.9 Линии контура
Значение
X... :
Координата конечной точки в направлении X
Z... :
Координата конечной точки в направлении Z
ANG:
Идентификатор для программирования угла
Указанное значение (угол) относится к абсциссе активной рабочей
плоскости (ось Z при G18).
Пример
Программный код
Комментарий
N10 X5 Z70 F1000 G18
; Переход к стартовой позиции
N20 X88.8 ANG=110
; Прямая с указанием угла
N30 ...
или:
Программный код
Комментарий
N10 X5 Z70 F1000 G18
; Переход к стартовой позиции
N20 Z39.5 ANG=110
; Прямая с указанием угла
N30 ...
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
239
Команды перемещения
9.9 Линии контура
9.9.3
Линии контура: Две прямые (ANG)
Примечание
В описании ниже предполагается, что:
• G18 активна ( ⇒ активной рабочей плоскостью является плоскость Z/X).
(Но программирование линий контура без ограничений возможно и при G17 или
G19 .)
• для угла, радиуса и фаски определены следующие идентификаторы:
- ANG (угол)
- RND (радиус)
- CHR (фаска)
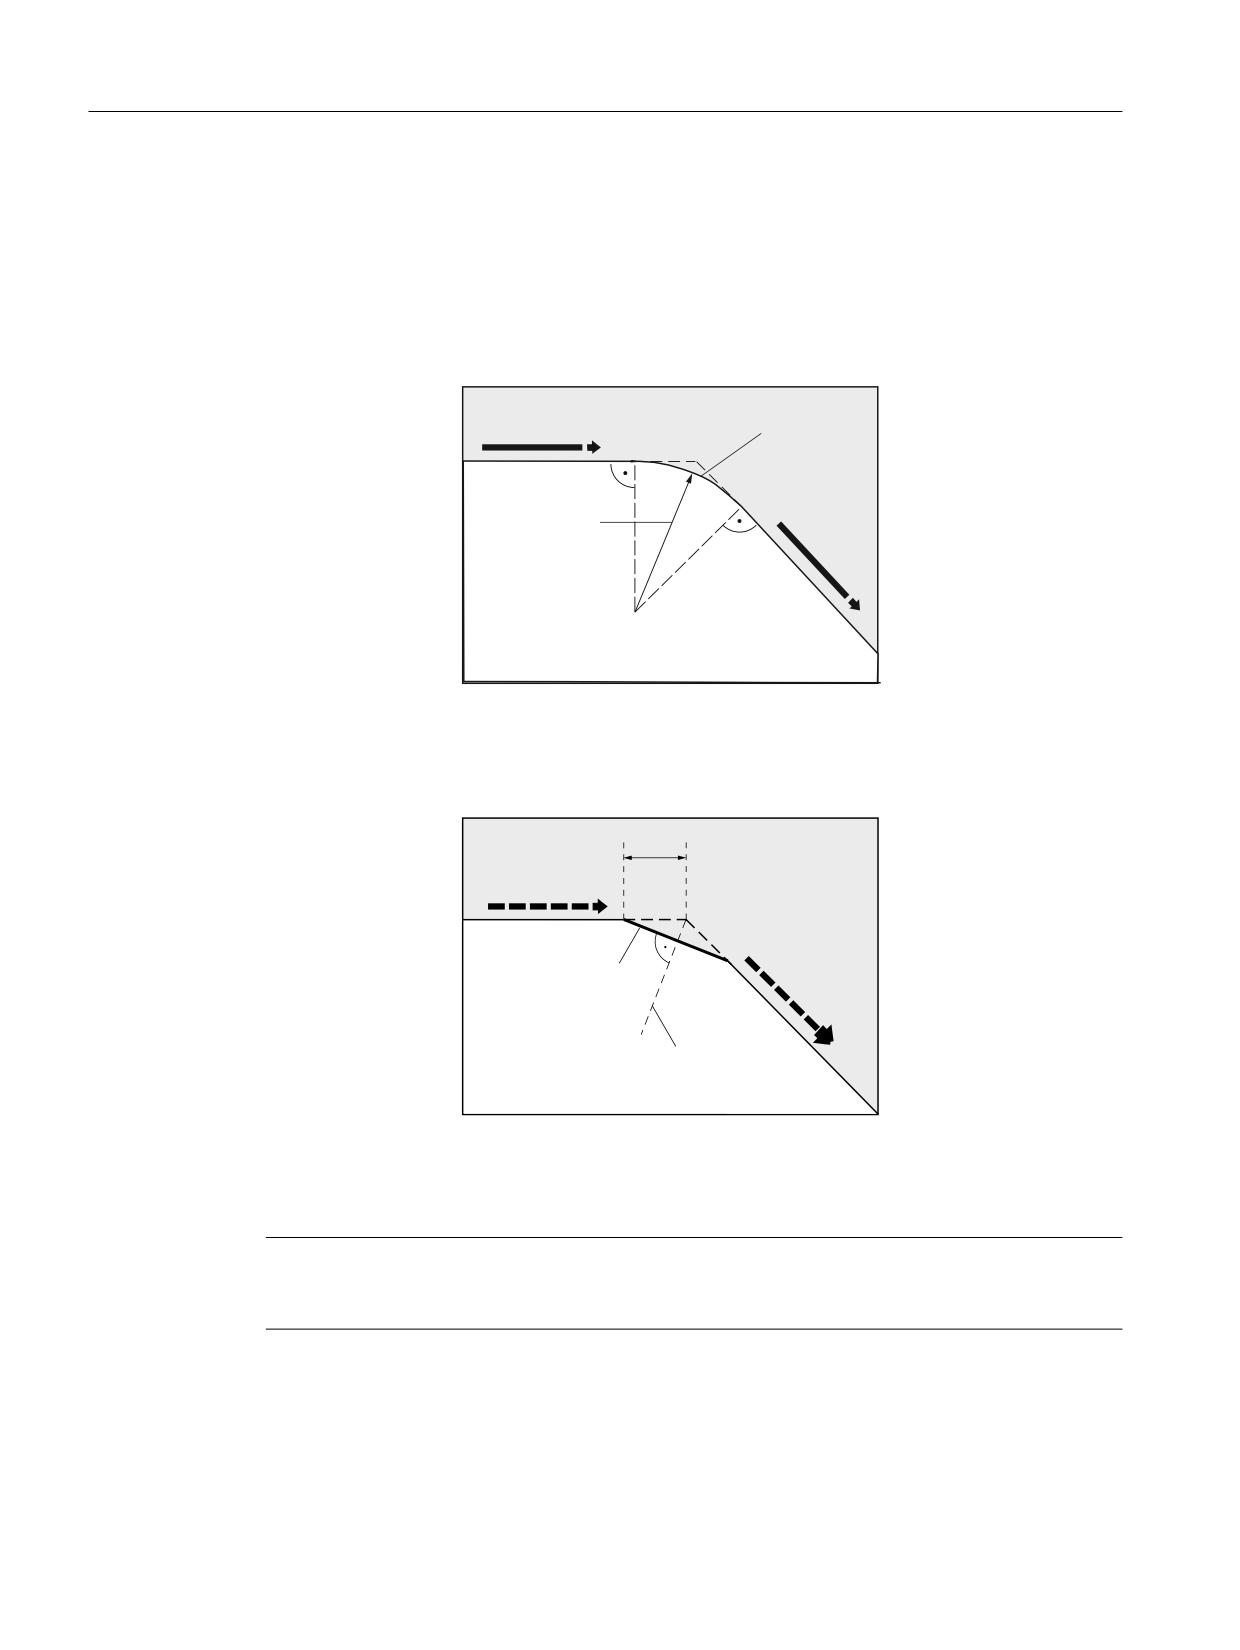
Функция
Конечная точка первой прямой может быть запрограммирована через указание
декартовых координат или через указание угла обоих прямых. Конечная точка второй
прямой всегда должны быть запрограммирована декартово. Точка пересечения обеих
прямых может быть выполнена как угол, закругление или как фаска.
;
;
=
$1*
̩͕͎͓͕͍͔͕ ͏
͎͇͚͔͑͗͊͒͌͏͌
͏͒͏ ͇͇͛͑͘
;
=
$1*
;
=
=
ANG1:
Угол первой прямой
ANG2:
Угол второй прямой
X1, Z1:
Начальные координаты первой прямой
X2, Z2:
Координаты конечной точки первой прямой или
начальные координаты второй прямой
X3, Z3:
Координаты конечной точки второй прямой
Основы
240
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.9 Линии контура
Синтаксис
1. Программирование конечной точки первой прямой через указание угла
• Угол как переход между прямыми:
ANG=…
X… Z… ANG=…
• Закругление как переход между прямыми:
ANG=… RND=...
X… Z… ANG=…
• Фаска как переход между прямыми:
ANG=… CHR=...
X… Z… ANG=…
2. Программирование конечной точки первой прямой через указание координат
• Угол как переход между прямыми:
X… Z…
X… Z…
• Закругление как переход между прямыми:
X… Z… RND=...
X… Z…
• Фаска как переход между прямыми:
X… Z… CHR=...
X… Z…
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
241
Команды перемещения
9.9 Линии контура
Значение
ANG=… :
Идентификатор для программирования угла
Указанное значение (угол) относится к абсциссе активной рабочей
плоскости (ось Z при G18).
RND=... :
Идентификатор для программирования закругления
Указанное значение соответствует радиусу закругления:
̮͇͚͔͑͗͊͒͌͏͌
51'
Изображение 9-3
CHR=... :
Идентификатор для программирования фаски
Указанное значение соответствует ширине фаски в направлении
движения:
&+5
̻͇͇͑͘
̨͏͙͌͑͗͘͘͏͇͘
Изображение 9-4
X... :
Координаты в направлении X
Z... :
Координаты в направлении Z
Примечание
Дополнительную информацию по программированию фаски или закругления см.
" Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM) [Страница 271] ".
Основы
242
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.9 Линии контура
Пример
Программный код
Комментарий
N10 X10 Z80 F1000 G18
; Подвод к стартовой позиции.
N20 ANG=148.65 CHR=5.5
; Прямая с указанием угла и фаски.
N30 X85 Z40 ANG=100
; Прямая с указанием угла и конечной точки.
N40 ...
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
243
Команды перемещения
9.9 Линии контура
9.9.4
Линии контура: Три прямые (ANG)
Примечание
В описании ниже предполагается, что:
• G18 активна ( ⇒ активной рабочей плоскостью является плоскость Z/X).
(Но программирование линий контура без ограничений возможно и при G17 или
G19 .)
• для угла, радиуса и фаски определены следующие идентификаторы:
- ANG (угол)
- RND (радиус)
- CHR (фаска)
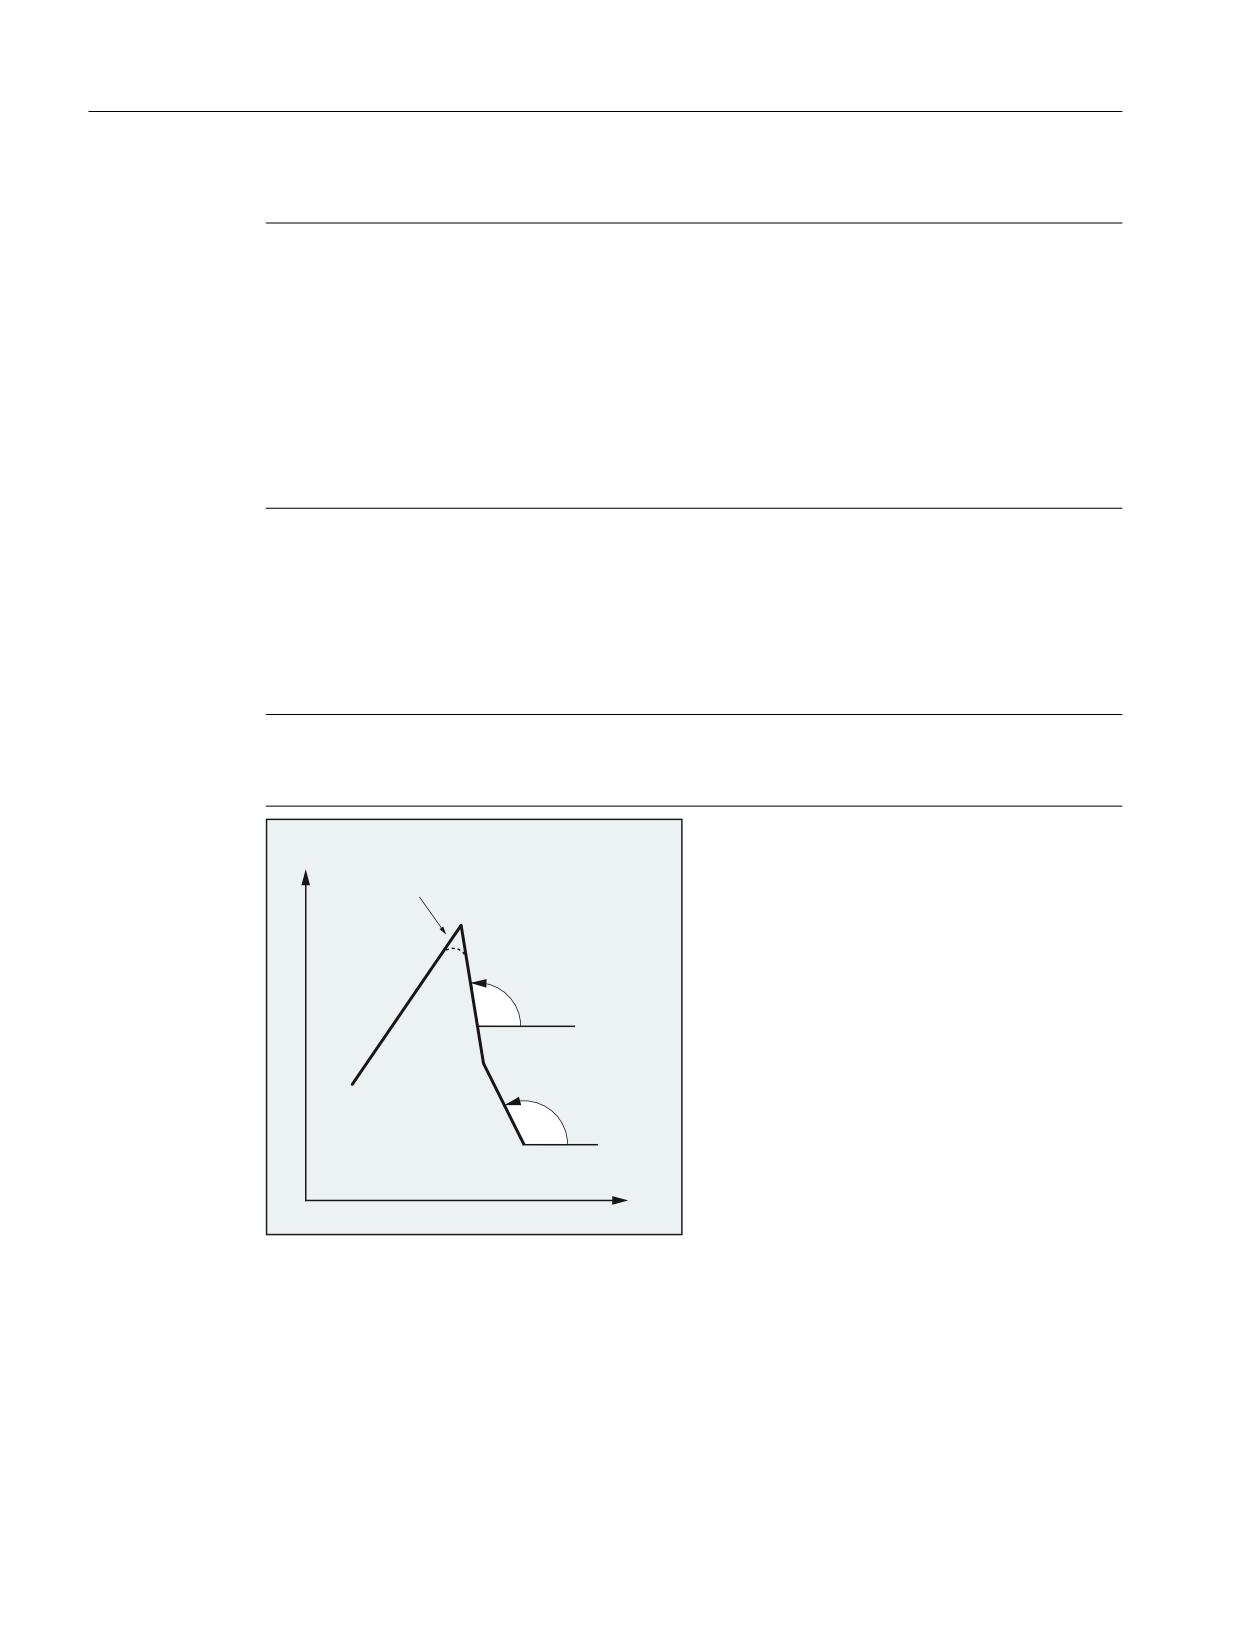
Функция
Конечная точка первой прямой может быть запрограммирована через указание
декартовых координат или через указание угла обоих прямых. Конечная точка второй и
третьей прямой всегда должны быть запрограммирована декартово. Точка
пересечения прямых может быть выполнена как угол, закругление или как фаска.
Примечание
Объясняемое здесь программирование для 3-точечной линии контура может быть
произвольно продолжено для линий контура более чем из трех точек.
;
̩͕͎͓͕͍͔͕ ͏ ͎͇͚͔͑͗͊͒͌͏͌
͏͒͏ ͇͇͛͑͘
;
=
$1*
;
=
;
=
$1*
;
=
=
ANG1:
Угол первой прямой
ANG2:
Угол второй прямой
X1, Z1:
Начальные координаты первой прямой
X2, Z2:
Координаты конечной точки первой прямой или
начальные координаты второй прямой
X3, Z3:
Координаты конечной точки второй прямой или
начальная точка третьей прямой
X4, Z4:
Координаты конечной точки третьей прямой
Основы
244
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.9 Линии контура
Синтаксис
1. Программирование конечной точки первой прямой через указание угла
• Угол как переход между прямыми:
ANG=…
X… Z… ANG=…
X… Z…
• Закругление как переход между прямыми:
ANG=… RND=...
X… Z… ANG=… RND=...
X… Z…
• Фаска как переход между прямыми:
ANG=… CHR=...
X… Z… ANG=… CHR=...
X… Z…
2. Программирование конечной точки первой прямой через указание координат
• Угол как переход между прямыми:
X… Z…
X… Z…
X… Z…
• Закругление как переход между прямыми:
X… Z… RND=...
X… Z… RND=...
X… Z…
• Фаска как переход между прямыми:
X… Z… CHR=...
X… Z… CHR=...
X… Z…
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
245
Команды перемещения
9.9 Линии контура
Значение
ANG=… :
Идентификатор для программирования угла
Указанное значение (угол) относится к абсциссе активной рабочей
плоскости (ось Z при G18).
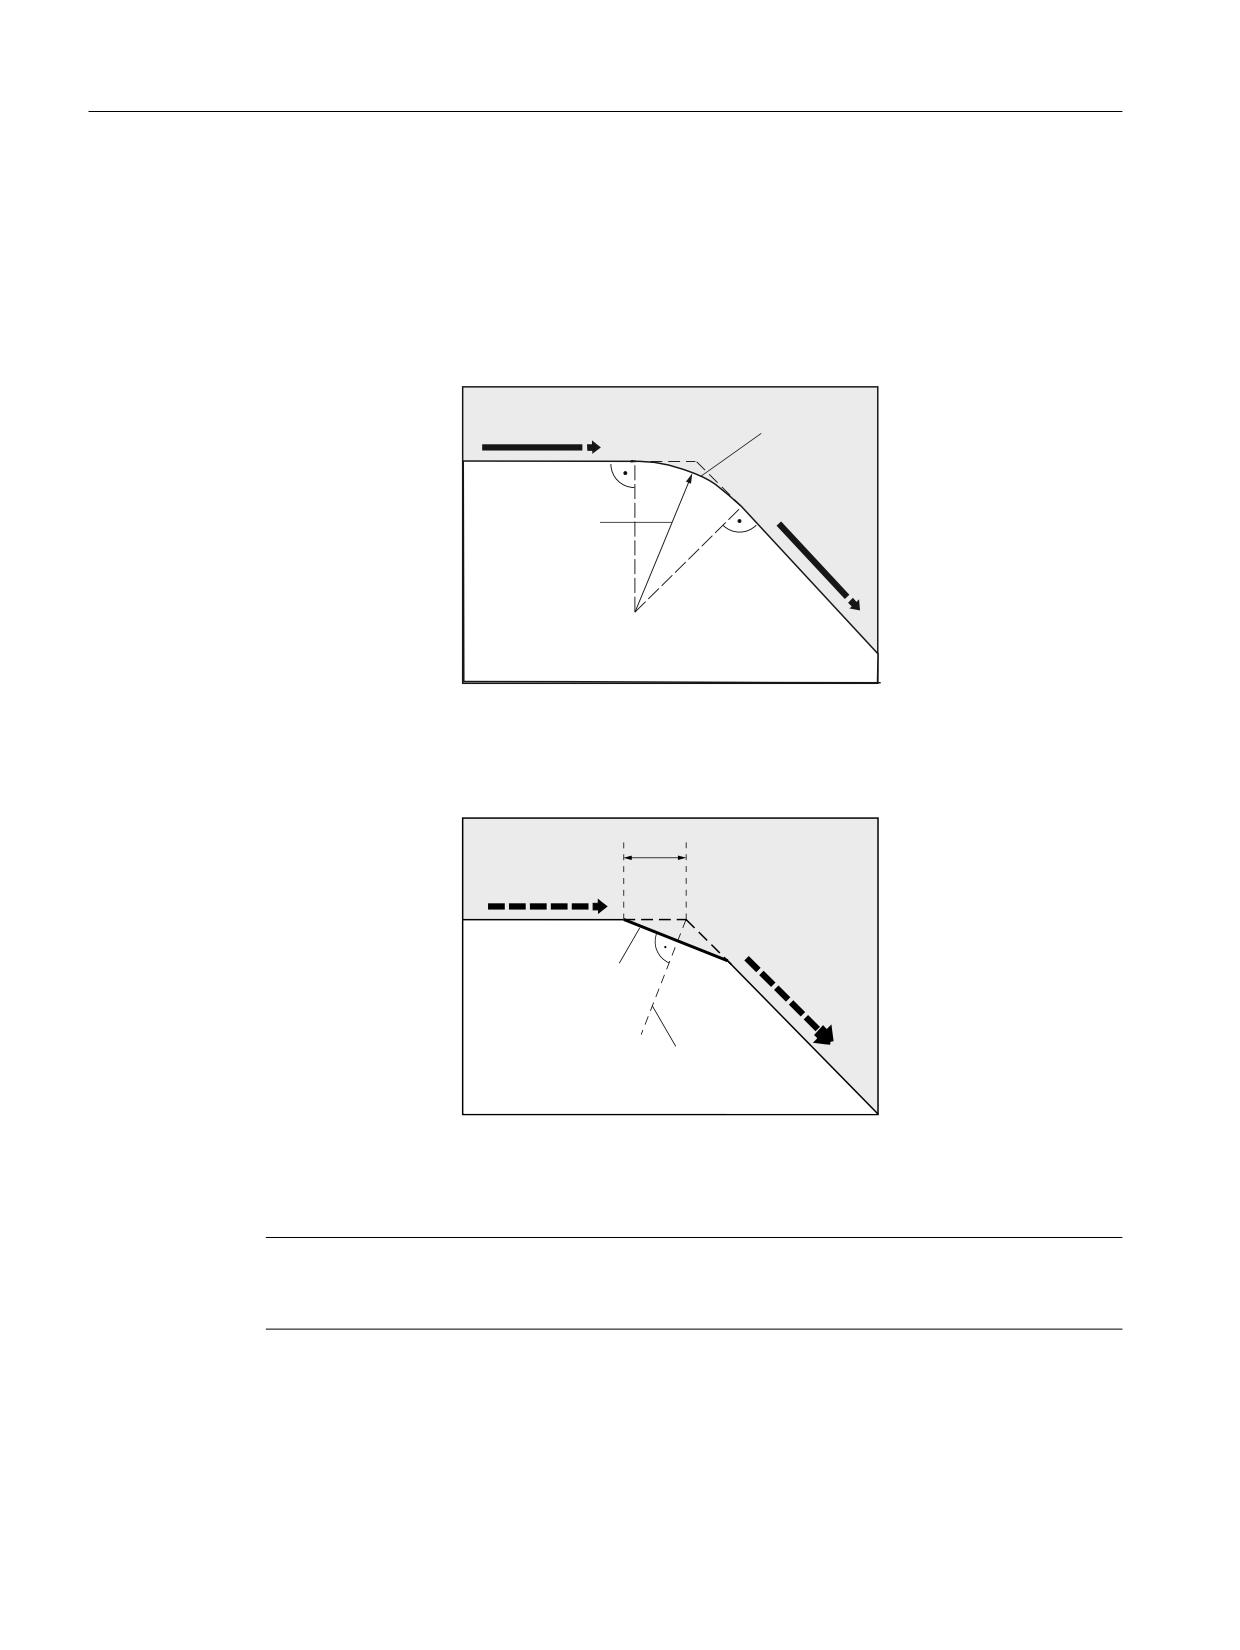
RND=... :
Идентификатор для программирования закругления
Указанное значение соответствует радиусу закругления:
̮͇͚͔͑͗͊͒͌͏͌
51'
Изображение 9-5
CHR=... :
Идентификатор для программирования фаски
Указанное значение соответствует ширине фаски в направлении
движения:
&+5
̻͇͇͑͘
̨͏͙͌͑͗͘͘͏͇͘
Изображение 9-6
X... :
Координаты в направлении X
Z... :
Координаты в направлении Z
Примечание
Дополнительную информацию по программированию фаски или закругления см.
" Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM) ".
Основы
246
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.9 Линии контура
Пример
Программный код
Комментарий
N10 X10 Z100 F1000 G18
; Переход к стартовой позиции
N20 ANG=140 CHR=7.5
; Прямая с указанием угла и фаски
N30 X80 Z70 ANG=95.824 RND=10
; Прямая на промежуточную точку с указанием
угла и закругления
N40 X70 Z50
; Прямая на конечную точку
9.9.5
Линии контура: Программирование конечной точки с углом
Функция
Если в кадре ЧПУ появляется буква адреса А, до дополнительно не может быть
запрограммировано ни одной, может быть запрограммировано одна или обе оси
активной плоскости.
Количество запрограммированных осей
• Если ни одна из осей активной плоскости не запрограммирована, то речь идет либо
о первом, либо о втором кадре линии контура, которая состоит из двух кадров.
Если это второй кадр такой линии контура, то это означает, что стартовая и
конечная точка в активной плоскости идентичны. Тогда в любом случае линия
контура состоит из одного движения вертикально к активной плоскости.
• Если запрограммирована точно одна ось активной плоскости, то речь идет либо об
отдельной прямой, конечная точка которой однозначно определена углом и
запрограммированной декартовой координатой, либо о втором кадре состоящей из
двух кадров линии контура. Во втором случае отсутствующая координата
устанавливается равной последней достигнутой (модальной) позиции.
• Если запрограммированы две оси активной плоскости, то речь идет о втором кадре
линии контура, состоящей из двух кадров. Если перед актуальным кадром не стоял
кадр с программированием угла без запрограммированных осей активной
плоскости, то такой кадр не допускается.
Угол А может программироваться только при линейной или сплайн-интерполяции.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
247
Команды перемещения
9.10 Резьбонарезание с постоянным шагом (G33)
9.10
Резьбонарезание с постоянным шагом (G33)
9.10.1
Резьбонарезание с постоянным шагом (G33, SF)
Функция
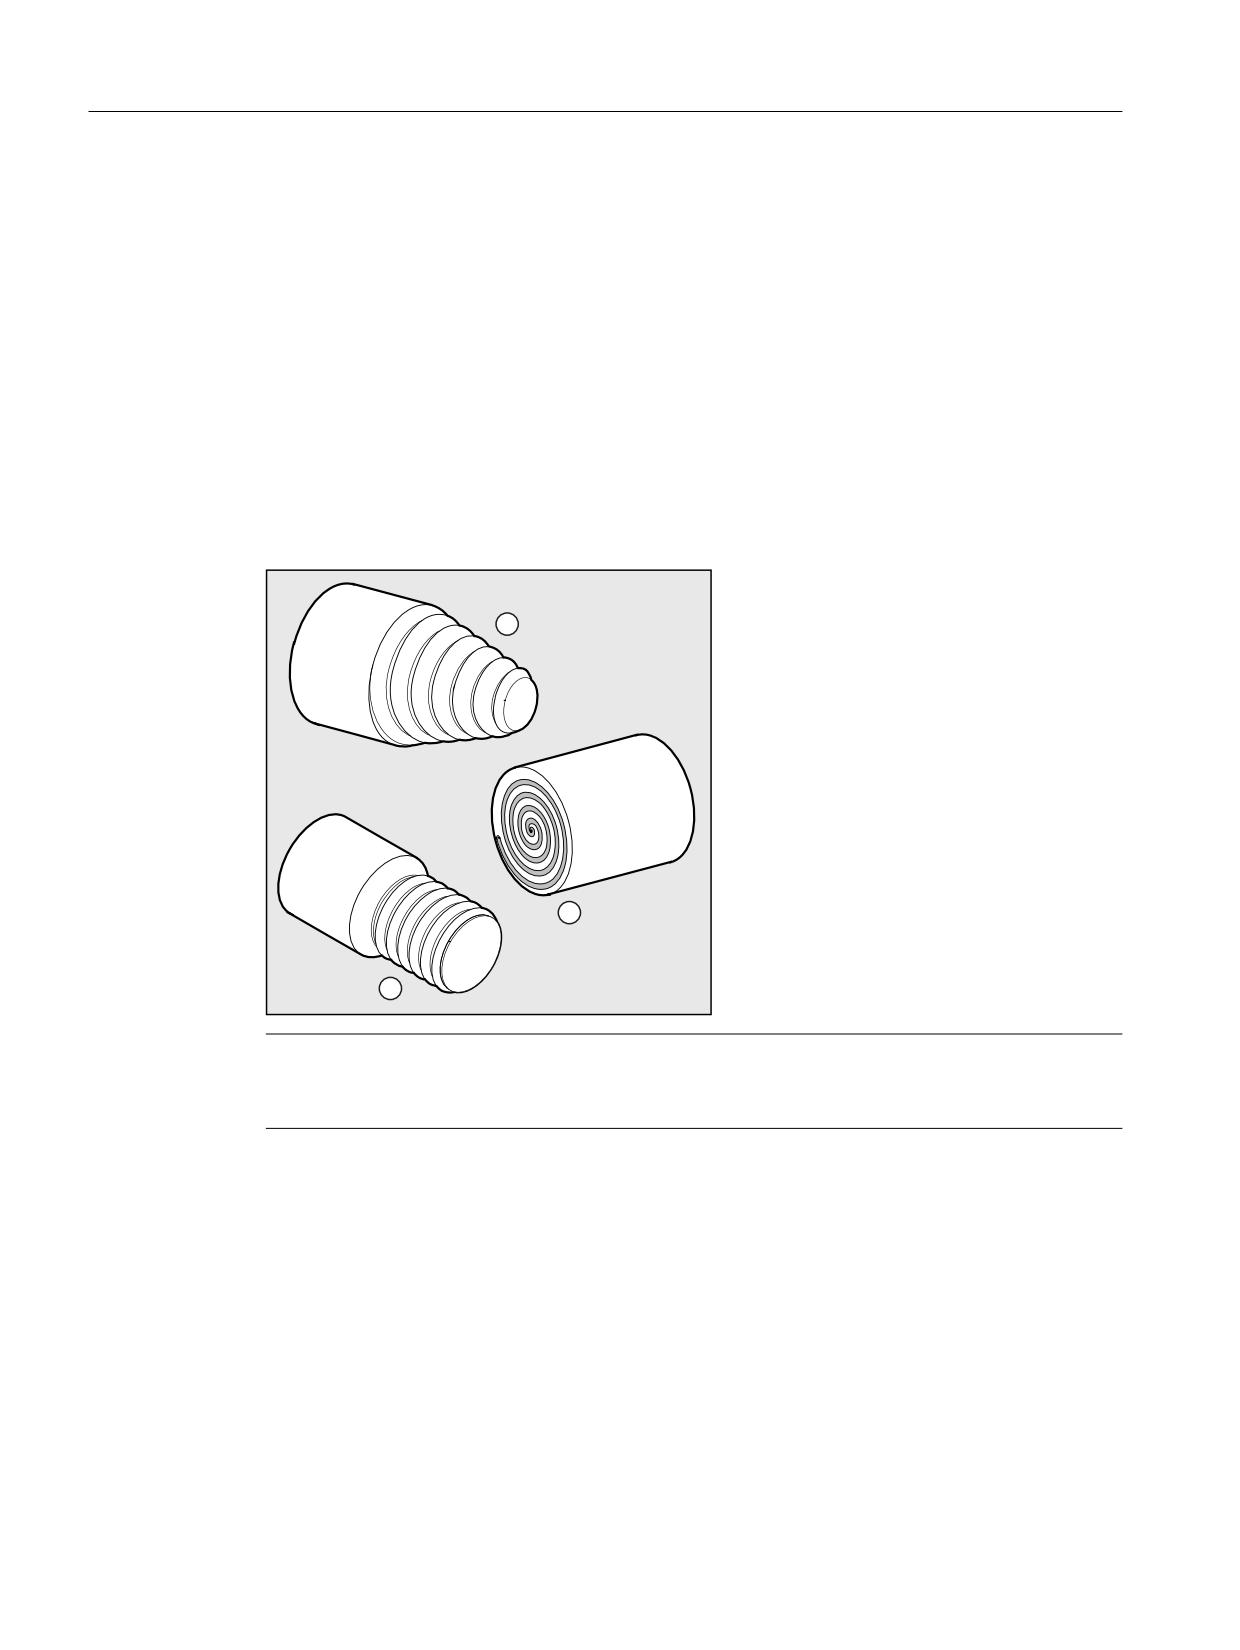
С помощью G33 можно изготовить резьбу с постоянным шагом:
• Цилиндрическая резьба ③
• Спиральная резьба ②
• Коническая резьба ①
Примечание
Техническим условием для резьбонарезания с G33 является шпиндель с регулируемой
скоростью с системой измерения перемещения.
Основы
248
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.10 Резьбонарезание с постоянным шагом (G33)
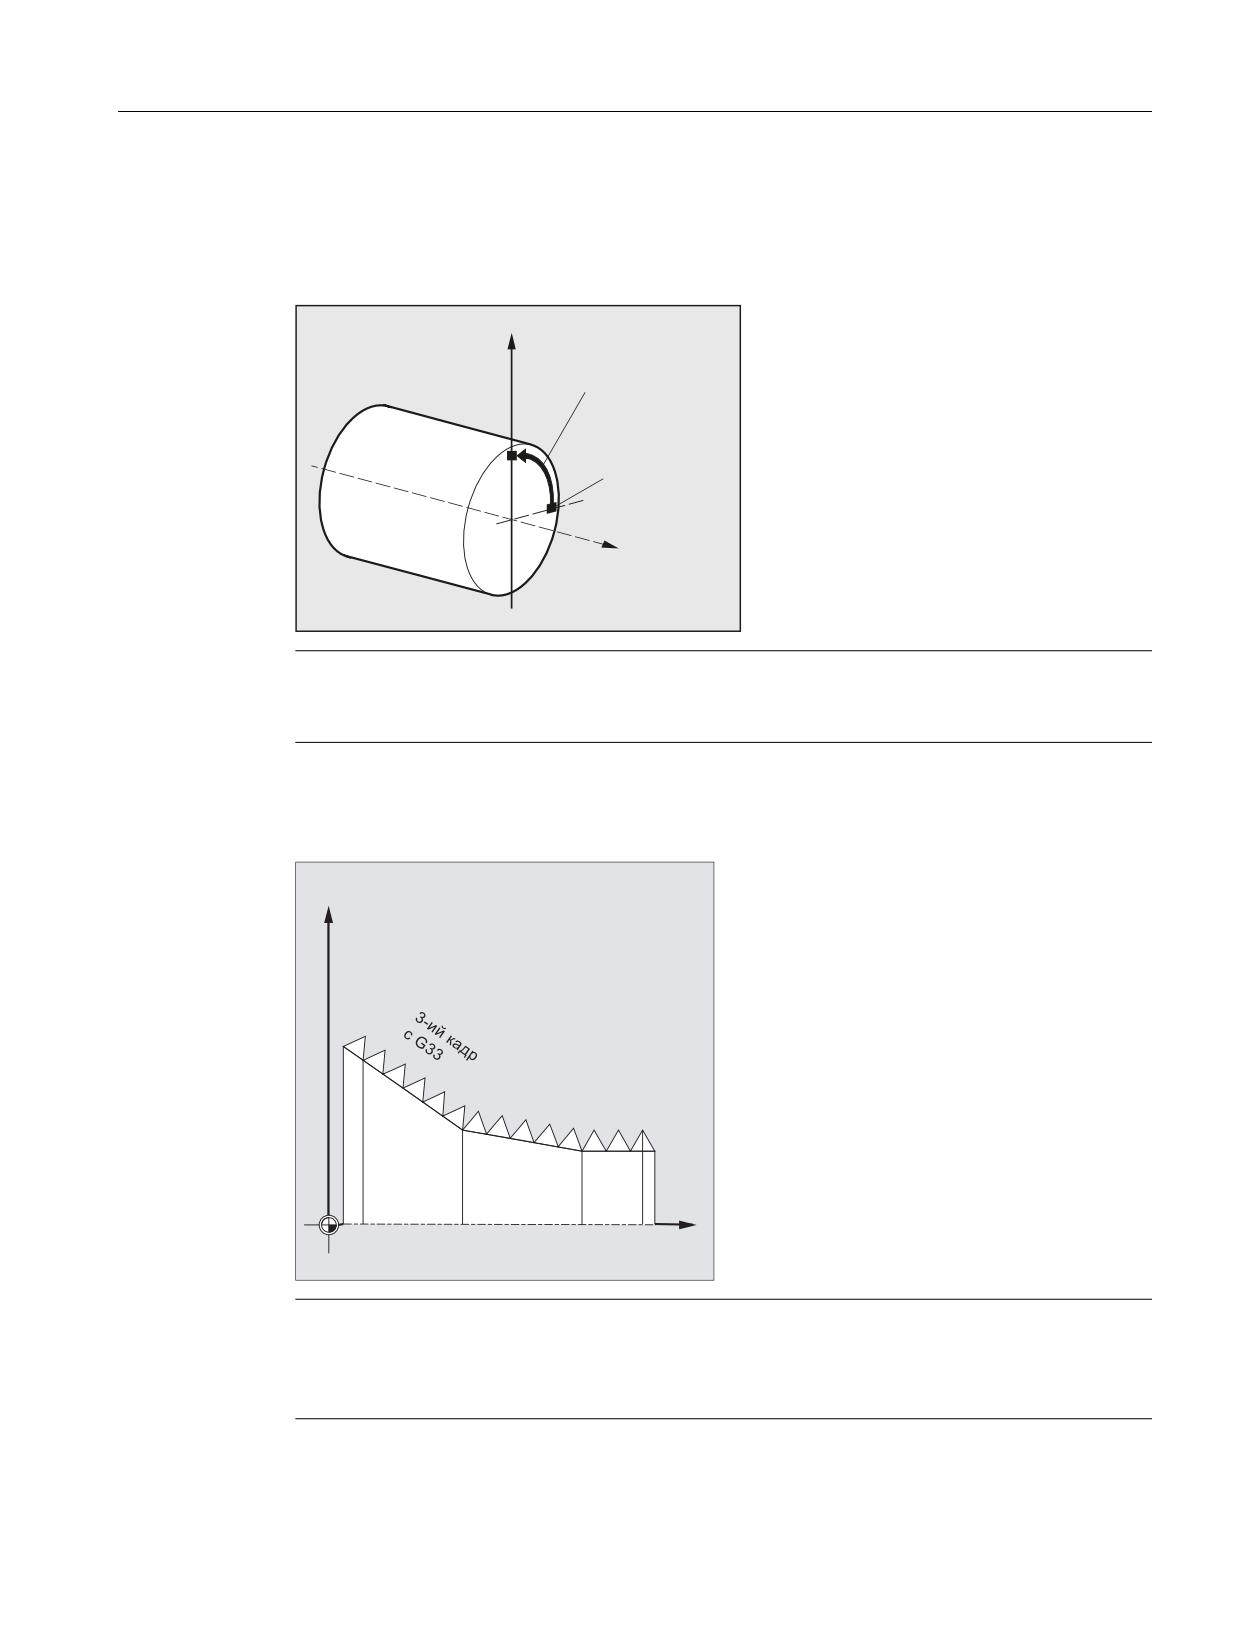
Многозаходная резьба
Многозаходные резьбы (резьбы со смещенными проходами резца) могут изготовляться
посредством указания смещения стартовой точки. Программирование осуществляется
в кадре G33 по адресу SF.
;
̸͓͔͌͌͠͏͌ ͙͇͙͕͉͕͗͐͘
͙͕͑͞͏ ͉ r
̸͙͇͙͕͉͗͐͢ ͚͕͊͒
͋͒ͦ ͎͈͗͌ͣ͢
͚͙͇͔͕͉͕͔͌͘͢͞
͇͔͔͋͌͢
=
Примечание
Если смещение стартовой точки не указано, то используется определенный в
установочных данных "Стартовый угол для резьбы".
Цепочка резьб
С помощью нескольких, последовательно запрограммированных кадров G33можно
изготовить цепочку резьб:
;
͕͐ ͇͑͋͗
͐͢ ͇͑͋͗
͘*
͘*
=
Примечание
С помощью режима управления траекторией G64 посредством опережающего
управления скоростью кадры связываются друг с другом таким образом, что не
возникает скачков скорости.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
249
Команды перемещения
9.10 Резьбонарезание с постоянным шагом (G33)
Направление вращения резьбы
Направление вращения резьбы определяется через направление вращения шпинделя:
• правое вращение с M3 создает правую резьбу
• левое вращение с M4 создает левую резьбу
Синтаксис
Цилиндрическая резьба:
G33 Z… K…
G33 Z… K… SF=…
Спиральная резьба:
G33 X… I…
G33 X… I… SF=…
Коническая резьба:
G33 X… Z… K…
G33 X… Z… K… SF=…
G33 X… Z… I…
G33 X… Z… I… SF=…
Значение
G33:
Команда для резьбонарезания с постоянным шагом
X... Y... Z... :
Конечная(ые) точка(и) в декартовых координатах
I...
Шаг резьбы в направлении X
J...
Шаг резьбы в направлении Y
K...
Шаг резьбы в направлении Z
Z:
Продольная ось
X:
Поперечная ось
Z... K... :
Длина и шаг для цилиндрической резьбы
X... I... :
Диаметр и шаг для спиральной резьбы
I... или K...
Шаг для конической резьбы
Указание (I... или K...) зависит от угла конуса:
< 45°:
Шаг резьбы указывается с K... (шаг резьбы в
продольном направлении).
> 45°:
Шаг резьбы указывается с I... (шаг резьбы в
поперечном направлении).
= 45°:
Шаг резьбы может быть указан с I... или K
SF=...
Смещение стартовой точки (необходимо только для
многозаходных резьб!)
Смещение стартовой точки указывается как абсолютная
угловая позиция.
Диапазон
0.0000 до 359.999 градусов
значений:
Основы
250
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.10 Резьбонарезание с постоянным шагом (G33)
Примеры
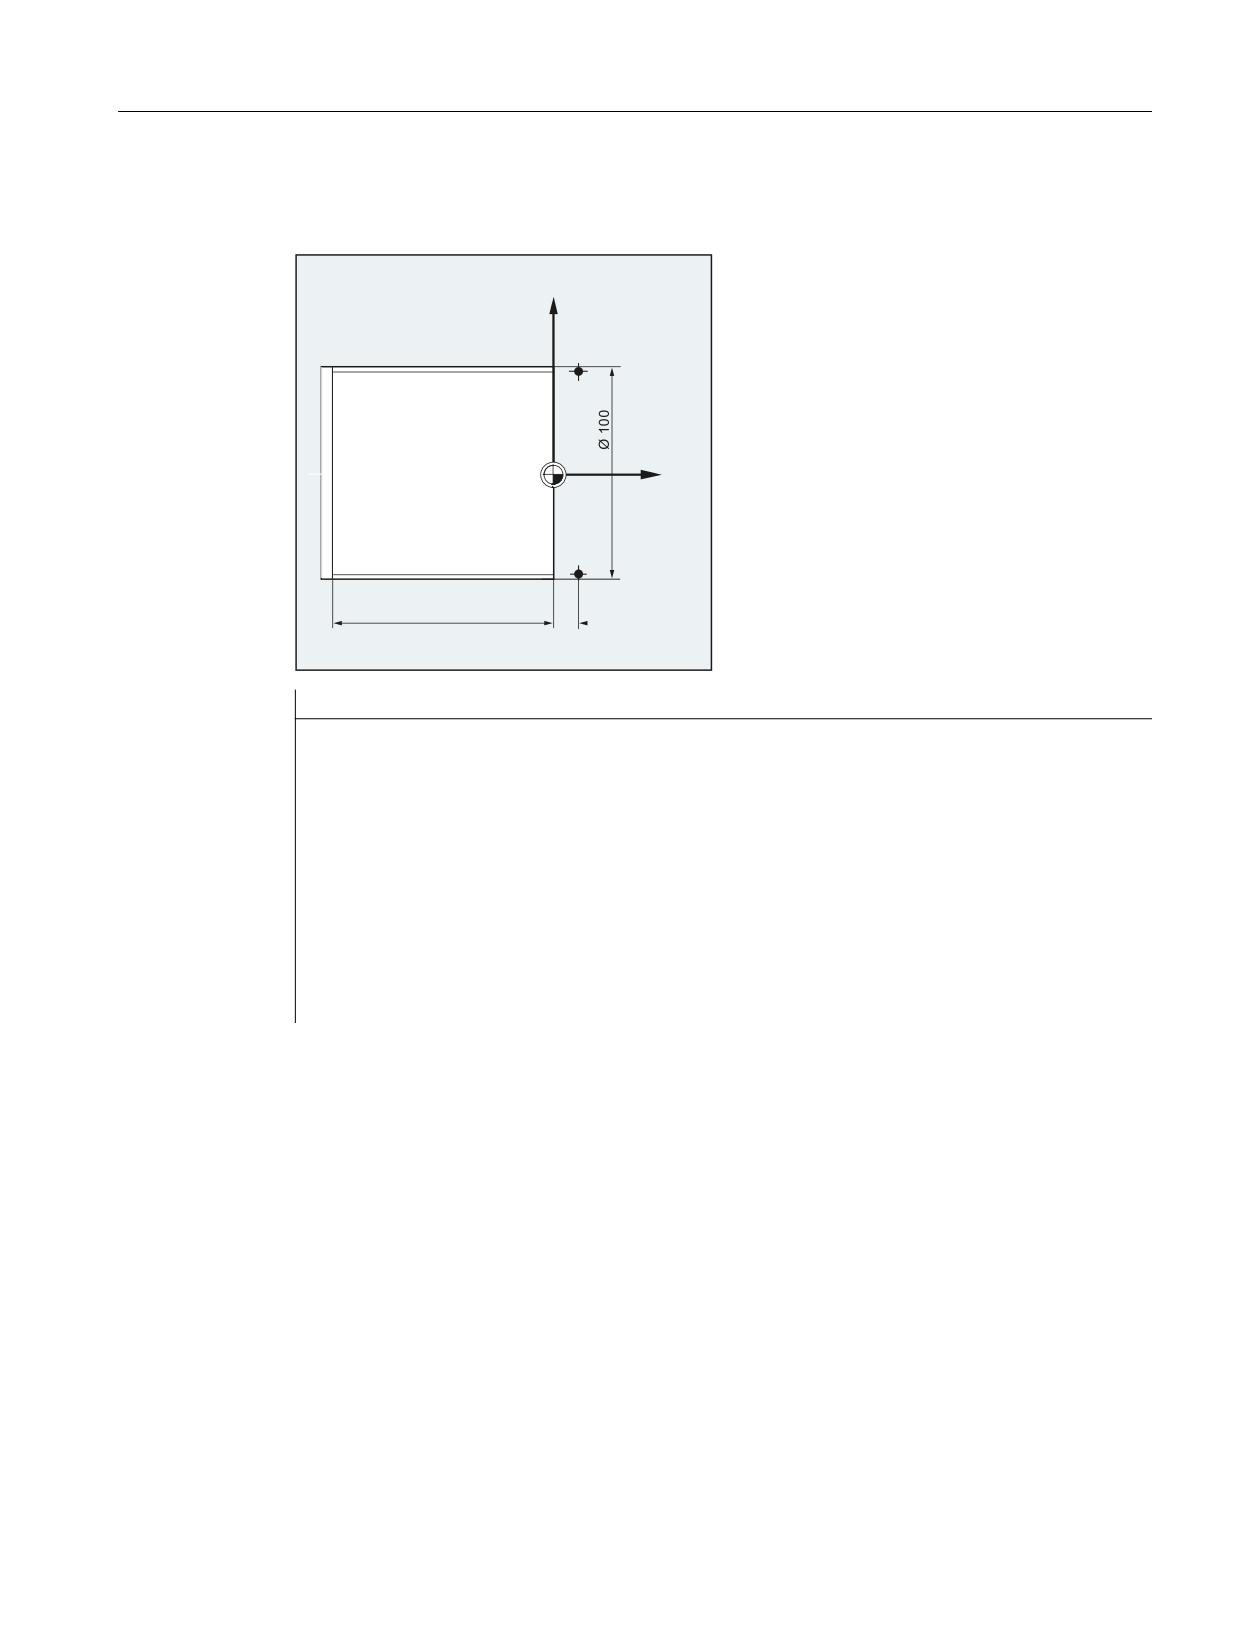
Пример 1: Двухзаходная цилиндрическая резьба со смещением стартовой точки 180°
;
̸͙͇͙͕͉͇͗ͦ
͙͕͇͑͞ r
=
̸͙͇͙͕͉͇͗ͦ
͙͕͇͑͞
r
Программный код
Комментарий
N10 G1 G54 X99 Z10 S500 F100 M3
; Смещение нулевой точки, подвод к
стартовой точке, включение шпинделя.
N20 G33 Z-100 K4
; Цилиндрическая резьба: конечная точка в Z
N30 G0 X102
; Обратный ход на стартовую позицию.
N40 G0 Z10
N50 G1 X99
N60 G33 Z-100 K4 SF=180
;
2. проход резца: смещение стартовой точки
180°
N70 G0 X110
; Отвод инструмента.
N80 G0 Z10
N90 M30
; Конец программы
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
251
Команды перемещения
9.10 Резьбонарезание с постоянным шагом (G33)
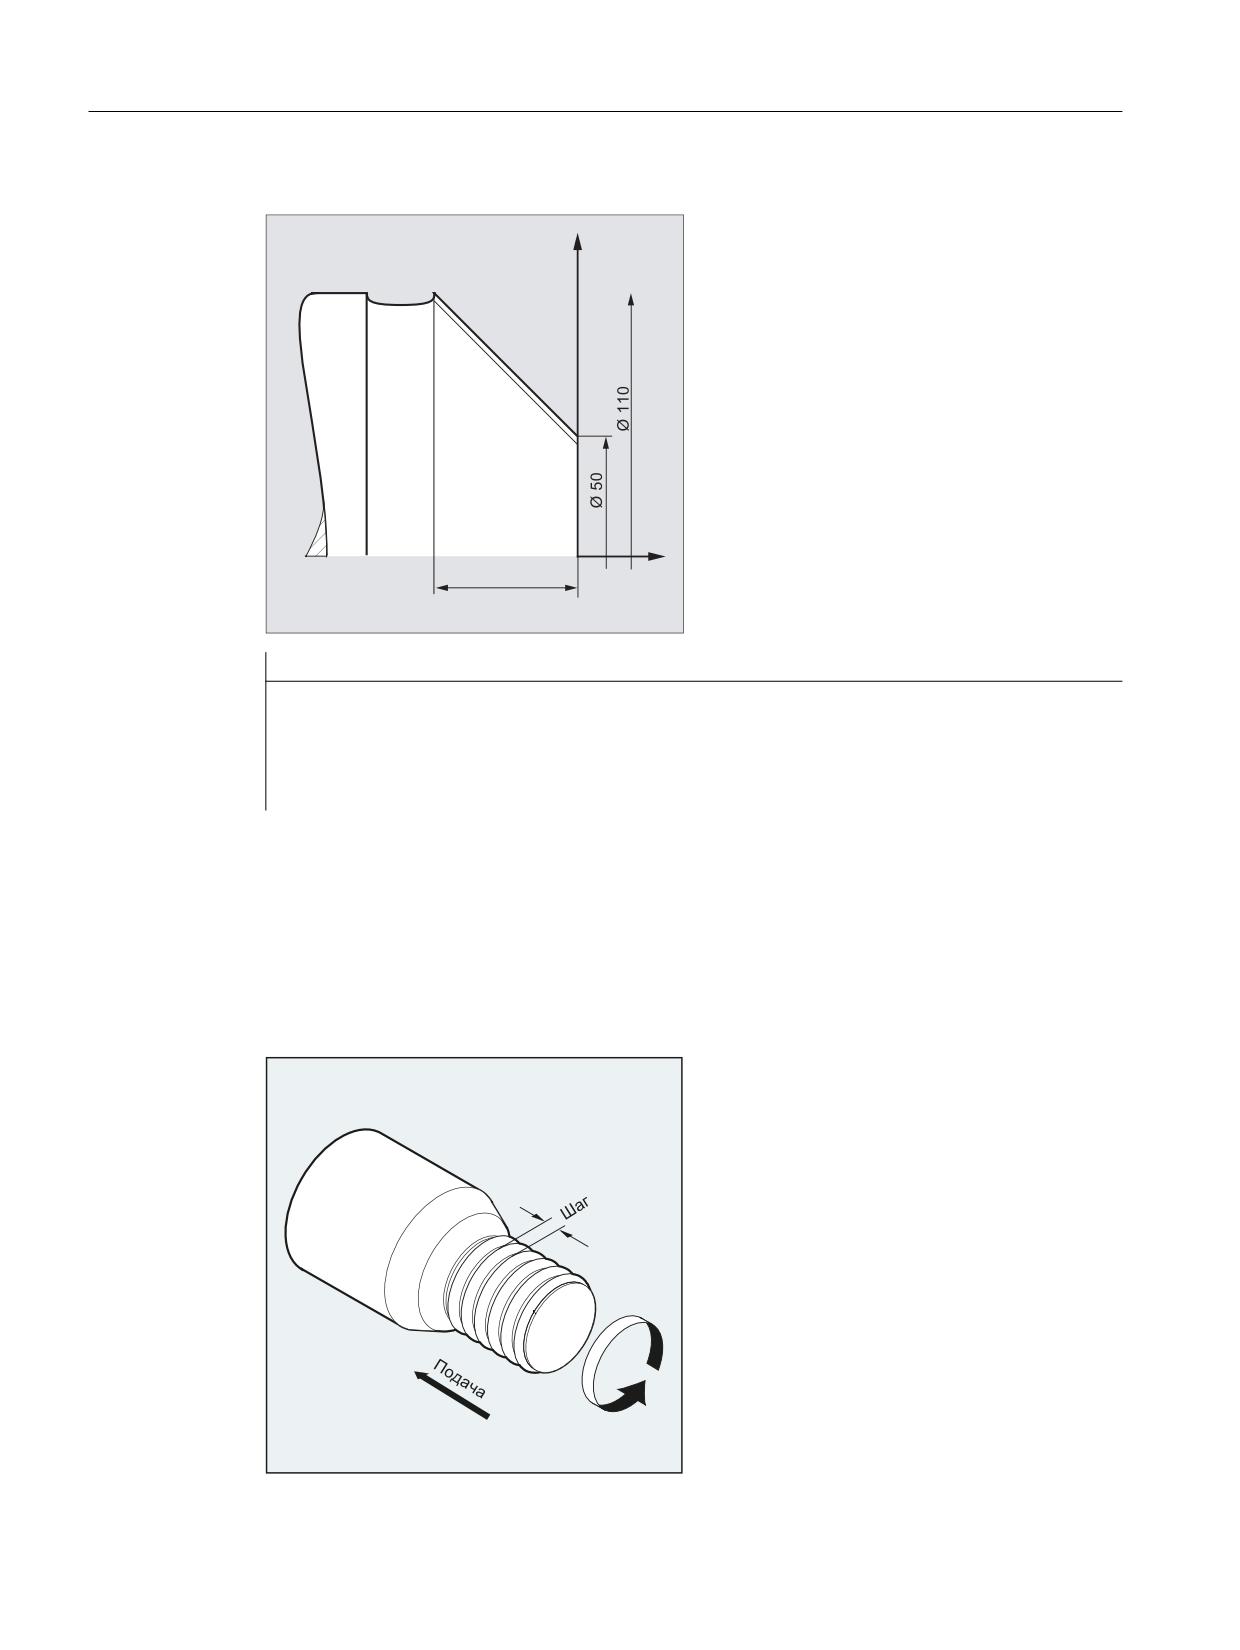
Пример 2: Коническая резьба с углом меньше 45°
;
=
Программный код
Комментарий
N10 G1 X50 Z0 S500 F100 M3
; Подвод к стартовой точке, включение шпинделя
N20 G33 X110 Z-60 K4
; Коническая резьба: Конечная точка в X и Z,
указание шага резьбы с K... в направлении Z
(т.к. угол конуса < 45°).
N30 G0 Z0 M30
; Отвод, конец программы.
Дополнительная информация
Подача для резьбонарезания с G33
СЧПУ вычисляет из запрограммированного числа оборотов шпинделя и шага резьбы
необходимую подачу, с которой токарный резец будет перемещаться по длине резьбы
в продольном и/или поперечном направлении. Подача F не учитывается для G33,
ограничение до максимальной осевой скорости (ускоренный ход) контролируется
СЧПУ.
͇͙͕͙͇̾͘
͉͇͔͗͌͠͏ͦ
Основы
252
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.10 Резьбонарезание с постоянным шагом (G33)
Цилиндрическая резьба
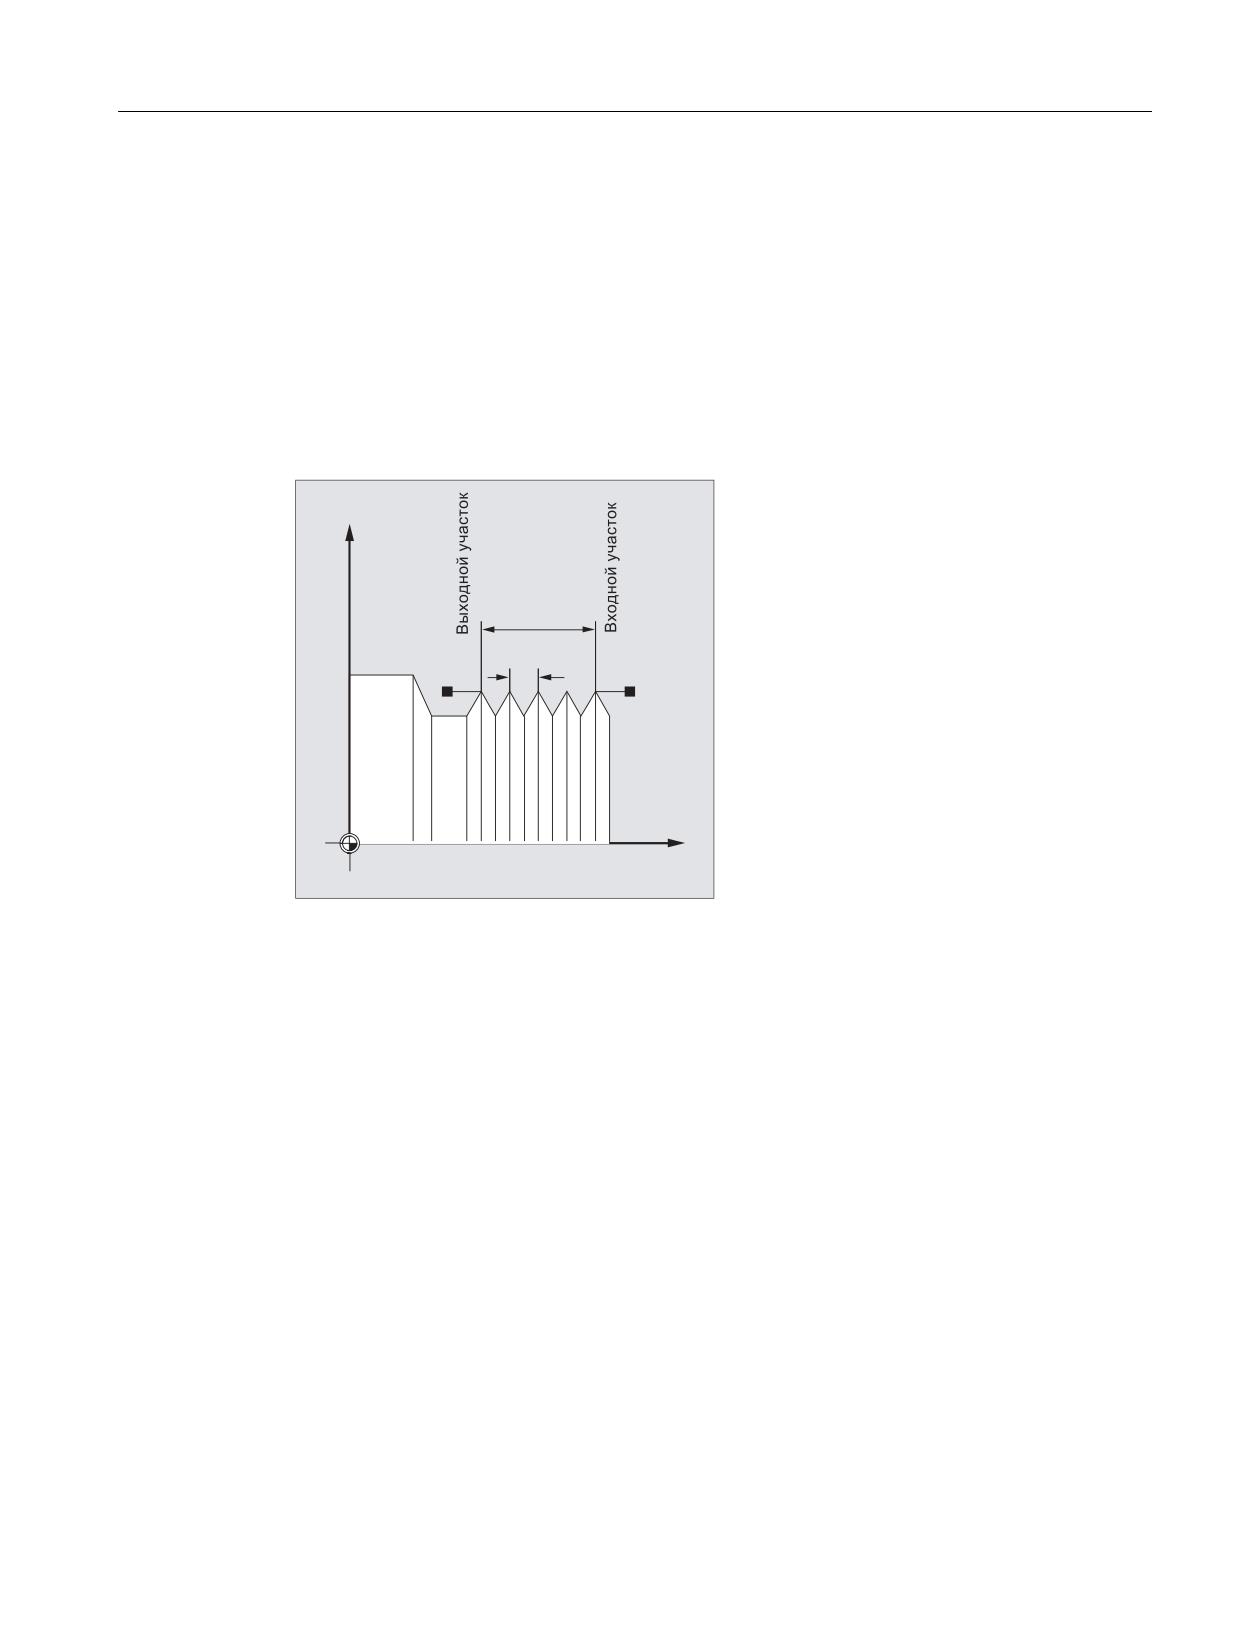
Цилиндрическая резьба описывается через:
• длину резьбы
• шаг резьбы
Длина резьбы вводится с одной из декартовых координат X, Y или Z в абсолютном или
составном размере (на токарных станках преимущественно в направлении Z).
Дополнительно учитываются входные и выходные участки, на которых подача
увеличивается или уменьшается.
Шаг резьбы вводиться по адресам I, J, K (у токарных станков преимущественно с K).
;
=
=
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
253
Команды перемещения
9.10 Резьбонарезание с постоянным шагом (G33)
Спиральная резьба
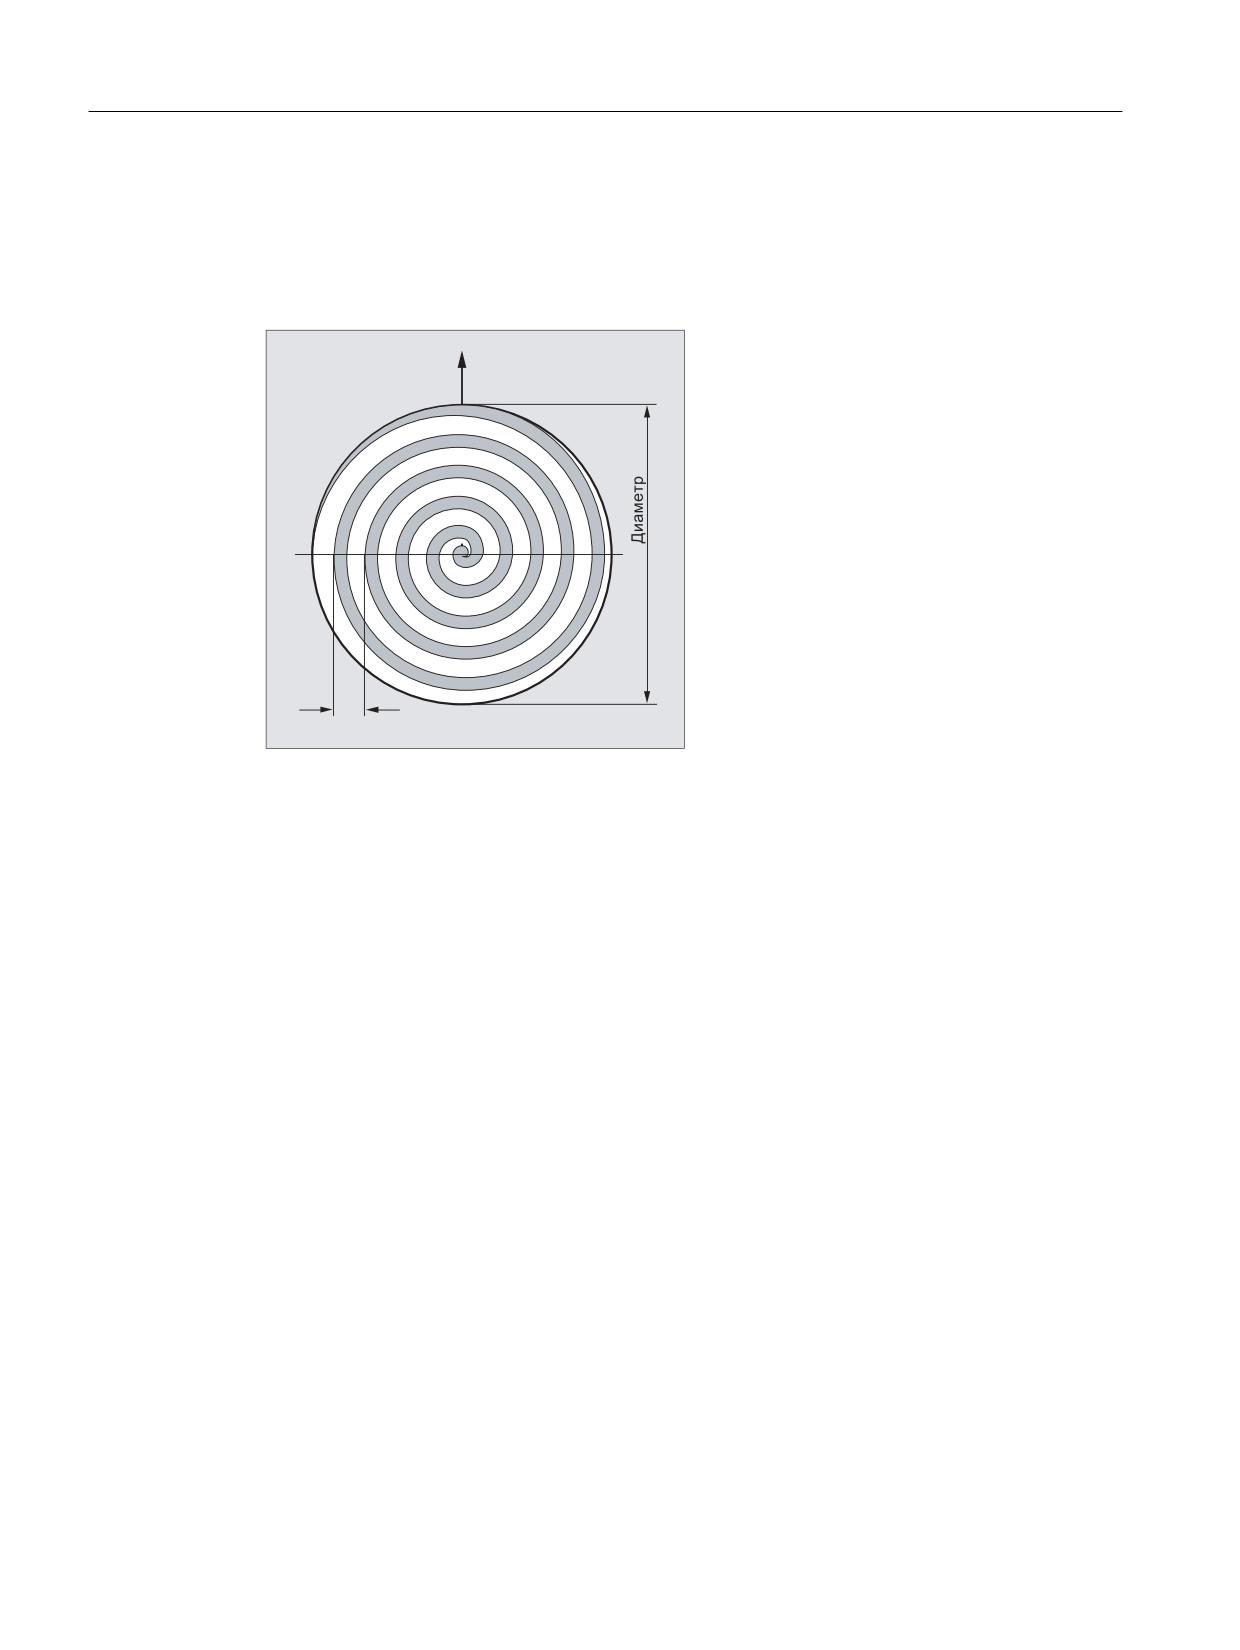
Спиральная резьба описывается через:
• диаметр резьбы (преимущественно в направлении X)
• шаг резьбы (преимущественно с I)
;
,
͇̿͊
Основы
254
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.10 Резьбонарезание с постоянным шагом (G33)
Коническая резьба
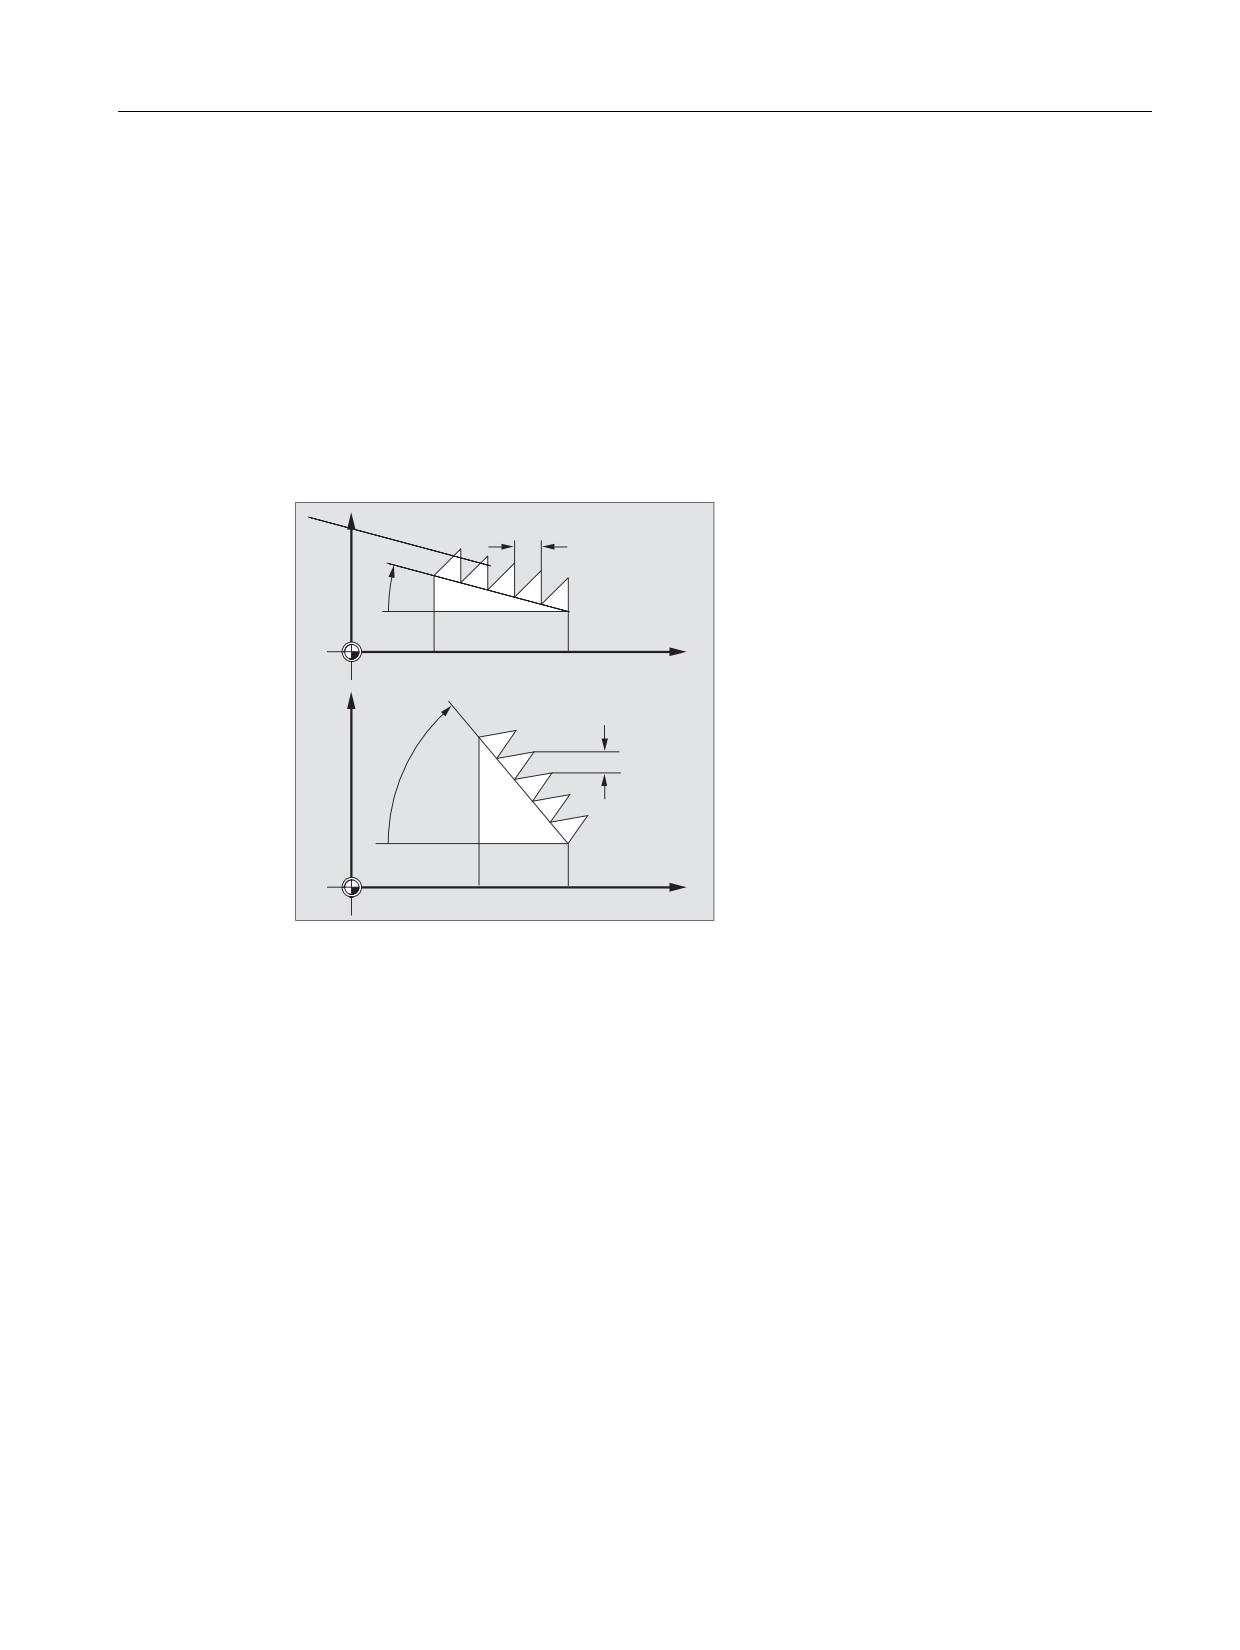
Коническая резьба описывается через:
• конечную точку в продольном и поперечном направлении (контур конуса)
• шаг резьбы
Контур конуса вводится в декартовых координатах X, Y, Z в основном или составном
размере, при обработке на токарных станках преимущественно в направлении X и Z.
Дополнительно учитываются входные и выходные участки, на которых подача
увеличивается или уменьшается.
Указание шага зависит от угла конуса (угол между продольной осью и боковой
поверхностью конуса):
;
r
=
;
,
! r
=
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
255
Команды перемещения
9.10 Резьбонарезание с постоянным шагом (G33)
9.10.2
Запрограммированный входной и выходной участок (DITS, DITE)
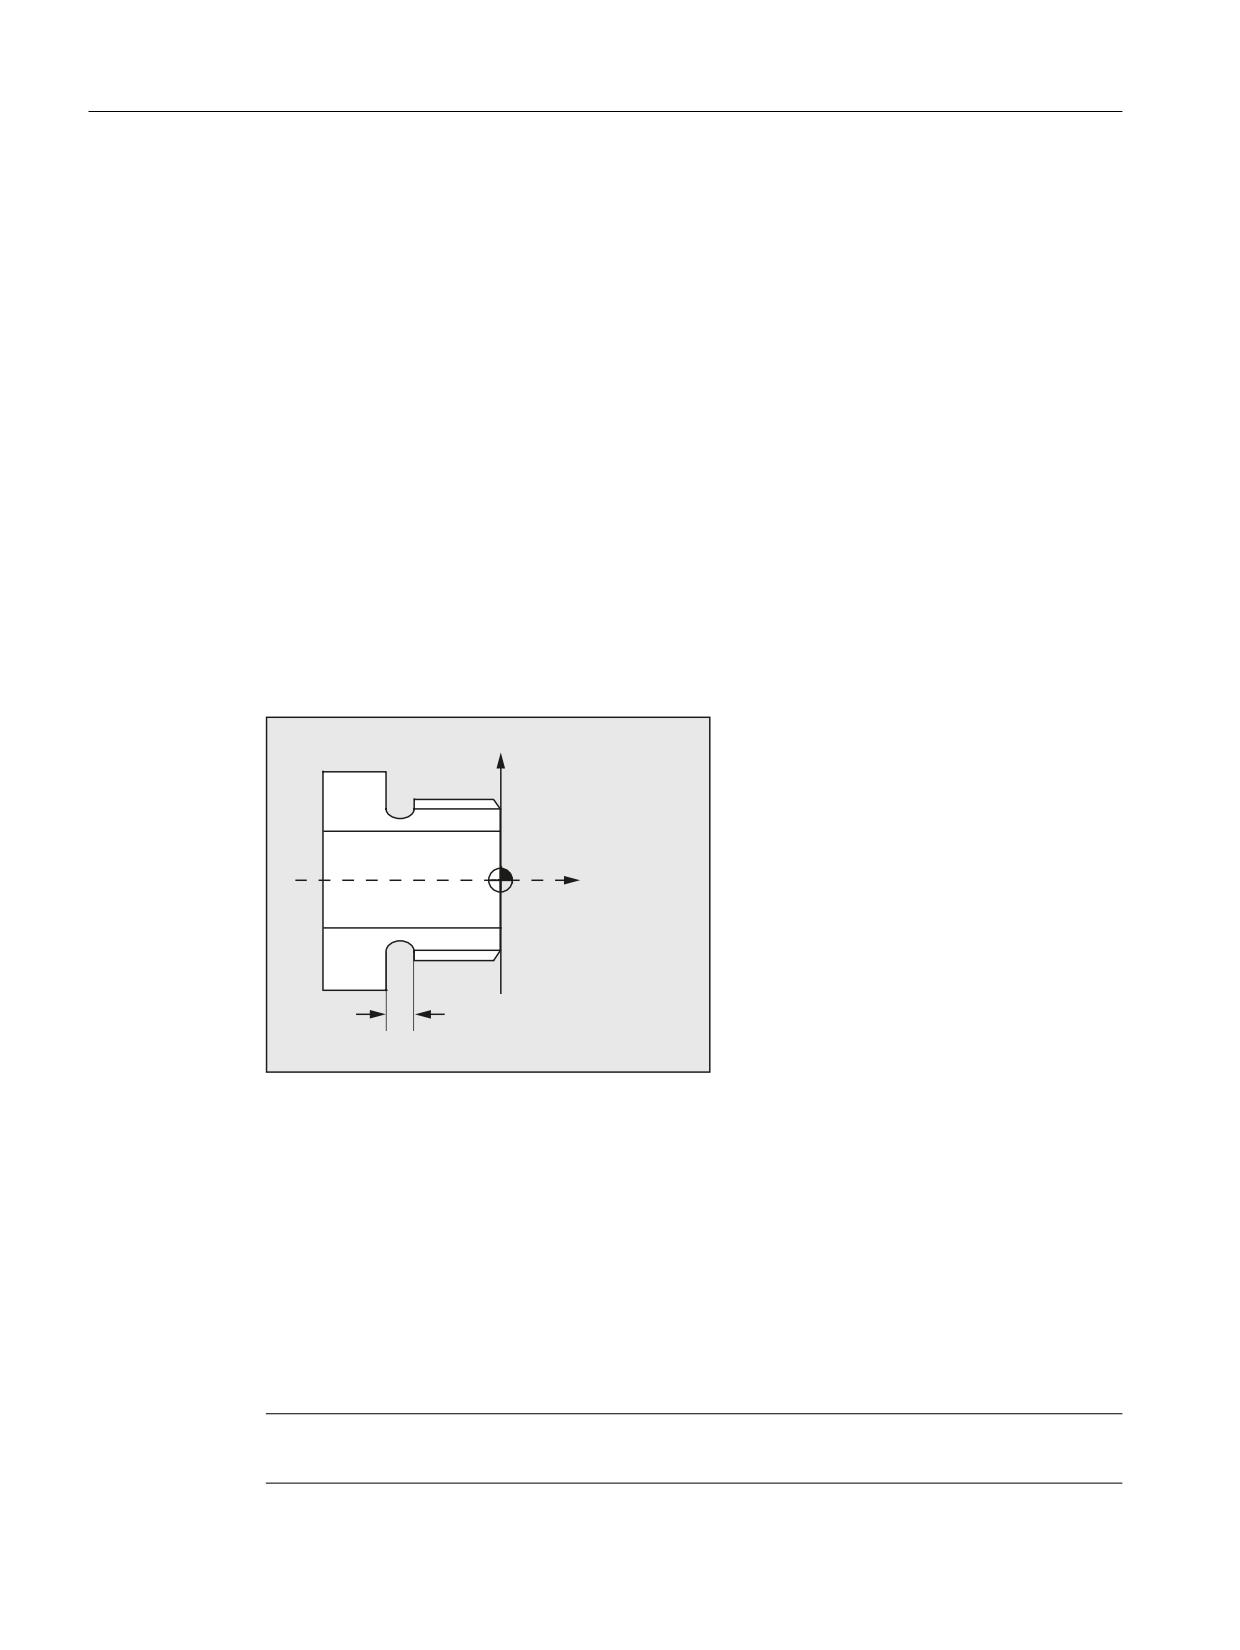
Функция
С помощью команд DITS и DITE может быть задана траекторная рампа при разгоне и
торможении и тем самым при слишком коротком входе/выходе инструмента подача
может быть соответственно согласована:
• Слишком короткий входной участок
Из-за буртика на входе резьбы недостаточно места для стартовой рампы
инструмента - поэтому она должна быть задана более короткой через DITS.
• Слишком короткие выходной участок
Из-за буртика на выходе резьбы недостаточно места для рампы торможения
инструмента, из-за чего существует опасность столкновения между деталью и
резцом.
Рампа торможения инструмента через DITE может быть задана более короткой. Но
столкновение все же возможно.
Решение: запрограммировать более короткую резьбу, уменьшить число оборотов
шпинделя.
;
=
̩͕͔͕͋͐͜ ͏͒͏ ͉͕͔͕͋͐͢͜ ͚͇͙͕͑͘͞
͉ ͎͇͉͏͘͏͓͕͙͘͏ ͕͙ ͔͇͖͇͉͔͗͒͌͏ͦ
͕͈͇͈͕͙͗͑͏
Синтаксис
DITS=<значение>
DITE=<значение>
Значение
DITS:
Определить входной участок резьбы
DITE:
Определить выходной участок резьбы
<значение
Указание значения для входного или выходного участка
>:
Диапазон
-1, 0, ... n
значений:
Примечание
В DITS и DITE программируются исключительно пути, но не позиции.
Основы
256
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.10 Резьбонарезание с постоянным шагом (G33)
Примечание
Командам DITS и DITE соответствуют установочные данные
SD42010 $SC_THREAD_RAMP_DISP[0,1], в которые записываются
запрограммированные пути. Если перед или в первом кадре резьбы не
запрограммирован входной участок/участок торможения, то он определяется из
актуального содержания SD42010.
Литература:
Описание функций "Основные функции"; Подачи (V1)
Пример
Программный код
Комментарий
N40 G90 G0 Z100 X10 SOFT M3 S500
N50 G33 Z50 K5 SF=180 DITS=1 DITE=3
; Начало перешлифовки на Z=53.
N60 G0 X20
Дополнительная информация
При слишком маленьком входном и/или выходном участке, ось резьбы ускоряется
сильнее, чем это предусмотрено в проектировании. Поэтому возникает перегрузка оси
по ускорению.
Для входа резьбы в этом случае выводится ошибка 22280 "Слишком короткий
запрограммированный входной участок" (при соответствующем проектировании в MD
11411 ENABLE_ALARM_MASK). Ошибка является только информативной и не влияет
на выполнение программы обработки детали.
Через MD10710 $MN_PROG_SD_RESET_SAVE_TAB можно установить, чтобы
записанное из программы обработки детали значение при RESET записывалось бы в
соответствующие установочные данные. Тем самым значения сохраняются после
Power On.
Примечание
DITE действует на конце резьбы как интервал перешлифовки. Таким образом,
достигается плавное изменение движения оси.
При установке кадра с помощью команды DITS и/или DITE в интерполятор
запрограммированный в DITS путь передается в установочные данные SD42010
$SC_THREAD_RAMP_DISP[0], а запрограммированный в DITE путь - в установочные
данные SD42010 $SC_THREAD_RAMP_DISP[1].
Для запрограммированного входного/выходного участка действует актуальная
установка указания размеров (дюймовое/метрическое).
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
257
Команды перемещения
9.11 Резьбонарезание с увеличивающимся или уменьшающимся шагом (G34, G35)
9.11
Резьбонарезание с увеличивающимся или уменьшающимся шагом
(G34, G35)
Функция
С помощью команд G34 и G35 к функциональности G33была добавлена возможность
дополнительного программирования изменения шага резьбы по адресу F. В случае G34
это приводит к линейному увеличению, в случае G35 к линейному уменьшению шага
резьбы. Таким образом, команды G34 и G35 могут использоваться для изготовления
самонарезающихся резьб.
Синтаксис
Цилиндрическая резьбы с увеличивающимся шагом:
G34 Z… K… F...
Цилиндрическая резьбы с уменьшающимся шагом:
G35 Z… K… F...
Спиральная резьбы с увеличивающимся шагом:
G34 X… I… F...
Спиральная резьбы с уменьшающимся шагом:
G35 X… I… F...
Коническая резьбы с увеличивающимся шагом:
G34 X… Z… K… F...
G34 X… Z… I… F...
Коническая резьбы с уменьшающимся шагом:
G35 X… Z… K… F...
G35 X… Z… I… F...
Значение
G34:
Команда для резьбонарезания с линейно увеличивающимся
шагом
G35:
Команда для резьбонарезания с линейно уменьшающимся
шагом
X... Y... Z... :
Конечная(ые) точка(и) в декартовых координатах
I...
Шаг резьбы в направлении X
J...
Шаг резьбы в направлении Y
Основы
258
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.11 Резьбонарезание с увеличивающимся или уменьшающимся шагом (G34, G35)
K...
Шаг резьбы в направлении Z
F...
Изменение шага резьбы
Если начальный и конечный шаг резьбы известны, то
программируемое изменение шага резьбы может быть
вычислено по следующей формуле:
Где:
NH
ND
)
> ͓͓ ͕͈ @
,
*
ka:
шаг резьбы (шаг резьбы координаты заданной точки)
[мм/об]
kG:
начальный шаг резьбы (запрограммирован в I, J или K)
[мм/об]
IG:
длина резьбы [мм]
Пример
Программный код
Комментарий
N1608 M3 S10
; Шпиндель вкл.
N1609 G0 G64 Z40 X216
; Подвод к стартовой точке.
N1610 G33 Z0 K100 SF=R14
; Резьбонарезание с постоянным шагом
(100 мм/об)
N1611 G35 Z-200 K100 F17.045455
; Уменьшение шага: 17.0454 мм/U2
Шаг на конце кадра: 50мм/об
N1612 G33 Z-240 K50
; Проход кадра резьбы без рывка.
N1613 G0 X218
N1614 G0 Z40
N1615 M17
Литература
Описание функций "Основные функции"; Подачи (V1); глава: "Линейно-прогрессивное/
дегрессивное изменение шага резьбы при G34 и G35"
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
259
Команды перемещения
9.12 Нарезание внутренней резьбы без компенсирующего патрона (G331, G332)
9.12
Нарезание внутренней резьбы без компенсирующего патрона
(G331, G332)
Условие
Техническим условием для нарезания внутренней резьбы без компенсирующего
патрона является управляемый по положению шпиндель с системой измерения
перемещений.
Функция
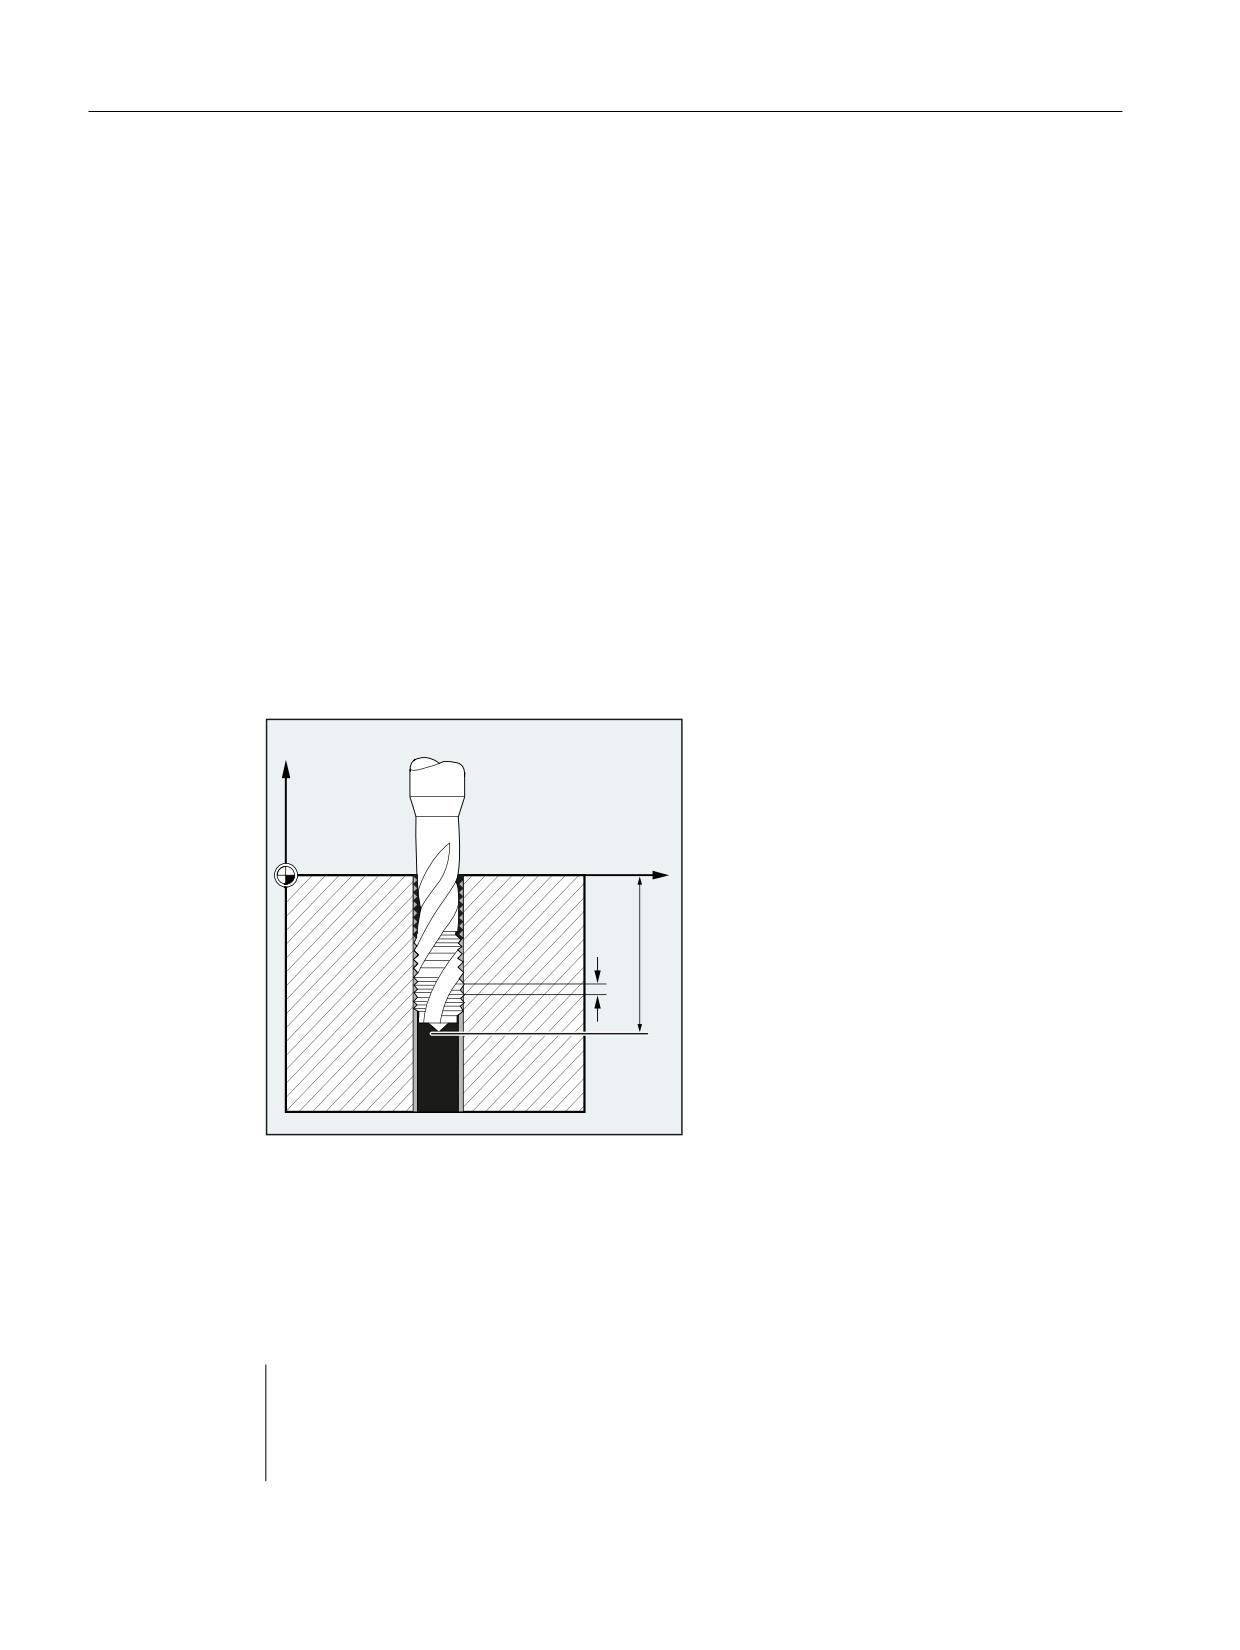
Нарезание внутренней резьбы без компенсирующего патрона программируется с
помощью команд G331 и G332. Подготовленный для нарезания внутренней резьбы
шпиндель в режиме ориентации с системой измерения перемещения может выполнять
следующие движения:
• G331: нарезание внутренней резьбы с шагом резьбы в направлении сверления до
конечной точки
• G332: движение обратного хода с тем же шагом как и G331
=
;
Правая или левая резьба устанавливается через знак шага:
• Положительный шаг → правый ход (как M3)
• Отрицательный шаг → левый ход (как M4)
Дополнительно по адресу S программируется желаемая скорость.
Синтаксис
SPOS=<значение>
G331 S...
G331 X… Y… Z… I… J… K…
G332 X… Y… Z… I… J… K…
Основы
260
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.12 Нарезание внутренней резьбы без компенсирующего патрона (G331, G332)
• Программирование SPOS (или M70) перед обработкой резьбы необходимо только в
следующих случаях:
- Для резьб, изготовляемых многократной обработкой.
- Для технологических процессов, в которых необходима определенная стартовая
позиция резьбы.
Напротив, при обработке нескольких последовательных резьбы, программирование
SPOS (или M70) может быть исключено (преимущество: оптимизация времени).
• Скорость шпинделя должна стоять в отдельном кадре G331 без движения осей
перед обработкой резьбы (G331 X… Y… Z… I… J… K…).
Значение
G331:
Команда: Нарезание внутренней резьбы
Отверстие описывается глубиной сверления и шагом резьбы.
Активность:
модально
G332:
Команда: Обратный ход нарезания внутренней резьбы
Это движение описывается тем же шагом, что и движение G331.
Реверсирование шпинделя осуществляется автоматически.
Активность:
модально
X... Y... Z... : Глубина сверления (конечная точка резьбы в декартовых
координатах)
I... :
Шаг резьбы в направлении X
J... :
Шаг резьбы в направлении Y
K... :
Шаг резьбы в направлении Z
Диапазон значений шага:
±0.001 до 2000.00 мм/оборот
Примечание
После G332 (отвод) с помощью G331 может быть нарезана следующая резьба.
Примечание
Второй блок данных ступеней редуктора
Для достижения эффективного согласования скорости шпинделя и момента двигателя
и возможности более быстрого разгона при нарезании внутренней резьбы, в спец. для
оси машинных данных может быть предустановлен второй блок данных ступеней
редуктора, отличный от первого блока данных ступеней редуктора и также
независимый от его порогов переключения скорости, для двух других
конфигурируемых порогов переключения (макс. скорость и мин. скорость). Следовать
указаниям изготовителя станка.
Литература:
Описание функций "Основные функции"; Шпиндели (S1), глава: " Конфигурируемые
настройки редуктора"
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
261
Команды перемещения
9.12 Нарезание внутренней резьбы без компенсирующего патрона (G331, G332)
Примеры
Пример 1: G331 и G332
Программный код
Комментарий
N10 SPOS[n]=0
; Подготовка нарезания внутренней
резьбы.
N20 G0 X0 Y0 Z2
; Подвод к стартовой точке.
N30 G331 Z-50 K-4 S200
; Нарезание внутренней резьбы, глубина
сверления 50, шаг K отрицательный =
левое направление вращения шпинделя.
N40 G332 Z3 K-4
; Отвод, автоматическое изменение
направления.
N50 G1 F1000 X100 Y100 Z100 S300 M3
; Шпиндель снова работает в шпиндельном
режиме.
N60 M30
; Конец программы
Пример 2: Вывод запрограммированной скорости сверления на актуальной ступени
редуктора
Программный код
Комментарий
N05 M40 S500
; Включается ступень редуктора 1, т.к.
запрограммированная скорость шпинделя 500 об/мин
лежит в диапазоне от 20 до 1028 об/мин.
N55 SPOS=0
; Точно установить шпиндель.
N60 G331 Z-10 K5 S800
; Изготовление резьбы, скорость шпинделя 800 об/мин на
ступени редуктора 1.
Подходящая для запрограммированной скорости шпинделя S500 ступень редуктора
для M40 определяется из первого блока данных ступеней редуктора.
Запрограммированная скорость сверления, к примеру S800, выводится на актуальной
ступени редуктора и при необходимости ограничена до макс. скорости ступени
редуктора. Автоматическая смена ступеней редуктора после выполнения SPOS
невозможна. Условием автоматической смены ступеней редуктора является режим
управления по скорости шпинделя.
Примечание
Если при скорости шпинделя в 800 об/мин необходимо выбрать ступень редуктора 2,
то пороги переключения для макс. и мин. скорости для этого должны быть
сконфигурированы в соответствующих машинных данных второго блока данных
ступеней редуктора (см. примеры ниже).
Основы
262
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.12 Нарезание внутренней резьбы без компенсирующего патрона (G331, G332)
Пример 3: Использование второго блока данных ступеней редуктора
Пороги переключения второго блока данных ступеней редуктора для макс. и мин.
скорости обрабатываются модально при G331/G332 и программировании значения S
для активного мастер-шпинделя. Автоматическая смена ступеней редуктора M40
должна быть активной. Определенная таким образом ступень редуктора сравнивается
с активной ступенью редуктора. Если между ними существует различие, то
выполняется смена ступеней редуктора.
Программный код
Комментарий
N05 M40 S500
; Выбирается ступень редуктора 1
N50 G331 S800
; Мастер-шпиндель со 2-ым блоком данных ступеней редуктора:
Выбирается ступень редуктора 2
N55 SPOS=0
; Точно установить шпиндель.
N60 G331 Z-10 K5
; Выполнить нарезание внутренней резьбы, разгон шпинделя из 2-
ого блока данных ступеней редуктора.
Пример 4: Скорость не программируется → контроль ступени редуктора
Если при использовании второго блока данных ступеней редуктора с G331 скорость не
программируется, то резьба изготовляется с последней запрограммированной
скоростью. Смена ступеней редуктора не выполняется. Но в этом случае
контролируется, лежит ли последняя запрограммированная скорость в заданном
диапазоне скорости (пороги переключения для макс. и мин. скорости) активной ступени
редуктора. В ином случае сигнализируется ошибка 16748.
Программный код
Комментарий
N05 M40 S800
; Выбирается ступень редуктора 1, первый блок данных ступеней
редуктора активен.
N55 SPOS=0
N60 G331 Z-10 K5
; Контроль скорости шпинделя 800 об/мин с блоком данных
ступеней редуктора 2: Должна была быть активна ступень
редуктора 2, сигнализируется ошибка 16748.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
263
Команды перемещения
9.12 Нарезание внутренней резьбы без компенсирующего патрона (G331, G332)
Пример 5: Смена ступеней редуктора невозможна → контроль ступени редуктора
Если при использовании второго блока данных ступеней редуктора в кадре G331
дополнительно к геометрии программируется скорость шпинделя, то, если скорость
выходит за пределы заданного диапазона скоростей (пороги переключения для макс. и
мин. скорости) активной ступени редуктора, смена ступеней редуктора не может быть
выполнена, т.к. в этом случае не было бы выдержано движение по траектории
шпинделя и оси(ей) подачи.
Как и в примере выше, в кадре G331контролируется скорость и ступень редуктора и при
необходимости сигнализируется ошибка 16748.
Программный код
Комментарий
N05 M40 S500
; Выбирается ступень редуктора 1
N55 SPOS=0
N60 G331 Z-10 K5 S800
; Смена ступеней редуктора невозможна, контроль скорости
шпинделя 800 об/мин с блоком данных ступеней редуктора
2: Должна была быть активна ступень редуктора 2,
сигнализируется ошибка 16748.
Пример 6: Программирование без SPOS
Программный код
Комментарий
N05 M40 S500
; Выбирается ступень редуктора 1
N50 G331 S800
; Мастер-шпиндель со 2-ым блоком данных ступеней редуктора:
Выбирается ступень редуктора 2
N60 G331 Z-10 K5
; Изготовить резьбу, разгон шпинделя из 2-ого блока данных
ступеней редуктора.
Резьбовая интерполяция для шпинделя начинается от актуальной позиции, которая
зависит от обработанной прежде области программы обработки детали, к примеру,
если была выполнена смена ступеней редуктора. Поэтому дополнительная обработка
резьбы может стать невозможной.
Примечание
Учитывать, что при обработке с несколькими шпинделями сверлильный шпиндель
должен быть и мастер-шпинделем. Через программирование SETMS(<номер
шпинделя>) сверлильный шпиндель может быть назначен мастер-шпинделем.
Основы
264
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.13 Нарезание внутренней резьбы с компенсирующим патроном (G63)
9.13
Нарезание внутренней резьбы с компенсирующим патроном (G63)
Функция
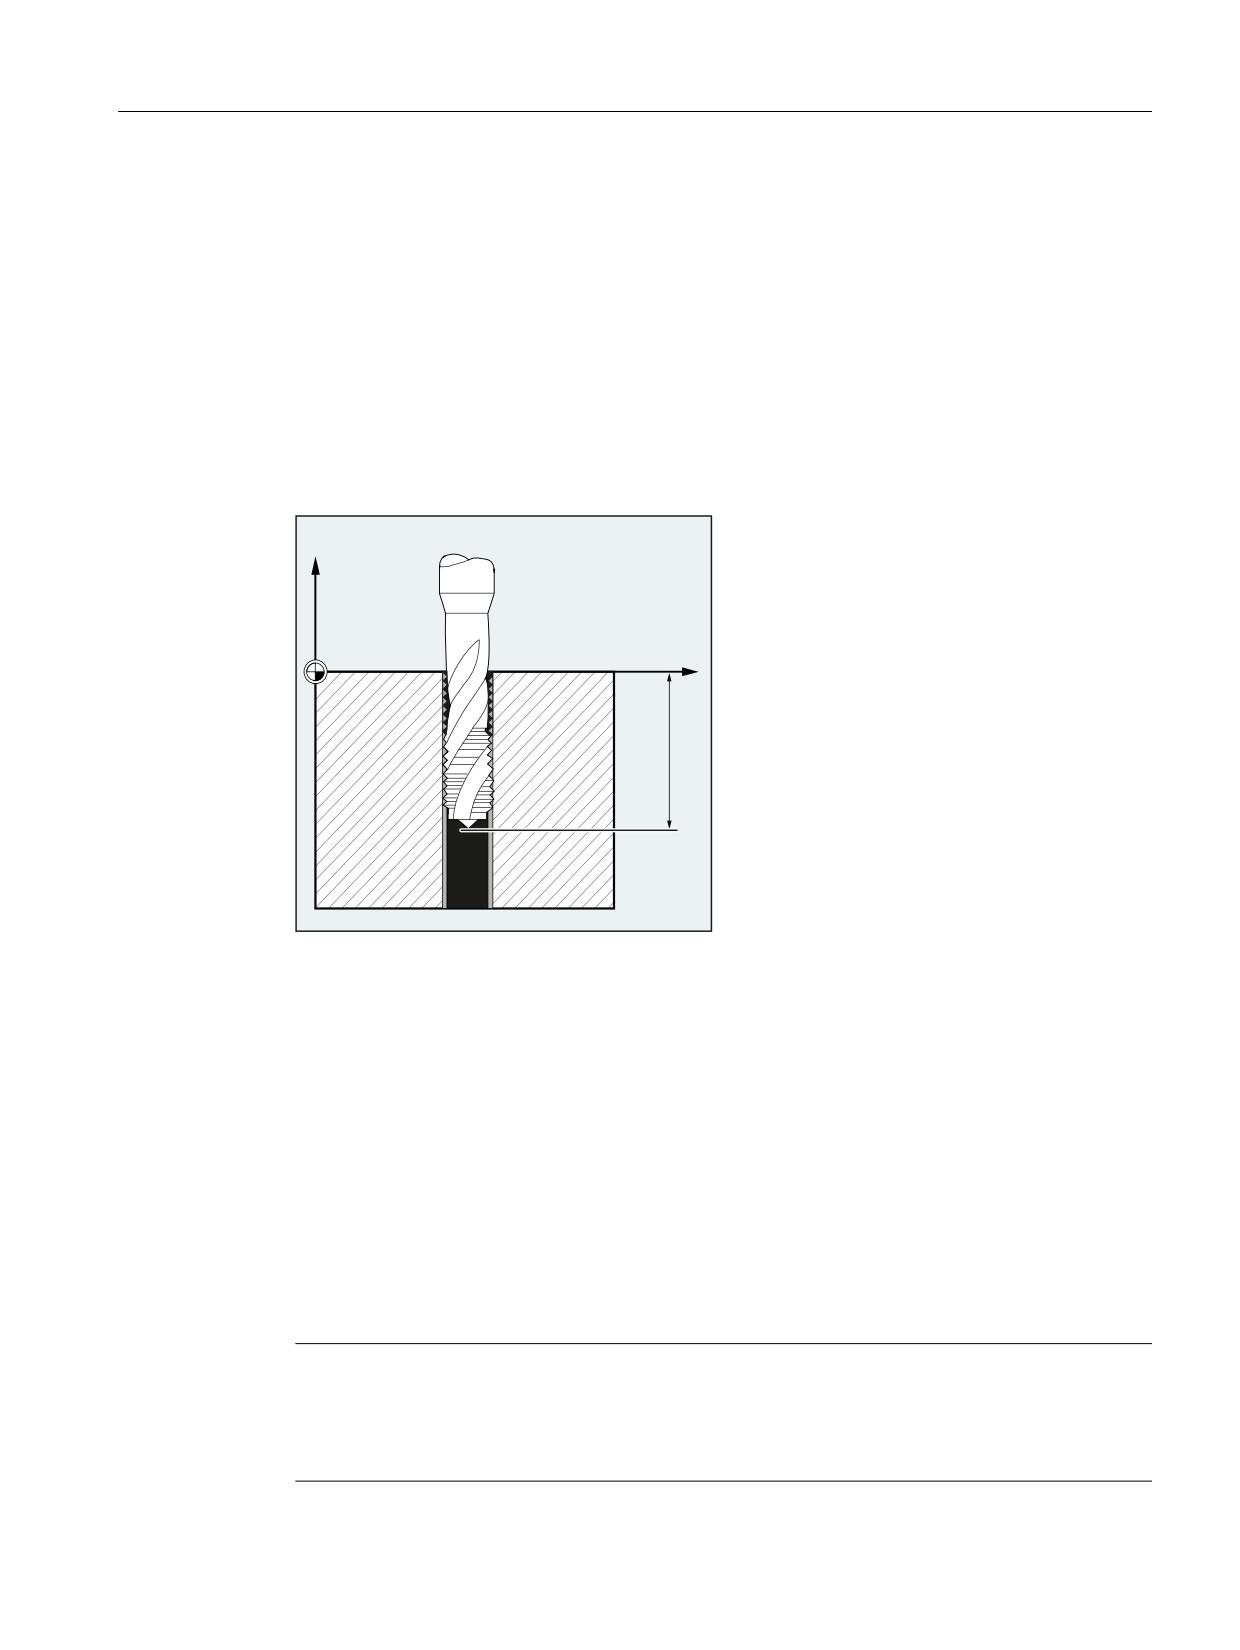
С помощью G63 можно нарезать резьбу с компенсирующим патроном.
Программируются:
• глубина сверления в декартовых координатах
• Скорость и направление вращения шпинделя
• подача
Компенсирующий патрон компенсирует возникающие разницы хода.
=
;
Движение отвода
Программируется также с помощью G63, но с противоположным направлением
вращения шпинделя.
Синтаксис
G63 X… Y… Z…
Значение
G63:
Нарезание внутренней резьбы с компенсирующим патроном
X... Y... Z... :
Глубина сверления (конечная точка) в декартовых
координатах
Примечание
G63 действует покадрово.
После кадра с запрограммированной G63 последняя запрограммированная команда
интерполяции G0, G1, G2… снова активна.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
265
Команды перемещения
9.13 Нарезание внутренней резьбы с компенсирующим патроном (G63)
Скорость подачи
Примечание
Запрограммированная подача должна соответствовать соотношению скорости и шага
резьбы метчика.
Эмпирическая формула:
Подача F в мм/мин = скорость шпинделя S в об/мин * шаг резьбы в мм/об
Как переключатель коррекции подачи, так и переключатель коррекции скорости
шпинделя с помощью G63 фиксировано устанавливаются на 100%.
Пример
В этом примере должна быть нарезана внутренняя резьба M5. Шаг резьбы M5
составляет 0,8 (по таблице).
При выбранной скорости 200 об/мин подача F составляет 160 мм/мин.
Программный код
Комментарий
N10 G1 X0 Y0 Z2 S200 F1000 M3
; Подвод к стартовой точке, включение шпинделя
N20 G63 Z-50 F160
; Нарезание внутренней резьбы, глубина сверления
50.
N30 G63 Z3 M4
; Обратный ход, запрограммированное
реверсирование.
N40 M30
; Конец программы
Основы
266
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.14 Быстрый обратный ход для резьбонарезания (LFON, LFOF, DILF, ALF, LFTXT,
LFWP, LFPOS, POLF, POLFMASK, POLFMLIN)
9.14
Быстрый обратный ход для резьбонарезания (LFON, LFOF,
DILF, ALF, LFTXT, LFWP, LFPOS, POLF, POLFMASK, POLFMLIN)
Функция
Функция "Быстрый обратный ход для резьбонарезания (G33)" обеспечивает
неразрушающее прерывание резьбонарезания при:
• NC-Stop/NC-RESET
• Включение быстрого входа (см. главу "Быстрый отвод от контура" в руководстве по
программированию "Расширенное программирование")
Движение обратного хода на определенную переходную позицию может быть
запрограммировано через:
• Указание длины пути обратного хода и направления обратного хода
или
• Указание абсолютной переходной позиции
Быстрый обратный ход не может использоваться для нарезания внутренней резьбы
(G331/G332).
Синтаксис
Быстрый обратный ход для резьбонарезания с указанием пути и направления
обратного хода:
G33 ... LFON DILF=<значение> LFTXT/LFWP ALF=<значение>
Быстрый обратный ход для резьбонарезания с указанием абсолютной переходной
позиции:
POLF[<имя гео-оси>/<имя оси станка>]=<значение> LFPOS
POLFMASK/POLFMLIN(<имя оси1>,<имя оси2>,...)
G33 ... LFON
Блокировать быстрый обратный ход для резьбонарезания:
LFOF
Значение
LFON:
Разрешить быстрый обратный ход для резьбонарезания (G33)
LFOF:
Блокировать быстрый обратный ход для резьбонарезания (G33)
DILF= :
Определить длину пути обратного хода
Предустановленное через конфигурирование MD
(MD21200 $MC_LIFTFAST_DIST) значение может быть изменено в
программе обработки детали через программирование DILF.
Указание:
После NC-RESET всегда активно сконфигурированное значение MD.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
267
Команды перемещения
9.14 Быстрый обратный ход для резьбонарезания (LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS, POLF,
POLFMASK, POLFMLIN)
LFTXT
Направление обратного хода в комбинации с ALF управляется с
LFWP:
помощью функций G LFTXT и LFWP.
LFTXT:
Плоскость, в которой осуществляется движение обратного
хода, вычисляется из касательной к траектории и
направления инструмента (стандартная установка).
LFWP:
Плоскость, в которой осуществляется движение обратного
хода, является активной рабочей плоскостью.
ALF= :
В плоскости движения обратного хода с помощью ALF
программируется направление с дискретным шагом в градусах.
При LFTXT для ALF=1 установлен обратный ход в направлении
инструмента.
При LFWP направление в рабочей плоскости получается согласно
следующему согласованию:
• G17 (плоскость X/Y)
ALF=1 ; обратный ход в направлении Х
ALF=3 ; обратный ход в направлении Y
• G18 (плоскость Z/X)
ALF=1 ; обратный ход в направлении Z
ALF=3 ; обратный ход в направлении Х
• G19 (плоскость Y/Z)
ALF=1 ; обратный ход в направлении Y
ALF=3 ; обратный ход в направлении Z
Литература:
Касательно возможностей программирования с ALF см. также главу
"Направление перемещения при быстром отводе от контура" в
Руководстве по программированию "Расширенное
программирование".
LFPOS:
Обратный ход названной с помощью POLFMASK или POLFMLIN оси на
запрограммированную с POLF абсолютную позицию оси.
POLFMASK:
Разрешение осей (<имя оси1>,<имя оси1>,...) для
независимого обратного хода на абсолютную позицию
POLFMLIN:
Разрешение осей для обратного хода на абсолютную позицию в
линейной связи
Указание:
Линейная связь, в зависимости от динамических характеристик всех
участвующих осей, не всегда может быть установлена до достижения
позиции отвода.
Основы
268
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Команды перемещения
9.14 Быстрый обратный ход для резьбонарезания (LFON, LFOF, DILF, ALF, LFTXT,
LFWP, LFPOS, POLF, POLFMASK, POLFMLIN)
POLF[]:
Определить абсолютную переходную позицию для указанной в
индексе гео-оси или оси станка
Активность:
модально
=<значение>: Для гео-осей присвоенное значение
интерпретируется как позиция в системе координат
детали (WCS), для осей станка как позиция в системе
координат станка (MCS).
Присваивание значений может быть
запрограммировано и как указание составного
размера:
=IC<значение>
Примечание
LFON или LFOF всегда могут быть запрограммированы, но обработка осуществляется
исключительно при резьбонарезании (G33).
Примечание
POLF с POLFMASK/POLFMLIN не ограничиваются использованием при
резьбонарезании.
Примеры
Пример 1: Разрешить быстрый обратный ход для резьбонарезания
Программный код
Комментарий
N55 M3 S500 G90 G18
; Активная плоскость обработки
; Переход к стартовой позиции
N65 MSG ("Резьбонарезание")
; Подача инструмента
MM_THREAD:
N67 $AC_LIFTFAST=0
; Сбросить перед началом резьбы.
N68 G0 Z5
N68 X10
N70 G33 Z30 K5 LFON DILF=10 LFWP ALF=7
; Разрешить быстрый обратный ход для
резьбонарезания.
Путь обратного хода =10мм
Переходная плоскость Z/X (из-за G18)
Направление обратного хода: -X
(с ALF=3: направление обратного хода
+X)
N71 G33 Z55 X15
N72 G1
; Отмена резьбонарезания.
N69 IF $AC_LIFTFAST GOTOB MM_THREAD
; Если резьбонарезание было прервано.
N90 MSG("")
N70 M30
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
269
Команды перемещения
9.14 Быстрый обратный ход для резьбонарезания (LFON, LFOF, DILF, ALF, LFTXT, LFWP, LFPOS, POLF,
POLFMASK, POLFMLIN)
Пример 2: Выключение быстрого обратного хода перед нарезанием внутренней резьбы
Программный код
Комментарий
N55 M3 S500 G90 G0 X0 Z0
N87 MSG ("Нарезание внутренней
резьбы")
N88 LFOF
; Выключение быстрого обратного хода перед
нарезанием внутренней резьбы.
N89 CYCLE...
; Цикл нарезания внутренней резьбы с G33.
N90 MSG ("")
N99 M30
Пример 3: Быстрый обратный ход на абсолютную переходную позицию
При останове траекторная интерполяция Х подавляется и вместо нее интерполируется
движение с макс. скоростью на позицию POLF[X]. Движение других осей продолжает
определяться запрограммированным контуром или шагом резьбы и скоростью
шпинделя.
Программный код
Комментарий
N10 G0 G90 X200 Z0 S200 M3
N20 G0 G90 X170
N22 POLF[X]=210 LFPOS
N23 POLFMASK(X)
; Активация (разрешение) быстрого отвода оси X.
N25 G33 X100 I10 LFON
N30 X135 Z-45 K10
N40 X155 Z-128 K10
N50 X145 Z-168 K10
N55 X210 I10
N60 G0 Z0 LFOF
N70 POLFMASK()
; Блокировать отвод для всех осей.
M30
Основы
270
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.15 Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM)
9.15
Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM)
Функция
Углы контура в пределах активной рабочей плоскости могут быть выполнены как
закругление или фаска.
Для оптимизации качества поверхности для снятия фаски/закругление может быть
запрограммирована собственная подача. Если подача не программируется, то
действует обычная подача по траектории F.
С помощью функции "Модальное закругление" возможно последовательное
однотипное закругление нескольких углов контура.
Синтаксис
Снятие фаски угла контура:
G... X... Z... CHR/CHF=<значение> FRC/FRCM=<значение>
G... X... Z...
Закругление угол контура:
G... X... Z... RND=<значение> FRC=<значение>
G... X... Z...
Модальное закругление:
G... X... Z... RNDM=<значение> FRCM=<значение>
RNDM=0
Примечание
Технология (подача, тип подачи, команды M ...) для снятия фаски/закругления берется
в зависимости от установки бита 0 в машинных данных
MD20201 $MC_CHFRND_MODE_MASK (параметры фаски/закругления) либо из
предшествующего, либо из следующего кадра. Рекомендуемой установкой является
получение из предшествующего кадра (бит 0 = 1).
Значение
CHF=… : Снятие фасок угла контура
<значение>:
Длина фаски (единица измерения согласно G70/G71)
CHR=… : Снятие фасок угла контура
<значение>:
Ширина фаски в первоначальном направлении движения
(единица измерения согласно G70/G71)
RND=… : Закругление угла контура
<значение>:
Радиус закругления (единица измерения согласно
G70/G71)
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
271
Команды перемещения
9.15 Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM)
RNDM=…
Модальное закругление (однотипное закругление нескольких
:
последовательных углов контура)
<значение>:
Радиус закруглений (единица измерения согласно G70/
G71)
С RNDM=0 модальное закругление отключается.
FRC=… : Действующая покадрово подача для снятия фаски/закругления
<значение>:
Скорость подачи в мм/мин (при активной G94) или мм/об
(при активной G95)
FRCM=…
Действующая модально подача для снятия фаски/закругления
:
<значение>:
Скорость подачи в мм/мин (при активной G94) или мм/об
(при активной G95)
С FRCM=0 действующая модально подача для снятия
фаски/закругления отключается и активна
запрограммированная в F подача.
Примечание
Фаска/закругление
Если запрограммированные значения для фаски (CHF/CHR) или закругления (RND/
RNDM) для участвующих элементов контура слишком велики, то фаска или
закругление автоматически уменьшается до соответствующего значения.
Фаска/закругление не вставляется, если:
• линейный или круговой контур отсутствует в плоскости.
• движение происходит вне плоскости.
• осуществляется смена плоскости.
• превышено установленное в машинных данных количество кадров, не содержащих
информации для перемещения (к примеру, только выводы команд).
Примечание
FRC/FRCM
FRC/FRCM не действует, если фаска перемещается с G0; программирование
возможно в соответствии со значением F без сообщения об ошибке.
FRC действует только тогда, когда в кадре запрограммирована и фаска/закругление,
или была активирована RNDM.
FRC переписывает в актуальном кадре значение F или FRCM.
Запрограммированная в FRC подача должна быть больше нуля.
FRCM=0 активирует для снятия фаски/закругления запрограммированную в F подачу.
Если запрограммирована FRCM, то эквивалентно F значение FRCM при переходе
G94 ↔ G95 и т.п. должно быть запрограммировано заново. Если заново
программируется только F, и перед переключением типа подачи FRCM > 0, то следует
сообщение об ошибке.
Основы
272
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
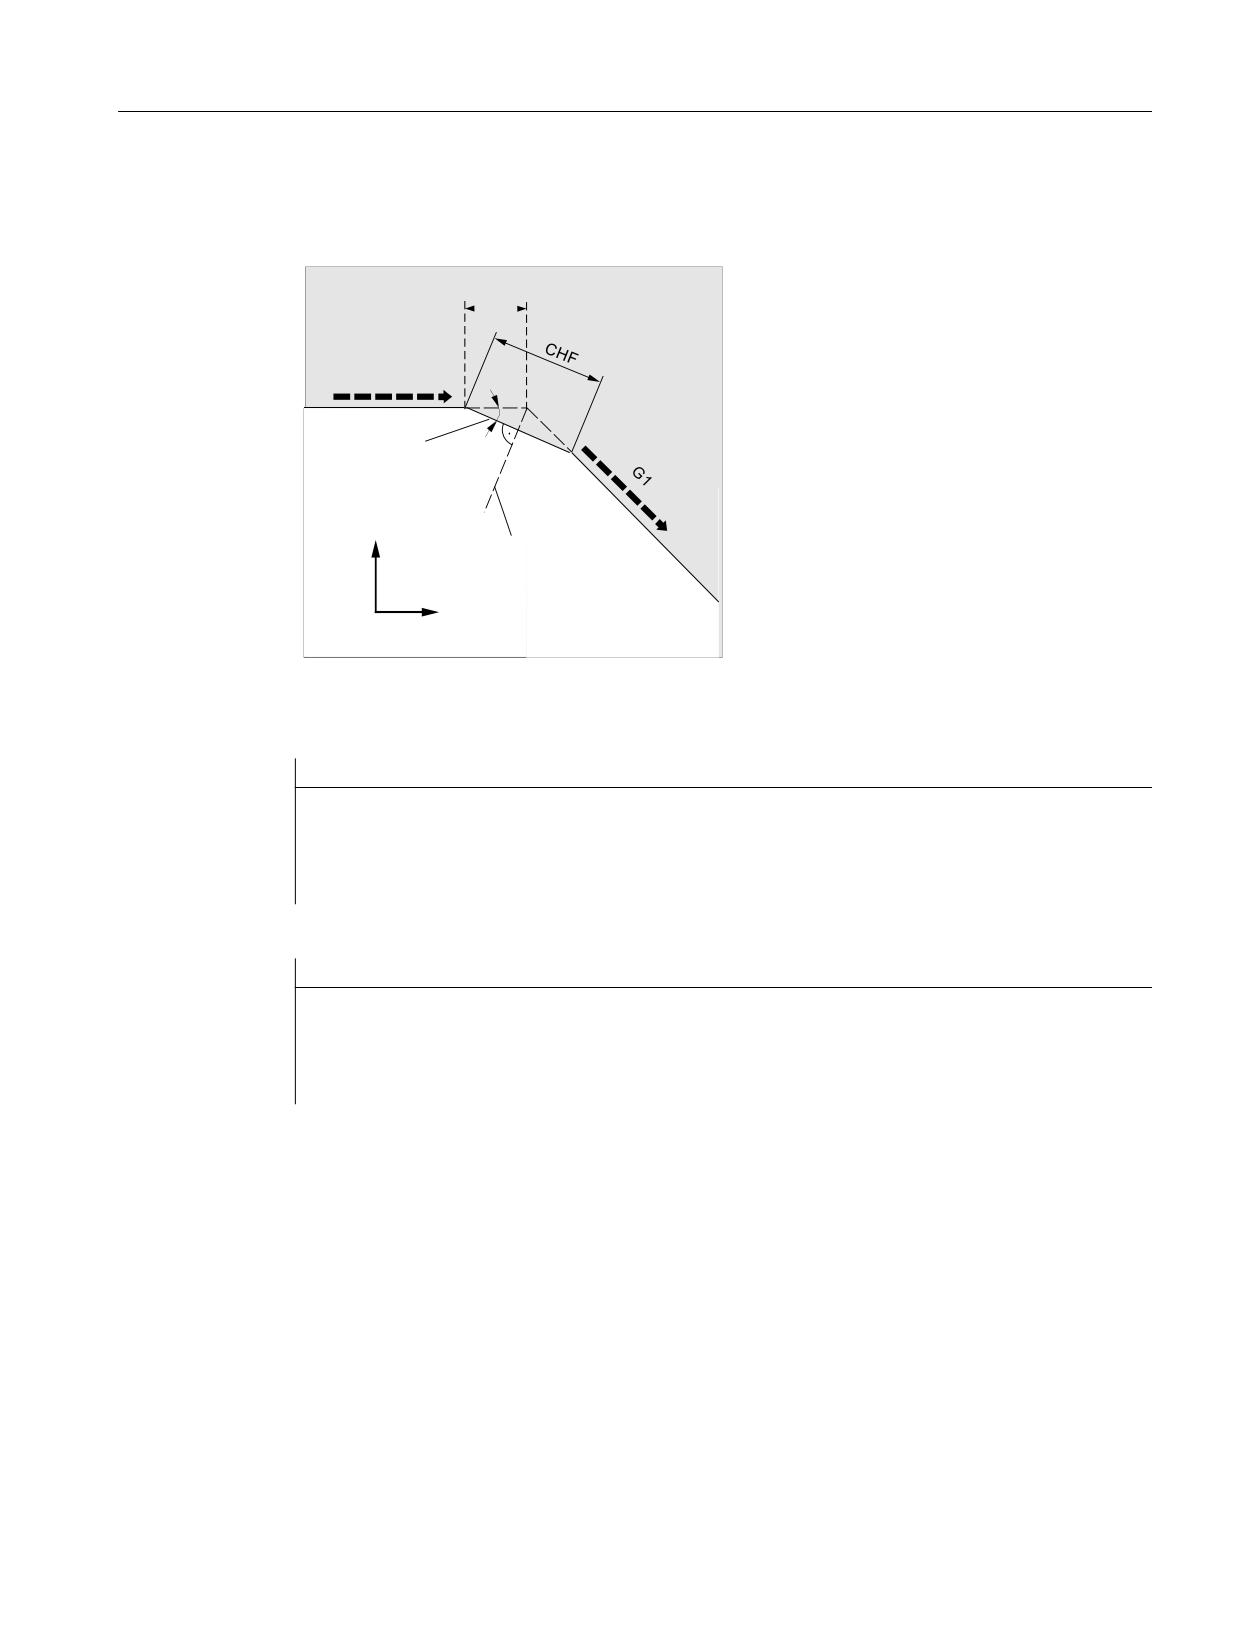
Команды перемещения
9.15 Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM)
Примеры
Пример 1: Снятие фаски между двумя прямыми
&+5
*
• MD20201 Бит 0 = 1 (получение из
˞
предшествующего кадра)
• G71 активна.
̻͇͇͑͘
• Ширина фаски в направлении
движения (CHR) должна составить 2
мм, подача для снятия фасок 100 мм/
̨͏͙͌͑͗͘͘͏͇͘
мин.
;
=
̱ ͖͗͏͓͚͌͗ *
Возможно два способа программирования:
• Программирование с CHR
Программный код
N30 G1 Z… CHR=2 FRC=100
N40 G1 X…
• Программирование с CHF
Программный код
N30 G1 Z… CHF=2(cosα*2) FRC=100
N40 G1 X…
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
273
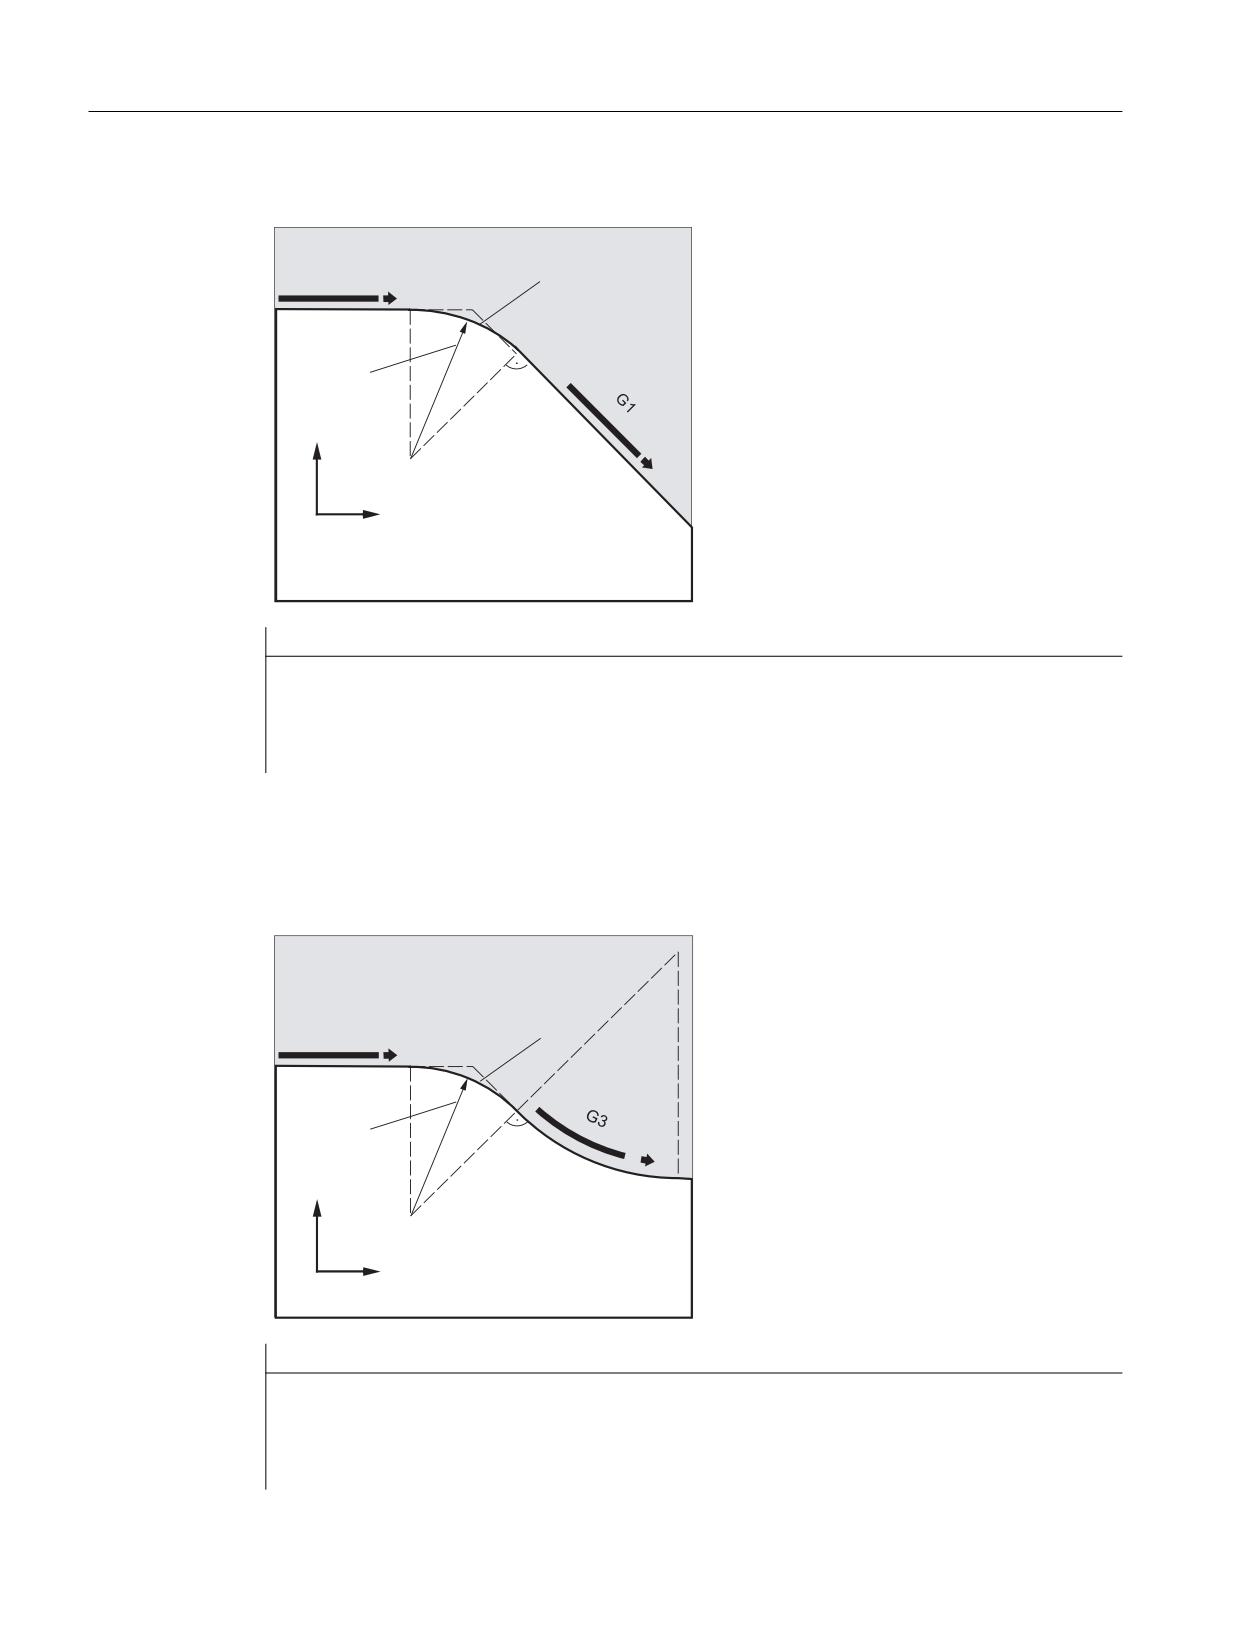
Команды перемещения
9.15 Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM)
Пример 2: Закругление между двумя прямыми
̮͇͚͔͑͗͊͒͌͏͌
*
• MD20201 Бит 0 = 1 (получение из
51'
предшествующего кадра)
• G71 активна.
;
• Радиус закругления должен быть 2 мм,
подача для закругления 50 мм/мин.
=
̱ ͖͗͏͓͚͌͗ *
Программный код
N30 G1 Z… RND=2 FRC=50
N40 G1 X…
Пример 3: Закругление между прямой и окружностью
Между линейными и круговыми контурами в любой комбинации с помощью функции
RND с тангенциальным примыкания может быть вставлен элемент кругового контура.
̮͇͚͔͑͗͊͒͌͏͌
*
• MD20201 Бит 0 = 1 (получение из
предшествующего кадра)
51'
• G71 активна.
• Радиус закругления должен быть 2 мм,
подача для закругления 50 мм/мин.
;
=
̱ ͖͗͏͓͚͌͗ *
Программный код
N30 G1 Z… RND=2 FRC=50
N40 G3 X… Z… I… K…
Основы
274
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Команды перемещения
9.15 Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM)
Пример 4: Модальное закругление для снятия грата острых кромок детали
Программный код
Комментарий
N30 G1 X… Z… RNDM=2 FRCM=50
; Включить модальное закругление.
Радиус закругления: 2мм
Подача для закругления: 50 мм/мин
N40...
N120 RNDM=0
; Выключить модальное закругление.
Пример 5: Получение технологии из последующего или предшествующего кадра
• MD20201 Бит 0 = 0: Получение из последующего кадра (стандартная установка!)
Программный код
Комментарий
N10 G0 X0 Y0 G17 F100 G94
N20 G1 X10 CHF=2
; Фаска N20-N30 с F=100 мм/мин
N30 Y10 CHF=4
; Фаска N30-N40 с FRC=200 мм/мин
N40 X20 CHF=3 FRC=200
; Фаска N40-N60 с FRCM=50 мм/мин
N50 RNDM=2 FRCM=50
N60 Y20
; Модальное закругление N60-N70 с FRCM=50 мм/мин
N70 X30
; Модальное закругление N70-N80 с FRCM=50 мм/мин
N80 Y30 CHF=3 FRC=100
; Фаска N80-N90 с FRC=100 мм/мин
N90 X40
; Модальное закругление N90-N100 с F=100 мм/мин
(выключение FRCM)
N100 Y40 FRCM=0
; Модальное закругление N100-N120 с G95 FRC=1 мм/
оборот
N110 S1000 M3
N120 X50 G95 F3 FRC=1
M02
• MD20201 Бит 0 = 1: Получение из предшествующего кадра (рекомендуемая
установка!)
Программный код
Комментарий
N10 G0 X0 Y0 G17 F100 G94
N20 G1 X10 CHF=2
; Фаска N20-N30 с F=100 мм/мин
N30 Y10 CHF=4 FRC=120
; Фаска N30-N40 с FRC=120 мм/мин
N40 X20 CHF=3 FRC=200
; Фаска N40-N60 с FRC=200 мм/мин
N50 RNDM=2 FRCM=50
N60 Y20
; Модальное закругление N60-N70 с FRCM=50 мм/мин
N70 X30
; Модальное закругление N70-N80 с FRCM=50 мм/мин
N80 Y30 CHF=3 FRC=100
; Фаска N80-N90 с FRC=100 мм/мин
N90 X40
; Модальное закругление N90-N100 с FRCM=50 мм/мин
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
275
Команды перемещения
9.15 Фаска, закругление (CHF, CHR, RND, RNDM, FRC, FRCM)
Программный код
Комментарий
N100 Y40 FRCM=0
; Модальное закругление N100-N120 с F=100 мм/мин
N110 S1000 M3
N120 X50 CHF=4 G95 F3 FRC=1
; Фаска N120-N130 с G95 FRC=1 мм/оборот
N130 Y50
; Модальное закругление N130-N140 с F=3 мм/оборот
N140 X60
M02
Основы
276
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
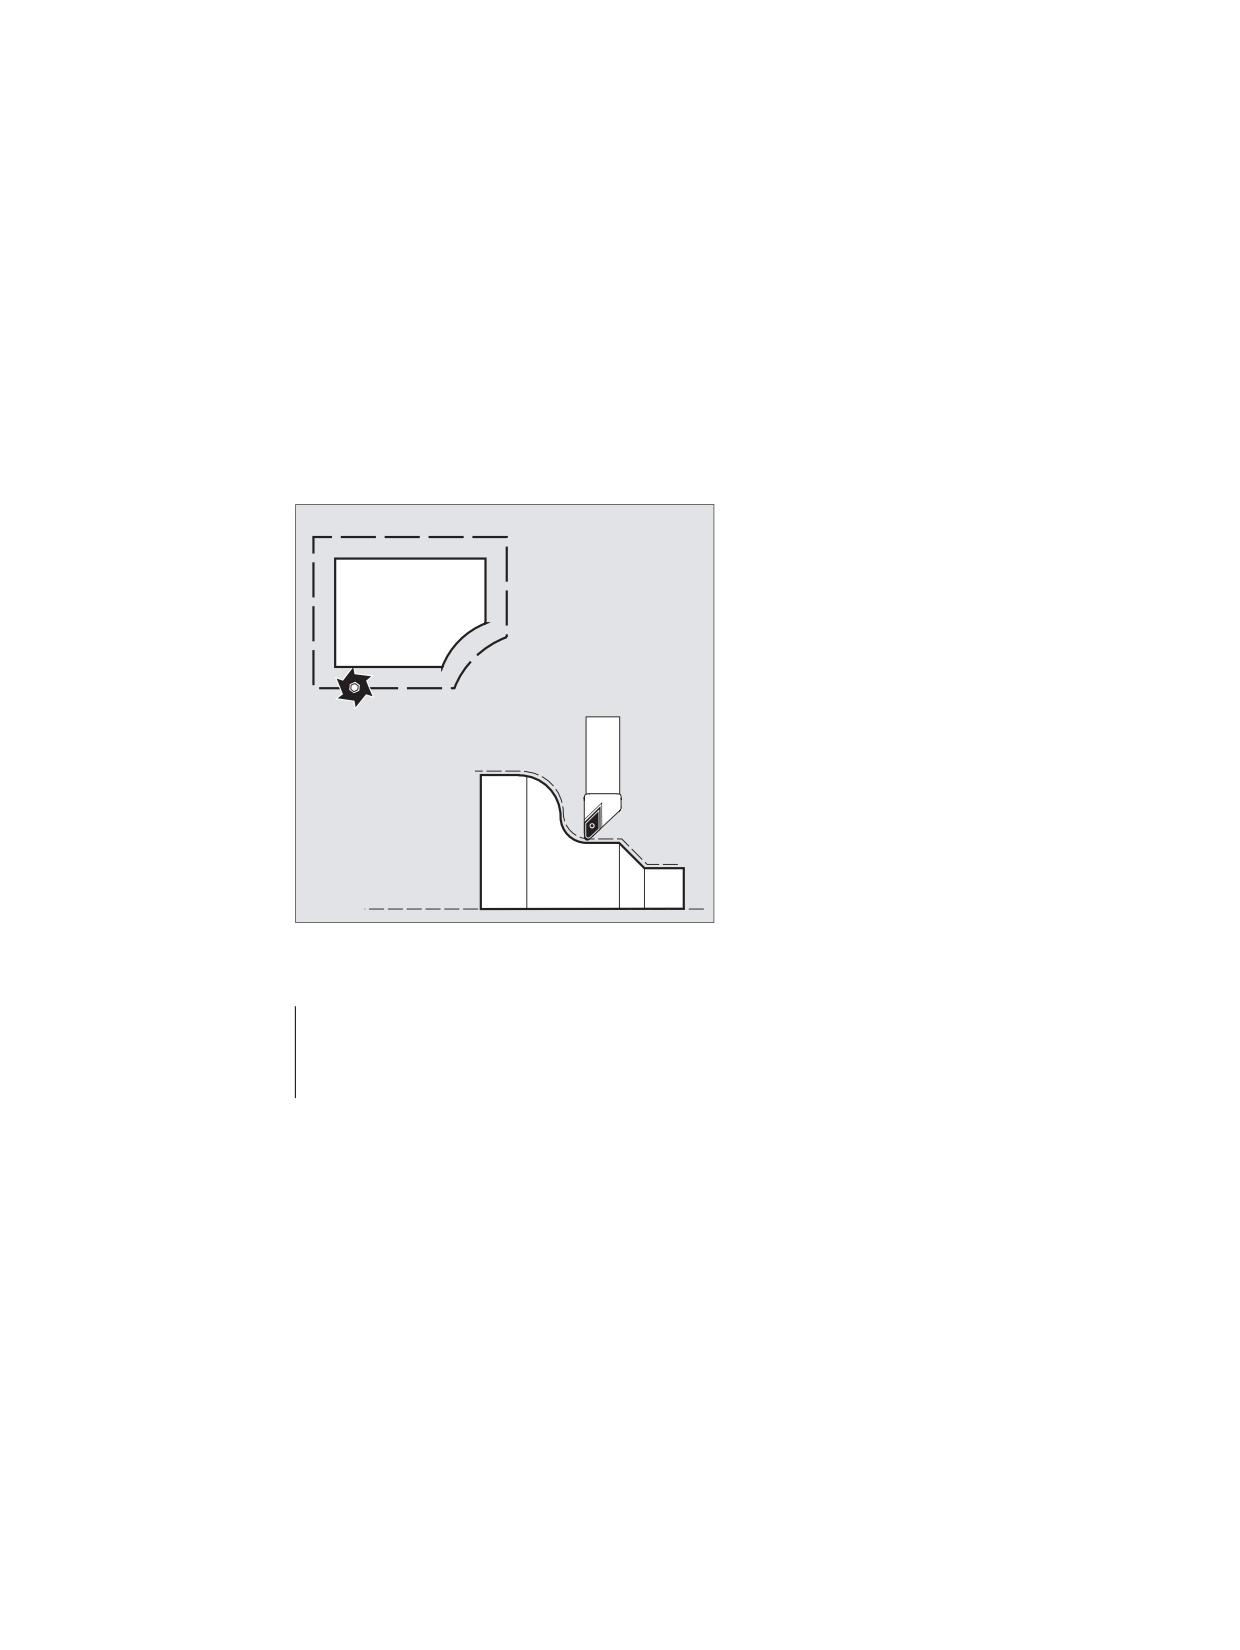
Коррекции радиуса инструмента
10
10.1
Коррекция радиуса инструмента (G40, G41, G42, OFFN)
Функция
При включенной коррекции радиуса инструмента (КРИ) СЧПУ автоматически
вычисляет для различных инструментов соответствующие эквидистантные ходы
инструмента.
͉̈́͑͏͋͏͙͇͔͙͇͘
͉̈́͑͏͋͏͙͇͔͙͇͘
Синтаксис
G0/G1 X... Y… Z... G41/G42 [OFFN=<значение>]
G40 X... Y… Z...
Значение
G41:
Включить КРИ с направлением обработки слева от контура
G42:
Включить КРИ с направлением обработки справа от контура
OFFN=<значение>: Припуск к запрограммированному контуру (смещение
нормального контура) (опция)
К примеру, для создания эквидистантных траекторий для
получистовой обработки.
G40:
Выключить КРИ
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
277
содержание .. 2 3 4 5 ..