содержание .. 4 5 6 7 ..
SINUMERIK 840D sl / 828D. Справочник по программированию ЧПУ (2011 год) - часть 6
Трансформации координат (фреймы)
12.3 Программируемое смещение нулевой точки
12.3.2
Осевое смещение нулевой точки (G58, G59)
Примечание
У SINUMERIK 828D функциональность команд G58/G59 отличается от таковой у
SINUMERIK 840D sl:
• G58: Вызов 5-ого устанавливаемого смещения нулевой точки (соответствует
команде G505 у SINUMERIK 840D sl)
• G59: Вызов 6-ого устанавливаемого смещения нулевой точки (соответствует
команде G506 у SINUMERIK 840D sl)
Поэтому следующее описание G58/G59 действительно только для SINUMERIK 840D sl.
Функция
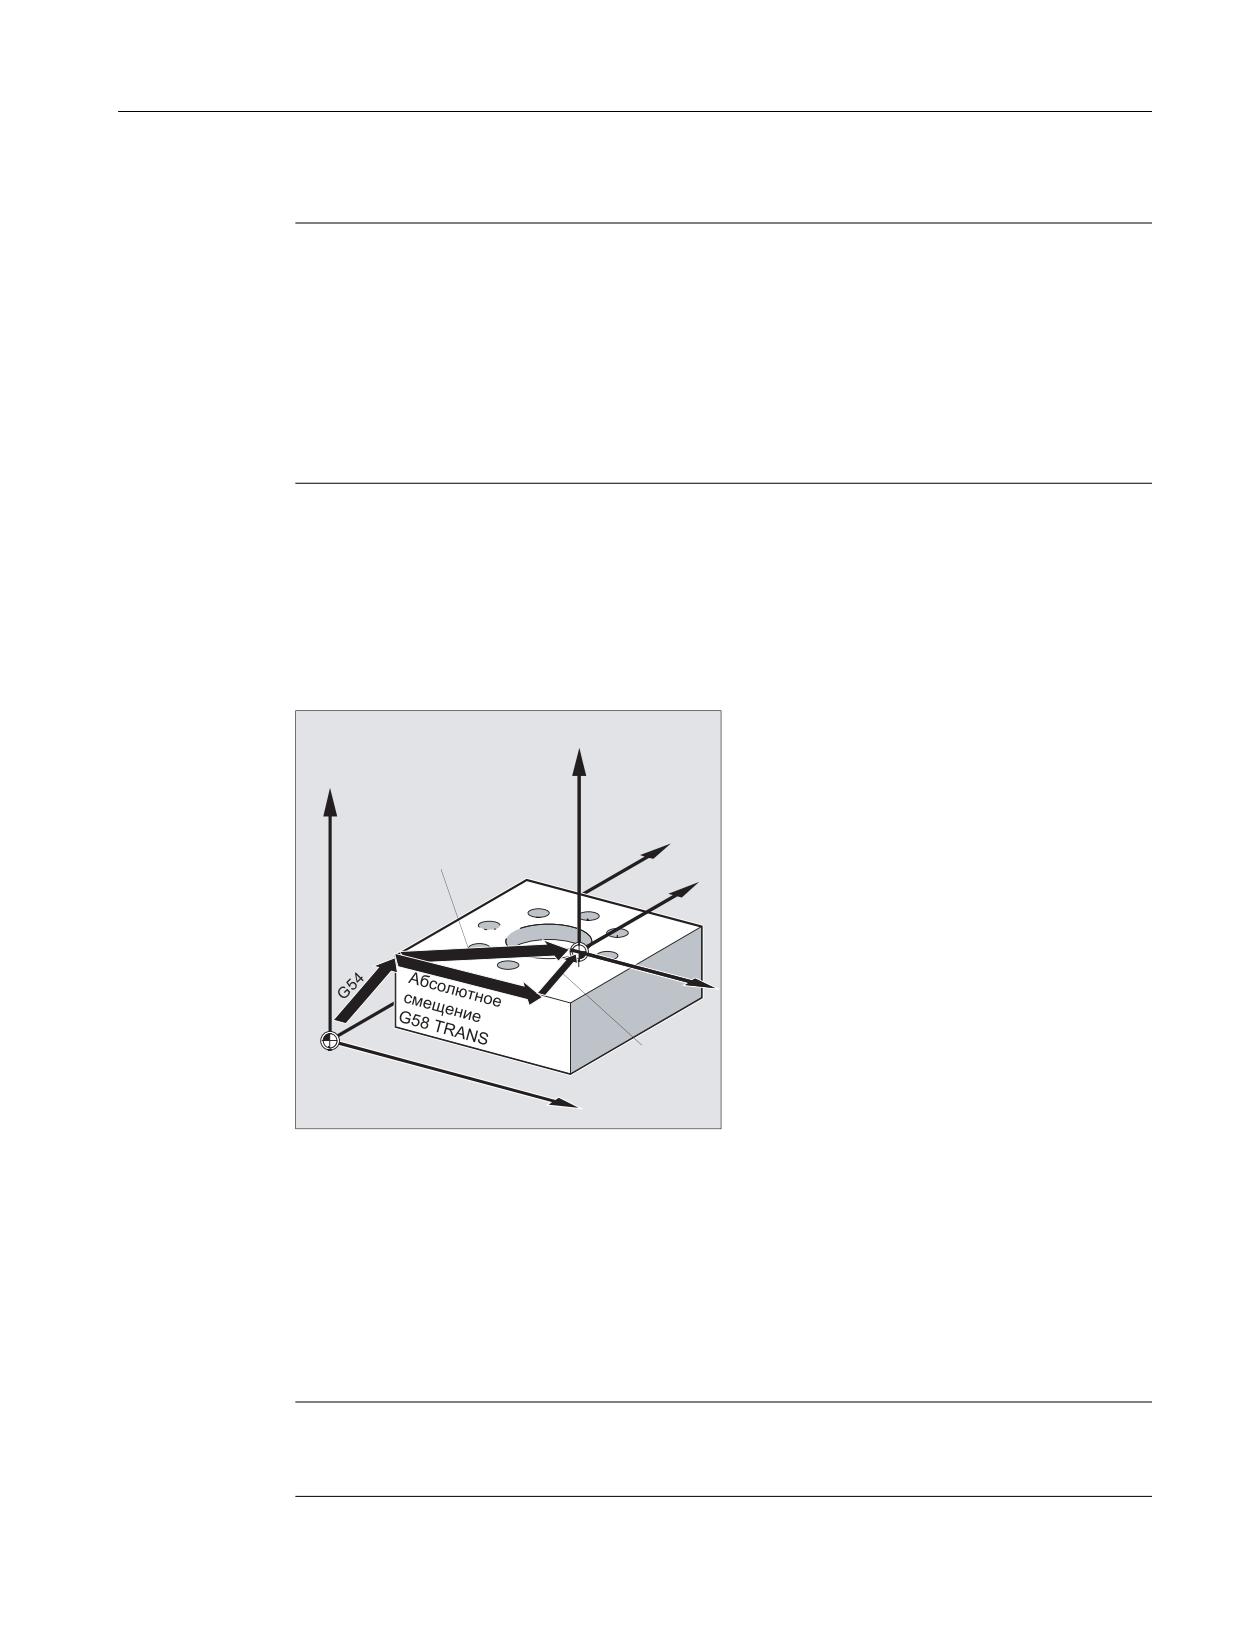
С помощью функций G58 и G59 может быть осуществлено осевое замещение долей
смещения программируемого смещения нулевой точки:
• с G58 абсолютная доля смещения (грубое смещение)
• с G59 аддитивная доля смещения (точное смещение)
=
=0
<0
̸͓͔͌͌͠͏͌
<
;
̧͋͋͏͙͏͉͔͕͌
͓͔͌͌͘͠͏͌
;0
*
$75$16
Условия
Функции G58 и G59 могут использоваться только при спроектированном точном
смещении (MD24000 $MC_FRAME_ADD_COMPONENTS = 1).
Синтаксис
G58 X… Y… Z… A…
G59 X… Y… Z… A…
Примечание
Каждый замещающий оператор G58 и G59 должен быть запрограммирован в
отдельном кадре.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
347
Трансформации координат (фреймы)
12.3 Программируемое смещение нулевой точки
Значение
G58:
G58 заменяет абсолютную долю смещения программируемого
смещения нулевой точки для указанной оси, аддитивно
запрограммированное смещение сохраняется. Исходной точкой
служит последнее вызванное устанавливаемое смещение нулевой
точки (G54 ... G57, G505 ... G599).
G59:
G59 заменяет аддитивную долю смещения программируемого
смещения нулевой точки для указанной оси, абсолютно
запрограммированное смещение сохраняется.
X… Y… Z…:
Значения смещения в направлении указанных гео-осей
Пример
Программный код
Комментарий
N50 TRANS X10 Y10 Z10
; Абсолютная доля смещения X10 Y10 Z10
N60 ATRANS X5 Y5
; Аддитивная доля смещения X5 Y5
→ Общее смещение: X15 Y15 Z10
N70 G58 X20
; Абсолютная доля смещения X20
+ Аддитивная доля смещения X5 Y5
→ Общее смещение X25 Y15 Z10
N80 G59 X10 Y10
; Аддитивная доля смещения X10 Y10
+ Абсолютная доля смещения X20 Y10
→ Общее смещение X30 Y20 Z10
Дополнительная информация
Абсолютная доля смещения изменяется через следующие команды:
• TRANS
• G58
• CTRANS
• CFINE
• $P_PFRAME[X,TR]
Аддитивная доля смещения изменяется через следующие команды:
• ATRANS
• G59
• CTRANS
• CFINE
• $P_PFRAME[X,FI]
Основы
348
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Трансформации координат (фреймы)
12.3 Программируемое смещение нулевой точки
Следующая таблица описывает действие различных программных команд на
абсолютное и аддитивное смещение.
Команда
Грубое или
Точное или
Комментарий
абсолютное
аддитивное
смещение
смещение
TRANS X10
10
Без изменений
Абсолютное смещение для X
G58 X10
10
Без изменений
Перезапись абсолютного
смещения для X
$P_PFRAME[X,TR]=10
10
Без изменений
Программируемое смещение
в X
ATRANS X10
Без изменений
Точное (alt) +
Аддитивное смещение для X
10
G59 X10
Без изменений
10
Перезапись аддитивного
смещения для X
$P_PFRAME[X,FI] = 10
Без изменений
10
Запрограммированное
Точное смещение в X
CTRANS(X,10)
10
0
Смещение для X
CTRANS()
0
0
Выключение смещения
(включая долю точного
смещения)
CFINE(X,10)
0
10
Точное смещение в X
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
349
Трансформации координат (фреймы)
12.4 Программируемое вращение (ROT, AROT, RPL)
12.4
Программируемое вращение (ROT, AROT, RPL)
Функция
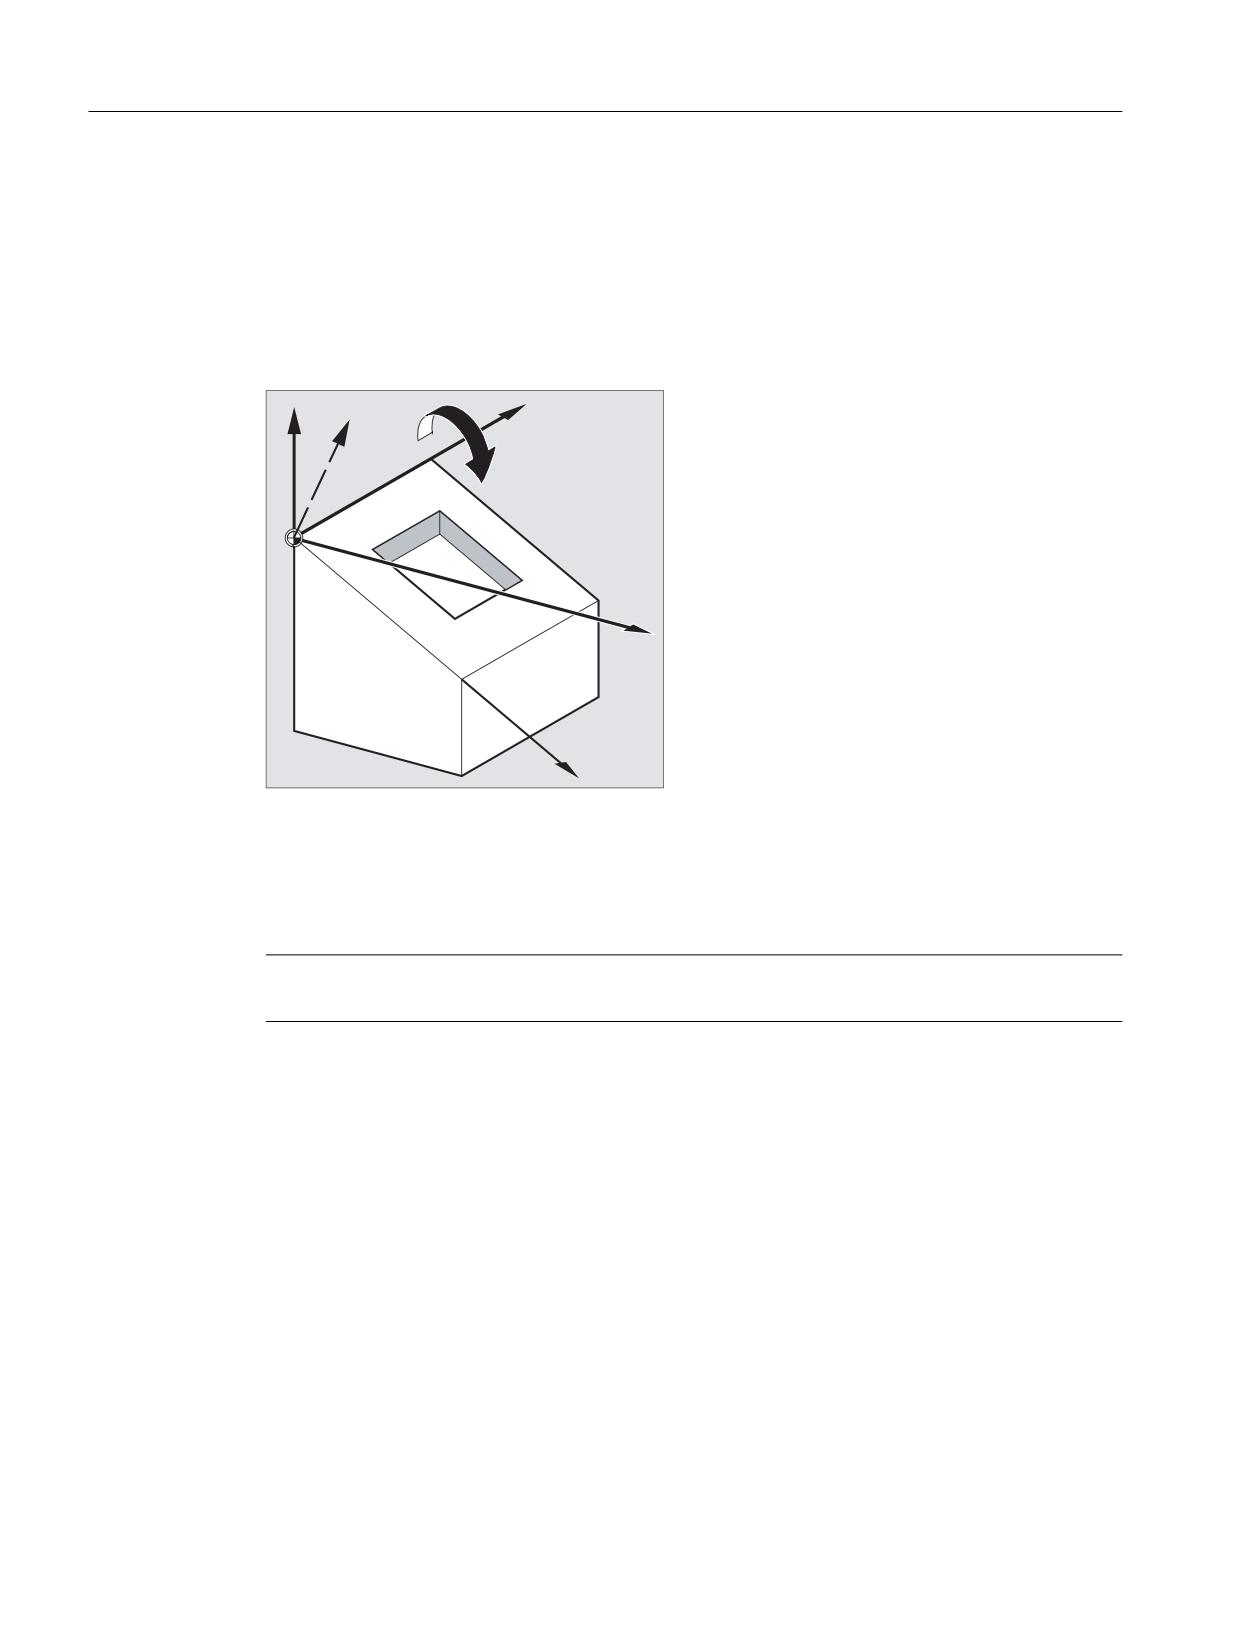
С помощью ROT/AROT система координат детали может поворачиваться по выбору
вокруг каждой из трех геометрич. осей X, Y, Z или на угол RPL в выбранной рабочей
плоскости G17 до G19 (или вокруг вертикальной оси подачи). Благодаря этому могут
обрабатываться наклонные поверхности или неск. сторон детали в одном зажиме.
Синтаксис
ROT X… Y… Z…
ROT RPL=…
AROT X… Y… Z…
AROT RPL=…
Примечание
Каждый фрейм-оператор программируется в отдельном кадре ЧПУ.
Значение
ROT:
Абсолютное вращение, относительно актуальной
действующей, установленной с помощью G54 ... G57,
G505 ... G599 нулевой точки детали
RPL:
Вращение в плоскости: Угол, на который поворачивается
система координат (плоскость установлена с G17 ... G19)
Последовательность, в которой должно осуществляться
вращение, может быть определена через машинные данные.
В стандартной установке действует представление RPY (=
Roll, Pitch, Yaw) с Z, Y, X.
AROT:
Аддитивное вращение, относительно актуальной
действующей, установленной или запрограммированной
нулевой точки
X... Y... Z... :
Вращение в пространстве: геометрические оси, вокруг
которых осуществляется вращение
Основы
350
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.4 Программируемое вращение (ROT, AROT, RPL)
Примеры
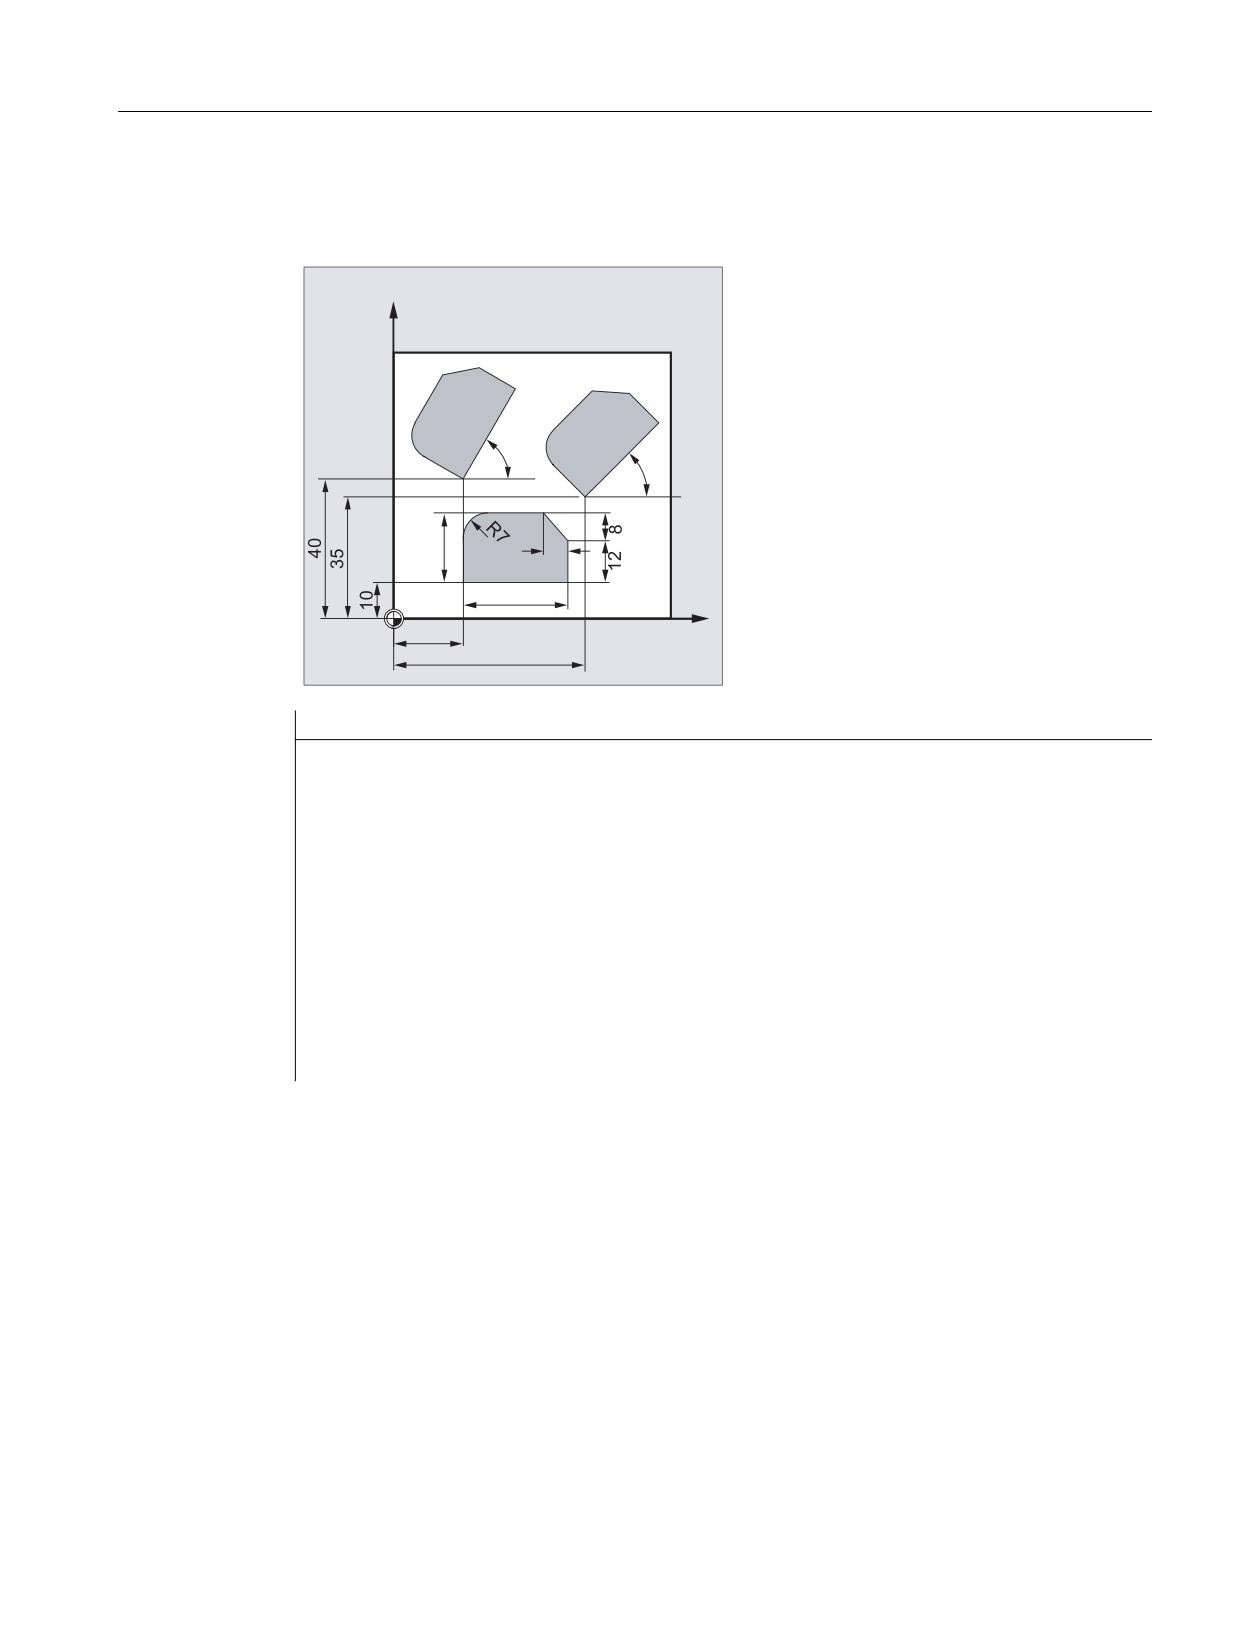
Пример 1: Вращение в плоскости
У этой детали показанные формы
<
встречаются несколько раз в одной
программе. Дополнительно к смещению
нулевой точки должны быть
осуществлены вращения, так как формы
расположены не параллельно осям.
r
r
;
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 TRANS X20 Y10
; Абсолютное смещение
N30 L10
; Вызов подпрограммы
N40 TRANS X55 Y35
; Абсолютное смещение
N50 AROT RPL=45
; Поворот системы координат на 45°
N60 L10
; Вызов подпрограммы
N70 TRANS X20 Y40
; Абсолютное смещение
(сбрасывает все предыдущие смещения)
N80 AROT RPL=60
; Аддитивное вращение на 60°
N90 L10
; Вызов подпрограммы
N100 G0 X100 Y100
; Отвод
N110 M30
; Конец программы
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
351
Трансформации координат (фреймы)
12.4 Программируемое вращение (ROT, AROT, RPL)
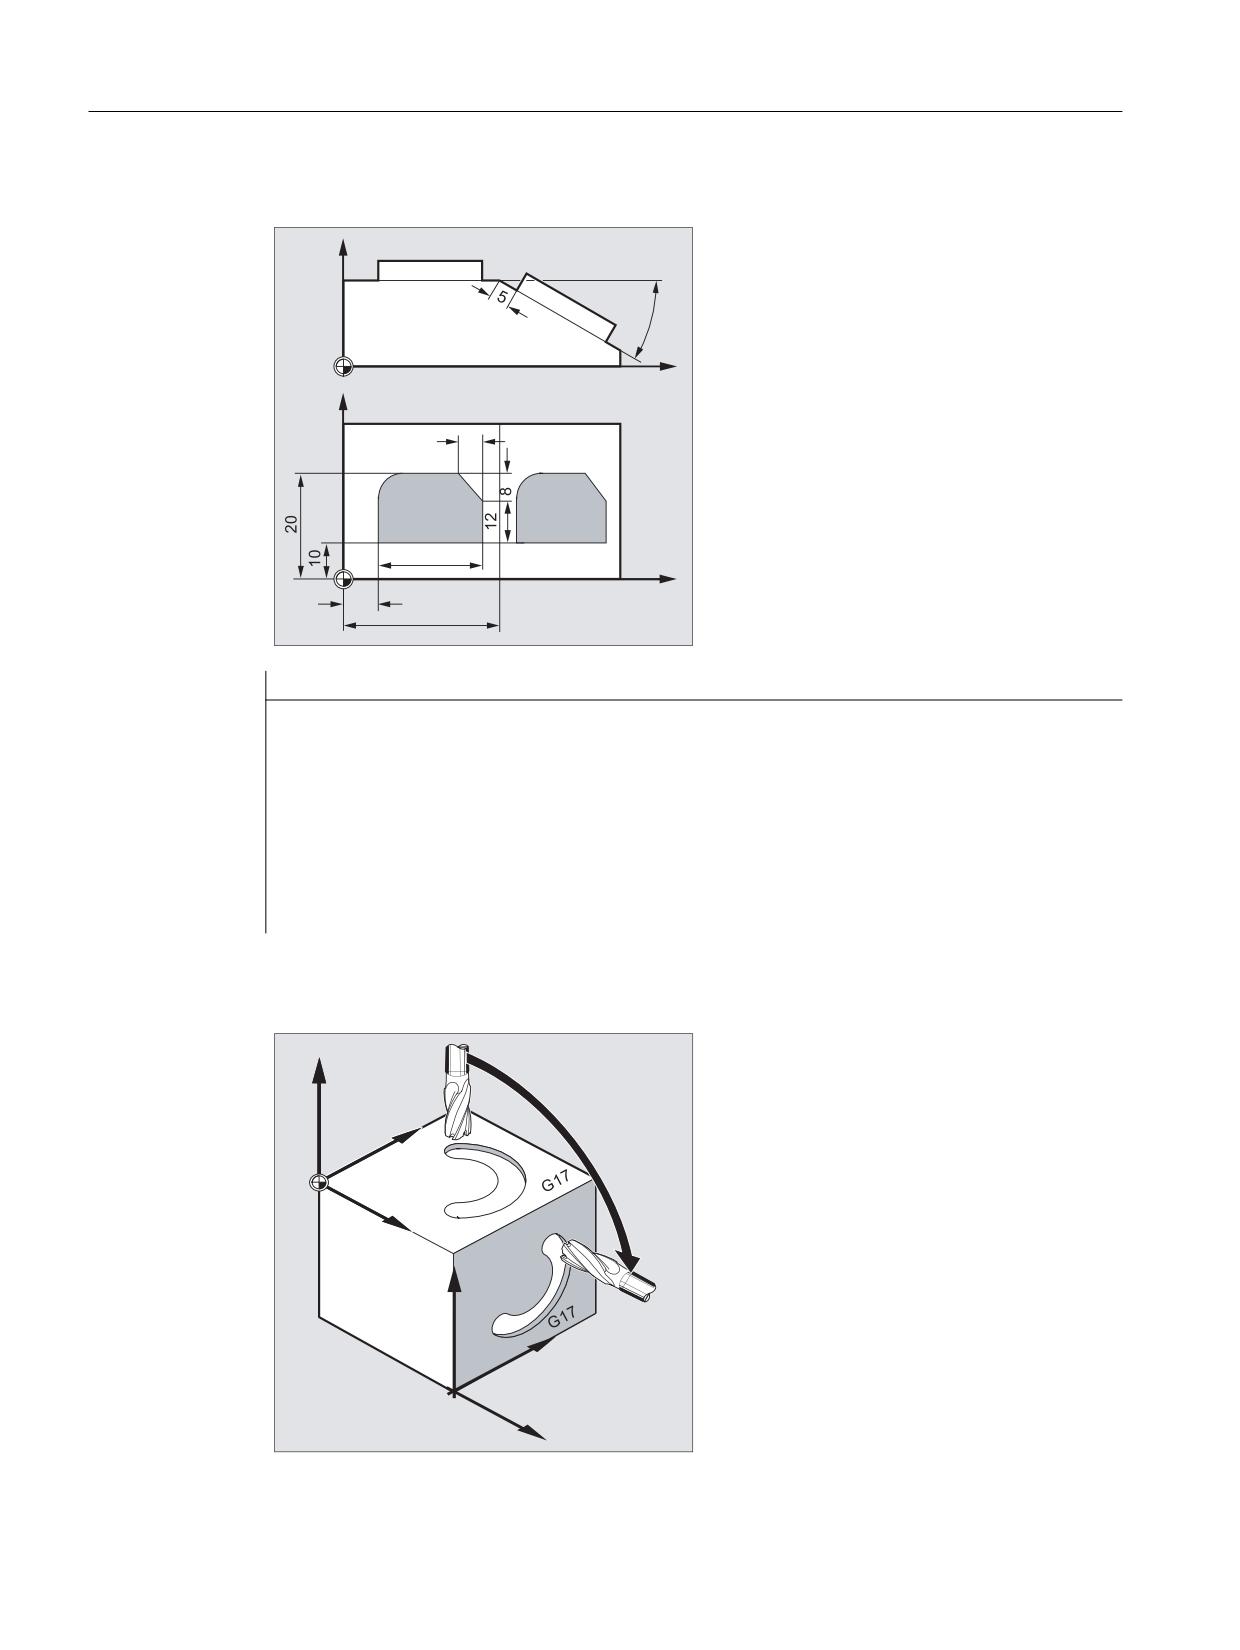
Пример 2: Вращение в пространстве
=
В этом примере в одном зажиме должны
быть обработаны параллельные осям и
r
наклонные поверхности детали.
Условие:
;
Инструмент должен быть точно
установлен вертикально к наклонной
<
плоскости в повернутом направлении Z.
;
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 TRANS X10 Y10
; Абсолютное смещение
N30 L10
; Вызов подпрограммы
N40 ATRANS X35
; Аддитивное смещение
N50 AROT Y30
; Вращение вокруг оси Y
N60 ATRANS X5
; Аддитивное смещение
N70 L10
; Вызов подпрограммы
N80 G0 X300 Y100 M30
; Отвод, конец программы
Пример 3: Многосторонняя обработка
В этом примере в двух расположенных
вертикально друг к другу поверхностях
=
детали через подпрограммы
изготовляются идентичные формы. В
<
новой системе координат на правой
поверхности детали направление подачи,
рабочая плоскость и нулевая точка
;
установлены как в верхней поверхности.
При этом дальше действуют
<
необходимые для выполнения
подпрограммы условия: рабочая
плоскость G17, плоскость координат X/Y,
направление подачи Z.
;
=
Основы
352
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
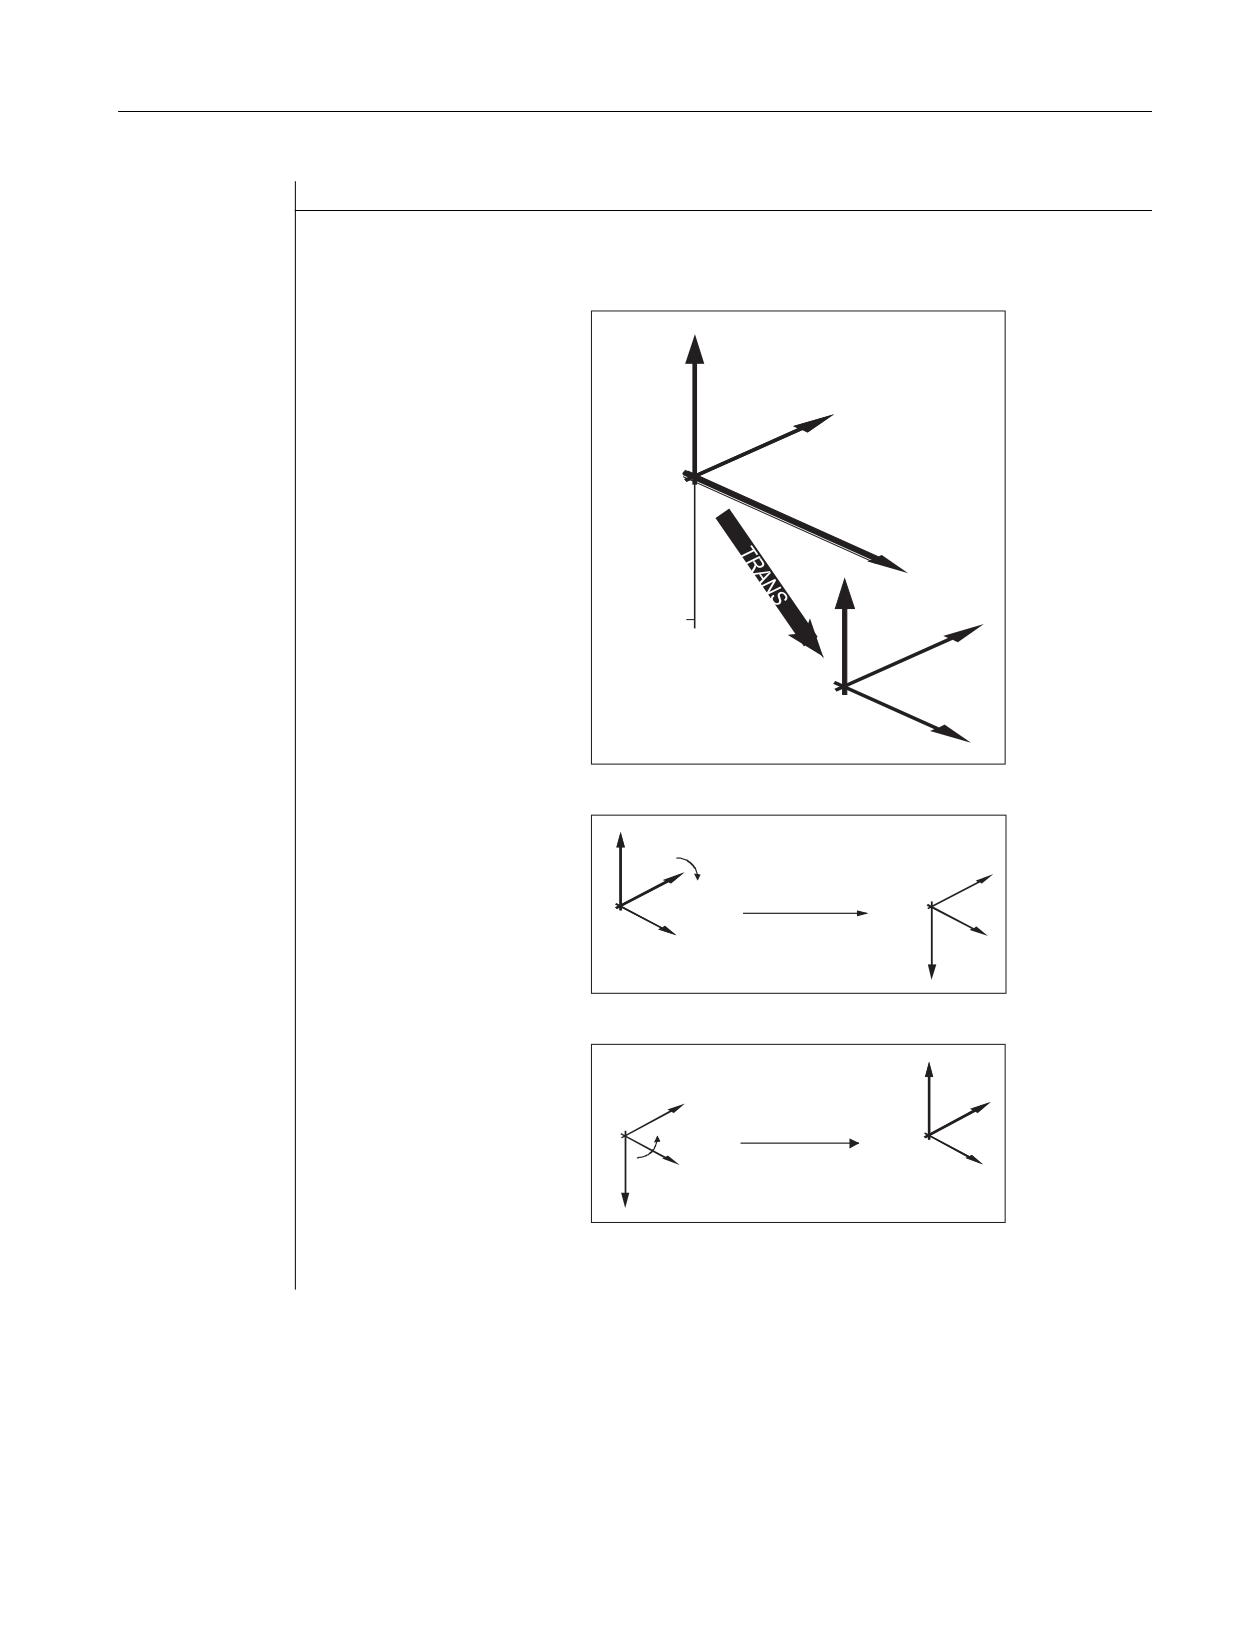
Трансформации координат (фреймы)
12.4 Программируемое вращение (ROT, AROT, RPL)
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 L10
; Вызов подпрограммы
N30 TRANS X100 Z-100
; Абсолютное смещение
=
<
;
=
<
;
N40 AROT Y90
; Вращение системы координат вокруг Y
Z
Y
Y
AROT Y90
X
Z
X
N50 AROT Z90
; Вращение системы координат вокруг Z
Y
X
Y
AROT Z90
Z
Z
X
N60 L10
; Вызов подпрограммы
N70 G0 X300 Y100 M30
; Отвод, конец программы
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
353
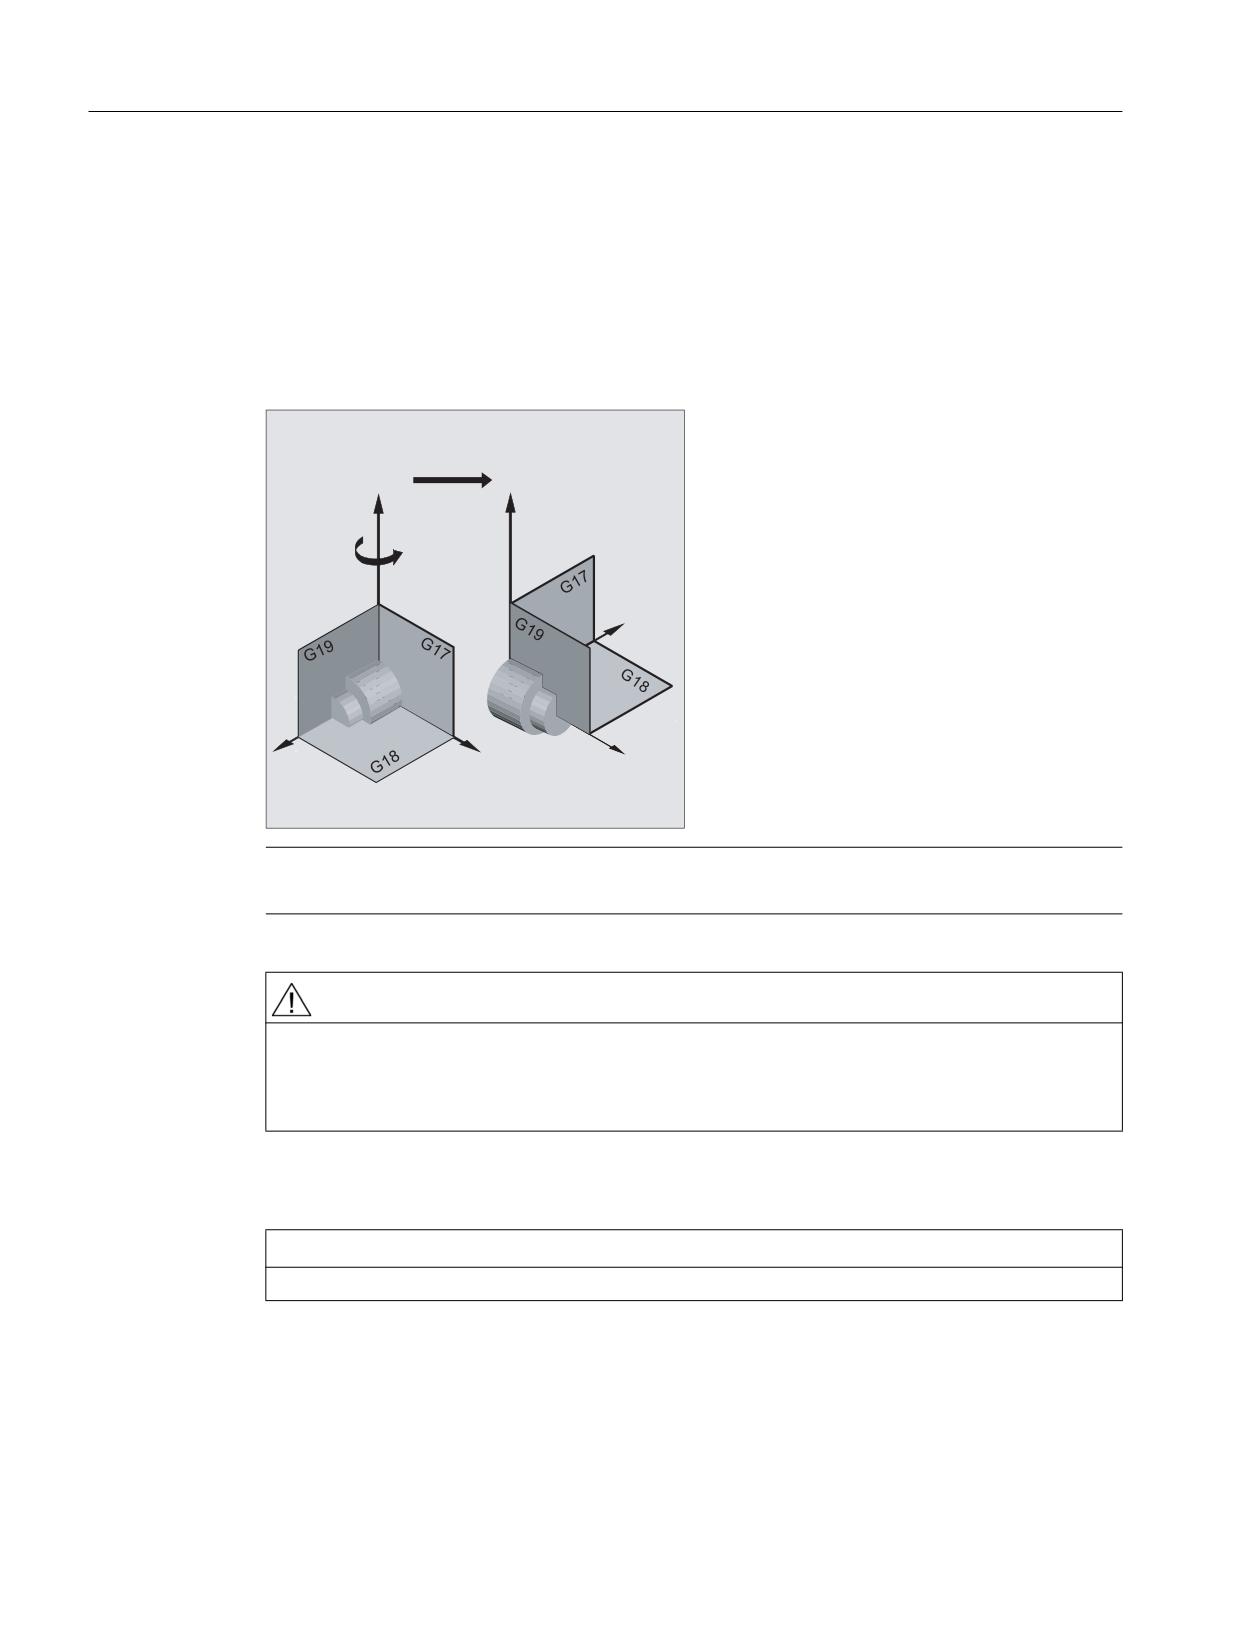
Трансформации координат (фреймы)
12.4 Программируемое вращение (ROT, AROT, RPL)
Дополнительная информация
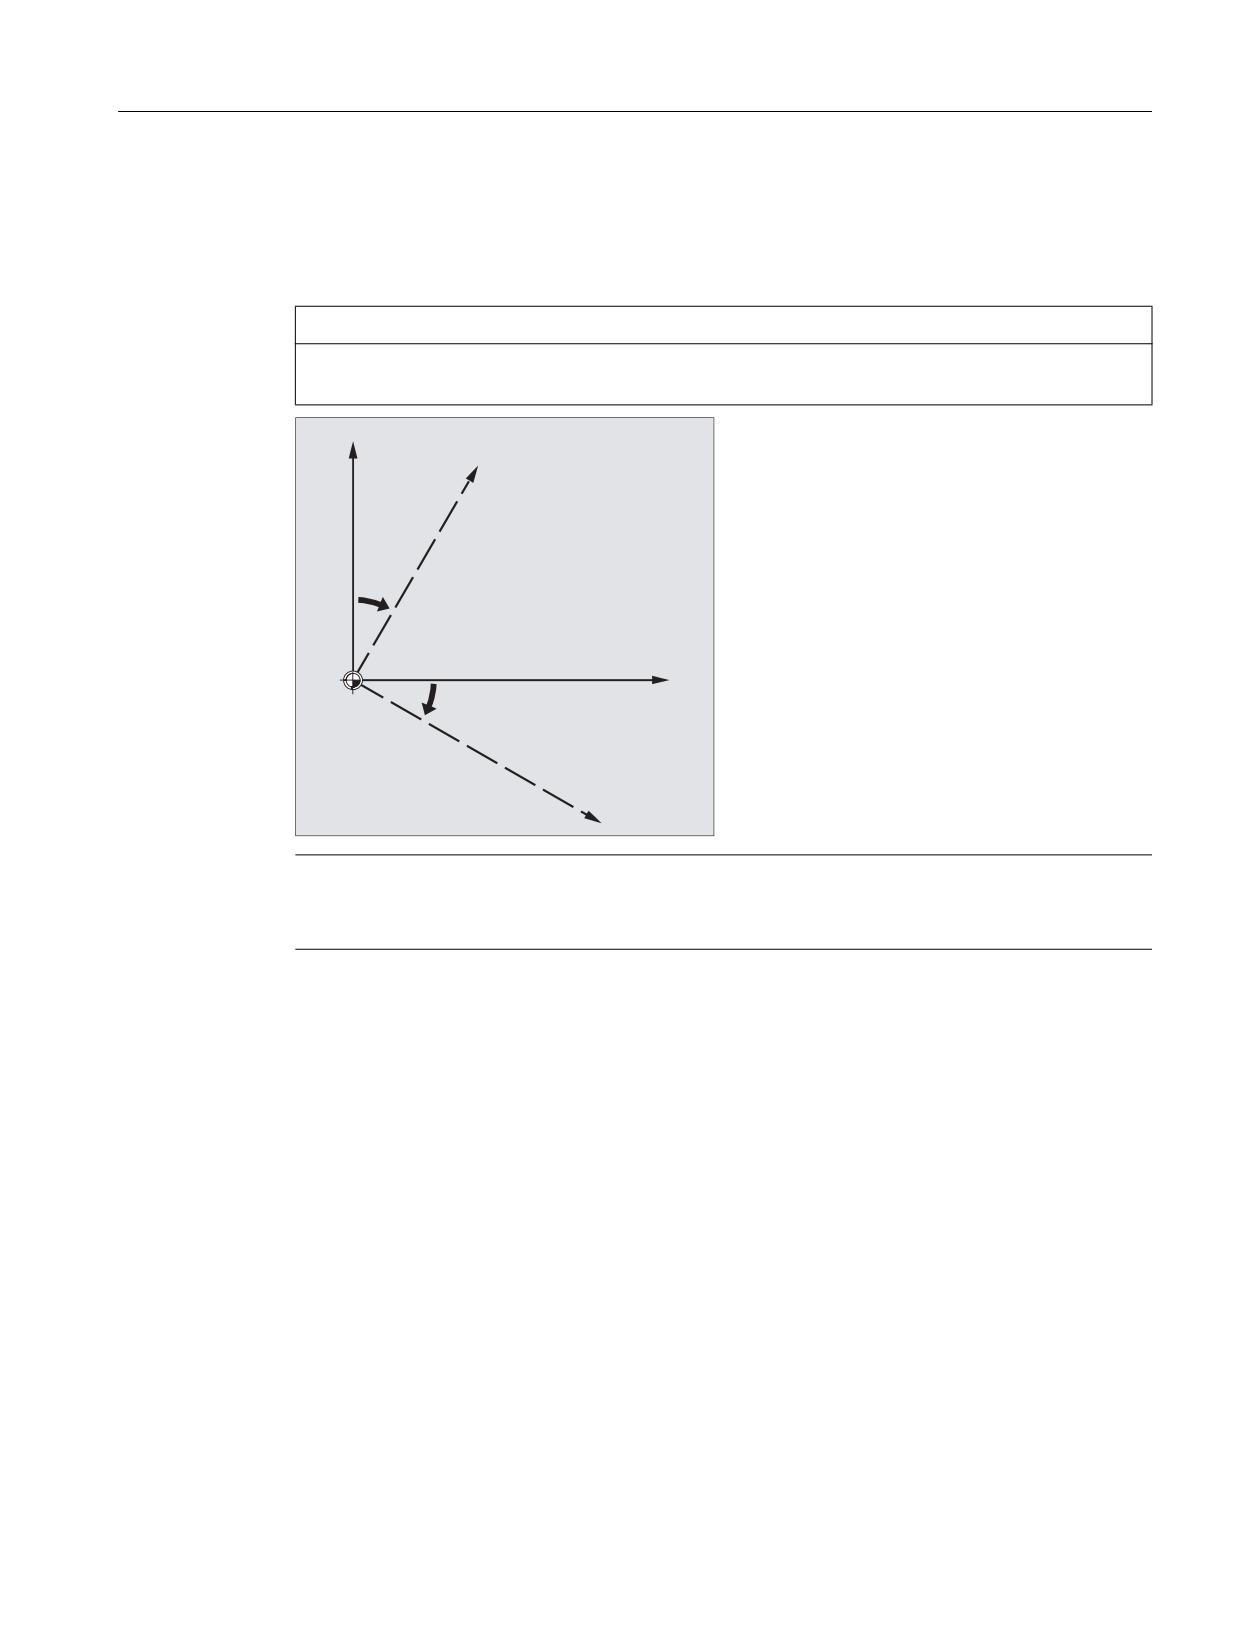
Вращение в плоскости
Система координат поворачивается:
• в выбранной с помощью G17 до G19 плоскости.
Замещающий оператор ROT RPL=... или аддитивный оператор AROT RPL=...
• в актуальной плоскости на запрограммированный с RPL=... угол поворота.
527
<
<
;
=
=
;
=
Примечание
Дальнейшие объяснения см. вращение в пространстве.
Смена плоскостей
ПРЕДУПРЕЖДЕНИЕ
Если после вращения программируется смена плоскостей (G17 до G19), то
запрограммированные углы поворота для соответствующих осей сохраняются и после
действуют и в новой рабочей плоскости. Поэтому рекомендуется отключить вращение
перед сменой плоскостей.
Выключение вращения
Для всех осей: ROT (без указания оси)
ВНИМАНИЕ
Все фрейм-компоненты запрограммированного до этого фрейма сбрасываются.
Основы
354
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.4 Программируемое вращение (ROT, AROT, RPL)
ROT X... Y... Z...
Система координат поворачивается вокруг указанных осей с запрограммированным
углом поворота. Точкой поворота служит последнее указанное устанавливаемое
смещение нулевой точки (G54 ... G57, G505 ... G599).
ЗАМЕТКА
Команда ROT сбрасывает все фрейм-компоненты установленного до этого
программируемого фрейма.
<
;
Примечание
Новое вращение, надстраиваемое на уже существующие фреймы, должно быть
запрограммировано с AROT.
AROT X... Y... Z...
Поворот на запрограммированные в соответствующем указанном осевом направлении
угловые значения. В качестве точки вращения служит актуальная установленная или
последняя запрограммированная нулевая точка.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
355
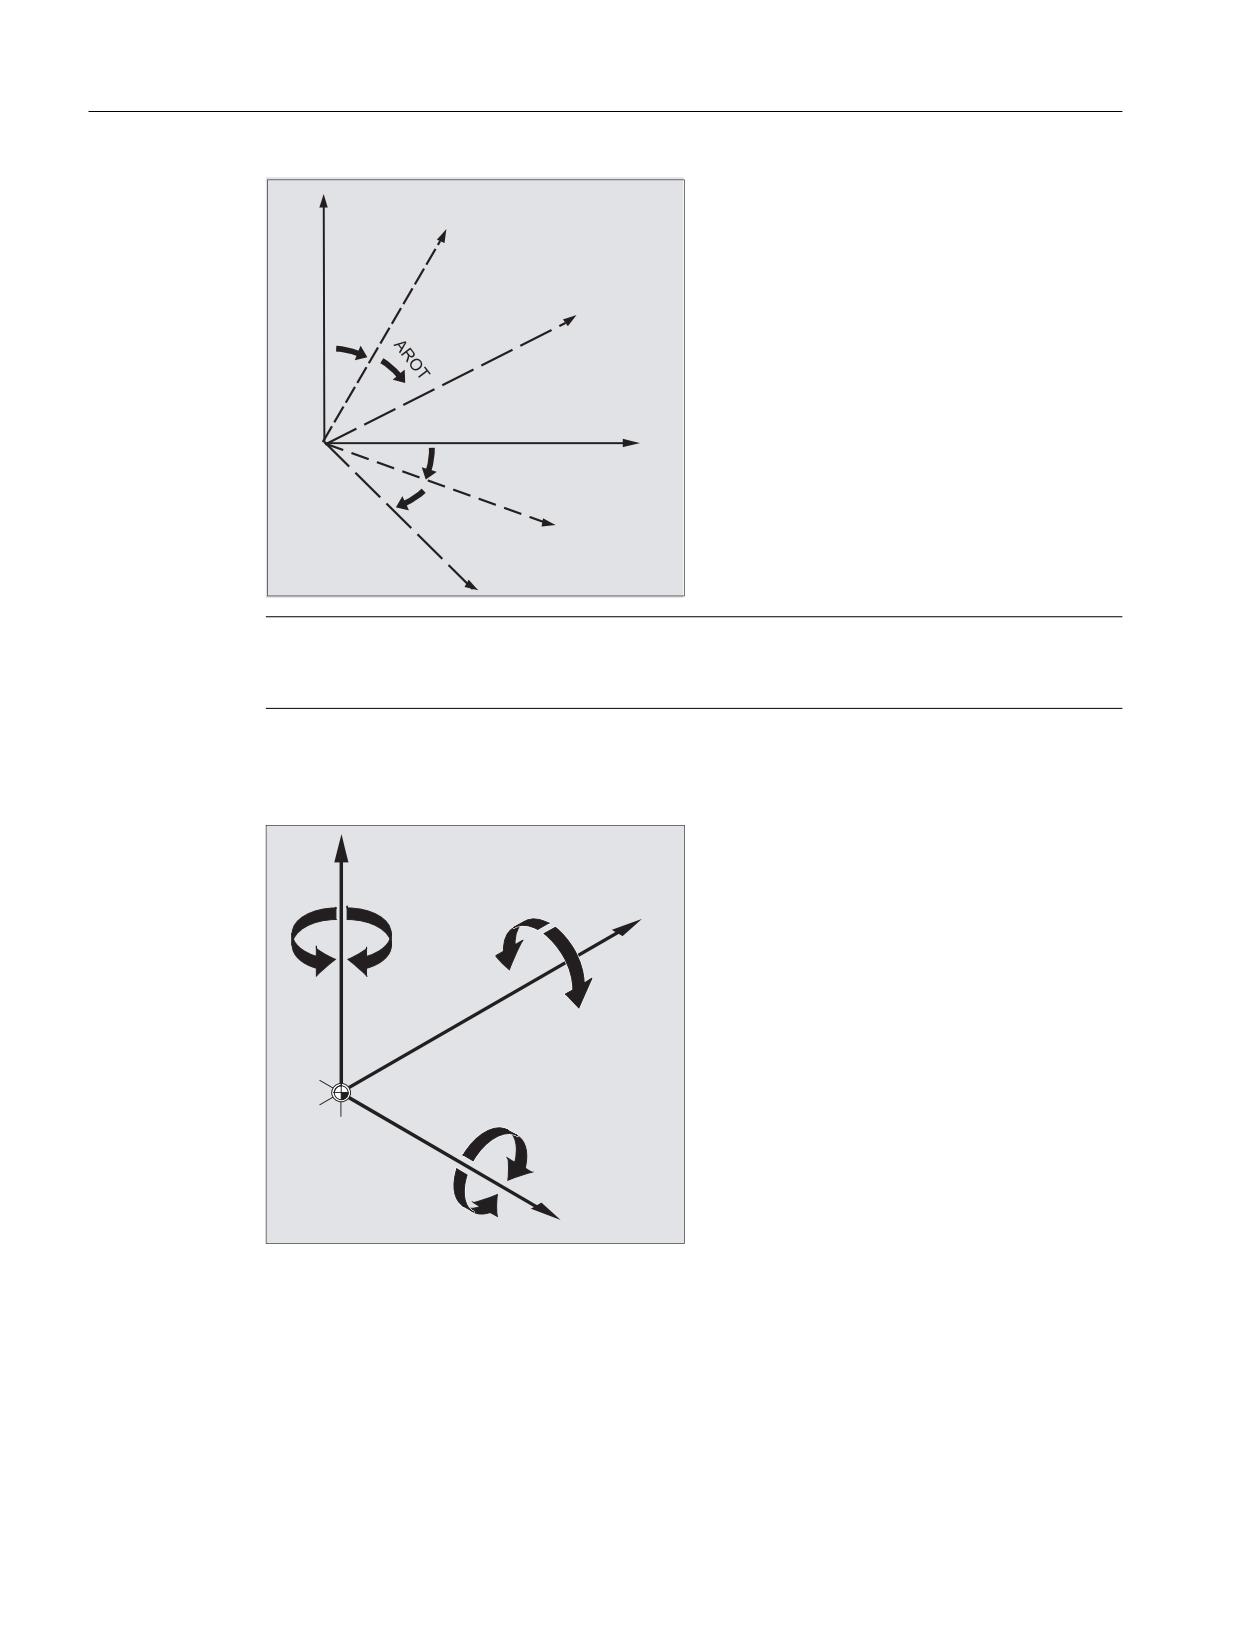
Трансформации координат (фреймы)
12.4 Программируемое вращение (ROT, AROT, RPL)
<
527
;
Примечание
Просьба соблюдать для обоих операторов последовательность и направление
вращения, в котором выполняются вращения!
Направление вращения
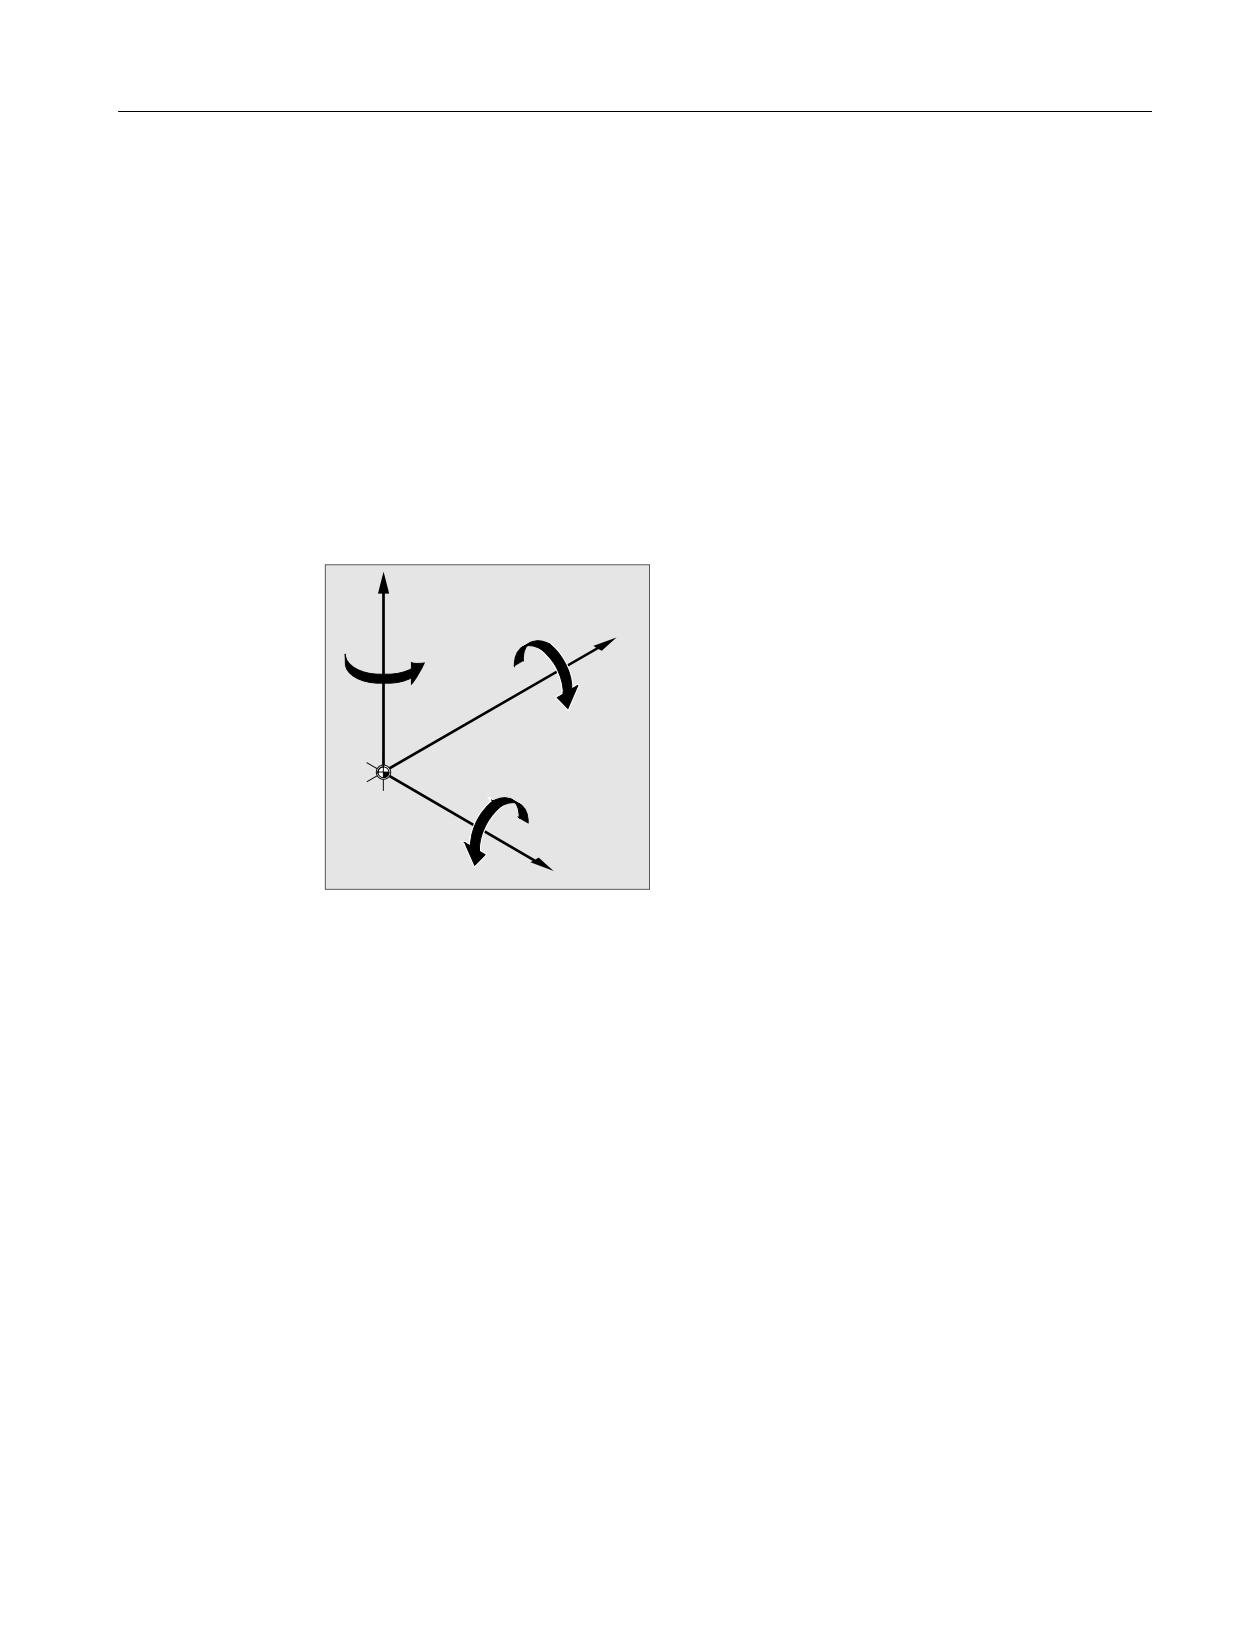
Как положительный угол поворота установлен: взгляд в направлении положительной
оси координат и вращение по часовой стрелке.
=
<
;
Основы
356
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.4 Программируемое вращение (ROT, AROT, RPL)
Последовательность вращений
В одном кадре ЧПУ возможно одновременное вращение макс. вокруг трех гео-осей.
Последовательность, в которой выполняются вращения, определяется через
машинные данные (MD10600 $MN_FRAME_ANGLE_INPUT_MODE):
• Представление RPY: Z, Y', X''
• Угол Эйлера: Z, X', Z''
С представлением RPY-Notation (стандартная установка) получается следующая
последовательность:
1. Вращение вокруг 3-ей геометрической оси (Z)
2. Вращение вокруг 2-ой геометрической оси (Y)
3. Вращение вокруг 1-ой геометрической оси (X)
Z
2
Y
1
3
X
Эта последовательность действует тогда, когда геометрические оси программируются
в одном кадре. Она действует независимо и от последовательности ввода. Если
должны вращаться только две оси, то указание 3-ей оси (значение ноль) не требуется.
Диапазон значений с углом RPY
Углы определены однозначно только в следующих диапазонах значений:
Вращение вокруг 1-ой гео-оси: -180° ≤ X ≤ +180°
Вращение вокруг 2-ой геометрической оси: -90° ≤ Y ≤ +90°
Вращение вокруг 3-ой геометрической оси: -180° ≤ Z ≤ +180°
В этом диапазоне значений могут быть представлены все возможные вращения.
Значения, выходящие за пределы этого диапазона, при записи и чтении нормируются
СЧПУ в вышеуказанный диапазон. Этот диапазон значений действует и для фрейм-
переменных.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
357

Трансформации координат (фреймы)
12.4 Программируемое вращение (ROT, AROT, RPL)
Примеры считывания для RPY
$P_UIFR[1] = CROT(X, 10, Y, 90, Z, 40)
дает при считывании:
$P_UIFR[1] = CROT(X, 0, Y, 90, Z, 30)
$P_UIFR[1] = CROT(X, 190, Y, 0, Z, -200)
дает при воспроизведении
$P_UIFR[1] = CROT(X, -170, Y, 0, Z, 160)
При записи и чтении компонентов вращения фрейма необходимо соблюдение
пределов диапазона значений, чтобы при записи и чтении или при повторной записи
были получены те же результаты.
Диапазон значений с эйлеровым углом
Углы определены однозначно только в следующих диапазонах значений:
Вращение вокруг 1-ой гео-оси: 0° ≤ X ≤ +180°
Вращение вокруг 2-ой геометрической оси: -180° ≤ Y ≤ +180°
Вращение вокруг 3-ой геометрической оси: -180° ≤ Z ≤ +180°
В этом диапазоне значений могут быть представлены все возможные вращения.
Значения, выходящие за пределы этого диапазона, нормируются СЧПУ в
вышеуказанный диапазон. Этот диапазон значений действует и для фрейм-
переменных.
ВНИМАНИЕ
Для возможности однозначного считывания записанных углов, обязательно
необходимо соблюдать определенные диапазоны значений.
Примечание
Если необходимо установить последовательность вращений индивидуально, то
запрограммировать последовательно для каждой оси с помощью AROT желаемое
вращение.
Основы
358
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.4 Программируемое вращение (ROT, AROT, RPL)
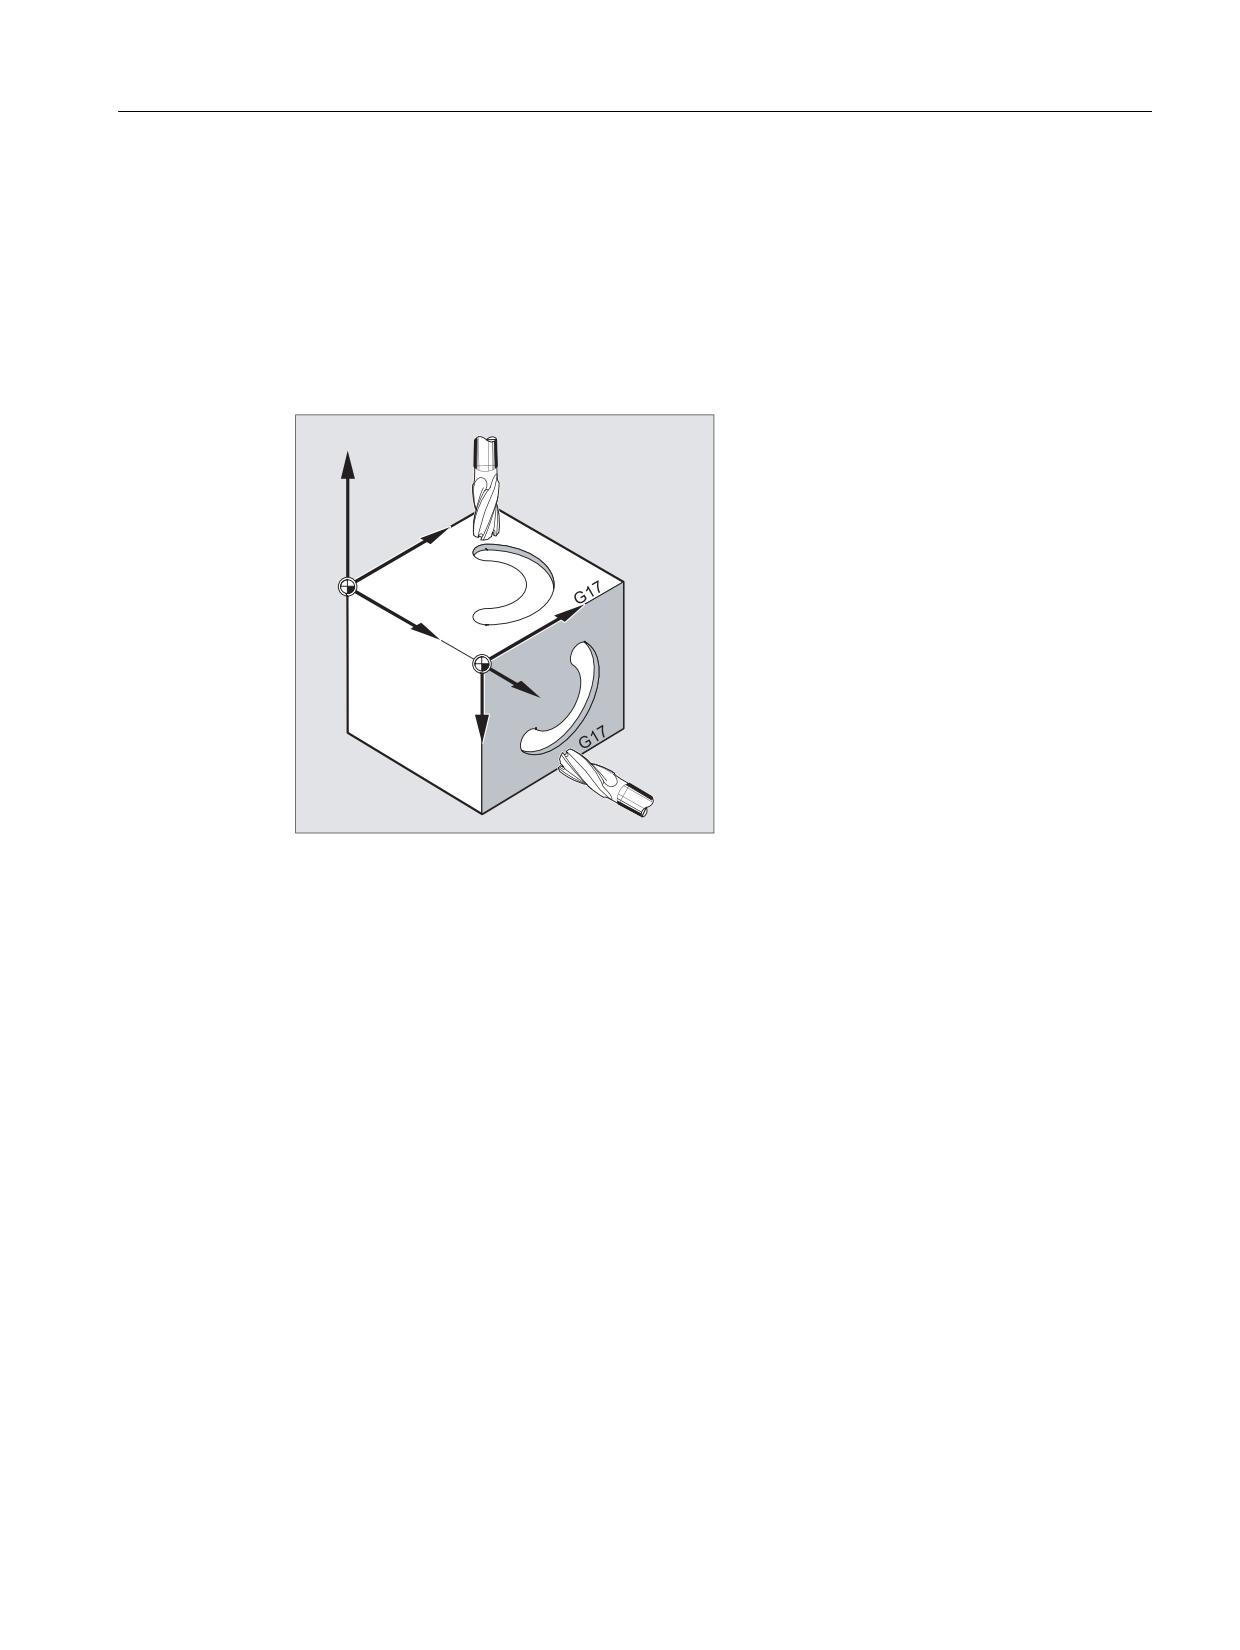
Рабочая плоскость также вращается
При пространственном вращении также вращается и рабочая плоскость, определенная
с помощью G17, G18 или G19.
Пример: Рабочая плоскость G17 X/Y, система координат детали лежит на
перекрывающей поверхности детали. Посредством смещения и вращения система
координат смещается в одну из боковых поверхностей. Рабочая плоскость G17 также
вращается. Благодаря этому ровные заданные конечные положения могут дальше
программироваться в координатах X/Y, а подача - в направлении Z.
=
<
;
<
=
;
Условие:
Инструмент должен располагаться вертикально к рабочей плоскости, положительное
направление оси подачи показывает в направлении зажима инструмента. Посредством
указания CUT2DF коррекция радиуса инструмента действует в повернутой плоскости.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
359
Трансформации координат (фреймы)
12.5 Программируемые вращения фреймов с пространственными углами (ROTS, AROTS, CROTS)
12.5
Программируемые вращения фреймов с пространственными
углами (ROTS, AROTS, CROTS)
Функция
Ориентации в пространстве могут быть определены через программирование
вращений фреймов с пространственными углами. Для этого предлагаются команды
ROTS, AROTS и CROTS. ROTS и AROTS ведут себя аналогично ROT и AROT.
Синтаксис
Ориентация плоскости в пространстве однозначно определена через указание двух
пространственных углов. Поэтому может быть запрограммировано макс. 2
пространственных угла:
• При программировании пространственного угла X и Y, новая ось Х лежит в старой
плоскости Z/X.
ROTS X... Y...
AROTS X... Y...
CROTS X... Y...
• При программировании пространственного угла Z и X, новая ось Z лежит в старой
плоскости Y/Z.
ROTS Z... X...
AROTS Z... X...
CROTS Z... X...
• При программировании пространственного угла Y и Z, новая ось Y лежит в старой
плоскости X/Y.
ROTS Y... Z...
AROTS Y... Z...
CROTS Y... Z...
Примечание
Каждый фрейм-оператор программируется в отдельном кадре ЧПУ.
Основы
360
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.5 Программируемые вращения фреймов с пространственными углами (ROTS, AROTS, CROTS)
Значение
ROTS:
Абсолютные вращения фреймов, относительно
актуальной действующей, установленной с помощью
G54 ... G57, G505 ... G599 нулевой точки детали
AROTS:
Аддитивные вращения фреймов, относительно
актуальной действующей, установленной или
запрограммированной нулевой точки
CROTS:
Вращения фреймов с пространственными углами,
относительно действительного фрейма в системе УД с
вращениями в указанных осях
X… Y…/Z… X…/Y… Z… :
Указание пространственного угла
Примечание
ROTS/AROTS/CROTS может быть запрограммирована и вместе с RPL и вызывает в этом
случае вращение в установленной с G17 ... G19 плоскости:
ROTS/AROTS/CROTSRPL=...
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
361
Трансформации координат (фреймы)
12.6 Программируемый коэффициент масштабирования (SCALE, ASCALE)
12.6
Программируемый коэффициент масштабирования
(SCALE, ASCALE)
Функция
Со SCALE/ASCALE для всех траекторных, синхронных и позиционирующих осей могут
быть запрограммированы коэффициенты масштабирования для увеличения или
уменьшения в направлении соответствующих указанных осей. Благодаря этому можно
учитывать схожие геометрические формы или различные размеры усадки при
программировании.
Синтаксис
SCALE X… Y… Z…
ASCALE X… Y… Z…
Примечание
Каждый фрейм-оператор программируется в отдельном кадре ЧПУ.
Значение
SCALE:
Абсолютное увеличение/уменьшение, относительно актуальной
действующей, установленной с помощью G54 ... G57, G505 ... G599,
системы координат
ASCALE:
Аддитивное увеличение/уменьшение, относительно актуальной
действующей, установленной или запрограммированной системы
координат
X… Y… Z…:
Коэффициенты масштабирования в направлении указанных гео-
осей
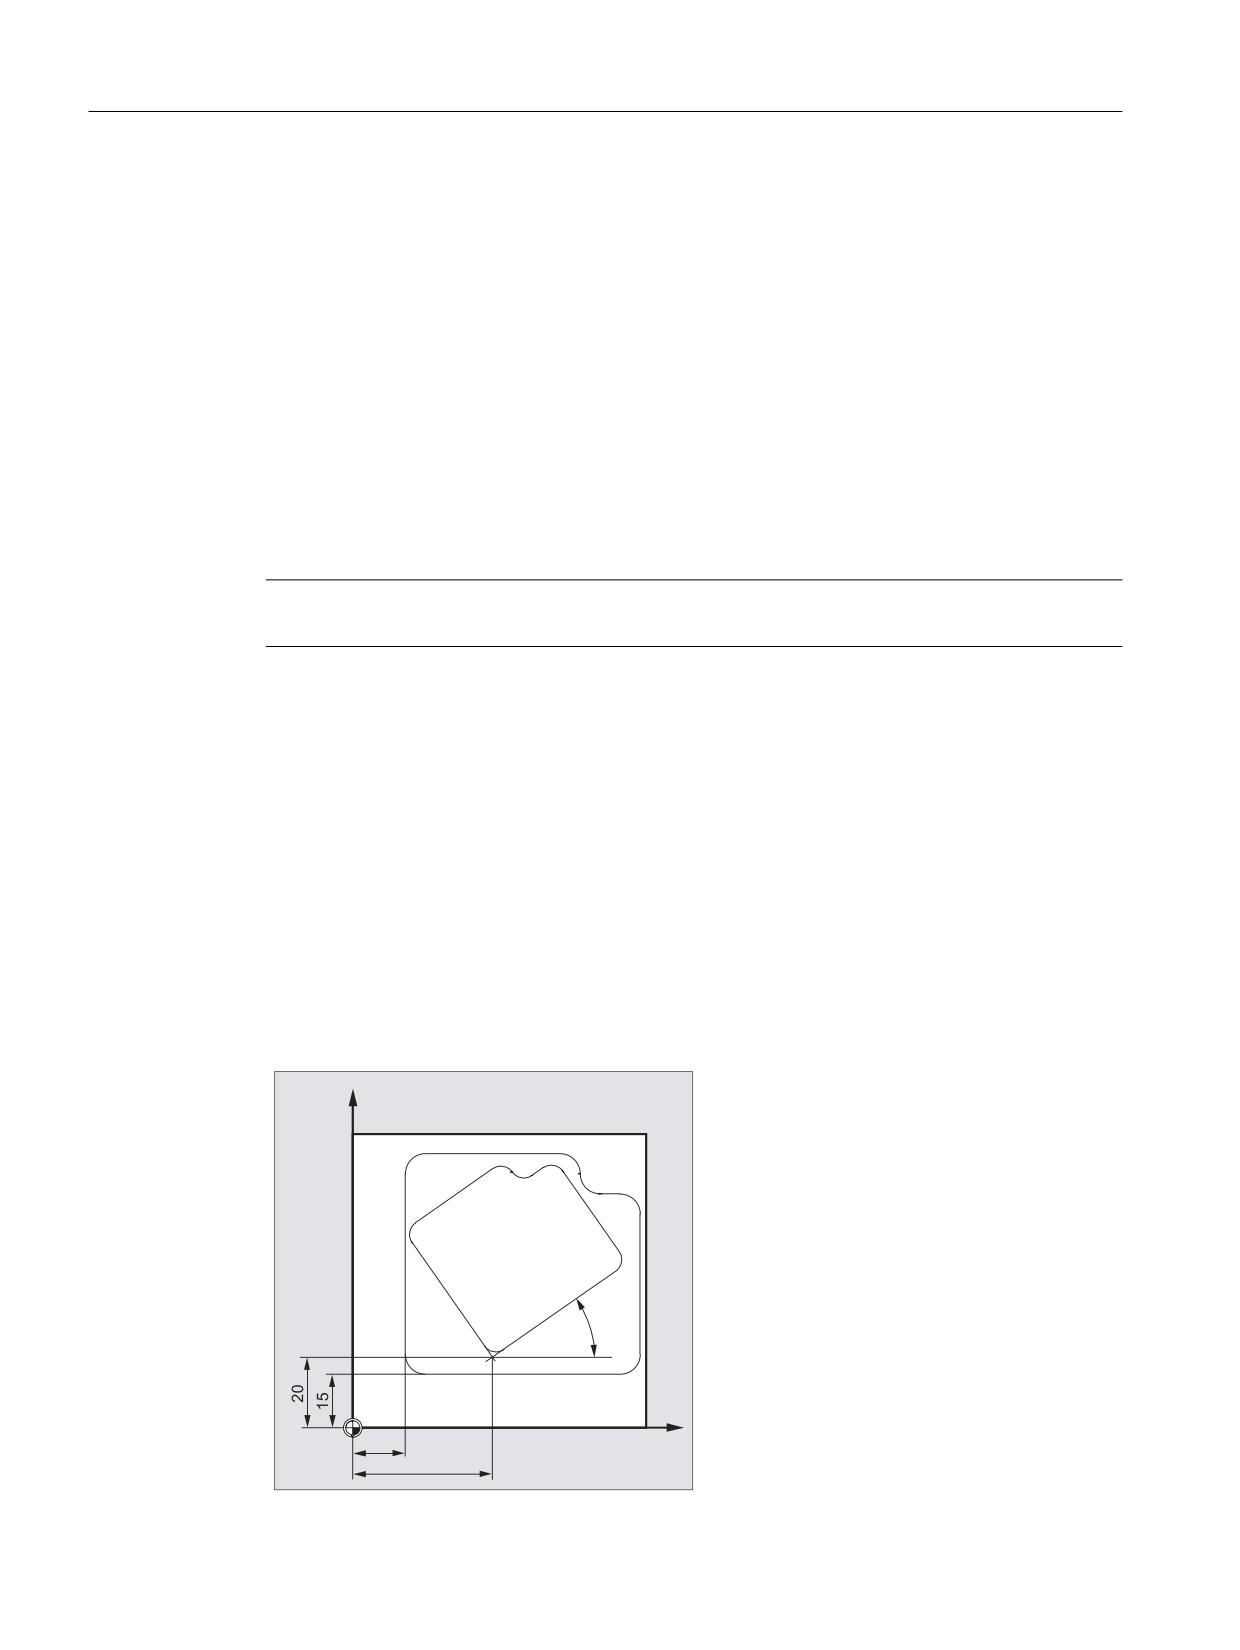
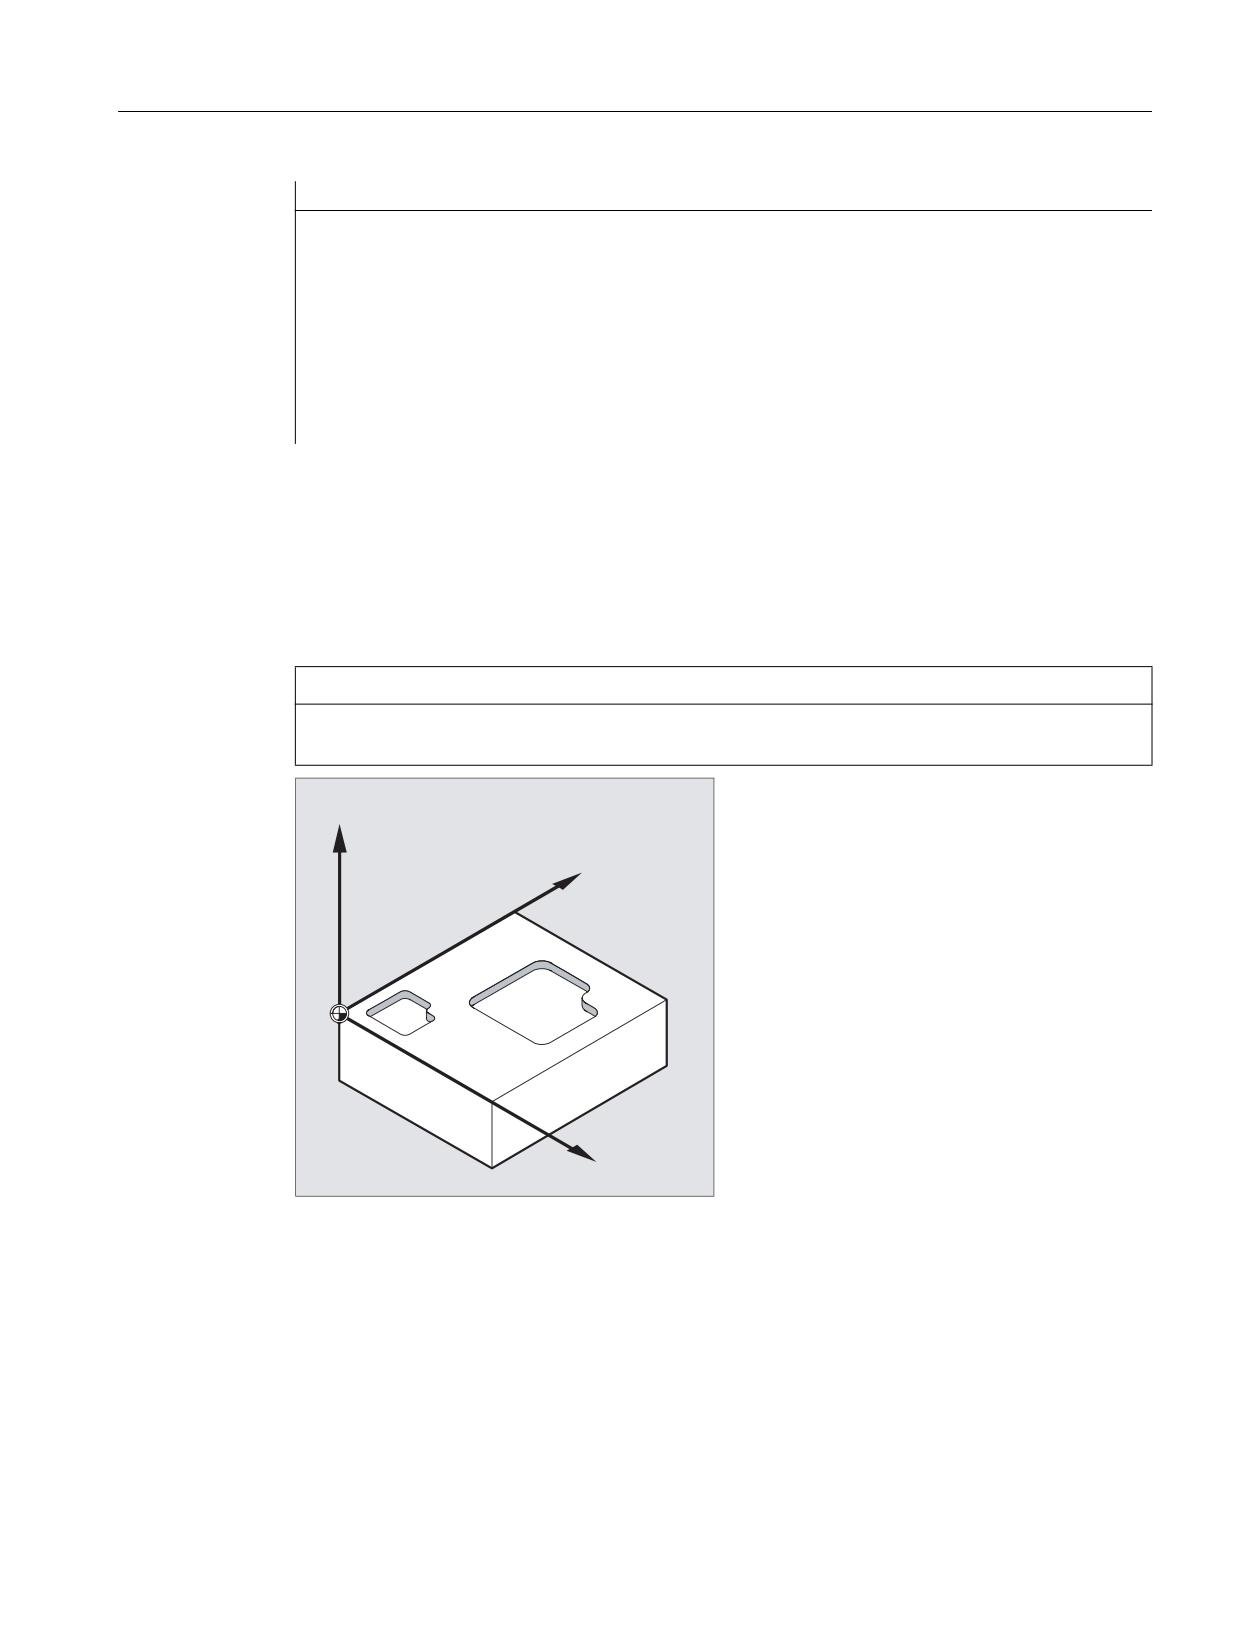
Пример
У этой детали оба кармана встречаются
<
два раза, но с различными размерами и
повернутые друг к другу.
Последовательность обработки
зафиксирована в подпрограмме.
Посредством смещения нулевой точки и
вращения устанавливаются
соответствующие необходимые нулевые
точки детали, посредством
масштабирования контур уменьшается и
r
после этого снова вызывается
подпрограмма.
;
Основы
362
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.6 Программируемый коэффициент масштабирования (SCALE, ASCALE)
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 TRANS X15 Y15
; Абсолютное смещение
N30 L10
; Изготовление большого кармана
N40 TRANS X40 Y20
; Абсолютное смещение
N50 AROT RPL=35
; Поворот в плоскости на 35°
N60 ASCALE X0.7 Y0.7
; Коэффициент масштабирования для маленького кармана
N70 L10
; Изготовление маленького кармана
N80G0 X300 Y100 M30
; Отвод, конец программы
Дополнительная информация
SCALE X... Y... Z...
Для каждой оси может быть указан свой коэффициент масштабирования, на который
может быть осуществлено увеличение или уменьшение. Масштабирование относится к
установленной с помощью G54 ... G57, G505 ... G599 системе координат детали.
ВНИМАНИЕ
Команда SCALE сбрасывает все фрейм-компоненты установленного до этого
программируемого фрейма.
=
<
;
ASCALE X... Y... Z...
Изменение масштаба, которое должно надстраиваться на уже существующие фреймы,
программируется с помощью ASCALE. В этом случае последний действующий
коэффициент масштабирования умножается на новый.
Исходной точкой для изменения масштаба служит актуальная установленная или
последняя запрограммированная система координат.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
363
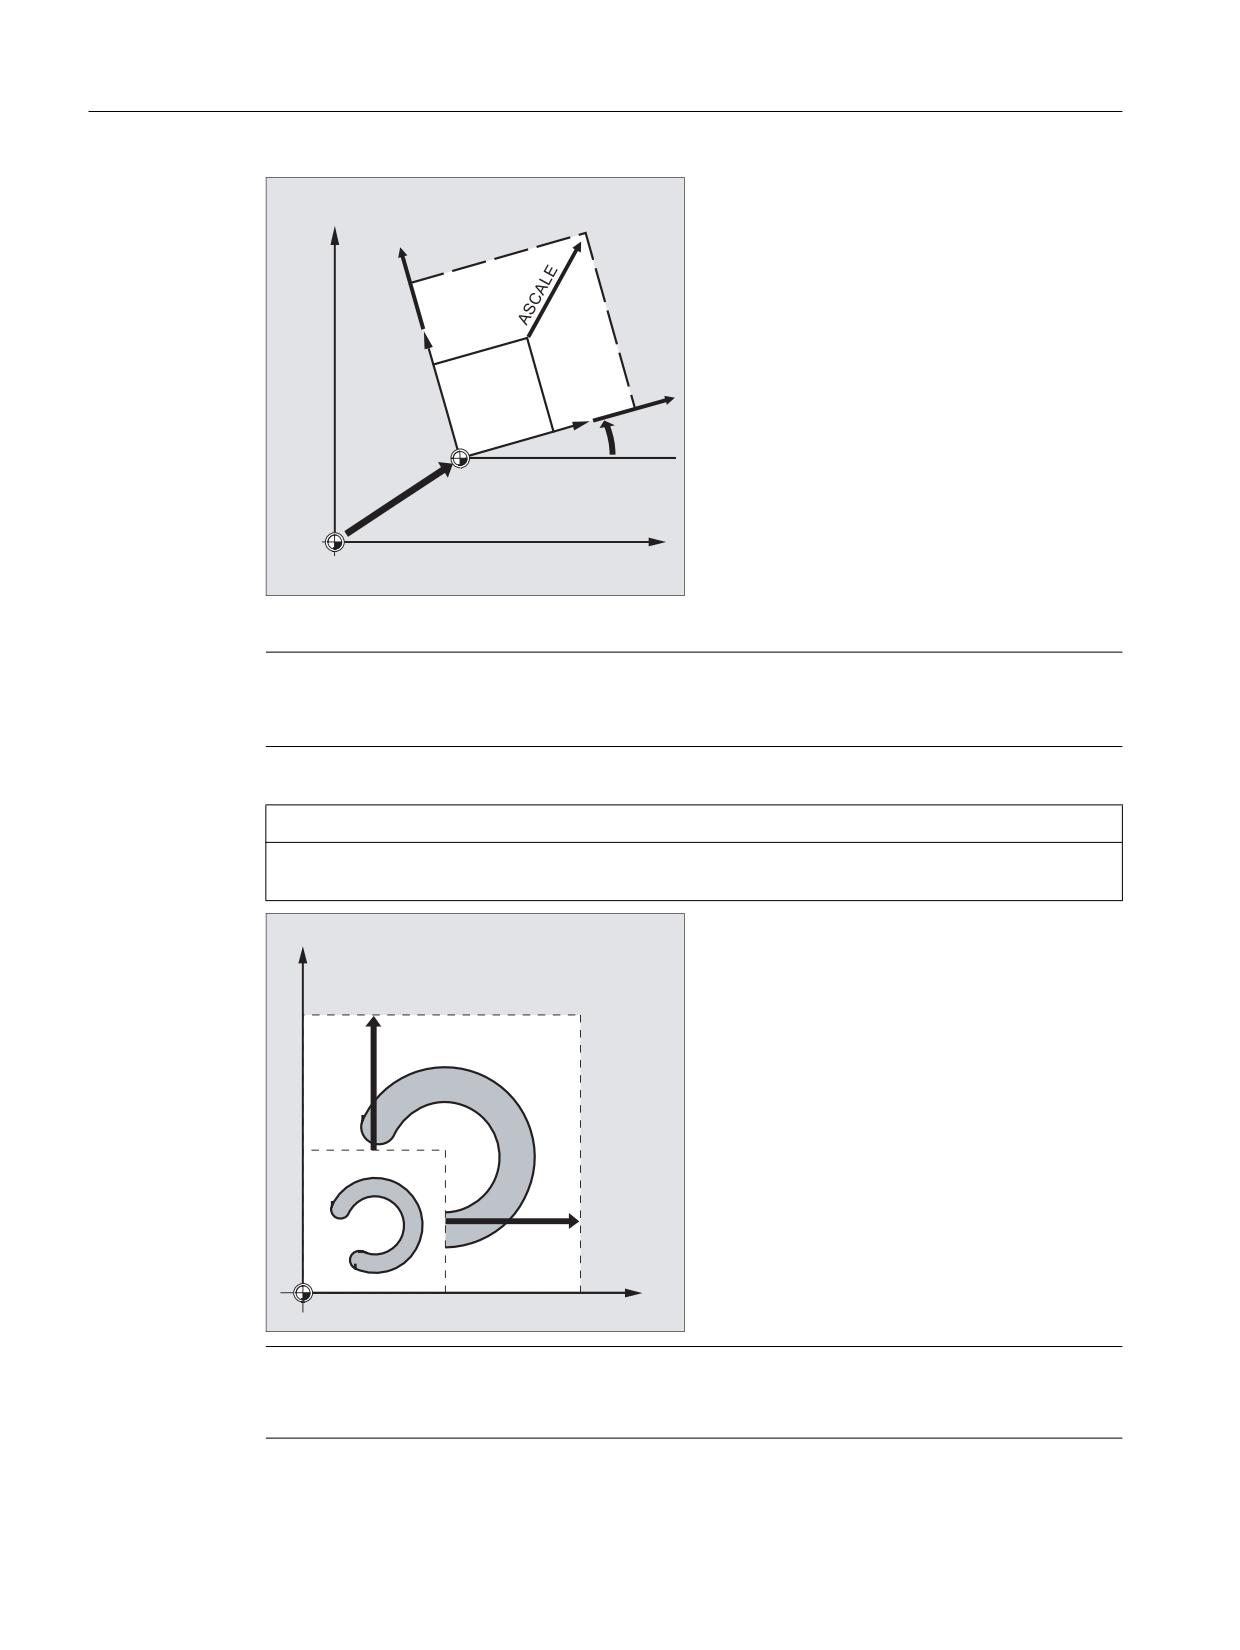
Трансформации координат (фреймы)
12.6 Программируемый коэффициент масштабирования (SCALE, ASCALE)
AROT
TRANS
Масштабирование и смещение
Примечание
Если после SCALE программируется смещение с ATRANS, то значения смещения также
масштабируются.
Различные коэффициенты масштабирования
ВНИМАНИЕ
Внимание при различных коэффициентах масштабирования! Круговые интерполяции
могут, к примеру, масштабироваться только с одинаковыми коэффициентами.
Примечание
Но для программирования искаженных окружностей различные коэффициенты
масштабирования могут использоваться целенаправленно.
Основы
364
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
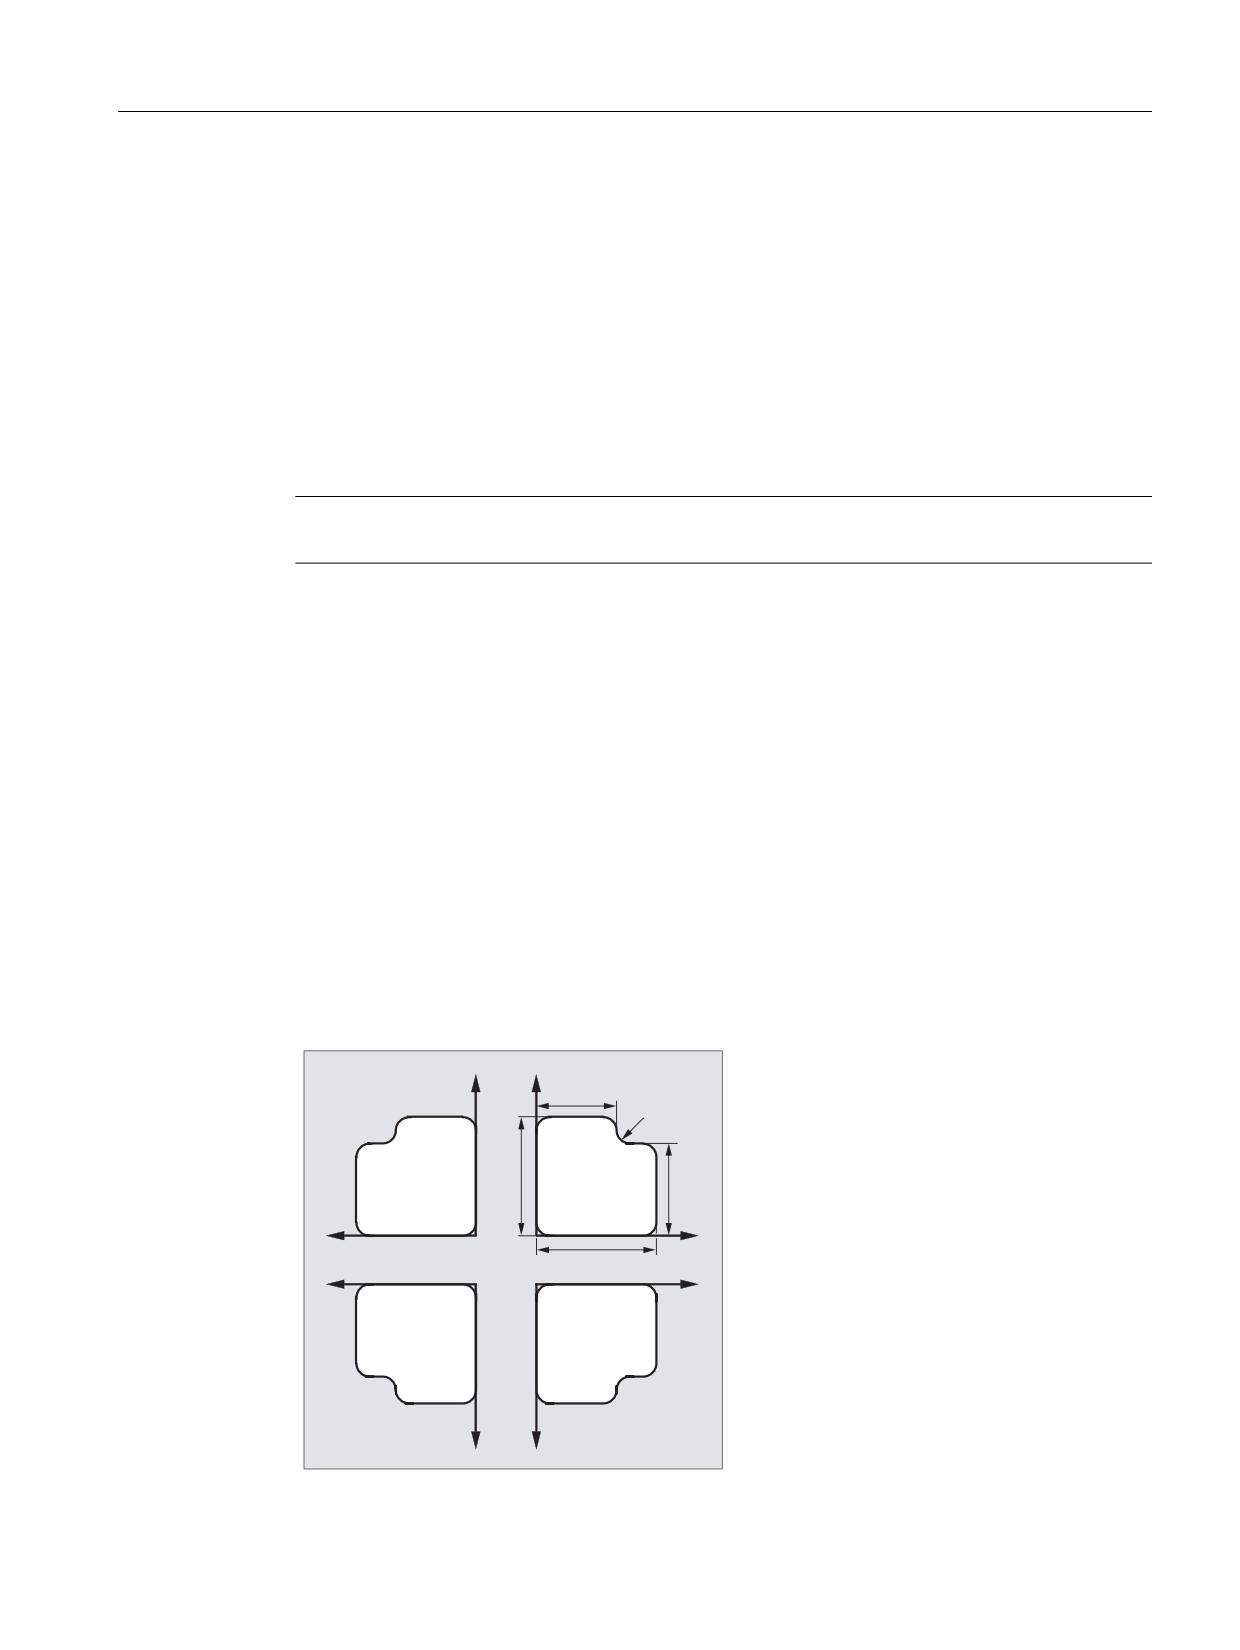
Трансформации координат (фреймы)
12.7 Программируемое отражение (MIRROR, AMIRROR)
12.7
Программируемое отражение (MIRROR, AMIRROR)
Функция
С помощью MIRROR/AMIRROR формы детали могут отражаться на оси координат. Все
движения перемещения, запрограммированные после, к примеру, в подпрограмме,
выполняются в отраженном виде.
Синтаксис
MIRROR X... Y... Z...
AMIRROR X... Y... Z...
Примечание
Каждый фрейм-оператор программируется в отдельном кадре ЧПУ.
Значение
MIRROR:
Абсолютное отражение, относительно актуальной
действующей, установленной с помощью G54 ... G57,
G505 ... G599, системы координат
AMIRROR:
Аддитивное отражение, относительно актуальной
действующей, установленной или запрограммированной
системы координат
X... Y... Z... :
Геометрическая ось, направление которой должно быть
изменено. Указанное здесь значение выбирается свободно, к
примеру, X0 Y0 Z0.
Примеры
Пример 1: Фрезерование
Показанный здесь контур
<
<
программируется один раз как
подпрограмма. Три следующих контура
создаются через отражение. Нулевая
точка детали располагается по центру к
контурам.
;
;
;
;
<
<
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
365
Трансформации координат (фреймы)
12.7 Программируемое отражение (MIRROR, AMIRROR)
Программный код
Комментарий
N10 G17 G54
; Рабочая плоскость X/Y, нулевая точка детали
N20 L10
; Изготовление первого контура справа вверху
N30 MIRROR X0
; Отражение оси Х (в X изменяется направление)
N40 L10
; Изготовление второго контура слева вверху
N50 AMIRROR Y0
; Отражение оси Y (в Y изменяется направление)
N60 L10
; Изготовление третьего контура слева внизу
N70 MIRROR Y0
; MIRROR сбрасывает предыдущие фреймы. Отражение оси Y
(в Y изменяется направление)
N80 L10
; Изготовление четвертого контура справа внизу
N90 MIRROR
; Выключение отражения
N100 G0 X300 Y100 M30
; Отвод, конец программы
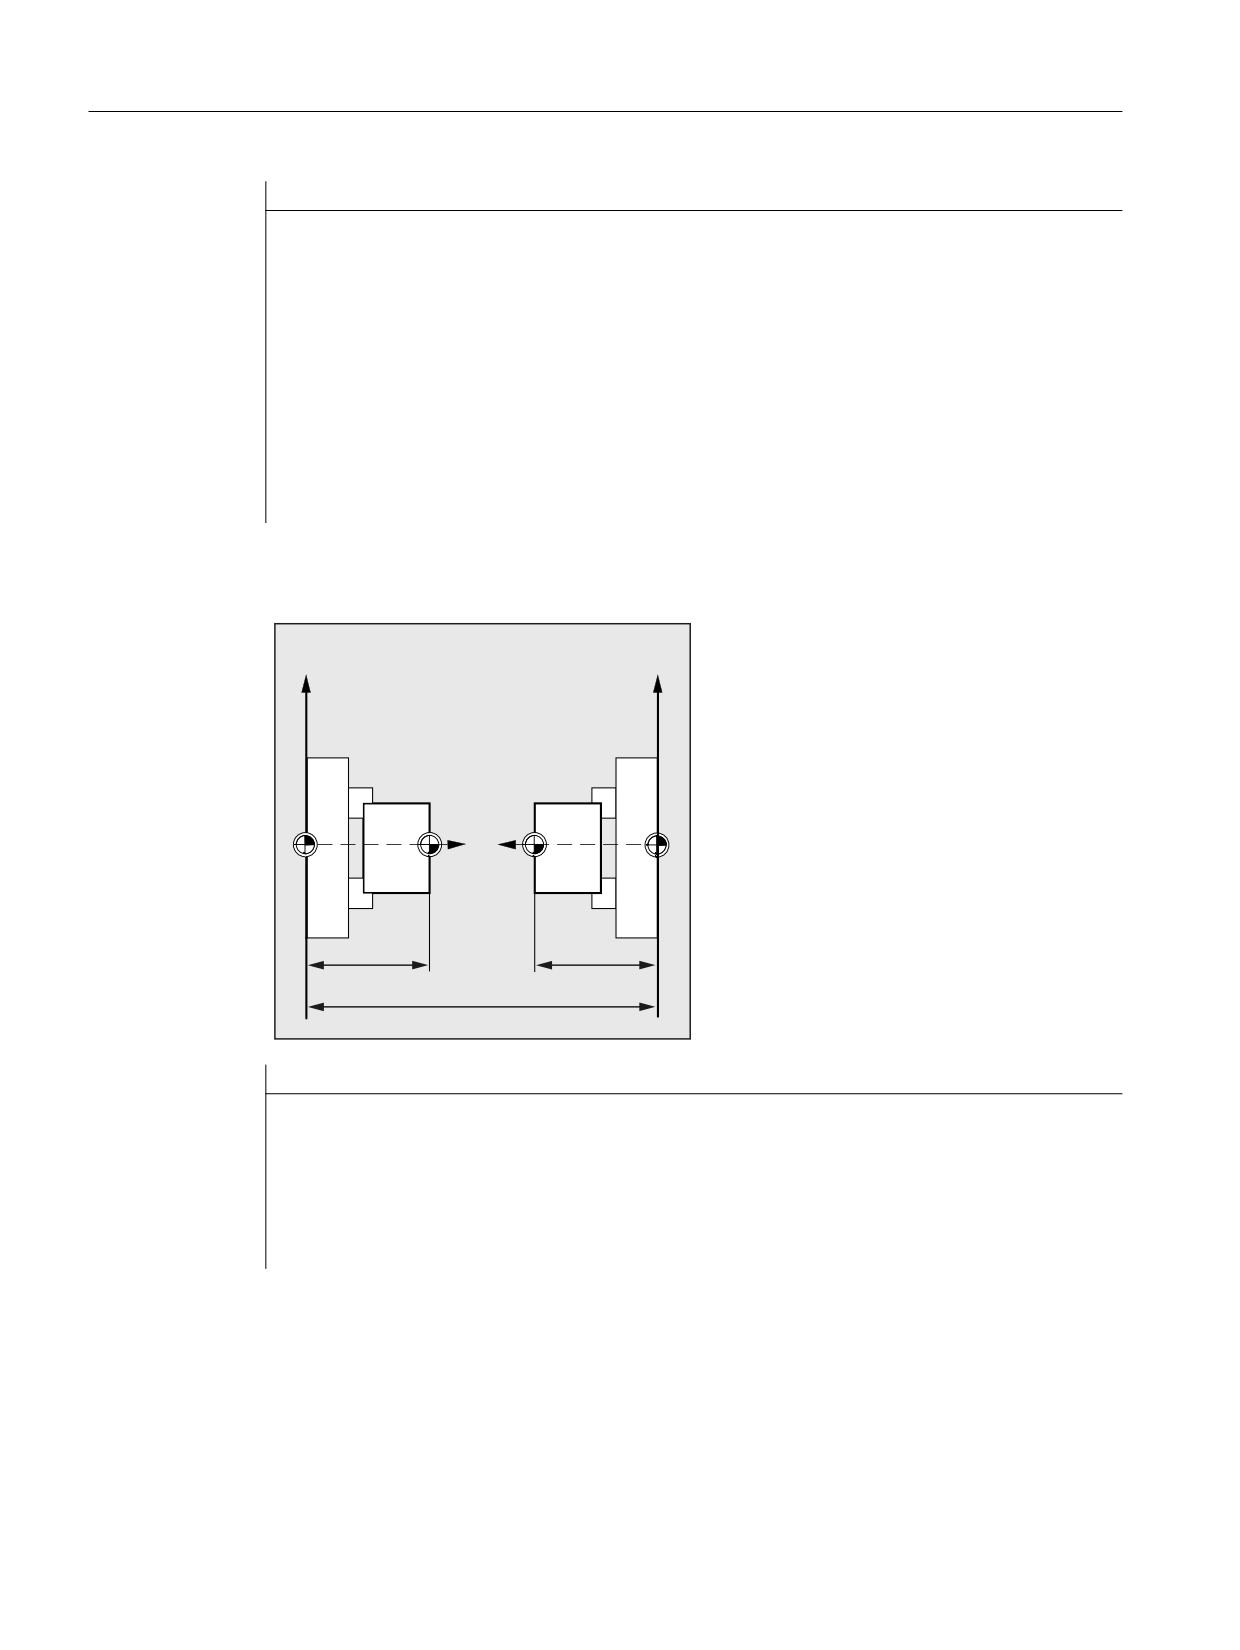
Пример 2: Токарная обработка
Сама обработка сохраняется как
͖̿͏͔͋͌͒ͣ
͖̿͏͔͋͌͒ͣ
подпрограмма, выполнение на
;
;
соответствующем шпинделе реализуется
через отражения и смещения.
=
=
0
:
:
0
Программный код
Комментарий
N10 TRANS X0 Z140
; Смещение нулевой точки на W
; Обработка 1-ой стороны шпинделем 1
N30 TRANS X0 Z600
; Смещение нулевой точки на шпиндель 2
N40 AMIRROR Z0
; Отражение оси Z
N50 ATRANS Z120
; Смещение нулевой точки на W1
; Обработка 2-ой стороны шпинделем 2
Основы
366
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.7 Программируемое отражение (MIRROR, AMIRROR)
Дополнительная информация
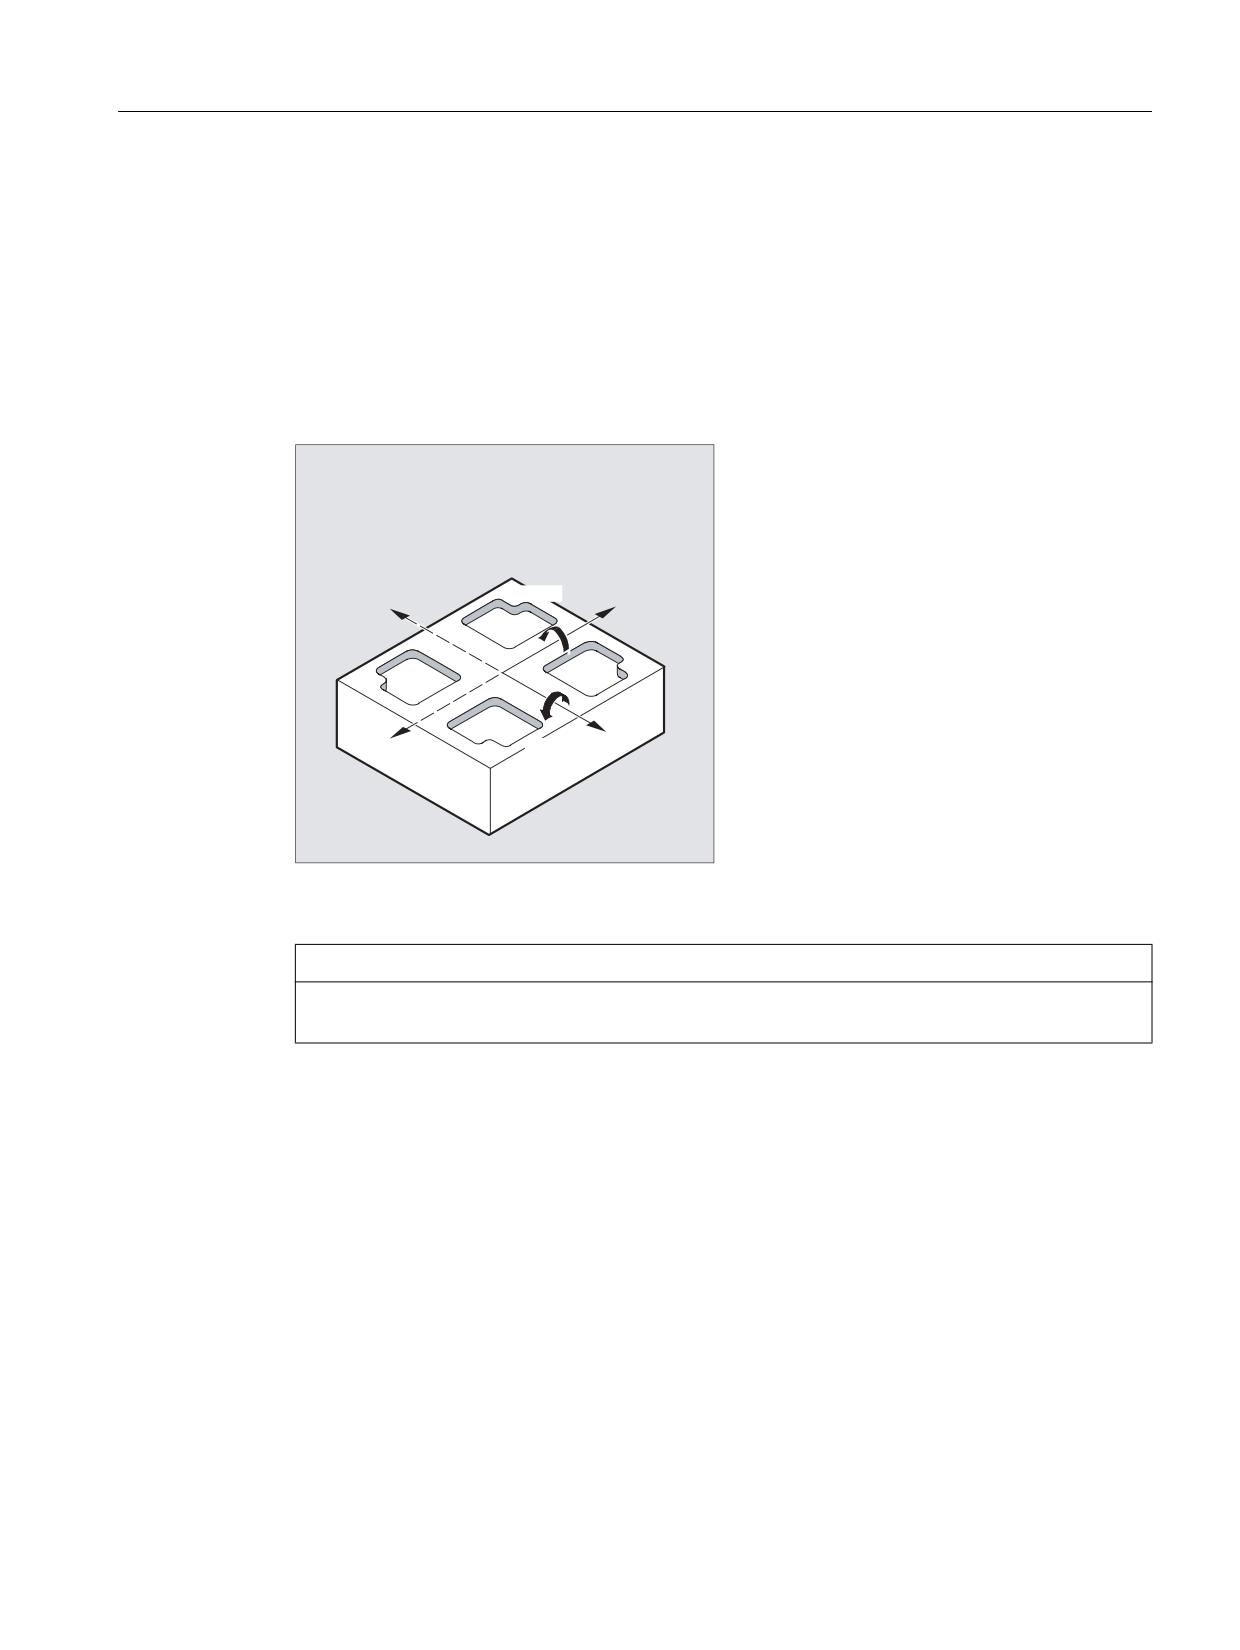
MIRROR X... Y... Z...
Отражение программируется через осевую смену направления в выбранной рабочей
плоскости.
Пример: рабочая плоскость G17 X/Y
Отражение (на оси Y) требует смены направления в X и поэтому программируется с
MIRROR X0. Контур обрабатывается зеркально на противоположной стороне оси
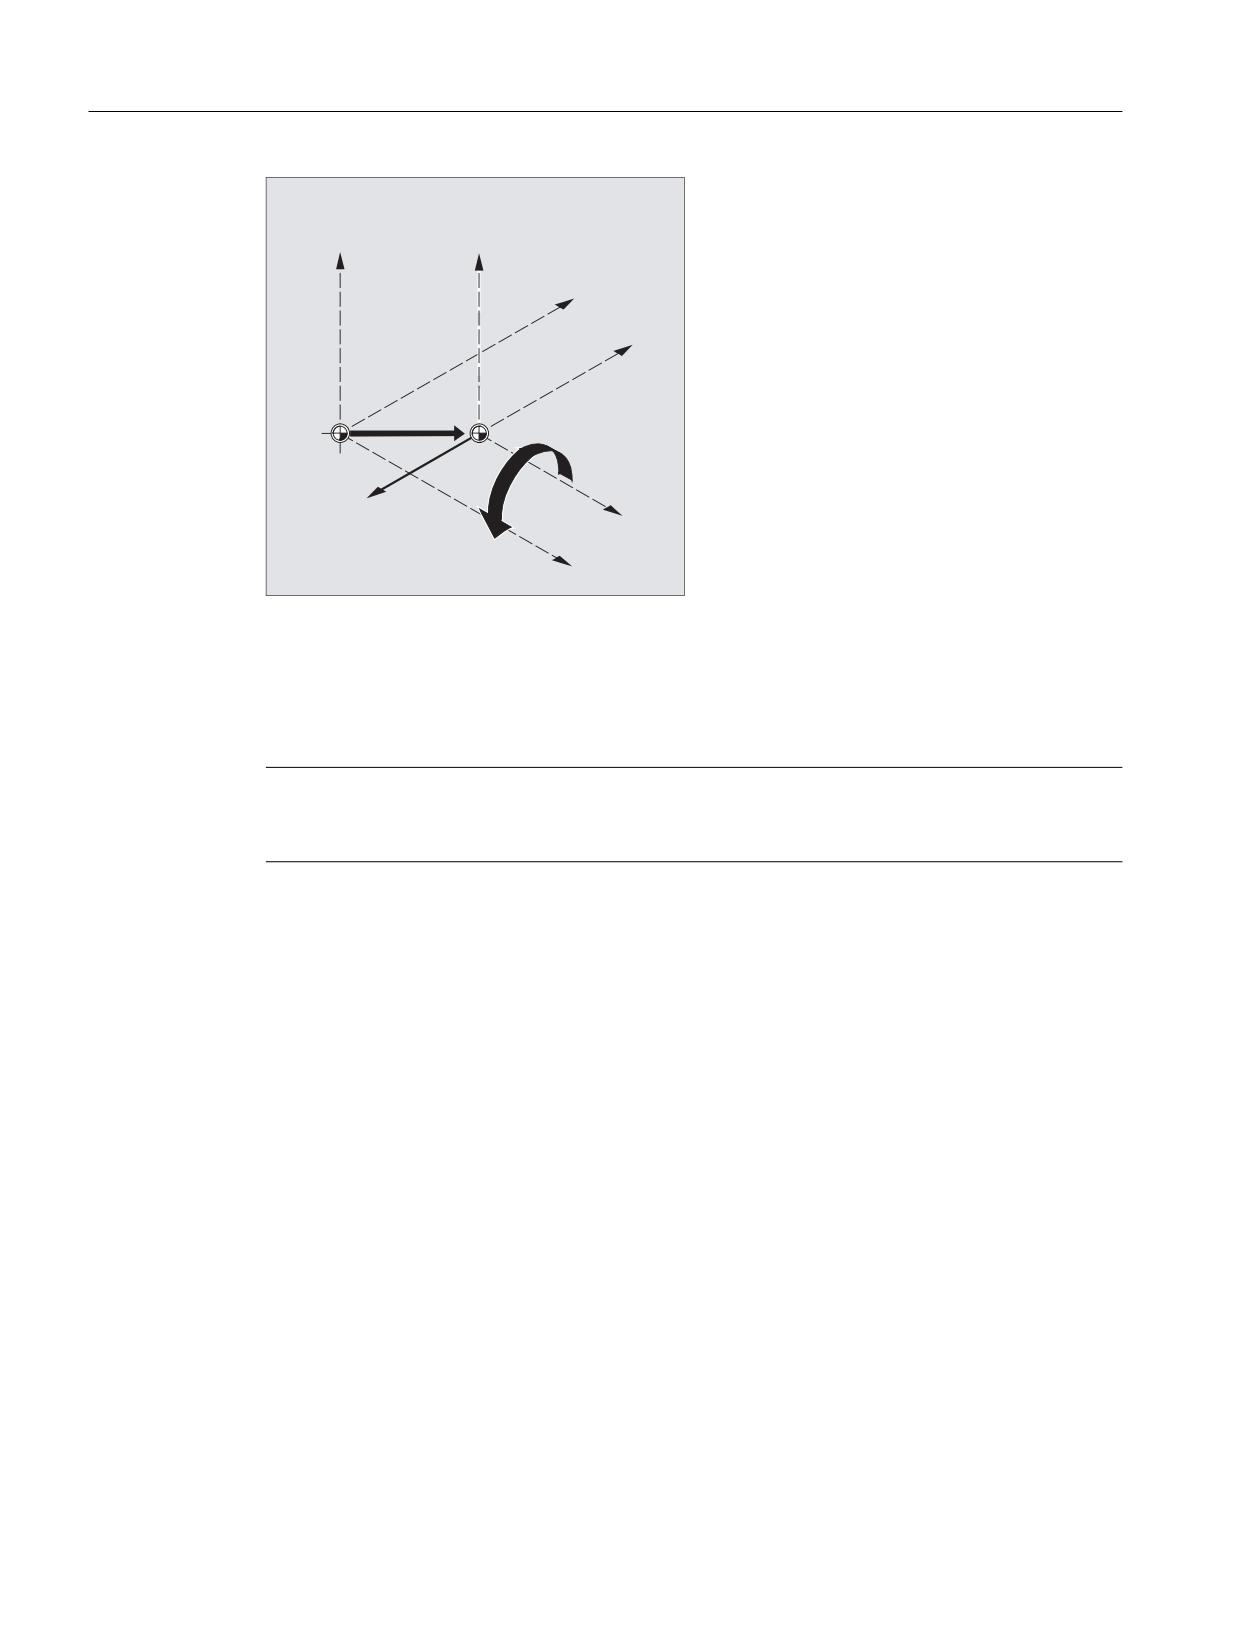
отражения Y.
0,5525 ;
<
;
0,5525 <
Отражение относится к актуальной действующей, установленной с помощью
G54 ... G57, G505 ... G599, системе координат.
ВНИМАНИЕ
Команда MIRROR сбрасывает все фрейм-компоненты установленного до этого
программируемого фрейма.
AMIRROR X... Y... Z...
Отражение, которое должно надстраиваться на уже существующие трансформации,
программируется с AMIRROR. Исходной точкой служит актуальная установленная или
последняя запрограммированная система координат.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
367
Трансформации координат (фреймы)
12.7 Программируемое отражение (MIRROR, AMIRROR)
75$16
$0,5525
Выключение отражения
Для всех осей: MIRROR (без указания оси)
При этом сбрасываются все фрейм-компоненты запрограммиров. до этого фрейма.
Коррекции радиуса инструмента
Примечание
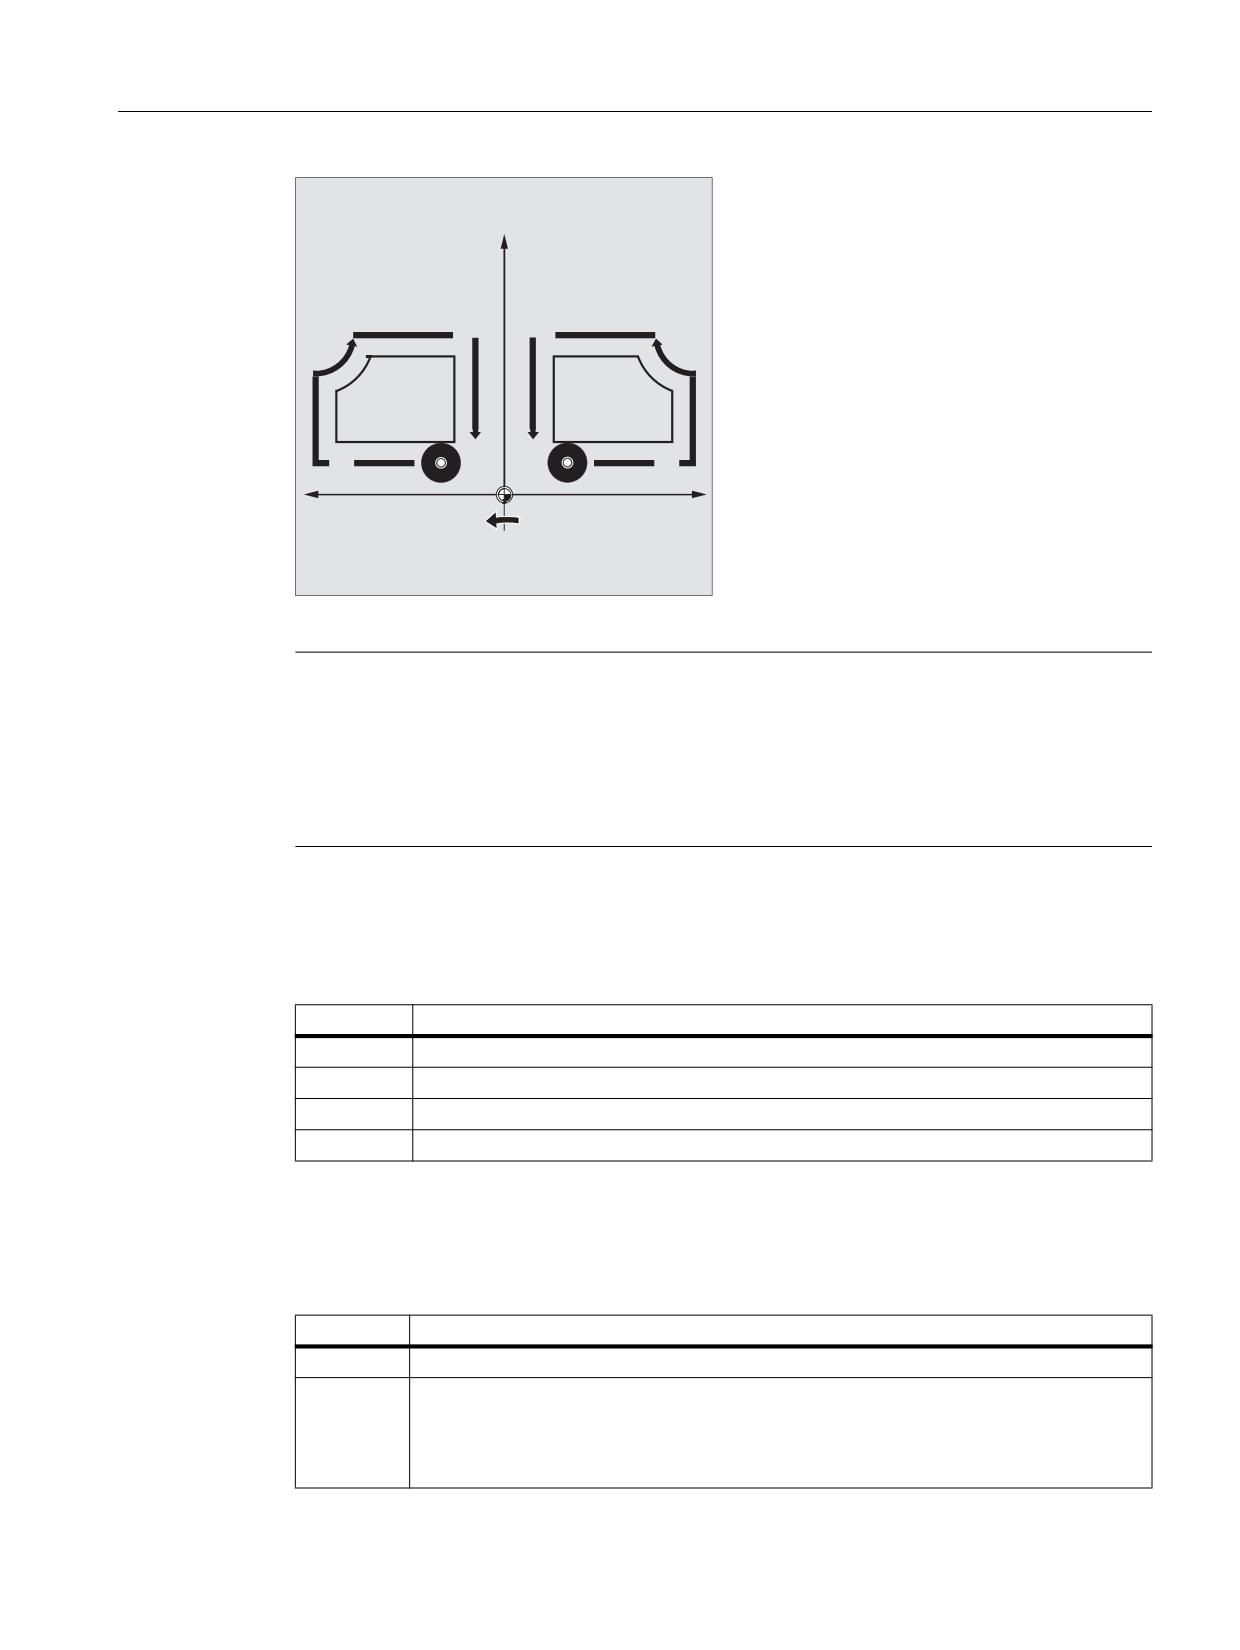
При команде отражения СЧПУ автоматически изменяет команды коррекции
траектории (G41/G42 bzw. G42/G41) в соответствии с измененным направл. обработки.
Основы
368
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.7 Программируемое отражение (MIRROR, AMIRROR)
<
*
*
*
*
;
0,5525 ;
Это же относится и к направлению вращения окружности (G2/G3 или G3/G2)
Примечание
Если после MIRROR программируется аддитивное вращение с AROT, то возможно
придется работать с обратными направлениями вращения (положительное/
отрицательное или отрицательное/положительное). Отражения в геометрических осях
автоматически пересчитываются СЧПУ во вращения и при необходимости в
отражения устанавливаемой с помощью машинных данных оси отражения. Это же
относится и к устанавливаемым смещениям нулевой точки
Ось отражения
Через машинные данные можно установить, через какую ось будет выполнено
отражение:
MD10610 $MN_MIRROR_REF_AX = <значение>
Величина
Значение
0
Отражение через запрограммированную ось (инверсия значений).
1
Ось X это ось отсчета.
2
Ось Y это ось отсчета.
3
Ось Z это ось отсчета.
Интерпретация запрограммированных значений
Через машинные данные можно установить, как должны быть интерпретированы
запрограммированные значения:
MD10612 $MN_MIRROR_TOGGLE = <значение>
Величина
Значение
0
Запрограммированные значения осей не обрабатываются.
1
Запрограммированные значения осей обрабатываются:
• При запрограммированных значениях осей ≠ 0 ось отражается, если она еще
не отражена.
• При запрограммированном значении оси = 0 отражение отключается.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
369
Трансформации координат (фреймы)
12.8 Создание фрейма по точной установке инструмента (TOFRAME, TOROT, PAROT)
12.8
Создание фрейма по точной установке инструмента
(TOFRAME, TOROT, PAROT)
Функция
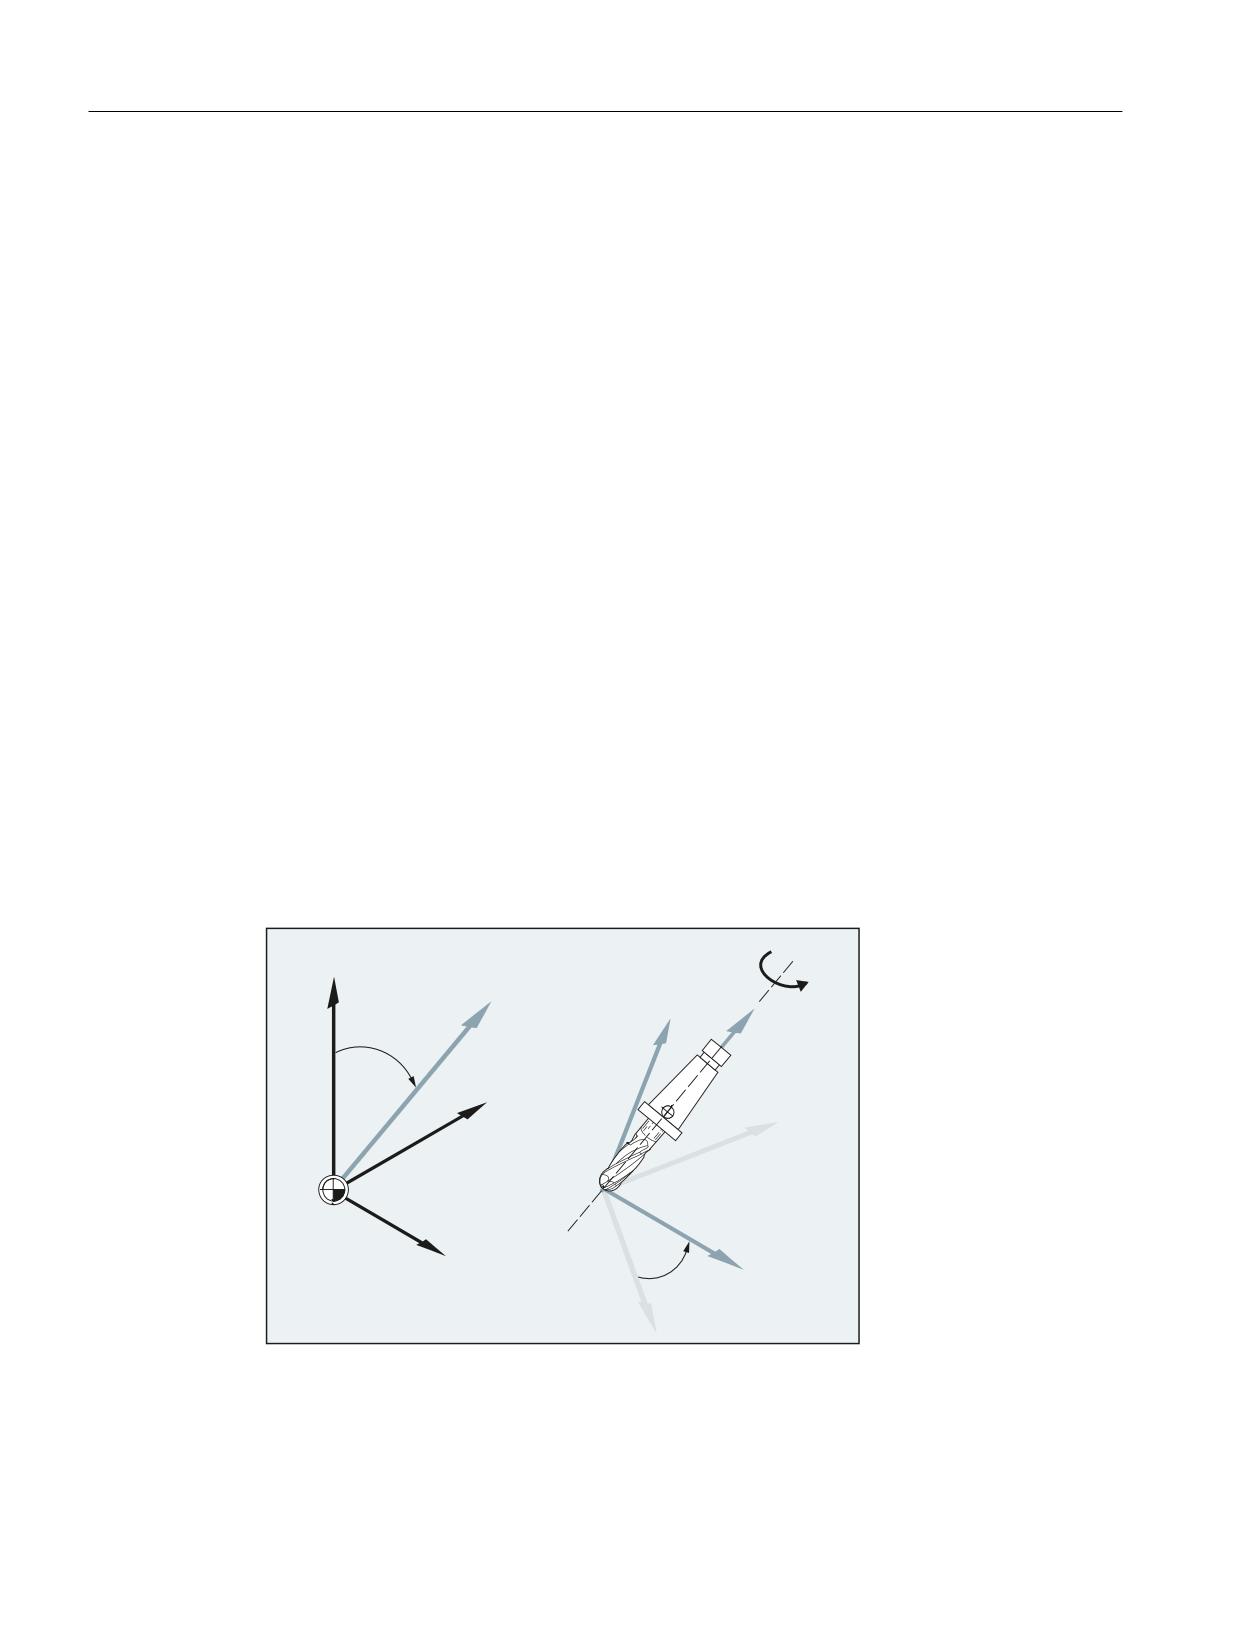
TOFRAME создает прямоугольную систему координат, ось Z которой совпадает с
актуальной точной установкой инструмента. Благодаря этому пользователь может
выполнить свободный ход инструмента в направлении Z без столкновений (к примеру,
после поломки инструмента в 5-осевой программе).
Положение обоих осей X и Y при этом зависит от установки в машинных данных
MD21110 $MC_X_AXES_IN_OLD_X_Z_PLANE (система координат при автоматическом
определении фрейма). Новая система координат либо остается такой, какой она
получается из кинематики станка, либо дополнительно выполняется поворот вокруг
новой оси Z таким образом, что новая ось X лежит в старой плоскости Z-X (см. указания
изготовителя станка).
Результирующий фрейм, описывающий ориентацию, стоит в системной переменной
для программируемого фрейма ($P_PFRAME).
С помощью TOROT в запрограммированном фрейме переписывается только доля
вращения. Все остальные компоненты остаются неизменными.
TOFRAME и TOROT оптимизированы для фрезерных обработок, в которых обычно
активна G17 (рабочая плоскость X/Y). Напротив, для токарных обработок или в общих
случаях при активной G18 или G19 необходимы фреймы, у которых ось X или Y
совпадает с точной установкой инструмента. Эти фреймы программируются с
помощью команд TOFRAMEX/TOROTX или TOFRAMEY/TOROTY.
С PAROT система координат детали (WСS) точно устанавливается на детали.
=
̨͇͎͇
<
=
=
r
<̨͇͎͇
<
;
;
̨͇͎͇
;
Основы
370
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.8 Создание фрейма по точной установке инструмента (TOFRAME, TOROT, PAROT)
Синтаксис
TOFRAME/TOFRAMEZ/TOFRAMEY/TOFRAMEX
TOROTOF
TOROT/TOROTZ/TOROTY/TOROTX
TOROTOF
PAROT
PAROTOF
Значение
TOFRAME:
Точно установить ось Z WCS через вращение фрейма параллельно
ориентации инструмента
TOFRAMEZ:
как TOFRAME
TOFRAMEY:
Точно установить ось Y WCS через вращение фрейма параллельно
ориентации инструмента
TOFRAMEX:
Точно установить ось X WCS через вращение фрейма параллельно
ориентации инструмента
TOROT:
Точно установить ось Z WCS через вращение фрейма параллельно
ориентации инструмента
Определенное через TOROT вращение идентично таковому при
TOFRAME.
TOROTZ:
как TOROT
TOROTY:
Точно установить ось Y WCS через вращение фрейма параллельно
ориентации инструмента
TOROTX:
Точно установить ось X WCS через вращение фрейма параллельно
ориентации инструмента
TOROTOF:
Отключить точную установку параллельно ориентации инструмента
PAROT:
Точной установить WCS через вращение фрейма на детали
Смещения, масштабирования и отражения в активном фрейме
сохраняются.
PAROTOF:
Активированное с PAROT относящееся к детали вращение фрейма
отключается с PAROTOF .
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
371

Трансформации координат (фреймы)
12.8 Создание фрейма по точной установке инструмента (TOFRAME, TOROT, PAROT)
Примечание
С помощью команды TOROT достигается связное программирование для активных
ориентируемых инструментальных суппортов для любого типа кинематики.
Аналогично ситуации для вращающегося инструментального суппорта, с помощью
PAROT можно активировать вращение инструментального стола. Таким образом,
определяется фрейм, который изменяет положение системы координат детали так,
что движение компенсации станка не возникает. Языковая команда PAROT не
отклоняется, если нет активного ориентируемого инструментального суппорта.
Пример
Программный код
Комментарий
N100 G0 G53 X100 Z100 D0
N120 TOFRAME
N140 G91 Z20
; TOFRAME учитывается, все движения гео-осей
относятся к новой системе координат.
N160 X50
Дополнительная информация
Согласование осевого направления
Если вместо TOFRAME / TOFRAMEZ или TOROT / TOROTZ программируется одна из
команд TOFRAMEX, TOFRAMEY, TOROTX, TOROTY, то действуют согласования
направлений осей согласно этой таблице:
Вспомогатель-
Направление
Вспомогательная
Команда
инструмента
ная ось
ось (абсцисса)
(аппликата)
(ордината)
TOFRAME / TOFRAMEZ/
Z
X
Y
TOROT / TOROTZ
TOFRAMEY / TOROTY
Y
Z
X
TOFRAMEX / TOROTX
X
Y
Z
Основы
372
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.8 Создание фрейма по точной установке инструмента (TOFRAME, TOROT, PAROT)
Собственный системный фрейм для TOFRAME или TOROT
Созданные через TOFRAME или TOROT фреймы могут быть записаны в собственный
системный фрейм $P_TOOLFRAME. Для этого должен быть установлен бит 3 в
машинных данных MD28082 $MC_MM_SYSTEM_FRAME_MASK. Программируемый
фрейм при этом сохраняется неизменным. Различия получаются при дальнейшей
обработке программируемого фрейма.
Литература
Прочие пояснения к станкам с ориентируемыми инструментальными суппортами см.:
• Руководство по программированию "Расширенное программирование"; глава:
"Ориентация инструмента"
• Описание функций "Основные функции"; коррекция инструмента (W1),
глава: "Ориентируемые инструментальные суппорта"
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
373
Трансформации координат (фреймы)
12.9 Отключение фрейма (G53, G153, SUPA, G500)
12.9
Отключение фрейма (G53, G153, SUPA, G500)
Функция
При выполнении определенных процессов, к примеру, подвод к точке смены
инструмента, необходимо определение и точное по времени подавление по времени
различных фрейм-компонентов.
Устанавливаемые фреймы могут либо отключаться модально, либо подавляться
покадрово.
Программируемые фреймы могут подавляться покадрово или удаляться.
Синтаксис
Действующее покадрово подавление:
G53/G153/SUPA
Действующее модально выключение:
G500
Удаление:
TRANS/ROT/SCALE/MIRROR
Значение
G53:
Действующее покадрово подавление всех
программируемых и устанавливаемых фреймов
G153:
G153 действует как G53 и дополнительно
подавляет общий базовый фрейм
($P_ACTBFRAME)
SUPA:
SUPA действует как G153 и дополнительно
подавляет:
• смещения маховичком (DRF)
• наложенные движения
• внешнее смещение нулевой точки
• смещение PRESET
G500:
Действующее модально выключение всех
устанавливаемых фреймов (G54 ... G57,
G505 ... G599), если в G500 не стоит значение.
TRANS/ROT/SCALE/MIRROR:
TRANS/ROT/SCALE/MIRROR без указания оси
вызывает удаление программируемых фреймов.
Основы
374
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.10 Отключение наложенных движений (DRFOF, CORROF)
12.10
Отключение наложенных движений (DRFOF, CORROF)
Функция
Установленные через перемещение маховичком аддитивные смещения нулевой точки
(смещения DRF) и запрограммированные через системную переменную
$AA_OFF[<ось>] смещения позиций могут быть отключены через команды программы
обработки детали DRFOF и CORROF.
Через отключение запускается остановка предварительной обработки и доля позиции
отключенного наложенного движения (смещение DRF или смещение позиции)
передается в позицию в базовой кинематической системе, т.е. оси не перемещаются.
Значение системной переменной $AA_IM[<ось>] (актуальное заданное значение MCS
оси) не изменяется, значение системной переменной $AA_IW[<ось>] (актуальное
заданное значение WCS оси) изменяется, т.к. оно теперь содержит отключенную долю
из наложенного движения.
Синтаксис
DRFOF
CORROF(<ось>,"<строка>"[,<ось>,"<строка>"])
Значение
DRFOF:
Команда для выключение смещений маховичком DRF для всех активных
осей канала
Активность:
модально
CORROF:
Команда для выключения смещения DRF /смещения позиции ($AA_OFF)
для отдельных осей
Активность:
модально
<ось>:
Идентификатор оси (идентификатор оси канала,
геометрической оси или оси станка)
"<строка>":
==
"DRF":
Смещения DRF оси
отключаются
==
"AA_OFF":
Смещение позиции $AA_OFF
оси отключается
Примечание
CORROF возможна только из программы обработки деталей, не через синхронные
действия.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
375

Трансформации координат (фреймы)
12.10 Отключение наложенных движений (DRFOF, CORROF)
Примеры
Пример 1: Осевое отключение смещения DRF (1)
Через перемещение маховичком DRF создается смещение DRF в оси X. Для всех
других осей канала смещения DRF не действуют.
Программный код
Комментарий
N10 CORROF(X,"DRF")
; CORROF здесь действует как DRFOF.
Пример 2: Осевое отключение смещения DRF (2)
Через перемещение маховичком DRF создается смещение DRF в оси X и в оси Y. Для
всех других осей канала смещения DRF не действуют.
Программный код
Комментарий
N10 CORROF(X,"DRF")
; Отключается только смещение DRF оси X, смещение DRF оси Y
сохраняется (при DRFOF были бы отключены оба смещения).
Пример 3: Осевое отключение смещения позиции $AA_OFF
Программный код
Комментарий
N10 WHEN TRUE DO $AA_OFF[X] = 10 G4 F5
; Для оси Х интерполируется смещение
позиции == 10.
N80 CORROF(X,"AA_OFF")
; Смещение позиции оси Х отключается:
$AA_OFF[X]=0
Ось X не перемещается.
К актуальной позиции оси X
добавляется смещение позиции.
…
Пример 4: Осевое отключение смещения DRF и смещения позиции $AA_OFF (1)
Через перемещение маховичком DRF создается смещение DRF в оси X. Для всех
других осей канала смещения DRF не действуют.
Программный код
Комментарий
N10 WHEN TRUE DO $AA_OFF[X] = 10 G4 F5
; Для оси Х интерполируется смещение
позиции == 10.
N70 CORROF(X,"DRF",X,"AA_OFF")
; Отключается только смещение DRF и
смещение позиции оси X, смещение DRF
оси Y сохраняется.
Основы
376
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Трансформации координат (фреймы)
12.10 Отключение наложенных движений (DRFOF, CORROF)
Пример 5: Осевое отключение смещения DRF и смещения позиции $AA_OFF (2)
Через перемещение маховичком DRF создается смещение DRF в оси X и в оси Y. Для
всех других осей канала смещения DRF не действуют.
Программный код
Комментарий
N10 WHEN TRUE DO $AA_OFF[X] = 10 G4 F5
; Для оси Х интерполируется смещение
позиции == 10.
N70 CORROF(Y,"DRF",X,"AA_OFF")
; Отключается смещение DRF оси Y и
смещение позиции оси X, смещение DRF
оси X сохраняется.
Дополнительная информация
$AA_OFF_VAL
После отключения смещения позиции из-за $AA_OFF, системная переменная
$AA_OFF_VAL (интегрированный путь наложения оси) соответствующей оси равна
нулю.
$AA_OFF в режиме работы JOG
И в режиме работы JOG при изменении $AA_OFF происходит интерполяция смещения
позиции как наложенное движение, если эта функция разрешена через машинные
данные MD36750 $MA_AA_OFF_MODE.
$AA_OFF в синхронном действии
Если при отключении смещения позиции через команду программы обработки детали
CORROF(<ось>,"AA_OFF") активно синхронное действие, которое сразу же снова
устанавливает $AA_OFF (DO $AA_OFF[<ось>]=<значение>), то $AA_OFF
отключается и больше не устанавливается и сигнализируется ошибка 21660. Если же
синхронное действие активируется позднее, к примеру, в кадре после CORROF, то
$AA_OFF устанавливается и выполняется интерполяция смещения позиции.
Автоматический переход оси канала
Если ось, для которой была запрограммирована CORROF, активна в другом канале, то
через переход оси она передается в канал (условие: MD30552 $MA_AUTO_GET_TYPE
> 0) и после отключение смещения позиции и/или смещения DRF.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
377
Трансформации координат (фреймы)
12.10 Отключение наложенных движений (DRFOF, CORROF)
Основы
378
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Вывод вспомогательных функций
13
Функция
С помощью вывода вспомогательных функций осуществляется своевременное
сообщение на PLC, когда программа обработки деталей хочет совершить
определенные действия по переключению станка через PLC. Это осуществляется
посредством передачи соответствующих вспомогательных функций с их параметрами
на интерфейс PLC. Обработка переданных значений и сигналов должна
осуществляться через программу электроавтоматики.
Вспомогательные функции
Следующие вспомогательные функции могут быть переданы на PLC:
Вспомогательная функция
Адрес
Выбор инструмента
T
Коррекция инструмента
D, DL
Подача
F / FA
Число оборотов шпинделя
S
Функции M
M
Функции H
H
Для каждой группы функций или отдельной функции с помощью машинных данных
устанавливается, будет ли вывод запущен перед, при или после движения
перемещения.
PLC может использоваться для выполнения различных процессов квитирования для
вывода вспомогательных функций.
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
379
Вывод вспомогательных функций
Свойства
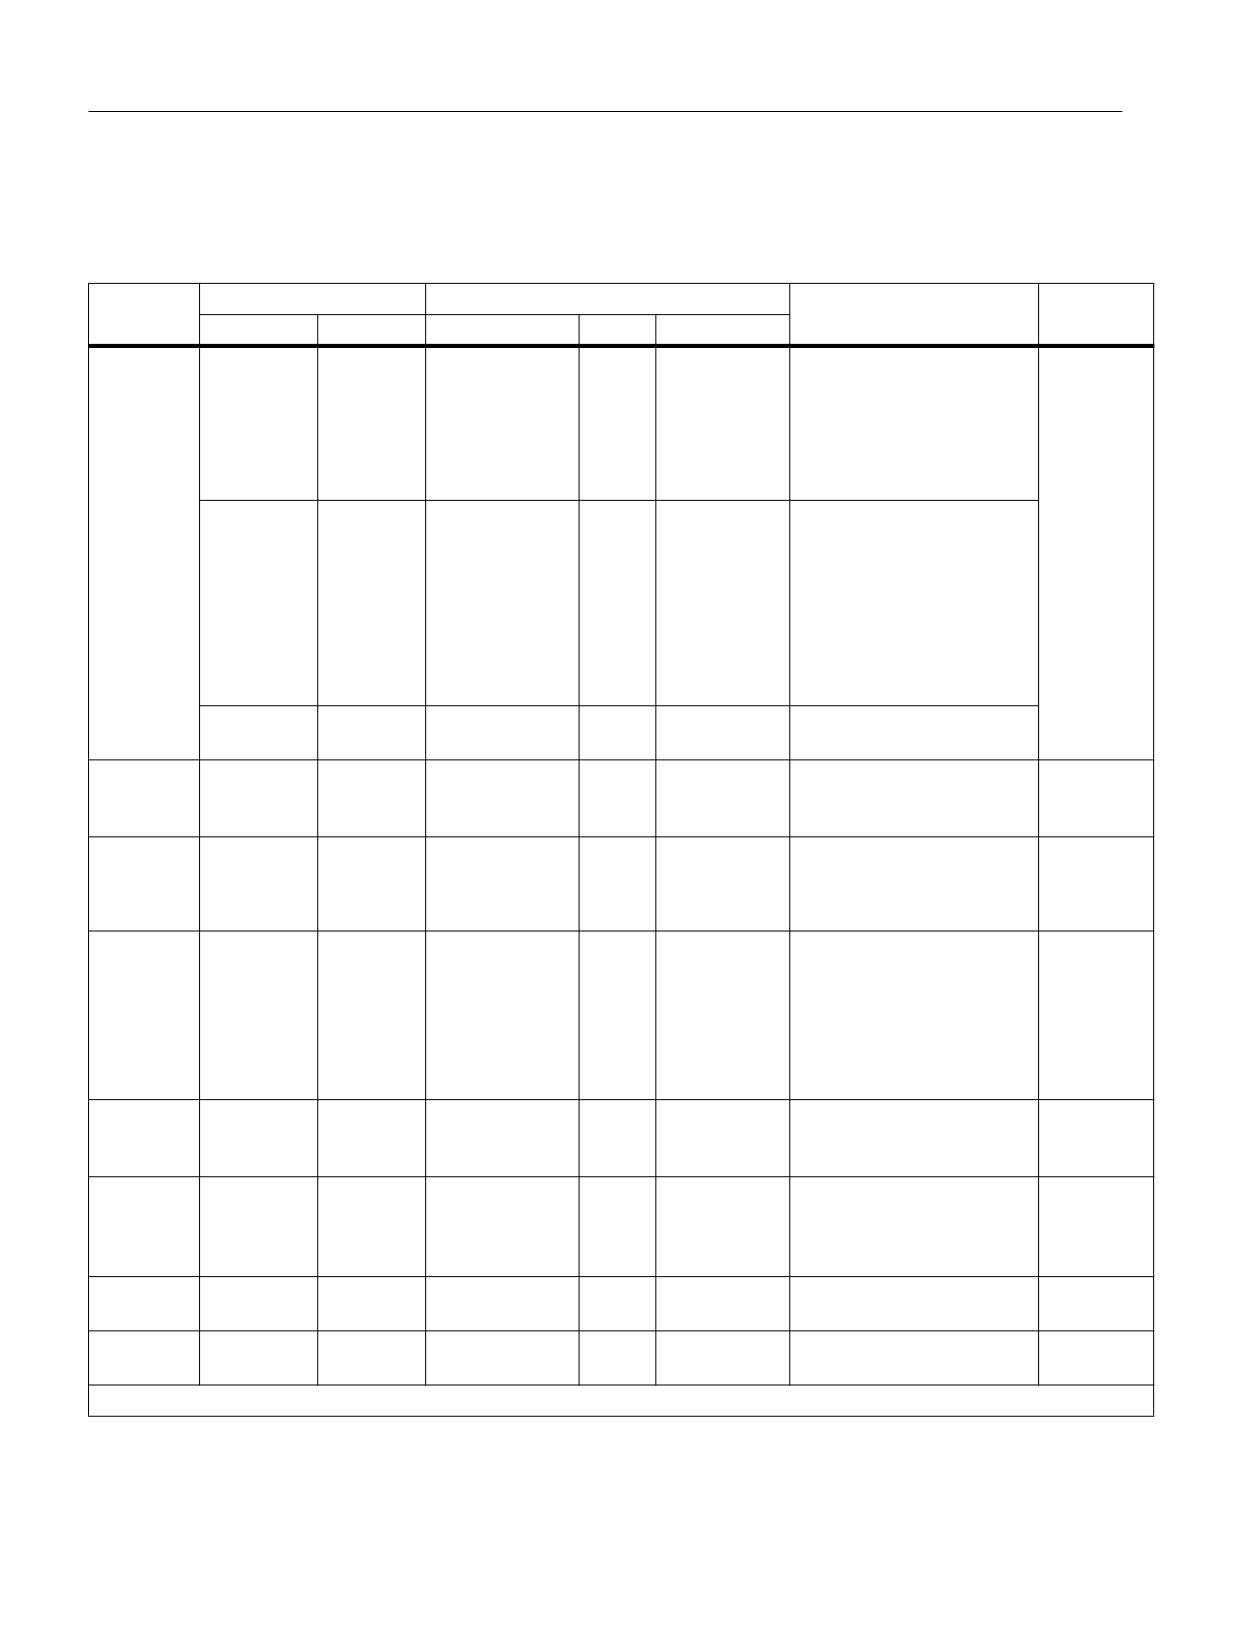
Важные свойства вспомогательных функций приведены в следующей обзорной
таблице:
Расширение адреса
Значение
Макс. кол-
Функция
Объяснения
Значение
Диапазон
Диапазон
Тип
Значение
во на кадр
M
-
0
0 ... 99
INT
Функция
Для диапазона значений
5
между 0 и 99 расширение
(не явно)
адреса 0.
Принудительно без
расширения адреса:
M0, M1, M2, M17, M30
Номер
1 - 12
1 ... 99
INT
Функция
M3, M4, M5, M19, M70 с
шпинделя
расширением адреса Nr.
шпинделя (к примеру,
M2=5 ; останов шпинделя
для шпинделя 2).
Без Nr. шпинделя
функция действует для
мастер-шпинделя.
Любое
0 - 99
100 ...
INT
Функция
Функция М пользователя*
2147483647
S
Номер
1 - 12
REAL
Число
Без Nr. шпинделя
3
0 ... ± 1,8*10308
шпинделя
оборотов
функция действует для
мастер-шпинделя.
H
Любое
0 - 99
0 ...
Любое
Функции не действуют в
3
NCK, реализуются только
± 2147483647
INT
через PLC.*
308
REAL
± 1,8*10
T
Номер
1 - 12
0 - 32000 (и
INT
Выбор
Имена инструмента не
1
шпинделя
имена
инструмента
передаются на интерфейс
(при
инструмента
PLC.
активном
при активном
управле-
управлении
нии инстру-
инструментом)
ментом)
D
-
-
0 - 12
INT
Выбор
D0: Отключение
1
коррекции
Предустановка: D1
инструмента
DL
Зависящая
1 - 6
REAL
Выбор
Относится к выбранному
1
0 ... ± 1,8*10308
от места
коррекции
до этого номеру D
коррекция
инструмента
точной
F
-
-
0.001 -
REAL
Подача по
6
999 999,999
траектории
FA
Номер оси
1 - 31
0.001 -
REAL
Осевая
999 999,999
подача
* Значение функций определяется изготовителем станка (см. Указания изготовителя станка!).
Основы
380
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Вывод вспомогательных функций
Дополнительная информация
Количество выводимых функций на кадр ЧПУ
В одном кадре ЧПУ может быть запрограммировано максимум 10 выводов функций.
Вспомогательные функции могут выводиться и из компонента действия синхронных
действий.
Литература:
Описание функций "Синхронные действия"
Группировка
Названные функции могут объединяться в группы. Для некоторых команд М
подразделение групп уже задано. С помощью группировки может устанавливаться
характеристика квитирования.
Быстрый вывод функций (QU)
Функции, не спроектированные для быстрого вывода, могут быть определены для
отдельных выводов с помощью кодового слова QU в качестве быстрого вывода.
Выполнение программы продолжается без ожидания квитирования исполнения
дополнительной функции (ожидание квитирования передачи осуществляется).
Благодаря этому удается избежать ненужных точек остановки и прерываний движений
перемещения.
Примечание
Для функции "Быстрые выводы функций" должны быть установлены соответствующие
машинные данные ( → Изготовитель станка!).
Вывод функций при движениях перемещения
Передача информации и ожидание соответствующих реакций занимает время, влияя
тем самым на движения перемещения.
Быстрое квитирование без задержки смены кадров
Управление поведением при смене кадров возможно через машинные данные. При
установке "без задержки смены кадров" получаются следующие параметры для
быстрых вспомогательных функций:
Вывод вспомогательной
Поведение
функции
Перед движением
Переход кадров между кадрами с быстрыми вспомогательными
функциями осуществляется без прерывания и без уменьшения
скорости. Вывод вспомогательных функций осуществляется в
первом такте интерполяции кадра. Последующий кадр выполняется
без задержки квитирования.
При движении
Переход кадров между кадрами с быстрыми вспомогательными
функциями осуществляется без прерывания и без уменьшения
скорости. Вывод вспомогательных функций осуществляется в ходе
кадра. Последующий кадр выполняется без задержки квитирования.
После движения
Движение останавливается в конце кадра. Вывод вспомогательных
функций осуществляется в конце кадра. Последующий кадр
выполняется без задержки квитирования.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
381
Вывод вспомогательных функций
ВНИМАНИЕ
Вывод функций в режиме управления траекторией
Вывод функций перед движениями перемещения прерывает режим управления
траекторией (G64 / G641) и вызывает точный останов для предыдущего кадра.
Вывод функций после движениями перемещения прерывает режим управления
траекторией (G64 / G641) и создает точный останов для актуального кадра.
Важно: Ожидание необходимого сигнала квитирования от PLC также может привести к
прерыванию режима управления траекторией, к примеру, цепочки команд М в кадрах с
очень короткими длинами ходами траектории.
Основы
382
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Вывод вспомогательных функций
13.1 Функции M
13.1
Функции M
Функция
С помощью функций М запускаются действия по переключению, к примеру, "ВКЛ/ВЫКЛ
СОЖ" и прочие функции на станке.
Синтаксис
M<значение>
M[<расширение адреса>]=<значение>
Значение
M :
Адрес для программирования функций M
<расширение адреса>:
Для некоторых функций М действует расширенное
написание адреса (к примеру, указание номера
шпинделя для функций шпинделя).
<значение>:
Посредством присвоения значения (номер функции М)
осуществляется согласование с определенной
функцией станка.
Тип:
INT
Диапазон
0 ... 2147483647 (макс. значение INT)
значений:
Предопределенные функции M
Некоторым важным для выполнения программы функциям М в стандартном
исполнении СЧПУ уже присвоены значения:
Функция M
Значение
M0*
Запрограммированная остановка
M1*
Остановка по выбору
M2*
Окончание главной программы с возвратом к началу программы
M3
Правое вращение шпинделя
M4
Левое вращение шпинделя
M5
Остановка шпинделя
M6
Смена инструмента (стандартная установка)
M17*
Конец подпрограммы
M19
Позиционировать шпиндель
M30*
Конец программы (как M2)
M40
Автоматическое переключение редуктора
M41
Ступень редуктора 1
M42
Ступень редуктора 2
M43
Ступень редуктора 3
M44
Ступень редуктора 4
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
383

Вывод вспомогательных функций
13.1 Функции M
Функция M
Значение
M45
Ступень редуктора 5
M70
Шпиндель переключается в осевой режим
ЗАМЕТКА
Для функций, обозначенных *, расширенное написание адреса не допускается.
Команды M0, M1, M2, M17 и M30 всегда запускаются после движения перемещения.
Определенные изготовителем станка функции М
Все свободные номера функций М могут быть заняты изготовителем станка, к примеру,
функциями переключения для управления зажимными приспособлениями или для
включения/выключения других функций станка.
ЗАМЕТКА
Назначенные свободным номерам функций М функциональности являются спец. для
станка. Поэтому определенная функция М может иметь различную функциональность
на различных станках.
Доступные на станке функции М и их функциональность см. Данные изготовителя
станка.
Примеры
Пример 1: Макс. число функций М в кадре
Программный код
Комментарий
N10 S...
N20 X... M3
; Функция M в кадре с движением оси, шпиндель
разгоняется перед движением оси X.
N180 M789 M1767 M100 M102 M376
; Макс. 5 функций М в кадре.
Пример 2: Функция M как быстрый вывод
Программный код
Комментарий
N10 H=QU(735)
; Быстрый вывод для H735.
N10 G1 F300 X10 Y20 G64
;
N20 X8 Y90 M=QU(7)
; Быстрый вывод для M7.
M7 была запрограммирована как быстрый вывод, таким образом, режим управления
траекторией (G64) не прерывается.
Примечание
Использовать эту функцию только в отдельных случаях, так как при взаимодействии с
выводом других функций изменяется временное согласование.
Основы
384
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Вывод вспомогательных функций
13.1 Функции M
Дополнительная информация по предопределенным командам М
Запрограммированная остановка: M0
В кадре ЧПУ с M0 обработка останавливается. Теперь, к примеру, можно удалить
стружку, осуществить дополнительное измерение и т.д.
Запрограммированная остановка 1 - остановка по выбору: M1
M1 может устанавливаться через:
• HMI/диалог "Управление программой"
или
• Интерфейс ЧПУ/PLC
Обработка программы ЧПУ останавливается на запрограммированных кадрах.
Запрограммированная остановка 2 - ассоциированная с M1 вспомогательная функция
с остановом в ходе программы
Запрограммированная остановка 2 может быть установлена через HMI/диалог
"Управление программой" и позволяет прерывать технологические процессы в любое
время на конце обрабатываемого сегмента. Тем самым оператор может вмешиваться в
текущее производство, к примеру, для удаления сливной стружки.
Конец программы: M2, M17, M30
Программа завершается с M2, M17 или M30 и осуществляется возврат на начало
программы. Если главная программа вызывается из другой программы (как
подпрограмма), то M2 / M30 действует как M17 и наоборот, т.е. M17 действует в главной
программе как M2 / M30.
Функции шпинделя: M3, M4, M5, M19, M70
Для всех функцией шпинделя действует расширенное написание адреса с указанием
номера шпинделя.
Пример:
Программный код
Комментарий
M2=3
; Правое вращение шпинделя для второго шпинделя
Если расширение адреса не запрограммировано, то функция действует для мастер-
шпинделя.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
385
Вывод вспомогательных функций
13.1 Функции M
Основы
386
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14
14.1
Сообщения (MSG)
Функция
С помощью команды MSG() любая строка символов может быть выведена как
сообщение для оператора из программы обработки детали.
Синтаксис
MSG("<текст сообщения>"[,<исполнение>])
MSG ()
Значе ние
MSG:
Кодовое слово для программирования текста сообщения
<текст
Любая строка символов для индикации в качестве сообщения
сообщения>:
Тип:
STRING
Максимальная
124 символов; двухстрочная индикация
длина:
(2*62 символов)
В тексте сообщения благодаря использованию связывающего
оператора "<<" могут выводиться и переменные.
<исполнение>:
Опциональный параметр для установки момента времени для
записи сообщения.
Величина
Значение
0 (по умолчанию) Отдельный кадр главного хода для записи
сообщения не создается. Она выполняется в
следующем исполняемом кадре ЧПУ.
Активный режим управления траекторией не
прерывается.
1
Создается отдельный кадр главного хода
для записи сообщения. Активный режим
управления траекторией прерывается.
MSG():
Посредством программирования MSG() без текста сообщения,
актуальное сообщение снова удаляется.
Примечание
Если сообщение должно быть выведено на активном на интерфейсе языке, то
пользователю нужна информация о текущем установленном на HMI языке. Эта
информация может быть запрошена в программе обработки детали и в синхронных
действиях через системную переменную $AN_LANGUAGE_ON_HMI (см. "Текущий язык
в HMI [Страница 567]").
Основы
Справочник по программированию 09/2011, 6FC5398-1BP40-2PA0
387
Дополнительные команды
14.1 Сообщения (MSG)
Примеры
Пример 1: Вывести / удалить сообщение
Программный код
Комментарий
N10 G91 G64 F100
; Режим управления траекторией
N20 X1 Y1
N... X... Y...
N20 MSG ("Обработка Часть 1")
;
Сообщение выводится только с N30.
;
Режим управления траекторией сохраняется.
N30 X... Y...
N... X... Y...
N400 X1 Y1
N410 MSG ("Обработка Часть 2",1)
;
Сообщение выводится с N410.
;
Режим управления траекторией прерывается.
N420 X1 Y1
N... X... Y...
N900 MSG ()
; Удалить сообщение.
Пример 2: Текст сообщения с переменной
Программный код
Комментарий
N10 R12=$AA_IW[X]
; Актуальная позиция оси Х в R12.
N20 MSG("Проверить позицию оси X"<<R12<<"")
; Вывести сообщение с переменной R12.
N90 MSG ()
; Удалить сообщение из N20.
Основы
388
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.2 Запись строки в переменную BTSS (WRTPR)
14.2
Запись строки в переменную BTSS (WRTPR)
Функция
С помощью функции WRTPR() любая строка символов из программы обработки детали
может быть записана в переменную BTSS progProtText.
Синтаксис
WRTPR(<строка символов>[,<выполнение>])
Значение
WRTPR:
Функция для вывода строки символов.
<строка
Любая строка символов, записываемая в переменную BTSS
символов>:
progProtText.
Тип:
STRING
Максимальная
128 символов
длина:
<выполнение>:
Опциональный параметр для определения момента времени, в
который выполняется запись строки.
Диапазон
0, 1
значения:
Значение
0
по
умолчанию:
Величина
Значение
0
Для записи строки отдельный кадр главного хода не
создается. Она выполняется в следующем
исполняемом кадре ЧПУ. Активный режим
управления траекторией не прерывается.
1
Для записи строки создается отдельный кадр
главного хода. Активный режим управления
траекторией прерывается.
Примеры
Программный код
Комментарий
N10 G91 G64 F100
;
Режим управления траекторией
N20 X1 Y1
N30 WRTPR("N30")
;
Строка "N30" записывается только в N40.
;
Режим управления траекторией сохраняется.
N40 X1 Y1
N50 WRTPR("N50",1)
;
Строка "N50" записывается в N50.
;
Режим управления траекторией прерывается.
N60 X1 Y1
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
389
Дополнительные команды
14.3 Ограничение рабочего поля
14.3
Ограничение рабочего поля
14.3.1
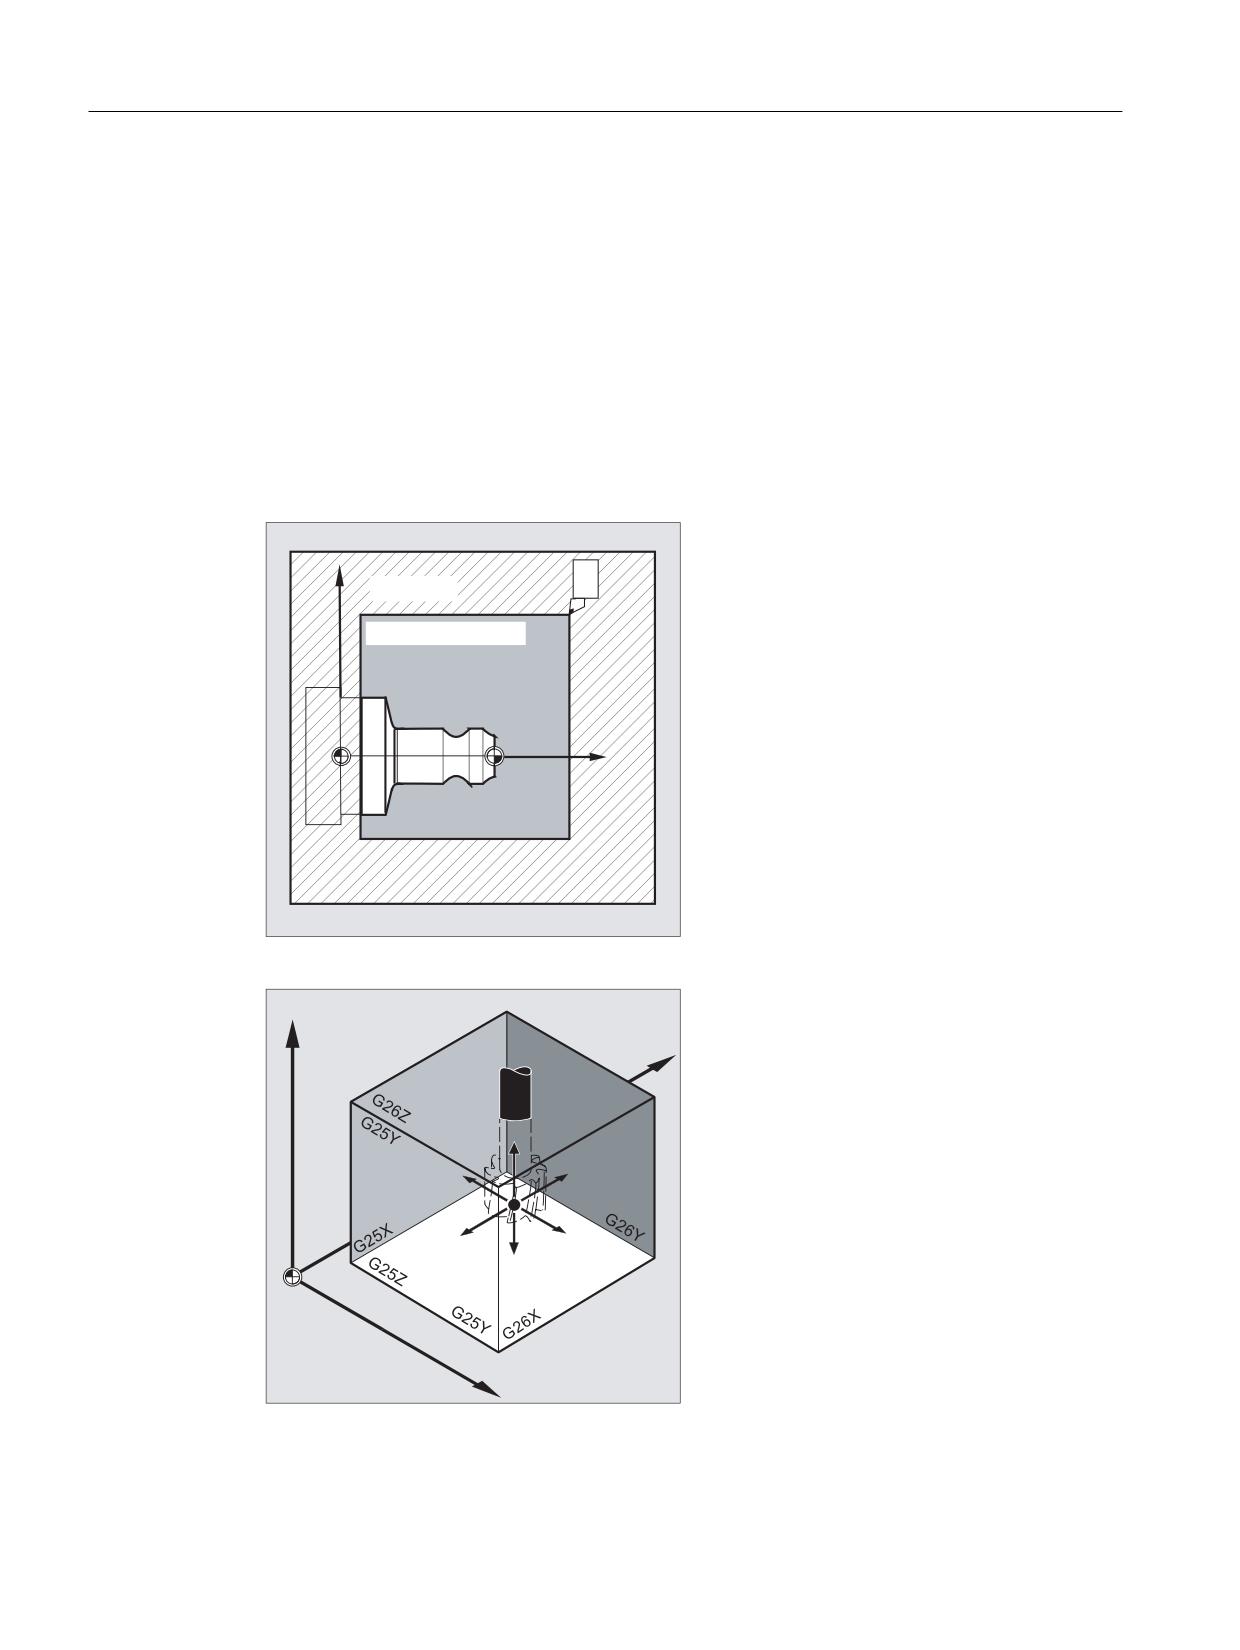
Ограничение рабочего поля в BKS (G25/G26, WALIMON, WALIMOF)
Функция
С помощью G25/G26 можно ограничить рабочее пространство (рабочее поле, рабочую
зону), в котором должен перемещаться инструмент, во всех осях канала. Области вне
определенных с помощью G25/G26 границ рабочего поля заблокированы для движений
инструмента.
;
̮͇͠͏͔͔͇͌ͦ͠ ͎͕͔͇
̷͇͈͕͌͌͞ ͖͕͙͇͔͙͉͕͗͗͘͘
=
0
:
Указания координат для отдельных осей действуют в базовой кинематической системе:
=
<
̨͇͎͕͉͇ͦ
͑͏͔͓͇͙͌͏͇͌͑ͦ͘͞
͘͏͙͓͇͌͘
;
Основы
390
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.3 Ограничение рабочего поля
Ограничение рабочего поля для всех установленных действующими осей должно быть
запрограммировано с помощью команды WALMON. WALIMOF делает ограничение
рабочего поля не действительным. WALIMON это стандартная установка, поэтому
программирование необходимо только в том случае, если до этого ограничение
рабочего поля было выключено.
Синтаксис
G25 X…Y…Z…
G26 X…Y…Z…
WALIMON
WALIMOF
Значение
G25:
Нижнее ограничение рабочего поля
Присвоение значений в осях канала в базовой кинематической
системе
G26:
Верхнее ограничение рабочего поля
Присвоение значений в осях канала в базовой кинематической
системе
X… Y… Z…:
Нижние или верхние границы рабочего поля для отдельных осей
канала
Данные относятся к базовой кинематической системе.
WALIMON:
Включить ограничение рабочего поля для всех осей
WALIMOF:
Выключить ограничение рабочего поля для всех осей
Наряду с программируемым вводом значений через G25/G26 возможен и ввод через
спец. для оси установочные данные:
SD43420 $SA_WORKAREA_LIMIT_PLUS (ограничение рабочего поля плюс)
SD43430 $SA_WORKAREA_LIMIT_MINUS (ограничение рабочего поля минус)
Активация и деактивация спараметрированного через SD43420 и SD43430 ограничения
рабочего поля осуществляется спец. для направления через начинающие действовать
сразу же спец. для оси установочные данные:
SD43400 $SA_WORKAREA_PLUS_ENABLE (ограничение рабочего поля в
положительном направлении активно)
SD43410 $SA_WORKAREA_MINUS_ENABLE (ограничение рабочего поля в
отрицательном направлении активно)
Посредством спец. для направления активации/деактивации можно ограничить
рабочую зону для оси только в одном направлении.
Примечание
Запрограммированное с G25/G26 ограничение рабочего поля имеет приоритет и
переписывает введенные в SD43420 и SD43430 значения.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
391
Дополнительные команды
14.3 Ограничение рабочего поля
Примечание
С помощью G25/G26 по адресу S могут быть запрограммированы и предельные
значения для скорости шпинделя. Дополнительную информацию можно найти в
"Программируемое ограничение числа оборотов шпинделя (G25, G26) [Страница 108]".
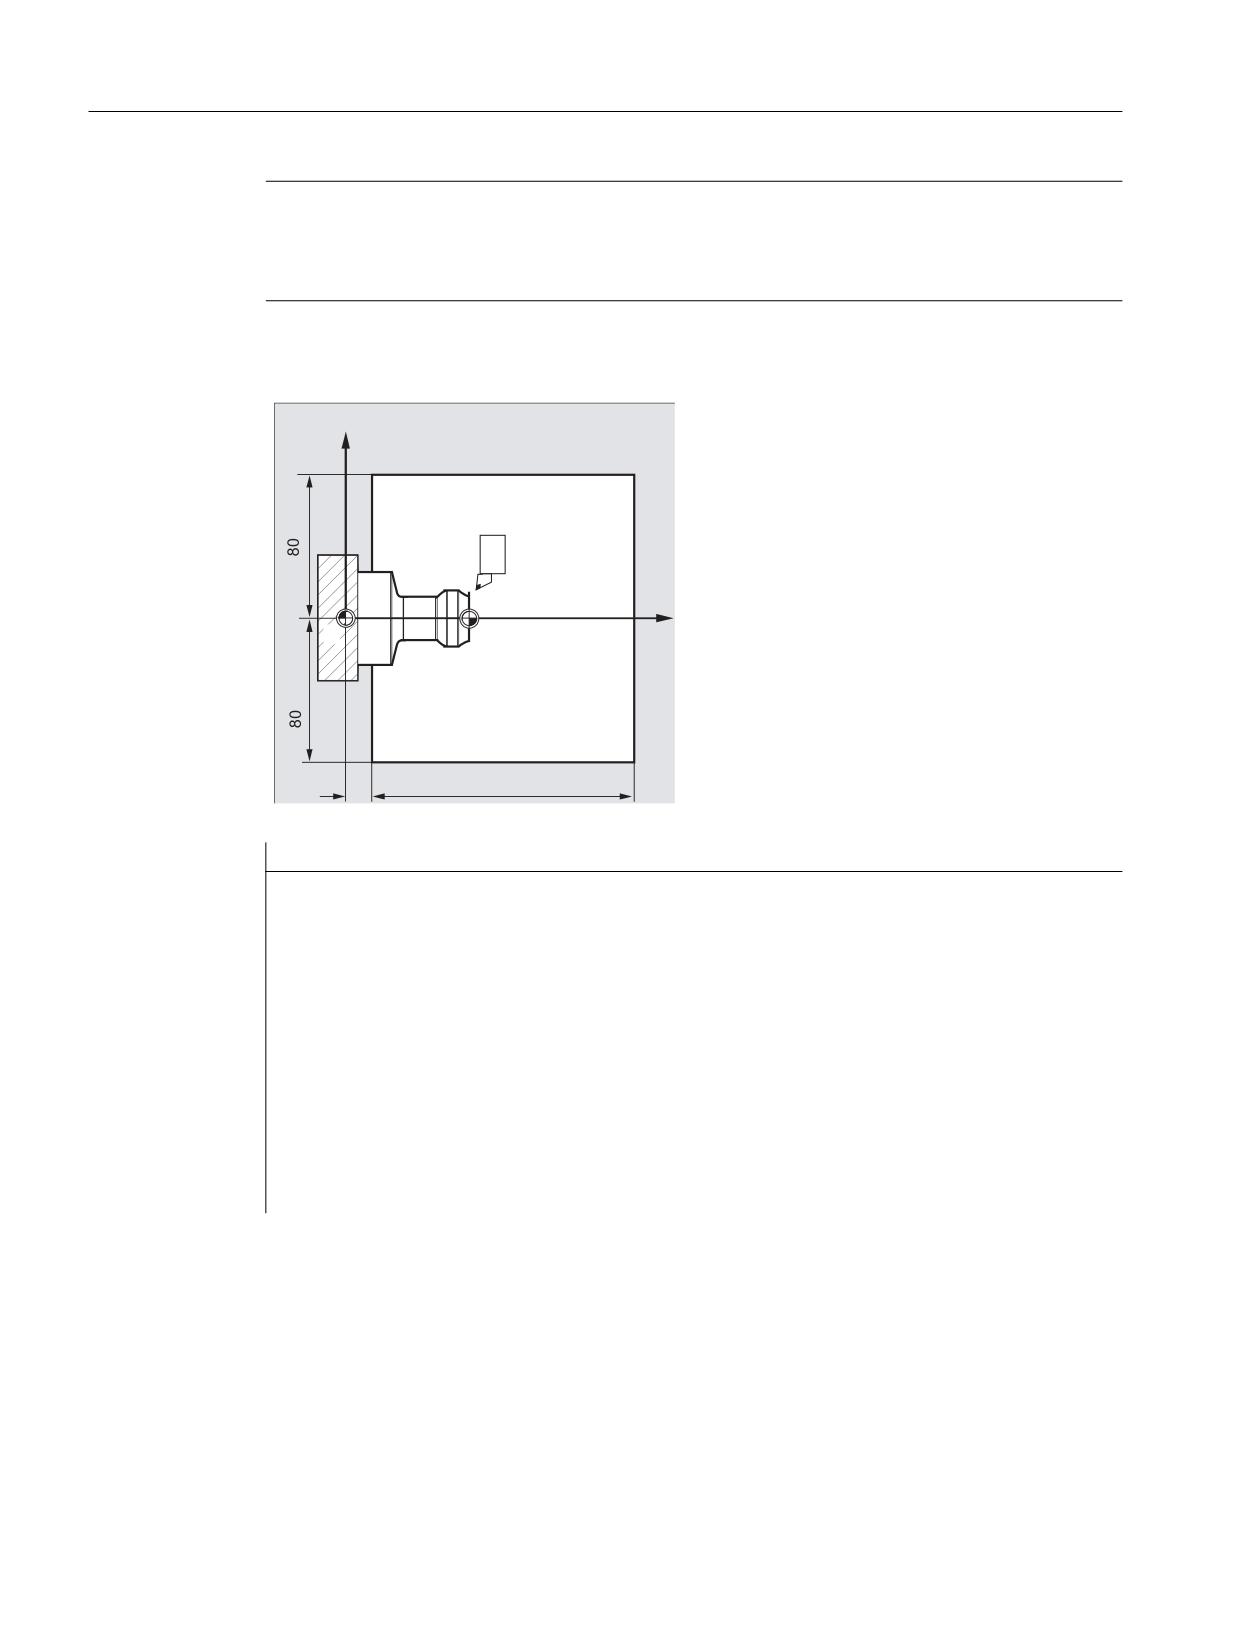
Пример
Посредством ограничения рабочего поля с
̮͇͠͏͔͔͇͌ͦ͠ ͎͕͔͇
;%
G25/26 рабочее пространство токарного
станка ограничивается таким образом, что
окружающие устройства, как то револьвер,
;
измерительная станция и т.д. защищены от
повреждений.
Основная установка: WALIMON
̷͇͈͕͌͌͞
͖͕͙͇͔͙͉͕͗͗͘͘
0
:
=%
;
Программный код
Комментарий
N10 G0 G90 F0.5 T1
N20 G25 X-80 Z30
;
Определение нижнего ограничения для отдельных осей
координат
N30 G26 X80 Z330
;
Определение верхнего ограничения
N40 L22
;
Программа обработки резаньем
N50 G0 G90 Z102 T2
;
К точке смены инструмента
N60 X0
N70 WALIMOF
;
Выключение ограничения рабочего поля
N80 G1 Z-2 F0.5
;
Сверление
N90 G0 Z200
;
Назад
N100 WALIMON
;
Включение ограничения рабочего поля
N110 X70 M30
;
Конец программы
Основы
392
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.3 Ограничение рабочего поля
Дополнительная информация
Исходная точка на инструменте
При активной коррекции длин инструмента в качестве исходной точки контролируется
острие инструмента, в иных случаях исходная точка инструментального суппорта.
Учет радиуса инструмента должен быть активирован отдельно. Это осуществляется
через спец. для канала машинные данные:
MD21020 $MC_WORKAREA_WITH_TOOL_RADIUS
Если исходная точка инструмента находится вне определенного через ограничение
рабочего поля рабочего пространства или выходит из этой зоны, то выполнение
программы останавливается.
Примечание
Если активны трансформации, то учет данных инструмента (длина инструмента и
радиус инструмента) может отличаться от описанного поведения.
Литература:
Описание функций "Основные функции"; Контроли осей, защищенные области (A3),
глава: "Контроль ограничения рабочего поля"
Программируемое ограничение рабочего поля, G25/G26
Для каждой оси можно установить верхнее (G26) и нижнее (G25) ограничение рабочего
поля. Эти значения начинают действовать сразу же и сохраняются при
соответствующей установке MD ( → MD10710 $MN_PROG_SD_RESET_SAVE_TAB)
после RESET и повторного включения.
Примечание
В Руководстве по программированию "Расширенное программирование" описана
подпрограмма CALCPOSI. С помощью этой подпрограммы перед движениями
перемещения можно проверить, будет ли предусмотренный путь пройден с учетом
ограничений рабочего поля и/или защищенных областей.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
393
Дополнительные команды
14.3 Ограничение рабочего поля
14.3.2
Ограничение рабочего поля в WCS/ENS (WALCS0 ... WALCS10)
Функция
Наряду с ограничением рабочего поля с WALIMON (см. "Ограничение рабочего поля в
BKS (G25/G26, WALIMON, WALIMOF) [Страница 390]") существует еще одно
ограничение рабочего поля, активируемое посредством G-команд WALCS1 - WALCS10. В
отличие от ограничения рабочего поля с WALIMON, здесь рабочее поле ограничено не в
базовой кинематической системе, а спец. для системы координат в системе координат
детали (WCS) или в настраиваемой системе нулевой точки (ENS).
Через команды G WALCS1 - WALCS10 блок данных (группа ограничений рабочего поля)
выбирается из макс. 10 спец. для канала блоков данных для спец. для системы
координат ограничений рабочего поля. Блок данных содержит значения ограничений
для всех осей в канале. Ограничения определяются через спец. для канала системные
переменные.
Использование
Ограничение рабочего поля с WALCS1 - WALCS10 ("Ограничение рабочего поля в WCS/
ENS") служит в первую очередь для ограничения рабочего поля на обычных токарных
станках. Оно позволяет программисту использоваться определенные при
перемещении осей "вручную" "упоры" для определения относящегося к детали
ограничения рабочего поля.
Синтаксис
"Ограничение рабочего поля в WCS/ENS" активируется через выбор группы
ограничений рабочего поля. Выбор осуществляется с помощью команд G:
WALCS1
Активация группы ограничений рабочего поля Nr. 1
WALCS10
Активация группы ограничений рабочего поля Nr. 10
Деактивация "Ограничения рабочего поля в WCS/ENS" осуществляется через вызов
команды G:
WALCS0
Деактивация активной группы ограничений рабочего поля
Основы
394
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.3 Ограничение рабочего поля
Значение
Установка границ рабочего поля отдельных осей, а также выбор системы (WCS или
ENS), в которой должно действовать активированное с помощью WALCS1 - WALCS10
ограничение рабочего поля, осуществляется через запись в спец. для канала
системные переменные:
Системная переменная
Значение
Установка границ рабочего поля
$P_WORKAREA_CS_PLUS_ENABLE [<GN>, <AN>]
Сфера действия ограничения рабочего поля в
положительном осевом направлении.
$P_WORKAREA_CS_LIMIT_PLUS [<GN>, <AN>]
Ограничение рабочего поля в положительном осевом
направлении.
Действует, только если:
$P_WORKAREA_CS_PLUS_ENABLE [<GN>,<AN>] =
TRUE
$P_WORKAREA_CS_MINUS_ENABLE [<GN>, <AN>]
Сфера действия ограничения рабочего поля в
отрицательном осевом направлении.
$P_WORKAREA_CS_LIMIT_MINUS [<GN>, <AN>]
Ограничение рабочего поля в отрицательном осевом
направлении.
Действует, только если:
$P_WORKAREA_CS_MINUS_ENABLE [<GN>,<AN>] =
TRUE
Выбор системы
$P_WORKAREA_CS_COORD_SYSTEM [<GN>]
Система координат, к которой относится группа
ограничений рабочего поля:
Зна-
Значение
чение
1
Система координат детали (WCS)
3
Настраиваемая система нулевой точки (ENS)
<GN>:
номер группы ограничений рабочего поля
<AN>:
имя оси канала
Пример
В канале определено 3 оси: X, Y и Z
Необходимо определить и после активировать группу ограничений рабочего поля Nr. 2,
в которой оси в WCS ограничиваются по следующим параметрам:
• Ось X в плюсовом направлении: 10 мм
• Ось X в минусовом направлении: нет ограничения
• Ось Y в плюсовом направлении: 34 мм
• Ось Y в минусовом направлении: -25 мм
• Ось Z в плюсовом направлении: нет ограничения
• Ось Z в минусовом направлении: -600 мм
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
395
Дополнительные команды
14.3 Ограничение рабочего поля
Программный код
Комментарий
N51 $P_WORKAREA_CS_COORD_SYSTEM[2]=1
; Ограничение рабочего поля
группы ограничений рабочего
поля 2 действует в WCS.
N60 $P_WORKAREA_CS_PLUS_ENABLE[2,X]=TRUE
N61 $P_WORKAREA_CS_LIMIT_PLUS[2,X]=10
N62 $P_WORKAREA_CS_MINUS_ENABLE[2,X]=FALSE
N70 $P_WORKAREA_CS_PLUS_ENABLE[2,Y]=TRUE
N73 $P_WORKAREA_CS_LIMIT_PLUS[2,Y]=34
N72 $P_WORKAREA_CS_MINUS_ENABLE[2,Y]=TRUE
N73 $P_WORKAREA_CS_LIMIT_MINUS[2,Y]=-25
N80 $P_WORKAREA_CS_PLUS_ENABLE[2,Z]=FALSE
N82 $P_WORKAREA_CS_MINUS_ENABLE[2,Z]=TRUE
N83 $P_WORKAREA_CS_LIMIT_PLUS[2,Z]=-600
N90 WALCS2
; Активировать группу ограничений
рабочего поля Nr. 2.
Дополнительная информация
Активность
Ограничение рабочего поля с WALCS1 - WALCS10 действует независимо от ограничения
рабочего поля с WALIMON. Если активны обе функции, то действует первое
ограничение на пути движения оси.
Исходная точка на инструменте
Учет данных инструмента (длина инструмента и радиус инструмента) и тем самым
исходной точки на инструменте при контроле ограничения рабочего поля соответствует
поведению при ограничении рабочего поля с WALIMON.
Основы
396
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.4 Реферирование (G74)
14.4
Реферирование (G74)
Функция
После включения станка все осевые салазки (при использовании инкрементной
системы измерения перемещения) должны быть перемещены на свои референтные
метки. Лишь после этого могут программироваться движения перемещения.
С помощью G74 можно провести реферирование в программе ЧПУ.
Синтаксис
G74 X1=0 Y1=0 Z1=0 A1=0 … ; Программирование в своем кадре ЧПУ
Значение
G74:
Реферирование
X1=0 Y1=0 Z1=0 … :
Указанный адрес оси станка X1, Y1, Z1… для линейных осей
перемещается в референтную точку
A1=0 B1=0 C1=0 … :
Указанный адрес оси станка A1, B1, C1… для круговых осей
перемещается в референтную точку
Примечание
Перед реферированием нельзя программировать трансформацию для оси, которая
должна с помощью G74 должна быть перемещена к референтной метке.
Трансформация выключается командой TRAFOOF.
Пример
При смене измерительной системы осуществляется переход к референтной точке и
устанавливается нулевая точка детали.
Программный код
Комментарий
N10 SPOS=0
;
Шпиндель в ориентации
N20 G74 X1=0 Y1=0 Z1=0 C1=0
;
Реферирование для линейных и круговых осей
N30 G54
;
Смещение нулевой точки
N40 L47
;
Программа обработки резаньем
N50 M30
;
Конец программы
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
397
Дополнительные команды
14.5 Движение к фиксированной точке (G75, G751)
14.5
Движение к фиксированной точке (G75, G751)
Функция
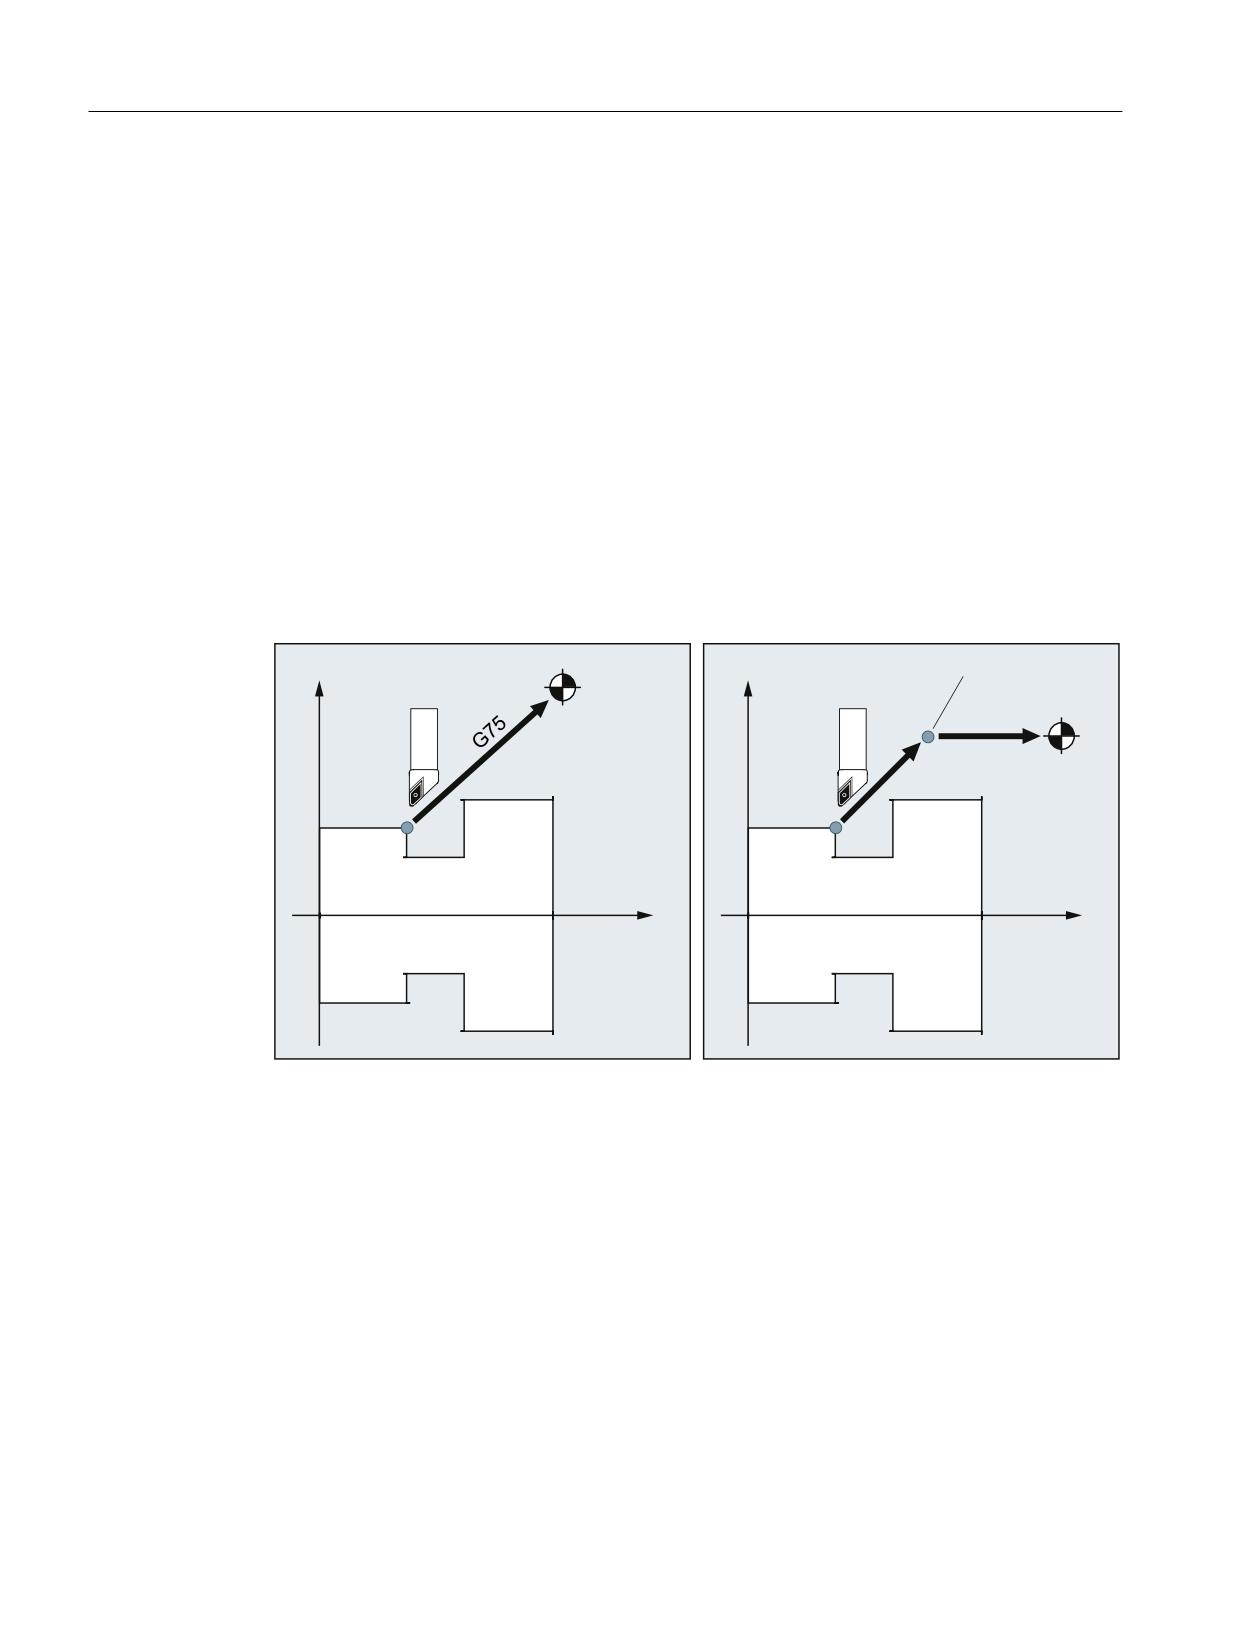
С помощью действующей покадрово команды G75/G751 оси по отдельности и
независимо друг от друга могут перемещаться на фиксированные точки в станочной
области, к примеру, на точки смены инструмента, точки загрузки, точки смены палет и
т.п.
Фиксированные точки это позиции в системе координат станка, сохраненные в
машинных данных (MD30600 $MA_FIX_POINT_POS[n]). На ось может быть определено
макс. 4 фиксированные точки.
Подвод к фиксированным точкам может быть осуществлен из любой программы ЧПУ,
независимо от актуальной позиции инструмента или детали. Перед движением осей
выполняется внутренняя остановка предварительной обработки.
Подвод возможен напрямую (G75) или через промежуточную точку (G751):
̶͕͓͍͚͙͕͔͇͗͌ͦ͞
;
;
͖͕͎͏͝͏ͦ
̻͏͑͘͏͕͗
*
͉͇͔͔͇ͦ ͙͕͇͑͞
̻͏͑͘͏͕͗
͉͇͔͔͇ͦ ͙͕͇͑͞
=
=
Условия
Для подвода к фиксированным точкам с G75/G751 должны быть выполнены следующие
условия:
• Координаты фиксированных точек должны быть точно определены и
зафиксированы в машинных данных.
• Фиксированные точки должны находится в пределах действующего диапазона
перемещения ( → Соблюдать границы программных конечных выключателей!)
• Перемещаемые оси должны быть реферированы.
• Не должно быть активной коррекции радиуса инструмента.
• Не должно быть активной кинематической трансформации.
• Перемещаемые оси не должны участвовать в активной трансформации.
Основы
398
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.5 Движение к фиксированной точке (G75, G751)
• Ни одна из перемещаемых осей не может быть ведомой осью активного
соединения.
• Ни одна из перемещаемых осей не может быть осью структуры Gantry.
• Компилируемые циклы не могут подключить компонент движения.
Синтаксис
G75/G751 <имя оси><позиция оси> ... FP=<n>
Значение
G75:
Прямой подвод к фиксированной точке
G751:
Подвод к фиксированной точке через промежуточную точку
<имя оси>:
Имя оси станка, которые должны быть перемещены к
фиксированной точке
Допускаются все идентификаторы осей.
<позиция оси>:
При G75 указанная величина позиции не имеет значения.
Поэтому, как правило, указывается значение "0".
Иная ситуация с G751. Здесь в качестве значения должна
быть указана позиция промежуточной точки, к которой
выполняется подвод.
FP=:
Фиксированная точка, к которой должен быть выполнен
подвод
<n>:
Номер фиксированной точки
Диапазон
1, 2, 3, 4
значений:
Указание:
Если FP=<n> или номер фиксированной точки не
запрограммированы или если запрограммировано FP=0, то
это интерпретируется как FP=1 и выполняется подвод к
фиксированной точке 1.
Примечание
В одном кадре G75/751 может быть запрограммировано и несколько осей. В этом
случае оси перемещаются к указанной фиксированной точке одновременно.
Примечание
Для G751 действует: Не могут быть запрограммированы оси, которые должны быть
подведены только к фиксированной точке, без предварительного подвода к
промежуточной точке.
Примечание
Значение адреса FP не должно превышать число определенных фиксированных точек
для каждой запрограммированной оси (MD30610 $MA_NUM_FIX_POINT_POS).
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
399
Дополнительные команды
14.5 Движение к фиксированной точке (G75, G751)
Примеры
Пример 1: G75
Для смены инструмента оси X (= AX1) и Z (= AX3) должны быть перемещены на
фиксированную позицию осей станка 1 с X = 151,6 и Z = -17,3.
Машинные данные:
• MD30600 $MA_FIX_POINT_POS[AX1,0] = 151.6
• MD30600 $MA_FIX_POINT[AX3,0] = 17.3
Программа ЧПУ:
Программный код
Комментарий
…
N100 G55
; Активировать устанавливаемое смещение нулевой
точки.
N110 X10 Y30 Z40
; Выполнить подвод к позициям в WCS.
N120 G75 X0 Z0 FP=1 M0
; Ось X движется на 151,6, а ось Z движется на 17,3 (в
MCS). Каждая ось перемещается со своей максимальной
скоростью. В этом кадре не должно быть активных
дополнительных движений. Для того, чтобы после
достижения конечных позиций больше не выполнялось
дополнительных движений, здесь вставлен стоп.
N130 X10 Y30 Z40
; Снова выполняется подвод к позиции из N110. Смещение
нулевой точки снова активно.
…
Примечание
Если активна функция "Управление инструментом с магазинами", то вспомогательной
функции T… или M... (обычно M6) недостаточно для запуска блокировки смены кадра
в конце движения G75.
Причина: При установке "Управление инструментом с магазинами активно"
вспомогательные функции для смены инструмента не выводятся на PLC.
Пример 2: G751
Сначала должен быть выполнен подвод к позиции X20 Z30, после к фиксированной
позиции оси станка 2.
Программный код
Комментарий
…
N40 G751 X20 Z30 FP=2
; Сначала выполняется подвод к позиции X20 Z30
ускоренным ходом как траектория. После путь от X20 Z30
до 2-ой фиксированной точки проходится в оси X и Y как
при G75.
…
Основы
400
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.5 Движение к фиксированной точке (G75, G751)
Дополнительная информация
G75
Оси перемещаются как оси станка ускоренным ходом. Выполняется внутренняя
эмуляция движения через функции "SUPA" (подавление всех фреймов) и "G0 RTLIOF"
(движение ускоренного хода с интерполяцией отдельной оси).
Если условия для "RTLIOF" (интерполяция отдельной оси) не выполнены, то подвод к
фиксированной точке выполняется как траектория.
При достижении фиксированной точки оси останавливаются в пределах окна допуска
"Точный останов точный".
G751
Подвод к промежуточной позиции выполняется с ускоренным ходом и активной
коррекцией (коррекция инструмента, фреймы и т.п.), при этом оси выполняют
интерполирующие движения. Последующий подвод к фиксированной точке
выполняется как при G75. После достижения фиксированной точки, коррекции снова
активируются (как при G75).
Осевые дополнительные движения
Следующие осевые дополнительные движения учитываются на момент интерпретации
кадра G75/G751:
• внешнее смещение нулевой точки
• DRF
• смещение синхронизации ($AA_OFF)
После этого изменение дополнительных движений осей запрещено до достижения
конца движения перемещения через кадр G75/G751.
Дополнительные движения после интерпретации кадра G75/G751 приводят к
соответствующему смещению фиксированной точки подвода.
Следующие дополнительные движения не учитываются независимо от момента
интерпретации и приводят к соответствующему смещению заданного конечного
положения:
• Коррекция инструмента Online
• Дополнительные движения из компилируемых циклов в BKS как MCS
Активные фреймы
Все активные фреймы игнорируются. Перемещение выполняется в системе координат
станка.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
401
Дополнительные команды
14.5 Движение к фиксированной точке (G75, G751)
Ограничение рабочего поля в WCS/ENS
Спец. для системы координат ограничение рабочего поля (WALCS0 ... WALCS10) не
действует в кадре с G75/G751. Заданная точка контролируется как стартовая точка
следующего кадра.
Движения осей/шпинделей с POSA/SPOSA
Если запрограммированные оси/шпиндели прежде перемещались с POSA или SPOSA,
то эти движения перед подводом к фиксированной точке сначала завершаются.
Функции шпинделя в кадре G75/G751
Если шпиндель исключен из "Движения к фиксированной точке", то в кадре G75/G751
дополнительно могут быть запрограммированы функции шпинделя (к примеру,
позиционирование с SPOS / SPOSA).
Оси модуло
У осей модуло подвод к фиксированной точке выполняется по кратчайшему пути.
Литература
Дополнительную информацию по "Движению к фиксированной точке" можно найти в:
Описание функций "Расширенные функции"; Движение вручную и движение с помощью
маховичка (H1), глава: "Движение к фиксированной точке в JOG"
Основы
402
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
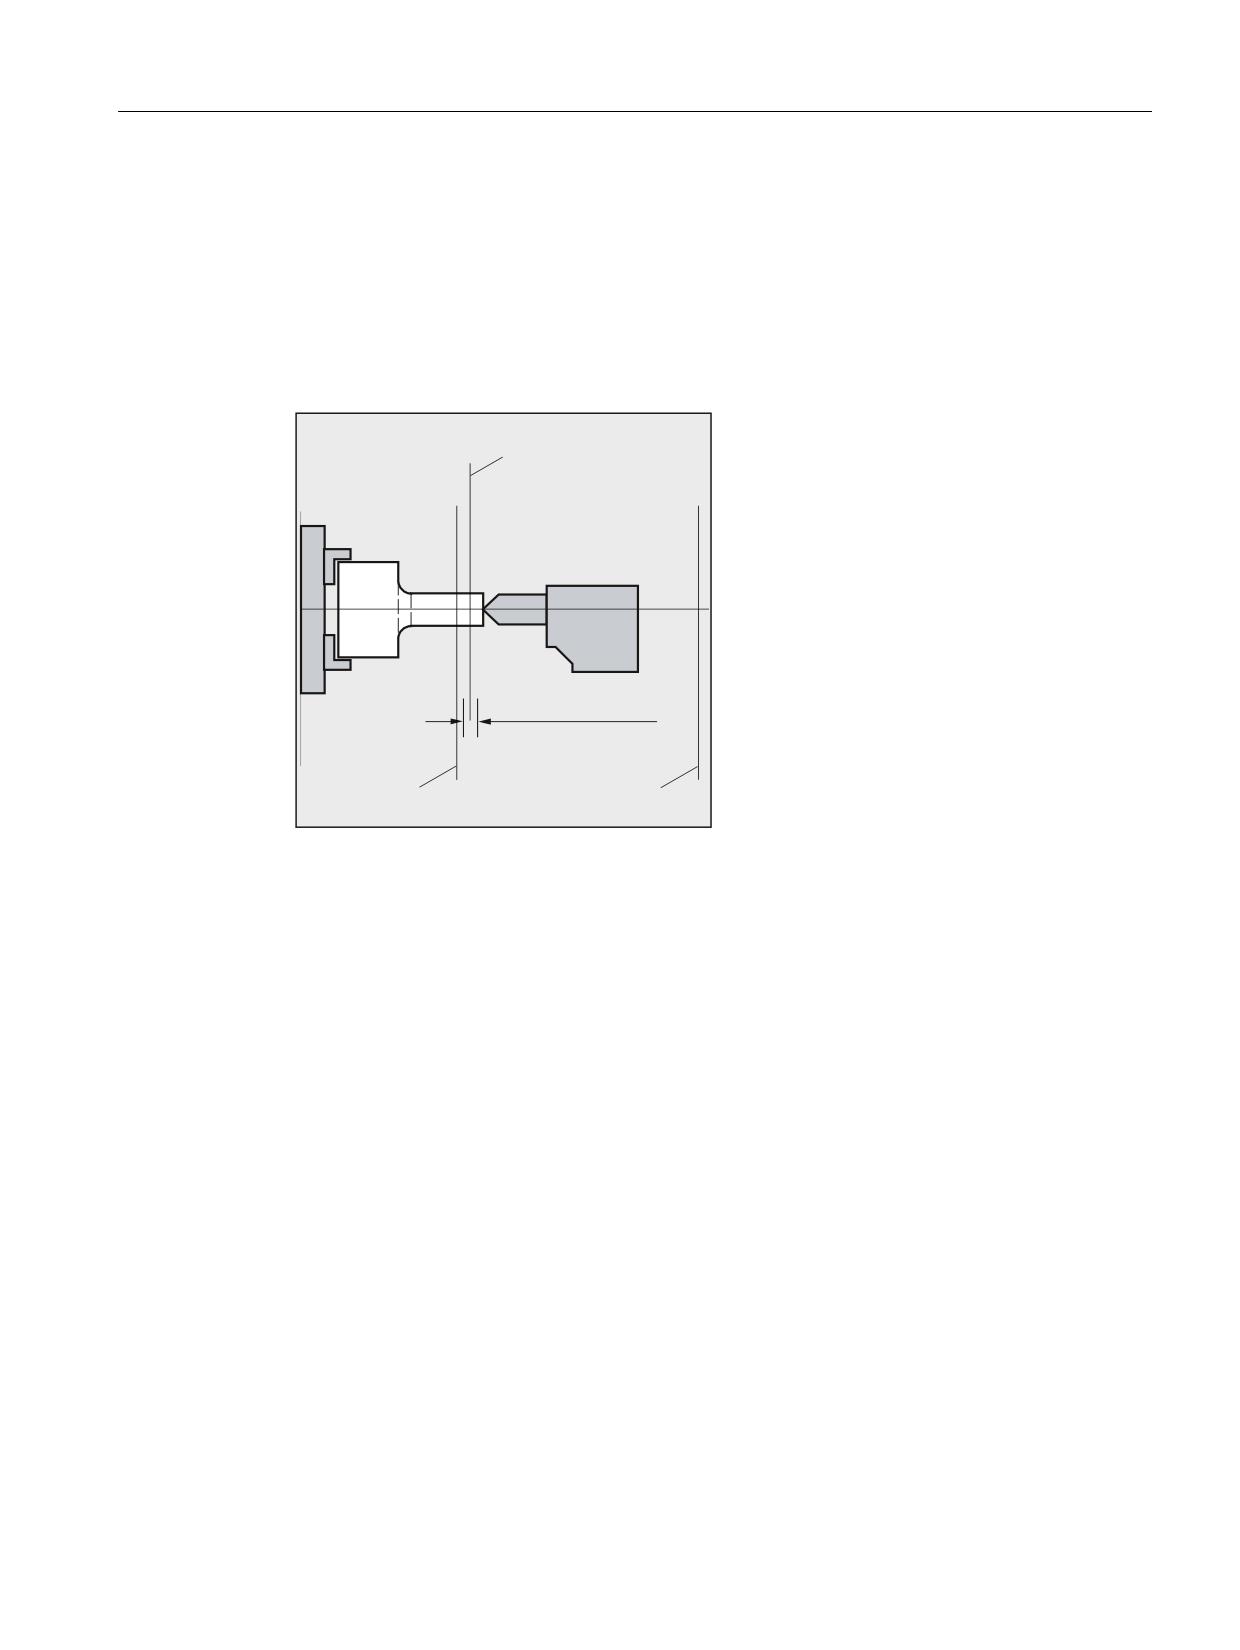
Дополнительные команды
14.6 Наезд на жесткий упор (FXS, FXST, FXSW)
14.6
Наезд на жесткий упор (FXS, FXST, FXSW)
Функция
С помощью функции "Наезд на жесткий упор" можно создать определенные усилия для
зажима деталей, которые необходимы, к примеру, для задних бабок, пинолей и
захватов. Кроме этого с помощью функции можно переходить к механическим
референтным точкам.
̻͇͙͑͏͇͌͑ͦ͘͞
͖͕͎͏͝͏ͦ ͖͕͒͌͘
͔͇͎͇͌͋ ͔͇ ͍͙͌͑͘͏͐ ͚͖͕͗
̵͔͕͑ ͕͔͙͕͑͗͒ͦ
͍͙͕͕͌͑͊͘ ͚͖͕͇͗
̮͇͖͕͇͓͓͗͊͗͏
͕͉͇͔͔͇͗ͦ
͕͔͔͇͑͌ͦ͞
̸͙͇͙͕͉͇͗ͦ
͖͕͎͏͝͏ͦ
͖͕͎͏͝͏ͦ
При достаточно уменьшенном моменте возможны и простые процессы измерения без
обязательного подключения щупа. Функция "Наезд на жесткий упор" может
использоваться для осей и перемещаемых в качестве осей шпинделей.
Синтаксис
FXS[<ось>]=…
FXST[<ось>]=…
FXSW[<ось>]=…
FXS[<ось>]=… FXST[<ось>]=…
FXS[<ось>]=… FXST[<ось>]=… FXSW[<ось>]=…
Значение
FXS:
Команда для включения и выключения функции "Наезд на жесткий
упор"
FXS[<ось>]=1:
Включить функцию
FXS=[<ось>]=0:
Выключить функцию
FXST:
Опционная команда для установки зажимного момента
Данные в % от максимального момента привода.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
403

Дополнительные команды
14.6 Наезд на жесткий упор (FXS, FXST, FXSW)
FXSW:
Опционная команда для установки ширины окна для контроля
жесткого упора
Данные в мм, дюймах или градусах.
<ось>:
Имена осей станка
Программируются оси станка (X1, Y1, Z1 и т.д.).
Примечание
Команды FXS, FXST и FXSW действуют модально.
Программирование FXST и FXSW является опционным: если данные отсутствуют, то
действует последнее запрограммированное значение или установленное в
соответствующих машинных данных значение.
Активировать наезд на жесткий упор: FXS[<ось>] = 1
Движение к заданной точке может быть описано как движение траекторных или
позиционирующих осей. Для позиционирующих осей функция возможна и за границы
кадра.
Наезд на жесткий упор может осуществляться и для нескольких осей одновременно и
параллельно движению других осей. Жесткий упор должен находиться между
стартовой позицией и заданным конечным положением.
Пример:
Программный код
Комментарий
X250 Y100 F100 FXS[X1]=1 FXST[X1]=12.3 FXSW[X1]=2
; Ось X1 движется с
подачей F100
(опционные данные) к
заданному конечному
положению X=250 мм.
Зажимной момент
составляет 12.3% от
максимального
движущего момента,
контроль
осуществляется в окне
шириной 2 мм.
ВНИМАНИЕ
Сразу же после активации функции "Наезд на жесткий упор" для оси/шпинделя более
нельзя запрограммировать новую позицию для этой оси.
Перед выбором функции шпиндели должны быть переведены в режим управления
положением.
Основы
404
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0

Дополнительные команды
14.6 Наезд на жесткий упор (FXS, FXST, FXSW)
Деактивировать наезд на жесткий упор: FXS[<ось>] = 0
Выключение функции вызывает остановку предварительной обработки.
В кадре с FXS[<ось>]=0 могут и должны стоять движения перемещения.
Пример:
Программный код
Комментарий
X200 Y400 G01 G94 F2000 FXS[X1]=0
; Ось X1 отводится от жесткого упора на
позицию X= 200 мм. Все другие данные
являются опционными.
ВНИМАНИЕ
Движения перемещения на позицию отвода должны осуществляться от жесткого
упора, в ином случае возможны повреждения упора или станка.
Смена кадра осуществляется после достижения позиции отвода. Если позиция отвода
не указана, то смена кадра осуществляется сразу же после отключения ограничения
моментов.
Зажимной момент (FXST) и окно контроля (FXSW)
Запрограммированное ограничение моментов FXST действует с начала кадра, т.е. и
наезд на упор осуществляется с уменьшенным моментом. FXST и FXSW могут быть
запрограммированы или изменены в любой момент времени в программе обработки
деталей. Изменения начинают действовать перед движениями перемещения,
стоящими в том же кадре.
Если программируется новое окно контроля жесткого упора, то изменяется не только
ширина окна, но и исходная точка для центра окна, если ось до этого двигалась.
Фактическая позиция оси станка при изменении окна является новым центром окна.
ВНИМАНИЕ
Окно должно быть выбрано таким образом, чтобы только наезд на упор приводил к
срабатыванию контроля жесткого упора.
Дополнительная информация
Рампа нарастания
Через машинные данные можно определить рампу нарастания для новой границы
момента, чтобы предотвратить скачкообразную установку границы момента (к примеру,
при зажиме детали пинолью).
Подавление ошибок
В приложениях ошибка упора может быть подавлена из программы обработки деталей,
при этом в машинных данных создается маска ошибки и новая установка MD
активируется с помощью NEW_CONF.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
405
Дополнительные команды
14.6 Наезд на жесткий упор (FXS, FXST, FXSW)
Активация
Команды для наезда на жесткий упор могут вызываться из синхронных действий/
технологических циклов. Активация может осуществляться и без движения,
ограничение момента осуществляется сразу же. Как только начинается движение оси
со стороны заданного значения, сразу же начинается контроль упора.
Активация из синхронных действий
Пример:
Если ожидаемое событие ($R1) наступает, а наезд на жесткий упор еще не
выполняется, то необходимо активировать FXS для оси Y. Момент должен составлять
10% номинального момента. Для ширины окна контроля действует значение
предварительной установки.
Программный код
N10 IDS=1 WHENEVER (($R1=1) AND ($AA_FXS[Y]==0)) DO $R1=0 FXS[Y]=1 FXST[Y]=10
Обычная программа обработки деталей должна обеспечить установку $R1 к
желаемому моменту времени.
Деактивация из синхронных действий
Пример:
Если имеется ожидаемое событие ($R3) и существует состояние "Наезд на упор"
(системная переменная $AA_FXS), то FXS должна быть отключена.
Программный код
IDS=4 WHENEVER (($R3==1) AND ($AA_FXS[Y]==1)) DO FXS[Y]=0 FA[Y]=1000 POS[Y]=0
Жесткий упор был достигнут
После достижения жесткого упора:
• Остаточный путь удаляется и отслеживается заданное значение положения.
• Движущий момент возрастает до запрограммированного предельного значения
FXSW и остается после этого постоянным.
• Контроль жесткого упора активируется в пределах указанной ширины окна.
Основы
406
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.6 Наезд на жесткий упор (FXS, FXST, FXSW)
Граничные условия
•
Измерение со стирание остатка пути
”Измерение со стиранием остаточного пути” (команда MEAS) и ”Наезд на жесткий
упор” не могут одновременно программироваться в одном кадре.
Исключение:
Одна функция воздействует на траекторную ось, а другая - на позиционирующую
ось, или обе воздействуют на позиционирующие оси.
•
Контроль контура
При активной функции "Наезд на жесткий упор" контроль контура не
осуществляется.
•
Позиционирующие оси
При "Наезде на жесткий упор" с позиционирующими осями смена кадров
осуществляется независимо от движения наезда на жесткий упор.
•
Оси Link и оси контейнера
Наезд на жесткий упор допускается и для осей Link и осей контейнера.
Состояние зависимой оси станка сохраняется и после вращения контейнера. Это же
относится и к модальному ограничению моментов с FOCON.
Литература:
- Описание функций "Расширенные функции"; Несколько пультов оператора на
нескольких NCU, децентрализованные системы (B3)
- Руководство по программированию "Расширенное программирование"; тема:
"Наезд на жесткий упор (FXS und FOCON/FOCOF)"
•
Наезд на жесткий упор невозможен:
- для осей Gantry
- для конкурирующих позиционирующих осей, управляемых исключительно с PLC
(выбор FXS должен осуществляться из программы ЧПУ).
•
Если граница моментов слишком уменьшается, то ось более не может следовать
установке заданного значения, регулятор положения переходит в ограничение и
увеличивается погрешность контура. В этом рабочем состоянии при увеличении
границы моментов могут возникнуть толчкообразные движения. Для обеспечения
следования оси необходимо контролировать, чтобы погрешность контура не была
бы больше, чем при неограниченном моменте.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
407
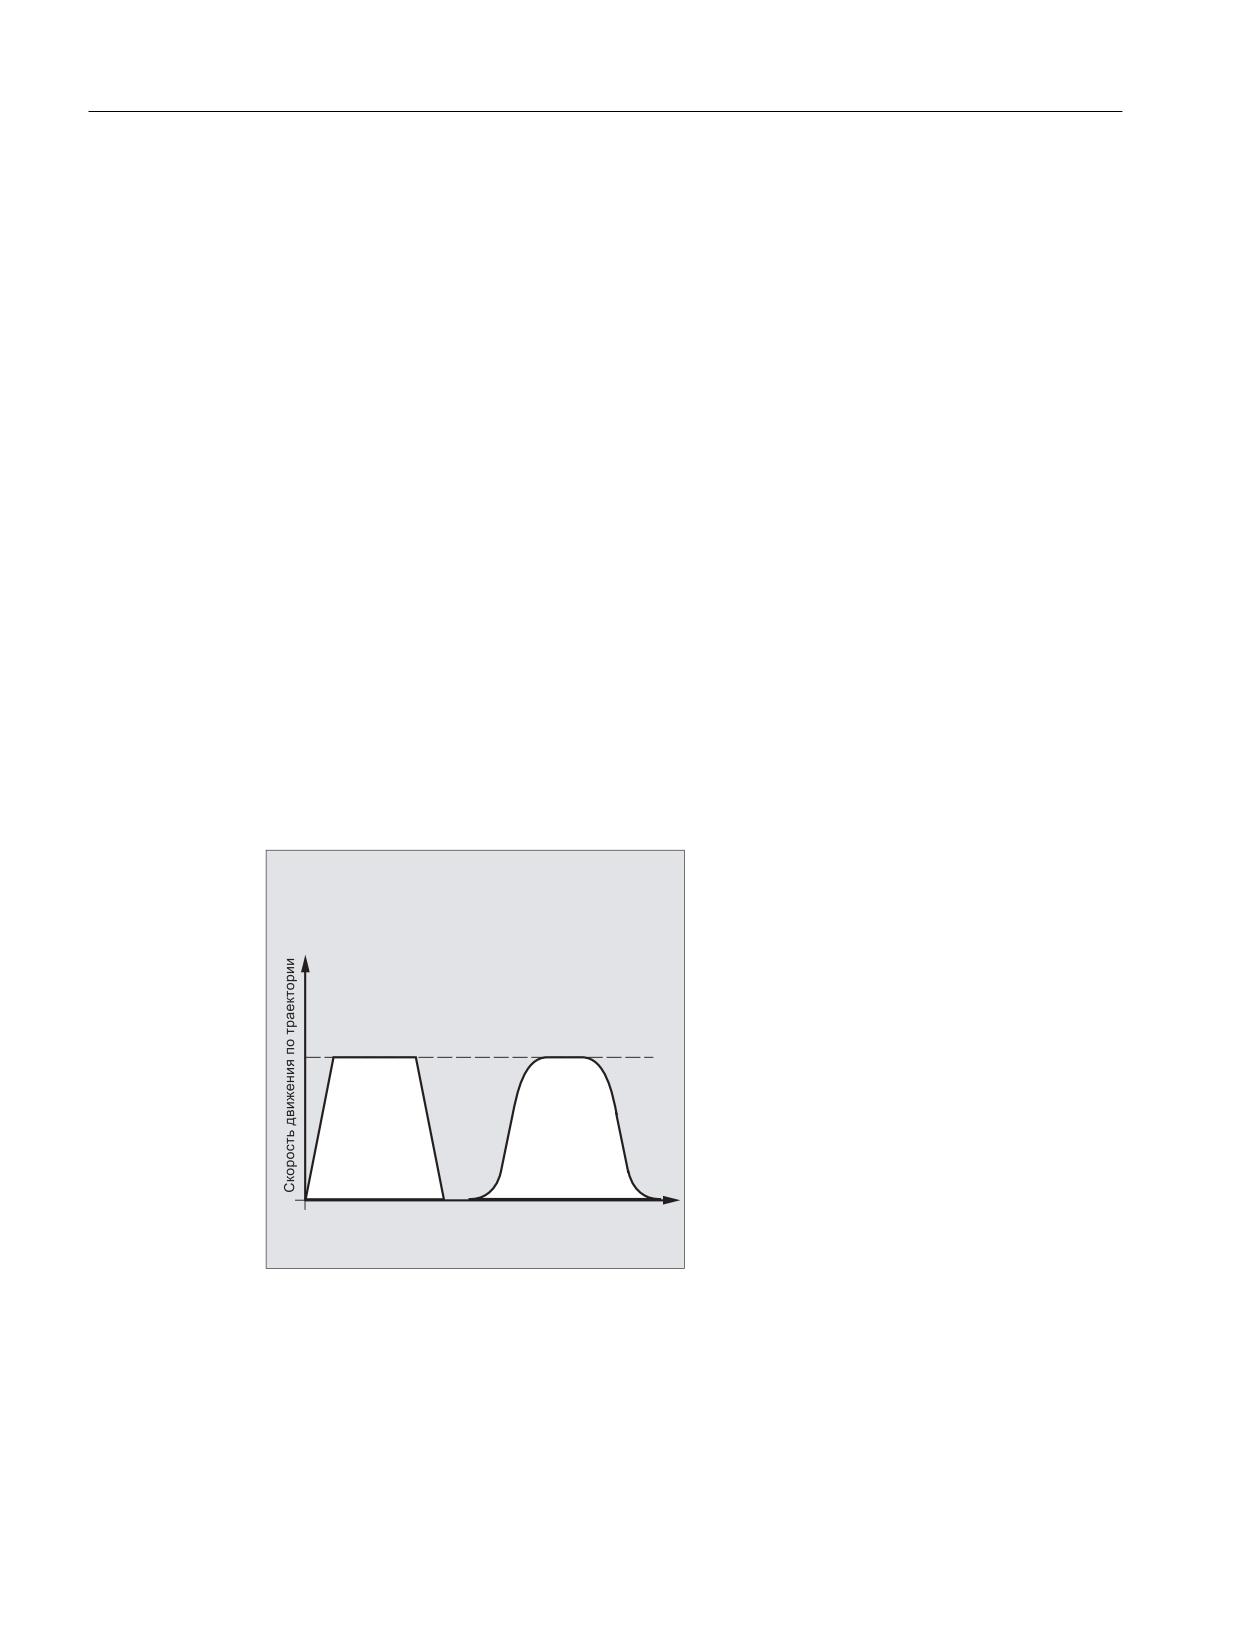
Дополнительные команды
14.7 Динамические характеристики
14.7
Динамические характеристики
14.7.1
Режим ускорения (BRISK, BRISKA, SOFT, SOFTA, DRIVE, DRIVEA)
Функция
Для программирования режима ускорения имеются следующие команды программы
обработки детали:
• BRISK, BRISKA
Отдельные оси или траекторные оси движутся с макс. ускорением до достижения
запрограммированной скорости подачи (Ускорение без ограничения рывка).
• SOFT, SOFTA
Отдельные оси или траекторные оси движутся с постоянным ускорением до
достижения запрограммированной скорости подачи (Ускорение с ограничением
рывка).
• DRIVE, DRIVEA
Отдельные оси или траекторные оси движутся с макс. ускорением до
спроектированной границы скорости (установка MD!). После этого осуществляется
уменьшение ускорения (установка MD!) до достижения запрограммированной
скорости подачи.
̮͇͇͔͔͕͋͌ ͎͔͇͔͌͞͏͌
%5,6.
62)7
͕͖͙͏͓͇͔͕͒ͣ͌
͇͋ͦ͌͌͠͠ ͋͒ͦ
͖͕ ͉͓͔͗͌͌͏
͓͇͔͌͜͏͑͏
̩͓͗͌ͦ
Изображение 14-1 Характеристика скорости движения по траектории при BRISK и SOFT
Основы
408
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
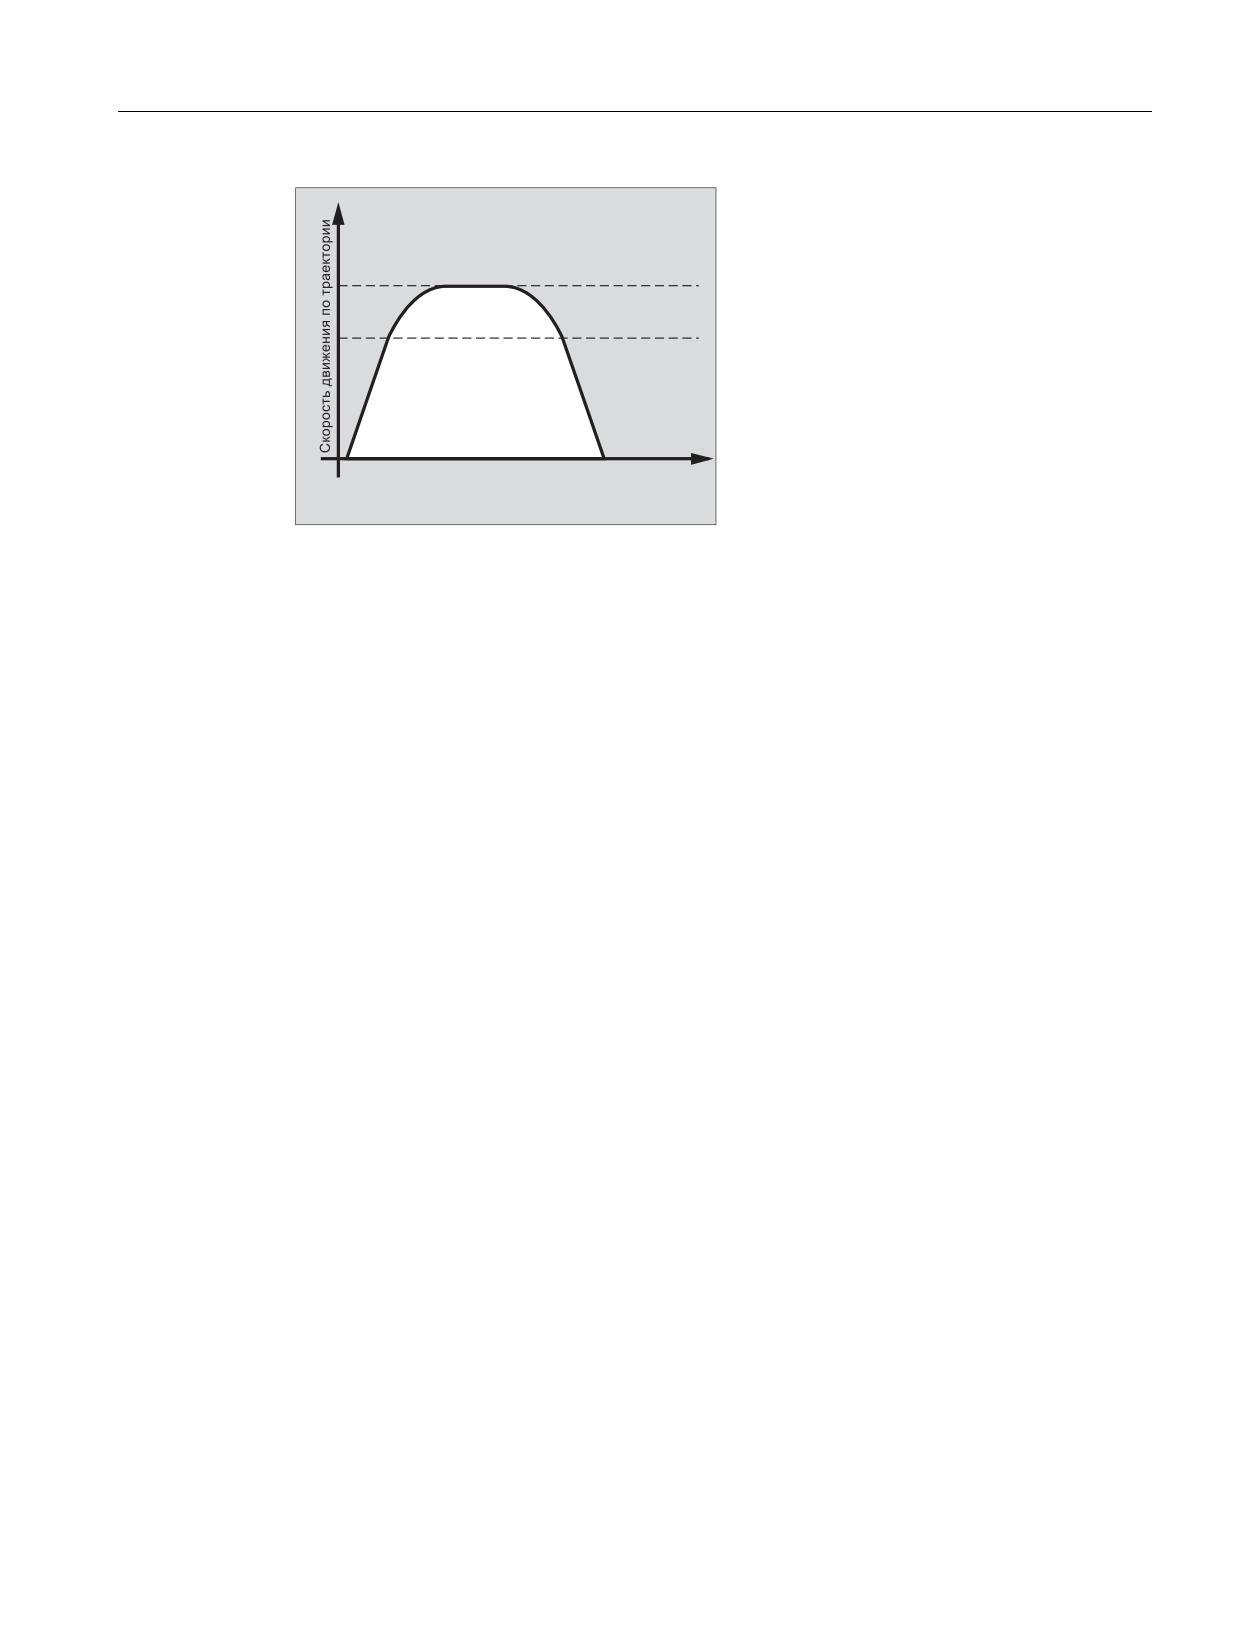
Дополнительные команды
14.7 Динамические характеристики
̮͇͇͔͔͕͋͌ ͎͔͇͔͌͞͏͌
̪͇͔͗͏͇͝
͖͕͙͕͔͔͕͕ͦ͊͘
͚͕͔͑͗͌͘͏ͦ
̩͓͗͌ͦ
Изображение 14-2 Характеристика скорости движения по траектории при DRIVE
Синтаксис
BRISK
BRISKA(<ось1>,<ось2>,…)
SOFT
SOFTA(<ось1>,<ось2>,…)
DRIVE
DRIVEA(<ось1>,<ось2>,…)
Значение
BRISK:
Команда для включения "Ускорения без ограничения
рывка" для траекторных осей.
BRISKA:
Команда для включения "Ускорения без ограничения
рывка" для движений отдельных осей (JOG, JOG/INC,
позиционирующая ось, качающаяся ось, и т.д.).
SOFT:
Команда для включения "Ускорения с ограничением
рывка" для траекторных осей.
SOFTA:
Команда для включения "Ускорения с ограничением
рывка" для движений отдельных осей (JOG, JOG/INC,
позиционирующая ось, качающаяся ось, и т.д.).
DRIVE:
Команда для включения уменьшенного ускорения
выше спроектированной границы скорости
(MD35220 $MA_ACCEL_REDUCTION_SPEED_POINT)
для траекторных осей.
DRIVEA:
Команда для включения уменьшенного ускорения
выше спроектированной границы скорости
(MD35220 $MA_ACCEL_REDUCTION_SPEED_POINT)
для движений отдельных осей (JOG, JOG/INC,
позиционирующая ось, качающаяся ось, и т.д.).
(<ось1>,<ось2>,…):
Отдельные оси, для которых должен действовать
вызванный режим ускорения.
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
409
Дополнительные команды
14.7 Динамические характеристики
Граничные условия
Смена режима ускорения при обработке
Если в программе обработки детали режим ускорения изменяется при обработке
(BRISK ↔ SOFT), то и в режиме управления траекторией на переходе выполняется
смена кадра с точным остановом на конце кадра.
Примеры
Пример 1: SOFT и BRISKA
Программный код
N10 G1 X… Y… F900 SOFT
N20 BRISKA(AX5,AX6)
Пример 2: DRIVE и DRIVEA
Программный код
N05 DRIVE
N10 G1 X… Y… F1000
N20 DRIVEA (AX4, AX6)
Литература
Описание функций "Основные функции"; Ускорение (B2)
Основы
410
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.7 Динамические характеристики
14.7.2
Управление ускорением для ведомых осей (VELOLIMA, ACCLIMA, JERKLIMA)
Функция
В соединениях осей (тангенциальное слежение, буксировка, соединение по главному
значению, электронный редуктор; → см. Руководство по программированию
"Расширенное программирование") ведомые оси/шпиндели перемещаются в
зависимости от одной или нескольких ведущих осей/шпинделей.
Управление динамическими ограничениями ведомых осей/шпинделей возможно с
помощью функций VELOLIMA, ACCLIMA и JERKLIMA из программы обработки детали
или из синхронных действий, и при уже активированном соединении осей.
Примечание
Функция JERKLIMA доступна не для всех типов соединений.
Литература:
• Описание функций "Специальные функции"; Соединения осей (M3)
• Описание функций "Расширенные функции"; Синхронный шпиндель (S3)
Примечание
Доступность для SINUMERIK 828D
Функции VELOLIMA, ACCLIMA и JERKLIMA могут использоваться на SINUMERIK 828D
только в комбинации с функцией "Буксировка"!
Синтаксис
VELOLIMA(<ось>)=<значение>
ACCLIMA(<ось>)=<значение>
JERKLIMA(<ось>)=<значение>
Значение
VELOLIMA:
Команда для коррекции спараметрированной максимальной
скорости
ACCLIMA:
Команда для коррекции спараметрированного максимального
ускорения
JERKLIMA:
Команда для коррекции спараметрированного максимального
рывка
<ось>:
Ведомая ось, динамические ограничения которой должны быть
исправлены
<значение>:
Процентная поправка
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
411
Дополнительные команды
14.7 Динамические характеристики
Примеры
Пример 1: Коррекция динамических ограничений для ведомой оси (AX4)
Программный код
Комментарий
VELOLIMA[AX4]=75
; Коррекция ограничения до 75% зафиксированной в машинных
данных макс. осевой скорости.
ACCLIMA[AX4]=50
; Коррекция ограничения до 50% зафиксированного в машинных
данных макс. осевого ускорения.
JERKLIMA[AX4]=50
; Коррекция ограничения до 50% зафиксированного в машинных
данных макс. осевого рывка при движении по траектории.
Пример 2: Электронный редуктор
Ось 4 через соединение "Электронный редуктор" соединена с осью Х. Приемистость
ведомой оси ограничивается до 70 % макс. ускорения. Макс. допустимая скорость
ограничивается до 50 % макс. скорости. После успешного включения соединения макс.
допустимая скорость снова устанавливается на 100 %.
Программный код
Комментарий
N120 ACCLIMA[AX4]=70
; Уменьшенное макс. ускорение.
N130 VELOLIMA[AX4]=50
; Уменьшенная макс. скорость.
N150
; Включение соединения электронного редуктора.
EGON(AX4,"FINE",X,1,2)
N200 VELOLIMA[AX4]=100
; Полная макс. скорость.
Пример 3: Управления соединением по главному значению через статическое
синхронное действие
Ось 4 через соединение по главному значению соединяется с осью Х. Динамическая
характеристика через статическое синхронное действие 2 от позиции 100
ограничивается до 80 %.
Программный код
Комментарий
N120 IDS=2 WHENEVER
; Синхронное действие
$AA_IM[AX4] > 100 DO
ACCLIMA[AX4]=80
N130 LEADON(AX4, X, 2)
; Соединение по главному значению вкл.
Основы
412
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.7 Динамические характеристики
14.7.3
Активация спец. для технологии динамических значений
(DYNNORM, DYNPOS, DYNROUGH, DYNSEMIFIN, DYNFINISH)
Функция
С помощью G-группы "Технология" для 5 различных технологических этапов обработки
можно активировать подходящую динамику.
Динамические значения и G-команды могут конфигурироваться и поэтому зависят от
установок машинных данных ( → Изготовитель станка!).
Литература:
Описание функций "Основные функции"; Режим управления траекторией, точный
останов, LookAhead (B1)
Синтаксис
Активация динамический значений:
DYNNORM
DYNPOS
DYNROUGH
DYNSEMIFIN
DYNFINISH
Примечание
Динамические значения активируются уже в том кадре, в котором программируется
соответствующая G-команда. Обработка не останавливается.
Запись или чтение определенного элемента поля:
R<m>=$MA...[n,X]
$MA...[n,X]=<значение>
Значение
DYNNORM:
G-команда для активации обычной динамики
DYNPOS:
G-команда для активации динамики для режима
позиционирования, нарезания внутренней резьбы
DYNROUGH:
G-команда для активации динамики для черновой обработки
DYNSEMIFIN:
G-команда для активации динамики для чистовой обработки
DYNFINISH:
G-команда для активации динамики для точной чистовой
обработки
R<m>:
R-параметр с номером <m>
$MA...[n,X]:
Машинные данные с определяющим динамику элементом поля
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
413
Дополнительные команды
14.7 Динамические характеристики
<n>:
Индекс поля
Диапазон
0 ... 4
значений:
0
Обычная динамика (DYNNORM)
1
Динамика для режима позиционирования (DYNPOS)
2
Динамика для черновой обработки (DYNROUGH)
3
Динамика для чистовой обработки (DYNSEMIFIN)
4
Динамика для точной чистовой обработки (DYNFINISH)
<X> :
Адрес оси
<значение>:
Динамическое значение
Примеры
Пример 1: Активация динамических значений
Программный код
Комментарий
DYNNORM G1 X10
; Первичная установка
DYNPOS G1 X10 Y20 Z30 F…
; Режим позиционирования, нарезание внутренней
резьбы
DYNROUGH G1 X10 Y20 Z30 F10000
; Черновая обработка
DYNSEMIFIN G1 X10 Y20 Z30 F2000
; Чистовая обработка
DYNFINISH G1 X10 Y20 Z30 F1000
; Точная чистовая обработка
Пример 2: Запись или чтение определенного элемента поля
Макс. ускорение для черновой обработки, ось X.
Программный код
Комментарий
R1=$MA_MAX_AX_ACCEL[2,X]
; Чтение
$MA_MAX_AX_ACCEL[2,X]=5
; Запись
Основы
414
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
Дополнительные команды
14.8 Движение с предуправлением (FFWON, FFWOF)
14.8
Движение с предуправлением (FFWON, FFWOF)
Функция
Благодаря предуправлению зависящий от скорости путь выбега уменьшается
практически до нуля. Движение с предуправлением способствует более высокой
точности контура и тем самым лучшим производственным результатам.
Синтаксис
FFWON
FFWOF
Значение
FFWON:
Команда для включения предуправления
FFWOF:
Команда для выключения предуправления
Примечание
Через машинные данные устанавливается тип предуправления и то, какие
траекторные оси должны перемещаться через предуправление.
Стандарт: зависящее от скорости предуправление
Опция: зависящее от ускорения предуправление
Пример
Программный код
N10 FFWON
N20 G1 X… Y… F900 SOFT
Основы
Справочник по программированию, 09/2011, 6FC5398-1BP40-2PA0
415
содержание .. 4 5 6 7 ..