Инверторы серии FRENIC-AQUA. Руководство пользователя (2012 год) - часть 45


  Главная      Книги - Разные     Инверторы серии FRENIC-AQUA. Руководство пользователя (2012 год)


поиск по сайту            правообладателям  


содержание      ..     43      44      45      46     ..


Инверторы серии FRENIC-AQUA. Руководство пользователя (2012 год) - часть 45


6-80 


F40, F41 


Предел


момента

 1 (

Вращение

, 

Торможение

) 


E16 

и

 E17 (

Предел


момента

 2 (

Вращение

, 

Торможение

))

 H76 

(

Предел


момента


при


торможении

, 

Предел


возрастания


частоты

)


Если


выходной


момент


инвертора


превышает


определенные


уровни


пределов


момента


(F40, F41, E16 

и

 E17), 

инвертор


изменяет


выходную


частоту


и


ограничивает


выходной


момент

, 

предотвращая


аварийную


остановку

. 

Для


использования


пределов


момента


необходимо


настроить


параметры

, 

указанные


в


таблице


ниже

. 


При


торможении


инвертор


увеличивает


выходную


частоту


с


целью


ограни

-

чения


выходного


момента

. 

В


зависимости


от


рабочих


условий


выходная


частота


может


опасно


возрасти

. 

Параметр

 H76 (

Предел


возрастания


частоты

) 

обеспечивает


ограничение


возрастания


частотной


составляющей

. 


Пределы


момента

 1 

и

 2 (F40, F41, E16 

и

 E17)


Диапазон


установки


значения

: 20 – 150 (%), OFF (

Выключен

) 

Эти


параметры


служат


для


определения


рабочего


уровня


активации


пределов


момента


в


процентах


от


номинального


момента


двигателя

. 

Параметр


Наименование


Параметр


ограничения


момента


F40 

Предел


момента

 1 (

Вращение

) 

Предел


момента


вращения

 1 

F41 

Предел


момента

 1 (

Торможение

) 

Предел


момента


торможения

 1 

E16 

Предел


момента

 2 (

Вращение

) 

Предел


момента


вращения

 2 

E17 

Предел


момента

 2 (

Торможение

) 

Предел


момента


торможения

 2 


Уровни


пределов


момента

, 

устанавливаемые


через


интерфейс


связи

 (S10, S11) 

Уровни


пределов


момента


могут


изменяться


посредством


кода


через


интерфейс


связи

. 

Параметры

 S10 

и

 S11 

специально


зарезервированы


для


управления


параметрами

 F40 

и


F41 

через


интерфейс


связи

. 


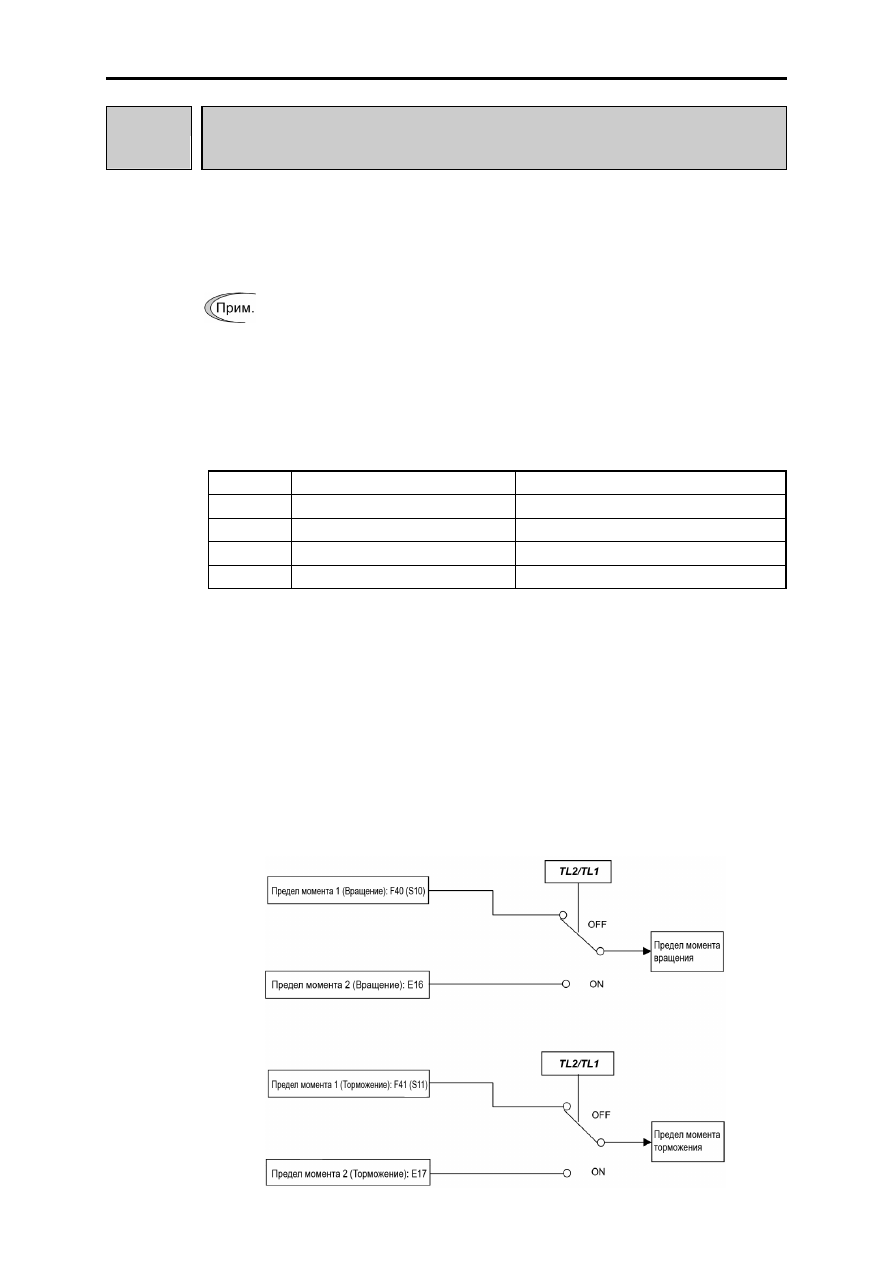
Переключение


пределов


момента


Пределы


момента


могут


переключаться


с


помощью


установки


параметра


и


с


помощью


дискретных


команд


TL2/TL1

 ("

Выбор


уровня


предела


момента

 2/1"), 

назначенных


любой


из


входных


клемм

. 

Для


назначения


функций


TL2/TL1


входной


клемме


установите


в


любом


из


параметров


с

 E01 

по

 E07 

значение

 "14". 

Если


команды


TL2/TL1 

не


назначены

, 

по


умолчанию


действует


предел


момента

 1 (F40 

и

 F41). 


6.3  

Описание


параметров


6-81


Гл

ав

а

 6 

ПА
Р

А

М

Е

ТР
Ы


Предел


момента


торможения

 (

Предел


возрастания


частоты

) (H76) 

Диапазон


установки


значения

: 0.0 – 120.0 (

Гц

) 

Параметр

 H76 

служит


для


определения


предела


возрастания


частоты


при


ограничении


момента


во


время


торможения

. 

По


умолчанию


установлено


значение

 5.0 

Гц

. 

Если


увеличение


частоты


во


время


торможения


достигает


этой


предельной


величины

, 

то


предел


момента


перестает


работать

, 

приводя


к


ошибке


перенапряжения

. 

Эта


проблема


может


быть


решена


увеличением


значения

 H76. 


Ограничение


момента


и


ограничение


тока


по


их


функционированию


очень


похожи

. 

При


их


одновременном


срабатывании


они


могут


конфликтовать


друг

с


другом


и


вызывать


неустойчивость


скорости

  (

нежелательные


колебания


системы

). 

Следует


избегать


одновременной


активации


этих


ограничений

. 


6-82 


F42 


Выбор


режима


управления


приводом

 1 


H68 (

Компенсация


скольжения

 1, 

Рабочие


условия

)


Параметр

 F42 

служит


для


определения


режима


управления


двигателем

. 

Значе

-

ние


F42 

Режим


управления


Основное


управление


Обратная


связь


по


скорости


Управление


скоростью


0 

Вольт

-

частотное

 V/f 

управление


с


вы

-

ключенной


компенсацией


скольжения


Частотное


управление


1 

Динамическое


векторное


управление


моментом

 (

с


компенсацией


скольжения


и


автоподнятием


момента

) 

2 

Вольт

-

частотное

 V/f 

управление


с


включенной


компенсацией


скольжения

Вольт

- 

частотное


управление


V/f 

Выклю

-

чена


Частотное


управление


с


компенсацией


скольжения


Вольт

-

частотное

 V/f 

управление


с


выключенной


компенсацией


скольжения


В


этом


режиме


инвертор


управляет


двигателем

, 

изменяя


напряжение


и


частоту

, 

со

-

гласно


вольт

-

частотной


характеристике

  (

комбинации

), 

выбранной


с


помощью


пара

-

метров

. 

Этот


тип


управления


выключает


все


автоматически


управляемые


функции

, 

такие


как


компенсация


скольжения

, 

таким


образом

, 

исключая


непредсказуемые


ко

-

лебания


выхода

, 

обеспечивая


стабильную


работу


с


постоянной


выходной


частотой

. 


Вольт

-

частотное

 V/f 

управление


с


включенной


компенсацией


скольжения


Приложение


любой


нагрузки


к


асинхронному


двигателю


вызывает


вращательное


скольжение

, 

обусловленное


характеристиками


двигателя

, 

тем


самым


снижая


его


обороты

. 

Функция


компенсации


скольжения


в


инверторе


в


первую


очередь


рассчи

-

тывает


величину


скольжения

, 

основываясь


на


моменте

, 

вырабатываемом


двигателем

, 

и


увеличивает


выходную


частоту


с


целью


компенсации


снижения


оборотов


двигателя

. 

Это


предотвращает


снижение


скорости


двигателя


из

-

за


скольжения

. 

Иными


словами


эта


функция


эффективно


повышает


точность


управления


скоростью


двигателя

. 

Параметр


Операция


P12 

Ном

. 

частота


скольжения


Служит


для


определения


номинальной


частоты


скольжения

. 

P10 

Время


реакции


компенсации


скольжения


Служит


для


определения


времени


реакции


при


компенсации


скольжения

. 

Обычно


нет


необходимости


изменять


значение


по


умолча

-

нию


этого


параметра

. 


Для


улучшения


точности


компенсации


скольжения


выполните


автонастройку

. 

Параметр

 H68 

служит


для


включения


или


выключения


функции


компенсации


сколь

-

жения


в


зависимости


от


условий


управления


двигателем

. 

Условия


управления


двигателем


Зона


частот


двигателя


Значение

H68 

Разгон

/

Торможение

Постоянная


скорость


Ниже


основной


частоты


Выше


основной


частоты


0 

Включена


Включена


Включена


Включена


1 

Выключена


Включена


Включена


Включена


2 

Включена


Включена


Включена


Выключена


3 

Выключена


Включена


Включена


Выключена


6.3  

Описание


параметров


6-83


Гл

ав

а

 6 

ПА
Р

А

М

Е

ТР
Ы


Динамическое


векторное


управление


моментом


Для


получения


максимального


выходного


момента


двигателя


в


этом


режиме


управ

-

ления


рассчитывается


момент


двигателя

, 

соответствующий


прилагаемой


нагрузке

, 

и


это


расчетное


значение


применяется


для


оптимизации


векторного


вывода


напряжения


и


тока

. 

При


выборе


этого


режима


управления


активируются


функции


автоматического


под

-

нятия


момента


и


компенсации


скольжения

, 

эффективно


улучшая


реакцию


системы


на


внешние


возмущающие


воздействия

, 

такие


как


колебания


нагрузки

, 

а


также


повышая


точность


управления


скоростью


двигателя

. 

Заметьте

, 

что


инвертор


не


может


не


реагировать


на


быстрое


изменение


нагрузки

, 

по

-

скольку


это


управление


является


вольт

-

частотным


управлением


с


разомкнутым


кон

-

туром

, 

при


котором


не


выполняется


управление


током

, 

как


при


векторном


управлении

. 

Другим


преимуществом


этого


управления


является


более


высокое


отношение


макси

-

мального


момента


к


выходному


току

, 

чем


при


векторном


управлении

. 


Поскольку


компенсация


скольжения


и


динамическое


векторное


управление

моментом


используют


параметры


двигателя

, 

то


для


получения


полной


эф

-

фективности


управления


необходимо


выполнение


следующих


условий

. 

• 

Инвертор


должен


управлять


одновременно


только


одним


двигателем

. 

• 

Параметры


двигателя

 P02, P03, P06–P12 

должны


быть


правильно


уста

-

новлены

. 

Или


должна


быть


выполнена


автонастройка

 (P04). 

• 

При


динамическом


векторном


управлении


моментом


мощность


управ

-

ляемого


двигателя


должна


быть


на


две


или


более


ступени


ниже


мощности


инвертора

. 

В


противном


случае


инвертор


не


сможет


обеспечить


должное


управление


из

-

за


снижения


разрешения


датчика


тока

. 

• 

Длина


кабеля


между


инвертором


и


двигателем


не


должна


превышать

 50 

метров

. 

При


более


длинном


кабеле


инвертор


может


не


обеспечить


должное


управление


двигателем


из

-

за


токов


утечки

, 

протекающих


через


паразитную


емкость


на


землю


или


между


фазными


проводами

. 

Особенно


для


инвер

-

торов


малой


мощности

, 

номинальный


ток


которых


также


мал

, 

управление


двигателем


может


быть


некорректным


даже


при


длине


кабеля


менее

 50 

метров

. 

В


этом


случае


используйте


максимально


короткий


кабель


или


ис

-

пользуйте


кабель


с


малым


значением


паразитной


емкости

 (

например

, 

ка

-

бель


с


разнесенными


фазными


проводниками

). 


6-84 


F43, F44 


Предел


тока

 (

Выбор


режима


и


уровень

)


 H12 

(

Предел


мгновенного


сверхтока

, 

Выбор


режима

)


Когда


выходной


ток


инвертора


превышает


предел

, 

определенный


параметром


пре

-

дельного


тока

 (F44), 

инвертор


автоматически


изменяет


выходную


частоту


с


целью


предотвращения


аварийной


остановки


и


ограничивает


выходной


ток

. 

По


умолчанию


предел


тока


установлен


на

 120%. 

Без


необходимости


не


изменяйте


это


значение


по


умолчанию

. 

Режим


ограничения


тока


выбирается


с


помощью


параметра

 F43. 

Если

 F43=1, 

предел


тока


активен


только


при


работе


на


постоянной


скорости

. 

Если

 F43=2, 

он


активен


и


при


разгоне


и


при


работе


на


постоянной


скорости

. 

Выбирайте


значение

 F43=1, 

если


не

-

обходимо


получить


полную


мощность


инвертора


при


разгоне


и


ограничить


выходной


ток


на


постоянной


скорости

. 


Выбор


режима

 (F43) 

Параметр

 F43 

служит


для


выбора


режима


управления


двигателем

, 

при


котором


акти

-

вируется


ограничение


тока

. 

Состояния


хода

, 

при


которых


активируется


ограничение


тока


Значение


F43 

При


разгоне


На


постоянной


скорости

При


торможении


0 

Выключено


Выключено


Выключено


1 

Выключено


Включено


Выключено


2 

Включено


Включено


Выключено


Уровень

 (F44) 

Параметр

 F44 

служит


для


определения


рабочего


уровня

, 

при


котором


активируется


предел


тока

, 

в


процентах


от


номинального


тока


инвертора

. 

- 

Диапазон


установки


значения

:  20 – 120 (%) (

в


процентах


от


номинального


тока


ин

-

вертора

) 


Предел


мгновенного


сверхтока

 (

Выбор


режима

) (H12)


Параметр

 H12 

служит


для


определения

, 

будет


ли


инвертор


выполнять


ограничение


тока


или


выдаст


ошибку


мгновенного


сверхтока

, 

когда


его


выходной


ток


превысит


предельный


уровень


мгновенного


сверхтока

. 

При


обработке


токоограничения


инвер

-

тор


немедленно


блокирует


свои


выходные


ключи


с


целью


подавления


дальнейшего


увеличения


тока


и


продолжает


управление


выходной


частотой

. 

Значение

 H12 

Функция


0 

Выключен


При


достижении


уровня


мгновенного


токоограничения


выдается


ошибка


превышения


по


току

. 

1 

Включен


Если


возможно


появление


проблем


на


оборудовании

, 

связанных


с


временным


паде

-

нием


момента


при


обработке


токоограничения

, 

необходимо


выключить


функцию


(H12=0), 

чтобы


активировалась


ошибка


превышения


по


току

, 

и


одновременно


сраба

-

тывал


механический


тормоз

. 


• 

Поскольку


операция


токоограничения

, 

определяемая


параметрами

 F43 

и

F44, 

выполняется


программно

, 

возможна


задержка


при


управлении

. 

Если


вам


необходима


быстрая


реакция


токоограничения

, 

включите


также


и


мгновенное


токоограничение


с


помощью


параметра

 H12. 


6.3  

Описание


параметров


6-85


Гл

ав

а

 6 

ПА
Р

А

М

Е

ТР
Ы


• 

При


установке


слишком


низкого


уровня


ограничения


тока


чрезмерная


на

-

грузка


на


валу


может


привести


к


быстрому


снижению


частоты

. 

Это


может


вызвать


ошибку


по


перенапряжению


или


привести


к


опасному


провалу


скорости

. 

В


зависимости


от


нагрузки

, 

слишком


короткое


время


разгона

может


активировать


ограничение


тока

, 

подавляющее


увеличение


выходной


частоты

, 

что


может


вызвать


колебания


скорости


или


вызвать


ошибку


по


перенапряжению

 (

авария

). 

В


связи


с


этим


при


настройке


времени


разгона

необходимо


принимать


в


расчет


характеристики


механизма


и


момент


инерции


нагрузки

. 

• 

Ограничение


момента


и


ограничение


тока


по


их


функционированию


очень


похожи

. 

При


их


одновременном


срабатывании


они


могут


конфликтовать


друг


с


другом


и


вызывать


неустойчивость


скорости

 (

нежелательные


коле

-

бания


системы

). 

Следует


избегать


одновременной


активации


этих


огра

-

ничений

. 


6-86 

6.3.2 

Группа

 E (

Функции


дискретных


входов

) 

E01 – E07 


Функции


клемм


с

 [X1] 

по

 [X7] 


E98 

и

 E99 (

Функции

 [FWD] 

и

 [REV])


Параметры


с

 E01 

по

 E07, 

с

 E98 

по

 E99 

служат


для


назначения


команд

  (

указанных


ниже

) 

универсальным


программируемым


дискретным


входам

 [X1] – [X7], [FWD] 

и


[REV]. 

Эти


параметры


служат


также


для


переключения


логики


входов


между


обычной


и


ин

-

версной


для


выбора


реакции


на


состояние


входа


ВКɅ


или


ВЫКɅ

. 

По


умолчанию


ис

-

пользуется


обычная


логика

  "

Активен

=

ВКɅ

". 

Таким


образом

, 

обозначения


команд


приведены


для


обычной


логики

  "

Активен

=

ВКɅ

". 

Они


в


принципе


расположены


по


порядку


назначаемых


команд

. 

Однако


непосредственно


относящиеся


к


делу


сигналы


совместно


описаны


в


местах


их


первого


появления

. 

При


необходимости


обращайте


внимание


на


параметры


в


столбце

 "

Связанные


параметры

". 


• 

Перед


изменением


этих


параметров


соблюдайте


предосторожности

. 


Команды


хода

  (

например

, "

Ход


вперед

" 

FWD


и

  "

Режим


пожаротушения

" 

FMS

), 

ко

-

манды


останова

 (

например

, "

Останов


по


инерции

" 

BX

) 

и


команды


изменения


частоты


могут


быть


назначены


клеммам


дискретных


входов

. 

В


зависимости


от


назначенных


этим


клеммам


состояний

, 

изменение


значений


параметров


может


привести


к


внезап

-

ному


пуску


двигателя


или


резкому


изменению


скорости

. 

• 

Когда


инвертор


управляется


сигналами


через


дискретные


входы

, 

переключение


ко

-

манд


скорости


или


источников


задания


частоты


посредством


соответствующих


входных


команд

  (

например

, 

SS1

, 

SS2

, 

SS4

, 

SS8

, 

Hz2/Hz1

, 

Hz/PID

, 

IVS

, 

LE


и


FMS

) 

может


привести


к


внезапному


пуску


двигателя


или


резкому


изменению


скорости

.. 

Невыполнение


мер


безопасности


может


привести


к


несчастному


случаю


или


трав

-

ме

. 


Значения


параметров


Активен


ВКЛ


Активен


ВЫКЛ


Команды

, 

назначаемые


клеммам


Символ


Связанные


параметры


0 1000 

SS1 

1 1001 

SS2 

2 1002 

SS4 

3 1003 

Выбор


многоступенчатого


задания


частоты

 (

с

 0 

по

 15 

шаг

) 

SS8 

C05 – C19 

4 1004 

Выбор


времени

 ACC/DEC (2 

шага

) 

RT1 

5 1005 

Выбор


времени

 ACC/DEC (4 

шага

) 

RT2 

F07, F08,  
E10 – E15 

6 1006 

Включение

 3-

проводного


режима


HLD 

F02 

7 1007 

Останов


по


инерции


BX 


8 1008 

Сброс


аварийного


сообщения


RST 


1009 9 

Внешняя


ошибка


THR 


11 1011 

Выбор


задания


частоты

 2/1 

Hz2/Hz1 

F01, C30 

13 


Включение


торможения


пост

. 

током


DCBRK 

F20 – F22 

14 1014 

Выбор


уровня


предела


момента

 2/1 

TL2/TL1 

F40, F41, E16, 
E17 

15 


Переключение


к


промышленной


сети


(50 

Гц

) 

SW50 


16 


Переключение


к


промышленной


сети


(60 

Гц

) 

SW60 


17 1017 

UP 

(

Увеличение


выходной


частоты

) 

UP 

Уст

-

ка


часто

-

ты

: F01, C30 

18 1018 

DOWN (

Уменьшение


выходной


час

-

тоты

) 

DOWN 

Задание


ПИД

: 

J101, J201 

19 1019 

Изменение


данных


с


клавиатуры


WE-KP 

F00 

20 1020 

Отмена


ПИД

-

управления


Hz/PID 

J101 – J131 
J201 – J231 


6.3  

Описание


параметров


6-87


Гл

ав

а

 6 

ПА
Р

А

М

Е

ТР
Ы


Значения


параметров


Активен


ВКЛ


Активен


ВЫКЛ


Команды

, 

назначаемые


клеммам


Символ


Связанные


параметры


21 1021 

Переключение


между


обычным


и


ин

-

версным


управлением


IVS 

J101, J201 

22 1022 

Внутренняя


блокировка


IL 

F14 

24 1024 

Включение


связи


через

 RS-485 

или


fieldbus (

опция

) 

LE 

H30, y98 

25 1025 

Универсальный


дискретный


вход

 DI 

U-DI 


26 1026 

Включение


автопоиска


скорости


хо

-

лостого


хода


двигателя


при


пуске


STM 

H09 

1030 30 

Принудительный


останов


STOP 

F07, H56 

33 1033 

Сброс


интегральной


и


дифференци

-

альной


составляющих


ПИД


PID-RST 

34 1034 

Удержание


интегральной


составляю

-

щей


ПИД

-

регулятора


PID-HLD 

J101 – J131 
J201 – J231 

35 1035 

Выбор


местного


режима


управления


(

клавиатура

) 

LOC 

(

См

. 

Раздел


5.5.4.) 

38 1038 

Включение


команд


хода


RE 


39 


Защита


двигателя


от


конденсата


DWP 

J21 

40 


Включение


встроенной


программы


переключения


к


промышленной


сети


(50 

Гц

) 

ISW50 

41 


Включение


встроенной


программы


переключения


к


промышленной


сети


(60 

Гц

) 

ISW60 

J22 

50 1050 

Очистка


времени


чередования


двига

-

телей


MCLR 

J436 

58 1058 

Сброс


частоты

 UP/DOWN 

STZ 

F01, H61 

72 1072 

Расчет


наработки


двигателя

 1 

при


ра

-

боте


от


сети


CRUN-M1 

H44, H94 

80 1080 

Отмена


настраиваемой


логики


CLC 

81 1081 

Очистка


всех


таймеров


настраиваемой


логики


CLTC 

E01 – E07 
U81 – U87 

87 1087 

Команда


хода

 2/1 

FR2/FR1 


88 


Прямой


ход

 2 

FWD2 


89 


Обратный


ход

 2 

REV2 


98 


Прямой


ход


FWD 

F02 

99 


Обратный


ход


REV 

F02 

100 


Без


функции


NONE 


130 1130 

Команда


поднятия


BST 

J143 – J147 

131 1131 

Датчик


скорости


расхода


FS 

J163 – J166 

132 1132 

Команда


обратного


хода


для


очистки


фильтра


FRC 

J188 – J195 

133 1133 

Переключатель


канала


ПИД

-

регулятора


PID2/1 

J101, J201 

134 


Переключатель


в


режим


пожароту

-

шения


FMS 

H116 – H121 

149 1149 

Переключатель


насосного


управления

PCHG 

J401 

150 1150 

Активация


управления


ведущим


дви

-

гателем


при


насосном


управлении


MEN0 

J401 

151 1151 

Активация


управления


двигателем

 1 

при


насосном


управлении


MEN1 

J411 

152 1152 

Активация


управления


двигателем

 2 

при


насосном


управлении


MEN2 

J412 

153 1153 

Активация


управления


двигателем

 3 

при


насосном


управлении


MEN3 

J413 

154 1154 

Активация


управления


двигателем

 4 

при


насосном


управлении


MEN4 

J414 

155 1155 

Активация


управления


двигателем

 5 

при


насосном


управлении


MEN5 

J415 


содержание      ..     43      44      45      46     ..